Explorando a detecção de objetos pequenos com o Ultralytics YOLO11
Descobre como o Ultralytics YOLO11 oferece detecção rápida e precisa de objetos pequenos em aplicações do mundo real, como vigilância e robótica.
 Abirami Vina14 min de leitura
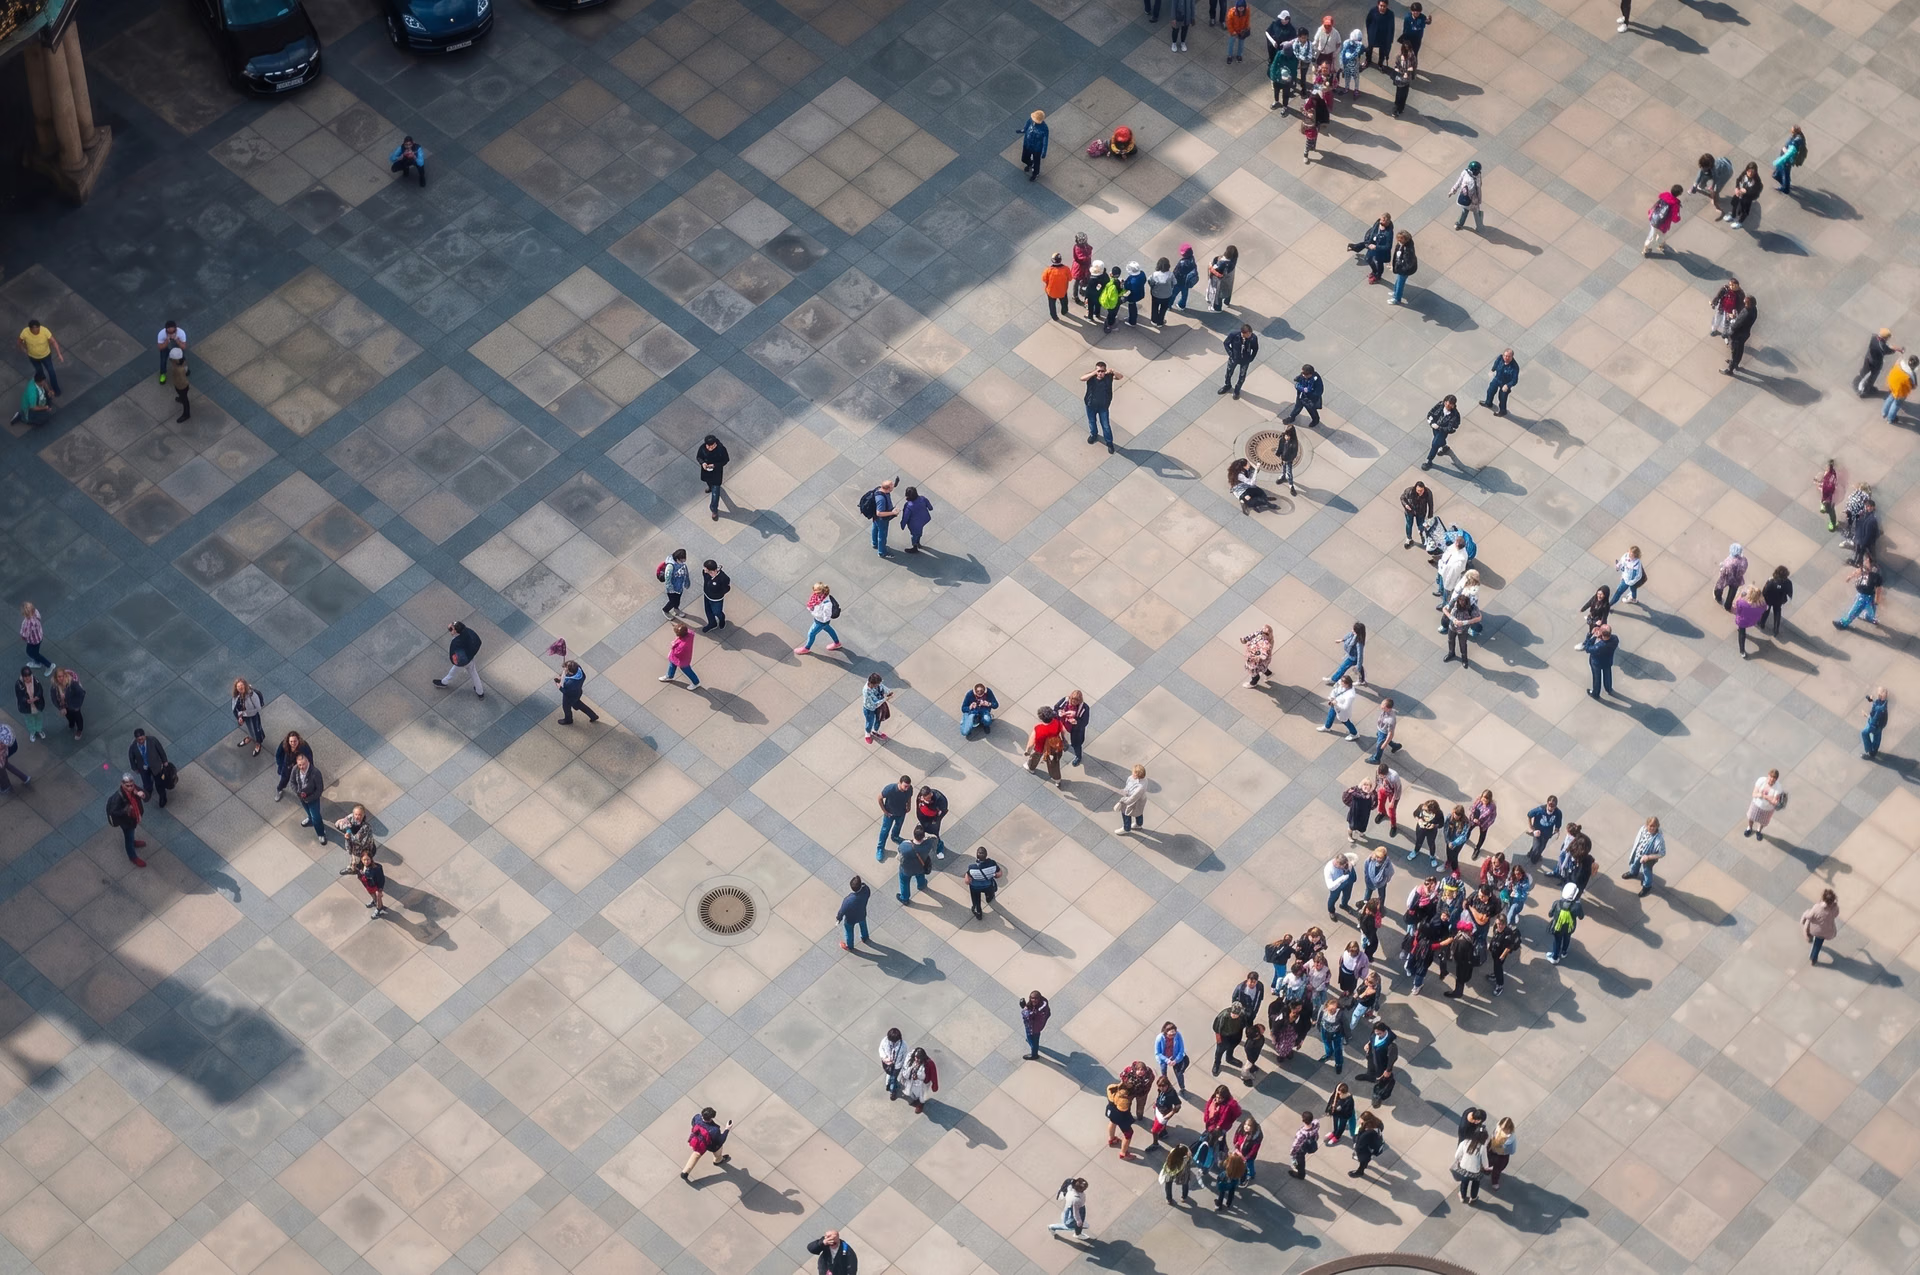
Drones integrados à IA para visão podem voar centenas de metros acima do solo e ainda assim precisam detectar uma pessoa que aparece como apenas alguns pixels na transmissão de vídeo. Esse é um desafio comum em aplicações como robótica, vigilância e sensoriamento remoto, nas quais os sistemas precisam identificar objetos muito pequenos em uma imagem.
Mas os modelos tradicionais de detecção de objetos podem ter dificuldade para fazer isso. Objetos pequenos em imagens e vídeos contêm muito pouca informação visual. Em poucas palavras, quando um modelo os analisa, há poucos detalhes para aprender ou reconhecer.
Por dentro, esses modelos normalmente dependem de uma arquitetura baseada em rede neural convolucional (CNN). As imagens passam por camadas da rede e são transformadas em mapas de características ou representações simplificadas que destacam padrões relevantes, em vez de pixels brutos.
À medida que a imagem avança pela rede, os mapas de características ficam menores. Isso acelera a computação, mas também significa que detalhes sutis podem desaparecer.
Para objetos minúsculos, esses detalhes são cruciais. Quando eles desaparecem, um modelo de visão computacional pode ter dificuldade para detectar o objeto, o que pode resultar em caixas delimitadoras menos precisas ou inconsistentes.
Os sistemas de visão computacional de ponta a ponta em tempo real tornam esse desafio ainda maior. Imagens de alta resolução ajudam a preservar detalhes, mas tornam a inferência mais lenta e exigem mais potência da GPU. Resoluções menores são processadas mais rapidamente, mas dificultam ainda mais a detecção de objetos pequenos.
Isso exige um equilíbrio constante entre velocidade, precisão e limitações de hardware. Graças aos avanços tecnológicos recentes, modelos de visão computacional como a Ultralytics YOLO11 e a Ultralytics YOLO26, lançada desde então, foram desenvolvidos para gerenciar esse equilíbrio com mais eficiência.
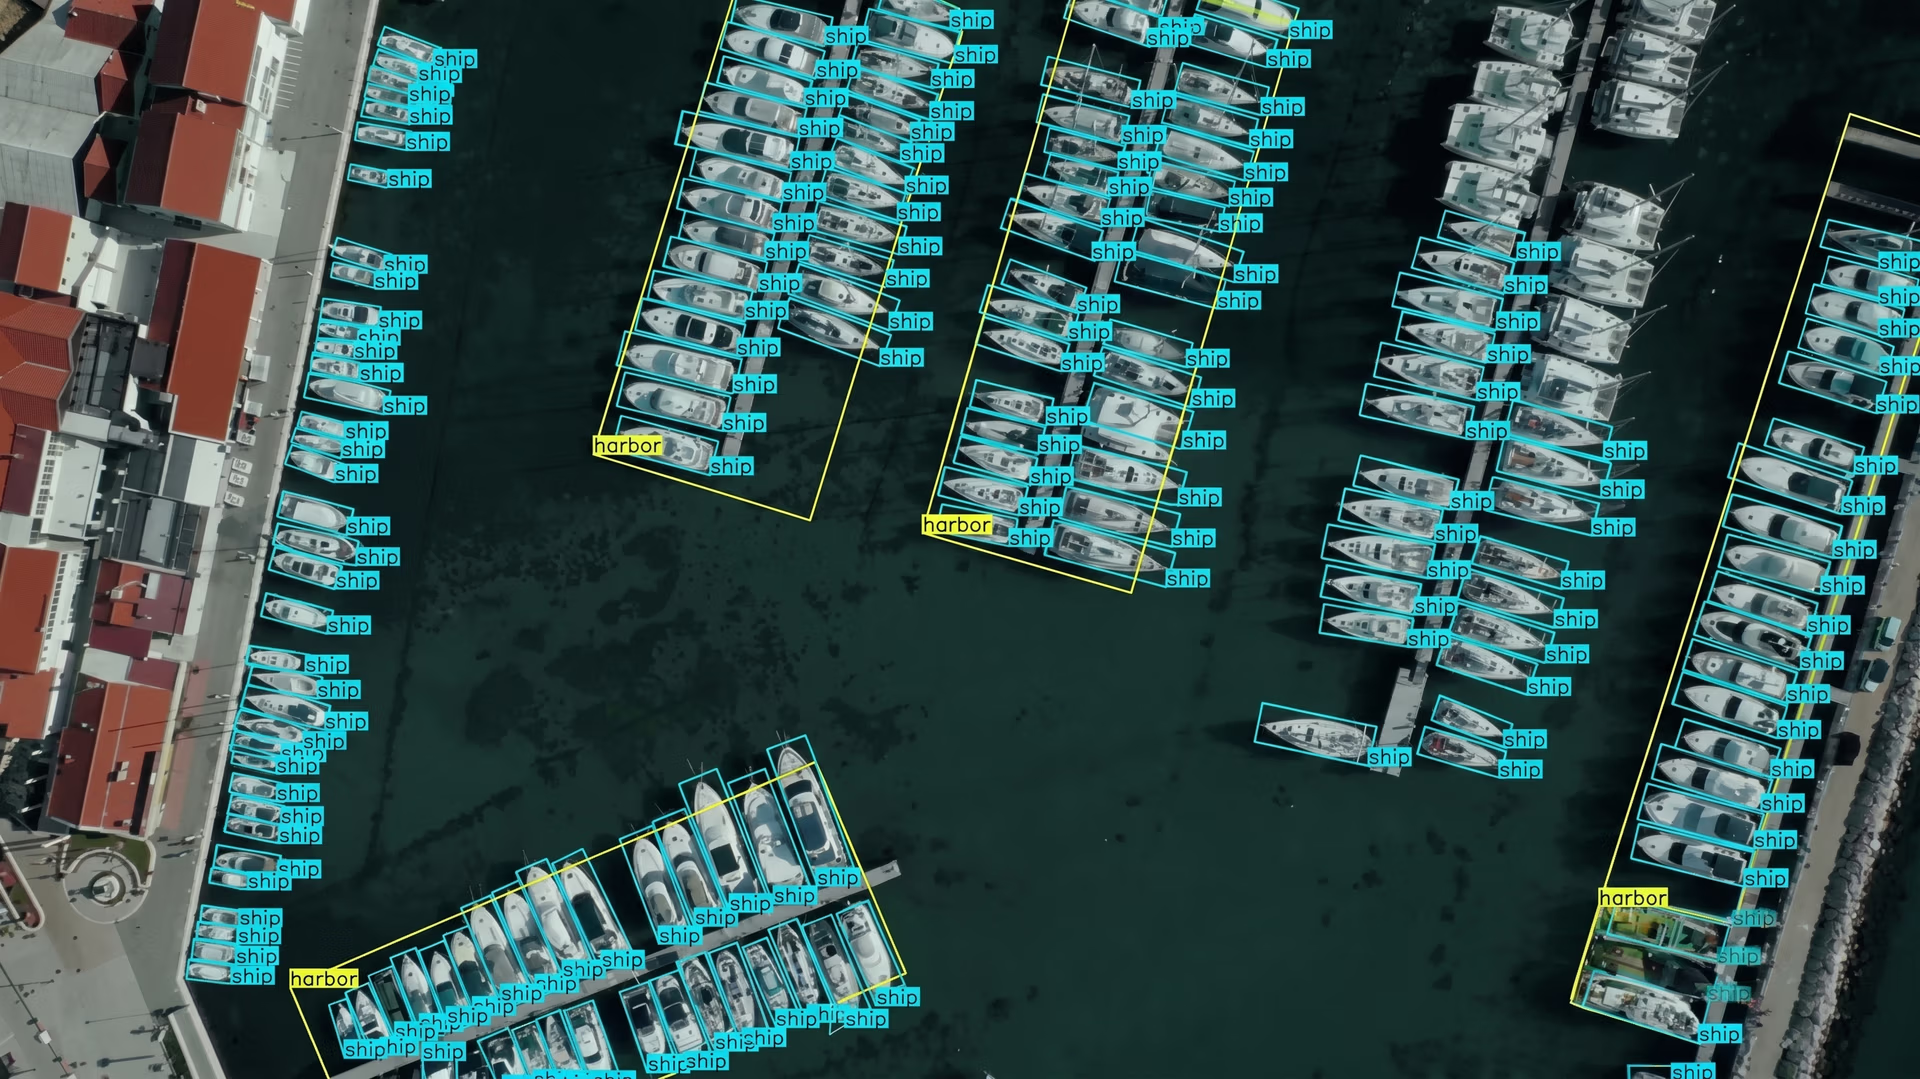
Fig. 1. Usando YOLO11 para detectar objetos pequenos em imagens aéreas (Fonte)
Neste artigo, vamos explorar por que é difícil detectar objetos pequenos e como a Ultralytics YOLO11 pode facilitar essa tarefa.
O que é a detecção de objetos pequenos e por que ela é importante?#
A detecção de objetos pequenos é uma tarefa de visão computacional, uma área da IA, que se concentra em identificar e localizar objetos que ocupam uma parcela muito pequena de uma imagem. Esses objetos costumam ser representados na imagem por um número limitado de pixels, as menores unidades de uma imagem digital. Por isso, são mais difíceis de detectar do que alvos maiores e mais nítidos (que geralmente contêm mais pixels).
Por exemplo, veículos em imagens aéreas, ferramentas no chão de uma fábrica ou pessoas capturadas por câmeras de vigilância grande-angular podem aparecer como objetos pequenos na imagem. Detectá-los é importante porque muitas vezes contêm informações cruciais, e várias aplicações do mundo real, como a vigilância, dependem dessas detecções para funcionar corretamente.
Quando objetos pequenos não são detectados, o desempenho do sistema e a tomada de decisões podem ser afetados. O monitoramento de veículos aéreos não tripulados (UAV) é um bom exemplo: não detectar um pequeno objeto em movimento no solo pode afetar a navegação ou a precisão do rastreamento.
Desafios relacionados à detecção de objetos pequenos#
Os primeiros sistemas usavam características projetadas manualmente e métodos tradicionais de visão computacional, que tinham dificuldade em cenas movimentadas ou variadas. Mesmo hoje, com modelos de aprendizado profundo apresentando um desempenho muito superior, detectar alvos pequenos continua sendo difícil quando eles ocupam apenas uma parte minúscula da imagem.
A seguir, vamos ver alguns desafios comuns que surgem em diferentes cenários do mundo real ao detectar objetos pequenos.
Tamanho, pixels e perda de informação#
Objetos pequenos contêm pouquíssimos pixels, o que limita a quantidade de detalhes visuais que um modelo pode aprender em etapas como a extração de características. Como resultado, é mais difícil detectar padrões como bordas, formas e texturas, e os objetos pequenos têm maior probabilidade de se misturar ao fundo.
À medida que as imagens passam pelas camadas convolucionais de uma rede neural, as informações visuais dos pixels são gradualmente comprimidas em mapas de características. Isso ajuda o modelo a manter a eficiência, mas também faz com que os detalhes sutis desapareçam.
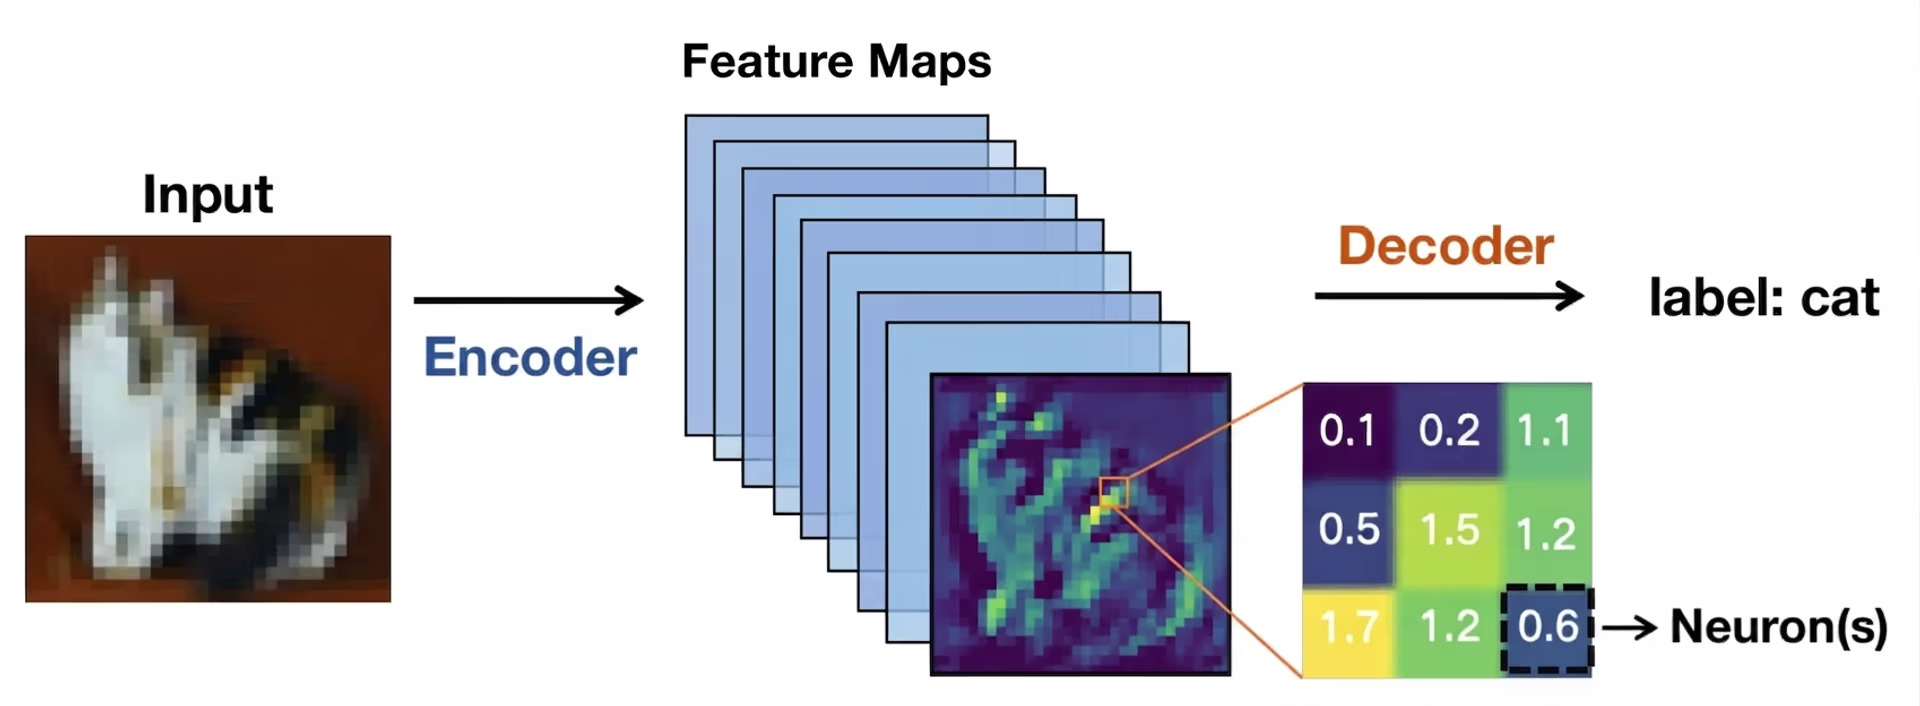
Fig. 2. Os mapas de características representam padrões visuais em uma imagem (Fonte)
No caso de alvos pequenos, pistas importantes podem desaparecer antes que a rede de detecção consiga agir. Quando isso acontece, a localização se torna menos confiável, e as caixas delimitadoras podem se deslocar, se sobrepor ou deixar de detectar os objetos-alvo.
Oclusão, variação de escala e contexto#
Os desafios relacionados ao tamanho também costumam estar associados à oclusão. A oclusão ocorre quando objetos, especialmente os menores, ficam parcialmente escondidos por outros objetos na cena.
Isso reduz a área visível de um alvo e limita as informações disponíveis para o detector de objetos. Até mesmo uma pequena oclusão pode confundir redes de detecção, especialmente quando combinada com uma entrada de baixa resolução. Um exemplo interessante pode ser visto em conjuntos de dados de UAV, como o VisDrone, nos quais pedestres, bicicletas ou veículos podem ficar parcialmente encobertos por edifícios, árvores ou outros objetos em movimento.
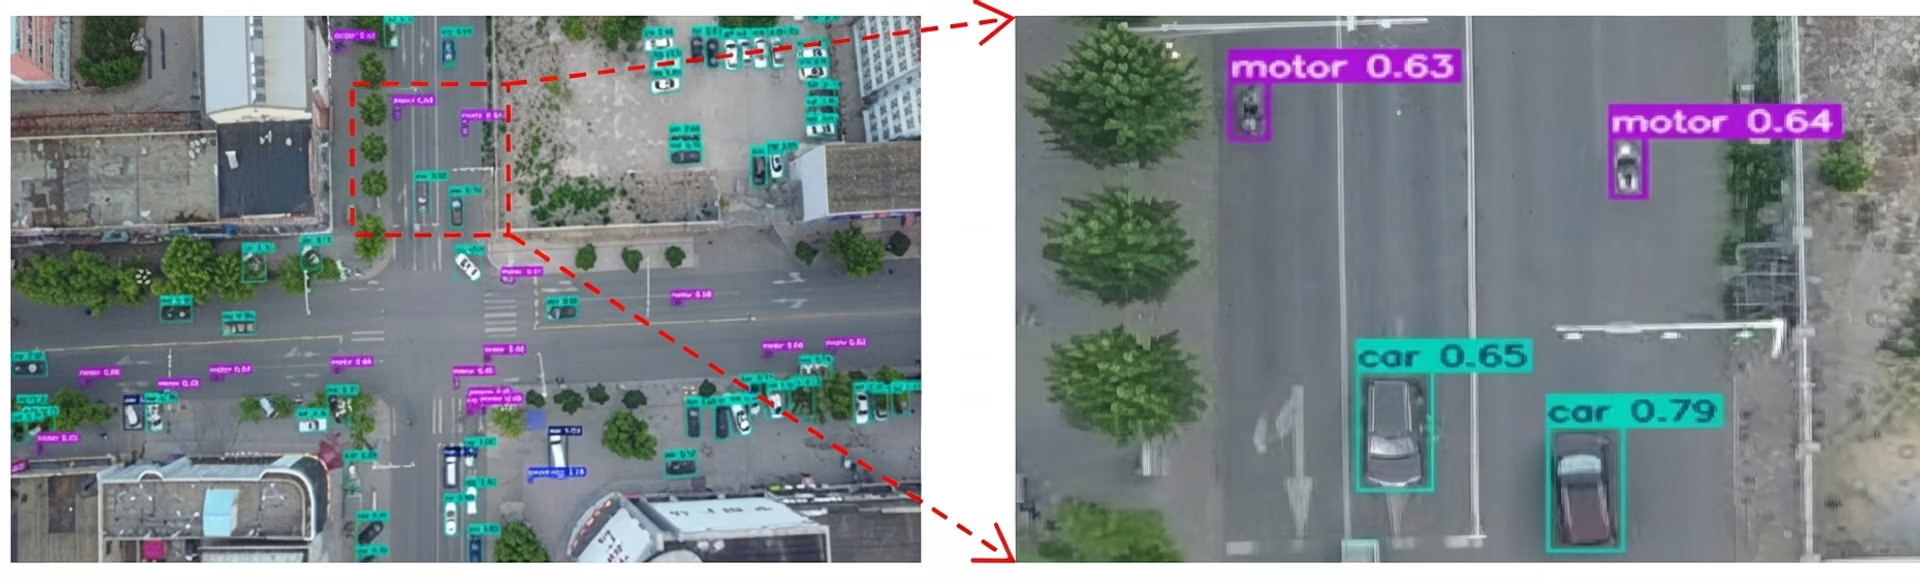
Fig. 3. Exemplo do conjunto de dados VisDrone que mostra objetos pequenos (Fonte)
Da mesma forma, a variação de escala acrescenta outra camada de dificuldade quando o mesmo objeto aparece muito pequeno ou relativamente grande, dependendo da distância e da posição da câmera. Apesar desses obstáculos, os algoritmos de detecção precisam reconhecer esses objetos pequenos em diferentes escalas sem perder precisão.
O contexto também desempenha um papel importante na detecção. Por exemplo, objetos grandes geralmente aparecem em ambientes nítidos que fornecem pistas visuais úteis. Já os alvos pequenos muitas vezes não contam com essas informações contextuais, o que dificulta o reconhecimento de padrões.
O problema da métrica oculta na detecção de objetos pequenos#
Métricas de avaliação comuns, como interseção sobre união (IoU), medem o quanto uma caixa delimitadora prevista se sobrepõe à caixa de referência. Embora IoU funcione bem para objetos maiores, seu comportamento é bem diferente para objetos pequenos.
Objetos pequenos ocupam apenas alguns pixels; por isso, até um leve deslocamento da caixa prevista pode gerar um erro proporcional grande e reduzir drasticamente a pontuação IoU. Isso significa que objetos pequenos muitas vezes não atingem o limite de IoU padrão usado para considerar uma previsão correta, mesmo quando o objeto está visível na imagem.
Como resultado, é mais provável que erros de localização sejam classificados como falsos positivos ou falsos negativos. Essas limitações levaram pesquisadores a repensar como os sistemas de detecção de objetos avaliam e processam alvos pequenos e difíceis de detectar.
Características em várias escalas: a chave para a detecção de objetos pequenos em tempo real#
À medida que os pesquisadores trabalhavam para aprimorar a detecção de objetos pequenos, ficou claro que preservar e representar informações visuais em várias escalas é essencial. Essa ideia também aparece em pesquisas recentes no arXiv e em artigos apresentados em eventos como as Conferências Internacionais da IEEE e a Conferência Europeia de Visão Computacional (ECCV).
À medida que as imagens avançam pela rede neural, os objetos pequenos podem perder detalhes ou desaparecer por completo; por isso, modelos modernos de visão computacional, como o Ultralytics YOLO11, dão grande ênfase à melhoria da extração de características. A seguir, vamos explicar os conceitos fundamentais por trás dos mapas de características e das redes piramidais de características para entendê-los melhor.
Mapas de características e representação de escala#
Quando uma imagem de entrada, como uma imagem de sensoriamento remoto, entra em uma rede neural, ela é gradualmente transformada em mapas de características. Essas representações simplificadas da imagem destacam padrões visuais como bordas, formas e texturas.
À medida que a rede se aprofunda, esses mapas de características ficam menores em termos espaciais. Essa redução ajuda o modelo a funcionar com eficiência e a se concentrar em informações de alto nível. No entanto, mapas de características menores e mais profundos também reduzem os detalhes espaciais.
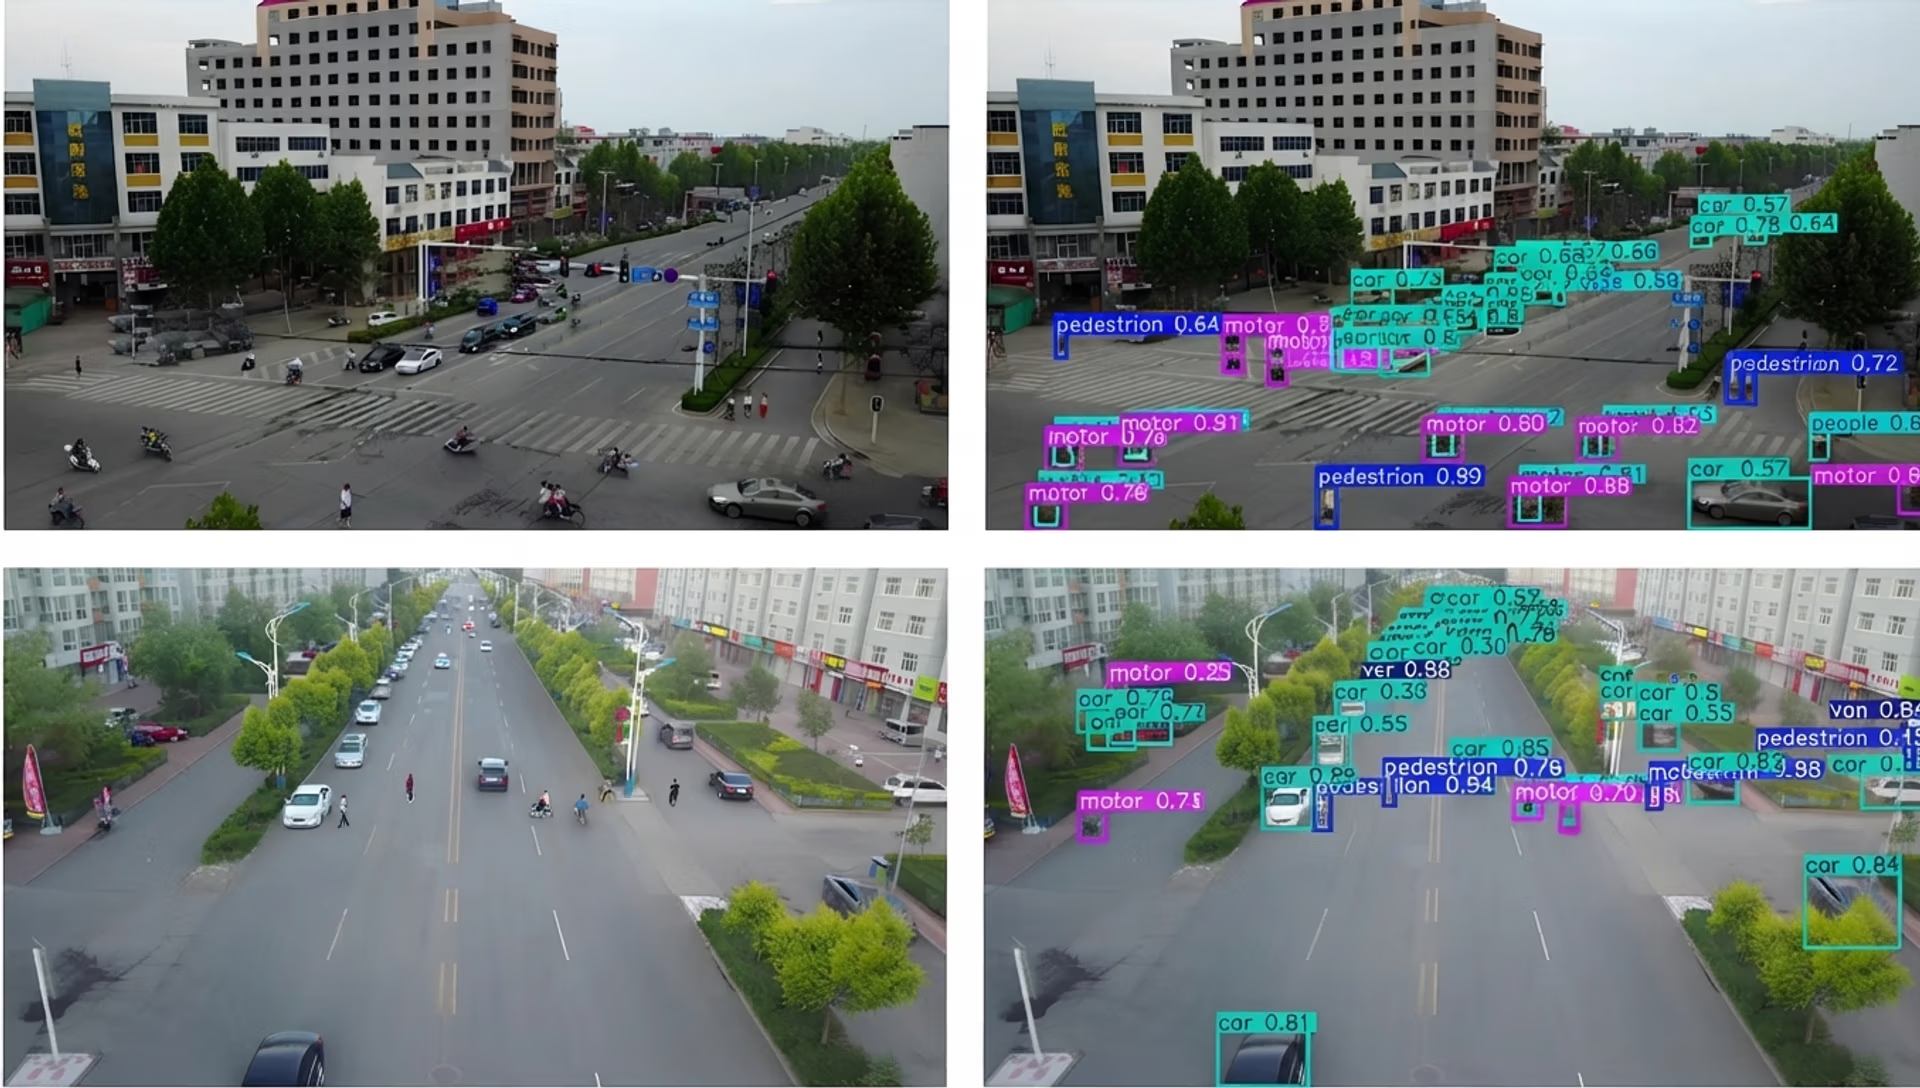
Fig. 4. A extração de características é fundamental para detectar objetos pequenos. (Fonte)
Enquanto objetos grandes mantêm informações visuais suficientes para uma detecção precisa, alvos pequenos podem perder detalhes essenciais após apenas algumas camadas da rede. Quando isso acontece, o modelo pode ter dificuldade até mesmo para reconhecer a existência de um objeto pequeno. Esse é um dos principais motivos pelos quais objetos pequenos não são detectados por modelos profundos de detecção de objetos.
Redes piramidais de características e aprendizado em várias escalas#
As redes piramidais de características, frequentemente chamadas de FPN, foram introduzidas para lidar com a perda de detalhes espaciais. Elas funcionam como um módulo auxiliar que combina informações de várias camadas para que os modelos detectem objetos pequenos com mais eficiência. Esse processo também é conhecido como agregação e fusão de características.
As camadas superficiais fornecem detalhes espaciais refinados, enquanto as camadas mais profundas acrescentam contexto semântico, permitindo um aprendizado eficaz de características em várias escalas. Ao contrário do aumento de resolução ingênuo, que simplesmente amplia os mapas de características, a FPN preserva informações significativas e aprimora a detecção de objetos pequenos.
As abordagens modernas desenvolvem essa ideia com fusão adaptativa de características e projetos sensíveis ao contexto para aprimorar ainda mais a detecção de alvos pequenos. Em outras palavras, a FPN ajuda os modelos a enxergar ao mesmo tempo o panorama geral e os detalhes minúsculos. Essa otimização é essencial quando os objetos são pequenos.
Como os modelos de detecção de objetos evoluíram para lidar com objetos pequenos#
Veja um resumo de como os modelos de detecção de objetos evoluíram e avançaram ao longo do tempo para detectar melhor objetos de diferentes tamanhos, inclusive os muito pequenos:
- Métodos iniciais de detecção: As primeiras abordagens de detecção de objetos dependiam de características projetadas manualmente e algoritmos baseados em regras, fundamentados no processamento clássico de imagens. Como essas características eram fixas, o desempenho caía diante de imagens diferentes.
- Introdução do aprendizado de máquina e do aprendizado profundo: A adoção do aprendizado de máquina e do aprendizado profundo marcou uma grande mudança na pesquisa sobre detecção de objetos. Em vez de depender de regras predefinidas, as redes neurais aprenderam representações visuais diretamente dos dados de treinamento, melhorando a adaptabilidade a diferentes tamanhos de objetos e cenas.
- Redes convolucionais: Essas redes neurais aprendem a identificar padrões em imagens. Cada camada capta detalhes diferentes, começando por bordas e cores simples, passando por formas e chegando, por fim, a objetos completos, o que as torna essenciais para a visão computacional moderna.
- Detectores de objetos em dois estágios: Detectores em dois estágios, como o Faster R-CNN, apresentado por Ren et al., primeiro geravam regiões candidatas e depois as classificavam. Essa abordagem aumentou a precisão para objetos pequenos, mas elevou o custo computacional e reduziu o desempenho em tempo real.
- Detectores de objetos em um estágio: Detectores em um estágio, como o SSD (detector de disparo único) e a família YOLO (você só olha uma vez), que inclui o YOLOv3, o Ultralytics YOLOv5 e, posteriormente, o Ultralytics YOLOv8, realizam a detecção em uma única passagem. Esse projeto melhora significativamente a velocidade de inferência e mantém uma precisão competitiva.
- Modelos de última geração: Os modelos mais recentes de detecção de objetos dão mais ênfase ao desempenho em tempo real e à implantação na borda. Lançamentos recentes de modelos Ultralytics YOLO, como a Ultralytics YOLO11 e a Ultralytics YOLO26, foram desenvolvidos para equilibrar alta precisão e inferência de baixa latência, sendo adequados para detectar objetos de todos os tamanhos, inclusive alvos pequenos, em dispositivos com capacidade computacional limitada.
Usando Ultralytics YOLO11 em casos de uso de detecção de objetos pequenos#
Agora que entendemos melhor como funciona a detecção de objetos pequenos, vamos ver algumas aplicações do mundo real em que o Ultralytics YOLO11 pode ser usado.
UAV e imagens aéreas#
Imagine um drone voando alto sobre uma rua movimentada da cidade. Vistos daquela altura, carros, bicicletas e até pessoas se reduzem a apenas alguns pixels na tela.
Módulos de UAV e de imagens aéreas costumam capturar cenas assim, nas quais os objetos de interesse são minúsculos e estão cercados por fundos visualmente complexos, o que dificulta sua detecção por modelos de visão computacional.
Em cenários desse tipo, a Ultralytics YOLO11 pode ser uma ótima escolha de modelo. Por exemplo, um drone equipado com um modelo como o YOLO11, ajustado com conjuntos de dados aéreos como o VisDrone, poderia monitorar o trânsito em tempo real e detectar veículos, ciclistas e pedestres enquanto se deslocam pela cena, mesmo quando cada objeto ocupa apenas uma pequena parte da imagem. Isso permite tomar decisões mais rapidamente e obter informações mais precisas em aplicações como gestão do trânsito, segurança pública ou planejamento urbano.
Robótica e automação#
Robôs costumam ser usados em ambientes nos quais a precisão e o tempo são cruciais. Em locais como armazéns, fábricas e fazendas, um robô pode precisar reconhecer objetos muito pequenos, como uma peça em uma linha de montagem, uma etiqueta em uma embalagem ou um pequeno broto em um campo, e responder rapidamente.
Detectar objetos desse tamanho pode ser complicado, especialmente quando eles aparecem como apenas alguns pixels na imagem da câmera ou ficam parcialmente ocultos por outros objetos. Deixar passar esses pequenos detalhes pode desacelerar a automação ou prejudicar a capacidade do robô de concluir uma tarefa.
O Ultralytics YOLO11 pode fazer a diferença nessas situações. Sua extração aprimorada de características e a inferência rápida permitem que os robôs detectem objetos pequenos em tempo real e ajam imediatamente.
O Ultralytics YOLO11 também oferece suporte à segmentação de instâncias, que pode ajudar os robôs a entender os limites dos objetos e os pontos de preensão com mais precisão, em vez de apenas localizar caixas delimitadoras genéricas. Por exemplo, um braço robótico integrado ao YOLO11 poderia identificar componentes pequenos em uma esteira transportadora, segmentar seu formato exato e recolhê-los antes que saíssem do alcance, ajudando o sistema a manter a eficiência e a confiabilidade.
O que torna o Ultralytics YOLO11 eficaz na detecção de objetos pequenos#
Com tantos modelos de visão computacional disponíveis hoje, talvez você esteja se perguntando o que diferencia o Ultralytics YOLO11.
Veja alguns motivos pelos quais o Ultralytics YOLO11 é uma ótima opção para aplicações que precisam detectar objetos pequenos:
- Extração aprimorada de características: O YOLO11 usa uma arquitetura de backbone e neck aprimorada para melhorar a extração de características e permitir uma detecção de objetos mais precisa.
- Ecossistema e facilidade de uso: o pacote Python da Ultralytics é uma biblioteca que oferece funções integradas para carregar, treinar, validar e implantar modelos como o YOLO11. Como esses fluxos de trabalho exigem apenas algumas linhas de código, as equipes podem experimentar e ajustar modelos rapidamente para detectar objetos pequenos.
- Otimizado para implantação na borda: o Ultralytics YOLO11 pode funcionar com eficiência em dispositivos de borda, como NVIDIA Jetson, Raspberry Pi e sistemas de câmeras industriais. Em poucas palavras, ele permite executar tarefas de IA visual em tempo real diretamente no dispositivo.
Estratégias práticas para detectar objetos pequenos com Ultralytics YOLO11#
Além de usar um modelo como o Ultralytics YOLO11, a forma como preparas as anotações, o conjunto de dados em geral e o procedimento de treinamento do modelo podem fazer uma diferença significativa no desempenho da detecção. O argumento tile do Ultralytics também pode ajudar a detectar objetos muito pequenos em imagens grandes: o processamento em blocos de alta resolução executa o treinamento, a validação e a inferência em janelas sobrepostas na resolução nativa.
Veja um resumo rápido do que priorizar:
- Aumento de dados adequado: Um aumento de dados leve, como redimensionamento ou recorte, pode ajudar o modelo a generalizar para novas imagens. No entanto, um aumento em larga escala muito agressivo pode distorcer ou remover objetos pequenos, dificultando o aprendizado do modelo.
- Análise dos casos de falha: Analisar onde o modelo deixa de detectar ou identifica objetos incorretamente ajuda a criar uma linha de base e a descobrir se os problemas vêm do conjunto de dados, da perda de informações durante a extração de características ou da necessidade de ajustar as configurações de treinamento.
- Composição do conjunto de dados: Seu conjunto de dados deve conter exemplos suficientes de objetos pequenos para que o modelo aprenda padrões relevantes e deve permanecer equilibrado para que objetos maiores não ofusquem os menores durante o treinamento.
Principais conclusões#
A detecção de objetos pequenos é difícil porque os alvos pequenos perdem detalhes à medida que as imagens passam por um modelo de visão computacional. O Ultralytics YOLO11 aprimora a preservação desses detalhes, tornando a detecção de objetos pequenos mais confiável sem sacrificar o desempenho em tempo real. Esse equilíbrio permite que o YOLO11 ofereça detecção precisa e eficiente em aplicações do mundo real.
Participe da nossa crescente comunidade! Explore nosso repositório no GitHub para saber mais sobre IA. Conheça inovações como visão computacional no varejo e IA no setor automotivo visitando nossas páginas de soluções. Para começar hoje mesmo a criar com visão computacional, confira nossas opções de licenciamento.
Escrito por
Criador de conteúdo · Ultralytics
Comentários
Faça uma pergunta, compartilhe seus resultados ou ajude alguém.









