Ultralytics YOLO26 NMS'yi neden kaldırıyor ve bu, dağıtımı nasıl değiştiriyor?
Ultralytics YOLO26'nın uçtan uca, NMS içermeyen çıkarımı nasıl mümkün kıldığını ve son işlemeyi kaldırmanın dışa aktarma ile uç cihazlara dağıtımı neden basitleştirdiğini keşfet.
 Abirami Vina9 dakikalık okuma
14 Ocak 2026'da bilgisayarlı görü modellerimizin en yeni nesli olan Ultralytics YOLO26'yı piyasaya sürdük. YOLO26'yı geliştirirken amacımız yalnızca doğruluğu veya hızı artırmak değil, nesne algılama modellerinin gerçek dünya sistemlerinde nasıl oluşturulup dağıtıldığını yeniden düşünmekti.
Bilgisayarlı görü araştırmadan üretime geçerken modellerin CPU'larda, uç cihazlarda, kameralarda, robotlarda ve gömülü donanımlarda çalışması giderek daha fazla bekleniyor. Bu ortamlarda güvenilirlik, düşük gecikme ve kolay dağıtım, performans kadar önem taşıyor.
Ultralytics YOLO26, çıkarım hattındaki gereksiz karmaşıklığı ortadan kaldıran yalın uçtan uca mimarisiyle bu gerçek göz önünde bulundurularak tasarlandı. YOLO26'daki en önemli yeniliklerden biri, yaygın olarak NMS olarak bilinen Maksimum Olmayan Bastırma işleminin kaldırılabilmesidir.
NMS, yıllardır nesne algılama sistemlerinin standart bir parçası olarak yinelenen algılamaları temizlemek için bir son işleme adımı şeklinde kullanılıyor. Etkili olsa da özellikle uç donanımlarda ek hesaplama yükü ve dağıtım zorlukları da getiriyordu.
YOLO26 ile farklı bir yaklaşım benimsedik. Tahminlerin nasıl üretildiğini ve eğitildiğini yeniden düşünerek gerçek anlamda uçtan uca, NMS içermeyen çıkarım sağlıyoruz. Model, harici temizleme adımlarına veya elle hazırlanmış kurallara dayanmadan nihai algılamaları doğrudan üretir. Bu sayede YOLO26 hızlanır, dışa aktarımı kolaylaşır ve çok çeşitli donanım platformlarına daha güvenilir biçimde dağıtılır.
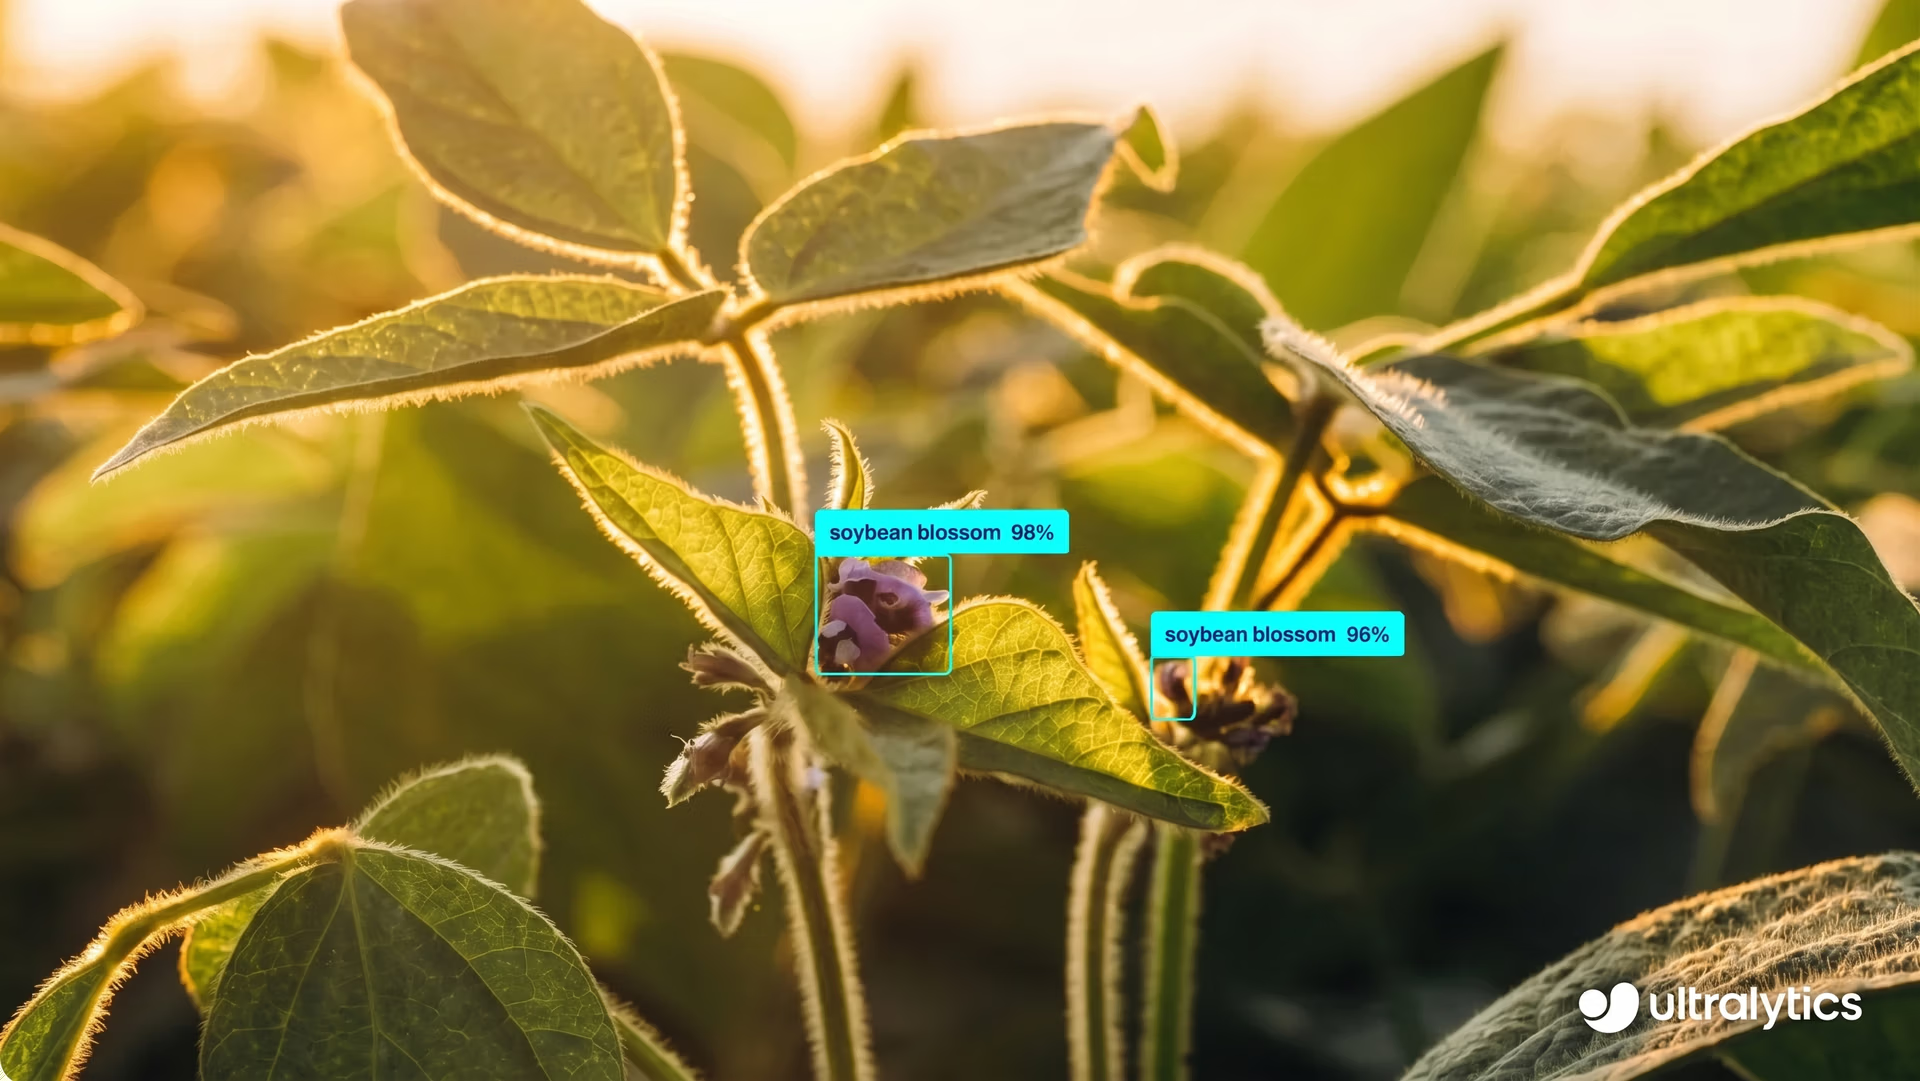
Şekil 1. Ultralytics YOLO26 kullanarak bir görüntüdeki nesneleri algılama.
Bu makalede, geleneksel nesne algılamanın neden NMS kullandığını, NMS'nin nasıl bir dağıtım darboğazına dönüştüğünü ve Ultralytics YOLO26'nın geçici çözümlere duyulan ihtiyacı nasıl ortadan kaldırdığını daha yakından inceleyeceğiz.
Geleneksel nesne algılama yinelenen algılamalar üretir#
NMS'nin ne olduğunu ve Ultralytics YOLO26'da neden kaldırdığımızı incelemeden önce, biraz geriye gidip geleneksel nesne algılama modellerinin tahminlerini nasıl ürettiğine bakalım.
Geleneksel nesne algılama modelleri, aynı nesne için çoğu zaman birbiriyle örtüşen birden fazla sınırlayıcı kutu üretir. Görüntüde hepsi aynı nesneyi gösterse de bu kutuların her birinin kendine ait bir güven skoru vardır.
Bunun birkaç nedeni vardır. İlk olarak model, aynı anda birçok uzamsal konumda ve farklı ölçeklerde tahminler yapar. Bu, modelin farklı boyutlardaki nesneleri algılamasına yardımcı olur; ancak birbirine yakın konumların aynı nesneyi birbirinden bağımsız olarak belirleyebilmesine de yol açar.
İkinci olarak, birçok nesne algılama sistemi her konum çevresinde çok sayıda aday kutu üreten çapa tabanlı yaklaşımlar kullanır. Bu, nesneleri doğru bulma olasılığını artırsa da örtüşen tahminlerin sayısını da yükseltir.
Son olarak, ızgara tabanlı algılama doğası gereği yinelenen sonuçlara yol açar. Bir nesne birden fazla ızgara hücresinin sınırına yakın olduğunda, birkaç hücre bu nesne için kutu tahmin edebilir ve birbiriyle örtüşen birden fazla algılama ortaya çıkar.
Bu nedenle modelin ham çıktısı, tek bir nesne için çoğu zaman birkaç kutu içerir. Sonuçları kullanılabilir hâle getirmek için bu yinelenen tahminler filtrelenmeli ve geriye yalnızca tek bir nihai algılama kalmalıdır.
Maksimum Olmayan Bastırmayı Anlamak#
Bir nesne algılama modeli aynı nesne için birbiriyle örtüşen birden fazla sınırlayıcı kutu ürettiğinde, sonuçların kullanılmadan önce temizlenmesi gerekir. Maksimum Olmayan Bastırma bu noktada uygulanır.
Maksimum Olmayan Bastırma, model tahminlerini tamamladıktan sonra çalışan bir son işleme adımıdır. Amacı, her nesnenin tek bir nihai sınırlayıcı kutuyla temsil edilmesi için yinelenen algılamaları azaltmaktır.
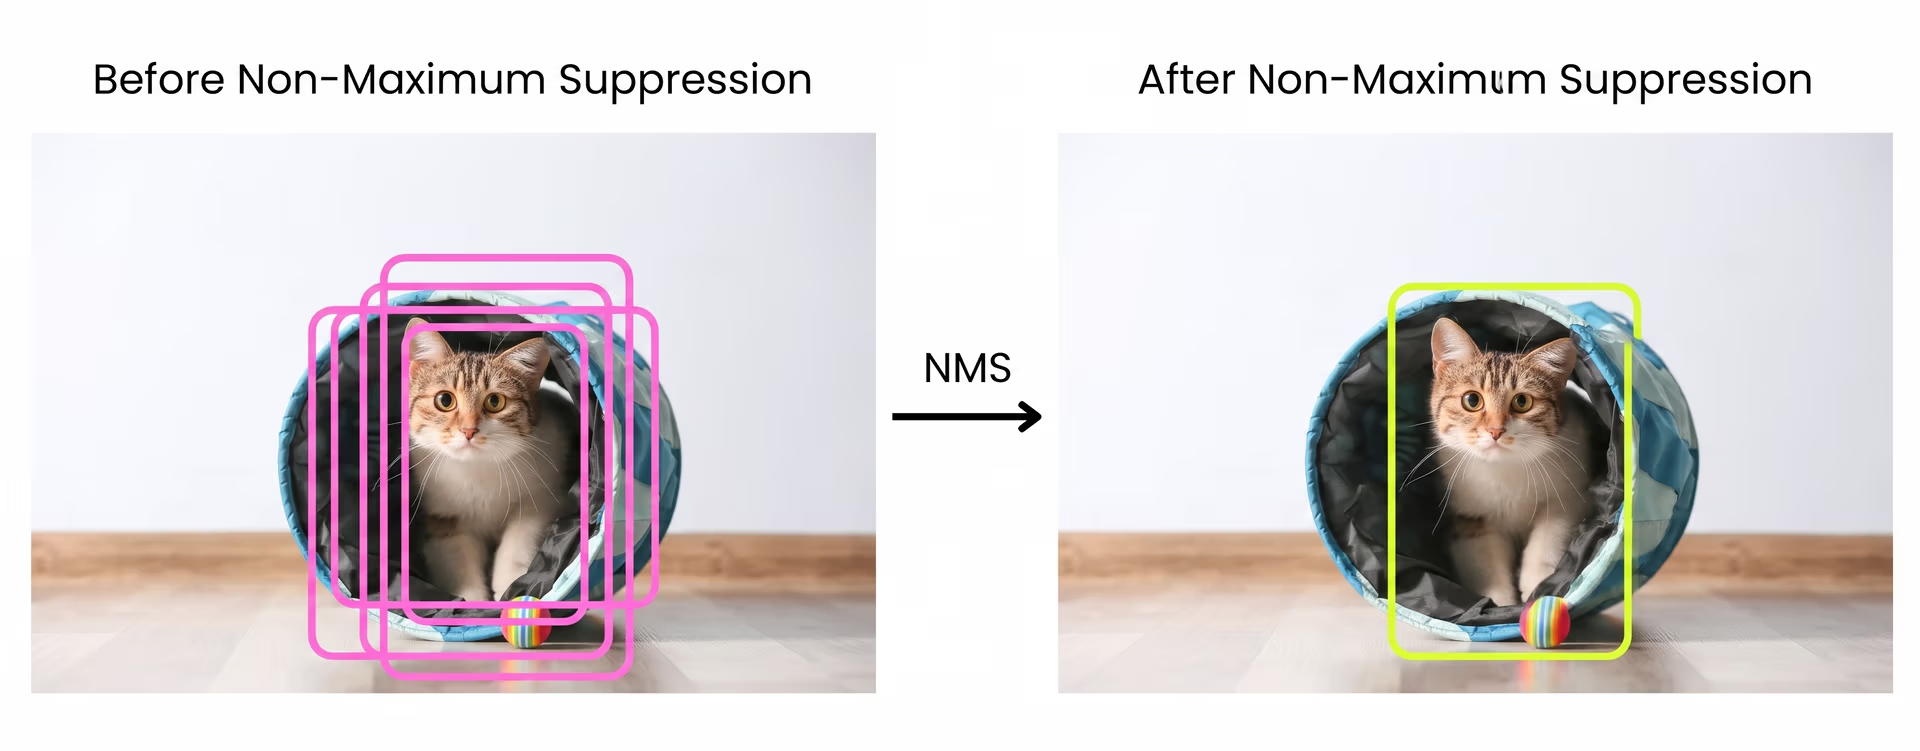
Şekil 2. NMS'nin genel görünümü. Görselin sahibi yazar.
İşlem, sınırlayıcı kutuları güven skorlarına ve ne ölçüde örtüştüklerine göre karşılaştırır. Güveni çok düşük olan tahminler önce kaldırılır.
Ardından kalan kutular güven skoruna göre sıralanır ve en yüksek skora sahip kutu en iyi algılama olarak seçilir. Seçilen kutu diğer kutularla karşılaştırılır.
Başka bir kutu seçilen kutuyla fazla örtüşüyorsa bastırılır ve kaldırılır. Örtüşme genellikle Kesişim-Birleşim Oranı kullanılarak ölçülür. Bu metrik, iki kutunun ortak kapladığı alanın ikisinin toplam kapladığı alana oranını hesaplar. Bu işlem, geriye yalnızca güveni en yüksek ve örtüşmeyen algılamalar kalana kadar tekrarlanır.
NMS dağıtımı neden zorlaştırır?#
Maksimum Olmayan Bastırma yinelenen algılamaları filtrelemeye yardımcı olsa da modeller araştırma ortamından çıkıp gerçek dünyada dağıtıldığında daha belirgin hâle gelen zorlukları da beraberinde getirir.
En büyük sorunlardan biri performanstır. NMS, çıkarımdan sonra çalışır ve hangilerinin tutulacağına karar vermek için sınırlayıcı kutuların birbirleriyle karşılaştırılmasını gerektirir.
Bu işlem hesaplama açısından maliyetlidir ve verimli biçimde paralelleştirilmesi zordur. Uç cihazlarda ve CPU tabanlı sistemlerde bu ek iş gözle görülür gecikmeye yol açabilir ve gerçek zamanlı gereksinimleri karşılamayı zorlaştırabilir.
NMS, dağıtım karmaşıklığını da artırır. Modelin kendisine ait olmadığından ayrı bir son işleme kodu olarak uygulanması gerekir.
Farklı çalışma ortamları ve platformlar NMS'yi farklı biçimlerde ele alır; bu da çoğu zaman her hedef ortam için özel uygulamaların sürdürülmesini gerektirir. Bir kurulumda çalışan bir çözüm, başka bir kurulumda biraz farklı davranabilir; bu da dağıtımı daha kırılgan ve ölçeklendirmeyi daha zor hâle getirir.
Donanım optimizasyonu da başka bir zorluktur. NMS, sinir ağı işlemlerini verimli biçimde çalıştırmak üzere tasarlanmış özel yapay zekâ hızlandırıcılarına kolayca uyarlanamaz. Sonuç olarak model, optimize edilmiş donanımda hızlı çalışsa bile NMS genel performansı sınırlayan bir darboğaza dönüşebilir.
Bu etkenlere ek olarak NMS, güven eşikleri ve örtüşme eşikleri gibi elle seçilen parametrelere bağlıdır. Bu ayarlar sonuçları önemli ölçüde etkileyebilir ve genellikle farklı veri kümeleri, uygulamalar veya donanımlar için ayarlanmaları gerekir. Bu durum, üretim sistemlerinde davranışı daha az öngörülebilir kılar ve ek yapılandırma yükü getirir.
Uçtan uca nesne algılama çıkarımını açıklıyoruz#
Maksimum Olmayan Bastırmanın sınırlamaları, çıkarım sırasında nesne algılama modellerinin nasıl davranması gerektiğini yeniden düşünmemize yol açtı. Birbiriyle örtüşen çok sayıda tahmin üretip bunları sonradan temizlemek yerine, daha temel bir soru sorduk.
Model nihai algılamaları doğrudan üretebilseydi nasıl olurdu? Bu soru, uçtan uca nesne algılama çıkarımının özünü oluşturur. Uçtan uca bir sistemde model, harici temizleme adımlarına dayanmadan algılama sürecinin tamamını baştan sona yürütecek şekilde eğitilir.
Model, çok sayıda aday kutu üretip bunları çıkarımdan sonra filtrelemek yerine, kendi başına az sayıda güvenilir ve örtüşmeyen tahmin üretmeyi öğrenir. Yinelenen algılamalar son işlemeyle kaldırılmak yerine ağın içinde çözümlenir.
Daha yeni model mimarileri, bu yaklaşımın hem mümkün hem de pratik olduğunu gösterdi. Doğru eğitim stratejisiyle modeller, çok sayıda birbiriyle yarışan tahmin yerine her nesneyi tek bir tahminle eşleştirmeyi öğrenebilir ve yinelenen sonuçları kaynağında azaltabilir.
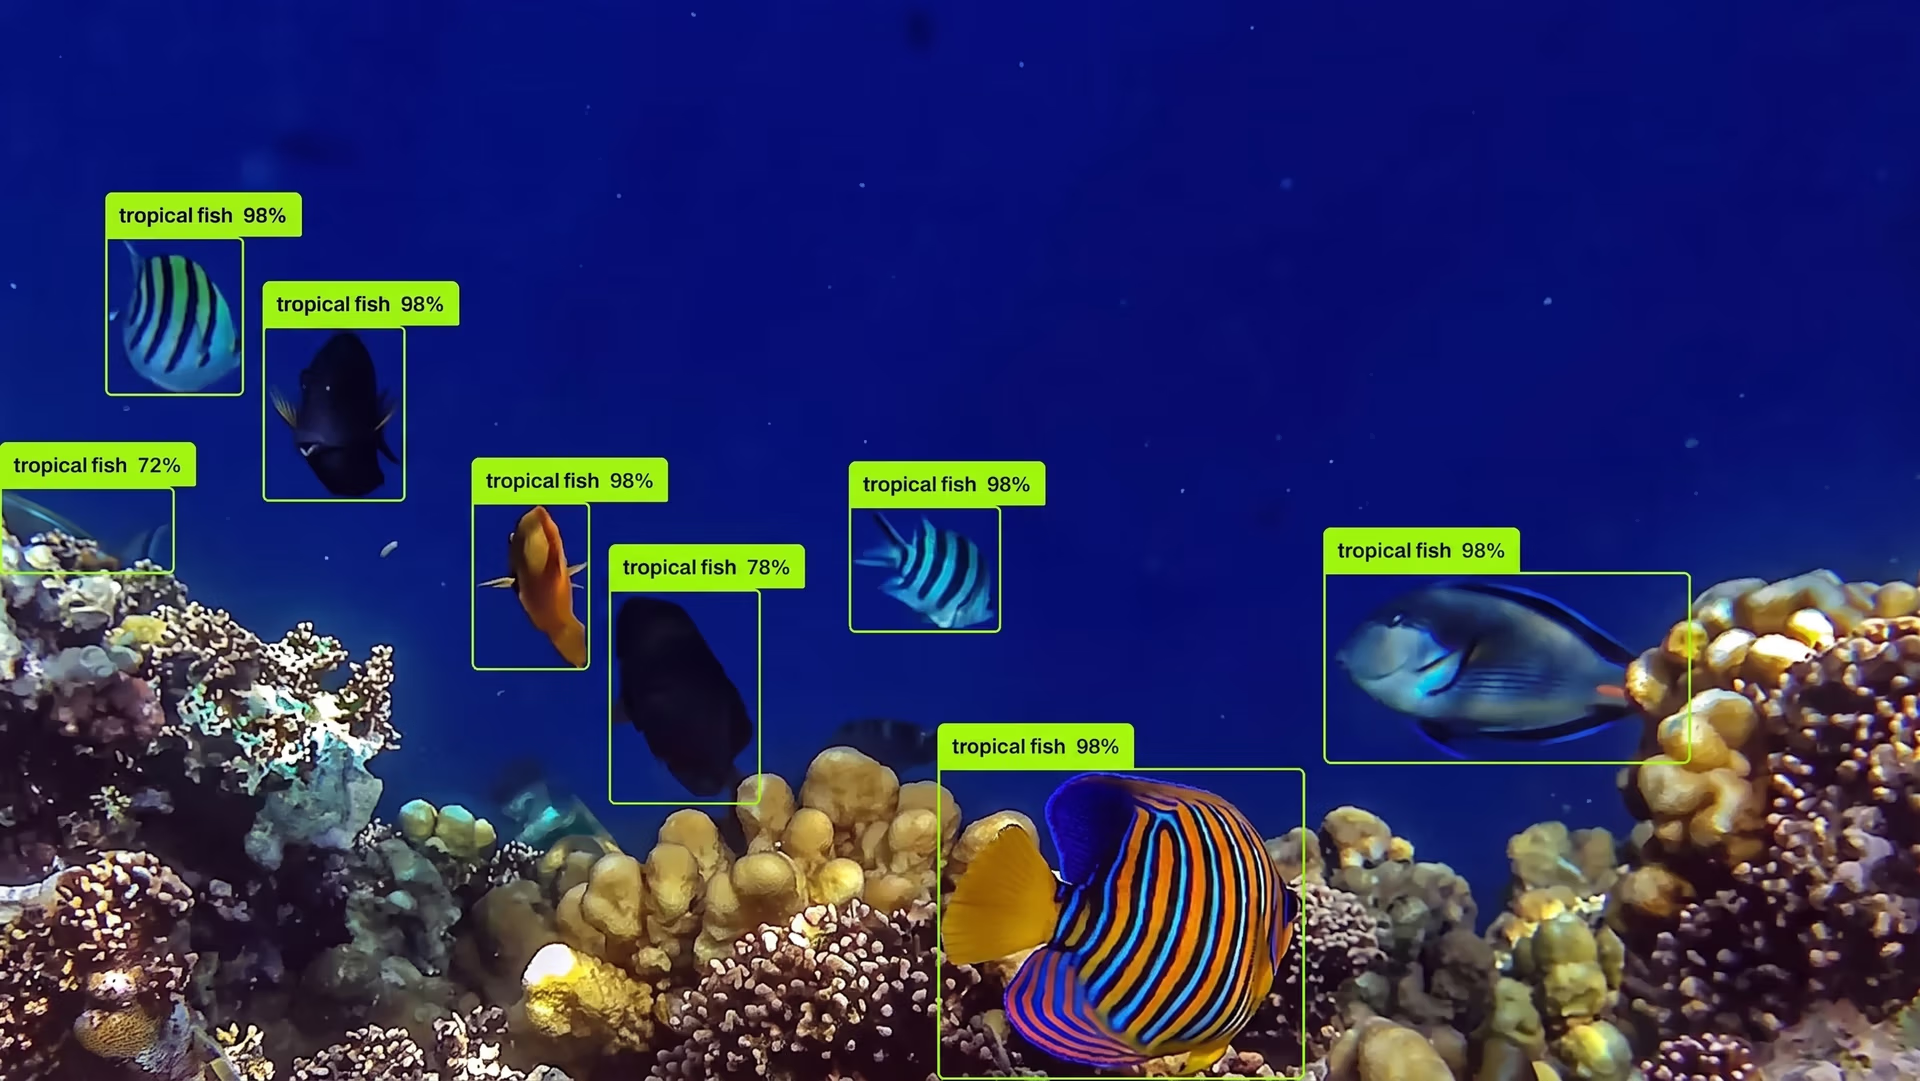
Şekil 3. Ultralytics YOLO26 kullanılarak nesne algılamaya bir örnek.
Bunun işe yaraması için eğitimin de değişmesi gerekir. Modelin aynı nesne için çok sayıda tahminin yarışmasına izin vermek yerine, daha az ve daha güvenilir algılama üretmek üzere tek ve net bir karar vermeyi öğrenmesi gerekir.
Sonuçta çıkarım işlem hattı basitleşir. Yinelenen sonuçlar modelin içinde zaten çözümlendiğinden, çıkarım sırasında Maksimum Olmayan Bastırmaya gerek kalmaz. Modelin çıktısı zaten nihai algılama kümesidir.
Bu uçtan uca tasarım dağıtımı da kolaylaştırır. Son işleme adımları veya platforma özgü NMS uygulamaları olmadığından, dışa aktarılan model kendi başına tamamen yeterlidir ve farklı çıkarım çerçeveleri ile donanım hedeflerinde tutarlı biçimde çalışır.
İş Ortaklıkları Baş Mühendisimiz Francesco Mattioli şöyle açıklıyor: “Gerçek uçtan uca öğrenme, modelin piksellerden tahminlere kadar her şeyi, türevlenebilirliği bozan ve dağıtımı karmaşıklaştıran elle hazırlanmış son işleme adımları olmadan ele alması demektir.”
Ultralytics YOLO26 NMS'yi nasıl ortadan kaldırıyor?#
Ultralytics YOLO26, algılamaların öğrenilme ve üretilme biçimini değiştirerek Maksimum Olmayan Bastırmayı ortadan kaldırır; sonuçları temizlemek için son işlemeye dayanmaz. YOLO26, birçok tahminin aynı nesne için yarışmasına izin vermek yerine, nesnelerle çıktılar arasında net bir bire bir ilişki kurmayı öğrenecek şekilde eğitilir.
Bu, geleneksel bire çok başlıkla birlikte eğitilen özel bir bire bir algılama başlığıyla kısmen mümkün olur. Bu başlık, modelin çok sayıda örtüşen aday yerine her nesne için tek ve güvenilir bir tahmin üretmeye odaklanmasına yardımcı olur. Her nesne tek bir tahminle eşleştirilerek yinelenen algılamalar doğal biçimde azaltılır.
Bu davranış, eğitim sırasında tutarlı eşleştirme stratejileriyle pekiştirilir ve modelin örtüşen tahminler üretmek yerine her nesne için tek ve güvenilir bir karar vermesi teşvik edilir. Sonuçta model daha az tahmin üretir, ancak her tahmin nihai bir algılamayı temsil eder.
DFL'yi kaldırmak NMS içermeyen algılamayı neden mümkün kıldı?#
Ultralytics YOLO26'da NMS içermeyen çıkarımı mümkün kılan bir diğer önemli yenilik, Dağılım Odaklı Kayıp (DFL) yönteminin kaldırılmasıdır. Önceki YOLO modellerinde DFL, tek bir değer yerine olası kutu konumlarının dağılımını tahmin ederek sınırlayıcı kutu regresyonunu iyileştirmek için kullanılıyordu.
Bu yaklaşım konum belirleme doğruluğunu artırsa da algılama işlem hattına karmaşıklık ekliyordu. Gerçek uçtan uca çıkarıma geçilirken bu karmaşıklık bir sınırlamaya dönüştü.
DFL, ek hesaplama ve sabit regresyon aralıkları getirerek modelin net, bire bir nesne eşleştirmeleri öğrenmesini zorlaştırıyor ve Maksimum Olmayan Bastırma gibi son işleme adımlarına bağımlılığı artırıyordu. Ultralytics YOLO26 ile DFL'yi kaldırıp sınırlayıcı kutu regresyonunu daha yalın ve doğrudan olacak şekilde yeniden tasarladık.
Model, dağılım tabanlı çıktılara dayanmak yerine daha az sayıda ve daha güvenilir algılamayı destekleyecek şekilde doğru kutu koordinatları tahmin etmeyi öğrenir. Bu değişiklik, örtüşen tahminleri kaynağında azaltmaya yardımcı olur ve sınırlayıcı kutu regresyonunu Ultralytics YOLO26'nın uçtan uca, NMS içermeyen tasarımıyla uyumlu hâle getirir.
Ultralytics YOLO26 NMS içermez ve dağıtımı kolaydır#
NMS içermeyen tasarım, Ultralytics YOLO26'yı gerçek anlamda uçtan uca bir model yapar. Bu, modelleri dışa aktarma açısından önemli bir etki yaratır.
Dışa aktarma, eğitilmiş bir modeli ONNX, TensorRT, CoreML veya OpenVINO gibi eğitim ortamının dışında çalışabilen bir biçime dönüştürmek demektir. Geleneksel işlem hatlarında bu süreç çoğu zaman aksar; çünkü Maksimum Olmayan Bastırma modelin kendisine ait değildir.
Ultralytics YOLO26, NMS'yi kaldırarak bu sorunu tamamen önler. Dışa aktarılan model, nihai algılamaları üretmek için gereken her şeyi zaten içerir. Güncel Ultralytics sürümlerinde, tahmin, doğrulama veya dışa aktarma sırasında NMS içermeyen bire bir başlığı seçmek için nms=False kullanabilirsin; biraz daha yüksek doğruluk için NMS'li varsayılan bire çok başlık da kullanılabilir. Uçtan uca algılama kılavuzu her iki seçeneği de açıklar.
Bu sayede dışa aktarılan model kendi başına tamamen yeterli olur ve farklı çıkarım çerçeveleri ile donanım hedefleri arasında daha taşınabilir hâle gelir. Aynı model sunucularda, yalnızca CPU kullanan sistemlerde, gömülü cihazlarda veya uç hızlandırıcılarda dağıtıldığında tutarlı biçimde çalışır. Dışa aktardığın modeli aynen çalıştırabildiğin için dağıtım daha kolay hâle gelir.
Bu yalınlık özellikle uç uygulamalar için önemlidir. Örneğin YOLO26, sınırlı hesaplama ve güç bütçelerinin karmaşık son işleme işlem hatlarını kullanışsız kıldığı ürün takibi, arazi denetimi ve bitki sağlığı analizi gibi kullanım senaryoları için dronlar gibi cihazlara kolayca dağıtılabilir. Model nihai algılamaları doğrudan ürettiğinden, ek işlem adımlarına gerek kalmadan hafif donanımlarda güvenilir biçimde çalışır.
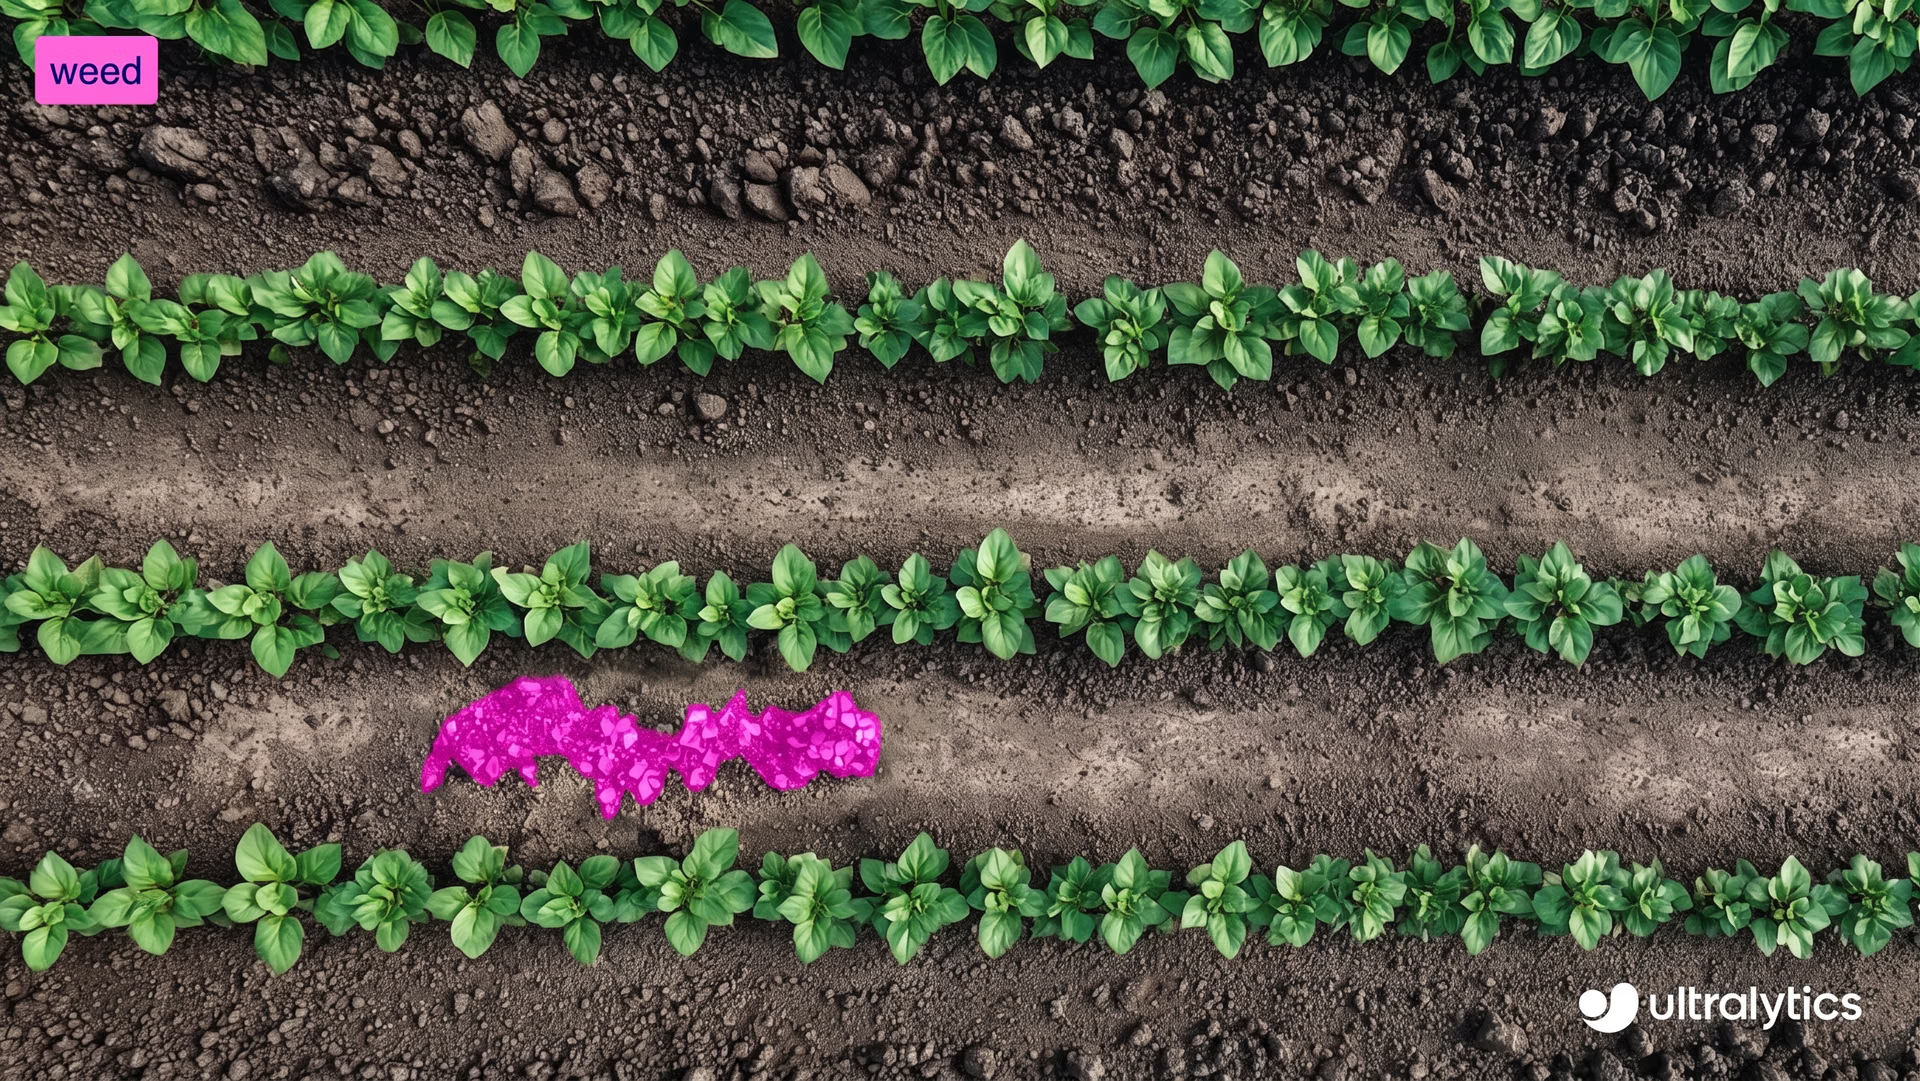
Şekil 4. Ultralytics YOLO26, dronlar gibi uç cihazlara kolayca dağıtılabilir.
Kısacası, NMS içermeyen çıkarım dışa aktarma ve dağıtım sürecindeki engelleri ortadan kaldırarak daha yalın ve güvenilir görüntü sistemleri sağlar. NMS bir geçici çözümdü. Ultralytics YOLO26 artık geçici çözümlere ihtiyaç duymuyor.
Önemli çıkarımlar#
Ultralytics YOLO26, yinelenen algılamaları sonradan temizlemek yerine bu sorunun temel nedenini çözerek Maksimum Olmayan Bastırma işlemini ortadan kaldırabilir. Uçtan uca tasarımı, modelin nihai algılamaları doğrudan üretmesini sağlar; böylece farklı donanımlarda dışa aktarma ve dağıtım daha basit ve tutarlı hâle gelir. NMS önceki sistemler için yararlı bir geçici çözümdü, ancak YOLO26'nın artık buna ihtiyacı yok.
Yapay zekâ hakkında daha fazla bilgi edinmek için topluluğumuza katıl ve GitHub depomuza göz at. Tarımda yapay zekâ ve perakendede bilgisayarlı görü çözümlerimizi incele. Lisans seçeneklerimizi keşfet ve bugün görsel yapay zekâyı kullanmaya başla!
Yazan
İçerik Üreticisi · Ultralytics
Yorumlar
Soru sor, sonuçlarını paylaş veya başka birine yardım et.









