Обнаружение объектов на ночных дорожных видео: почему точность так важна
Узнай, почему ночное обнаружение объектов на дорожных видео затруднено из-за плохой видимости и бликов, и как компьютерное зрение повышает безопасность и улучшает дорожный поток.
 Abirami Vina11 мин. чтения
В темноте дороги выглядят иначе не только для водителей, но и для систем, отвечающих за безопасность движения. Плохая видимость, блики фар и быстро движущиеся отражения усложняют обнаружение автомобилей ночью.
Традиционные методы, такие как наблюдение человеком или камеры, реагирующие на движение, в основном опираются на человеческую оценку и простые признаки движения. В условиях слабого освещения или сложного дорожного движения такие методы могут быть ненадёжными. Они могут неверно распознавать автомобили или пешеходов, приводя к ложным срабатываниям или пропуску объектов.
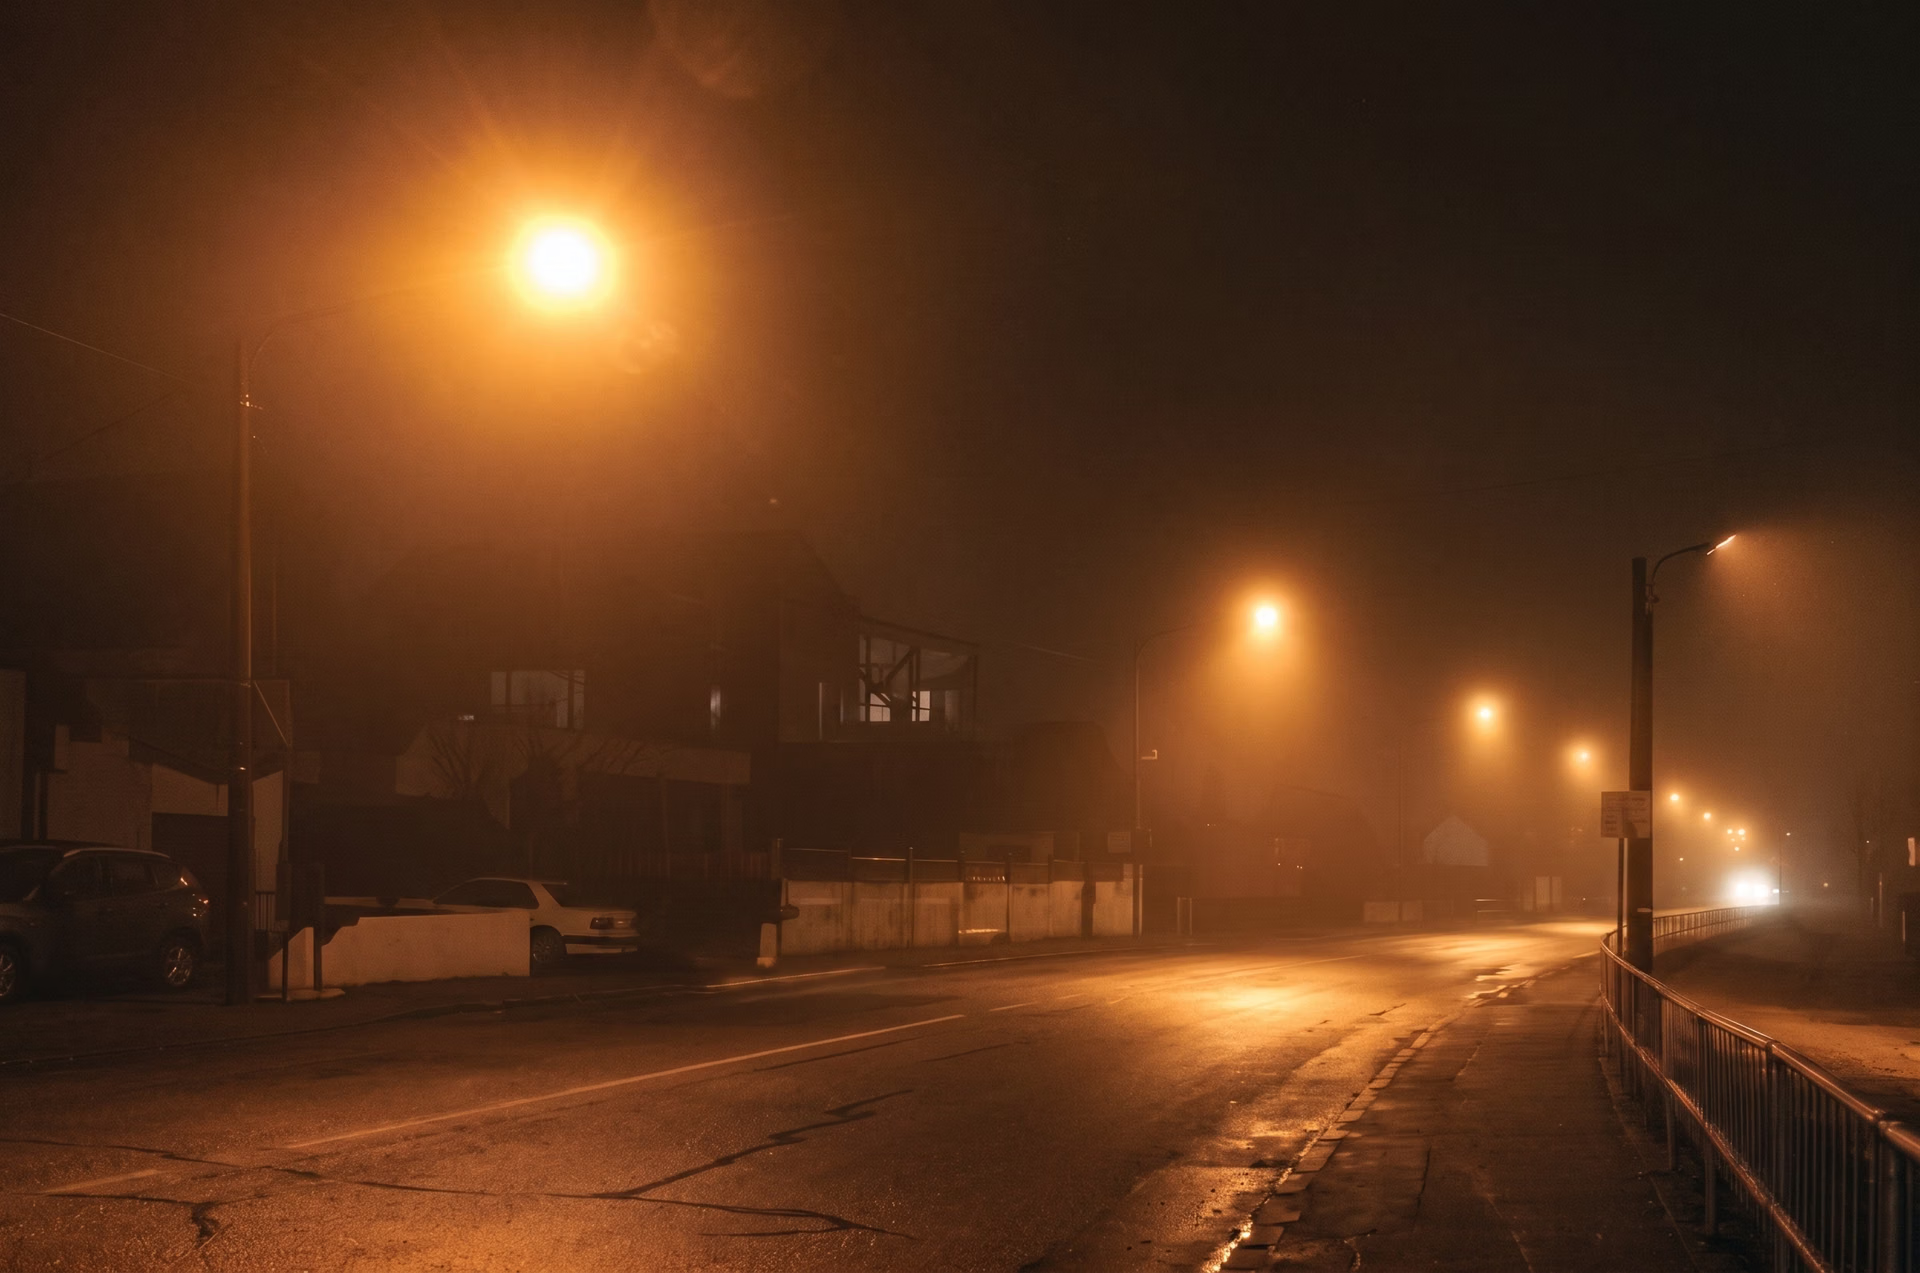
Рис. 1. Пример плохо освещённой дороги ночью (Источник)
Искусственный интеллект (AI), глубокое обучение и компьютерное зрение помогают устранить этот разрыв, автоматизируя обнаружение и распознавание автомобилей. Компьютерное зрение — это направление ИИ, которое позволяет машинам видеть и интерпретировать визуальные данные. При обнаружении автомобилей на ночных видео модели компьютерного зрения могут учитывать не только яркость или движение: они учатся распознавать сложные закономерности, повышающие точность.
Например, модели компьютерного зрения, такие как Ultralytics YOLO26 и Ultralytics YOLO11, известны своей скоростью и точностью. Они обрабатывают видео и изображения в реальном времени, обнаруживая и классифицируя несколько объектов в кадре и отслеживая их в последовательности кадров.
Эти возможности обеспечивают различные задачи компьютерного зрения, например обнаружение объектов и сегментацию экземпляров, даже когда блики фар, тени или перекрывающиеся автомобили затрудняют обнаружение. Благодаря этим задачам модель может выявлять, классифицировать и различать объекты.
В этой статье мы рассмотрим сложности мониторинга дорожного движения в ночное время, узнаем, как компьютерное зрение помогает их преодолеть и где Vision AI применяют в реальных системах мониторинга дорожного движения.
Сложности обнаружения объектов ночью#
Прежде чем разбирать, как компьютерное зрение помогает решать задачи обнаружения объектов в ночном дорожном движении, давай выясним, почему после наступления темноты так сложно замечать автомобили. Вот несколько факторов, которые стоит учитывать:
- Плохая видимость: Недостаточное освещение и слабая подсветка мешают камерам снимать чёткое и детализированное видео. Из-за низкого качества изображения автомобили могут сливаться с фоном или вовсе распознаваться неправильно.
- Погодные условия: Дождь, туман, дымка и даже пыль могут ещё сильнее ухудшить качество видео. Из-за них системам обнаружения сложнее отличать автомобили от окружающей обстановки.
- Фары и задние фонари: яркий свет и отражения могут перегружать камеры. Из-за этого возникают ложные обнаружения автомобилей: световые пятна принимаются за автомобили, что сбивает алгоритмы обнаружения и снижает точность.
- Перекрытие автомобилей: При плотном движении автомобили могут быть частично или полностью скрыты за другими. Перекрытие усложняет отслеживание, подсчёт и классификацию автомобилей, особенно когда несколько участников движения накладываются друг на друга в одном кадре.
Необходимость в эталонных наборах данных и метриках для ночных условий#
Модели компьютерного зрения обучаются на больших коллекциях изображений, которые называются наборами данных. Объекты на этих изображениях тщательно размечают — например, автомобили, грузовики, пешеходов и велосипеды, — и используют разметку как основу для обучения. Изучая размеченные примеры, модель учится распознавать закономерности, что позволяет ей выявлять и обнаруживать объекты на новых видеозаписях.
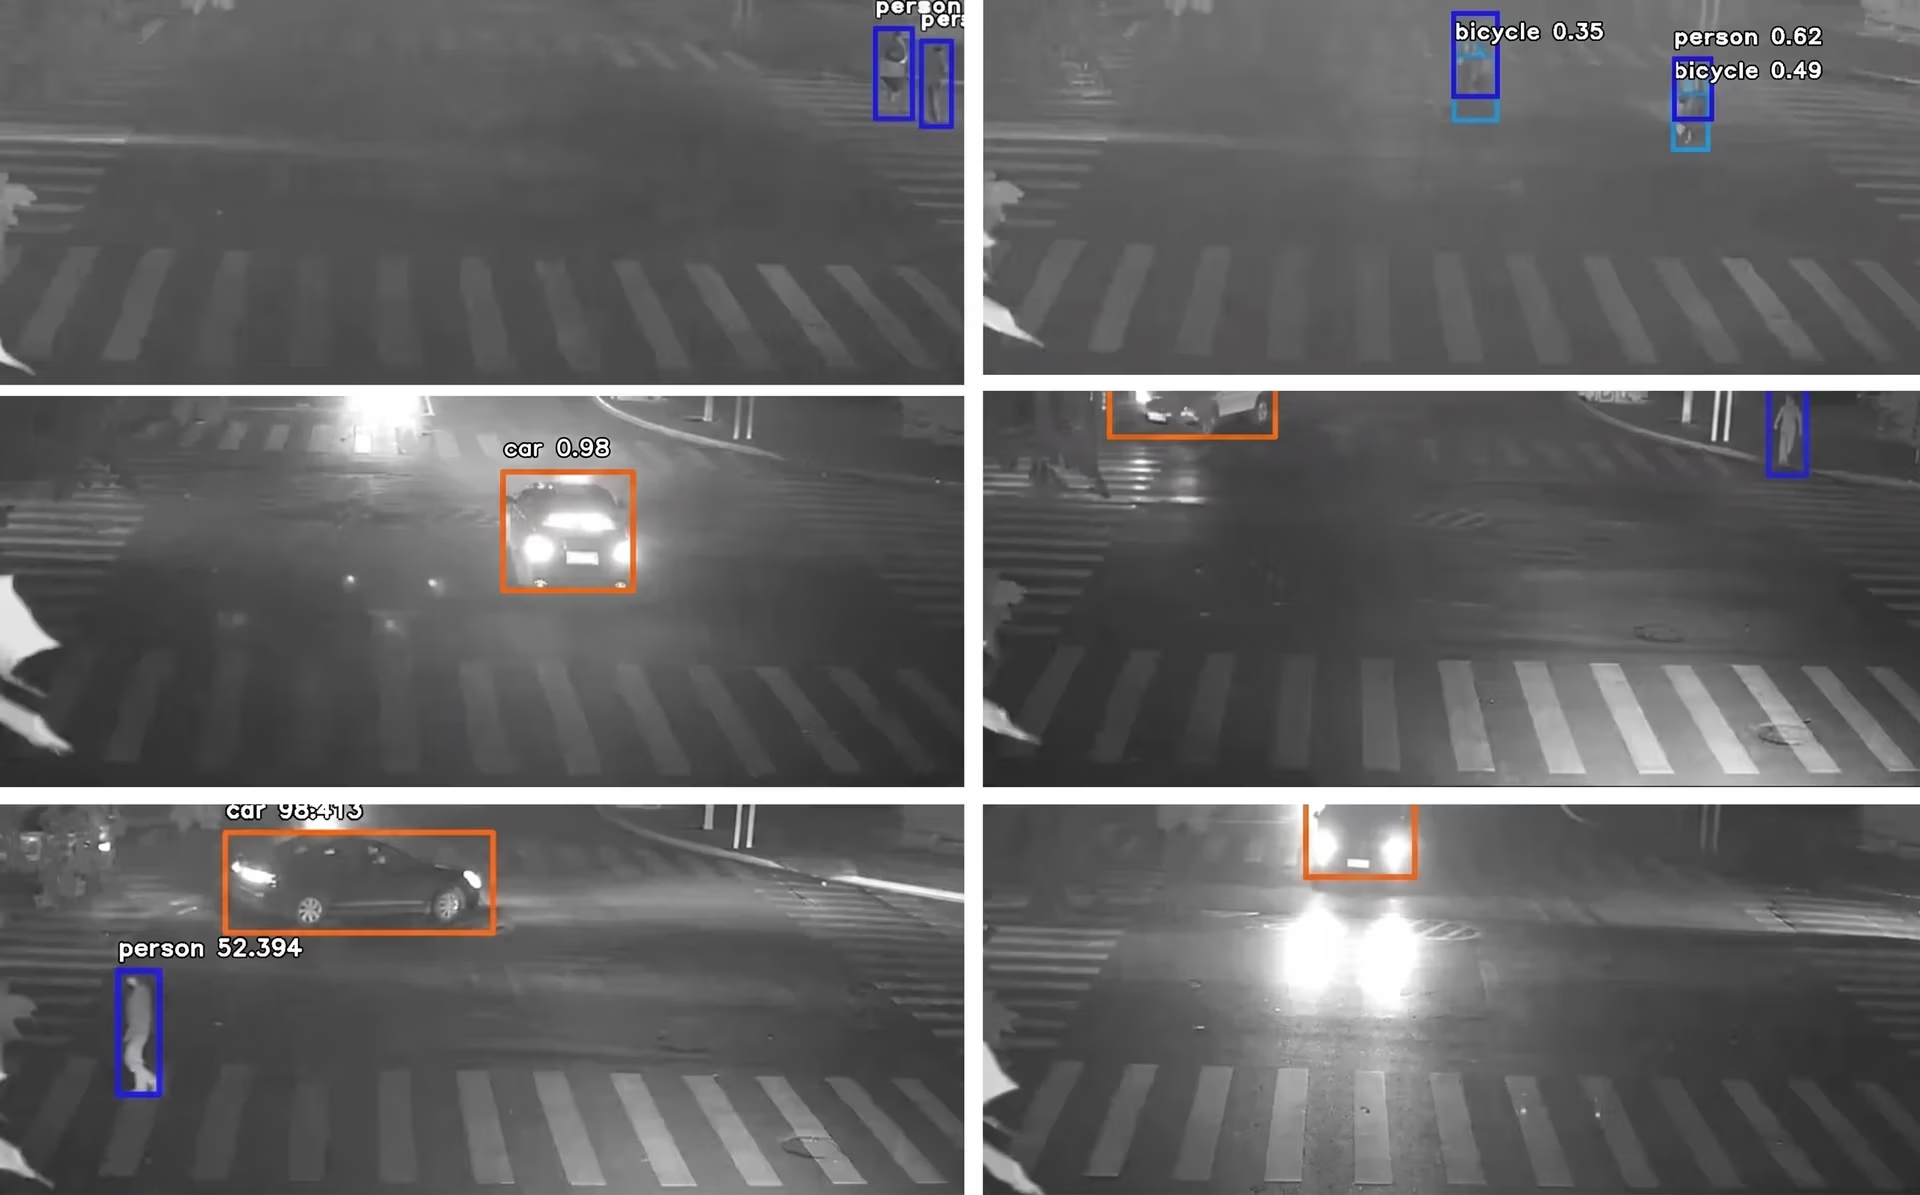
Рис. 2. Обнаружение автомобилей и пешеходов на дороге с помощью компьютерного зрения (Источник)
Во время обучения модель извлекает признаки из данных и использует их для повышения точности обнаружения. Благодаря этому при работе с реальными дорожными сценами модель реже пропускает объекты и выдаёт меньше ложных срабатываний.
Однако создание наборов данных для ночных условий — гораздо более сложная задача. Низкое качество видео делает разметку трудоёмкой и повышает вероятность ошибок. Кроме того, редкие, но важные события — например, аварии или необычное поведение водителей — сложно зафиксировать ночью. В результате моделей обучают на ограниченном количестве примеров.
Для решения этой проблемы исследователи разработали специализированные эталонные наборы данных. Эталонный набор данных — это не просто коллекция изображений. Он включает стандартизированную разметку, протоколы оценки и метрики производительности, такие как точность, полнота и средняя точность (mAP). Эти метрики позволяют тестировать и сравнивать разные алгоритмы в одинаковых условиях, обеспечивая справедливую и последовательную оценку.
Например, эталонный набор данных ExDark содержит 7 363 изображения при слабом освещении с 12 категориями объектов (велосипед, лодка, бутылка, автобус, автомобиль, кошка, стул, чашка, собака, мотоцикл, люди, стол). На каждом изображении размечены ограничивающие рамки; этот набор данных широко используют в исследованиях для оценки обнаружения и классификации объектов при плохом освещении.
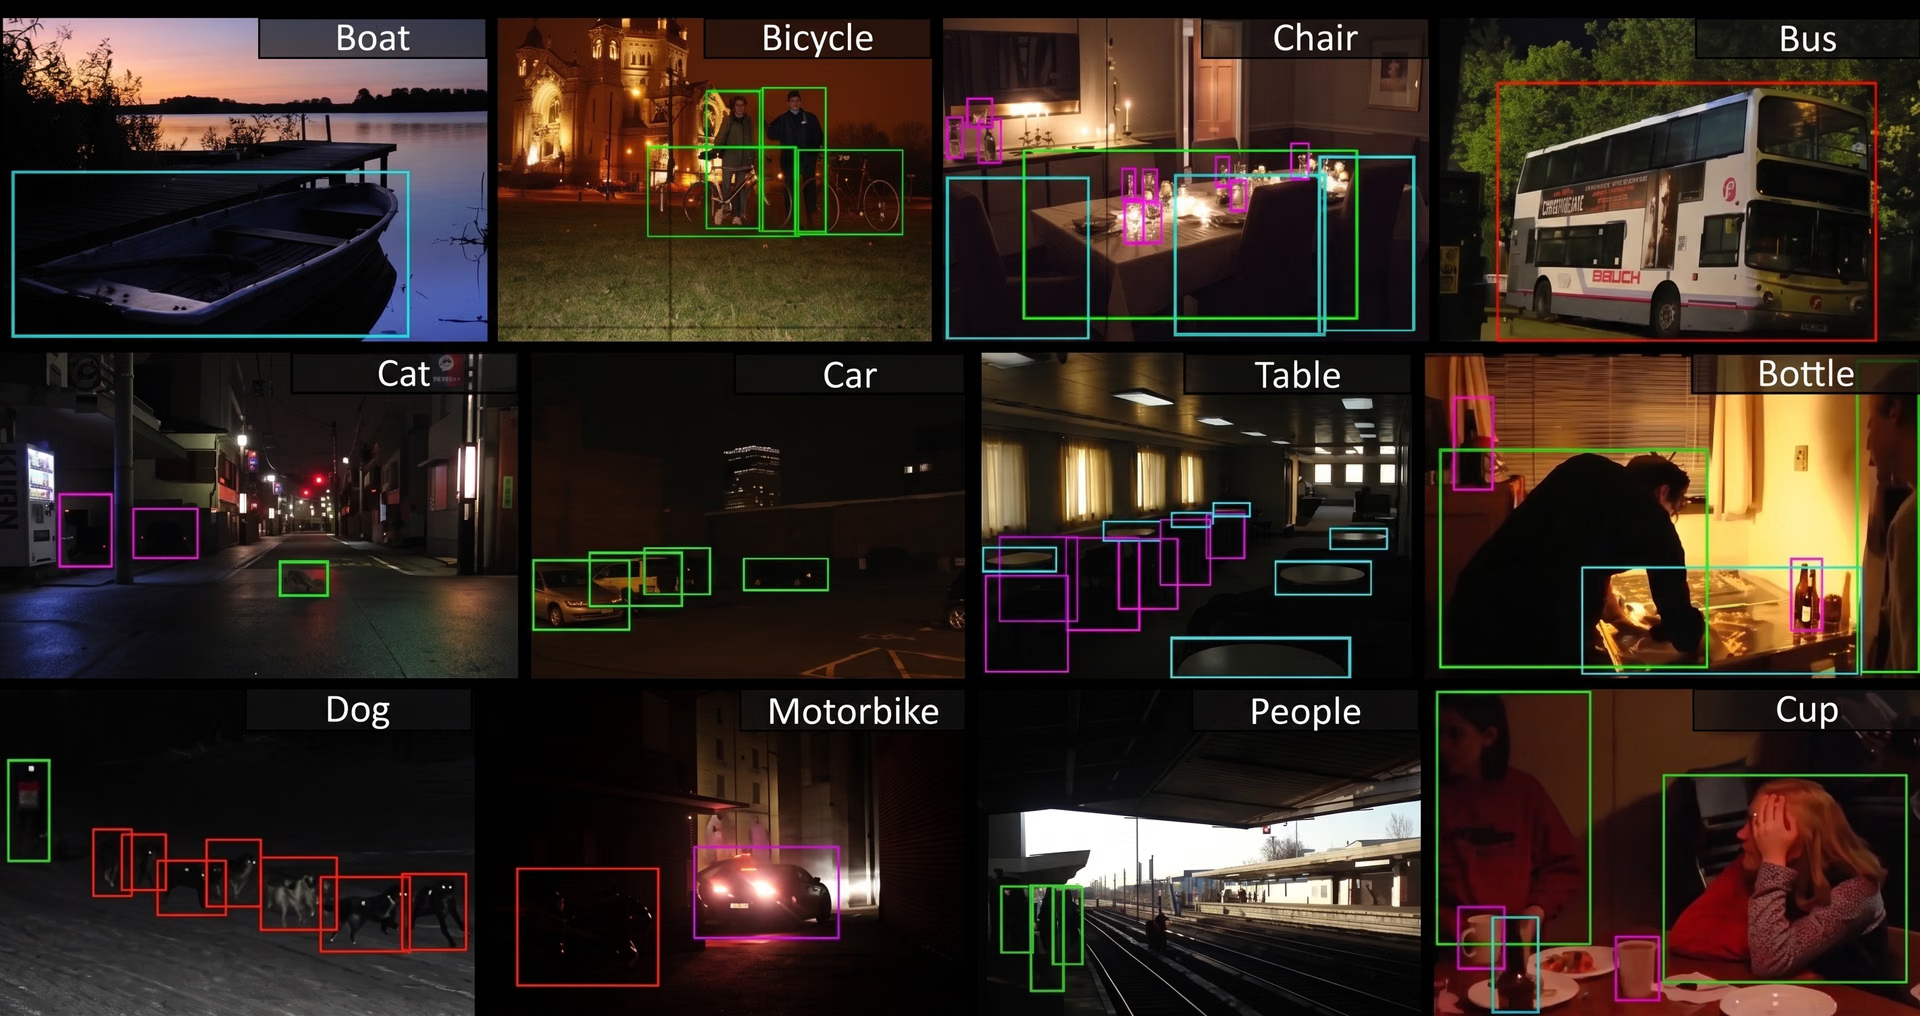
Рис. 3. Фрагмент набора данных ExDark (Источник)
Аналогично, эталонный набор данных NightOwls содержит около 115 000 ночных изображений с приблизительно 279 000 разметок пешеходов. Он стал важным ресурсом для оценки систем обнаружения пешеходов, играющих ключевую роль в безопасности дорожного движения и передовых системах помощи водителю (ADAS).
На Ultralytics Platform также доступны датасеты для обучения и тестирования моделей YOLO: датасеты дорожных сцен, такие как BDD100K, содержащий ночные сцены, и датасет для съёмки в видимом и инфракрасном диапазонах при низкой освещённости LLVIP.
Как компьютерное зрение помогает обнаруживать объекты на ночных видео дорожного движения#
Теперь, когда мы лучше понимаем связанные с этим сложности и необходимость в наборах данных, давай подробнее рассмотрим, как системы компьютерного зрения интерпретируют ночные видео дорожного движения.
Модели YOLO11 и YOLO26 поддерживают такие задачи компьютерного зрения, как обнаружение объектов, сегментация экземпляров и отслеживание, что позволяет анализировать дорожное движение даже при слабом освещении. Ниже перечислены задачи Vision AI, поддерживаемые этими моделями для анализа дорожного движения в ночное время:
- Обнаружение объектов: Эта задача помогает выявлять и находить автомобили, пешеходов, велосипеды и других участников движения в каждом кадре — обычно для этого вокруг них рисуют ограничивающие рамки.
- Сегментация экземпляров: Позволяет различать отдельные объекты, даже когда они перекрываются, и обеспечивает детализацию на уровне пикселей, повышая точность в сложных ночных условиях.
- Классификация изображений: Эта задача относит всё изображение или обнаруженный объект к заранее заданной категории, например к легковому автомобилю, автобусу, грузовику или мотоциклу.
- Обнаружение объектов с ориентированными ограничивающими рамками (OBB): Позволяет точно определять угол и ориентацию объекта, повышая точность, когда автомобили движутся по диагонали или занимают необычное положение в ночном потоке.
- Отслеживание объектов: Помогает отслеживать обнаруженные объекты в последовательности кадров, позволяя распознавать один и тот же автомобиль или пешехода с течением времени. Это даёт возможность оценивать скорость автомобилей и контролировать транспортный поток.
Использование моделей Ultralytics YOLO для ночного мониторинга#
Мы обсудили обучение моделей, необходимость в наборах данных и задачи, которые поддерживают модели, такие как YOLO11 и YOLO26. Чтобы связать всё это воедино, осталось рассмотреть ещё одну тему: как именно эти модели применяются для ночного мониторинга.
Модели Ultralytics YOLO доступны из коробки в предварительно обученных версиях: это значит, что их уже обучили на больших наборах данных общего назначения, например на наборе данных COCO, который включает множество повседневных объектов. Благодаря этому модель получает прочную базу для обнаружения и классификации объектов.
Однако в этих датасетах очень мало примеров со слабым освещением или ночных сцен, поэтому предварительно обученные модели часто плохо справляются с бликами, тенями и низкой контрастностью. Чтобы эффективно обнаруживать объекты на видео с ночным дорожным движением, модели нужно дообучить на специализированных датасетах, отражающих реальные условия ночной съёмки.
Дообучение, или пользовательское обучение, предполагает дополнительное обучение модели на размеченных изображениях, снятых при слабом освещении: например, на автомобилях в бликах фар, пешеходах на переходах и загруженных перекрёстках ночью. Так модель учится распознавать характерные особенности ночных сцен.
После дообучения модель сможет значительно точнее выполнять обнаружение, отслеживание, сегментацию и классификацию объектов при слабом освещении. Это позволит дорожным службам применять такие модели на практике, например для подсчёта автомобилей, оценки скорости, адаптивного управления светофорами и предотвращения аварий в ночное время.
Применение ИИ для обнаружения объектов на ночных видео дорожного движения#
Теперь рассмотрим, как компьютерное зрение можно внедрить в реальные системы ночного мониторинга дорожного движения.
Умные светофоры могут помочь в планировании умных городов#
Городские перекрёстки — одни из самых сложных участков для управления, особенно ночью, когда видимость ухудшается, а транспортный поток становится менее предсказуемым. Традиционные светофоры работают по фиксированным таймерам и не могут реагировать на изменения в реальном времени. Исследования показывают, что это не только заставляет водителей терять время, но и приводит к избыточному расходу топлива и задержкам.
Здесь на помощь могут прийти системы компьютерного зрения. Они могут отслеживать движение автомобилей и подсчитывать их в реальном времени. Затем данные передаются в адаптивные системы управления дорожным движением. Благодаря этому светофоры быстро подстраиваются под фактическую дорожную ситуацию. Например, если одна полоса загружена, а другая свободна, длительность сигналов можно немедленно изменить, чтобы устранить затор.
Предотвращение аварий#
Ночью водить опаснее, чем днём: из-за плохой видимости, неравномерного освещения и бликов водителям сложнее оценивать расстояния. Исследования показывают, что смертность в ДТП в расчёте на километр ночью может быть до трёх раз выше, чем при дневном свете.
Традиционные методы мониторинга — например, стационарные камеры наблюдения, дорожные патрули, датчики присутствия автомобилей и системы светофоров с фиксированным временем переключения — работают реактивно и могут не успеть обнаружить опасную ситуацию, чтобы предотвратить её.
Решения на основе компьютерного зрения помогают решить эту проблему, анализируя видеопотоки в реальном времени и обнаруживая необычные ситуации на дороге или автомагистрали. С помощью отслеживания объектов такие системы наблюдают за поведением автомобилей в реальном времени и отправляют оповещения, если замечают что-то необычное.
Например, если движущийся автомобиль перестраивается, едет слишком быстро в плотном потоке или внезапно замедляется, система может сразу отметить это. Благодаря этому дорожные службы смогут оперативно отреагировать и предотвратить аварию.
Автономное вождение и ADAS#
Ночное вождение создаёт свои трудности для автономных автомобилей и ADAS. Плохая видимость и непредсказуемые схемы движения мешают традиционным датчикам надёжно работать, что вызывает опасения за безопасность.
Компьютерное зрение расширяет возможности этих систем, выполняя такие задачи, как обнаружение объектов, отслеживание полос и сегментация. Благодаря этому автомобили распознают пешеходов, другие автомобили и препятствия даже при плохом освещении. При сочетании с радаром или LiDAR (обнаружение и определение дальности с помощью света), который строит трёхмерную карту окружения, дополнительный визуальный слой помогает ADAS заранее предупреждать об опасности, а автономным автомобилям — лучше ориентироваться и безопаснее двигаться ночью.
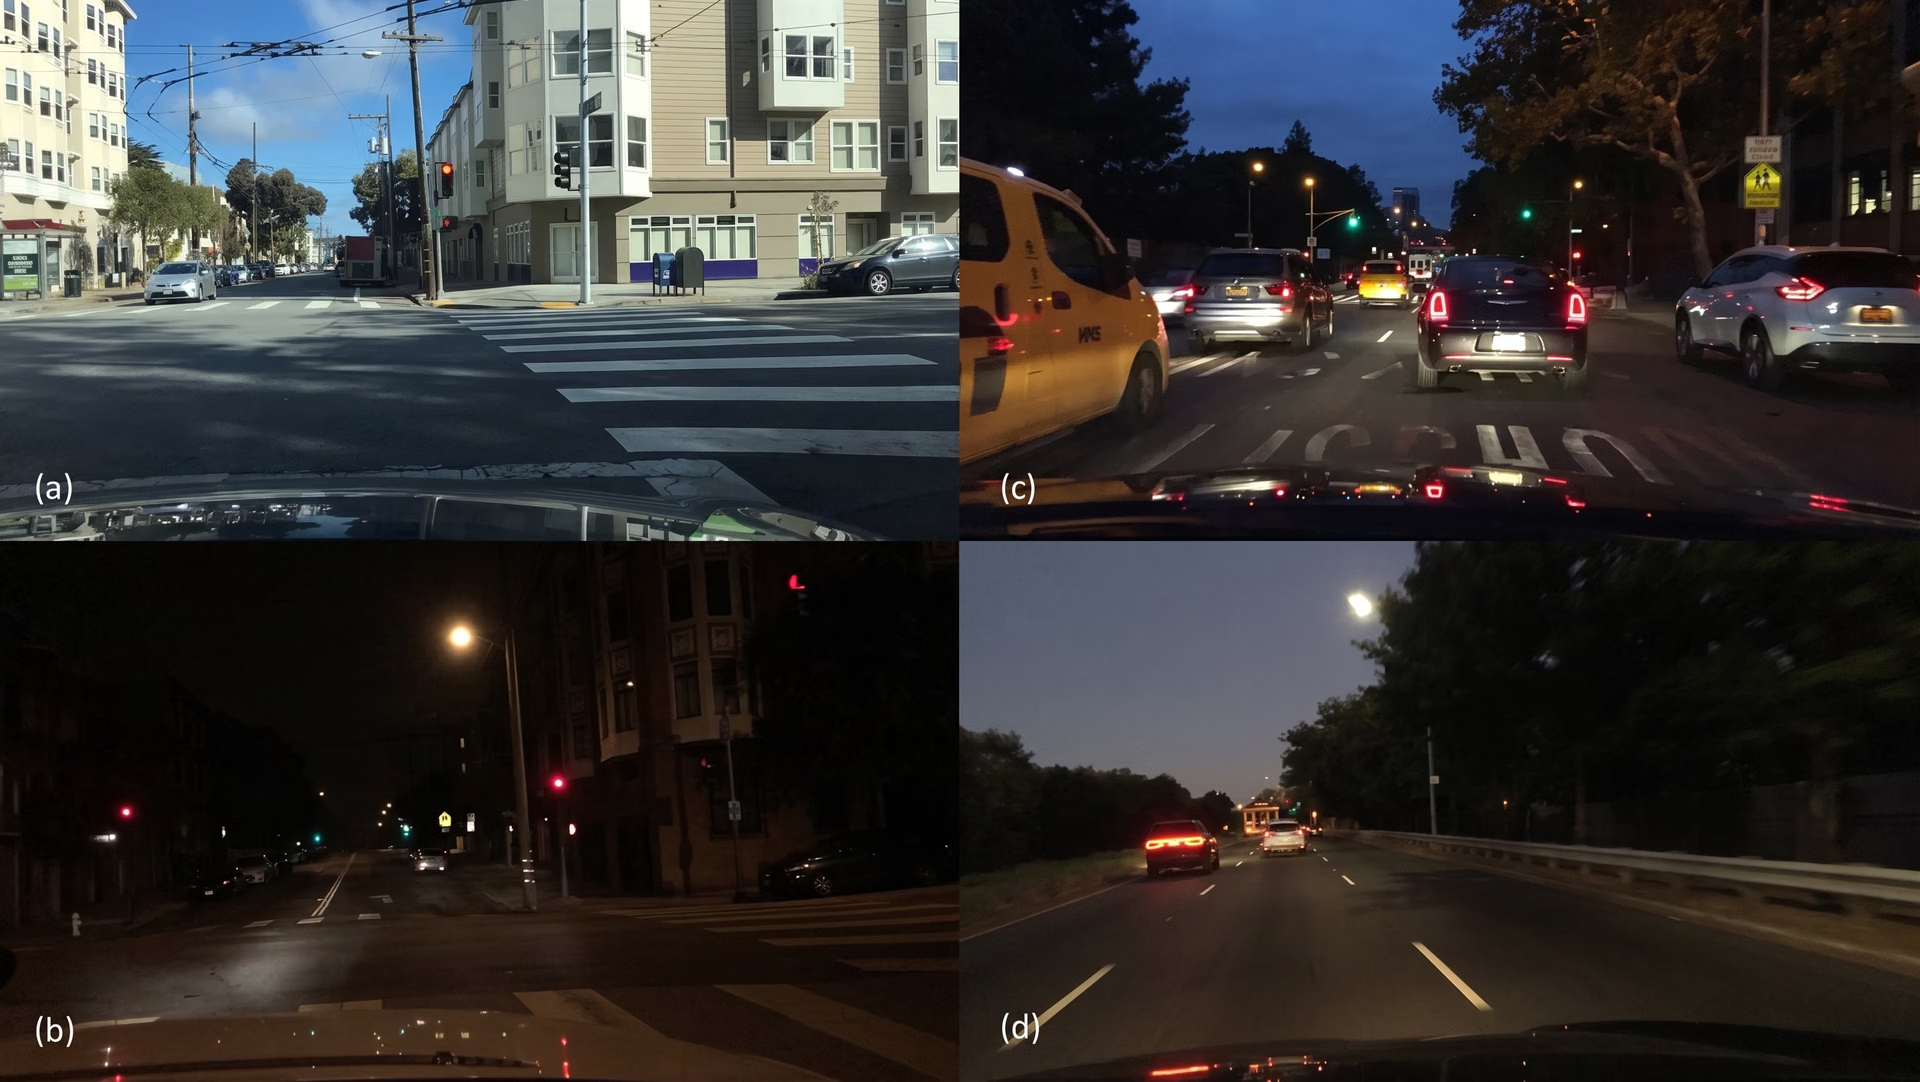
Рис. 4. Видеозапись автомобилей, снятая днём и ночью (Источник)
Правоохранительные органы и обнаружение нарушений#
Превышение скорости становится причиной каждой третьей смертельной аварии в мире, и ночью риск только возрастает. В темноте сотрудникам дорожной полиции сложнее выявлять нарушения: детали, хорошо различимые при дневном свете, после наступления темноты часто расплываются.
Поэтому такие нарушения, как превышение скорости на пустых дорогах, проезд на красный свет или выезд на встречную полосу, часто остаются безнаказанными. Компьютерное зрение решает эту проблему с помощью инфракрасных камер, которые выявляют нарушения даже при слабом освещении. Эти системы создают зоны обнаружения, где фиксируются происшествия, сокращая число ложноположительных срабатываний и предоставляя чёткие, проверяемые доказательства. Для дорожных служб это означает меньше слепых зон и меньшую зависимость от ручных проверок.
Преимущества и недостатки обнаружения объектов на ночных видео дорожного движения#
Вот несколько преимуществ использования ИИ на основе компьютерного зрения для обнаружения объектов на ночных видео дорожного движения.
- Масштабируемость: После дообучения модели можно развернуть на множестве камер и перекрёстков, обеспечив мониторинг всего города.
- Прогнозная аналитика: Исторические видеоданные можно использовать для прогнозирования заторов и участков с высоким риском аварий, что помогает принимать превентивные меры.
- Оптимизация ресурсов: Системы предоставляют дорожным службам сведения в реальном времени, помогая эффективнее распределять дорожные патрули и экстренные службы.
Несмотря на преимущества, обнаружение объектов на ночных видео дорожного движения с помощью ИИ на основе компьютерного зрения имеет ряд ограничений. Вот несколько факторов, которые стоит учитывать:
- Зависимость от данных: Точность систем компьютерного зрения во многом зависит от доступа к большим качественным наборам данных, отражающим широкий спектр ночных условий.
- Сложности, связанные с окружающей средой: Погодные явления, такие как дождь, туман или дымка, а также практические проблемы вроде грязных или неправильно направленных объективов камер, могут снижать эффективность обнаружения и требуют регулярного обслуживания.
- Требования к оборудованию: Для запуска современных моделей ИИ часто нужны высокопроизводительные GPU или специализированные периферийные устройства, из-за чего масштабное развёртывание может быть дорогим и сложным.
Будущее интеллектуальных транспортных систем в ночное время#
По мере роста городов и увеличения загруженности дорог обнаружение объектов в ночном потоке развивается в сторону более интеллектуальных и отзывчивых систем. Например, тепловизионные камеры и инфракрасные датчики могут обнаруживать тепловые сигнатуры людей и автомобилей, позволяя видеть даже в полной темноте. Это уменьшает число ошибок, которые возникают, когда обычные камеры не справляются с бликами или слабым освещением.
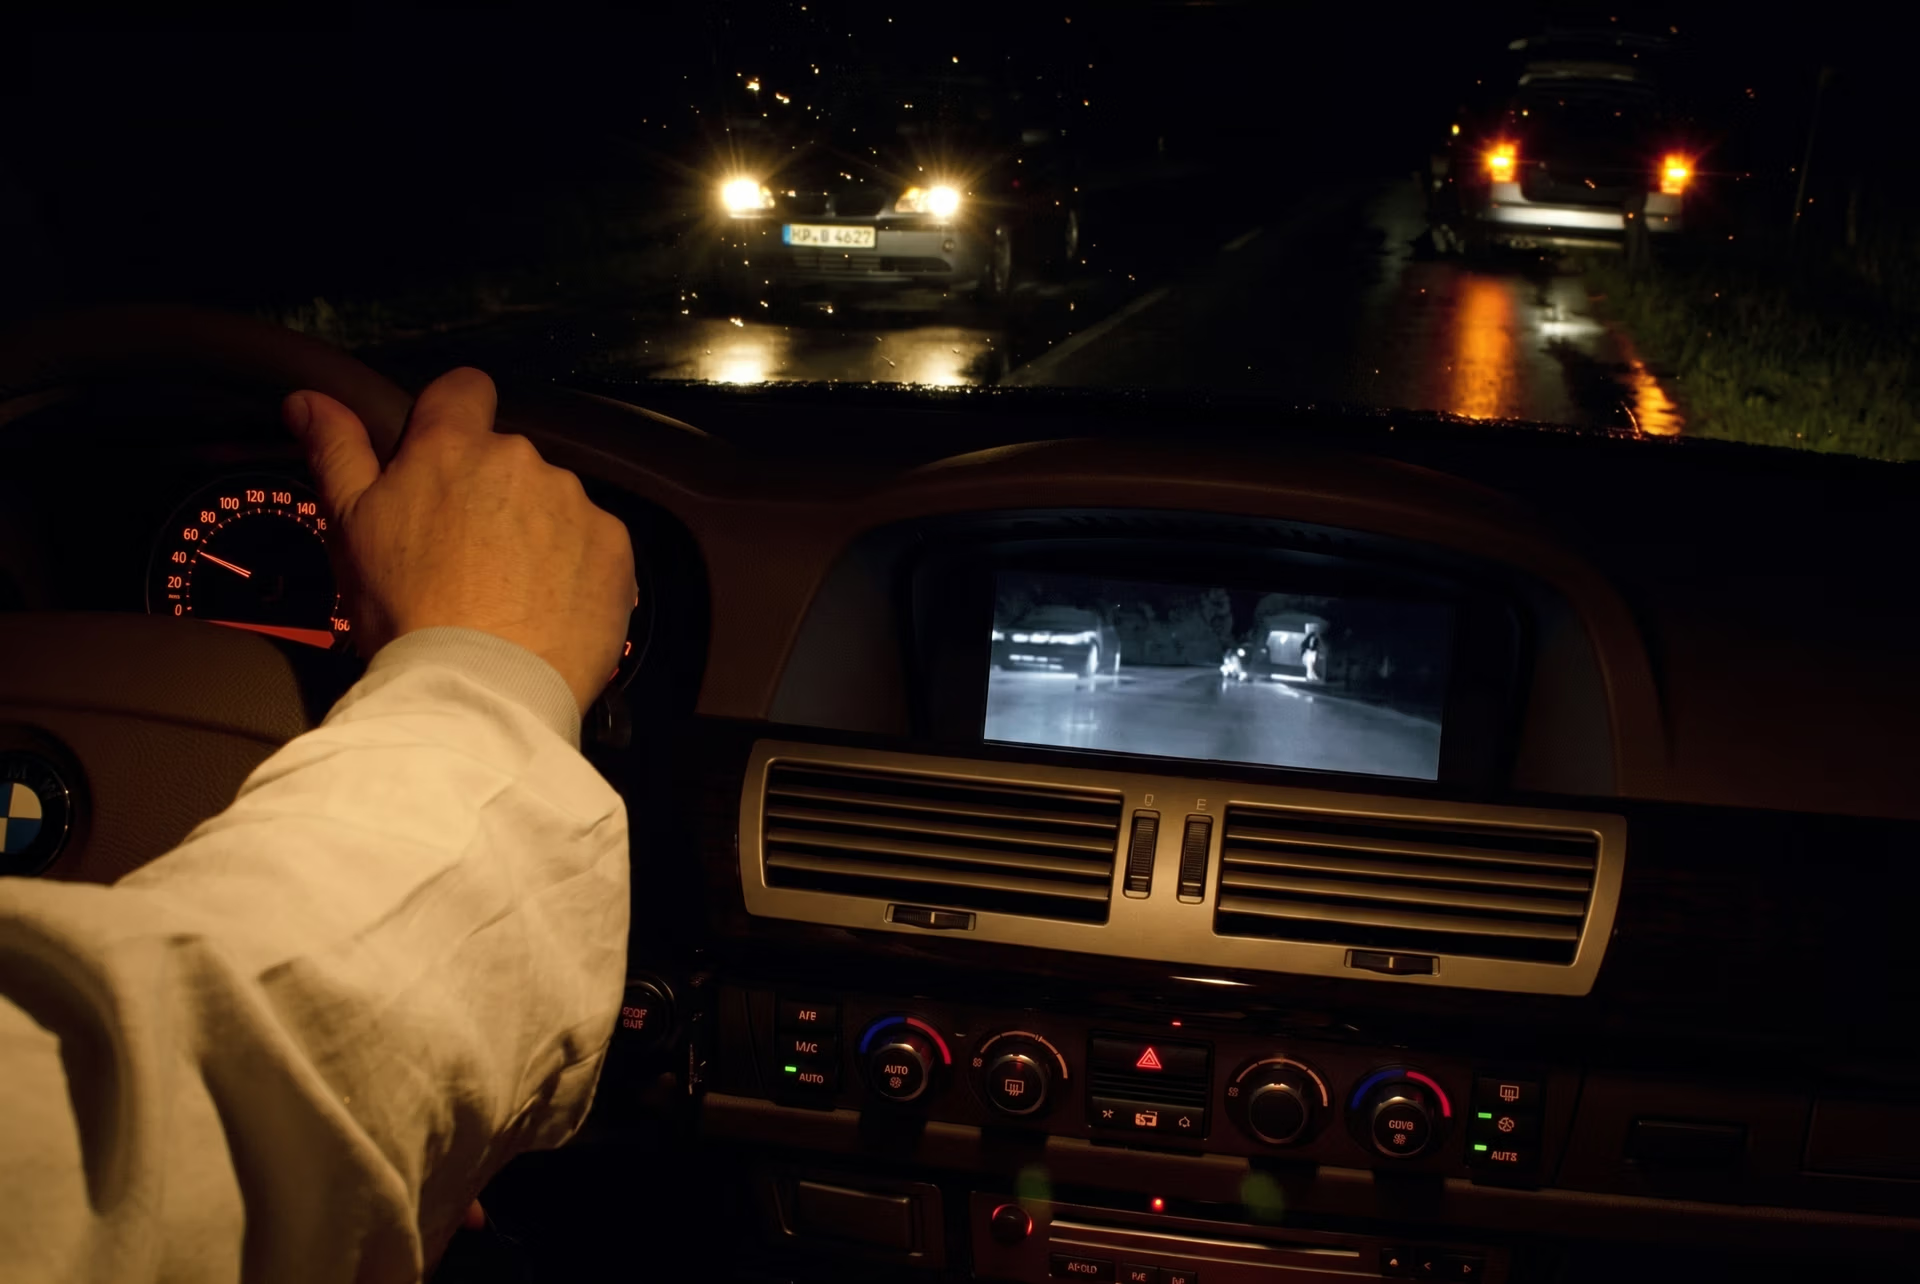
Рис. 5. Технология ночного видения улучшает обнаружение пешеходов ночью (Источник)
Ещё один набирающий популярность подход — объединение данных камер и LiDAR. Камеры передают детализированные изображения дороги, а LiDAR строит точную трёхмерную карту. Вместе они повышают точность обнаружения полос, автомобилей и препятствий, особенно при слабом освещении или умеренном тумане.
В то же время развитие методов улучшения изображений при слабом освещении, распознавания пешеходов и идентификации номерных знаков расширяет возможности компьютерного зрения. Благодаря этим улучшениям даже плохо освещённые дороги и перекрёстки можно контролировать надёжнее и с меньшим количеством ошибок.
Главные выводы#
Обнаружение автомобилей ночью всегда было сложной задачей для мониторинга дорожного движения, но компьютерное зрение упрощает её решение. Уменьшая влияние бликов и обрабатывая сложные дорожные сцены, оно позволяет точнее понимать, что происходит на дорогах после наступления темноты. По мере развития этих систем они открывают путь к более безопасному, интеллектуальному и эффективному ночному транспорту.
Хочешь внедрить ИИ на основе компьютерного зрения в свои проекты? Присоединяйся к нашему активному сообществу и узнай о таких инновациях, как ИИ в автомобильной промышленности и ИИ на основе компьютерного зрения в робототехнике. Загляни в наш репозиторий на GitHub, чтобы узнать больше. Чтобы начать работать с компьютерным зрением уже сегодня, ознакомься с нашими вариантами лицензирования.
Автор
Создатель контента · Ultralytics
Комментарии
Задай вопрос, поделись результатами или помоги кому-нибудь.









