Почему Ultralytics YOLO26 отказывается от NMS и как это меняет развёртывание
Узнай, как Ultralytics YOLO26 обеспечивает полноценный сквозной инференс без NMS и почему отказ от постобработки упрощает экспорт и развёртывание на периферийных устройствах.
 Abirami Vina9 мин. чтения
14 января 2026 года мы выпустили Ultralytics YOLO26 — новое поколение наших моделей компьютерного зрения. Создавая YOLO26, мы стремились не просто повысить точность или скорость, а переосмыслить подход к разработке и внедрению моделей обнаружения объектов в реальных системах.
По мере того как компьютерное зрение переходит от исследований к промышленной эксплуатации, от моделей всё чаще ожидают работы на CPU, периферийных устройствах, камерах, роботах и встроенном оборудовании. В таких условиях надежность, низкая задержка и простота развертывания не менее важны, чем производительность.
Ultralytics YOLO26 создавалась с учетом этой реальности: ее упрощенная сквозная архитектура устраняет лишнюю сложность из конвейера вывода. Одно из важнейших нововведений YOLO26 — возможность отказаться от подавления немаксимумов, известного как NMS.
На протяжении многих лет NMS была стандартной частью систем обнаружения объектов и использовалась на этапе постобработки для удаления повторяющихся обнаружений. Несмотря на эффективность, этот этап добавлял вычислительную нагрузку и усложнял развертывание, особенно на периферийном оборудовании.
В YOLO26 мы выбрали другой подход. Переосмыслив процесс формирования и обучения предсказаний, мы добились настоящего сквозного инференса без NMS. Модель сразу выдает итоговые обнаружения, не полагаясь на внешние этапы очистки или созданные вручную правила. Благодаря этому YOLO26 работает быстрее, ее проще экспортировать и надежнее развертывать на самых разных аппаратных платформах.
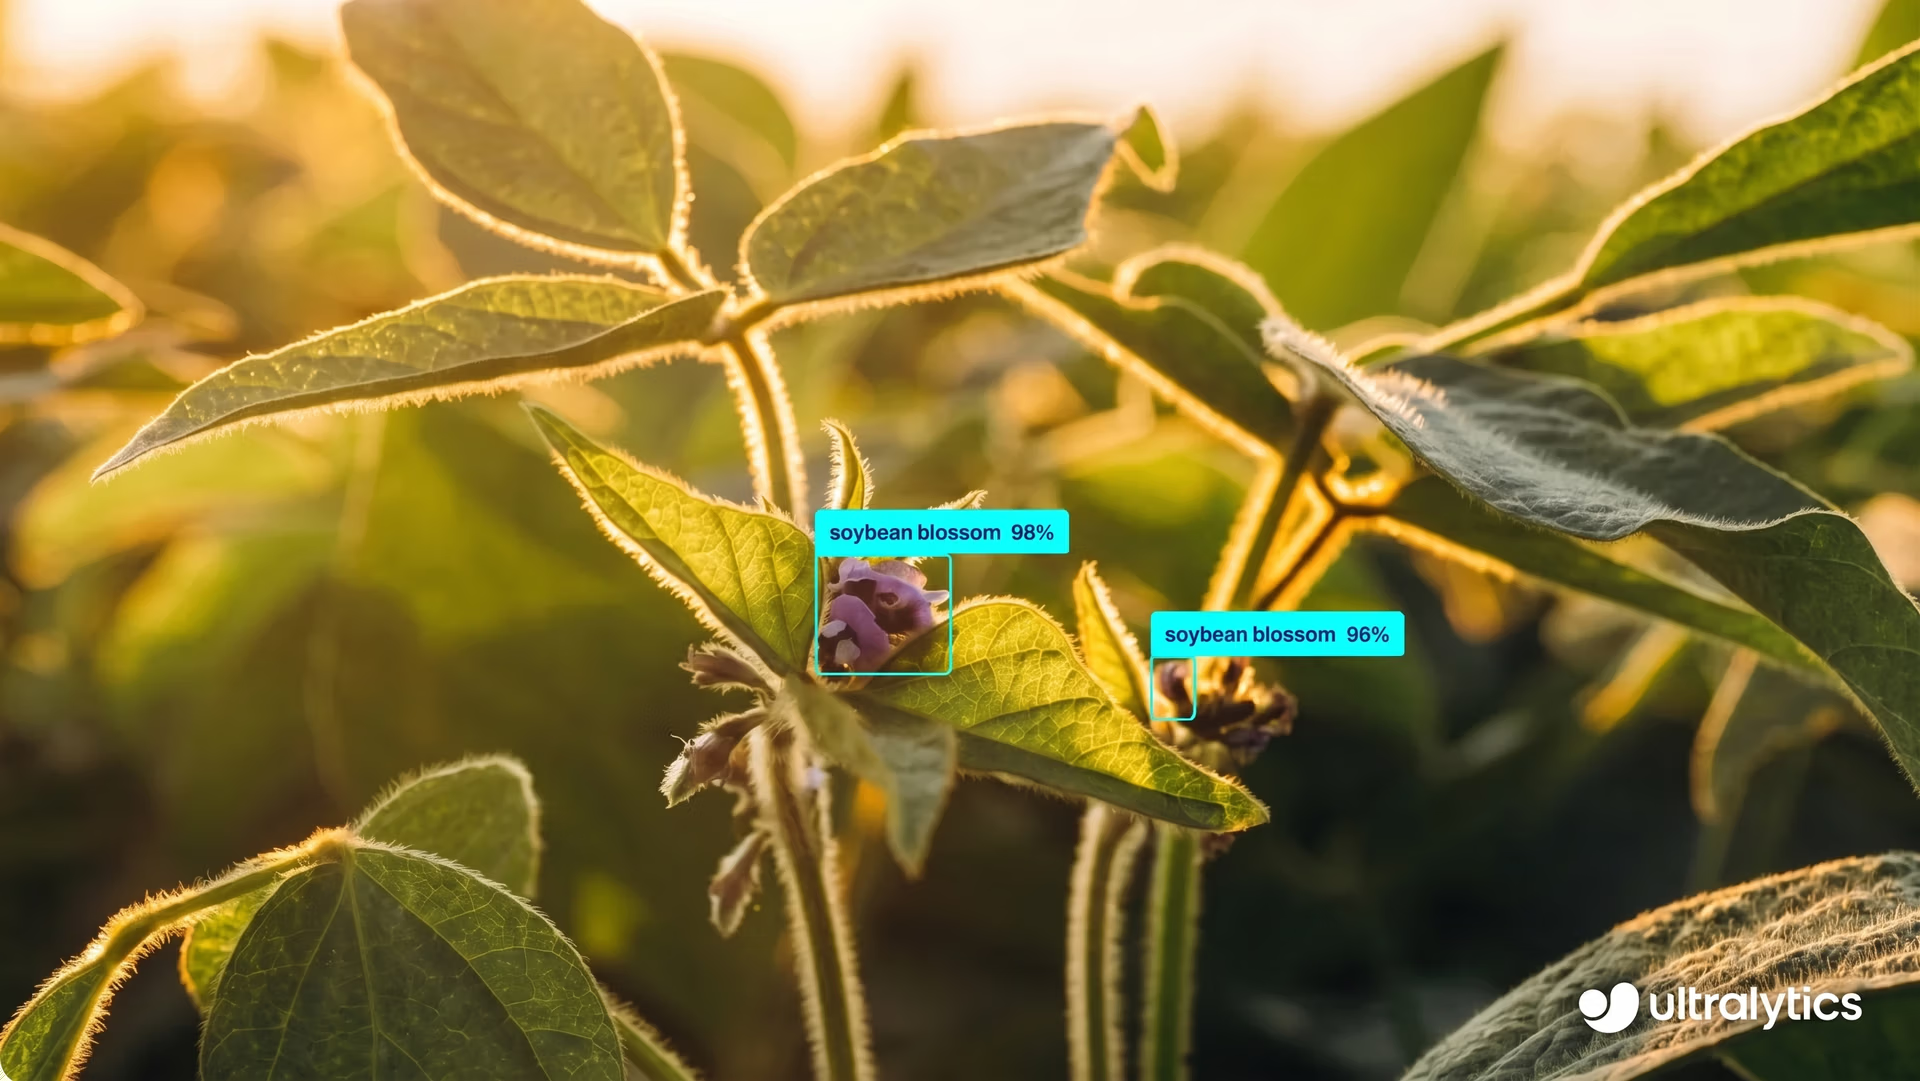
Рис. 1. Обнаружение объектов на изображении с помощью Ultralytics YOLO26.
В этой статье мы подробнее рассмотрим, почему в традиционном обнаружении объектов использовалась NMS, как она стала узким местом при развёртывании и как Ultralytics YOLO26 устраняет необходимость в обходных решениях.
Традиционные системы обнаружения объектов выдают повторяющиеся обнаружения#
Прежде чем разобраться, что такое NMS и почему мы отказались от нее в Ultralytics YOLO26, давай сначала посмотрим, как традиционные модели обнаружения объектов формируют предсказания.
Традиционные модели обнаружения объектов часто выдают несколько перекрывающихся ограничивающих рамок для одного объекта. У каждой такой рамки есть собственная оценка уверенности, хотя все они относятся к одному объекту на изображении.
Это происходит по нескольким причинам. Во-первых, модель одновременно формирует предсказания в разных пространственных точках и на разных масштабах. Благодаря этому она обнаруживает объекты разного размера, но соседние точки также могут независимо распознать один и тот же объект.
Во-вторых, во многих системах обнаружения объектов используются подходы на основе якорей, которые генерируют множество кандидатных рамок вокруг каждой точки. Это повышает вероятность точного обнаружения объектов, но также увеличивает число перекрывающихся предсказаний.
Наконец, сама сеточная структура обнаружения естественным образом приводит к избыточности. Если объект находится рядом с границами нескольких ячеек сетки, несколько ячеек могут предсказать рамку для этого объекта, в результате чего появляются перекрывающиеся обнаружения.
Из-за этого исходный вывод модели часто содержит несколько рамок для одного объекта. Чтобы результат можно было использовать, эти избыточные предсказания нужно отфильтровать, оставив только одно итоговое обнаружение.
Разбираемся в подавлении немаксимумов#
Когда модель обнаружения объектов выдает несколько перекрывающихся ограничивающих рамок для одного объекта, перед использованием результата его нужно очистить. Для этого применяется подавление немаксимумов.
Подавление немаксимумов — это этап постобработки, который выполняется после того, как модель завершила формировать предсказания. Его задача — уменьшить число повторяющихся обнаружений, чтобы каждый объект был представлен одной итоговой ограничивающей рамкой.
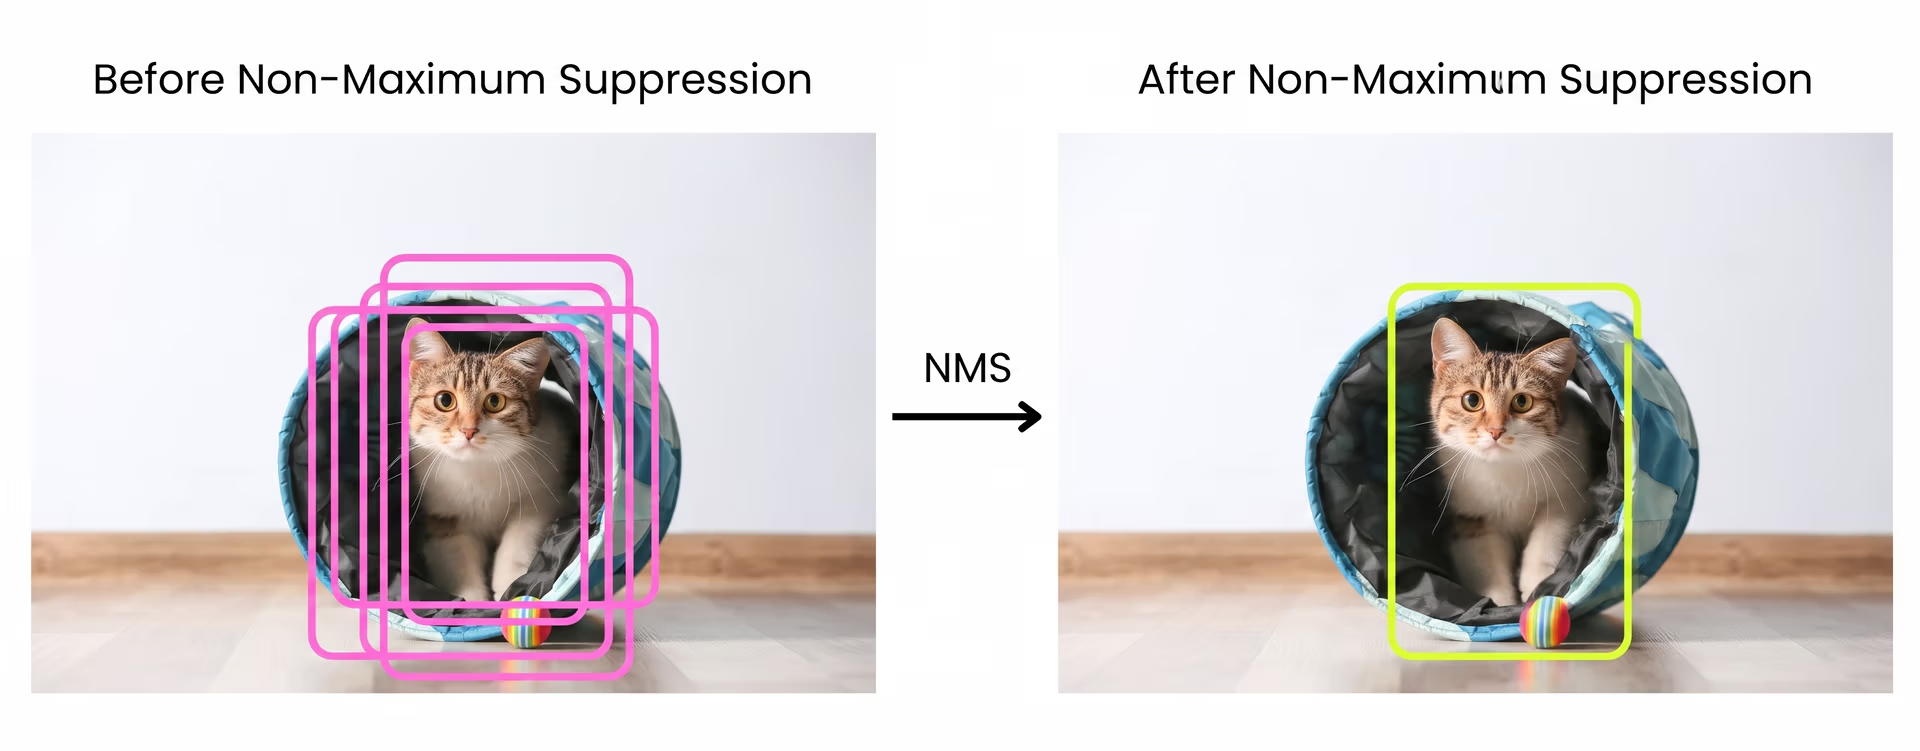
Рис. 2. Общая схема NMS. Изображение создано автором.
В этом процессе ограничивающие рамки сравниваются по оценкам уверенности и степени перекрытия. Сначала удаляются предсказания с очень низкой уверенностью.
Затем оставшиеся рамки сортируются по уверенности, и рамка с наивысшей оценкой выбирается как лучшее обнаружение. Выбранная рамка сравнивается с остальными.
Если другая рамка слишком сильно перекрывается с ней, эта рамка подавляется и удаляется. Степень перекрытия обычно измеряется с помощью пересечения над объединением — метрики, которая вычисляет отношение площади пересечения двух рамок к общей площади, занимаемой обеими рамками. Процесс повторяется, пока не останутся только самые уверенные неперекрывающиеся обнаружения.
Почему NMS усложняет развертывание#
Подавление немаксимумов помогает отфильтровать повторяющиеся обнаружения, но также создает проблемы, которые становятся заметнее, когда модели переходят из исследований в реальные условия эксплуатации.
Одна из главных проблем — производительность. NMS выполняется после инференса и требует сравнивать ограничивающие рамки между собой, чтобы определить, какие из них оставить.
Этот процесс требует больших вычислительных затрат, а эффективно распараллелить его сложно. На периферийных устройствах и системах на базе CPU дополнительная обработка может заметно увеличить задержку и помешать соблюдению требований реального времени.
NMS также усложняет развертывание. Поскольку она не входит в саму модель, ее нужно отдельно реализовывать в коде постобработки.
В разных средах выполнения и на разных платформах NMS работает по-разному, поэтому часто приходится поддерживать отдельные реализации для каждой целевой среды. То, что работает в одной конфигурации, в другой может вести себя иначе, из-за чего развертывание становится менее надежным и хуже масштабируется.
Еще одна проблема — оптимизация для аппаратного обеспечения. NMS плохо подходит для специализированных ускорителей ИИ, предназначенных для эффективного выполнения операций нейронных сетей. В результате даже если оптимизированное оборудование быстро выполняет модель, NMS может стать узким местом и ограничить общую производительность.
Кроме того, NMS зависит от параметров, выбранных вручную, например порогов уверенности и перекрытия. Эти настройки могут существенно влиять на результаты, и их часто приходится подбирать для разных наборов данных, приложений или устройств. Из-за этого поведение системы в промышленной эксплуатации становится менее предсказуемым, а настройка усложняется.
Сквозной инференс в системах обнаружения объектов: объяснение#
Ограничения подавления немаксимумов заставили нас переосмыслить то, как модели обнаружения объектов должны работать во время инференса. Вместо того чтобы генерировать множество перекрывающихся предсказаний и очищать их после, мы задали себе более фундаментальный вопрос.
Что, если бы модель сразу выдавала итоговые обнаружения? Этот вопрос лежит в основе сквозного инференса при обнаружении объектов. В сквозной системе модель обучается выполнять весь процесс обнаружения от начала до конца, не полагаясь на внешние этапы очистки.
Вместо того чтобы выдавать множество кандидатных рамок и фильтровать их после инференса, модель сама учится формировать небольшой набор уверенных неперекрывающихся предсказаний. Повторяющиеся обнаружения устраняются внутри сети, а не на этапе постобработки.
Новые архитектуры моделей показали, что такой подход возможен и практичен. При правильной стратегии обучения модели способны связывать каждый объект с одним предсказанием, а не с множеством конкурирующих предсказаний, устраняя избыточность в ее источнике.
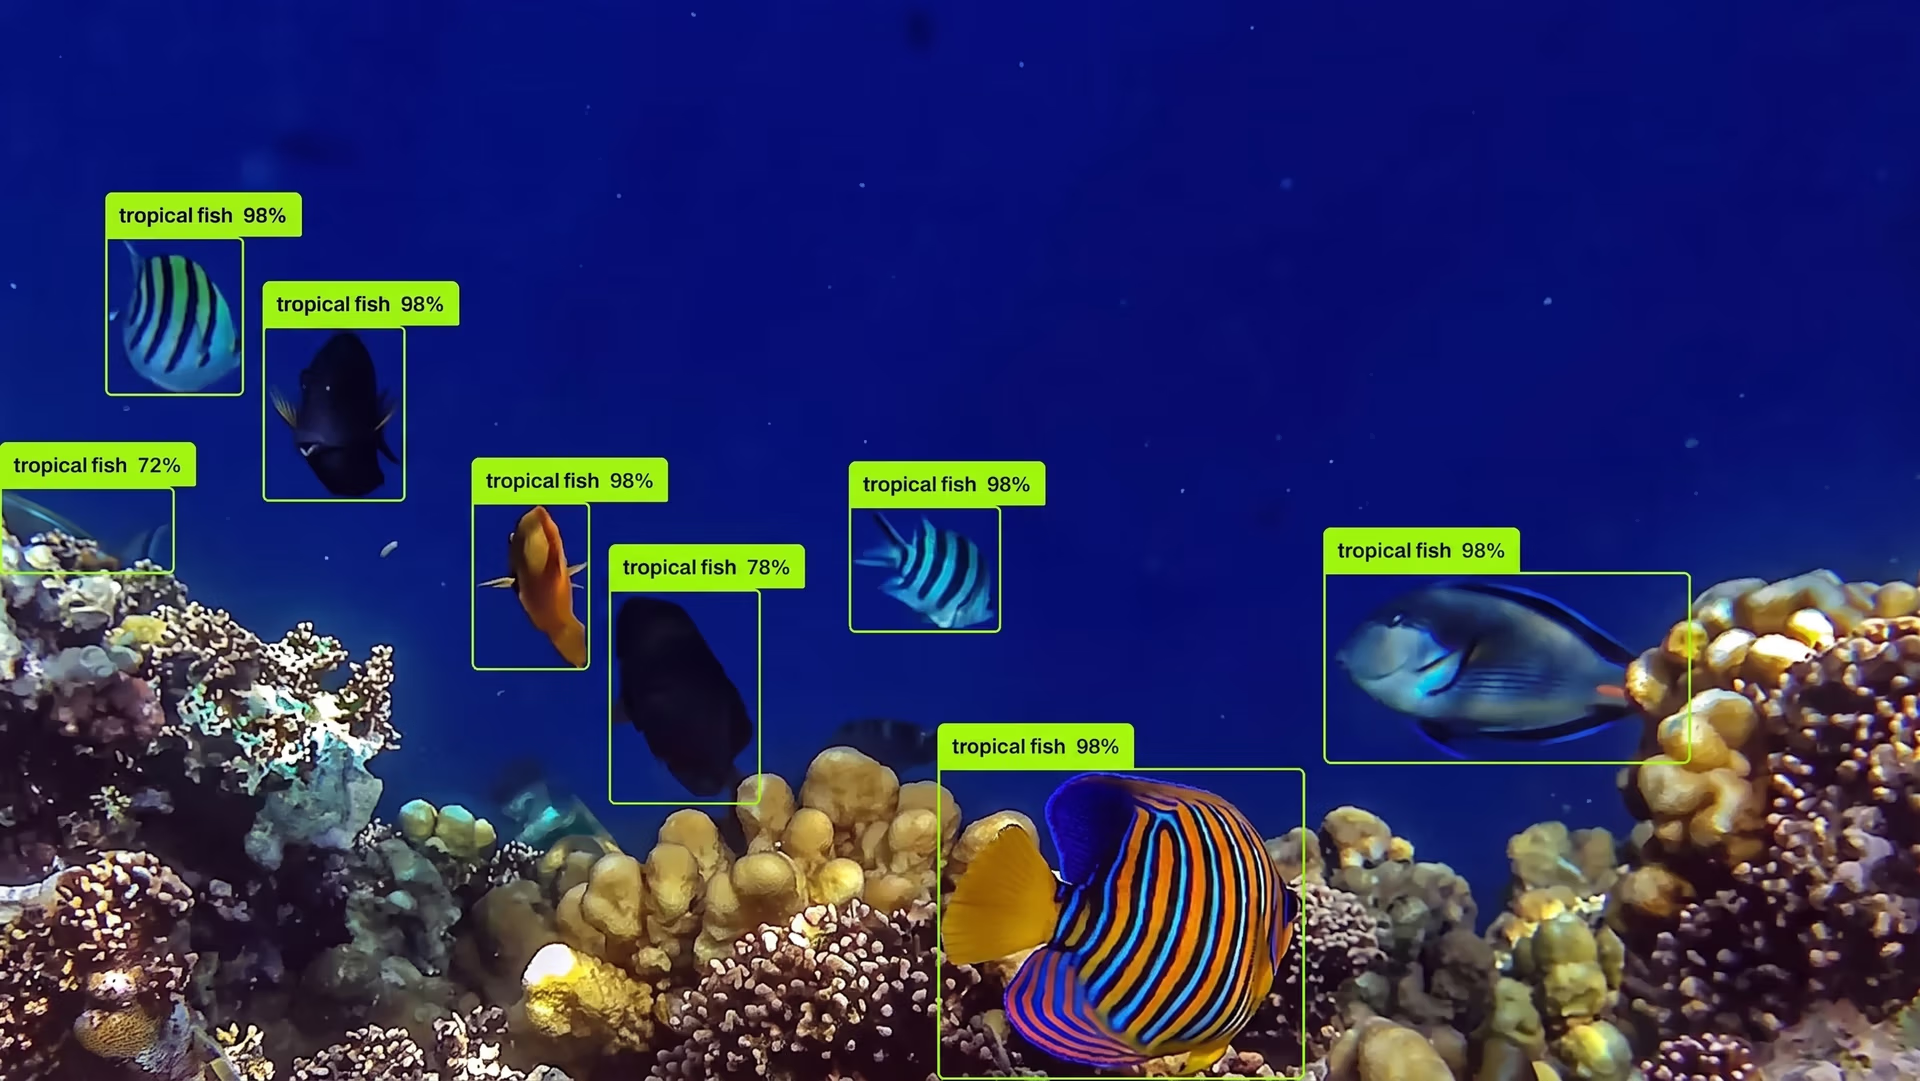
Рис. 3. Пример обнаружения объектов с помощью Ultralytics YOLO26.
Для этого нужно изменить и процесс обучения. Вместо того чтобы позволять множеству предсказаний конкурировать за один объект, модель учится принимать одно четкое решение, формируя меньше, но более уверенных обнаружений.
В результате конвейер инференса становится проще. Поскольку повторы уже устранены внутри модели, подавление немаксимумов во время инференса не требуется. Вывод модели уже представляет собой итоговый набор обнаружений.
Такая сквозная архитектура также упрощает развертывание. Без этапов постобработки и платформозависимых реализаций NMS экспортированная модель полностью автономна и работает одинаково в разных средах инференса и на разных аппаратных платформах.
Наш ведущий инженер по партнерствам Франческо Маттиоли объясняет: «Настоящее сквозное обучение означает, что модель должна обрабатывать всё — от пикселей до предсказаний — без созданных вручную этапов постобработки, которые нарушают дифференцируемость и усложняют развертывание».
Как Ultralytics YOLO26 обходится без NMS#
Ultralytics YOLO26 обходится без подавления немаксимумов, меняя способ обучения и формирования обнаружений, а не полагаясь на постобработку для их очистки. Вместо того чтобы позволять множеству предсказаний конкурировать за один объект, YOLO26 обучается устанавливать четкое взаимно-однозначное соответствие между объектами и выходными данными.
Частично это стало возможным благодаря специализированной голове обнаружения один-к-одному, которая обучается одновременно с обычной головой один-ко-многим. Она помогает модели формировать для каждого объекта одно уверенное предсказание вместо множества перекрывающихся кандидатов. Каждому объекту соответствует одно предсказание, что естественным образом уменьшает число дубликатов обнаружения.
Такое поведение подкрепляется единообразными стратегиями сопоставления во время обучения: они помогают модели принимать одно уверенное решение для каждого объекта, а не формировать перекрывающиеся предсказания. В итоге модель выдает меньше предсказаний, но каждое из них представляет собой итоговое обнаружение.
Почему отказ от DFL сделал возможным обнаружение без NMS#
Еще одно важное нововведение, благодаря которому Ultralytics YOLO26 может выполнять инференс без NMS, — отказ от Distribution Focal Loss, или DFL. В более ранних моделях YOLO функция DFL улучшала регрессию ограничивающих рамок: модель предсказывала распределение возможных координат рамки, а не одно значение.
Этот подход повышал точность локализации, но также усложнял конвейер обнаружения. Эта сложность стала ограничением при переходе к настоящему сквозному инференсу.
DFL добавляла дополнительные вычисления и фиксированные диапазоны регрессии, затрудняя обучение модели четкому взаимно-однозначному сопоставлению объектов и усиливая зависимость от постобработки, например подавления немаксимумов. В Ultralytics YOLO26 мы отказались от DFL и переработали регрессию ограничивающих рамок, сделав ее проще и прямолинейнее.
Вместо того чтобы использовать выходные данные на основе распределений, модель учится предсказывать точные координаты рамок так, чтобы можно было формировать меньше, но более уверенных обнаружений. Это помогает устранять перекрывающиеся предсказания в их источнике и согласует регрессию ограничивающих рамок со сквозной архитектурой Ultralytics YOLO26 без NMS.
Ultralytics YOLO26 не использует NMS и легко развертывается#
Благодаря архитектуре без NMS Ultralytics YOLO26 стала по-настоящему сквозной моделью. Это существенно влияет на экспорт моделей.
Экспорт — это преобразование обученной модели в формат, который можно использовать вне среды обучения, например ONNX, TensorRT, CoreML или OpenVINO. В традиционных конвейерах этот процесс часто дает сбой, поскольку подавление немаксимумов не входит в саму модель.
Отказавшись от NMS, Ultralytics YOLO26 полностью избегает этой проблемы. Экспортированная модель уже содержит всё необходимое для формирования итоговых результатов обнаружения. В текущих выпусках Ultralytics при предсказании, валидации или экспорте можно выбрать голову один-к-одному без NMS с помощью nms=False, а голова один-ко-многим с NMS остаётся доступной по умолчанию и обеспечивает немного более высокую точность; в руководстве по сквозному обнаружению описаны оба варианта.
Благодаря этому экспортированная модель полностью автономна и лучше переносится между средами инференса и целевыми аппаратными платформами. Одна и та же модель работает одинаково при развертывании на серверах, системах только с CPU, встроенных устройствах и периферийных ускорителях. Развертывание становится проще: ты запускаешь именно то, что экспортировал.
Такая простота особенно важна для периферийных приложений. Например, YOLO26 легко развернуть на таких устройствах, как дроны, для мониторинга посевов, обследования полей и анализа здоровья растений, где ограниченные вычислительные ресурсы и запас энергии делают сложные конвейеры постобработки непрактичными. Модель сразу выдает итоговые обнаружения, поэтому надежно работает на маломощном оборудовании без дополнительных этапов обработки.
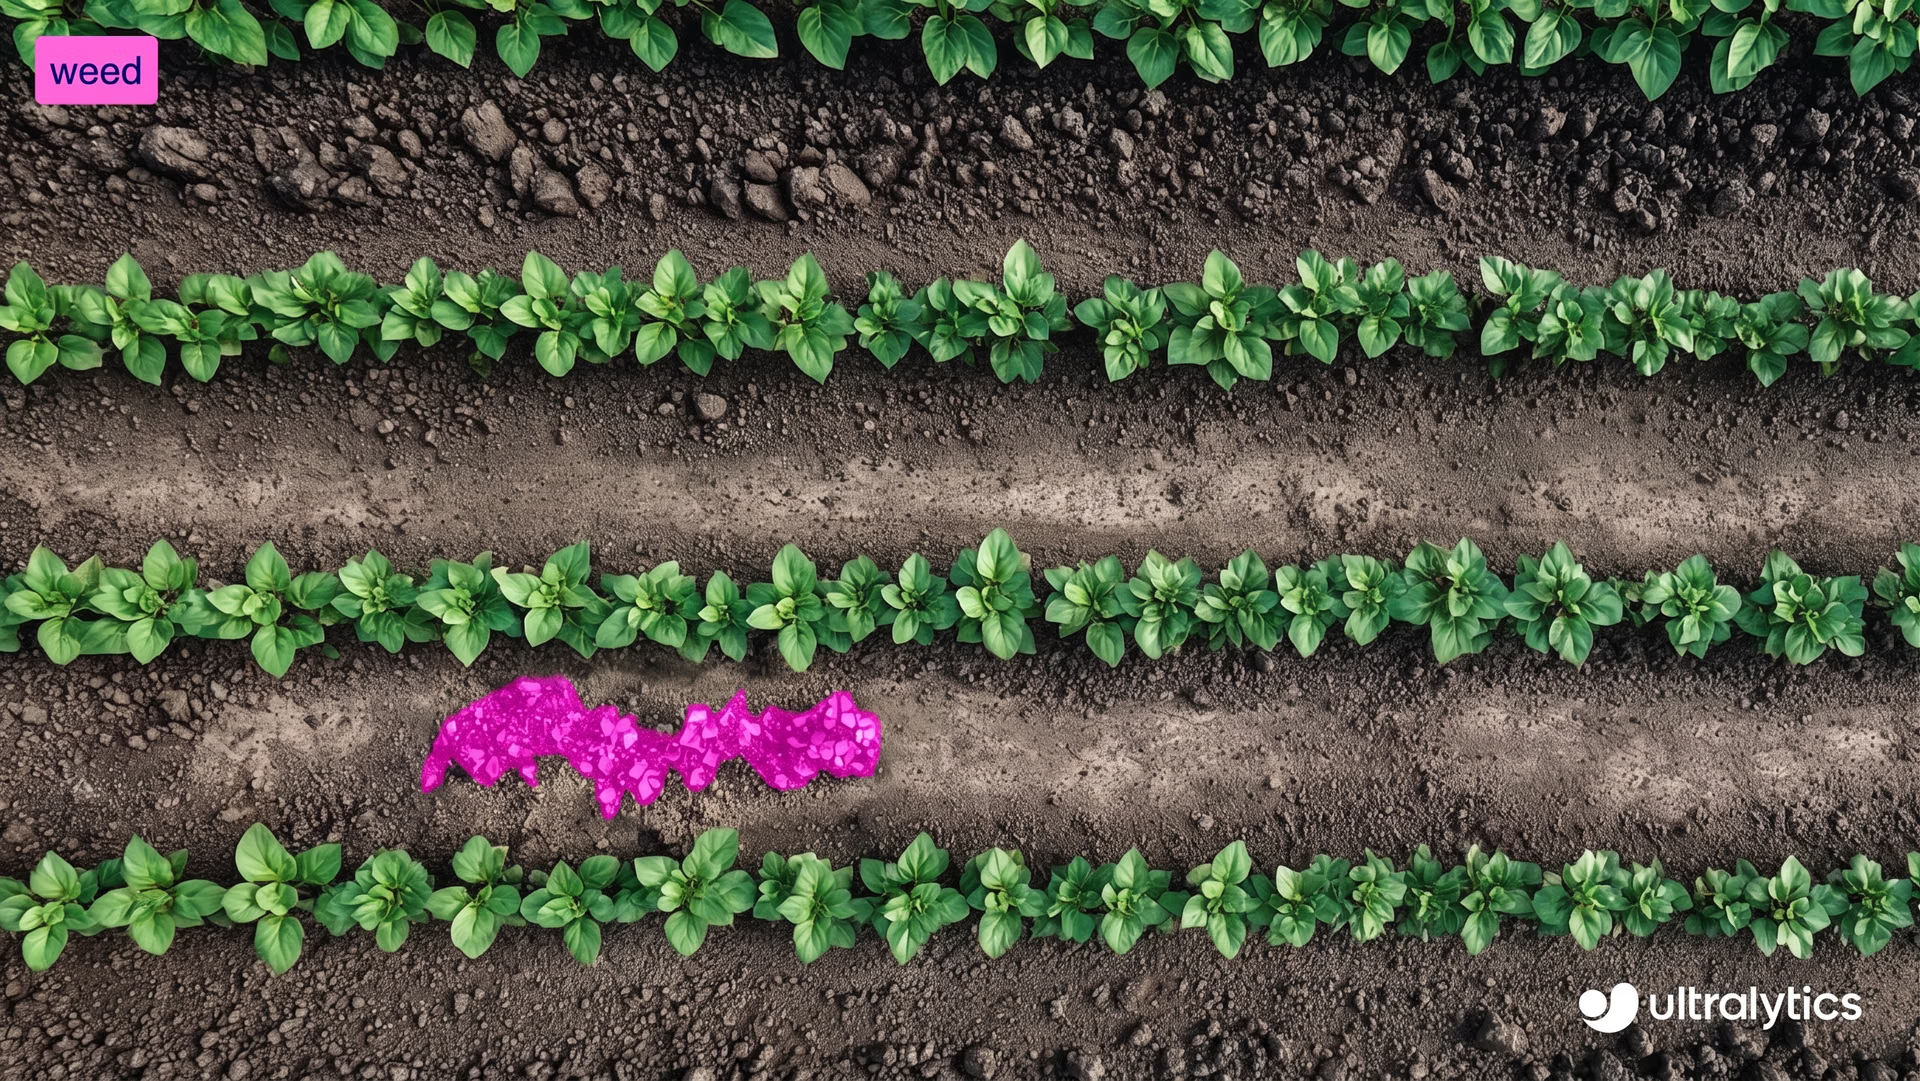
Рис. 4. Ultralytics YOLO26 легко развернуть на периферийных устройствах, например дронах.
Короче говоря, инференс без NMS упрощает экспорт и развертывание, позволяя создавать более чистые и надежные системы компьютерного зрения. NMS была обходным решением. Теперь Ultralytics YOLO26 в таких решениях не нуждается.
Главные выводы#
Ultralytics YOLO26 позволяет отказаться от подавления немаксимумов, устраняя саму причину появления дублирующихся обнаружений, а не убирая их постфактум. Благодаря сквозной архитектуре модель сразу выдает окончательные обнаружения, упрощая и делая более единообразными экспорт и развертывание на разном оборудовании. В ранних системах NMS была полезным обходным решением, но YOLO26 она уже не нужна.
Присоединяйся к нашему сообществу и загляни в наш репозиторий GitHub, чтобы узнать больше об ИИ. Изучи страницы с нашими решениями и узнай об ИИ в сельском хозяйстве и компьютерном зрении в розничной торговле. Ознакомься с нашими вариантами лицензирования и приступай к работе с визуальным ИИ уже сегодня!
Автор
Создатель контента · Ultralytics
Комментарии
Задай вопрос, поделись результатами или помоги кому-нибудь.









