Gürültü gidermede öz denetimli öğrenme: Adım adım açıklama
Gürültü giderme için öz denetimli öğrenmenin nasıl çalıştığını, görüntülerin neden gürültülü olduğunu ve temiz görsel ayrıntıları geri kazanmak için kullanılan temel yöntemlerle adımları öğren.
 Abirami Vina12 dakikalık okuma
Kameralar dünyayı her zaman bizim gördüğümüz gibi kaydetmez. Düşük ışıkta çekilen bir portre veya hızla giden bir arabanın fotoğrafı grenli, bulanık ya da bozulmuş görünebilir.
Yavaş sensörler, karanlık ortamlar ve hareket, kenarları yumuşatan ve önemli ayrıntıları gizleyen küçük gürültü beneklerine yol açabilir. Bu netlik kaybolduğunda, gelişmiş yapay zekâ ve makine öğrenimi sistemleri bile görüntünün içeriğini anlamakta zorlanabilir; çünkü birçok akıllı sistem iyi çalışmak için bu ince ayrıntılara ihtiyaç duyar.
Örneğin, bilgisayarlı görü, makinelerin görüntü ve videoları yorumlamasını sağlayan bir yapay zekâ dalıdır. Ancak bunu doğru şekilde yapabilmek için görü yapay zekâ modellerinin öğrenme sürecinde temiz ve yüksek kaliteli görsel verilere ihtiyacı vardır.
Özellikle Ultralytics YOLO11 ve Ultralytics YOLO26 gibi modeller (Ocak 2026'da yayımlandı) nesne algılama, örnek segmentasyonu ve poz tahmini gibi görevleri destekler ve farklı kullanım alanlarına göre özel olarak eğitilebilir. Bu görevlerde kenarlar, dokular, renkler ve ince yapısal ayrıntılar gibi belirgin görsel ipuçlarından yararlanılır.
Gürültü bu özellikleri örttüğünde model daha zayıf eğitim sinyalleri alır ve doğru örüntüleri öğrenmesi zorlaşır. Sonuç olarak, az miktarda gürültü bile gerçek uygulamalardaki performansı düşürebilir.
Daha önce öz denetimli öğrenmenin görüntülerdeki gürültüyü nasıl giderdiğini incelemiştik. Bu makalede öz denetimli gürültü giderme tekniklerinin nasıl çalıştığını ve anlamlı görsel bilgileri kurtarmaya nasıl yardımcı olduğunu daha ayrıntılı ele alacağız.
Gerçek dünya görüntülerinde yaygın gürültü türleri#
Öz denetimli öğrenmenin görüntülerdeki gürültüyü gidermek için nasıl kullanıldığını incelemeden önce, görüntülerin neden gürültülü hâle geldiğini yeniden ele alalım.
Gerçek dünyadaki nesne ve sahnelerin görüntüleri nadiren kusursuz olur. Düşük ışık, sınırlı sensör kalitesi ve hızlı hareket, görüntü genelindeki tek tek piksellerde rastgele bozulmalara yol açabilir. Gürültü olarak bilinen bu piksel düzeyindeki bozulmalar genel netliği azaltır ve önemli ayrıntıların görülmesini zorlaştırır.
Gürültü kenarları, dokuları ve ince örüntüleri gizlediğinde bilgisayarlı görü sistemleri nesneleri tanımakta veya sahneleri doğru yorumlamakta zorlanır. Farklı koşullar, her biri görüntüyü kendine özgü şekilde etkileyen farklı gürültü türleri oluşturur.
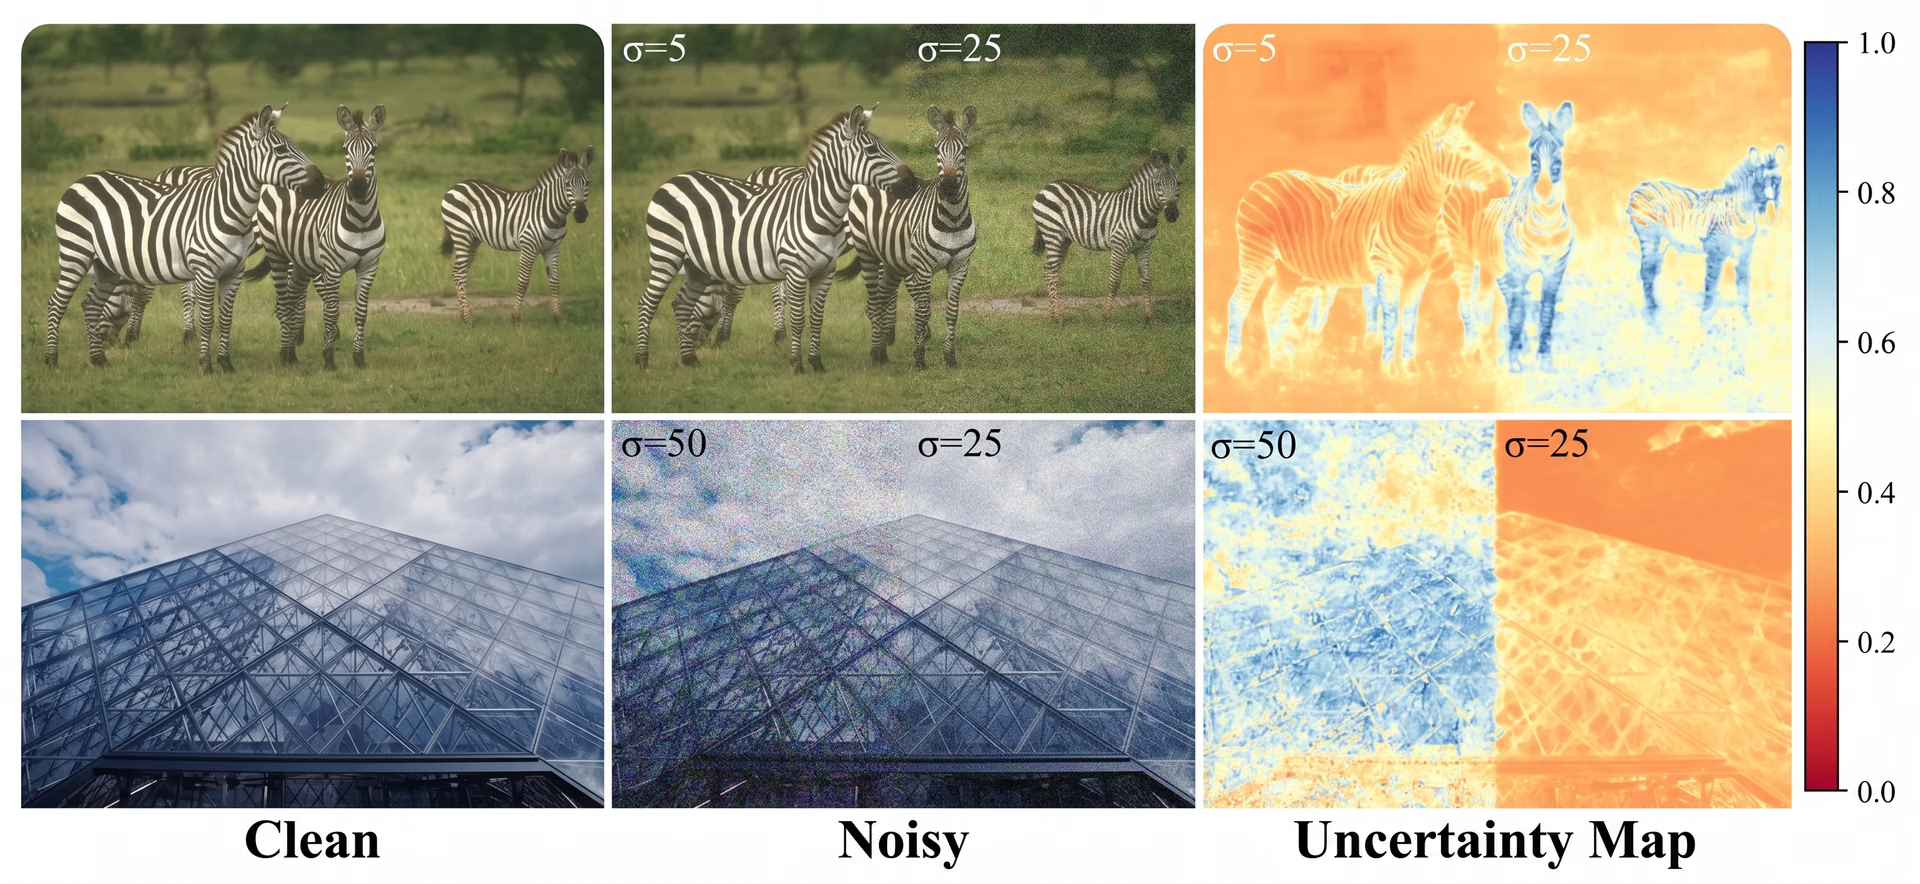
Şekil 1. Gürültünün görüntüde belirsizliği nasıl artırabileceğine dair bir örnek. (Kaynak)
Görüntülerde en sık karşılaşılan gürültü türlerinden bazıları şunlardır:
- Gauss gürültüsü: Bu gürültü türü, elektronik sensör parazitinden veya termal dalgalanmalardan kaynaklanan yumuşak, rastgele grenler şeklinde görünür. Gauss (normal) dağılımını izler; küçük piksel değişimleri ince ayrıntıları bulanıklaştırır ve genel keskinliği azaltır.
- Poisson gürültüsü: Foton gürültüsü olarak da adlandırılan bu gürültü türü, düşük ışık koşullarında veya kısa pozlama sürelerinde ortaya çıkar. Varyansı parlaklıkla birlikte artar, ancak daha az foton yakalandığı ve sinyal-gürültü oranı düştüğü için gürültü genellikle karanlık bölgelerde daha belirgin olur.
- Tuz-biber gürültüsü: Bu gürültü türü, keskin siyah veya beyaz piksel sıçramaları şeklinde görünür. Genellikle iletim hataları, bit bozulmaları veya arızalı kamera sensörlerinden kaynaklanır ve çoğu zaman piksel değerlerinin kaybolmasına ya da bozulmasına yol açar.
- Benek gürültüsü: Bu gürültü türü, grenli ve nokta benzeri örüntüler şeklinde görünür; tıbbi görüntülemede, radar ve ultrason görüntülerinde yaygındır. Sinyal paraziti ve saçılmadan kaynaklanır; kontrastı düşürür ve kenarların tespit edilmesini zorlaştırır.
Öz denetimli gürültü giderme yöntemlerini ne zaman kullanmalısın?#
Peki öz denetimli gürültü gidermeyi özel kılan nedir? Temiz, referans görüntülerin hiç bulunmadığı veya elde edilmesinin çok zor olduğu durumlarda öne çıkar.
Bu durum genellikle düşük ışıkta fotoğrafçılıkta, yüksek ISO değerli görüntülemede, tıbbi ve bilimsel görüntülemede ya da gürültünün kaçınılmaz olduğu ve kusursuz referans verileri toplamanın gerçekçi olmadığı ortamlarda görülür. Temiz örneklere ihtiyaç duymak yerine model, elindeki gürültülü görüntülerden doğrudan öğrenir ve böylece kameranın veya sensörün kendine özgü gürültü örüntülerine uyum sağlar.
Öz denetimli gürültü giderme, sonraki bilgisayarlı görü görevlerinin performansını artırmak istediğinde ancak veri kümen tutarsız veya gürültülü görüntülerle dolu olduğunda da iyi bir seçenektir. Daha net kenarları, dokuları ve yapıları geri kazandıran bu yöntemler, YOLO gibi modellerin sahneleri daha güvenilir biçimde tespit etmesine, segmentlere ayırmasına ve anlamasına yardımcı olur. Kısacası, gürültülü verilerle çalışıyorsan ve temiz eğitim görüntüleri elinde yoksa öz denetimli gürültü giderme çoğu zaman en pratik ve etkili çözümdür.
Öz denetimli gürültü gidermeyi mümkün kılan temel teknikler#
Daha önce gördüğümüz gibi öz denetimli gürültü giderme, modellerin temiz etiketlere bağlı kalmadan doğrudan gürültülü görüntülerden öğrenmesini sağlayan, derin öğrenme tabanlı bir yapay zekâ yaklaşımıdır. Bu yaklaşım, modellerin eğitim sinyallerini verinin kendisinden ürettiği öz denetimli öğrenme ilkelerine dayanır.
Başka bir deyişle, model gürültülü görüntüleri hem girdi hem de öğrenme sinyalinin kaynağı olarak kullanarak kendi kendine öğrenebilir. Aynı görüntünün farklı bozulmuş sürümlerini karşılaştırarak veya maskelenmiş pikselleri tahmin ederek model, hangi örüntülerin gerçek yapıyı temsil ettiğini ve hangilerinin yalnızca gürültü olduğunu öğrenir. Yinelemeli optimizasyon ve örüntü tanıma sayesinde ağ, anlamlı görüntü içeriğini rastgele değişimlerden ayırt etme becerisini aşamalı olarak geliştirir.
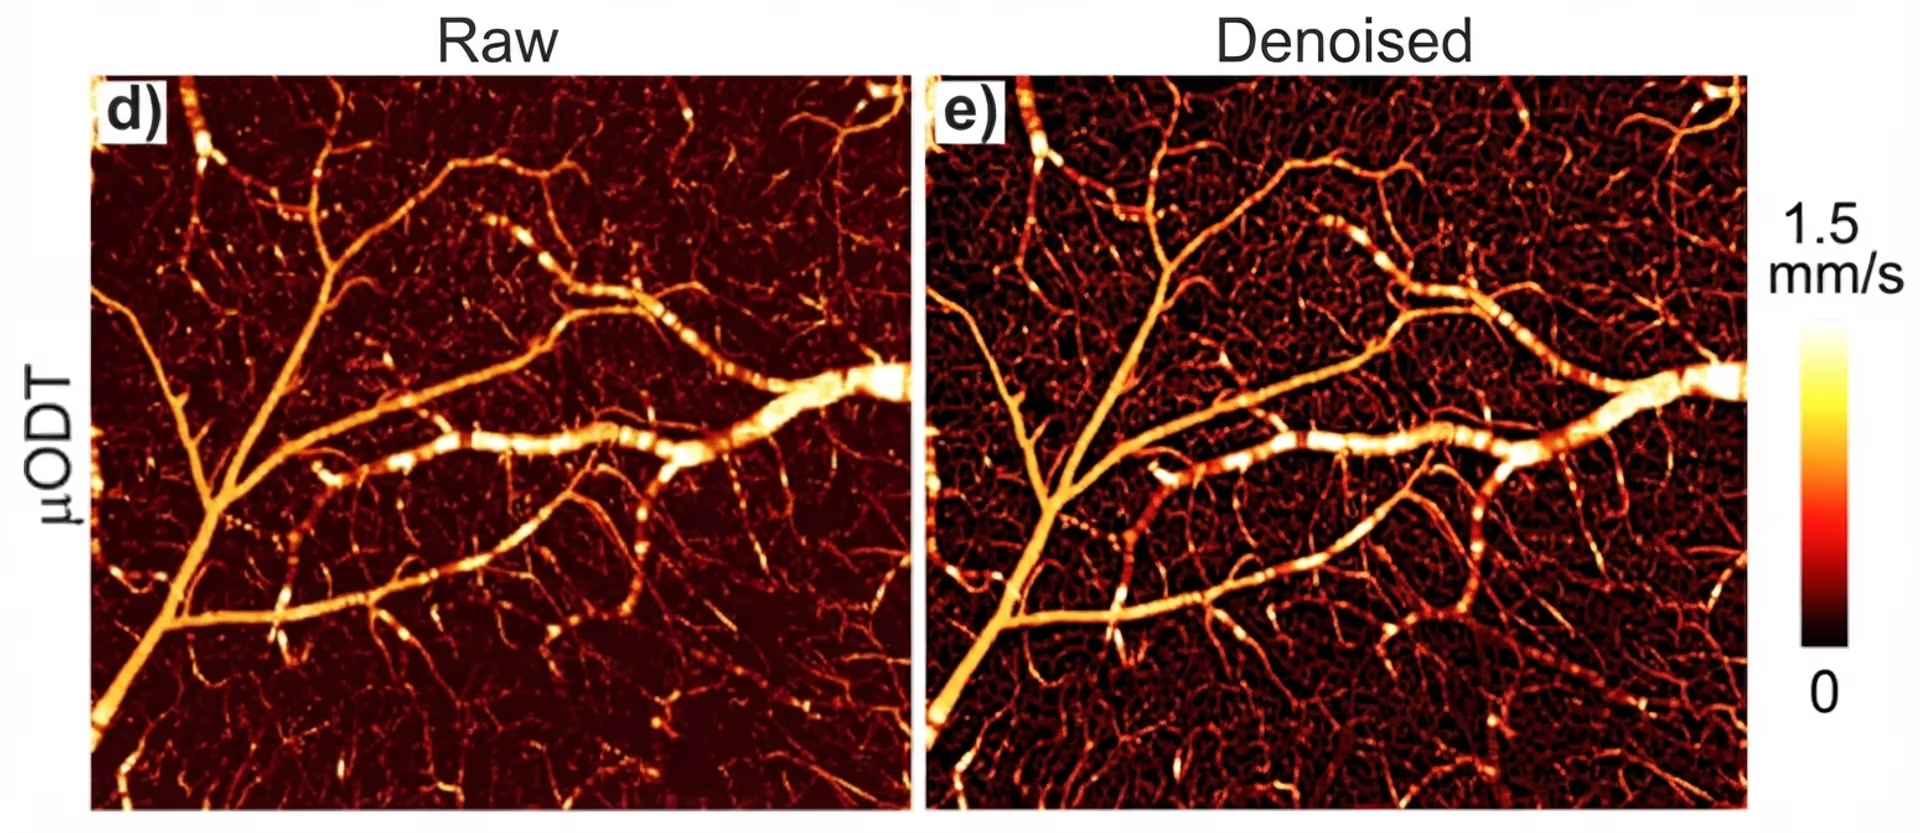
Şekil 2. Ham görüntü ve gürültüsü giderilmiş görüntü. (Kaynak)
Bu, modeli görüntünün kararlı yapısını rastgele gürültüden ayırmaya yönlendiren belirli öğrenme stratejileriyle mümkün olur. Şimdi süreci kolaylaştıran temel teknik ve algoritmalara, ayrıca her yaklaşımın modellerin daha temiz ve güvenilir görüntüleri yeniden oluşturmasına nasıl yardımcı olduğuna yakından bakalım.
İkili görüntü gürültüsü giderme yöntemleri#
Gürültü gidermeye yönelik ilk öz denetimli öğrenme yöntemlerinin çoğu, aynı görüntünün iki gürültülü sürümünü karşılaştırarak çalışıyordu. Görüntü her yakalandığında veya bozulduğunda gürültü rastgele değişirken gerçek yapı aynı kaldığından, bu farklılıklar model için bir öğrenme sinyali olarak kullanılabilir.
Bu yaklaşımlar, eğitim sırasında gürültülü görüntü çiftlerini kullanmaya veya oluşturmaya dayandıkları için genellikle ikili görüntü gürültüsü giderme yöntemleri olarak adlandırılır. Örneğin, Jaakko Lehtinen ve ekibinin önerdiği Noise2Noise yaklaşımı, aynı sahnenin birbirinden bağımsız biçimde gürültülenmiş iki görüntüsünü kullanarak bir modeli eğitir. İki sürümdeki gürültü örüntüleri farklı olduğundan model, gerçek temel görüntüyü temsil eden tutarlı ayrıntıları belirlemeyi öğrenir.
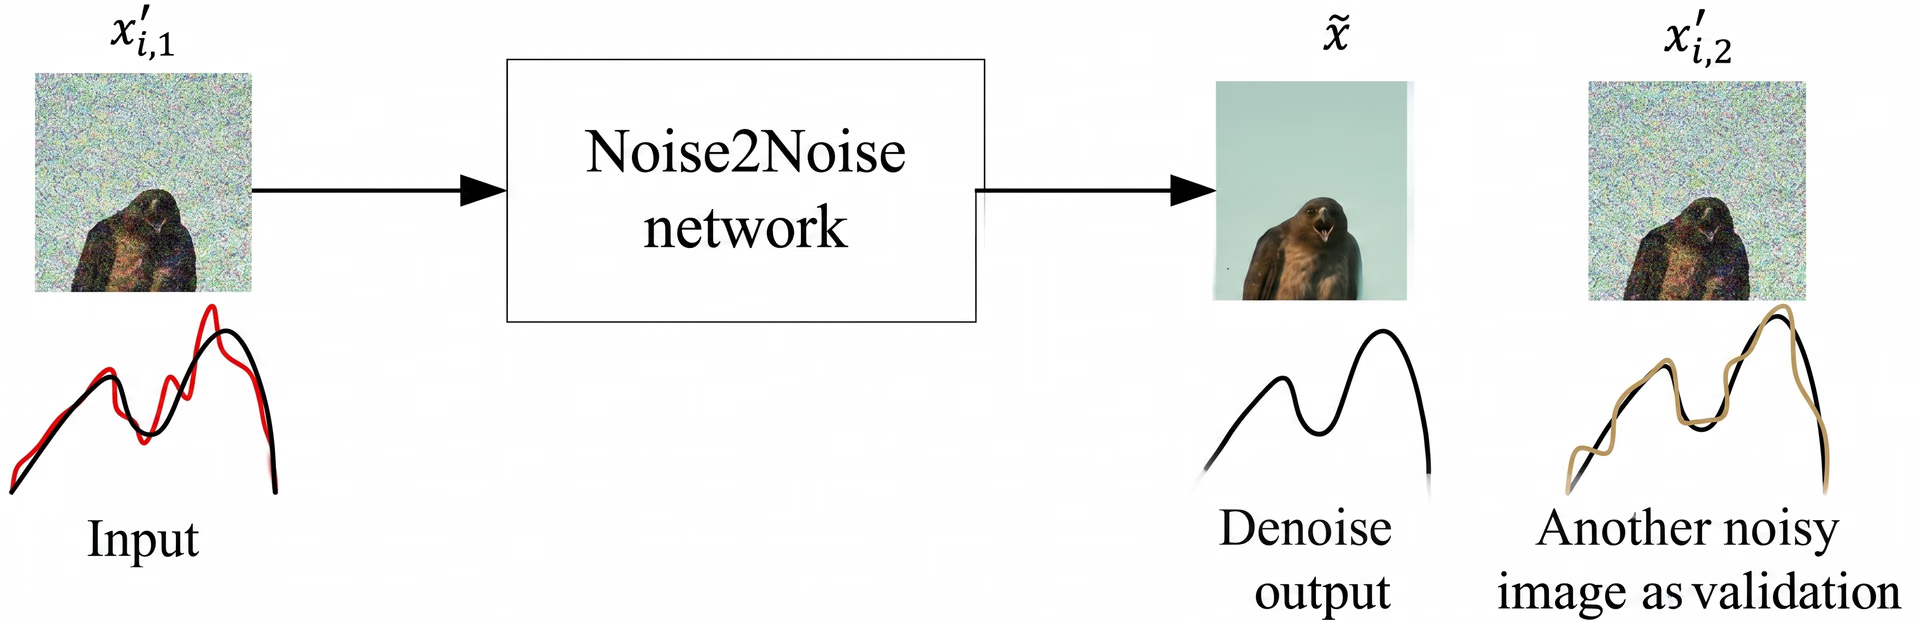
Şekil 3. Noise2Noise nasıl çalışır (Kaynak)
Zamanla bu yöntem, temiz bir referans görüntü görmese bile ağa rastgele gürültüyü bastırmayı ve gerçek yapıyı korumayı öğretir. Gece vakti, düşük ışıklı bir sokakta iki fotoğraf çektiğin basit bir senaryoyu düşün.
Her iki görüntüde de aynı binalar, ışıklar ve gölgeler yer alır, ancak grenli gürültü farklı bölgelerde görünür. Eğitim sırasında bu iki gürültülü fotoğrafı karşılaştırarak öz denetimli bir model hangi görsel örüntülerin kararlı olduğunu ve hangilerinin gürültüden kaynaklandığını öğrenebilir; böylece daha temiz görüntüler oluşturma becerisini geliştirir.
Gürültü gidermede kör nokta tabanlı öz denetimli öğrenme yöntemleri#
İkili yöntemler aynı görüntünün farklı biçimlerde bozulmuş iki sürümünü karşılaştırırken kör nokta yöntemleri farklı bir yaklaşım izler. Seçilen pikselleri gizleyerek ağın bu piksellerin bozulmuş değerlerini görmesini engeller ve modelin tek bir gürültülü görüntüden öğrenmesini sağlarlar.
Model daha sonra yalnızca çevresindeki bağlamı kullanarak gizli pikselleri tahmin etmelidir. Temel fikir, gürültünün rastgele olduğu, ancak görüntünün temel yapısının olmadığıdır.
Kör nokta yöntemleri, modelin bir pikselin gürültülü değerini kopyalamasını önleyerek yakındaki kenarlar, dokular veya renk geçişleri gibi kararlı görüntü örüntülerine dayanıp o pikselin değerini çıkarsamasını sağlar. Alexander Krull ve ekibinin geliştirdiği Noise2Void ile Joshua Batson ve Loïc Royer'nin geliştirdiği Noise2Self gibi teknikler, tek tek pikselleri veya küçük bölgeleri maskeleyip modeli bunları yeniden oluşturmaya eğiterek bu ilkeyi uygular.
Noise2Same ve PN2V gibi daha gelişmiş yaklaşımlar, birden fazla maskelenmiş sürümde tutarlı tahminler üreterek veya belirsizliği tahmin etmek için gürültü dağılımını açıkça modelleyerek dayanıklılığı artırır. Bu yöntemler yalnızca tek bir gürültülü görüntü gerektirdiğinden, temiz ya da eşleştirilmiş görüntülerin elde edilmesinin pratik olmadığı veya imkânsız olduğu mikroskopi, astronomi, biyomedikal görüntüleme veya düşük ışıkta fotoğrafçılık gibi alanlarda özellikle kullanışlıdır.
Transformer destekli gürültü giderme yöntemleri#
Çoğu ikili ve kör nokta öz denetimli gürültü giderme yöntemi, evrişimli sinir ağlarından (CNN) veya gürültü giderme ağlarından yararlanır. CNN'ler bu yaklaşımlar için harika bir seçenektir; çünkü kenarlar, dokular ve küçük ayrıntılar gibi yerel örüntülere odaklanırlar.
U-Net gibi mimariler, ince ayrıntılı özellikleri çok ölçekli bilgilerle birleştirdikleri için yaygın olarak kullanılır. Ancak CNN'ler temel olarak sınırlı komşuluklar içinde çalışır; bu da görüntünün daha geniş bölgelerine yayılan önemli ilişkileri gözden kaçırabilecekleri anlamına gelir.
Bu sınırlamayı gidermek için Transformer destekli, son teknoloji gürültü giderme yöntemleri geliştirildi. Bu yöntemler yalnızca yakındaki piksellere bakmak yerine, bir görüntünün farklı bölümlerinin birbiriyle ilişkisini anlamak için dikkat mekanizmalarından yararlanır.
Bazı modeller tam kapsamlı küresel dikkat kullanırken bazıları hesaplama yükünü azaltmak için pencere tabanlı veya hiyerarşik dikkat kullanır; ancak genel olarak bu modeller, CNN'lerin tek başına yakalayamadığı uzun menzilli yapıları yakalayacak şekilde tasarlanmıştır. Bu daha geniş bakış, modelin görüntünün farklı bölgelerinden bilgi gerektiren yinelenen dokuları, pürüzsüz yüzeyleri veya büyük nesneleri yeniden oluşturmasına yardımcı olur.
Diğer görüntü gürültüsü giderme yöntemleri#
Öz denetimli tekniklerin yanı sıra, gürültülü görüntüleri temizlemenin başka yolları da vardır. Çift yönlü filtreleme, dalgacık tabanlı gürültü giderme ve yerel olmayan ortalamalar gibi geleneksel yöntemler, önemli ayrıntıları korumaya çalışırken gürültüyü yumuşatmak için basit matematiksel kurallar kullanır.
Bu arada, temiz ve gürültülü görüntü çiftlerinden öğrenen denetimli modeller ve daha keskin, daha gerçekçi sonuçlar üreten üretici çekişmeli ağlar (GAN'lar) dâhil olmak üzere derin öğrenme yaklaşımları da vardır. Ancak bu yöntemler genellikle eğitim için daha iyi görüntü kalitesi gerektirir.
Öz denetimli görüntü gürültüsü gidermenin adım adım işleyişi#
Az önce birkaç farklı tekniği ele aldık. Bu teknikler farklı mimariler kullandığı için her birinin tamamen farklı biçimde çalışıp çalışmadığını merak ediyor olabilirsin. Ancak hepsi veri hazırlamayla başlayıp model değerlendirmesiyle biten benzer bir işlem hattını izler.
Şimdi öz denetimli görüntü gürültüsü giderme sürecinin genel olarak adım adım nasıl işlediğine daha yakından bakalım.
Adım 1: Ön işleme ve normalleştirme#
Model gürültülü görüntülerden öğrenmeye başlamadan önce, ilk olarak tüm görüntülerin tutarlı görünmesini sağlamak gerekir. Gerçek fotoğraflar birbirinden çok farklı olabilir.
Bazı görüntüler çok parlak, bazıları çok karanlık olabilir; bazılarının renkleri de biraz hatalı görünebilir. Bu farklılıkları doğrudan modele verirsek modelin gürültünün nasıl göründüğünü öğrenmeye odaklanması zorlaşır.
Bu sorunu ele almak için her görüntü normalizasyondan ve temel ön işlemeden geçirilir. Bu işlemler, piksel değerlerini standart bir aralığa ölçeklemeyi, yoğunluk farklılıklarını düzeltmeyi veya görüntüyü kırpıp yeniden boyutlandırmayı içerebilir. Önemli olan, modelin kararlı ve karşılaştırılabilir girdiler olarak kullanılabilecek tutarlı veriler almasıdır.
Adım 2: Öz denetimli eğitim sinyali oluşturma#
Görüntüler normalleştirildikten sonra sıradaki adım, modelin temiz bir görüntü görmeden öğrenmesini sağlayacak bir eğitim sinyali oluşturmaktır. Öz denetimli gürültü giderme yöntemleri bunu, modelin aldığı gürültülü piksel değerlerini doğrudan kopyalayamamasını sağlayarak yapar.
Bunun yerine, kararsız gürültüye değil görüntünün kararlı yapısını içeren çevresel bağlama dayanmasını gerektiren durumlar oluştururlar. Farklı yöntemler bunu biraz farklı şekillerde gerçekleştirir, ancak temel fikir aynıdır.
Bazı yaklaşımlar, modelin komşularından yararlanarak tahmin etmesi için belirli pikselleri geçici olarak gizler veya maskeler; diğerleri ise girdideki ve hedefteki gürültünün birbirinden bağımsız olması için aynı gürültülü görüntünün ayrıca bozulmuş bir sürümünü oluşturur. Her iki durumda da hedef görüntü anlamlı yapısal bilgiler içerir, ancak ağın tahmin etmesi gereken pikselin özgün gürültülü değerine erişmesini engeller.
Gürültü rastgele değişirken temel görüntü tutarlı kaldığından, bu düzenek modelin gerçek yapının nasıl göründüğünü öğrenmesini ve sürümler arasında değişen gürültüyü yok saymasını doğal biçimde teşvik eder.
Adım 3: Görüntü yapısını geri kazanmak için gürültü gidermeyi öğrenme#
Eğitim sinyali hazır olduğunda model, model eğitimi yoluyla anlamlı görüntü yapısını gürültüden ayırmayı öğrenmeye başlayabilir. Model, maskelenmiş veya yeniden bozulmuş bir pikseli her tahmin ettiğinde, o noktada başlangıçta bulunan gürültülü değer yerine çevresindeki bağlama dayanmalıdır.
Çok sayıda yineleme veya dönem boyunca bu süreç, ağa kenarlar, dokular ve pürüzsüz yüzeyler gibi görüntü genelinde kararlı kalan örüntüleri tanımayı öğretir. Ağ ayrıca gürültüyü oluşturan rastgele dalgalanmaları yok saymayı da öğrenir.
Örneğin, yüzeyin son derece grenli göründüğü düşük ışıklı bir fotoğrafı düşün. Gürültü pikselden piksele değişse de temel yüzey hâlâ pürüzsüzdür. Model, bu tür bölgelerdeki gizli piksellerin değerini tekrar tekrar çıkararak gürültünün altındaki kararlı örüntüyü belirleme ve onu daha temiz biçimde yeniden oluşturma becerisini aşamalı olarak geliştirir.
Model eğitim süreci boyunca ağ, görüntünün yapısına ilişkin bir iç temsil öğrenir. Bu, girdi yoğun biçimde bozulmuş olsa bile modelin tutarlı ayrıntıları geri kazanmasını sağlar.
Adım 4: Doğrulama ve gürültü azaltma sonuçları#
Model gizli veya yeniden bozulmuş pikselleri tahmin etmeyi öğrendikten sonra son adım, tam görüntülerde ne kadar iyi performans gösterdiğini değerlendirmektir. Test sırasında model, gürültülü görüntünün tamamını alır ve görüntü yapısı hakkında öğrendiklerine dayanarak gürültüsü giderilmiş tam bir sürüm üretir. Bu sürecin ne kadar etkili olduğunu ölçmek için çıktı, temiz referans görüntülerle veya standart kıyaslama veri kümeleriyle karşılaştırılır.
Yaygın olarak kullanılan iki ölçüt PSNR (Pik Sinyal-Gürültü Oranı) ve SSIM'dir (Yapısal Benzerlik İndeksi). PSNR, yeniden oluşturulan görüntünün temiz referans gerçeğe ne kadar yakın olduğunu ölçerken SSIM, kenarlar ve dokular gibi önemli özelliklerin ne ölçüde korunduğunu değerlendirir. Daha yüksek puanlar genellikle daha doğru ve görsel açıdan daha güvenilir gürültü giderme anlamına gelir.
Eğitim ve kıyaslama için kullanılan görüntü veri kümeleri#
IEEE dergilerinde, CVPR, ICCV ve ECCV gibi CVF konferanslarında ve arXiv'de yayımlanan öz denetimli gürültü giderme araştırmaları; derin öğrenme yöntemlerinin performansını hem kontrollü hem de uygulamalı koşullarda değerlendirmek için sıklıkla sentetik ve gerçek dünya veri kümelerini bir arada kullanır. Sentetik veri kümeleri temiz görüntülerle başlar ve bunlara yapay gürültü ekler. Böylece PSNR ve SSIM gibi ölçütlerle yöntemleri karşılaştırmak kolaylaşır.
Sentetik gürültü eklenerek kıyaslama amacıyla yaygın olarak kullanılan bazı popüler veri kümeleri:
- Kodak24: Bu veri kümesi, gürültü giderme sonuçlarını görsel olarak karşılaştırmak için yaygın olarak kullanılan yüksek kaliteli doğal sahne fotoğrafları sunar.
- DIV2K: Bu yüksek çözünürlüklü veri kümesi, doku aslına uygunluğunu ve genel iyileştirme kalitesini değerlendirmek için kullanılan çeşitli ve ayrıntılı görüntüler içerir.
Öte yandan gerçek dünyadaki gürültülü veri kümeleri, düşük ışıkta, yüksek ISO değerlerinde veya başka zorlu koşullarda doğrudan kamera sensörleriyle çekilmiş görüntüler içerir. Bu veri kümeleri, bir modelin kolayca benzetilemeyen karmaşık ve Gauss dağılımına uymayan gürültülerle başa çıkıp çıkamayacağını sınar.
İşte gerçek dünyadaki gürültülü veri kümelerinden bazı popüler örnekler:
- SIDD: Bu veri kümesi, farklı aydınlatma koşullarında akıllı telefon sensörleriyle çekilmiş gerçek gürültülü ve temiz görüntü çiftleri sunar.
- DND: Tüketici kameralarında görülen gerçekçi sensör gürültüsü örüntülerini yakalayan yüksek ISO değerlerinde çekilmiş fotoğraflar içerir.
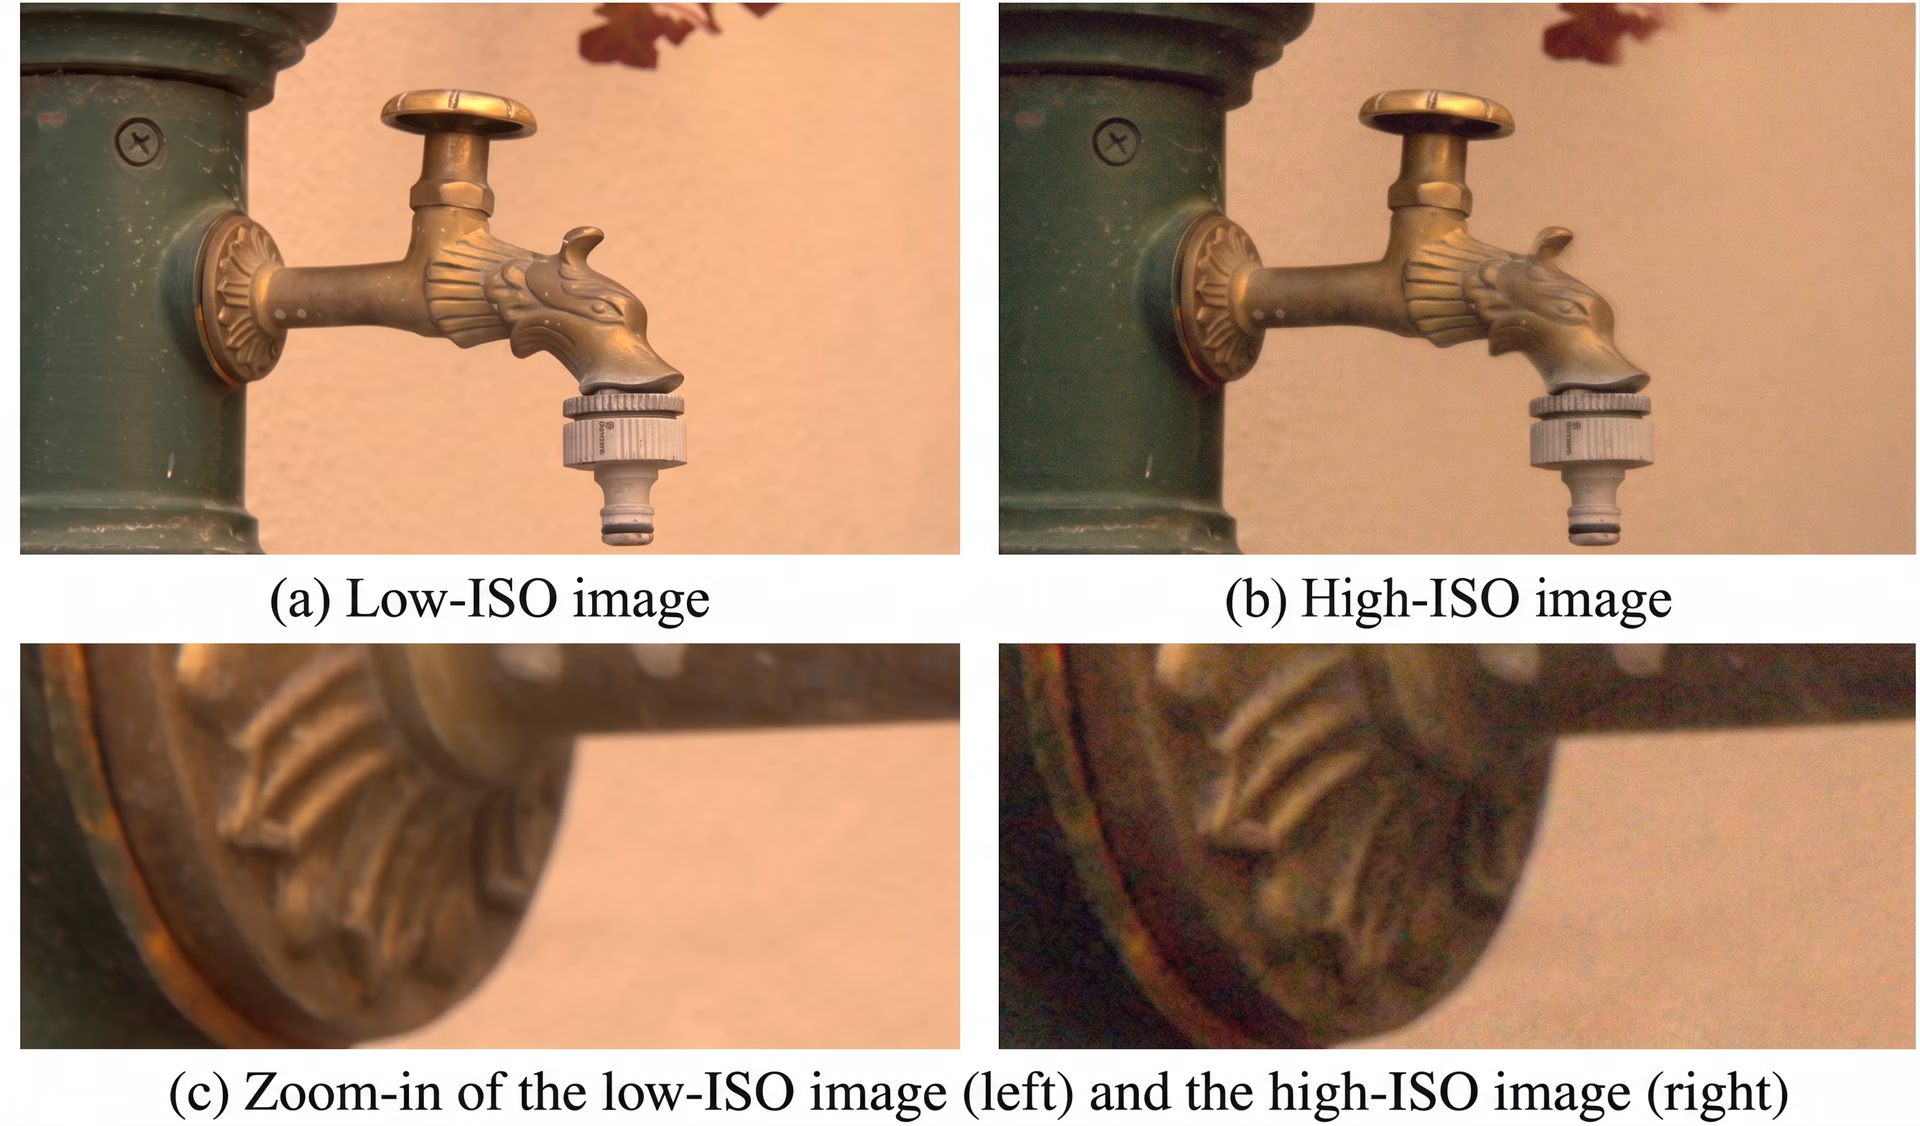
Şekil 4. DND veri kümesinden bir örnek. (Kaynak)
Denetimsiz gürültü giderme modeli eğitirken dikkate alınması gereken etkenler#
Derin öğrenme tabanlı denetimsiz bir gürültü giderme modeli eğiteceksen dikkate alman gereken bazı etkenler ve sınırlamalar şunlardır:
- Gürültü dağılımını eşleştir: Eğitimde kullanılan gürültülü görüntüler, modelin gerçek kullanımda karşılaşacağı gürültüyü yansıtmalıdır; eşleşmeyen gürültü, genelleme performansını düşürür.
- Eğitim verilerinin çeşitliliğini sağla: Sınırlı çeşitlilik, karmaşık dokularda aşırı öğrenmeye veya aşırı yumuşamaya yol açabilir.
- Gürültü türlerinin sınırlamalarını göz önünde bulundur: Denetimsiz yöntemler yapılandırılmış, korelasyonlu veya rastgele olmayan gürültülerde daha çok zorlanır.
- Farklı cihazlarda veya sensörlerde test et: Gürültü giderme performansı kameralar veya görüntüleme sistemleri arasında büyük farklılıklar gösterebilir.
Önemli çıkarımlar#
Denetimsiz gürültü giderme, yapay zekâ meraklılarına elimizdeki gürültülü verileri kullanarak görüntüleri temizlemek için pratik bir yol sunar. Gürültünün altındaki gerçek yapıyı tanımayı öğrenen bu yöntemler, önemli görsel ayrıntıları geri kazandırabilir. Gürültü giderme teknolojisi gelişmeye devam ettikçe bilgisayarlı görü görevlerinin geniş bir yelpazede günlük kullanım koşullarında daha güvenilir hâle gelmesi muhtemeldir.
Büyüyen topluluğumuzun bir parçası ol! Yapay zekâ hakkında daha fazla bilgi edinmek için GitHub depomuza göz at. Bilgisayarlı görü çözümleri geliştirmek istiyorsan lisans seçeneklerimizi incele. Perakendede bilgisayarlı görünün faydalarını keşfet ve üretimde yapay zekânın nasıl fark yarattığını gör!
Yazan
İçerik Üreticisi · Ultralytics
Yorumlar
Soru sor, sonuçlarını paylaş veya başka birine yardım et.









