Gece trafik videolarında algılama: Doğruluk neden önemli?
Düşük görüş mesafesinden parlamaya kadar, gece çekilen trafik videolarında algılama doğruluğunu zorlaştıran etkenleri ve bilgisayarlı görünün güvenliği ve trafik akışını nasıl iyileştirdiğini öğren.
 Abirami Vina10 dakikalık okuma
Yollar karanlıkta yalnızca sürücülere değil, güvenliğini sağlamaktan sorumlu sistemlere de farklı görünür. Görüşün zayıf olması, far parlaması ve hızla hareket eden yansımalar, gece araç tespitini daha zor hâle getirebilir.
Manuel gözlem veya hareket tabanlı kameralar gibi geleneksel yöntemler çoğunlukla insan yargısına ve basit hareket ipuçlarına dayanır. Bu yöntemler, düşük ışıkta veya karmaşık trafik koşullarında güvenilir olmayabilir. Araçları ya da yayaları yanlış tanıyarak hatalı tespitlere veya gözden kaçırmalara yol açabilirler.
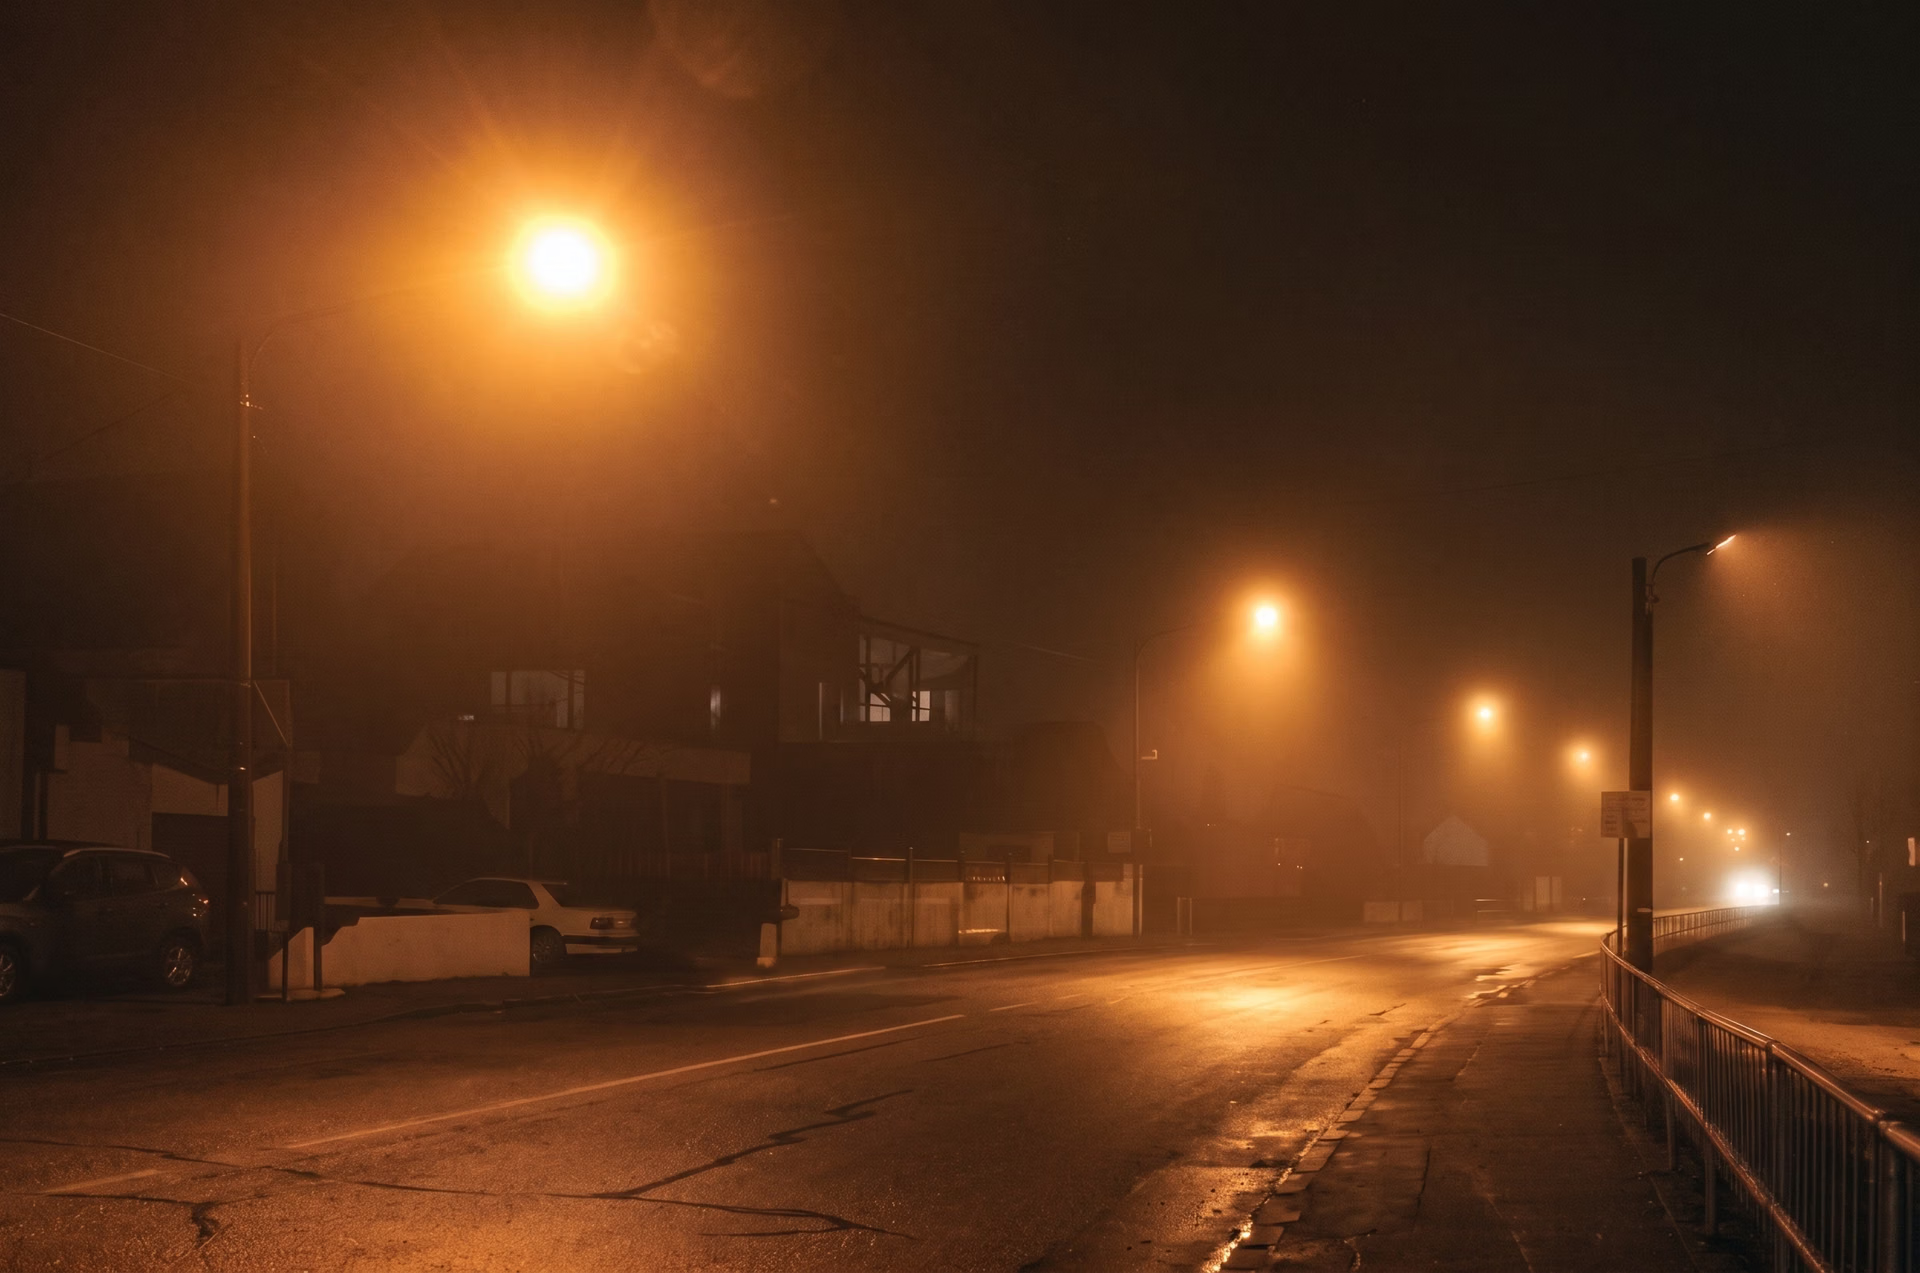
Şekil 1. Gece yetersiz aydınlatılmış bir yol örneği (Kaynak)
Yapay zekâ (AI), derin öğrenme ve bilgisayarlı görü, araç tespitini ve tanımayı otomatikleştirerek bu boşluğu kapatabilir. Özellikle bilgisayarlı görü, makinelerin görsel verileri görmesini ve yorumlamasını sağlayan bir yapay zekâ dalıdır. Gece trafik videosu tespitinde, görüntü yapay zekâsı modelleri parlaklık veya hareketin ötesine geçip doğruluğu artıran karmaşık örüntüleri tanımayı öğrenebilir.
Örneğin, Ultralytics YOLO26 ve Ultralytics YOLO11 gibi bilgisayarlı görü modelleri hızları ve hassasiyetleriyle bilinir. Video ve görüntü verilerini gerçek zamanlı olarak işleyebilir, bir karedeki birden fazla nesneyi tespit edip sınıflandırabilir ve nesneleri ardışık kareler boyunca takip edebilirler.
Bu yetenekler; farlar, gölgeler veya üst üste binen araçlar tespiti zorlaştırsa bile nesne tespiti ve örnek segmentasyonu gibi çeşitli görüntü işleme görevleri sayesinde mümkün olur. Bu görevler, modelin nesneleri tanımlamasını, sınıflandırmasını ve birbirinden ayırmasını sağlar.
Bu makalede gece trafik izlemenin zorluklarını inceleyecek, bilgisayarlı görünün bu zorlukların üstesinden nasıl geldiğini ve gerçek dünyadaki trafik izleme sistemlerinde görsel yapay zekânın nerelerde kullanıldığını göreceğiz.
Gece tespitindeki zorluklar#
Bilgisayarlı görünün gece trafik tespitindeki zorlukları nasıl çözdüğünü incelemeden önce, karanlık çöktükten sonra araçları fark etmenin neden bu kadar zor olduğuna bakalım. Göz önünde bulundurulması gereken birkaç etken şöyle:
- Düşük görüş: Sınırlı ışık ve yetersiz aydınlatma koşulları, kameraların net ve ayrıntılı görüntüler yakalamasını zorlaştırır. Görüntü kalitesi düşünce araçlar arka planla kaynaşabilir veya tamamen yanlış tanınabilir.
- Hava koşulları: Yağmur, sis, pus, hatta toz video kalitesini daha da düşürebilir. Bu koşullar, tespit sistemlerinin araçları çevrelerinden ayırt etmesini zorlaştırır.
- Farlar ve stop lambaları: Parlak ışık huzmeleri ve yansımalar kameraları zorlayabilir. Işık noktalarının araç sanılması gibi hatalı araç tespitlerine yol açarak tespit algoritmalarını yanıltabilir ve doğruluğu düşürebilir.
- Araçların örtülmesi: Yoğun trafikte araçlar diğer araçların arkasında kısmen veya tamamen gizlenebilir. Örtülme, özellikle tek bir karede birden fazla yol kullanıcısı üst üste geldiğinde araç takibini, sayımını ve sınıflandırmasını zorlaştırır.
Gece koşullarına yönelik kıyaslama veri kümeleri ve metriklere duyulan ihtiyaç#
Bilgisayarlı görü modelleri, veri kümeleri olarak bilinen büyük görüntü koleksiyonlarıyla eğitilir. Bu veri kümelerinde otomobiller, kamyonlar, yayalar ve bisikletler gibi içerdikleri nesneler dikkatlice etiketlenir ve eğitim için temel oluştururlar. Model, etiketli örnekleri inceleyerek örüntüleri tanımayı öğrenir; böylece yeni video görüntülerindeki nesneleri belirleyip tespit edebilir.
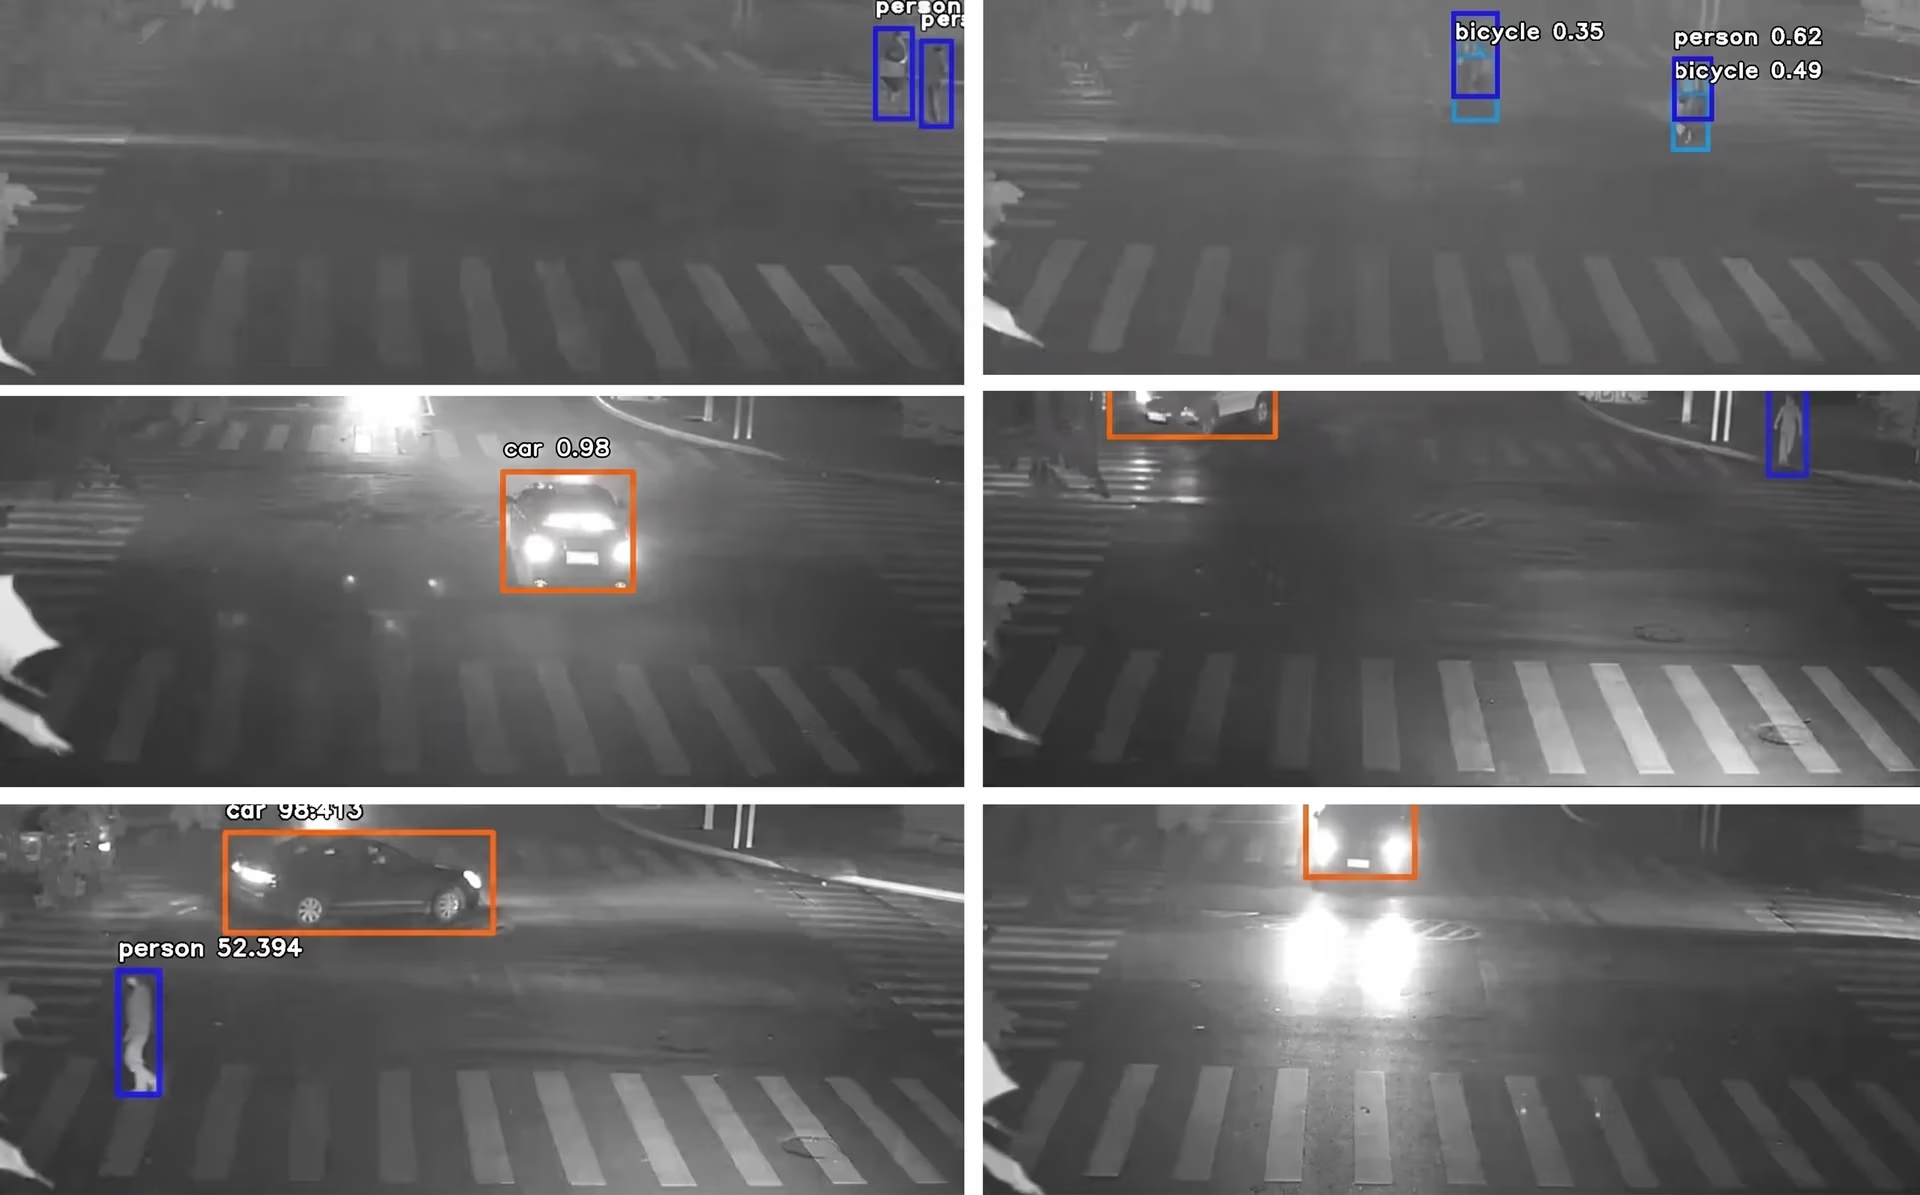
Şekil 2. Trafikte araçları ve yayaları tespit etmek için bilgisayarlı görü kullanımı (Kaynak)
Eğitim sırasında model, verilerden öznitelikler çıkarır ve bunları tespit doğruluğunu artırmak için kullanır. Bu süreç, model gerçek dünyadaki trafik sahneleriyle karşılaştığında kaçırılan tespitleri ve yanlış alarmları azaltmaya yardımcı olur.
Ancak gece koşulları için veri kümeleri veya veri koleksiyonları oluşturmak çok daha zordur. Düşük video kalitesi etiketlemeyi zaman alıcı ve hataya açık hâle getirir. Ayrıca kazalar veya olağandışı sürüş davranışları gibi nadir ama önemli olayları gece koşullarında yakalamak zor olabilir. Bunun sonucunda modellerin öğrenebileceği eğitim örneği sayısı sınırlı kalır.
Bu sorunu ele almak için araştırmacılar özel kıyaslama veri kümeleri geliştirdi. Bir kıyaslama veri kümesi, yalnızca görüntü koleksiyonundan ibaret değildir. Standartlaştırılmış etiketler, değerlendirme protokolleri ve kesinlik, duyarlılık ve ortalama hassasiyet (mAP) gibi performans metrikleri içerir. Bu metrikler, farklı algoritmaların aynı koşullar altında test edilip karşılaştırılmasını ve adil, tutarlı bir değerlendirme yapılmasını sağlar.
Örneğin, ExDark kıyaslama veri kümesi 12 nesne kategorisinde (bisiklet, tekne, şişe, otobüs, otomobil, kedi, sandalye, fincan, köpek, motosiklet, insanlar, masa) düşük ışıkta çekilmiş 7.363 görüntü içerir. Her görüntü sınırlayıcı kutularla etiketlenmiştir ve veri kümesi, yetersiz aydınlatmada nesne tespiti ile sınıflandırmayı değerlendirmek için araştırmalarda yaygın olarak kullanılır.
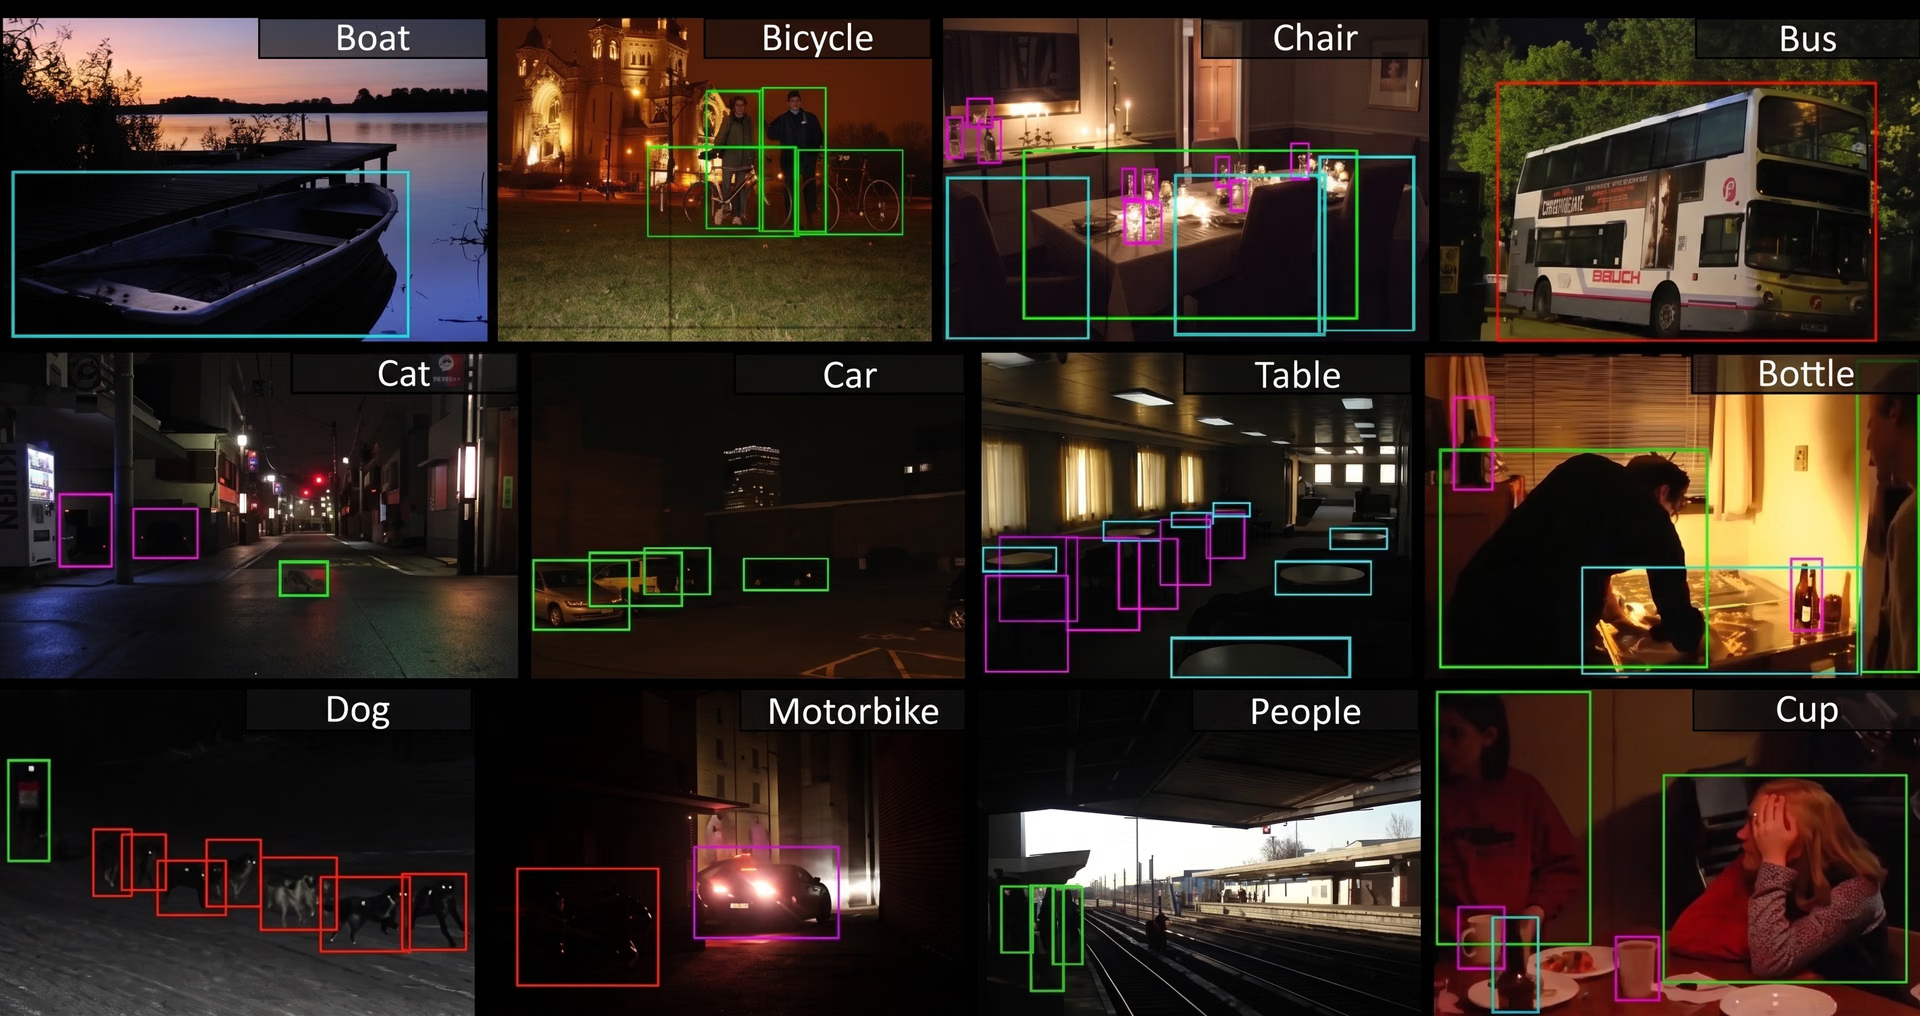
Şekil 3. ExDark veri kümesinden bir görünüm (Kaynak)
Benzer şekilde, NightOwls kıyaslama veri kümesi yaklaşık 279.000 yaya etiketi içeren yaklaşık 115.000 gece görüntüsü sağlar. Yol güvenliği ve gelişmiş sürücü destek sistemlerinde (ADAS) hayati bir rol oynayan yaya tespit sistemlerini değerlendirmek için önemli bir kaynak hâline gelmiştir.
Gece sahneleri içeren BDD100K gibi sürüş veri kümeleri ve düşük ışıklı görünür-kızılötesi LLVIP veri kümesi de YOLO modellerini eğitmek ve test etmek için Ultralytics Platform'da bulunuyor.
Bilgisayarlı görü gece trafik videosu tespitine nasıl yardımcı olur?#
Karşılaşılan zorlukları ve veri kümelerine duyulan ihtiyacı artık daha iyi anladığımıza göre, görüntü tabanlı sistemlerin gece trafik videolarını nasıl yorumlayabildiğine yakından bakalım.
YOLO11 ve YOLO26 gibi modeller; düşük ışık koşullarında bile trafiğin analiz edilmesini mümkün kılan nesne tespiti, örnek segmentasyonu ve takip gibi bilgisayarlı görü görevlerini destekler. Bu modellerin gece trafiğini analiz etmek için desteklediği görsel yapay zekâ görevlerine genel bir bakış:
- Nesne tespiti: Bu görev, genellikle araçların, yayaların, bisikletlerin ve diğer yol kullanıcılarının çevresine sınırlayıcı kutular çizerek her karede onları tanımlayıp konumlandırmak için kullanılabilir.
- Örnek segmentasyonu: Nesneler üst üste gelse bile her birini birbirinden ayırabilir ve karmaşık gece koşullarında doğruluğu artıran piksel düzeyinde ayrıntı sunar.
- Görüntü sınıflandırma: Bu görev, görüntünün tamamını veya tespit edilen bir nesneyi otomobil, otobüs, kamyon ya da motosiklet gibi önceden tanımlanmış bir kategoriye atar.
- Yönlendirilmiş sınırlayıcı kutu (OBB) tespiti: Nesnenin kesin açısını ve yönelimini belirleyerek gece trafiğinde araçlar çapraz ya da alışılmadık konumlarda göründüğünde doğruluğu artırır.
- Nesne takibi: Tespit edilen nesnelerin kareler boyunca izlenmesine yardımcı olur ve aynı araç ya da yayanın zaman içinde tanınmasını sağlar. Böylece araç hızını tahmin etmek ve trafik akışını izlemek mümkün olur.
Gece izleme için Ultralytics YOLO modellerini kullanma#
Model eğitimini, veri kümelerine duyulan ihtiyacı ve YOLO11 ile YOLO26 gibi modellerin desteklediği görevleri ele aldık. Ancak hepsini bir araya getirmek için bir kavramı daha açıklamamız gerekiyor: Bu modeller gece izleme için gerçekte nasıl uygulanıyor?
Ultralytics YOLO modelleri, kullanıma hazır hâlde önceden eğitilmiş sürümler olarak sunulur. Yani birçok gündelik nesneyi kapsayan COCO veri kümesi gibi büyük, genel amaçlı veri kümeleriyle önceden eğitilmişlerdir. Bu da modele nesneleri tespit etmek ve sınıflandırmak için güçlü bir başlangıç yeteneği kazandırır.
Ancak bu veri kümelerinde düşük ışıkta veya gece çekilmiş çok az örnek bulunduğundan, önceden eğitilmiş modeller parlama, gölge veya düşük kontrast gibi durumlarda çoğu zaman zorlanır. Gece trafik videolarındaki nesneleri tespit etmede etkili olmaları için gerçek dünyadaki gece koşullarını yansıtan özel veri kümelerinde ince ayar yapılması gerekir.
İnce ayar veya özel eğitim, modelin gece sahnelerinin kendine özgü özelliklerini öğrenmesi için düşük ışıkta çekilmiş; örneğin far parlaması altındaki araçları, yaya geçitlerindeki yayaları veya gece kalabalık kavşakları gösteren ek etiketli görüntülerle eğitilmesini içerir.
Özel olarak eğitildikten sonra model; düşük ışık koşullarında tespit, takip, segmentasyon veya sınıflandırma gibi görevleri çok daha yüksek doğrulukla destekleyebilir. Böylece trafik yetkilileri bu modelleri gece araç sayımı, hız tahmini, uyarlanabilir sinyal kontrolü ve kaza önleme gibi pratik kullanım alanlarında uygulayabilir.
Gece trafik videosu tespiti için görüntü yapay zekâsı uygulamaları#
Şimdi bilgisayarlı görünün gerçek dünyadaki gece trafik sistemlerinde nasıl kullanılabileceğine bakalım.
Akıllı trafik ışıkları, akıllı şehir planlamasını destekleyebilir#
Kent içi kavşaklar yönetilmesi en zor alanlardandır; özellikle de görüşün azaldığı ve trafik akışının daha az öngörülebilir olduğu gecelerde. Geleneksel sinyal sistemleri, gerçek zamanlı değişikliklere yanıt veremeyen sabit zamanlayıcılara dayanır. Araştırmalar, bunun sürücüler için zaman kaybına yol açmasının yanı sıra gereksiz yakıt tüketimine ve gecikmelere de neden olduğunu gösteriyor.
Bilgisayarlı görü sistemleri bu noktada yardımcı olabilir. Bu sistemler araç hareketlerini izleyebilir ve araç sayısını gerçek zamanlı olarak tespit edebilir. Ardından veriler uyarlanabilir trafik kontrol sistemlerine aktarılır. Böylece sinyaller, gerçek yol koşullarına hızla yanıt verecek şekilde ayarlanabilir. Örneğin, bir şerit kalabalıkken diğeri boşsa, darboğazları gidermek için sinyal süreleri anında ayarlanabilir.
Kazaları önleme#
Görüşün azalması, düzensiz aydınlatma ve parlama sürücülerin mesafeleri değerlendirmesini zorlaştırdığından, gece araç kullanmak gündüze göre daha risklidir. Nitekim araştırmalar, geceleri kilometre başına ölümlü kaza oranının gün ışığına kıyasla üç katına kadar çıkabildiğini gösteriyor.
Sabit güvenlik kameraları, yol devriyeleri, araç varlığı sensörleri ve sabit zamanlı sinyal sistemleri gibi geleneksel izleme yöntemleri tepkisel çalışır ve tehlikeli durumları ortaya çıkmadan önce önleyecek kadar erken tespit edemeyebilir.
Bilgisayarlı görü çözümleri, canlı video akışlarını analiz ederek ve yollardaki ya da otoyollardaki olağandışı örüntüleri tespit ederek bu sorunu ele alabilir. Bu sistemler, nesne takibinden yararlanarak araç davranışlarını gerçek zamanlı izleyebilir ve olağandışı bir durum algıladığında uyarı gönderebilir.
Örneğin hareket hâlindeki bir araç şerit değiştiriyorsa, yoğun bir bölgede çok hızlı ilerliyorsa veya aniden yavaşlıyorsa sistem bunu gerçek zamanlı olarak işaretleyebilir. Böylece yetkililer hızla müdahale edip kazaları gerçekleşmeden önleyebilir.
Otonom sürüş ve ADAS#
Otonom araçlar ve ADAS için gece sürüşünün kendine özgü zorlukları vardır. Düşük görüş ve öngörülemeyen trafik örüntüleri, geleneksel sensörlerin güvenilir çalışmasını zorlaştırarak güvenlik endişelerine yol açar.
Bilgisayarlı görü; nesne tespiti, şerit takibi ve segmentasyon gibi görevleri yerine getirerek bu sistemleri geliştirir ve araçların düşük ışık koşullarında bile yayaları, diğer otomobilleri ve engelleri tanımasını sağlar. Çevrenin 3D haritasını çıkaran radar veya LiDAR (Işık Algılama ve Mesafe Ölçümü) ile birlikte kullanıldığında, eklenen görsel katman ADAS'ın erken uyarılar vermesine ve otonom araçların gece daha güvenli seyretmek için ihtiyaç duyduğu farkındalığı kazanmasına yardımcı olur.
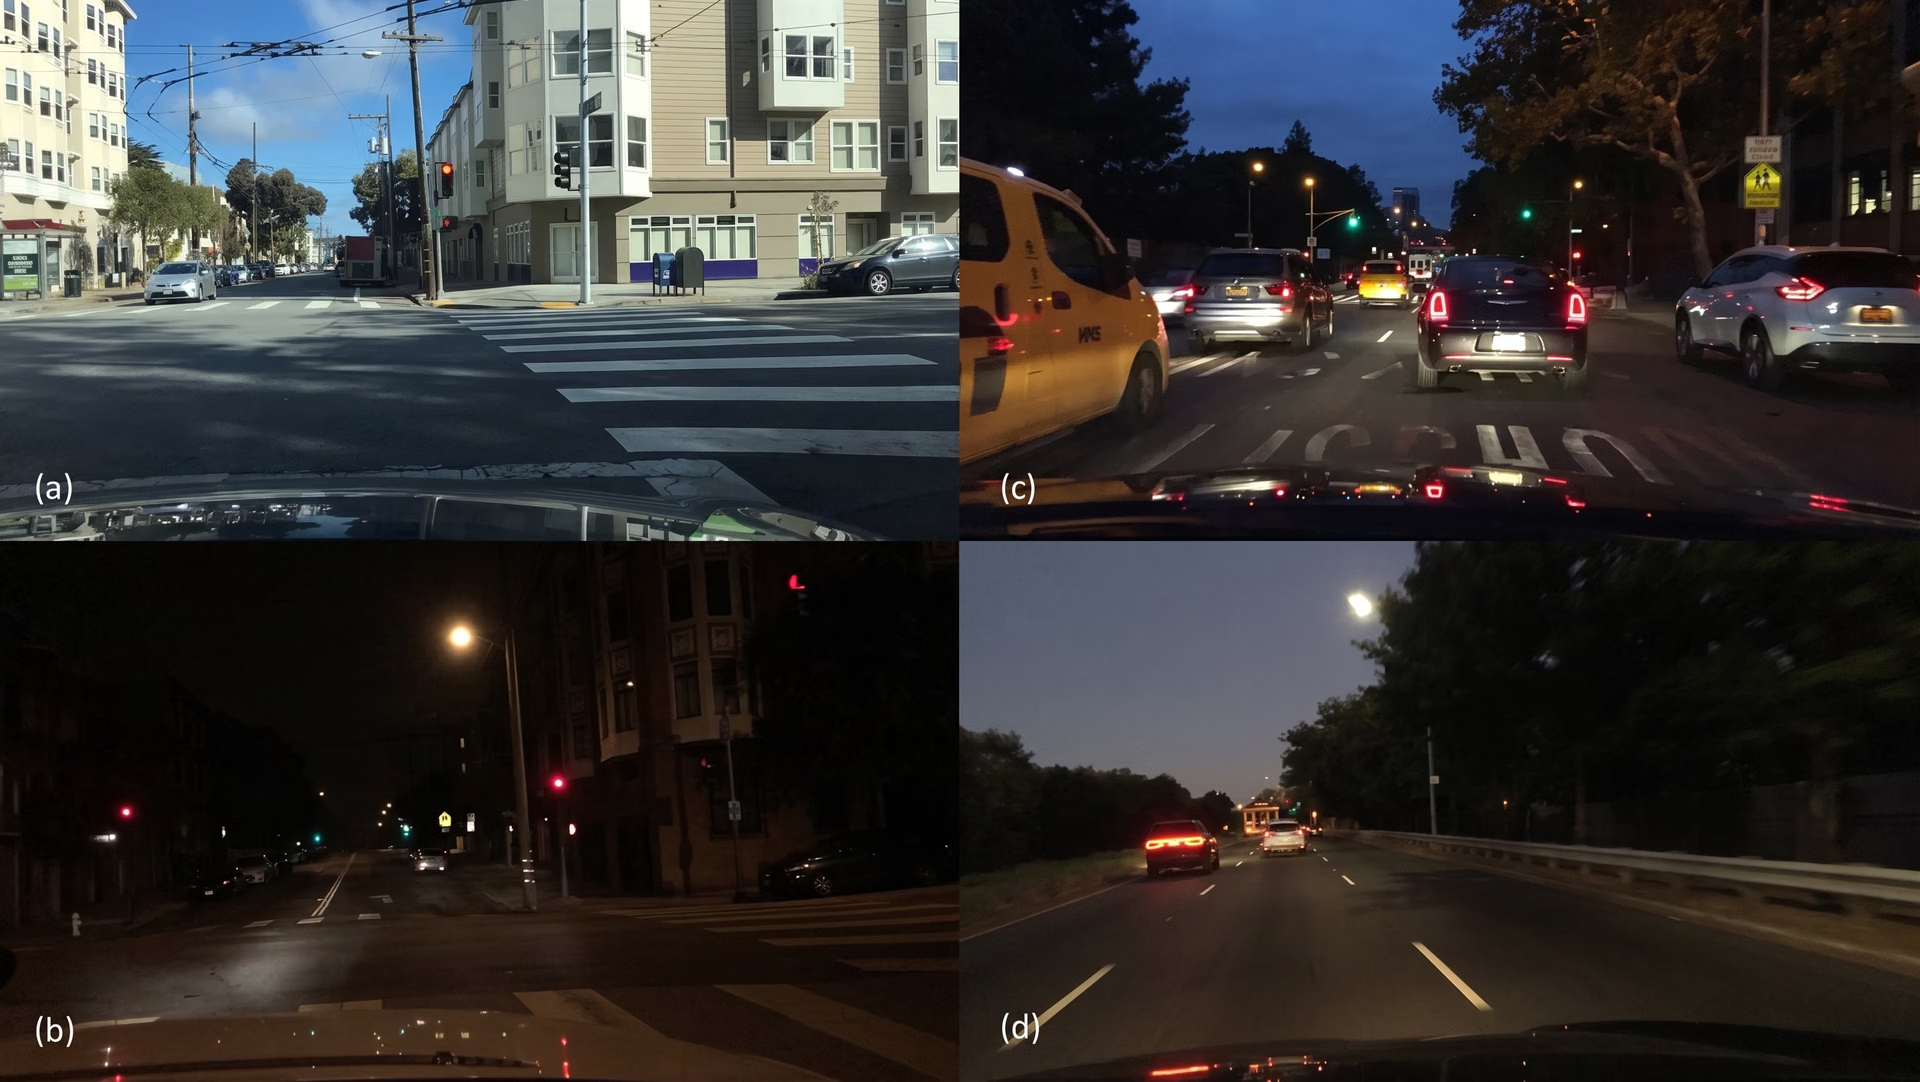
Şekil 4. Gündüz ve gece koşullarında kaydedilmiş araç görüntüleri (Kaynak)
Emniyet güçleri ve ihlal tespiti#
Dünya genelindeki trafik ölümlerinin üçte birinden aşırı hız sorumludur ve geceleri bu risk daha da artar. Karanlık, trafik polisinin ihlalleri tespit etmesini zorlaştırır; çünkü gün ışığında net görülen ayrıntılar hava karardıktan sonra çoğu zaman bulanıklaşır.
Bu nedenle boş yollarda hız yapmak, kırmızı ışıkta geçmek veya yanlış şeride girmek gibi ihlaller çoğu zaman cezasız kalır. Bilgisayarlı görü, düşük ışık koşullarında bile ihlalleri saptamak için kızılötesi kameralar kullanarak bu sorunu ele alır. Bu sistemler olayların kaydedildiği tespit bölgeleri oluşturur, yanlış pozitifleri azaltır ve açık, doğrulanabilir kanıtlar sunar. Ulaşım yetkilileri için bu, daha az kör nokta ve manuel denetimlere daha az bağımlılık anlamına gelir.
Gece trafik videosu tespitinin avantajları ve dezavantajları#
Gece trafik videosu tespitinde görüntü yapay zekâsı kullanmanın bazı avantajları şöyle:
- Ölçeklenebilirlik: İnce ayar yapıldıktan sonra modeller birçok kamerada veya kavşakta devreye alınarak şehir genelinde izlemeyi destekleyebilir.
- Tahmine dayalı analiz: Geçmiş video verileri, trafik sıkışıklığını ve kaza riski yüksek bölgeleri öngörmek ve önleyici tedbirleri desteklemek için kullanılabilir.
- Kaynak optimizasyonu: Yetkililere yol devriyelerini ve acil durum hizmetlerini daha verimli tahsis etmelerine yardımcı olan gerçek zamanlı bilgiler sağlar.
Avantajlarına rağmen, görüntü yapay zekâsıyla gece trafik tespitinin bazı sınırlamaları da vardır. Göz önünde bulundurman gereken bazı etkenler şöyle:
- Veri bağımlılığı: Görüntü yapay zekâsı sistemlerinin doğruluğu, çok çeşitli gece koşullarını kapsayan büyük ve yüksek kaliteli veri kümelerine erişime büyük ölçüde bağlıdır.
- Çevresel zorluklar: Yağmur, sis veya pus gibi hava koşullarının yanı sıra kirli veya hizası bozulmuş kamera lensleri gibi pratik sorunlar da tespit performansını düşürebilir ve düzenli bakım gerektirebilir.
- Donanım gereksinimleri: Gelişmiş yapay zekâ modellerini çalıştırmak çoğu zaman yüksek performanslı GPU'lar veya özel uç cihazlar gerektirir; bu da büyük ölçekli dağıtımı maliyetli ve karmaşık hâle getirebilir.
Geceleri akıllı ulaşım sistemlerinin geleceği#
Şehirler büyüyüp yollar kalabalıklaştıkça gece trafik tespiti daha akıllı ve duyarlı sistemlere yöneliyor. Örneğin termal kameralar ve kızılötesi sensörler, insanlardan ve araçlardan yayılan ısı izlerini tespit ederek zifiri karanlıkta bile görüşü mümkün kılabilir. Bu, standart kameraların parlama veya düşük ışıkta zorlandığı durumlarda ortaya çıkan hataları azaltır.
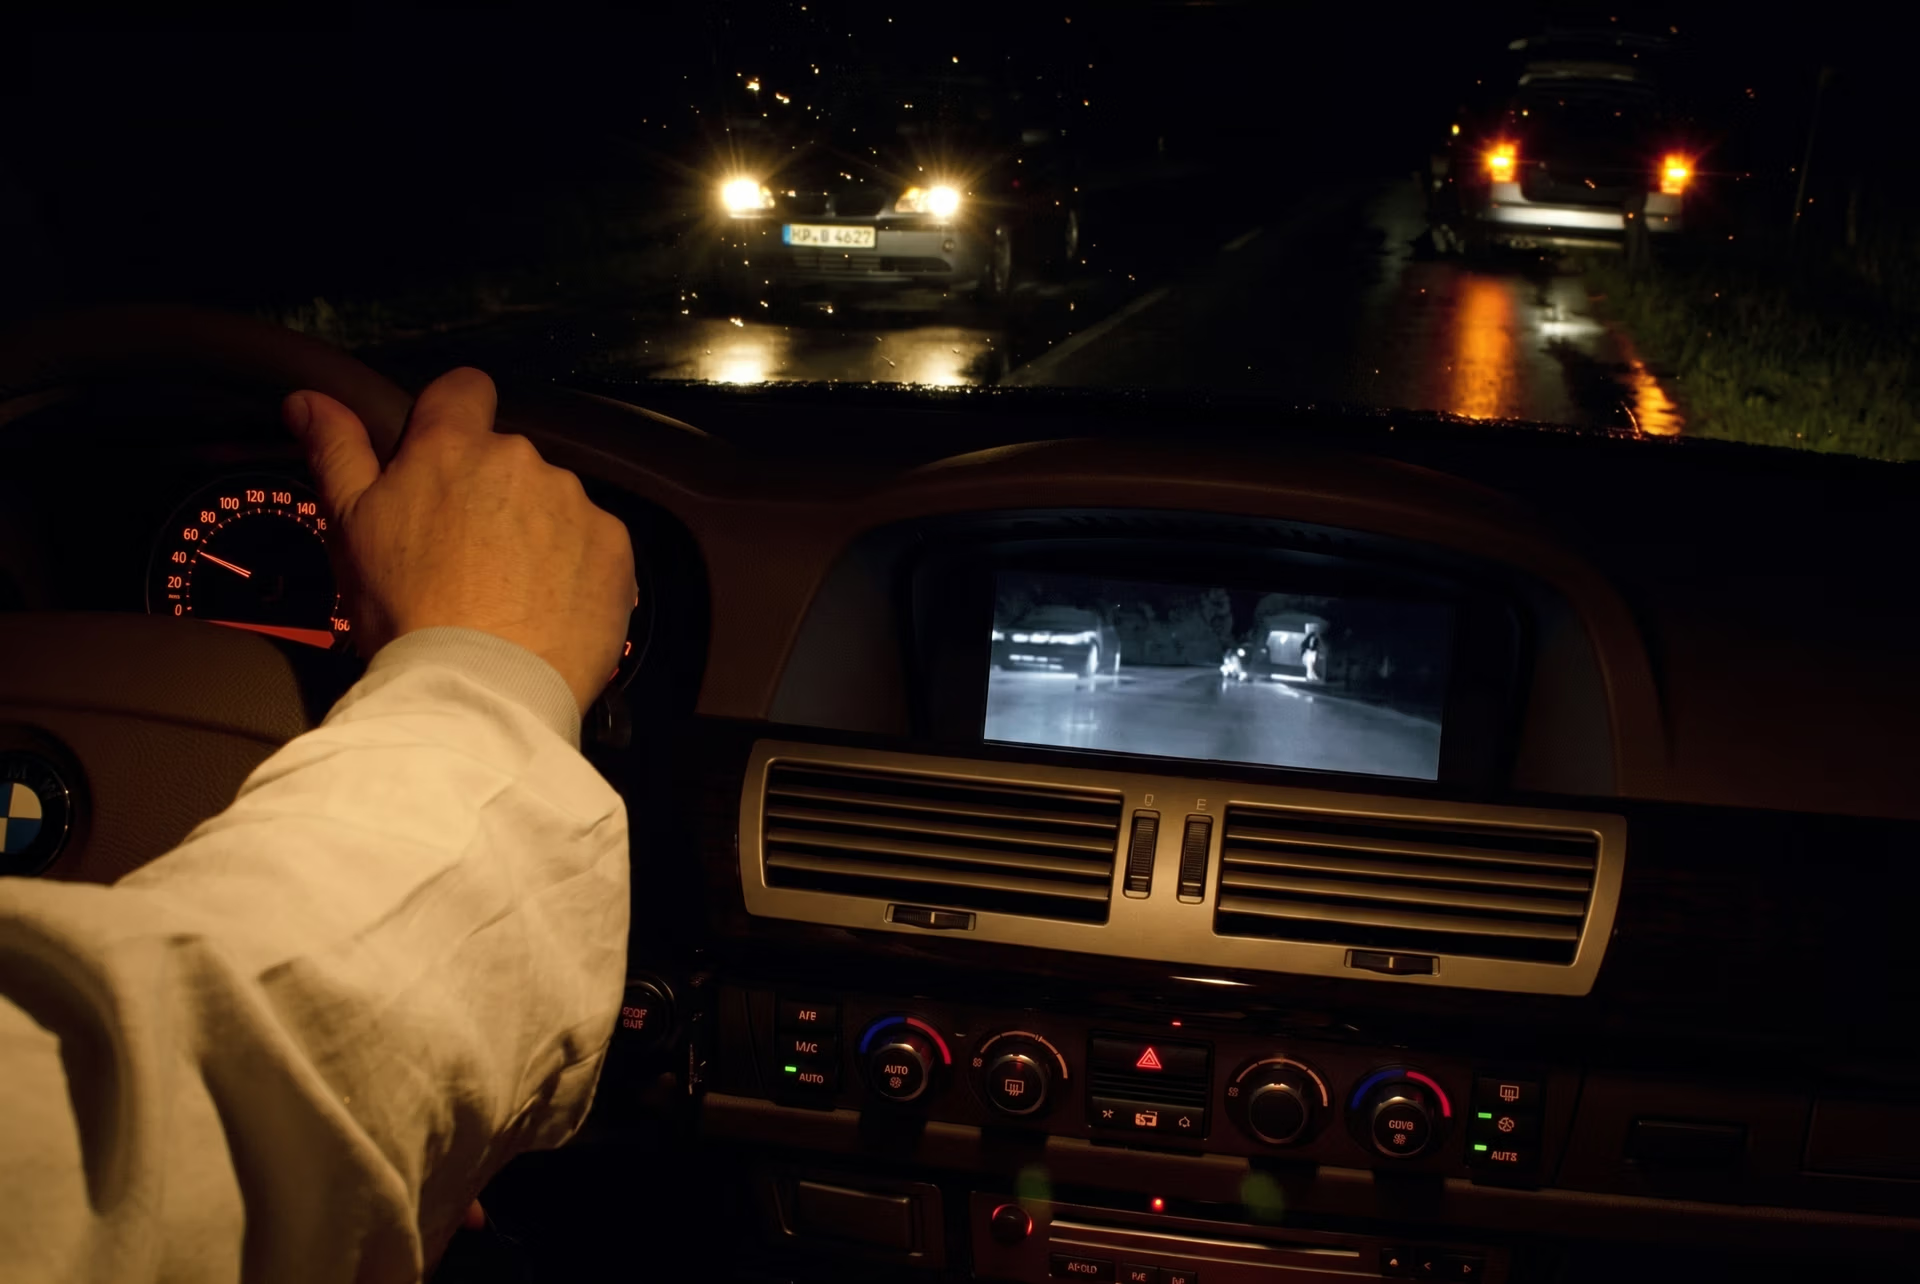
Şekil 5. Gece görüş teknolojisi geceleri yaya tespitini iyileştiriyor (Kaynak)
Giderek yaygınlaşan bir diğer yaklaşım da kamera-LiDAR füzyonudur. Kameralar yolun ayrıntılı görüntülerini sağlarken LiDAR hassas bir 3D harita oluşturur. Birlikte kullanıldıklarında özellikle düşük ışıkta veya hafif siste şeritleri, araçları ve engelleri tespit etme doğruluğunu artırırlar.
Aynı zamanda düşük ışıklı görüntü iyileştirme, yaya tanıma ve plaka tanıma alanlarındaki gelişmeler bilgisayarlı görünün yeteneklerini genişletiyor. Bu iyileştirmeler sayesinde yetersiz aydınlatılmış yollar ve kavşaklar bile daha güvenilir biçimde ve daha az hatayla izlenebiliyor.
Önemli çıkarımlar#
Geceleri araç tespiti trafik izlemede her zaman bir zorluk olmuştur, ancak bilgisayarlı görü bunu daha yönetilebilir hâle getiriyor. Parlamanın etkisini azaltıp karmaşık trafik sahnelerini işleyerek yolların hava karardıktan sonraki durumunu daha doğru biçimde ortaya koyuyor. Bu sistemler gelişmeye devam ettikçe geceleri daha güvenli, akıllı ve verimli ulaşımın önünü açıyor.
Görüntü yapay zekâsını projelerine entegre etmeye hazır mısın? Aktif topluluğumuza katıl ve otomotiv sektöründe yapay zekâ ile robotikte görüntü yapay zekâsı gibi yenilikleri keşfet. Daha fazlasını keşfetmek için GitHub depomuzu ziyaret et. Bugün bilgisayarlı görüyle çalışmaya başlamak için lisans seçeneklerimize göz at.
Yazan
İçerik Üreticisi · Ultralytics
Yorumlar
Soru sor, sonuçlarını paylaş veya başka birine yardım et.









