Bilgisayarlı görü görevleri hakkında bilmen gereken her şey
Nesne takibi, örnek segmentasyonu ve görüntü sınıflandırma gibi bilgisayarlı görü görevlerinin nasıl çalıştığını ve Ultralytics YOLO11'in bunları nasıl desteklediğini öğren.
Kameralar ve yapay zekâdaki (AI) gelişmeler sayesinde bilgisayarlar ve makineler artık dünyayı insanlarınkine benzer bir şekilde görebiliyor. Örneğin insanları tanıyabiliyor, nesneleri izleyebiliyor ve hatta bir videoda neler olduğunun bağlamını anlayabiliyorlar.
Özellikle bilgisayarlı görü, makinelerin çevrelerindeki dünyadan gelen görsel bilgileri anlamasını ve yorumlamasını sağlayan yapay zekâ dalıdır. Bilgisayarlı görü, görüntülerden veya videolardan belirli türde içgörüler elde etmek için tasarlanmış çeşitli görevleri kapsar. Örneğin nesne algılama, bir görüntüdeki farklı öğeleri tanımlayıp konumlandırmaya yardımcı olurken izleme, segmentasyon ve poz tahmini gibi diğer görevler makinelerin hareketleri, şekilleri ve konumları daha doğru anlamasını sağlar.
Belirli bir uygulamada kullanılacak bilgisayarlı görü görevi, ihtiyaç duyduğun içgörülerin türüne bağlıdır. Ultralytics YOLO11 gibi bilgisayarlı görü modelleri çeşitli bilgisayarlı görü görevlerini destekleyerek gerçek dünyaya yönelik Vision AI sistemleri geliştirmek için güvenilir bir seçenek sunar.
Bu kılavuzda YOLO11 gibi modellerin desteklediği bilgisayarlı görü görevlerine daha yakından bakacağız. Her görevin nasıl işlediğini ve farklı sektörlerde nasıl kullanıldığını inceleyeceğiz. Haydi başlayalım!
Bilgisayarlı görü görevleri nelerdir?#
Bilgisayarlı görü görevleri, insan görme yeteneklerini farklı şekillerde taklit etmeyi amaçlar. Bu görevler makinelerin nesneleri tespit etmesine, hareketlerini izlemesine, pozlarını tahmin etmesine ve hatta görüntü ve videolardaki öğelerin ana hatlarını çıkarmasına yardımcı olabilir. Bilgisayarlı görü görevleri genellikle görsel verileri daha küçük parçalara ayıran ve böylece makinelerin neler olup bittiğini daha net yorumlamasını sağlayan modellerle gerçekleştirilir.
Ultralytics YOLO modelleri gibi Vision AI modelleri, algılama, izleme ve segmentasyon gibi birden çok görevi tek bir çerçevede destekler. Bu çok yönlülük sayesinde YOLO11 modelleri çok çeşitli kullanım alanlarında kolayca uygulanabilir.
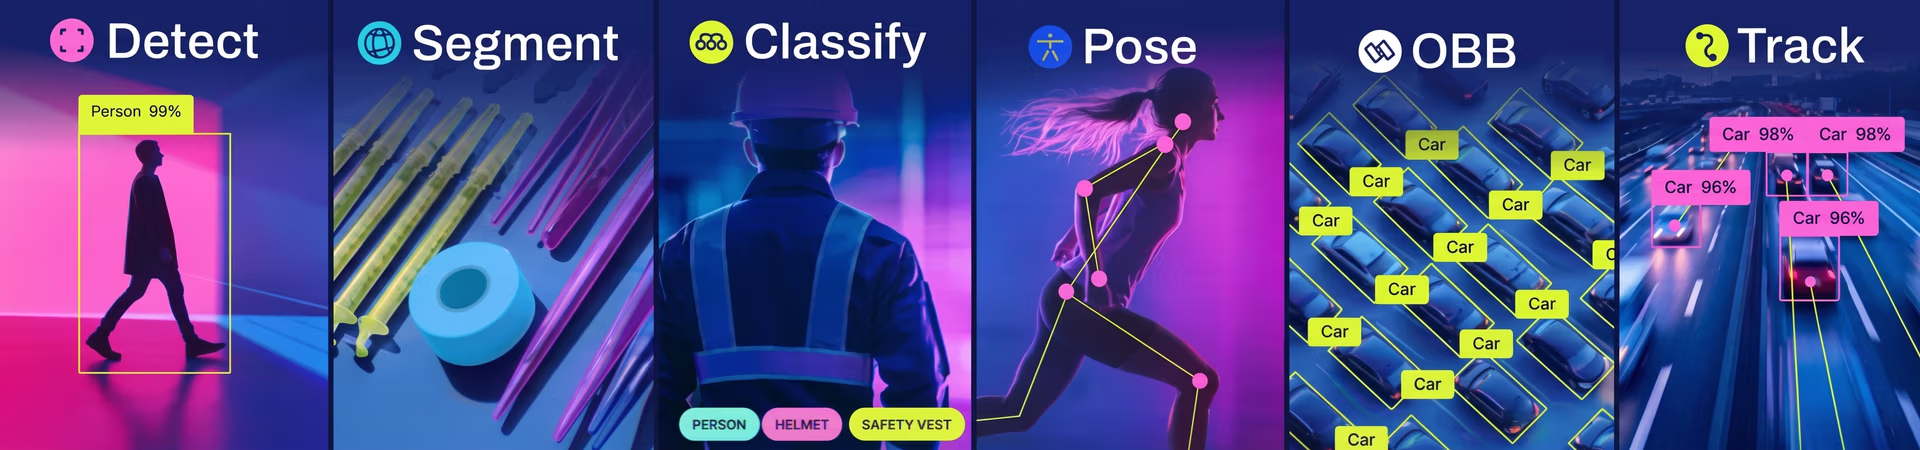
Şekil 1. Ultralytics YOLO11 tarafından desteklenen bilgisayarlı görü görevleri.
Bunun iyi bir örneği spor analitiğidir. YOLO11, nesne algılamayı kullanarak sahadaki her oyuncuyu tespit edebilir ve ardından nesne izlemeyle maç boyunca oyuncuları takip edebilir. Bu sırada YOLO11'in poz tahmini yetenekleri oyuncu hareketlerini ve tekniklerini analiz etmeye yardımcı olabilir; örnek segmentasyonu ise her oyuncuyu arka plandan ayırarak analizin hassasiyetini artırabilir.
YOLO11 destekli bu bilgisayarlı görü görevleri birlikte maç sırasında yaşananların bütününü ortaya koyarak takımlara oyuncu performansı, taktikler ve genel strateji hakkında daha derin içgörüler sunar.
Ultralytics YOLO11 tarafından desteklenen bilgisayarlı görü görevlerine genel bakış#
Bilgisayarlı görü görevlerinin ne olduğuna göz attığımıza göre şimdi YOLO11'in desteklediği görevlerin her birini gerçek dünyadan örneklerle daha ayrıntılı inceleyelim.
Ultralytics YOLO11'in görüntü sınıflandırma desteği#
Bir fotoğrafa baktığında çoğu kişi, hepimiz bu nesnelerin tipik olarak nasıl göründüğünü öğrendiğimiz için, görüntünün köpek, dağ veya trafik işareti gösterdiğini kolayca anlayabilir. Görüntü sınıflandırma, makinelere de aynı şeyi yapmayı; bir görüntüyü ana nesnesine göre sınıflandırıp etiketlemeyi öğretir. Bu nesne "araba", "muz" veya "kırıklı bir röntgen görüntüsü" olabilir. Bu etiket, bilgisayarlı görü sistemlerinin görsel içeriği anlamasına ve buna göre yanıt vermesine ya da karar almasına yardımcı olur.
Bu bilgisayarlı görü görevinin ilginç bir uygulaması yaban hayatı izlemedir. Görüntü sınıflandırma, doğada çekilen fotoğraflardaki farklı hayvan türlerini tanımlamak için kullanılabilir. Araştırmacılar görüntüleri otomatik olarak etiketleyerek popülasyonları izleyebilir, göç örüntülerini takip edebilir ve koruma çalışmalarını desteklemek için nesli tükenme tehlikesi altındaki türleri daha kolay belirleyebilir.
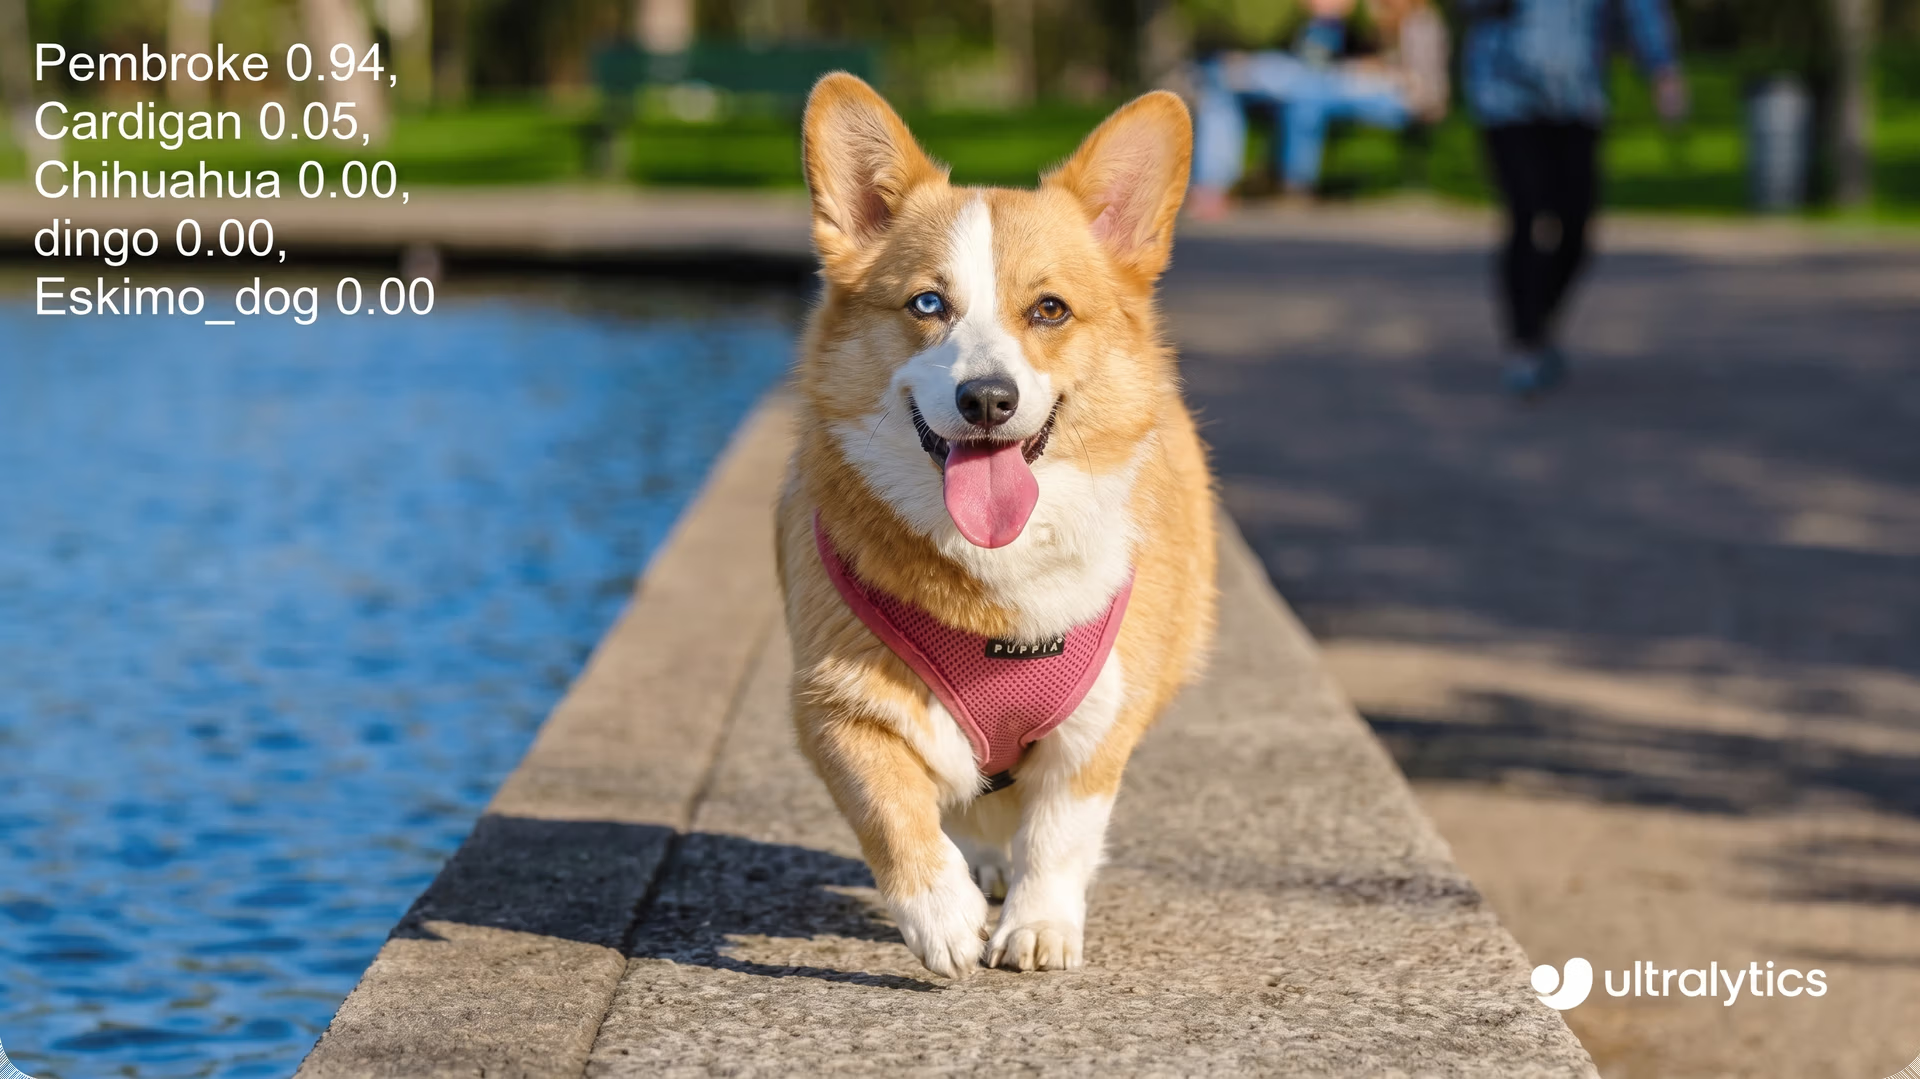
Şekil 2. Görüntü sınıflandırma için YOLO11 kullanımına bir örnek.
Ultralytics YOLO11'in nesne algılama yetenekleri#
Görüntü sınıflandırma, bir görüntünün genel olarak neler içerdiğini anlamaya yardımcı olsa da görüntünün tamamına yalnızca tek bir etiket atar. Birden fazla nesnenin kesin konumu ve kimliği gibi ayrıntılı bilgilerin gerektiği durumlarda nesne algılama kritik önem taşır.
Nesne algılama, genellikle nesnelerin çevresine sınırlayıcı kutular çizerek bir görüntüdeki tek tek nesneleri tanımlama ve konumlandırma sürecidir. Ultralytics YOLO11, gerçek zamanlı nesne algılamada özellikle başarılıdır ve bu sayede çok çeşitli uygulamalar için idealdir.
Örneğin, perakende mağazalarında rafları düzenlemek için kullanılan bilgisayarlı görü çözümlerini düşün. Nesne algılama meyveleri, sebzeleri ve diğer ürünleri sayarak envanterin doğru tutulmasına yardımcı olabilir. Tarım alanlarında ise aynı teknoloji ürünlerin olgunluğunu izleyerek çiftçilerin hasat için en uygun zamanı belirlemesine ve olgun ürünleri henüz olgunlaşmamış olanlardan ayırt etmesine yardımcı olabilir.
Şekil 3. Ultralytics YOLO11 kullanarak meyvelerin tespiti.
Örnek segmentasyonu için YOLO11 kullanımı#
Nesne tespiti, bir görüntüdeki nesneleri tanımlamak ve konumlarını belirlemek için sınırlayıcı kutular kullanır, ancak nesnelerin tam şekillerini yakalayamaz. İşte bu noktada örnek segmentasyonu devreye girer. Örnek segmentasyonu, bir nesnenin çevresine kutu çizmek yerine nesnenin tam dış hatlarını izler.
Şöyle düşünebilirsin: "Bu bölgede bir elma var" demekle yetinmek yerine, elmanın tam şeklini dikkatlice belirleyip içini doldurur. Bu ayrıntılı işlem, yapay zekâ sistemlerinin özellikle nesneler birbirine yakınken nesne sınırlarını net biçimde anlamasına yardımcı olur.
Örnek segmentasyonu, altyapı denetimlerinden jeolojik araştırmalara kadar birçok uygulamada kullanılabilir. Örneğin, jeolojik araştırmalardan elde edilen veriler YOLO11 kullanılarak büyük ve küçük yüzey çatlaklarını veya anormalliklerini segmentlere ayırmak için analiz edilebilir. Mühendisler, bu anormalliklerin çevresine hassas sınırlar çizerek sorunları belirleyebilir ve proje başlamadan önce çözebilir.
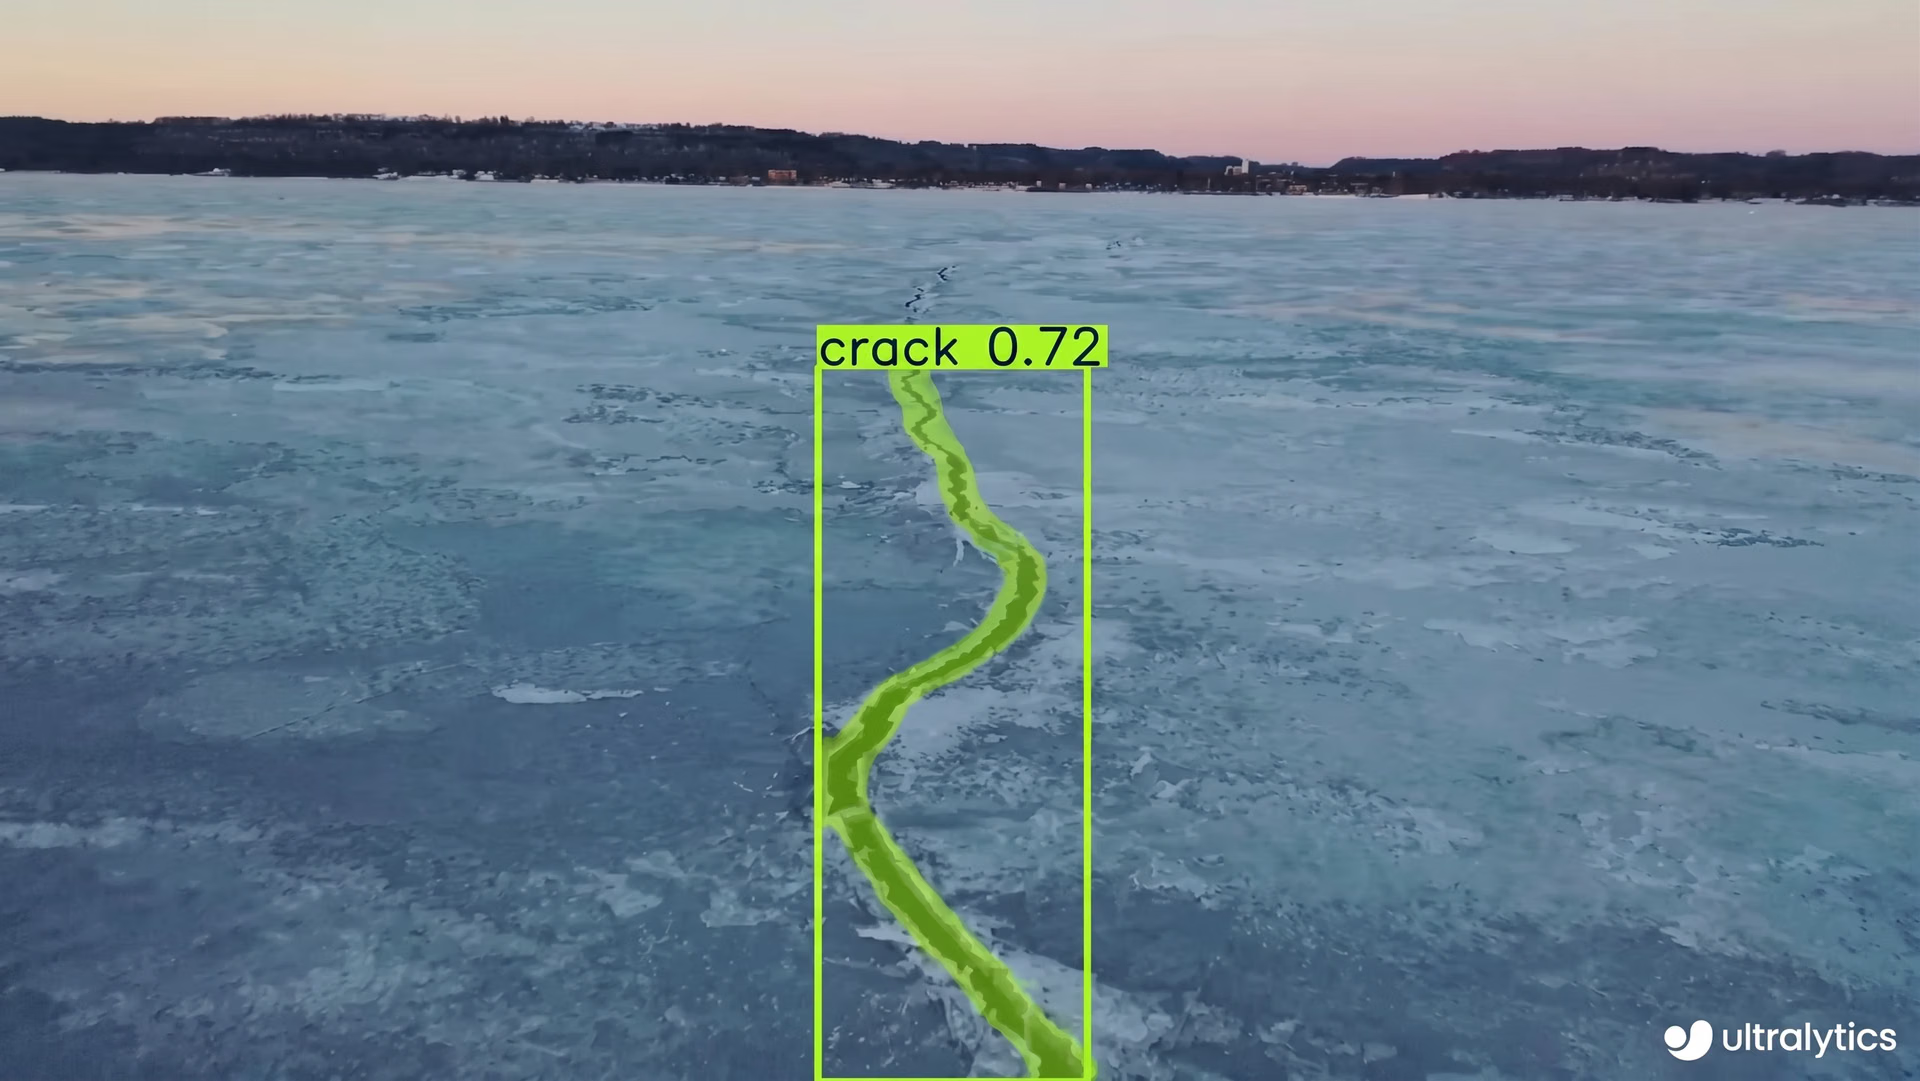
Şekil 4. YOLO11 destekli çatlak segmentasyonu.
Nesne takibi: YOLO11 ile nesneleri kareler boyunca izleme#
Şimdiye kadar ele aldığımız bilgisayarlı görü görevleri, tek bir görüntüde neler olduğuna odaklanıyordu. Ancak videolar söz konusu olduğunda, tek bir karenin ötesine geçen içgörülere ihtiyaç duyarız. Bunun için nesne takibi görevi kullanılabilir.
YOLO11'in nesne takip yeteneği, bir kişi veya araba gibi belirli bir nesneyi bir dizi video karesi boyunca hareket ederken izleyebilir. Kamera açısı değişse veya başka nesneler ortaya çıksa bile sistem aynı hedefi izlemeyi sürdürür.
Bu, trafikteki arabaları takip etmek gibi zaman içinde izleme gerektiren uygulamalar için kritik öneme sahiptir. Nitekim YOLO11, araçları doğru biçimde takip ederek her aracı izleyebilir ve hızlarını gerçek zamanlı olarak tahmin etmeye yardımcı olabilir. Bu da nesne takibini trafik izleme gibi sistemlerin önemli bir bileşeni hâline getirir.
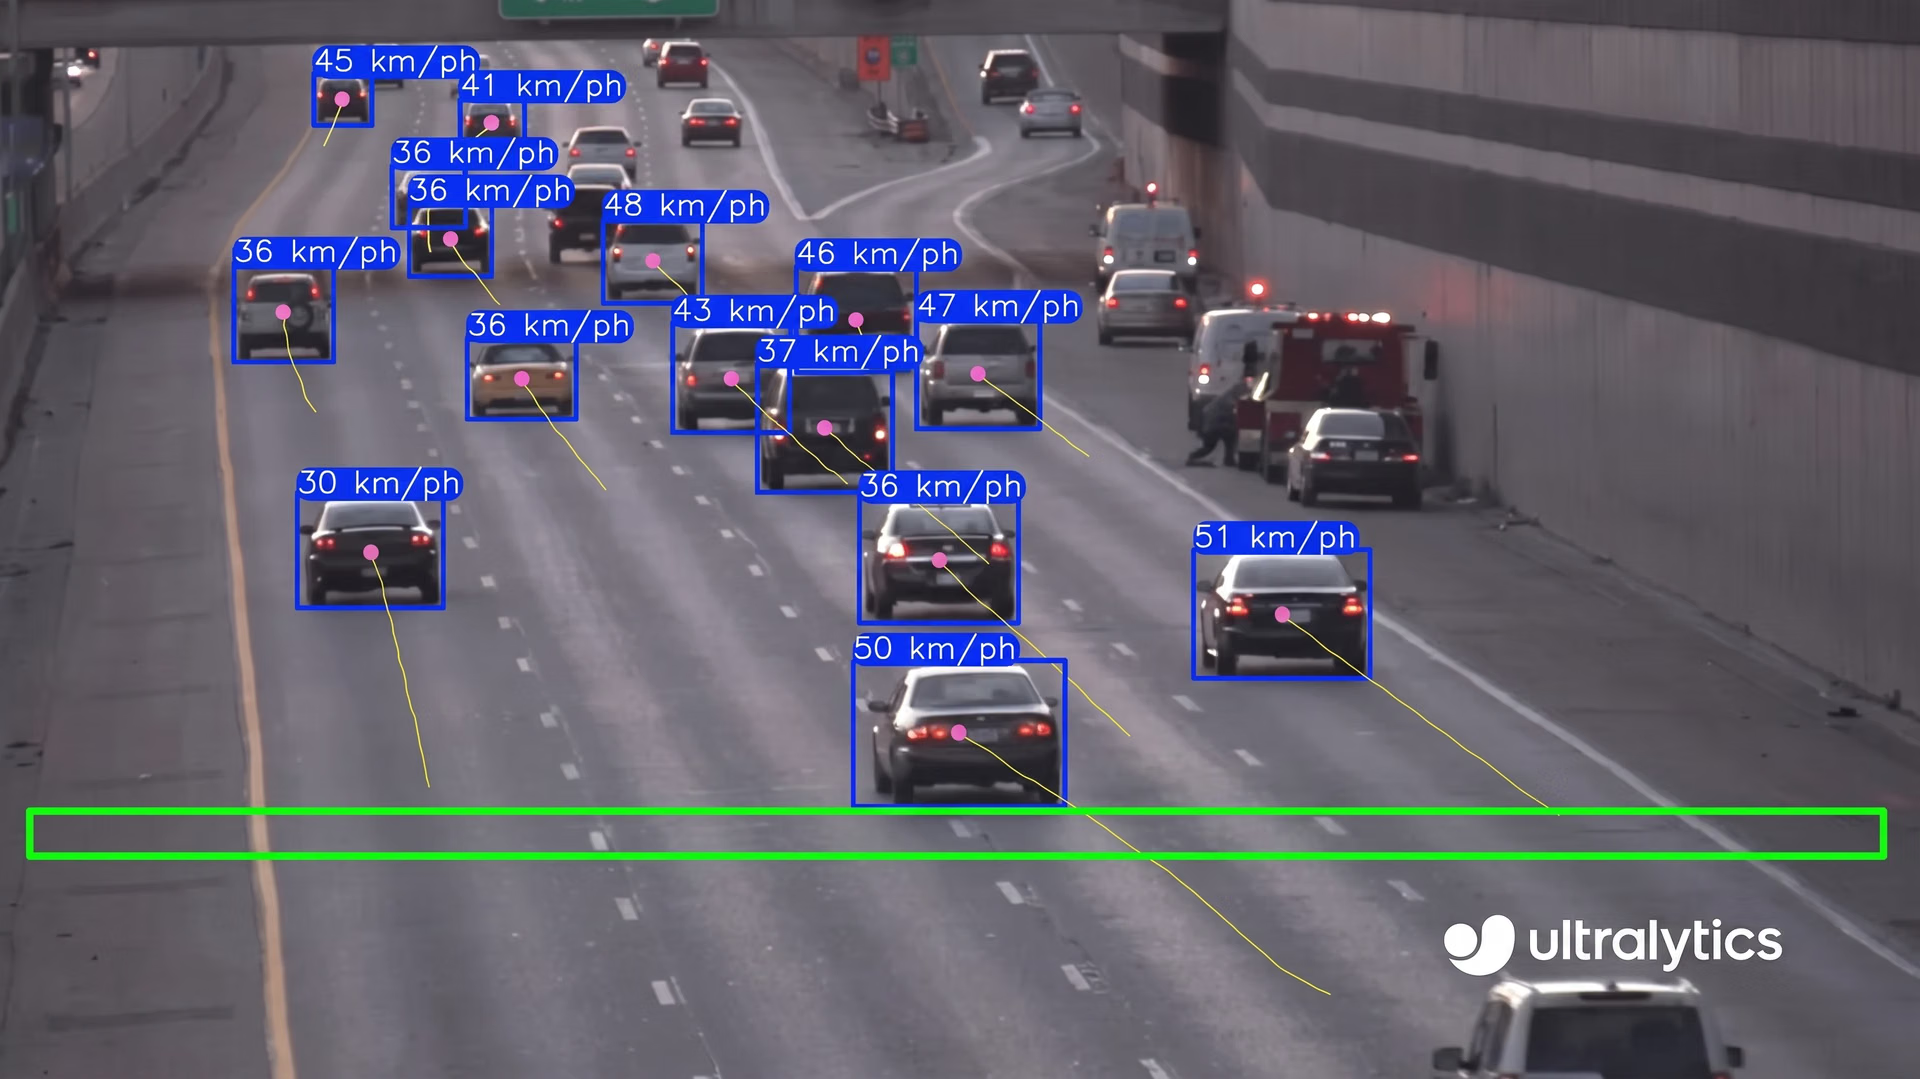
Şekil 5. YOLO11'in nesne takibi desteği, hız tahmini için kullanılabilir.
YOLO11 ile yönlendirilmiş sınırlayıcı kutu (OBB) tespiti#
Gerçek dünyadaki nesneler her zaman kusursuz biçimde hizalanmış olmaz; eğik, yan dönmüş veya alışılmadık açılarda konumlanmış olabilirler. Örneğin uydu görüntülerinde gemiler ve binalar çoğu zaman dönük görünür.
Geleneksel nesne tespit yöntemleri, nesnenin yönüne göre ayarlanmayan sabit dikdörtgen kutular kullanır; bu da dönmüş şekilleri doğru biçimde yakalamayı zorlaştırır. Yönlendirilmiş sınırlayıcı kutu (OBB) tespiti, bir nesnenin çevresine tam oturacak ve açısına hizalanacak şekilde dönen kutular kullanarak bu sorunu çözer; böylece daha hassas tespit yapılır.
Liman izleme açısından YOLO11'in OBB tespit desteği, yönlerinden bağımsız olarak gemileri doğru biçimde tanımlamaya ve izlemeye yardımcı olabilir; böylece limana giren veya limandan ayrılan her gemi gerektiği gibi izlenir. Bu hassas tespit, gemilerin konumları ve hareketleri hakkında gerçek zamanlı bilgi sağlar. Bu bilgi, yoğun limanları yönetmek ve çarpışmaları önlemek için kritik öneme sahiptir.
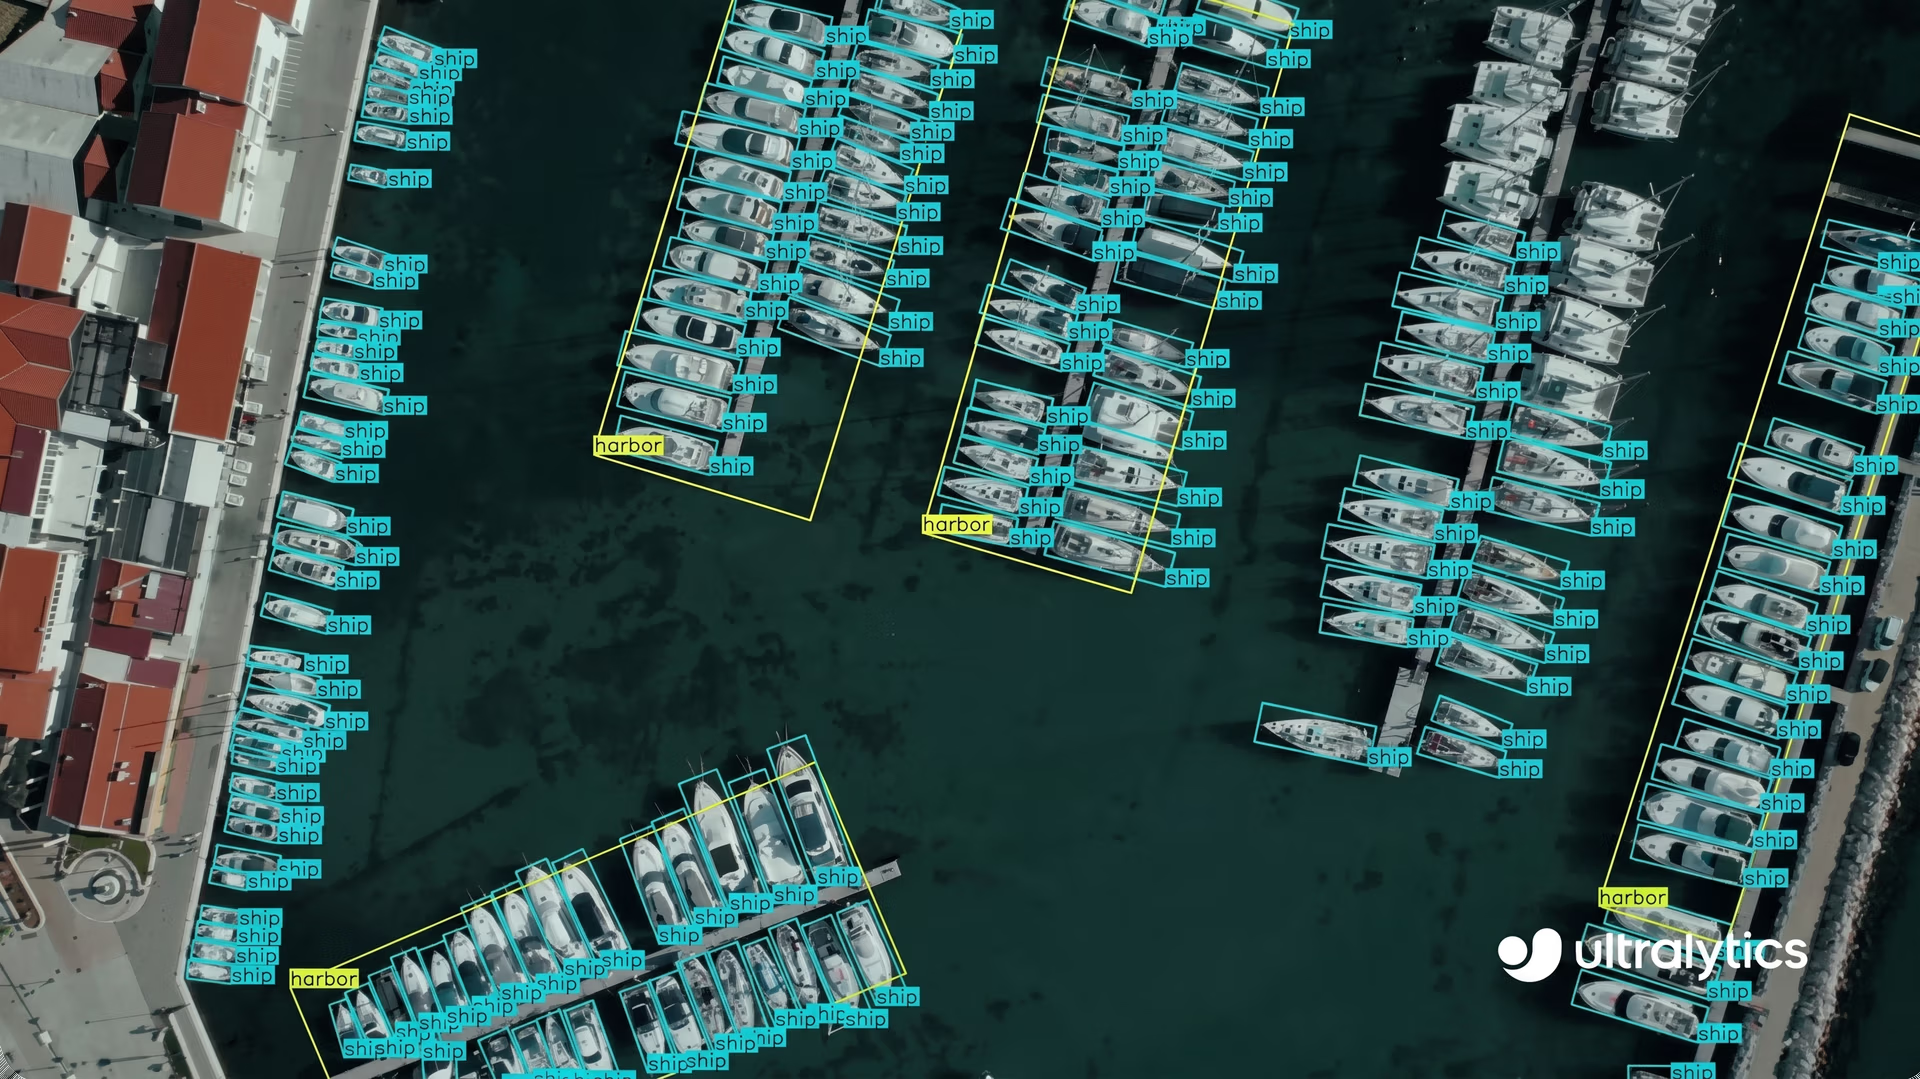
Şekil 6. OBB tespiti ve YOLO11 ile teknelerin tespiti.
Poz tahmini ve YOLO11: Kilit noktaları izleme#
Poz tahmini, bir nesnenin nasıl hareket ettiğini anlamak için eklemler, uzuvlar veya diğer işaretleyiciler gibi kilit noktaları izleyen bir bilgisayarlı görü tekniğidir. Bu yöntem, nesnenin veya vücudun tamamını tek bir bütün olarak ele almak yerine, onu temel parçalarına ayırır. Böylece hareketleri, jestleri ve etkileşimleri ayrıntılı biçimde analiz etmek mümkün olur.
Bu teknolojinin yaygın uygulamalarından biri insan poz tahminidir. Çeşitli vücut bölümlerinin konumlarını gerçek zamanlı olarak izleyerek kişinin nasıl hareket ettiğine dair net bir görünüm sunar. Bu bilgi; jest tanıma ve etkinlik izlemeden sporda performans analizine kadar çeşitli amaçlarla kullanılabilir.
Benzer şekilde, fizik tedavide terapistler egzersizler sırasında hastaların hareketlerini izlemek için insan poz tahmininden ve YOLO11'den yararlanabilir. Bu, zaman içindeki ilerlemeyi takip ederken her hareketin doğru yapıldığından emin olmaya yardımcı olur.
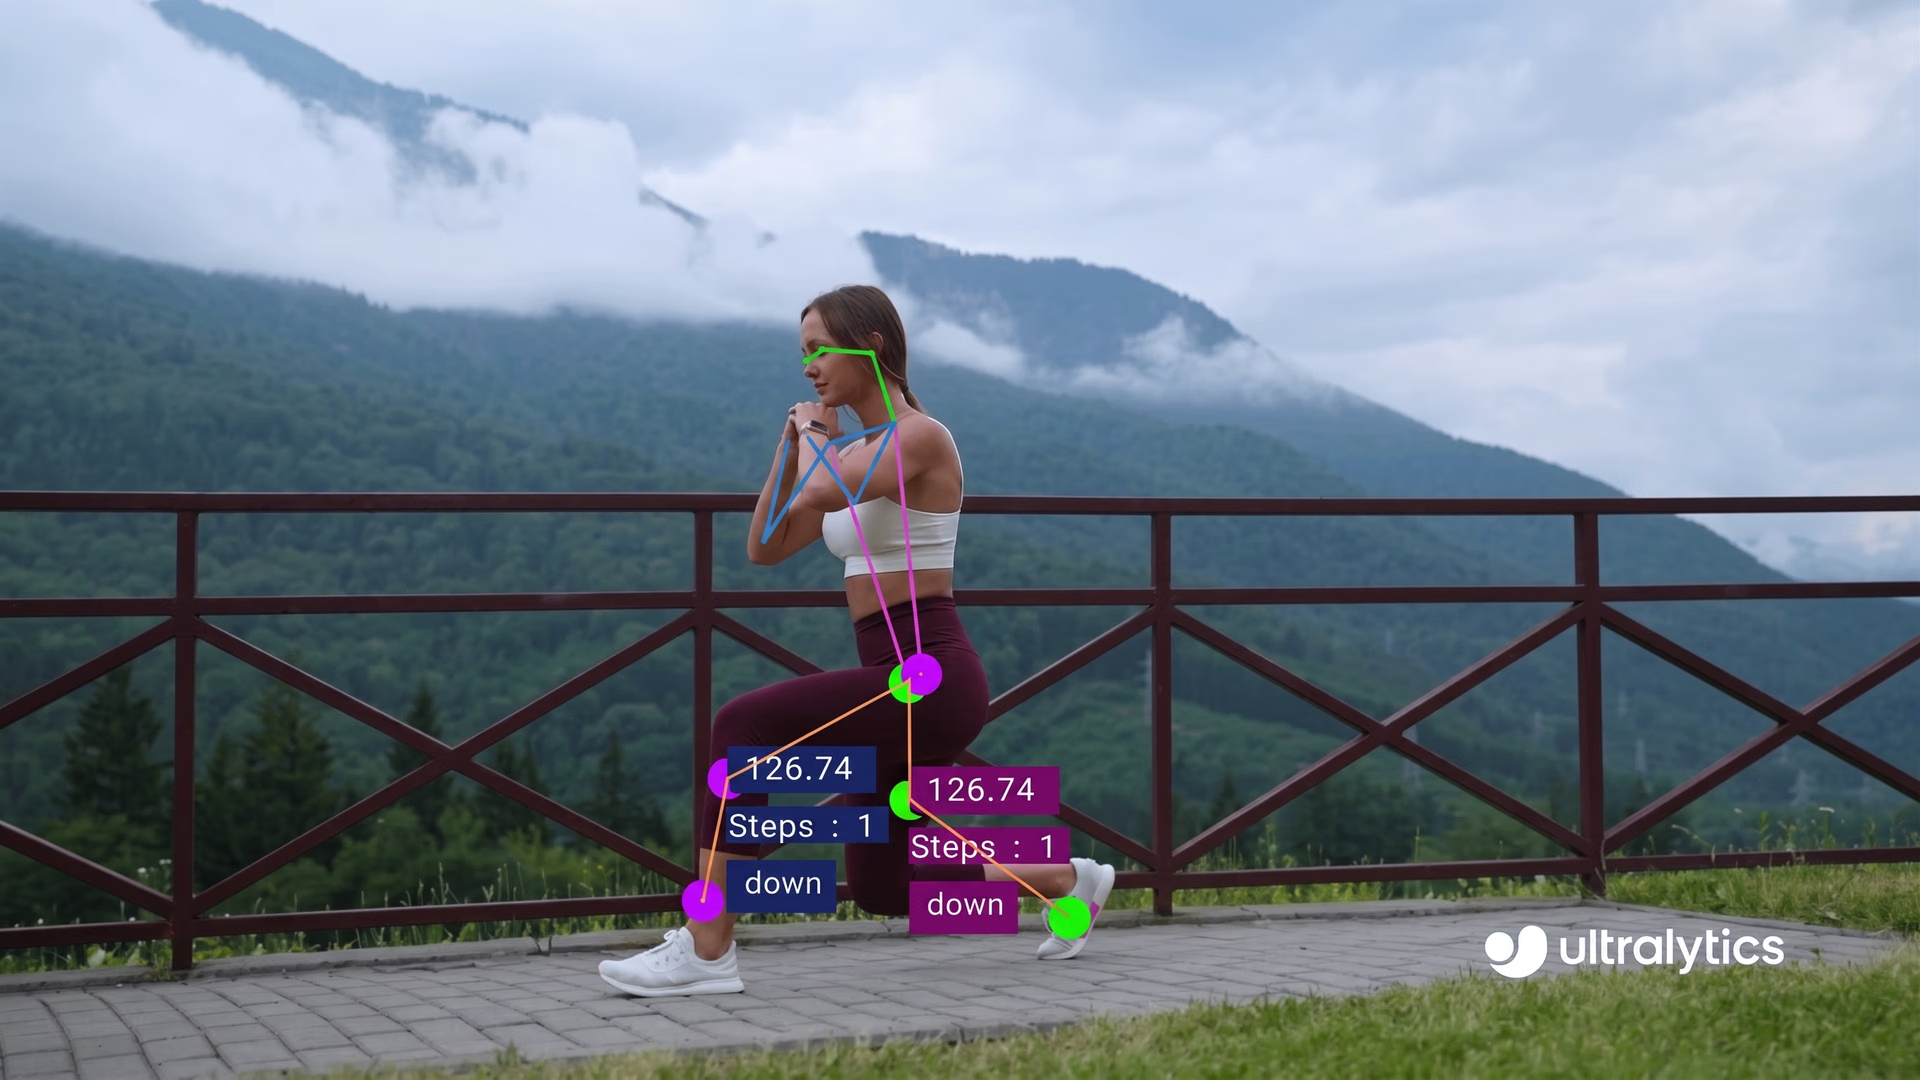
Şekil 7. YOLO11, poz tahminiyle bir egzersizi izleyebilir.
YOLO11'in çeşitli bilgisayarlı görü görevlerini nasıl desteklediğini keşfet#
YOLO11'in desteklediği tüm bilgisayarlı görü görevlerini ayrıntılı olarak incelediğimize göre, şimdi YOLO11'in bu görevleri nasıl desteklediğine göz atalım.
YOLO11 tek bir modelden ibaret değil; her biri belirli bir bilgisayarlı görü görevi için tasarlanmış özel model varyantlarından oluşan bir ürün ailesi. Bu sayede YOLO11, çok çeşitli uygulamalara uyarlanabilen çok yönlü bir araca dönüşüyor. Projelerinin kendine özgü zorluklarının üstesinden gelmek için bu modelleri özel veri kümeleri üzerinde ince ayar yaparak eğitebilirsin.
Belirli görsel görevler için önceden eğitilmiş YOLO11 model varyantları şunlardır:
- YOLO11: Bu model, birden fazla nesneyi gerçek zamanlı olarak tespit edip etiketler; bu özelliğiyle yüksek hızlı görsel tanıma için idealdir.
- YOLO11-seg: Bu varyant, nesneleri arka planlarından ayırmak için ayrıntılı maskeler kullanarak segmentasyona odaklanır.
- YOLO11-obb: Bu model, her nesnenin yönüne hizalanan sınırlayıcı kutular çizerek dönmüş nesneleri tespit etmek üzere tasarlanmıştır.
- YOLO11-cls: Bu varyant, genel içeriğe göre tek bir kategori etiketi atayarak görüntüleri sınıflandırır.
- YOLO11-pose: Bu model, duruşu, uzuvların konumlarını ve hareketi izlemek için vücuttaki kilit noktaları tahmin eder.
Her varyant farklı boyutlarda sunulur; böylece kullanıcılar ihtiyaçlarına uygun hız ve doğruluk dengesini seçebilir.
Önemli çıkarımlar#
Bilgisayarlı görü görevleri, makinelerin dünyayı anlama ve dünyayla etkileşim kurma biçimini değiştiriyor. Görüntüleri ve videoları temel bileşenlerine ayıran bu teknolojiler, nesneleri, hareketleri ve etkileşimleri ayrıntılı biçimde analiz etmeyi kolaylaştırıyor.
Trafik güvenliğini ve spor performansını iyileştirmekten endüstriyel süreçleri kolaylaştırmaya kadar, YOLO11 gibi modeller yeniliği destekleyen gerçek zamanlı içgörüler sağlayabilir. Görsel yapay zekâ gelişmeye devam ettikçe, görsel verileri her gün yorumlama ve kullanma biçimimizde giderek daha önemli bir rol oynaması muhtemeldir.
Yapay zekâyı iş başında görmek için topluluğumuza katıl ve GitHub depomuzu ziyaret et. Lisans seçeneklerimizi incele; çözümler sayfalarımızda tarımda yapay zekâ ve üretimde bilgisayarlı görü hakkında daha fazla bilgi edin.









