كل ما تحتاج إلى معرفته عن مهام الرؤية الحاسوبية
تعرّف على كيفية عمل مهام الرؤية الحاسوبية، مثل تتبع الأجسام وتقسيم الكائنات وتصنيف الصور، وكيف يدعمها Ultralytics YOLO11.
بفضل الكاميرات والتطورات في مجال الذكاء الاصطناعي (AI)، أصبحت أجهزة الكمبيوتر والآلات قادرة على رؤية العالم بطريقة تشبه رؤية البشر. فعلى سبيل المثال، يمكنها التعرّف على الأشخاص وتتبع الأجسام، بل وفهم سياق الأحداث الجارية في مقطع فيديو.
تحديدًا، الرؤية الحاسوبية هي فرع من الذكاء الاصطناعي يمكّن الآلات من فهم المعلومات المرئية في العالم المحيط بها وتفسيرها. وتشمل الرؤية الحاسوبية مجموعة متنوعة من المهام، صُممت كل منها لاستخلاص نوع محدد من الرؤى من الصور أو مقاطع الفيديو. فعلى سبيل المثال، يساعد كشف الأجسام على تحديد العناصر المختلفة في الصورة وتعيين مواقعها، بينما تساعد مهام أخرى، مثل التتبع والتجزئة وتقدير الوضعيات، الآلات على فهم الحركة والأشكال والمواضع بدقة أكبر.
تعتمد مهمة الرؤية الحاسوبية المستخدمة في تطبيق معين على نوع الرؤى المطلوبة. وتدعم نماذج الرؤية الحاسوبية مثل Ultralytics YOLO11 مهامًا متنوعة للرؤية الحاسوبية، ما يجعلها خيارًا موثوقًا لبناء أنظمة الرؤية الاصطناعية الواقعية.
في هذا الدليل، سنلقي نظرة أقرب على مهام الرؤية الحاسوبية التي تدعمها نماذج مثل YOLO11. وسنستكشف آلية عمل كل مهمة وكيفية استخدامها في قطاعات مختلفة. لنبدأ!
ما مهام الرؤية الحاسوبية؟#
تهدف مهام الرؤية الحاسوبية إلى محاكاة قدرات الرؤية البشرية بطرائق مختلفة. ويمكن لهذه المهام مساعدة الآلات على اكتشاف الأجسام وتتبع حركتها وتقدير وضعياتها، بل وتحديد حدود العناصر الفردية في الصور ومقاطع الفيديو. وعادةً ما تتيح النماذج مهام الرؤية الحاسوبية عبر تقسيم البيانات المرئية إلى أجزاء أصغر، كي تتمكن من تفسير ما يحدث بوضوح أكبر.
تدعم نماذج الرؤية الاصطناعية مثل نماذج Ultralytics YOLO مهامًا متعددة، مثل الكشف والتتبع والتجزئة، ضمن إطار عمل واحد. وبفضل هذا التنوع، يسهل اعتماد نماذج YOLO11 في مجموعة واسعة من حالات الاستخدام.
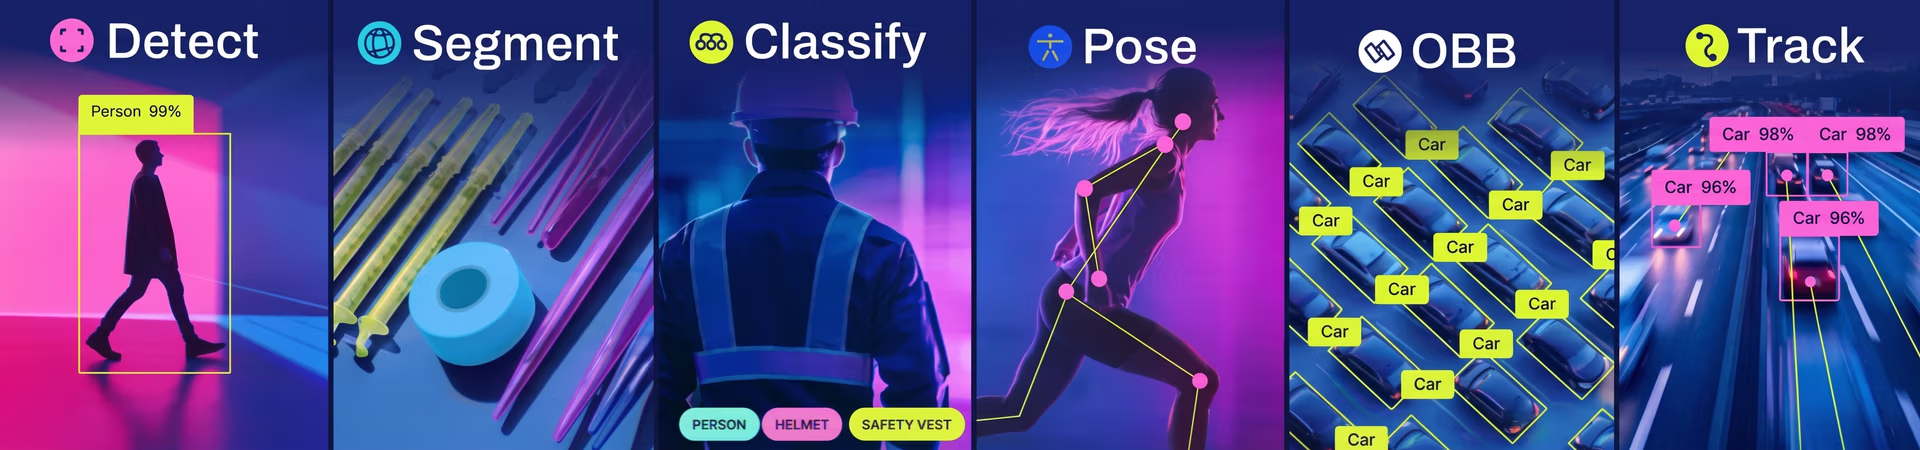
الشكل 1. مهام الرؤية الحاسوبية التي يدعمها Ultralytics YOLO11.
من الأمثلة الجيدة على ذلك تحليل الأداء الرياضي. إذ يمكن استخدام YOLO11 للكشف عن كل لاعب في الملعب باستخدام كشف الأجسام، ثم تتبع حركته طوال المباراة باستخدام تتبع الأجسام. وفي الوقت نفسه، يمكن لقدرات YOLO11 في تقدير الوضعيات المساعدة على تحليل حركات اللاعبين وتقنياتهم، كما يمكن لتجزئة الكائنات فصل كل لاعب عن الخلفية، ما يضفي مزيدًا من الدقة على التحليل.
تشكل مهام الرؤية الحاسوبية المدعومة بـ YOLO11 معًا صورة متكاملة لما يحدث أثناء المباراة، وتمنح الفرق رؤى أعمق حول أداء اللاعبين وتكتيكاتهم واستراتيجيتهم العامة.
نظرة عامة على مهام الرؤية الحاسوبية التي يدعمها Ultralytics YOLO11#
بعد أن استعرضنا ماهية مهام الرؤية الحاسوبية، لنتعمق في فهم كل مهمة يدعمها YOLO11 بمزيد من التفصيل، مستعينين بأمثلة من العالم الحقيقي.
دعم Ultralytics YOLO11 لتصنيف الصور#
عندما تنظر إلى صورة، يستطيع معظم الناس بسهولة معرفة ما إذا كانت تُظهر كلبًا أو جبلًا أو إشارة مرور، لأننا تعلمنا جميعًا الأشكال المعتادة لهذه الأشياء. يساعد تصنيف الصور الآلات على فعل الشيء نفسه، إذ يعلّمها تصنيف الصورة ووضع تسمية لها استنادًا إلى العنصر الرئيسي فيها، سواء أكان «سيارة» أم «موزة» أم «صورة أشعة سينية تُظهر كسرًا». وتساعد هذه التسمية أنظمة الرؤية الحاسوبية على فهم المحتوى المرئي، لتتمكن من الاستجابة أو اتخاذ القرارات وفقًا لذلك.
من التطبيقات المثيرة للاهتمام لهذه المهمة في الرؤية الحاسوبية مراقبة الحياة البرية. إذ يمكن استخدام تصنيف الصور لتحديد أنواع الحيوانات المختلفة في الصور الملتقطة في البرية. ومن خلال تصنيف الصور تلقائيًا، يستطيع الباحثون تتبع أعداد الحيوانات ومراقبة أنماط هجرتها وتحديد الأنواع المهددة بالانقراض بسهولة أكبر، دعمًا لجهود الحفاظ عليها.
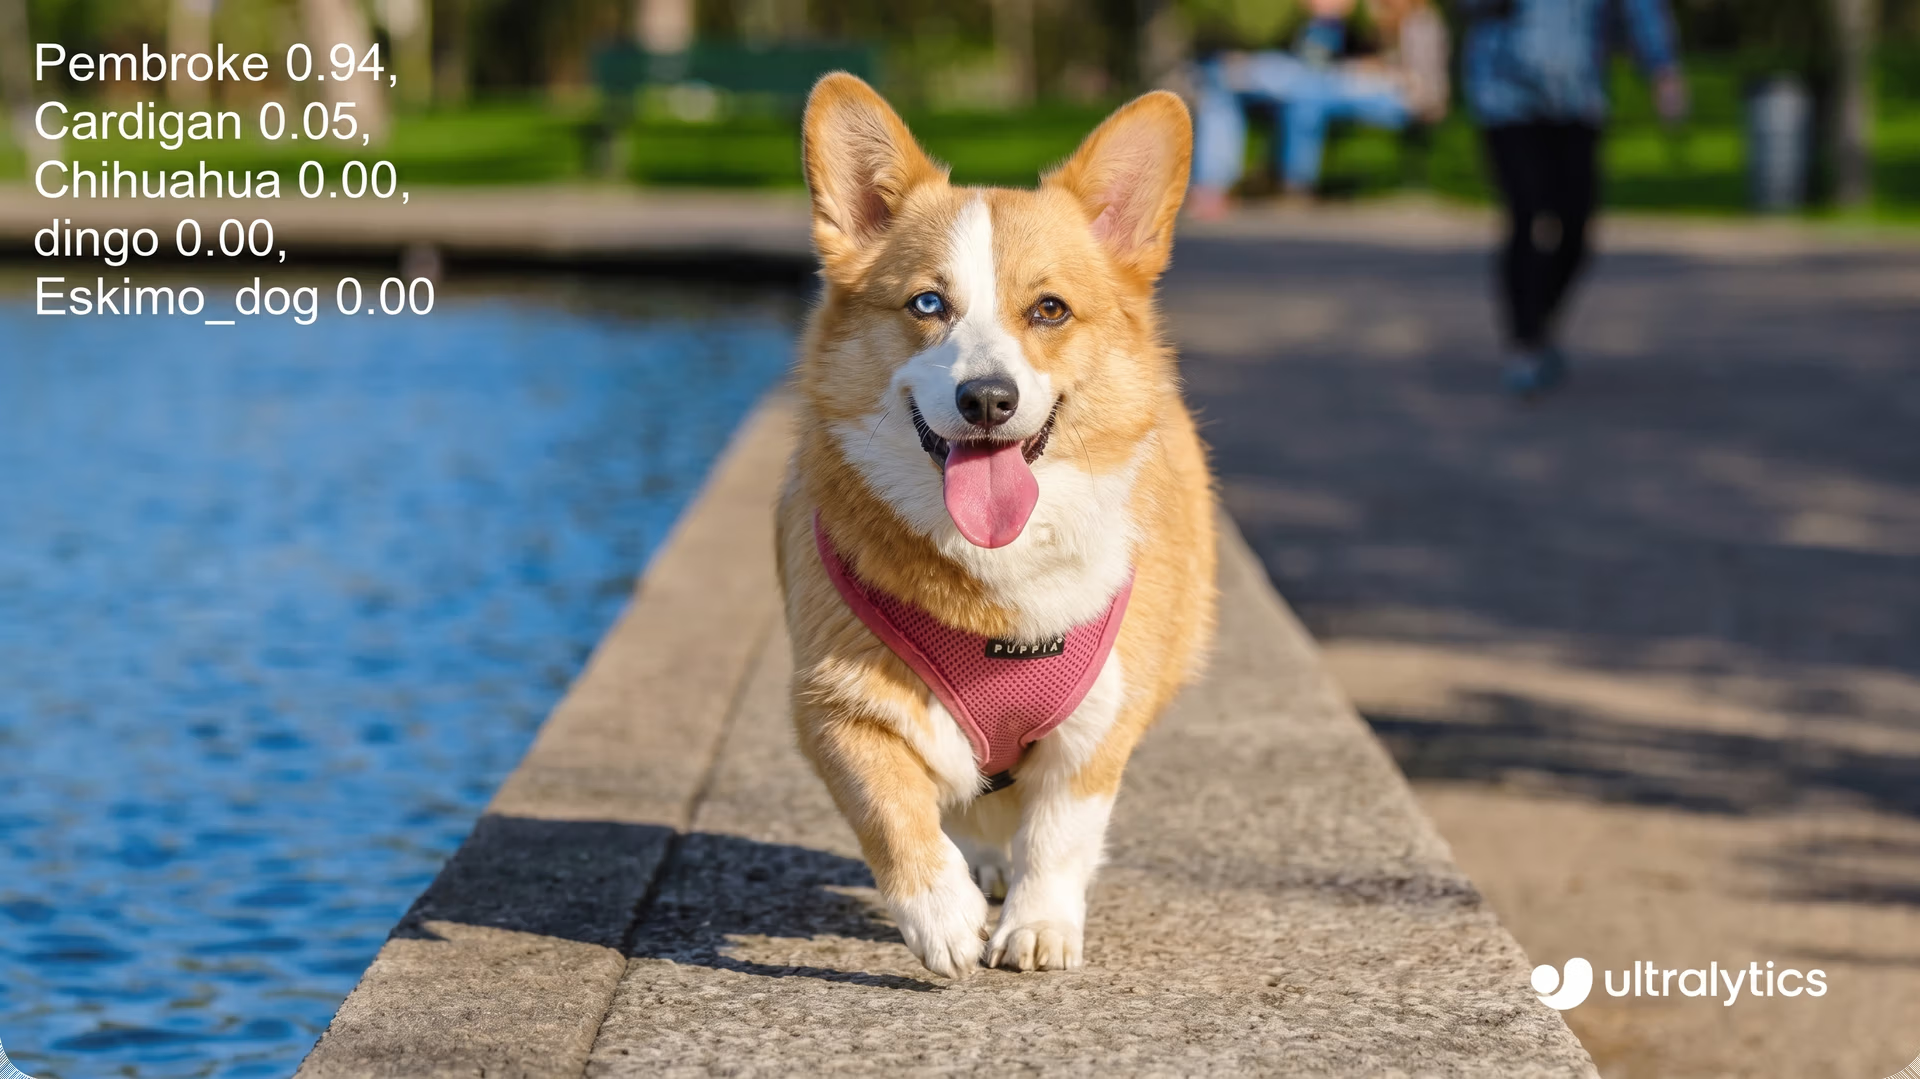
الشكل 2. مثال على استخدام YOLO11 لتصنيف الصور.
قدرات Ultralytics YOLO11 في كشف الأجسام#
يساعد تصنيف الصور على تكوين فكرة عامة عن محتوى الصورة، لكنه لا يعيّن سوى تسمية واحدة للصورة بأكملها. أما عندما تتطلب الحالة معلومات تفصيلية، مثل الموقع الدقيق لهويات أجسام متعددة، فيصبح كشف الأجسام ضروريًا.
كشف الأجسام هو عملية تحديد الأجسام الفردية داخل الصورة وتعيين مواقعها، غالبًا برسم مربعات إحاطة حولها. ويتميز Ultralytics YOLO11 بأداء قوي خصوصًا في كشف الأجسام في الوقت الفعلي، ما يجعله مثاليًا لمجموعة واسعة من التطبيقات.
لنأخذ حلول الرؤية الحاسوبية المستخدمة في متاجر البيع بالتجزئة لتخزين الرفوف مثالًا. إذ يمكن أن يساعد كشف الأجسام على عدّ الفواكه والخضراوات وغيرها من المنتجات، وضمان دقة المخزون. وفي الحقول الزراعية، تستطيع التقنية نفسها مراقبة نضج المحاصيل لمساعدة المزارعين على تحديد أفضل وقت للحصاد، بل والتمييز بين المنتجات الناضجة وغير الناضجة.
الشكل 3. كشف الفواكه باستخدام Ultralytics YOLO11.
استخدام YOLO11 لتجزئة الكائنات#
يستخدم اكتشاف الأجسام مربعات الإحاطة لتحديد الأجسام في الصورة وتعيين مواقعها، لكنه لا يلتقط أشكالها الدقيقة. وهنا يأتي دور تجزئة الكائنات. فبدلًا من رسم مربع حول الجسم، ترسم تجزئة الكائنات حدوده الدقيقة.
يمكنك تصور الأمر على النحو التالي: بدلًا من الاكتفاء بالإشارة إلى «وجود تفاحة في هذه المنطقة»، تحدد الطريقة شكل التفاحة بدقة وترسمه بالكامل. وتساعد هذه العملية التفصيلية أنظمة الذكاء الاصطناعي على فهم حدود الأجسام بوضوح، ولا سيما عندما تكون متقاربة.
يمكن تطبيق تجزئة الكائنات في العديد من المجالات، بدءًا من فحص البنية التحتية وصولًا إلى المسوحات الجيولوجية. فعلى سبيل المثال، يمكن تحليل بيانات المسوحات الجيولوجية باستخدام YOLO11 لتجزئة الشقوق أو التشوهات السطحية الكبيرة والصغيرة. ومن خلال رسم حدود دقيقة حول هذه الشذوذات، يستطيع المهندسون تحديد المشكلات ومعالجتها قبل بدء المشروع.
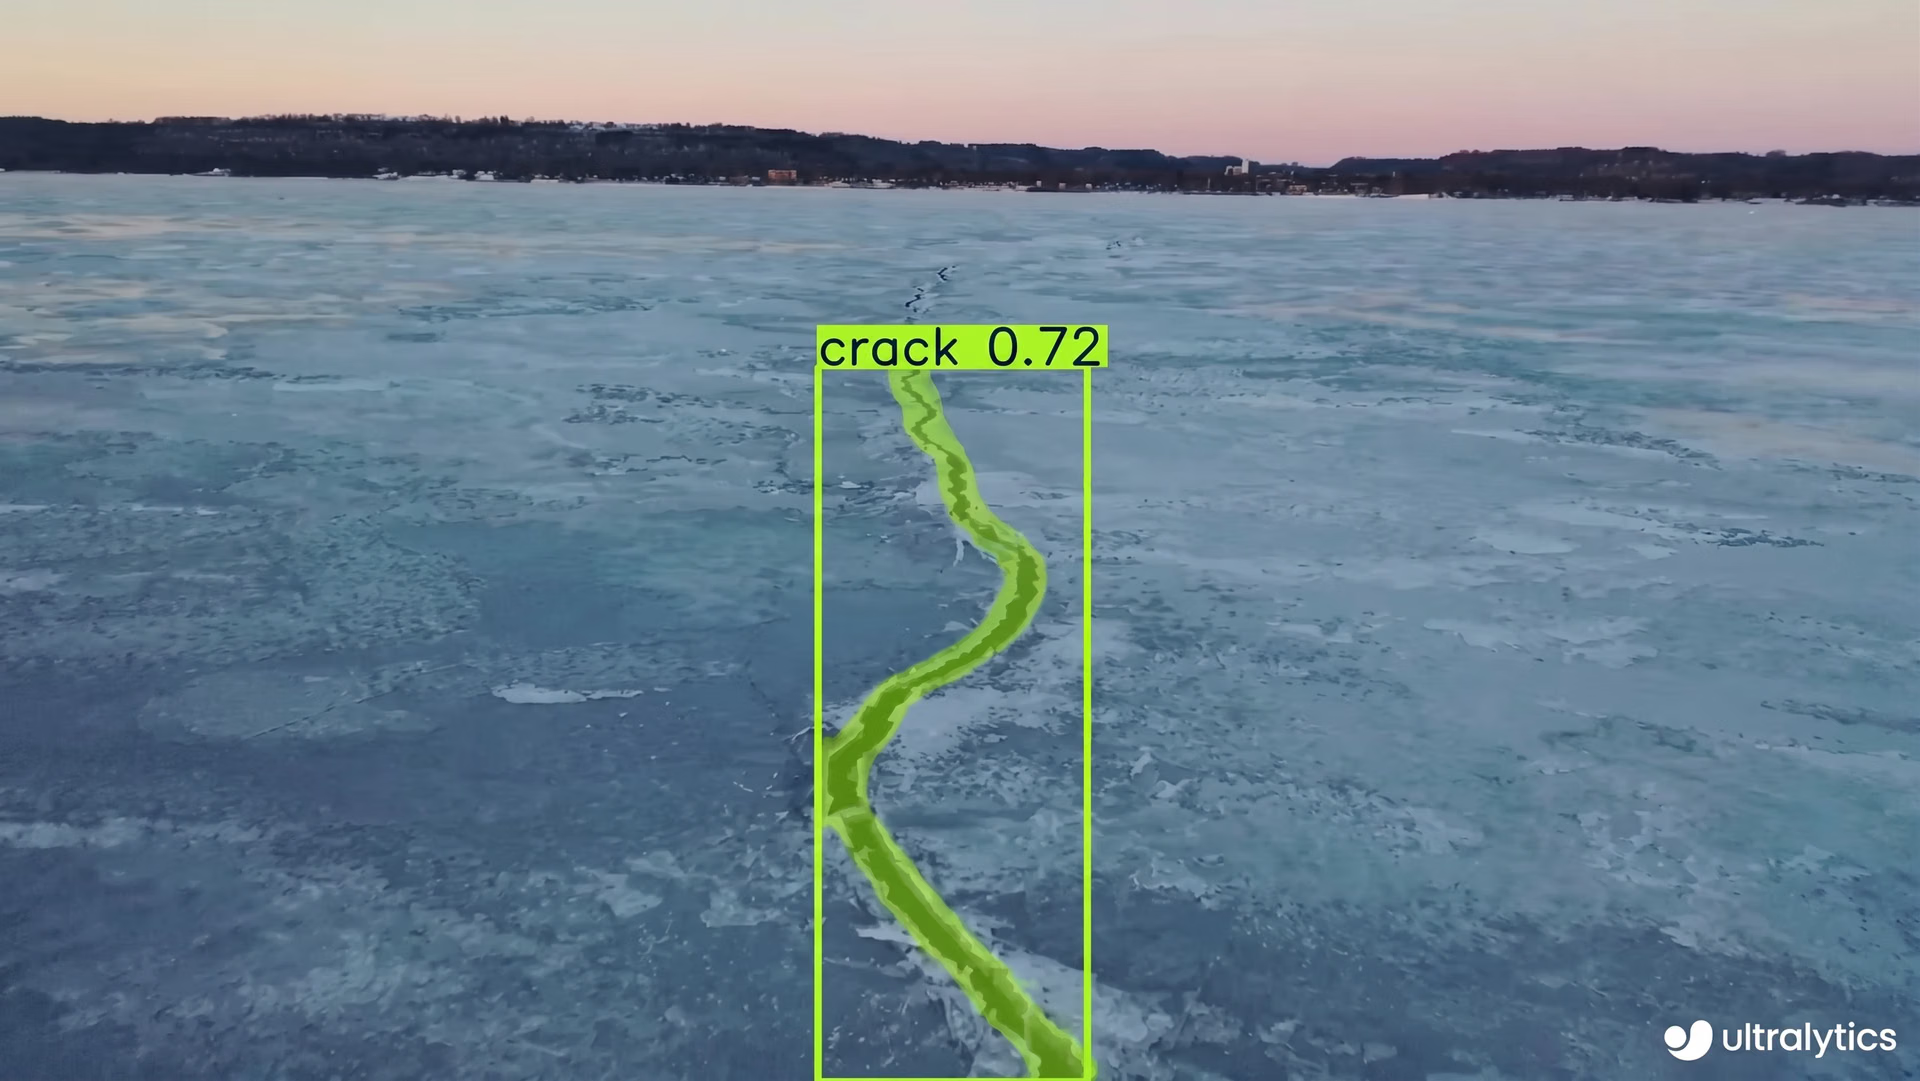
الشكل 4. تجزئة الشقوق باستخدام YOLO11.
تتبّع الأجسام: متابعة الأجسام عبر الإطارات باستخدام YOLO11#
حتى الآن، ركزت مهام الرؤية الحاسوبية التي تناولناها على محتوى صورة واحدة. لكننا نحتاج في مقاطع الفيديو إلى معلومات تتجاوز إطارًا واحدًا. ويمكن الاستعانة بمهمة تتبّع الأجسام لتحقيق ذلك.
تتيح قدرة YOLO11 على تتبّع الأجسام متابعة جسم محدد، مثل شخص أو سيارة، أثناء تحركه عبر سلسلة من إطارات الفيديو. ويواصل النظام متابعة الهدف نفسه حتى عند تغير زاوية الكاميرا أو ظهور أجسام أخرى.
وهذا أمر بالغ الأهمية للتطبيقات التي تتطلب المراقبة بمرور الوقت، مثل تتبّع السيارات في حركة المرور. وفي الواقع، يستطيع YOLO11 تتبّع المركبات بدقة، ومتابعة كل سيارة للمساعدة في تقدير سرعتها في الوقت الفعلي. وهذا يجعل تتبّع الأجسام مكونًا أساسيًا في أنظمة مثل مراقبة حركة المرور.
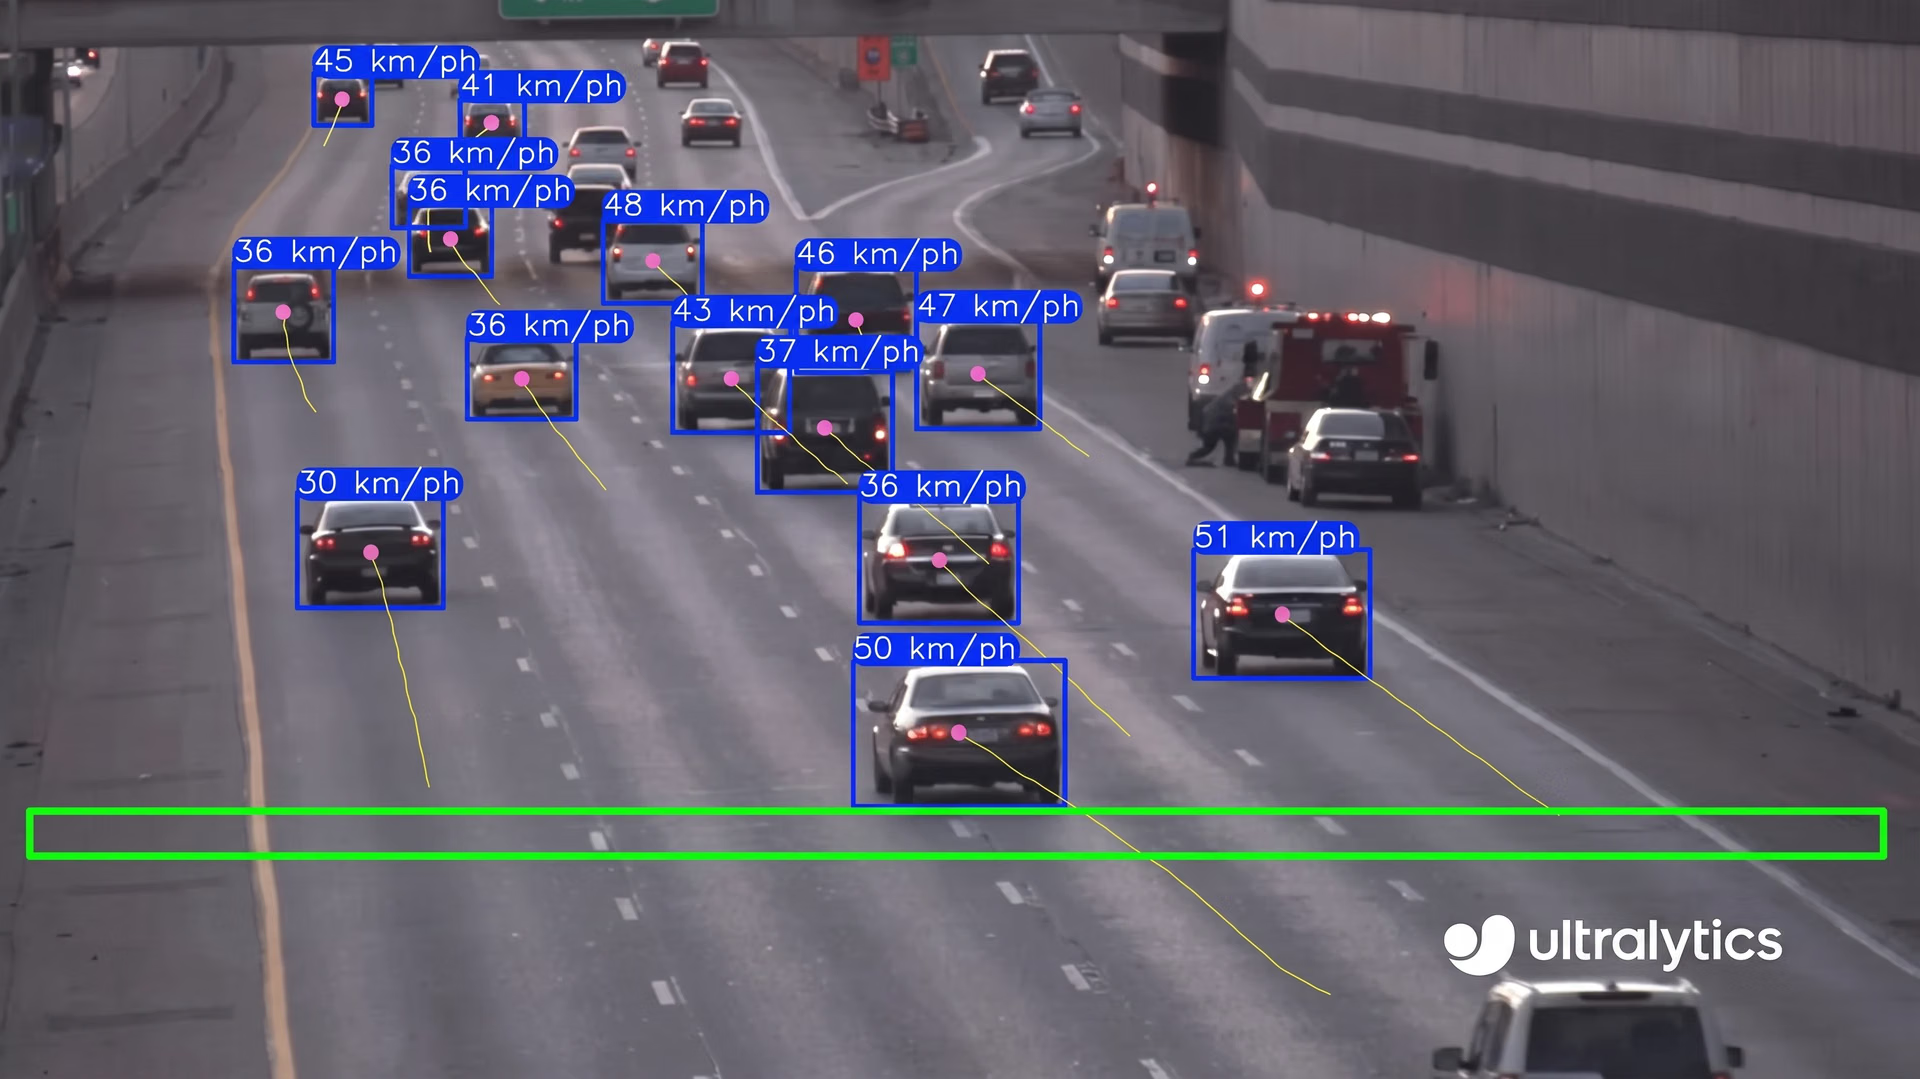
الشكل 5. يمكن الاستفادة من دعم YOLO11 لتتبّع الأجسام في تقدير السرعة.
اكتشاف مربعات الإحاطة الموجّهة (OBB) باستخدام YOLO11#
لا تكون الأجسام في العالم الحقيقي مصطفّة دائمًا بشكل مثالي؛ فقد تكون مائلة أو جانبية أو موضوعة بزوايا غير مألوفة. فعلى سبيل المثال، كثيرًا ما تظهر السفن والمباني في صور الأقمار الصناعية وهي مائلة.
تستخدم طرق اكتشاف الأجسام التقليدية مربعات مستطيلة ثابتة لا تتكيف مع اتجاه الجسم، مما يصعّب التقاط هذه الأشكال المائلة بدقة. وتحل عملية اكتشاف مربعات الإحاطة الموجّهة (OBB) هذه المشكلة باستخدام مربعات تدور لتطابق الجسم بإحكام، وتتوافق مع زاويته لتحقيق اكتشاف أدق.
في مجال مراقبة الموانئ، يمكن لدعم YOLO11 اكتشاف الأجسام باستخدام OBB أن يساعد في تحديد السفن وتتبعها بدقة بصرف النظر عن اتجاهها، مما يضمن مراقبة كل سفينة تدخل الميناء أو تغادره على النحو المناسب. ويوفر هذا الاكتشاف الدقيق معلومات آنية عن مواقع السفن وحركتها، وهو أمر بالغ الأهمية لإدارة الموانئ المزدحمة ومنع التصادمات.
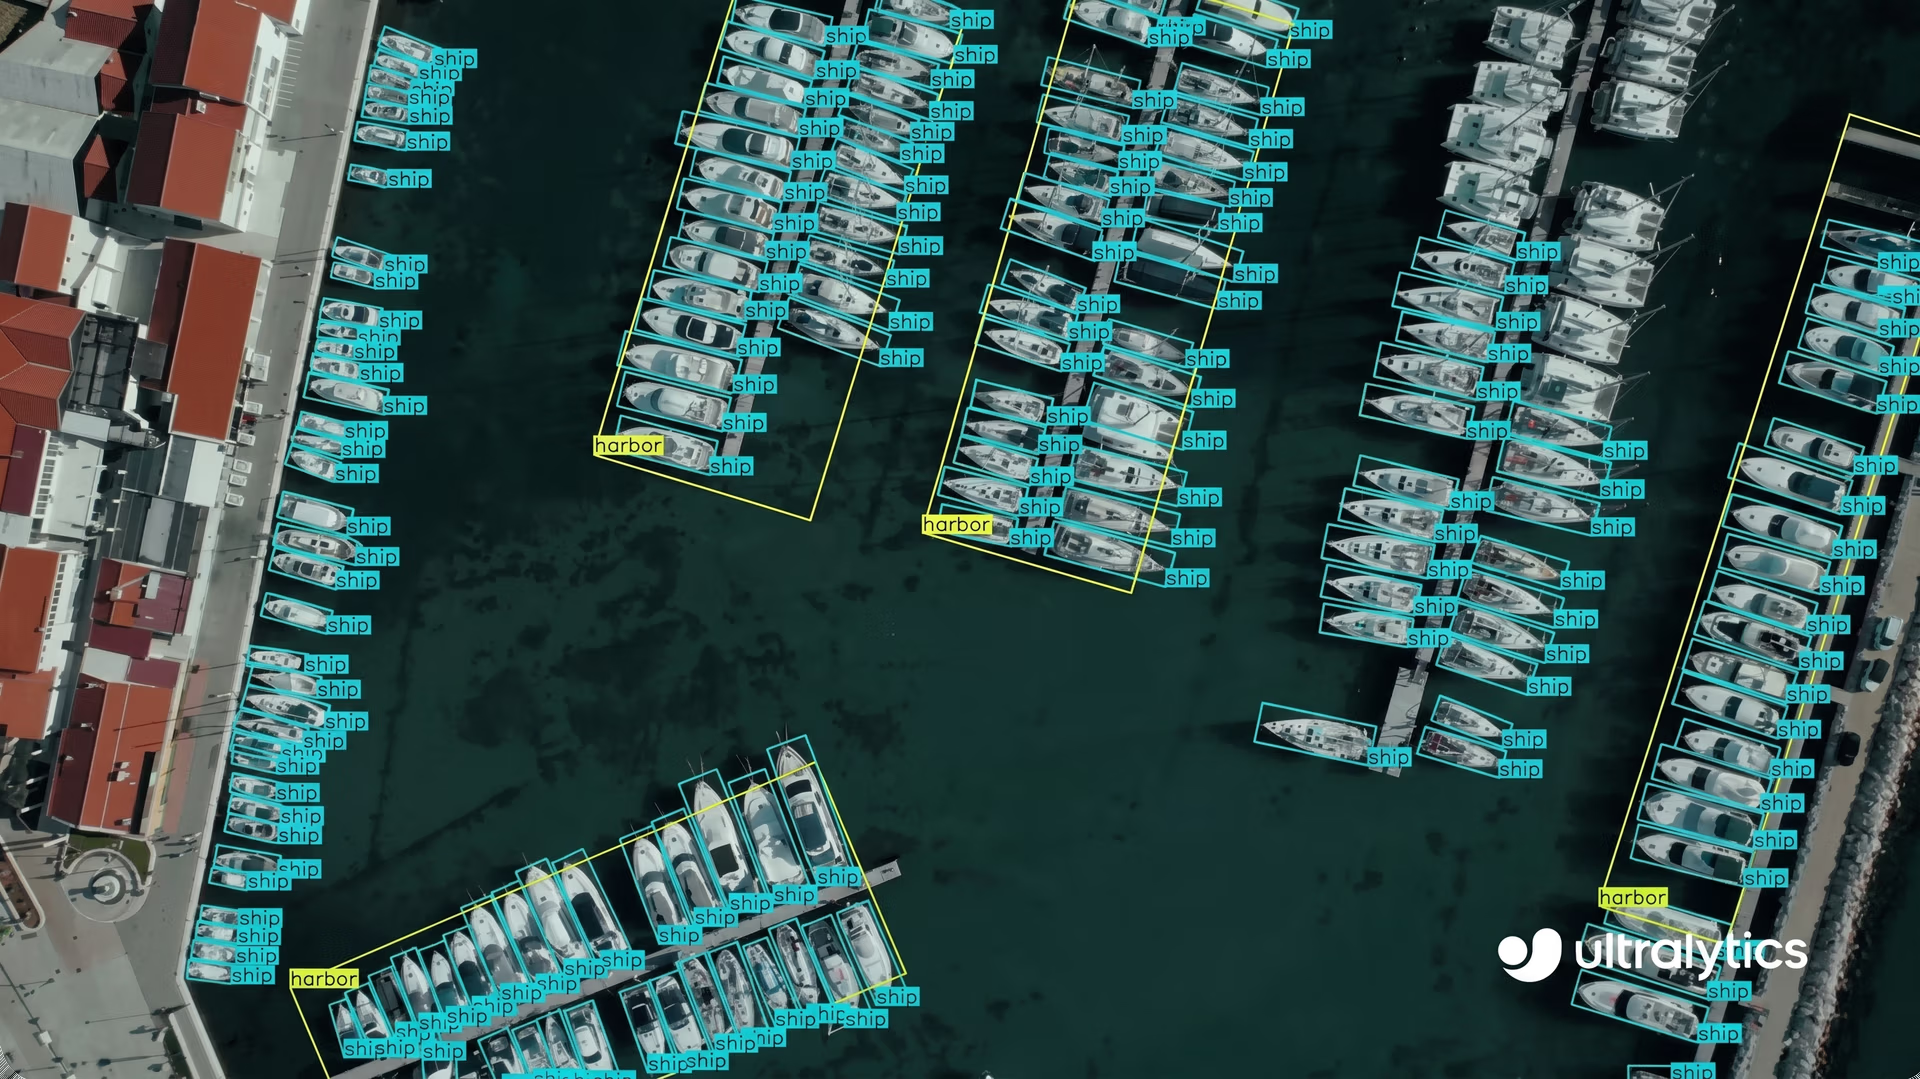
الشكل 6. اكتشاف القوارب باستخدام OBB وYOLO11.
تقدير الوضعية وYOLO11: تتبّع النقاط الرئيسية#
تقدير الوضعية تقنية في الرؤية الحاسوبية تتتبّع النقاط الرئيسية، مثل المفاصل أو الأطراف أو العلامات الأخرى، لفهم كيفية تحرك الجسم. وبدلًا من التعامل مع الجسم أو الجسد بأكمله كوحدة واحدة، تقسّم هذه الطريقة الجسم إلى أجزائه الرئيسية. وهذا يتيح تحليل الحركات والإيماءات والتفاعلات بالتفصيل.
يُعد تقدير وضعية الإنسان أحد التطبيقات الشائعة لهذه التقنية. فمن خلال تتبّع مواقع أجزاء الجسم المختلفة في الوقت الفعلي، توفر التقنية صورة واضحة عن كيفية تحرك الشخص. ويمكن استخدام هذه المعلومات لأغراض متنوعة، بدءًا من التعرف على الإيماءات ومراقبة الأنشطة وصولًا إلى تحليل الأداء الرياضي.
وبالمثل، يستطيع اختصاصيو العلاج الطبيعي استخدام تقدير وضعية الإنسان وYOLO11 لمراقبة حركات المرضى أثناء التمارين. ويساعد ذلك على التأكد من أداء كل حركة على نحو صحيح مع تتبّع التقدم بمرور الوقت.
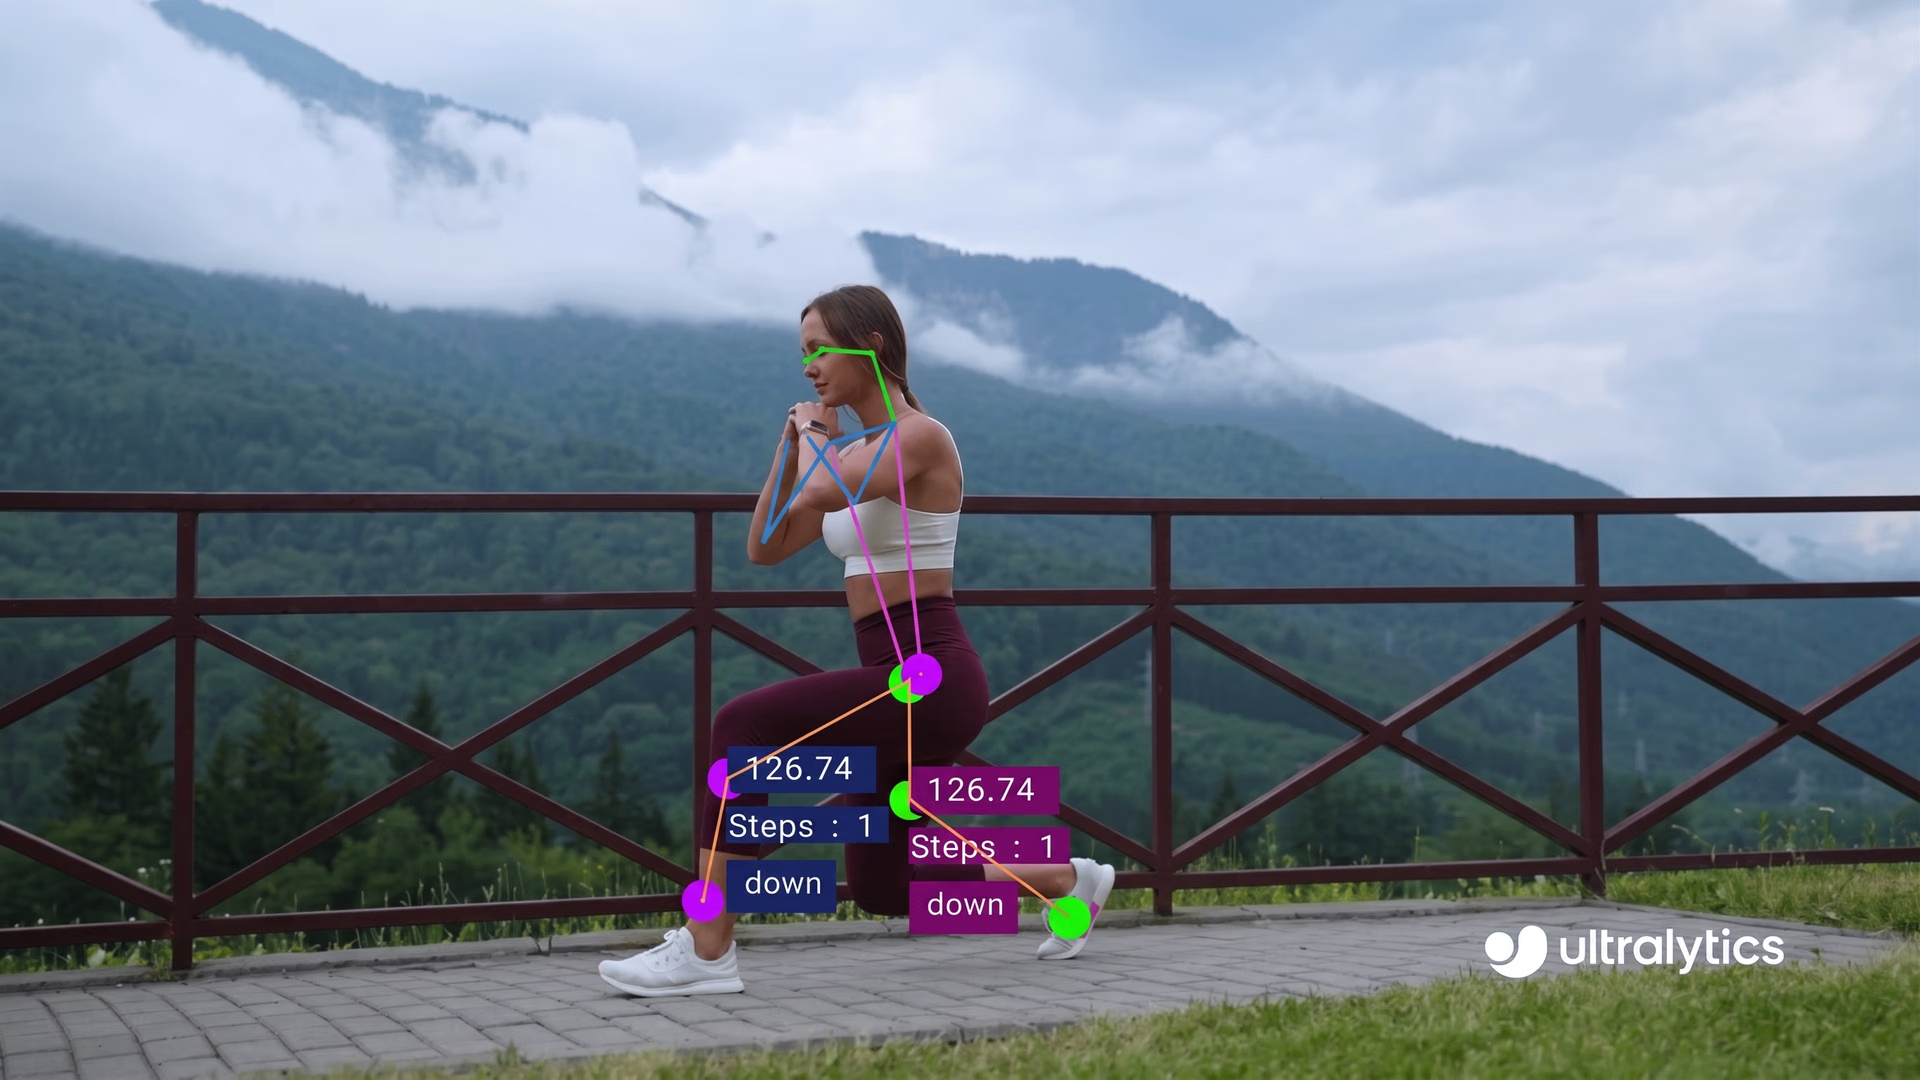
الشكل 7. يستطيع YOLO11 مراقبة تمرين باستخدام تقدير الوضعية.
استكشاف دعم YOLO11 لمهام الرؤية الحاسوبية المتنوعة#
بعد أن استعرضنا بالتفصيل جميع مهام الرؤية الحاسوبية التي يدعمها YOLO11، لنلقِ نظرة على كيفية دعمه لها.
ليس YOLO11 نموذجًا واحدًا فحسب، بل مجموعة من الإصدارات المتخصصة، صُمم كل منها لمهمة محددة في الرؤية الحاسوبية. وهذا يجعل YOLO11 أداة متعددة الاستخدامات قابلة للتكييف مع نطاق واسع من التطبيقات. ويمكنك أيضًا ضبط هذه النماذج ضبطًا دقيقًا باستخدام مجموعات بيانات مخصصة لمعالجة التحديات الفريدة لمشروعاتك.
فيما يلي إصدارات نموذج YOLO11 المدرّبة مسبقًا لمهام رؤية محددة:
- YOLO11: يكتشف هذا النموذج أجسامًا متعددة ويصنفها آنيًا، مما يجعله مثاليًا للتعرّف البصري عالي السرعة.
- YOLO11-seg: يركز هذا الإصدار على التجزئة، مستخدمًا أقنعة تفصيلية لفصل الأجسام عن خلفياتها.
- YOLO11-obb: صُمم هذا النموذج لاكتشاف الأجسام المائلة، عبر رسم مربعات إحاطة تتوافق مع اتجاه كل جسم.
- YOLO11-cls: يصنف هذا الإصدار الصور بإسناد فئة واحدة إليها استنادًا إلى محتواها الإجمالي.
- YOLO11-pose: يقدّر هذا النموذج النقاط الرئيسية على الجسم لتتبّع وضعية الجسم ومواقع الأطراف والحركة.
يتوفر كل إصدار بأحجام مختلفة، مما يتيح للمستخدمين اختيار التوازن المناسب بين السرعة والدقة وفقًا لاحتياجاتهم المحددة.
أبرز النقاط#
تغيّر مهام الرؤية الحاسوبية طريقة فهم الآلات للعالم وتفاعلها معه. ومن خلال تحليل الصور ومقاطع الفيديو إلى عناصر أساسية، تسهّل هذه التقنيات دراسة الأجسام والحركات والتفاعلات بالتفصيل.
من تحسين السلامة المرورية والأداء الرياضي إلى تبسيط العمليات الصناعية، يمكن لنماذج مثل YOLO11 توفير معلومات آنية تدفع عجلة الابتكار. ومع استمرار تطور الذكاء الاصطناعي للرؤية، يُرجح أن يؤدي دورًا متزايد الأهمية في كيفية تفسيرنا للبيانات المرئية واستخدامنا لها يوميًا.
انضموا إلى مجتمعنا وزوروا مستودع GitHub الخاص بنا للاطلاع على الذكاء الاصطناعي عمليًا. استكشفوا خيارات الترخيص لدينا، واكتشفوا المزيد عن الذكاء الاصطناعي في الزراعة والرؤية الحاسوبية في التصنيع في صفحات الحلول لدينا.








