Computer Vision (CV)
Bilgisayarlı görü (CV), makinelerin görüntüleri ve videoları yorumlamasını sağlayan yapay zekâ alanıdır. Nasıl çalıştığını, temel görevleri, uygulamaları ve zorlukları ele alır.
Bilgisayarlı görü (CV), bilgisayarların görüntülerden, videolardan ve diğer görsel verilerden anlam çıkarmasını sağlayan yapay zekâ (AI) alanıdır: hangi nesnelerin bulunduğu, nerede oldukları, nasıl hareket ettikleri ve bir sahnede neler yaşandığı gibi. Modern sistemler bu becerileri örneklerden öğrenir. Binlerce etiketli görüntüyle eğitilen bir model; araba, çatlak veya tümörü tanımlayan görsel örüntüleri öğrenir ve bunları hiç görmediği görüntülere uygular. Bu nedenle alan bugün makine öğrenimine (ML) ve özellikle derin öğrenmeye (DL) dayanır.
Bilgisayarla Görme Nasıl Çalışır?#
Bir bilgisayar için renkli görüntü, sayılardan oluşan bir ızgaradır. 640×480 boyutlarında bir fotoğrafta, her biri 0 ile 255 arasında yoğunluk değeri taşıyan üç renk kanalının her pikseli için bir değer olmak üzere 921.600 değer bulunur. Bir bilgisayarlı görü işlem hattı, bu ızgarayı beş aşamada bir karara dönüştürür.
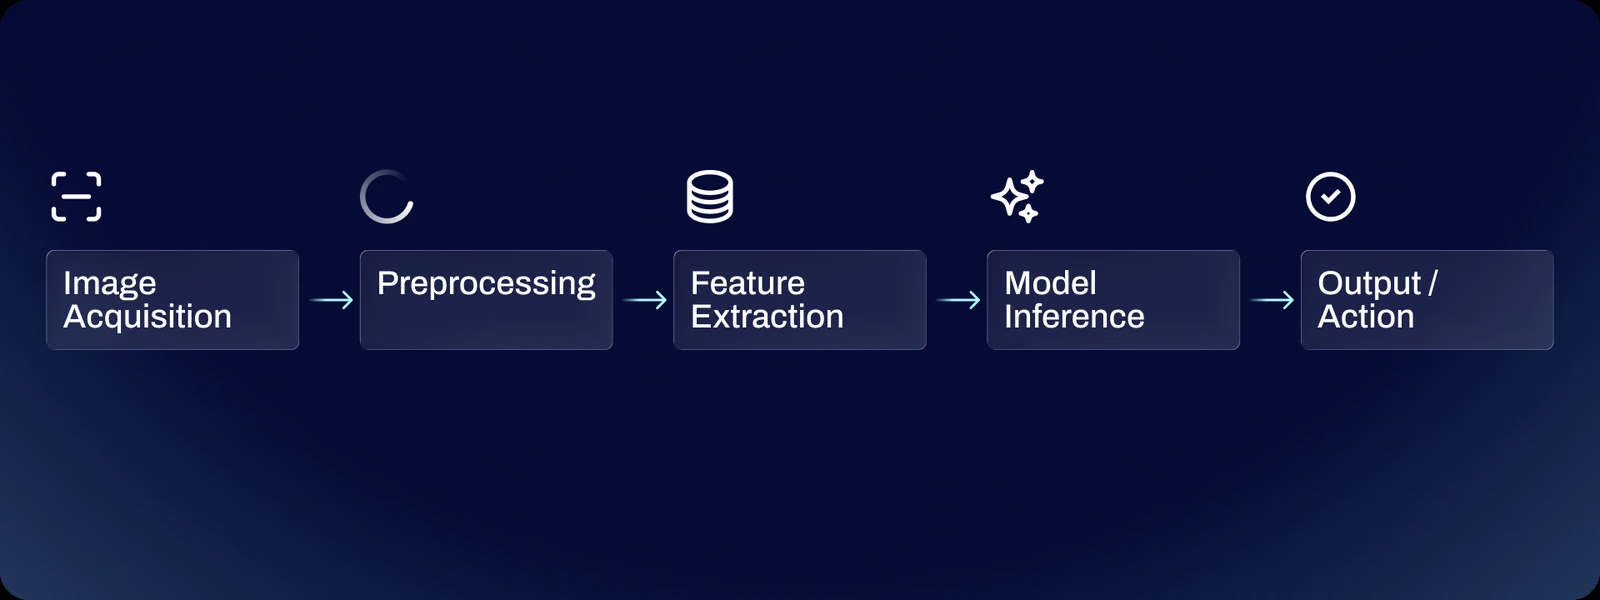
Kamera veya sensör görüntüyü yakalar; çoğunlukla OpenCV ile yapılan ön işleme, modelin her zaman aynı biçimde girdi alması için görüntüyü yeniden boyutlandırır ve normalize eder. Ardından model özellik çıkarımı yapar: bir evrişimli sinir ağının (CNN) ilk katmanları kenarlara ve renk geçişlerine tepki verir, orta katmanları bunları dokular ve parçalardan oluşan örüntüler hâlinde birleştirir, derin katmanları ise bütün nesnelere tepki verir. Görsel Transformer'lar (ViT'ler), görüntüyü parçalara ayırıp her parçayı öz dikkat kullanarak diğer parçalarla ilişkilendirerek benzer temsillere ulaşır. Göreve özel bir başlık, özellikleri sınıf etiketi, sınırlayıcı kutu kümesi veya piksel maskesi gibi bir çıktıya dönüştürür; çevresindeki sistem de bu çıktıya göre kusurlu parçayı reddetmek, aracı frenlemek veya uyarı vermek gibi eylemlerde bulunur.
Modeller bu özellikleri denetimli öğrenme yoluyla öğrenir. Eğitim sırasında model etiketli görüntüler üzerinde tahmin yapar, bir kayıp işlevi her tahminin gerçek değerden ne kadar saptığını ölçer ve geri yayılım bu hatayı azaltmak için ağırlıkları ayarlar. 14 milyondan fazla etiketli görüntü içeren ImageNet ve 80 gündelik nesne kategorisi içeren COCO gibi büyük herkese açık veri kümeleri, çoğu özel modelin aktarımı öğrenme yoluyla başlangıç noktası olarak kullandığı ön eğitimi sağlar.
Elle Tasarlanmış Özelliklerden Derin Öğrenmeye#
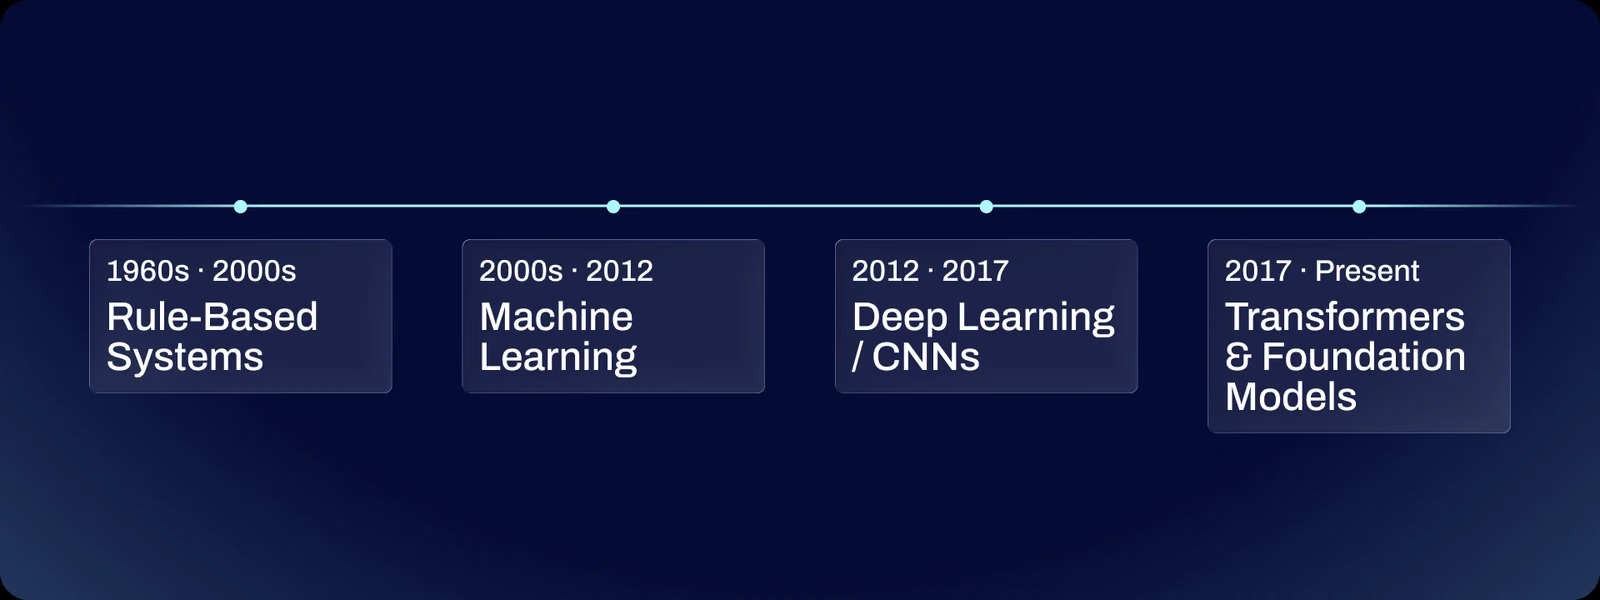
Bilgisayarlı görü ilk zamanlarda elle tasarlanmış özniteliklere dayanıyordu. Mühendisler SIFT ve HOG gibi kenar, köşe ve gradyan örüntüleri için algılayıcılar yazıyor, ardından bu öznitelikleri bir sınıflandırıcıya veriyordu; ortaya çıkan sistemler ışık, bakış açısı veya arka plan değiştiğinde bozuluyordu. Dönüm noktası 2012'de AlexNet ImageNet yarışmasını %15,3'lük ilk beş hata oranıyla kazandığında geldi; bir sonraki en iyi katılımcının oranı %26,2'ydi. O zamandan beri CNN'ler ve 2020'den itibaren Görsel Transformer'lar özniteliklerini doğrudan verilerden öğrendi. Görsel-dil modelleri (VLM'ler) artık görüntüleri metinle eşleştiriyor; böylece tek bir model bir fotoğraf hakkındaki açık uçlu soruları yanıtlayabiliyor veya yalın dille açıklanan nesneleri bulabiliyor. VLM Leaderboard, bu modellerin gerçek dünya veri kümelerindeki nesneleri ne kadar doğru algıladığını ölçer.
Bilgisayarla Görmenin Temel Görevleri#
Her görev, bir görüntüyle ilgili farklı bir soruya yanıt verir:
- Nesne algılama: Her nesneyi bulur ve çevresine sınıf etiketi ile güven skoru içeren bir kutu çizer; böylece nesneleri saymak ve konumlarını belirlemek mümkün olur.
- Örnek bölütleme: Her nesneye ayrı bir piksel maskesi verir; böylece yan yana duran iki kişi birbirinden ayrı kalır.
- Anlamsal bölütleme: Her piksele yol, kaldırım veya gökyüzü gibi bir sınıf etiketi atar.
- Derinlik tahmini: Tek bir görüntüden, her pikselin kameraya olan uzaklığını tahmin eder.
- Görüntü sınıflandırma: Tüm görüntüye "kusurlu" veya "uygun" gibi tek bir etiket atar.
- Poz tahmini: Duruşu ve hareketi ölçmek için vücut eklemleri gibi anahtar noktaların konumunu belirler.
- Yönlendirilmiş sınırlayıcı kutular (OBB): Uydu görüntülerindeki gemi ve uçaklar gibi nesnelere, herhangi bir açıda döndürülebilen kutular uydurur.
- Nesne takibi: Algılamaları video kareleri boyunca birbirine bağlayarak her nesnenin tutarlı bir kimliği korumasını sağlar.
Görev seçimi, uygulamanın ihtiyaç duyduğu çıktıdan başlar:
Ultralytics YOLO26, bu görevlerin yedisini tek bir Python API'siyle destekler: aynı YOLO() çağrısı algılama, örnek segmentasyonu, anlamsal segmentasyon, derinlik, sınıflandırma, poz veya OBB modelini yükler; model.track() ise videoda izleme özelliğini ekler. Bu örnek, örnek bir görüntüde nesne algılama yapar:
from ultralytics import YOLO

# Önceden eğitilmiş YOLO26 nano algılama modelini yükle
model = YOLO("yolo26n.pt")

# Örnek bir sokak görüntüsünde çıkarım yap
results = model("https://ultralytics.com/images/bus.jpg")
result = results[0]

# Sınıf başına algılanan nesne sayısını yazdır ve açıklama eklenmiş görüntüyü kaydet
print(result.verbose())
result.save(filename="bus_detections.jpg")
Yazdırılan satır, sınıf başına algılama sayısını gösterir; kaydedilen görüntüde ise her nesne kutusu, etiketi ve güven skoruyla çizilir.
Bilgisayarlı Görü ve İlgili Alanlar#
- Görüntü işleme: Bir görüntüyü keskinleştirme, gürültü giderme, yeniden boyutlandırma veya kontrast ayarlama yoluyla başka bir görüntüye dönüştürür. Bilgisayarlı görü işlem hatları, sahneyi yorumlamadan önce bu işlemleri ön işleme olarak kullanır.
- Makine görü: Bilgisayarlı görünün denetim ve robot yönlendirme alanlarındaki endüstriyel uygulamasıdır; genellikle üretim hattında sabit kameralar, kontrollü aydınlatma ve özel donanım kullanılır.
- Görüntü tanıma: Görüntü sınıflandırmanın yaygın bir eş anlamlısıdır; bazen bir görüntünün neler içerdiğini belirleyen her görev için gevşek biçimde kullanılır.
Gerçek Dünya Uygulamaları#
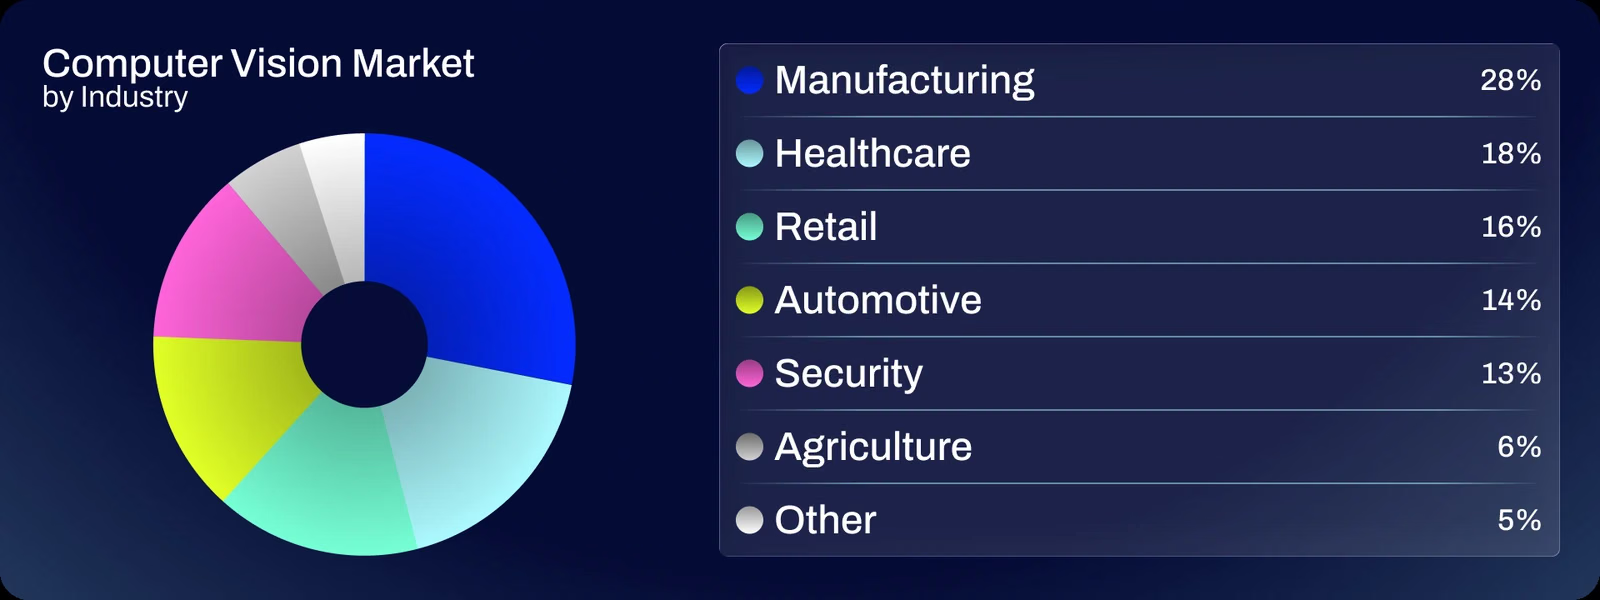
- Üretim: Kameralar, her parçayı hat hızında çatlak, çizik ve hizası bozuk bileşenler açısından inceler ve makinelerdeki aşınmayı arıza oluşmadan takip eder.
- Tıbbi görüntüleme: Modeller, radyologların incelemesi için röntgen, BT taraması ve retina fotoğraflarındaki tümörleri, kırıkları ve retina hastalıklarını işaretler.
- Otonom araçlar: Araçlar şeritleri, işaretleri, yayaları ve diğer araçları gerçek zamanlı algılar; kamera çıktılarını radar ve LiDAR ile birleştirerek çevrelerinin 3B modelini oluşturur.
- Perakende: Raf kameraları boş raf bölmelerini ve yanlış yere konmuş ürünleri algılar; kasasız mağazalar ise her müşterinin aldığı ürünleri takip eder.
- Tarım: Dronlar ve ilaçlama makineleri bitkileri yabani otlardan bitki bazında ayırır; böylece herbisit ve gübre yalnızca gereken yerlere uygulanır.
- Güvenlik ve akıllı şehirler: Sistemler insanları ve araçları sayar, trafik akışını izler ve kısıtlı alanlardaki olağandışı olayları belirlemek için anomali algılamayı kullanır.
Zorluklar ve Sınırlamalar#
Bir model ancak eğitim kümesi kadar iyidir; binlerce görüntüye kutu veya maske çizme işi olan veri etiketleme de çoğu zaman modelin eğitiminden daha fazla çaba gerektirir. Dağıtımdan sonra koşullar değişir: yağmur, parıltı, gece aydınlatması, örtülme veya yer değiştiren bir kamera girdiyi modelin eğitim sırasında gördüklerinden uzaklaştırır. Veri artırma, eğitim sırasında bu koşulları taklit eder; eğitimde kullanılmayan görüntülerle doğrulama ise model yayımlanmadan önce aşırı öğrenmeyi yakalar.
Bir sonraki kısıt hesaplama gücüdür. Kameralar, dronlar ve telefonlar modelleri sıkı güç ve bellek bütçeleri içinde çalıştırır; bu nedenle uçta yapay zekâ dağıtımlarında, videoyu buluta göndermeden gerçek zamanlı hıza ulaşmak için küçük modeller ve model niceleme tercih edilir.
İnsanları analiz eden sistemler yanlılık ve gizlilik kaygılarına yol açar. Bazı grupların yeterince temsil edilmediği bir veri kümesi, bu gruplar arasında farklı performans gösteren bir model üretir; yüz ve vücut verileri de çoğu gizlilik yasasına göre hassas kişisel veri sayılır. Şubat 2025'ten beri AB Yapay Zekâ Yasası, kaçırılma mağdurlarını aramak veya yakın bir terör tehdidini önlemek gibi dar kapsamlı istisnalar dışında, kolluk kuvvetlerinin halka açık alanlarda gerçek zamanlı uzaktan biyometrik kimlik tespitini yasaklamıştır.









