8 款顶尖开源目标跟踪工具与算法
探索 8 款顶尖的开源目标跟踪工具,用于实时视频分析。了解每款工具的工作原理,以及如何为你的项目选择合适的工具。
 Abirami Vina9 分钟阅读
当汽车闯红灯、系统自动向驾驶员发送罚单,或足球运动员带球向前、摄像机平稳跟随比赛时,AI 正在幕后悄然运行。具体来说,这些系统依赖计算机视觉,这是 AI 的一个子领域,能够让机器观察、解读并理解来自现实世界的视觉信息。
在计算机视觉中,这些应用背后的一项关键任务是物体跟踪。它用于识别视频每一帧中的物体,并在物体移动、与其他物体重叠或改变方向时持续跟踪它们。
如今有许多物体跟踪工具和算法可供使用,每一种都针对不同的使用场景、性能需求和复杂程度而设计。有些注重速度,能够实时跟踪数十个物体;另一些则优先考虑准确性,或在遮挡、快速运动和低光照等严苛条件下的长期稳定性。
具体来说,开源项目在推动该领域发展方面发挥了重要作用。由于代码公开可访问,开发者和研究人员可以研究其工作原理、改进现有方法,并将其调整用于新的应用。开放性推动物体跟踪快速发展,也让它更容易集成到现实系统中。
本文将介绍八种热门的开源目标跟踪工具和算法。
什么是物体跟踪?#
设想这样一个场景:一名保安正在查看停车场的 CCTV 录像。他决定留意一辆红色汽车。视频播放时,他在脑海中记住这辆车,并持续跟踪它的去向,即使其他汽车经过或有人从它前面走过也不例外。
AI 驱动的物体跟踪与此类似,但它会自动、大规模地运行。换句话说,物体跟踪就是在视频帧中跟随移动的物体,并确保物体在相邻帧中的身份保持一致。
在许多系统中,这项任务从物体检测开始:系统会在每一帧中查找并标记人物、车辆或路标等物体。随后,当这些物体移动、出现、消失或彼此重叠时,跟踪系统会关联不同帧中的检测结果,从而知道每个物体是什么,以及它们随时间移动到了哪里。
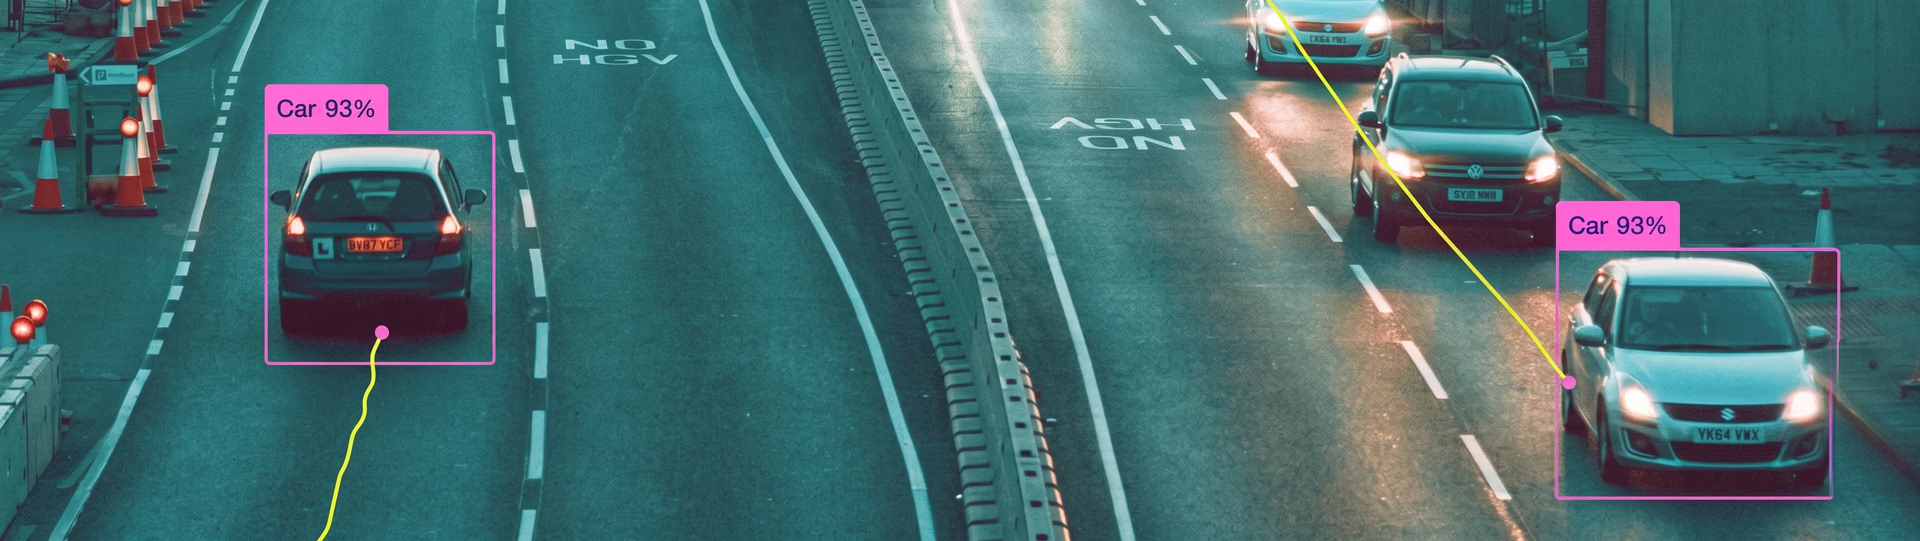
图 1. 物体跟踪一览(来源)
常见的跟踪类型有两种:单目标跟踪(SOT),重点跟踪一个主要物体(例如只跟踪体育视频中的球);以及多目标跟踪(MOT),同时跟踪多个物体并为每个物体分配唯一 ID(例如跟踪繁忙路口的所有汽车)。
无论采用哪种跟踪类型,大多数系统都依赖三个核心组件:用于查找每帧中物体的检测器、用于预测物体可能如何移动的运动模型,以及用于将新的检测结果与先前跟踪的物体关联起来的匹配步骤。这些组件将原始视频转化为关于物体如何随时间移动和交互的有用信息。
开源物体跟踪工具的必要性#
在深入细节之前,你可能会好奇:开源物体跟踪工具和算法有什么特别之处?
开源工具在让物体跟踪更易用、更普及方面发挥了重要作用。由于代码是开放的,开发者和研究人员可以准确了解跟踪器的工作原理,从中学习,并根据自己的项目进行调整,而不必把它当作黑盒。
开源工具还受益于强大的社区。许多开源跟踪工具由活跃的贡献者维护,他们会添加新功能、提升速度和准确性、修复错误,并确保工具跟上最新研究进展。这种持续协作有助于这些工具在不同应用中保持可靠和实用。
成本是它们重要的另一个主要原因。开源工具免费,学生、初创公司和小团队可以放心地进行试验、制作原型并构建实际系统,无需担心许可费或订阅费用。
8 款热门开源目标跟踪工具和算法#
如今,有各种各样的开源方案可用于构建跟踪系统。有些是跟踪算法或模型,可以直接接入你的工作流;另一些则是库和框架,可让你更轻松地运行、管理和集成这些模型。这些方案涵盖了从核心跟踪逻辑到实际项目所需配套工具的方方面面。
接下来,我们来看看 8 款热门开源目标跟踪工具和算法。
1. Ultralytics YOLO 模型和 Ultralytics Python 包#
一种简单实用的目标跟踪方法是将 Ultralytics YOLO 模型与 Ultralytics Python 软件包结合使用。Ultralytics YOLO 模型,例如 Ultralytics YOLO11 和更新的 Ultralytics YOLO26,都是支持多种视觉任务的计算机视觉模型,包括目标检测、实例分割、姿态估计和目标跟踪。
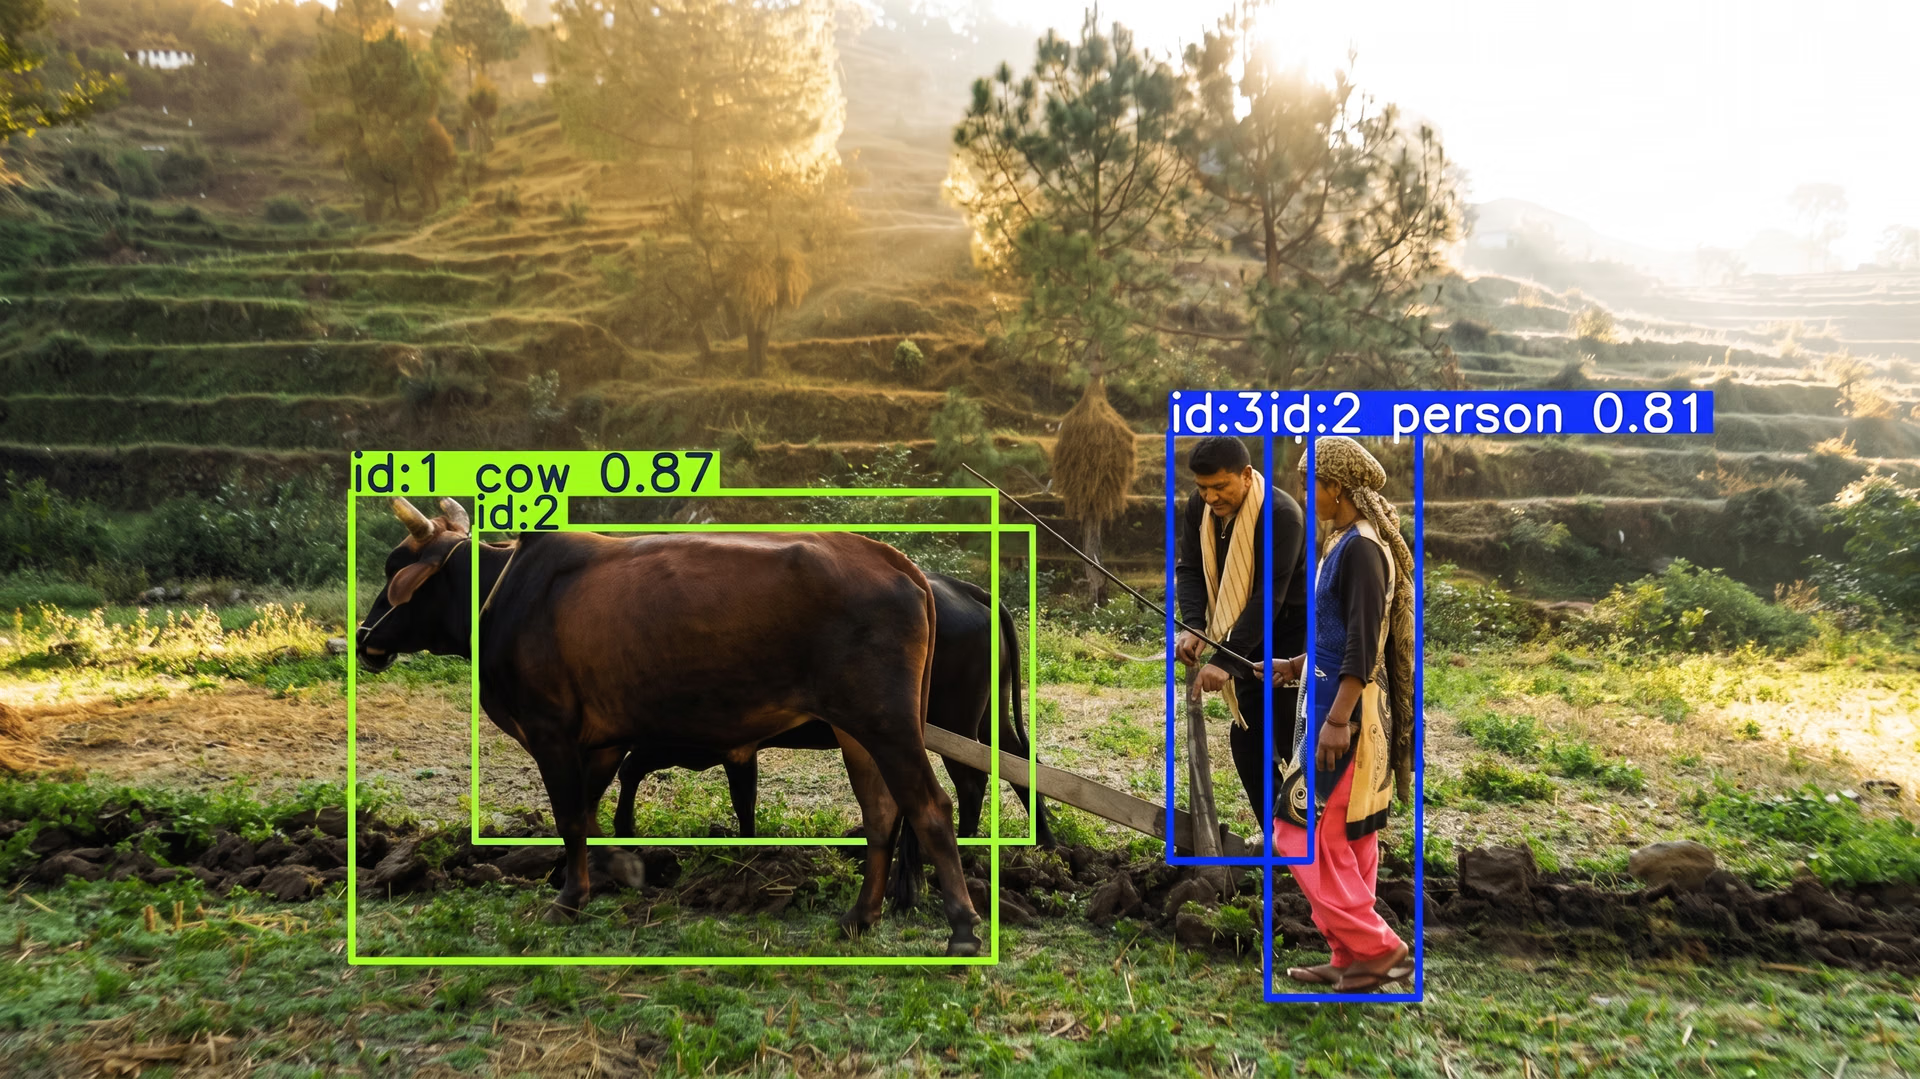
图 2. 使用 YOLO11 检测和跟踪目标示例(来源)
有意思的是,模型本身不会跨帧跟踪物体。Ultralytics Python 软件包是一个简化 Ultralytics YOLO 模型运行和部署的库,它通过将 YOLO 逐帧检测的结果与专用多目标跟踪算法(例如 BoT-SORT 和 ByteTrack)结合,让跟踪成为可能。
借助内置的跟踪功能,Ultralytics 包和 Ultralytics YOLO 模型可以检测每一帧中的目标,然后为目标分配一致的 ID,从而在目标移动、相互重叠、离开画面并再次出现时持续跟踪。制造业和零售业等领域正日益采用这种方法,用于缺陷检测流程、库存流转跟踪和店内顾客跟踪等应用。
2. OpenCV 跟踪器#
OpenCV 是一个大型计算机视觉库,其中包含多种目标跟踪算法。OpenCV 社区自 1999 年起开发并维护这个库。
这些跟踪器大多不依赖深度学习,而是采用传统计算机视觉方法,例如相关滤波器和基于核的技术(这类技术通过匹配目标从一帧到下一帧的视觉外观,如颜色和纹理,来跟踪目标,而不是使用神经网络学习特征)。
使用这些算法时,你通常可以先选择要跟踪的目标,之后跟踪器会持续在后续帧中搜索最相似的视觉区域,追踪目标的移动。
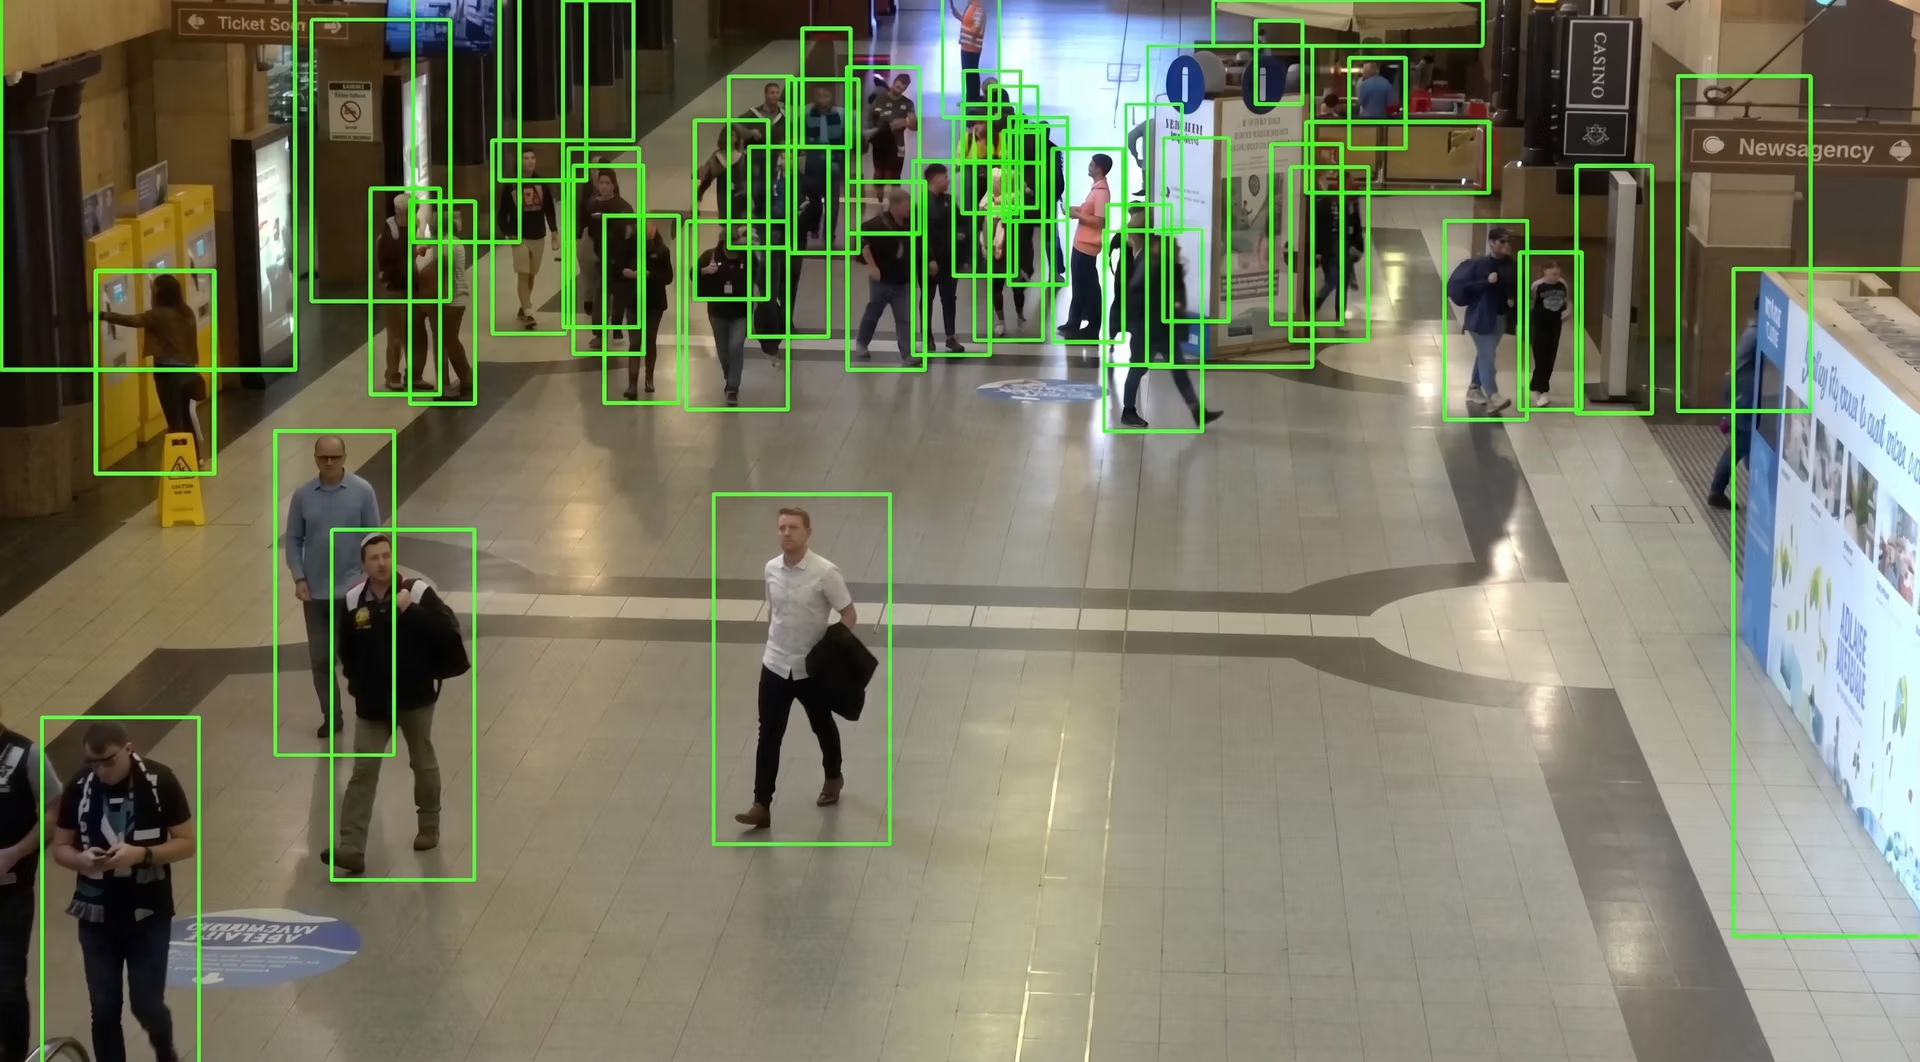
图 3. 使用 OpenCV 跟踪目标(来源)
虽然在复杂或拥挤场景中,这些方法可能不如现代深度学习跟踪系统稳健,但它们仍被广泛使用,因为它们轻量、快速且易于运行。此外,这些跟踪器在 CPU 上运行效率高,而且通常不需要 GPU,因此非常适合快速试验、课堂学习和业余项目。
3. ByteTrack#
ByteTrack 是最受欢迎的多目标跟踪开源算法之一。它不仅匹配模型非常确定的检测结果,还会利用许多系统通常会忽略的低置信度检测结果。
这有助于它持续跟踪短暂难以看清的目标,例如被部分遮挡、距离较远或移动迅速的目标。ByteTrack 速度快且可靠,因此常用于交通分析、行人跟踪和零售监控等应用;在这些场景中,实时性能和一致的 ID 至关重要。
如前所述,如果你使用 Ultralytics YOLO 模型进行检测,就可以通过 Ultralytics Python 包轻松启用 ByteTrack。不过,你也可以在自定义工作流中独立使用 ByteTrack,因此它适用于从研究原型到使用 C++ 编写的生产系统等各种场景。
4. DeepSORT#
DeepSORT 是另一种广泛使用的多目标跟踪算法,其名称是 Deep Simple Online and Real-Time Tracking 的缩写。它是 SORT 的高级版本;SORT 是 Simple Online and Real-Time Tracking 的缩写。
与 ByteTrack 类似,SORT 采用基于检测的跟踪方法。不过,SORT 依赖卡尔曼滤波器——一种根据目标过去的运动估计其未来位置的数学模型——来预测每个目标接下来可能移动到的位置。
随后,SORT 主要根据位置和边界框重叠情况,将新的检测结果与已有轨迹匹配。这使 SORT 速度快、开销低,但当目标相互重叠、交错而过或短暂消失时,它可能难以应对。
DeepSORT 通过在跟踪过程中加入外观信息,对 SORT 进行了改进。除了运动和位置之外,它还使用基于深度学习的重识别(re-ID)模型来学习物体的外观。这样一来,即使仅凭运动信息无法区分物体,跟踪器仍能在不同帧中识别出同一个物体。
因此,DeepSORT 常用于监控和人群监测等应用,在这些场景中,人们经常相互重叠或短暂被遮挡。不过,如今 DeepSORT 被视为经典基线,而较新的跟踪方法在更具挑战性的场景中往往表现更好。
5. Norfair#
Norfair 是一个轻量级跟踪库,设计目标是提供灵活性,而不是强迫你使用固定的跟踪工作流。只要检测器的输出可以表示为一组点,例如边界框中心、关键点或自定义坐标数据,它就几乎可以为任何检测器添加跟踪功能。
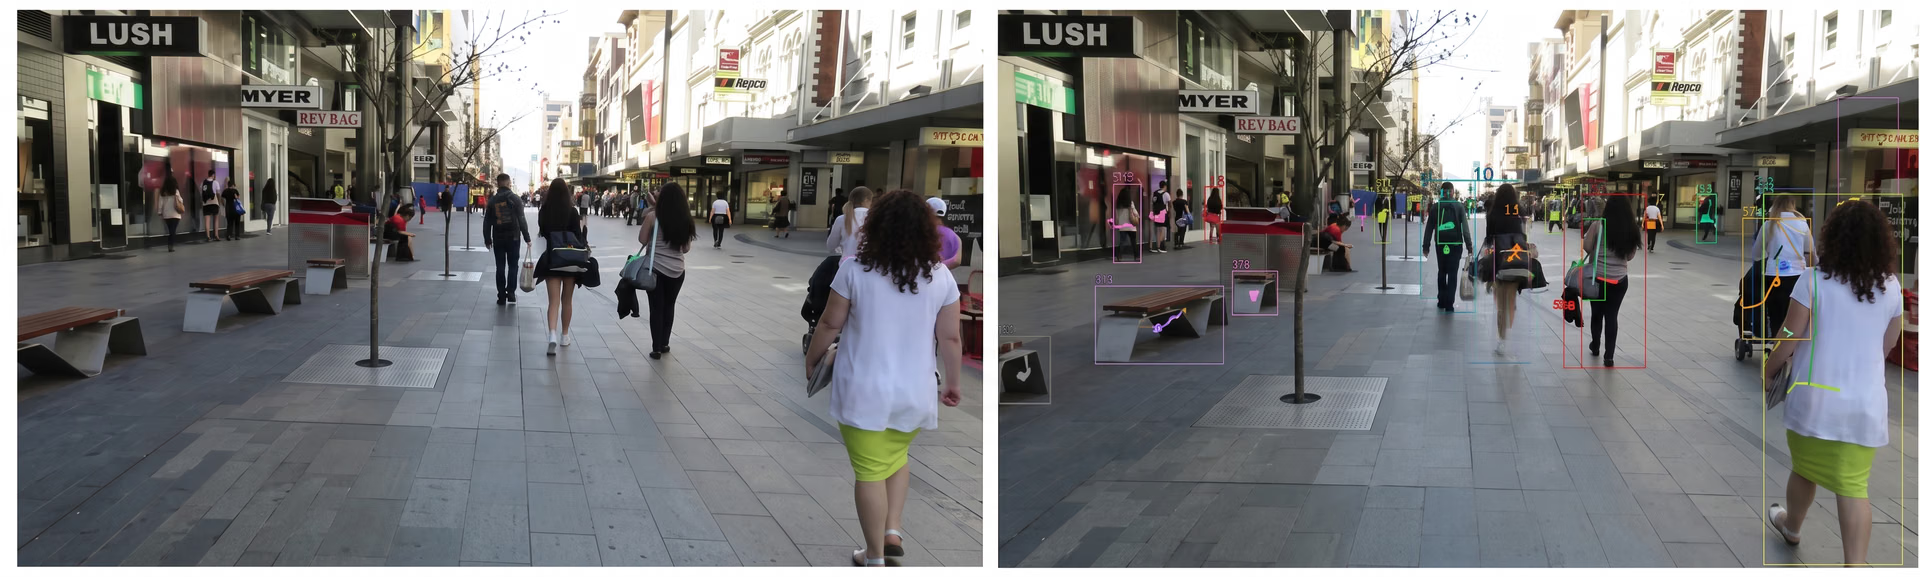
图 4. 使用 Norfair 进行真实场景目标跟踪(来源)
这种灵活性对涉及特殊输入或动态运动模式的项目尤其有用,因为标准多目标跟踪工具在这些场景中可能力有不逮。这个库还提供内置距离函数,用于控制不同帧之间检测结果的匹配方式。
这些距离函数会衡量两个点或目标的相似程度,让用户能够完全掌控跟踪逻辑。Norfair 常用于机器人、体育运动分析、无人机导航,以及高度依赖姿态地标或关键点跟踪的应用。
6. MMTracking#
MMTracking 是 OpenMMLab 团队开发的开源跟踪工具箱;该团队也开发了 MMDetection 等广泛使用的计算机视觉库。MMTracking 基于 MMDetection 构建,提供了一个灵活的框架,用于开发和试验跟踪系统。
它最大的优势之一是模块化设计。MMTracking 不会将你限定在单一工作流中,而是允许你配置和替换不同组件,例如检测器、跟踪模块,以及在某些配置中使用的再识别模型。凭借这种灵活性,它在研究和高级项目中尤其受欢迎,团队可以用它对方法进行基准测试、验证新想法或微调跟踪工作流。
7. FairMOT#
FairMOT 是一个多目标跟踪框架,旨在同时跟踪多个目标。传统的基于检测的跟踪工作流会先运行检测,再将目标关联到不同帧中,作为独立步骤处理;与此不同,FairMOT 会在单个网络中联合学习检测和再识别。
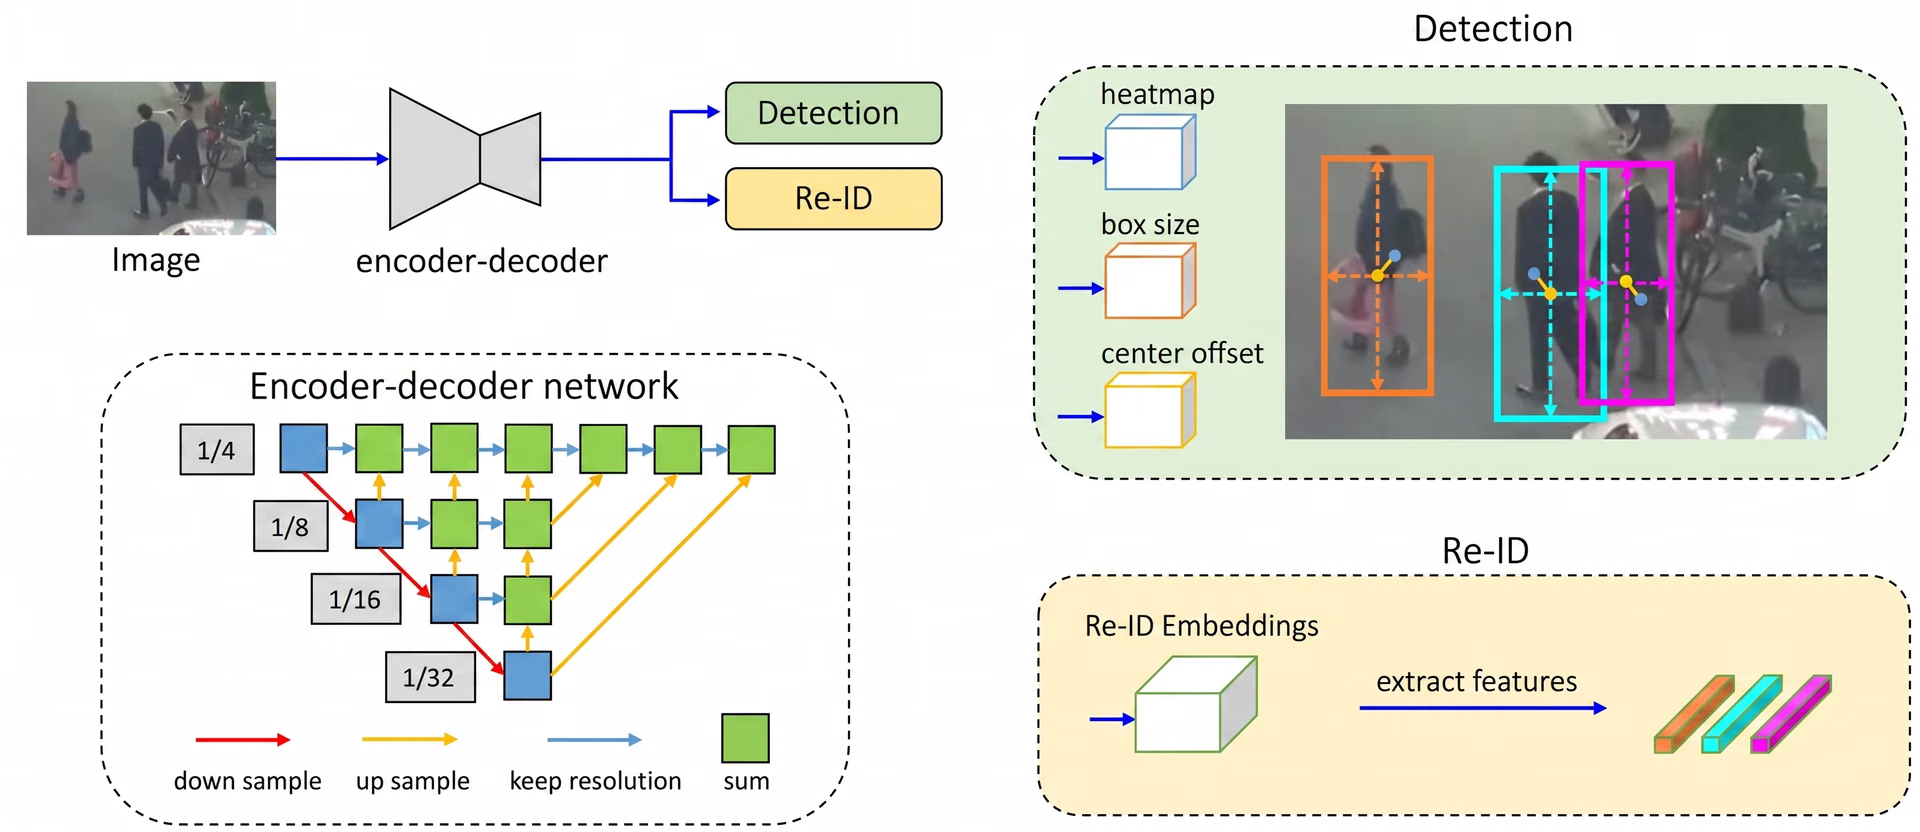
图 5. FairMOT 框架的工作原理(来源)
这种联合设计有助于保持目标身份更加稳定,尤其是在人员经常相互重叠或快速移动的拥挤场景中。FairMOT 常用于行人跟踪和人群监测等场景,也应用于零售分析和交通监控等领域;在这些场景中,实时跟踪大量目标十分重要。
8. SiamMask#
SiamMask 是一种单目标跟踪方法,相比许多跟踪器更进一步:它不仅生成边界框,还会生成分割掩码。简单来说,它不仅会在目标周围画一个矩形,还会在像素级描绘目标的形状;当目标改变形状、旋转或部分被遮挡时,这会很有帮助。
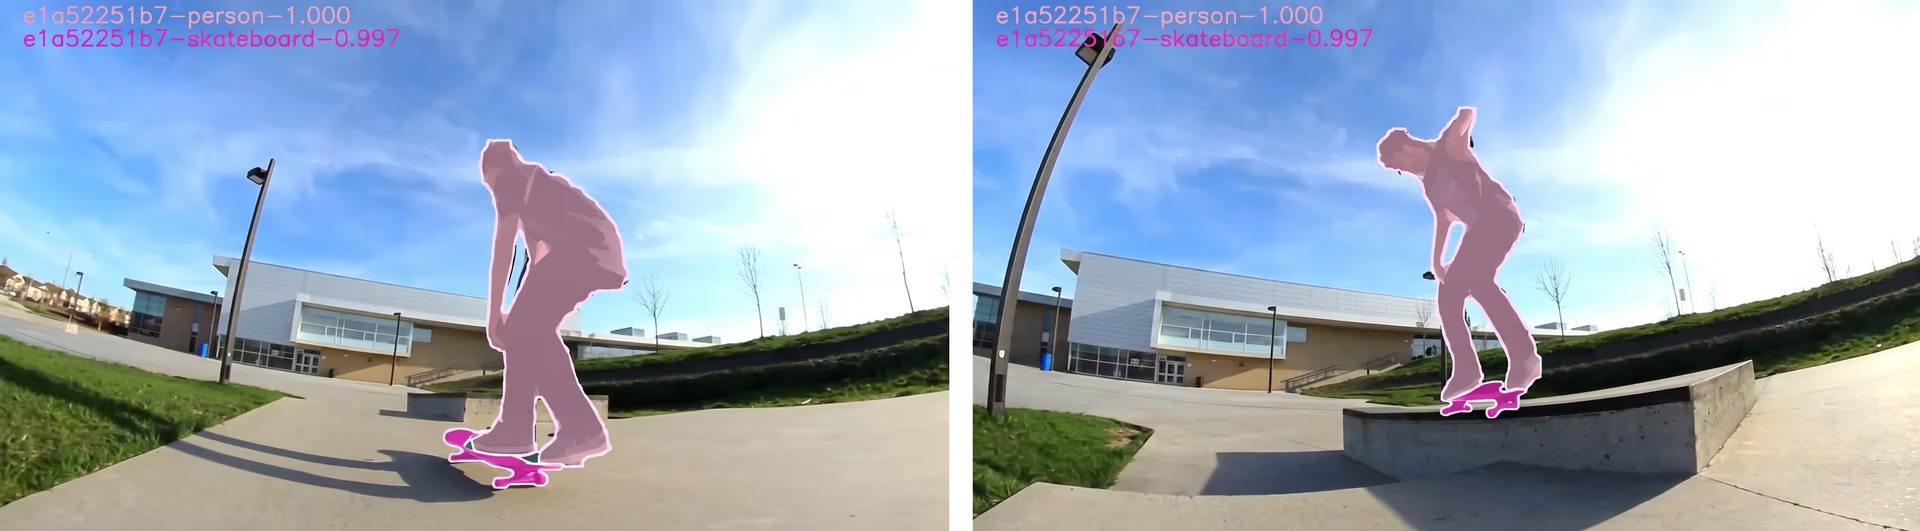
图 6. 使用 SiamMask 跟踪并分割目标(来源)
这种方法采用孪生网络跟踪设计:跟踪器首先从第一帧中截取目标的小块参考视图,通常称为模板。之后在每个新帧中,跟踪器会搜索一个更大的区域,并找出与该模板最相似的位置。
SiamMask 在这种基于匹配的方法之上进一步扩展。它还会预测目标的像素级掩码,因此在视频播放过程中,你既能获得目标的位置,也能获得更精确的轮廓。
选择目标跟踪工具的关键因素#
如今,AI 领域有各种开源目标跟踪工具可供选择。对于你的计算机视觉项目,最佳方案取决于具体用例的需求。以下是一些需要考虑的因素:
- 准确性:在拥挤或视觉上较复杂的场景中,这一点最为重要。视觉系统需要在目标重叠、遮挡或快速移动时仍能保持 ID 稳定。
- 速度:对于机器人、交通监控和体育分析等实时应用,响应速度可能比完美精度更重要。
- 易于集成:有些目标跟踪工具即插即用,只需几行代码即可运行;另一些则需要更多设置、配置或自定义工作流开发。
- 部署限制:目标环境(例如 GPU 服务器、边缘设备或移动硬件)会影响哪种跟踪方案切实可行。
- 可扩展性:如果你的系统需要同时跟踪大量目标或处理多个视频流,跟踪器就应该能够高效扩展,而不会导致性能大幅下降。
每种目标跟踪工具或算法都有不同用途。最终,正确的选择取决于你的具体需求、运行时限制、性能指标,以及项目对跟踪方案可定制性的要求。
要点#
目标跟踪技术已从早期的手工设计方法发展到如今的先进深度学习系统;这些系统能够以令人印象深刻的准确度解读运动、身份和行为。开源工具一直是推动这一进步的重要力量。它们让更多人能够使用强大的算法,鼓励试验,并使研究人员无需受限于许可条款或依赖庞大的基础设施,就能构建复杂的跟踪工作流。
访问我们的社区和 GitHub 仓库,进一步了解 AI。浏览我们的解决方案页面,了解农业中的 AI和制造业中的计算机视觉。查看我们的许可选项,开始构建你自己的视觉模型。
作者
评论
提出问题、分享你的结果,或帮助其他人。









