استكشاف كشف الأجسام الصغيرة باستخدام Ultralytics YOLO11
اكتشف كيف يوفّر Ultralytics YOLO11 كشفًا سريعًا ودقيقًا للأجسام الصغيرة في تطبيقات العالم الحقيقي، مثل المراقبة والروبوتات.
 Abirami Vina12 دقيقة قراءة
يمكن للطائرات المسيّرة المدمجة مع الذكاء الاصطناعي للرؤية أن تحلّق على ارتفاع مئات الأمتار عن الأرض، مع توقع اكتشاف شخص لا يظهر في بث الفيديو إلا ببضعة بكسلات. وهذا تحدٍ شائع في تطبيقات مثل الروبوتات والمراقبة والاستشعار عن بُعد، حيث يتعين على الأنظمة تحديد أجسام صغيرة جدًا داخل الصورة.
لكن نماذج اكتشاف الأجسام التقليدية قد تواجه صعوبة في ذلك. فالأجسام الصغيرة في الصور ومقاطع الفيديو لا توفر سوى معلومات مرئية محدودة جدًا. وببساطة، لا تتوفر تفاصيل كثيرة يتعلم منها النموذج أو يتعرف إليها عند تحليلها.
تعتمد هذه النماذج عادةً في بنيتها على شبكة عصبية التفافية (CNN). وتُمرّر الصور عبر طبقات الشبكة وتُحوّل إلى خرائط سمات أو تمثيلات مبسطة تبرز الأنماط ذات الصلة بدلًا من وحدات البكسل الخام.
كلما توغلت الصورة في الشبكة، صغرت خرائط السمات. وهذا يسرّع العمليات الحسابية، لكنه يعني أيضًا احتمال اختفاء التفاصيل الدقيقة.
تكتسب هذه التفاصيل أهمية كبيرة بالنسبة إلى الأجسام الصغيرة. وعند اختفائها، قد يواجه نموذج الرؤية الحاسوبية صعوبة في اكتشاف الجسم، ما قد يؤدي إلى صناديق إحاطة أقل دقة أو غير متسقة.
وتزداد المسألة تعقيدًا في أنظمة الرؤية الحاسوبية المتكاملة والآنية. فالصور عالية الدقة تساعد على الحفاظ على التفاصيل، لكنها تبطئ الاستدلال وتتطلب قدرة أكبر من GPU. أما الصور الأقل دقة فتُعالَج بسرعة أكبر، لكن اكتشاف الأجسام الصغيرة يصبح أصعب.
يتطلب الأمر موازنة مستمرة بين السرعة والدقة وحدود العتاد. وبفضل التطورات التقنية الحديثة، صُممت نماذج الرؤية الحاسوبية مثل Ultralytics YOLO11 وUltralytics YOLO26، الذي صدر منذ ذلك الحين، لإدارة هذه المفاضلة بفاعلية أكبر.
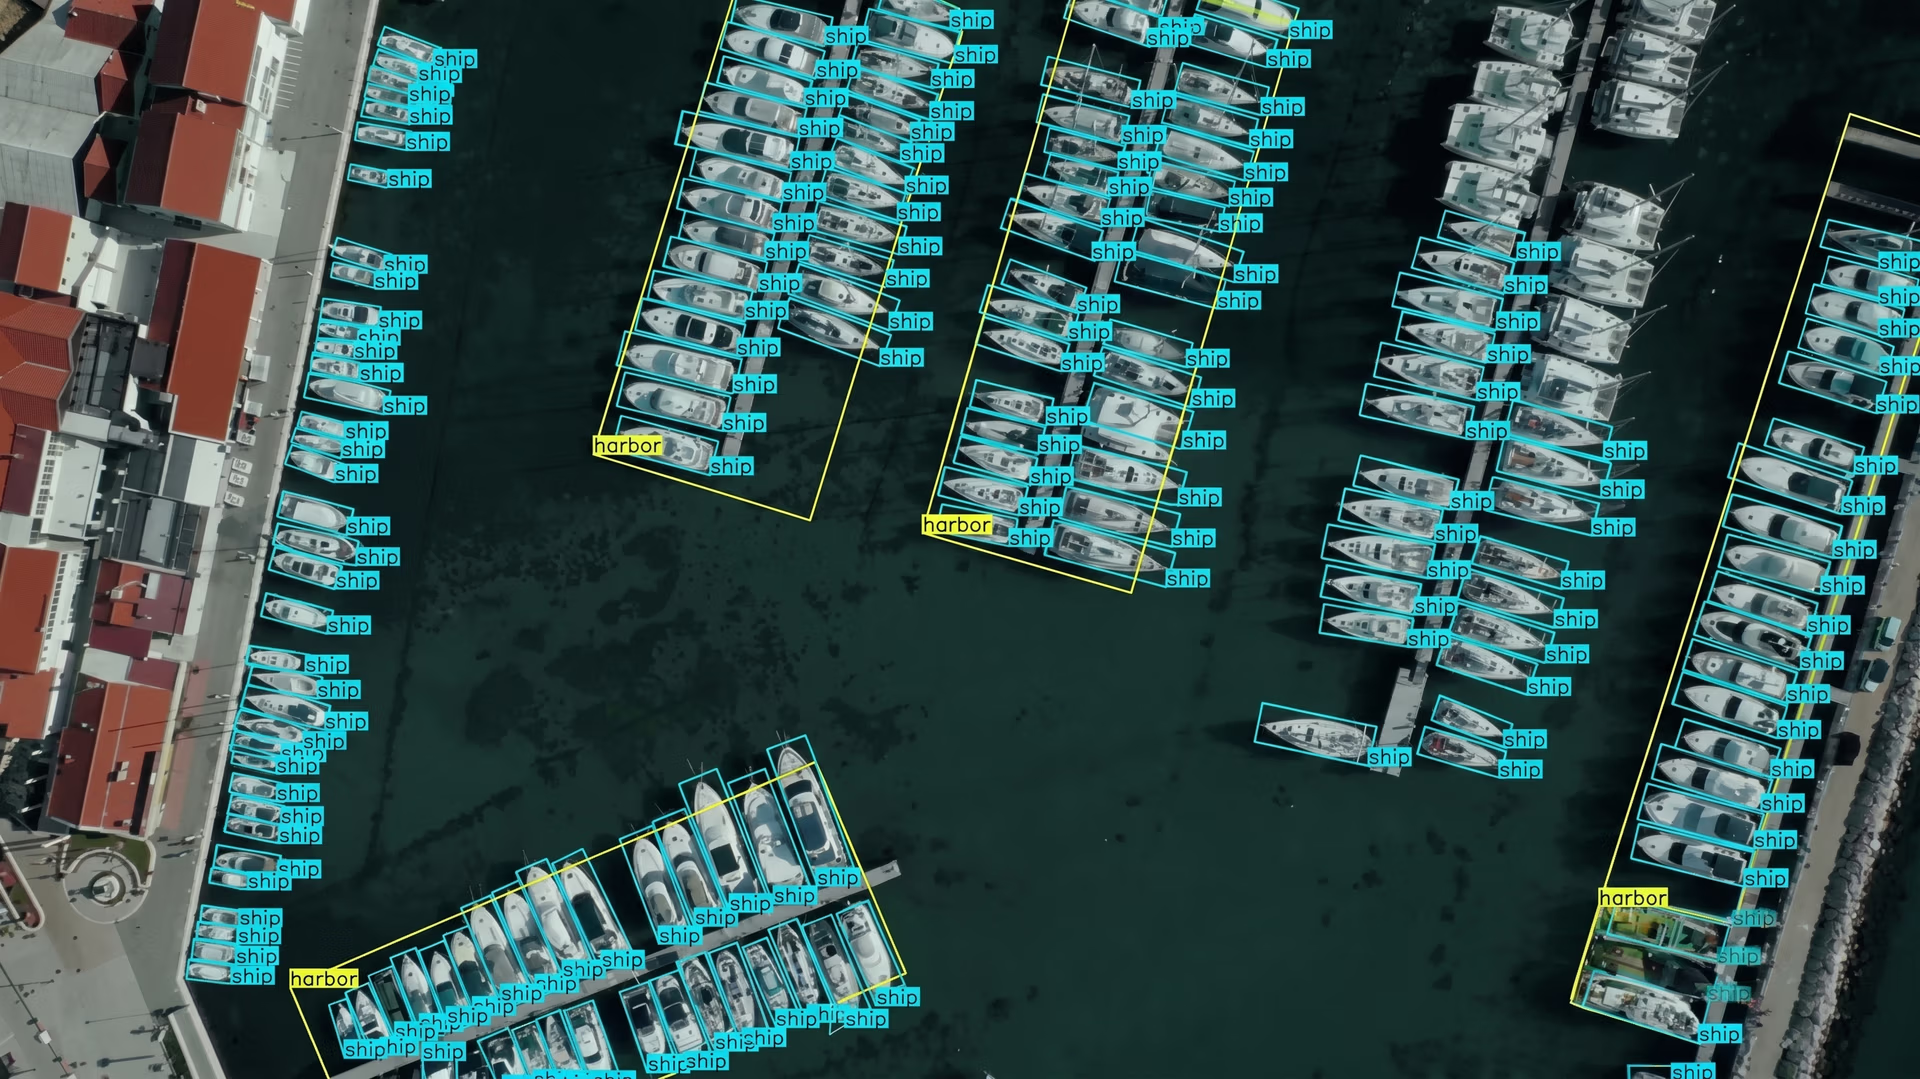
الشكل 1. استخدام YOLO11 لاكتشاف الأجسام الصغيرة في الصور الجوية (المصدر)
سنستكشف في هذا المقال أسباب صعوبة اكتشاف الأجسام الصغيرة وكيف يمكن لـUltralytics YOLO11 تسهيل ذلك.
ما اكتشاف الأجسام الصغيرة، وما أهميته؟#
اكتشاف الأجسام الصغيرة مهمة في الرؤية الحاسوبية، وهي فرع من الذكاء الاصطناعي يركّز على تحديد الأجسام التي تشغل جزءًا صغيرًا جدًا من الصورة وتعيين مواقعها. وغالبًا ما تُمثّل هذه الأجسام في الصورة بعدد محدود من وحدات البكسل، وهي أصغر وحدات الصورة الرقمية. ولذلك يصعب اكتشافها مقارنةً بالأهداف الأكبر والأوضح، التي تتضمن غالبًا عددًا أكبر من وحدات البكسل.
فعلى سبيل المثال، قد تظهر المركبات في الصور الجوية، والأدوات على أرضية المصنع، أو الأشخاص الذين تلتقطهم كاميرات المراقبة ذات الزاوية الواسعة كأجسام صغيرة داخل الصورة. ويكتسب اكتشافها أهمية لأنها غالبًا ما تحمل معلومات مهمة، ولأن كثيرًا من التطبيقات الواقعية، مثل المراقبة، تعتمد على عمليات الاكتشاف هذه لتعمل على نحو صحيح.
قد يتأثر أداء النظام واتخاذ القرارات عند عدم اكتشاف الأجسام الصغيرة. وتُعد مراقبة الطائرات المسيّرة (UAV) مثالًا جيدًا على ذلك، إذ قد يؤثر عدم رصد جسم صغير متحرك على الأرض في دقة الملاحة أو التتبع.
التحديات المرتبطة باكتشاف الأجسام الصغيرة#
استخدمت الأنظمة السابقة سمات مصممة يدويًا وأساليب تقليدية للرؤية الحاسوبية، وواجهت صعوبة في التعامل مع المشاهد المعقدة أو المتنوعة. وحتى اليوم، وعلى الرغم من الأداء الأفضل بكثير لنماذج التعلم العميق، يظل اكتشاف الأهداف الصغيرة صعبًا عندما لا تشغل سوى جزء ضئيل من الصورة.
لنلقِ نظرة الآن على بعض التحديات الشائعة التي تظهر في سيناريوهات واقعية مختلفة عند اكتشاف الأجسام الصغيرة.
الحجم ووحدات البكسل وفقدان المعلومات#
تحتوي الأجسام الصغيرة على عدد قليل جدًا من وحدات البكسل، ما يحدّ من مقدار التفاصيل المرئية التي يستطيع النموذج تعلّمها خلال مراحل مثل استخراج السمات. ونتيجة لذلك، يصعب اكتشاف الأنماط مثل الحواف والأشكال والأنسجة، ما يجعل الأجسام الصغيرة أكثر عرضة للاندماج في الخلفية.
عندما تمر الصور عبر الطبقات الالتفافية في شبكة عصبية، تُضغط المعلومات المرئية في وحدات البكسل تدريجيًا لتصبح خرائط سمات. ويساعد ذلك على إبقاء النموذج فعالًا، لكنه يعني أيضًا تلاشي التفاصيل الدقيقة.
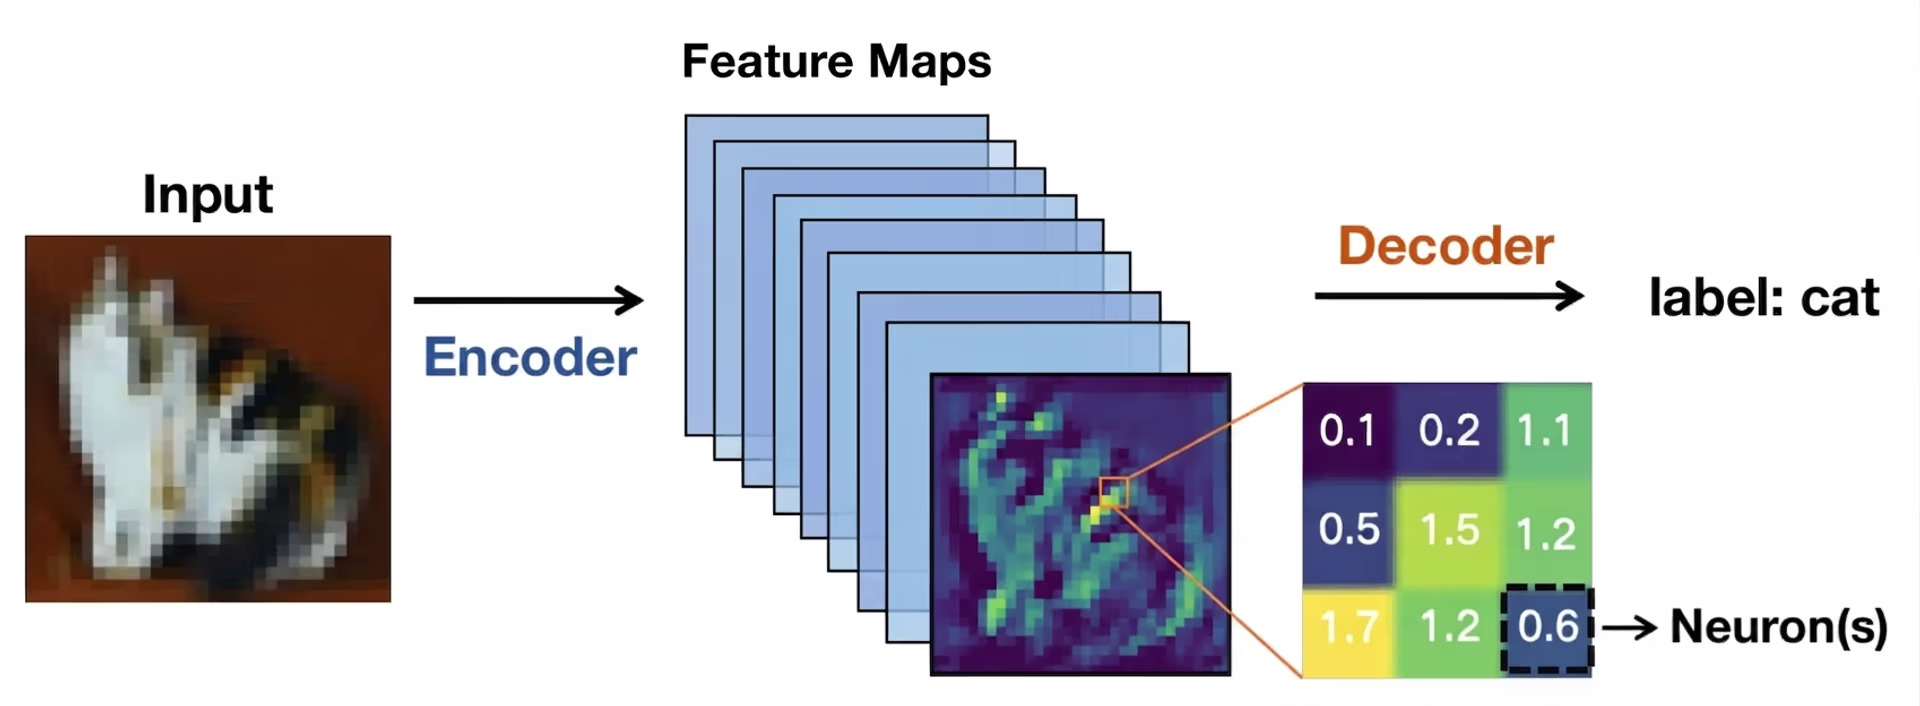
الشكل 2. تمثّل خرائط السمات الأنماط المرئية في صورة (المصدر)
بالنسبة إلى الأهداف الصغيرة، قد تختفي الإشارات المهمة قبل أن تتاح لشبكة الاكتشاف فرصة للتعامل معها. وعند حدوث ذلك، يصبح تحديد الموقع أقل موثوقية، وقد تنزاح صناديق الإحاطة أو تتداخل أو تخفق تمامًا في تحديد الأجسام المستهدفة.
الحجب وتباين المقياس والسياق#
غالبًا ما يزيد الحجب من التحديات المرتبطة بالحجم. ويحدث الحجب عندما تخفي أجسام أخرى في المشهد أجزاءً من الأجسام، ولا سيما الأجسام الصغيرة.
يقلل ذلك المساحة المرئية من الهدف، ما يحدّ من المعلومات المتاحة لكاشف الأجسام. وحتى الحجب البسيط قد يربك شبكات الاكتشاف، ولا سيما عند اقترانه بمدخلات منخفضة الدقة. ويمكن ملاحظة مثال مثير للاهتمام على ذلك في مجموعات بيانات الطائرات المسيّرة مثل VisDrone، حيث قد تحجب المباني أو الأشجار أو الأجسام المتحركة الأخرى أجزاءً من المشاة أو الدراجات أو المركبات.
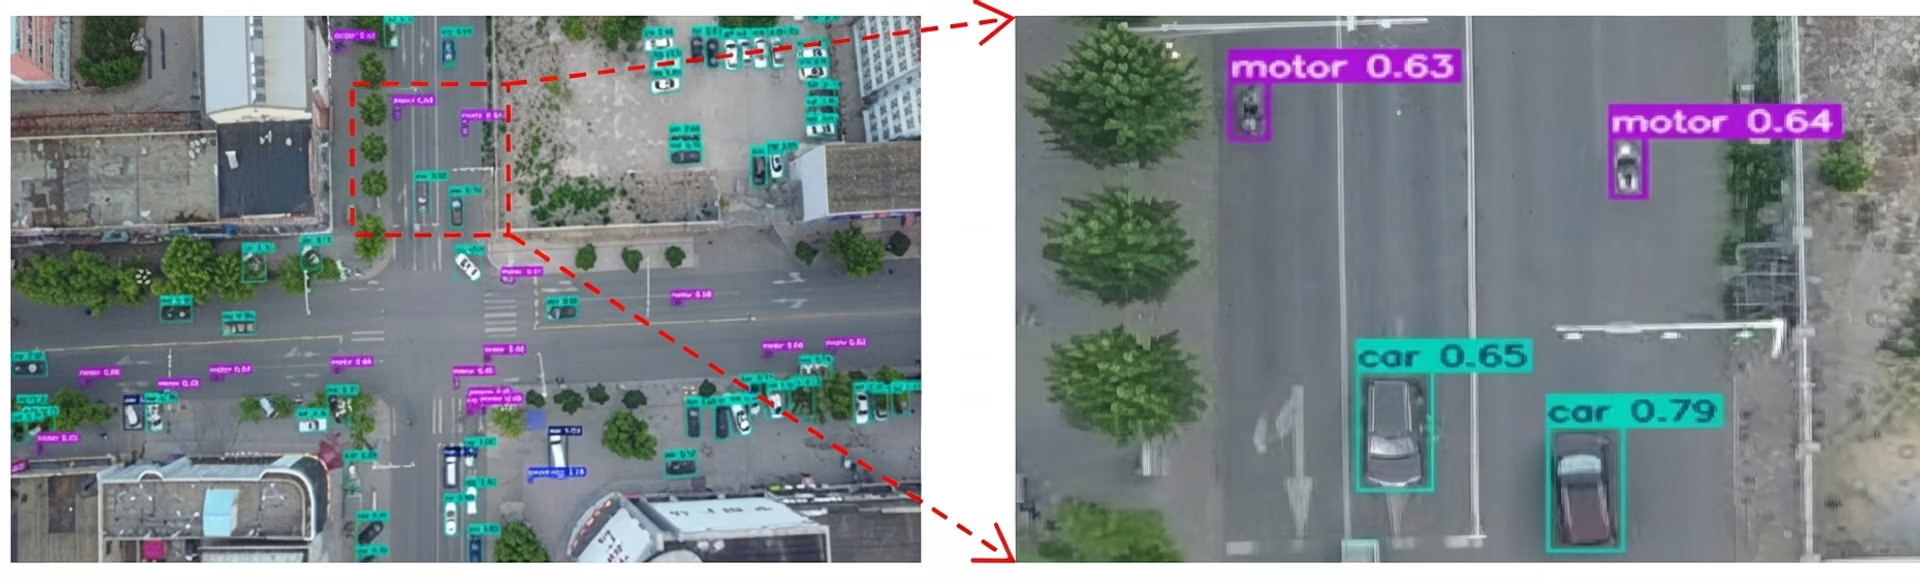
الشكل 3. مثال من مجموعة بيانات VisDrone يوضّح أجسامًا صغيرة (المصدر)
وبالمثل، يضيف تباين المقياس مستوى آخر من الصعوبة، إذ قد يبدو الجسم نفسه صغيرًا جدًا أو كبيرًا نسبيًا بحسب المسافة وموضع الكاميرا. ورغم هذه العقبات، يجب أن تتعرف خوارزميات الاكتشاف إلى هذه الأجسام الصغيرة على مقاييس مختلفة من دون فقدان الدقة.
يلعب السياق أيضًا دورًا مهمًا في الاكتشاف. فعلى سبيل المثال، تظهر الأجسام الكبيرة عادةً ضمن محيط واضح يوفر إشارات مرئية مفيدة. أما الأهداف الصغيرة، فغالبًا ما تفتقر إلى هذه المعلومات السياقية، ما يصعّب التعرف على الأنماط.
مشكلة المقياس الخفي في اكتشاف الأجسام الصغيرة#
تقيس مقاييس التقييم الشائعة، مثل التقاطع على الاتحاد (IoU)، مدى تداخل صندوق الإحاطة المتنبأ به مع صندوق الحقيقة الأرضية. ورغم أن IoU يعمل جيدًا مع الأجسام الأكبر، فإن سلوكه يختلف كثيرًا مع الأجسام الصغيرة.
لا تشغل الأجسام الصغيرة سوى بضع وحدات بكسل، لذلك قد يؤدي حتى الانزياح الطفيف في الصندوق المتنبأ به إلى خطأ نسبي كبير وانخفاض حاد في قيمة IoU. وهذا يعني أن الأجسام الصغيرة غالبًا ما لا تحقق حد IoU القياسي المستخدم لاحتساب التنبؤ صحيحًا، حتى عندما يكون الجسم ظاهرًا في الصورة.
ونتيجة لذلك، تزداد احتمالية تصنيف أخطاء تحديد الموقع على أنها إيجابيات كاذبة أو سلبيات كاذبة. وقد دفعت هذه القيود الباحثين إلى إعادة النظر في كيفية تقييم أنظمة اكتشاف الأجسام للأهداف الصغيرة التي يصعب اكتشافها والتعامل معها.
السمات متعددة المقاييس: مفتاح اكتشاف الأجسام الصغيرة في الوقت الفعلي#
مع سعي الباحثين إلى تحسين اكتشاف الأجسام الصغيرة، اتضح أن الحفاظ على المعلومات المرئية وتمثيلها عبر مقاييس متعددة أمر أساسي. ويتردد صدى هذه الفكرة في أبحاث arXiv الحديثة والأوراق المقدمة في فعاليات مثل مؤتمرات IEEE الدولية والمؤتمر الأوروبي للرؤية الحاسوبية (ECCV).
مع توغّل الصور في الشبكة العصبية، قد تفقد الأجسام الصغيرة تفاصيلها أو تختفي تمامًا، ولهذا تركّز نماذج الرؤية الحاسوبية الحديثة مثل Ultralytics YOLO11 بشدة على تحسين استخراج السمات. لنستعرض الآن المفاهيم الأساسية وراء خرائط السمات وشبكات هرم السمات لفهمها على نحو أفضل.
خرائط السمات وتمثيل المقاييس#
عندما تدخل صورة مُدخلة، مثل صورة للاستشعار عن بُعد، إلى شبكة عصبية، تتحول تدريجيًا إلى خرائط سمات. وهذه تمثيلات مبسطة للصورة تبرز الأنماط المرئية مثل الحواف والأشكال والأنسجة.
كلما تعمقت الشبكة، صغر الحجم المكاني لخرائط السمات. ويساعد هذا التقليل النموذج على العمل بكفاءة والتركيز على المعلومات عالية المستوى. لكن تقليص خرائط السمات وتعميقها يقللان أيضًا من التفاصيل المكانية.
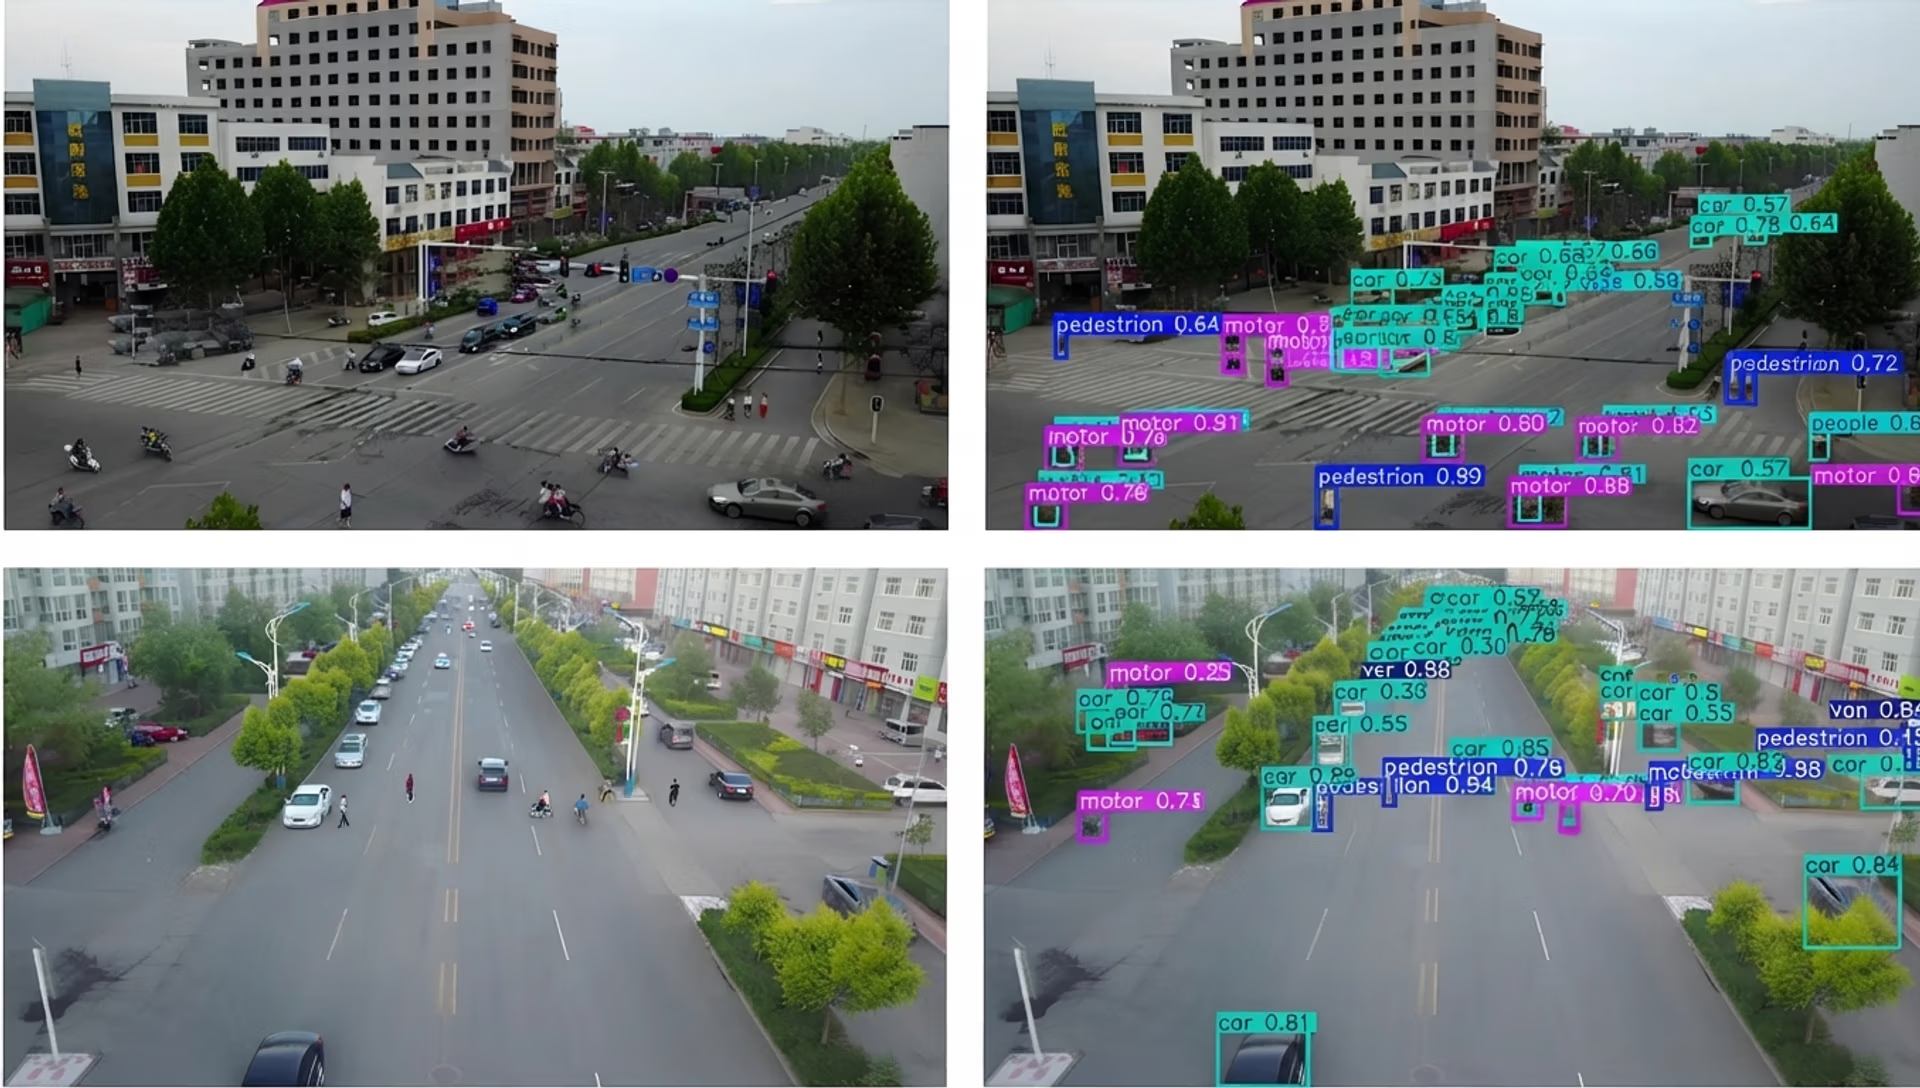
الشكل 4. استخراج السمات أساسي لاكتشاف الأجسام الصغيرة. (المصدر)
بينما تحتفظ الأجسام الكبيرة بمعلومات مرئية كافية للاكتشاف الدقيق، قد تفقد الأهداف الصغيرة تفاصيل مهمة بعد مرورها ببضع طبقات من الشبكة فحسب. وعند حدوث ذلك، قد يعجز النموذج حتى عن التعرّف إلى وجود جسم صغير. وهذا أحد الأسباب الرئيسية لعدم اكتشاف الأجسام الصغيرة في نماذج اكتشاف الأجسام العميقة.
شبكات هرم السمات والتعلّم متعدد المقاييس#
استُحدثت شبكات هرم السمات، التي تُعرف غالبًا باسم FPN، لمعالجة فقدان التفاصيل المكانية. وتعمل هذه الشبكات كوحدة مساعدة تجمع المعلومات من طبقات متعددة لكي تتمكن النماذج من اكتشاف الأجسام الصغيرة بفاعلية أكبر. وتُعرف هذه العملية أيضًا باسم تجميع السمات ودمج السمات.
توفر الطبقات السطحية تفاصيل مكانية دقيقة، بينما تضيف الطبقات الأعمق سياقًا دلاليًا، ما يتيح تعلّم السمات بفاعلية على مقاييس متعددة. وعلى خلاف رفع العينات الساذج، الذي لا يفعل سوى تكبير خرائط السمات، تحافظ FPN على المعلومات ذات المعنى وتحسن اكتشاف الأجسام الصغيرة.
تستند الأساليب الحديثة إلى هذه الفكرة، مستخدمةً دمج السمات التكيفي والتصاميم الواعية بالسياق لتعزيز اكتشاف الأهداف الصغيرة. وبعبارة أخرى، تساعد FPN النماذج على رؤية الصورة العامة والتفاصيل الدقيقة في آن واحد. ويُعد هذا التحسين ضروريًا عندما تكون الأجسام صغيرة.
تطور نماذج اكتشاف الأجسام للتعامل مع الأجسام الصغيرة#
إليك لمحة عن تطور نماذج اكتشاف الأجسام وتحسنها بمرور الوقت لاكتشاف الأجسام ذات الأحجام المختلفة على نحو أفضل، بما فيها الأجسام الصغيرة جدًا:
- أساليب الاكتشاف المبكرة: اعتمدت مناهج اكتشاف الأجسام المبكرة على سمات مصممة يدويًا وخوارزميات قائمة على القواعد ومتجذرة في معالجة الصور التقليدية. وبما أن هذه السمات كانت ثابتة، تراجع الأداء مع اختلاف الصور.
- ظهور التعلم الآلي والتعلم العميق: مثّل اعتماد التعلم الآلي والتعلم العميق تحولًا كبيرًا في أبحاث اكتشاف الأجسام. فبدلًا من الاعتماد على قواعد محددة مسبقًا، تعلمت الشبكات العصبية التمثيلات المرئية مباشرةً من بيانات التدريب، ما حسّن قدرتها على التكيف مع اختلاف أحجام الأجسام والمشاهد.
- الشبكات الالتفافية: تتعلم هذه الشبكات العصبية رصد الأنماط في الصور. وتلتقط كل طبقة تفاصيل مختلفة، بدءًا بالحواف والألوان البسيطة، ثم الأشكال، وصولًا إلى الأجسام الكاملة، ما يجعلها أساسية للرؤية الحاسوبية الحديثة.
- كاشفات الأجسام ذات المرحلتين: تولّد الكاشفات ذات المرحلتين، مثل Faster R-CNN الذي قدّمه Ren وزملاؤه، مناطق مرشحة أولاً ثم تصنّفها. حسّن هذا النهج الدقة في اكتشاف الأجسام الصغيرة، لكنه زاد التكلفة الحاسوبية وقلل الأداء الآني.
- كواشف الأجسام أحادية المرحلة: تنفذ الكواشف أحادية المرحلة، مثل SSD (كاشف اللقطة الواحدة) وعائلة YOLO (انظر مرة واحدة فقط)، بما فيها YOLOv3 وUltralytics YOLOv5 ثم Ultralytics YOLOv8 في ما بعد، عملية الاكتشاف بتمريرة واحدة. ويحسّن هذا التصميم سرعة الاستدلال بدرجة كبيرة مع الحفاظ على دقة تنافسية.
- أحدث النماذج المتطورة: تركز نماذج اكتشاف الأجسام الأحدث بدرجة أكبر على الأداء الآني والنشر الطرفي. وصُممت إصدارات Ultralytics YOLO الحديثة، مثل Ultralytics YOLO11 وUltralytics YOLO26، لتحقيق توازن بين الدقة العالية والاستدلال بزمن استجابة منخفض، ما يجعلها ملائمة لاكتشاف الأجسام بمختلف أحجامها، بما فيها الأهداف الصغيرة، على الأجهزة ذات القدرة الحاسوبية المحدودة.
استخدام Ultralytics YOLO11 في حالات استخدام اكتشاف الأجسام الصغيرة#
بعد أن أصبح لدينا فهم أفضل لكيفية عمل اكتشاف الأجسام الصغيرة، لنلقِ نظرة على بعض التطبيقات الواقعية التي يمكن استخدام Ultralytics YOLO11 فيها.
الطائرات المسيّرة والتصوير الجوي#
تخيّل طائرة مسيّرة تحلّق عاليًا فوق شارع مزدحم في مدينة. فمن هذا الارتفاع، تنكمش السيارات والدراجات وحتى الأشخاص ليظهر كل منها في بضع وحدات بكسل فقط على الشاشة.
غالبًا ما تلتقط وحدات الطائرات المسيّرة والتصوير الجوي مشاهد كهذه، إذ تكون الأجسام موضع الاهتمام صغيرة جدًا ومحاطة بخلفيات مزدحمة، ما يصعّب اكتشافها على نماذج الرؤية الحاسوبية.
في مثل هذه الحالات، قد يكون Ultralytics YOLO11 خيارًا مثاليًا للنموذج. فعلى سبيل المثال، يمكن لطائرة مسيّرة مزودة بنموذج مثل YOLO11، مضبوط بدقة على مجموعات بيانات جوية مثل VisDrone، مراقبة حركة المرور آنيًا واكتشاف المركبات وراكبي الدراجات والمشاة أثناء تحركهم في المشهد، حتى عندما لا يشغل كل جسم سوى جزء صغير من الصورة. ويتيح ذلك اتخاذ القرارات بسرعة أكبر والحصول على رؤى أدق في تطبيقات مثل إدارة المرور والسلامة العامة والتخطيط الحضري.
الروبوتات والأتمتة#
تُستخدم الروبوتات غالبًا في بيئات تكون فيها الدقة والتوقيت عاملين حاسمين. ففي أماكن مثل المستودعات والمصانع والمزارع، قد تحتاج الروبوتات إلى التعرّف بسرعة إلى أجسام صغيرة جدًا، مثل قطعة على خط تجميع أو ملصق على طرد أو برعم نبات صغير في حقل.
قد يكون اكتشاف أجسام بهذا الحجم معقدًا، ولا سيما عندما لا تظهر إلا في بضع وحدات بكسل ضمن بث الكاميرا أو تحجبها جزئيًا أجسام أخرى. وقد يؤدي إغفال هذه التفاصيل الصغيرة إلى إبطاء الأتمتة أو التأثير في قدرة الروبوت على إنجاز مهمة.
يمكن لـ Ultralytics YOLO11 أن يُحدث فرقًا في هذه الحالات. إذ يتيح تحسين استخراج السمات وسرعة الاستدلال للروبوتات اكتشاف الأجسام الصغيرة في الوقت الفعلي والتصرف فورًا.
يدعم Ultralytics YOLO11 أيضًا تجزئة المثيلات، ما يساعد الروبوتات على فهم حدود الأجسام ونقاط الإمساك بها بدقة أكبر، بدلًا من الاكتفاء بتحديد صناديق الإحاطة العامة. فعلى سبيل المثال، يمكن لذراع روبوتية مدمجة مع YOLO11 رصد مكونات صغيرة على حزام ناقل، وتجزئة شكلها الدقيق، والتقاطها قبل أن تخرج عن متناولها، ما يساعد النظام على الحفاظ على الكفاءة والموثوقية.
ما الذي يجعل Ultralytics YOLO11 فعالًا في اكتشاف الأجسام الصغيرة؟#
مع توفر هذا العدد الكبير من نماذج الرؤية الحاسوبية اليوم، قد تتساءل عما يميز Ultralytics YOLO11.
إليك بعض الأسباب التي تجعل Ultralytics YOLO11 خيارًا ممتازًا للتطبيقات التي تتطلب اكتشاف الأجسام الصغيرة:
- استخراج أفضل للميزات: يستخدم YOLO11 بنية محسّنة للعمود الفقري والعنق لتعزيز استخراج الميزات، ما يتيح اكتشاف الأجسام بدقة أكبر.
- المنظومة وسهولة الاستخدام: تُعد حزمة Ultralytics لـ Python مكتبة توفر وظائف مدمجة لتحميل النماذج مثل YOLO11 وتدريبها والتحقق من صحتها ونشرها. وبما أن إنجاز سير العمل هذا لا يتطلب سوى بضعة أسطر من التعليمات البرمجية، تستطيع الفرق إجراء التجارب وضبط النماذج لاكتشاف الأجسام الصغيرة بسرعة.
- مُحسّن للنشر على الأجهزة الطرفية: يمكن تشغيل Ultralytics YOLO11 بكفاءة على الأجهزة الطرفية مثل NVIDIA Jetson وRaspberry Pi وأنظمة الكاميرات الصناعية. وببساطة، يتيح تنفيذ مهام الذكاء الاصطناعي للرؤية في الوقت الفعلي مباشرةً على الجهاز.
استراتيجيات عملية لاستخدامها عند اكتشاف الأجسام الصغيرة باستخدام Ultralytics YOLO11#
إضافة إلى استخدام نموذج مثل Ultralytics YOLO11، يمكن لطريقة إعداد التعليقات التوضيحية ومجموعة البيانات ككل وإجراءات تدريب النموذج أن تُحدث فرقًا كبيرًا في أداء الاكتشاف. وأثناء الاستدلال، يمكن أيضًا أن يساعد الاستدلال المجزأ باستخدام SAHI على اكتشاف الأجسام الصغيرة جدًا في الصور عالية الدقة.
إليك لمحة سريعة عما ينبغي التركيز عليه:
- زيادة البيانات المناسبة: يمكن لزيادة البيانات بصورة بسيطة، مثل تغيير المقياس أو الاقتصاص، أن تساعد النموذج على التعميم على صور جديدة. لكن زيادة البيانات واسعة النطاق والمفرطة قد تشوّه الأجسام الصغيرة أو تزيلها، ما يصعّب على النموذج تعلّمها.
- تحليل حالات الإخفاق: يساعد تحليل المواضع التي يخفق فيها النموذج في اكتشاف الأجسام أو يخطئ في تحديدها على وضع خط أساس والكشف عما إذا كانت المشكلات ناتجة عن مجموعة البيانات أو فقدان المعلومات أثناء استخراج السمات أو الحاجة إلى تعديل إعدادات التدريب.
- تركيب مجموعة البيانات: ينبغي أن تحتوي مجموعة البيانات على أمثلة كافية للأجسام الصغيرة كي يتعلم النموذج أنماطًا ذات معنى، وأن تظل متوازنة حتى لا تطغى الأجسام الأكبر على الأصغر أثناء التدريب.
أبرز النقاط#
يصعب اكتشاف الأجسام الصغيرة لأن الأهداف الصغيرة تفقد تفاصيلها أثناء مرور الصور عبر نموذج للرؤية الحاسوبية. ويحسّن Ultralytics YOLO11 الحفاظ على هذه التفاصيل، ما يجعل اكتشاف الأجسام الصغيرة أكثر موثوقية من دون التضحية بالأداء في الوقت الفعلي. ويتيح هذا التوازن لـ YOLO11 دعم اكتشاف دقيق وفعال في التطبيقات الواقعية.
انضم إلى مجتمعنا المتنامي! واستكشف مستودعنا على GitHub لمعرفة المزيد عن الذكاء الاصطناعي. واكتشف ابتكارات مثل الرؤية الحاسوبية في البيع بالتجزئة والذكاء الاصطناعي في صناعة السيارات بزيارة صفحات حلولنا. وللبدء اليوم في تطوير تطبيقات الرؤية الحاسوبية، اطّلع على خيارات الترخيص.
بقلم
منشئ محتوى · Ultralytics
التعليقات
اطرح سؤالًا، أو شارك نتائجك، أو ساعد شخصًا آخر.









