أثر التصميم الأسرع والموجّه للأجهزة الطرفية في Ultralytics YOLO26
اكتشف كيف يعمل Ultralytics YOLO26 بسرعة أكبر على الأجهزة الطرفية، ولماذا يهم ذلك تطبيقات الرؤية الحاسوبية من الجيل التالي التي تتطلب زمن استجابة منخفضًا وكفاءة عالية.
 Abirami Vina11 دقيقة قراءة
أطلقت Ultralytics رسميًا في وقت سابق من هذا الأسبوع Ultralytics YOLO26، وهو نموذج YOLO أسرع وأخف وأصغر، صُمم لتحسين أداء أنظمة الرؤية الحاسوبية على الأجهزة الطرفية. يدعم YOLO26 مهام الرؤية الأساسية نفسها التي تدعمها نماذج YOLO السابقة، بما في ذلك اكتشاف الأجسام وتجزئة المثيلات.
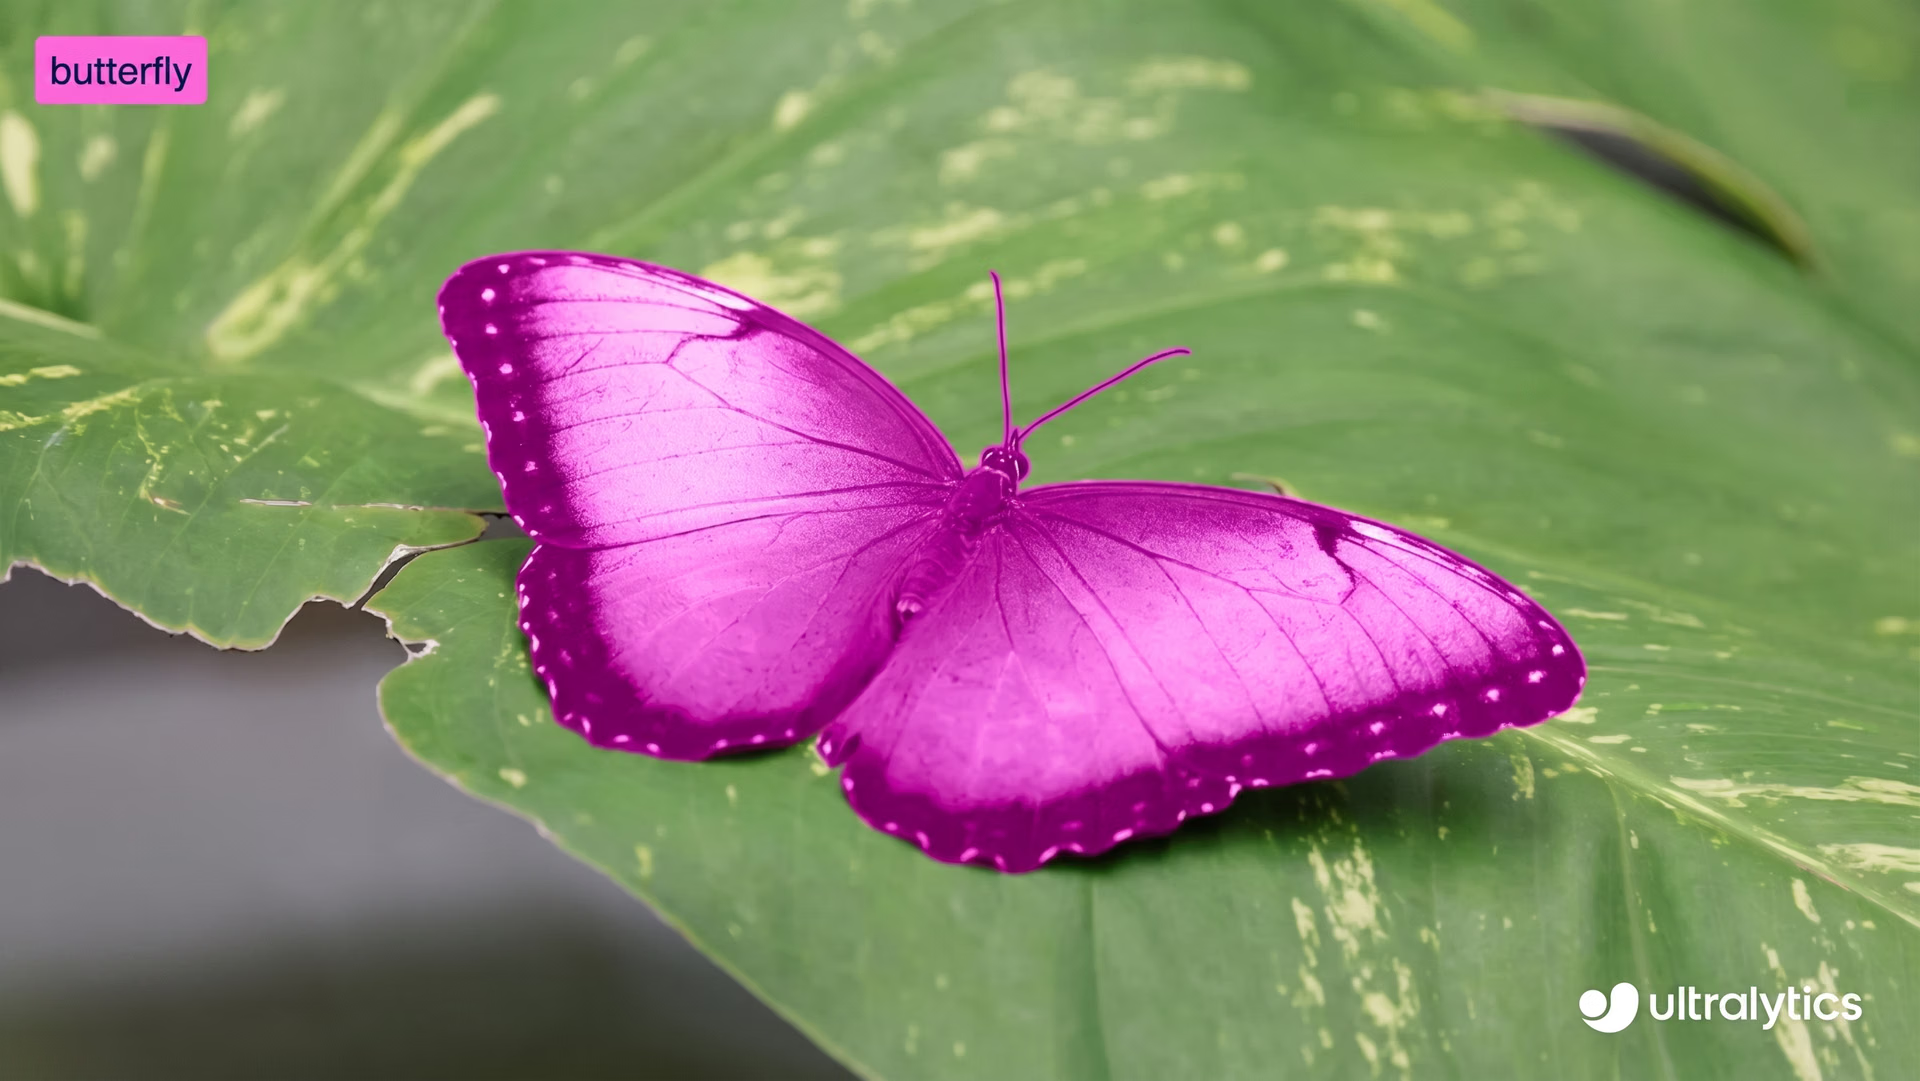
الشكل 1. مثال على استخدام Ultralytics YOLO26 لتقسيم كائن.
يتمثل الفرق الجوهري بين Ultralytics YOLO26 والنماذج السابقة في البيئة التي صُمم للعمل فيها. فبدلًا من التركيز أساسًا على تحسين الأداء لوحدات معالجة الرسومات السحابية (GPUs) أو تحقيق نتائج في الاختبارات المعيارية، صُمم YOLO26 من البداية للنشر في العالم الحقيقي على الأجهزة الطرفية والعتاد المضمن.
مع انتقال الرؤية الحاسوبية من البحث إلى الإنتاج، تتضح أكثر فأكثر حقيقة قيود الأداء. وتتسم البيئات الطرفية بميزانيات زمن استجابة ضيقة، وقيود على الذاكرة والطاقة والحرارة، فضلًا عن الحاجة إلى سلوك يمكن التنبؤ به عبر منصات متنوعة.
في هذه البيئات، لا يعتمد أداء النظام الإجمالي على سرعة الاستدلال الخام فحسب، بل أيضًا على كفاءة عمل خط الأنابيب بأكمله. وغالبًا ما تشكل أعباء المعالجة اللاحقة وضغط الذاكرة ومسارات التنفيذ الخاصة بالمنصات عوائق أمام الأداء.
يعالج Ultralytics YOLO26 هذه التحديات باتباع نهج أسرع يعطي الأولوية للأطراف، وينظر إلى خط أنابيب الاستدلال بأكمله بدلًا من مقاييس النموذج المنفردة. ومن خلال التركيز على تحسين الأداء للأجهزة الطرفية، وتبسيط خط أنابيب الاستدلال، وإزالة خطوات المعالجة اللاحقة غير الضرورية، يحقق YOLO26 تحسينات في السرعة تؤدي إلى زمن استجابة أقل وسلوك أكثر موثوقية في بيئات الإنتاج.
سنستكشف في هذه المقالة كيف تُترجم الخيارات المعمارية في Ultralytics YOLO26 إلى تحسينات في الأداء الواقعي، ولماذا يغيّر تحقيق سرعة أكبر على الأجهزة الطرفية جذريًا ما يمكن إنجازه في تطبيقات الرؤية الحاسوبية من الجيل التالي.
واقع النشر على الأجهزة الطرفية#
يختلف تشغيل نماذج الرؤية الحاسوبية على الأجهزة الطرفية اختلافًا كبيرًا عن تشغيلها في السحابة. ففي البيئات السحابية، يمكن للأنظمة عادةً الوصول إلى وحدات GPU قوية وكميات كبيرة من الذاكرة وعتاد مستقر. أما على الأجهزة الطرفية، فلا تنطبق الافتراضات نفسها.
تعمل معظم عمليات النشر الطرفية على معماريات عتادية متنوعة، لا على وحدات GPU. وتستخدم الأجهزة عادةً عدة معالجات متخصصة لمهام مختلفة، وهي مُحسّنة لتحقيق الكفاءة واستهلاك طاقة منخفض، لا لتوفير القدرة الحاسوبية الخام لوحدات GPU السحابية.
يمثل زمن الاستجابة قيدًا رئيسيًا آخر. فكثيرًا ما تعمل الأنظمة الطرفية ضمن حدود زمنية صارمة للتشغيل الآني، حيث يمكن حتى للتأخيرات الصغيرة أن تؤثر في الاستجابة أو السلامة. وفي هذه الحالات، يكون زمن الاستجابة من البداية إلى النهاية أهم من سرعة الاستدلال الخام. فقد يبدو النموذج سريعًا نظريًا، لكنه قد لا يفي بالغرض بعد إضافة المعالجة اللاحقة ونقل البيانات.
تؤدي الذاكرة أيضًا دورًا مهمًا. فكثير من الأجهزة الطرفية محدودة الذاكرة وتستخدم ذاكرة تخزين مؤقت مشتركة. وقد تبطئ الموترات الوسيطة الكبيرة والاستخدام غير الفعال للذاكرة الأنظمة، حتى عندما يكون النموذج نفسه فعالًا.
وتضيف قيود الطاقة والحرارة مزيدًا من التحديات. فكثيرًا ما تعمل الأجهزة الطرفية من دون تبريد نشط وضمن ميزانيات طاقة ثابتة. لذا ينبغي أن يكون الأداء كفؤًا ومستدامًا، لا سريعًا لفترات وجيزة فحسب.
وفوق كل ذلك، تتطلب عمليات النشر الطرفية الاتساق. إذ يجب أن تسلك النماذج السلوك نفسه عبر الأجهزة وبيئات التشغيل المختلفة. وقد تؤدي الشيفرات الخاصة بمنصة معينة أو خطوات المعالجة اللاحقة المعقدة إلى اختلافات دقيقة تجعل نشر الأنظمة وصيانتها أكثر صعوبة.
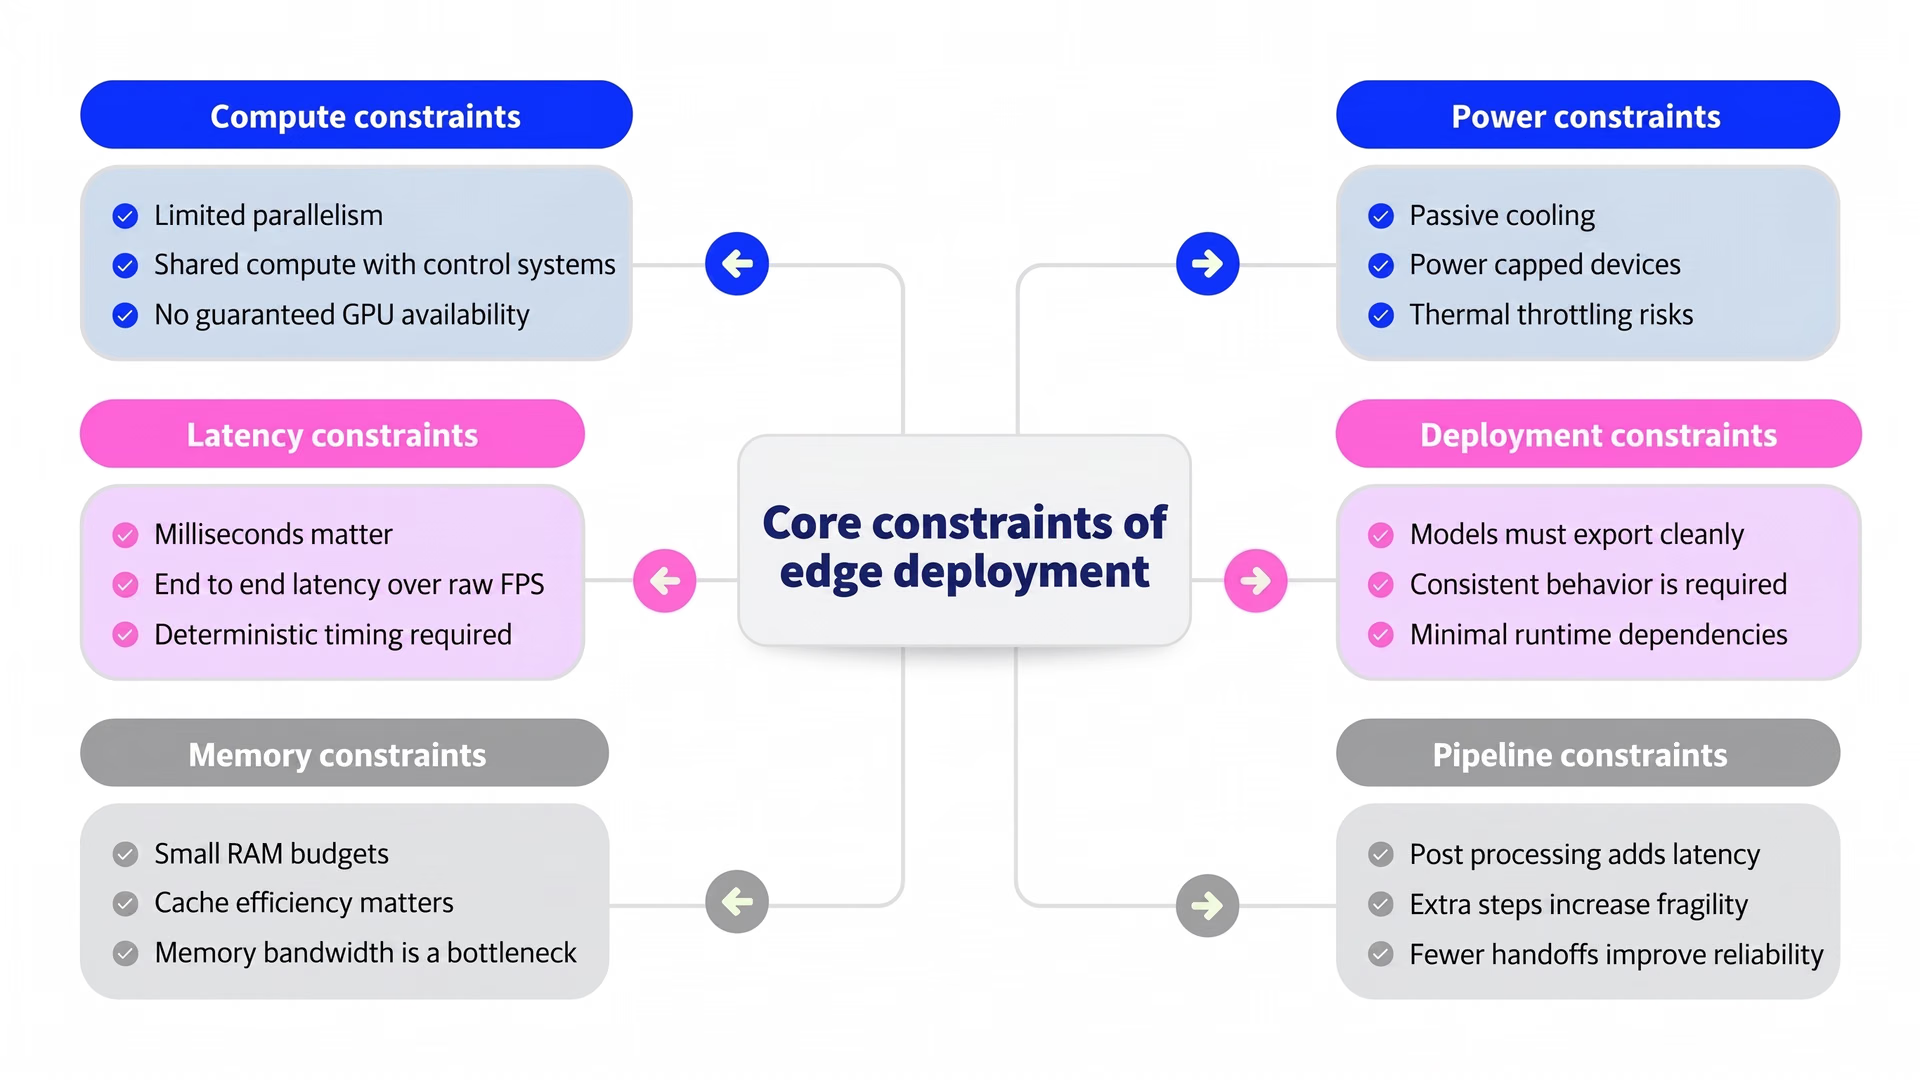
الشكل 2. نظرة على قيود النشر على الأجهزة الطرفية. الصورة من المؤلف.
تحدد هذه القيود المعنى الحقيقي للأداء على الأجهزة الطرفية. وبعبارة أخرى، يتحدد الأداء بخط الأنابيب بأكمله، لا بمقياس واحد.
لماذا تتطلب الرؤية الطرفية نموذجًا مختلفًا للأداء#
فكيف ترتبط قيود النشر على الأجهزة الطرفية بمتطلبات نموذج رؤية حاسوبية مصمم لهذه الأجهزة؟ تتضح الصلة عندما تنتقل النماذج من بيئات البحث إلى الأنظمة الواقعية.
في البيئات السحابية، يُقاس الأداء غالبًا باستخدام معايير مثل سرعة الاستدلال والدقة. أما على الأجهزة الطرفية، فلا تكشف هذه المقاييس سوى جزء من الصورة. فعادةً ما تعمل أنظمة الرؤية على عتاد غير متجانس، حيث يُسند استدلال الشبكة العصبية إلى مسرّعات متخصصة، بينما تعمل الأجزاء الأخرى من خط الأنابيب على معالجات متعددة الأغراض.
في هذا السياق، لا تكفي سرعة النموذج. فالأهم هو أداء النظام بأكمله بعد نشر النموذج. وقد يبدو النموذج سريعًا بمفرده، لكنه قد لا يفي بالغرض إذا أضافت المعالجة اللاحقة أو نقل البيانات أو الخطوات الخاصة بالمنصة أعباءً إضافية.
ولهذا تتطلب الرؤية الطرفية نموذج أداء يركز على الكفاءة على مستوى النظام بدلًا من معايير قياس منفردة. ويعكس Ultralytics YOLO26 هذا التحول من خلال التركيز على التحسين للأطراف أولًا، والاستدلال المبسط، والتنفيذ الشامل من البداية إلى النهاية المصمم للنشر في العالم الواقعي.
أساس السرعة: تصميم يعطي الأولوية للأطراف#
على الأجهزة الطرفية، يتحدد الأداء بمدى ملاءمة النموذج لمعمارية العتاد الفعلية للجهاز. ويضمن التصميم الذي يعطي الأولوية للأطراف تشغيل أنظمة الرؤية بموثوقية على المنصات الواقعية، بصرف النظر عن مزيج وحدات المعالجة المتاحة.
يعطي النهج الذي يضع الأطراف في المقام الأول أولوية للتنفيذ الفعال والقابل للتنبؤ عبر العتاد غير المتجانس، بدلًا من تكييف النماذج التي حُسّنت لوحدات GPU السحابية بعد تطويرها. وببساطة، يعني ذلك تفضيل العمليات التي تُنفذ بكفاءة على مسرّعات الشبكات العصبية، وتقليل الأعمال غير العصبية خارج النموذج، والحد من التعقيد غير الضروري الذي قد يبطئ التنفيذ من البداية إلى النهاية.
صُمم Ultralytics YOLO26 مع مراعاة هذه القيود. فتركز معماريته على الأداء المتسق بدلًا من بلوغ أقصى معدل نقل في ظروف مثالية. ومن خلال تبسيط مسارات التنفيذ وإزالة العمليات الحسابية غير الضرورية، يقلل YOLO26 الأعباء عبر خط أنابيب الاستدلال ويستفيد على نحو أفضل من التسريع المتاح للجهاز والتدرج الهرمي للذاكرة فيه.
ويعزز هذا النهج الموثوقية أيضًا. فالتحسين للأطراف أولًا يؤدي إلى توقيت أكثر قابلية للتنبؤ وعدد أقل من الارتفاعات المفاجئة في الأداء، وهو أمر بالغ الأهمية للأنظمة الآنية. وبدلًا من الاعتماد على عتاد متخصص أو معالجة لاحقة مكثفة لتحقيق السرعة، يركز Ultralytics YOLO26 على الكفاءة في جميع مراحل خط أنابيب الاستدلال.
الاستدلال من البداية إلى النهاية وتكلفة المعالجة اللاحقة#
قد تتساءل عما يعنيه حذف خطوات المعالجة اللاحقة غير الضرورية. لفهم ذلك، لنتراجع خطوة ونلقِ نظرة على طريقة عمل أنظمة اكتشاف الكائنات التقليدية.
في كثير من خطوط أنابيب اكتشاف الكائنات، لا ينتهي الاستدلال عندما يصدر النموذج تنبؤاته. بل ينتج النموذج عددًا كبيرًا من مربعات الإحاطة المتداخلة، ثم يلزم تصفيتها وتنقيحها قبل استخدامها. وتُجرى هذه التنقية عبر خطوات معالجة لاحقة تعمل خارج النموذج نفسه.
إحدى أكثر خطوات المعالجة اللاحقة شيوعًا هي قمع غير الأقصى، أو NMS. يقارن NMS مربعات الإحاطة المتداخلة ويُبقي على عمليات الكشف الأعلى ثقة، مع إزالة التكرارات التي تشير إلى الكائن نفسه. وعلى الرغم من فعالية هذا النهج، فإنه يضيف عمليات حسابية إضافية بعد اكتمال الاستدلال.
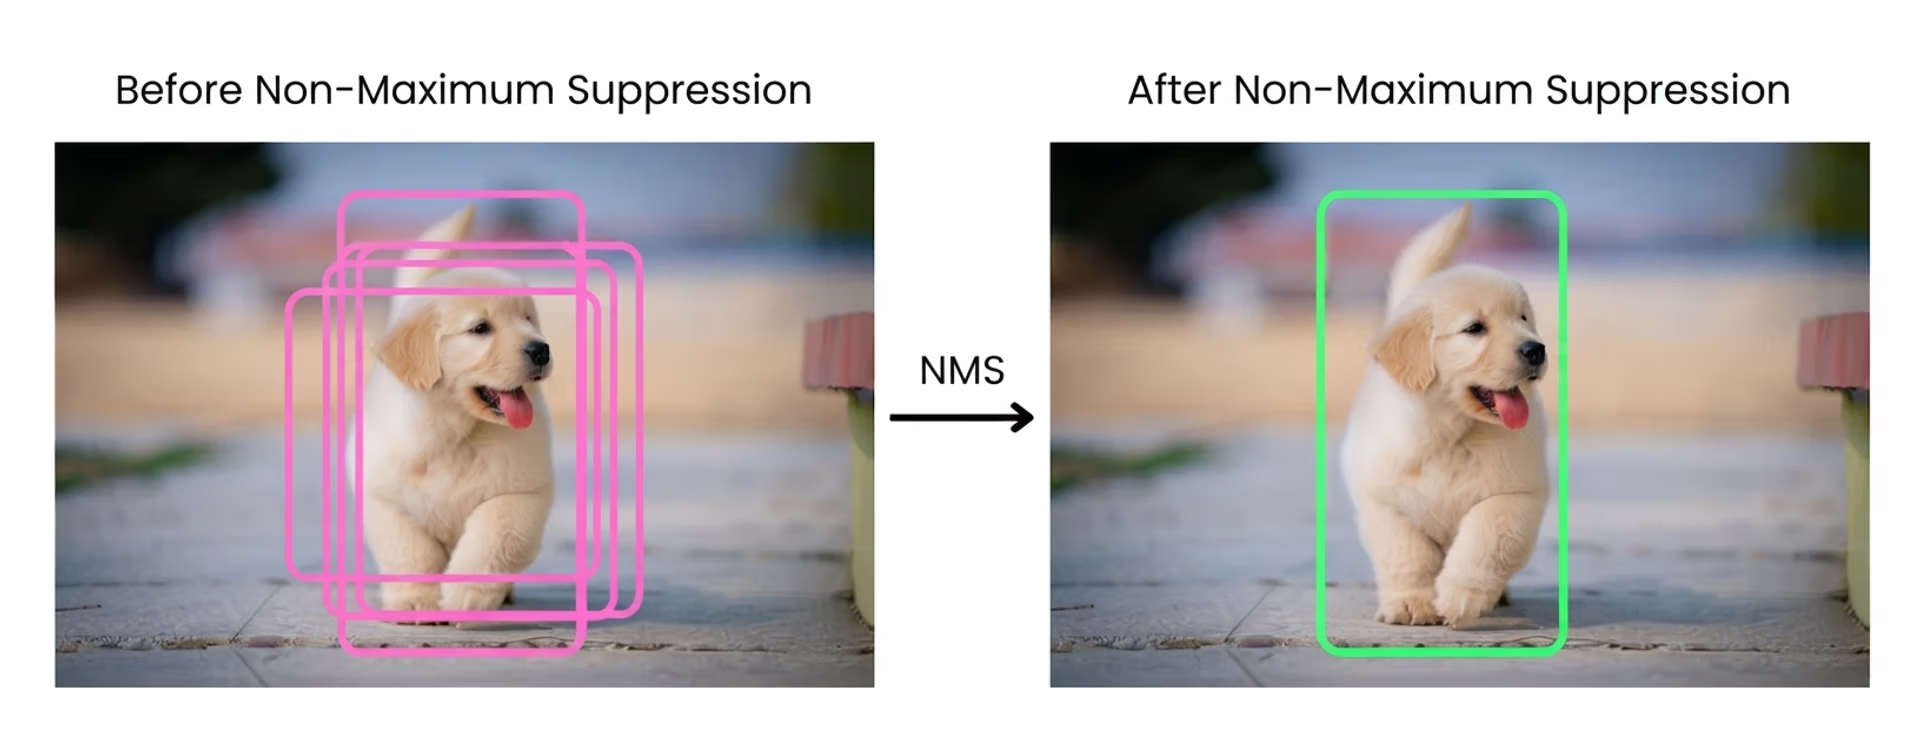
الشكل 3. فهم NMS. الصورة من المؤلف.
على الأجهزة الطرفية، تأتي هذه العمليات الإضافية بتكلفة. فخطوات المعالجة اللاحقة مثل NMS لا تلائم المسرّعات المتخصصة المستخدمة لاستدلال الشبكات العصبية، إذ تُحسّن هذه المسرّعات للحوسبة العصبية الكثيفة، لا للعمليات كثيفة التحكم أو الذاكرة.
ونتيجة لذلك، يضيف NMS زمن استجابة وأعباءً إضافية على الذاكرة، وتزداد تكلفته مع زيادة عدد عمليات الكشف. وحتى عندما يكون النموذج نفسه سريعًا، قد يستهلك NMS جزءًا ملحوظًا من إجمالي زمن التشغيل.
وتزيد المعالجة اللاحقة تعقيد النظام أيضًا. ولأنها تقع خارج النموذج، يجب تنفيذها بصورة منفصلة لبيئات التشغيل والأهداف العتادية المختلفة. وغالبًا ما يؤدي ذلك إلى مسارات شيفرة خاصة بكل منصة، وسلوك غير متسق بين الأجهزة، وخطوط أنابيب نشر أكثر عرضة للأعطال.
والأهم من ذلك أن المعالجة اللاحقة تقوّض مفهوم الأداء الحقيقي من البداية إلى النهاية. فقياس سرعة استدلال النموذج لا يعكس سلوك النظام في بيئة الإنتاج. وما يهم في نهاية المطاف هو الزمن الإجمالي من الإدخال إلى الناتج النهائي، بما يشمل كل خطوة في خط الأنابيب.
في مثل هذه الحالات، تصبح المعالجة اللاحقة عنق زجاجة خفيًا على الأجهزة الطرفية. فهي تضيف زمن استجابة، وتستهلك موارد CPU، وتعقّد النشر، مع بقائها خارج النموذج نفسه.
كيف يزيل Ultralytics YOLO26 الـNMS ولماذا يجعله ذلك أسرع#
يزيل YOLO26 الـNMS بمعالجة السبب الجذري للتنبؤات المكررة بدلًا من تنقيتها بعد الاستدلال. فبدلًا من إصدار تنبؤات متداخلة كثيرة تحتاج إلى التصفية، يُدرَّب النموذج على توليد مجموعة أصغر من عمليات الكشف النهائية والموثوقة مباشرةً.
ويصبح ذلك ممكنًا بتغيير طريقة تعلّم عمليات الكشف أثناء التدريب. يشجع Ultralytics YOLO26 على إقامة علاقة أوضح واحد إلى واحد بين الكائنات والتنبؤات، ما يقلل التكرار من مصدره. ونتيجة لذلك، تُعالج عمليات الكشف المكررة داخل الشبكة نفسها بدلًا من معالجتها خارجيًا.
تؤثر إزالة NMS فورًا في الأداء على الأجهزة الطرفية. وبما أن NMS لا يلائم مسرّعات الشبكات العصبية، فإن إزالته تقلل نقل الذاكرة وتتجنب خطوات المعالجة غير العصبية المكلفة. ويخفض ذلك زمن الاستجابة من البداية إلى النهاية ويجعل الأداء أكثر قابلية للتنبؤ، ولا سيما على الأجهزة الطرفية حيث قد تستهلك المعالجة اللاحقة خلاف ذلك جزءًا ملحوظًا من إجمالي زمن التشغيل.
كما أنها تبسّط خط أنابيب الاستدلال. فمع تقليل الخطوات خارج النموذج، يقل نقل البيانات وتقل عمليات التسليم بين المكونات. ويكون ناتج النموذج هو النتيجة النهائية بالفعل، ما يجعل التنفيذ أكثر قابلية للتنبؤ.
إزالة DFL لتحقيق أداء حقيقي من البداية إلى النهاية#
ومن الابتكارات الأخرى في Ultralytics YOLO26 إزالة خسارة البؤرة التوزيعية (DFL)، التي استُخدمت في نماذج YOLO السابقة لانحدار مربعات الإحاطة. فبدلًا من التنبؤ بإحداثي واحد مباشرةً، تعلمت النماذج التي تستخدم DFL توزيعًا للقيم المحتملة، ثم اشتقت مربع إحاطة نهائيًا من ذلك التوزيع. وقد ساعد هذا النهج على تحسين دقة تحديد الموقع، ومثّل خطوة مهمة إلى الأمام في الأجيال السابقة.
لكن DFL أدت بمرور الوقت أيضًا إلى مفاضلات. فالتنبؤ بالتوزيعات يزيد العمليات الحسابية ويضيف تعقيدًا إلى معمارية النموذج، ما قد يبطئ الاستدلال على وحدات CPU ويصعّب تصدير النماذج إلى تنسيقات النشر المختلفة. كما فرضت DFL نطاقات انحدار ثابتة، وهو ما قد يحد من المرونة عند اكتشاف كائنات كبيرة جدًا.
تخلّص Ultralytics YOLO26 من DFL في إطار توجهه نحو تصميم شامل من البداية إلى النهاية أبسط. وأُعيد تصميم انحدار مربعات الإحاطة ليصبح أكثر مباشرة، ما يقلل العمليات الحسابية غير الضرورية مع الحفاظ على الدقة. ويتماشى هذا التغيير مع نهج YOLO26 الخالي من NMS.
مصدر تسريع استدلال CPU بنسبة 43%#
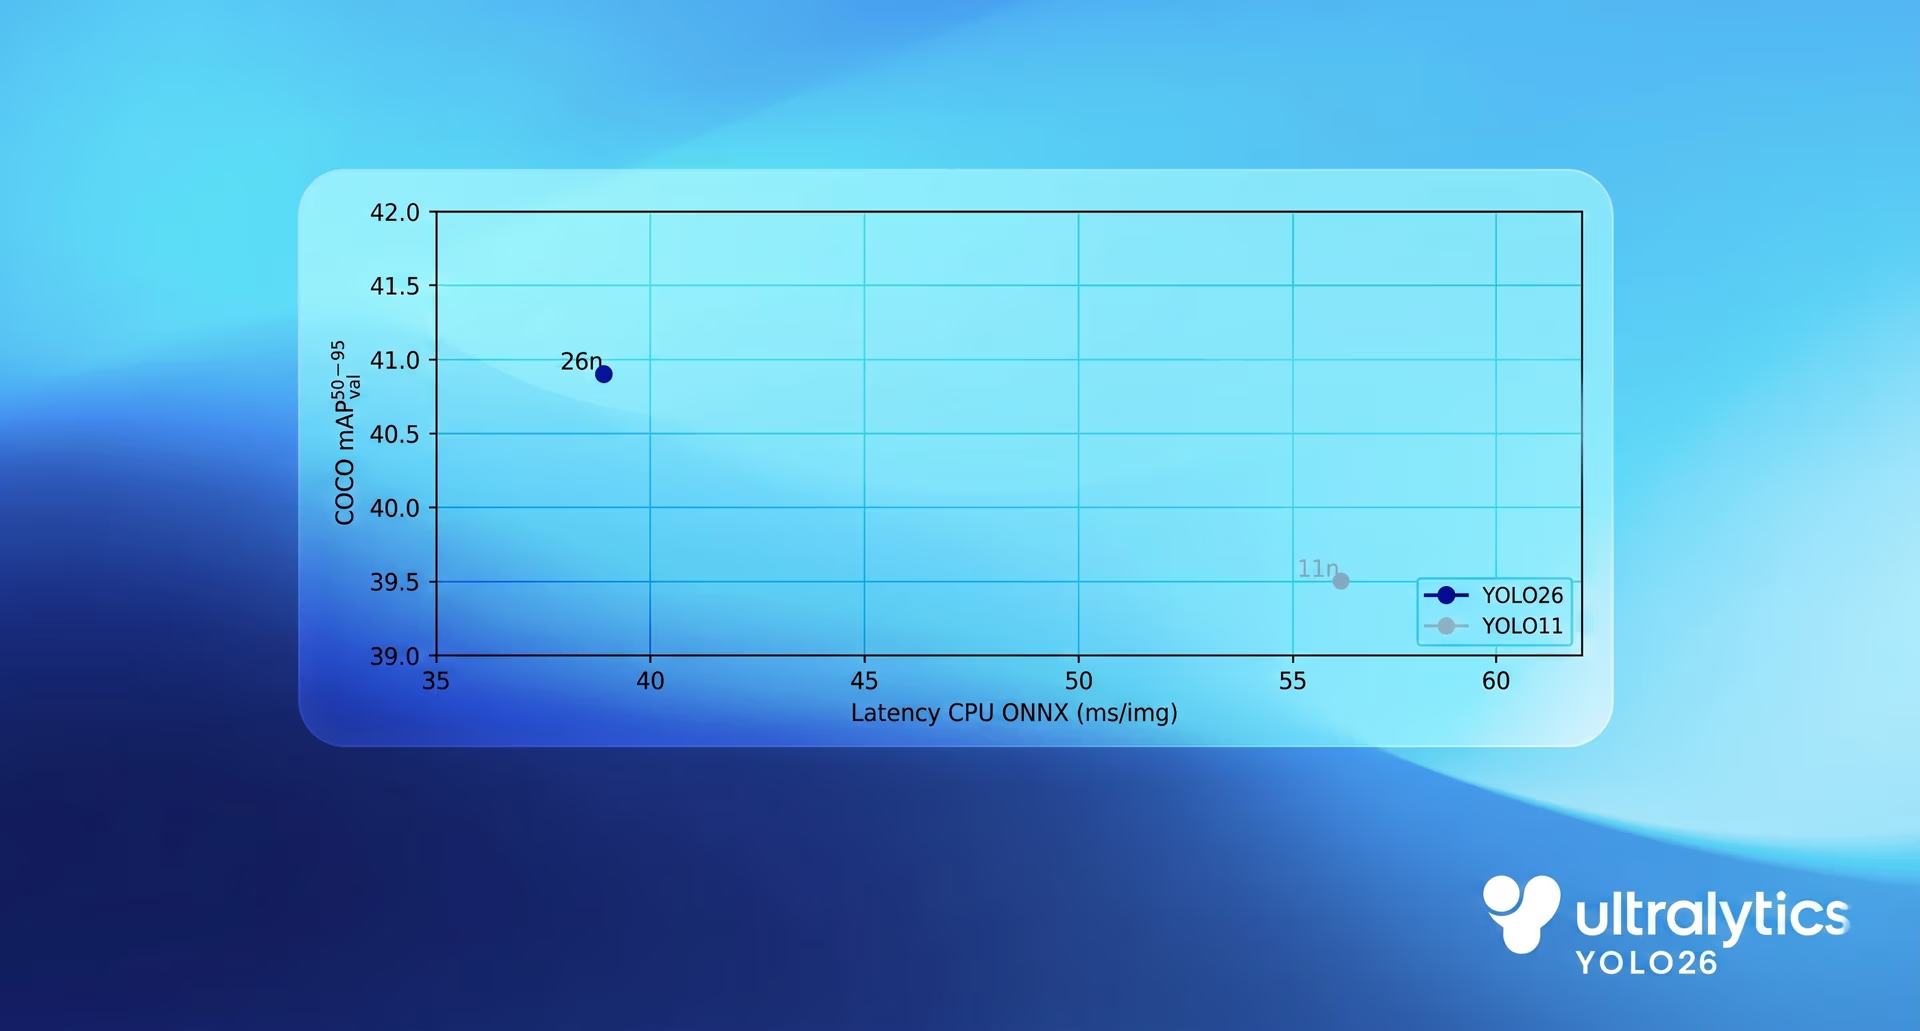
في الاختبارات المعيارية المعتمدة على CPU، يُظهر YOLO26 تحسنًا واضحًا في الأداء مقارنةً بنماذج YOLO السابقة. وبالمقارنة مع Ultralytics YOLO11، يحقق نموذج YOLO26 nano استدلالًا أسرع بنسبة تصل إلى 43% على CPU، وهو فرق له أثر ملموس في عمليات النشر الطرفية في العالم الحقيقي.
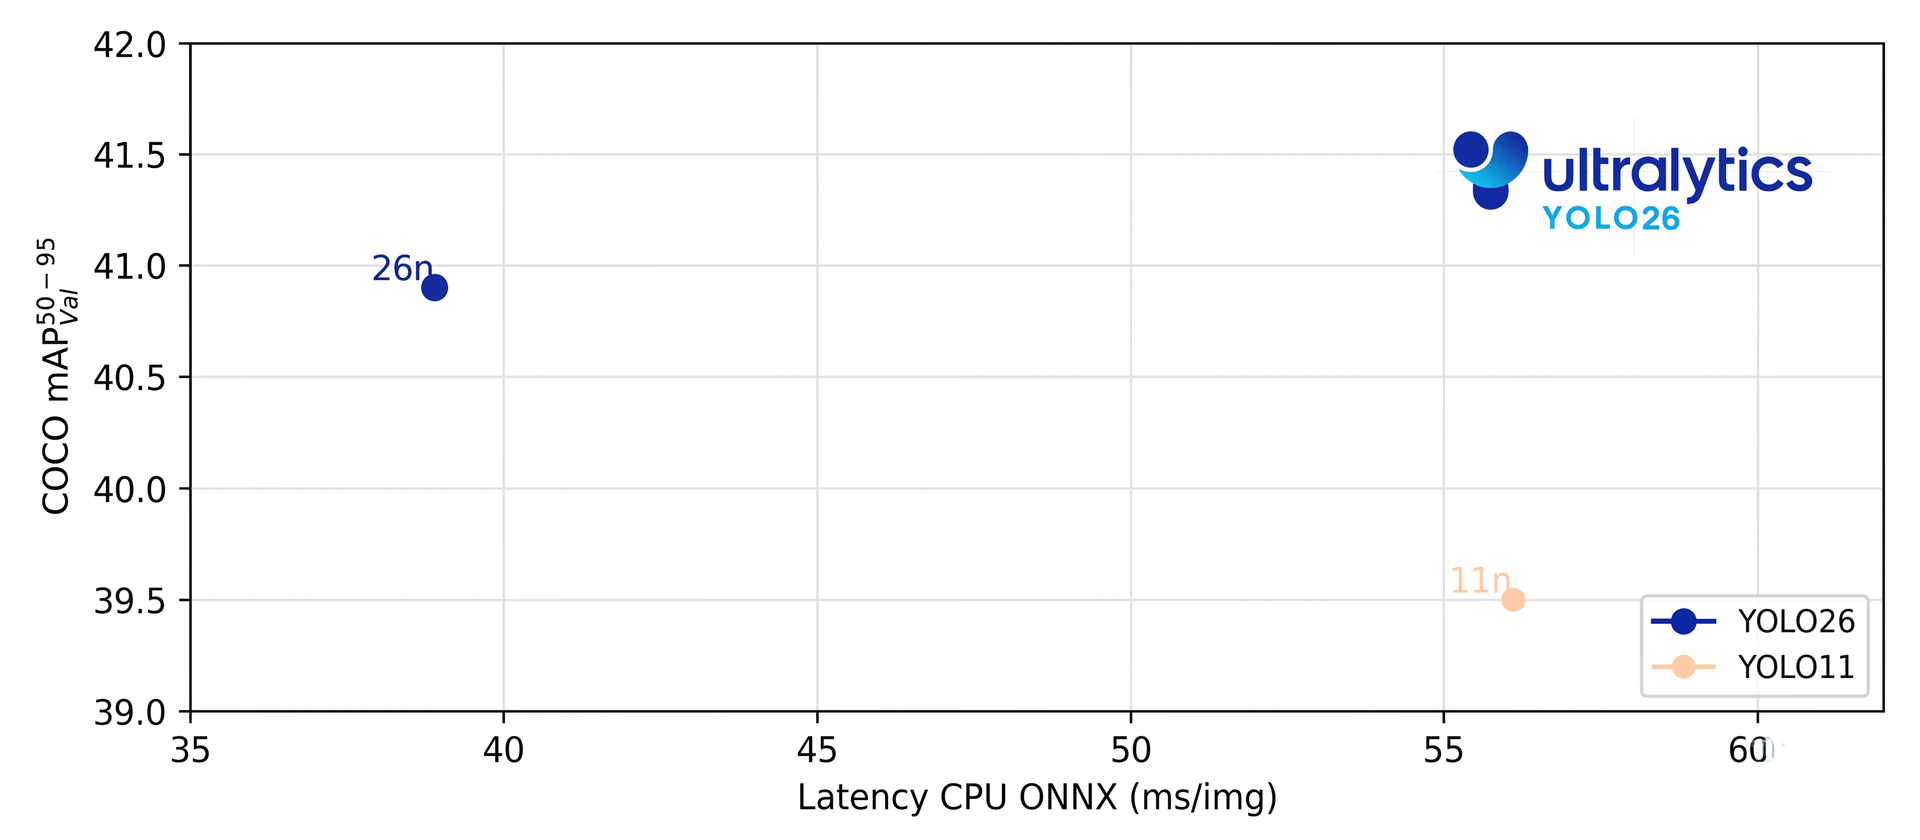
الشكل 4. قياس سرعة Ultralytics YOLO26 على CPU.
ينبع هذا التحسن من تبسيط خط أنابيب الاستدلال بأكمله، لا من تحسين مكوّن واحد. إذ يزيل التنفيذ الشامل أعباء المعالجة اللاحقة، وتقلل طريقة انحدار مربعات الإحاطة الأكثر مباشرة العمليات الحسابية، كما تحسن خيارات التصميم الموجّهة إلى CPU كفاءة التنفيذ على المعالجات متعددة الأغراض.
تقلل هذه التغييرات مجتمعةً زمن الاستجابة وعبء العمل على CPU، وتؤدي إلى أداء أسرع وأكثر اتساقًا على العتاد الطرفي الواقعي.
أثر Ultralytics YOLO26 في النشر الطرفي والتصدير#
تتجاوز مكاسب الأداء في Ultralytics YOLO26 تسريع الاستدلال. فبتبسيط النموذج وتقليل أعباء الذاكرة، يصبح نشره أسهل وتشغيله أكثر موثوقية في البيئات الطرفية.
كما يبسّط التصميم الشامل من البداية إلى النهاية في Ultralytics YOLO26 عملية التصدير. فمع عدد أقل من المكونات المساعدة ومن دون خطوات معالجة لاحقة خارجية، تصبح النماذج المصدّرة مكتفية بذاتها بالكامل. ويقلل ذلك الاعتماد على مكونات خاصة بمنصات معينة، ويساعد على ضمان سلوك متسق عبر بيئات التشغيل والأهداف العتادية.
عمليًا، يعني ذلك إمكانية نشر Ultralytics YOLO26 بسهولة أكبر على الأجهزة الطرفية، مثل الكاميرات والروبوتات والأنظمة المضمنة، باستخدام تنسيقات تصدير متنوعة. فما تصدّره هو ما تشغّله، مع خطوات دمج أقل ومخاطر أدنى لانحراف النشر.
استدلال أسرع على الأجهزة الطرفية يتيح استخدام الذكاء الاصطناعي للرؤية في الروبوتات والرؤية الصناعية#
استعرضنا حتى الآن كيف يحسّن التصميم الذي يعطي الأولوية للأطراف في Ultralytics YOLO26 الأداء على مستوى النظام. لكن الأثر الحقيقي يكمن في تسهيل دمج الذكاء الاصطناعي للرؤية في التطبيقات الواقعية.
فعلى سبيل المثال، تعمل أنظمة الرؤية في الروبوتات والبيئات الصناعية غالبًا ضمن قيود صارمة للتشغيل الآني. إذ يجب اتخاذ القرارات بسرعة واتساق، باستخدام قدرة حاسوبية محدودة ومن دون الاعتماد على الاتصال بالسحابة. ومع Ultralytics YOLO26، يصبح الوفاء بهذه المتطلبات أمرًا عمليًا.
تستفيد تطبيقات مثل توجيه الروبوتات ومناولة الأجسام من زمن استجابة أقل واستدلال أكثر قابلية للتنبؤ، ما يتيح للروبوتات الاستجابة بسلاسة للتغيرات في بيئتها. وبالمثل، يمكن لنماذج الرؤية في البيئات الصناعية العمل مباشرة على خطوط الإنتاج لاكتشاف العيوب وتتبع المكونات ومراقبة العمليات دون التسبب في تأخيرات أو تعقيد إضافي.
من خلال إتاحة استدلال سريع وموثوق على الأجهزة الطرفية، يساعد Ultralytics YOLO26 على جعل ذكاء الرؤية جزءًا طبيعيًا من الروبوتات والأنظمة الصناعية، بدلًا من أن يكون تحديًا في النشر والصيانة.
أبرز النقاط#
صُمم Ultralytics YOLO26 للأجهزة الطرفية، حيث تحدد القيود الواقعية مثل زمن الاستجابة والذاكرة والموثوقية ما يمكن تحقيقه. ومن خلال تصميم النموذج ليعتمد أولًا على CPU، ويوفر الاستدلال من البداية إلى النهاية، ويسهّل النشر، يجعل YOLO26 دمج ذكاء الرؤية في الأنظمة الحقيقية أمرًا عمليًا. يتيح هذا النهج الذي يضع الأجهزة الطرفية في المقام الأول مجموعة واسعة من التطبيقات، من الروبوتات والرؤية الصناعية إلى الذكاء الاصطناعي المضمّن وعلى الجهاز، حيث يكون الأداء وقابلية التنبؤ بالغَي الأهمية.
انضم إلى مجتمعنا المتنامي واستكشف مستودع GitHub للحصول على موارد عملية في الذكاء الاصطناعي. لبدء البناء باستخدام ذكاء الرؤية اليوم، استكشف خيارات الترخيص. تعرّف على كيفية إحداث الذكاء الاصطناعي في الزراعة تحولًا في الزراعة، وكيف يرسم ذكاء الرؤية في الرعاية الصحية ملامح المستقبل، وذلك بزيارة صفحات حلولنا.
بقلم
منشئ محتوى · Ultralytics
التعليقات
اطرح سؤالًا، أو شارك نتائجك، أو ساعد شخصًا آخر.









