2025 年计算机视觉相机标定指南
了解相机标定如何通过校正畸变、改善深度估计,提升视觉 AI 的性能,并提高各种计算机视觉应用的准确性。
摄像头观察世界的方式与人类不同。摄像头经常会拍摄到存在失真和透视偏移的图像,从而影响视觉 AI 模型的准确率。摄像头标定可以修正这些失真,确保计算机视觉模型能够感知现实世界中物体的真实形态。这个过程包括校正镜头畸变、调整焦距以及对齐传感器,帮助摄像头拍摄准确的图像。
具体来说,精准的相机标定是准确估算深度和测量距离的关键。像 Ultralytics YOLO11 这样的视觉 AI 模型需要经过良好标定的输入,才能执行目标检测和姿态估计等各种计算机视觉任务。缺少合适的输入图像,模型性能可能会下降,并导致模型在实际应用中出错。
从传统的棋盘格图案到先进的 AI 驱动技术,各种摄像头标定方法都有助于提高精度。例如,3D(三维)标定可以帮助模型理解深度,而标定矩阵则可将现实世界坐标转换为图像空间坐标,从而提高准确性。
本指南将介绍计算机视觉中摄像头标定的基础知识,包括关键参数、不同方法,以及面向实际 AI 应用的优化。
摄像头标定在计算机视觉中的重要性#
摄像头标定用于调整摄像头设置,确保图像与现实世界的测量结果准确对应。它可以确保图像中的物体位置、尺寸和比例正确,避免可能误导 AI 模型的失真。
如果没有正确标定,摄像头可能会产生镜头畸变,使物体看起来被拉伸或位置错乱。这会影响目标检测、跟踪和深度估计的准确性,导致 AI 驱动的应用出错。具体而言,Ultralytics YOLO11 等模型在输入数据经过正确标定后,表现会更好,从而减少空间解释错误,改善现实场景中的决策效果。
精准标定对于无人机、自动驾驶汽车和机器人视觉尤为重要。这些系统中的错位可能导致距离计算错误,影响导航和障碍物检测等任务。
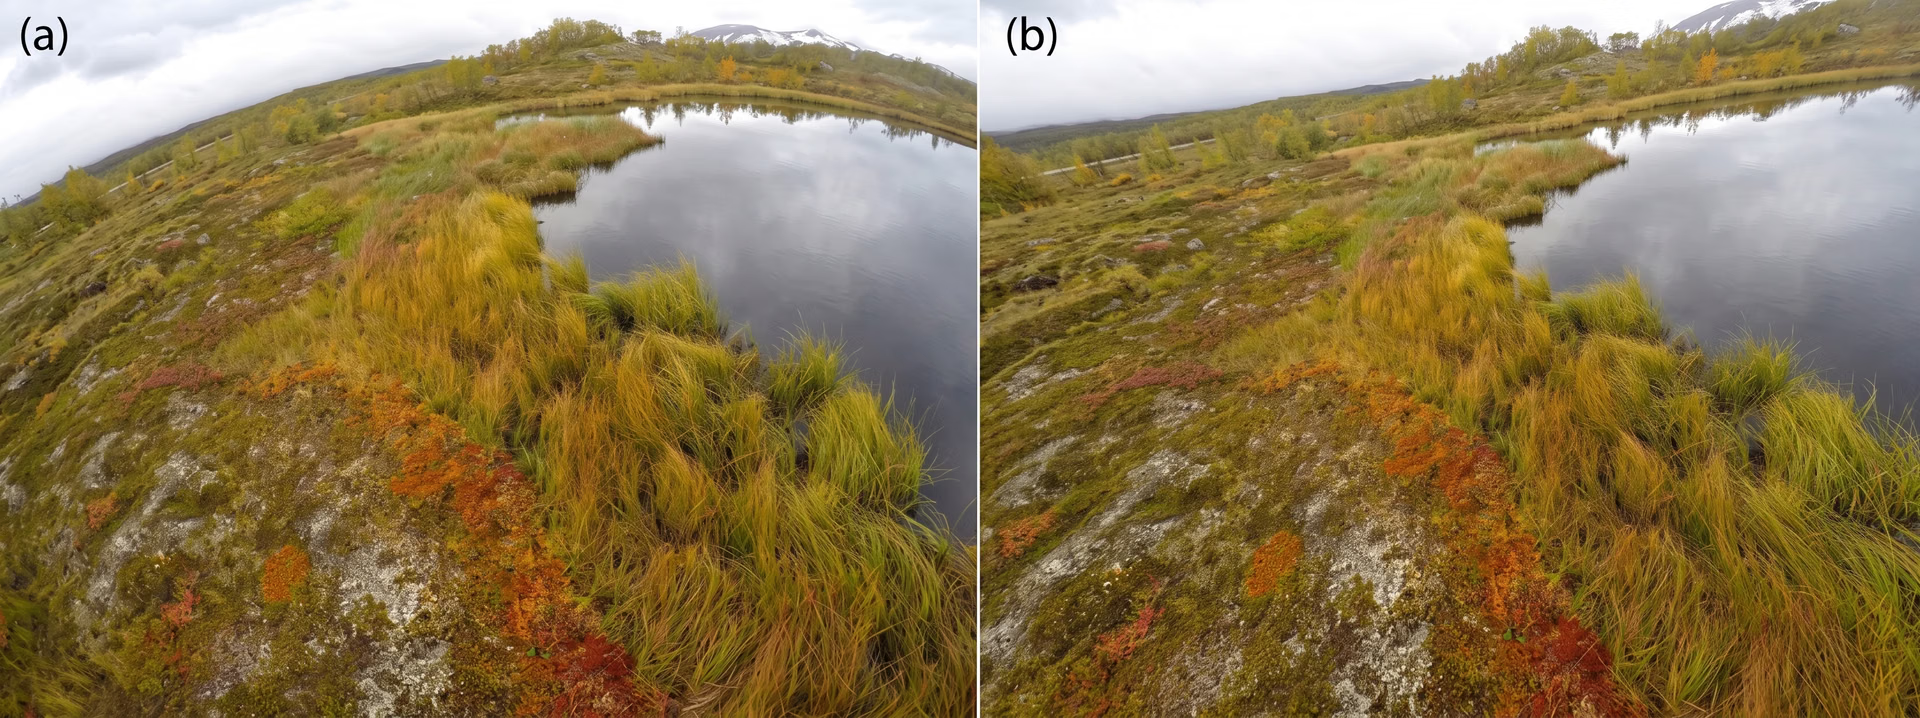
图 1。通过摄像头标定校正镜头畸变的示例(左侧为校正前,右侧为校正后)。
了解镜头畸变的影响#
镜头畸变会导致摄像头无法准确呈现图像中物体的形状和位置。以下是几种不同镜头畸变的示例:
- 桶形畸变:在这种情况下,直线看起来会向外弯曲,使图像中央的物体显得膨胀。这种畸变常见于广角镜头,并可能扭曲深度感知,影响自主系统中的 3D 标定。
- 枕形畸变:在这种情况下,直线会朝图像中心向内弯曲,产生与桶形畸变相反的效果。
- 胡须形畸变:当桶形畸变和枕形畸变同时出现时,就会产生这种畸变,使直线呈波浪状弯曲。
- 色差:镜头无法将不同颜色聚焦在同一点时,就会产生色差,导致物体周围出现彩色边缘。
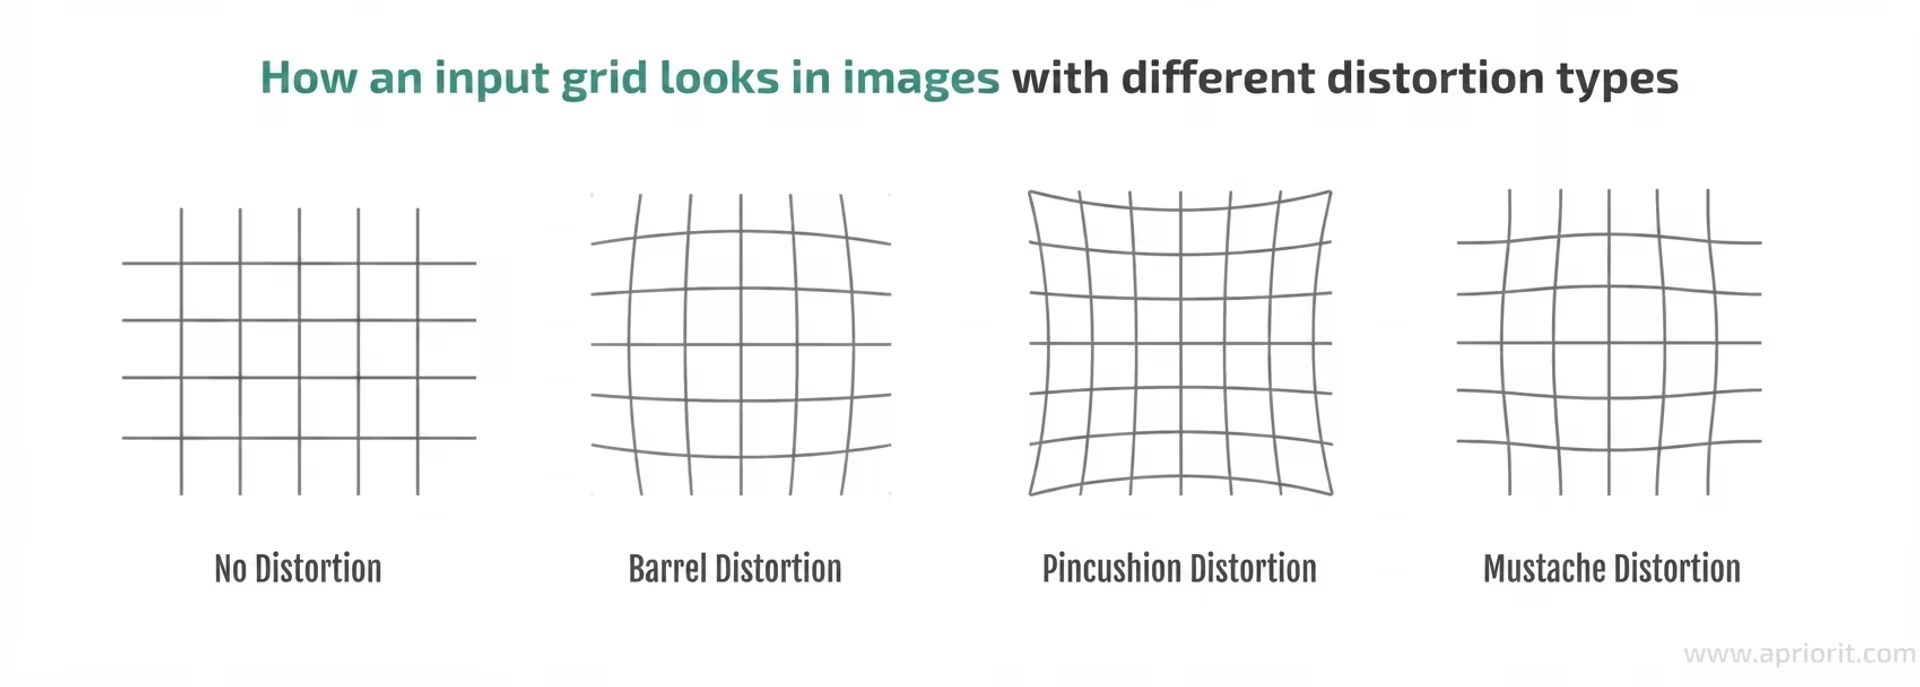
图 2。不同类型的镜头畸变。
相机标定的类型#
相机标定包含两个关键组成部分:内参用于定义相机的内部特性,外参则用于确定相机相对于世界的位置和方向。下面我们进一步了解这两类参数。
内参#
精确的内参标定可以确保检测到的物体在实际应用中呈现正确的位置和尺寸,从而提升模型预测效果。下面简要介绍几种内参:
- 焦距:焦距控制相机如何将 3D 物体投影到 2D 图像上。如果标定不准确,物体可能会显得拉伸或压缩,从而改变其感知尺寸和距离。
- 主点:主点表示相机传感器的光学中心。如果主点存在偏移,整幅图像可能会发生位移,导致物体位置错位。
- 倾斜系数:倾斜系数用于描述传感器中非矩形的像素排列。存在倾斜时,图像可能会显得倾斜或变形,而非正确对齐。
- 畸变系数:这些参数用于校正镜头造成的光学畸变。如果不进行校正,直线可能会呈现弯曲,尤其是在图像边缘附近。
外参#
外参标定用于确定相机相对于真实世界的位置和方向,这对用于 3D 标定、物体跟踪和深度感知的多相机系统尤为重要。它能帮助无人机、自动驾驶汽车和监控系统准确理解空间关系。
以下是两个关键外参:
- 平移矩阵:平移矩阵定义相机在 3D 空间中的物理位置,指定相机在 X、Y 和 Z 轴上的位置。如果标定不准确,物体可能看起来比实际更近或更远,导致距离测量错误。在自动驾驶汽车中,这可能导致障碍物检测不佳;在机器人领域,则可能导致物体操作时出现定位错误。
- 旋转矩阵:旋转矩阵通过指定相机相对于参考点的倾斜、旋转或偏转程度来确定相机的方向。如果标定不准确,多台相机拍摄的图像可能无法正确对齐,从而影响 3D 重建、多相机跟踪和空间映射。例如,在自动驾驶汽车中,错误的旋转矩阵可能导致传感器输入错位,进而影响车道检测的准确性。
认识相机标定矩阵#
相机拍摄的每张图像都是 3D 世界的 2D 表示。AI 模型需要在这两个维度之间进行转换,才能准确预测。这时就需要用到相机标定矩阵。它会将真实世界中的点映射到相机的成像平面上,使物体呈现正确的位置。
简单来说,相机标定矩阵是表示相机内参的数学模型。它通常存储在视觉系统中,并用于图像处理算法,以校正畸变并将 3D 点映射到 2D 坐标。
接下来我们会看到,标定矩阵可以通过多种标定方法计算得出,例如检测棋盘格图案、基于3D 物体的标定,以及 AI 驱动的自标定。这些方法通过分析包含已知参考点的图像来估算关键参数。
各种相机标定方法#
相机标定方法有多种,每种都适用于特定的场景。传统方法依赖实体图案,而 AI 驱动的技术则利用深度学习实现流程自动化。
下面我们逐一了解这些方法,看看它们如何提升不同应用中的准确性。
传统相机标定方法#
最常见的相机标定方法之一,是在相机前放置棋盘格或网格图案。系统会检测图案中的关键点来计算标定参数。
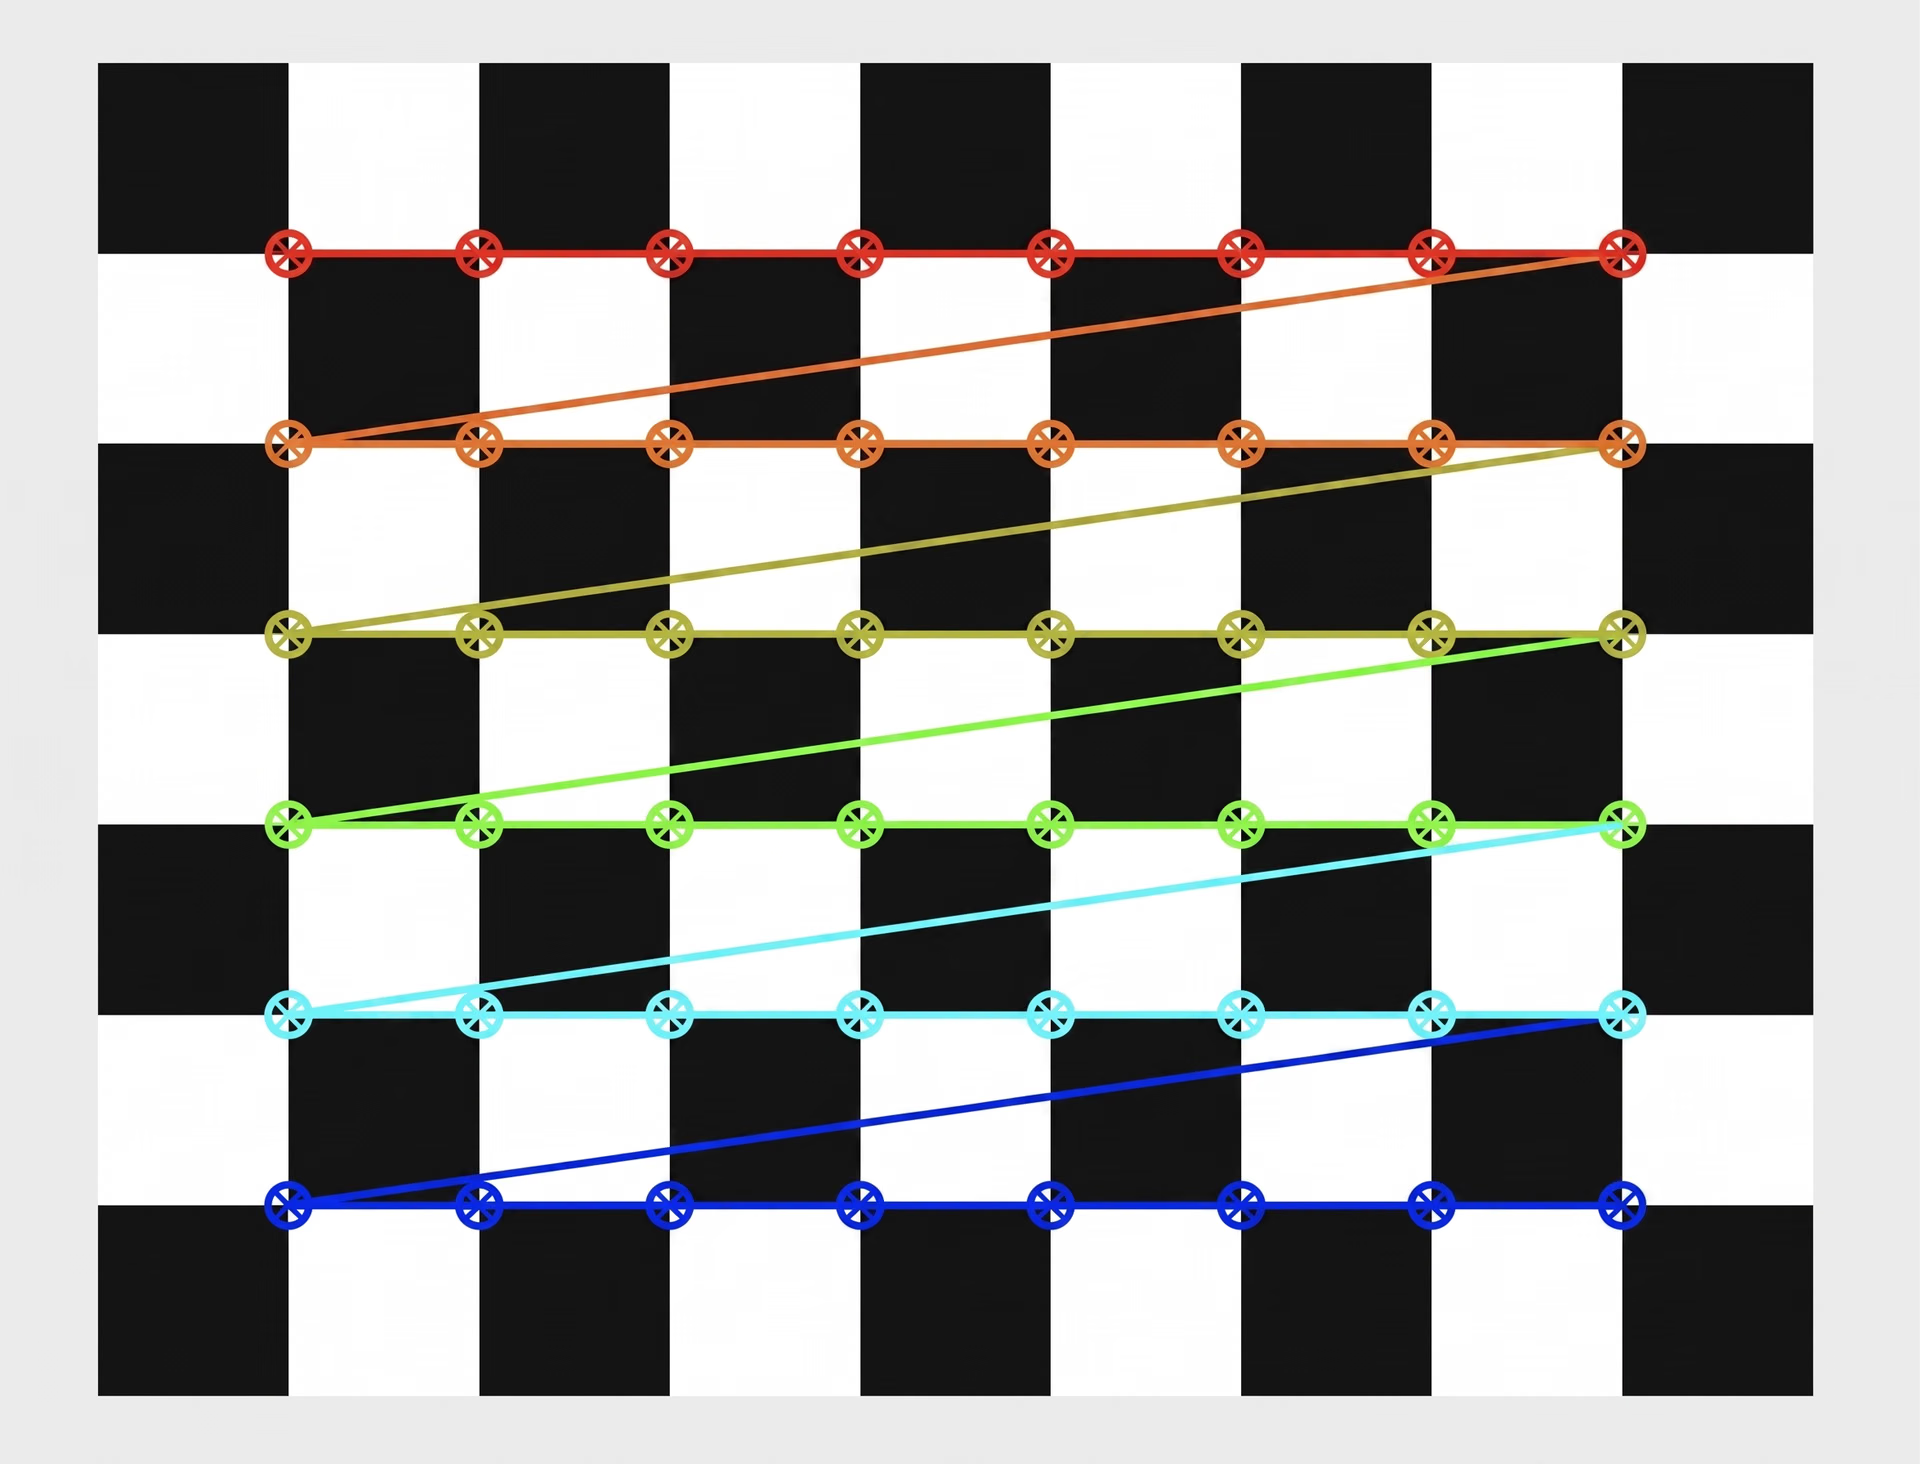
图 3。相机标定棋盘格。
这种方法在受控环境中很有用,但需要手动调整,并分析从不同角度拍摄的多张图像。光照条件变化或相机意外移动都可能降低标定准确性,因此需要重新标定。
在无人机和自动驾驶汽车等动态环境中,传统标定方法难以跟上变化。移动的相机需要频繁重新标定才能保持精度,而静态图案无法切实满足这一需求。这一局限推动了 AI 驱动的相机标定技术发展,使标定更加灵活、自动化。
AI 驱动的相机标定方法#
AI 驱动的技术利用深度学习模型进行自标定,实现相机标定自动化,减少手动调整的需求。这些方法直接从真实场景图像中估算内参和外参,无需预先设置图案。
同样,合成数据集也在推动相机标定的发展:它们为 AI 模型提供多样且带标注的训练数据,以优化参数并校正畸变。这些数据集模拟真实场景,帮助 AI 模型在无需人工干预的情况下,动态学习调整内参和外参。
例如,自标定框架会使用概率模型和深度学习来分析单目图像、估算 3D 结构并持续优化标定结果。合成数据通过训练模型应对不同视角、传感器错位和光照条件来增强这一流程,从而提升自动驾驶和机器人等应用中的深度估算、障碍物跟踪和空间精度。
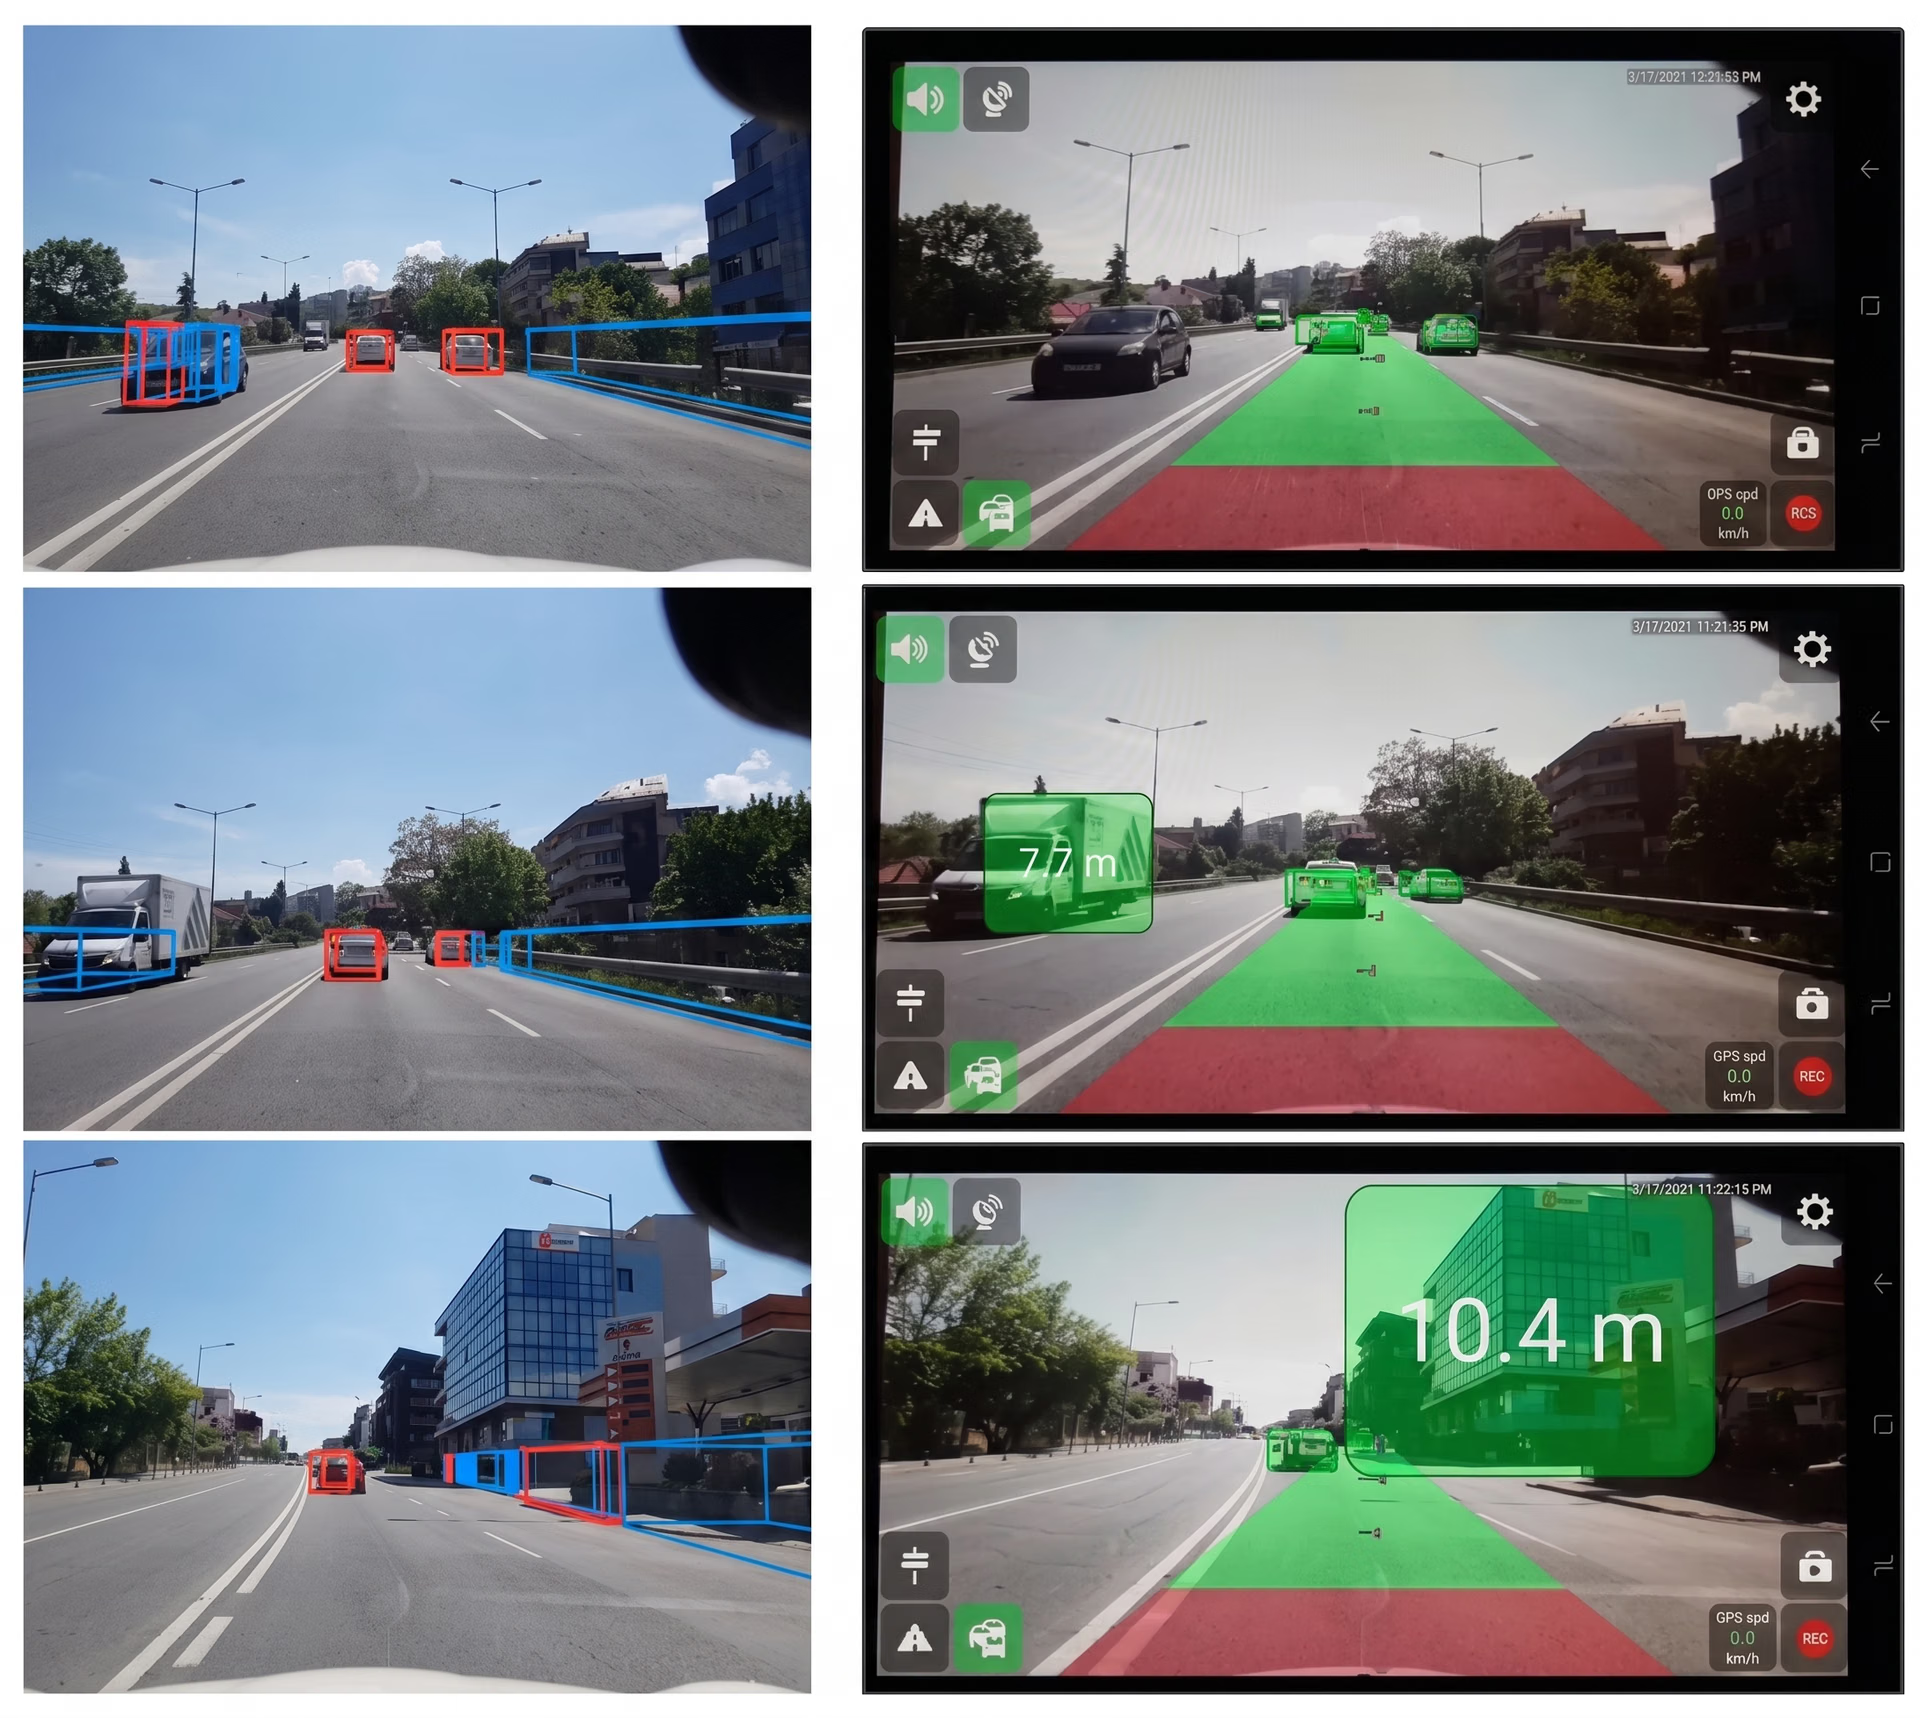
图 4。能够理解交通状况的自标定视觉 AI 系统。
相机标定的关键应用#
了解相机标定的含义后,下面来看看它在各行各业中的影响。
自动驾驶汽车与无人机导航#
对于自动驾驶汽车和自主无人机而言,精确的相机标定对安全、可靠的导航至关重要。这些系统依靠深度估算和距离计算来检测障碍物、跟踪道路标记并评估周围物体。标定不佳可能导致距离判断错误,进而在实时场景中做出错误决策。
经过正确标定的矩阵可以让自动驾驶汽车融合来自 LiDAR、雷达和相机的输入,从而改进多传感器融合。这有助于车辆准确估算与行人、车道边界和附近汽车之间的距离,降低事故风险。与此同时,在无人机中,3D 标定有助于保持高度稳定,并准确跟踪物体,从而在动态环境中实现精准导航。
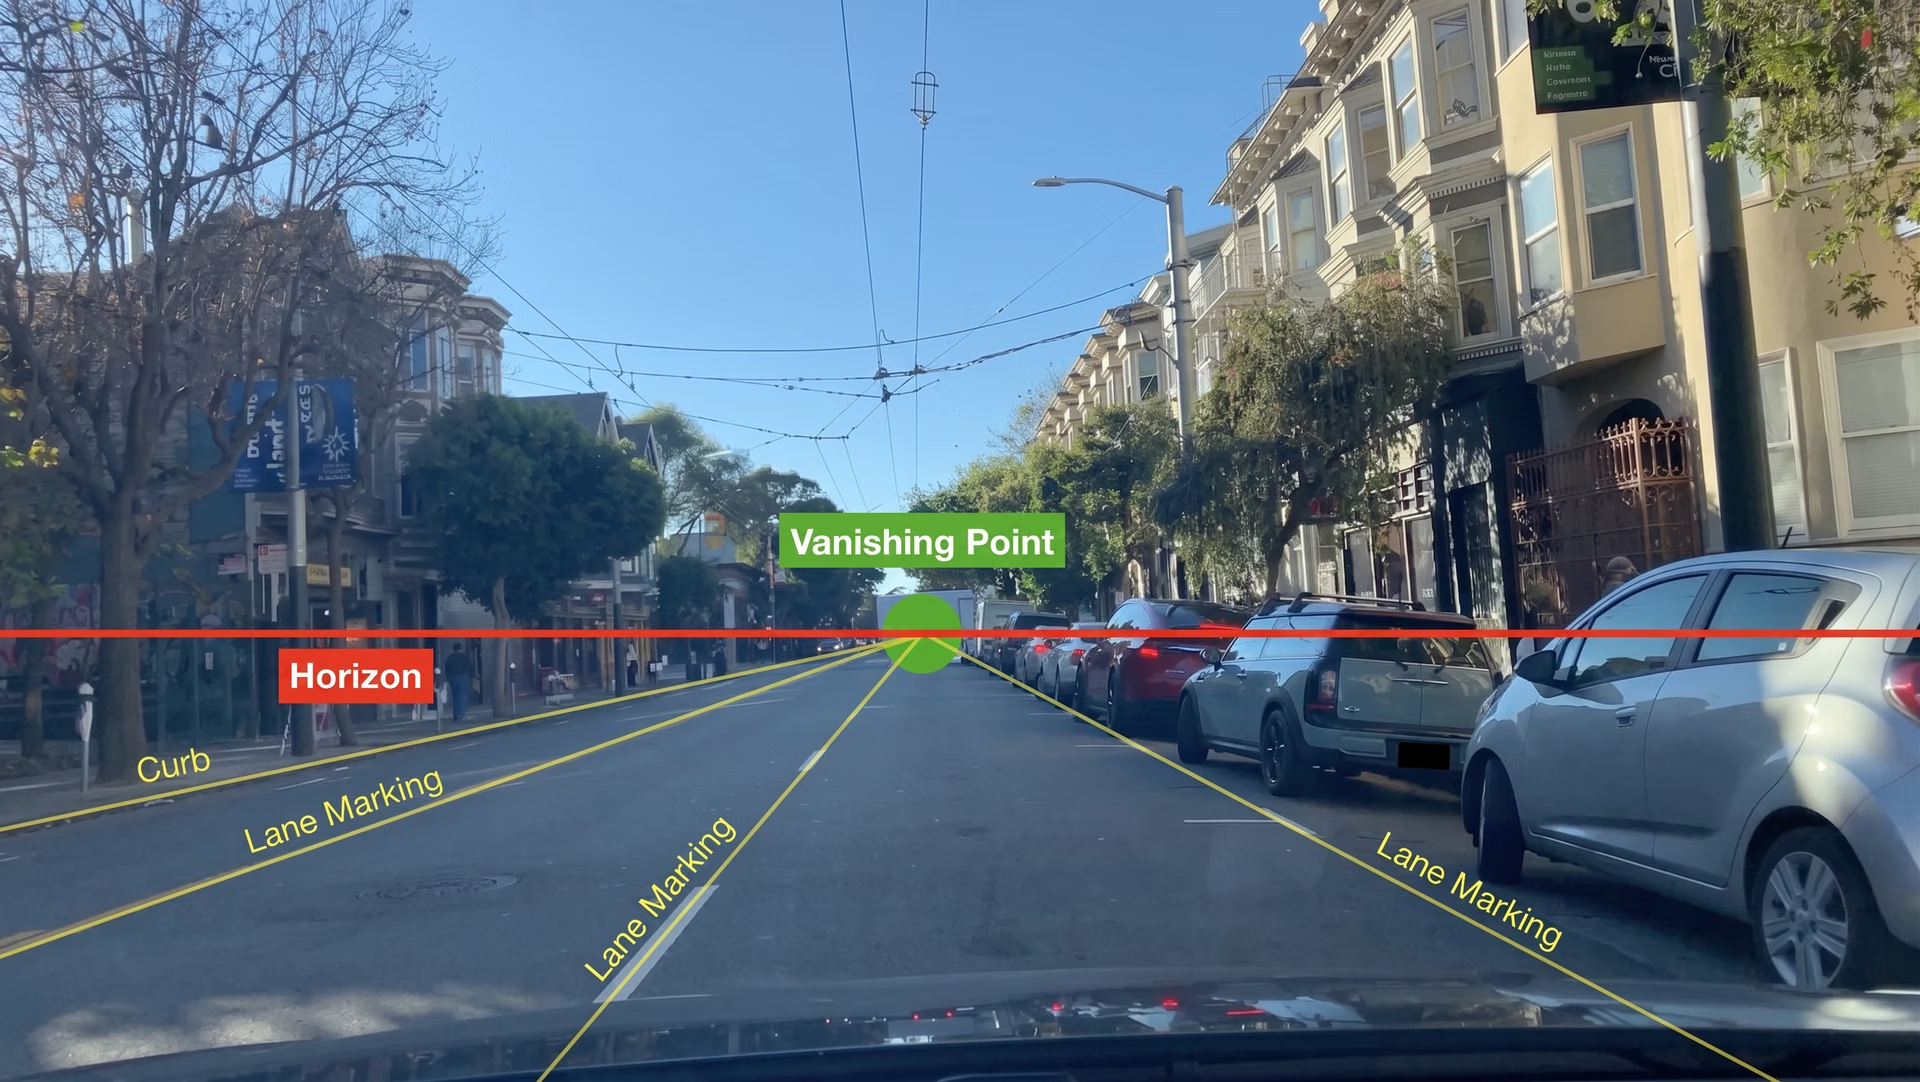
图 5。自动驾驶汽车中经过标定的相机。
增强现实(AR)与虚拟现实(VR)#
AR 和 VR 应用依靠精确的相机标定,将数字内容与真实世界中的物体对齐。如果标定不准确,AR 叠加内容可能会漂移、错位或缩放不当,影响用户体验。
镜头畸变校正是让虚拟物体与真实环境无缝融合的关键。没有校正,畸变会破坏沉浸感,并降低游戏、训练模拟和医学影像的准确性。此外,在 VR 中,标定可以更准确地跟踪头部和手部动作,提高响应速度,带来更流畅、更具沉浸感的体验。
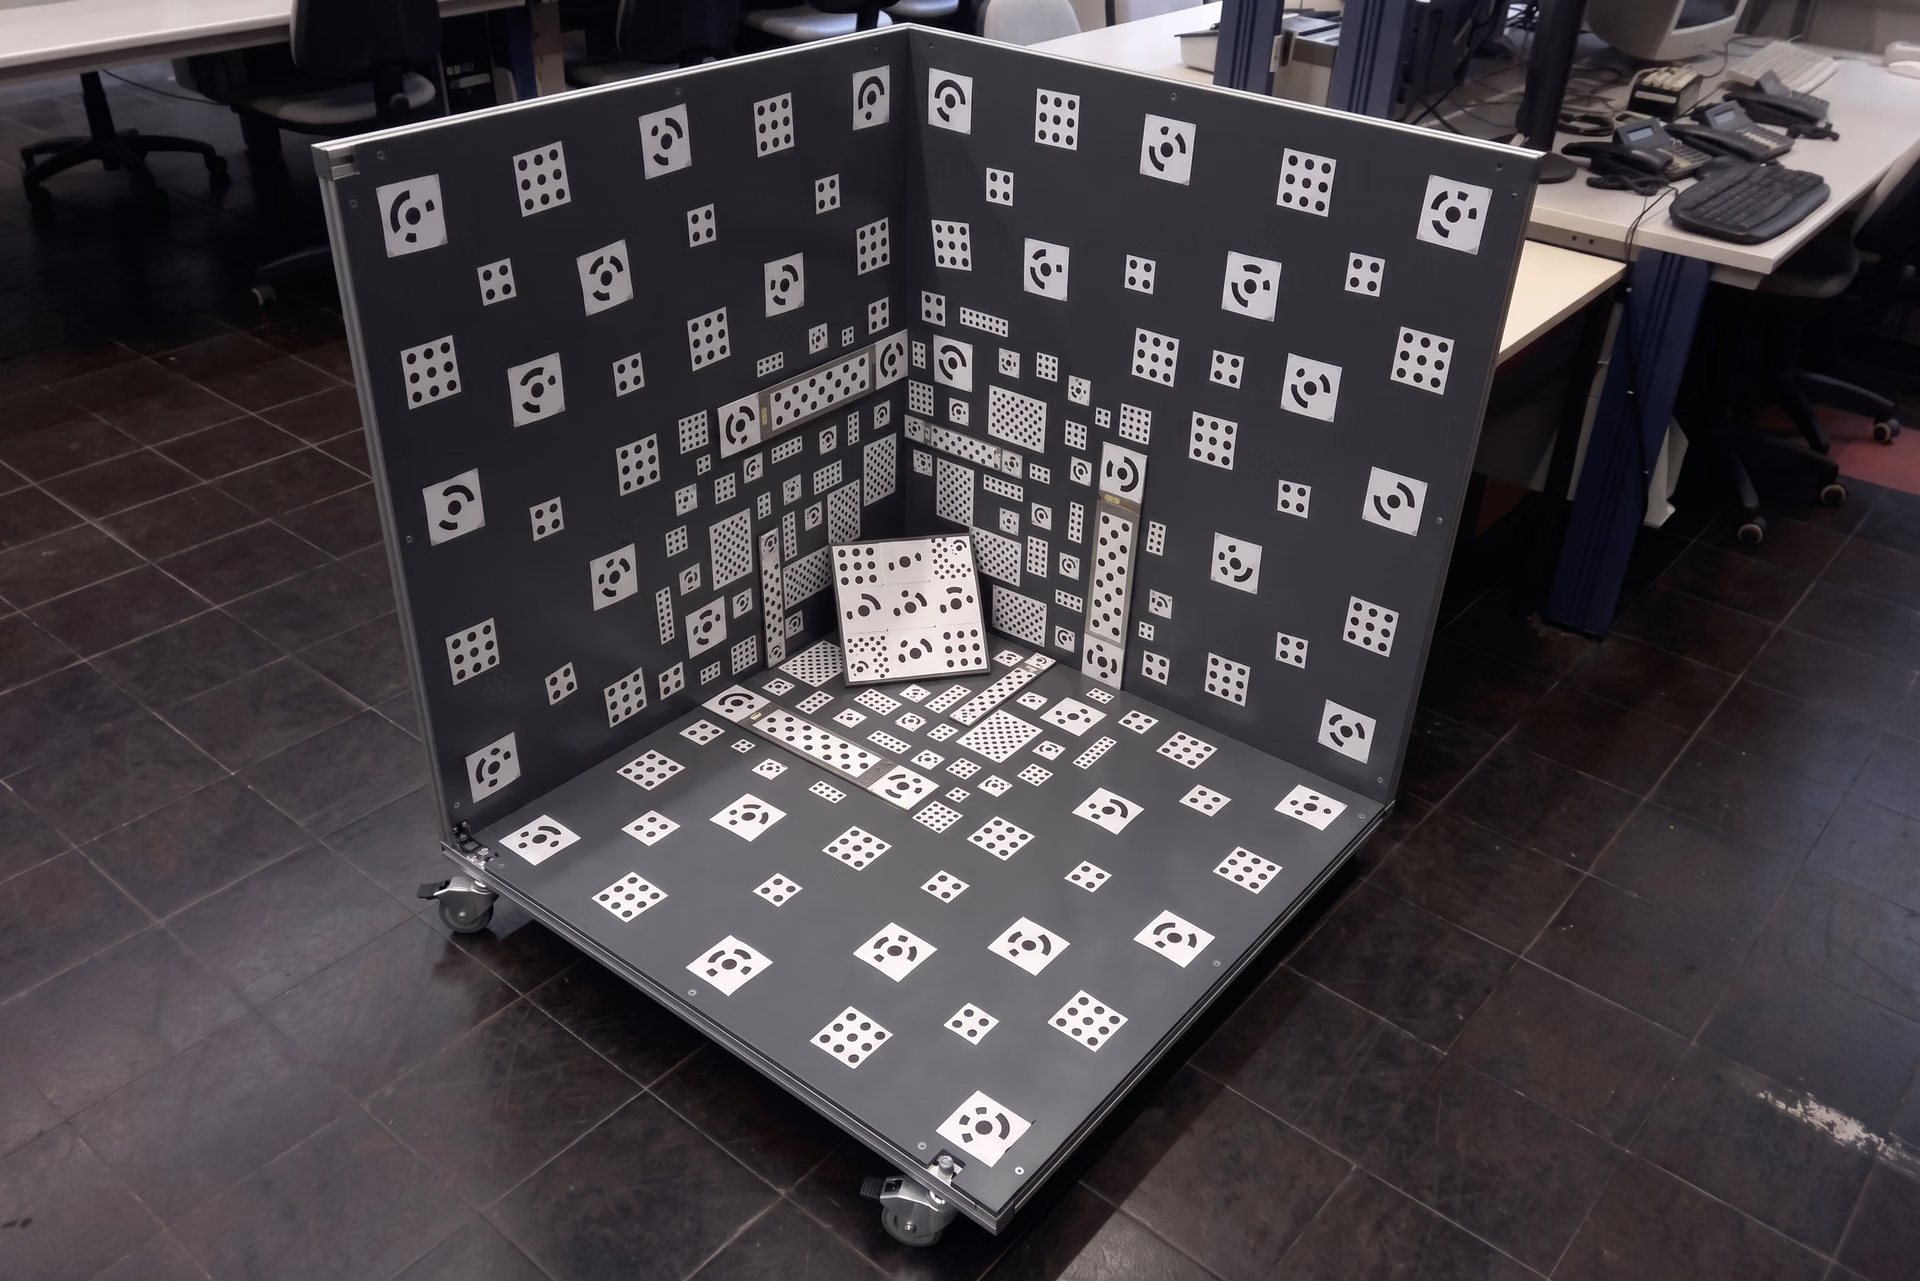
图 6。用于优化空间测量的 3D 相机标定装置。
机器人视觉与工业自动化#
要让机器人准确观察并与世界交互,正确的相机标定至关重要。在工业自动化中,机器人依靠深度估算来精准地拾取、放置和操作物体。标定不准确可能导致错位,进而在包装、装配和质量检查中引发错误。
机器人技术的一项关键挑战是准确测量平面物体。标定有助于机械臂检测精确尺寸,避免测量错误拖慢或中断生产。3D 标定更进一步,使机器人能够根据物体或位置的变化进行调整。
要点#
相机标定是许多计算机视觉解决方案的重要组成部分。它能确保 AI 模型准确解读图像,以执行物体检测、跟踪和深度估算等任务。内参和外参有助于让图像与真实世界的测量结果对齐,避免可能影响 AI 驱动应用的畸变。
镜头畸变校正对于增强现实应用、工业自动化和多相机系统至关重要。随着 AI 的发展,自动化相机标定方法正在提升真实场景应用中的效率、准确性和长期可靠性。









