Ultralytics YOLO26 如何借助 ProgLoss、STAL 和 MuSGD 实现更智能的训练
了解 Ultralytics YOLO26 如何通过渐进式损失平衡、小目标感知标签分配和 MuSGD 优化器,实现更可靠的训练。
 Abirami Vina7 分钟阅读
上周,我们发布了 Ultralytics YOLO26,这是一款以边缘端为先的实时计算机视觉模型。与早期的 Ultralytics YOLO 模型(例如 Ultralytics YOLO11)类似,YOLO26 支持用户熟悉的核心计算机视觉任务,包括目标检测、实例分割和姿态估计。
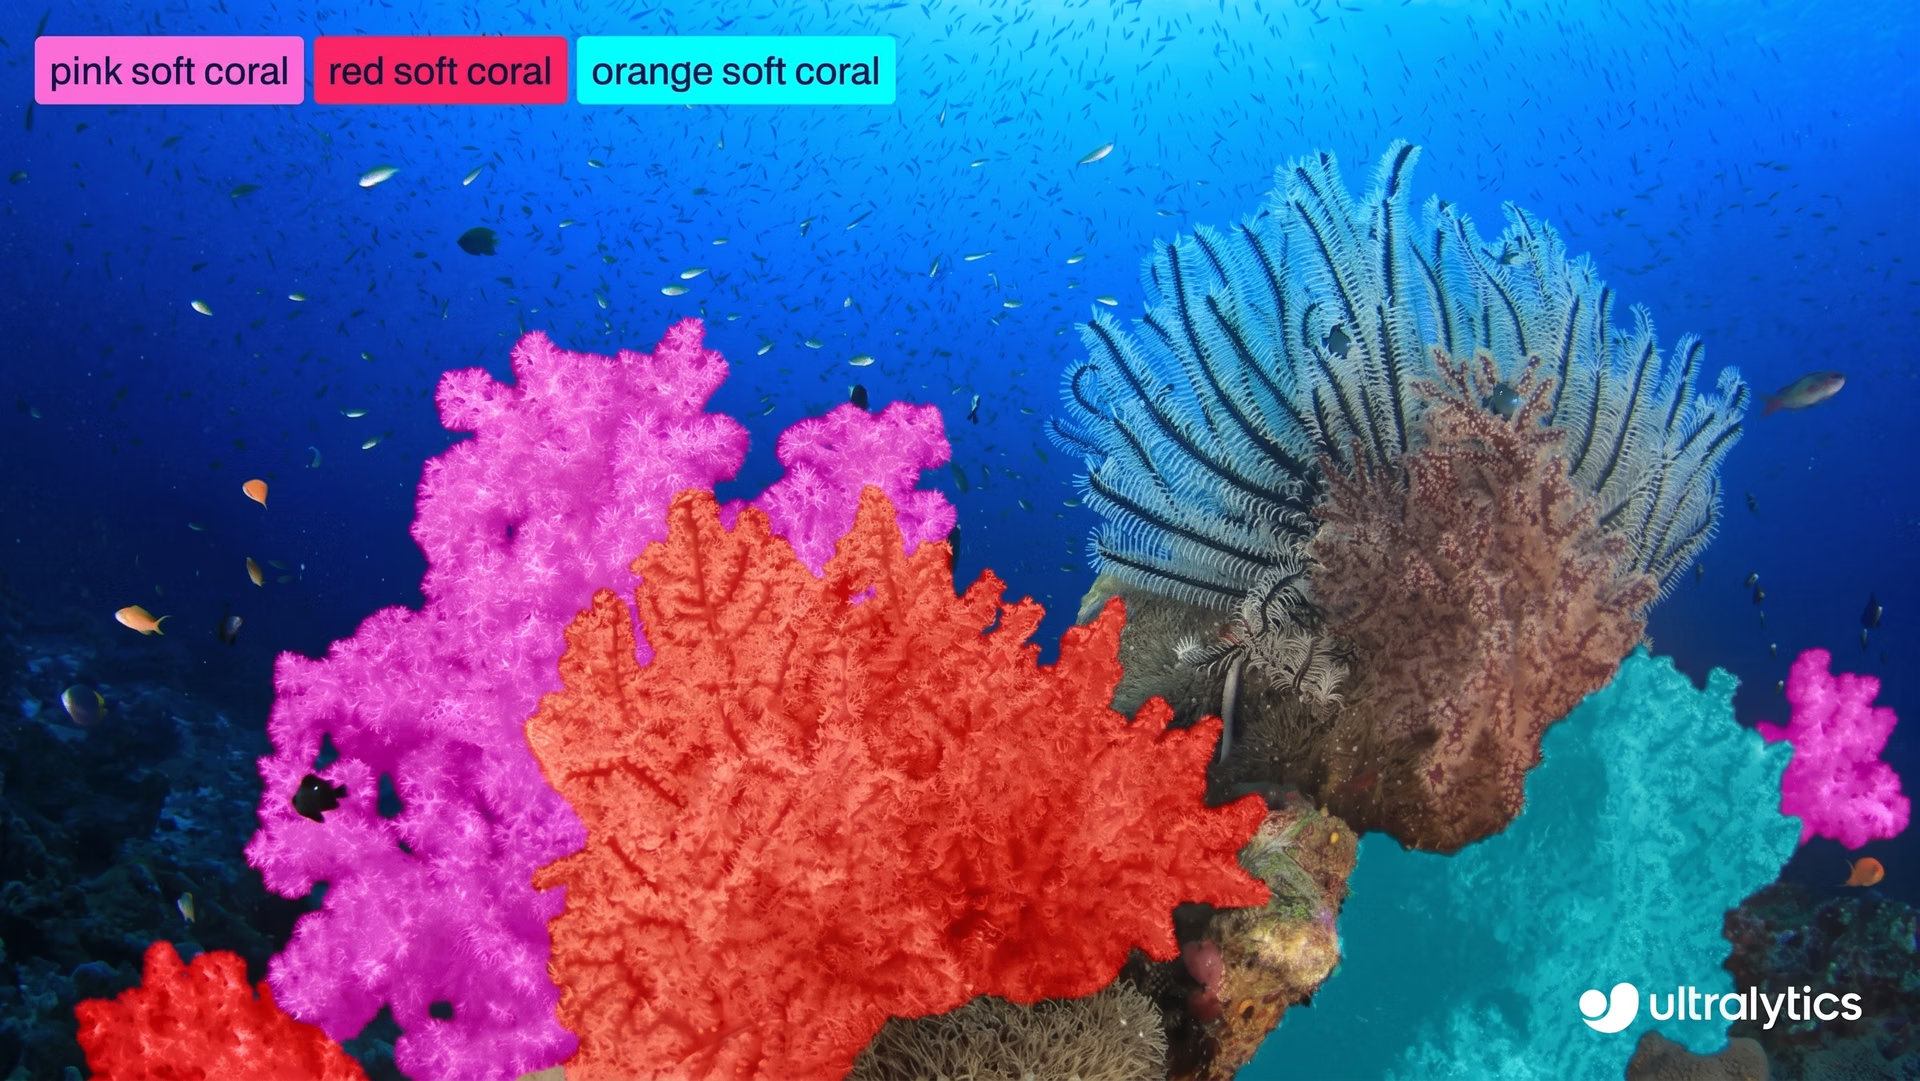
图 1. 使用 Ultralytics YOLO26 对图像中的目标进行分割的示例。
不过,Ultralytics YOLO26 并非一次小幅更新。虽然它支持的任务看起来很熟悉,但这款新模型代表着计算机视觉模型训练方式的一次进步。YOLO26 不再只关注推理效率,还着重提升训练稳定性。
Ultralytics YOLO26 的设计充分考虑了完整的训练生命周期。这意味着收敛更快、训练过程更可靠、模型行为更一致。这些改进在实际工作流中尤为重要,因为训练的可靠性会直接影响模型的迭代和部署速度。
为实现这一点,Ultralytics YOLO26 引入了多项有针对性的训练创新,例如渐进式损失平衡 (ProgLoss)、小目标感知标签分配 (STAL) 和 MuSGD 优化器。这些改进共同提升了学习损失的平衡方式、标签分配方式以及优化过程随时间变化的表现。
本文将探讨这些机制各自的工作原理,以及它们为何让 Ultralytics YOLO26 更易训练,并能在大规模应用中保持更高可靠性。现在开始吧!
Ultralytics YOLO26:旨在更智能地训练,而不只是运行得更快#
Ultralytics YOLO26 原生简化了整个推理流程,不再依赖非极大值抑制 (NMS)等后处理步骤。YOLO26 不会先生成大量重叠预测再进行筛选,而是直接从网络输出最终检测结果。
这使 YOLO26 成为端到端模型,预测、重复项消解和最终输出都由网络本身学习完成。这简化了部署并提高了推理效率,同时也影响着模型在训练过程中的学习方式。
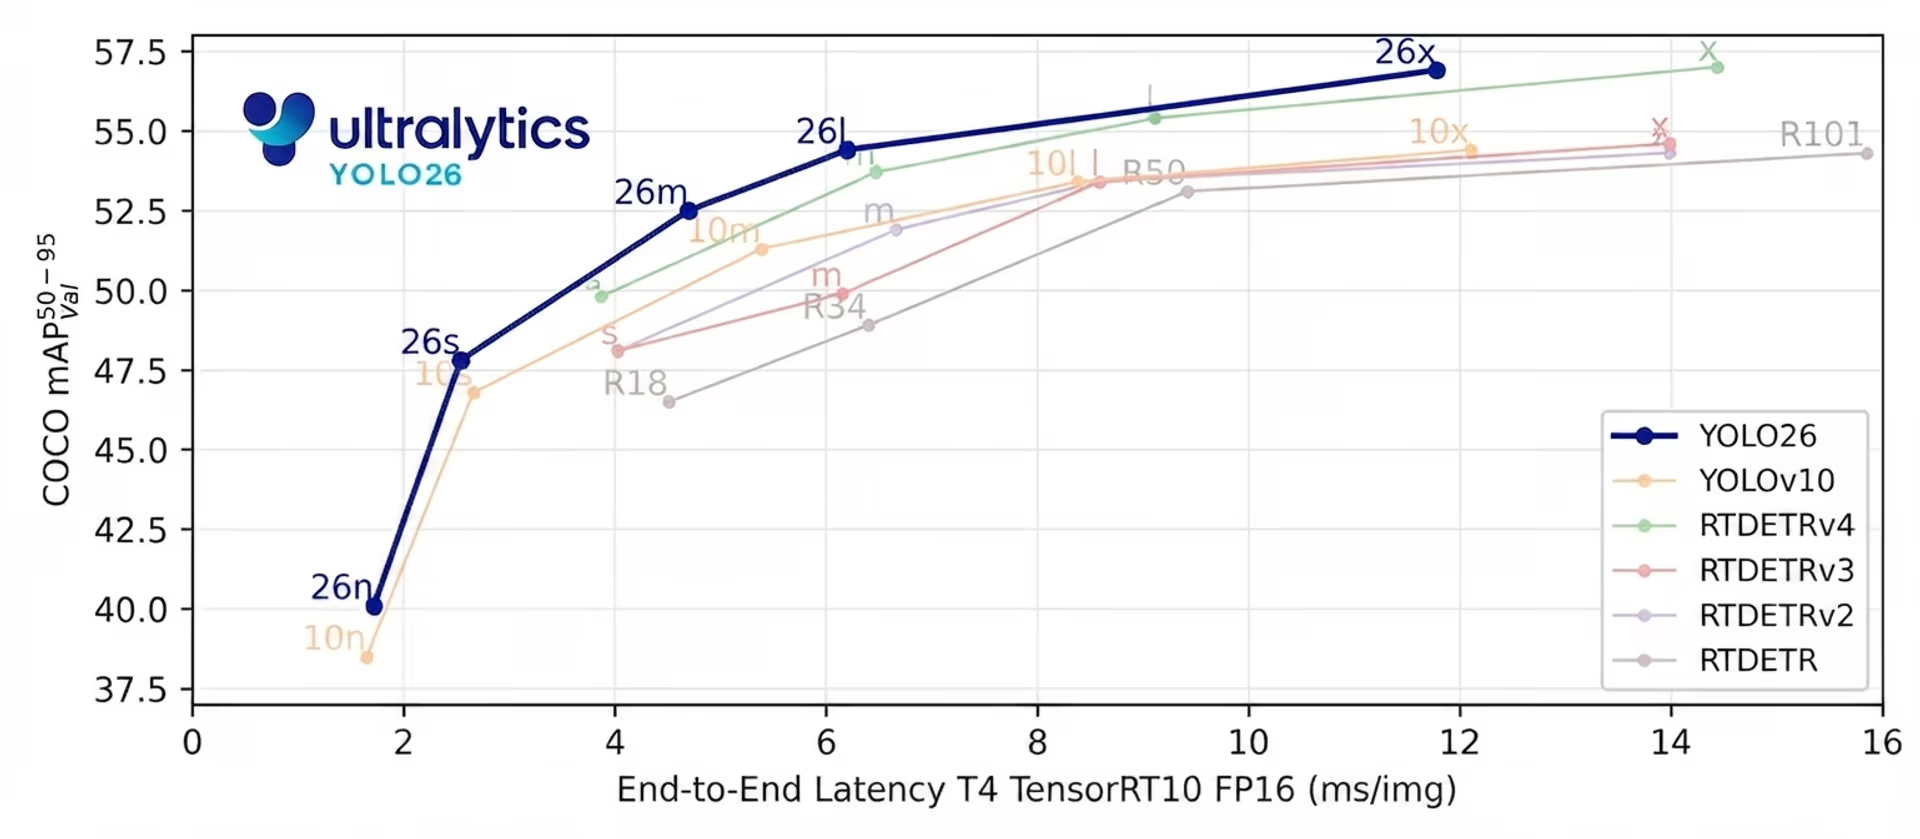
图 2. YOLO26 实现了最先进的端到端、无需 NMS 的推理(来源)
在这样的端到端系统中,训练和推理紧密相连。由于没有外部后处理阶段来事后修正预测,模型必须在训练过程中学会做出明确且有把握的判断。
因此,训练目标与推理行为之间的对齐尤为重要。如果模型的训练方式与推理时的使用方式不一致,就可能导致学习不稳定或收敛速度变慢。
Ultralytics YOLO26 从一开始就围绕实际使用场景设计训练流程,以此应对这一问题。训练系统并非只关注推理速度,而是旨在支持长时间训练期间的稳定学习、从 Nano 到 Extra Large 各种模型尺寸的一致收敛,以及在多样化数据集上的稳健表现。
Ultralytics YOLO26 中双检测头如何提升学习效果#
Ultralytics YOLO26 的一项关键训练创新,建立在以往 YOLO 模型采用的双检测头训练方法之上。在目标检测模型中,检测头是负责生成预测的网络部分。
换句话说,检测头会学习预测图像中物体的位置和类别。它们通过回归边界框坐标来实现这一点,也就是说,它们会学习估算输入图像中每个物体的位置和大小。
训练期间,模型通过最小化损失来学习。损失是衡量模型预测与正确答案(即真实标注)之间差距的数值指标。损失越低,模型预测就越接近真实标注;损失越高,则说明误差越大。损失计算会指导模型在训练过程中如何更新参数。
Ultralytics YOLO26 在训练时使用两个共享同一底层模型、但用途不同的检测头。一对一检测头用于推理。它会学习将每个物体与单个高置信度预测相关联,这对 YOLO26 的端到端、无需 NMS 设计至关重要。
与此同时,一对多检测头仅用于训练。它允许同一个物体关联多个预测,从而提供更密集的监督信号。这种更丰富的学习信号有助于稳定训练并提高准确率,尤其是在训练早期。
在 Ultralytics YOLO26 中,两个检测头都使用相同的边界框回归和分类损失计算。较早的实现会在整个训练过程中固定这两种损失信号之间的权重比例。
但在实际训练中,每个检测头的重要性会随时间变化。密集监督在早期最有用,而随着训练推进,与推理行为保持一致变得更加重要。Ultralytics YOLO26 正是基于这一洞察进行设计,并由此引出它如何在训练过程中重新平衡学习信号。
Ultralytics YOLO26 使用渐进式损失平衡#
那么,Ultralytics YOLO26 如何在训练过程中应对这些不断变化的学习需求?它使用渐进式损失平衡,随时间调整学习信号的权重。
ProgLoss 会随着训练推进动态调整各检测头对总损失的贡献比例。训练初期,一对多检测头的权重更高,以稳定学习并提高召回率。随着训练继续,权重会逐步转向一对一检测头,使训练与推理行为更加一致。
这种渐进式过渡让 Ultralytics YOLO26 能够按恰当的顺序学习。渐进式损失平衡不会迫使模型同时优化相互竞争的目标,而是在训练的每个阶段优先采用最有用的学习信号。这样可以实现更平滑的收敛,减少不稳定的训练过程,并获得更一致的最终表现。
STAL 如何帮助 Ultralytics YOLO26 学习检测微小物体#
Ultralytics YOLO26 的另一项有趣训练改进,体现在模型如何将训练目标分配给预测,这一过程称为标签分配。标签分配负责将真实标注中的物体与候选预测(通常称为锚框)进行匹配。
这些匹配决定哪些预测会获得监督并计入损失。Ultralytics YOLO26 基于一种名为任务对齐学习(TAL)的现有标签分配方法进行了改进。该方法旨在更好地对齐训练过程中的分类和定位。
虽然 TAL 对大多数物体都很有效,但训练过程暴露出一个重要局限。在匹配过程中,极小的物体可能会被完全丢弃。实际使用中,在 640 像素输入图像里小于约 8 像素的物体往往无法获得任何锚框分配。发生这种情况时,模型几乎得不到针对这些物体的监督,因此很难学会可靠地检测它们。
为了解决这一问题,Ultralytics YOLO26 引入了小目标感知标签分配 (STAL)。STAL 会调整分配流程,确保训练期间不会忽略小物体。具体来说,在筛选候选框时,如果框的宽度或高度小于 8 像素,就会将其扩大到 16 像素;但在匹配和回归时仍使用原始框。这样可以确保即使是极小的物体也能稳定地参与训练损失计算。
通过加强对小目标的监督,STAL 提高了小物体或远距离物体常见场景中的学习稳定性和检测性能。这项改进对边缘优先的 YOLO26应用尤为重要,例如航空影像、机器人和物联网(IoT)系统;在这些场景中,物体通常很小、距离较远或只有部分可见,因此可靠检测至关重要。
Ultralytics YOLO26 引入 MuSGD 优化器#
为了让训练更稳定、更可预测,Ultralytics YOLO26 还引入了一种名为 MuSGD 的新优化器。该优化器旨在提高端到端检测模型的收敛性和训练可靠性,尤其适用于模型尺寸和训练复杂度不断增加的情况。
为了让神经网络在训练过程中学习并更新权重,我们需要计算误差,也称为损失。模型通过损失值衡量预测的偏差程度,计算指示参数应如何变化的梯度,然后更新这些参数以降低误差。随机梯度下降 (SGD)是一种广泛使用的优化器,负责执行这些更新,让训练既高效又易于扩展。
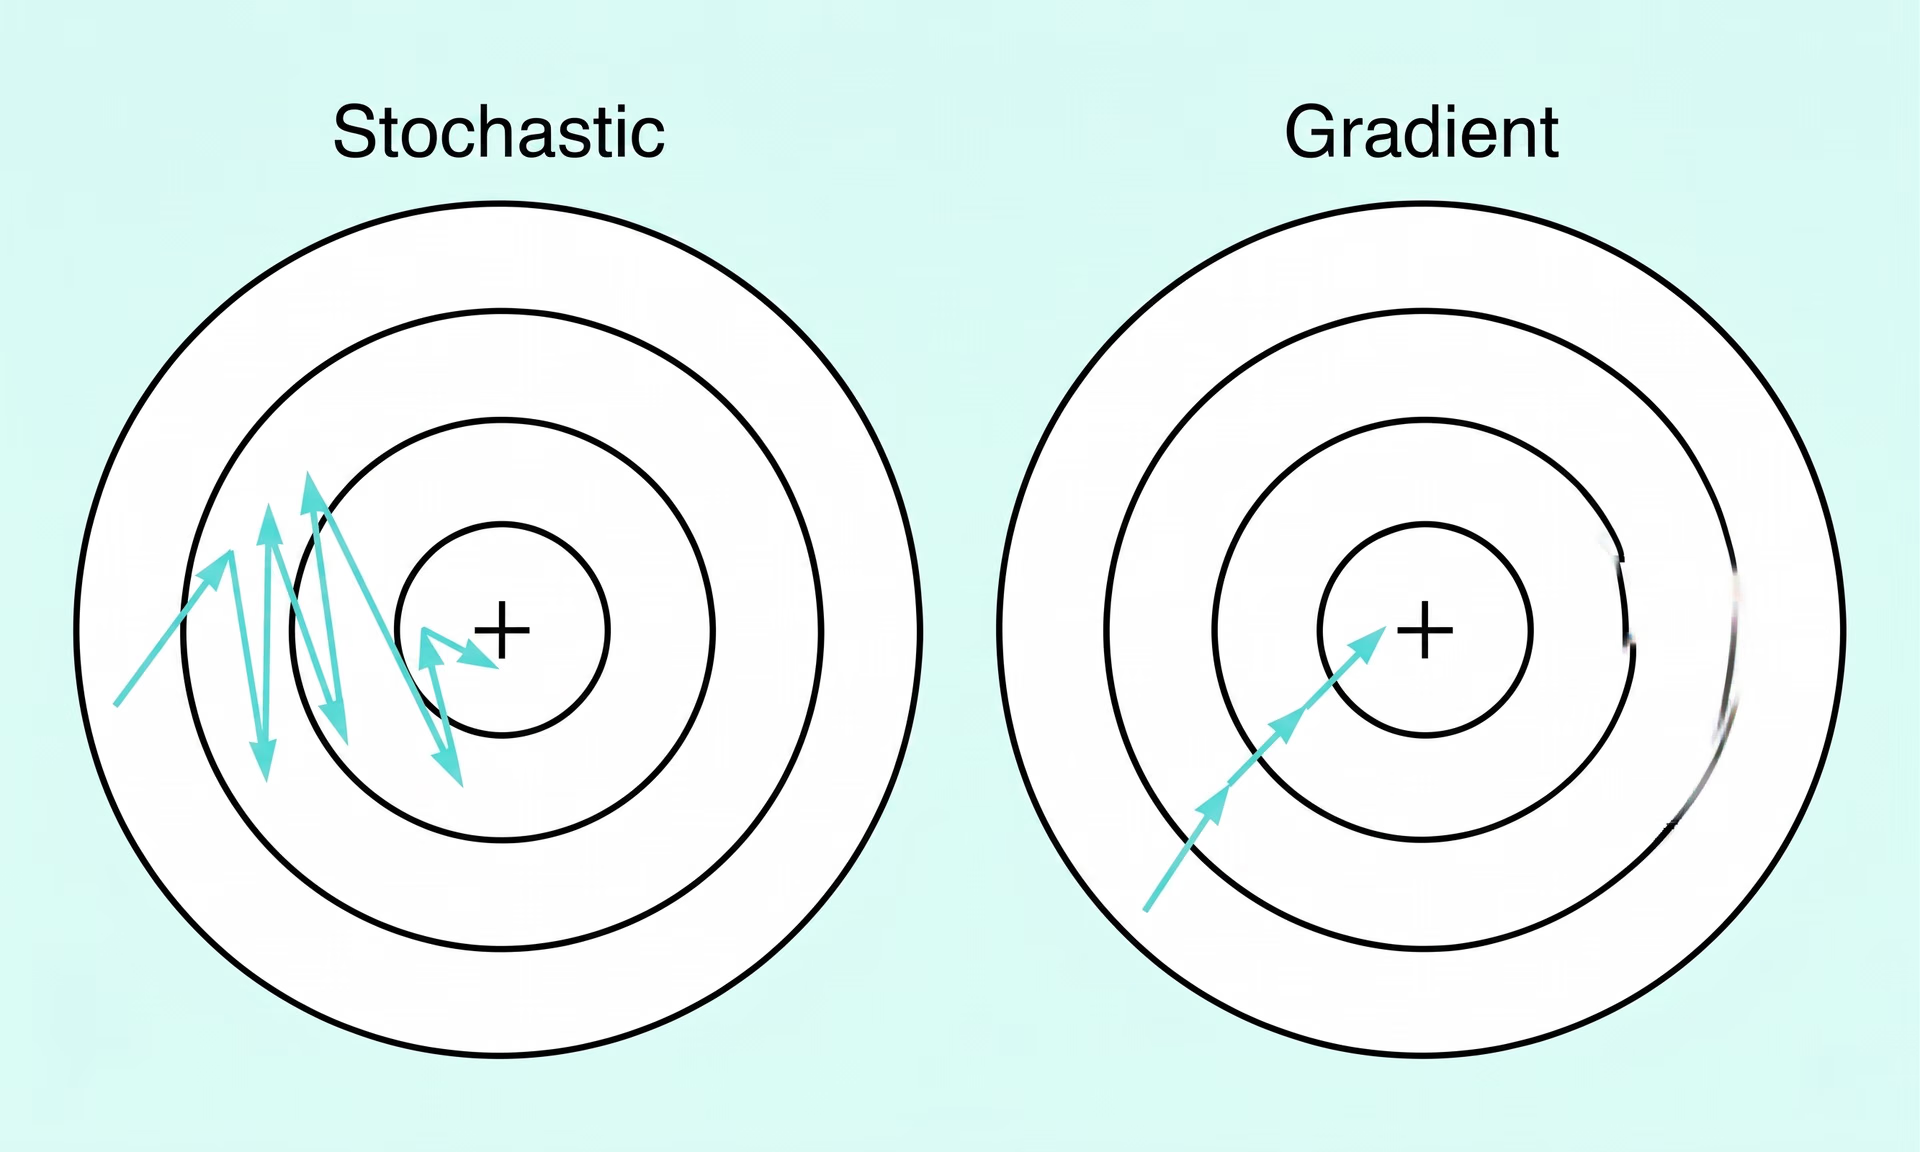
图 3. 随机梯度下降与梯度下降的对比(来源)
MuSGD 基于这一熟悉的原理,引入了受 Muon 启发的优化思路。Muon 是一种用于大型语言模型 (LLM) 训练的方法。这些思路受到 Moonshot AI 的 Kimi K2 等近期进展的影响;Kimi K2 展示了通过更有结构的参数更新来改善训练表现的效果。
Ultralytics YOLO26 使用混合更新策略。部分参数通过结合受 Muon 启发的更新与 SGD 来更新,其他参数则仅使用 SGD。这样一来,YOLO26 能够在优化过程中引入更多结构,同时保留 SGD 一直以来的稳健性和泛化能力。
最终,优化过程更加平滑、收敛更快,且各种模型尺寸下的训练表现更可预测。因此,MuSGD 是让 Ultralytics YOLO26 更易训练、也更能可靠扩展的关键因素之一。
Ultralytics YOLO26 训练创新的意义#
Ultralytics YOLO26 的训练创新与端到端、无需 NMS、边缘优先等关键特性相结合,让模型更易训练,也能在大规模应用中保持更高可靠性。你可能想知道,这对计算机视觉应用究竟意味着什么。
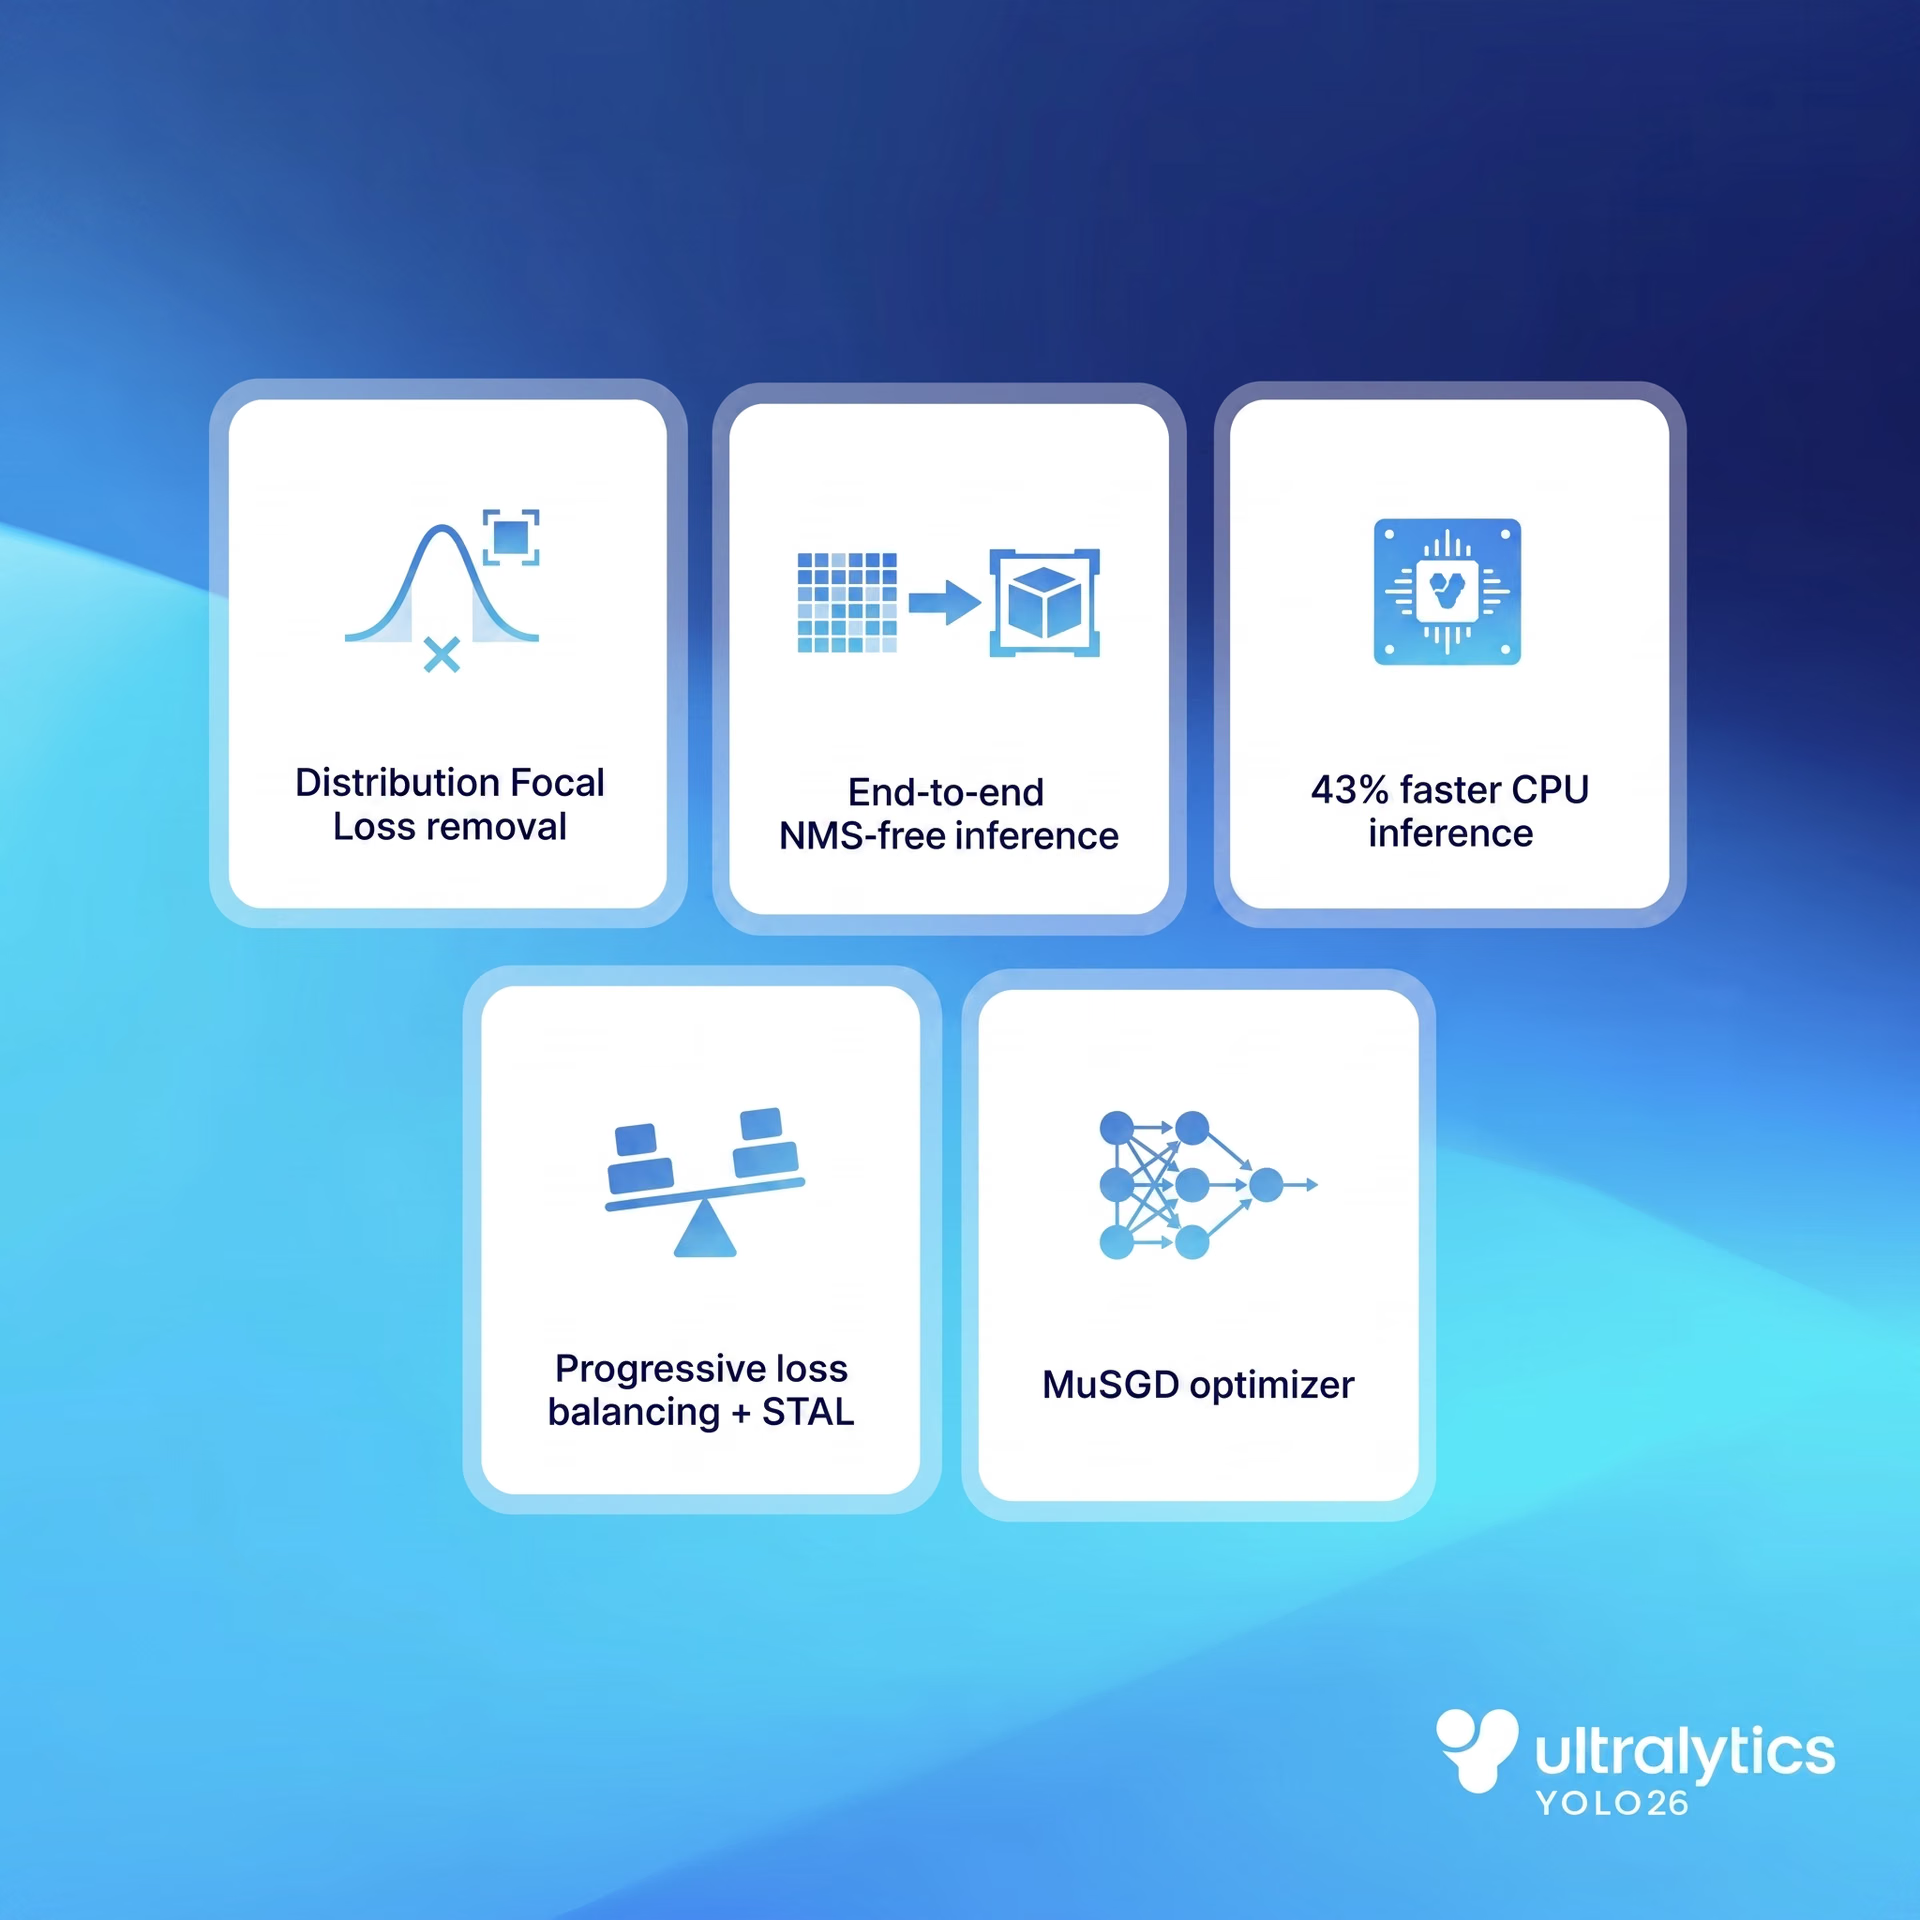
图 4. YOLO26 主要特性一览(来源)
在实际应用中,这让计算机视觉更容易部署到真正运行它的地方。模型训练表现更可预测,不同尺寸间的扩展更加一致,也更容易适配新数据集。这减少了从实验到部署之间的阻碍,尤其是在可靠性和效率与原始性能同样重要的环境中。
例如,在机器人和工业视觉应用中,随着环境、传感器或任务发生变化,模型通常需要频繁重新训练。使用 Ultralytics YOLO26,团队可以更快迭代,无需担心训练过程不稳定或不同模型尺寸间表现不一致。
要点#
可靠的计算机视觉系统不仅取决于模型在推理时的表现,也取决于模型的训练方式。通过改进学习信号的平衡方式、小目标的处理方式以及优化过程,Ultralytics YOLO26 让训练更稳定、更容易扩展。YOLO26 训练方案记录了官方检查点所使用的设置。对可靠训练的重视有助于团队更顺利地从实验走向真实部署,尤其适用于边缘端优先的应用。
想了解 AI?访问我们的 GitHub 代码库,探索更多内容。加入活跃的社区,了解物流领域的 AI和汽车行业的视觉 AI等领域的创新。现在就想开始使用计算机视觉?查看我们的许可选项。
作者
评论
提出问题、分享你的结果,或帮助其他人。









