夜间交通视频检测:了解准确性为何至关重要
从能见度差到眩光,了解夜间交通视频检测面临的准确性挑战,以及计算机视觉如何改善安全和交通流畅度。
 Abirami Vina9 分钟阅读
夜色会改变道路的样貌,不仅对驾驶员如此,对负责保障道路安全的系统也是如此。能见度差、车灯眩光和快速移动的反光,会增加夜间车辆检测的难度。
传统方法(例如人工观察或基于运动的摄像头)主要依赖人的判断和简单的运动线索。在低光照或复杂交通条件下,这些方法可能不可靠,容易误认车辆或行人,导致误检或漏检。
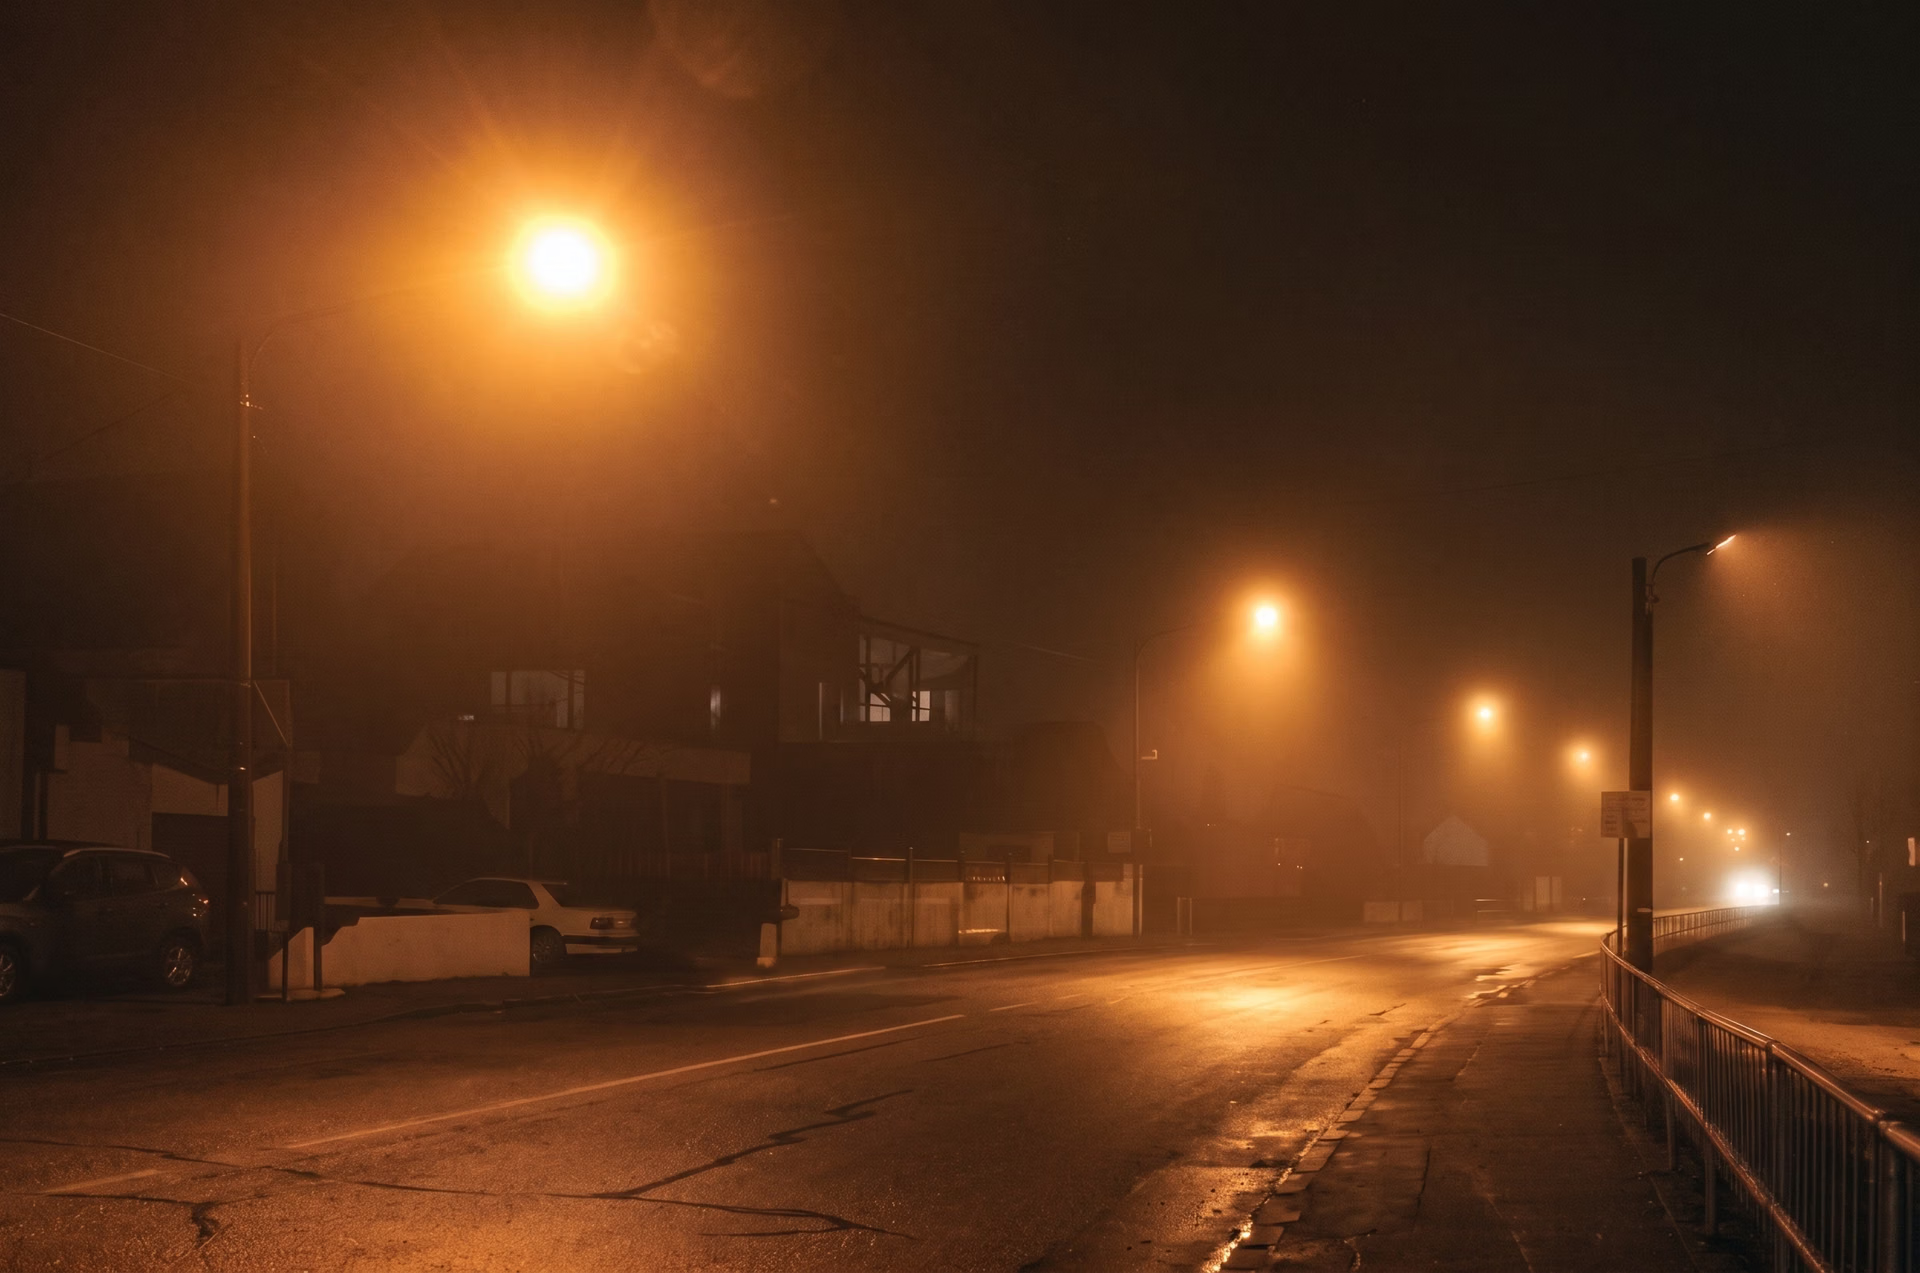
图 1. 夜间照明昏暗的道路示例(来源)
人工智能 (AI)、深度学习和计算机视觉可以通过自动检测和识别车辆来弥合这一差距。具体来说,计算机视觉是 AI 的一个分支,使机器能够观察并解读视觉数据。在夜间交通视频检测中,视觉 AI 模型不只依赖亮度或运动信息,还能学习识别复杂模式,从而提高准确性。
例如,Ultralytics YOLO26和 Ultralytics YOLO11等计算机视觉模型以速度快、精度高而著称。它们可以实时处理视频和图像数据,在单帧中检测并分类多个目标,并在连续帧中跟踪这些目标。
这些能力通过多种视觉任务实现,例如目标检测和实例分割,即使车灯、阴影或车辆重叠导致检测困难时也能发挥作用。这些任务可让模型识别、分类并区分不同目标。
本文将探讨夜间交通监控面临的挑战、计算机视觉如何应对这些挑战,以及视觉 AI 在现实交通监控系统中的应用。
夜间检测的挑战#
在了解计算机视觉如何解决夜间交通检测的挑战之前,我们先看看为什么天黑后很难发现车辆。以下是一些需要考虑的因素:
- 能见度低:光线不足、照明条件差,会让摄像头难以拍摄清晰、细节丰富的画面。图像质量下降后,车辆可能与背景融为一体,或被完全误认。
- 天气状况:雨、雾、霾甚至灰尘都会进一步降低视频质量。这些条件会增加检测系统区分车辆和周围环境的难度。
- 前照灯和尾灯:强光光束和反射可能会使摄像头过曝。它们可能导致车辆误检,即将光斑误认为车辆,从而干扰检测算法并降低准确率。
- 车辆遮挡:交通拥堵时,车辆可能被其他车辆部分或完全遮挡。遮挡会使车辆跟踪、计数和分类更加困难,尤其是在同一帧中多个道路使用者相互重叠时。
夜间基准数据集和评估指标的必要性#
计算机视觉模型通过大量图像集合(称为数据集)进行训练。这些数据集经过仔细标注,标明其中的对象,例如汽车、卡车、行人和自行车,并作为训练的基础。模型通过学习这些标注样本掌握模式,从而能够在新的视频画面中识别和检测对象。
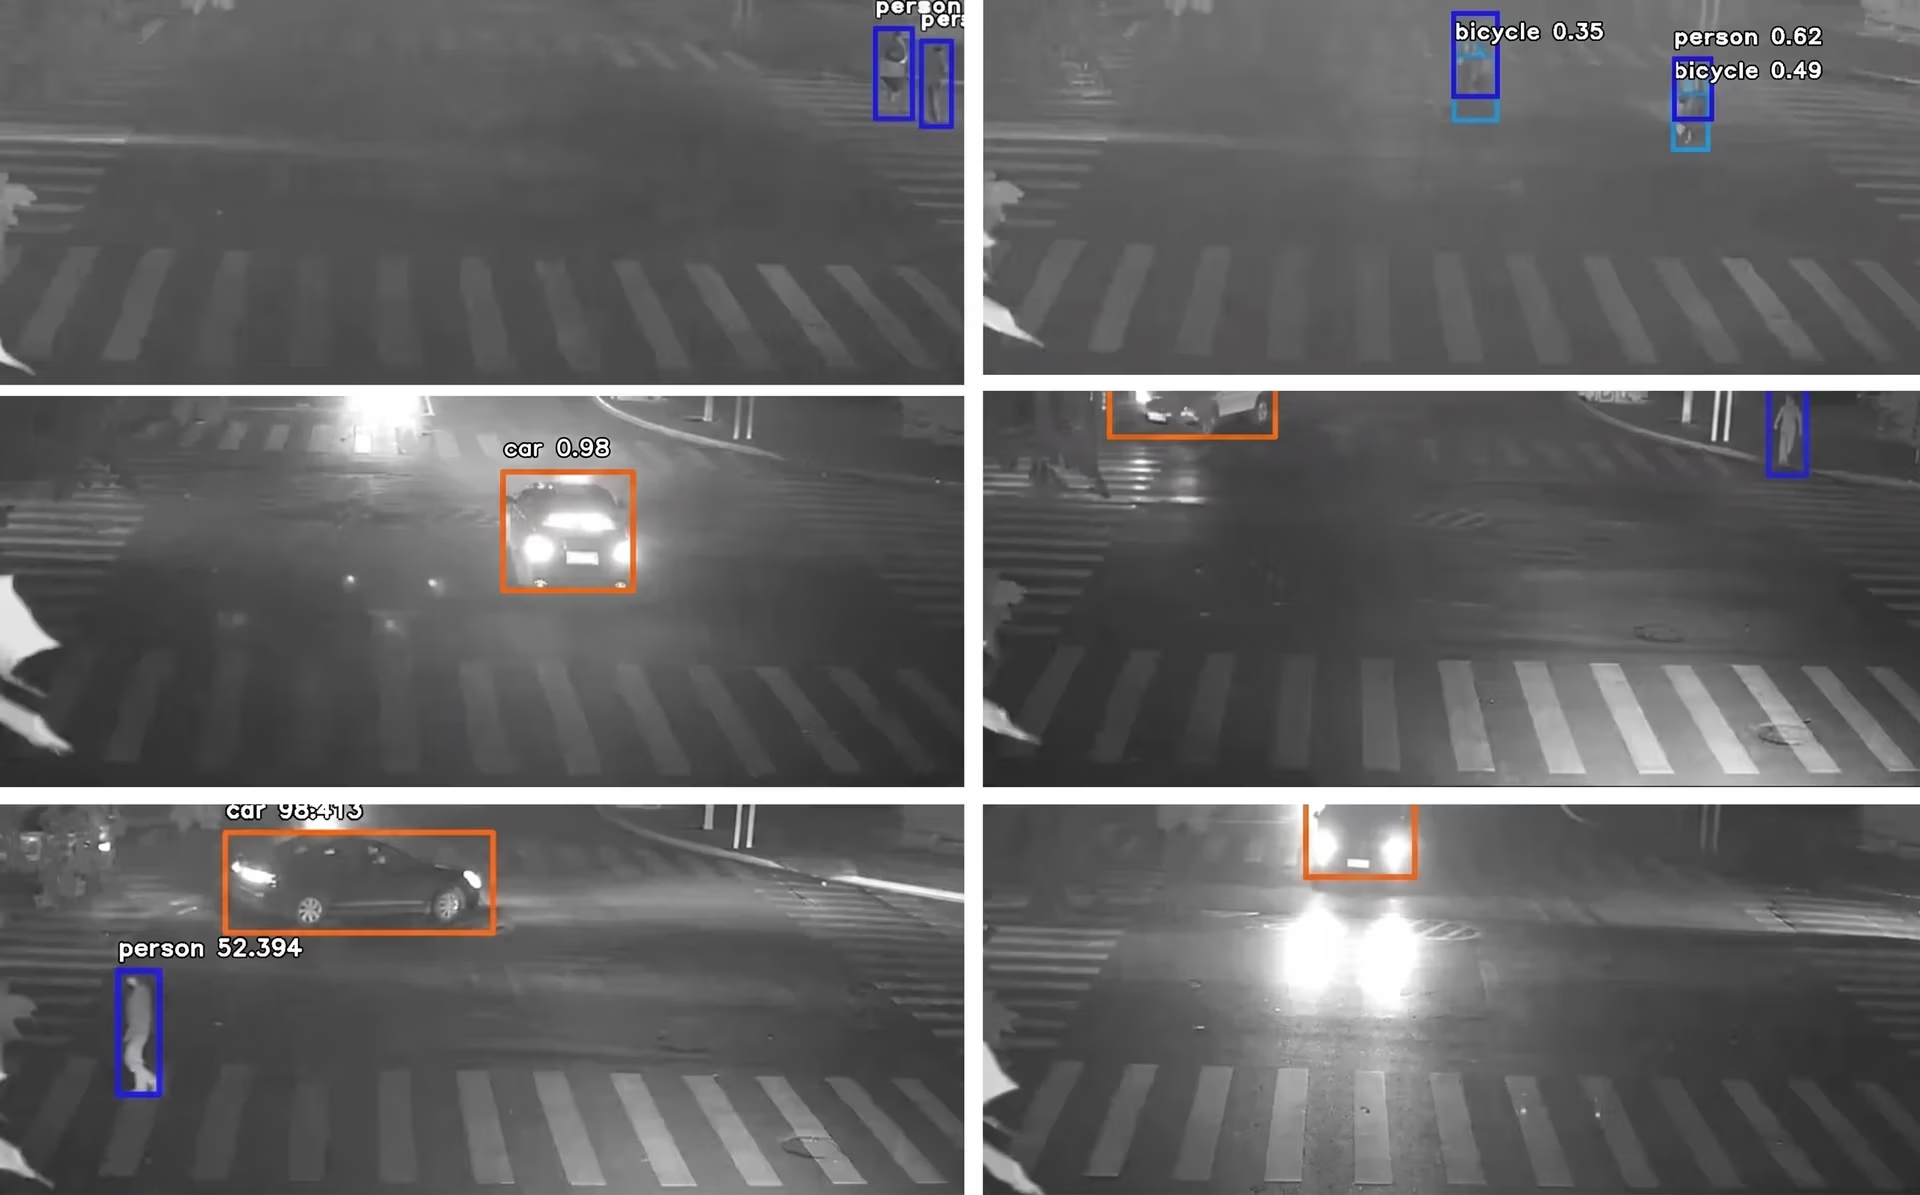
图 2. 使用计算机视觉检测交通中的车辆和行人(来源)
训练期间,模型会从数据中提取特征,并利用这些特征提高检测准确性。模型接触真实交通场景时,这一过程有助于减少漏检和误报。
然而,为夜间条件构建数据集或收集相关数据要困难得多。视频质量差会让标注过程耗时且容易出错。此外,事故或异常驾驶行为等罕见但重要的事件,在夜间也很难捕捉。因此,可供模型学习的训练样本数量有限。
为了解决这个问题,研究人员开发了专门的基准数据集。基准数据集不仅是图像集合,还包含标准化标注、评估流程和精确率、召回率及平均精度均值 (mAP) 等性能指标。这些指标让不同算法能够在相同条件下进行测试和比较,确保评估公平一致。
例如,ExDark基准数据集包含 7,363 张低光照图像,涵盖 12 个对象类别(自行车、船、瓶子、公交车、汽车、猫、椅子、杯子、狗、摩托车、人、桌子)。每张图像都标注了边界框;该数据集广泛用于研究在光照不足时的目标检测和分类性能。
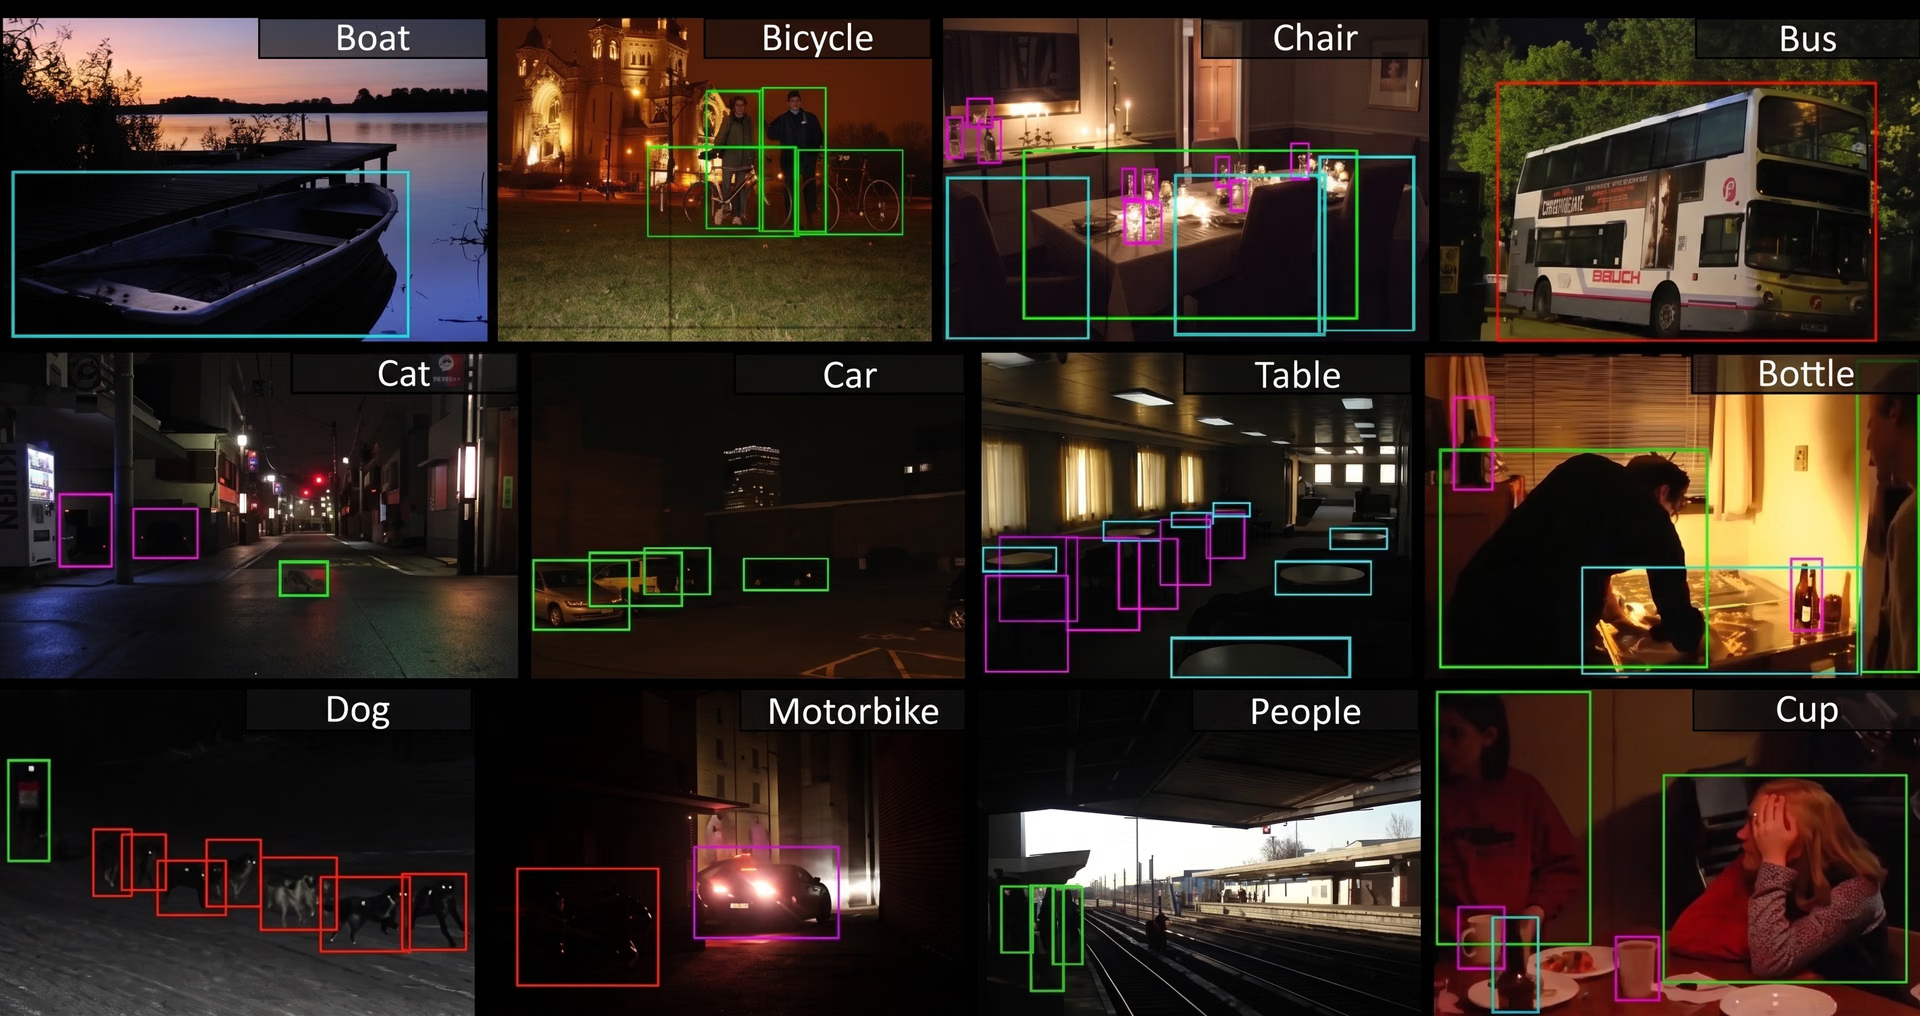
图 3. ExDark 数据集一览(来源)
同样,NightOwls基准数据集提供约 115,000 张夜间图像,其中包含约 279,000 个行人标注。它已成为评估行人检测系统的重要资源,而这类系统对道路安全和高级驾驶辅助系统 (ADAS) 至关重要。
包含夜间场景的驾驶数据集 BDD100K,以及低光照可见光-红外数据集 LLVIP,也可在 Ultralytics Platform 上获取,用于训练和测试 YOLO 模型。
计算机视觉如何帮助检测夜间交通视频#
了解相关挑战和数据集需求后,我们来仔细看看基于视觉的系统如何解读夜间交通视频。
YOLO11 和 YOLO26 等模型支持计算机视觉任务,例如目标检测、实例分割和跟踪,因此即使在低光照条件下也能分析交通情况。以下概述了这些模型支持的、用于分析夜间交通的视觉 AI 任务:
- 目标检测:这项任务可用于识别并定位每一帧中的车辆、行人、自行车和其他道路使用者,通常通过在目标周围绘制边界框来实现。
- 实例分割:即使多个目标相互重叠,这项任务也能区分各个目标,并提供像素级细节,从而提高复杂夜间环境下的准确性。
- 图像分类:这项任务会将整张图像或检测到的对象归入预定义类别,例如汽车、公交车、卡车或摩托车。
- 有向边界框 (OBB) 检测:捕捉目标的精确角度和朝向,在夜间交通中车辆呈对角线或处于特殊位置时提高检测准确性。
- 目标跟踪:这项任务可跨帧跟踪已检测到的目标,使同一车辆或行人能随时间持续被识别,从而估算车速并监测交通流量。
使用 Ultralytics YOLO 模型进行夜间监控#
我们介绍了模型训练、数据集的必要性,以及 YOLO11 和 YOLO26 等模型支持的任务。要把这些内容串联起来,还需要了解一个概念:如何实际将这些模型用于夜间监控。
Ultralytics YOLO 模型提供开箱即用的预训练版本,也就是说,它们已经在大型通用数据集上完成训练,例如涵盖许多日常对象的 COCO 数据集。因此,模型具备了较强的基础目标检测和分类能力。
然而,由于这些数据集中低光照或夜间样本很少,预训练模型通常难以应对眩光、阴影或低对比度。为了让模型有效检测夜间交通视频,需要使用能够反映真实夜间状况的专用数据集进行微调。
微调或自定义训练是指使用低光照环境下拍摄的额外标注图像训练模型,例如车灯眩光下的车辆、人行横道上的行人或夜间拥挤的十字路口,让模型学习夜间场景的独特特征。
经过定制训练后,模型便能在低光照条件下以高得多的准确率支持检测、跟踪、分割或分类等任务。这使交通管理部门能够将此类模型用于实际场景,例如车辆计数、速度估算、自适应信号控制和夜间事故预防。
视觉 AI 在夜间交通视频检测中的应用#
接下来,我们来看看计算机视觉如何应用于现实世界的夜间交通系统。
智能交通信号灯助力智慧城市规划#
城市十字路口是最难管理的区域之一,尤其是在夜间,能见度会下降,交通流量也更难预测。传统信号灯依赖固定计时,无法响应实时变化。研究表明,这不仅浪费驾驶员的时间,还会导致不必要的燃油消耗和延误。
这正是计算机视觉系统可以发挥作用的地方。这些系统可以监控车辆移动情况,并实时检测车辆数量。随后,数据会被传送到自适应交通控制系统,使信号灯能够根据实际道路状况快速调整。因此,如果一条车道拥堵而另一条车道空闲,信号灯时长就可以立即调整,以缓解瓶颈。
事故预防#
夜间驾驶比白天风险更高,因为能见度下降、光线不均和眩光会让驾驶员更难判断距离。事实上,研究表明,夜间每公里的致命事故率最高可达白天的三倍。
传统监控方式,例如固定监控摄像头、道路巡逻、车辆存在传感器和固定时长的信号系统,都是被动运行的,可能无法及时发现危险状况并在事故发生前加以预防。
计算机视觉解决方案可以通过分析实时视频流并检测道路或高速公路上的异常模式来应对这一问题。借助目标跟踪,这些系统能够实时监控车辆行为,并在发现异常时发出警报。
例如,如果车辆在行驶中变道、在拥堵区域超速或突然减速,系统就能实时标记出来。这样,相关部门便可迅速采取行动,在事故发生前加以预防。
自动驾驶与 ADAS#
对于自动驾驶车辆和 ADAS,夜间驾驶也有其独特挑战。能见度低、交通模式难以预测,会让传统传感器难以稳定工作,从而引发安全隐患。
计算机视觉通过执行目标检测、车道跟踪和分割等任务增强这些系统的能力,使车辆即使在光线不足时也能识别行人、其他汽车和障碍物。与绘制周围环境 3D 地图的雷达或激光雷达 (LiDAR) 结合后,视觉信息层可帮助 ADAS 提前发出警告,也让自动驾驶车辆具备更充分的环境感知能力,从而在夜间更安全地行驶。
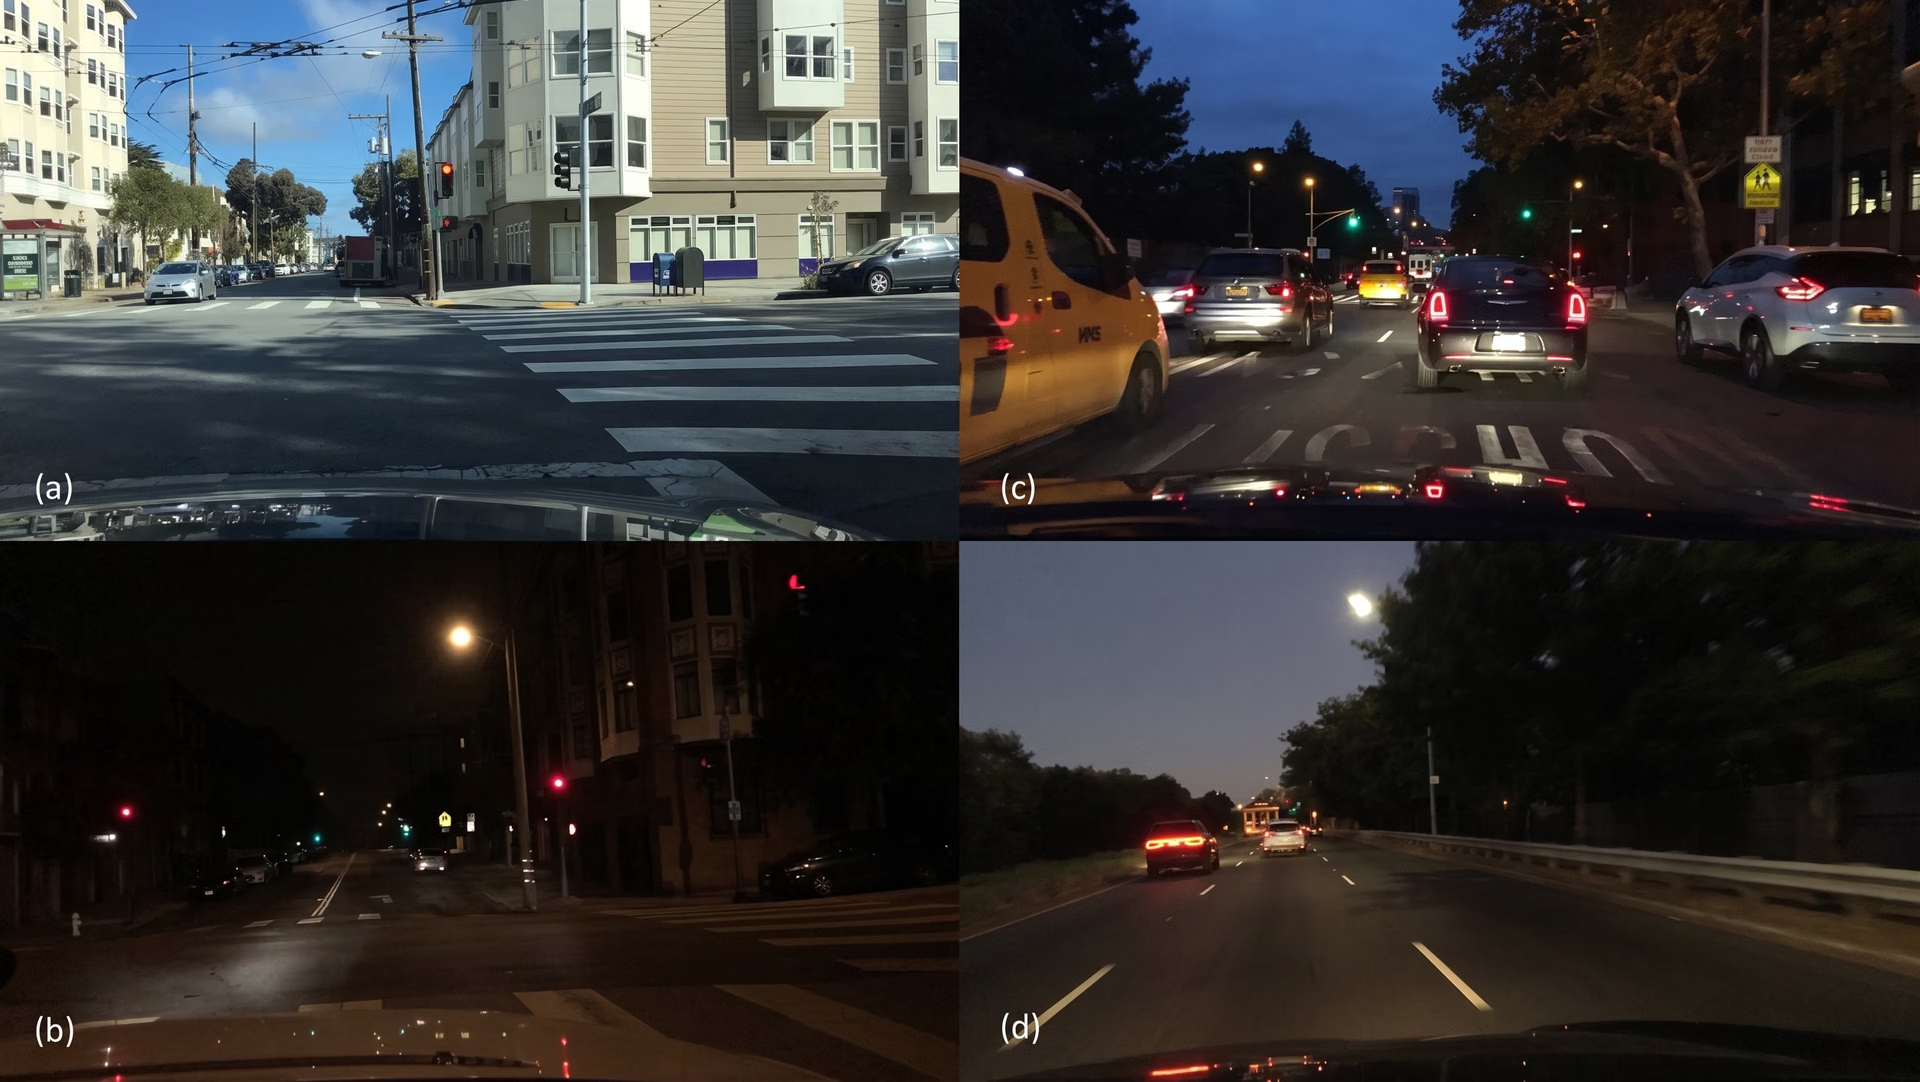
图 4. 白天和夜间拍摄的车辆画面(来源)
执法与违规行为检测#
全球三分之一的交通死亡事故由超速驾驶导致,夜间风险只会更高。夜色会增加交警发现违规行为的难度,因为白天清晰可见的细节到了夜间往往会变得模糊。
因此,在空旷道路上超速、闯红灯或驶入错误车道等违规行为常常得不到处罚。计算机视觉通过红外摄像头,即使在低光照条件下也能发现违规行为,从而解决这一问题。这些系统会创建检测区域,记录其中发生的事件,减少误报并提供清晰、可验证的证据。对于交通管理部门来说,这意味着盲区更少,也不必过度依赖人工检查。
夜间交通视频检测的优缺点#
以下是使用视觉 AI 检测夜间交通视频的一些优点。
- 可扩展性:完成微调后,模型可以部署到多台摄像头或多个十字路口,支持全市范围的监控。
- 预测分析:可以利用历史视频数据预测拥堵和事故高发区域,为预防措施提供支持。
- 资源优化:为相关部门提供实时信息,帮助更高效地调配道路巡逻和应急服务资源。
尽管有这些优点,使用视觉 AI 检测夜间交通也存在一些局限。以下是需要考虑的因素:
- 数据依赖性:视觉 AI 系统的准确性很大程度上取决于能否获取大量涵盖各种夜间条件的高质量数据集。
- 环境挑战:雨、雾或霾等天气因素,以及摄像头镜头脏污或未对准等实际问题,都可能降低检测性能,因此需要定期维护。
- 硬件要求:运行先进 AI 模型通常需要高性能 GPU 或专用边缘设备,这会增加大规模部署的成本和复杂度。
夜间智能交通系统的发展方向#
随着城市扩张和道路日益繁忙,夜间交通检测正朝着更智能、响应更迅速的系统发展。例如,热成像摄像头和红外传感器能够检测人和车辆的热信号,即使在完全黑暗的环境中也能实现观测。这有助于减少普通摄像头因眩光或低光照而难以工作时出现的错误。
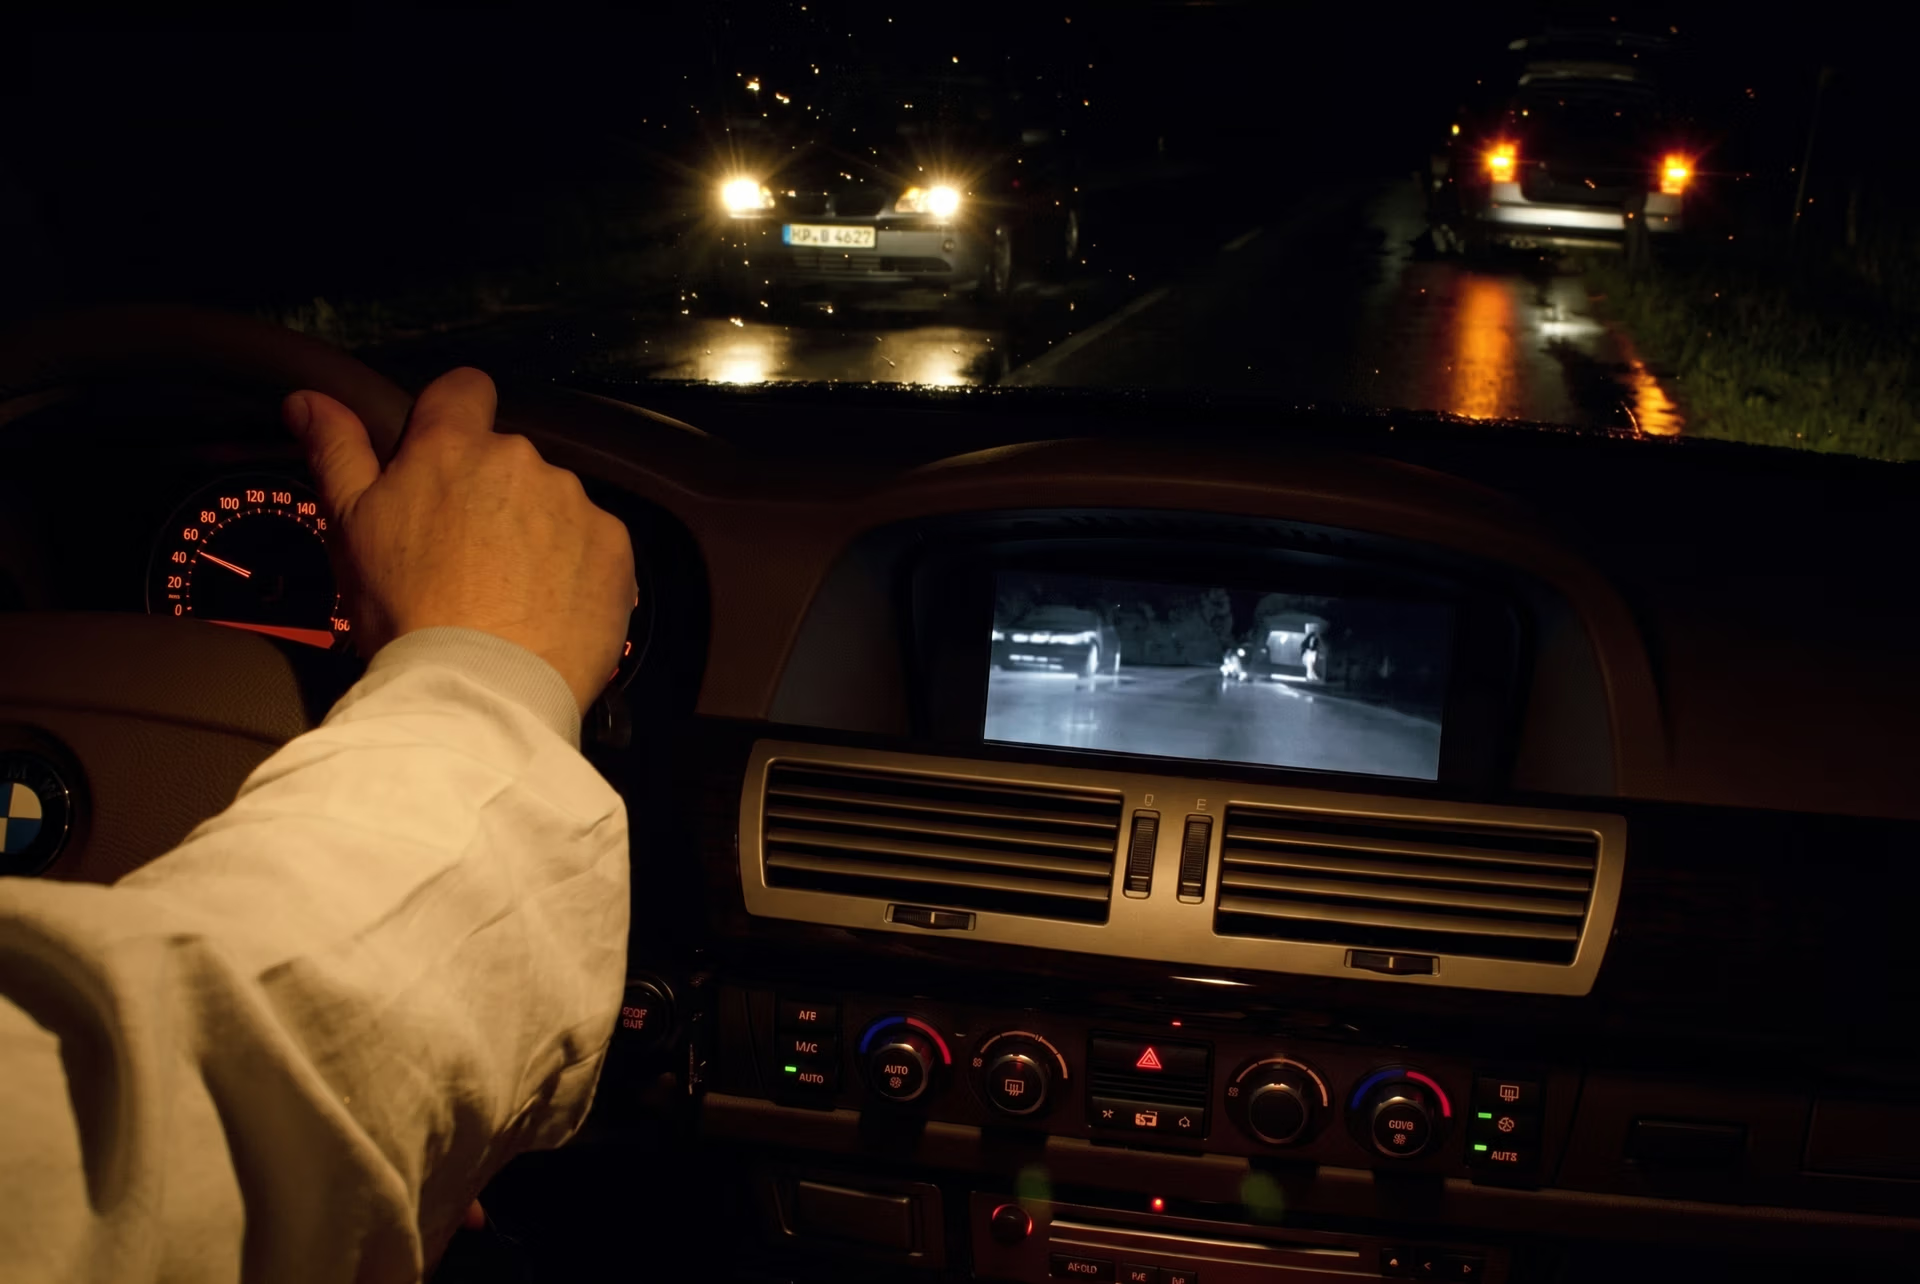
图 5. 夜视技术提升夜间行人检测能力(来源)
另一种日益普及的方法是摄像头与 LiDAR 融合。摄像头提供道路的详细图像,LiDAR 则生成精确的 3D 地图。二者结合后,可以提高车道、车辆和障碍物的检测准确性,尤其是在光线不足或有轻雾的条件下。
与此同时,低光照图像增强、行人识别和车牌识别技术不断进步,进一步拓展了计算机视觉的能力。有了这些改进,即使照明昏暗的道路和十字路口,也能以更高的可靠性、更少的错误进行监控。
要点#
夜间车辆检测一直是交通监控的一项挑战,但计算机视觉正让这项工作变得更可行。通过减轻眩光的影响并处理复杂的交通场景,它能更准确地呈现夜间道路状况。随着这些系统不断进步,它们将推动夜间交通迈向更安全、更智能、更高效的未来。
准备好将视觉 AI 集成到你的项目中了吗?加入我们活跃的社区,了解汽车行业中的 AI和机器人领域的视觉 AI等创新成果。访问我们的 GitHub 代码库,了解更多内容。立即开始使用计算机视觉,查看我们的许可选项。
作者
评论
提出问题、分享你的结果,或帮助其他人。









