الدليل الشامل لأدوات تقدير الوضعية
تعرّف على كيفية استخدام أدوات تقدير الوضعية لاكتشاف النقاط الرئيسية للجسم في الصور ومقاطع الفيديو، وتقدير الوضعيات ثنائية وثلاثية الأبعاد، وتشغيل تطبيقات متنوعة لذكاء الرؤية.
 Abirami Vina12 دقيقة قراءة
نحن البشر ندرك الحركة بالفطرة. فعندما يميل شخص إلى الأمام، أو يدير رأسه، أو يرفع ذراعه، نستطيع استنتاج ما يفعله فورًا. إنها مهارة هادئة تكاد تكون لاواعية، وتشكل طريقة تفاعلنا مع الآخرين واستكشافنا للعالم.
مع ازدياد حضور التكنولوجيا في الحياة اليومية، من الطبيعي أن نرغب في أن تفهم أجهزتنا الحركة بسلاسة كما نفهمها نحن. وتجعل التطورات الحديثة في الذكاء الاصطناعي، ولا سيما التطورات القائمة على التعلم العميق، ذلك ممكنًا. وعلى وجه الخصوص، تساعد الرؤية الحاسوبية الآلات على استخلاص المعنى من الصور ومقاطع الفيديو، وتدفع هذا التقدم قدمًا.
على سبيل المثال، يُعد تقدير الوضعية مهمة شائعة في الرؤية الحاسوبية تتنبأ بمواقع النقاط المفتاحية المحددة مسبقًا في الجسم، مثل الكتفين والمرفقين والوركين والركبتين، ضمن صورة أو إطار فيديو. ويمكن ربط هذه النقاط المفتاحية باستخدام تعريف ثابت للهيكل العظمي لتكوين تمثيل مبسط للوضعية.
تدعم نماذج الرؤية الحاسوبية مثل Ultralytics YOLO11 وUltralytics YOLO26 (الذي صدر الآن) مهامًا مثل تقدير الوضعية، ويمكن استخدامها لتشغيل تطبيقات آنية تشمل تقديم ملاحظات حول وضعية الجسم في اللياقة البدنية والرياضة، ومراقبة السلامة، وتجارب الواقع المعزز التفاعلية.
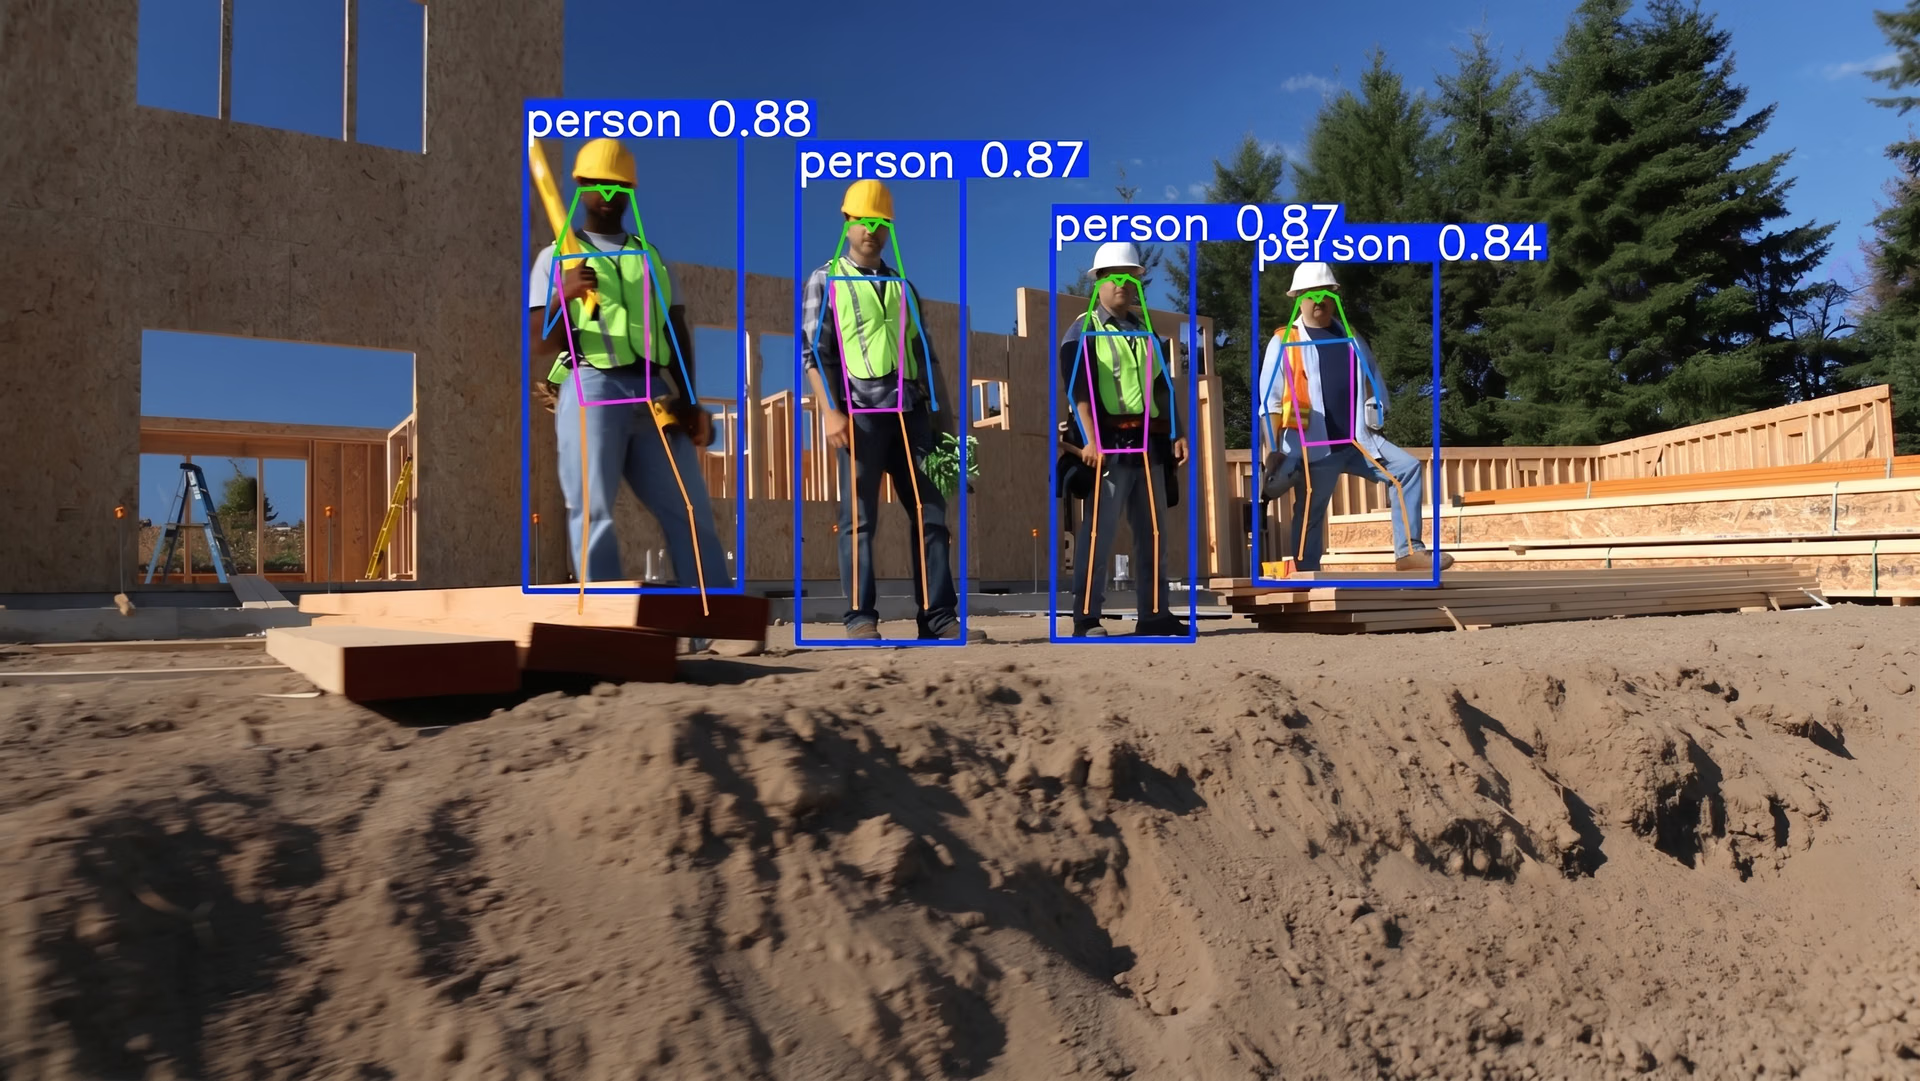
الشكل 1. نظرة على استخدام Ultralytics YOLO11 لتقدير الوضعية (المصدر)
سنتعمق في هذا المقال في أدوات تقدير الوضعية، ونتعرف على كيفية عمل تقدير الوضعية ومجالات استخدامه، وعلى بعض أبرز النماذج والمكتبات المتاحة اليوم.
ما تقدير الوضعيات؟#
تقدير الوضعية تقنية في الرؤية الحاسوبية تساعد النظام على فهم موضع شخص أو جسم في صورة أو مقطع فيديو. وبدلًا من تحليل جميع وحدات البكسل بالتساوي، تتنبأ بمجموعة من المعالم الثابتة، مثل الرأس والكتفين والمرفقين والوركين والركبتين والكاحلين.
تُخرج معظم النماذج إحداثيات هذه النقاط الرئيسية ودرجةً تعكس مدى احتمال صحة كل تنبؤ. ويمكن بعد ذلك وصل هذه النقاط باستخدام تخطيط محدد مسبقًا للهيكل العظمي لتكوين تمثيل بسيط للوضعية.
عند تطبيق هذه الطريقة على كل إطار في مقاطع الفيديو، يمكن ربط النقاط الرئيسية الناتجة عبر الزمن لتقدير الحركة. وهذا يتيح تطبيقات مثل التحقق من الأداء، وتحليل الحركة، والتفاعل القائم على الإيماءات.
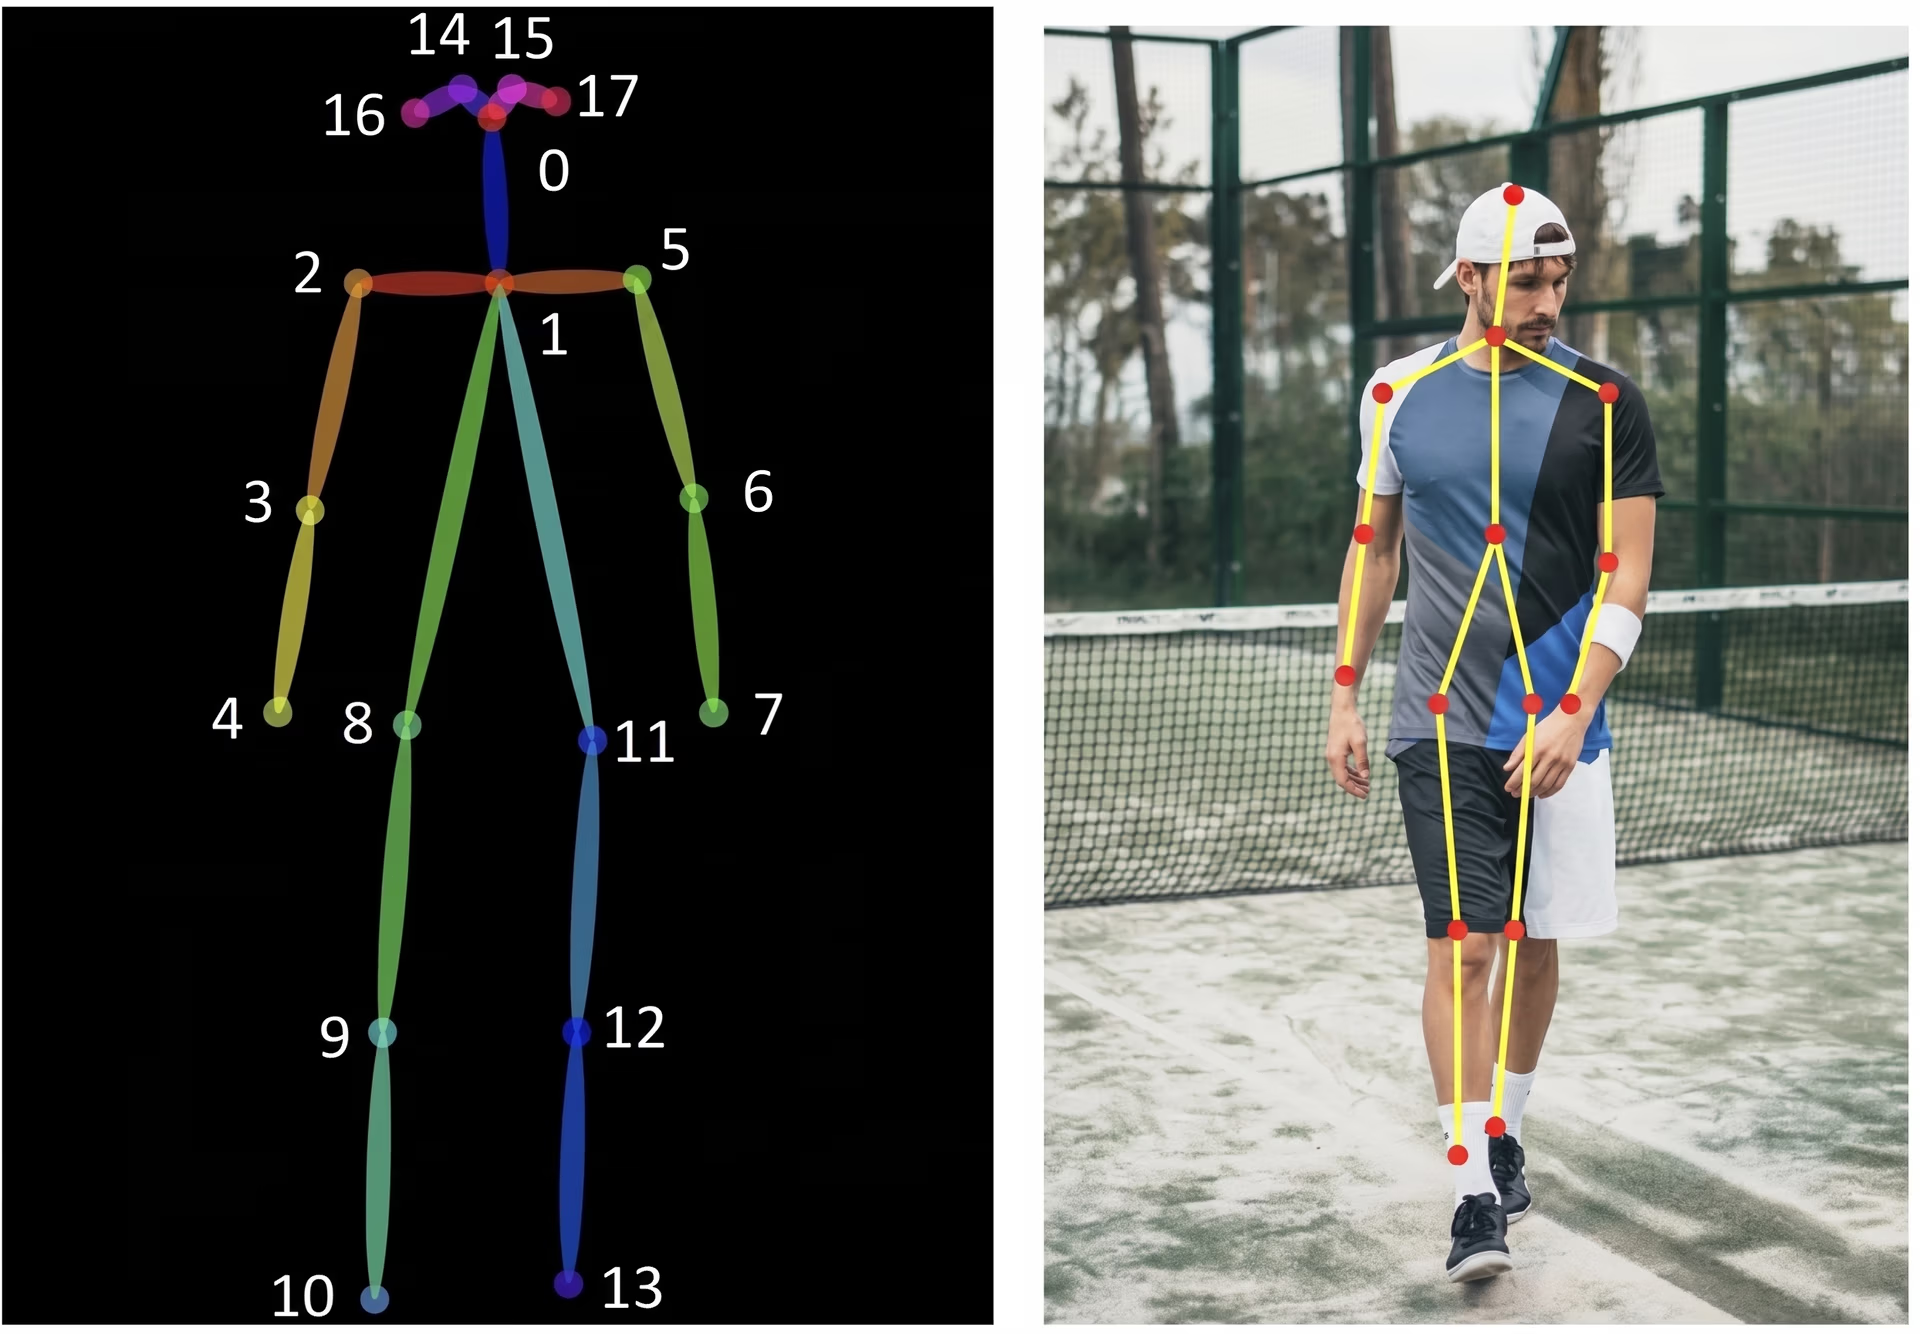
الشكل 2. مثال على تقدير الوضعية (المصدر)
الحاجة إلى أدوات تقدير الوضعية#
تحمل حركة الإنسان قدرًا كبيرًا من المعلومات. فالطريقة التي ينحني بها الشخص أو يمد يده أو يغيّر توزيع وزنه قد تكشف عن نيته أو جهده أو إرهاقه أو حتى خطر تعرضه للإصابة. وحتى وقت قريب، كان التقاط هذا المستوى من التفاصيل يتطلب عادةً مستشعرات متخصصة أو بدلات لالتقاط الحركة أو بيئات مختبرية مضبوطة.
يغيّر تقدير الوضعية ذلك. إذ يتيح استخراج معالم الجسم الرئيسية من الصور ومقاطع الفيديو العادية لأجهزة الكمبيوتر تحليل الحركة باستخدام الكاميرات القياسية. وهذا يجعل تحليل الحركة أكثر سهولة وقابلية للتوسع وعمليةً في ظروف العالم الحقيقي.
فيما يلي بعض الطرق التي يمكن بها لتقدير الوضعية إحداث أثر ملموس:
- أماكن عمل أكثر أمانًا: يمكن استخدام الأنظمة المدعومة بالرؤية لاكتشاف الوضعيات الخطرة والإجهاد المتكرر وأساليب رفع الأحمال غير الآمنة قبل وقوع الإصابات.
- تحسين التدريب على اللياقة البدنية والرياضة: يمكن لحلول الذكاء الاصطناعي للرؤية تقييم الوضعية والتوازن والتقنية آنيًا، وتزويد المستخدمين بملاحظات فورية دون الحاجة إلى أجهزة قابلة للارتداء.
- الرعاية الصحية وإعادة التأهيل: يمكن للأطباء تتبع التقدم في التعافي والوضعية ومدى الحركة عن بُعد باستخدام تسجيلات فيديو بسيطة.
- التجارب التفاعلية: يسهّل تقدير الوضعية على الشخصيات الرمزية الرقمية والبيئات الغامرة تتبع حركة الإنسان وعكسها بدقة.
تطور خوارزميات تقدير الوضعية#
تعود فكرة تقدير الوضعيات إلى سنوات طويلة. فقد استخدمت الأساليب الأولى نماذج هندسية بسيطة وقواعد مصممة يدويًا، ولم تكن تعمل عادةً إلا في ظروف مضبوطة.
فعلى سبيل المثال، قد يحقق نظام أداءً جيدًا عندما يقف شخص ساكنًا في موضع ثابت، لكنه يتعثر عند بدء الشخص بالمشي أو الالتفات أو التفاعل مع الأجسام في مشاهد العالم الحقيقي. وكثيرًا ما واجهت هذه الأساليب صعوبات مع الحركة الطبيعية، وتغير زوايا الكاميرا، والخلفيات المزدحمة، والحجب الجزئي.
يعتمد تقدير الوضعية الحديث على التعلم العميق للتعامل مع هذه التحديات. فمن خلال تدريب الشبكات العصبية الالتفافية على مجموعات بيانات كبيرة وموسومة، تتعلم النماذج أنماطًا مرئية تساعدها على اكتشاف النقاط الرئيسية بموثوقية أكبر عبر وضعيات وأشخاص وبيئات مختلفة.
ومع زيادة الأمثلة، يحسّن النموذج تنبؤاته ويصبح أفضل في التعميم على مشاهد جديدة. وبفضل هذا التقدم، يدعم تقدير الوضعية الآن مجموعة واسعة من حالات الاستخدام العملية، بما فيها مراقبة أماكن العمل وبيئة العمل المريحة، وتحليلات الرياضة التي يدرس فيها المدربون والمحللون كيفية تحرك الرياضيين.
أنواع تقنيات تقدير الوضعية#
يتخذ تقدير الوضعية أشكالًا مختلفة تبعًا للسياق وما تحتاج إلى قياسه. وفيما يلي الأنواع الرئيسية التي ستصادفها:
- تقدير الوضعية ثنائي الأبعاد: تكشف هذه الطريقة النقاط الرئيسية للجسم في صورة ثنائية الأبعاد أو إطار فيديو. وهي تعمل جيدًا مع الكاميرات القياسية وتتسم بكفاءة حسابية، ما يجعلها مناسبة لمهام مثل تتبع الحركة الأساسي وتحليل الوضعية وتقديم ملاحظات فورية عن الأداء.
- تقدير الوضعية ثلاثي الأبعاد: من خلال تقدير العمق إلى جانب إحداثيات الصورة، يوفّر تقدير الوضعية ثلاثي الأبعاد فهمًا مكانيًا لحركة الجسم. ويكون ذلك مفيدًا بشكل خاص عندما تهم الحركة إلى الأمام والخلف، كما في تحليل الرياضة وإعادة التأهيل والميكانيكا الحيوية والرسوم المتحركة. وتحديدًا، يلتقط تقدير وضعية الإنسان ثلاثي الأبعاد مواضع المفاصل وحركتها في الفضاء ثلاثي الأبعاد، ما يقلل الالتباس الذي قد ينشأ عن الإسقاطات ثنائية الأبعاد.
- تقدير وضعية شخص واحد: صُممت هذه الأنظمة لتتبع شخص واحد في كل مرة. وتميل إلى تحقيق أفضل أداء في البيئات المضبوطة أو شبه المضبوطة التي يكون فيها الشخص ظاهرًا بوضوح، مثل تطبيقات التمارين الموجّهة أو مكالمات الفيديو أو إعدادات تحليل الحركة.
- تقدير وضعيات عدة أشخاص: صُممت هذه الطريقة للمشاهد التي تضم عدة أشخاص، وتكشف وضعيات أفراد متعددين وتتبعها في الوقت نفسه. وهي مفيدة بشكل خاص في البيئات المزدحمة مثل أماكن العمل والصالات الرياضية والأماكن العامة والأنشطة الجماعية، حيث قد يتداخل الأشخاص أو يحجب بعضهم بعضًا.
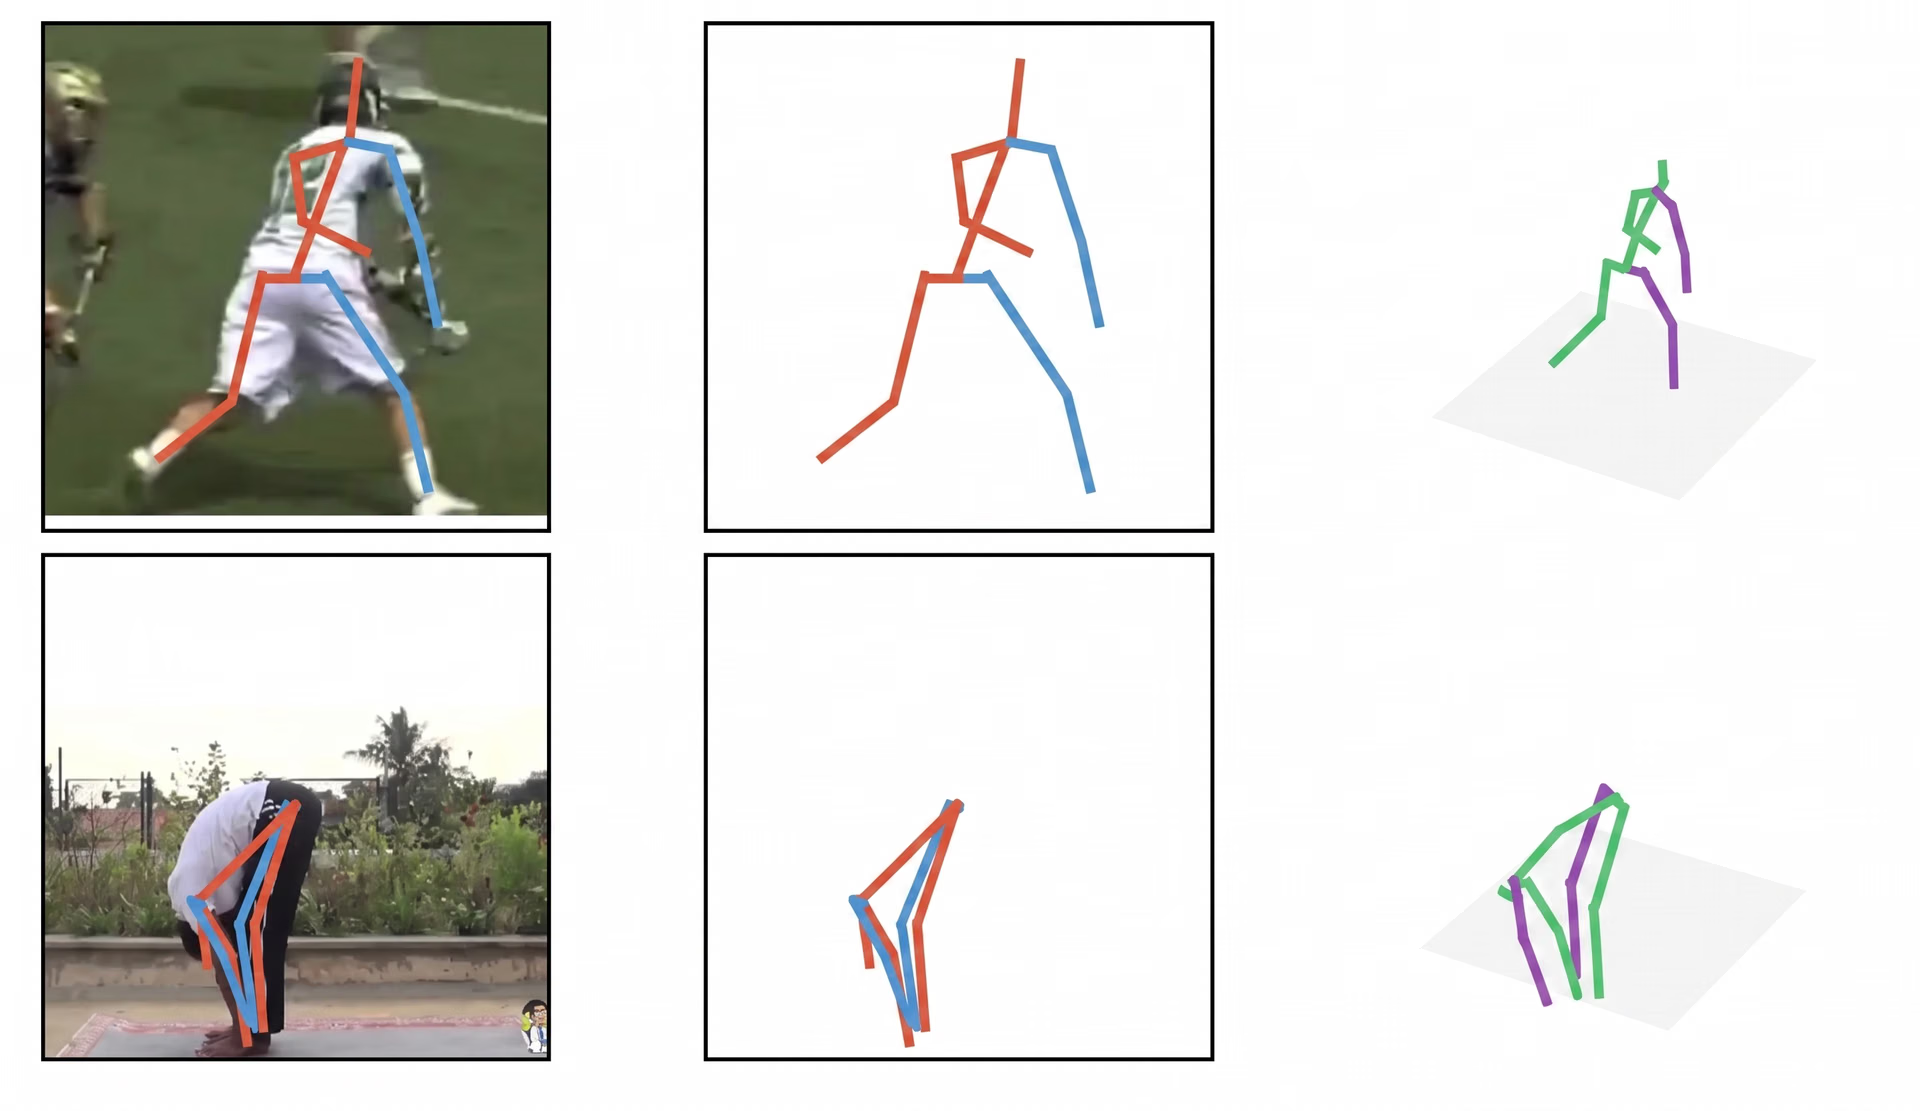
الشكل 3. فهم حركة الإنسان في الفضاء ثلاثي الأبعاد مقارنةً بفضاء الصورة ثنائي الأبعاد (المصدر)
فهم طريقة عمل نماذج تقدير وضعية الإنسان#
يمكن تطبيق تقدير الوضعية على أنواع كثيرة من الأجسام، لكن لتبسيط الأمر، لنركز على تقدير وضعية الإنسان.
تُدرّب معظم أنظمة تقدير وضعية الإنسان على مجموعات بيانات مشروحة تُوسم فيها أجزاء الجسم الرئيسية ضمن مجموعات كبيرة من الصور وإطارات الفيديو. وباستخدام هذه الأمثلة، يتعلم النموذج الأنماط المرئية المرتبطة بمعالم جسم الإنسان مثل الكتفين والمرفقين والوركين والركبتين والكاحلين، ليتمكن من التنبؤ بالنقاط الرئيسية بدقة في المشاهد الجديدة.
ومن الجوانب الرئيسية الأخرى بنية الاستدلال الخاصة بالنموذج، التي تحدد كيفية اكتشافه للنقاط الرئيسية وتجميعها في وضعيات كاملة. فبعض الأنظمة تكشف كل شخص أولًا، ثم تقدّر النقاط الرئيسية داخل منطقة ذلك الشخص، بينما تكشف أنظمة أخرى النقاط الرئيسية في الصورة بأكملها، ثم تجمعها حسب الأفراد. ويمكن للتصاميم الأحدث ذات المرحلة الواحدة التنبؤ بالوضعيات في تمريرة واحدة، محققةً توازنًا بين السرعة والدقة للاستخدام الآني.
والآن، لنستعرض بالتفصيل أساليب تقدير الوضعية المختلفة.
تقدير الوضعية من الأسفل إلى الأعلى#
في نهج من الأسفل إلى الأعلى، يفحص النموذج الصورة بأكملها ويعثر أولًا على النقاط الرئيسية للجسم، مثل الرأس والكتفين والمرفقين والوركين والركبتين والكاحلين. وفي هذه المرحلة، لا يحاول النموذج فصل الأشخاص بعضهم عن بعض، بل يكتفي باكتشاف جميع النقاط الرئيسية أو مفاصل الجسم التي يحددها الهيكل العظمي للوضعية في المشهد.
بعد ذلك، ينفذ النظام خطوة ثانية لربط النقاط. فهو يصل النقاط الرئيسية التي تنتمي إلى الشخص نفسه ويجمعها في هياكل عظمية كاملة، هيكل واحد لكل شخص. وبما أن هذا النهج لا يتطلب كشف كل شخص أولًا، فغالبًا ما تعمل أساليبه جيدًا في المشاهد المزدحمة التي يتداخل فيها الأشخاص أو يظهرون بأحجام مختلفة أو يكونون محجوبين جزئيًا.
كشف الوضعية من الأعلى إلى الأسفل#
على النقيض من ذلك، تبدأ الأنظمة التي تعمل من الأعلى إلى الأسفل بكشف كل شخص في الصورة أولًا. وتضع مربع إحاطة حول كل فرد، وتعامل كل مربع على أنه منطقة مستقلة للتحليل.
بعد عزل الشخص، يتنبأ النموذج بالنقاط الرئيسية للجسم داخل تلك المنطقة. وغالبًا ما يحقق هذا الإعداد التدريجي نتائج دقيقة للغاية، لا سيما عندما لا يظهر في المشهد سوى عدد قليل من الأشخاص ويكون كل شخص ظاهرًا بوضوح.
تقدير الوضعية بمرحلة واحدة أو بأسلوب هجين#
تتنبأ النماذج ذات المرحلة الواحدة، التي تُسمى أحيانًا نماذج هجينة، بالوضعيات في تمريرة واحدة. فبدلًا من تنفيذ كشف الأشخاص أولًا ثم تقدير النقاط الرئيسية ثانيًا، تُخرج هذه النماذج موقع الشخص والنقاط الرئيسية لجسمه في الوقت نفسه.
وبما أن كل شيء يحدث ضمن وحدة واحدة، تكون هذه النماذج غالبًا أسرع وأكثر كفاءة، ما يجعلها مناسبة جدًا للاستخدامات الآنية مثل تتبع الحركة المباشر والتقاطها. وتعتمد نماذج مثل Ultralytics YOLO11 على هذه الفكرة، ساعيةً إلى تحقيق توازن بين السرعة وموثوقية التنبؤ بالنقاط الرئيسية.
تدريب نماذج تقدير الوضعية وتقييمها#
بصرف النظر عن النهج المستخدم، لا يزال نموذج تقدير الوضعية بحاجة إلى تدريب واختبار دقيقين قبل أن يصبح موثوقًا في العالم الحقيقي. ويتعلم النموذج عادةً من مجموعات كبيرة من الصور، وأحيانًا من مقاطع الفيديو، التي تُوسم فيها النقاط الرئيسية للجسم، ما يساعده على التعامل مع وضعيات وزوايا كاميرا وبيئات مختلفة.
تشمل مجموعات بيانات تقدير الوضعية المعروفة COCO Keypoints وMPII Human Pose وCrowdPose وOCHuman. وعندما لا تعكس هذه المجموعات الظروف التي سيواجهها النموذج عند النشر، يجمع المهندسون غالبًا صورًا إضافية من البيئة المستهدفة، مثل أرضية مصنع أو صالة رياضية أو عيادة، ويضعون لها تسميات.
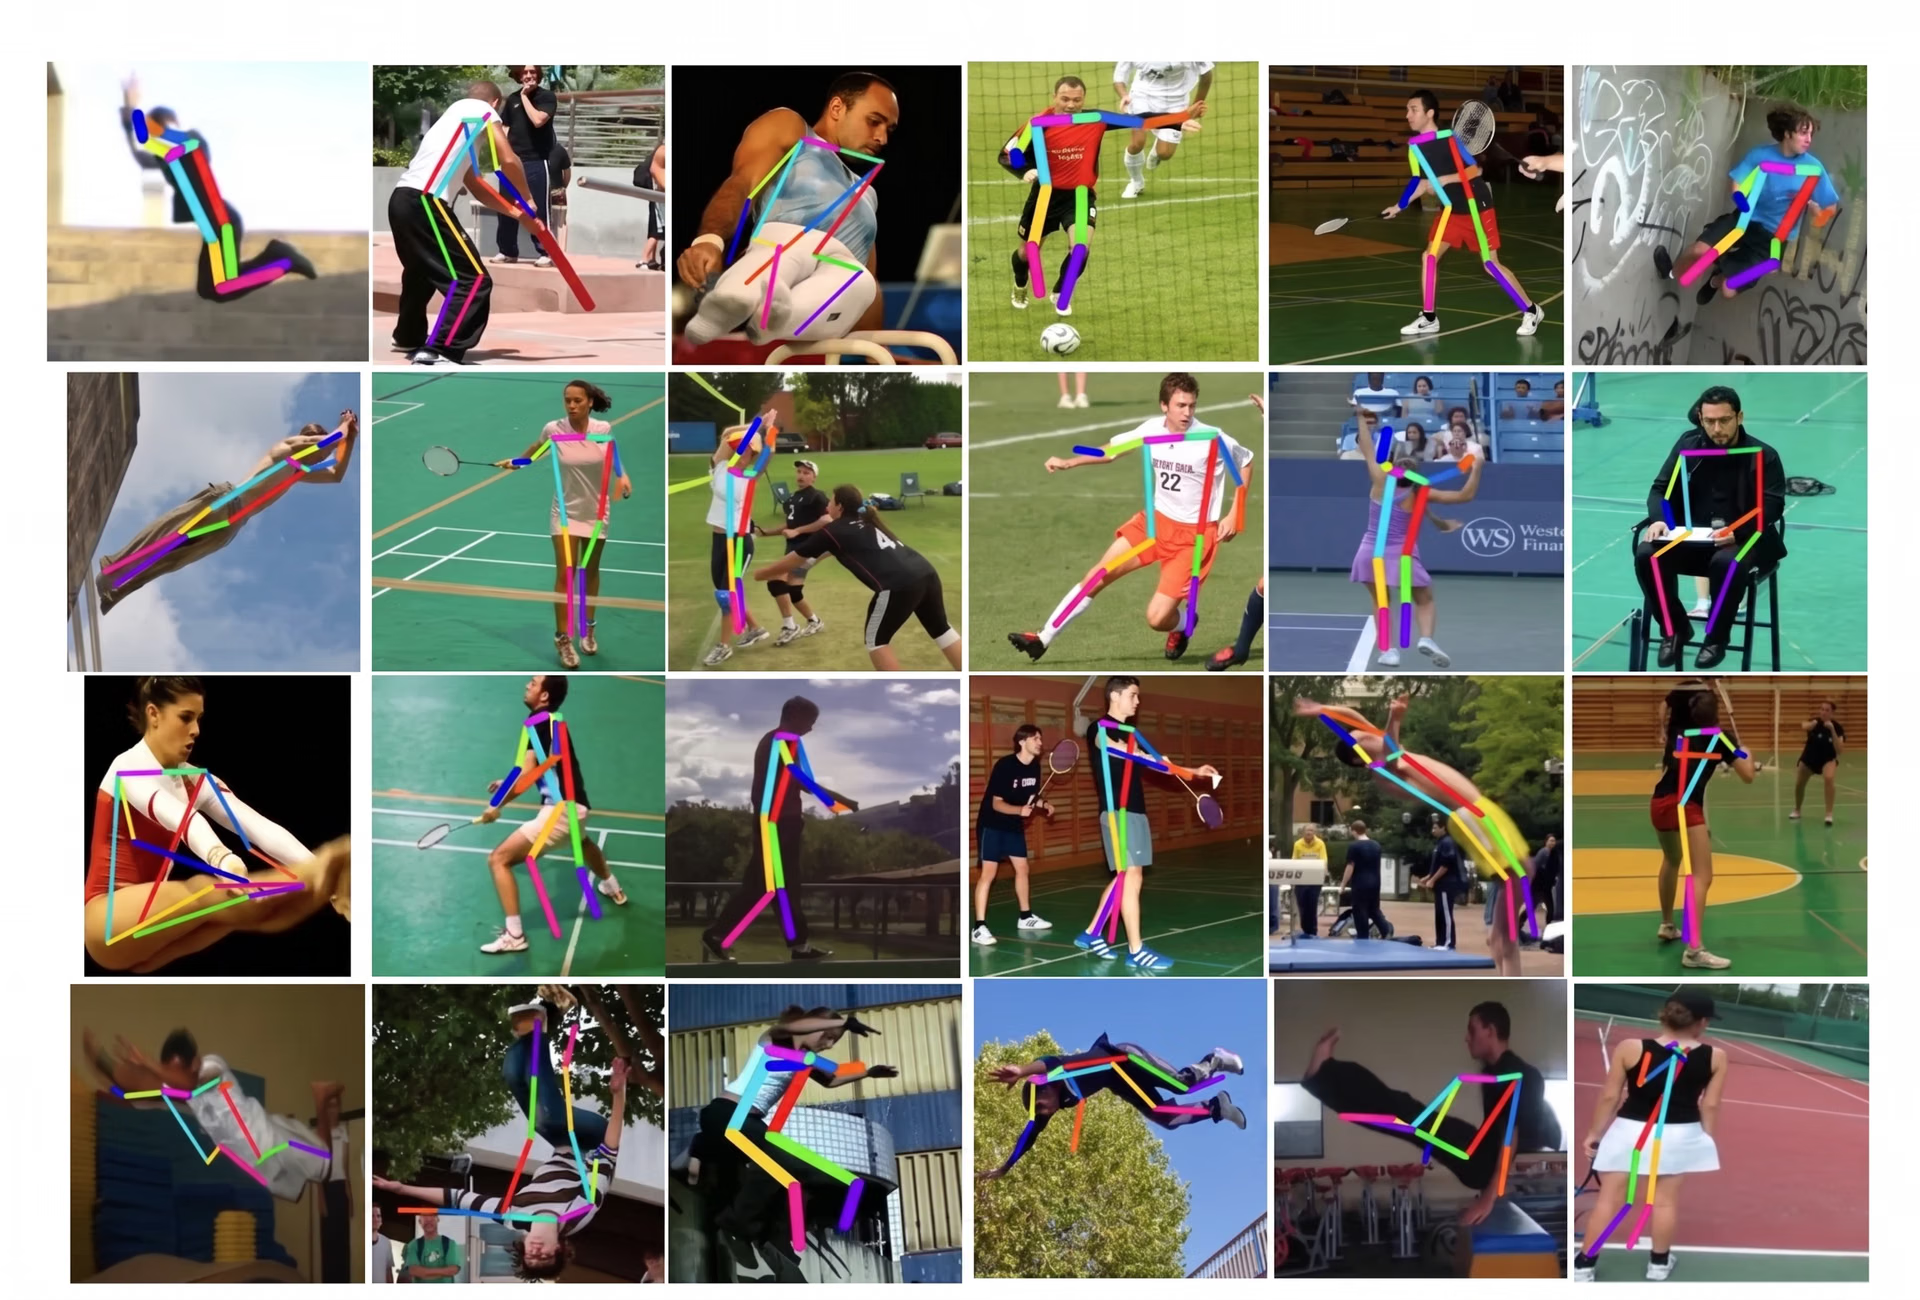
الشكل 4. تقدير وضعيات مختلفة باستخدام الرؤية الحاسوبية (المصدر)
بعد التدريب، يُقيّم أداء النموذج باستخدام معايير قياس مرجعية قياسية لقياس الدقة والمتانة، وتوجيه مزيد من الضبط للاستخدام في العالم الحقيقي. وغالبًا ما تُعرض النتائج باستخدام متوسط الدقة المتوسطة، الذي يُشار إليه عادةً بالاختصار mAP، وهو يلخص الأداء عبر عتبات ثقة مختلفة من خلال مقارنة الوضعيات المتنبأ بها بالبيانات المرجعية الموسومة.
في كثير من معايير تقييم الوضعية، تُطابق الوضعية المتنبأ بها مع الوضعية المرجعية باستخدام مقياس تشابه النقاط المفتاحية للأجسام (OKS). ويقيس OKS مدى قرب النقاط المفتاحية المتنبأ بها من النقاط المفتاحية المشروحة، مع مراعاة عوامل مثل حجم الشخص وصعوبة تحديد موقع كل نقطة مفتاحية عادةً.
تُخرج نماذج الوضعية أيضًا درجات ثقة للأشخاص المكتشفين ولكل نقطة رئيسية على حدة. وتعكس هذه الدرجات مستوى ثقة النموذج، وتُستخدم لترتيب التنبؤات وتصفيتها، وهو أمر مهم بشكل خاص في الظروف الصعبة مثل الحجب أو ضبابية الحركة أو زوايا الكاميرا غير المعتادة.
أدوات ومكتبات شائعة لتقدير الوضعيات#
تتوفر اليوم أدوات عديدة لتقدير الوضعيات، يوازن كل منها بين السرعة والدقة وسهولة الاستخدام. إليك بعض الأدوات والمكتبات الأكثر استخدامًا:
- Ultralytics YOLO11: طُوّر YOLO11 بوصفه نموذجًا متطورًا مفتوح المصدر للذكاء الاصطناعي للرؤية، ويستند إلى نماذج سابقة مثل Ultralytics YOLOv8. وهو يحسّن السرعة والدقة والكفاءة الإجمالية، مع دعم مهام متنوعة في الرؤية الحاسوبية، بما فيها تقدير الوضعية. وبفضل أدائه القوي على منصات متعددة، من الحواسيب المحمولة إلى الأجهزة الطرفية، يُعد YOLO11 خيارًا جيدًا للعديد من عمليات النشر في العالم الحقيقي.
- Ultralytics YOLO26: صُمم هذا النموذج من الجيل التالي، الذي صدر في يناير 2026، ليكون أخف وأصغر وأسرع مع الحفاظ على دقة قوية. وهو مهيأ للاستخدام الآني وسهولة النشر، ويدعم مهامًا مثل اكتشاف الأجسام وتجزئة المثيلات وتقدير الوضعية، بأحجام نماذج تناسب كل شيء من الأجهزة الطرفية إلى الأنظمة الأكبر.
- MediaPipe: هو إطار عمل متعدد المنصات لإنشاء مسارات عمل للرؤية والتعلّم الآلي. يتميز بخفة وزنه وكفاءته على الأجهزة المحمولة والأجهزة اللوحية وتطبيقات الويب، ويتضمن حلولًا ونماذج جاهزة للاستخدام لتقدير وضعية الجسم بالكامل، وتحديد معالم الوجه، وتتبع اليدين.
- OpenPose: يُعرف نظام تقدير الوضعية مفتوح المصدر الشامل من البداية إلى النهاية على نطاق واسع باكتشاف النقاط المفتاحية لعدة أشخاص. ويمكنه تقدير النقاط المفتاحية للجسم واليدين والوجه معًا، ويُستخدم عادةً في الأبحاث والرسوم المتحركة وتحليل الحركة.
- MMPose: مجموعة أدوات لتقدير الوضعيات قائمة على PyTorch، من منظومة OpenMMLab. توفر تطبيقات عديدة للنماذج وأدوات مساعدة للتدريب وخيارات للتهيئة، ما يجعلها مفيدة للتجارب والتخصيص المتعمق.
- HRNet وAlphaPose: هذان نموذجان أقدم لتقدير الوضعيات، ولا يزالان مستخدمين في الأبحاث حتى اليوم. HRNet بنية معمارية لنموذج وضعيات تحافظ على ميزات الصور عالية الدقة عبر الشبكة، ما يساعد على تحديد مواضع النقاط الرئيسية بدقة. أما AlphaPose فهو نظام واسع الاستخدام لتقدير وضعيات عدة أشخاص، ويُستخدم عادةً عندما تكون الدقة العالية مطلوبة في المشاهد المزدحمة أو المعقدة.
التطبيقات العملية لتحليل الوضعيات وتقديرها#
يتزايد استخدام تقدير الوضعيات لتحويل مقاطع الفيديو العادية إلى معلومات مفيدة عن الحركة. ومن خلال تتبع النقاط الرئيسية للجسم إطارًا بإطار، تستطيع هذه الأنظمة استنتاج وضعية الجسم والحركة والسلوك الجسدي من لقطات الكاميرا، ما يجعل هذه التقنية عملية في كثير من البيئات الواقعية.
على سبيل المثال، في الرعاية الصحية وإعادة التأهيل، يمكن أن يساعد تتبع الوضعيات الأطباء على رؤية كيفية تحرك المريض أثناء العلاج والتعافي وقياس ذلك. ويمكن استخدامه لتقييم وضعية الجسم ومدى الحركة وأنماط الحركة عمومًا بمرور الوقت، عبر استخراج معالم الجسم من تسجيلات الفيديو العادية. وتدعم هذه القياسات التقييمات السريرية التقليدية وتحسّنها، وقد تسهّل في بعض الحالات تتبع التقدم دون الحاجة إلى مستشعرات قابلة للارتداء أو معدات متخصصة.
وبالمثل، يمكن لتقدير الوضعيات في الرياضة والبث تحليل حركة الرياضيين مباشرةً من لقطات الفيديو. ومن الأمثلة اللافتة نظام Hawk-Eye، وهو نظام تتبع قائم على الكاميرات يُستخدم في الرياضات الاحترافية للتحكيم والرسوم المخصصة للبث. كما يوفر تتبعًا هيكليًا عبر تقدير النقاط الرئيسية لجسم الرياضي من مشاهد الكاميرا.
اختيار أداة تقدير الوضعيات المناسبة#
يبدأ اختيار أداة تقدير الوضعيات المناسبة بفهم احتياجات مشروع الرؤية الحاسوبية. تعطي بعض التطبيقات الأولوية للسرعة الفورية، بينما تتطلب تطبيقات أخرى دقة وتفاصيل أعلى.
كما يؤثر جهاز النشر المستهدف في الاختيار. فعادةً ما تتطلب تطبيقات الأجهزة المحمولة والأجهزة الطرفية نماذج خفيفة وفعالة، بينما تلائم النماذج الأكبر الخوادم أو البيئات السحابية في الغالب.
إضافةً إلى ذلك، قد تؤثر سهولة الاستخدام في الاختيار. ويمكن للتوثيق الجيد وسلاسة النشر ودعم التدريب المخصص تبسيط مشروعك.
باختصار، تتفوق الأدوات المختلفة في جوانب مختلفة. فعلى سبيل المثال، توفر نماذج Ultralytics YOLO توازنًا عمليًا بين السرعة والدقة وسهولة النشر لكثير من تطبيقات تقدير الوضعيات في العالم الواقعي.
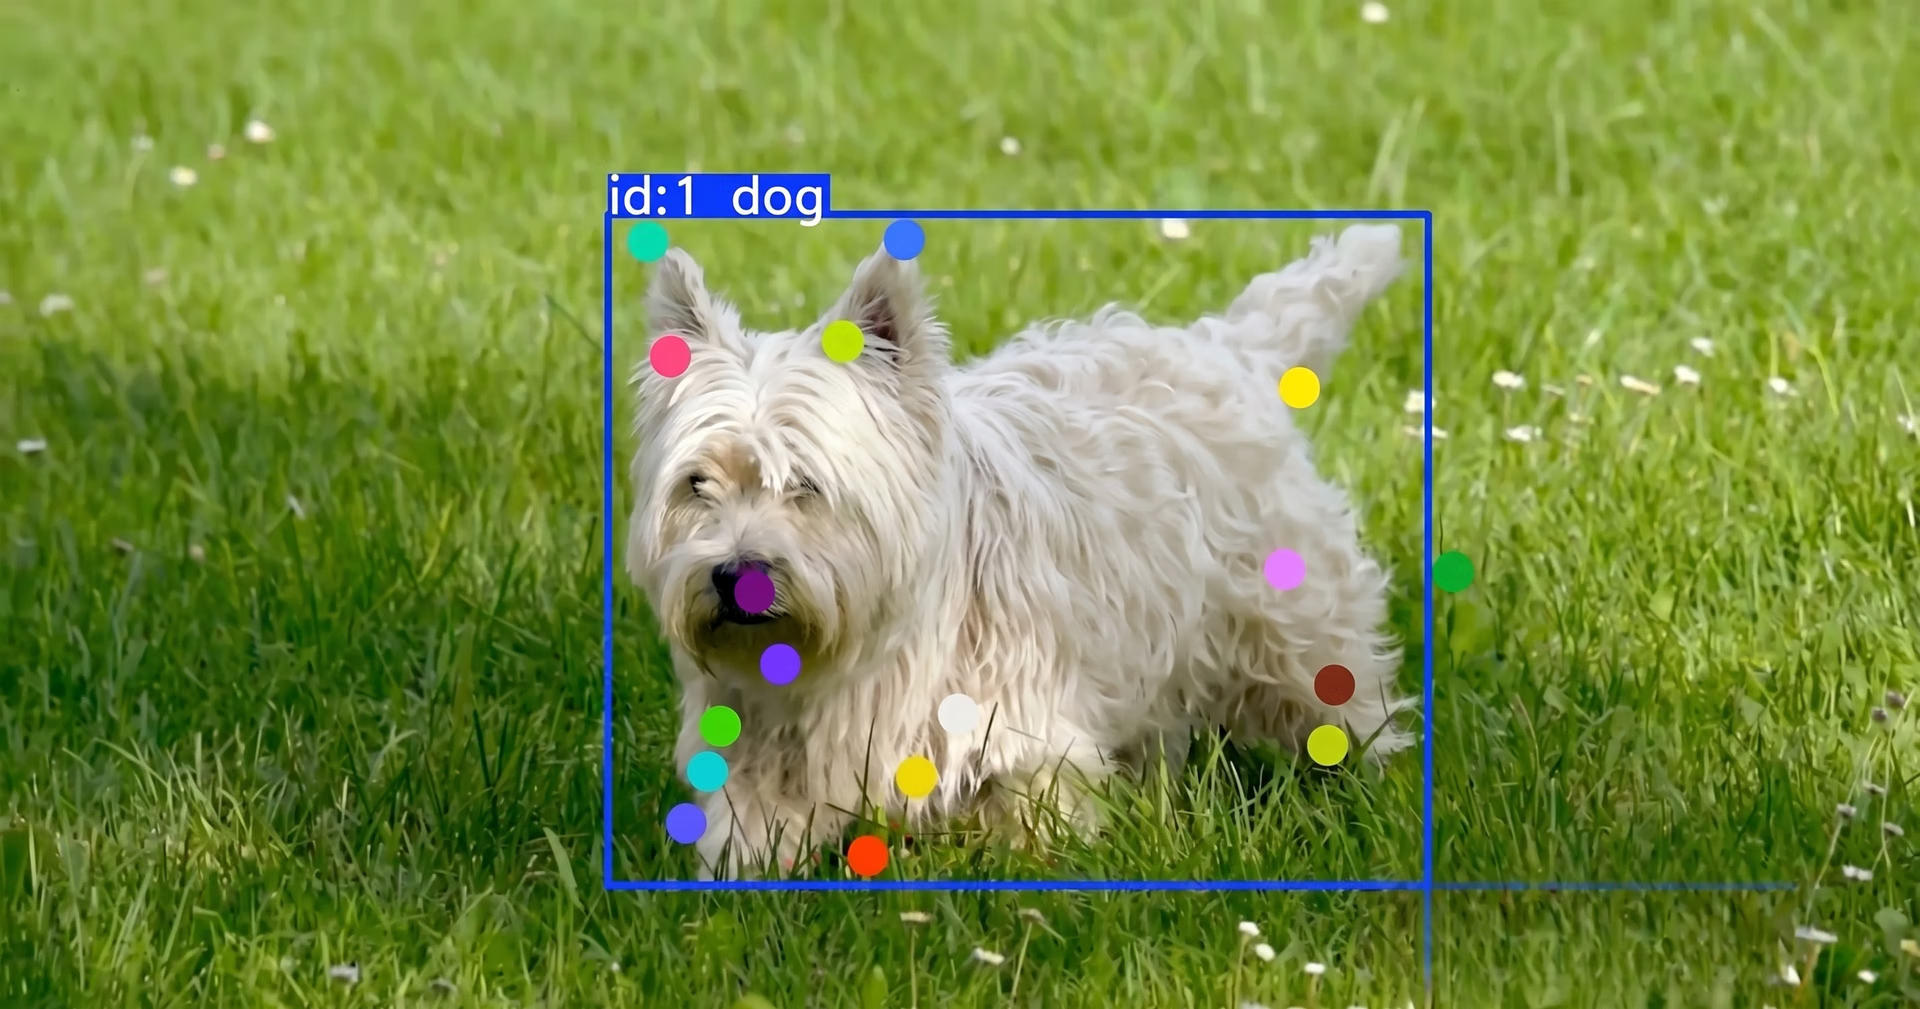
الشكل 5. تقدير وضعية حيوان باستخدام Ultralytics YOLO11 (المصدر)
أبرز النقاط#
يساعد تقدير الوضعيات الحواسيب على فهم حركة الإنسان عبر اكتشاف النقاط الرئيسية للجسم في الصور ومقاطع الفيديو. وتسهّل نماذج مثل YOLO11 وYOLO26 إنشاء تطبيقات فورية لمجالات مثل الرياضة والرعاية الصحية والسلامة في مكان العمل والتجارب التفاعلية. ومع استمرار تسريع النماذج وتحسين دقتها، يُرجح أن يصبح تقدير الوضعيات ميزة شائعة في كثير من أنظمة الذكاء الاصطناعي البصري.
هل تريد معرفة المزيد عن الذكاء الاصطناعي؟ اطّلع على مجتمعنا ومستودع GitHub. واستكشف صفحات حلولنا للتعرّف على الذكاء الاصطناعي في الروبوتات والرؤية الحاسوبية في التصنيع. واكتشف خيارات الترخيص لدينا، وابدأ اليوم في بناء التطبيقات باستخدام الرؤية الحاسوبية!
بقلم
منشئ محتوى · Ultralytics
التعليقات
اطرح سؤالًا، أو شارك نتائجك، أو ساعد شخصًا آخر.









