أفضل 8 أدوات وخوارزميات مفتوحة المصدر لتتبّع الكائنات
استكشف أفضل 8 أدوات مفتوحة المصدر لتتبّع الكائنات في تحليل الفيديو الفوري. تعرّف على آلية عمل كل منها وكيفية اختيار الأنسب لمشروعك.
 Abirami Vina11 دقيقة قراءة
عندما تتجاوز سيارة إشارة حمراء وتُرسل مخالفة آلية إلى السائق، أو عندما يراوغ لاعب كرة قدم في الملعب وتتابع الكاميرا مجريات اللعب بسلاسة، يعمل الذكاء الاصطناعي بهدوء في الخلفية. وتعتمد هذه الأنظمة خصوصًا على الرؤية الحاسوبية، وهي مجال فرعي من الذكاء الاصطناعي يتيح للآلات رؤية المعلومات المرئية من العالم وتفسيرها وفهمها.
تتمثل إحدى المهام الأساسية الكامنة وراء هذه التطبيقات ضمن الرؤية الحاسوبية في تتبع الكائنات. ويُستخدم هذا التتبع للتعرّف على الكائنات في كل إطار من إطارات الفيديو، ثم متابعة تلك الكائنات أثناء تحركها أو تداخلها مع كائنات أخرى أو تغيير اتجاهها.
تتوفر اليوم العديد من أدوات تتبع الكائنات والخوارزميات، وقد صُمم كل منها لحالات استخدام واحتياجات أداء ومستويات تعقيد مختلفة. يركز بعضها على السرعة ويمكنه تتبع عشرات الكائنات في الوقت الفعلي، بينما يعطي بعضها الآخر الأولوية للدقة أو الاستقرار على المدى الطويل في الظروف الصعبة مثل الحجب والحركة السريعة أو الإضاءة المنخفضة.
على وجه الخصوص، أدت المشروعات مفتوحة المصدر دورًا رئيسيًا في تطوير هذا المجال. ونظرًا إلى إتاحة شيفرتها البرمجية للجميع، يمكن للمطورين والباحثين دراسة طريقة عملها وتحسين الأساليب الحالية وتكييفها لتطبيقات جديدة. وقد ساعد هذا الانفتاح على التطور السريع لتتبع الكائنات وتسهيل دمجه في الأنظمة الواقعية.
في هذه المقالة، سنستعرض ثماني أدوات وخوارزميات شائعة مفتوحة المصدر لتعقّب الأجسام.
ما تتبع الكائنات؟#
تخيل موقفًا يراقب فيه حارس أمن تسجيلات كاميرات المراقبة لموقف سيارات. ويقرر مراقبة سيارة حمراء بعينها. ومع تشغيل الفيديو، يحدد تلك السيارة ذهنيًا ويتابعها أينما ذهبت، حتى عندما تمر سيارات أخرى أو يعبر أشخاص أمامها.
يشبه تتبع الكائنات المدعوم بالذكاء الاصطناعي ذلك، لكنه يعمل تلقائيًا وعلى نطاق واسع. وبعبارة أخرى، تتبع الكائنات هو عملية متابعة كائن أثناء انتقاله عبر إطارات الفيديو، مع الحفاظ على هويته ثابتة من إطار إلى آخر.
في العديد من الأنظمة، تبدأ العملية بـاكتشاف الكائنات، الذي يحدد الكائنات مثل الأشخاص والمركبات وإشارات المرور ويسميها في كل إطار. ثم، مع تحرك هذه الكائنات أو ظهورها أو اختفائها أو تداخلها، يربط نظام التتبع عمليات الاكتشاف عبر الإطارات ليعرف هوية كل كائن والمسار الذي يسلكه بمرور الوقت.
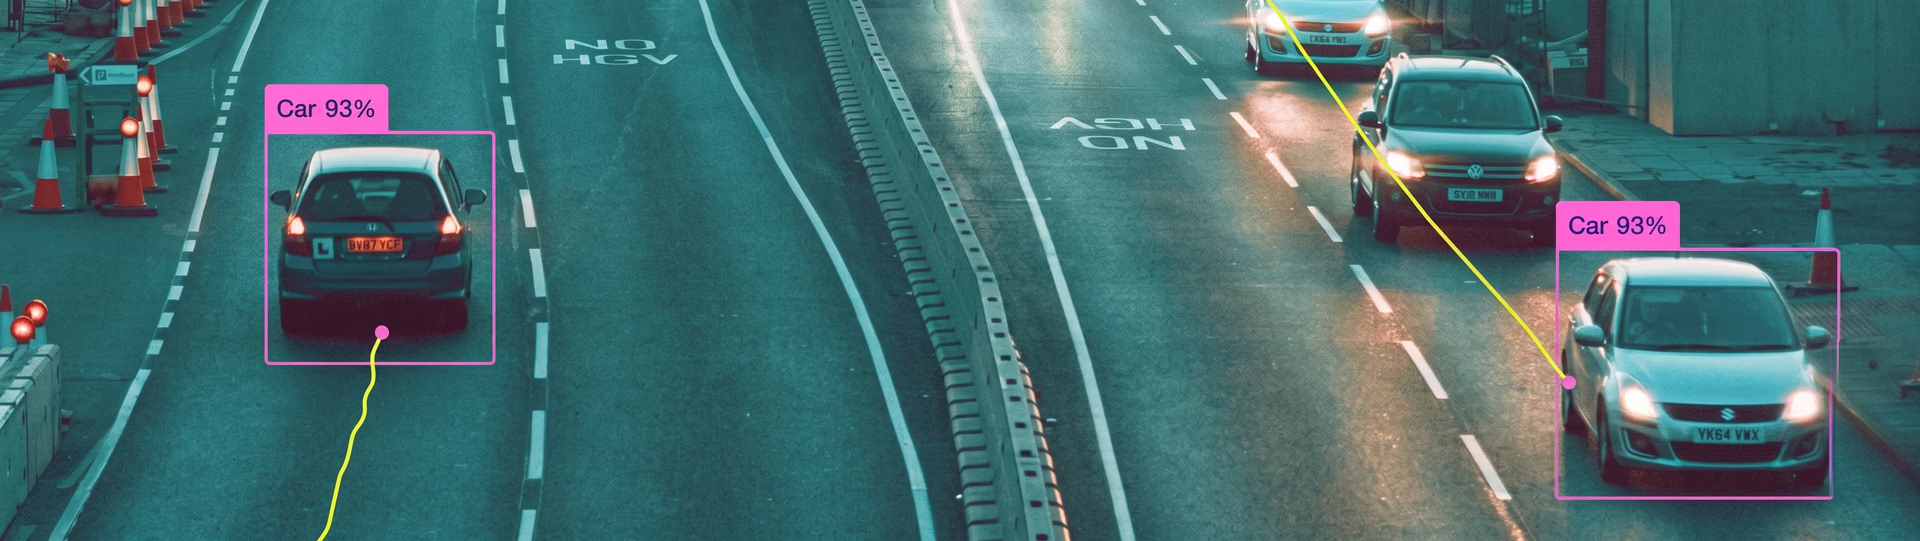
الشكل 1. نظرة على تتبع الكائنات (المصدر)
هناك نوعان شائعان من التعقّب: تعقّب جسم واحد (SOT)، الذي يركز على جسم رئيسي واحد (مثل تعقّب الكرة وحدها في مقطع رياضي)، وتعقّب أجسام متعددة (MOT)، الذي يتابع أجسامًا كثيرة في الوقت نفسه ويمنح كلًا منها معرّفًا فريدًا (مثل تعقّب جميع السيارات عند تقاطع مزدحم).
بصرف النظر عن نوع التتبع، تعتمد معظم الأنظمة على ثلاثة مكونات أساسية: كاشف للعثور على الكائنات في كل إطار، ونموذج حركة للتنبؤ بكيفية تحرك تلك الكائنات على الأرجح، وخطوة مطابقة لربط عمليات الاكتشاف الجديدة بالكائنات التي سبق تتبعها. وتحول هذه المكونات الفيديو الخام إلى معلومات ذات معنى عن حركة الكائنات وتفاعلها بمرور الوقت.
الحاجة إلى أدوات تتبع الكائنات مفتوحة المصدر#
قبل الخوض في التفاصيل، قد تتساءل: ما الذي يميز أدوات وخوارزميات تتبع الكائنات مفتوحة المصدر؟
أدت الأدوات مفتوحة المصدر دورًا كبيرًا في تسهيل استخدام تتبع الكائنات وإتاحته على نطاق أوسع. وبفضل إتاحة الشيفرة البرمجية، يمكن للمطورين والباحثين معرفة طريقة عمل أداة التتبع بدقة والتعلم منها وتكييفها لمشروعاتهم بدلًا من التعامل معها كصندوق أسود.
وتستفيد هذه الأدوات أيضًا من مجتمعات قوية. إذ يتولى صيانة العديد من أدوات التتبع مفتوحة المصدر مساهمون نشطون يضيفون ميزات جديدة، ويحسنون السرعة والدقة، ويصلحون الأخطاء، ويحافظون على توافق الأدوات مع أحدث الأبحاث. ويساعد هذا التعاون المستمر على إبقاء الأدوات موثوقة ومفيدة في مختلف التطبيقات.
تُعدّ التكلفة سببًا رئيسيًا آخر لأهميتها. وبما أن الأدوات مفتوحة المصدر مجانية، يستطيع الطلاب والشركات الناشئة والفرق الصغيرة إجراء التجارب وإنشاء النماذج الأولية وبناء أنظمة فعلية دون القلق بشأن رسوم التراخيص أو تكاليف الاشتراك.
أفضل 8 أدوات وخوارزميات مفتوحة المصدر لتتبّع الأجسام#
تتوفر اليوم مجموعة واسعة من الخيارات مفتوحة المصدر لبناء أنظمة التتبّع. فبعضها خوارزميات أو نماذج للتتبّع يمكن دمجها مباشرة في مسار المعالجة، في حين أن بعضها الآخر مكتبات وأطر عمل تسهّل تشغيل تلك النماذج وإدارتها ودمجها. وتغطي هذه الخيارات مجتمعةً كل شيء، بدءًا من منطق التتبّع الأساسي وصولًا إلى الأدوات المحيطة التي تحتاج إليها في مشروع فعلي.
والآن، لنلقِ نظرة على ثماني أدوات وخوارزميات شائعة مفتوحة المصدر لتتبّع الأجسام.
1. نماذج Ultralytics YOLO وحزمة Ultralytics Python#
من أسهل الخيارات وأكثرها عملية لتعقّب الأجسام استخدام نماذج Ultralytics YOLO مع حزمة Ultralytics Python. نماذج Ultralytics YOLO مثل Ultralytics YOLO11 وUltralytics YOLO26 الأحدث هي نماذج للرؤية الحاسوبية تدعم مجموعة من مهام الرؤية، بما فيها اكتشاف الأجسام وتجزئة الكائنات وتقدير الوضعية وتعقّب الأجسام.
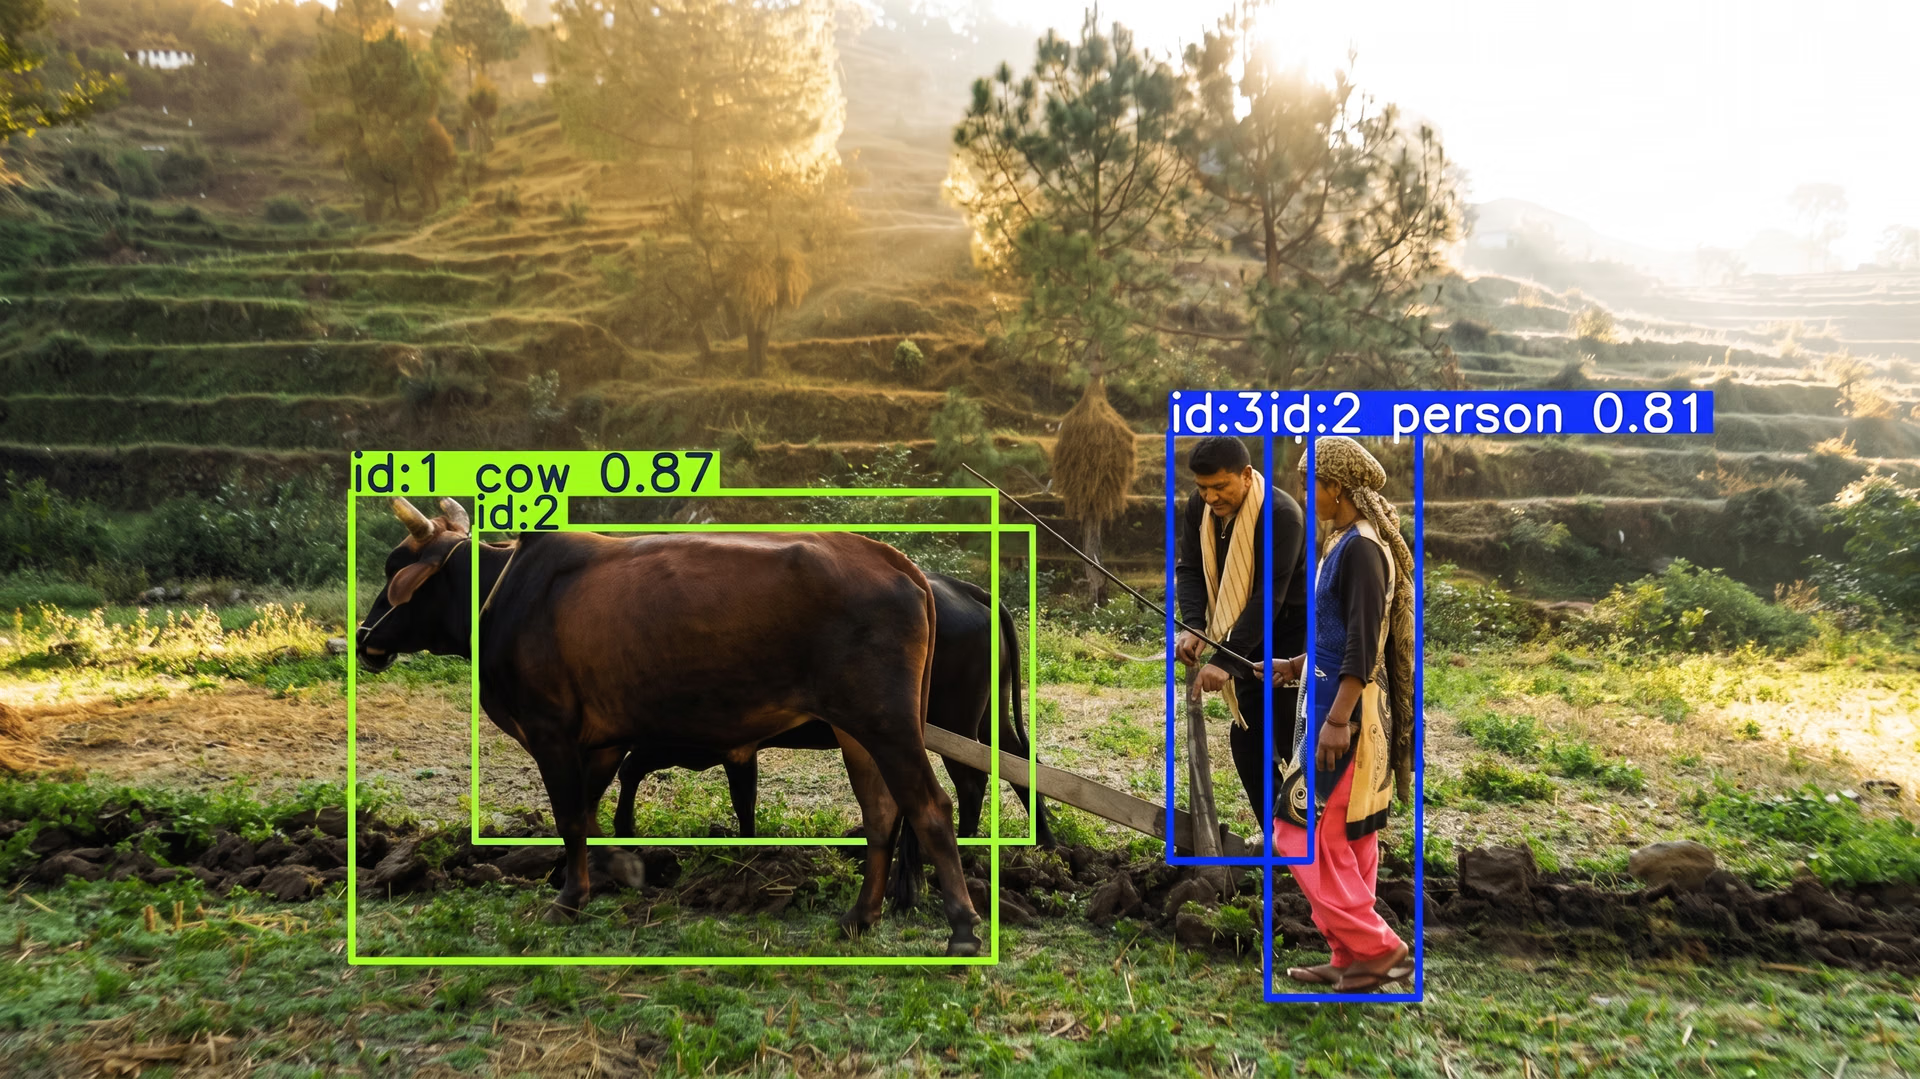
الشكل 2. مثال على استخدام YOLO11 لاكتشاف الأجسام وتتبعها. (المصدر)
ومن المثير للاهتمام أن النماذج نفسها لا تتعقّب الأجسام عبر الإطارات. بل تتيح حزمة Ultralytics Python، وهي مكتبة تبسّط تشغيل نماذج Ultralytics YOLO ونشرها، التعقّب من خلال الجمع بين اكتشافات YOLO لكل إطار وخوارزميات مخصصة لتعقّب أجسام متعددة مثل BoT-SORT وByteTrack.
بفضل إمكانية التتبّع المدمجة، يمكن استخدام حزمة Ultralytics ونماذج Ultralytics YOLO لاكتشاف الأجسام في كل إطار، ثم تعيين معرّفات ثابتة لها حتى يمكن تتبّعها أثناء تحركها أو تداخلها أو خروجها من الإطار ثم عودتها لاحقًا. ويُعتمد هذا النهج على نحو متزايد في قطاعات مثل التصنيع وتجارة التجزئة، ما يتيح تطبيقات مثل سير عمل فحص العيوب وتتبع حركة المخزون وتتبع العملاء داخل المتاجر.
2. أدوات التتبّع في OpenCV#
OpenCV مكتبة واسعة للرؤية الحاسوبية تضم مجموعة من خوارزميات تتبّع الأجسام. وقد طوّر مجتمع OpenCV هذه المكتبة وصانها منذ عام 1999.
بدلًا من الاعتماد على التعلم العميق، تستخدم معظم أدوات التتبّع هذه أساليب الرؤية الحاسوبية التقليدية، مثل مرشحات الارتباط والتقنيات القائمة على النواة (التي تتبع الجسم بمطابقة مظهره البصري، مثل اللون والملمس، من إطار إلى آخر، بدلًا من تعلّم السمات باستخدام الشبكات العصبية).
عند استخدام هذه الخوارزميات، يمكنك عادةً تحديد الجسم الذي تريد تتبّعه أولًا، ثم تبحث أداة التتبّع باستمرار عن المنطقة البصرية الأكثر تشابهًا في الإطارات اللاحقة مع تحرك الجسم.
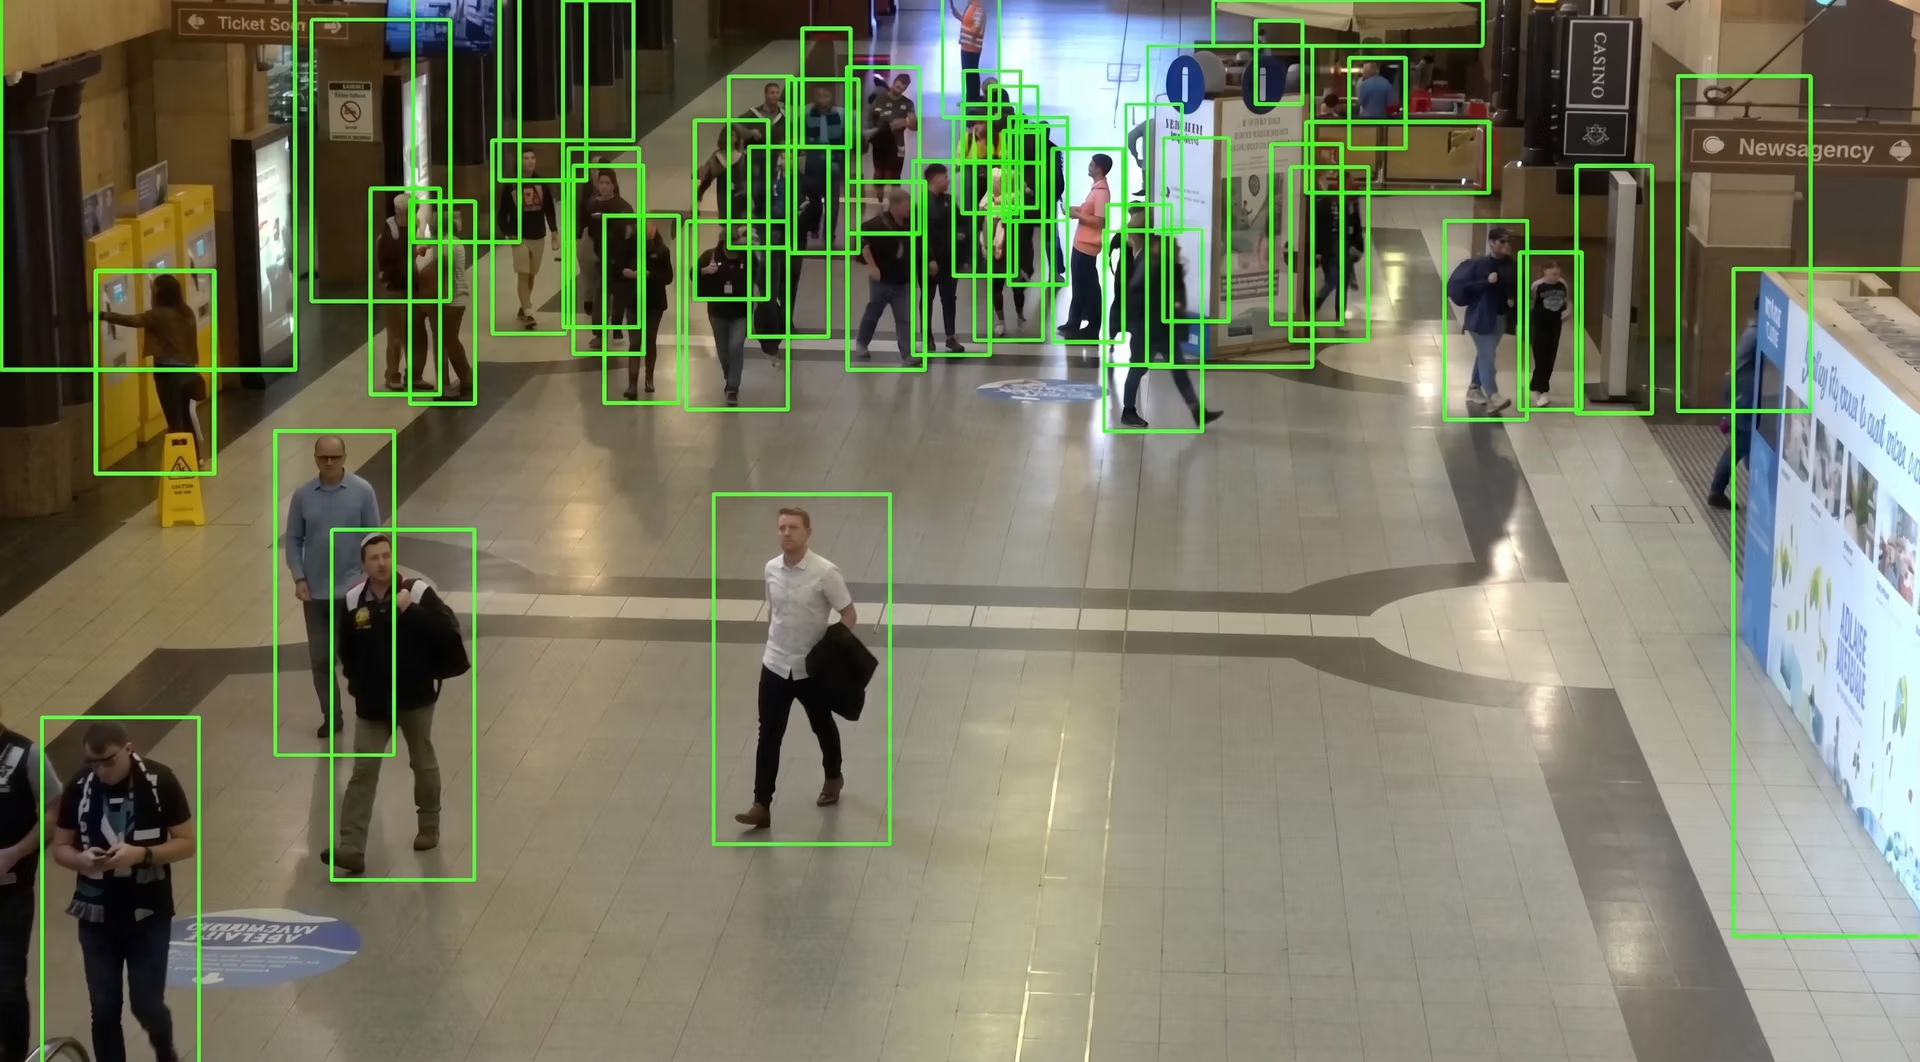
الشكل 3. تتبّع الأجسام باستخدام OpenCV (المصدر)
قد لا تكون هذه الأساليب بمتانة أنظمة التتبّع الحديثة القائمة على التعلم العميق في المشاهد المعقدة أو المزدحمة، لكنها لا تزال مستخدمة على نطاق واسع لأنها خفيفة وسريعة وسهلة التشغيل. ولأن أدوات التتبّع هذه تعمل بكفاءة على وحدات CPU، ولا تتطلب عادةً وحدة GPU، فهي مناسبة للتجارب السريعة والتعلّم في الفصول الدراسية والمشروعات الترفيهية.
3. ByteTrack#
ByteTrack إحدى أشهر الخوارزميات مفتوحة المصدر لتتبّع أجسام متعددة. وبدلًا من مطابقة عمليات الاكتشاف التي يثق بها النموذج بدرجة عالية فقط، تستفيد الخوارزمية أيضًا من عمليات الاكتشاف الأقل ثقة، التي تتجاهلها عادةً أنظمة كثيرة.
يساعد ذلك الخوارزمية على تتبّع الأجسام التي يصعب رؤيتها لفترة وجيزة، مثل الأجسام المحجوبة جزئيًا أو البعيدة أو سريعة الحركة. وبفضل سرعتها وموثوقيتها، تُستخدم ByteTrack عادةً في تطبيقات مثل تحليل حركة المرور وتتبع المشاة ومراقبة متاجر التجزئة، حيث يكون الأداء في الزمن الفعلي وثبات المعرّفات مهمين.
كما ذكرنا سابقًا، إذا كنت تستخدم نماذج Ultralytics YOLO للاكتشاف، فمن السهل تفعيل ByteTrack عبر حزمة Ultralytics Python. ويمكن أيضًا استخدام ByteTrack بصورة مستقلة ضمن مسارات معالجة مخصصة، ما يجعلها مناسبة لكل شيء، من النماذج الأولية البحثية إلى أنظمة الإنتاج المكتوبة بلغة C++.
4. DeepSORT#
من الخوارزميات الأخرى المستخدمة على نطاق واسع لتتبّع أجسام متعددة DeepSORT، وهو اختصار لـ Deep Simple Online and Real-Time Tracking. وهو إصدار متقدم من SORT، وهو اختصار لـ Simple Online and Real-Time Tracking.
مثل ByteTrack، يتبع SORT نهج التتبّع بالاعتماد على الاكتشاف. إلا أن SORT يعتمد على مرشح Kalman، وهو نموذج رياضي يقدّر الموقع المستقبلي للجسم استنادًا إلى حركته السابقة، للتنبؤ بالاتجاه المحتمل لحركة كل جسم.
بعد ذلك، يطابق عمليات الاكتشاف الجديدة مع المسارات الموجودة، اعتمادًا أساسًا على الموقع والتداخل بين صناديق الإحاطة. وهذا ما يجعل SORT سريعًا وخفيفًا، لكنه قد يواجه صعوبة عندما تتداخل الأجسام أو تتقاطع مساراتها أو تختفي عن الأنظار لفترة وجيزة.
يحسّن DeepSORT خوارزمية SORT بإضافة معلومات المظهر إلى عملية التعقّب. وإلى جانب الحركة والموقع، يستخدم نموذجًا قائمًا على التعلم العميق لـإعادة التعرّف (re-ID)، يتعلم هيئة الأجسام. ويتيح ذلك لأداة التعقّب التعرّف على الجسم نفسه عبر الإطارات، حتى عندما لا تكون الحركة كافية لتمييزه عن الأجسام الأخرى.
لذلك، يُستخدم DeepSORT عادةً في تطبيقات مثل المراقبة ومتابعة الحشود، حيث يتداخل الأشخاص كثيرًا أو يُحجبون لفترة وجيزة. ومع ذلك، يُعد اليوم خط أساس تقليديًا، وغالبًا ما تحقق أساليب التتبّع الأحدث أداءً أفضل في المشاهد الأكثر تحديًا.
5. Norfair#
Norfair مكتبة خفيفة لتتبّع الأجسام، صُممت لتكون مرنة بدلًا من فرض مسار معالجة ثابت عليك. ويمكنها إضافة التتبّع إلى أي كاشف تقريبًا، شريطة إمكانية تمثيل مخرجات الكاشف بمجموعة من النقاط، مثل مراكز صناديق الإحاطة أو النقاط المفتاحية أو بيانات إحداثيات مخصصة.
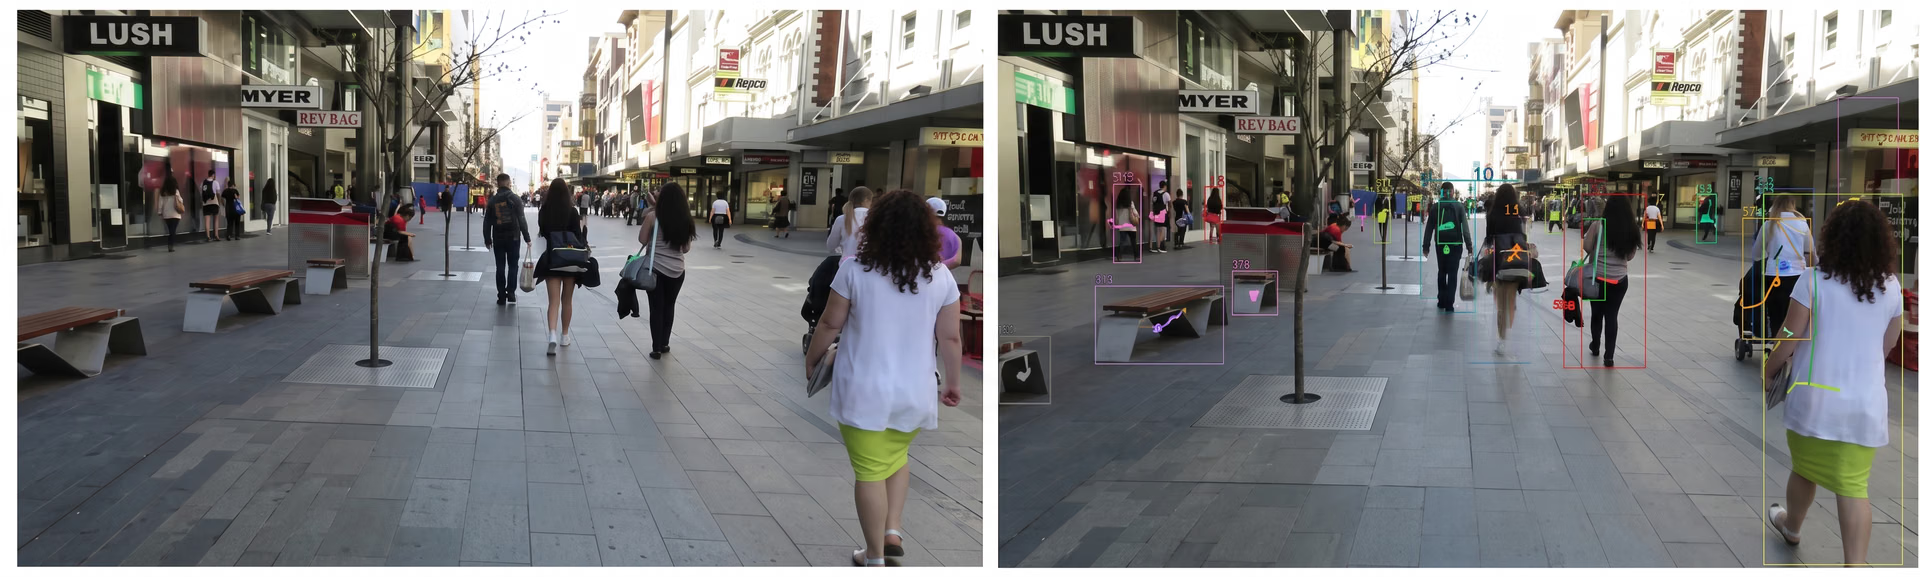
الشكل 4. تتبّع الأجسام في العالم الحقيقي باستخدام Norfair (المصدر)
تجعل هذه المرونة المكتبة فعّالة على نحو خاص في المشروعات التي تتضمن مدخلات غير مألوفة أو أنماط حركة ديناميكية قد تقصر فيها أدوات تتبّع الأجسام المتعددة التقليدية. كما توفر المكتبة دوالًا مدمجة لحساب المسافة للتحكم في كيفية مطابقة عمليات الاكتشاف عبر الإطارات.
تقيس دوال المسافة هذه مدى تشابه نقطتين أو جسمين، ما يمنح المستخدمين تحكمًا كاملًا في منطق التتبّع. ويُستخدم Norfair كثيرًا في الروبوتات وتحليل الحركة الرياضية وملاحة الطائرات المسيّرة والتطبيقات التي تعتمد بكثافة على تتبّع معالم الوضعية أو النقاط المفتاحية.
6. MMTracking#
MMTracking مجموعة أدوات مفتوحة المصدر للتتبّع من فريق OpenMMLab، وهو الفريق الذي يقف أيضًا وراء مكتبات واسعة الاستخدام للرؤية الحاسوبية مثل MMDetection. وقد بُنيت MMTracking على MMDetection، وتوفر إطار عمل مرنًا لتطوير أنظمة التتبّع وتجربتها.
من أبرز نقاط قوتها تصميمها المعياري. فبدلًا من تقييدك بمسار معالجة واحد، تتيح لك MMTracking إعداد مكونات مختلفة وتبديلها، مثل الكواشف ووحدات التتبّع، ونماذج إعادة التعرّف في بعض الإعدادات. وبفضل هذه المرونة، تحظى بشعبية خاصة في الأبحاث والمشروعات المتقدمة التي ترغب فيها الفرق في قياس أداء الأساليب ومقارنة نتائجها، واختبار أفكار جديدة، أو ضبط مسارات معالجة التتبّع بدقة.
7. FairMOT#
FairMOT إطار عمل لتتبّع أجسام متعددة، صُمم لتتبّع الكثير من الأجسام في الوقت نفسه. وعلى خلاف مسارات المعالجة التقليدية التي تعتمد على الاكتشاف أولًا، حيث يُنفَّذ الاكتشاف ثم تُربط الأجسام عبر الإطارات في خطوة منفصلة، يتعلم FairMOT الاكتشاف وإعادة التعرّف معًا ضمن شبكة واحدة.
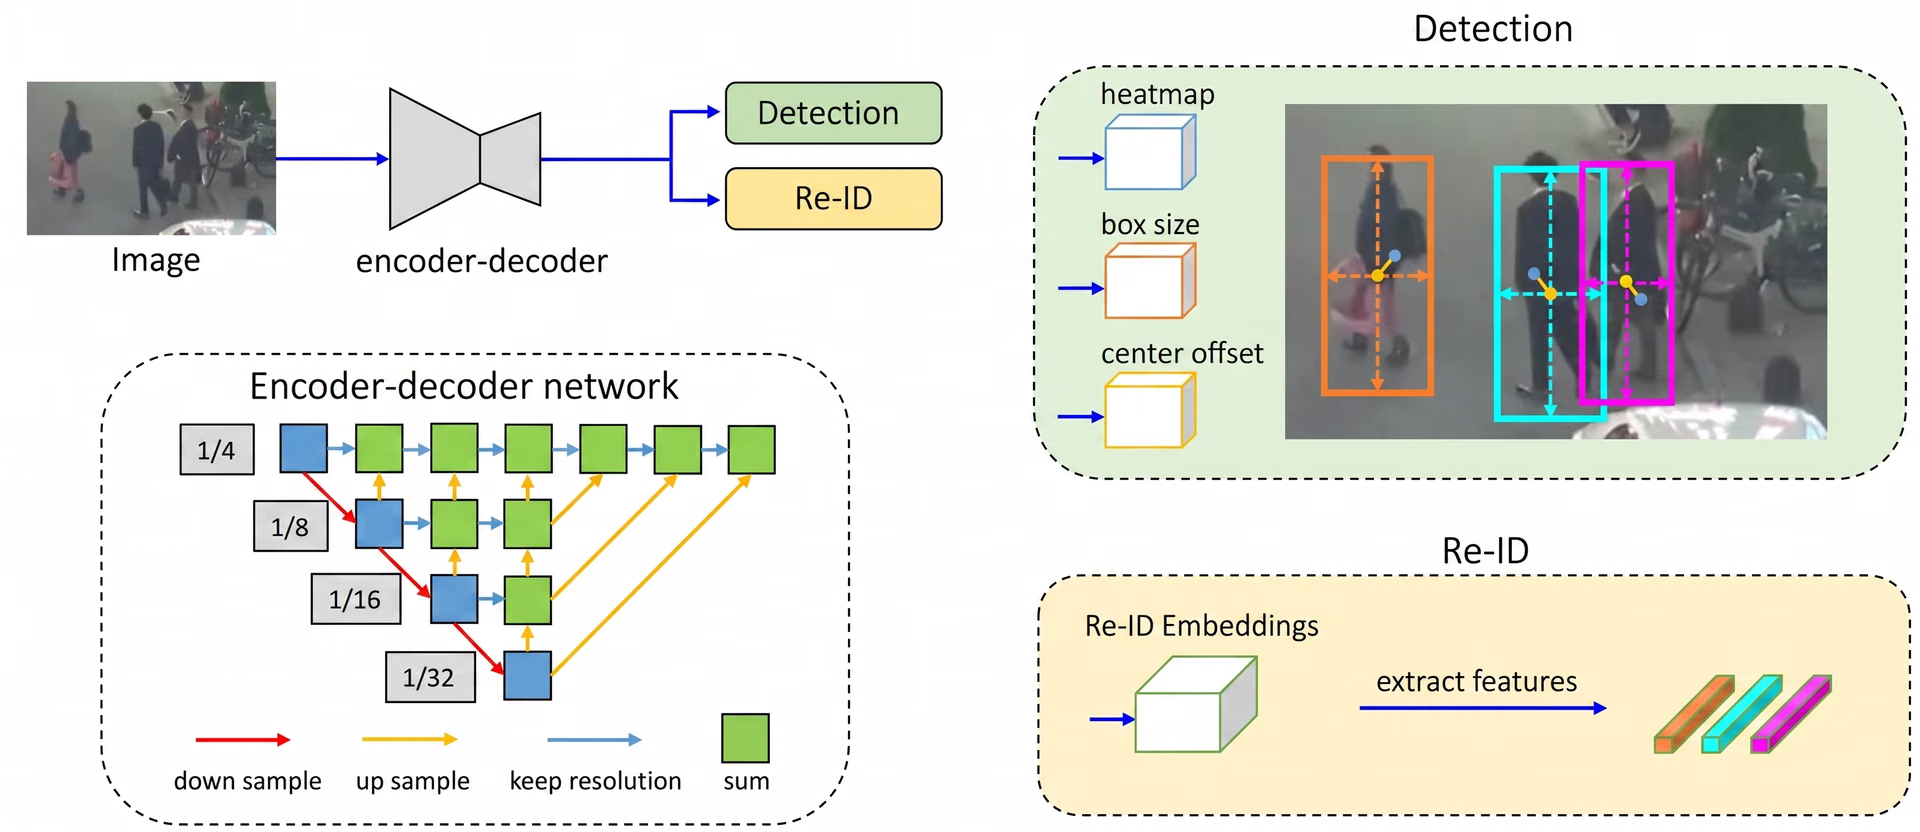
الشكل 5. آلية عمل إطار FairMOT (المصدر)
يساعد هذا الإعداد المشترك على الحفاظ على هويات أكثر ثباتًا، لا سيما في المشاهد المزدحمة حيث يتداخل الأشخاص كثيرًا أو يتحركون بسرعة. ويُستخدم FairMOT عادةً في حالات مثل تتبّع المشاة ومراقبة الحشود، كما يُطبّق في مجالات مثل تحليلات متاجر التجزئة ومراقبة حركة المرور، حيث يكون تتبّع أهداف كثيرة في الزمن الفعلي أمرًا مهمًا.
8. SiamMask#
SiamMask أسلوب لتتبّع جسم واحد يتجاوز كثيرًا من أدوات التتبّع، إذ ينتج قناع تقسيم إلى جانب صندوق إحاطة. وببساطة، لا يرسم مستطيلًا حول الهدف فحسب، بل يرسم أيضًا حدود شكل الجسم على مستوى البكسل، ما يفيد عندما يتغير شكل الهدف أو يدور أو يُحجب جزئيًا.
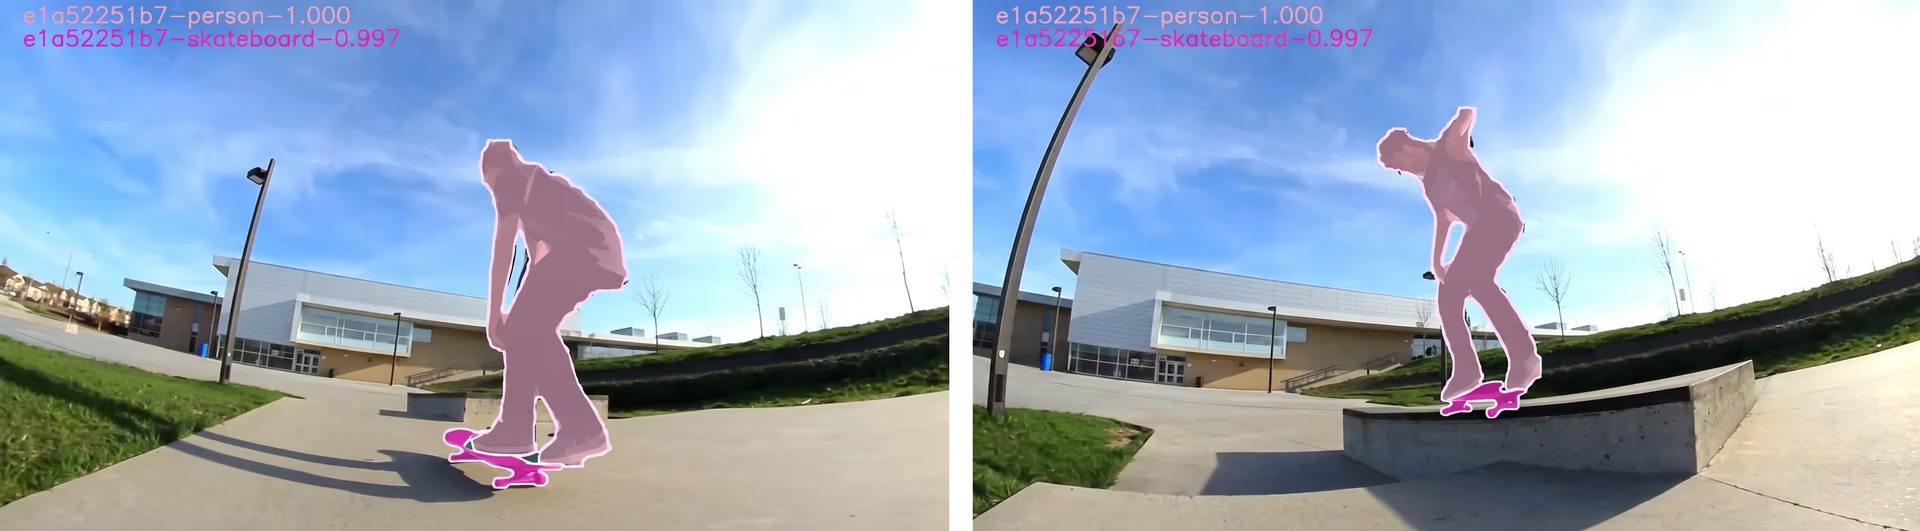
الشكل 6. تتبّع جسم وتقسيمه باستخدام SiamMask (المصدر)
يعتمد هذا النهج على تصميم تتبّع سيامي، إذ يلتقط المتتبّع أولًا لقطة مرجعية صغيرة للهدف من الإطار الأول، تُسمى غالبًا القالب. ثم يبحث في كل إطار جديد ضمن منطقة أوسع ويحدد الموضع الأكثر تشابهًا مع ذلك القالب.
يعتمد SiamMask على فكرة المطابقة هذه، ويُقدّر أيضًا قناعًا للهدف على مستوى البكسل، لتكون لديك معلومات عن موقع الجسم وحدوده الأكثر دقة أثناء تشغيل الفيديو.
عوامل أساسية عند اختيار أداة لتتبّع الأجسام#
مع توفر خيارات متنوعة من أدوات تتبّع الأجسام مفتوحة المصدر في مجال الذكاء الاصطناعي اليوم، يعتمد الخيار الأنسب لمشروع الرؤية الحاسوبية على متطلبات حالة الاستخدام الخاصة بك. إليك بعض العوامل التي ينبغي مراعاتها:
- الدقة: تكتسب الدقة أهمية قصوى في المشاهد المزدحمة أو المعقدة بصريًا، حيث يحتاج نظام الرؤية إلى الحفاظ على معرّفات ثابتة حتى عند التداخل أو الحجب أو الحركة السريعة.
- السرعة: في التطبيقات التي تعمل في الزمن الفعلي، مثل الروبوتات ومراقبة حركة المرور والتحليلات الرياضية، قد تكون سرعة الاستجابة أهم من تحقيق دقة مثالية.
- سهولة الدمج: يسهل دمج بعض أدوات تتبّع الأجسام واستخدامها مباشرة، ولا تحتاج إلا إلى بضعة أسطر من التعليمات البرمجية، بينما تتطلب أدوات أخرى إعدادًا أو تهيئة أو عملًا مخصصًا على مسار المعالجة.
- قيود النشر: قد تحدد بيئة التشغيل المستهدفة، مثل خوادم GPU أو الأجهزة الطرفية أو الأجهزة المحمولة، نهج التتبّع العملي.
- قابلية التوسع: إذا كان نظامك بحاجة إلى تتبّع أجسام كثيرة في آن واحد أو معالجة تدفقات فيديو متعددة، فينبغي أن تتوسع أداة التتبّع بكفاءة دون تراجع كبير في الأداء.
تخدم كل أداة أو خوارزمية لتتبّع الأجسام غرضًا مختلفًا. وفي النهاية، يعتمد الاختيار المناسب على متطلباتك المحددة وقيود وقت التشغيل ومقاييس الأداء ومدى قابلية تخصيص نهج التتبّع في مشروعك.
أبرز النقاط#
تطور تتبّع الأجسام من التقنيات اليدوية المبكرة إلى أنظمة التعلم العميق المتطورة اليوم، التي تفسر الحركة والهوية والسلوك بدقة لافتة. وكانت الأدوات مفتوحة المصدر قوة دافعة لهذا التقدم؛ إذ تتيح الوصول إلى خوارزميات قوية للجميع، وتشجع التجريب، وتمكّن الباحثين من بناء مسارات معالجة متقدمة للتتبّع دون تراخيص مقيّدة أو بنية تحتية مكلفة.
اطّلع على مجتمعنا ومستودع GitHub لمعرفة المزيد عن الذكاء الاصطناعي. واستكشف صفحات حلولنا حول الذكاء الاصطناعي في الزراعة والرؤية الحاسوبية في التصنيع. وتعرّف على خيارات الترخيص وابدأ ببناء نموذج الرؤية الخاص بك.
بقلم
منشئ محتوى · Ultralytics
التعليقات
اطرح سؤالًا، أو شارك نتائجك، أو ساعد شخصًا آخر.









