Verkehrserkennung in Nachtvideos: Warum Genauigkeit entscheidend ist
Von schlechter Sicht bis zu Blendung: Erfahre, warum die Erkennungsgenauigkeit bei nächtlichen Verkehrsvideos eine Herausforderung ist und wie Computer Vision Sicherheit und Verkehrsfluss verbessert.
 Abirami Vina11 Min. Lesezeit
Straßen wirken im Dunkeln anders – nicht nur für Fahrer, sondern auch für die Systeme, die für ihre Sicherheit sorgen. Schlechte Sicht, blendende Scheinwerfer und schnell wechselnde Lichtreflexe erschweren die Erkennung von Fahrzeugen bei Nacht.
Herkömmliche Methoden wie die manuelle Beobachtung oder bewegungsgesteuerte Kameras beruhen vor allem auf menschlicher Einschätzung und einfachen Bewegungsmustern. Bei wenig Licht oder komplexen Verkehrssituationen sind sie daher unzuverlässig. Fahrzeuge oder Fußgänger können falsch erkannt oder übersehen werden.
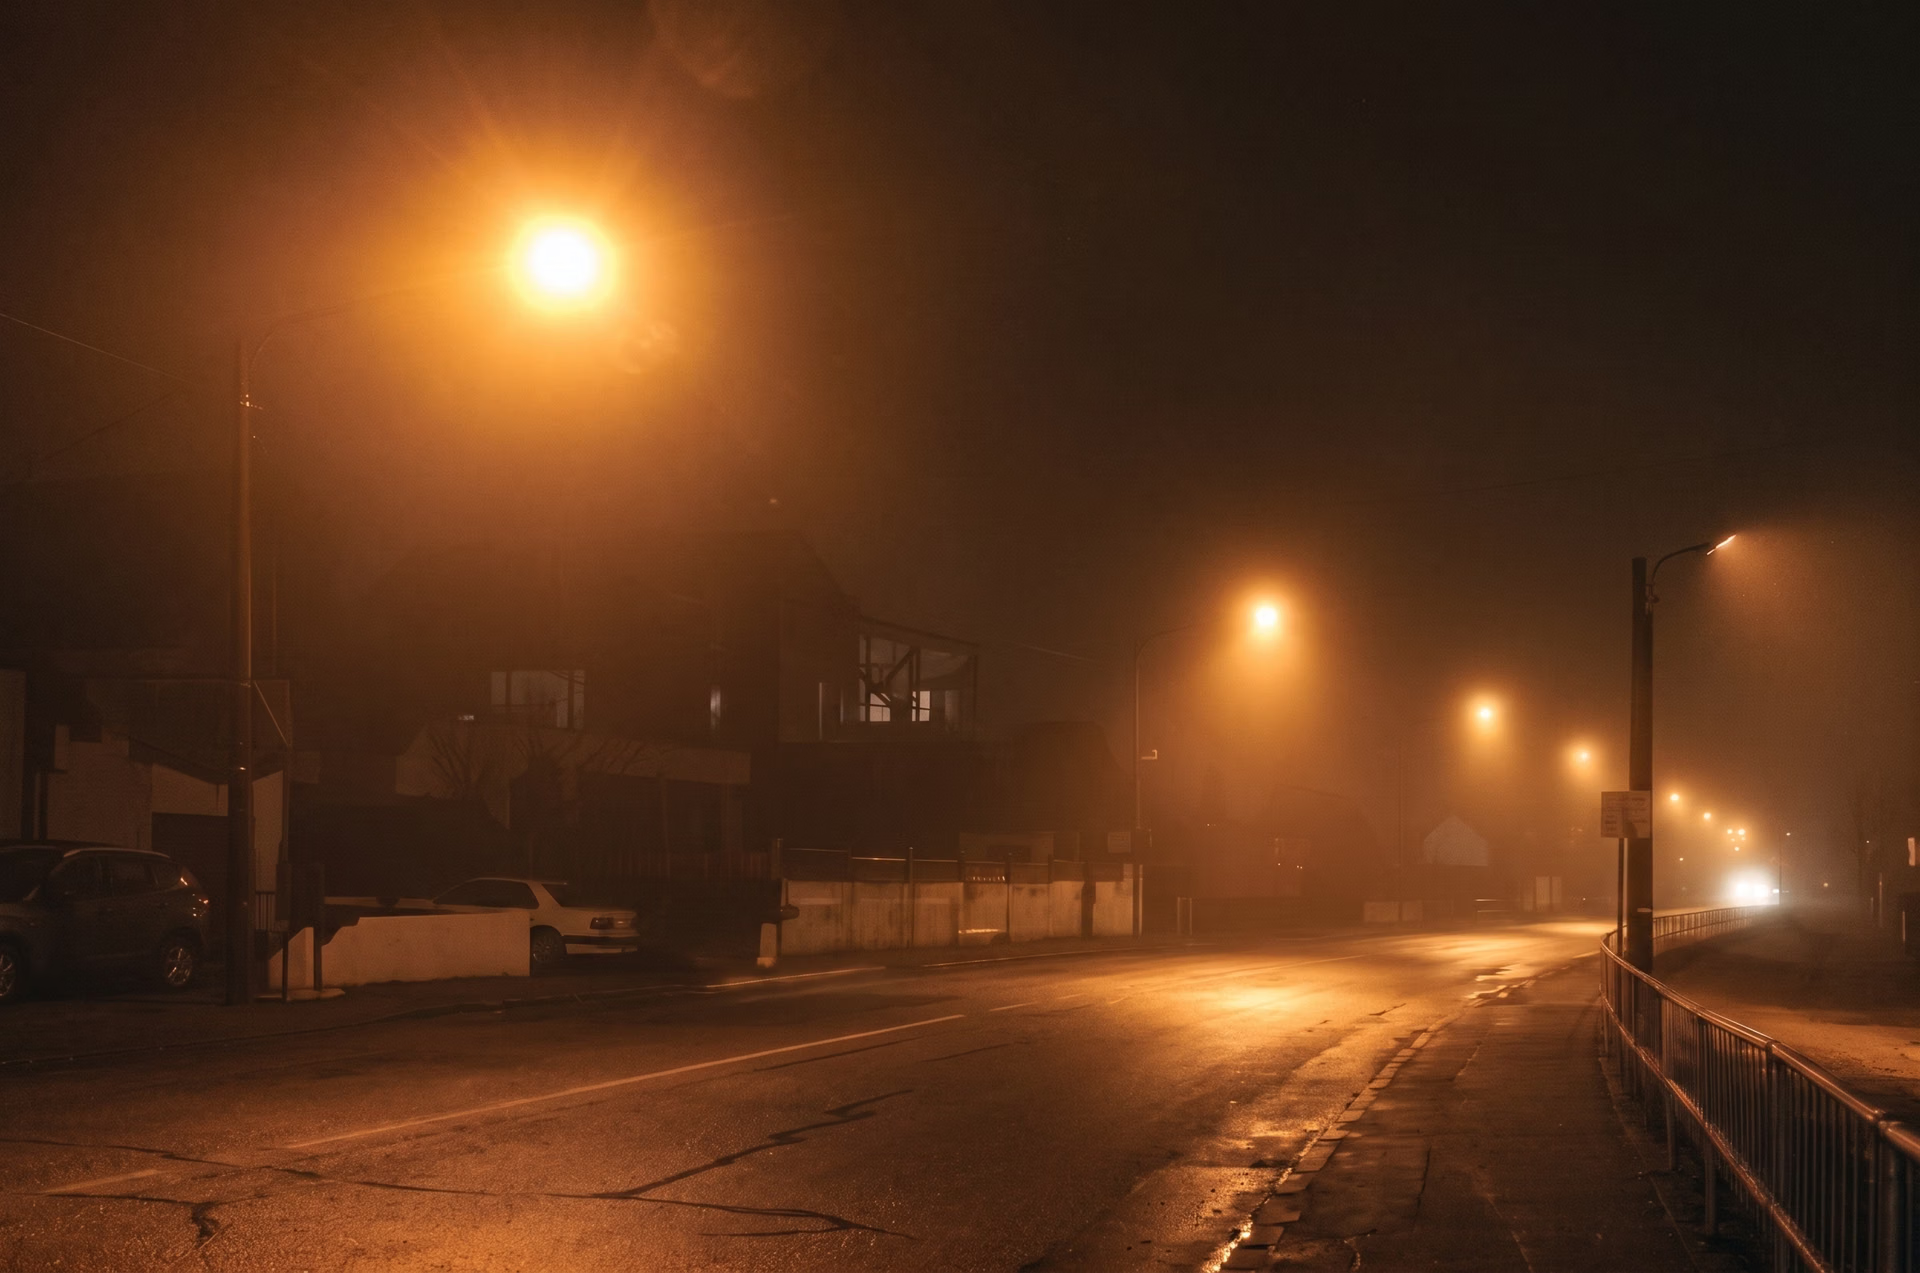
Abb. 1. Beispiel einer schlecht beleuchteten Straße bei Nacht (Quelle)
Künstliche Intelligenz (KI), Deep Learning und Computer Vision können diese Lücke schließen, indem sie die Erkennung und Identifizierung von Fahrzeugen automatisieren. Computer Vision ist ein Teilgebiet der KI, das Maschinen ermöglicht, visuelle Daten zu erfassen und zu interpretieren. Bei der Erkennung von Fahrzeugen in nächtlichen Verkehrsvideos können Modelle für visuelle KI mehr als Helligkeit oder Bewegung berücksichtigen: Sie lernen, komplexe Muster zu erkennen und so die Genauigkeit zu verbessern.
Computer-Vision-Modelle wie Ultralytics YOLO26 und Ultralytics YOLO11 sind beispielsweise für ihre Geschwindigkeit und Präzision bekannt. Sie verarbeiten Video- und Bilddaten in Echtzeit, erkennen und klassifizieren mehrere Objekte innerhalb eines Bildes und verfolgen sie über Bildfolgen hinweg.
Möglich wird dies durch verschiedene Computer-Vision-Aufgaben wie Objekterkennung und Instanzsegmentierung – selbst wenn Scheinwerfer, Schatten oder sich überschneidende Fahrzeuge die Erkennung erschweren. Diese Aufgaben ermöglichen es dem Modell, Objekte zu identifizieren, zu klassifizieren und voneinander zu unterscheiden.
In diesem Artikel beleuchten wir die Herausforderungen der nächtlichen Verkehrsüberwachung, zeigen, wie Computer Vision diese bewältigt, und betrachten den Einsatz von Vision-KI in realen Verkehrsüberwachungssystemen.
Herausforderungen bei der nächtlichen Erkennung#
Bevor wir uns damit befassen, wie Computer Vision die Herausforderungen bei der nächtlichen Verkehrserkennung bewältigt, sehen wir uns an, warum Fahrzeuge nach Einbruch der Dunkelheit so schwer zu erkennen sind. Dabei spielen mehrere Faktoren eine Rolle:
- Schlechte Sicht: Begrenzte Beleuchtung und geringe Helligkeit erschweren es Kameras, scharfe und detailreiche Aufnahmen zu machen. Bei geringerer Bildqualität können Fahrzeuge mit dem Hintergrund verschmelzen oder vollständig falsch erkannt werden.
- Wetterbedingungen: Regen, Nebel, Dunst oder sogar Staub können die Videoqualität zusätzlich beeinträchtigen. Dadurch fällt es Erkennungssystemen schwerer, Fahrzeuge von ihrer Umgebung zu unterscheiden.
- Scheinwerfer und Rückleuchten: Helle Lichtkegel und Reflexionen können Kameras überfordern. Dadurch können Fahrzeuge fälschlich erkannt werden, wenn Lichtflecken mit Fahrzeugen verwechselt werden. Das verwirrt Erkennungsalgorithmen und verringert ihre Genauigkeit.
- Verdeckung von Fahrzeugen: Bei dichtem Verkehr können Fahrzeuge teilweise oder vollständig von anderen verdeckt werden. Das erschwert die Verfolgung, Zählung und Klassifizierung von Fahrzeugen – insbesondere, wenn sich mehrere Verkehrsteilnehmer innerhalb eines Bildes überschneiden.
Der Bedarf an Benchmark-Datensätzen und Metriken für Nachtaufnahmen#
Computer-Vision-Modelle werden mit großen Bildsammlungen trainiert, die als Datensätze bezeichnet werden. Die enthaltenen Objekte – etwa Autos, Lastwagen, Fußgänger und Fahrräder – sind sorgfältig beschriftet und bilden die Grundlage für das Training. Anhand dieser beschrifteten Beispiele lernt das Modell, Muster zu erkennen und Objekte in neuen Videoaufnahmen zu identifizieren.
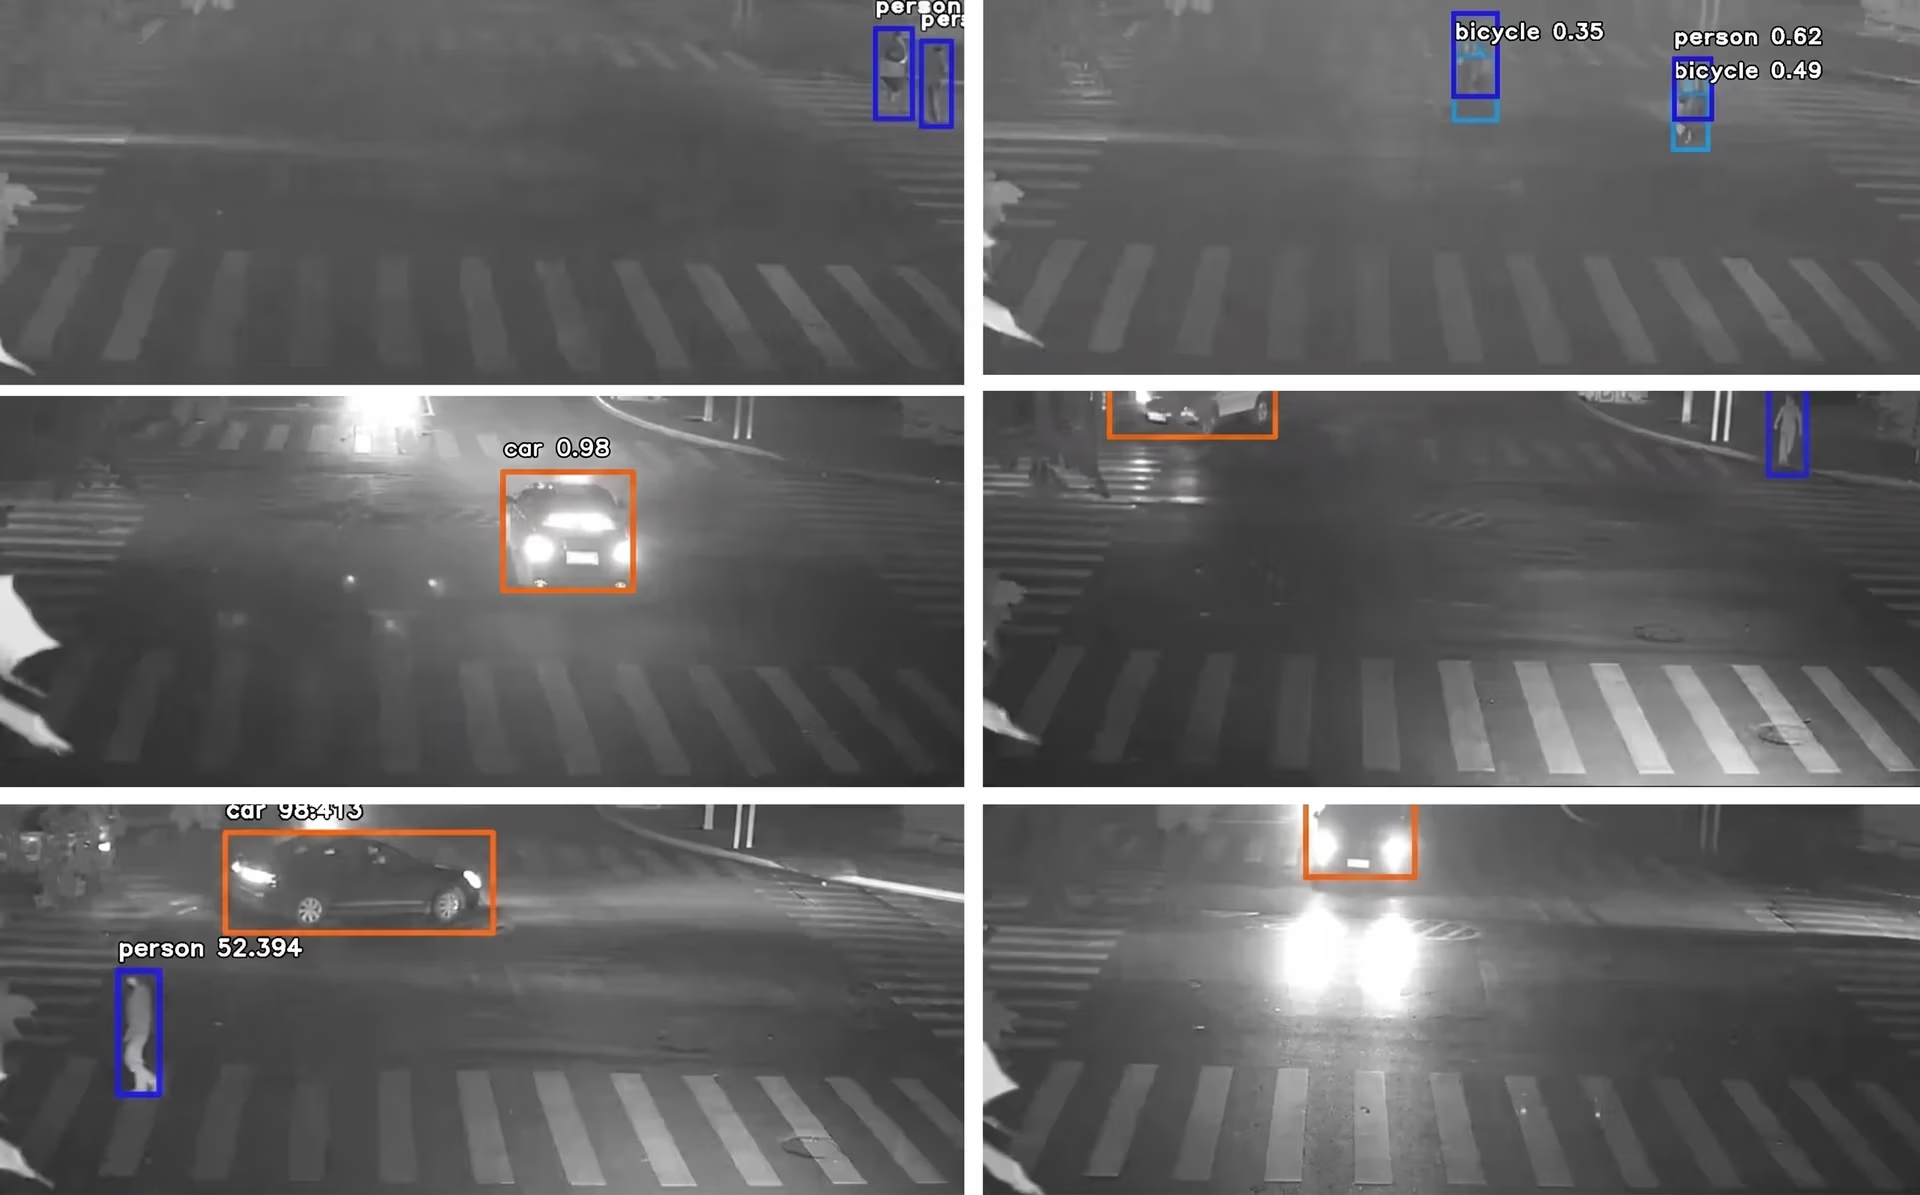
Abb. 2. Fahrzeug- und Fußgängererkennung im Verkehr mit Computer Vision (Quelle)
Während des Trainings extrahiert das Modell Merkmale aus den Daten und nutzt sie, um die Erkennungsgenauigkeit zu verbessern. Dadurch werden übersehene Objekte und Fehlalarme reduziert, wenn das Modell mit realen Verkehrsszenen konfrontiert wird.
Datensätze oder Datensammlungen für Nachtaufnahmen zu erstellen, ist jedoch wesentlich schwieriger. Bei schlechter Videoqualität ist die Beschriftung zeitaufwendig und fehleranfällig. Seltene, aber wichtige Ereignisse wie Unfälle oder ungewöhnliches Fahrverhalten lassen sich nachts außerdem nur schwer erfassen. Deshalb stehen den Modellen nur wenige Trainingsbeispiele zur Verfügung.
Um dieses Problem anzugehen, haben Forschende spezielle Benchmark-Datensätze entwickelt. Ein Benchmark-Datensatz ist mehr als eine Bildsammlung: Er umfasst standardisierte Beschriftungen, Bewertungsverfahren und Leistungsmetriken wie Präzision, Trefferquote und mittlere durchschnittliche Präzision (mAP). Diese Metriken ermöglichen es, verschiedene Algorithmen unter denselben Bedingungen zu testen und zu vergleichen und so eine faire und konsistente Bewertung sicherzustellen.
Der ExDark-Benchmark-Datensatz enthält beispielsweise 7.363 Bilder bei schwachem Licht aus 12 Objektkategorien (Fahrrad, Boot, Flasche, Bus, Auto, Katze, Stuhl, Tasse, Hund, Motorrad, Personen, Tisch). Jedes Bild ist mit Begrenzungsrahmen annotiert. Der Datensatz wird in der Forschung häufig verwendet, um Objekterkennung und -klassifizierung bei schlechter Beleuchtung zu bewerten.
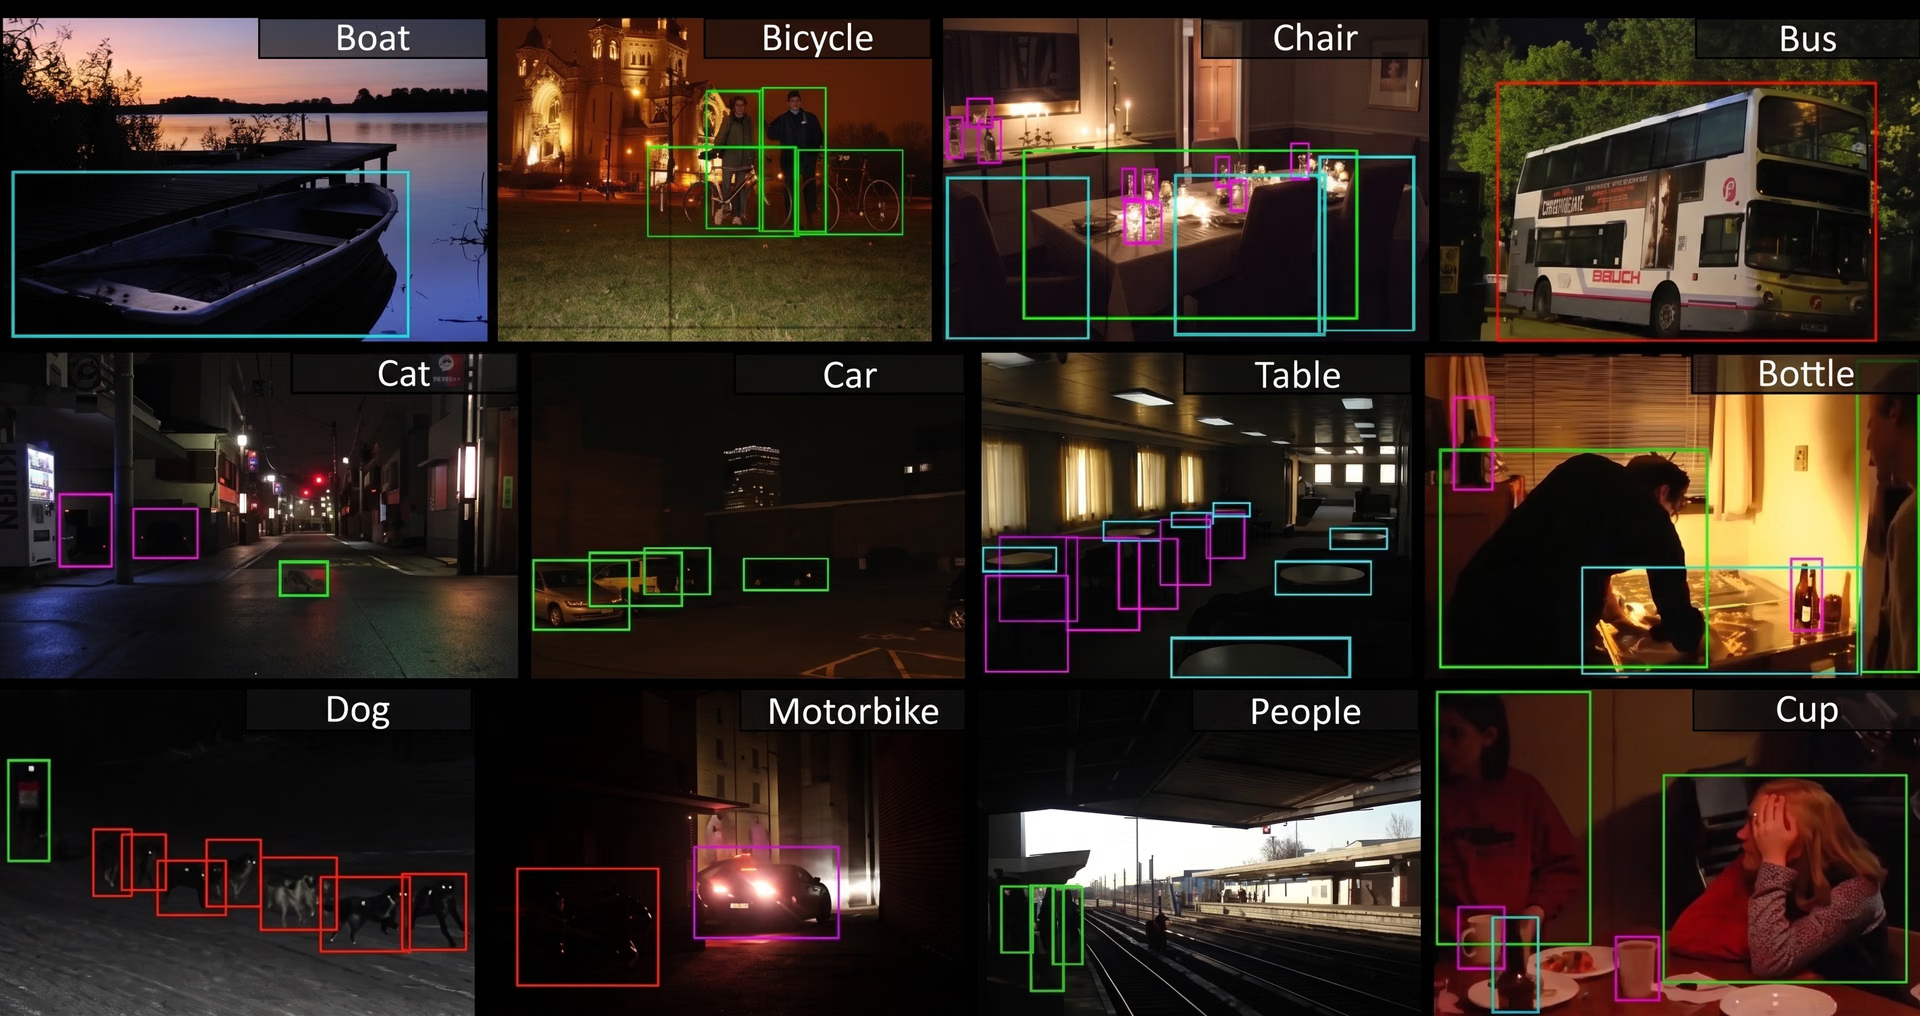
Abb. 3. Einblick in den ExDark-Datensatz (Quelle)
Ähnlich umfasst der NightOwls-Benchmark-Datensatz rund 115.000 Nachtaufnahmen mit etwa 279.000 Fußgängerannotationen. Er ist zu einer wichtigen Ressource für die Bewertung von Fußgängererkennungssystemen geworden, die eine zentrale Rolle für die Verkehrssicherheit und fortschrittliche Fahrerassistenzsysteme (ADAS) spielen.
Fahrdatensätze wie BDD100K, der Nachtszenen enthält, und der für schlechte Lichtverhältnisse entwickelte Datensatz mit sichtbarem Licht und Infrarot LLVIP sind ebenfalls auf der Ultralytics Platform für das Training und Testen von YOLO-Modellen verfügbar.
Wie Computer Vision bei der Erkennung von Fahrzeugen in nächtlichen Verkehrsvideos hilft#
Nachdem wir nun die Herausforderungen und den Bedarf an Datensätzen besser verstehen, sehen wir uns genauer an, wie visuelle Systeme nächtliche Verkehrsvideos interpretieren können.
Modelle wie YOLO11 und YOLO26 unterstützen Computer-Vision-Aufgaben wie Objekterkennung, Instanzsegmentierung und Verfolgung, sodass sich der Verkehr auch bei schlechten Lichtverhältnissen analysieren lässt. Hier findest du einen Überblick über die Vision-KI-Aufgaben, die diese Modelle zur Analyse des nächtlichen Verkehrs unterstützen:
- Objekterkennung: Mit dieser Aufgabe lassen sich Fahrzeuge, Fußgänger, Fahrräder und andere Verkehrsteilnehmer in jedem Bild identifizieren und lokalisieren. Dazu werden in der Regel Begrenzungsrahmen um sie herum gezeichnet.
- Instanzsegmentierung: Einzelne Objekte lassen sich auch dann voneinander unterscheiden, wenn sie sich überschneiden. Die Segmentierung liefert Details auf Pixelebene und verbessert so die Genauigkeit bei komplexen Bedingungen in der Nacht.
- Bildklassifizierung: Bei dieser Aufgabe wird ein ganzes Bild oder ein erkanntes Objekt einer vorgegebenen Kategorie zugeordnet, etwa Auto, Bus, Lastwagen oder Motorrad.
- Erkennung orientierter Begrenzungsrahmen (OBB): Die genaue Neigung und Ausrichtung eines Objekts wird erfasst. Das erhöht die Genauigkeit, wenn Fahrzeuge im nächtlichen Verkehr schräg oder ungewöhnlich positioniert erscheinen.
- Objektverfolgung: Erkannte Objekte werden über mehrere Bilder hinweg verfolgt. So kann dasselbe Fahrzeug oder derselbe Fußgänger über einen Zeitraum hinweg wiedererkannt werden. Dadurch lassen sich die Fahrzeuggeschwindigkeit schätzen und der Verkehrsfluss überwachen.
Ultralytics YOLO-Modelle für die nächtliche Verkehrsüberwachung einsetzen#
Wir haben das Modelltraining, den Bedarf an Datensätzen und die Aufgaben besprochen, die Modelle wie YOLO11 und YOLO26 unterstützen. Um alles zusammenzuführen, fehlt noch ein Thema: der praktische Einsatz dieser Modelle bei der nächtlichen Verkehrsüberwachung.
Ultralytics YOLO-Modelle sind sofort als vortrainierte Versionen verfügbar. Sie wurden bereits mit großen, vielseitig einsetzbaren Datensätzen wie dem COCO-Datensatz trainiert, der zahlreiche Alltagsobjekte umfasst. Dadurch verfügen die Modelle über eine solide Grundfähigkeit, Objekte zu erkennen und zu klassifizieren.
Da diese Datensätze jedoch nur sehr wenige Beispiele bei schlechten Lichtverhältnissen oder aus der Nacht enthalten, haben vortrainierte Modelle oft Schwierigkeiten mit Blendlicht, Schatten oder schwachem Kontrast. Damit sie sich für die Erkennung von Verkehr in nächtlichen Videos eignen, müssen sie mit spezialisierten Datensätzen feinabgestimmt werden, die reale Bedingungen bei Nacht abbilden.
Beim Fine-Tuning oder benutzerdefinierten Training wird das Modell mit zusätzlichen beschrifteten Bildern trainiert, die bei schwachem Licht aufgenommen wurden – etwa mit Fahrzeugen im Scheinwerferlicht, Fußgängern auf Zebrastreifen oder überfüllten Kreuzungen bei Nacht. So lernt es die besonderen Merkmale nächtlicher Szenen.
Nach dem individuellen Training kann das Modell Aufgaben wie Erkennung, Verfolgung, Segmentierung oder Klassifizierung bei schlechten Lichtverhältnissen deutlich genauer ausführen. So können Verkehrsbehörden solche Modelle nachts praktisch einsetzen, etwa zur Fahrzeugzählung, zur Geschwindigkeitsschätzung, zur adaptiven Ampelsteuerung und zur Unfallvermeidung.
Anwendungen visueller KI zur Erkennung von Fahrzeugen in nächtlichen Verkehrsvideos#
Sehen wir uns nun an, wie Computer Vision in realen Verkehrssystemen bei Nacht eingesetzt werden kann.
Intelligente Ampeln können die Planung smarter Städte unterstützen#
Städtische Kreuzungen gehören zu den am schwierigsten zu verwaltenden Bereichen – besonders nachts, wenn die Sicht schlechter wird und der Verkehrsfluss weniger vorhersehbar ist. Herkömmliche Ampeln arbeiten mit festen Zeitplänen und können nicht auf Änderungen in Echtzeit reagieren. Studien zeigen, dass dadurch nicht nur Fahrer Zeit verlieren, sondern auch unnötiger Kraftstoffverbrauch und Verzögerungen entstehen.
Hier können Computer-Vision-Systeme helfen. Sie können Fahrzeugbewegungen überwachen und die Anzahl der Fahrzeuge in Echtzeit erfassen. Die Daten werden anschließend in adaptive Verkehrssteuerungssysteme eingespeist. Dadurch können sich Ampeln schnell an die tatsächlichen Straßenbedingungen anpassen. Ist beispielsweise eine Spur überlastet, während eine andere leer ist, lässt sich die Ampelschaltung sofort anpassen, um Engpässe aufzulösen.
Unfallvermeidung#
Fahren ist nachts riskanter als tagsüber, denn schlechte Sicht, ungleichmäßige Beleuchtung und Blendung erschweren es, Entfernungen einzuschätzen. Studien zeigen, dass die Zahl tödlicher Unfälle pro Kilometer nachts bis zu dreimal höher sein kann als bei Tageslicht.
Herkömmliche Überwachungsmethoden wie fest installierte Überwachungskameras, Straßenpatrouillen, Sensoren zur Erkennung von Fahrzeugen und Ampelsysteme mit festen Zeitplänen reagieren erst im Nachhinein. Gefährliche Situationen werden dadurch möglicherweise nicht früh genug erkannt, um sie zu verhindern.
Computer-Vision-Lösungen können dieses Problem angehen, indem sie Live-Videoströme analysieren und ungewöhnliche Muster auf Straßen oder Autobahnen erkennen. Mithilfe der Objektverfolgung überwachen diese Systeme das Verhalten von Fahrzeugen in Echtzeit und lösen einen Alarm aus, wenn etwas ungewöhnlich erscheint.
Wechselt ein fahrendes Fahrzeug beispielsweise die Spur, fährt in dichtem Verkehr zu schnell oder bremst plötzlich ab, kann das System es in Echtzeit melden. So können die Behörden schnell reagieren und Unfälle verhindern, bevor sie passieren.
Autonomes Fahren und ADAS#
Für autonome Fahrzeuge und ADAS bringt das Fahren bei Nacht eigene Herausforderungen mit sich. Schlechte Sicht und unvorhersehbare Verkehrsmuster erschweren die zuverlässige Leistung herkömmlicher Sensoren und werfen Sicherheitsfragen auf.
Computer Vision erweitert die Möglichkeiten dieser Systeme durch Aufgaben wie Objekterkennung, Spurverfolgung und Segmentierung. Dadurch können Fahrzeuge Fußgänger, andere Autos und Hindernisse auch bei schlechten Lichtverhältnissen erkennen. In Kombination mit Radar oder LiDAR (Lichterkennung und Entfernungsmessung), das die Umgebung dreidimensional abbildet, hilft die zusätzliche visuelle Ebene ADAS, frühzeitig zu warnen, und verschafft autonomen Fahrzeugen das nötige Situationsbewusstsein, um nachts sicherer zu navigieren.
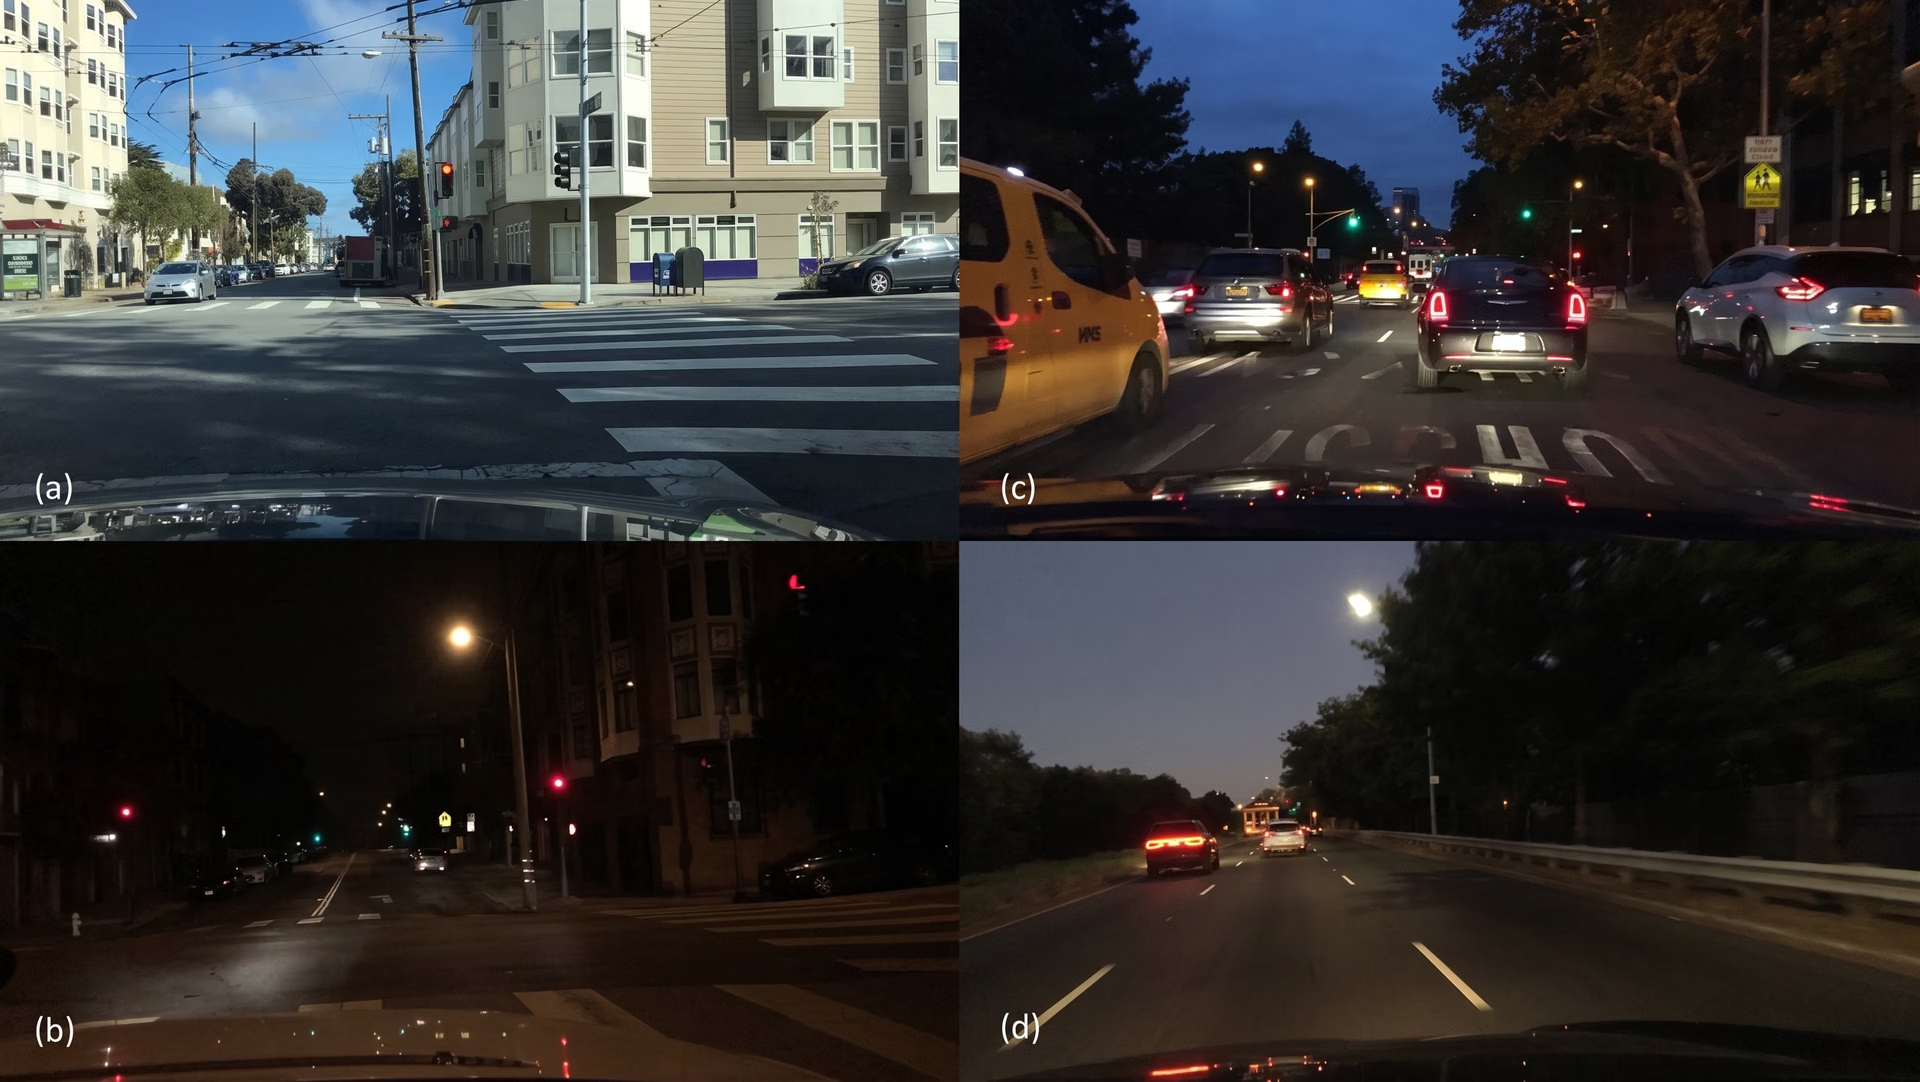
Abb. 4. Fahrzeugaufnahmen bei Tag und Nacht (Quelle)
Strafverfolgung und Erkennung von Verstößen#
Geschwindigkeitsüberschreitungen sind weltweit für jeden dritten tödlichen Verkehrsunfall verantwortlich, und nachts steigt das Risiko weiter. Im Dunkeln fällt es der Verkehrspolizei schwerer, Verstöße zu erkennen, da Details, die bei Tageslicht klar zu sehen sind, nach Einbruch der Dunkelheit oft verschwimmen.
Deshalb bleiben Verstöße wie zu schnelles Fahren auf leeren Straßen, das Überfahren roter Ampeln oder das Abkommen auf die falsche Spur oft ungeahndet. Computer Vision geht dieses Problem mit Infrarotkameras an, die Verstöße auch bei schwachem Licht erkennen. Diese Systeme legen Erkennungsbereiche fest, in denen Vorfälle aufgezeichnet werden. So sinkt die Zahl falsch positiver Ergebnisse, und es entstehen klare, überprüfbare Beweise. Für Verkehrsbehörden bedeutet das weniger tote Winkel und eine geringere Abhängigkeit von manuellen Kontrollen.
Vor- und Nachteile der Erkennung von Fahrzeugen in nächtlichen Verkehrsvideos#
Hier sind einige Vorteile des Einsatzes visueller KI zur Erkennung von Fahrzeugen in nächtlichen Verkehrsvideos.
- Skalierbarkeit: Nach dem Fine-Tuning lassen sich Modelle auf zahlreichen Kameras oder Kreuzungen einsetzen und so für die stadtweite Überwachung nutzen.
- Vorhersageanalysen: Historische Videodaten können zur Vorhersage von Staus und unfallträchtigen Bereichen genutzt werden und so vorbeugende Maßnahmen unterstützen.
- Ressourcenoptimierung: Die Systeme liefern den Behörden Einblicke in Echtzeit und helfen ihnen, Straßenpatrouillen und Rettungsdienste effizienter einzusetzen.
Trotz ihrer Vorteile bringt die Erkennung von Fahrzeugen in nächtlichen Verkehrsvideos mit visueller KI auch gewisse Einschränkungen mit sich. Folgende Faktoren solltest du berücksichtigen:
- Abhängigkeit von Daten: Die Genauigkeit visueller KI-Systeme hängt stark vom Zugriff auf umfangreiche, hochwertige Datensätze ab, die ein breites Spektrum nächtlicher Bedingungen abbilden.
- Umwelteinflüsse: Wetterbedingungen wie Regen, Nebel oder Dunst sowie praktische Probleme wie verschmutzte oder falsch ausgerichtete Kameralinsen können die Erkennungsleistung beeinträchtigen und regelmäßige Wartung erforderlich machen.
- Hardwareanforderungen: Für den Betrieb fortschrittlicher KI-Modelle sind häufig leistungsstarke GPUs oder spezielle Edge-Geräte erforderlich. Das kann einen großflächigen Einsatz teuer und komplex machen.
Die Zukunft intelligenter Verkehrssysteme bei Nacht#
Mit dem Wachstum der Städte und dem zunehmenden Verkehrsaufkommen entwickeln sich Systeme zur nächtlichen Verkehrserkennung hin zu intelligenteren und reaktionsfähigeren Lösungen. Wärmebildkameras und Infrarotsensoren können beispielsweise Wärmesignaturen von Menschen und Fahrzeugen erkennen und so selbst bei völliger Dunkelheit sehen. Dadurch werden Fehler vermieden, die entstehen, wenn herkömmliche Kameras mit Blendung oder wenig Licht zu kämpfen haben.
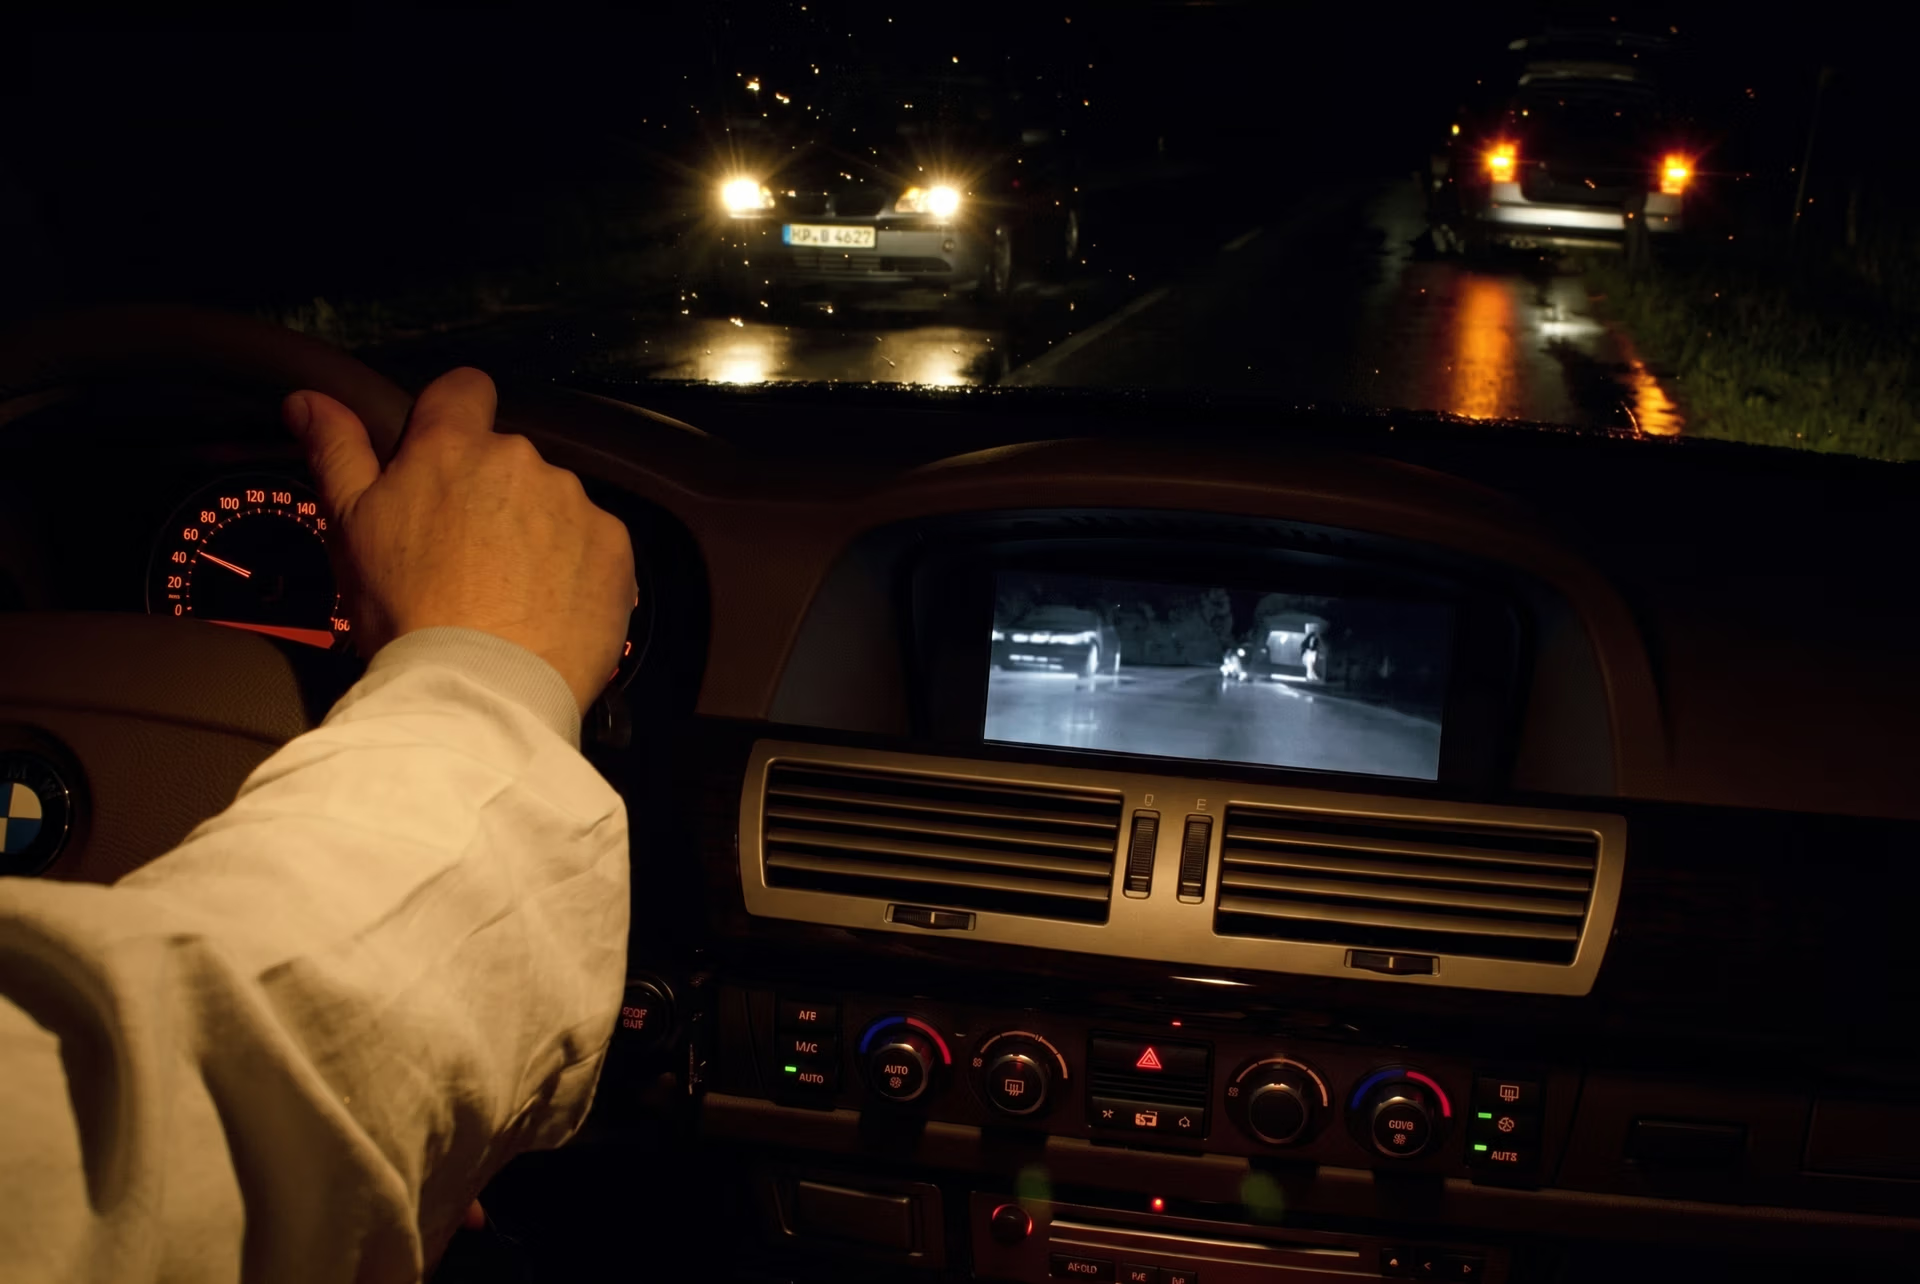
Abb. 5. Nachtsichttechnik verbessert die Fußgängererkennung bei Nacht (Quelle)
Ein weiterer Ansatz, der zunehmend an Bedeutung gewinnt, ist die Fusion von Kamera- und LiDAR-Daten. Kameras liefern detaillierte Straßenbilder, während LiDAR eine präzise dreidimensionale Karte erstellt. Zusammen verbessern sie die Genauigkeit bei der Erkennung von Fahrspuren, Fahrzeugen und Hindernissen – besonders bei schwachem Licht oder leichtem Nebel.
Gleichzeitig erweitern Fortschritte bei der Bildverbesserung für schwaches Licht, der Fußgängererkennung und der Kennzeichenerkennung die Möglichkeiten von Computer Vision. Dank dieser Verbesserungen lassen sich selbst schlecht beleuchtete Straßen und Kreuzungen zuverlässiger und mit weniger Fehlern überwachen.
Die wichtigsten Erkenntnisse#
Fahrzeuge nachts zu erkennen, war für die Verkehrsüberwachung schon immer eine Herausforderung, doch Computer Vision macht sie leichter zu bewältigen. Indem Computer Vision die Auswirkungen von Blendung mindert und komplexe Verkehrsszenen verarbeitet, liefert sie ein genaueres Bild davon, wie sich der Verkehr nach Einbruch der Dunkelheit verhält. Die kontinuierliche Weiterentwicklung dieser Systeme ebnet den Weg für sichereren, intelligenteren und effizienteren Verkehr bei Nacht.
Möchtest du visuelle KI in deine Projekte integrieren? Tritt unserer aktiven Community bei und entdecke Innovationen wie KI in der Automobilindustrie und visuelle KI in der Robotik. In unserem GitHub-Repository findest du weitere Informationen. Informiere dich über unsere Lizenzoptionen, um noch heute mit Computer Vision loszulegen.
Verfasst von
Content Creator · Ultralytics
Kommentare
Stelle eine Frage, teile deine Ergebnisse oder hilf anderen.









