Como melhorar a previsão de colisões com modelos Ultralytics YOLO
Descobre como os insights dos modelos Ultralytics YOLO ajudam sistemas de previsão de colisões a tomar decisões mais seguras e rápidas em ambientes dinâmicos.
 Abirami Vina15 min de leitura
Mesmo com todo o cuidado na estrada, os acidentes podem acontecer. Um carro muda de faixa, um peão atravessa fora da passadeira ou um ciclista acelera sem aviso. Estes momentos do dia a dia são exemplos de situações em que os sistemas de previsão de colisões podem fazer uma verdadeira diferença e ajudar a manter todos em segurança.
Anteriormente, analisámos a previsão da trajetória de uma bola e vimos como prever a trajetória de uma bola em movimento rápido ajuda a análise desportiva a compreender o movimento e a antecipar o que acontece em seguida. A previsão de colisões funciona de forma semelhante.
Na prática, estes sistemas de previsão olham para o futuro. Ao observar a forma como os veículos e os peões se movem, conseguem detetar riscos antecipadamente e ajustar a sua trajetória ou comportamento — um processo conhecido como planeamento de movimento ou planeamento de trajetória — antes que a situação se torne perigosa.
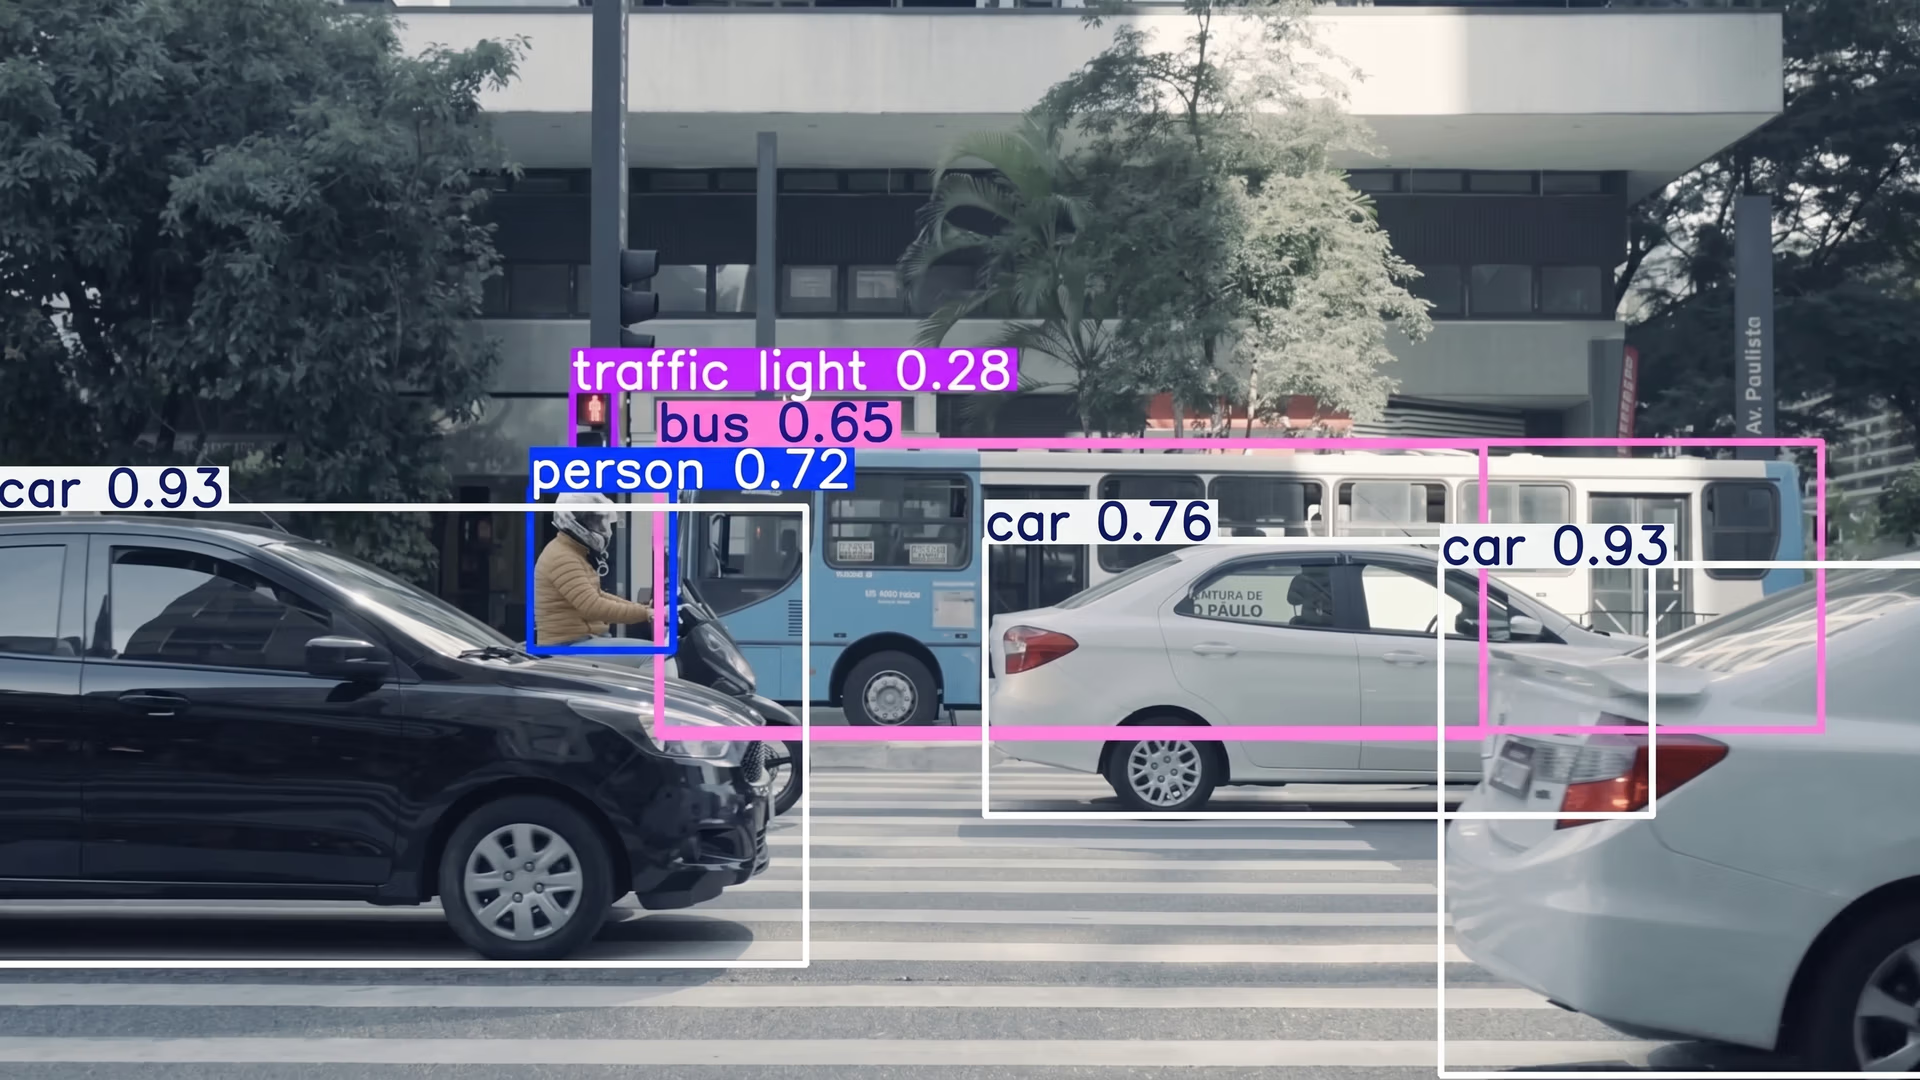
As principais tecnologias informáticas por detrás dos sistemas de previsão de colisões são a inteligência artificial e os seus subcampos, como a visão computacional, e os métodos de previsão que ajudam a antecipar os movimentos. Por exemplo, modelos de visão computacional como o Ultralytics YOLO11 e o Ultralytics YOLO26 (ainda por lançar na altura em que este texto foi escrito, mas já lançado desde então) podem ser usados para detetar e acompanhar objetos como veículos e peões em tempo real, e os modelos de previsão usam essas informações para estimar os seus movimentos seguintes.
Fig. 1. Exemplo de utilização do YOLO11 para detetar objetos na estrada (Fonte).
O resultado é um sistema de IA que compreende o que acontece à sua volta e ajuda a tomar decisões mais inteligentes em ambientes dinâmicos. Neste artigo, vamos explorar como funciona a previsão de colisões, os métodos que lhe estão na base e o papel que a visão computacional e os modelos Ultralytics YOLO podem desempenhar no processo. Vamos começar!
O que é a previsão de colisões?#
A previsão de colisões é a capacidade de um sistema de IA compreender como os objetos se movem e antecipar quando poderão aproximar-se muito ou entrar em contacto. Diferentes sistemas podem usar estas informações de várias formas, incluindo para apoiar funcionalidades de segurança, otimizar movimentos ou coordenar ações em espaços partilhados.
Sempre que objetos se movem num espaço partilhado, sejam carros numa autoestrada, empilhadores num corredor de armazém ou peões a atravessar uma rua, a previsão de colisões ajuda os sistemas a compreender como estas interações poderão desenrolar-se. Em aplicações centradas na segurança, esta capacidade de antecipação pode ser usada para reduzir riscos; noutros contextos, pode ajudar em tarefas como o planeamento de rotas, a definição de tempos ou a coordenação de movimentos.
Por exemplo, em muitos veículos mais recentes equipados com sistemas avançados de assistência ao condutor (ADAS), as câmaras e os sensores monitorizam a estrada à frente e estimam a rapidez com que o carro se aproxima de objetos próximos. Se o sistema detetar que uma situação pode tornar-se perigosa, avisa o condutor e, em alguns casos, a travagem automática pode ajudar a reduzir o impacto.
As quatro etapas da previsão de colisões#
A previsão de colisões envolve um processo coordenado em que diferentes componentes de IA trabalham em conjunto para identificar objetos, acompanhar os seus movimentos e estimar o que poderá acontecer em seguida. Normalmente, estes sistemas funcionam através de quatro etapas interligadas: detecção de objetos, rastreamento de objetos, previsão de trajetórias e, por fim, previsão de colisões. Cada etapa assenta na precisão da etapa anterior.
Agora, vamos analisar mais de perto o funcionamento de cada etapa.
Uma análise da detecção de objetos#
A detecção de objetos é uma tarefa fundamental da visão computacional em que os modelos de IA de visão identificam e localizam objetos numa imagem ou num fotograma de vídeo. Ao analisar dados de píxeis, um modelo de detecção de objetos pode gerar três resultados principais: caixas delimitadoras, classes de objetos e pontuações de confiança. As caixas delimitadoras indicam onde está um objeto, as classes de objetos indicam o que é, por exemplo, um carro, um peão ou um ciclista, e as pontuações de confiança refletem o grau de certeza do modelo quanto à previsão.
Modelos de IA de visão como YOLO11 e YOLO26 baseiam-se neste princípio e permitem realizar várias tarefas relacionadas, incluindo detecção de objetos, rastreamento de objetos e detecção de caixas delimitadoras orientadas (OBB). A detecção de objetos indica ao sistema de previsão o que existe em cada fotograma, o rastreamento acompanha esses objetos à medida que se movem e as caixas delimitadoras orientadas fornecem formas mais precisas para objetos que aparecem em ângulos diferentes.
Nesta etapa, o sistema de previsão de colisões concentra-se apenas em compreender o que está presente nos dados visuais. Esta etapa constitui a camada de informação de base de que dependem todas as etapas seguintes, mas ainda não considera como os objetos se moverão ou interagirão.
Uma visão geral do rastreamento de objetos#
Depois de detetar os objetos, o passo seguinte é rastreá-los ao longo dos fotogramas para que o sistema possa compreender como se movem com o tempo. Enquanto a detecção fornece novas caixas delimitadoras em cada fotograma, o rastreamento de objetos assegura a continuidade ao associar essas detecções ao longo do tempo.
Os algoritmos de acompanhamento suportados pelo pacote Python da Ultralytics, como ByteTrack ou BoT-SORT, funcionam com modelos como YOLO11, utilizando os dados de deteção de cada fotograma para acompanhar os objetos à medida que se movem. Estes algoritmos atribuem um ID único a cada objeto e usam-no para manter a sua identidade, mesmo quando o objeto se move rapidamente ou fica parcialmente oculto. Assim, criam um histórico de acompanhamento fluido que regista o movimento do objeto.
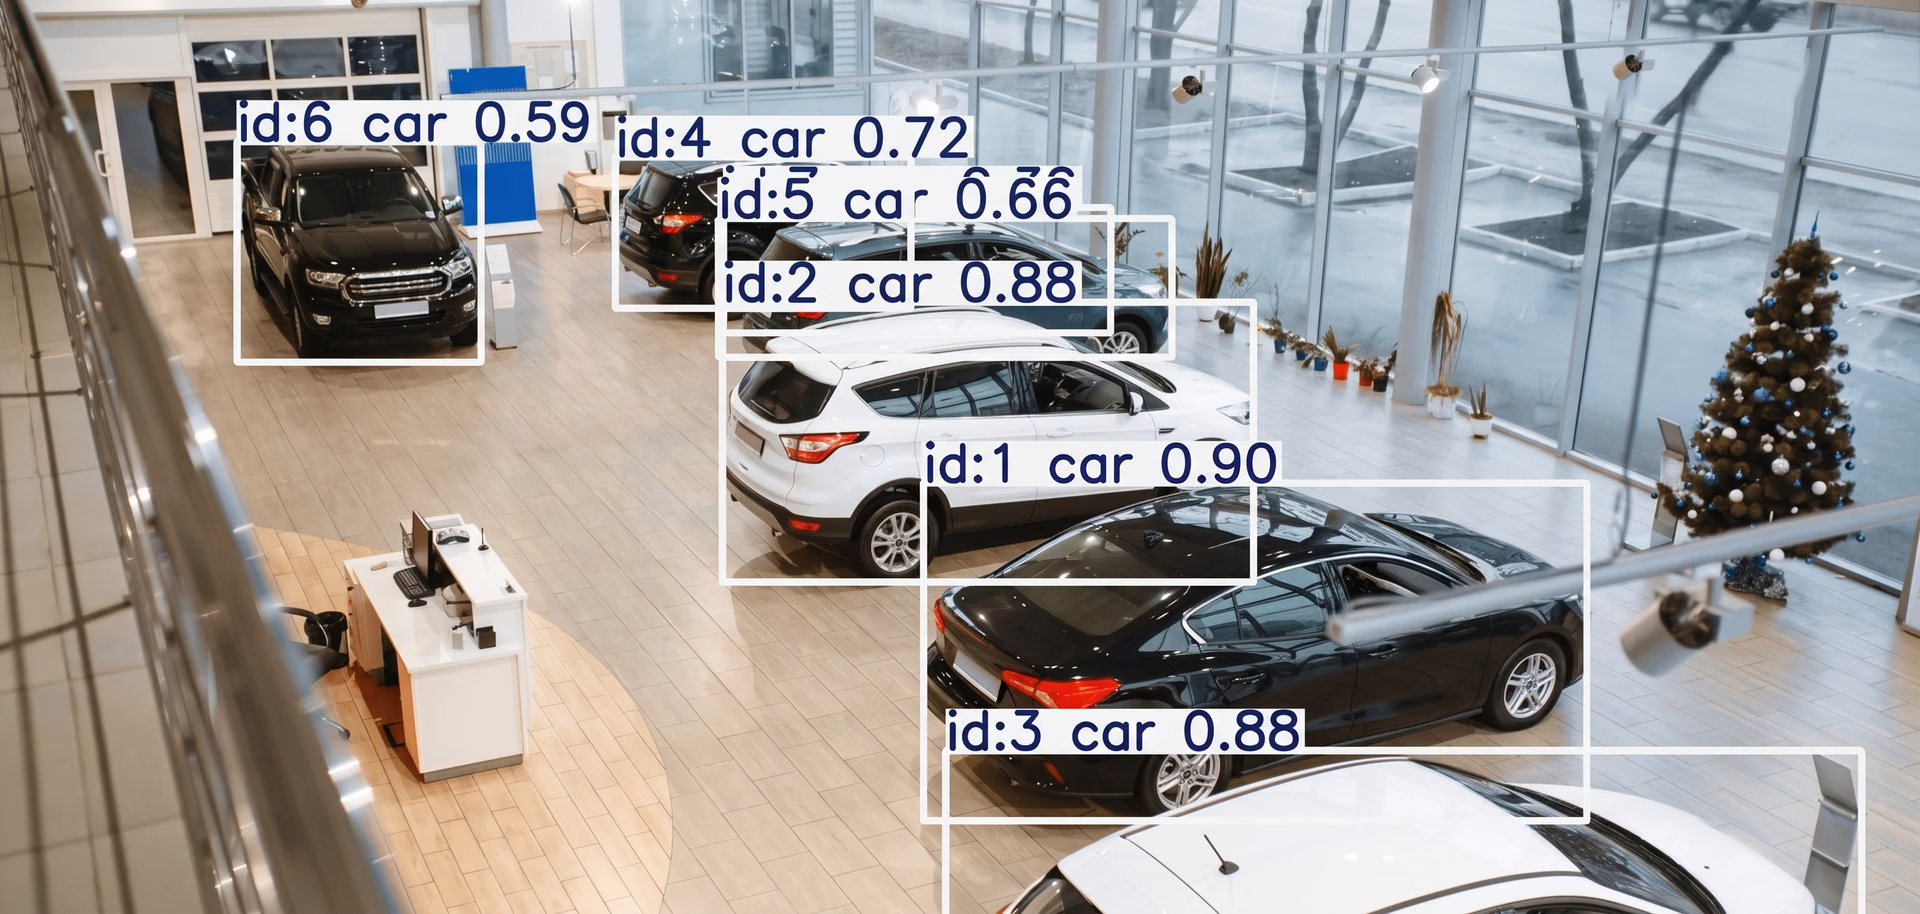
Fig. 2. Exemplo de atribuição de IDs únicos a diferentes detecções com YOLO (Fonte)
Eis uma breve explicação do funcionamento destes dois métodos de rastreamento:
- ByteTrack: Usa detecções com níveis de confiança altos e baixos para manter IDs de objetos consistentes. As previsões de movimento de um Filtro de Kalman ajudam o rastreador a manter-se estável quando os objetos se movem rapidamente ou são difíceis de detetar por breves instantes.
- BoT-SORT: Este algoritmo expande o SORT ao combinar as previsões de movimento de um Filtro de Kalman com pistas de aparência, o que permite ao rastreador acompanhar objetos com maior fiabilidade em cenas movimentadas ou durante uma oclusão parcial.
Para medir o desempenho destes métodos de acompanhamento, os investigadores avaliam-nos em conjuntos de dados e benchmarks estabelecidos de acompanhamento de múltiplos objetos (MOT). As métricas mais utilizadas incluem a precisão do acompanhamento de múltiplos objetos (MOTA), que reflete a qualidade geral do acompanhamento; a pontuação F1 de identificação (IDF1), que mede a consistência com que as identidades dos objetos são mantidas; e a precisão de acompanhamento de ordem superior (HOTA), que oferece uma perspetiva equilibrada tanto do desempenho da deteção como da precisão da associação.
Compreender a previsão de trajetórias#
Depois de rastrear um objeto ao longo de vários fotogramas, o passo seguinte é prever para onde se deslocará. A isto chama-se previsão de trajetórias. Enquanto a detecção localiza os objetos e o rastreamento acompanha os seus movimentos, a previsão de trajetórias antecipa o futuro e estima as posições futuras dos objetos.
As informações da deteção e do acompanhamento, como a caixa delimitadora de um objeto, a sua posição ao longo dos fotogramas e o ID atribuído, podem ser usadas para calcular características de movimento como a velocidade, a direção e os padrões de movimento. Estas informações derivadas fornecem ao modelo de previsão os dados necessários para estimar onde o objeto provavelmente estará nos próximos segundos.
Quando os dados de rastreamento apresentam lacunas ou saltos abruptos, as técnicas de interpolação ajudam a reconstruir trajetórias mais suaves e consistentes. Assim, o modelo de previsão recebe dados de movimento de alta qualidade, em vez de dados posicionais ruidosos ou incompletos.
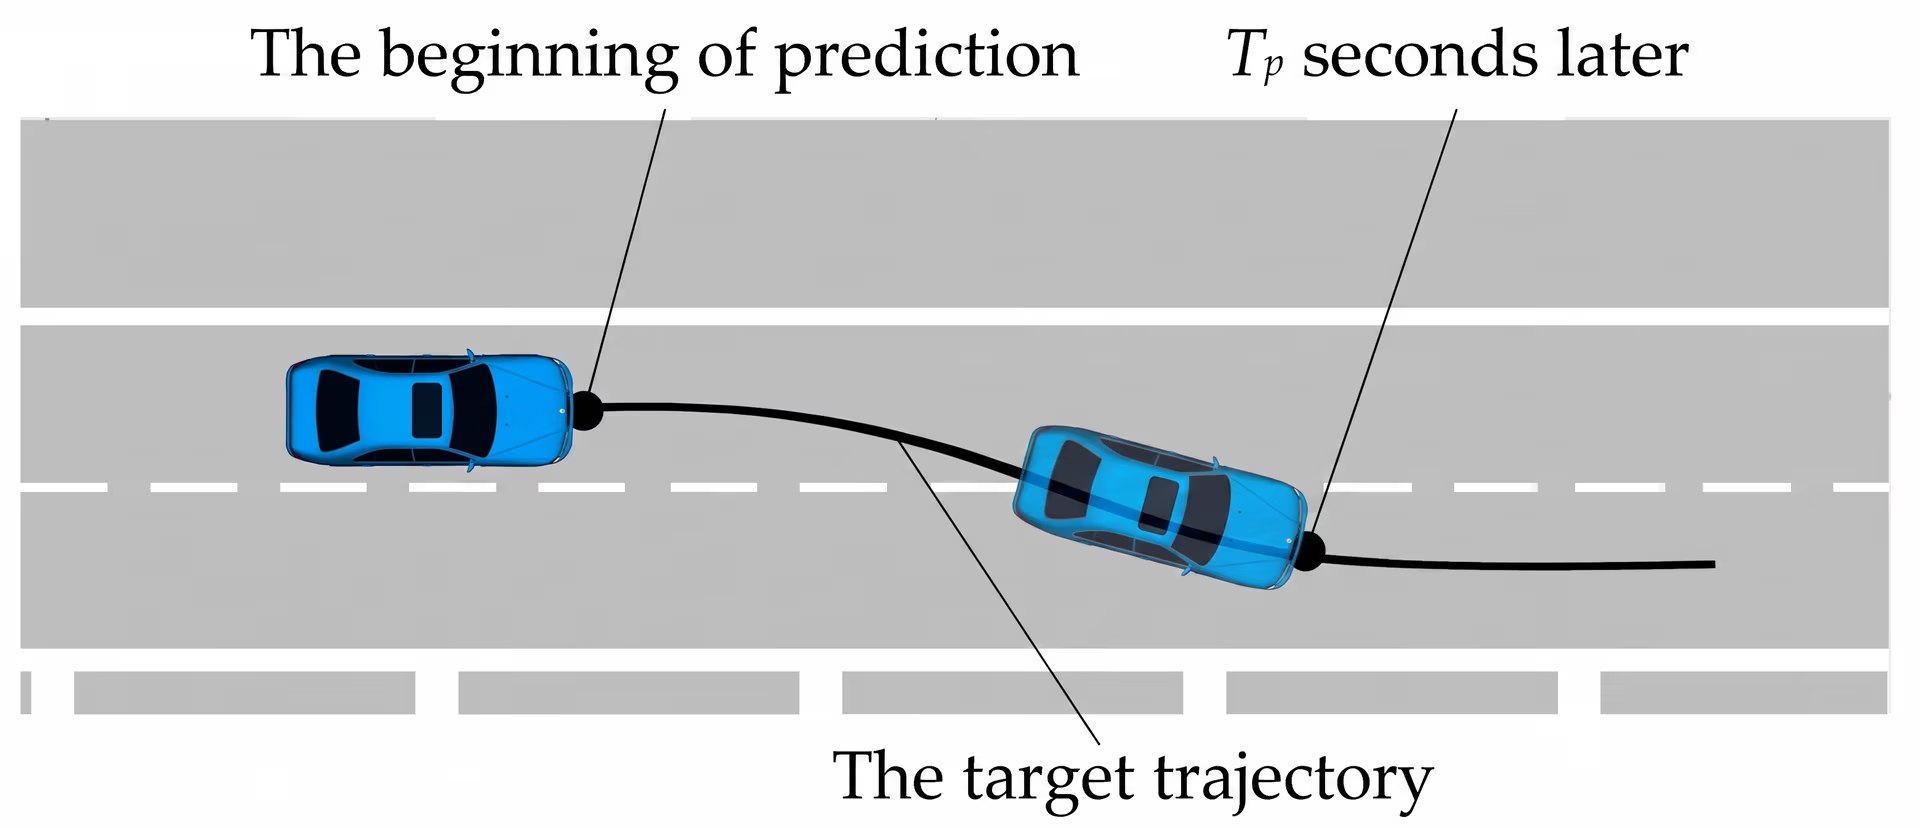
Fig. 3. Visualização da previsão da trajetória de um carro. (Fonte)
Para fazer estas previsões, muitos sistemas recorrem a modelos de aprendizado profundo concebidos para compreender como o movimento de um objeto muda ao longo do tempo. Ao analisar sequências de posições anteriores e as características de movimento delas derivadas, estes modelos aprendem padrões de movimento comuns e usam esse conhecimento para prever trajetórias futuras.
Eis algumas abordagens de aprendizado profundo e aprendizado de máquina usadas habitualmente para prever trajetórias:
- Redes neuronais recorrentes (RNNs): As RNNs são modelos de aprendizagem profunda concebidos para trabalhar com sequências, como uma série de fotogramas de vídeo. Conseguem guardar na memória as posições anteriores e usar essa informação para compreender como o objeto se tem movido. Isto ajuda o sistema a reconhecer padrões de movimento simples, como acelerar, abrandar ou deslocar-se em linha reta.
- Redes de memória de longo e curto prazo (LSTMs): As LSTMs são um tipo mais avançado de RNN que consegue recordar informações durante períodos mais longos. Isto permite-lhes captar movimentos mais complexos, como um veículo a preparar-se para virar ou um peão a mudar de direção. Como conseguem acompanhar tendências durante mais tempo, muitas vezes produzem previsões mais fiáveis em ambientes movimentados.
- Transformers: Os Transformers processam sequências de movimento completas e usam a atenção para se concentrarem nos detalhes mais importantes dessas sequências. Isto torna-os especialmente eficazes em cenas onde vários objetos interagem, como carros a entrar numa via ou peões a atravessar a rua.
Estes modelos conseguem prever trajetórias a curto e a longo prazo. As previsões de curto prazo, geralmente inferiores a dois segundos, tendem a ser as mais precisas, enquanto as previsões para períodos mais longos, como de dois a seis segundos, oferecem maior capacidade de antecipação, mas envolvem mais incerteza.
Juntando tudo: algoritmos de detecção de colisões#
Na etapa final, a previsão de colisões, o sistema usa tudo o que aprendeu até então: o que é cada objeto (detecção), como se moveu (rastreamento) e para onde é provável que se desloque (previsão de trajetórias). Nesta etapa, verifica-se se alguma das trajetórias previstas poderá cruzar-se de forma a provocar uma colisão.
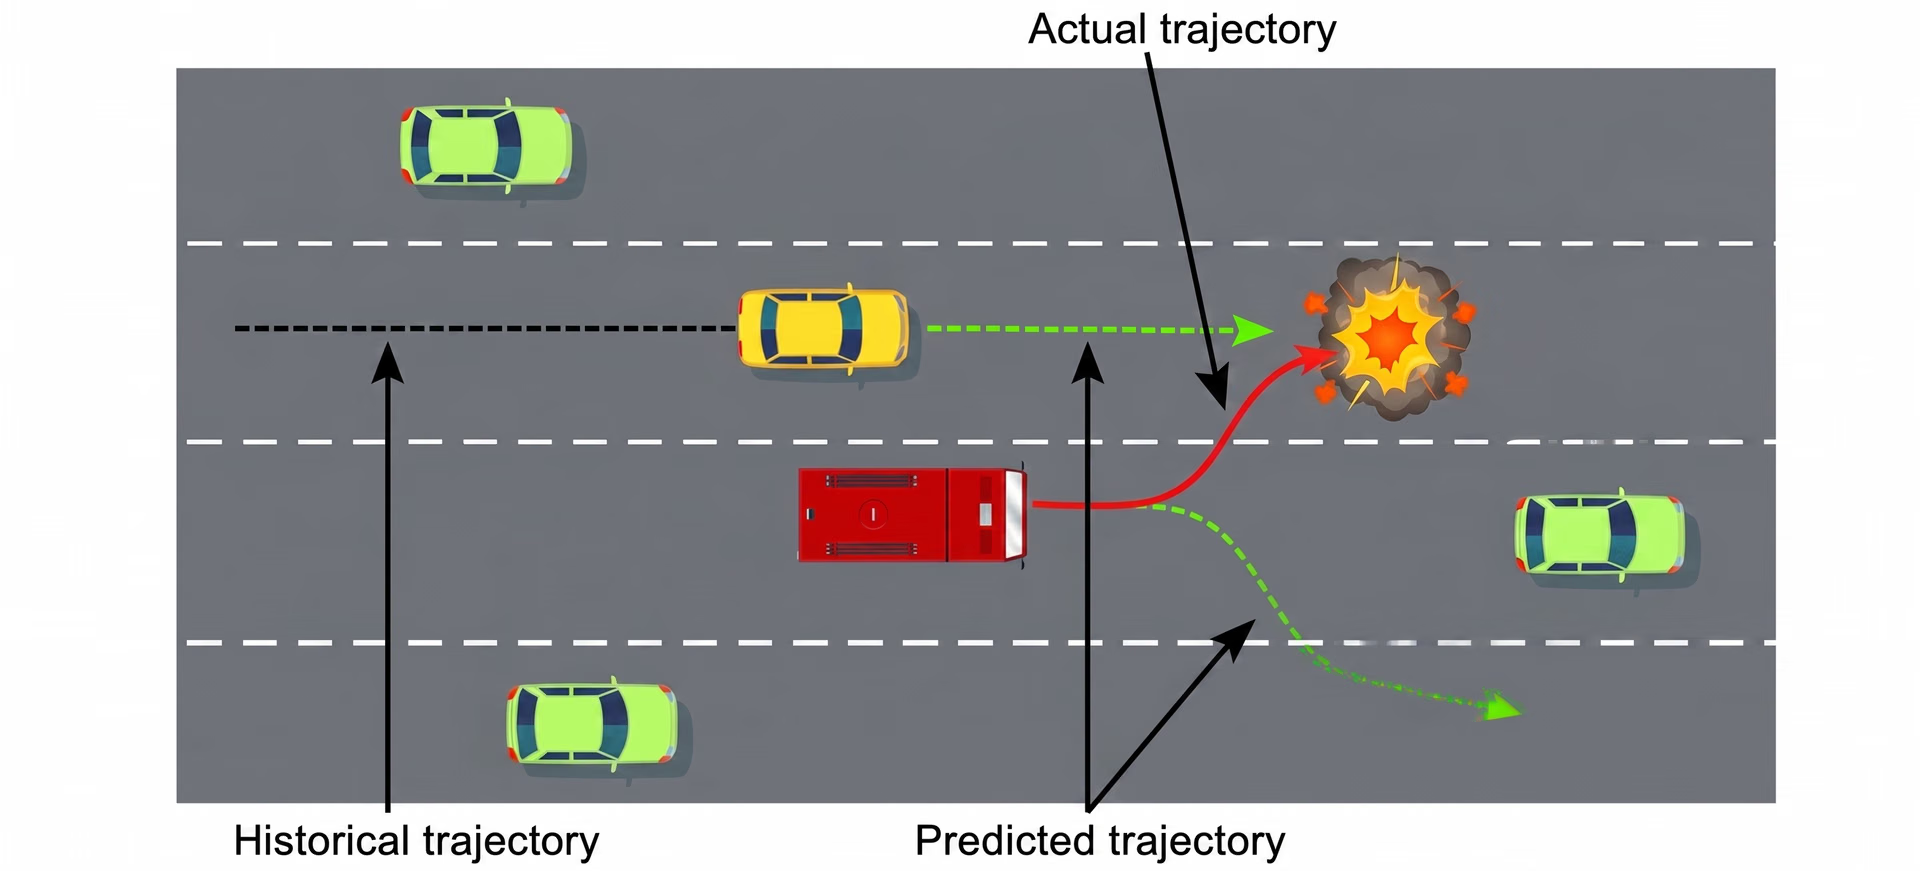
Fig. 4. Como funciona um sistema de previsão de colisões (Fonte)
No caso dos veículos autônomos, um sistema de verificação de colisões compara as trajetórias futuras de objetos próximos, como carros, pedestres e ciclistas. Se duas trajetórias previstas se sobrepõem ou chegam perigosamente perto uma da outra, o sistema marca a situação como uma possível colisão entre veículos. Para entender o grau de urgência do risco de colisão, o sistema também calcula um valor conhecido como tempo até a colisão.
O tempo até a colisão (TTC) é uma medida essencial em ambientes dinâmicos. Ele estima quanto tempo falta para dois objetos colidirem se continuarem nas velocidades e direções atuais. Quando o TTC cai abaixo de determinado limite, o sistema pode reagir emitindo alertas, acionando os freios ou ajustando a trajetória planejada.
Aplicações da previsão de colisões no mundo real#
A previsão de colisões está se tornando essencial em diversos setores, incluindo gestão do tráfego, infraestrutura de cidades inteligentes, automação industrial e robótica móvel. À medida que os modelos de visão computacional e previsão de última geração continuam avançando, esses sistemas se tornam cada vez mais capazes de antecipar movimentos.
Agora que entendemos melhor como funcionam a previsão de colisões e a previsão de trajetórias, vamos conhecer alguns estudos de pesquisa interessantes que mostram como esses métodos podem ser usados em diferentes ambientes do mundo real.
Previsão de colisões com YOLO para veículos autônomos de emergência#
Navegar em ambientes movimentados e imprevisíveis é um dos maiores desafios para os sistemas autónomos, sobretudo quando os peões se movem de formas que não seguem padrões claros. Os veículos de emergência enfrentam este problema com ainda mais frequência, pois têm de circular a alta velocidade por espaços públicos densos sem depender de estradas estruturadas, marcações de faixas ou comportamentos previsíveis dos peões.
Em cenários desse tipo, entender onde as pessoas estão e como podem se movimentar nos próximos segundos é essencial para evitar acidentes. Por exemplo, um estudo recente explorou esse desafio desenvolvendo um pipeline completo de previsão de colisões para um Veículo Autônomo de Emergência (EAV) que opera em ambientes com muitos pedestres.
Como funciona o pipeline de previsão de colisões com YOLO#
Veja como essa metodologia funciona:
- Detecção de pedestres com YOLO: Um detector baseado em YOLO identifica os pedestres em cada quadro da câmera e gera caixas delimitadoras para cada pessoa visível.
- Rastreamento de movimento com ByteTrack: O algoritmo ByteTrack associa essas detecções entre os quadros, atribui a cada pedestre um ID consistente e cria um histórico de movimento que mostra como ele se desloca ao longo do tempo.
- Estimativa da posição no mundo real: O Mapeamento de Perspectiva Inversa (IPM) converte coordenadas de pixels 2D em posições aproximadas no plano do chão, ajudando o sistema a entender onde os pedestres estão no espaço real em relação ao veículo.
- Geração de uma visão aérea com cGAN: Uma GAN condicional, um modelo de IA que converte uma imagem de um formato para outro, cria uma representação da cena em visão aérea. Essa disposição em perspectiva superior facilita a interpretação das posições dos pedestres e do ambiente ao redor.
- Previsão de trajetórias com um modelo LSTM: Com base nas posições anteriores e nos padrões de movimento de cada pedestre, um modelo LSTM prevê para onde ele provavelmente se deslocará nos próximos segundos.
- Detecção eficiente de colisões com cones de colisão: As trajetórias previstas são comparadas usando o método dos cones de colisão, que determina se as trajetórias do veículo e de algum pedestre estão prestes a se cruzar.
- Prevenção de colisões por meio de sinais: Se o sistema prevê uma colisão, ele ativa um sinal sonoro (como uma buzina ou campainha) no momento ideal. O momento é escolhido para influenciar o comportamento dos pedestres e dar a eles a oportunidade de acelerar ou desacelerar e chegar a um local seguro.
Garantindo a segurança dos pedestres nas cidades com visão de borda e YOLO#
Da mesma forma, outra abordagem para prevenir colisões vai além dos veículos e se concentra na própria infraestrutura. Em vez de depender de sensores dentro de um carro, esse método usa câmeras inteligentes instaladas em faixas de pedestres e cruzamentos para monitorar em tempo real o movimento de pedestres e veículos. Esses locais costumam ser imprevisíveis: as pessoas podem entrar repentinamente na rua, os ciclistas podem ziguezaguear no trânsito e os motoristas nem sempre reduzem a velocidade; por isso, detectar riscos com antecedência é fundamental.
Um estudo interessante explorou essa ideia por meio de um sistema chamado NAVIBox, um dispositivo de visão de borda desenvolvido para prever riscos entre veículos e pedestres diretamente no cruzamento. O sistema usa o modelo Ultralytics YOLOv8 para detectar pedestres e veículos, além de um rastreador Centroid leve para acompanhá-los entre os quadros. Isso gera históricos de movimento curtos e confiáveis, que são aprimorados com uma transformação de perspectiva que converte a visão inclinada da câmera CCTV em uma representação mais clara da via em visão aérea.
Com estas trajetórias refinadas, o NAVIBox consegue estimar como os utentes da estrada provavelmente se vão mover nos segundos seguintes e verificar se as suas trajetórias poderão cruzar-se, num processo também conhecido como teste de interseção. Quando o sistema deteta uma interação arriscada, envia imediatamente avisos através de ecrãs para os condutores e de altifalantes para os peões, sem depender de um servidor remoto ou de uma ligação à rede. Os testes em locais urbanos reais demonstraram que o NAVIBox é suficientemente rápido para responder verdadeiramente em tempo real e consegue identificar com precisão potenciais cenários de colisão, tornando-o uma ferramenta de segurança prática para cruzamentos movimentados nas cidades.
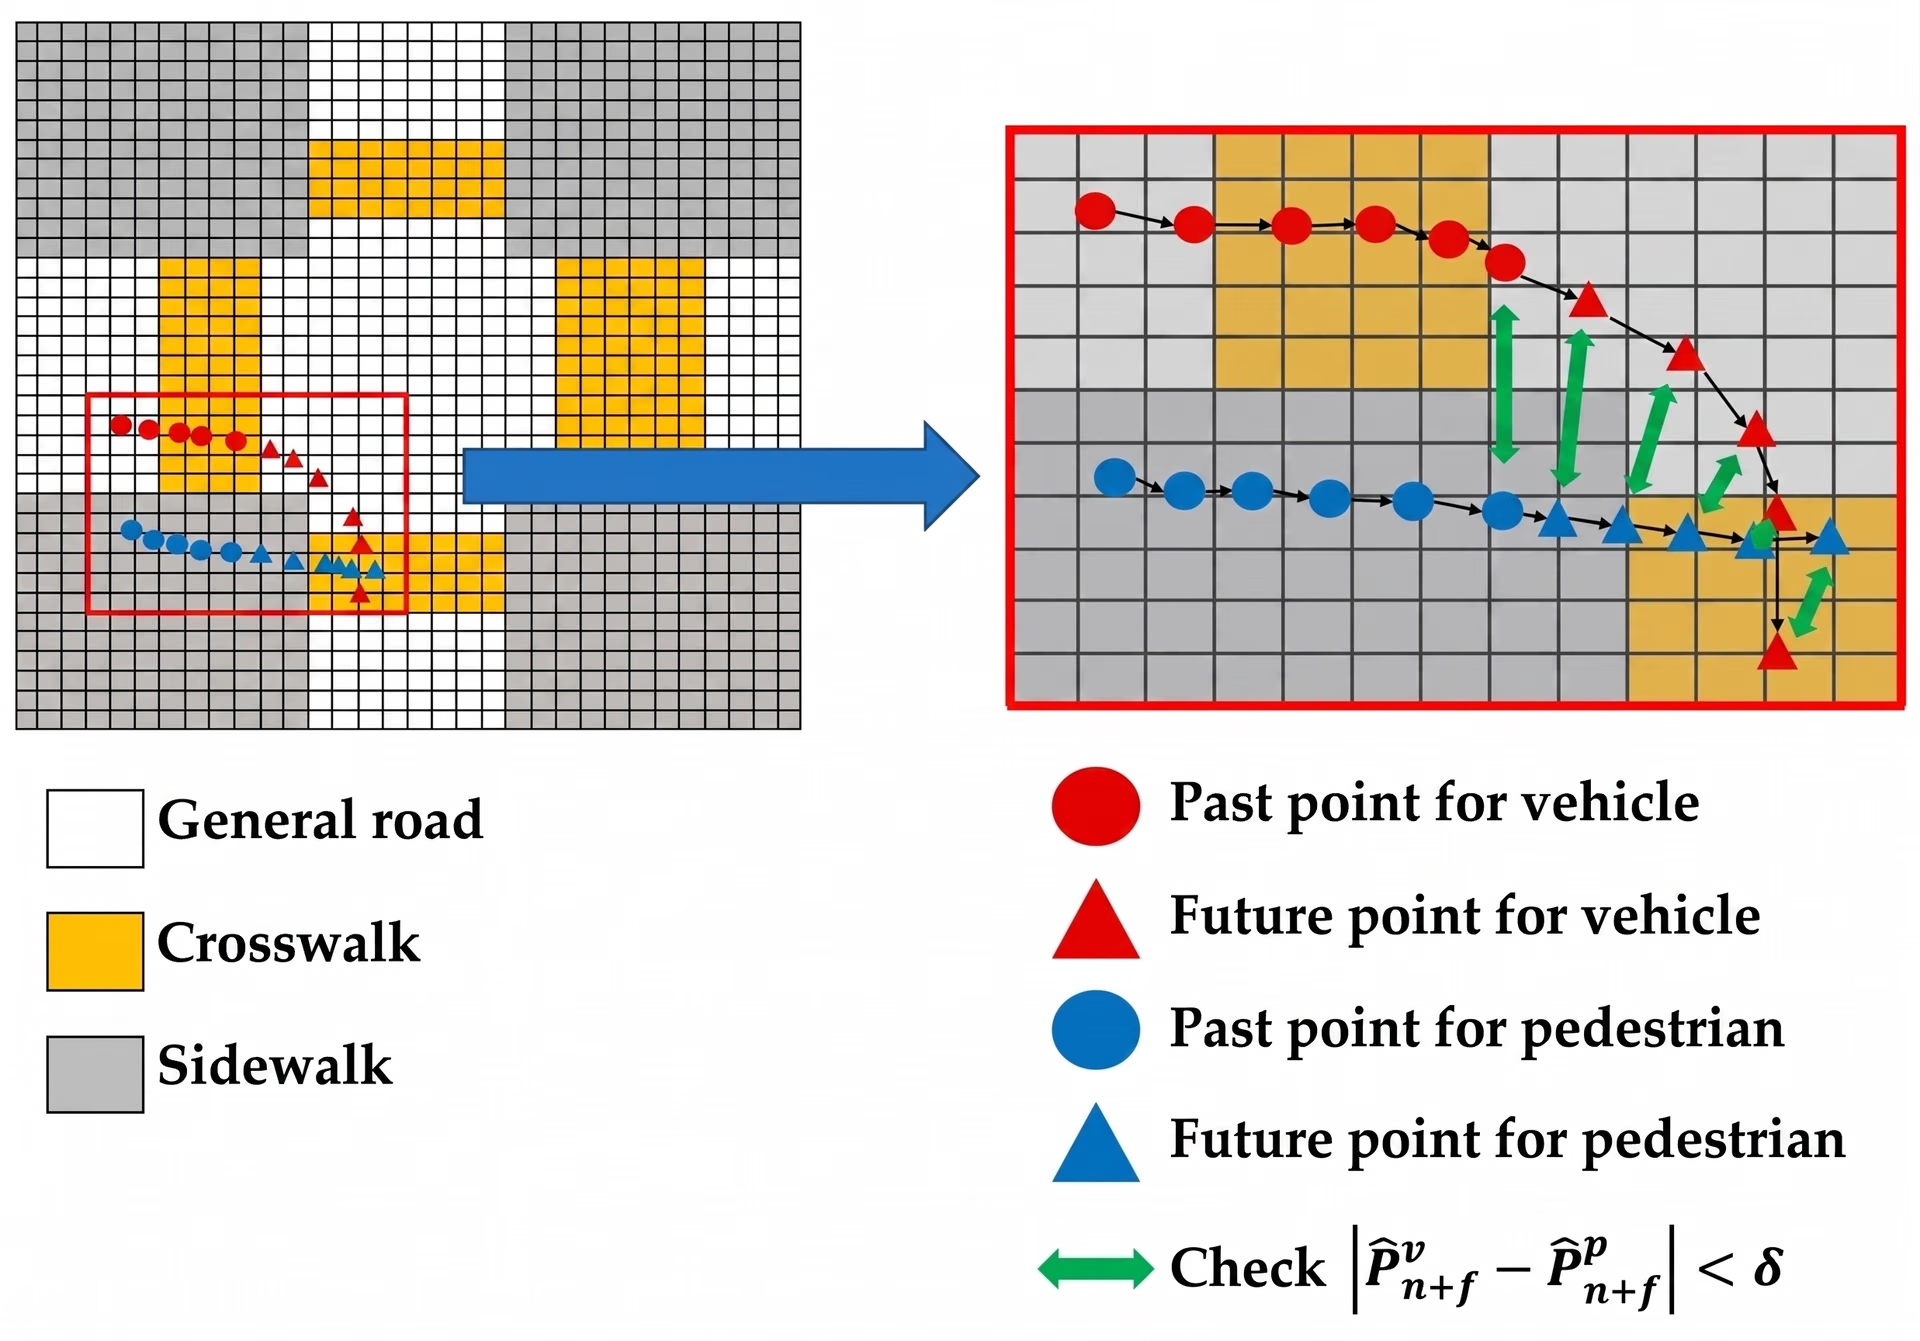
Fig. 5. Previsão do risco de colisão entre veículos e pedestres. (Fonte)
Vantagens e desvantagens da detecção e previsão de colisões#
Estas são algumas vantagens de usar sistemas preditivos de colisão com IA:
- Melhora a percepção situacional: Os sistemas de IA mapeiam continuamente como os objetos se movimentam em um ambiente, oferecendo uma compreensão mais abrangente do fluxo de grandes multidões, do comportamento do tráfego ou das trajetórias das máquinas.
- Insights baseados em dados para planejamento de longo prazo: Ao registrar detecções, quase acidentes e padrões de movimento, os sistemas de IA fornecem análises que planejadores urbanos, equipes de segurança e operadores de frotas podem usar para redesenhar cruzamentos, melhorar a sinalização ou aperfeiçoar políticas operacionais.
- Prevenção de riscos com bom custo-benefício: Ao detectar riscos antes que se agravem, esses sistemas podem ajudar a evitar acidentes caros, sinistros de seguro ou reparos de equipamentos.
Apesar das vantagens, os sistemas de previsão de colisões também têm algumas limitações. Eis alguns desafios a ter em conta:
- Restrições de posicionamento de sensores e câmeras: Câmeras mal posicionadas ou inclinadas podem distorcer o tamanho ou a distância dos objetos, tornando menos confiáveis as estimativas de profundidade e a previsão de trajetórias.
- Oclusão: Os objetos podem ficar parcial ou totalmente escondidos atrás de outros. Isso dificulta o rastreamento de objetos, pois o modelo perde a continuidade visual.
- Condições ambientais: Pouca iluminação, luz solar intensa, chuva, neblina ou baixa qualidade da câmera podem reduzir a capacidade do modelo de enxergar a cena com clareza, afetando a precisão.
Principais conclusões#
A previsão de colisões combina duas capacidades: a visão computacional, que permite aos sistemas compreender o que está a acontecer no ambiente naquele momento, e a previsão de trajetórias, que os ajuda a antecipar o que provavelmente acontecerá a seguir.
Ao combinar esses recursos, as máquinas podem detectar objetos em movimento em tempo real e prever como eles podem interagir nos segundos seguintes. À medida que as técnicas de visão computacional e previsão continuam evoluindo, a previsão de colisões provavelmente se tornará essencial para criar sistemas autônomos mais seguros, confiáveis e escaláveis.
Visita a nossa comunidade e o nosso repositório no GitHub para saberes mais sobre IA. Explora aplicações como a IA na área da saúde e a visão computacional na indústria transformadora nas nossas páginas de soluções. Descobre as nossas opções de licenciamento e começa já a criar!
Escrito por
Criador de conteúdo · Ultralytics
Comentários
Faça uma pergunta, compartilhe seus resultados ou ajude alguém.









