2025'te bilgisayarlı görü için kamera kalibrasyonu rehberi
Kamera kalibrasyonunun mercek bozulmasını nasıl düzelttiğini, iç ve dış parametreleri nasıl belirlediğini, derinlik tahminini ve görü yapay zekâsındaki doğruluğu nasıl iyileştirdiğini öğren.
 Abirami Vina8 dakikalık okuma
Kameralar dünyayı insanlar gibi görmez. Çoğu zaman görsel yapay zekâ modeli doğruluğunu etkileyebilecek bozulmalar ve perspektif kaymaları içeren görüntüler yakalarlar. Kamera kalibrasyonu bu bozulmaları düzeltebilir ve bilgisayarlı görü modellerinin nesneleri gerçek dünyadaki hâlleriyle algılamasını sağlayabilir. Bu süreç, kameraların doğru görüntüler yakalamasına yardımcı olmak için mercek bozulmasını düzeltmeyi, odak uzaklığını ayarlamayı ve sensörleri hizalamayı içerir.
Özellikle doğru kamera kalibrasyonu, derinliği tahmin etmek ve mesafeleri doğru ölçmek için kritik öneme sahiptir. Ultralytics YOLO11 gibi Vision AI modellerinin nesne tespiti ve poz tahmini gibi çeşitli bilgisayarlı görü görevlerini yerine getirebilmesi için iyi kalibre edilmiş girdilere ihtiyacı vardır. Uygun girdi görüntüleri olmadan model performansı düşebilir ve gerçek dünya uygulamalarında hatalara yol açabilir.
Geleneksel dama tahtası desenlerinden gelişmiş yapay zekâ destekli tekniklere kadar farklı kamera kalibrasyon yöntemleri hassasiyeti artırmaya yardımcı olabilir. Örneğin 3D (üç boyutlu) kalibrasyon, modellerin derinliği anlamasına yardımcı olurken kalibrasyon matrisi, daha yüksek doğruluk için gerçek dünya koordinatlarını görüntü uzayına dönüştürür.
Bu kılavuzda bilgisayarlı görü için kamera kalibrasyonunun temellerini; temel parametreler, farklı yöntemler ve gerçek dünya yapay zekâ uygulamalarına yönelik optimizasyon dâhil olmak üzere ele alacağız.
Bilgisayarlı görüde kamera kalibrasyonunun önemi#
Kamera kalibrasyonu, görüntülerin gerçek dünya ölçümleriyle doğru biçimde eşleşmesini sağlamak için kamera ayarlarını düzenlemede kullanılır. Görüntüdeki nesnelerin doğru konum, boyut ve oranda görünmesini sağlayarak yapay zekâ modellerini yanıltabilecek bozulmaları önler.
Uygun kalibrasyon yapılmadığında lens bozulmaları nesnelerin uzamış veya hizası kaymış görünmesine neden olabilir. Bu durum nesne tespiti, izleme ve derinlik tahmininin doğruluğunu etkileyerek yapay zekâ destekli uygulamalarda hatalara yol açar. Özellikle Ultralytics YOLO11 gibi modeller, girdi verileri doğru biçimde kalibre edildiğinde daha etkili çalışır; böylece uzamsal yorumlama hataları azalır ve gerçek dünyadaki karar alma süreçleri iyileşir.
Dronlar, otonom araçlar ve robotik görü söz konusu olduğunda doğru kalibrasyon özellikle önemlidir. Bu sistemlerdeki hizalama hataları mesafe hesaplamalarının yanlış yapılmasına ve navigasyon ile engel tespiti gibi görevlerin etkilenmesine yol açabilir.
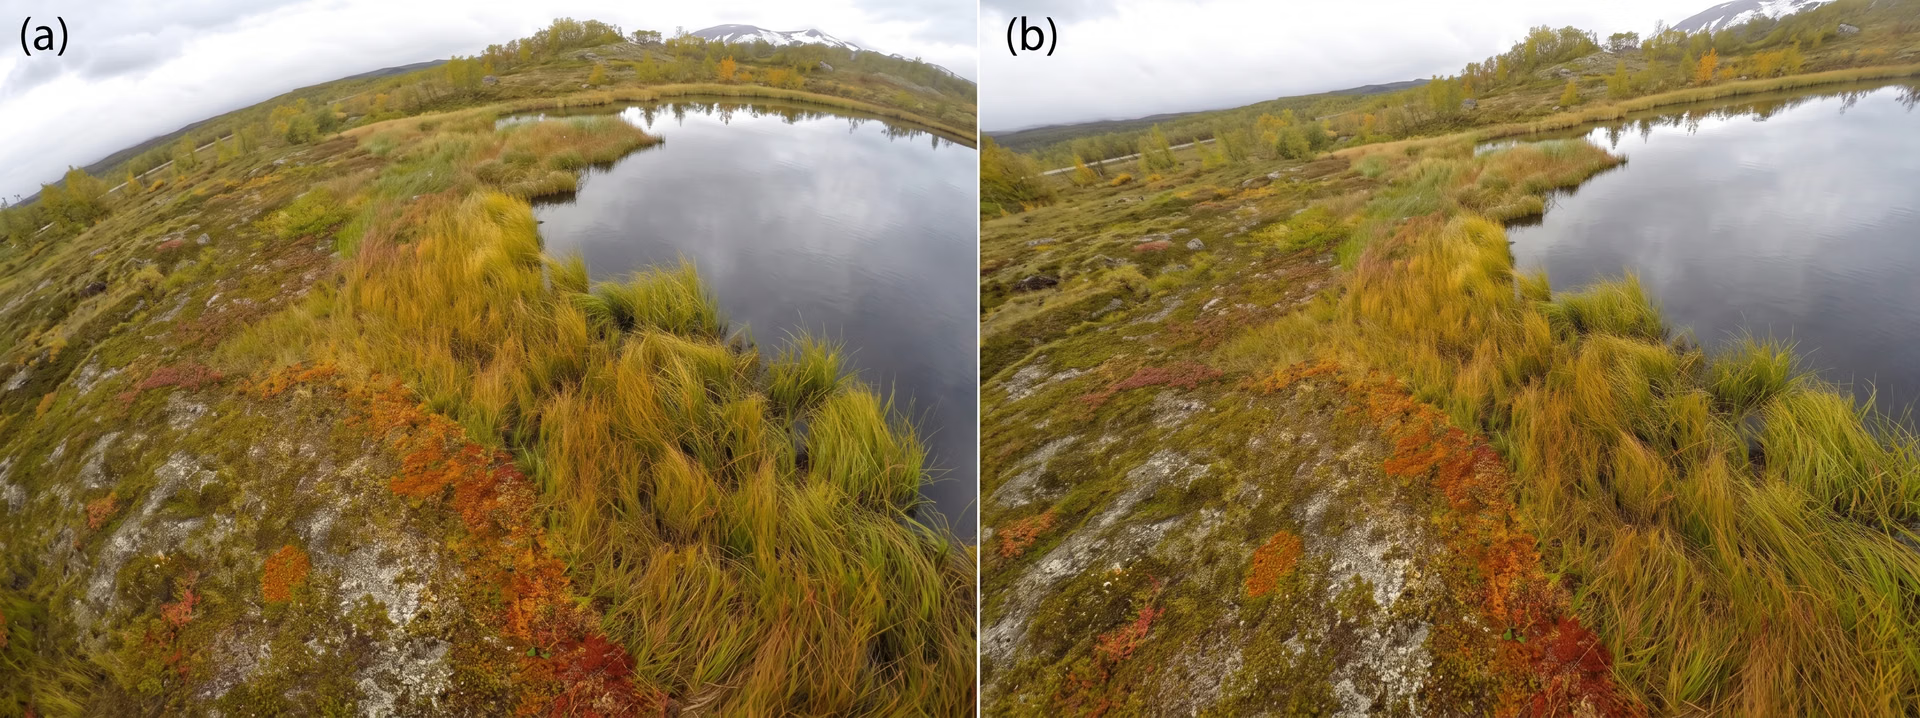
Şekil 1. Kamera kalibrasyonu kullanılarak düzeltilen lens bozulması örneği (solda bozulma, sağda düzeltilmiş hâli).
Lens bozulmalarının etkilerini inceleme#
Lens bozulmaları, kameranın görüntüdeki nesnelerin şekillerini ve konumlarını yanlış yansıtmasına neden olabilir. Farklı lens bozulması türlerine ilişkin bazı örnekler:
- Fıçı bozulması: Burada düz çizgiler dışa doğru kavisli görünür ve görüntünün ortasındaki nesneler şişkin görünür. Bu durum geniş açılı lenslerde yaygındır ve derinlik algısını bozarak otonom sistemlerde 3D kalibrasyonu aksatabilir.
- Yastık bozulması: Bu durumda düz çizgiler görüntünün merkezine doğru içe bükülerek fıçı bozulmasının tam tersi bir etki yaratır.
- Bıyık bozulması: Fıçı ve yastık bozulmalarının birleşmesiyle ortaya çıkar ve düz çizgilerin dalga benzeri bir biçimde bükülmesine yol açar.
- Kromatik sapma: Lens renkleri aynı noktaya odaklayamadığında ortaya çıkar ve nesnelerin çevresinde renk saçakları oluşturur.
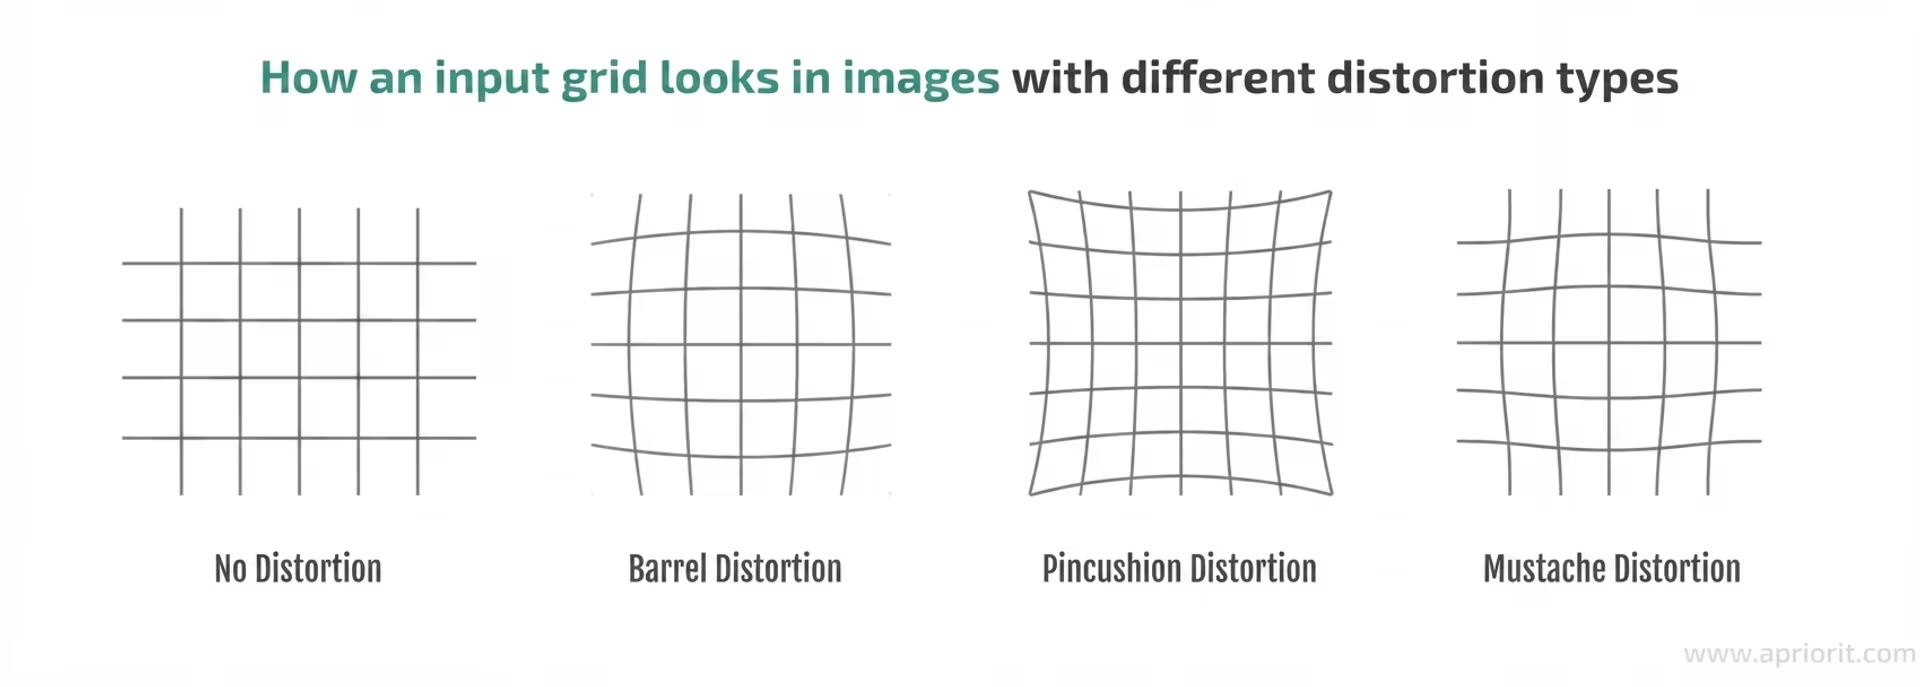
Şekil 2. Farklı lens bozulması türleri.
Kamera kalibrasyonu türleri#
Kamera kalibrasyonu iki temel bileşenden oluşur: kameranın iç özelliklerini tanımlayan iç parametreler ve kameranın dünyaya göre konumunu ve yönelimini belirleyen dış parametreler. Her iki bileşen türüne de yakından bakalım.
İç parametreler#
Hassas iç kalibrasyon, tespit edilen nesnelerin gerçek dünya uygulamalarında doğru konum ve ölçekte görünmesini sağlayarak model tahminlerini iyileştirebilir. İç parametrelerden bazılarına hızlıca göz atalım:
- Odak uzaklığı: Kameranın 3B nesneleri 2B görüntüye nasıl yansıttığını kontrol eder. Yanlış kalibre edilirse nesneler uzamış veya sıkışmış görünebilir; bu da algılanan boyutlarını ve uzaklıklarını değiştirir.
- Ana nokta: Kamera sensörünün optik merkezini temsil eder. Konumu kaymışsa görüntünün tamamını kaydırarak nesnelerin konumlandırılmasında hizalama hatalarına yol açabilir.
- Eğiklik katsayısı: Sensördeki dikdörtgen olmayan piksel düzenlerini hesaba katar. Eğiklik varsa görüntü düzgün hizalanmak yerine eğik veya bozulmuş görünebilir.
- Bozulma katsayıları: Merceğin neden olduğu optik bozulmaları düzeltir. Düzeltme yapılmadığında, özellikle görüntünün kenarlarına yakın bölgelerde düz çizgiler eğri görünebilir.
Dış parametreler#
Dış kalibrasyon, kameranın gerçek dünyaya göre nasıl konumlandırıldığını ve yöneltildiğini belirler. Bu, 3B kalibrasyon, nesne takibi ve derinlik algılama için kullanılan çok kameralı sistemlerde özellikle önemlidir. Dronların, otonom araçların ve gözetim sistemlerinin uzamsal ilişkileri doğru yorumlamasına yardımcı olur.
İşte iki temel dış parametre:
- Öteleme matrisi: Kameranın 3B uzaydaki fiziksel konumunu tanımlar ve X, Y ile Z eksenleri üzerindeki konumunu belirtir. Yanlış kalibre edilirse nesneler gerçekte olduklarından daha yakın veya daha uzak görünebilir ve bu da hatalı mesafe ölçümlerine yol açar. Otonom araçlarda bu durum engellerin kötü algılanmasına, robotikte ise nesnelerin işlenmesi sırasında konumlandırma hatalarına neden olabilir.
- Dönme matrisi: Kameranın bir referans noktasına göre ne kadar eğik, dönmüş veya açılı olduğunu belirterek yönelimini tanımlar. Doğru kalibre edilmezse birden fazla kameradan alınan görüntüler düzgün hizalanmayabilir ve bu durum 3B yeniden yapılandırma, çok kameralı takip ve uzamsal haritalama sorunlarına yol açabilir. Örneğin, bir otonom araçta hatalı bir dönme matrisi sensör girdilerinin hizasını bozarak şeritlerin yanlış algılanmasına neden olabilir.
Kamera kalibrasyon matrisini tanıyalım#
Bir kameranın çektiği her görüntü, 3B dünyanın 2B temsilidir. AI modellerinin doğru tahminler yapabilmesi için bu boyutlar arasında dönüşüm yapması gerekir. İşte bu noktada kamera kalibrasyon matrisi devreye girer. Nesnelerin doğru konumda görünmesi için gerçek dünya noktalarını kameranın görüntü düzlemine eşler.
Basitçe ifade etmek gerekirse, kamera kalibrasyon matrisi kameranın iç parametrelerini temsil eden matematiksel bir modeldir. Genellikle görüntü sistemlerinde saklanır ve bozulmaları düzeltmek, 3B noktaları 2B koordinatlara eşlemek için görüntü işleme algoritmalarında kullanılır.
Bir sonraki bölümde göreceğimiz gibi matris; dama tahtası örüntüsü tespiti, 3B nesne tabanlı kalibrasyon ve yapay zekâ destekli öz kalibrasyon gibi kalibrasyon yöntemleriyle hesaplanır. Bu yöntemler, bilinen referans noktalarının görüntülerini analiz ederek temel parametreleri tahmin eder.
Çeşitli kamera kalibrasyon yöntemleri#
Her biri belirli kullanım alanlarına uygun çeşitli kamera kalibrasyon yöntemleri vardır. Geleneksel yöntemler fiziksel desenlere dayanırken AI destekli teknikler süreci otomatikleştirmek için derin öğrenmeden yararlanır.
Bu yöntemleri gözden geçirelim ve farklı uygulamalarda doğruluğu nasıl artırdıklarını inceleyelim.
Geleneksel kamera kalibrasyon yöntemleri#
En yaygın kamera kalibrasyon yöntemlerinden biri, kameranın önüne yerleştirilen dama tahtası veya ızgara desenini kullanır. Sistem, kalibrasyon parametrelerini hesaplamak için desendeki temel noktaları tespit eder.
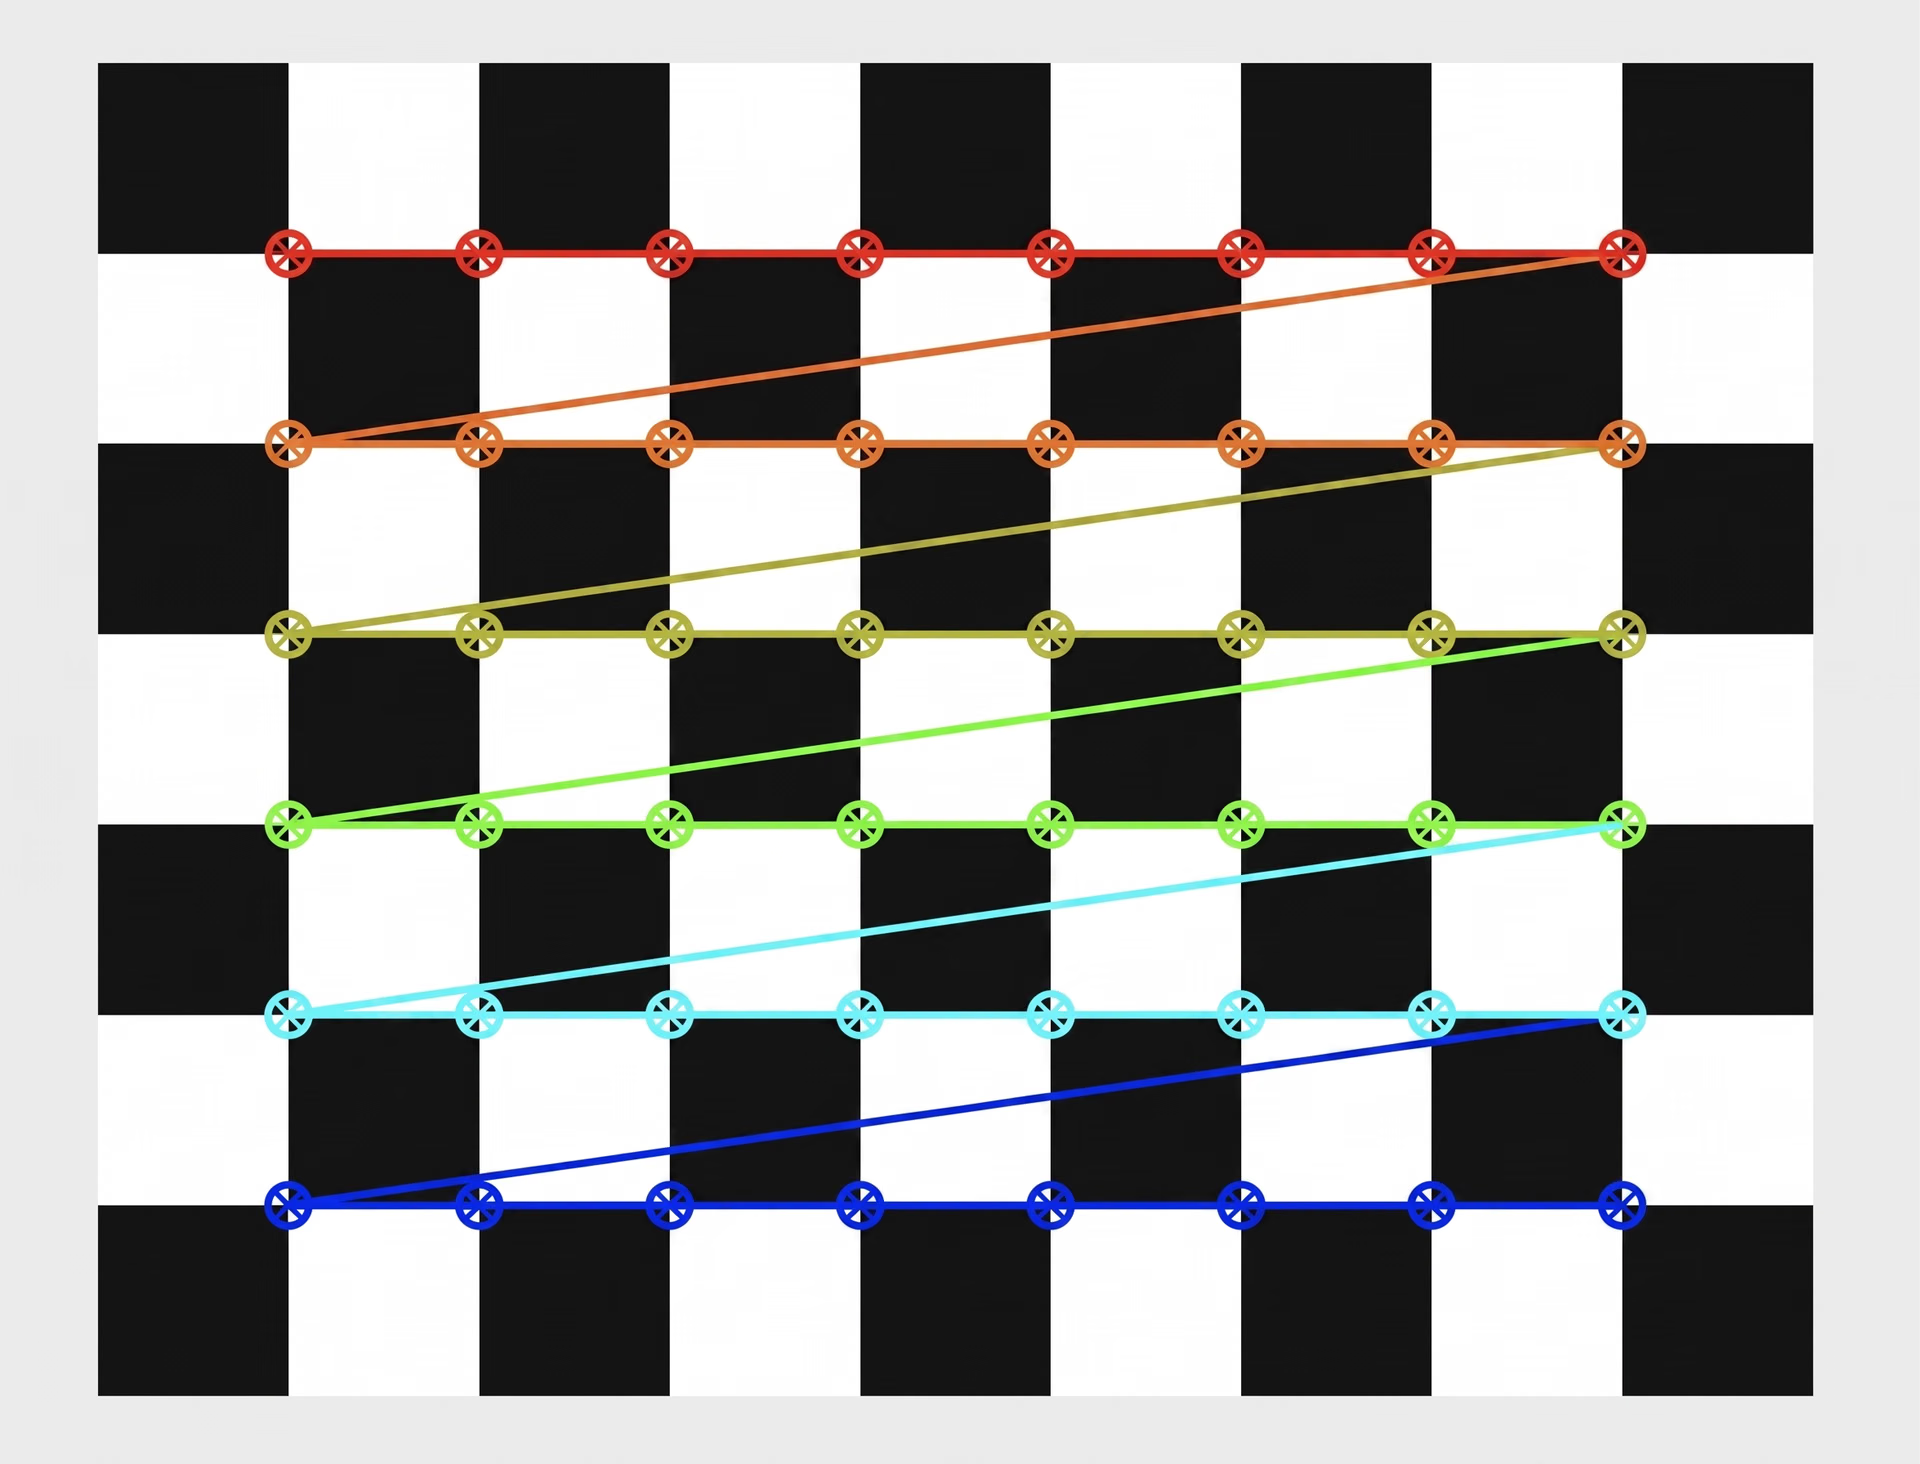
Şekil 3. Kamera kalibrasyonu için dama tahtası.
Kontrollü ortamlarda kullanışlı olsa da farklı açılardan çekilmiş birden fazla görüntünün elle ayarlanmasını ve analiz edilmesini gerektirir. Aydınlatma koşullarındaki değişiklikler veya kameranın beklenmedik hareketleri doğruluğu düşürebilir ve yeniden kalibrasyonu gerekli hâle getirebilir.
Dronlar ve otonom araçlar gibi dinamik ortamlarda geleneksel kalibrasyon yöntemleri yetersiz kalır. Hareketli bir kamera, hassasiyeti korumak için sık sık yeniden kalibrasyon gerektirir; statik desenlerle bu pratik değildir. Bu kısıtlama, daha fazla esneklik ve otomasyon sunan AI destekli kamera kalibrasyonundaki gelişmeleri hızlandırmıştır.
AI destekli kamera kalibrasyonu yöntemleri#
AI destekli teknikler, kendi kendine kalibrasyon için derin öğrenme modellerinden yararlanarak kamera kalibrasyonunu otomatikleştirir ve elle ayarlama gereksinimini azaltır. Bu yöntemler, önceden tanımlanmış desenlere ihtiyaç duymadan iç ve dış parametreleri doğrudan gerçek dünya görüntülerinden tahmin eder.
Benzer şekilde sentetik veri kümeleri, parametreleri iyileştirmek ve bozulmaları düzeltmek için yapay zekâ modellerine çeşitli, etiketli eğitim verileri sağlayarak kamera kalibrasyonunu geliştiriyor. Bu veri kümeleri gerçek dünya koşullarını simüle ederek yapay zekâ modellerinin insan müdahalesi olmadan iç ve dış parametreleri dinamik biçimde ayarlamayı öğrenmesine yardımcı olur.
Örneğin öz kalibrasyon çerçeveleri, tek gözlü görüntüleri analiz etmek, 3B yapıları tahmin etmek ve kalibrasyonu sürekli iyileştirmek için olasılıksal modeller ve derin öğrenme kullanır. Sentetik veriler, modelleri değişen perspektiflere, sensör hizasızlıklarına ve aydınlatma koşullarına uyum sağlayacak şekilde eğiterek bu süreci geliştirir; böylece otonom sürüş ve robotik gibi uygulamalarda derinlik tahmini, engel takibi ve uzamsal doğruluk iyileşir.
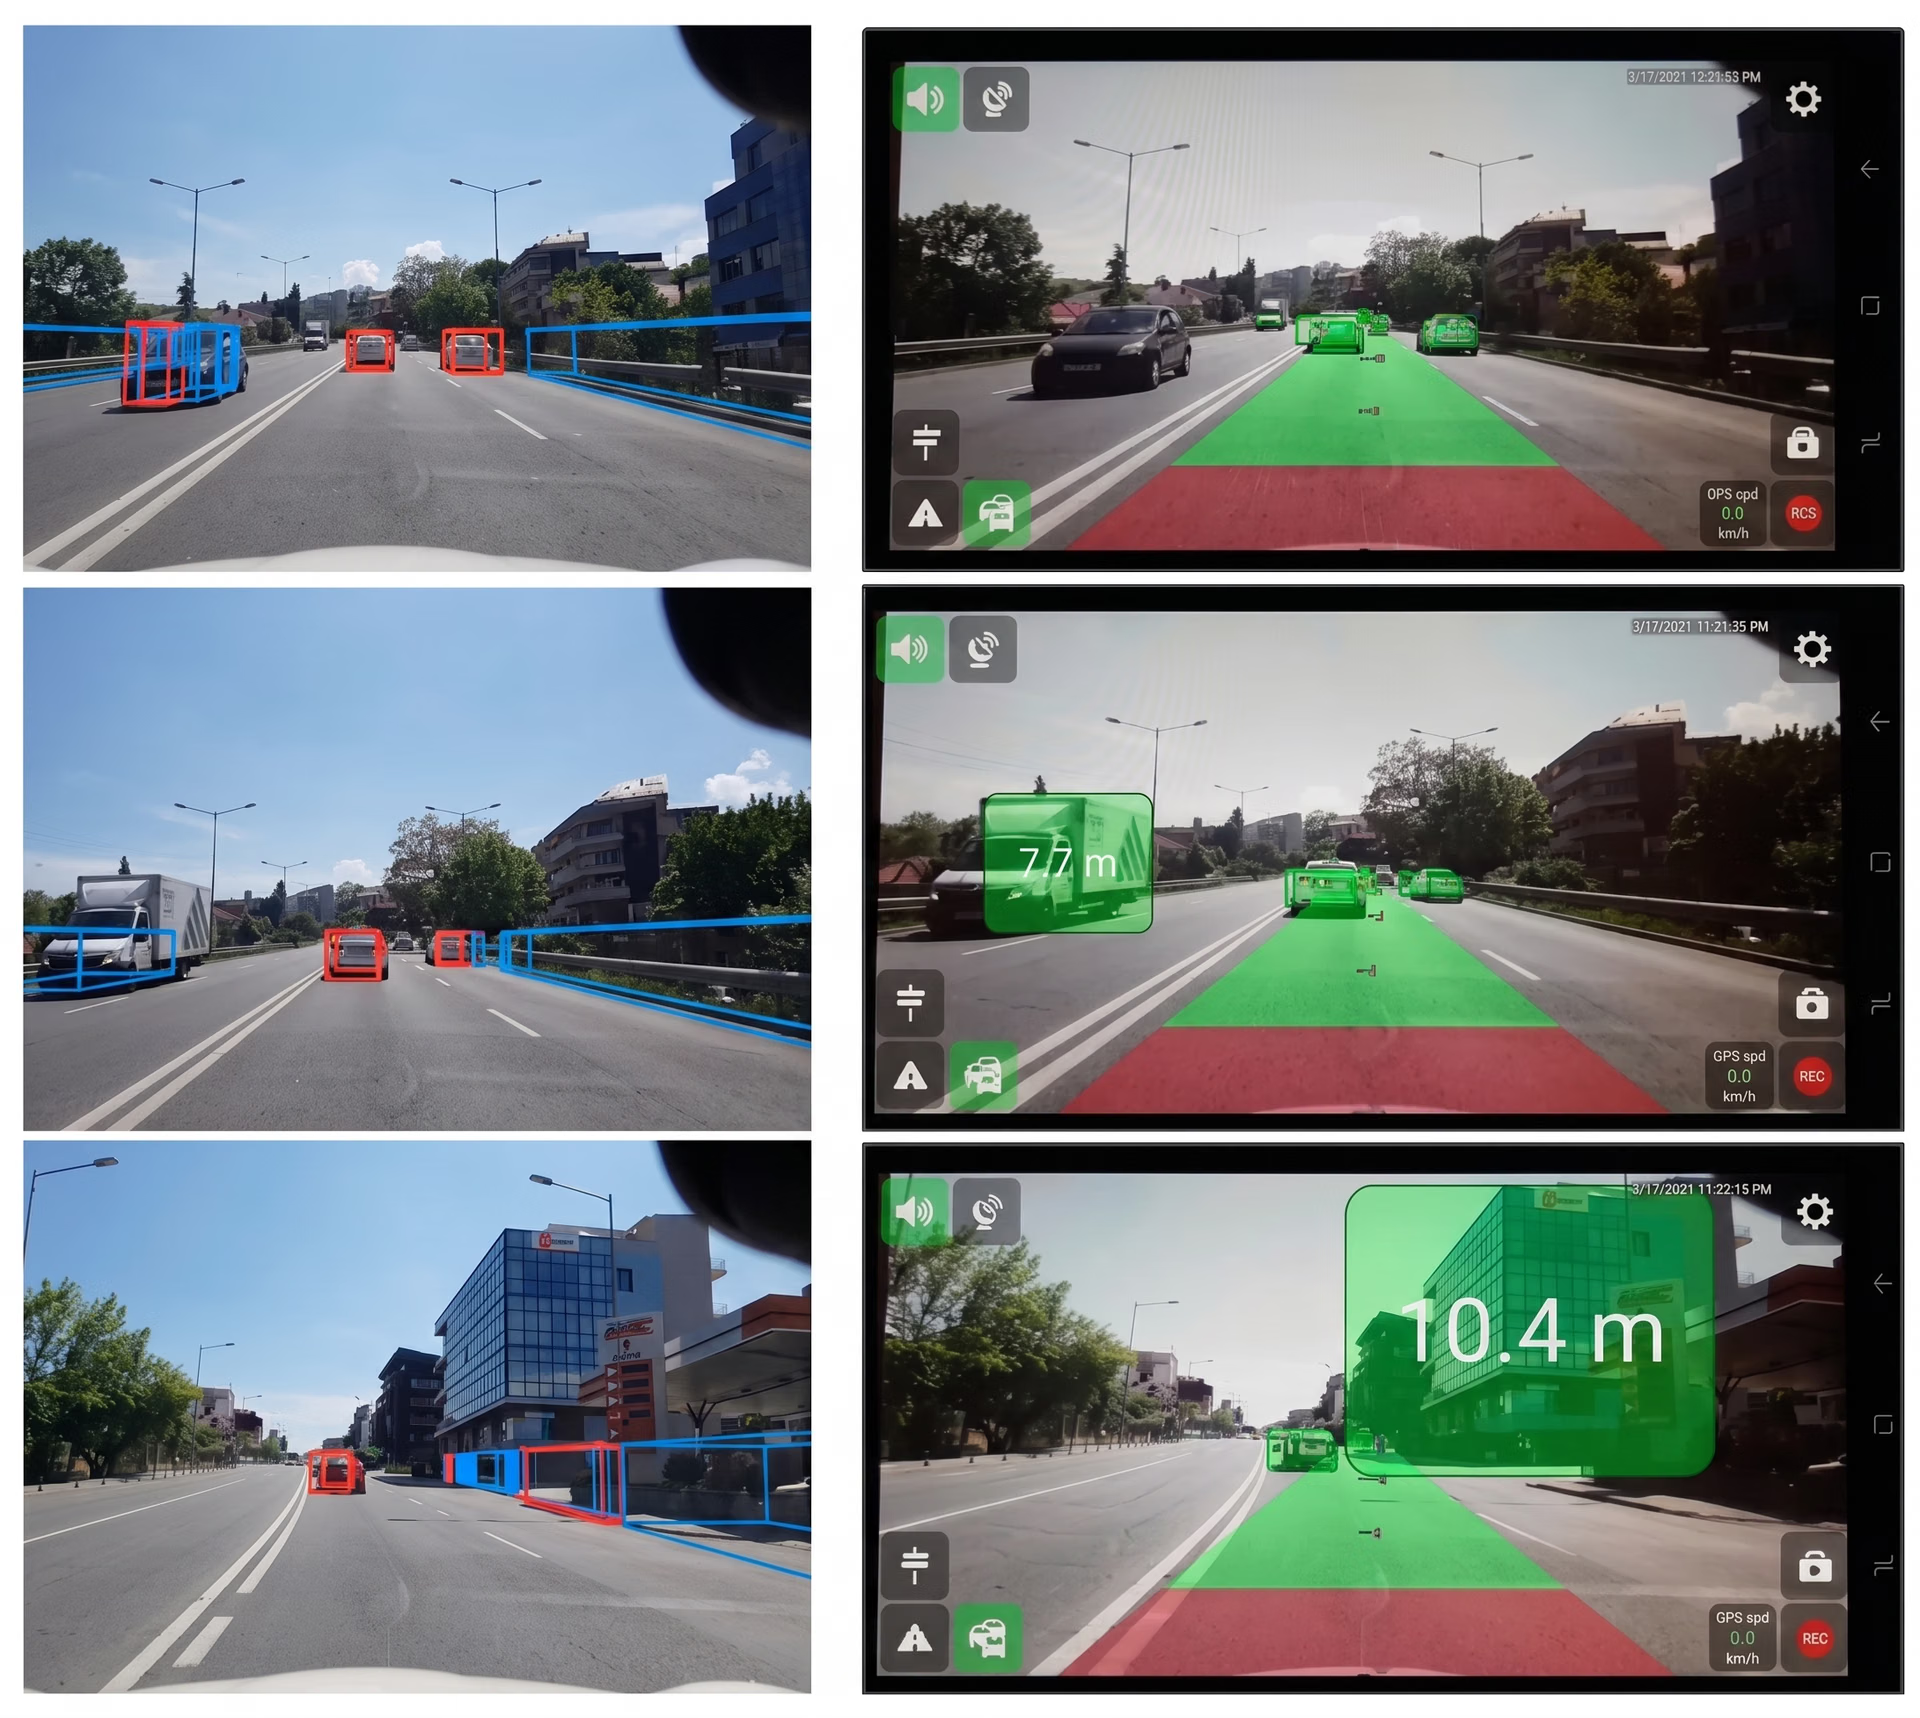
Şekil 4. Trafiği anlayabilen, kendi kendini kalibre eden bir görsel AI sistemi.
Kamera kalibrasyonunun temel uygulamaları#
Kamera kalibrasyonunun ne olduğunu öğrendiğimize göre şimdi çeşitli sektörlerdeki etkisini inceleyelim.
Otonom araçlar ve drone navigasyonu#
Otonom otomobiller ve insansız hava araçları için hassas kamera kalibrasyonu, güvenli ve güvenilir navigasyon açısından önemlidir. Bu sistemler engelleri tespit etmek, yol işaretlerini izlemek ve çevredeki nesneleri değerlendirmek için derinlik tahmini ve mesafe hesaplamasına dayanır. Yetersiz kalibrasyon, mesafenin yanlış yorumlanmasına ve gerçek zamanlı senaryolarda hatalı kararlara yol açabilir.
Düzgün kalibre edilmiş bir matris, otonom araçların LiDAR, radar ve kameralardan gelen girdileri birleştirerek çoklu sensör füzyonunu iyileştirmesini sağlar. Bu, aracın yayalara, şerit sınırlarına ve yakındaki otomobillere olan mesafeyi doğru ölçmesine yardımcı olarak kaza riskini azaltır. Dronlarda ise 3B kalibrasyon, irtifa kararlılığını korumaya ve dinamik ortamlarda hassas navigasyon için nesneleri doğru izlemeye yardımcı olur.
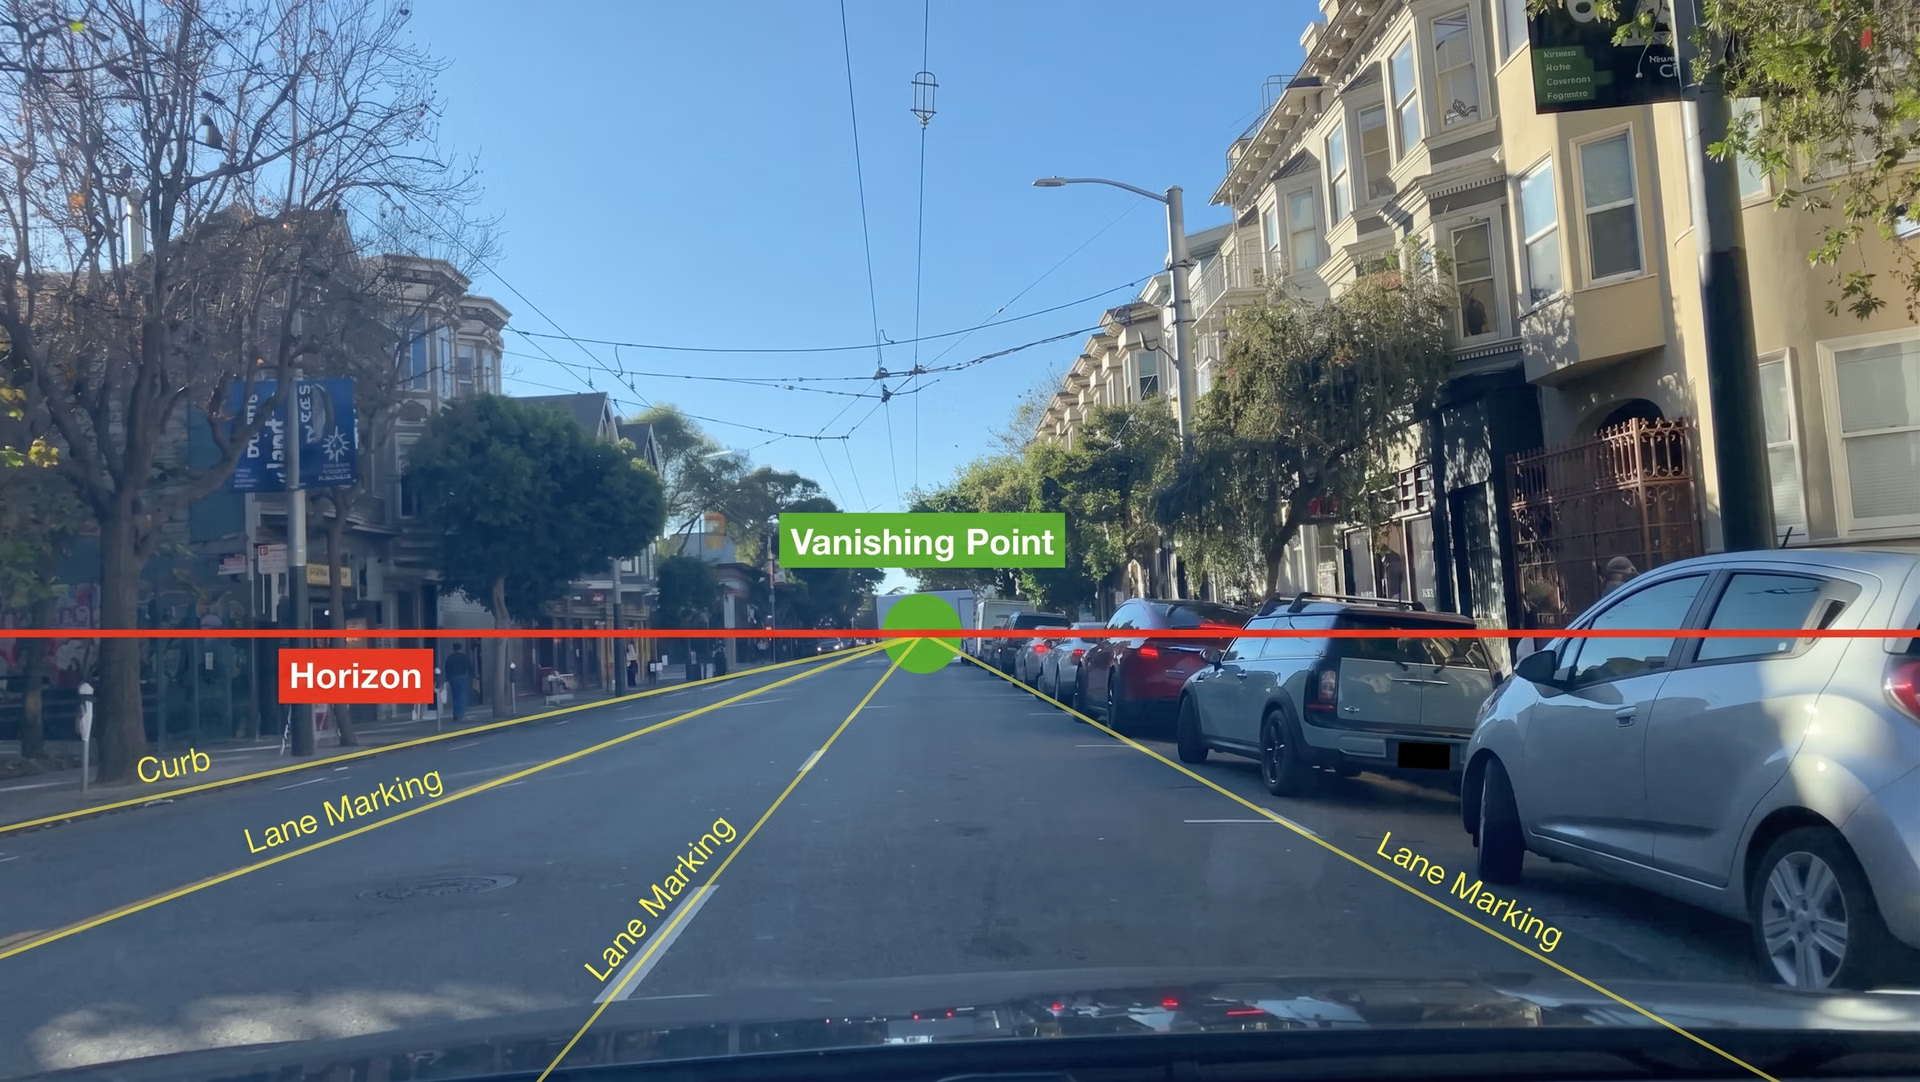
Şekil 5. Otonom araçta kalibre edilmiş kamera.
Artırılmış gerçeklik (AR) ve sanal gerçeklik (VR)#
AR ve VR uygulamaları, dijital içeriği gerçek dünyadaki nesnelerle hizalamak için hassas kamera kalibrasyonuna dayanır. Kalibrasyon düzgün yapılmazsa AR katmanları kayabilir, hizasız görünebilir veya yanlış ölçekte görüntülenerek kullanıcı deneyimini olumsuz etkileyebilir.
Mercek bozulmalarını düzeltmek, sanal nesnelerin gerçek ortamlara doğal biçimde uyum sağlamasının anahtarıdır. Bu düzeltme olmadan bozulmalar, oyunlarda, eğitim simülasyonlarında ve tıbbi görüntülemede sürükleyiciliği bozup doğruluğu azaltabilir. Ayrıca VR'da kalibrasyon, baş ve el hareketlerinin hassas takibini geliştirerek tepkiselliği artırır ve daha akıcı, sürükleyici bir deneyim sunar.
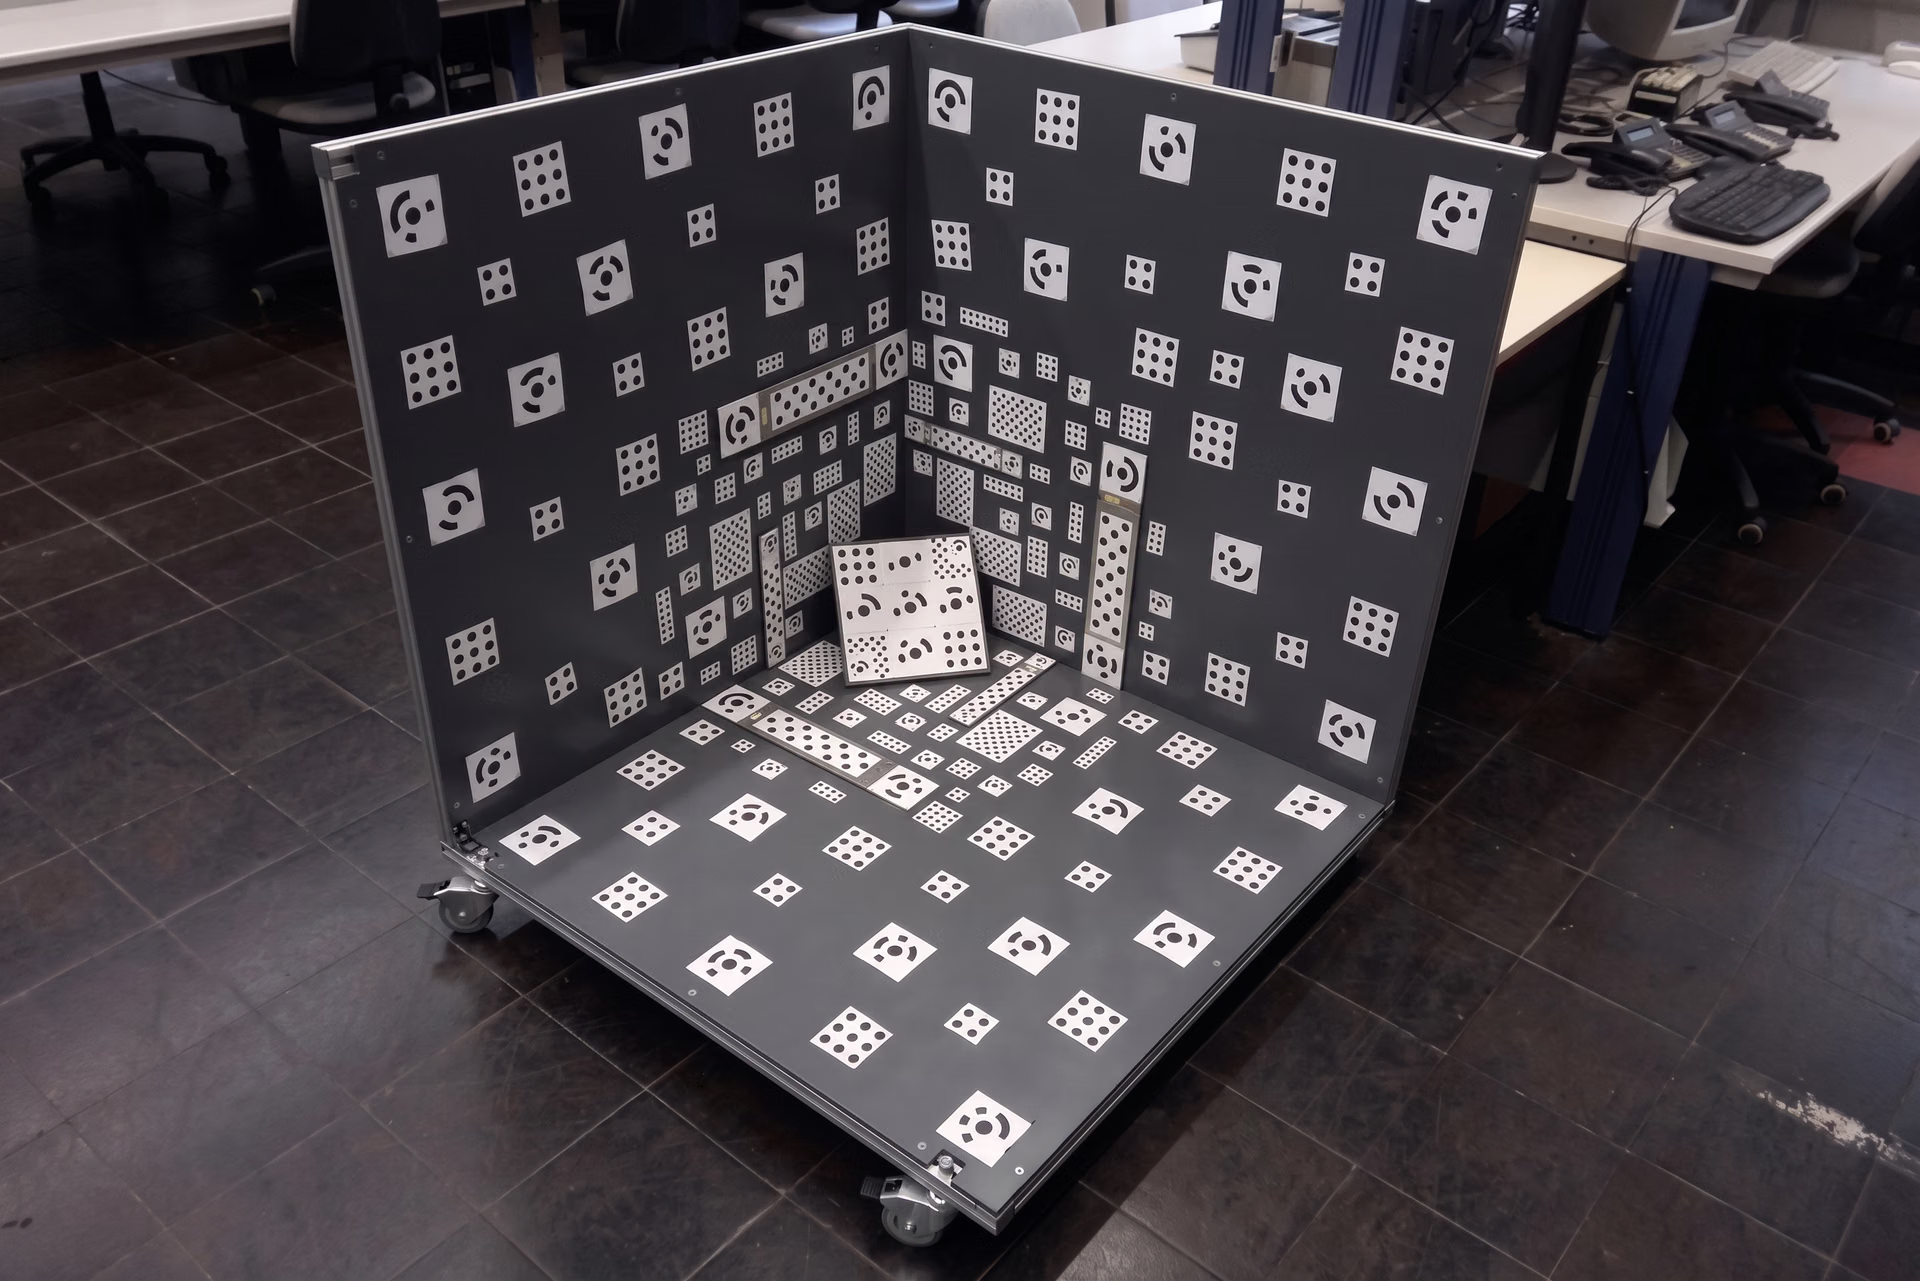
Şekil 6. Uzamsal ölçümleri iyileştirmek için kullanılan 3B kamera kalibrasyon düzeneği.
Robotik görüş ve endüstriyel otomasyon#
Robotların dünyayı doğru görüp onunla etkileşim kurabilmesi için uygun kamera kalibrasyonu şarttır. Endüstriyel otomasyonda robotlar, nesneleri hassas biçimde alıp yerleştirmek ve işlemek için derinlik tahmininden yararlanır. Uygun kalibrasyon olmadığında hizalama hataları paketleme, montaj ve kalite kontrol incelemelerinde sorunlara yol açabilir.
Robotikte karşılaşılan temel zorluklardan biri, düz nesneleri doğru ölçmektir. Kalibrasyon, robotik kolların kesin boyutları tespit etmesine yardımcı olarak üretimi yavaşlatabilecek veya aksatabilecek hesaplama hatalarını önler. 3B kalibrasyon, nesneler veya konumlar değiştiğinde robotların uyum sağlamasına olanak tanıyarak bunu bir adım ileri taşır.
Önemli çıkarımlar#
Kamera kalibrasyonu, birçok bilgisayarlı görü çözümünün kritik bir bileşenidir. AI modellerinin nesne tespiti, takip ve derinlik tahmini gibi görevler için görüntüleri doğru yorumlamasını sağlar. İç ve dış parametreler, görüntüleri gerçek dünya ölçümleriyle hizalayarak AI destekli uygulamaları etkileyebilecek bozulmaları önlemeye yardımcı olur.
Mercek bozulmasının düzeltilmesi; artırılmış gerçeklik uygulamaları, endüstriyel otomasyon ve çok kameralı sistemler için kritik önem taşır. AI geliştikçe otomatik kamera kalibrasyonu yöntemleri, gerçek dünya uygulamalarında verimliliği, doğruluğu ve uzun vadeli güvenilirliği artırıyor.
Yazan
İçerik Üreticisi · Ultralytics
Yorumlar
Soru sor, sonuçlarını paylaş veya başka birine yardım et.









