Küçük nesnelerde model mAP değeri nasıl iyileştirilir: Kısa bir rehber
Veri kalitesi, artırma, eğitim stratejileri, değerlendirme ve dağıtım konularındaki pratik ipuçlarıyla küçük nesnelerde model mAP değerini nasıl iyileştireceğini öğren.
Yapay zekâ (AI), makine öğrenimi ve bilgisayarlı görü kullanımı yaygınlaşmaya devam ettikçe nesne algılama sistemleri akıllı trafik kameralarından dronlara ve perakende analitiği araçlarına kadar her yerde kullanılıyor. Bu sistemlerin çoğu zaman kameraya yakın büyük bir kamyon veya uzakta küçücük görünen bir yaya gibi her boyuttaki nesneyi algılaması bekleniyor.
Genellikle büyük ve net biçimde görülebilen nesneleri tespit etmek daha kolaydır. Buna karşılık küçük nesneleri algılamak daha zordur.
Bir nesne görüntünün yalnızca çok küçük bir bölümünü kapladığında, üzerinde çalışılabilecek görsel bilgi çok azdır. Trafik görüntüsündeki uzaktaki bir yaya ya da havadan çekilmiş görüntüdeki küçük bir araç yalnızca birkaç pikselden oluşabilir; yine de bu pikseller kritik bilgiler taşıyabilir.
Bilgisayarlı görü modelleri, Ultralytics YOLO modelleri gibi, nesneleri tanımak için görsel örüntülere dayanır; bu örüntüler sınırlı veya belirsiz olduğunda performans düşer. İşleme sırasında önemli ayrıntılar kaybolabilir ve tahminler konumlandırma hatalarına karşı daha hassas hâle gelebilir. Sınırlayıcı kutudaki küçük bir kayma bile doğru bir tespiti kaçırılmış bir tespitle sonuçlandırabilir.
Bu fark, model performansına baktığımızda açıkça görülür. Çoğu tespit ve segmentasyon modeli orta ve büyük nesneleri iyi işler; ancak küçük nesneler genel doğruluğu çoğu zaman düşürür.
Derin öğrenme performansı genellikle ortalama kesinlik ortalaması veya mAP kullanılarak ölçülür. Bu metrik, hem tespitlerin ne kadar doğru olduğunu hem de tahmin edilen kutuların gerçek nesnelerle ne ölçüde örtüştüğünü gösterir.
Bu metrik, tahmin edilen nesnelerin kaçının doğru olduğunu gösteren kesinliği ve gerçekte var olan nesnelerin kaçının başarıyla tespit edildiğini gösteren duyarlılığı; farklı güven düzeylerinde ve Kesişim/Birleşim (Intersection over Union) veya IoU (tahmin edilen sınırlayıcı kutunun gerçek değer kutusuyla ne kadar örtüştüğünü ölçen metrik) eşiklerinde bir araya getirir.
Daha önce küçük nesne tespitini ve bunun bilgisayarlı görü modelleri için neden bu kadar zor bir problem olduğunu ele almıştık. Bu makalede o temelin üzerine inşa ederek küçük nesneler söz konusu olduğunda mAP değerini nasıl iyileştirebileceğimize odaklanacağız. Haydi başlayalım!
Küçük nesneleri tespit etmek neden daha zordur?#
Nesne tespit uygulamalarında küçük nesne, insan gözüne ne kadar küçük göründüğüne göre değil, görüntüde ne kadar yer kapladığına göre tanımlanır. Görüntünün yalnızca çok küçük bir bölümünü kaplıyorsa, çok az görsel bilgi içerir ve bu da bilgisayarlı görü algoritmasının nesneyi doğru şekilde tespit etmesini zorlaştırır.
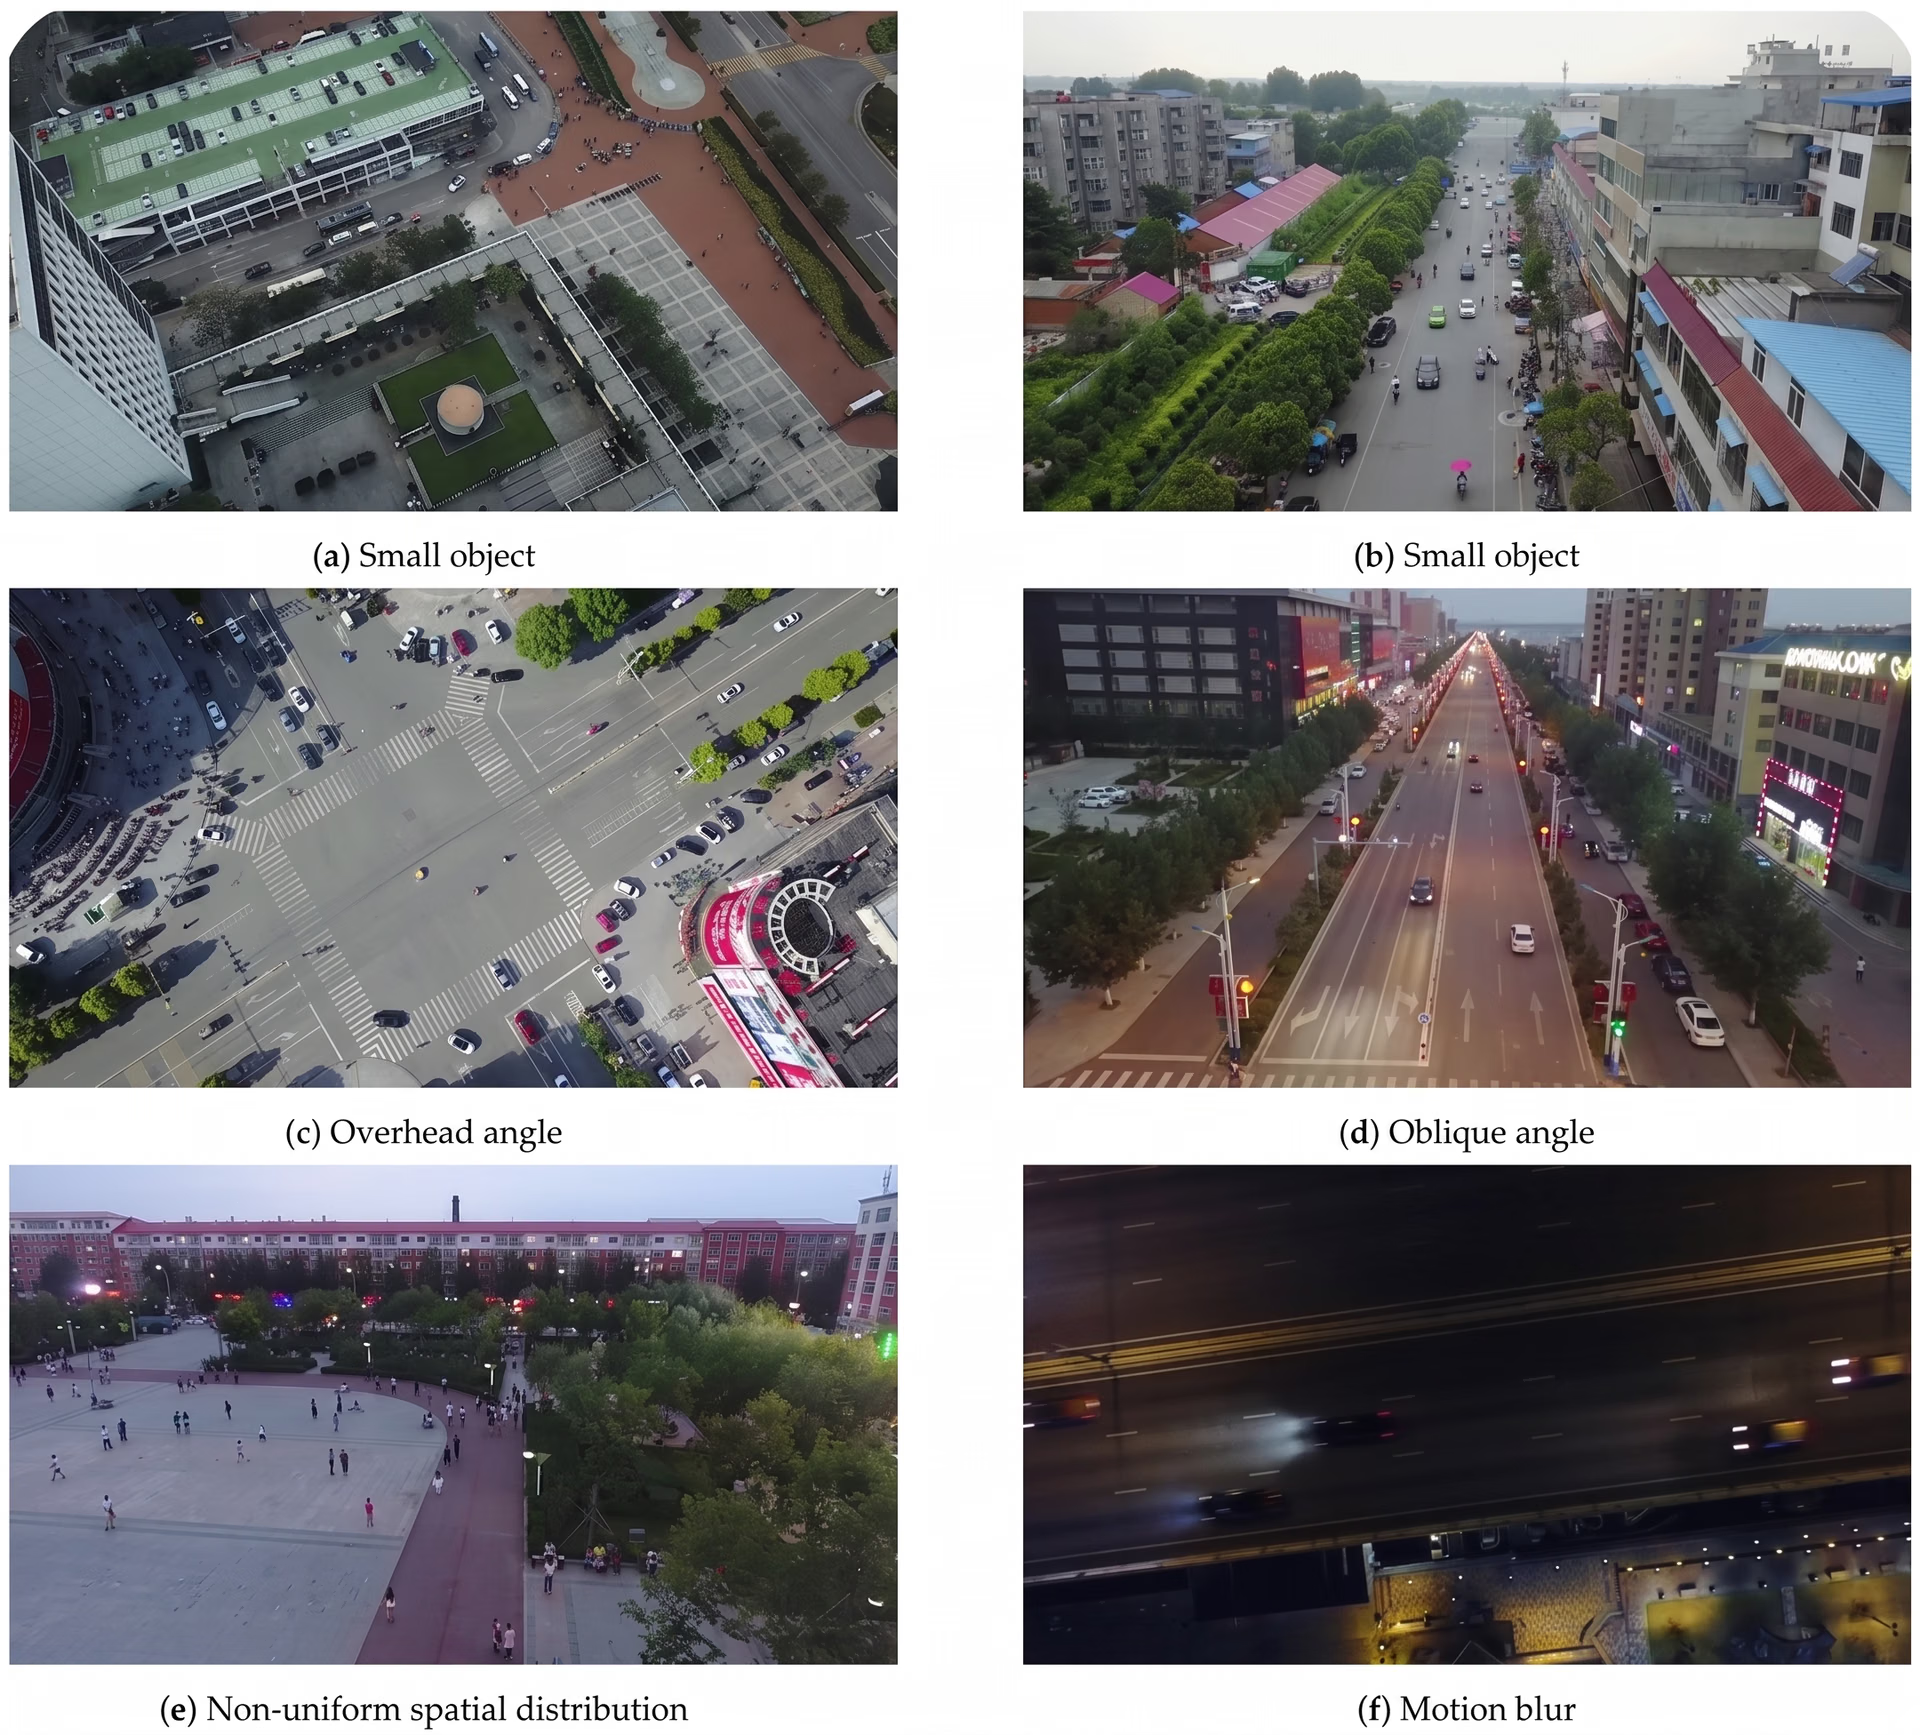
Şekil 1. Sınırlı piksel alanı kaplayan küçük nesneleri gösteren örnek görüntüler (Kaynak)
Üzerinde çalışılacak piksel sayısı az olduğunda kenarlar, şekiller ve dokular gibi önemli ayrıntılar belirsiz olabilir veya kolayca kaybolabilir. Model görüntüyü işlerken, yararlı örüntüleri öne çıkarmak için görüntü yeniden boyutlandırılır ve sadeleştirilir.
Bu, modelin genel sahneyi anlamasına yardımcı olsa da ince ayrıntıları daha da azaltabilir. Küçük nesnelerde bu ayrıntılar çoğu zaman doğru tespit için vazgeçilmezdir.
Değerlendirme metriklerine baktığımızda bu zorluklar daha da belirginleşir. Küçük nesneler, konumlandırma hatalarına özellikle duyarlıdır. Biraz bile hizası bozulmuş sınırlayıcı kutu, gerekli Kesişim/Birleşim (Intersection over Union) veya IoU eşiğinin altında kalabilir.
Bu durumda makul görünen bir tahmin yanlış sayılabilir. Bu, hem kesinliği hem de duyarlılığı düşürür ve sonuç olarak ortalama kesinlik ortalamasını (mAP) azaltır.
Bu etkenler birbiriyle yakından bağlantılı olduğundan performansı iyileştirmek için çoğu zaman tüm sistemi birlikte düşünmek gerekir. Bu da küçük görsel ayrıntıların daha iyi korunup yorumlanabilmesi için görüntü çözünürlüğü, özellik çıkarımı, model tasarımı ve değerlendirme ayarları arasında dikkatli bir denge kurmak anlamına gelir.
Veri kümesi kalitesinin ve anotasyonların önemi#
Küçük nesne tespitinde veri kümesinin kalitesi, performans üzerinde çoğu zaman en büyük farkı yaratır. Küçük nesneler görüntünün yalnızca çok küçük bir bölümünü kaplar; bu nedenle modelin öğrenebileceği görsel bilgi çok azdır. Bu yüzden eğitim verileri özellikle önem kazanır. Veri kümesinde yeterli sayıda net ve temsil gücü yüksek örnek yoksa nesne tespit modeli tutarlı örüntüleri tanımakta zorlanır.
Küçük nesne tespitinde iyi sonuç veren veri kümeleri genellikle yüksek çözünürlüklü görüntüler, küçük hedeflerin sık görüldüğü örnekler ve tutarlı görsel koşullar içerir. COCO veri kümesi gibi genel amaçlı veri kümeleri iyi bir başlangıç noktası olsa da belirli gerçek dünya kullanım senaryolarının ölçeğine, yoğunluğuna veya bağlamına çoğu zaman uymaz. Bu gibi durumlarda model performansını iyileştirmek için alana özgü eğitim verileri toplamak gerekir.
Anotasyon kalitesi de kritik bir rol oynar. Anotasyonlar, modelin tahmin etmeyi öğrendiği doğru nesne etiketlerini ve sınırlayıcı kutu konumlarını belirleyerek gerçek değer verilerini oluşturur.
Küçük nesnelerde sınırlayıcı kutular dikkatli ve tutarlı biçimde çizilmelidir. Küçük nesneler piksel düzeyindeki kaymalara çok duyarlı olduğundan, kutu yerleşimindeki ufak farklılıklar bile konumlandırma doğruluğunu belirgin şekilde etkileyebilir.
Hatalı veya tutarsız anotasyonlar mAP değerini önemli ölçüde düşürebilir. Nesneler yanlış etiketlenirse model hatalı örüntüler öğrenir ve yanlış pozitifler artabilir.
Nesneler görüntüde bulunduğu hâlde gerçek değer verilerinde yer almıyorsa, doğru tespitler değerlendirme sırasında yanlış pozitif sayılabilir. Her iki durum da genel performansı düşürür.
İlginçtir ki son araştırmalar, standart kıyaslamalarda küçük nesneler için ortalama kesinliğin çoğu zaman %20 ile %40 arasında kaldığını ve bu değerin büyük nesnelere kıyasla belirgin şekilde düşük olduğunu gösteriyor. Bu fark, genel tespit doğruluğunda veri kümesi tasarımının ve anotasyon tutarlılığının önemini ortaya koyuyor.
Veri artırma, doğruluğu iyileştirmede kilit rol oynayabilir#
Veri kümesi kalitesinin ve anotasyon tutarlılığının önemini anladıktan sonra, bir nesne tespit modelinin mevcut verilerden nasıl daha etkili öğrenebileceğine bakalım. Ek görüntüler toplamak zor veya maliyetli olsa bile, eldeki verileri daha iyi kullanarak performansı artırmanın yolları vardır.
En pratik yaklaşımlardan biri veri artırmadır. Küçük nesneler, modelin öğrenebileceği daha az görsel ipucu sunduğundan veri artırma, küçük nesne tespitinde özellikle önemli bir rol oynar. Eğitim sırasında kontrollü değişiklikler uygulayarak modelin yeni veri toplamaya gerek kalmadan daha iyi genelleme yapmasına yardımcı olur.
Etkili veri artırma, küçük nesnelerin net biçimde görünür kalmasına odaklanır. Kontrollü yeniden boyutlandırma, hafif kırpma ve görüntü döşeme gibi teknikler, küçük nesnelerin şeklini ve görünümünü korurken daha belirgin olmalarını sağlayabilir. Amaç, gerçek dünyadaki görünümlerini değiştirmeden modelin küçük nesneleri daha sık ve biraz farklı koşullarda görmesine yardımcı olmaktır.
Ancak veri artırma dikkatli uygulanmalıdır. Bazı dönüşümler küçük nesnelerin görünürlüğünü azaltabilir veya gerçek verilerde görülmesi pek olası olmayan şekillerde görünümlerini değiştirebilir. Bu durumda model, nesne sınırlarını doğru öğrenmekte zorlanabilir.
Üretken yapay zekâyla daha akıllı veri artırma#
Giderek yaygınlaşan ilginç bir başka veri artırma yöntemi de sentetik eğitim verileri oluşturmak için üretken yapay zekâ kullanmaktır. Ekipler, elle toplanıp etiketlenmiş görüntülere bağlı kalmak yerine belirli ortamları, nesne boyutlarını, ışık koşullarını ve arka plan farklılıklarını taklit eden gerçekçi sahneler oluşturabilir.
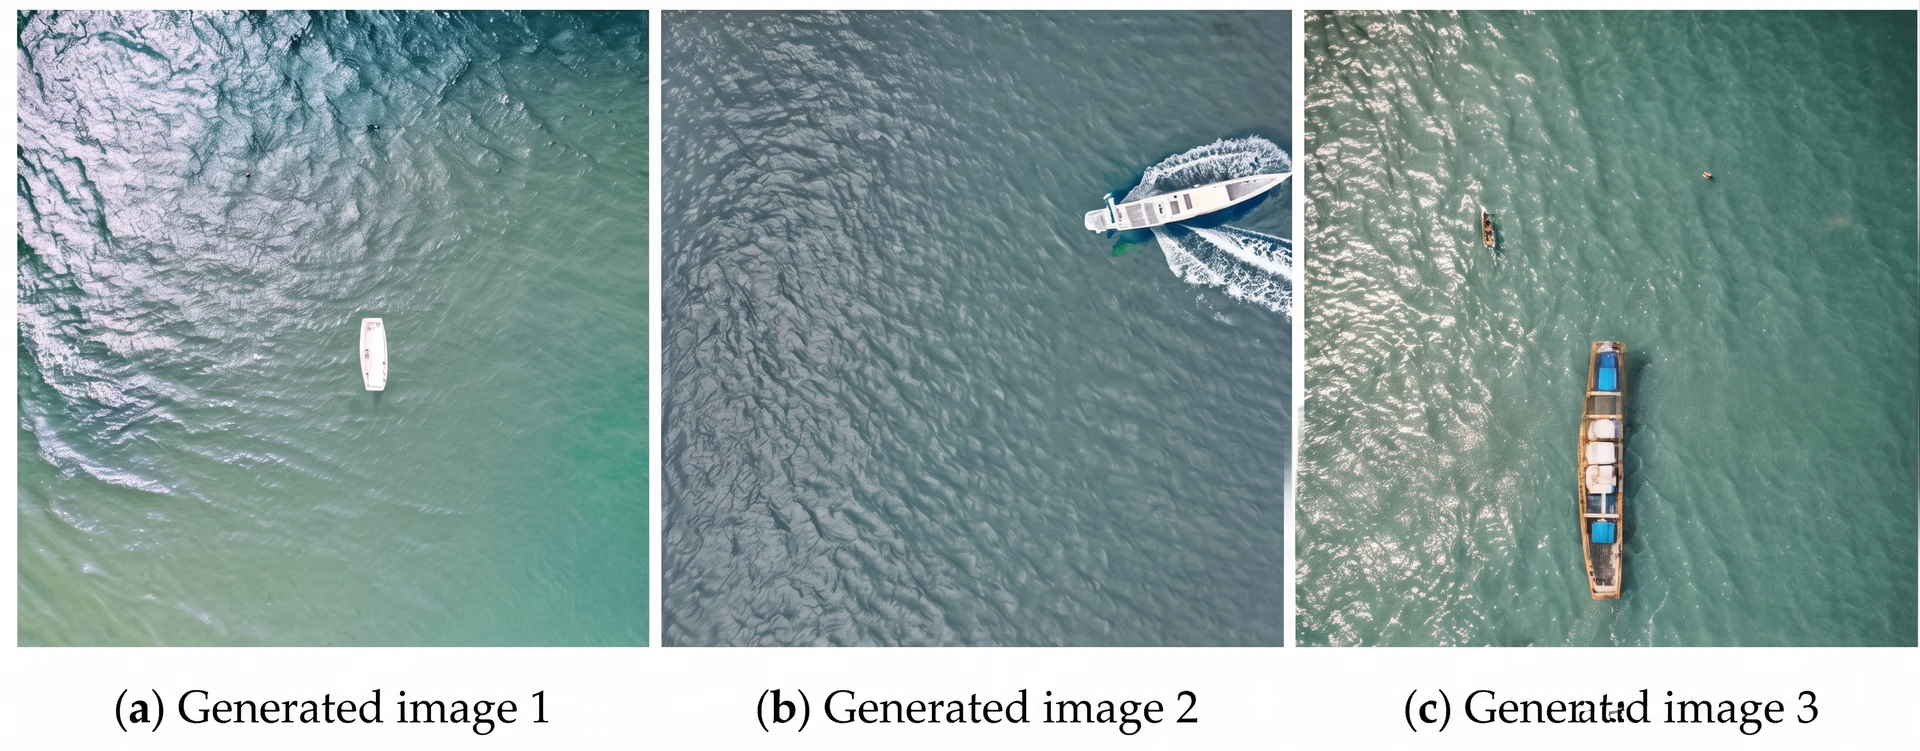
Şekil 2. Veri artırma için kullanılan sentetik hava görüntülerine bakış (Kaynak)
Bu yaklaşım, gerçek dünyadan tutarlı biçimde örnek yakalamanın zor olabileceği küçük nesne tespiti için özellikle yararlıdır. Ölçek, yoğunluk ve yerleşim gibi özellikleri ayarlayarak sentetik görüntülerde küçük nesnelerin nasıl görüneceğini kontrol etmek, modelleri daha geniş bir eğitim senaryosu yelpazesiyle karşılaştırmayı mümkün kılar.
Gerçek verilerle dikkatli biçimde bir araya getirildiğinde sentetik veri artırma, model sağlamlığını iyileştirebilir, veri toplama maliyetlerini azaltabilir ve performansı hedefli biçimde artırmaya yardımcı olabilir.
Küçük nesnelerde mAP değerini etkileyebilecek model eğitimi tercihleri#
Veri kümesi kalitesi ve anotasyon tutarlılığının yanı sıra model eğitimi tercihleri de küçük nesne tespit performansını güçlü biçimde etkiler.
Dikkate alman gereken temel eğitim stratejilerinden bazıları şunlardır:
- Önceden eğitilmiş modellerle başla: Ultralytics YOLO26 gibi önceden eğitilmiş bir model, büyük görüntü veri kümelerinden genel görsel örüntüleri zaten öğrenmiştir. Bu, sıfırdan eğitime kıyasla güçlü bir başlangıç sağlar ve sınırlı veriyle küçük nesneleri tespit ederken özellikle yararlıdır.
- Aktarım öğrenmesini stratejik kullan: Aktarım öğrenmesi, önceden eğitilmiş bir modeli kendi veri kümen için uyarlamak demektir. Bu yöntem, modelin küçük nesnelerine odaklanmasına yardımcı olurken aşırı öğrenmeyi (genel örüntüleri öğrenmek yerine eğitim verilerini ezberlemeyi) azaltır.
- Sınıf dengesizliğini gider: Küçük nesneler büyük nesnelere göre daha seyrek görünüyorsa model, büyük nesneleri öğrenmeye öncelik verebilir. Sınıf ağırlıklandırma veya örnekleme stratejileri gibi teknikler, küçük nesnelerin göz ardı edilmemesini sağlar.
- Güven ve IoU eşiklerini ayarla: Küçük nesneler, küçük konumlandırma hatalarına karşı duyarlıdır. Bu eşikleri ince ayarlamak, doğrulama ve çıkarım sırasında küçük nesne performansını daha iyi değerlendirmeye ve yorumlamaya yardımcı olur.
Küçük nesne tespiti için model mimarisi değerlendirmeleri#
Küçük nesne görevlerinde genel amaçlı bir nesne tespit modeli kullanabilirsin; ancak küçük nesne tespitini özellikle iyileştirmek üzere tasarlanmış model mimarileri de vardır. Örneğin, ince uzamsal ayrıntıları korumak için optimize edilmiş Ultralytics YOLOv8 modelinin P2 varyantları bulunur.
Ultralytics YOLOv8, ağın derin katmanlarına ilerledikçe görüntüleri kademeli olarak küçülterek birden fazla ölçekte işler. Bu, modelin genel sahneyi anlamasına yardımcı olur; ancak ince ayrıntıları da azaltır.
Bir nesne zaten çok küçük olduğunda, bu süreçte önemli görsel bilgiler kaybolabilir. Ultralytics YOLOv8'in P2 varyantı, özellik piramidinde 2'lik stride kullanarak bu sorunu giderir.
Özellik piramidi, farklı boyutlardaki nesneleri tespit edebilmesi için görüntüyü birden fazla iç çözünürlükte analiz eden model bölümüdür. Bu aşamada 2'lik stride kullanıldığında görüntü daha kademeli küçültülür ve özgün piksel düzeyindeki ayrıntıların daha fazlası korunur.
Daha fazla uzamsal ayrıntı korunduğundan küçük nesneler ağ içinde görünür yapılarını daha iyi muhafaza eder. Böylece modelin yalnızca birkaç piksel kaplayan nesnelerin konumunu belirlemesi ve bu nesneleri tespit etmesi kolaylaşır; bu da küçük nesneler için mAP değerini iyileştirebilir.
Küçük nesne tespiti için boyuta duyarlı değerlendirme#
Ortalama kesinlik ortalaması genel model performansını özetlese de modelin farklı boyutlardaki nesneleri ne kadar iyi işlediğini her zaman göstermez. Küçük nesnelerde performansı genellikle yalnızca sınıflandırma değil, konumlandırma doğruluğu kısıtlar; bu nedenle sınırlayıcı kutulardaki küçük kaymalar bile sonuçları önemli ölçüde etkileyebilir.
Başka bir deyişle model, nesnenin sınıfını doğru tanıyabilir; ancak tahmin edilen sınırlayıcı kutu biraz bile hizasızsa tespit yine de yanlış sayılabilir. Küçük nesneler yalnızca az sayıda piksel kapladığından, kutu yerleşimindeki ufak bir kayma bile tahmin edilen kutuyla gerçek değer kutusu arasındaki örtüşmeyi önemli ölçüde azaltabilir. Sonuç olarak, nesne doğru tanınmış olsa bile değerlendirme puanları düşebilir.
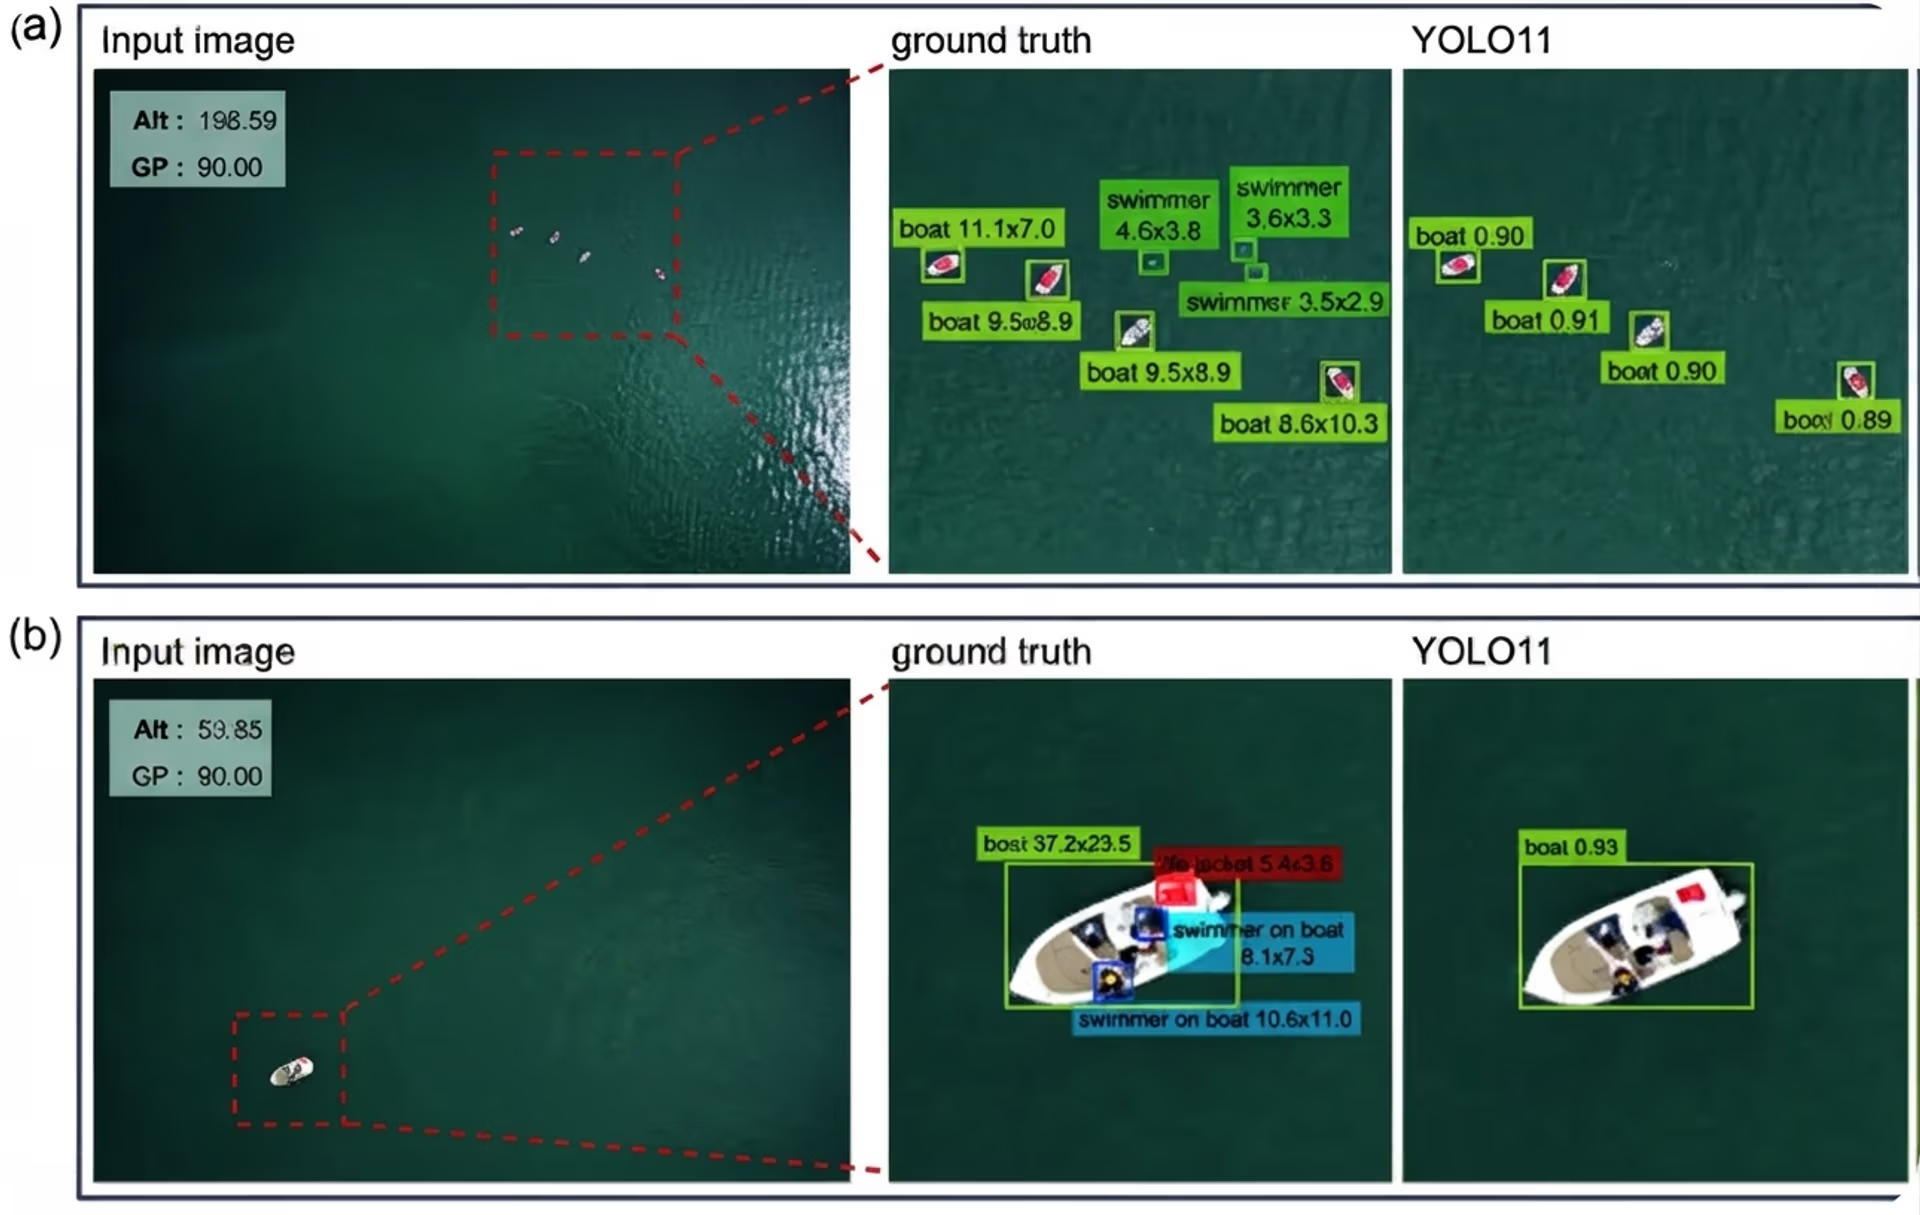
Şekil 3. Küçük nesne tespitini değerlendirmek zor olabilir (Kaynak)
Daha bilgilendirici bir yaklaşım, performansı nesne boyutuna göre değerlendirmektir. Yaygın olarak kullanılan kıyaslamaların çoğu, küçük, orta ve büyük nesneler için ortalama kesinliği ayrı ayrı raporlar.
Boyuta özgü bu ayrım, modelin nerede iyi performans gösterdiğini ve nerede zorlandığını daha net ortaya koyar. Uygulamada küçük nesneler için AP çoğu zaman genel mAP değerinin gerisinde kalır ve toplu metriklerde fark edilmeyebilecek konumlandırma zorluklarını vurgular.
Dağıtım kısıtlarını ve gerçek dünya ödünleşimlerini göz önünde bulundur#
Model performansı, kontrollü test ortamlarından gerçek dünya dağıtımına geçildiğinde çoğu zaman değişir. Görüntü çözünürlüğü, işleme hızı ve kullanılabilir donanım gibi etkenler, küçük nesne tespitini doğrudan etkileyen ödünleşimler yaratır.
Örneğin giriş çözünürlüğünü artırmak, küçük hedeflerin daha fazla piksel kaplamasını ve daha fazla ayrıntı korumasını sağladığı için küçük nesneler için mAP değerini iyileştirebilir. Ancak yüksek çözünürlük bellek kullanımını ve işlem süresini de artırır. Bu durum çıkarımı yavaşlatabilir ve operasyonel maliyetleri yükseltebilir.
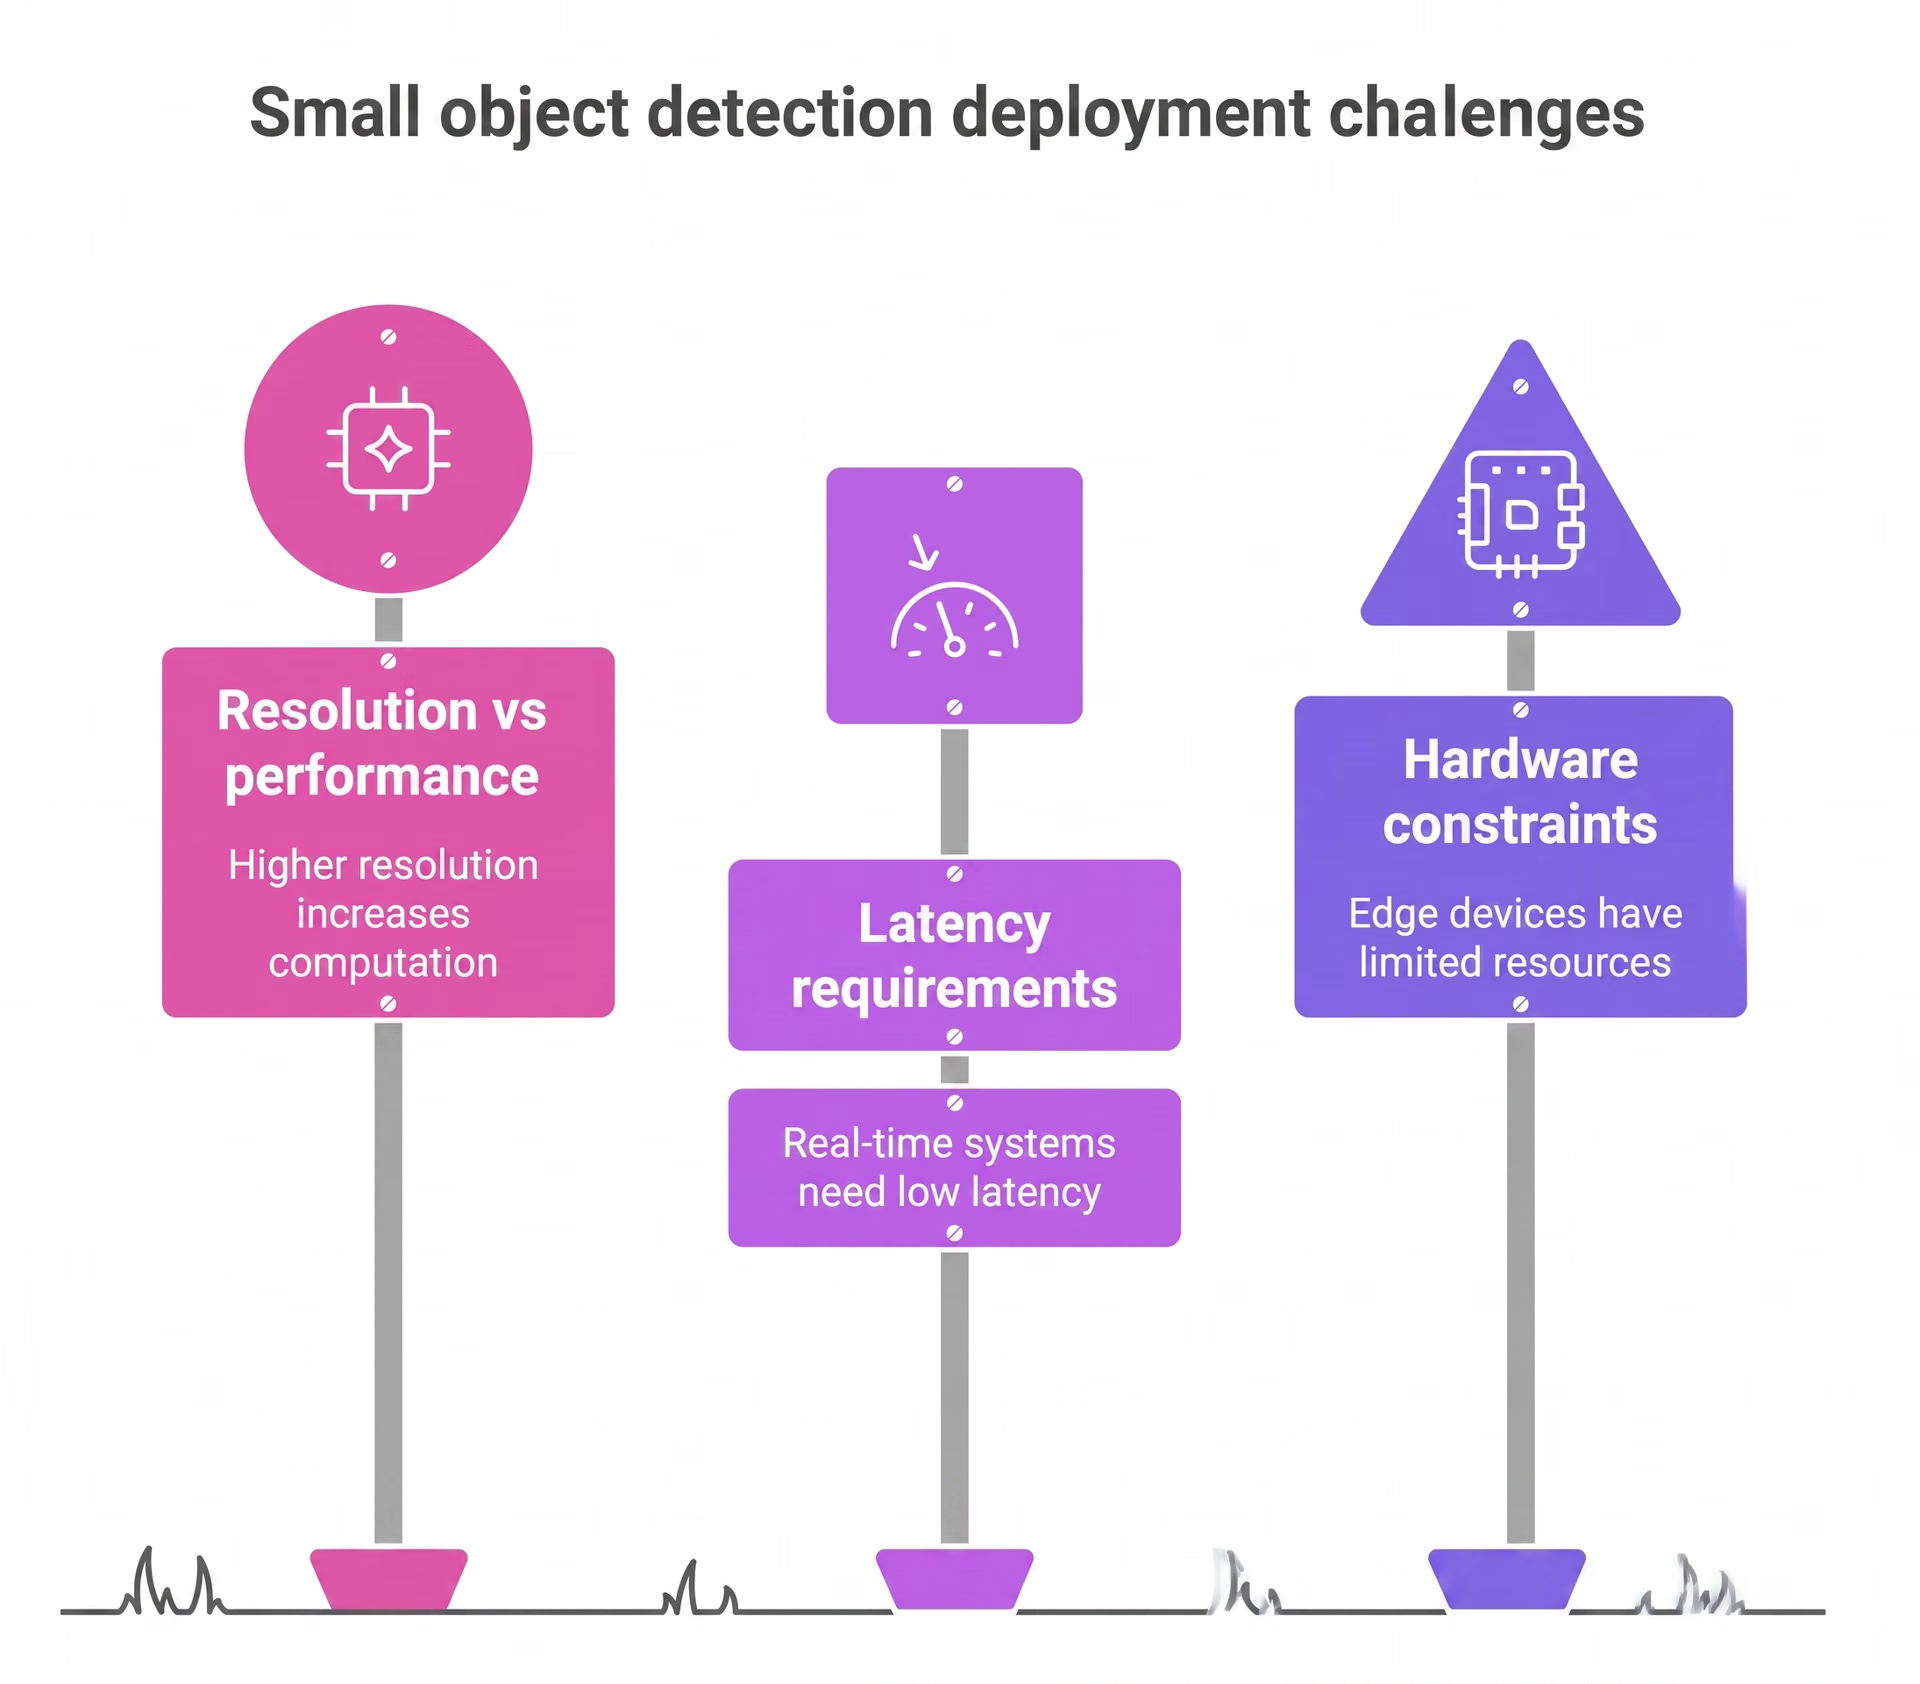
Şekil 4. Küçük nesne tespitinin dağıtımındaki zorluklar. Görselin sahibi: yazar.
Donanım tercihleri, bu ödünleşimleri yönetmede kilit rol oynar. Daha güçlü GPU'lar daha büyük modellere ve daha hızlı işleme olanağı sağlar; ancak dağıtım ortamlarında, özellikle uç cihazlarda, işlem ve bellek kaynakları genellikle sınırlıdır.
Gerçek zamanlı uygulamalar bir kısıt daha getirir: düşük gecikmeyi korumak, model boyutunu veya giriş çözünürlüğünü azaltmayı gerektirebilir ve bu da küçük nesnelerin duyarlılığını olumsuz etkileyebilir. Sonuçta dağıtım kararlarında tespit performansı, donanım sınırlamaları, hız gereksinimleri ve genel maliyet arasında denge kurmak gerekir.
Hepsini bir araya getirelim: Küçük nesnelerde modelin mAP değerini iyileştirme#
Küçük nesne tespitini iyileştirmek, özellikle gerçek dünya ortamlarında çalışırken pratik ve yapılandırılmış bir yaklaşım gerektirir. Akılda tutman gereken temel adımlara genel bir bakış şöyle:
- Veri kümenizin kalitesini denetle: Veri kümenin yeterli sayıda küçük nesne örneği içerdiğinden, mümkün olduğunda yüksek çözünürlüklü görüntüler kullandığından ve modelin dağıtılacağı koşulları yansıttığından emin ol.
- Anotasyon tutarlılığını doğrula: Sınırlayıcı kutuların doğru ve eksiksiz olduğundan, etiketlerin de tutarlı biçimde kullanıldığından emin ol. Tutarsız anotasyonlar konumlandırma performansını doğrudan sınırlayabilir.
- Eğitim ayarlarını bilinçli biçimde düzenle: Küçük nesnelerin eğitim sırasında gerektiği gibi temsil edilmesi için toplu iş boyutunu, epoch sayısını ve optimizasyon ayarlarını dikkatle değiştir.
- Adım adım ilerle: Kontrollü değişiklikler yap, etkilerini ölç ve yaklaşımını iyileştir. İstikrarlı ve veriye dayalı yinelemeler zaman içinde tutarlı iyileşme sağlar.
Önemli çıkarımlar#
Küçük nesneler için mAP değerini iyileştirmek, rastgele değişiklikler yerine yapılandırılmış ve veriye dayalı bir yaklaşım gerektirir. Gerçek iyileşmeler; iyi verileri, tutarlı anotasyonları, dikkatli eğitimi ve doğru değerlendirme yöntemlerini bir araya getirerek sağlanır. Gerçek dünya projelerinde zaman içinde daha iyi ve güvenilir küçük nesne tespitine istikrarlı testler ve ölçülebilir küçük değişiklikler öncülük eder.
Büyüyen topluluğumuza katıl ve uygulamalı yapay zekâ kaynakları için GitHub depomuzu keşfet. Günümüzde görsel yapay zekâ çözümleri geliştirmek için lisanslama seçeneklerimizi incele. Tarımda yapay zekânın tarımı nasıl dönüştürdüğünü ve robotikte görsel yapay zekânın geleceği nasıl şekillendirdiğini çözümler sayfalarımızı ziyaret ederek öğren.








