Ultralytics YOLO modelleriyle çarpışma tahminini iyileştirme
Ultralytics YOLO modellerinden elde edilen içgörülerin, çarpışma tahmin sistemlerinin dinamik ortamlarda daha güvenli ve hızlı kararlar almasına nasıl yardımcı olduğunu öğren.
 Abirami Vina12 dakikalık okuma
Yolda dikkatli olsan bile kazalar yaşanabilir. Bir araba şerit değiştirir, bir yaya kurallara aykırı biçimde karşıya geçer veya bir bisikletli uyarı vermeden hızlanır. Bu günlük durumlar, çarpışma tahmin sistemlerinin gerçekten fark yaratıp herkesin güvende kalmasına yardımcı olabileceği örneklerdir.
Daha önce top yörüngesi tahminini ele almış ve hızla hareket eden bir topun yolunu tahmin etmenin, spor analitiğinin hareketi anlamasına ve bir sonraki adımı öngörmesine nasıl yardımcı olduğunu görmüştük. Çarpışma tahmini de benzer şekilde çalışır.
Bu tahmin sistemleri aslında geleceğe bakar. Araçların ve yayaların hareketlerini izleyerek riskleri erkenden fark edebilir, tehlikeli bir durum ortaya çıkmadan önce rotalarını veya davranışlarını ayarlayabilirler. Bu sürece hareket planlama veya yol planlama denir.
Çarpışma tahmin sistemlerinin temelindeki bilgisayar bilimi teknolojileri; bilgisayarlı görü gibi yapay zekâ alt alanları ve nesnelerin nasıl hareket edeceğini tahmin etmeye yardımcı olan öngörü yöntemleridir. Örneğin Ultralytics YOLO11 ve Ultralytics YOLO26 gibi bilgisayarlı görü modelleri (yazım sırasında yakında yayımlanması bekleniyordu ve o tarihten sonra yayımlandı), araçlar ve yayalar gibi nesneleri gerçek zamanlı olarak algılayıp izlemek için kullanılabilir. Öngörü modelleri ise bu bilgilerden yararlanarak nesnelerin bir sonraki hareketlerini tahmin eder.
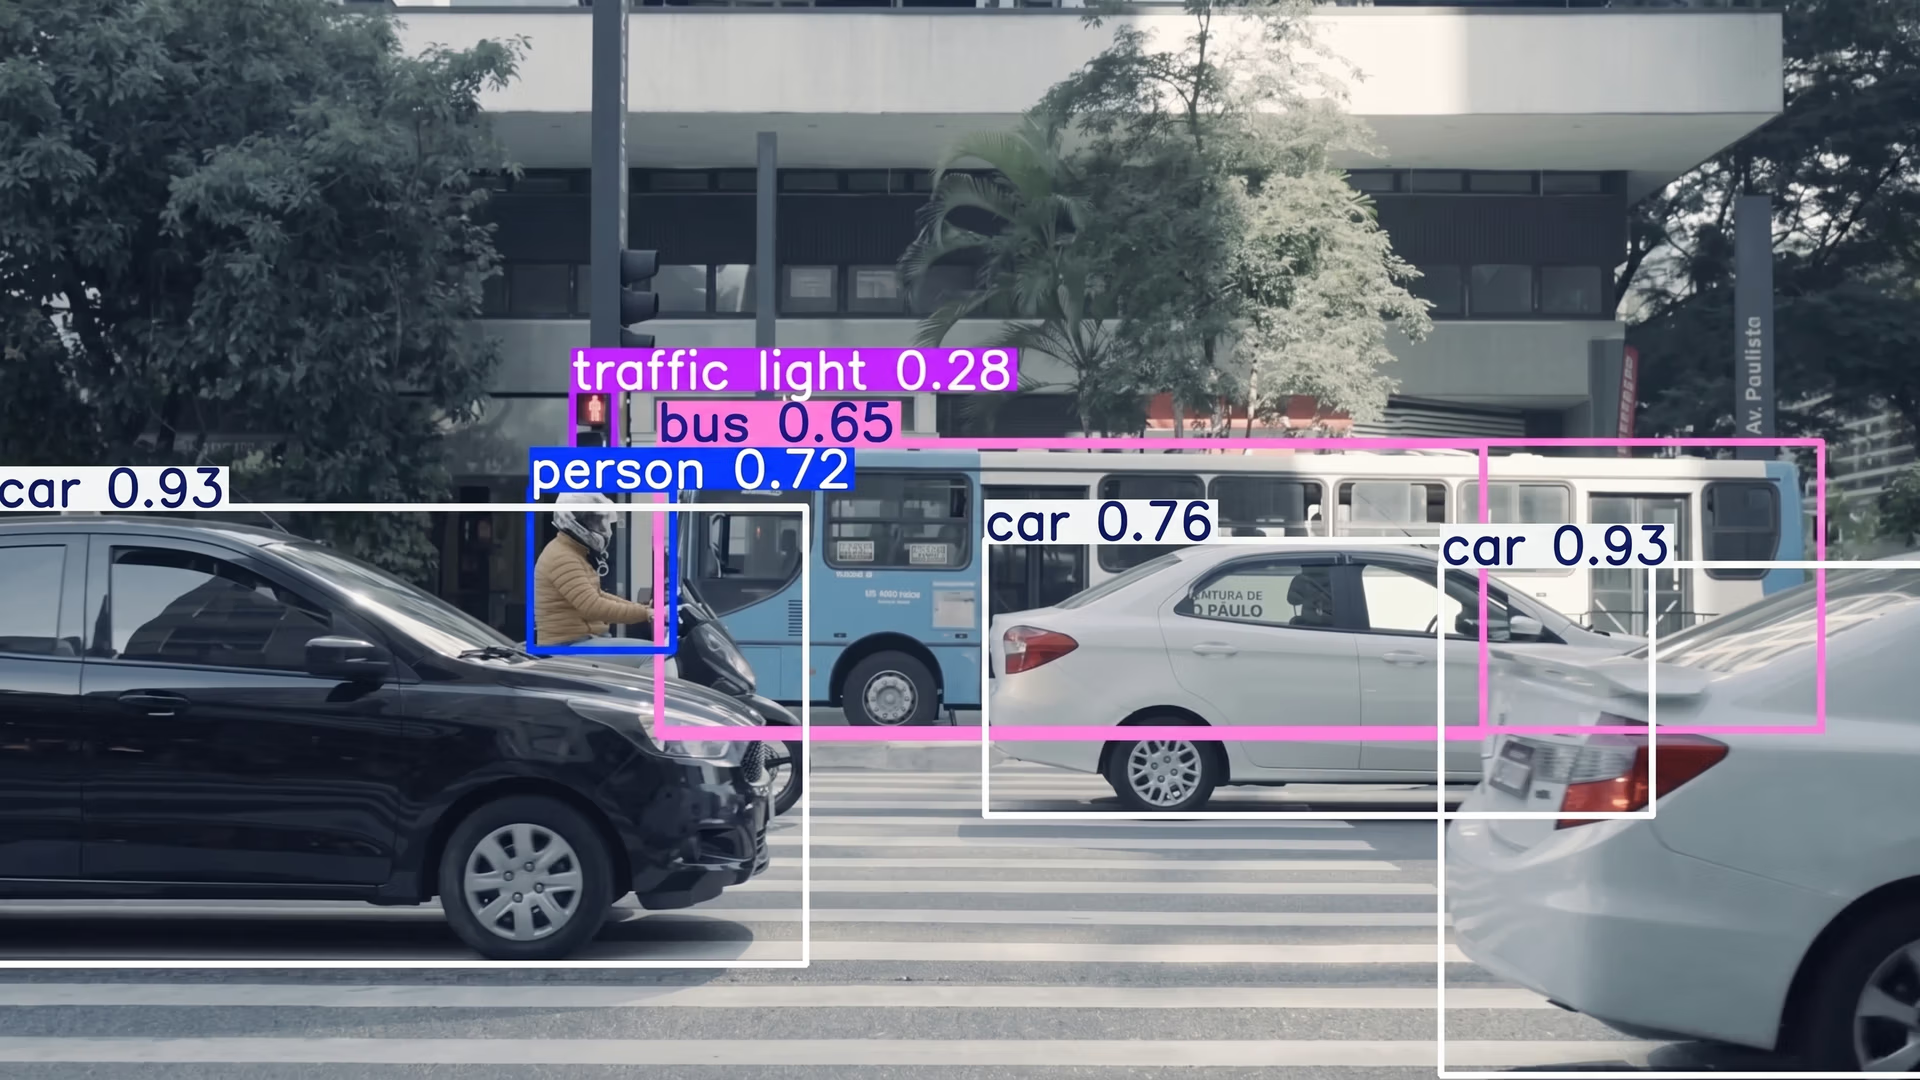
Şekil 1. YOLO11'in yoldaki nesneleri algılamak için kullanılmasına bir örnek (Kaynak).
Sonuç, çevresinde neler olup bittiğini anlayan ve dinamik ortamlarda daha akıllı kararlar alınmasını destekleyen bir yapay zekâ sistemidir. Bu makalede çarpışma tahmininin nasıl çalıştığını, arkasındaki yöntemleri ve bilgisayarlı görü ile Ultralytics YOLO modellerinin bu süreçteki rolünü inceleyeceğiz. Hadi başlayalım!
Çarpışma tahmini nedir?#
Çarpışma tahmini, bir yapay zekâ sisteminin nesnelerin nasıl hareket ettiğini anlaması ve bu nesnelerin ne zaman birbirine çok yaklaşabileceğini veya temas edebileceğini öngörmesidir. Farklı sistemler bu bilgiyi güvenlik özelliklerini desteklemek, hareketi optimize etmek veya paylaşılan alanlardaki eylemleri koordine etmek gibi birçok amaçla kullanabilir.
Nesnelerin paylaşılan bir alanda hareket ettiği her yerde (otoyoldaki arabalar, depo koridorundaki forkliftler veya karşıdan karşıya geçen yayalar gibi) çarpışma tahmini, sistemlerin bu etkileşimlerin nasıl gelişebileceğini anlamasına yardımcı olur. Güvenlik odaklı uygulamalarda bu öngörü riskleri azaltmak için kullanılabilirken diğer ortamlarda rota planlama, zamanlama veya koordineli hareket gibi görevleri destekleyebilir.
Gelişmiş sürücü destek sistemleriyle veya ADAS ile donatılmış daha yeni birçok araçta kameralar ve sensörler önlerindeki yolu izler ve aracın yakındaki nesnelere ne kadar hızlı yaklaştığını tahmin eder. Sistem bir durumun güvensiz hâle gelebileceğini algılarsa sürücüyü uyarır; bazı durumlarda otomatik frenleme, çarpmanın etkisini azaltmaya yardımcı olabilir.
Çarpışma tahmininin dört aşamasına göz atalım#
Çarpışma tahmini; nesneleri belirlemek, hareketlerini izlemek ve bir sonraki adımda neler olabileceğini tahmin etmek için farklı yapay zekâ bileşenlerinin birlikte çalıştığı koordineli bir süreçtir. Bu sistemler genellikle birbirine bağlı dört aşamada çalışır: nesne algılama, nesne izleme, yörünge tahmini ve son olarak çarpışma tahmini. Her aşamanın doğruluğu, kendinden önceki aşamanın doğruluğuna dayanır.
Şimdi her aşamanın nasıl çalıştığına daha yakından bakalım.
Nesne algılamaya bir bakış#
Nesne algılama, görü yapay zekâ modellerinin bir görüntüdeki veya video karesindeki nesneleri belirleyip konumlarını bulduğu temel bir bilgisayarlı görü görevidir. Bir nesne algılama modeli, piksel verilerini analiz ederek üç temel çıktı üretebilir: sınırlayıcı kutular, nesne sınıfları ve güven skorları. Sınırlayıcı kutular nesnenin nerede olduğunu, nesne sınıfları nesnenin ne olduğunu (örneğin araba, yaya veya bisikletli) gösterir; güven skorları ise modelin tahmininden ne kadar emin olduğunu belirtir.
YOLO11 ve YOLO26 gibi görü yapay zekâ modelleri bu temeli geliştirerek nesne algılama, nesne izleme ve yönlendirilmiş sınırlayıcı kutu (OBB) algılama gibi çeşitli ilişkili görevleri destekler. Nesne algılama, tahmin sistemine her karede nelerin bulunduğunu söyler; izleme, bu nesnelerin hareketlerini takip eder; yönlendirilmiş sınırlayıcı kutular ise farklı açılarda görünen nesnelerin şeklini daha doğru verir.
Bu aşamada çarpışma tahmin sistemi yalnızca görsel verilerde nelerin bulunduğunu anlamaya odaklanır. Sonraki tüm adımların dayandığı temel bilgi katmanını oluşturur; ancak nesnelerin nasıl hareket edeceğini veya etkileşime gireceğini henüz hesaba katmaz.
Nesne izlemeye genel bakış#
Nesneler algılandıktan sonra sıradaki adım, sistemin zaman içindeki hareketlerini anlayabilmesi için onları kareler boyunca izlemektir. Algılama her karede yeni sınırlayıcı kutular üretirken nesne izleme, bu algılamaları zaman içinde birbirine bağlayarak süreklilik sağlar.
ByteTrack veya BoT-SORT gibi Ultralytics Python paketinin desteklediği izleme algoritmaları, YOLO11 gibi modellerle birlikte çalışır ve nesneleri hareket ederken takip etmek için her görüntü karesindeki algılama verilerinden yararlanır. Bu algoritmalar her nesneye benzersiz bir kimlik atar ve nesne hızla hareket etse ya da kısmen gizlense bile bu kimliği korumak için kullanır. Böylece nesnenin hareketini kaydeden akıcı bir izleme geçmişi oluşturulur.
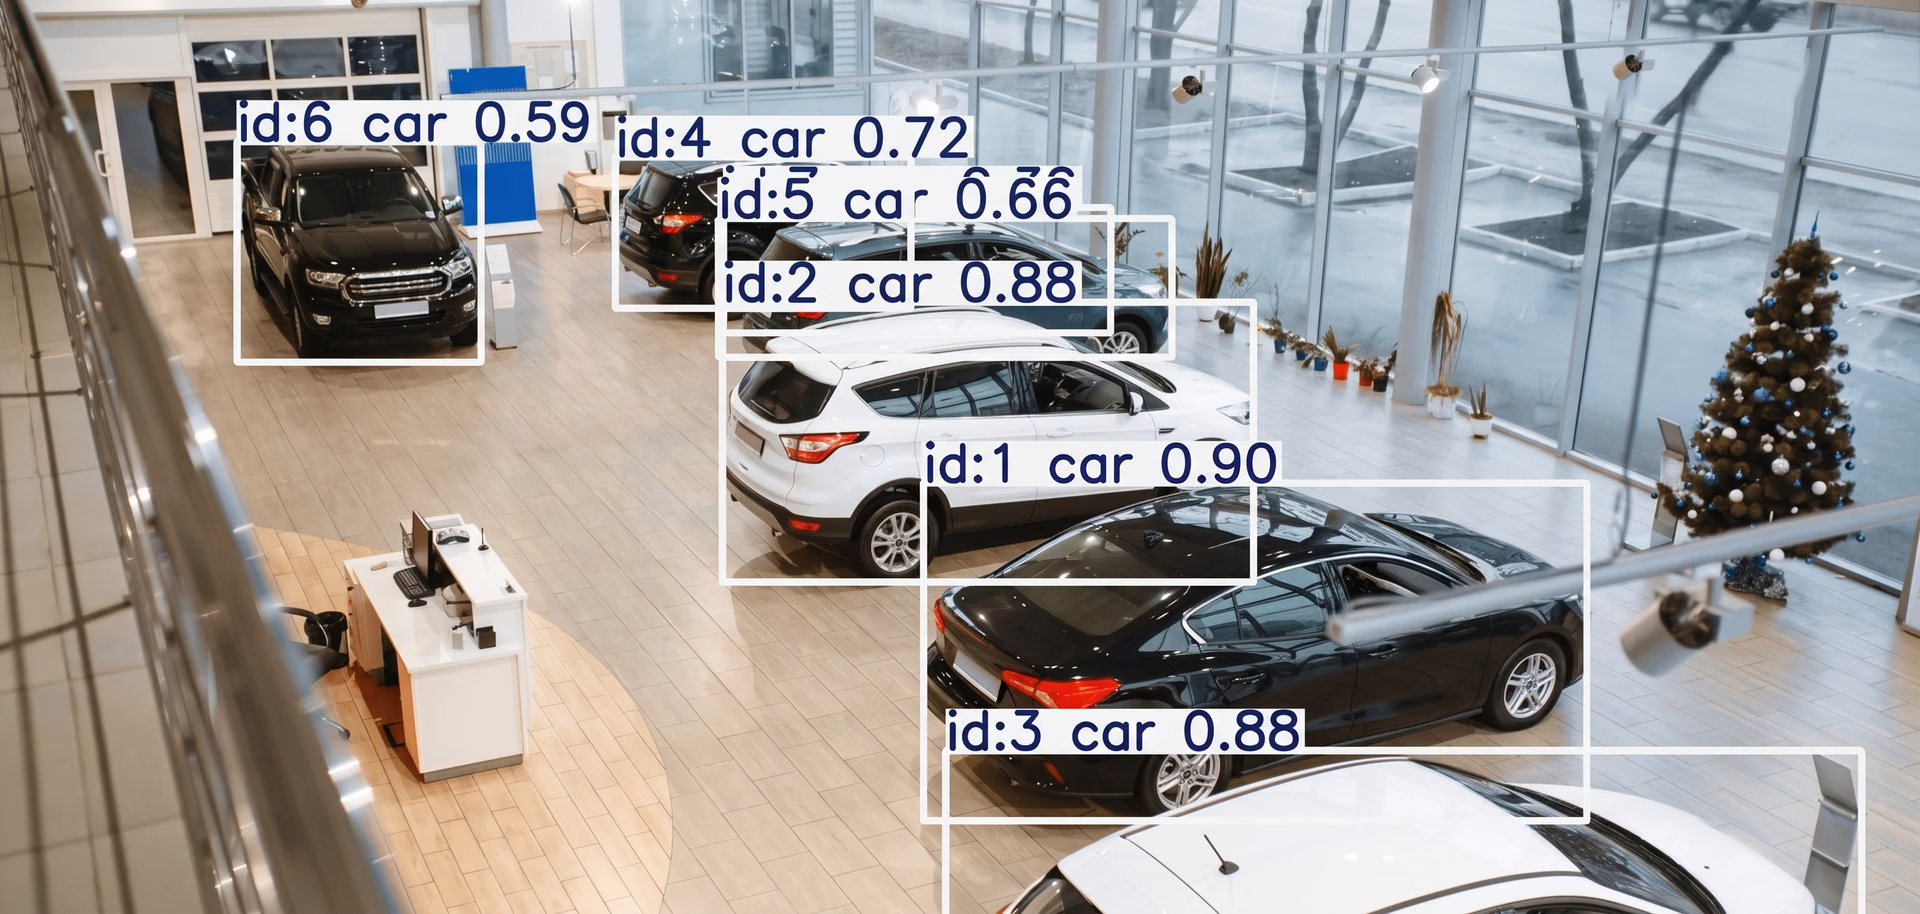
Şekil 2. YOLO kullanarak farklı algılamalara benzersiz kimlikler atamaya bir bakış (Kaynak)
Bu iki izleme yönteminin nasıl çalıştığına kısaca bakalım:
- ByteTrack: Tutarlı nesne kimliklerini korumak için hem yüksek hem de düşük güvenli algılamalardan yararlanır. Kalman Filtresinden gelen hareket tahminleri, nesneler hızla hareket ettiğinde veya kısa süreliğine algılanmaları zorlaştığında izleyicinin kararlı kalmasına yardımcı olur.
- BoT-SORT: Bu algoritma, Kalman Filtresi hareket tahminlerini görünüş ipuçlarıyla birleştirerek SORT'u geliştirir. Böylece izleyici, kalabalık sahnelerde veya kısmi örtülme sırasında nesneleri daha güvenilir biçimde takip edebilir.
Bu izleme yöntemlerinin ne kadar iyi performans gösterdiğini ölçmek için araştırmacılar, yöntemleri yerleşik çoklu nesne izleme (MOT) veri kümeleri ve kıyaslamaları üzerinde değerlendirir. Yaygın ölçütler arasında genel izleme kalitesini yansıtan çoklu nesne izleme doğruluğu (MOTA), nesne kimliklerinin ne kadar tutarlı korunduğunu ölçen kimlik F1 skoru (IDF1) ve hem algılama performansını hem de ilişkilendirme doğruluğunu dengeli biçimde değerlendiren yüksek dereceli izleme doğruluğu (HOTA) yer alır.
Yörünge tahminini anlama#
Bir nesneyi birden fazla kare boyunca izledikten sonraki adım, nesnenin nereye gideceğini tahmin etmektir. Buna yörünge tahmini denir. Algılama nesneleri bulurken ve izleme hareketlerini takip ederken tahmin, ileriye bakıp nesnelerin gelecekteki konumlarını hesaplar.
Bir nesnenin sınırlayıcı kutusu, kareler arasındaki konumu ve atanmış kimliği gibi algılama ve izlemeden elde edilen bilgiler, hız, yön ve hareket örüntüleri gibi hareket özelliklerini hesaplamak için kullanılabilir. Bu bilgiler, öngörü modeline nesnenin sonraki birkaç saniye içinde nerede olabileceğini tahmin etmesi için gereken veriyi sağlar.
İzleme verilerinde boşluklar veya ani sıçramalar olduğunda enterpolasyon teknikleri, daha düzgün ve tutarlı yörüngeleri yeniden oluşturmaya yardımcı olur. Böylece tahmin modeline gürültülü veya eksik konum verileri yerine yüksek kaliteli hareket girdileri sunulur.
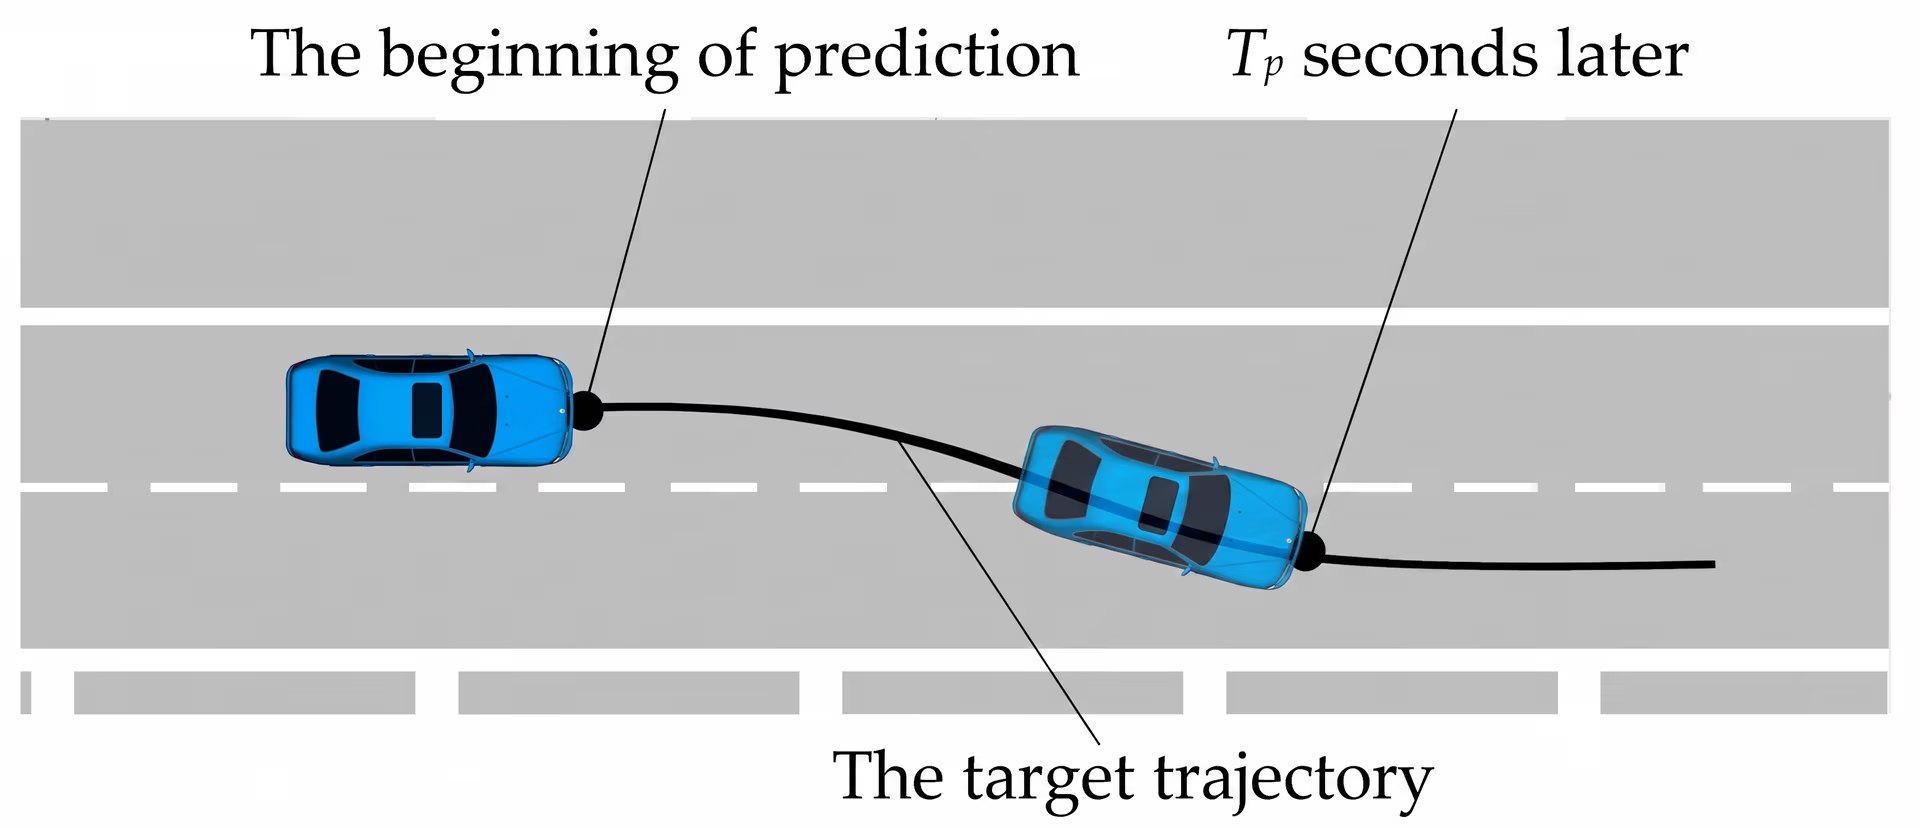
Şekil 3. Bir arabanın yörüngesini tahmin etmenin görselleştirmesi. (Kaynak)
Bu tahminleri yapmak için birçok sistem, bir nesnenin hareketinin zaman içinde nasıl değiştiğini anlamak üzere tasarlanmış derin öğrenme modellerinden yararlanır. Geçmiş konum dizilerini ve bunlardan çıkarılan hareket özelliklerini analiz eden bu modeller, yaygın hareket örüntülerini öğrenir ve bu bilgiyi gelecekteki yolları tahmin etmek için kullanır.
Yörünge tahmini için yaygın olarak kullanılan bazı derin öğrenme ve makine öğrenimi yaklaşımları şunlardır:
- Tekrarlayan Sinir Ağları (RNN): RNN'ler, video kareleri dizisi gibi sıralı verilerle çalışmak üzere tasarlanmış derin öğrenme modelleridir. Önceki konumları bellekte tutabilir ve bu bilgileri nesnenin nasıl hareket ettiğini anlamak için kullanabilirler. Böylece sistem hızlanma, yavaşlama veya düz bir çizgide ilerleme gibi basit hareket örüntülerini tanıyabilir.
- Uzun Kısa Süreli Bellek Ağları (LSTMs): LSTMs, bilgileri daha uzun süre hatırlayabilen, RNN'lerin daha gelişmiş bir türüdür. Bu sayede araçların dönüşe hazırlanması veya yayaların yön değiştirmesi gibi daha karmaşık hareketleri yakalayabilirler. Daha uzun süreli eğilimleri izleyebildikleri için yoğun ortamlarda çoğu zaman daha güvenilir tahminler üretirler.
- Transformer'lar: Transformer'lar tüm hareket dizilerini işler ve bu dizilerin en önemli ayrıntılarına odaklanmak için dikkat mekanizmasını kullanır. Bu özellik, birleşen araçlar veya karşıdan karşıya geçen yayalar gibi birden fazla nesnenin etkileştiği sahnelerde onları özellikle etkili kılar.
Bu modeller hem kısa hem de uzun vadeli yolları tahmin edebilir. Genellikle iki saniyenin altındaki kısa vadeli tahminler en doğru sonuçları verirken iki ila altı saniye gibi daha uzun aralıklara yönelik tahminler daha fazla öngörü sağlar ancak belirsizlikleri de artar.
Hepsini bir araya getirelim: Çarpışma algılama algoritmaları#
Son aşama olan çarpışma tahmininde sistem, o ana kadar öğrendiklerinin tümünü kullanır: her nesnenin ne olduğu (algılama), nasıl hareket ettiği (izleme) ve bir sonraki adımda muhtemelen nereye gideceği (tahmin). Bu aşamada tahmin edilen yollardan herhangi birinin çarpışmaya yol açabilecek biçimde kesişip kesişmediği kontrol edilir.
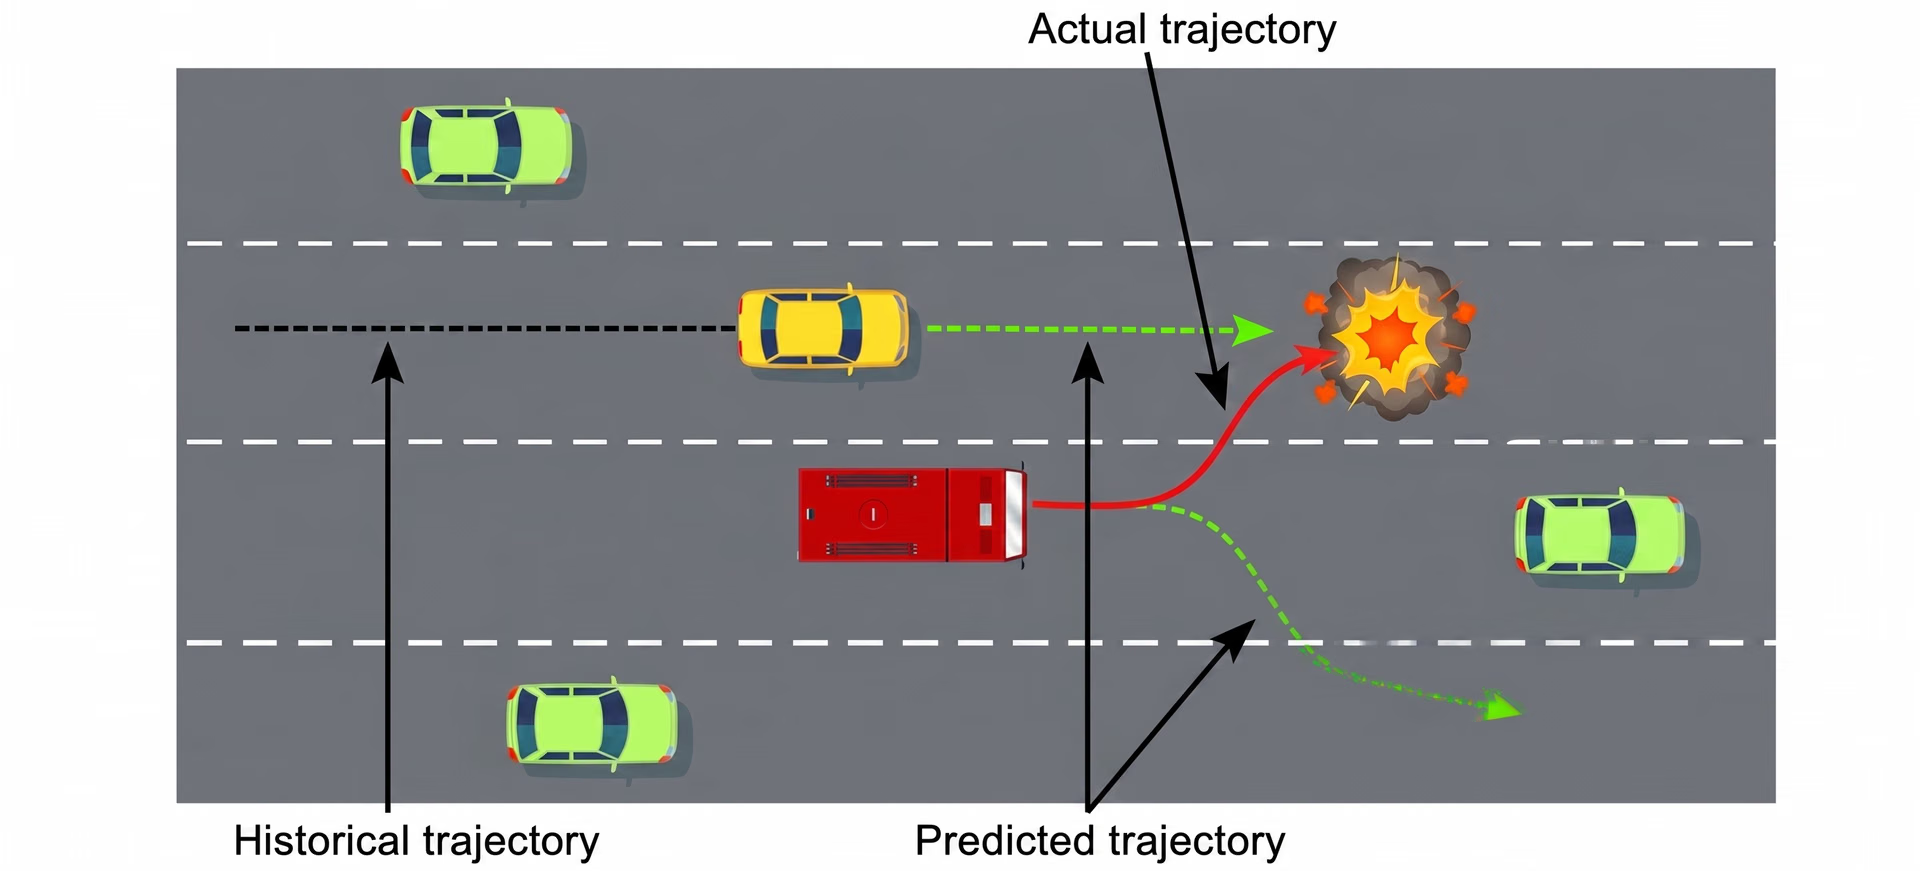
Şekil 4. Çarpışma tahmin sisteminin çalışma şekli (Kaynak)
Otonom araçlarda çarpışma kontrol sistemi; otomobiller, yayalar ve bisikletliler gibi yakındaki nesnelerin gelecekte izleyeceği yörüngeleri karşılaştırır. Tahmin edilen iki yol kesişir veya tehlikeli ölçüde birbirine yaklaşırsa sistem durumu olası bir araç çarpışması olarak işaretler. Çarpışma riskinin ne kadar acil olduğunu anlamak için sistem, çarpışmaya kadar geçen süre olarak bilinen bir değeri de hesaplar.
Çarpışmaya kadar geçen süre (TTC), hızlı hareketin olduğu ortamlarda temel bir ölçümdür. İki nesne mevcut hız ve yönlerinde ilerlemeyi sürdürürse çarpışmaya ne kadar zaman kaldığını tahmin eder. TTC belirli bir eşiğin altına düştüğünde sistem uyarı verebilir, frenleri uygulayabilir veya planlanan rotasını değiştirebilir.
Çarpışma tahmininin gerçek dünyadaki uygulamaları#
Çarpışma tahmini; trafik yönetimi, akıllı şehir altyapısı, endüstriyel otomasyon ve mobil robotik dâhil olmak üzere birçok sektörde giderek daha önemli hâle geliyor. Son teknoloji bilgisayarlı görü ve tahmin modelleri gelişmeye devam ettikçe bu sistemler hareketleri öngörme konusunda daha yetenekli oluyor.
Çarpışma tahmini ve yörünge öngörüsünün nasıl çalıştığını daha iyi anladığımıza göre, bu yöntemlerin gerçek dünyadaki çeşitli ortamlarda nasıl kullanılabileceğini gösteren bazı ilgi çekici araştırmalara göz atalım.
YOLO destekli acil durum otonom araçlarında çarpışma tahmini#
Kalabalık ve öngörülemez ortamlarda yol almak, özellikle yayaların belirgin örüntüler izlemeyen şekillerde hareket ettiği durumlarda, otonom sistemler için en zorlu sorunlardan biridir. Acil durum araçları bu sorunla daha da sık karşılaşır; çünkü yapılandırılmış yollara, şerit çizgilerine veya öngörülebilir yaya davranışlarına güvenmeden yoğun kamusal alanlarda yüksek hızlarda ilerlemeleri gerekir.
Bu tür senaryolarda, kazaları önlemek için insanların nerede olduğunu ve sonraki birkaç saniyede nasıl hareket edebileceklerini anlamak kritik önem taşır. Örneğin, yakın tarihli bir araştırma, yayaların yoğun olduğu ortamlarda çalışan Acil Durum Otonom Aracı (EAV) için eksiksiz bir çarpışma tahmin işlem hattı geliştirerek bu zorluğu inceledi.
YOLO destekli çarpışma tahmin işlem hattının çalışma şekli#
Bu metodolojinin nasıl çalıştığına kısaca göz atalım:
- YOLO ile yaya algılama: YOLO tabanlı bir algılayıcı, her kamera karesindeki yayaları tespit eder ve görünür her kişi için sınırlayıcı kutular üretir.
- ByteTrack ile hareket takibi: ByteTrack algoritması, bu algılamaları kareler arasında ilişkilendirerek her yayaya tutarlı bir kimlik atar ve yayaların zaman içinde nasıl hareket ettiğini gösteren bir hareket geçmişi oluşturur.
- Gerçek dünyadaki konumun tahmini: Ters Perspektif Dönüşümü (IPM), 2B piksel koordinatlarını yaklaşık zemin düzlemi konumlarına dönüştürür ve sistemin yayaların araçla ilişkili olarak gerçek dünyada nerede olduğunu anlamasına yardımcı olur.
- cGAN ile kuş bakışı görünüm oluşturma: Bir görüntü biçimini başka bir biçime dönüştüren yapay zekâ modeli olan koşullu GAN, sahnenin kuş bakışı görünümünü oluşturur. Bu üstten görünüm, yaya konumlarını ve çevrelerini yorumlamayı kolaylaştırır.
- LSTM modeliyle yörünge tahmini: LSTM modeli, her yayanın geçmiş konumlarını ve hareket örüntülerini kullanarak sonraki birkaç saniyede muhtemelen nereye gideceğini tahmin eder.
- Çarpışma konileriyle verimli çarpışma algılama: Tahmin edilen yörüngeler, araç ile herhangi bir yayanın yollarının kesişip kesişmeyeceğini belirleyen çarpışma konisi yöntemiyle karşılaştırılır.
- Sinyal vererek çarpışmayı önleme: Sistem bir çarpışma tahmin ederse en uygun anda sesli bir sinyal (korna veya zil gibi) etkinleştirir. Zamanlama, yaya davranışını etkileyecek ve yayalara hızlanıp yavaşlayarak güvenli bir yere ulaşma fırsatı verecek şekilde belirlenir.
Kenar bilişimi görü ve YOLO ile şehirlerde yaya güvenliğini sağlama#
Benzer şekilde, çarpışmayı önlemeye yönelik başka bir yaklaşım araçların ötesine geçerek doğrudan altyapıya odaklanır. Bu yöntem, araç içindeki sensörlere güvenmek yerine yaya ve araçların hareketlerini gerçek zamanlı izlemek için yaya geçitlerine ve kavşaklara yerleştirilen akıllı kameraları kullanır. Bu konumlar çoğu zaman öngörülemezdir: İnsanlar aniden yola çıkabilir, bisikletliler trafiğin arasından zikzak çizebilir ve sürücüler her zaman yavaşlamayabilir. Bu nedenle riskleri erken tespit etmek hayati önem taşır.
İlgi çekici bir araştırmada, doğrudan kavşakta araç-yaya risklerini tahmin etmek üzere tasarlanmış bir kenar bilişimi görü cihazı olan NAVIBox adlı sistemle bu fikir incelendi. Sistem, yayaları ve araçları tespit etmek için Ultralytics YOLOv8 modelini, bunları kareler boyunca takip etmek içinse hafif bir Centroid izleyicisini kullanıyor. Böylece kısa ve güvenilir hareket geçmişleri oluşturuluyor; ardından açılı CCTV görüntüsü, yolun daha anlaşılır bir kuş bakışı görünümüne dönüştüren perspektif dönüşümüyle iyileştiriliyor.
Bu iyileştirilmiş yörüngelerle NAVIBox, yol kullanıcılarının sonraki birkaç saniye içinde nasıl hareket edeceğini tahmin edebilir ve yollarının kesişip kesişmeyeceğini kontrol edebilir (bu, kesişme testi olarak da bilinir). Sistem riskli bir etkileşim algıladığında, uzak bir sunucuya veya ağ bağlantısına ihtiyaç duymadan sürücülere ekranlardan, yayalara ise hoparlörlerden anında uyarılar gönderir. Gerçek şehir ortamlarında yapılan testler, NAVIBox'ın gerçek zamanlı yanıt verecek kadar hızlı çalıştığını ve olası çarpışma senaryolarını doğru biçimde belirleyebildiğini gösterdi. Bu da NAVIBox'ı yoğun şehir kavşakları için pratik bir güvenlik aracı hâline getiriyor.
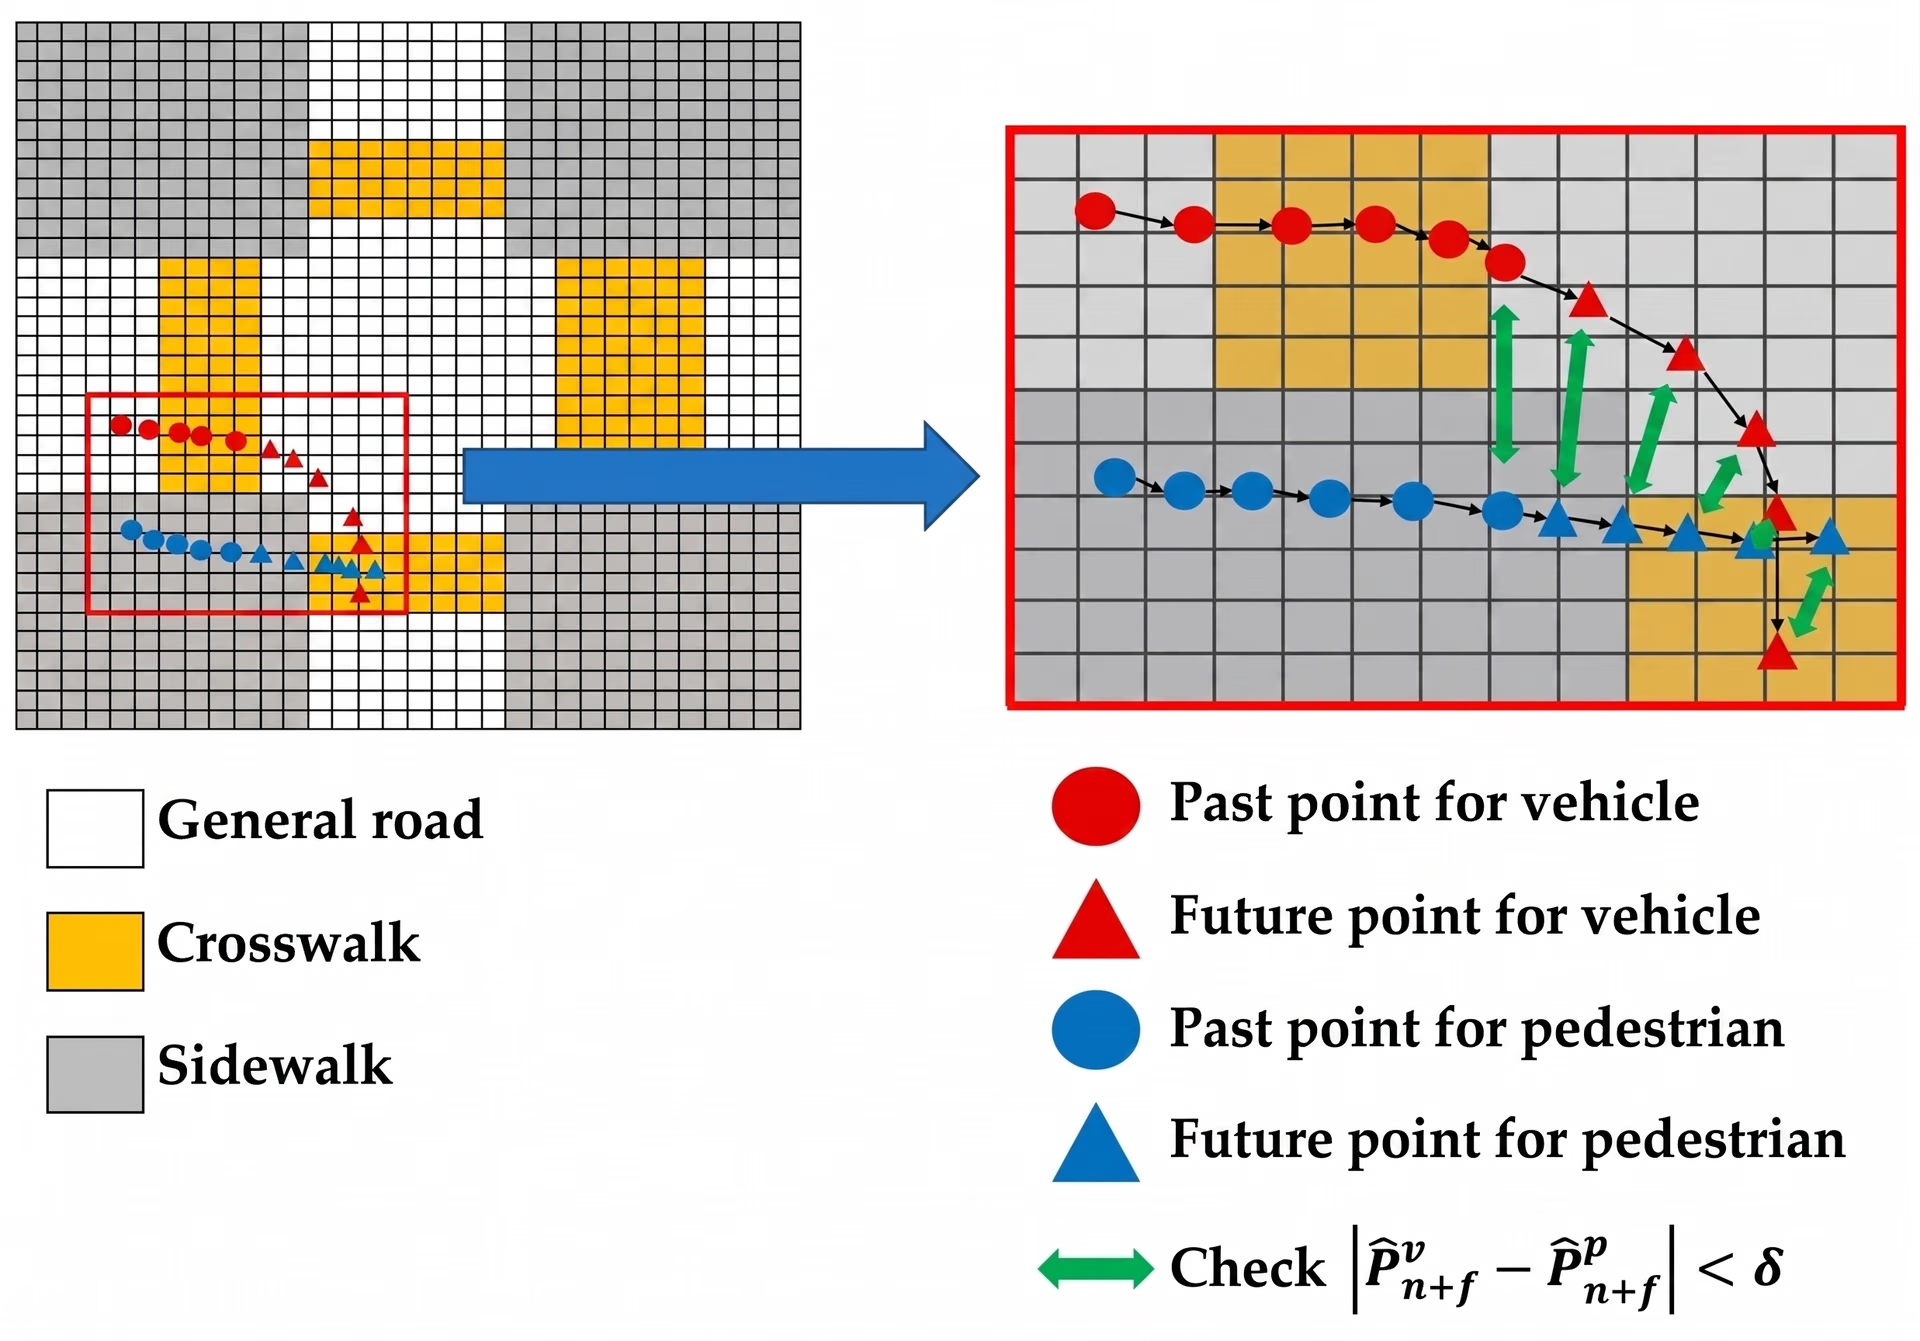
Şekil 5. Araçlar ve yayalar arasındaki çarpışma riskini tahmin etme. (Kaynak)
Çarpışma algılama ve tahmininin avantajları ve dezavantajları#
Yapay zekâ destekli tahmine dayalı çarpışma sistemlerinin bazı avantajları şunlardır:
- Durumsal farkındalığı artırır: Yapay zekâ sistemleri, nesnelerin bir ortamda nasıl hareket ettiğini sürekli haritalandırarak büyük ölçekli kalabalık akışı, trafik davranışı veya makine rotaları hakkında daha kapsamlı bir anlayış sağlar.
- Uzun vadeli planlama için veriye dayalı içgörüler: Yapay zekâ sistemleri; algılamaları, ramak kala olayları ve hareket örüntülerini kaydederek şehir planlamacılarının, güvenlik ekiplerinin ve filo operatörlerinin kavşakları yeniden tasarlamak, tabelaları iyileştirmek veya operasyon politikalarını geliştirmek için kullanabileceği analizler sunar.
- Riskleri önlemenin düşük maliyetli yolu: Bu sistemler, riskleri büyümeden tespit ederek maliyetli kazaları, sigorta taleplerini veya ekipman onarımlarını önlemeye yardımcı olabilir.
Çarpışma tahmin sistemleri, avantajlarına rağmen bazı sınırlamalarla da karşılaşır. Göz önünde bulundurman gereken zorluklardan bazıları şunlardır:
- Sensör ve kamera yerleşimi kısıtlamaları: Yanlış konumlandırılmış veya açısı uygun olmayan kameralar, nesne boyutunu ya da mesafesini çarpıtabilir; bu da derinlik tahmini ve yörünge öngörüsünün güvenilirliğini azaltır.
- Örtülme: Nesneler başka nesnelerin arkasında kısmen veya tamamen gizlenebilir. Model görsel sürekliliği kaybettiği için bu durum nesne takibini zorlaştırır.
- Çevresel koşullar: Düşük ışık, yoğun güneş ışığı, yağmur, sis veya düşük kamera kalitesi, modelin sahneyi net biçimde görme yeteneğini azaltarak doğruluğu etkileyebilir.
Önemli çıkarımlar#
Çarpışma tahmini iki yeteneği bir araya getirir: sistemlerin ortamda şu anda neler olduğunu anlamasını sağlayan bilgisayarlı görü ve bir sonraki adımda neler olacağını öngörmelerine yardımcı olan yörünge tahmini.
Bu güçlü yönleri birleştirerek makineler hareketli nesneleri gerçek zamanlı algılayabilir ve bu nesnelerin ilerleyen saniyelerde nasıl etkileşime girebileceğini tahmin edebilir. Bilgisayarlı görü ve tahmin teknikleri gelişmeye devam ettikçe çarpışma tahmini, daha güvenli, güvenilir ve ölçeklenebilir otonom sistemler geliştirmede muhtemelen temel bir rol oynayacak.
Yapay zekâ hakkında daha fazla bilgi edinmek için topluluğumuza ve GitHub depomuza göz at. Çözüm sayfalarımızda sağlık hizmetlerinde yapay zekâ ve üretimde bilgisayarlı görü gibi uygulamaları keşfet. Lisanslama seçeneklerimizi incele ve bugün geliştirmeye başla!
Yazan
İçerik Üreticisi · Ultralytics
Yorumlar
Soru sor, sonuçlarını paylaş veya başka birine yardım et.









