دليل معايرة الكاميرا للرؤية الحاسوبية في عام 2025
تعرّف على كيفية تصحيح معايرة الكاميرا لتشوّه العدسة، وضبط المعلمات الداخلية والخارجية، وتحسين تقدير العمق والدقة في ذكاء الرؤية الاصطناعي.
 Abirami Vina9 دقيقة قراءة
لا ترى الكاميرات العالم بالطريقة التي يراه بها البشر. فكثيرًا ما تلتقط صورًا مشوهة أو ذات تغيرات في المنظور، ما قد يؤثر في دقة نماذج الذكاء الاصطناعي للرؤية. ويمكن لمعايرة الكاميرا تصحيح هذه التشوهات وضمان قدرة نماذج الرؤية الحاسوبية على إدراك الأجسام كما هي في العالم الحقيقي. وتشمل هذه العملية تصحيح تشوه العدسة وضبط البعد البؤري ومحاذاة المستشعرات، لمساعدة الكاميرات على التقاط صور دقيقة.
وعلى وجه التحديد، تُعد معايرة الكاميرا بدقة أساسية لتقدير العمق وقياس المسافات على نحو صحيح. وتحتاج نماذج الرؤية بالذكاء الاصطناعي مثل Ultralytics YOLO11 إلى مدخلات معايرة جيدًا لتنفيذ مهام متنوعة للرؤية الحاسوبية، مثل اكتشاف الأجسام وتقدير الوضعيات. ومن دون صور الإدخال المناسبة، قد يتراجع أداء النموذج ويؤدي إلى أخطاء في التطبيقات الواقعية.
يمكن لأساليب معايرة الكاميرا المختلفة، بدءًا من أنماط رقعة الشطرنج التقليدية وصولًا إلى التقنيات المتقدمة المدعومة بالذكاء الاصطناعي، أن تساعد على تحسين الدقة. فعلى سبيل المثال، تساعد المعايرة ثلاثية الأبعاد (3D) النماذج على فهم العمق، بينما تحوّل مصفوفة المعايرة الإحداثيات في العالم الحقيقي إلى إحداثيات في فضاء الصورة لتحقيق دقة أفضل.
سنغطي في هذا الدليل أساسيات معايرة الكاميرا للرؤية الحاسوبية، بما في ذلك المعلمات الرئيسية والأساليب المختلفة والتحسين لتطبيقات الذكاء الاصطناعي في العالم الحقيقي.
أهمية معايرة الكاميرا في الرؤية الحاسوبية#
تُستخدم معايرة الكاميرا لضبط إعداداتها وضمان توافق الصور بدقة مع القياسات في العالم الحقيقي. وتضمن ظهور الأجسام في الصورة في الموضع والحجم والتناسب الصحيح، ما يمنع التشوهات التي قد تضلل نماذج الذكاء الاصطناعي.
من دون المعايرة المناسبة، قد تتسبب الكاميرات في تشوه العدسة، فتبدو الأجسام ممدودة أو غير محاذاة. ويؤثر ذلك في دقة اكتشاف الأجسام وتتبعها وتقدير العمق، ما يؤدي إلى أخطاء في التطبيقات المدعومة بالذكاء الاصطناعي. وعلى وجه الخصوص، تعمل نماذج مثل Ultralytics YOLO11 بكفاءة أكبر عندما تكون بيانات الإدخال معايرة على نحو سليم، ما يقلل أخطاء التفسير المكاني ويحسّن اتخاذ القرارات في العالم الحقيقي.
تكتسب المعايرة الدقيقة أهمية خاصة في الطائرات المسيّرة والسيارات ذاتية القيادة والرؤية الروبوتية. وقد تؤدي المحاذاة غير الصحيحة في هذه الأنظمة إلى حسابات خاطئة للمسافات، ما يؤثر في مهام مثل الملاحة واكتشاف العوائق.
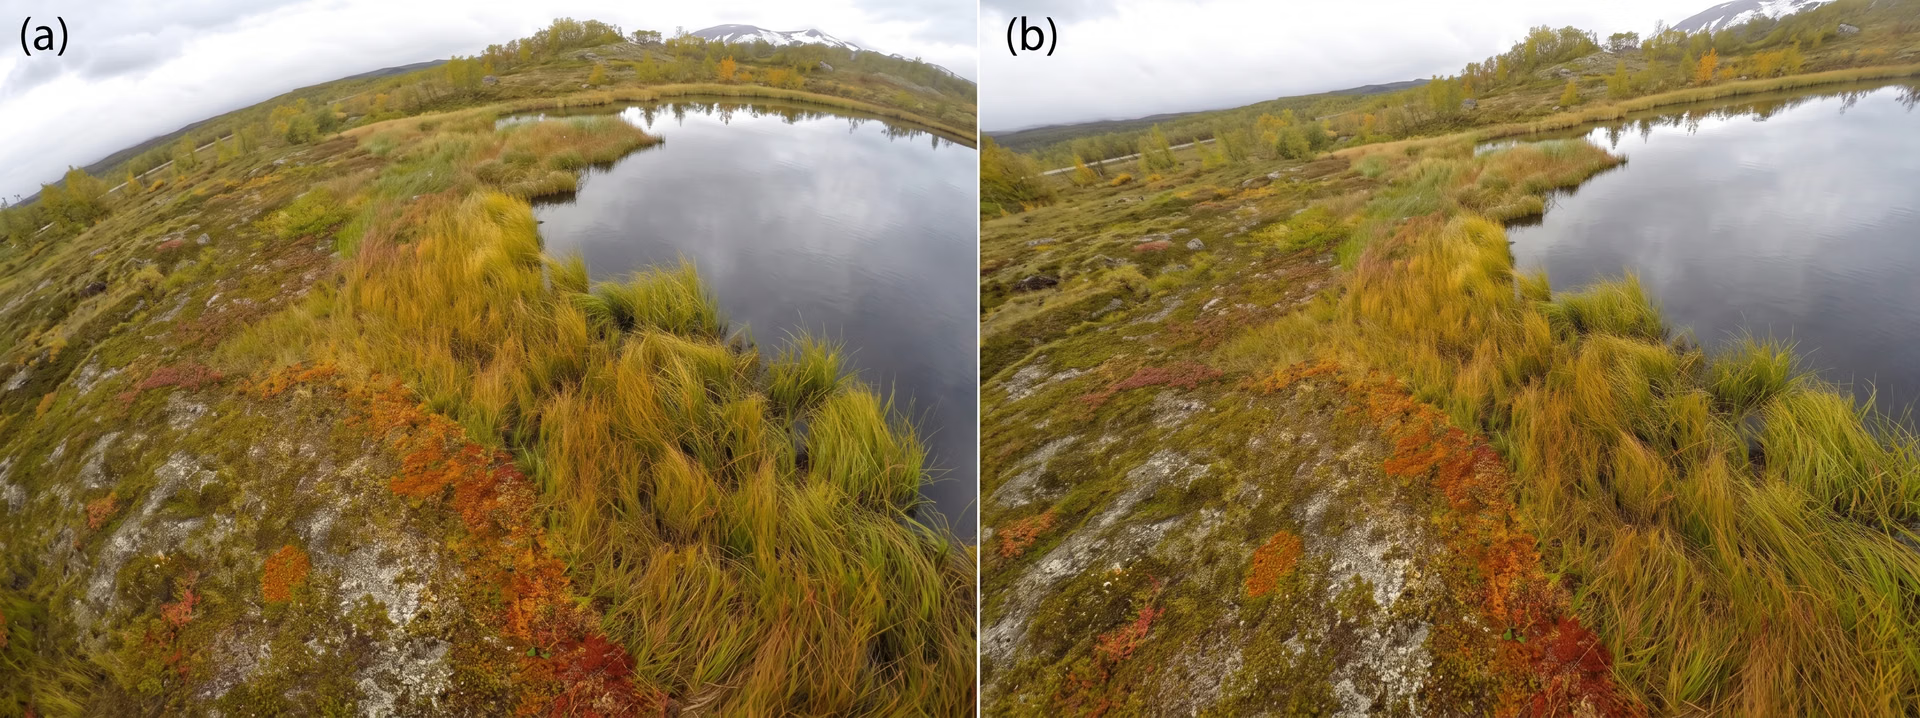
الشكل 1. مثال على تصحيح تشوه العدسة (يسارًا) باستخدام معايرة الكاميرا (يمينًا).
استكشاف تأثيرات تشوه العدسة#
قد تؤدي تشوهات العدسة إلى تمثيل الكاميرا لأشكال الأجسام ومواضعها في الصورة على نحو غير صحيح. إليك بعض الأمثلة على أنواع مختلفة من تشوهات العدسة:
- التشوه البرميلي: في هذه الحالة، تبدو الخطوط المستقيمة منحنية إلى الخارج، ما يجعل الأجسام في مركز الصورة تبدو منتفخة. ويشيع هذا التشوه في العدسات واسعة الزاوية، وقد يربك المعايرة ثلاثية الأبعاد في الأنظمة ذاتية القيادة من خلال تشويه إدراك العمق.
- التشوه الوسادي: في هذه الحالة، تنحني الخطوط المستقيمة إلى الداخل باتجاه مركز الصورة، ما ينتج تأثيرًا معاكسًا للتشوه البرميلي.
- التشوه الشاربي: يحدث هذا عندما يجتمع التشوه البرميلي والتشوه الوسادي، ما يؤدي إلى انحناء الخطوط المستقيمة في نمط متموج.
- الزيغ اللوني: يحدث هذا عندما تعجز العدسة عن تركيز الألوان في النقطة نفسها، فتظهر هوامش لونية حول الأجسام.
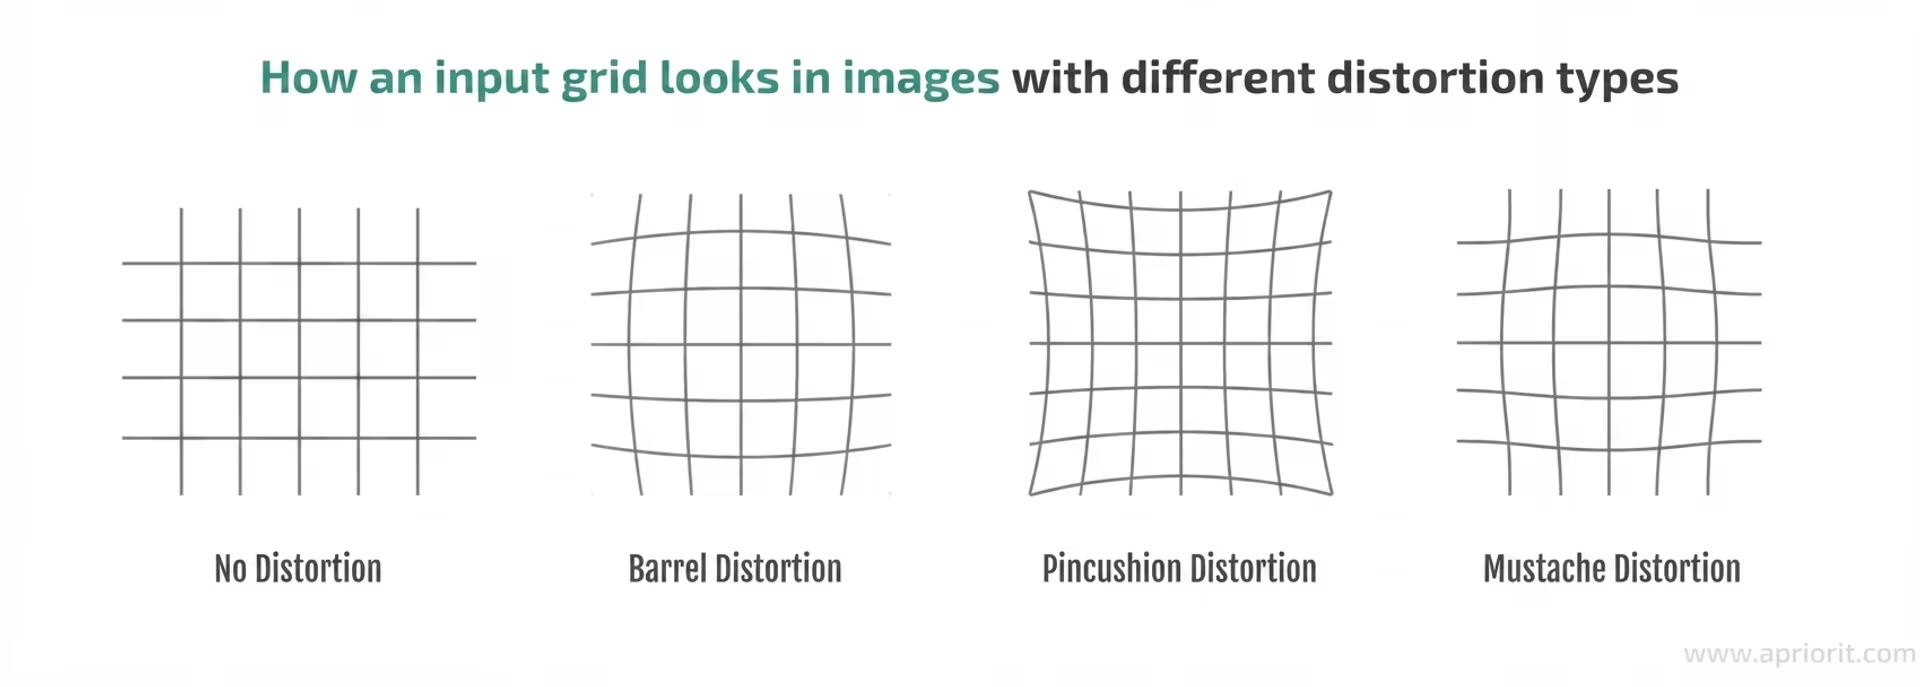
الشكل 2. أنواع مختلفة من تشوهات العدسة.
أنواع معايرة الكاميرا#
تتألف معايرة الكاميرا من مكوّنين أساسيين: المعلمات الداخلية، التي تحدد الخصائص الداخلية للكاميرا، والمعلمات الخارجية، التي تحدد موضعها واتجاهها بالنسبة إلى العالم. لنتعمق في كلا النوعين من المكوّنات.
المعلمات الداخلية#
يمكن للمعايرة الداخلية الدقيقة تحسين تنبؤات النموذج من خلال ضمان ظهور الأجسام المكتشفة في الموضع والمقياس الصحيحين في التطبيقات الواقعية. إليك لمحة سريعة عن بعض المعلمات الداخلية:
- البعد البؤري: يتحكم في كيفية إسقاط الكاميرا للأجسام ثلاثية الأبعاد على صورة ثنائية الأبعاد. وإذا لم يُعايَر على نحو صحيح، فقد تبدو الأجسام ممدودة أو مضغوطة، ما يغيّر حجمها والمسافة المتصورة إليها.
- النقطة الرئيسية: تمثل المركز البصري لمستشعر الكاميرا. وإذا انزاحت عن موضعها، فقد تحرّك الصورة بأكملها، ما يؤدي إلى عدم محاذاة مواضع الأجسام.
- معامل الانحراف: يأخذ في الحسبان ترتيبات البكسلات غير المستطيلة في المستشعر. عند وجود انحراف، قد تبدو الصورة مائلة أو مشوهة بدلًا من أن تكون محاذاة على نحو صحيح.
- معاملات التشوه: تصحح هذه المعلمات التشوهات البصرية التي تسببها العدسة. ومن دون التصحيح، قد تبدو الخطوط المستقيمة منحنية، ولا سيما قرب حواف الصورة.
المعلمات الخارجية#
تحدد المعايرة الخارجية موضع الكاميرا واتجاهها بالنسبة إلى العالم الحقيقي، وهو أمر مهم على نحو خاص في أنظمة الكاميرات المتعددة المستخدمة للمعايرة ثلاثية الأبعاد وتتبع الأجسام وإدراك العمق. وتساعد الطائرات المسيّرة والمركبات ذاتية القيادة وأنظمة المراقبة على تفسير العلاقات المكانية بدقة.
فيما يلي اثنتان من المعلمات الخارجية الأساسية:
- مصفوفة الإزاحة: تحدد الموقع الفعلي للكاميرا في الفضاء ثلاثي الأبعاد، موضحةً موضعها على المحاور X وY وZ. وإذا لم تُعايَر على نحو صحيح، فقد تبدو الأجسام أقرب أو أبعد من مواضعها الحقيقية، ما يؤدي إلى قياسات غير دقيقة للمسافة. وقد ينتج عن ذلك ضعف اكتشاف العوائق في المركبات ذاتية القيادة، بينما قد يتسبب في أخطاء تحديد الموضع أثناء التعامل مع الأجسام في مجال الروبوتات.
- مصفوفة الدوران: تحدد اتجاه الكاميرا من خلال بيان مقدار ميلها أو دورانها أو زاويتها بالنسبة إلى نقطة مرجعية. وإذا لم تُعايَر على نحو صحيح، فقد لا تتطابق الصور الملتقطة بكاميرات متعددة، ما يسبب مشكلات في إعادة البناء ثلاثي الأبعاد وتتبع الكاميرات المتعددة ورسم الخرائط المكانية. فعلى سبيل المثال، في سيارة ذاتية القيادة، قد تؤدي مصفوفة دوران غير صحيحة إلى عدم محاذاة مدخلات المستشعرات، ما ينتج عنه اكتشاف غير دقيق للمسارات.
التعرّف على مصفوفة معايرة الكاميرا#
كل صورة تلتقطها الكاميرا هي تمثيل ثنائي الأبعاد لعالم ثلاثي الأبعاد. تحتاج نماذج الذكاء الاصطناعي إلى وسيلة للانتقال بين هذين البعدين كي تتمكن من إجراء تنبؤات دقيقة. وهنا يأتي دور مصفوفة معايرة الكاميرا. فهي تسقط النقاط في العالم الحقيقي على مستوى صورة الكاميرا، بحيث تظهر الأجسام في مواضعها الصحيحة.
ببساطة، مصفوفة معايرة الكاميرا نموذج رياضي يمثل المعلمات الداخلية للكاميرا. وتُخزَّن عادةً في أنظمة الرؤية، وتُستخدم في خوارزميات معالجة الصور لتصحيح التشوهات وإسقاط النقاط ثلاثية الأبعاد على إحداثيات ثنائية الأبعاد.
كما سنرى لاحقًا، تُحسب المصفوفة باستخدام أساليب معايرة مثل اكتشاف نمط رقعة الشطرنج والمعايرة القائمة على الأجسام ثلاثية الأبعاد والمعايرة الذاتية المدعومة بالذكاء الاصطناعي، التي تقدّر المعلمات الرئيسية عبر تحليل صور نقاط مرجعية معروفة.
أساليب متنوعة لمعايرة الكاميرا#
توجد أساليب متنوعة لمعايرة الكاميرا، يناسب كل منها حالات استخدام محددة. وتعتمد الأساليب التقليدية على الأنماط المادية، بينما تستخدم التقنيات المدعومة بالذكاء الاصطناعي التعلم العميق لأتمتة العملية.
لنتناول هذه الأساليب ونستكشف كيف تحسّن الدقة في التطبيقات المختلفة.
الأساليب التقليدية لمعايرة الكاميرا#
يستخدم أحد أكثر أساليب معايرة الكاميرا شيوعًا نمط رقعة شطرنج أو شبكة يوضع أمام الكاميرا. ويكتشف النظام النقاط الأساسية في النمط لحساب معلمات المعايرة.
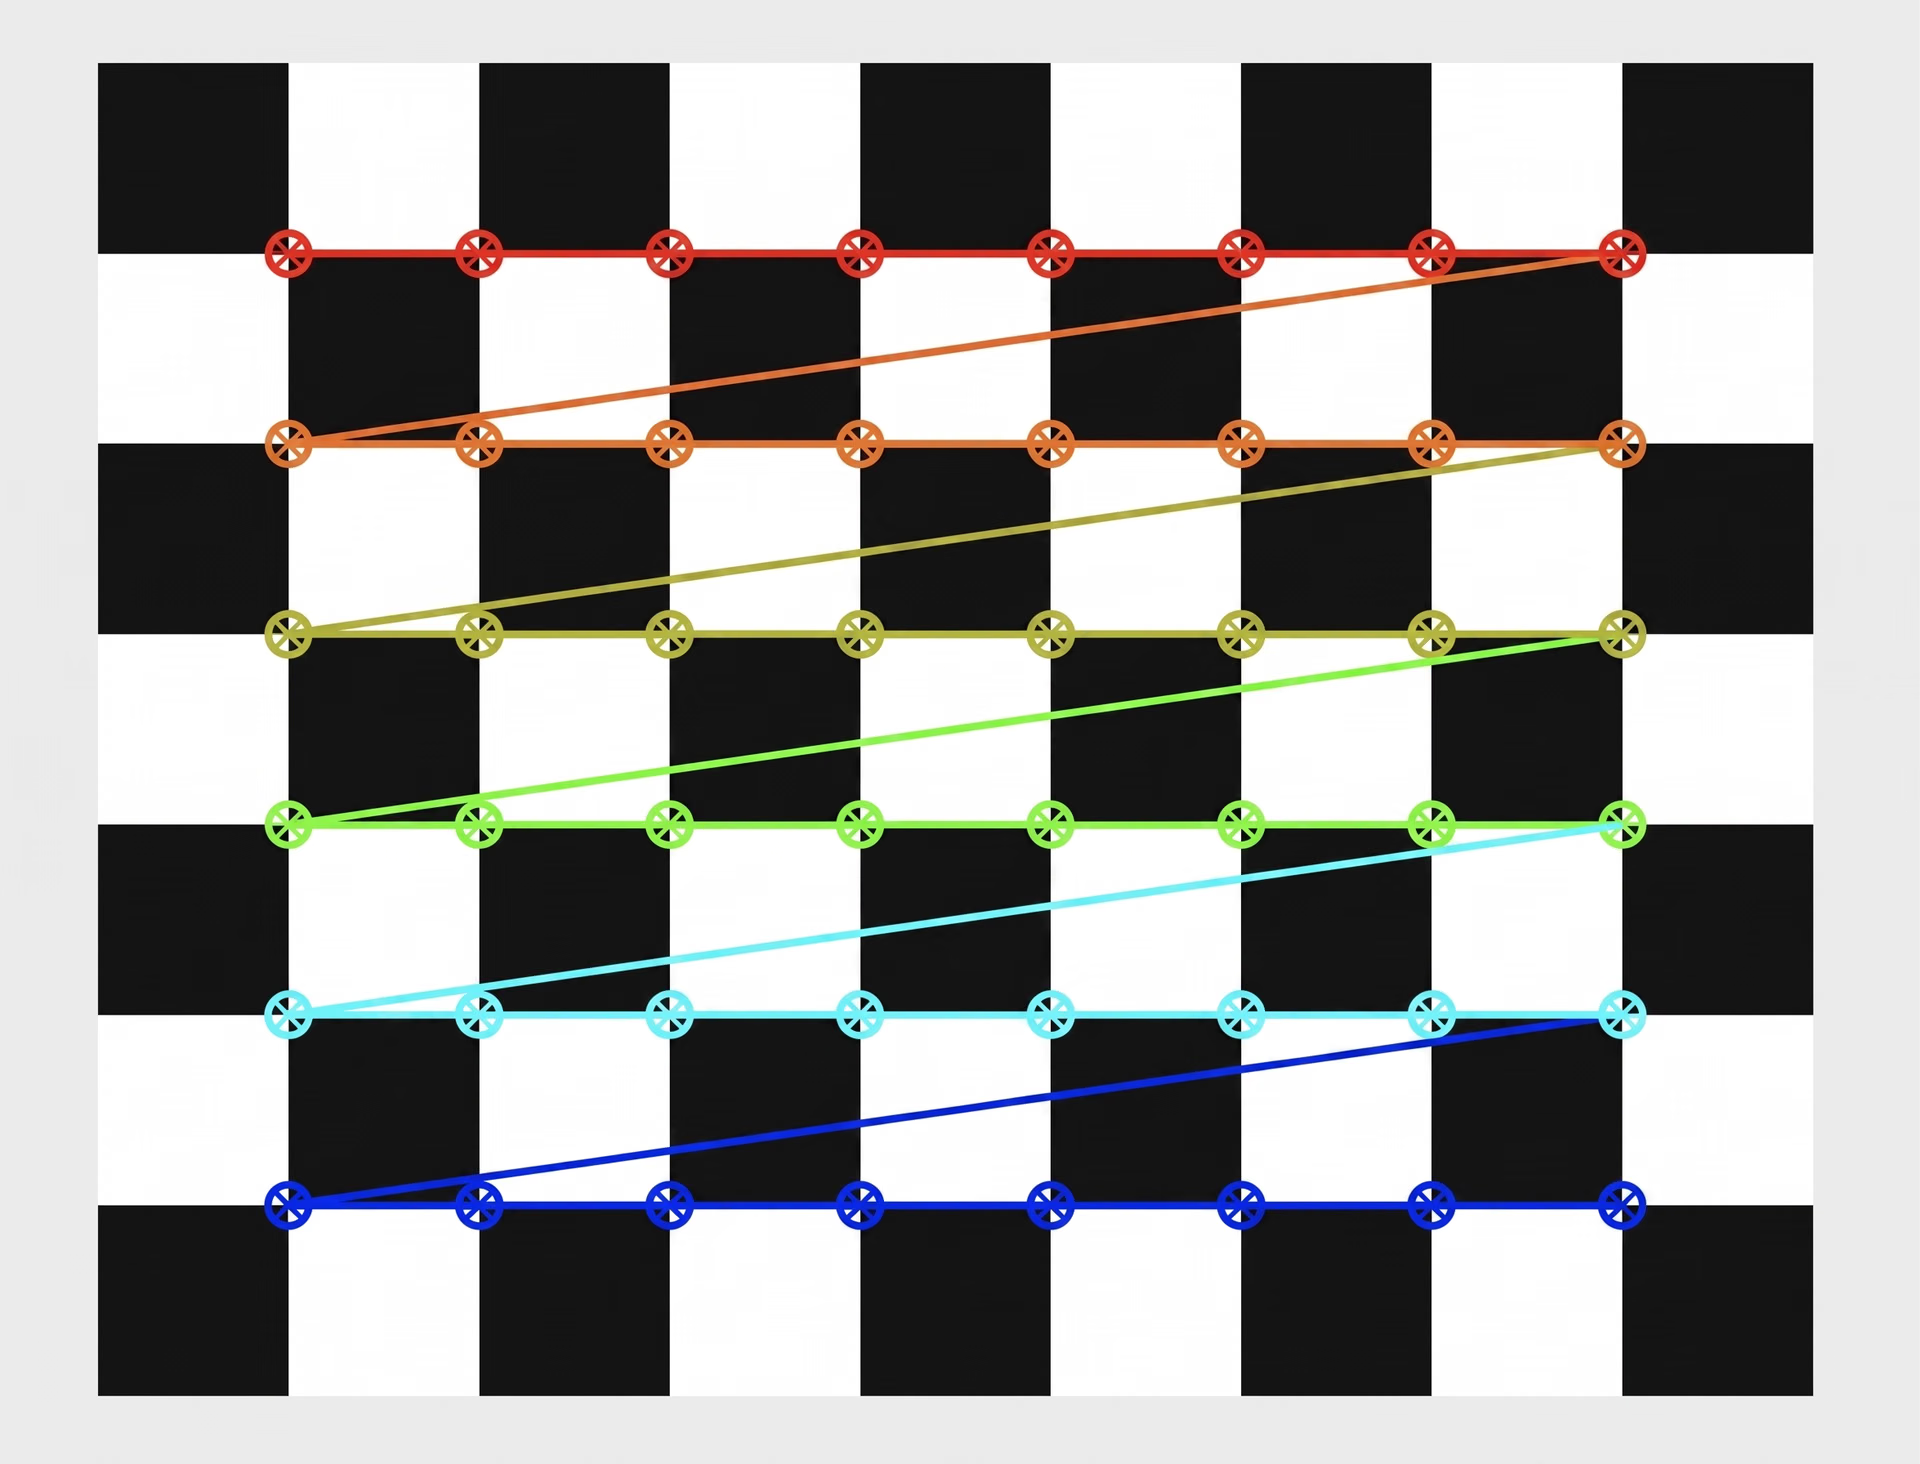
الشكل 3. لوحة رقعة شطرنج لمعايرة الكاميرا.
على الرغم من فائدتها في البيئات الخاضعة للتحكم، تتطلب هذه الطريقة تعديلات يدوية وتحليل صور متعددة ملتقطة من زوايا مختلفة. وقد تؤدي التغيرات في ظروف الإضاءة أو حركات الكاميرا غير المتوقعة إلى تقليل الدقة، ما يجعل إعادة المعايرة ضرورية.
يصعب على المعايرة التقليدية مواكبة البيئات الديناميكية، مثل بيئات الطائرات المسيّرة والسيارات ذاتية القيادة. فالكاميرا المتحركة تتطلب إعادة معايرة متكررة للحفاظ على الدقة، وهو أمر غير عملي باستخدام الأنماط الثابتة. وقد دفعت هذه القيود إلى تطوير معايرة الكاميرا المدعومة بالذكاء الاصطناعي، التي توفر مرونة وأتمتة أكبر.
أساليب معايرة الكاميرا المدعومة بالذكاء الاصطناعي#
تؤتمت التقنيات المدعومة بالذكاء الاصطناعي معايرة الكاميرا باستخدام نماذج التعلم العميق للمعايرة الذاتية، ما يقلل الحاجة إلى التعديلات اليدوية. وتقدّر هذه الأساليب المعلمات الداخلية والخارجية مباشرةً من الصور الواقعية، مستغنيةً عن الأنماط المحددة مسبقًا.
وبالمثل، تعمل مجموعات البيانات الاصطناعية على تحسين معايرة الكاميرا من خلال تزويد نماذج الذكاء الاصطناعي ببيانات تدريب متنوعة وموسومة لتنقيح المعلمات وتصحيح التشوهات. وتحاكي هذه المجموعات ظروف العالم الحقيقي، ما يساعد نماذج الذكاء الاصطناعي على تعلّم ضبط المعلمات الداخلية والخارجية ديناميكيًا من دون تدخل بشري.
فعلى سبيل المثال، تستخدم أطر المعايرة الذاتية نماذج احتمالية والتعلّم العميق لتحليل الصور أحادية العين وتقدير البنى ثلاثية الأبعاد وتحسين المعايرة باستمرار. وتعزز البيانات الاصطناعية هذه العملية بتدريب النماذج على التعامل مع اختلاف المناظير واختلال محاذاة المستشعرات وظروف الإضاءة، ما يحسن تقدير العمق وتتبع العوائق والدقة المكانية في تطبيقات مثل القيادة الذاتية والروبوتات.
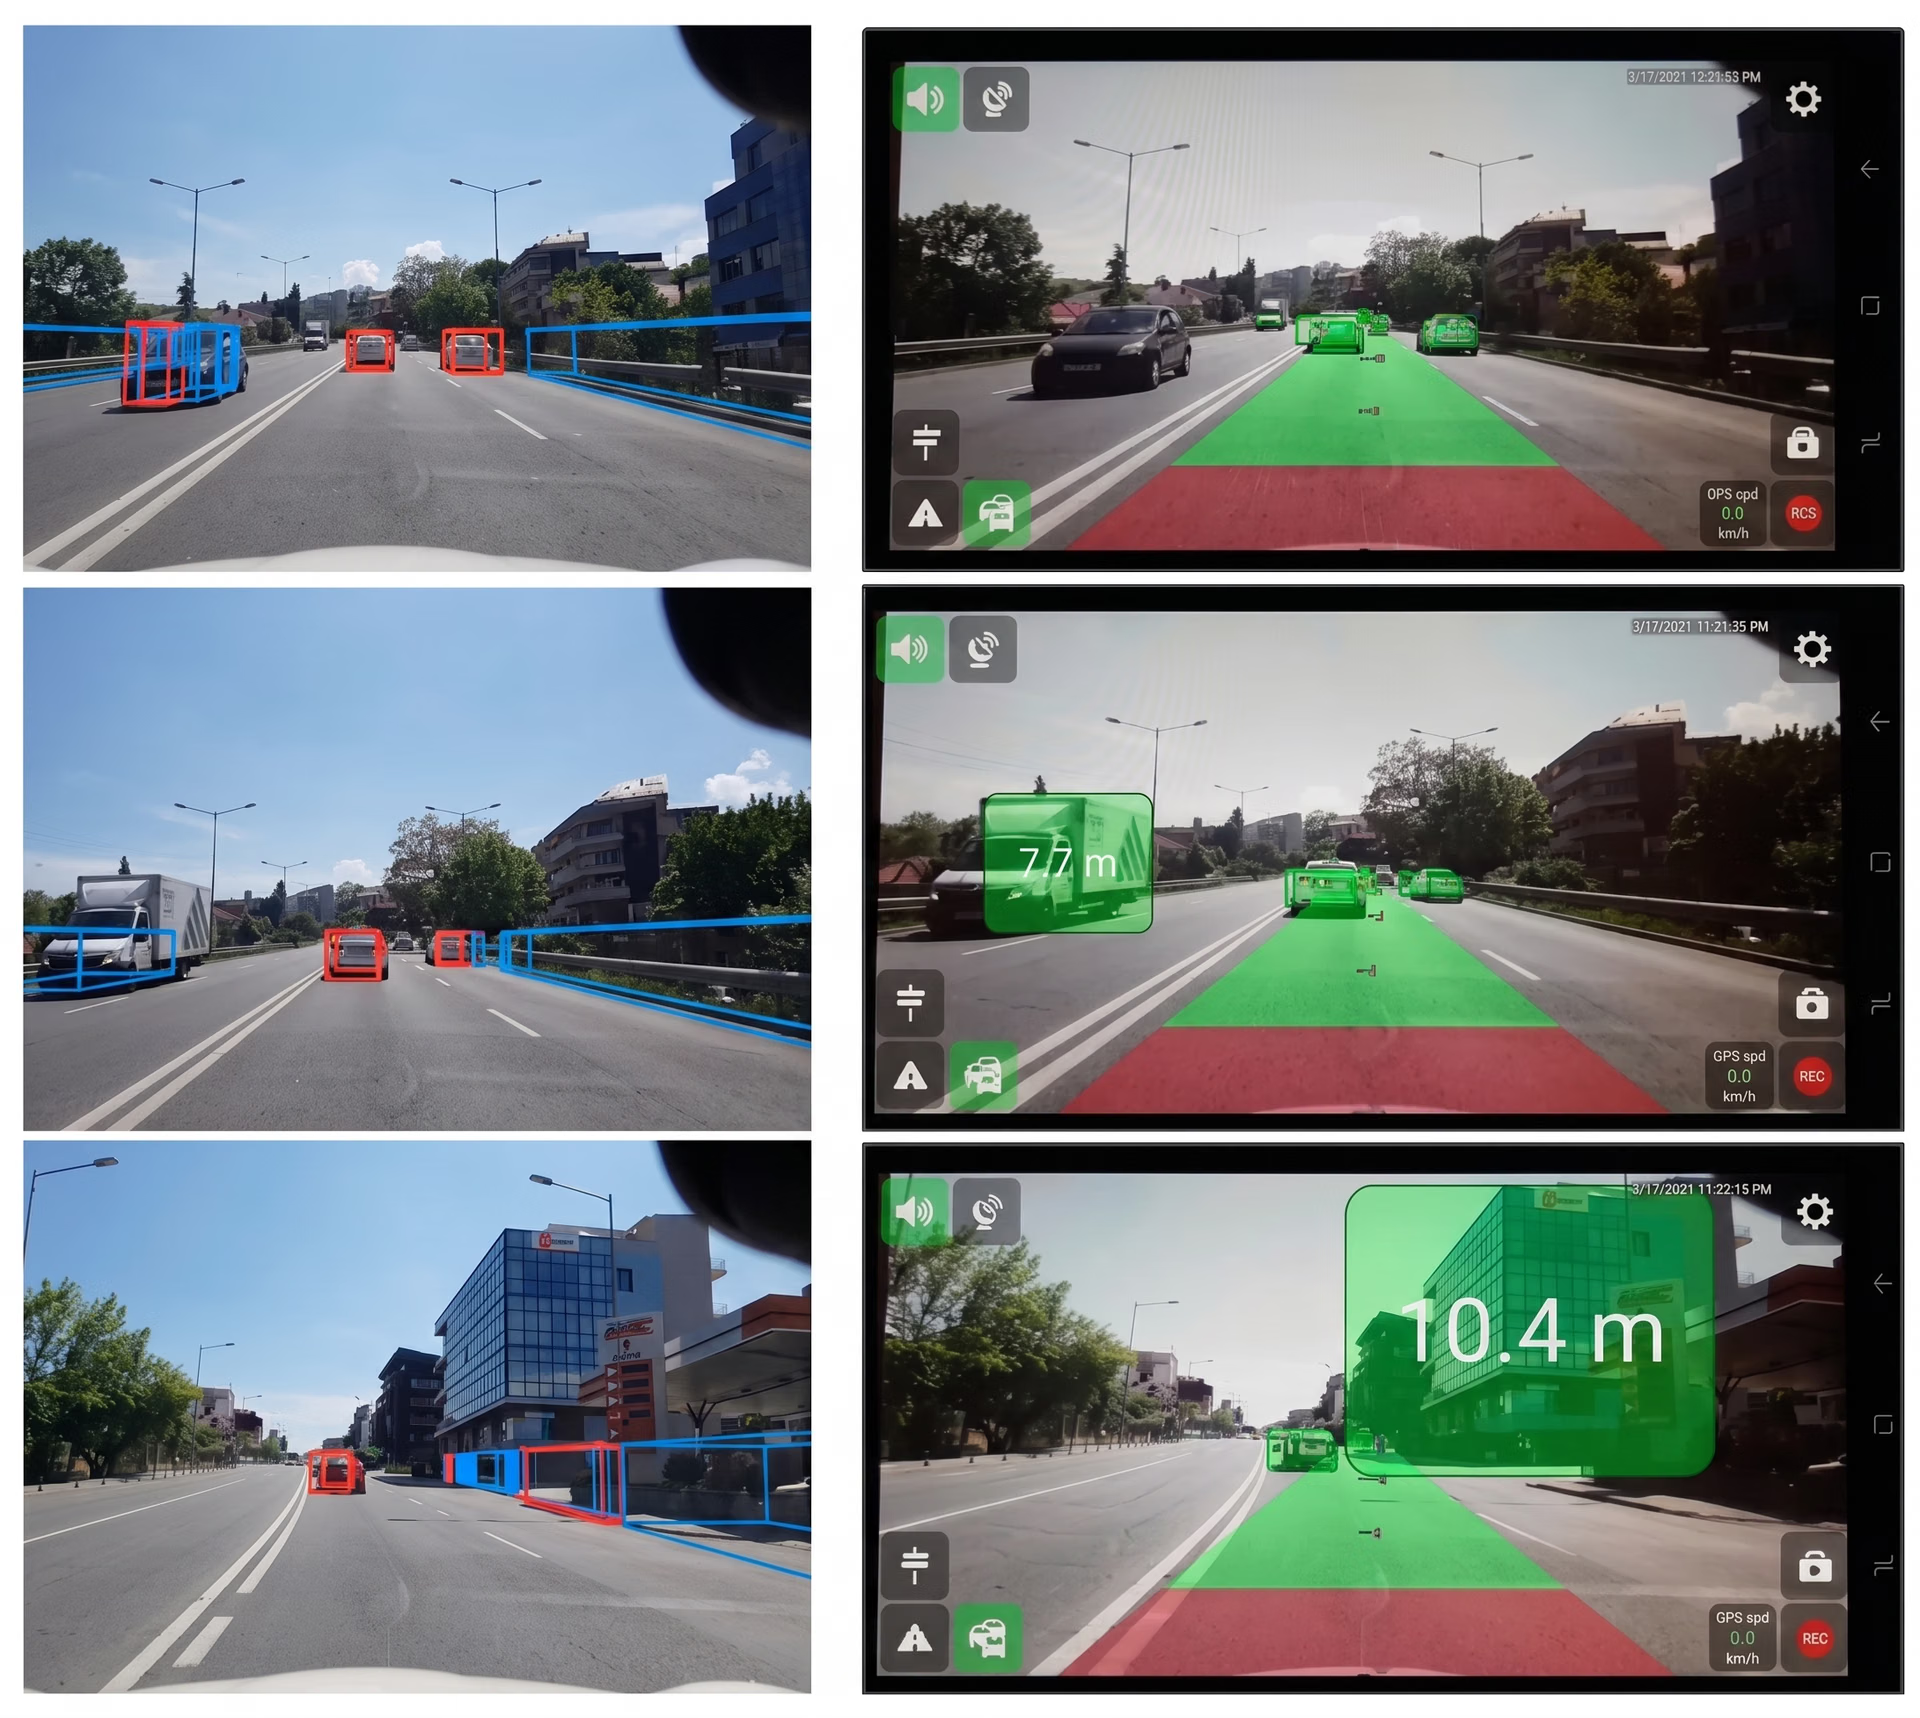
الشكل 4. نظام رؤية وذكاء اصطناعي ذاتي المعايرة قادر على فهم حركة المرور.
أهم تطبيقات معايرة الكاميرا#
بعد أن تعرفنا إلى معايرة الكاميرا، لنستكشف أثرها في مختلف الصناعات.
المركبات ذاتية القيادة وملاحة الطائرات المسيّرة#
تُعد معايرة الكاميرا الدقيقة مهمة للملاحة الآمنة والموثوقة في السيارات ذاتية القيادة والطائرات المسيّرة المستقلة. وتعتمد هذه الأنظمة على تقدير العمق وحساب المسافة لاكتشاف العوائق وتتبع علامات الطريق وتقييم الأجسام المحيطة. وقد تؤدي المعايرة غير الدقيقة إلى سوء تقدير المسافات، ومن ثم اتخاذ قرارات خاطئة في المواقف الآنية.
تتيح المصفوفة التي عُيّرت على نحو صحيح للمركبات ذاتية القيادة دمج المدخلات من LiDAR والرادار والكاميرات، ما يحسّن دمج بيانات المستشعرات المتعددة. ويساعد ذلك المركبة على تقدير المسافات إلى المشاة وحدود المسارات والسيارات القريبة بدقة، ما يقلل خطر الحوادث. أما في الطائرات المسيّرة، فتساعد المعايرة ثلاثية الأبعاد على الحفاظ على استقرار الارتفاع وتتبع الأجسام بدقة، لضمان الملاحة الدقيقة في البيئات الديناميكية.
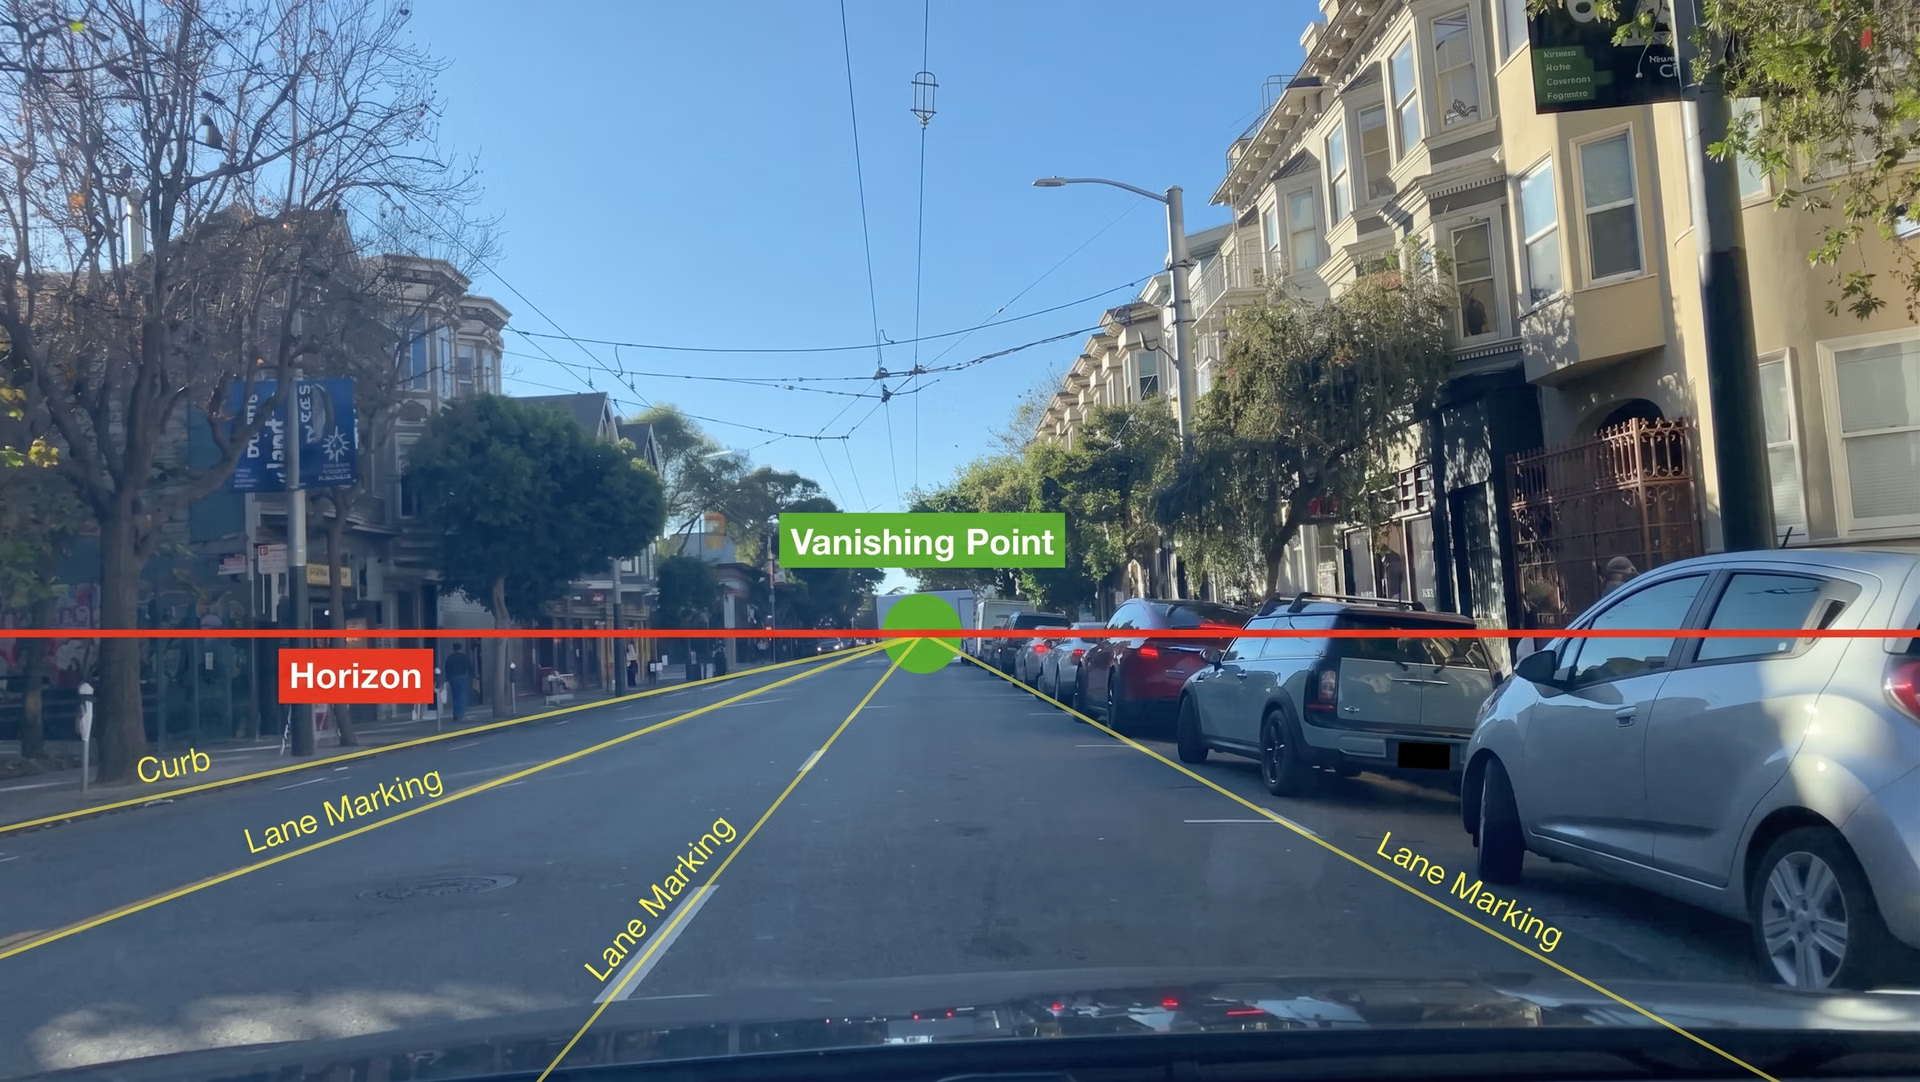
الشكل 5. كاميرا معايرة في سيارة ذاتية القيادة.
الواقع المعزز (AR) والواقع الافتراضي (VR)#
تعتمد تطبيقات AR وVR على معايرة دقيقة للكاميرا لمحاذاة المحتوى الرقمي مع الأجسام في العالم الحقيقي. وإذا لم تُعايَر الكاميرا على نحو صحيح، فقد تنحرف العناصر المتراكبة في AR أو تبدو غير محاذاة أو ذات مقياس غير صحيح، ما يخل بتجربة المستخدم.
يُعد تصحيح تشوه العدسة أمرًا أساسيًا لدمج الأجسام الافتراضية في البيئات الحقيقية بصورة طبيعية. ومن دونه، قد تفسد التشوهات الإحساس بالاندماج وتقلل الدقة في الألعاب ومحاكاة التدريب والتصوير الطبي. وإضافة إلى ذلك، تعزز المعايرة في الواقع الافتراضي دقة تتبع حركات الرأس واليدين، ما يحسن سرعة الاستجابة ويوفر تجربة أكثر سلاسة واندماجًا.
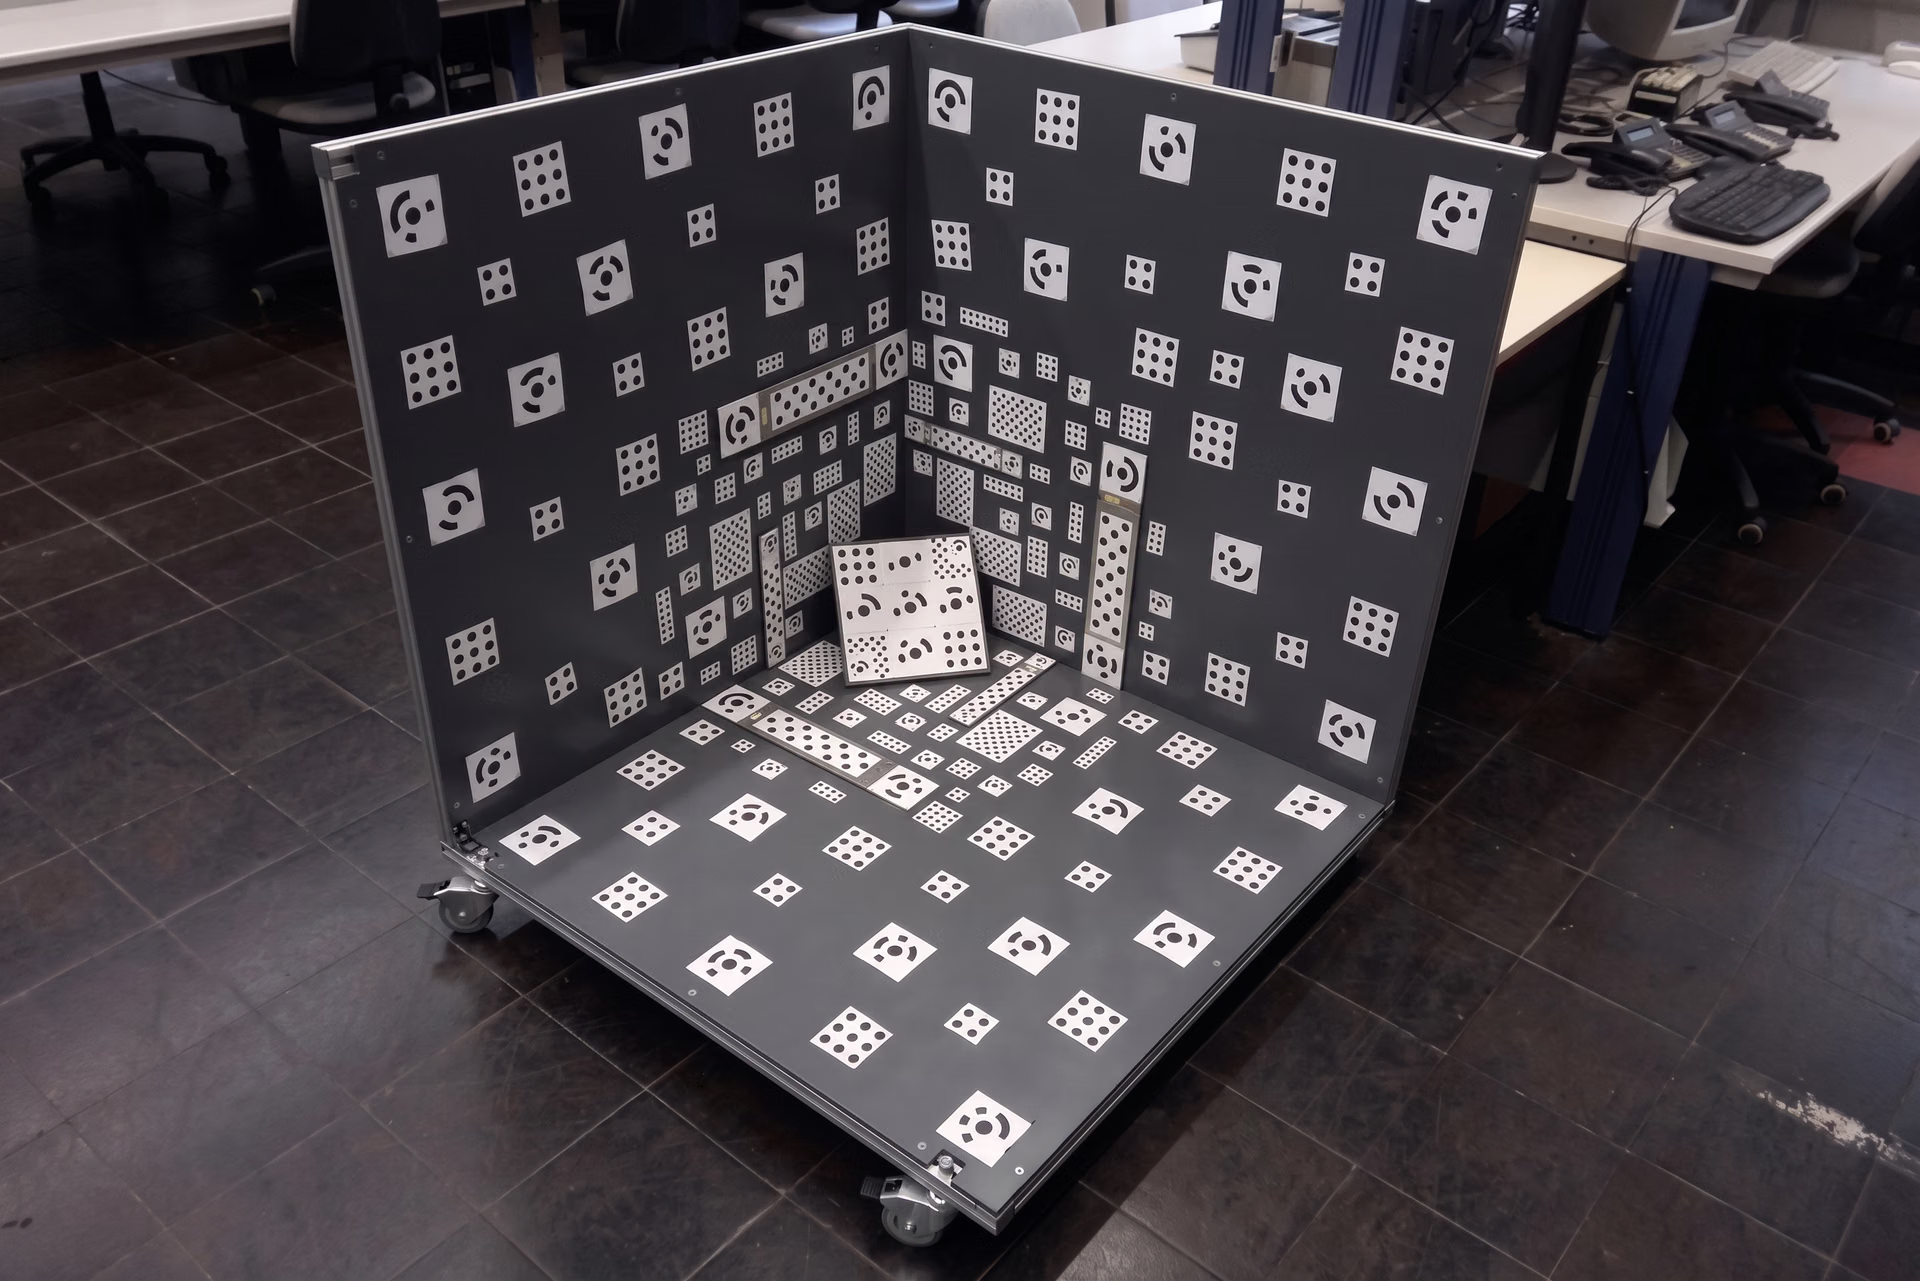
الشكل 6. إعداد لمعايرة كاميرا ثلاثية الأبعاد يُستخدم لتحسين القياسات المكانية.
الرؤية الروبوتية والأتمتة الصناعية#
تُعد معايرة الكاميرا على نحو صحيح ضرورية لكي ترى الروبوتات العالم وتتفاعل معه بدقة. وتعتمد الروبوتات في الأتمتة الصناعية على تقدير العمق لالتقاط الأجسام ووضعها ومناولتها بدقة. ومن دون معايرة مناسبة، قد تؤدي حالات عدم المحاذاة إلى أخطاء في التعبئة والتجميع وفحوصات مراقبة الجودة.
يتمثل أحد التحديات الأساسية في الروبوتات في قياس الأجسام المسطحة بدقة. وتساعد المعايرة الأذرع الروبوتية على اكتشاف الأبعاد الدقيقة، ما يمنع أخطاء الحساب التي قد تبطئ الإنتاج أو تعرقله. وتذهب المعايرة ثلاثية الأبعاد إلى أبعد من ذلك، إذ تتيح للروبوتات التكيف عند تغير الأجسام أو المواضع.
أبرز النقاط#
تُعد معايرة الكاميرا مكوّنًا حيويًا في كثير من حلول الرؤية الحاسوبية. فهي تضمن تفسير نماذج الذكاء الاصطناعي للصور بدقة في مهام مثل اكتشاف الأجسام وتتبعها وتقدير العمق. وتساعد المعلمات الداخلية والخارجية على محاذاة الصور مع القياسات الواقعية، لمنع التشوهات التي قد تؤثر في التطبيقات المدعومة بالذكاء الاصطناعي.
يُعد تصحيح تشوه العدسة بالغ الأهمية لتطبيقات الواقع المعزز والأتمتة الصناعية وأنظمة الكاميرات المتعددة. ومع تقدم الذكاء الاصطناعي، تحسّن أساليب معايرة الكاميرا المؤتمتة الكفاءة والدقة والموثوقية على المدى الطويل في التطبيقات الواقعية.
بقلم
منشئ محتوى · Ultralytics
التعليقات
اطرح سؤالًا، أو شارك نتائجك، أو ساعد شخصًا آخر.









