Guia de calibração de câmaras para visão computacional em 2025
Aprende como a calibração da câmara corrige a distorção da lente, define parâmetros intrínsecos e extrínsecos e melhora a estimativa de profundidade e a precisão na IA de visão.
 Abirami Vina11 min de leitura
As câmaras não veem o mundo como os seres humanos. Muitas vezes, captam imagens com distorções e alterações de perspetiva que podem afetar a precisão dos modelos de IA de visão. A calibração da câmara pode corrigir estas distorções e garantir que os modelos de visão computacional percebem os objetos como realmente são no mundo real. Este processo envolve corrigir a distorção da lente, ajustar a distância focal e alinhar os sensores para ajudar as câmaras a captar imagens precisas.
Em especial, a calibração precisa de câmeras é fundamental para estimar a profundidade e medir distâncias corretamente. Modelos de IA visual como o Ultralytics YOLO11 precisam de entradas bem calibradas para realizar várias tarefas de visão computacional, como deteção de objetos e estimativa de pose. Sem imagens de entrada adequadas, o desempenho do modelo pode cair e causar erros em aplicações do mundo real.
Diferentes métodos de calibração de câmeras, desde os tradicionais padrões de tabuleiro de xadrez até técnicas avançadas baseadas em IA, podem ajudar a melhorar a precisão. Por exemplo, a calibração 3D (tridimensional) ajuda os modelos a compreender a profundidade, enquanto uma matriz de calibração converte coordenadas do mundo real em coordenadas no espaço da imagem para aumentar a precisão.
Neste guia, vamos abordar os conceitos básicos da calibração de câmeras para visão computacional, incluindo os principais parâmetros, os diferentes métodos e a otimização para aplicações de IA no mundo real.
A importância da calibração de câmeras na visão computacional#
A calibração da câmara é utilizada para ajustar as definições da câmara, garantindo que as imagens correspondem com precisão às medidas do mundo real. Garante que os objetos numa imagem aparecem na posição, tamanho e proporção corretos, evitando distorções que poderiam induzir os modelos de IA em erro.
Sem uma calibração adequada, as câmeras podem causar distorção das lentes, fazendo com que os objetos pareçam esticados ou desalinhados. Isso afeta a precisão da deteção e do rastreamento de objetos, bem como da estimativa de profundidade, provocando erros em aplicações baseadas em IA. Em especial, modelos como o Ultralytics YOLO11 têm um desempenho melhor quando os dados de entrada estão devidamente calibrados, o que reduz erros na interpretação espacial e melhora a tomada de decisões no mundo real.
A calibração precisa é especialmente importante para drones, carros autônomos e visão robótica. O desalinhamento nesses sistemas pode levar a cálculos incorretos de distância, afetando tarefas como navegação e deteção de obstáculos.
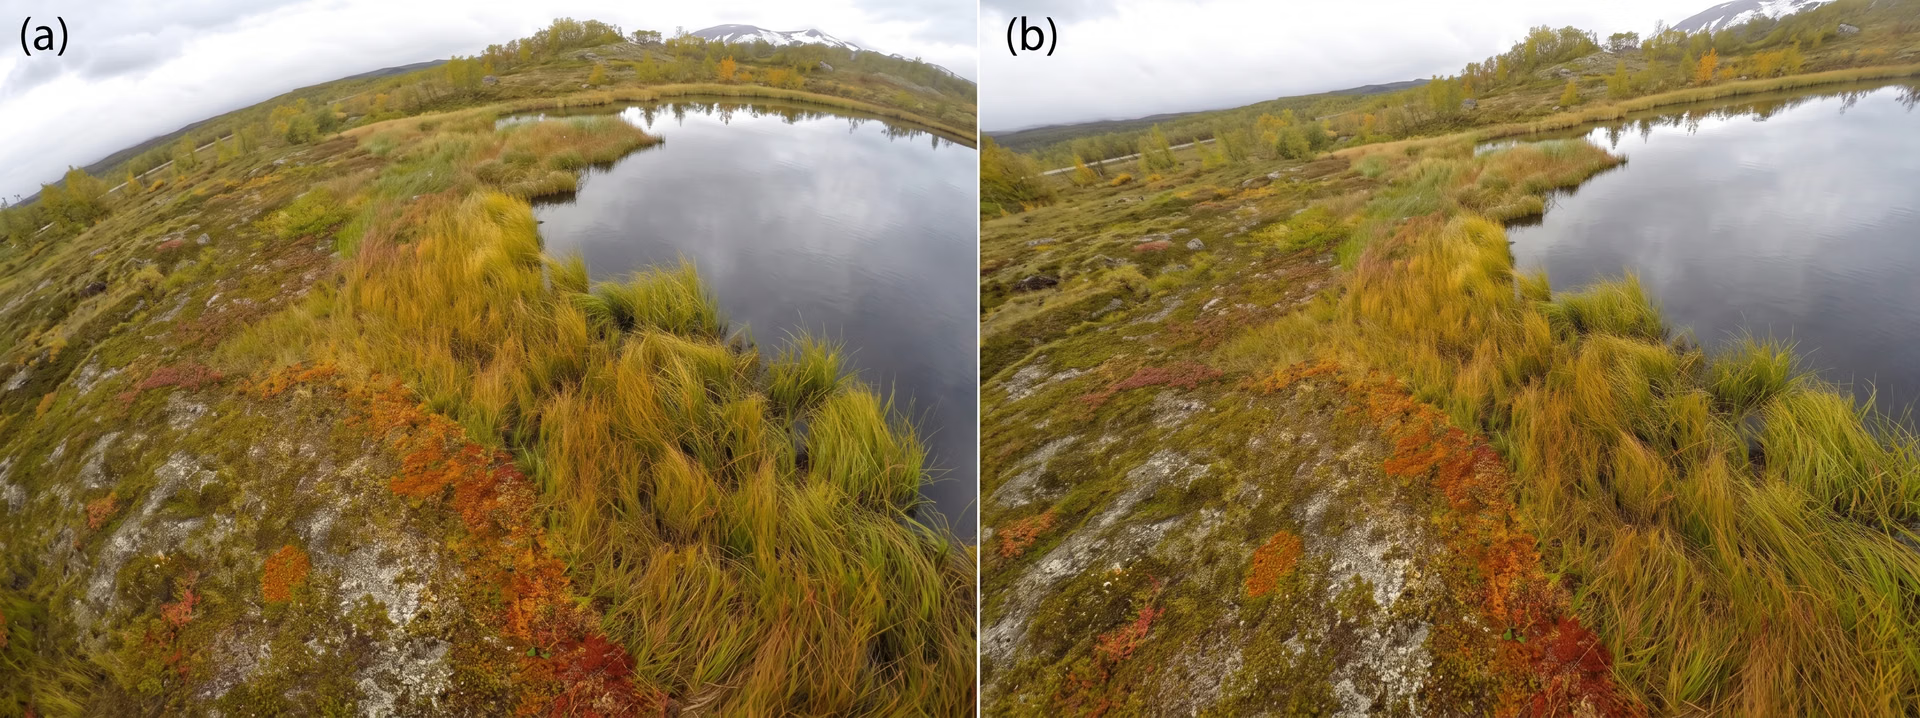
Fig. 1. Exemplo de distorção das lentes (à esquerda) corrigida com a calibração de câmeras (à direita).
Entenda os efeitos da distorção das lentes#
A distorção das lentes pode fazer com que uma câmera represente incorretamente as formas e posições dos objetos na imagem. Veja alguns exemplos de diferentes tipos de distorção das lentes:
- Distorção de barril: Nesse caso, as linhas retas parecem se curvar para fora, fazendo com que os objetos no centro da imagem pareçam inchados. Isso é comum em lentes grande-angulares e pode prejudicar a calibração 3D em sistemas autônomos ao distorcer a perceção de profundidade.
- Distorção de almofada: Nesse caso, as linhas retas se curvam para dentro, em direção ao centro da imagem, produzindo o efeito oposto ao da distorção de barril.
- Distorção de bigode: Ocorre quando as distorções de barril e de almofada se combinam, fazendo com que as linhas retas se curvem em um padrão ondulado.
- Aberração cromática: Ocorre quando uma lente não consegue focalizar as cores no mesmo ponto, criando franjas coloridas ao redor dos objetos.
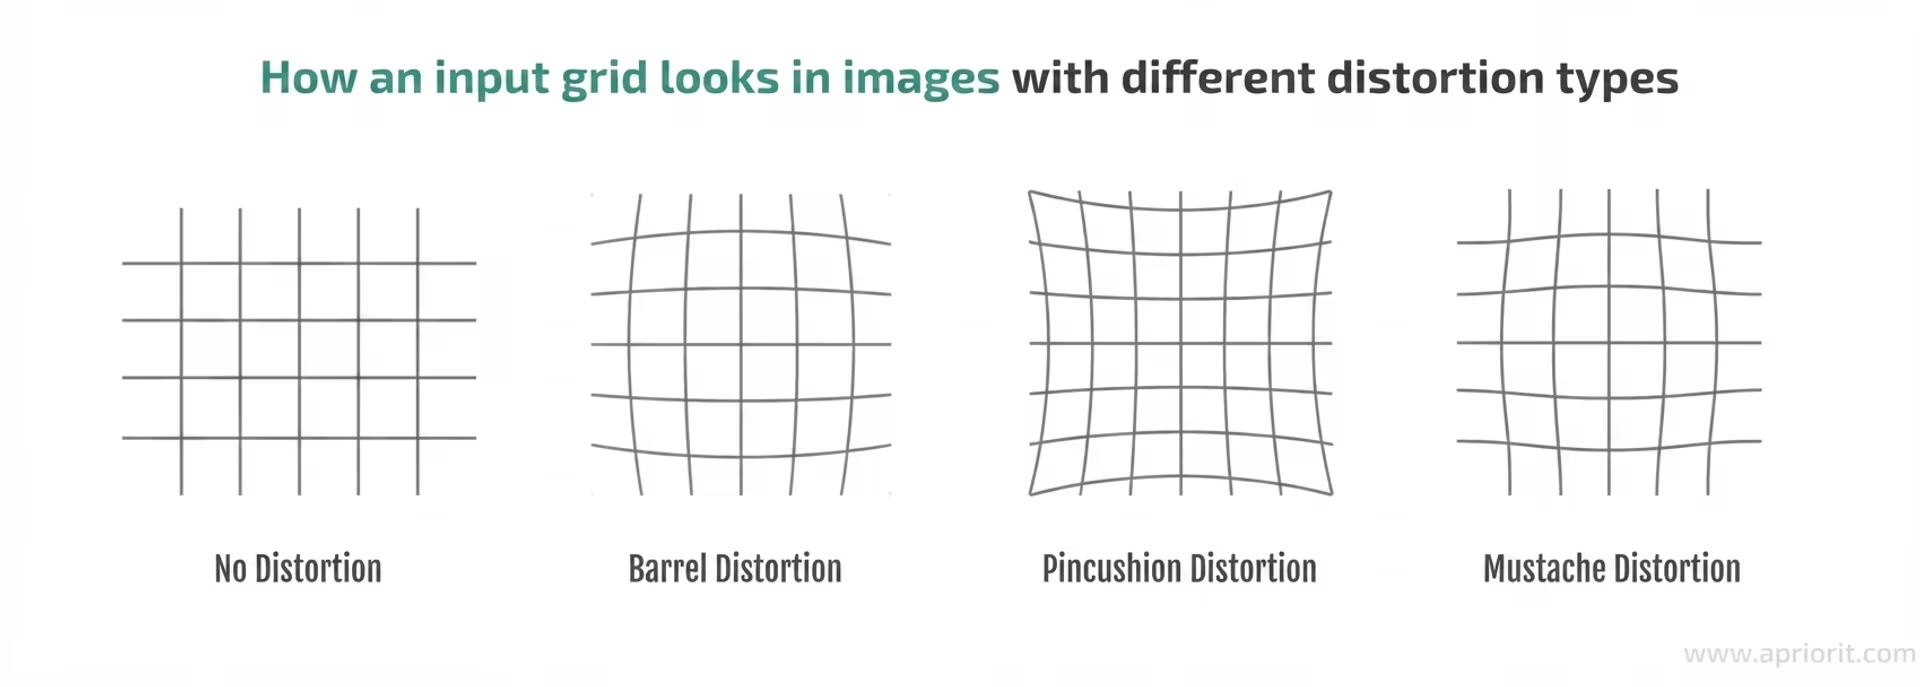
Fig. 2. Diferentes tipos de distorção das lentes.
Tipos de calibração de câmera#
A calibração de câmera consiste em dois componentes principais: parâmetros intrínsecos, que definem as características internas da câmera, e parâmetros extrínsecos, que determinam sua posição e orientação em relação ao mundo. Vamos analisar mais de perto os dois tipos de componentes.
Parâmetros intrínsecos#
Uma calibração intrínseca precisa pode melhorar as previsões do modelo ao garantir que os objetos detectados apareçam na posição e na escala corretas em aplicações do mundo real. Veja rapidamente alguns parâmetros intrínsecos:
- Distância focal: controla como uma câmera projeta objetos 3D em uma imagem 2D. Se estiver mal calibrada, os objetos podem parecer esticados ou comprimidos, alterando o tamanho e a distância que aparentam ter.
- Ponto principal: representa o centro óptico do sensor da câmera. Se estiver deslocado, pode mover a imagem inteira, causando desalinhamento no posicionamento dos objetos.
- Coeficiente de inclinação: leva em conta arranjos de pixels não retangulares no sensor. Quando há inclinação, a imagem pode parecer inclinada ou deformada, em vez de alinhada corretamente.
- Coeficientes de distorção: esses parâmetros corrigem as distorções ópticas causadas pela lente. Sem correção, as linhas retas podem parecer curvas, especialmente perto das bordas da imagem.
Parâmetros extrínsecos#
A calibração extrínseca determina como uma câmera está posicionada e orientada em relação ao mundo real, o que é especialmente importante em sistemas multicâmera usados para calibração 3D, rastreamento de objetos e percepção de profundidade. Ela ajuda drones, veículos autônomos e sistemas de vigilância a interpretar com precisão as relações espaciais.
Estes são dois parâmetros extrínsecos principais:
- Matriz de translação: define a localização física da câmera no espaço 3D, especificando sua posição nos eixos X, Y e Z. Se estiver mal calibrada, os objetos podem parecer mais perto ou mais longe do que realmente estão, causando medições de distância incorretas. Em veículos autônomos, isso pode resultar em uma detecção deficiente de obstáculos; na robótica, pode causar erros de posicionamento durante a manipulação de objetos.
- Matriz de rotação: determina a orientação da câmera, especificando o quanto ela está inclinada, girada ou angulada em relação a um ponto de referência. Se não for calibrada corretamente, as imagens de várias câmeras podem não se alinhar como deveriam, causando problemas na reconstrução 3D, no rastreamento multicâmera e no mapeamento espacial. Por exemplo, em um carro autônomo, uma matriz de rotação incorreta pode desalinh ar os dados dos sensores, levando a uma detecção imprecisa das faixas.
Conhecendo a matriz de calibração da câmera#
Toda imagem capturada por uma câmera é uma representação 2D de um mundo 3D. Os modelos de IA precisam de uma maneira de fazer a conversão entre essas dimensões para gerar previsões precisas. É aí que entra a matriz de calibração da câmera. Ela mapeia pontos do mundo real no plano de imagem da câmera para que os objetos apareçam na posição correta.
Em poucas palavras, a matriz de calibração da câmera é um modelo matemático que representa os parâmetros intrínsecos de uma câmera. Ela costuma ser armazenada em sistemas de visão e é usada em algoritmos de processamento de imagem para corrigir distorções e mapear pontos 3D para coordenadas 2D.
Como veremos a seguir, a matriz é calculada através de métodos de calibração como a deteção de padrões de tabuleiro de xadrez, a calibração com base em objetos 3D e a autocalibração orientada por IA, que estimam parâmetros essenciais através da análise de imagens com pontos de referência conhecidos.
Vários métodos de calibração de câmera#
Há vários métodos de calibração de câmera, cada um adequado a casos de uso específicos. Os métodos tradicionais usam padrões físicos, enquanto as técnicas orientadas por IA recorrem ao aprendizado profundo para automatizar o processo.
Vamos conhecer esses métodos e explorar como eles melhoram a precisão em diferentes aplicações.
Métodos tradicionais de calibração de câmera#
Um dos métodos de calibração de câmera mais comuns usa um tabuleiro de xadrez ou padrão de grade colocado diante da câmera. O sistema detecta pontos-chave no padrão para calcular os parâmetros de calibração.
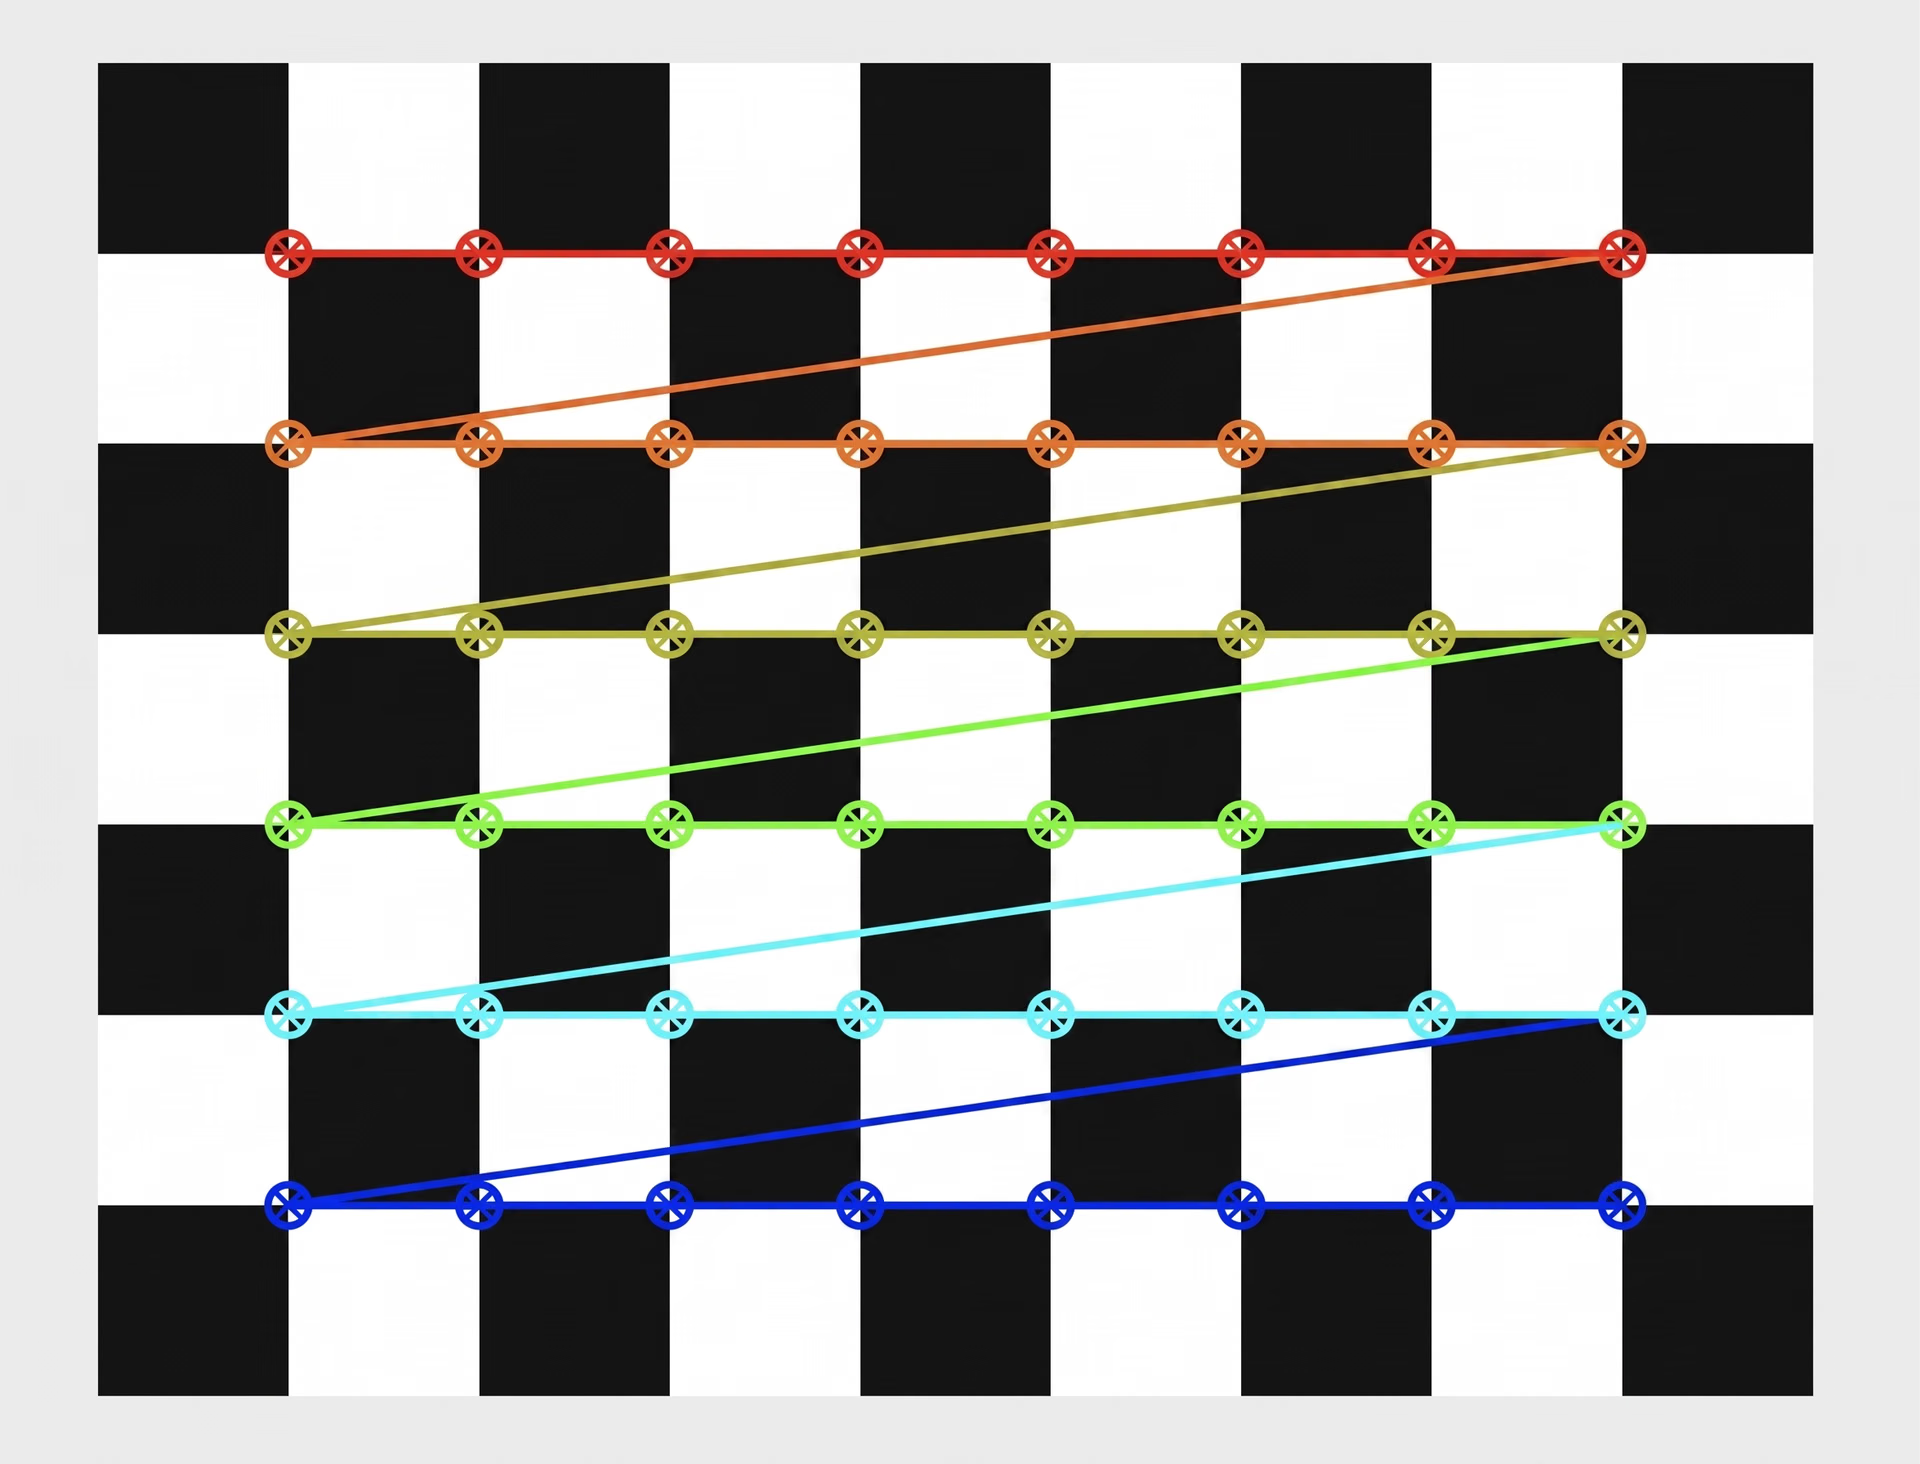
Fig. 3. Um tabuleiro de xadrez para calibração de câmera.
Embora seja útil em ambientes controlados, esse método exige ajustes manuais e a análise de várias imagens feitas de ângulos diferentes. Mudanças nas condições de iluminação ou movimentos inesperados da câmera podem reduzir a precisão, tornando necessária uma nova calibração.
Em ambientes dinâmicos, como aqueles em que operam drones e carros autônomos, a calibração tradicional tem dificuldade para acompanhar as mudanças. Uma câmera em movimento exige calibrações frequentes para manter a precisão, o que é impraticável com padrões estáticos. Essa limitação impulsionou os avanços na calibração de câmera orientada por IA, que oferece mais flexibilidade e automação.
Métodos de calibração de câmera com IA#
As técnicas orientadas por IA automatizam a calibração de câmera usando modelos de aprendizado profundo para realizar a autocalibração, reduzindo a necessidade de ajustes manuais. Esses métodos estimam parâmetros intrínsecos e extrínsecos diretamente a partir de imagens do mundo real, eliminando a necessidade de padrões predefinidos.
Da mesma forma, os conjuntos de dados sintéticos estão a melhorar a calibração de câmaras ao fornecer aos modelos de IA dados de treino variados e etiquetados para aperfeiçoar parâmetros e corrigir distorções. Estes conjuntos de dados simulam condições do mundo real, ajudando os modelos de IA a aprender a ajustar parâmetros intrínsecos e extrínsecos dinamicamente, sem intervenção humana.
Por exemplo, as estruturas de autocalibração utilizam modelos probabilísticos e aprendizagem profunda para analisar imagens monoculares, estimar estruturas 3D e aperfeiçoar continuamente a calibração. Os dados sintéticos melhoram este processo ao treinar modelos para lidar com perspetivas variáveis, desalinhamentos dos sensores e condições de iluminação, melhorando a estimativa de profundidade, o seguimento de obstáculos e a precisão espacial em aplicações como a condução autónoma e a robótica.
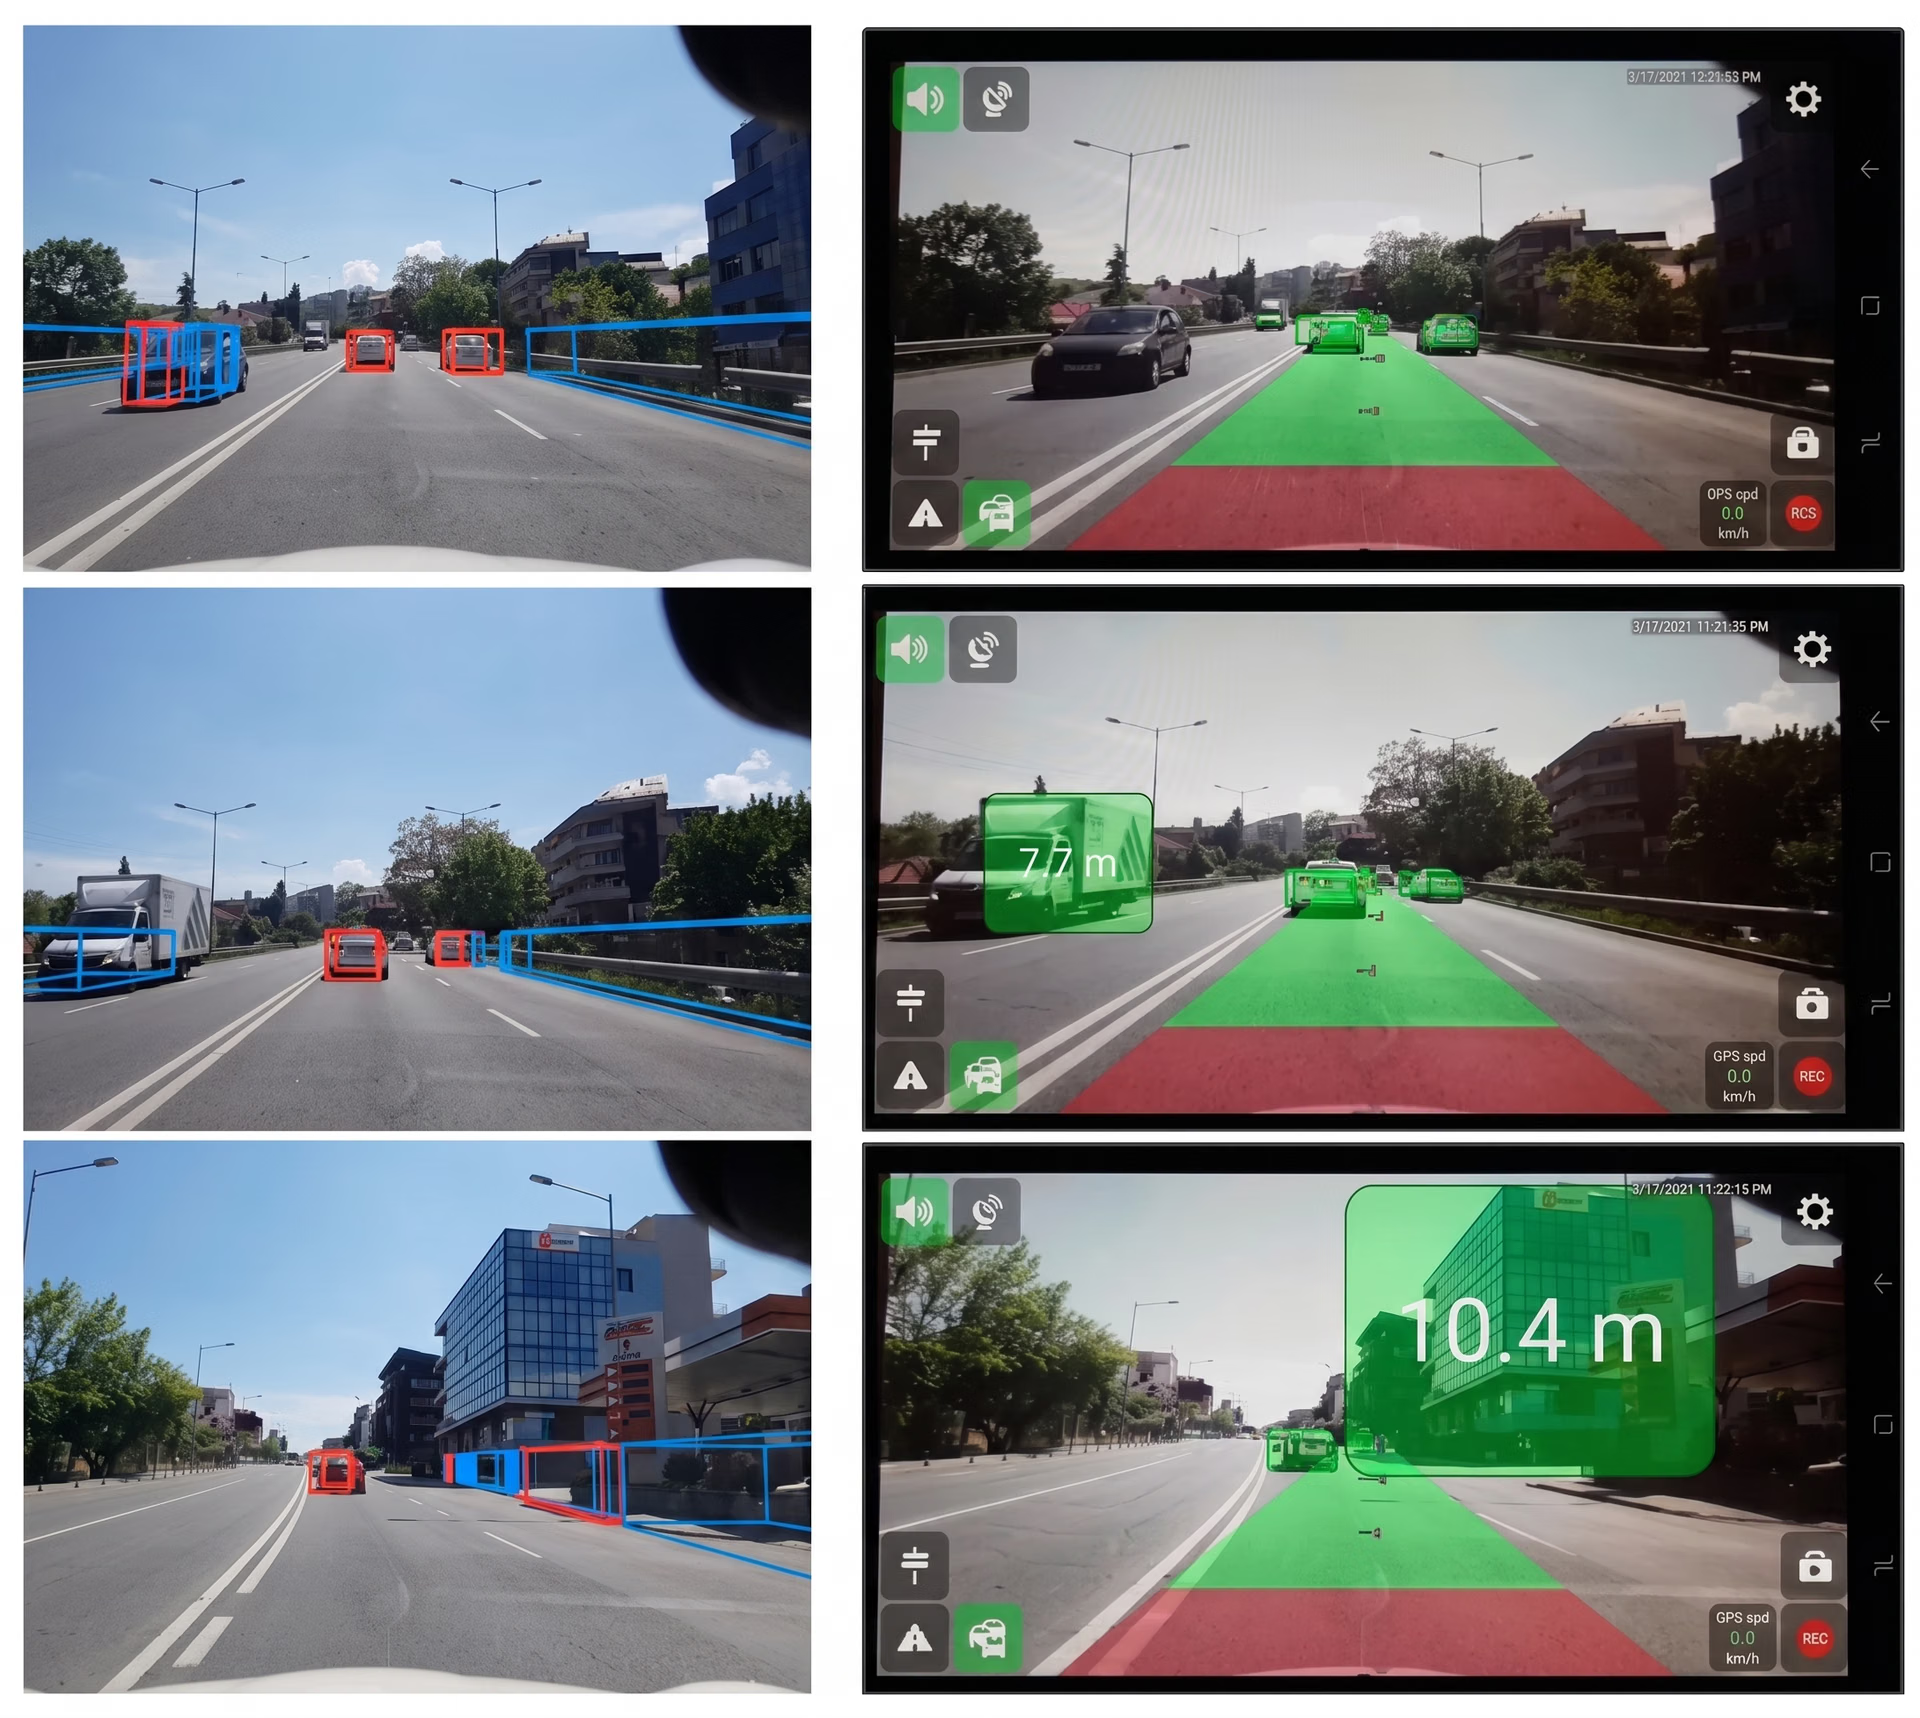
Fig. 4. Um sistema de visão com IA e autocalibração que consegue entender o trânsito.
Principais aplicações da calibração de câmera#
Agora que entendemos o que é a calibração de câmera, vamos explorar seu impacto em vários setores.
Veículos autônomos e navegação de drones#
Para carros autónomos e drones autónomos, a calibração precisa da câmara é importante para uma navegação segura e fiável. Estes sistemas dependem da estimativa de profundidade e do cálculo da distância para detetar obstáculos, acompanhar marcações rodoviárias e avaliar objetos nas proximidades. Uma calibração deficiente pode causar interpretações incorretas das distâncias e levar a decisões erradas em situações de tempo real.
Uma matriz calibrada corretamente permite que veículos autônomos combinem dados de LiDAR, radar e câmeras, aprimorando a fusão de múltiplos sensores. Isso ajuda o veículo a estimar com precisão as distâncias até pedestres, limites das faixas e carros próximos, reduzindo o risco de acidentes. Já nos drones, a calibração 3D ajuda a manter a estabilidade de altitude e a rastrear objetos com precisão para uma navegação exata em ambientes dinâmicos.
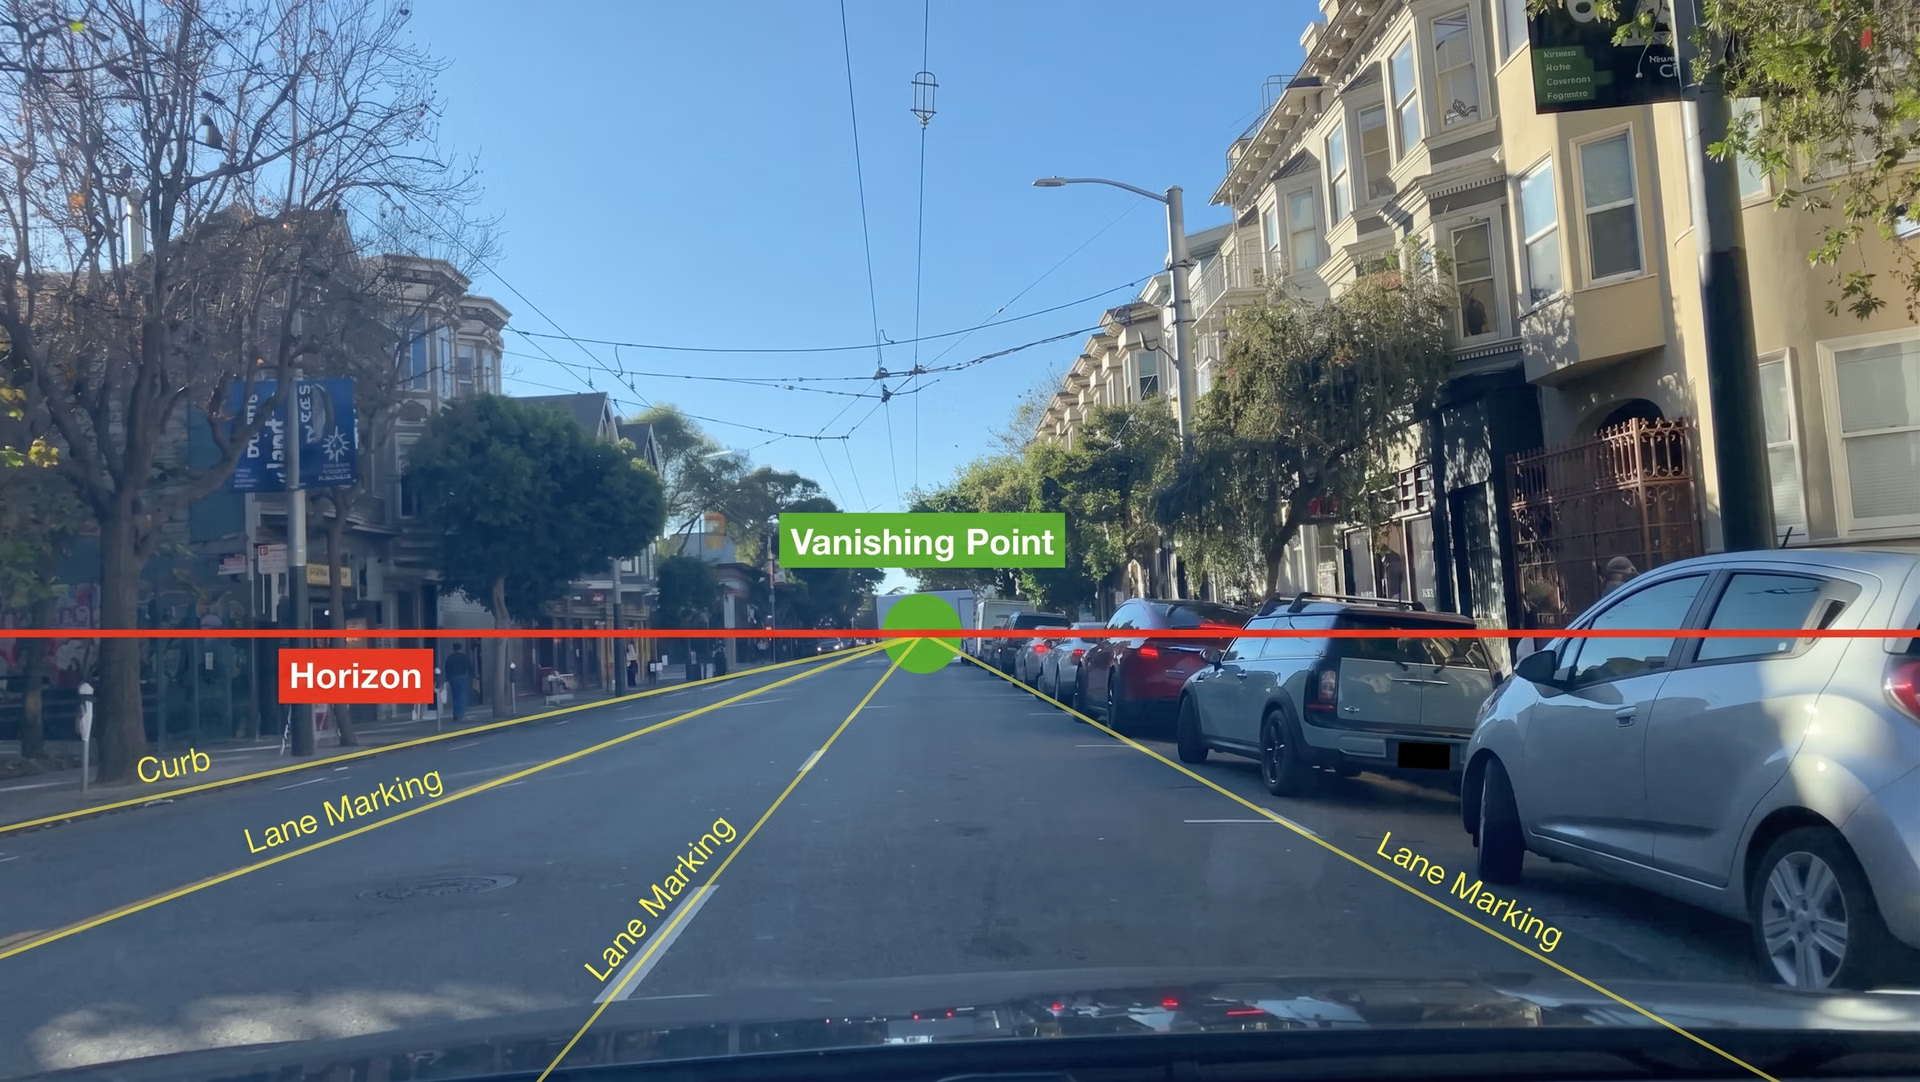
Fig. 5. Uma câmera calibrada em um carro autônomo.
Realidade aumentada (AR) e realidade virtual (VR)#
Aplicações de AR e VR dependem de uma calibração precisa da câmera para alinhar o conteúdo digital com objetos do mundo real. Se a calibração não for feita corretamente, as sobreposições de AR podem se deslocar, aparecer desalinhadas ou ter uma escala incorreta, prejudicando a experiência do usuário.
A correção da distorção da lente é essencial para integrar objetos virtuais naturalmente em ambientes reais. Sem ela, as distorções podem quebrar a imersão e reduzir a precisão em jogos, simulações de treino e imagiologia médica. Além disso, na realidade virtual (VR), a calibração melhora a precisão do seguimento dos movimentos da cabeça e das mãos, aumentando a capacidade de resposta e proporcionando uma experiência mais fluida e imersiva.
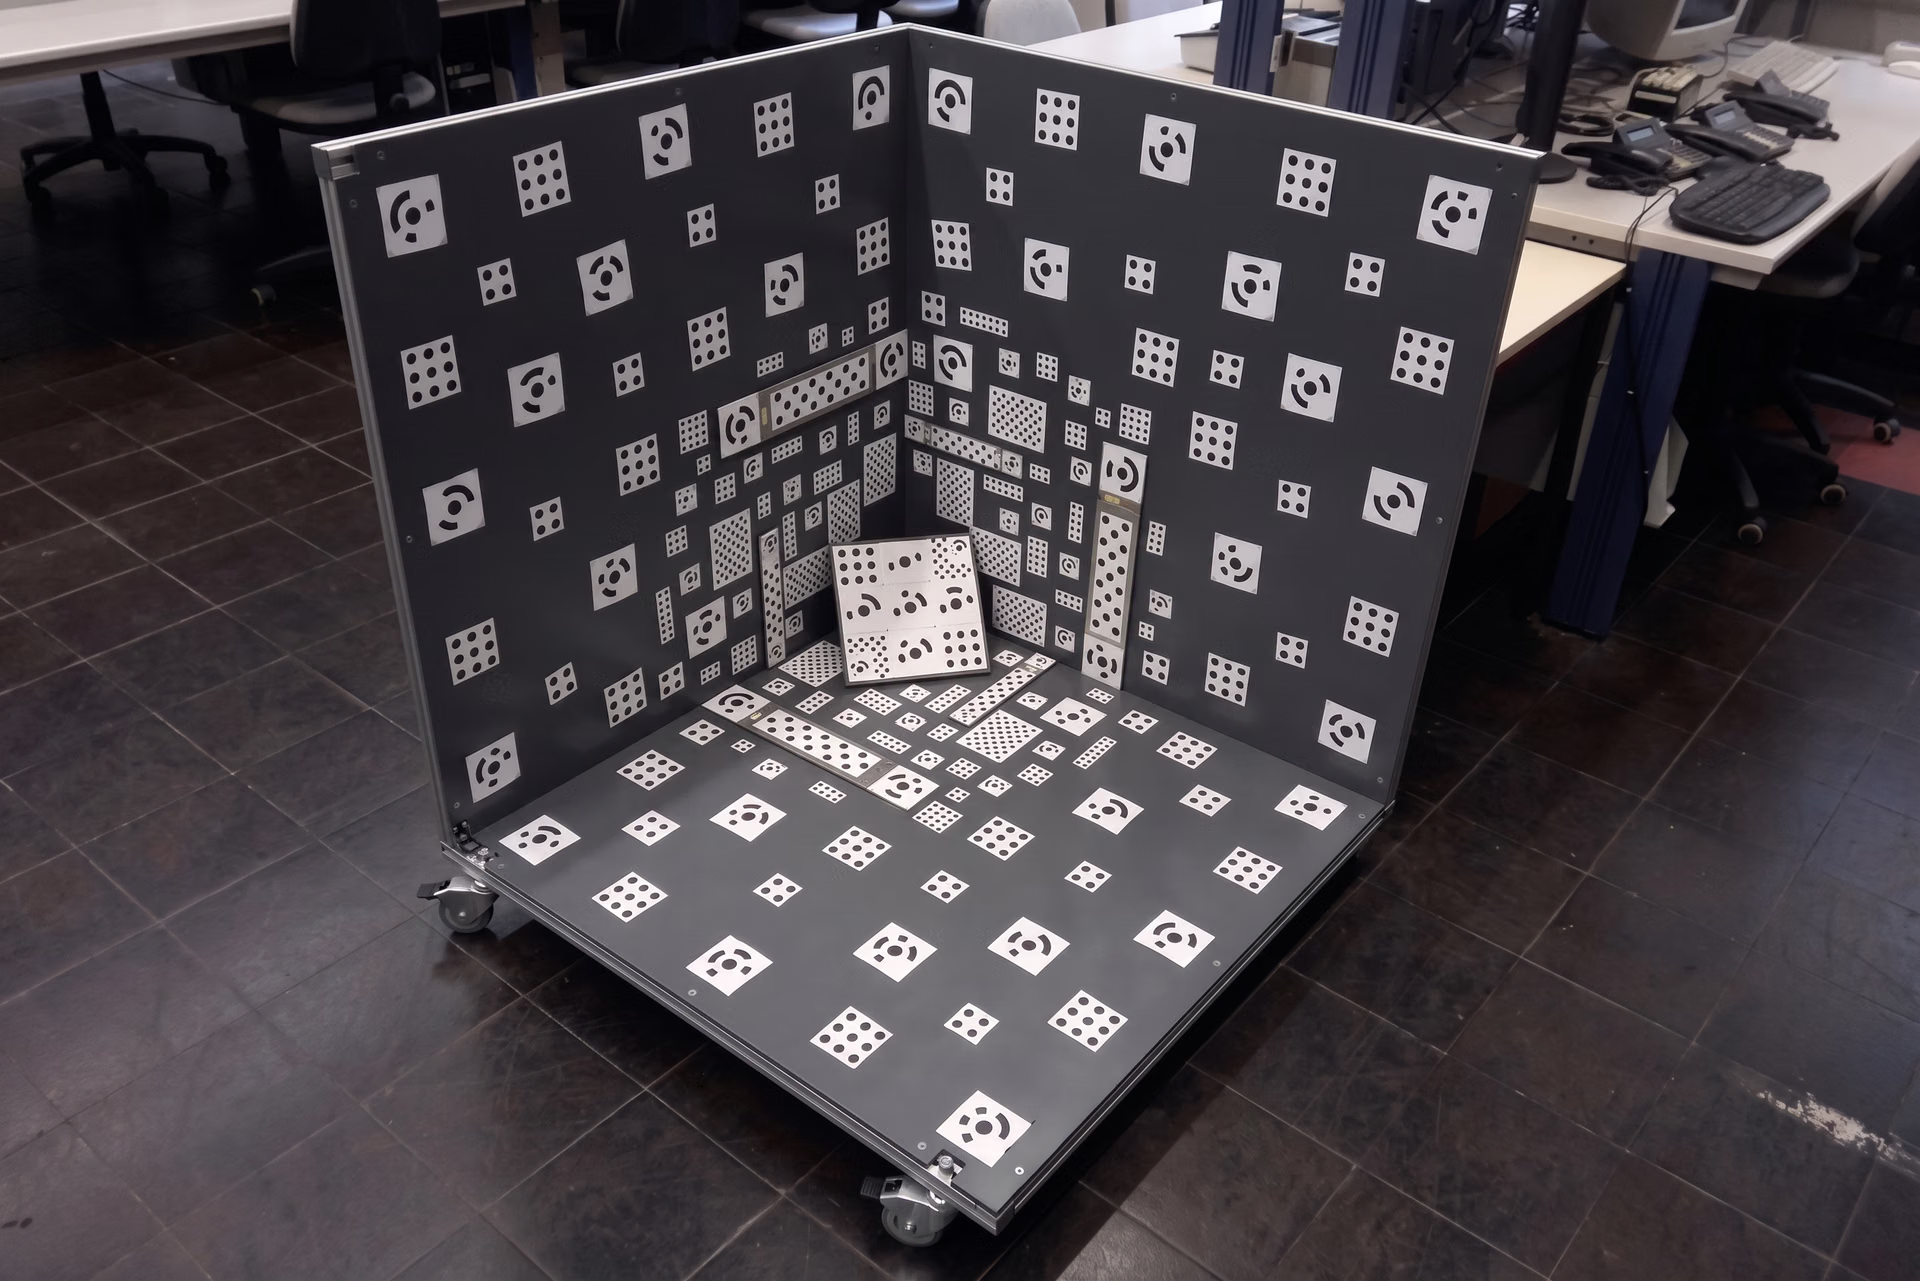
Fig. 6. Uma configuração de calibração de câmera 3D usada para refinar medições espaciais.
Visão robótica e automação industrial#
Para que os robôs enxerguem e interajam com o mundo com precisão, é fundamental calibrar corretamente a câmera. Na automação industrial, os robôs dependem da estimativa de profundidade para pegar, posicionar e manipular objetos com precisão. Sem uma calibração adequada, desalinhamentos podem causar erros em embalagens, montagens e inspeções de controle de qualidade.
Um dos principais desafios em robótica é medir objetos planos com precisão. A calibração ajuda os braços robóticos a detectar as dimensões exatas, evitando erros de cálculo que poderiam desacelerar ou interromper a produção. A calibração 3D vai além, permitindo que os robôs se adaptem quando os objetos ou as posições mudam.
Principais conclusões#
A calibração de câmera é um componente essencial de muitas soluções de visão computacional. Ela garante que os modelos de IA interpretem imagens com precisão em tarefas como detecção de objetos, rastreamento e estimativa de profundidade. Os parâmetros intrínsecos e extrínsecos ajudam a alinhar as imagens com medições do mundo real para evitar distorções que poderiam afetar aplicações baseadas em IA.
A correção da distorção da lente é essencial para aplicações de realidade aumentada, automação industrial e sistemas multicâmera. Com o avanço da IA, os métodos automatizados de calibração de câmera estão melhorando a eficiência, a precisão e a confiabilidade a longo prazo em aplicações do mundo real.
Escrito por
Criador de conteúdo · Ultralytics
Comentários
Faça uma pergunta, compartilhe seus resultados ou ajude alguém.









