Detecção de trânsito em vídeos noturnos: entenda por que a precisão é fundamental
Da baixa visibilidade ao ofuscamento, descubra por que é difícil obter precisão na detecção de vídeos do trânsito à noite e como a visão computacional melhora a segurança e a fluidez.
 Abirami Vina13 min de leitura
As estradas parecem diferentes no escuro, não só para os condutores, mas também para os sistemas responsáveis pela sua segurança. A visibilidade reduzida, o encandeamento dos faróis e os reflexos em movimento rápido podem tornar mais difícil a deteção de veículos à noite.
Os métodos tradicionais, como a observação manual ou as câmaras baseadas em movimento, dependem sobretudo do julgamento humano e de sinais de movimento simples. Isso pode ser pouco fiável em condições de pouca luz ou de trânsito complexo. Estes métodos podem identificar incorretamente veículos ou peões, provocando deteções falsas ou observações falhadas.
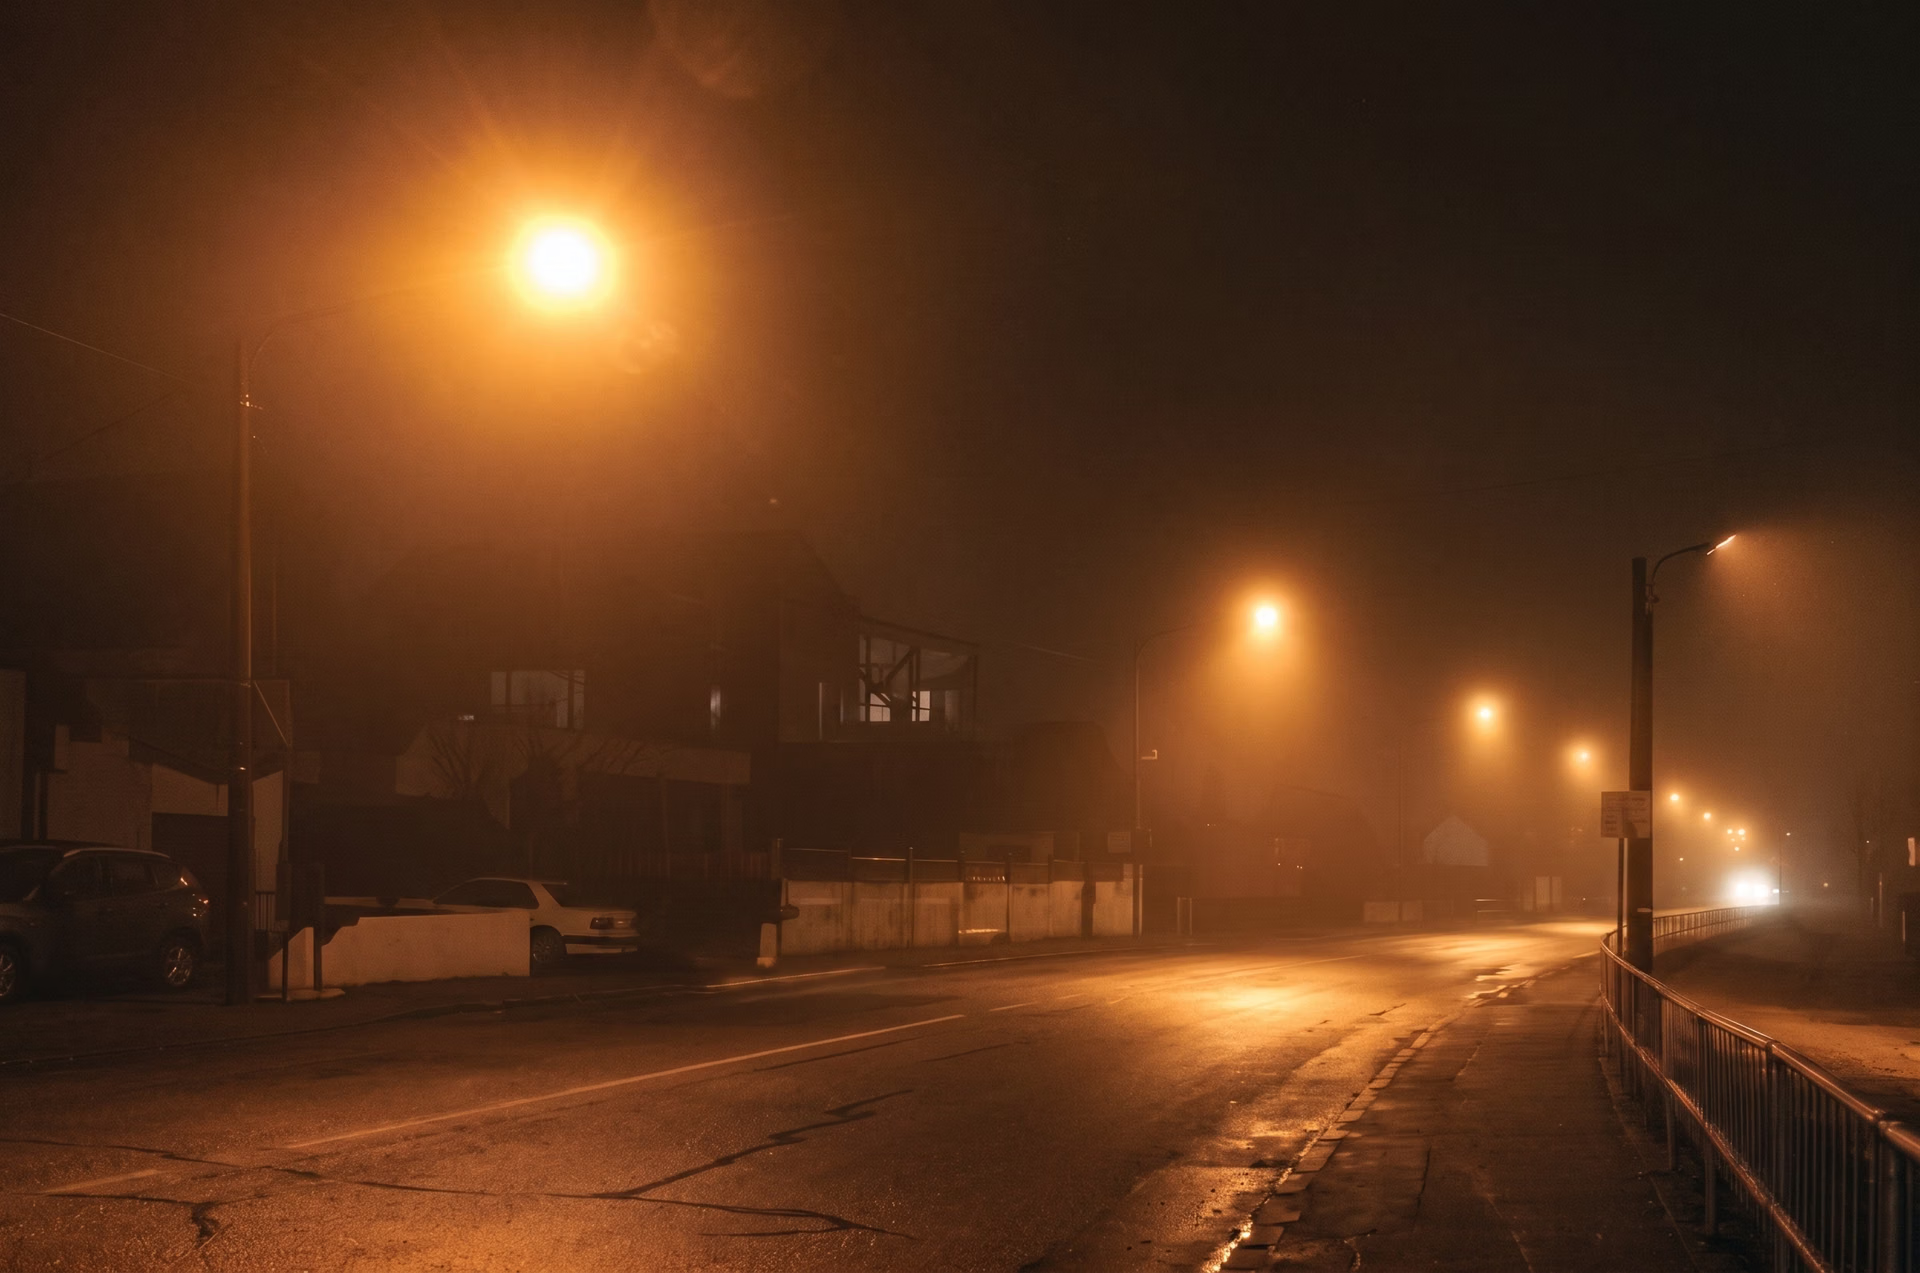
Fig. 1. Exemplo de uma estrada mal iluminada à noite (Fonte)
A inteligência artificial (IA), a aprendizagem profunda e a visão computacional podem colmatar esta lacuna ao automatizar a deteção e o reconhecimento de veículos. Em particular, a visão computacional é um ramo da IA que permite às máquinas ver e interpretar dados visuais. Na deteção de veículos em vídeos de trânsito noturno, os modelos de IA de visão podem ir além da luminosidade ou do movimento e aprender a reconhecer padrões complexos que melhoram a precisão.
Por exemplo, os modelos de visão computacional, como o Ultralytics YOLO26 e o Ultralytics YOLO11, são conhecidos pela sua velocidade e precisão. Conseguem processar dados de vídeo e imagem em tempo real, detetar e classificar vários objetos num fotograma e acompanhá-los ao longo de sequências.
Estas capacidades são possíveis graças a várias tarefas de visão, como a deteção de objetos e a segmentação de instâncias, mesmo quando os faróis, as sombras ou os veículos sobrepostos dificultam a deteção. Estas tarefas permitem ao modelo identificar, classificar e distinguir objetos.
Neste artigo, vamos explorar os desafios do monitoramento do trânsito à noite, ver como a visão computacional os enfrenta e conhecer as aplicações da IA visual em sistemas reais de monitoramento do trânsito.
Desafios da deteção noturna#
Antes de explorar como a visão computacional resolve os desafios da deteção do trânsito noturno, vamos ver por que é tão difícil avistar veículos depois de escurecer. Eis alguns fatores a considerar:
- Baixa visibilidade: A iluminação limitada e as más condições de luminosidade dificultam a captação de imagens nítidas e detalhadas pelas câmaras. Com a qualidade de imagem reduzida, os veículos podem confundir-se com o fundo ou ser identificados incorretamente.
- Condições meteorológicas: A chuva, o nevoeiro, a bruma ou até o pó podem degradar ainda mais a qualidade do vídeo. Estas condições dificultam a distinção entre os veículos e o ambiente envolvente pelos sistemas de deteção.
- Faróis e lanternas traseiras: Feixes de luz intensos e reflexos podem saturar as câmeras. Eles podem causar falsas detecções de veículos, quando pontos luminosos são confundidos com veículos, prejudicando os algoritmos de detecção e reduzindo a precisão.
- Oclusão de veículos: Em condições de trânsito intenso, os veículos podem ficar parcialmente ou totalmente escondidos atrás de outros. A oclusão complica o seguimento, a contagem e a classificação de veículos, sobretudo quando vários utentes da estrada se sobrepõem num único fotograma.
A necessidade de conjuntos de dados e métricas de referência para a deteção noturna#
Os modelos de visão computacional são treinados com grandes coleções de imagens conhecidas como conjuntos de dados. Estes conjuntos de dados são cuidadosamente anotados com os objetos que contêm, como carros, camiões, peões e bicicletas, e servem de base ao treino. Ao estudar estes exemplos anotados, o modelo aprende a reconhecer padrões, o que lhe permite identificar e detetar objetos em novas imagens de vídeo.
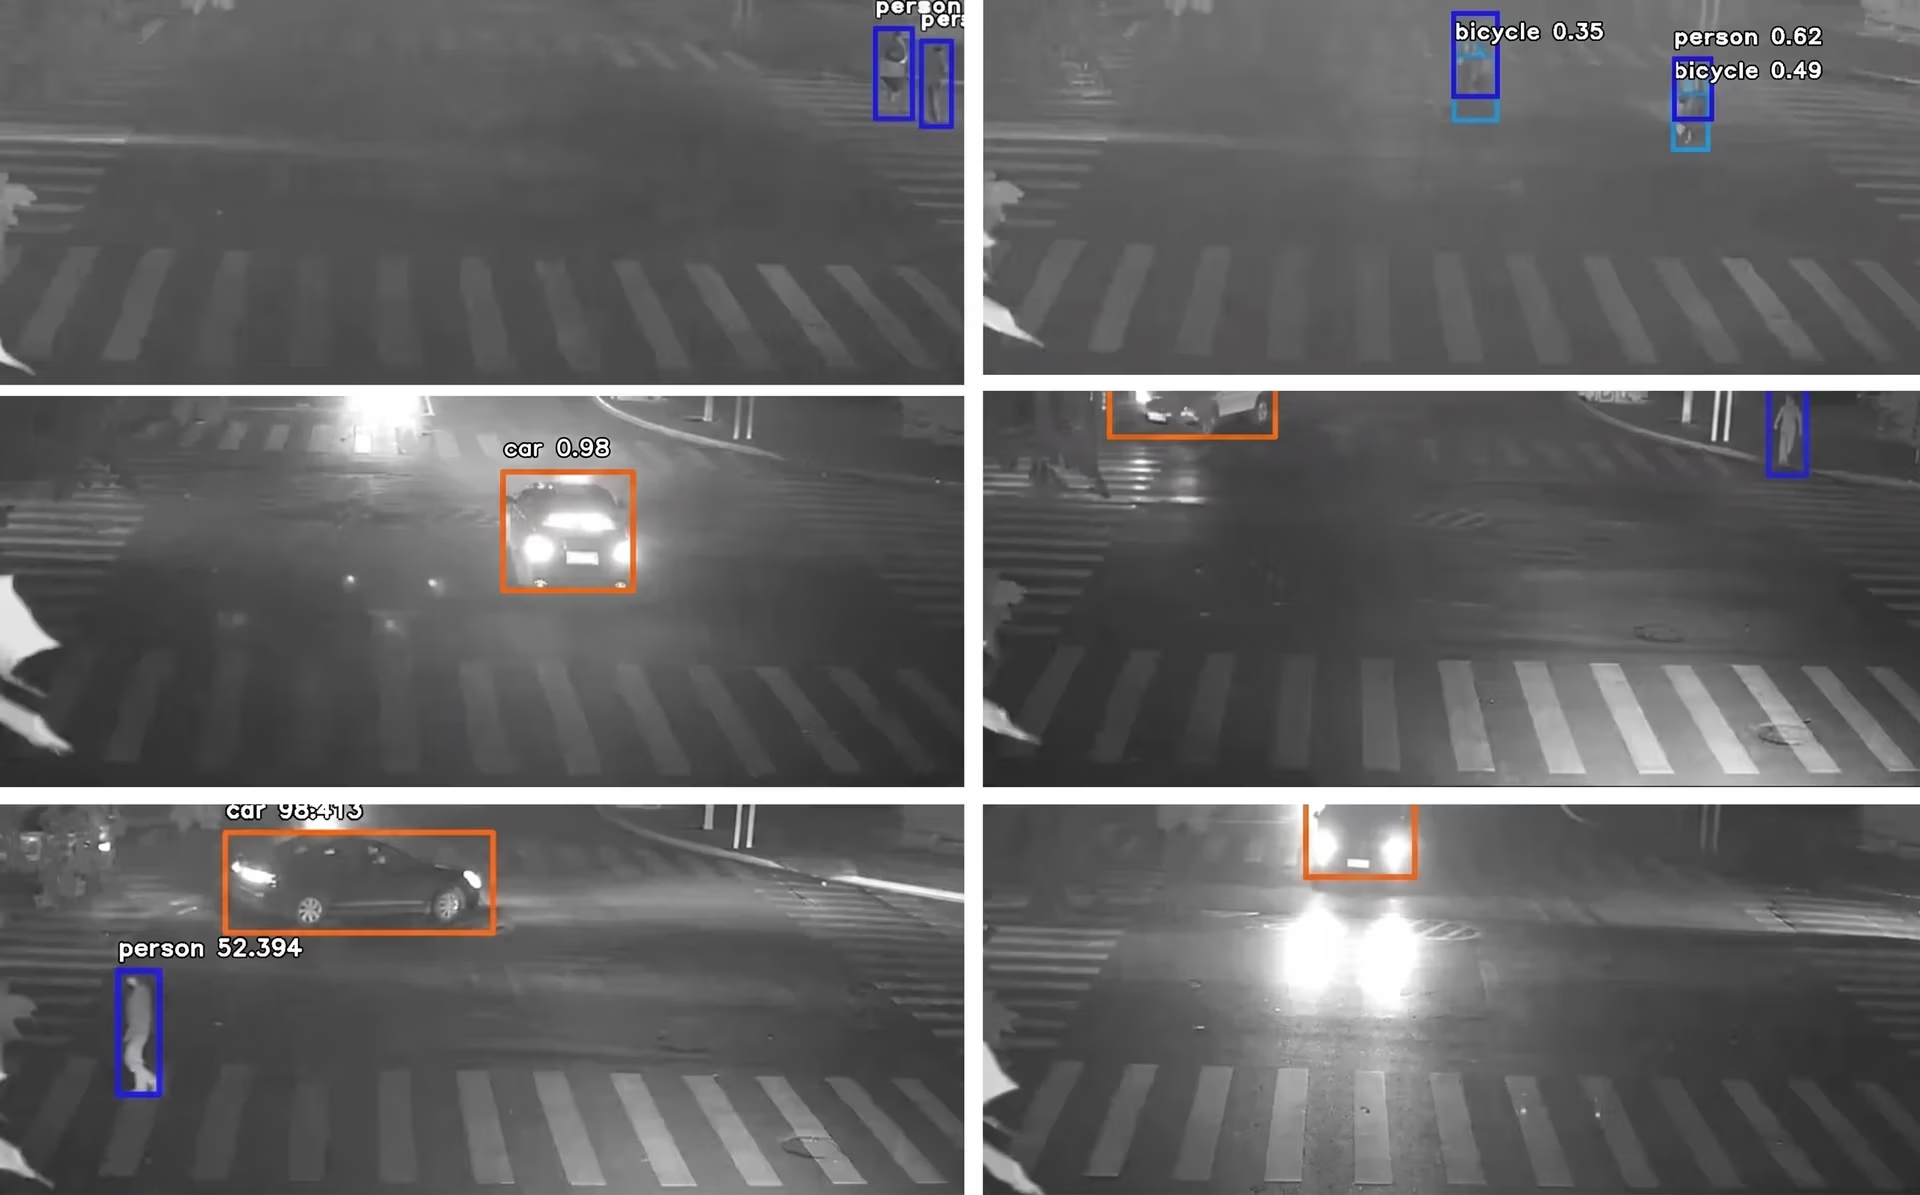
Fig. 2. Utilização da visão computacional para detetar veículos e peões no trânsito (Fonte)
Durante o treino, o modelo extrai características dos dados e utiliza-as para melhorar a precisão da deteção. Este processo ajuda a reduzir as deteções falhadas e os falsos alarmes quando o modelo é exposto a cenários de trânsito reais.
No entanto, criar conjuntos de dados ou coleções de dados para condições noturnas é muito mais difícil. A baixa qualidade do vídeo torna a anotação morosa e propensa a erros. Além disso, acontecimentos raros, mas importantes, como acidentes ou comportamentos de condução invulgares, podem ser difíceis de captar à noite. Isto limita o número de exemplos de treino disponíveis para os modelos.
Para resolver este problema, os investigadores desenvolveram conjuntos de dados de referência especializados. Um conjunto de dados de referência é mais do que uma simples coleção de imagens. Inclui anotações normalizadas, protocolos de avaliação e métricas de desempenho, como precisão, revocação e média da precisão média (mAP). Estas métricas permitem testar e comparar diferentes algoritmos nas mesmas condições, garantindo uma avaliação justa e consistente.
Por exemplo, o conjunto de dados de referência ExDark contém 7.363 imagens com pouca luz distribuídas por 12 categorias de objetos (bicicleta, barco, garrafa, autocarro, carro, gato, cadeira, chávena, cão, motociclo, pessoas, mesa). Cada imagem tem caixas delimitadoras anotadas, e o conjunto de dados é amplamente utilizado na investigação para avaliar a deteção e a classificação de objetos em condições de pouca iluminação.
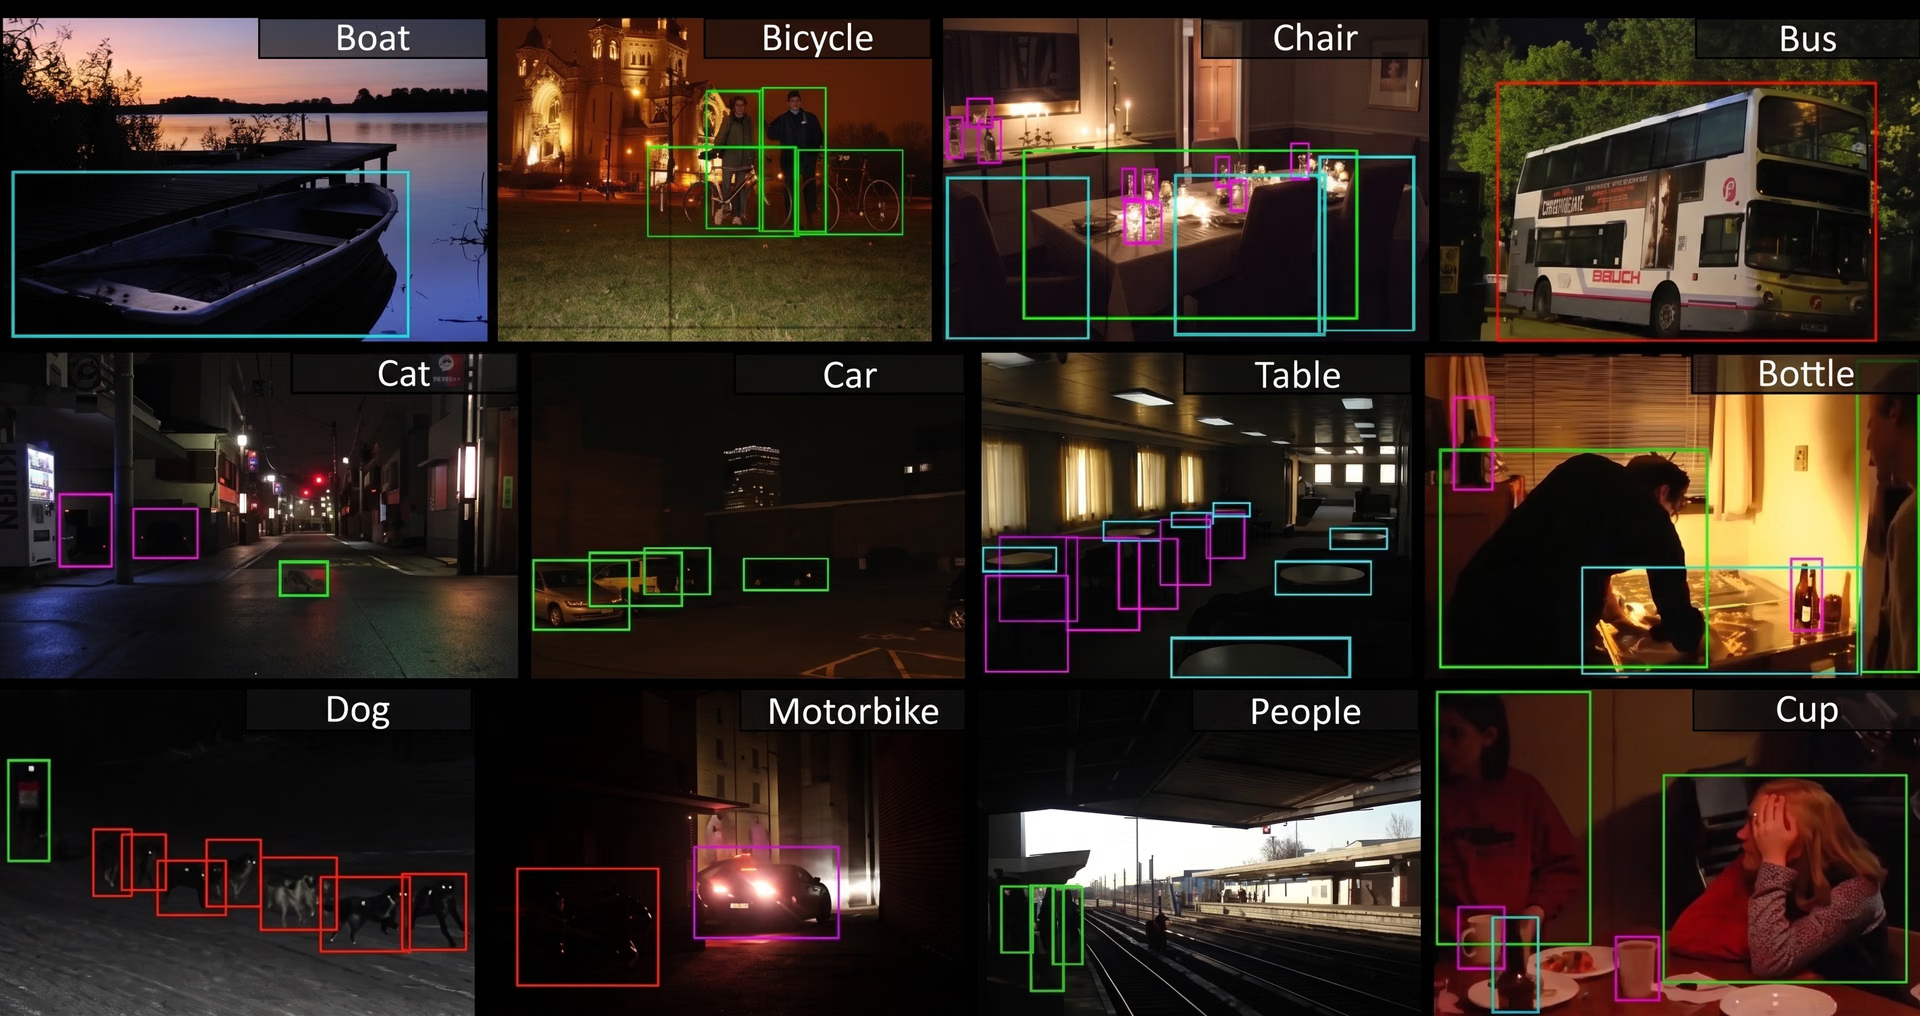
Fig. 3. Uma amostra do conjunto de dados ExDark (Fonte)
De forma semelhante, o conjunto de dados de referência NightOwls disponibiliza cerca de 115.000 imagens noturnas com aproximadamente 279.000 anotações de peões. Tornou-se um recurso fundamental para avaliar sistemas de deteção de peões, que desempenham um papel vital na segurança rodoviária e nos sistemas avançados de assistência ao condutor (ADAS).
Conjuntos de dados de condução, como o BDD100K, que inclui cenas noturnas, e o conjunto de dados LLVIP, com imagens visíveis e infravermelhas em condições de pouca luz, também estão disponíveis na Ultralytics Platform para treinar e testar modelos YOLO.
Como a visão computacional ajuda na deteção de trânsito noturno em vídeo#
Agora que compreendemos melhor os desafios envolvidos e a necessidade de conjuntos de dados, vamos analisar mais de perto como os sistemas baseados em visão conseguem interpretar vídeos de trânsito noturno.
Modelos como YOLO11 e YOLO26 oferecem suporte a tarefas de visão computacional, como detecção de objetos, segmentação de instâncias e rastreamento, que permitem analisar o trânsito mesmo em condições de pouca luz. Veja uma visão geral das tarefas de IA visual compatíveis com esses modelos para analisar o trânsito à noite:
- Deteção de objetos: Esta tarefa pode ser utilizada para identificar e localizar veículos, peões, bicicletas e outros utentes da estrada em cada fotograma, normalmente desenhando caixas delimitadoras à sua volta.
- Segmentação de instâncias: Permite distinguir objetos individuais mesmo quando se sobrepõem, fornecendo detalhes ao nível dos píxeis que melhoram a precisão em condições noturnas complexas.
- Classificação de imagens: Esta tarefa atribui uma imagem inteira ou um objeto detetado a uma categoria predefinida, como carro, autocarro, camião ou motociclo.
- Deteção de caixas delimitadoras orientadas (OBB): Capta o ângulo e a orientação exatos de um objeto, melhorando a precisão quando os veículos surgem na diagonal ou em posições invulgares no trânsito noturno.
- Seguimento de objetos: Ajuda a acompanhar os objetos detetados ao longo dos fotogramas, permitindo reconhecer o mesmo veículo ou peão ao longo do tempo. Assim, é possível estimar a velocidade dos veículos e monitorizar o fluxo de trânsito.
Utilizar modelos Ultralytics YOLO para a monitorização noturna#
Falámos do treino de modelos, da necessidade de conjuntos de dados e das tarefas suportadas por modelos como YOLO11 e YOLO26. Mas, para juntar tudo, falta abordar mais um conceito: como estes modelos são efetivamente aplicados à monitorização noturna.
Os modelos Ultralytics YOLO estão disponíveis como versões pré-treinadas, ou seja, já foram treinados com grandes conjuntos de dados de uso geral, como o conjunto de dados COCO, que abrange muitos objetos do quotidiano. Isto dá ao modelo uma sólida capacidade de base para detetar e classificar objetos.
No entanto, como esses conjuntos de dados contêm pouquíssimos exemplos em condições de pouca luz ou noturnas, os modelos pré-treinados muitas vezes têm dificuldade com reflexos, sombras ou baixo contraste. Para torná-los eficazes na detecção de veículos em vídeos noturnos, é preciso ajustá-los com conjuntos de dados especializados que reflitam as condições reais da noite.
A afinação ou o treino personalizado consiste em treinar o modelo com imagens anotadas adicionais captadas em condições de pouca luz, como veículos sob o encandeamento dos faróis, peões em passadeiras ou cruzamentos movimentados à noite, para que aprenda as características únicas dos cenários noturnos.
Depois de treinado sob medida, o modelo pode realizar tarefas como detecção, rastreamento, segmentação ou classificação com muito mais precisão em condições de pouca luz. Isso permite que as autoridades de trânsito usem esses modelos em casos práticos, como contagem de veículos, estimativa de velocidade, controle adaptativo de semáforos e prevenção de acidentes à noite.
Aplicações de IA de visão para a deteção de trânsito noturno em vídeo#
A seguir, vamos ver como a visão computacional pode ser adotada em sistemas reais de trânsito noturno.
Semáforos inteligentes podem apoiar o planeamento de cidades inteligentes#
Os cruzamentos urbanos estão entre as zonas mais difíceis de gerir, sobretudo à noite, quando a visibilidade diminui e o fluxo de trânsito se torna menos previsível. Os semáforos tradicionais recorrem a temporizadores fixos que não conseguem responder às alterações em tempo real. A investigação mostra que isso não só faz os condutores perderem tempo, como também provoca consumo de combustível e atrasos desnecessários.
É aqui que os sistemas de visão computacional podem ajudar. Eles podem monitorar o movimento dos veículos e detectar quantos veículos há em tempo real. Em seguida, os dados são enviados a sistemas adaptativos de controle de trânsito. Isso permite que os semáforos se ajustem rapidamente às condições reais da via. Assim, se uma faixa estiver congestionada enquanto outra estiver vazia, o tempo dos semáforos pode ser ajustado imediatamente para eliminar os gargalos.
Prevenção de acidentes#
Conduzir à noite é mais arriscado do que durante o dia, porque a visibilidade reduzida, a iluminação irregular e o encandeamento dificultam a avaliação das distâncias. De facto, estudos mostram que a taxa de acidentes mortais por quilómetro à noite pode ser até três vezes superior à luz do dia.
Os métodos de monitorização convencionais, como câmaras de vigilância fixas, patrulhas rodoviárias, sensores de presença de veículos e sistemas de semáforos com temporização fixa, atuam de forma reativa e podem não detetar situações perigosas a tempo de evitar que ocorram.
As soluções de visão computacional podem resolver este problema analisando transmissões de vídeo em direto e detetando padrões invulgares na estrada ou na autoestrada. Através do seguimento de objetos, estes sistemas podem monitorizar o comportamento dos veículos em tempo real e emitir alertas quando algo parece anormal.
Por exemplo, se um veículo em movimento mudar de faixa, circular demasiado depressa numa zona congestionada ou abrandar de repente, o sistema pode assinalá-lo em tempo real. Assim, as autoridades podem responder rapidamente e evitar acidentes antes que aconteçam.
Condução autónoma e ADAS#
Para os veículos autónomos e os ADAS, a condução noturna traz desafios próprios. A baixa visibilidade e os padrões de trânsito imprevisíveis dificultam o funcionamento fiável dos sensores tradicionais, o que suscita preocupações de segurança.
A visão computacional melhora estes sistemas ao executar tarefas como a deteção de objetos, o seguimento de faixas e a segmentação, permitindo aos veículos reconhecer peões, outros carros e obstáculos mesmo em condições de pouca iluminação. Quando combinada com radar ou LiDAR (deteção e localização por luz), que mapeiam o ambiente em 3D, esta camada visual adicional ajuda os ADAS a emitir avisos antecipados e dá aos veículos autónomos a perceção de que precisam para circular com mais segurança à noite.
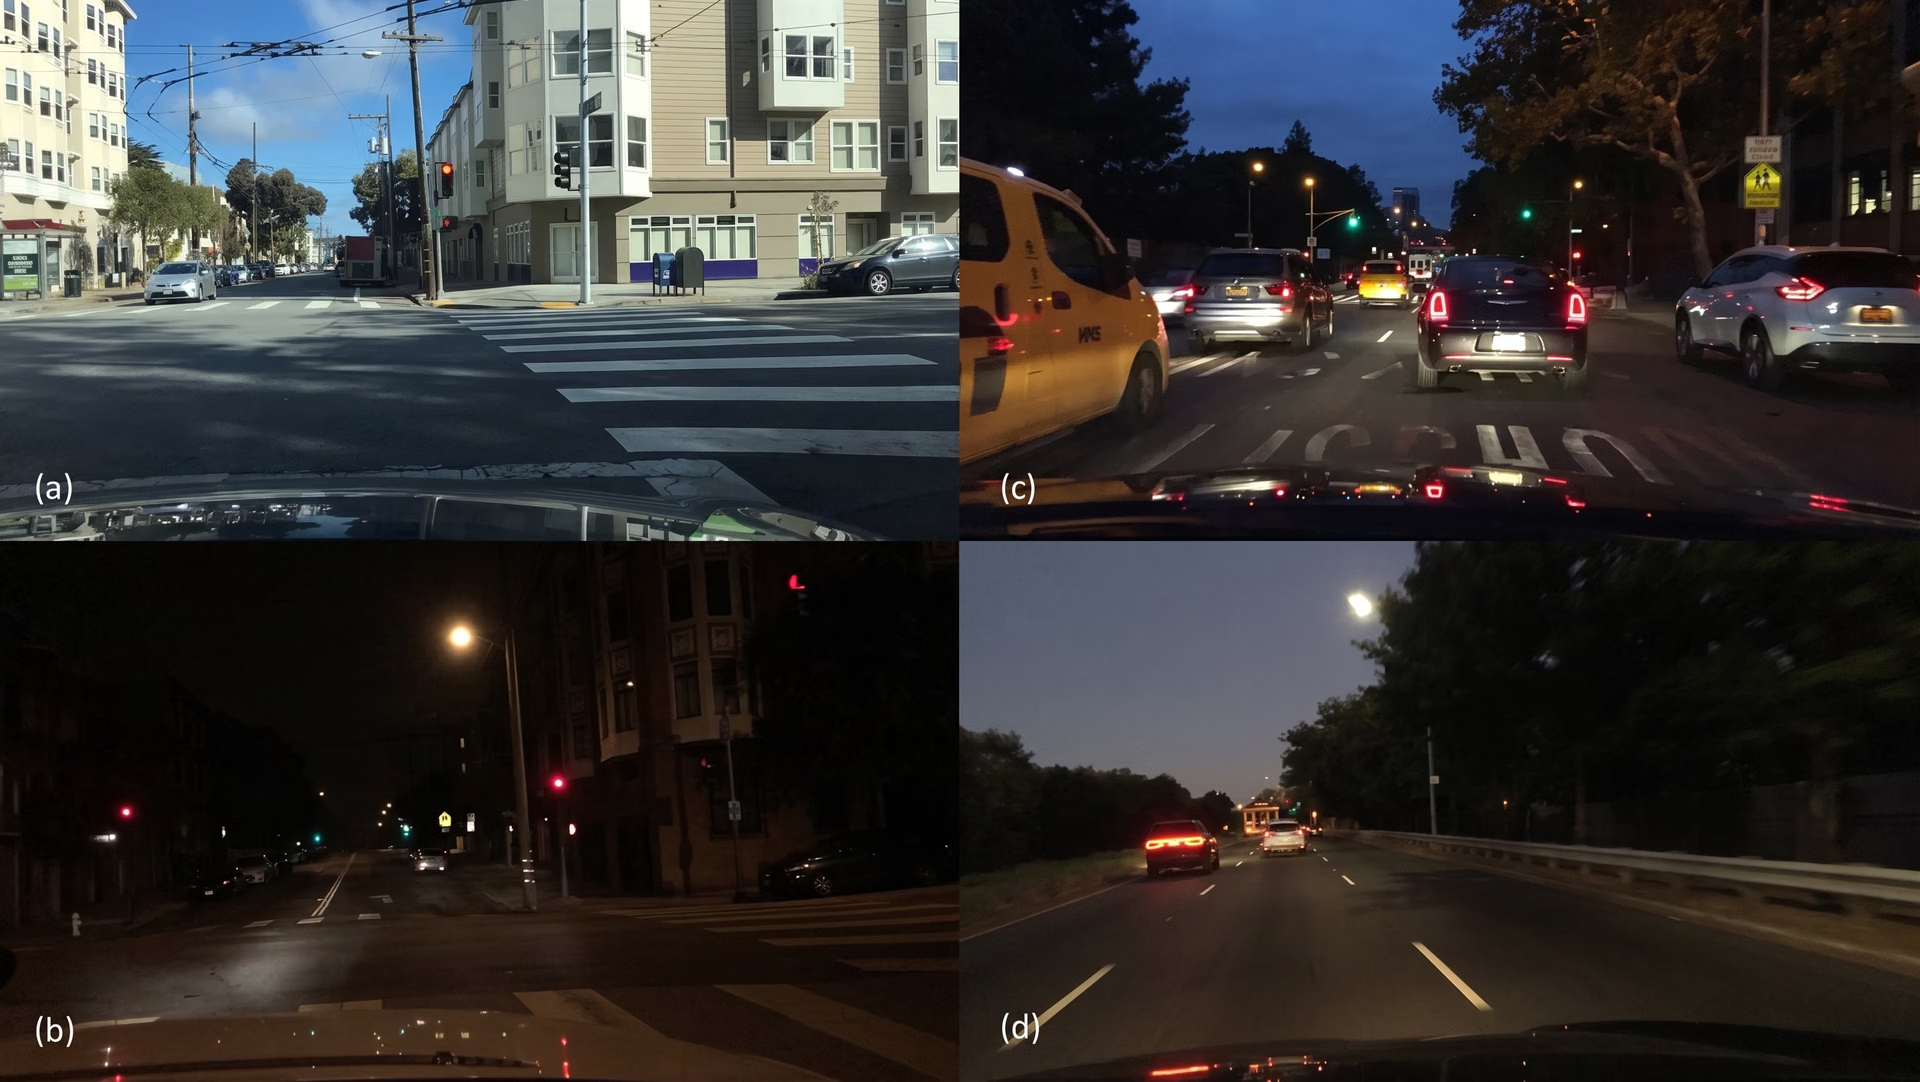
Fig. 4. Imagens de veículos captadas de dia e à noite (Fonte)
Aplicação da lei e deteção de infrações#
O excesso de velocidade é responsável por uma em cada três mortes no trânsito em todo o mundo, e o risco é ainda maior à noite. A escuridão dificulta a deteção de infrações pela polícia de trânsito, uma vez que os pormenores nítidos à luz do dia ficam muitas vezes indistintos depois de escurecer.
Por isso, infrações como o excesso de velocidade em estradas vazias, passar um sinal vermelho ou invadir a faixa errada muitas vezes ficam impunes. A visão computacional resolve este problema utilizando câmaras de infravermelhos para detetar infrações mesmo em condições de pouca luz. Estes sistemas criam zonas de deteção onde os incidentes são registados, reduzindo os falsos positivos e fornecendo provas claras e verificáveis. Para as autoridades de transportes, isto significa menos pontos cegos e menor dependência de verificações manuais.
Vantagens e desvantagens da deteção de trânsito noturno em vídeo#
Eis algumas vantagens da utilização de IA de visão para a deteção de trânsito noturno em vídeo.
- Escalabilidade: Depois de afinados, os modelos podem ser implementados em muitas câmaras ou cruzamentos, permitindo a monitorização de toda a cidade.
- Análise preditiva: Os dados históricos de vídeo podem ser utilizados para prever congestionamentos e zonas propensas a acidentes, apoiando medidas preventivas.
- Otimização de recursos: Fornece às autoridades informações em tempo real que ajudam a distribuir patrulhas rodoviárias e serviços de emergência de forma mais eficiente.
Apesar das vantagens, a deteção do trânsito noturno com IA de visão também tem algumas limitações. Eis alguns fatores a ter em conta:
- Dependência dos dados: A precisão dos sistemas de IA de visão depende muito do acesso a conjuntos de dados de alta qualidade que abranjam uma grande variedade de condições noturnas.
- Desafios ambientais: Fatores meteorológicos como chuva, nevoeiro ou bruma, bem como problemas práticos como lentes de câmara sujas ou desalinhadas, podem reduzir o desempenho da deteção e exigir manutenção regular.
- Requisitos de hardware: A execução de modelos avançados de IA exige muitas vezes GPUs de alto desempenho ou dispositivos de ponta especializados, o que pode tornar a implementação em grande escala dispendiosa e complexa.
O futuro dos sistemas de transporte inteligentes à noite#
À medida que as cidades crescem e as estradas ficam mais movimentadas, a deteção do trânsito noturno evolui para sistemas mais inteligentes e responsivos. Por exemplo, câmaras térmicas e sensores de infravermelhos conseguem detetar assinaturas térmicas de pessoas e veículos, permitindo ver mesmo na escuridão total. Isto reduz os erros que ocorrem quando as câmaras convencionais têm dificuldades com o encandeamento ou a pouca luz.
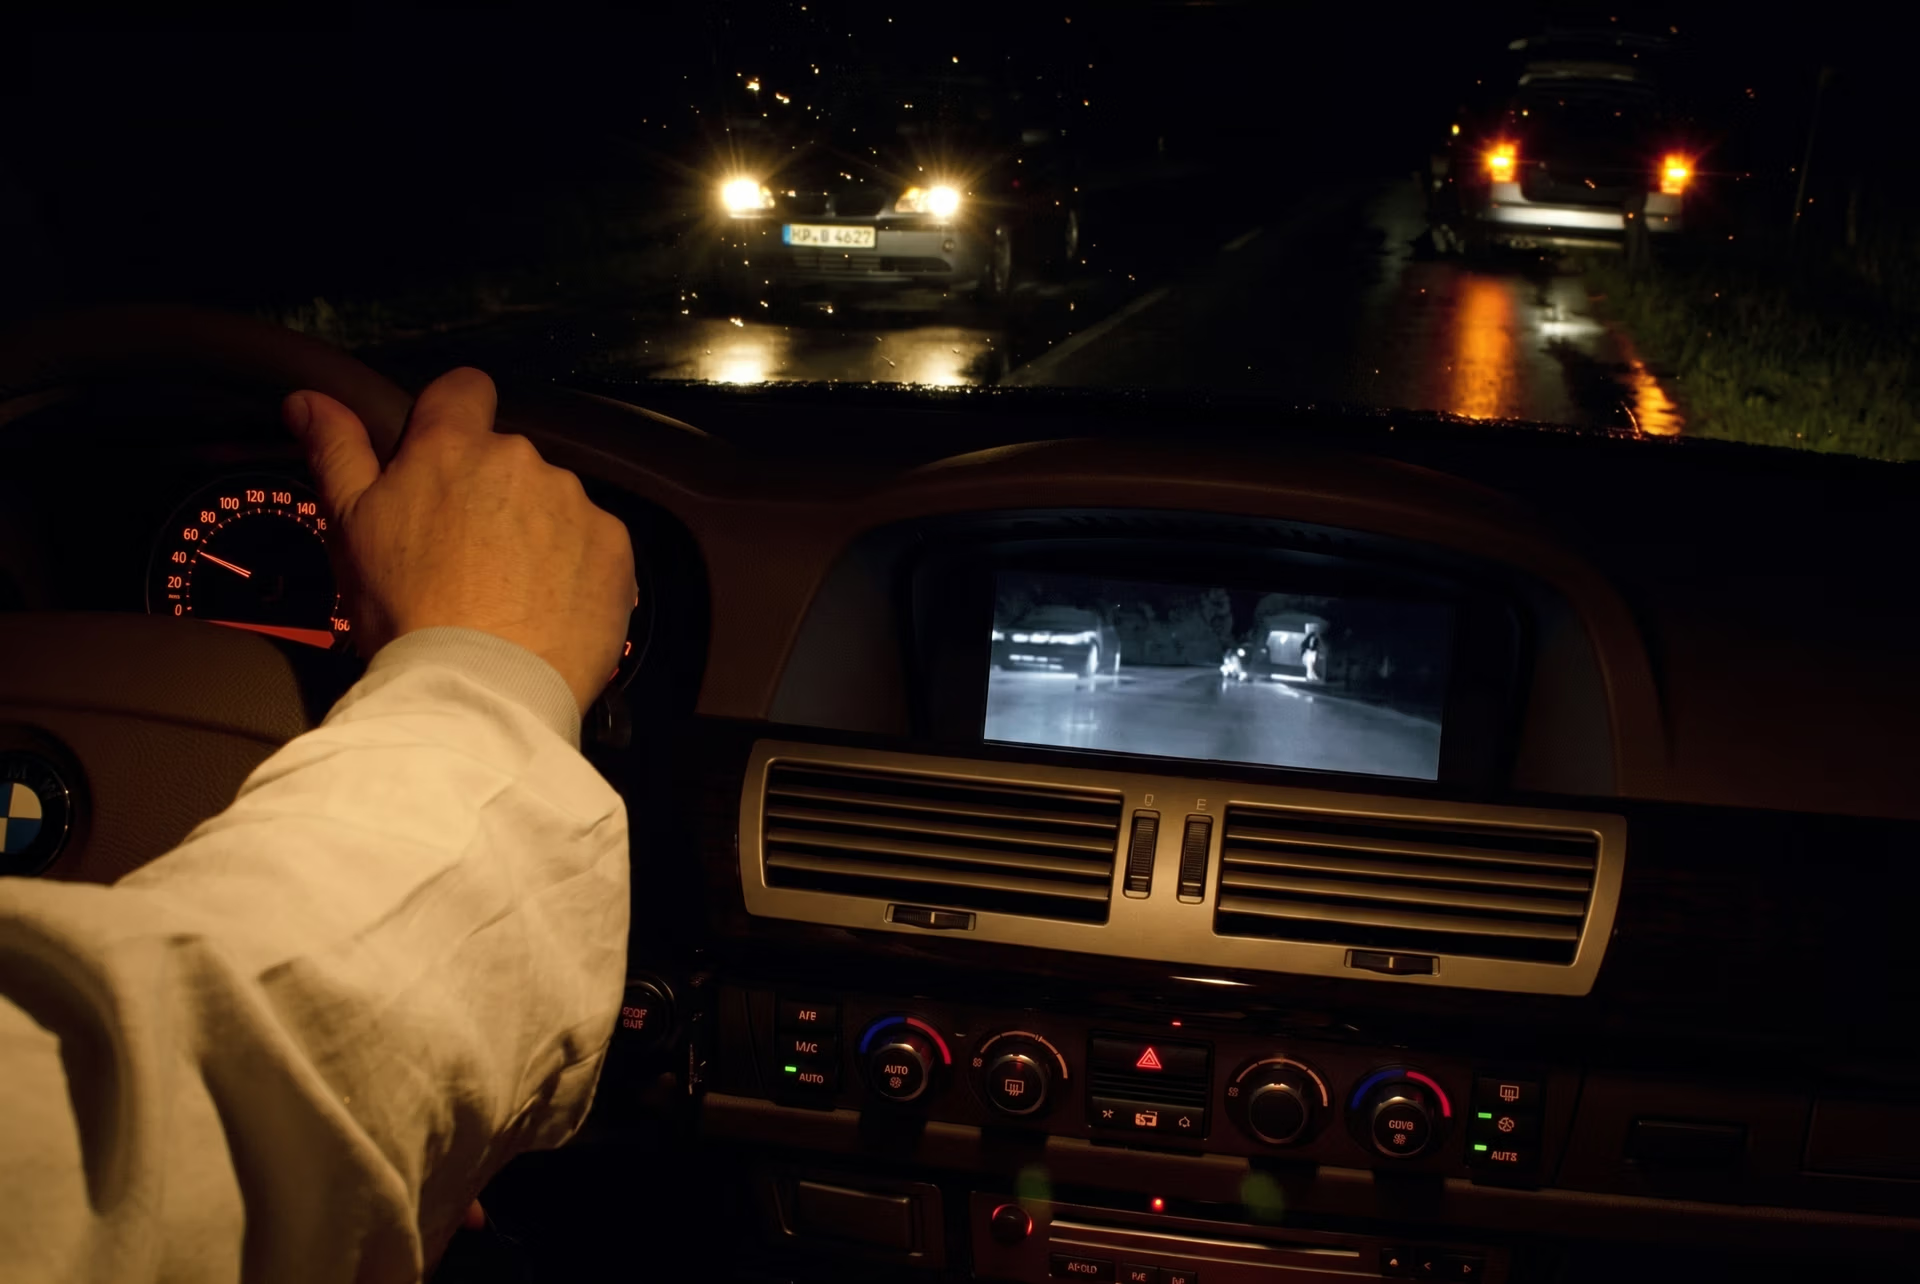
Fig. 5. A tecnologia de visão noturna melhora a deteção de peões durante a noite (Fonte)
Outra abordagem em crescimento é a fusão de câmaras e LiDAR. As câmaras fornecem imagens detalhadas da estrada, enquanto o LiDAR gera um mapa 3D preciso. Utilizados em conjunto, melhoram a precisão da deteção de faixas, veículos e obstáculos, sobretudo com pouca luz ou nevoeiro moderado.
Ao mesmo tempo, os avanços no melhoramento de imagens com pouca luz, no reconhecimento de peões e na identificação de matrículas estão a ampliar as capacidades da visão computacional. Com estas melhorias, até estradas e cruzamentos mal iluminados podem ser monitorizados com maior fiabilidade e menos erros.
Principais conclusões#
A deteção de veículos à noite sempre foi um desafio para a monitorização do trânsito, mas a visão computacional está a torná-la mais controlável. Ao reduzir o impacto do encandeamento e lidar com cenários de trânsito complexos, proporciona uma visão mais precisa do comportamento das estradas depois de escurecer. À medida que estes sistemas continuam a evoluir, abrem caminho a transportes noturnos mais seguros, inteligentes e eficientes.
Queres integrar IA de visão nos teus projetos? Junta-te à nossa comunidade ativa e descobre inovações como a IA na indústria automóvel e a IA de visão na robótica. Visita o nosso repositório do GitHub para descobrires mais. Para começares hoje a trabalhar com visão computacional, consulta as nossas opções de licenciamento.
Escrito por
Criador de conteúdo · Ultralytics
Comentários
Faça uma pergunta, compartilhe seus resultados ou ajude alguém.









