Ultralytics YOLO Vision 2026 亮点速览!
回顾 YOLO Vision 2026 的精彩时刻:Ultralytics 发布了 Ultralytics YOLO27,并展示了 Ultralytics Platform 上的 AutoTrain、Agents 和 Monitoring。
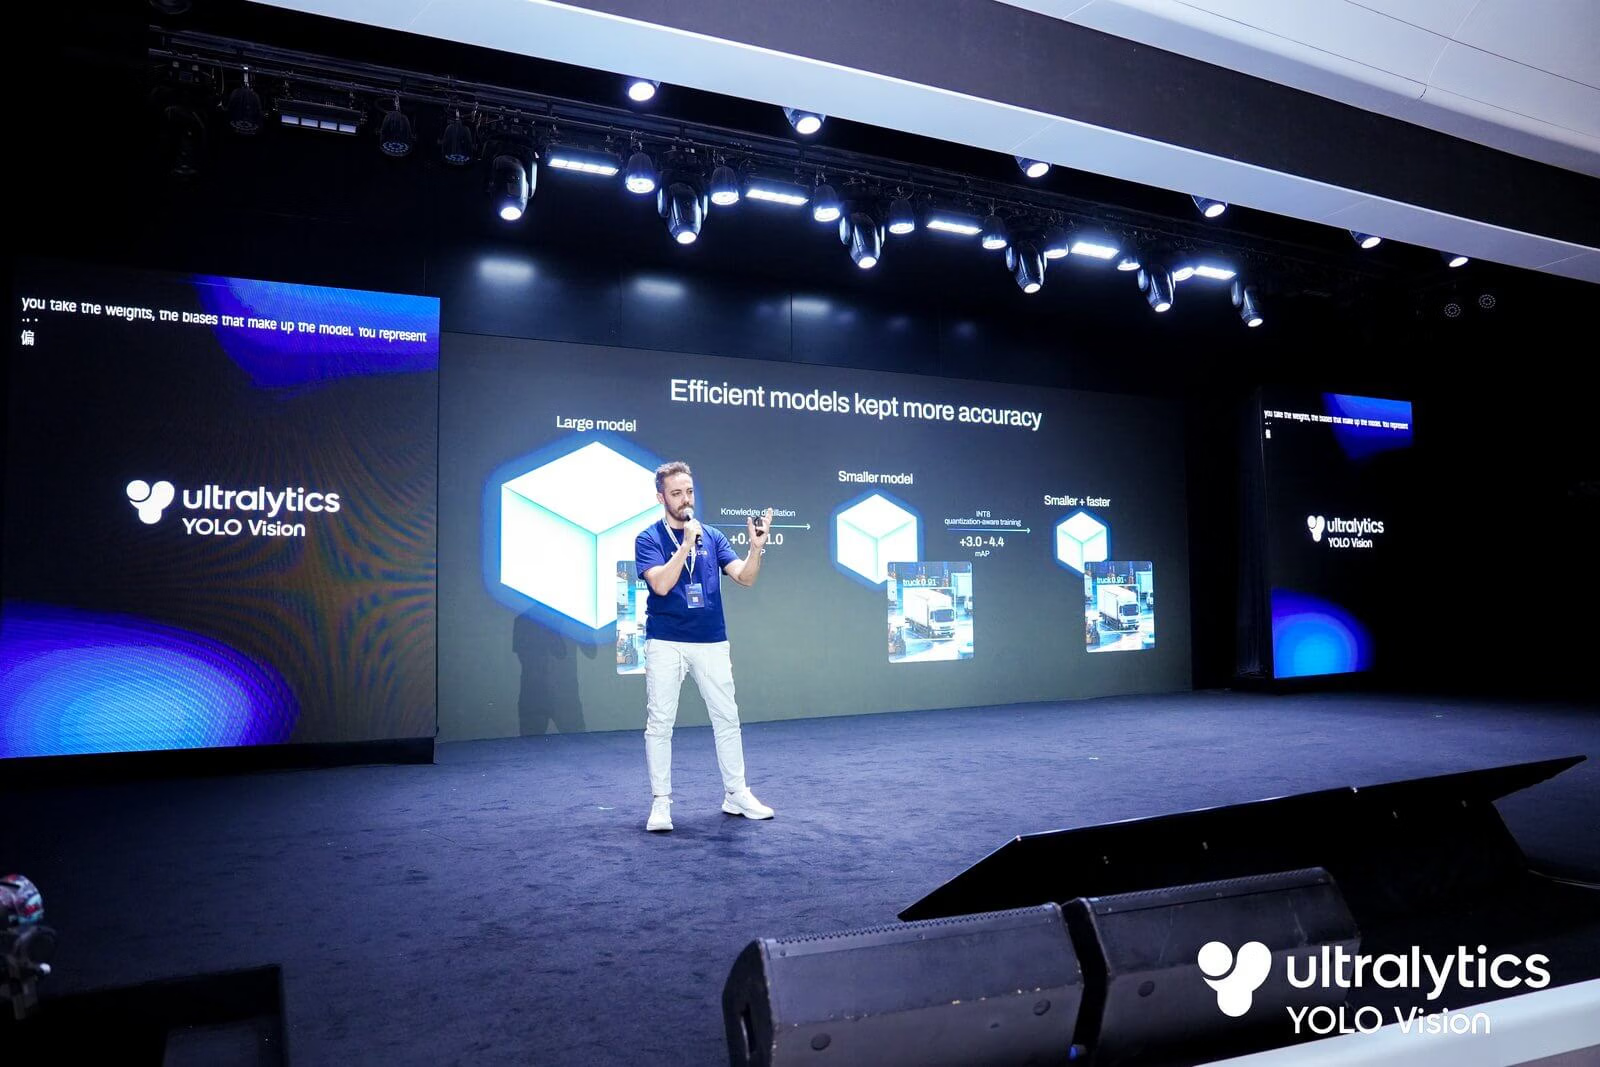
9 月 13 日,Ultralytics YOLO Vision 2026 (YV26) 盛大开幕,再次让全球计算机视觉社区在线上和线下齐聚一堂。今年的主题“开放视觉,为真实世界而构建”定下了活动基调,阐明了开源根基对于生产系统的作用:这些系统正应用于制造、物流、机器人和安保领域。
企业领导者、创始人、工程师、研究人员、学生和开源贡献者齐聚现场,更多观众则通过 YouTube 收看直播。在本文中,我们将回顾当天的重要公告,包括 Ultralytics YOLO27 的发布、Ultralytics Platform 的重大更新、演讲环节,以及让 YV26 值得铭记的社区时刻。
开场:Ultralytics 对开放式真实世界 AI 的愿景#
活动以主题演讲拉开帷幕,演讲者包括 Ultralytics 创始人兼 CEO Glenn Jocher、增长副总裁 Paula Derrenger,以及高级机器学习工程师 Jing Qiu。他们共同阐释了当天的主题:只有当视觉 AI 保持开放、易于使用,并由真正将其部署到实际场景中的人塑造,而非仅仅在实验室中进行基准测试时,它才能创造最大价值。
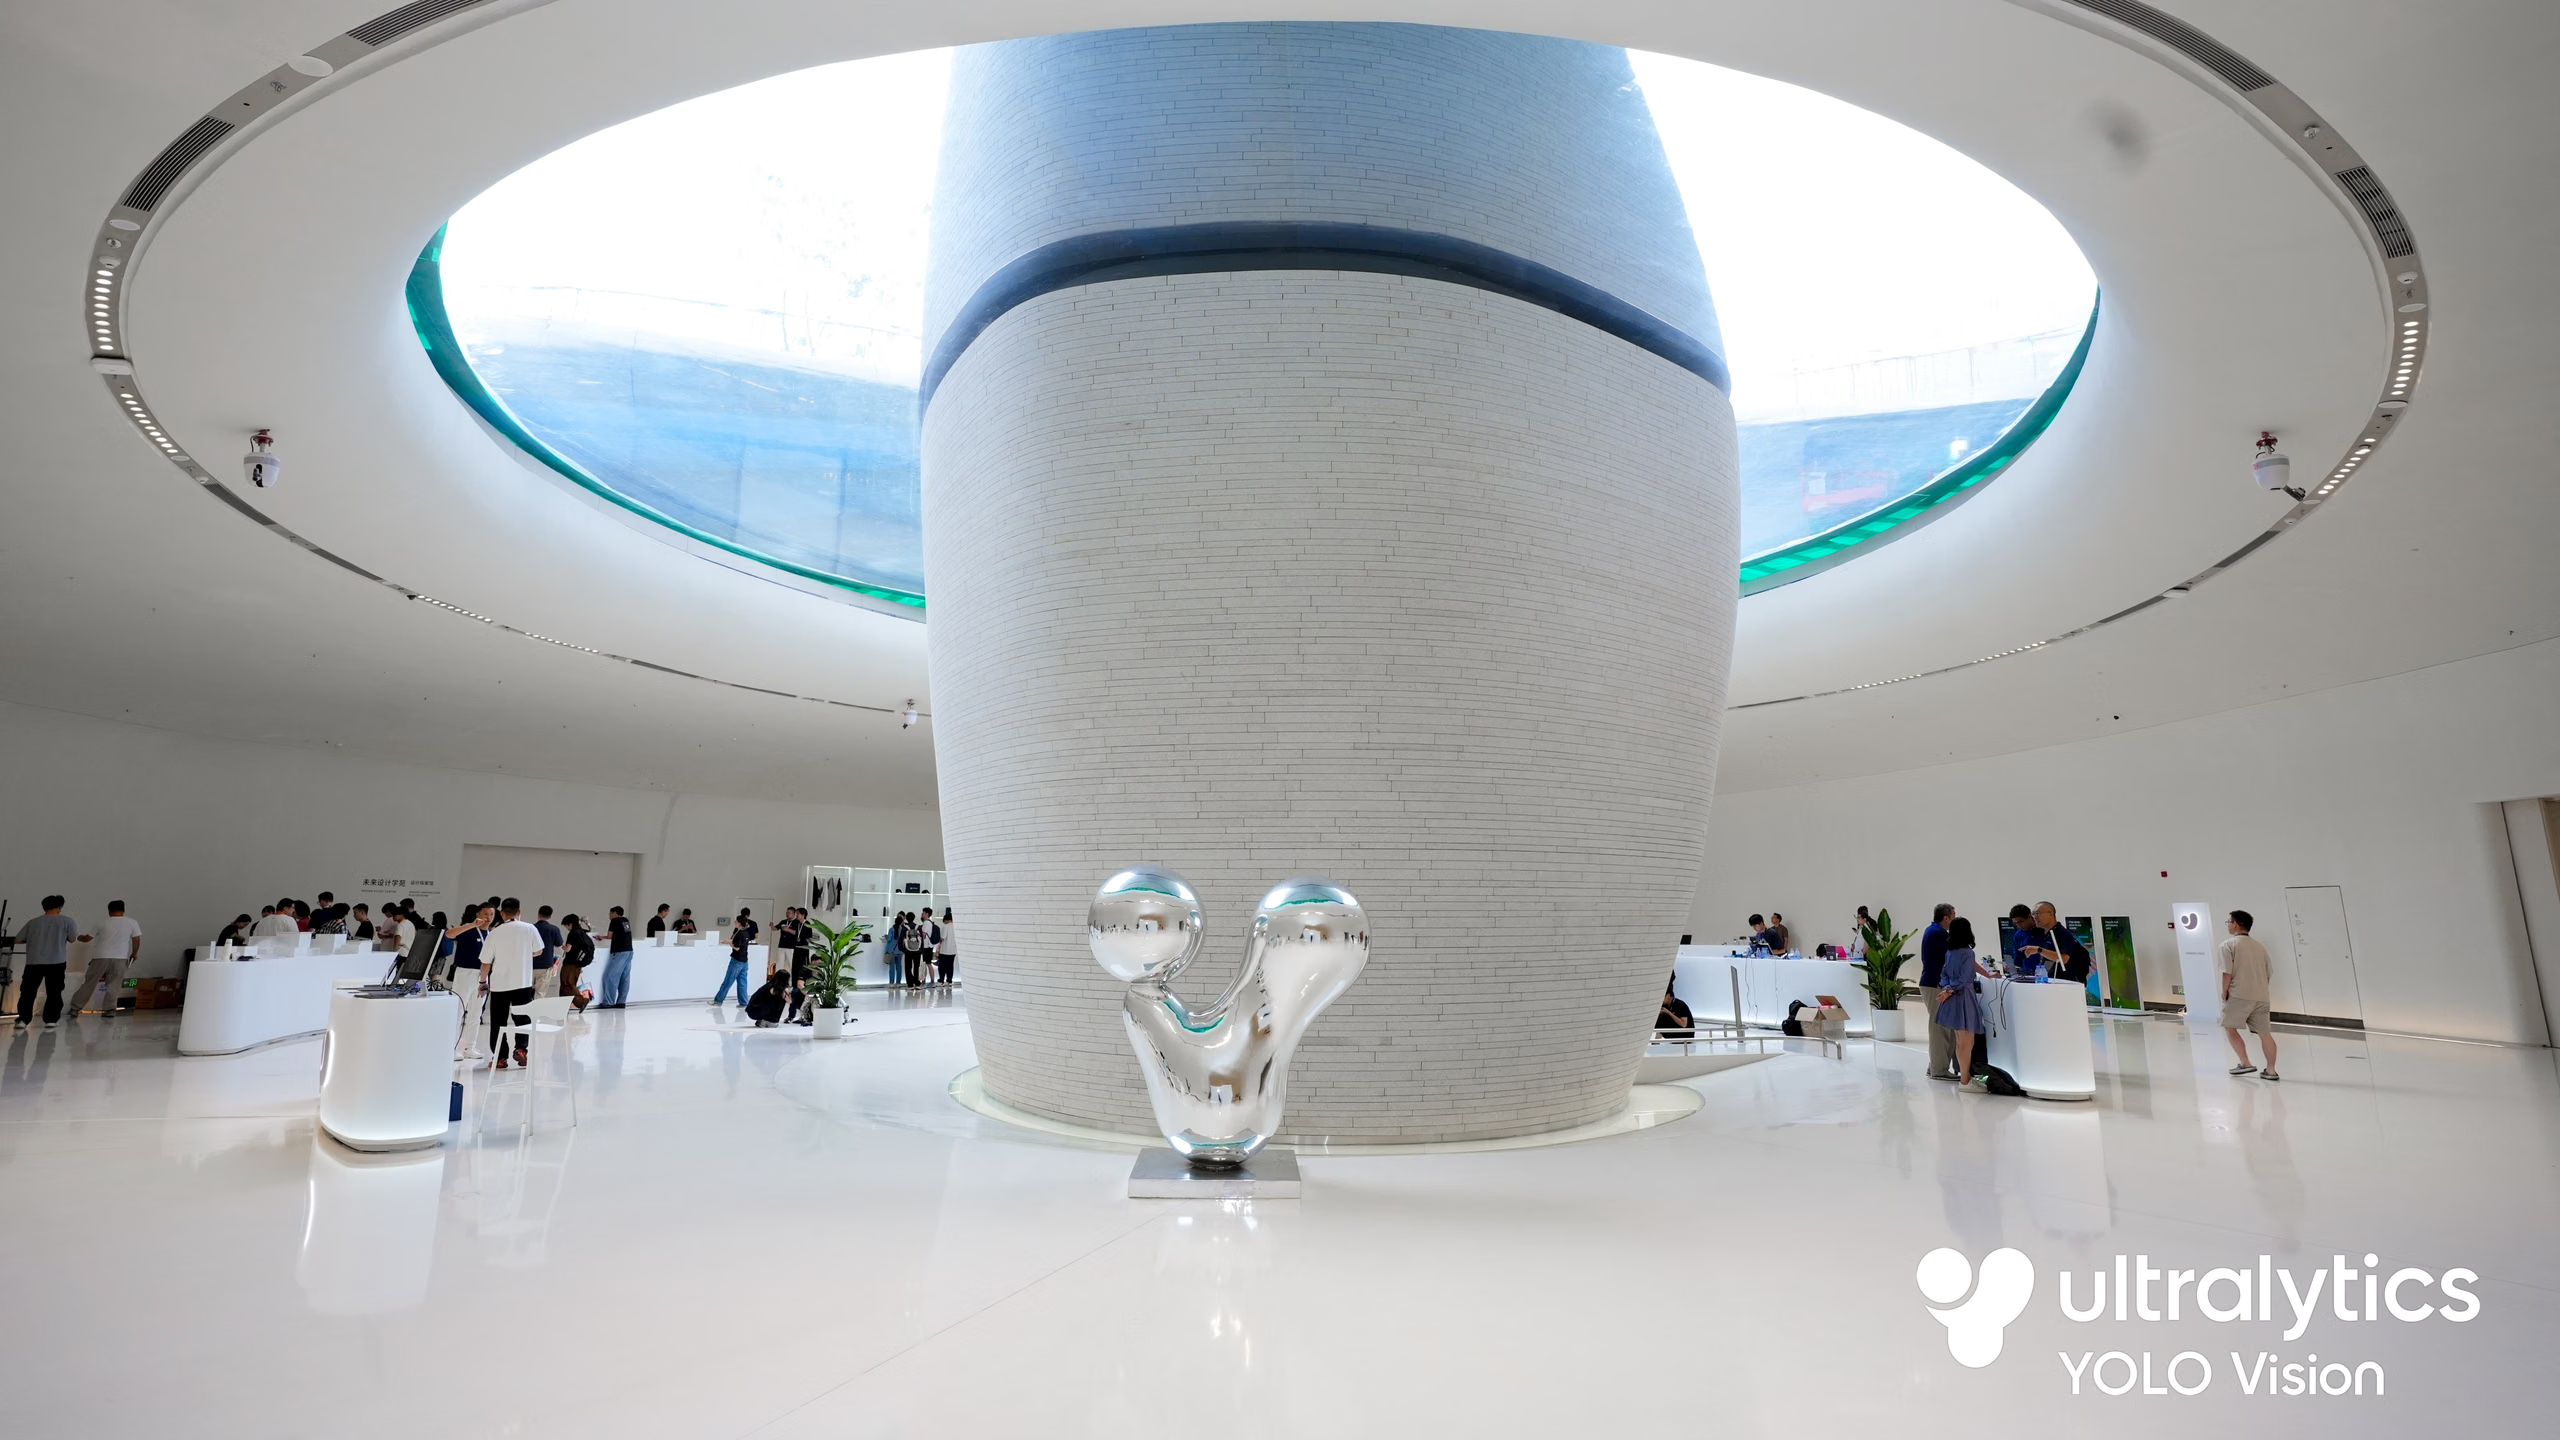 图 1. Ultralytics YOLO Vision 2026 展览区。
这一基调为后续议程做好了铺垫。YV26 同样关注模型架构和模型训练完成后的工作:如何部署、监控并在生产环境中迭代模型。这条主线贯穿当天的两项重磅公告。
Ultralytics YOLO27:现场发布的新一代旗舰产品#
Ultralytics YOLO Vision 2026 的重磅公告是 Ultralytics YOLO27,这是 YOLO 系列的新一代旗舰产品。YOLO27 并非渐进式更新,而是将该系列扩展到更多任务、模型架构和专业应用领域。
这项公告围绕三个核心方向展开:
- Ultralytics YOLO27: 共推出 28 款模型,涵盖四种尺寸(n、s、m 和 l)和七项任务:目标检测、实例分割、语义分割、深度估计、分类、姿势估计和定向目标检测。紧凑型模型专为快速边缘部署而设计,而较大型模型则侧重生产环境中的 GPU 工作负载和对精度要求严格的应用。YOLO27l 是首个在 COCO 上超过 60 mAP 的 Ultralytics 模型,并且所有尺寸的模型都采用熟悉的 Ultralytics 接口。
- Ultralytics YOLO27 企业版模型: 针对高需求企业应用打造的领域专用预训练模型,涵盖零售、仓储、安保和航空视觉 AI 等场景。通过针对这些领域常见的物体、环境和边缘情况进行训练,这些模型将为团队构建专业化、可用于生产环境的检测系统提供更好的起点。
- Ultralytics YOLOE-27: 新一代 Ultralytics 实时开放词汇检测与分割模型。YOLOE-27 支持通过文本、视觉或无需提示的推理来识别物体,让视觉系统不再局限于一组固定的预定义类别。
这三个核心方向共同推动 YOLO27 超越单一模型发布,拓展为一个更完整的模型系列:通用基础模型、一系列经过领域调优的企业版模型,以及一款开放词汇模型,可直接接入 Ultralytics Python 软件包中现有的 LLM 接口。
YOLO27 已在 YV26 现场发布,预计将于今年晚些时候推出。加入候补名单,以便在产品发布时收到通知。
Ultralytics Platform:AutoTrain、Agents 和 Monitoring#
模型发布之后,团队转而介绍 Ultralytics Platform,并展示它如何简化计算机视觉系统开发的日常工作。三个重点领域展示了 Platform 如何减少从准备数据到在生产环境中运行模型之间的手动工作。
- AutoTrain: 通过对话式体验训练、比较和改进模型。用户可以用日常语言描述想要实现的目标,然后执行查找数据集、启动训练、比较结果和准备部署模型等操作。
- Agents: 用于将图像、YOLO 模型、视觉语言模型、条件和操作连接起来,构建完整工作流的可视化画布。例如,只有 YOLO 检测到人员时,工作流才调用视觉语言模型;或者将低置信度预测结果发送到数据集以供审核。用户可以先通过模板快速搭建常见模式,再根据自己的应用进行调整。
- Monitoring: 内置已部署端点的可观测性功能,包括请求量、延迟、错误、健康状态和日志。付费专用端点还会提供实时预测统计数据和临时样例,用户可以查看这些样例并将其保存到数据集中。
这些能力共同构成了更加连贯的模型生命周期:准备数据、训练并比较模型、部署表现最佳的模型、围绕模型预测结果构建工作流、监控生产环境中的行为,并将有用样例反馈到下一轮训练中。
演讲环节:从边缘芯片到具身 AI#
除了产品发布,议程还汇聚了 AI 生态系统各领域的领军人物,共同探讨当今真实世界中的视觉 AI 部署。
- 建筑施工与工业检测: Keith Povich 介绍了 Ultralytics YOLO26 如何用于理解施工现场情况,从简单的目标检测进一步拓展到现场级上下文分析,标记跨专业冲突,并为专业审核准备有证据支持的修正方案。
- 用于视觉 AI 的开放计算: Alex Zhang 展示了 Ultralytics YOLO 如何通过 PyTorch 和 ROCm 运行在 AMD GPU 上,涵盖试验、训练到真实世界推理的各个环节。
- 边缘加速: NVIDIA、Intel 和 Qualcomm 的演讲介绍了如何从训练到部署,全流程加速 YOLO 模型在新一代边缘硬件上的运行,包括 Intel 针对 Core Ultra 处理器推出的 OpenVINO™ 优化。
- 真实场景中的机器人: Lisa Li 分享了全球创客通过 D-Robotics RDK 在真实机器人上部署 Ultralytics YOLO 的案例和基准测试结果。
- 具身视觉 AI: Paul Li 探讨了如何将机器人研究转化为可靠的真实世界机器人系统,以及将感知能力从实验室应用到实际运行中的机器人所面临的现实挑战。
- 造福人类的 AI: James Ong 博士将视角从单个产品扩展到更广泛的层面,探讨大规模部署视觉 AI 所伴随的责任。
- 价值将流向何处: Steve Nouri 探讨了随着模型能力增强并逐渐商品化,AI 经济格局如何变化。他认为,持久的优势不会来自模型本身,而会来自数据、上下文、工作流和信任。
当天的活动以一场专题讨论收尾,模型开发者、硬件创新者和真实产品构建团队共同探讨这些技术如何融合,以及要让能力更强的视觉 AI 走进真实世界,接下来还需要做些什么。
活动现场的展位、工作坊和实时演示#
舞台上的议程展望了视觉 AI 的未来,而活动现场则展示了其中有多少技术已经投入使用。YV26 全天安排了三场专门的演示时段和一场完整的午餐交流时段,让参会者有充足时间亲自动手体验,而不只是坐在座位上观看。
今年的演示活动主要围绕以下内容展开:
- LimX Dynamics 在现场展示了具身 AI 硬件,让参会者近距离了解 YOLO 等感知模型如何接入真实的机器人平台。
- D-Robotics 展示了边缘 SoC 开发套件,延续了往届 YOLO Vision 活动中的讨论,介绍如何在统一技术栈上运行感知、运动控制和决策。
- Axera 展示了专为高效、低功耗推理打造的芯片和计算平台,让参会者比较同一 YOLO 模型在不同边缘芯片上的表现。
除赞助商展位外,AMD 还举办了专场动手工作坊,带领参会者直接通过 AMD ROCm 和 AMD 硬件部署 Ultralytics YOLO。这为当天稍早在主舞台举行的 AMD 演讲提供了更具技术深度的补充。
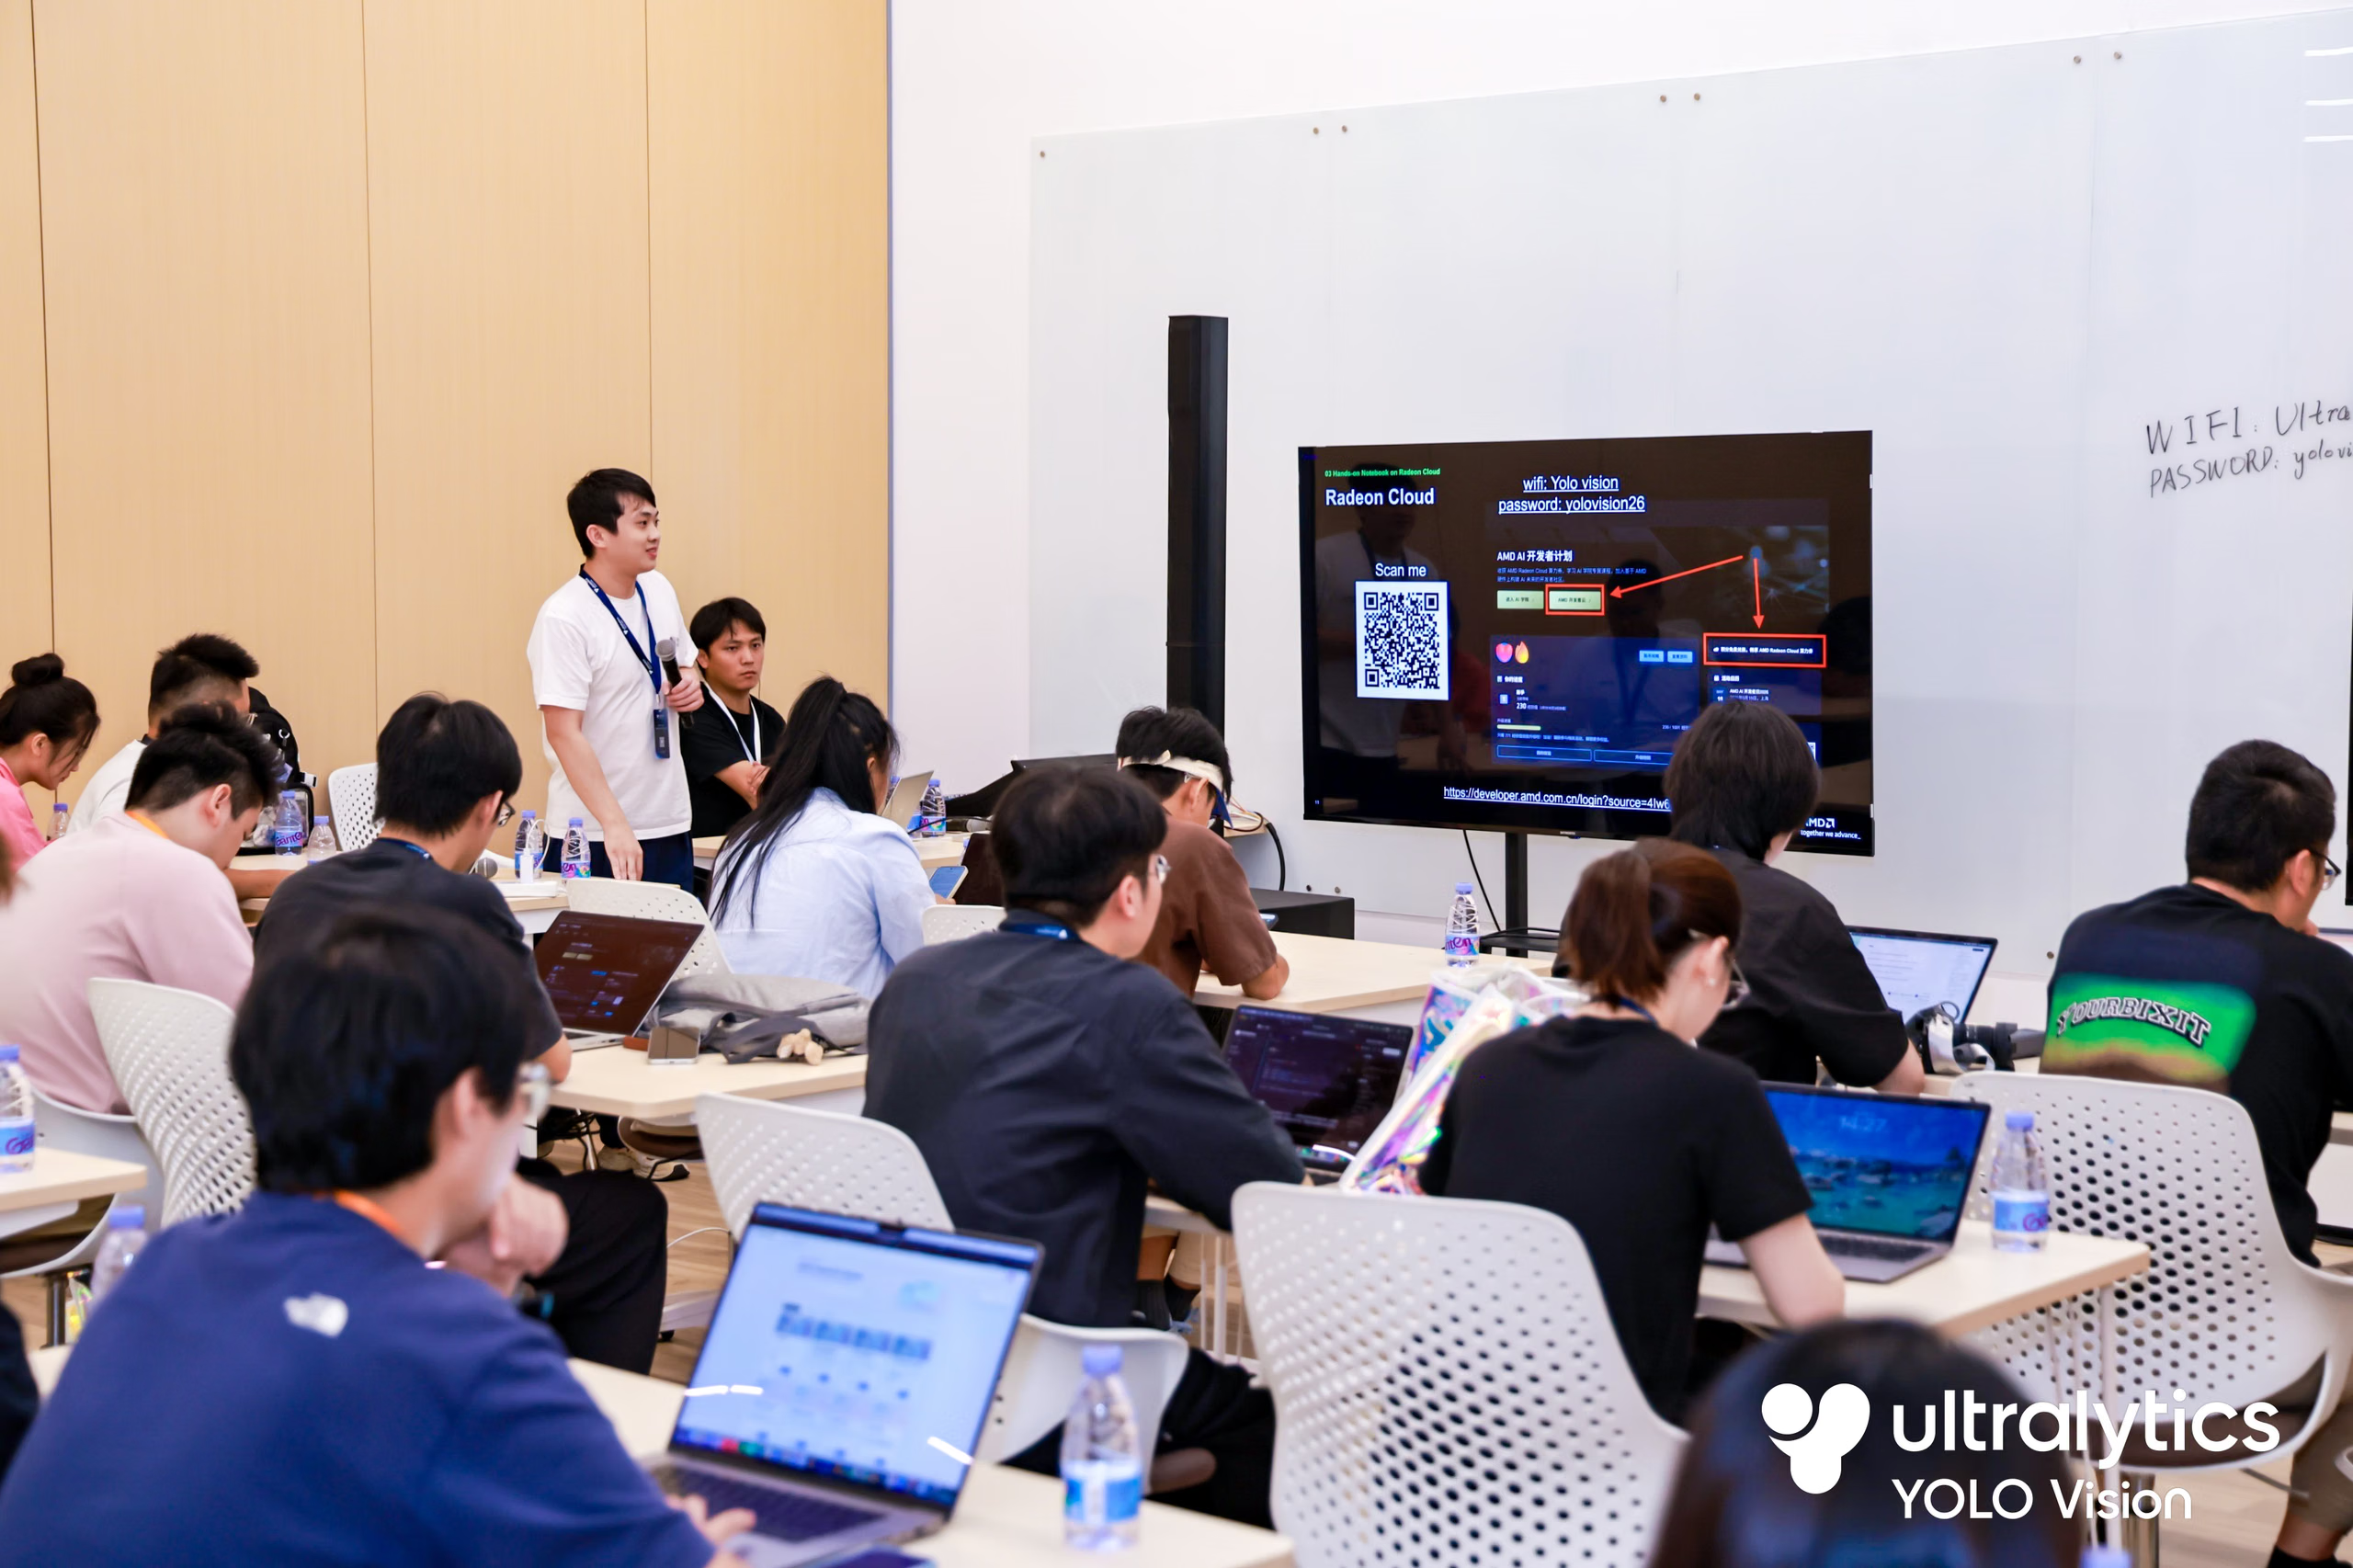 图 2. Ultralytics YOLO Vision 2026 举办的工作坊
演示时段还让 Ultralytics 团队有机会通过现场演示 Auto-training 和 Agents 在 Ultralytics Platform 上的使用方式,让参会者亲自体验 Ask AI 并构建工作流,而不是只在舞台上观看演示。
和往届一样,一些最精彩的时刻发生在这些交流间隙中。参会者了解了 Ultralytics 的职业发展计划和周边商品商店,在展位上交流部署挑战,排队向合作伙伴的工程师提问,也延续了前一年在 YV25 伦敦和深圳站开启的交流。企业领导者、开源贡献者、学生和业余爱好者并肩站在同一个展位前,这种氛围始终贯穿每一届 YOLO Vision 活动,无论舞台上的技术每年如何变化。
要点#
YOLO Vision 2026 展示了 Ultralytics 如何在两个相互关联的方向上持续推进:通过 YOLO27、企业版模型和开放词汇能力扩展 Ultralytics YOLO 系列,同时借助 Ultralytics Platform 让完整的模型生命周期更加易于使用。
这些进展表明,视觉 AI 不仅会变得更快、更准确,也会更易于训练、连接、部署、监控,并在真实环境中持续改进。
立即探索 Ultralytics Platform,并加入候补名单,及时了解 YOLO27 接近发布时的最新进展。加入我们的社区并访问我们的 GitHub 仓库,共同参与接下来的发展。









