تحسين التنبؤ بالتصادم باستخدام نماذج Ultralytics YOLO
تعرّف على كيفية مساعدة الرؤى المستخلصة من نماذج Ultralytics YOLO لأنظمة التنبؤ بالاصطدام على اتخاذ قرارات أكثر أمانًا وسرعة في البيئات الديناميكية.
 Abirami Vina12 دقيقة قراءة
حتى مع توخي الحذر على الطريق، قد تقع الحوادث. فقد تغيّر سيارة مسارها، أو يعبر أحد المشاة الطريق من غير ممر مخصص، أو يسرع راكب دراجة دون سابق إنذار. وهذه المواقف اليومية أمثلة على الحالات التي يمكن لأنظمة التنبؤ بالتصادم أن تُحدث فيها فرقًا حقيقيًا وتساعد على الحفاظ على سلامة الجميع.
استعرضنا سابقًا التنبؤ بمسار الكرة، ورأينا كيف يساعد التنبؤ بمسار كرة سريعة الحركة التحليلات الرياضية على فهم الحركة وتوقع ما سيحدث لاحقًا. ويعمل التنبؤ بالتصادم بطريقة مشابهة.
تستشرف أنظمة التنبؤ هذه المستقبل عمليًا. فمن خلال مراقبة حركة المركبات والمشاة، تستطيع رصد المخاطر مبكرًا وتعديل مسارها أو سلوكها (وهي عملية تُعرف بتخطيط الحركة أو تخطيط المسار) قبل أن تتفاقم الأمور وتصبح خطرة.
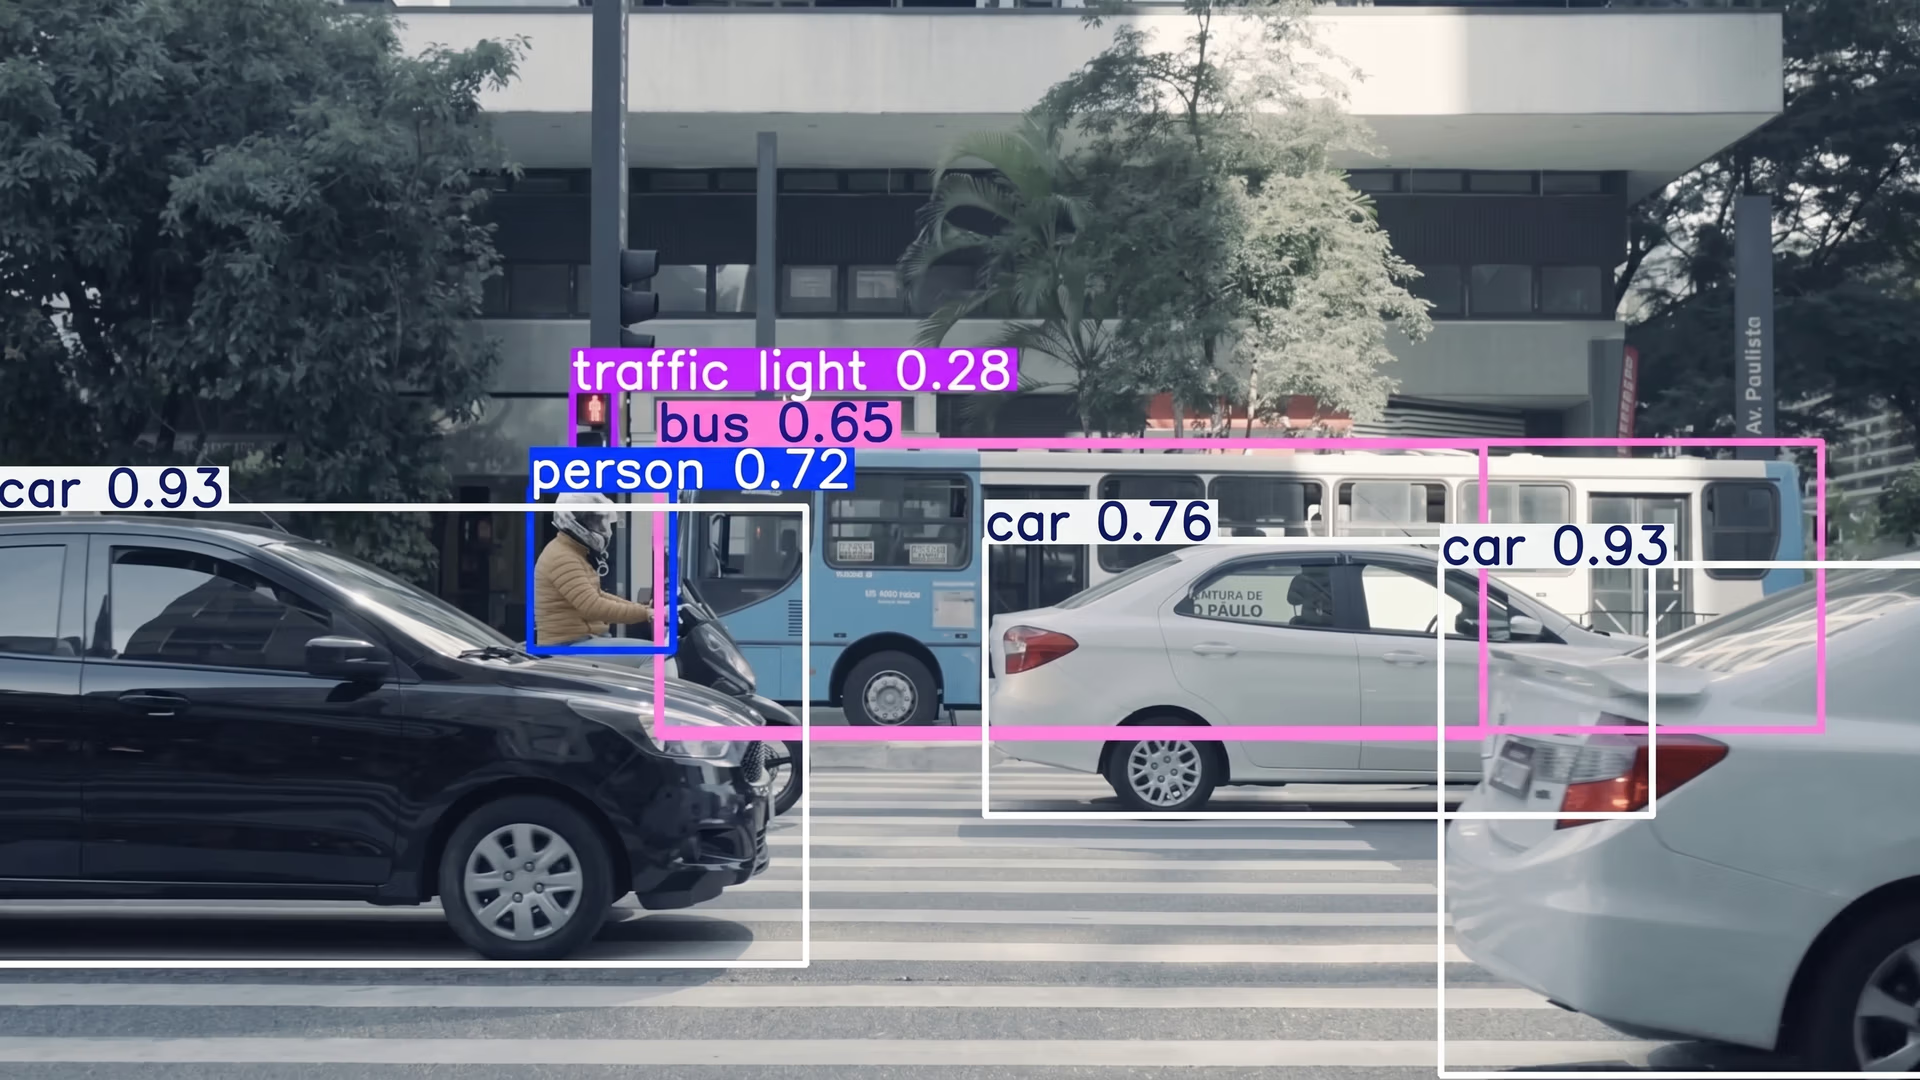
تتمثل تقنيات علوم الحاسوب الأساسية وراء أنظمة التنبؤ بالاصطدام في الذكاء الاصطناعي وفروعه، مثل الرؤية الحاسوبية، وطرق التنبؤ التي تساعد على توقع حركة الأشياء. فعلى سبيل المثال، يمكن استخدام نماذج الرؤية الحاسوبية مثل Ultralytics YOLO11 وUltralytics YOLO26 (الذي كان مرتقبًا وقت كتابة المقال وصدر منذ ذلك الحين) لاكتشاف كائنات مثل المركبات والمشاة وتعقبها آنيًا، بينما تستخدم نماذج التنبؤ هذه المعلومات لتقدير تحركاتها التالية.
الشكل 1. مثال على استخدام YOLO11 لكشف الكائنات على الطريق (المصدر).
والنتيجة نظام ذكاء اصطناعي يفهم ما يدور حوله ويدعم اتخاذ قرارات أكثر ذكاءً في البيئات الديناميكية. في هذه المقالة، سنستكشف كيفية عمل التنبؤ بالتصادم، والأساليب التي تقوم عليها، والدور الذي يمكن أن تؤديه الرؤية الحاسوبية ونماذج Ultralytics YOLO في هذه العملية. لنبدأ!
ما التنبؤ بالتصادم؟#
التنبؤ بالتصادم هو قدرة نظام الذكاء الاصطناعي على فهم حركة الكائنات وتوقع اقترابها الشديد بعضها من بعض أو اصطدامها. ويمكن للأنظمة المختلفة استخدام هذه المعلومات بطرق عديدة، منها دعم ميزات السلامة وتحسين الحركة وتنسيق الأفعال في المساحات المشتركة.
في أي مكان تتحرك فيه الكائنات ضمن مساحة مشتركة، سواء كانت سيارات على طريق سريع أو رافعات شوكية في ممر مستودع أو مشاة يعبرون شارعًا، يساعد التنبؤ بالتصادم الأنظمة على فهم كيفية تطور هذه التفاعلات. وفي التطبيقات التي تركز على السلامة، يمكن استخدام هذه القدرة الاستشرافية للحد من المخاطر، بينما تدعم في سياقات أخرى مهام مثل تخطيط المسار والتوقيت أو تنسيق الحركة.
على سبيل المثال، في كثير من المركبات الحديثة المجهزة بأنظمة مساعدة السائق المتقدمة (ADAS)، تراقب الكاميرات والمستشعرات الطريق أمام السيارة وتقدّر سرعة اقترابها من الكائنات القريبة. وإذا اكتشف النظام احتمال تحول الموقف إلى وضع غير آمن، فإنه ينبه السائق، وقد يساعد الكبح التلقائي في بعض الحالات على تقليل أثر الاصطدام.
استكشاف المراحل الأربع للتنبؤ بالتصادم#
يشمل التنبؤ بالتصادم عملية منسقة تعمل فيها مكونات مختلفة للذكاء الاصطناعي معًا لتحديد الكائنات ومتابعة حركتها وتقدير ما قد يحدث لاحقًا. وتعمل هذه الأنظمة عادةً عبر أربع مراحل مترابطة: كشف الكائنات، وتتبع الكائنات، والتنبؤ بالمسار، وأخيرًا التنبؤ بالتصادم؛ إذ تعتمد كل مرحلة على دقة المرحلة السابقة.
والآن، دعونا نلقي نظرة أقرب على آلية عمل كل مرحلة.
نظرة على كشف الكائنات#
كشف الكائنات مهمة أساسية في الرؤية الحاسوبية، تحدد فيها نماذج الذكاء الاصطناعي البصري الكائنات في صورة أو إطار فيديو وتحدد مواقعها. ومن خلال تحليل بيانات البكسل، يستطيع نموذج كشف الكائنات إنتاج ثلاثة مخرجات رئيسية: الصناديق المحيطة، وفئات الكائنات، ودرجات الثقة. وتوضح الصناديق المحيطة موضع الكائن، وتشير فئات الكائنات إلى ماهيته، مثل سيارة أو أحد المشاة أو راكب دراجة، وتعكس درجات الثقة مدى يقين النموذج من التنبؤ.
تستند نماذج الذكاء الاصطناعي البصري مثل YOLO11 وYOLO26 إلى هذا الأساس، وتدعم عدة مهام ذات صلة، منها كشف الكائنات وتتبعها وكشف الصناديق المحيطة الموجّهة (OBB). يحدد كشف الكائنات ما يظهر في كل إطار لنظام التنبؤ، ويتابع التتبع حركة تلك الكائنات، بينما توفر الصناديق المحيطة الموجّهة أشكالًا أدق للكائنات التي تظهر بزوايا مختلفة.
في هذه المرحلة، يركز نظام التنبؤ بالتصادم على فهم ما يظهر في البيانات المرئية فحسب. وهو يشكل طبقة المعلومات الأساسية التي تعتمد عليها جميع الخطوات اللاحقة، لكنه لا يأخذ بعدُ في الحسبان كيفية حركة الكائنات أو تفاعلها.
لمحة عامة عن تتبع الكائنات#
بعد كشف الكائنات، تتمثل الخطوة التالية في تتبعها عبر الإطارات لكي يفهم النظام كيفية تحركها بمرور الوقت. فبينما يوفر الكشف صناديق محيطة جديدة في كل إطار، يضيف تتبع الكائنات الاستمرارية عبر ربط عمليات الكشف تلك بمرور الوقت.
تعمل خوارزميات التعقب المدعومة بحزمة Ultralytics Python، مثل ByteTrack أو BoT-SORT، مع نماذج مثل YOLO11، مستفيدةً من بيانات الاكتشاف من كل إطار لمتابعة الكائنات أثناء حركتها. وتعيّن هذه الخوارزميات معرّفًا فريدًا لكل كائن، وتستخدمه للحفاظ على هويته حتى عندما يتحرك بسرعة أو يصبح محجوبًا جزئيًا. وينتج عن ذلك سجل تعقب سلس يوثّق حركة الكائن.
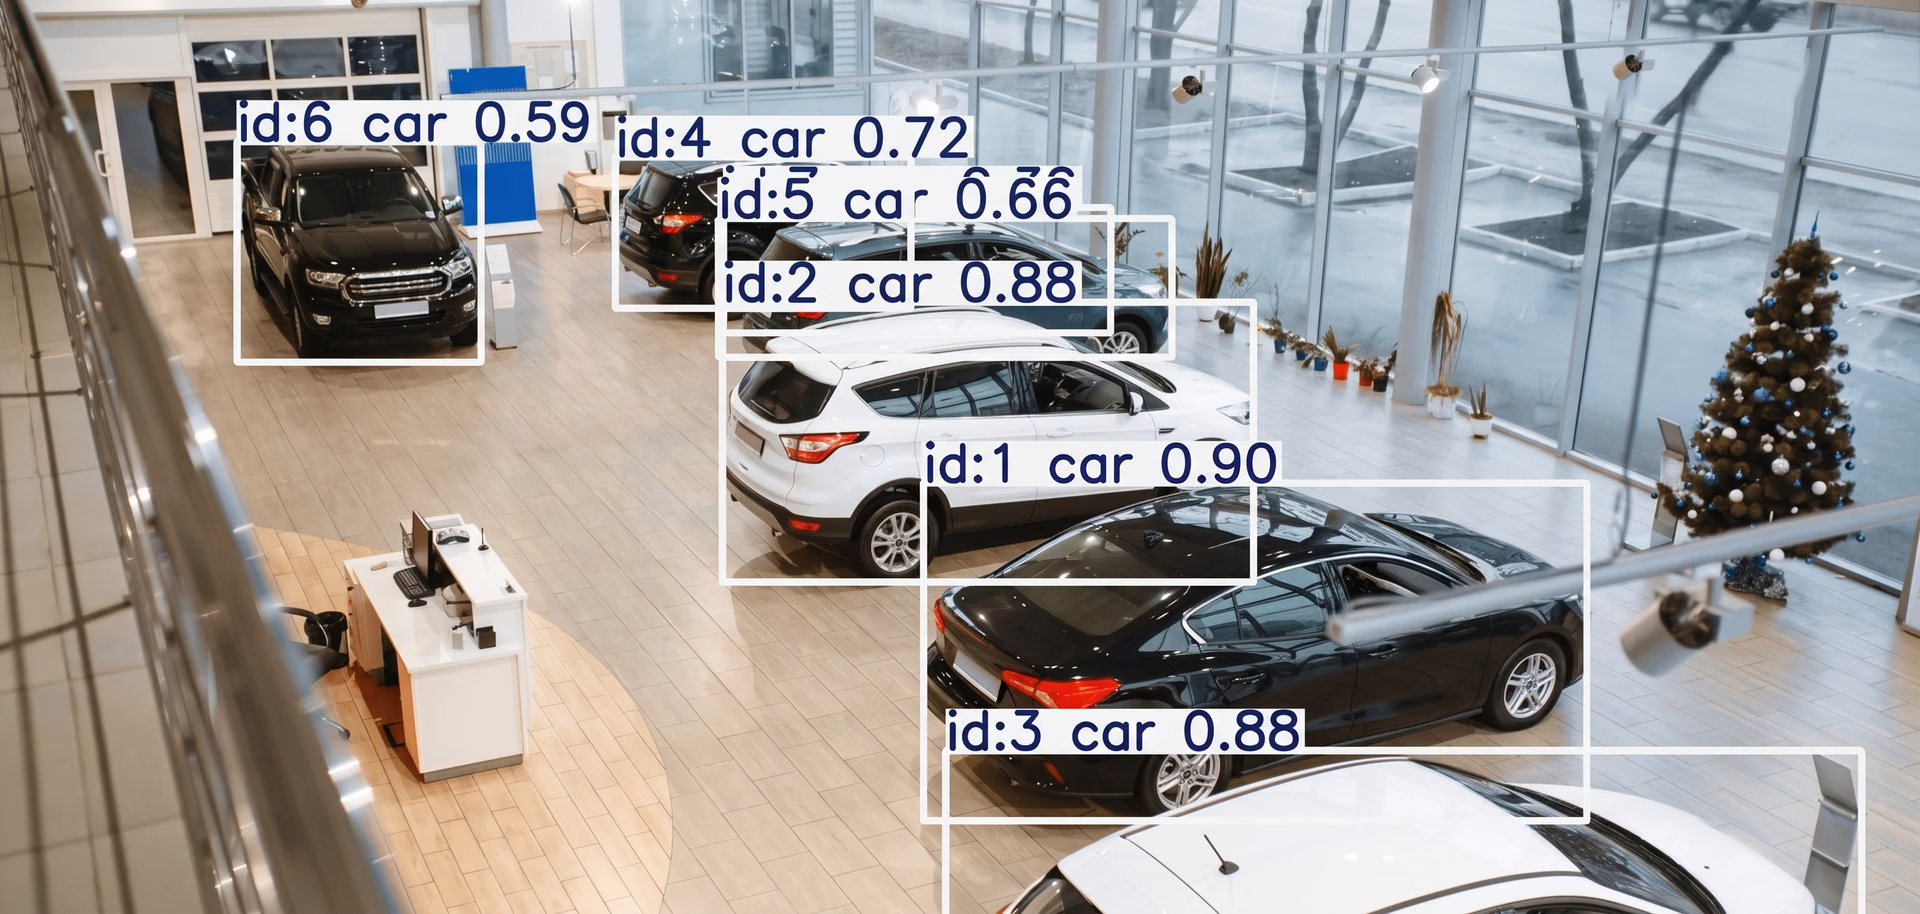
الشكل 2. لمحة عن تعيين معرّفات فريدة لعمليات كشف مختلفة باستخدام YOLO (المصدر)
إليك لمحة سريعة عن طريقة عمل هاتين الطريقتين للتتبع:
- ByteTrack: يستخدم عمليات الكشف ذات الثقة المرتفعة والمنخفضة للحفاظ على معرّفات كائنات متسقة، فيما تساعد تنبؤات الحركة الصادرة عن مرشح كالمان أداة التتبع على الاستقرار عند تحرك الكائنات بسرعة أو صعوبة كشفها لفترة وجيزة.
- BoT-SORT: تطوّر هذه الخوارزمية SORT عبر الجمع بين تنبؤات الحركة بمرشح كالمان ومؤشرات المظهر، ما يتيح لأداة التتبع متابعة الكائنات بموثوقية أكبر في المشاهد المزدحمة أو أثناء الحجب الجزئي.
لقياس مدى كفاءة أساليب التعقب هذه، يقيّمها الباحثون باستخدام مجموعات البيانات والمعايير المعتمدة الخاصة بـتعقب الكائنات المتعددة (MOT). وتشمل المقاييس الشائعة دقة تعقب الكائنات المتعددة (MOTA)، التي تعكس جودة التعقب الإجمالية؛ ودرجة F1 للتعرّف (IDF1)، التي تقيس مدى الاتساق في الحفاظ على هويات الكائنات؛ ودقة التعقب من الرتبة الأعلى (HOTA)، التي تقدم تقييمًا متوازنًا لأداء الاكتشاف ودقة الربط بين الكائنات.
فهم التنبؤ بالمسار#
بعد تتبع كائن عبر إطارات متعددة، تتمثل الخطوة التالية في التنبؤ بوجهته التالية. ويُعرف ذلك بالتنبؤ بالمسار. فبينما يكشف الكشف عن الكائنات ويتابع التتبع حركتها، يستشرف التنبؤ المستقبل ويقدّر مواضعها القادمة.
يمكن استخدام المعلومات المستمدة من الاكتشاف والتعقب، مثل مربّع إحاطة الكائن وموضعه عبر الإطارات والمعرّف المسند إليه، لحساب خصائص الحركة مثل السرعة والاتجاه وأنماط الحركة. وتوفر هذه المعلومات المستنتجة البيانات التي يحتاج إليها نموذج التنبؤ لتقدير موضع الكائن المرجح خلال الثواني القليلة التالية.
عندما تحتوي بيانات التتبع على فجوات أو قفزات مفاجئة، تساعد تقنيات الاستيفاء على إعادة بناء مسارات أكثر سلاسة واتساقًا. وهذا يضمن حصول نموذج التنبؤ على مدخلات حركة عالية الجودة بدلًا من بيانات موضع مشوشة أو غير مكتملة.
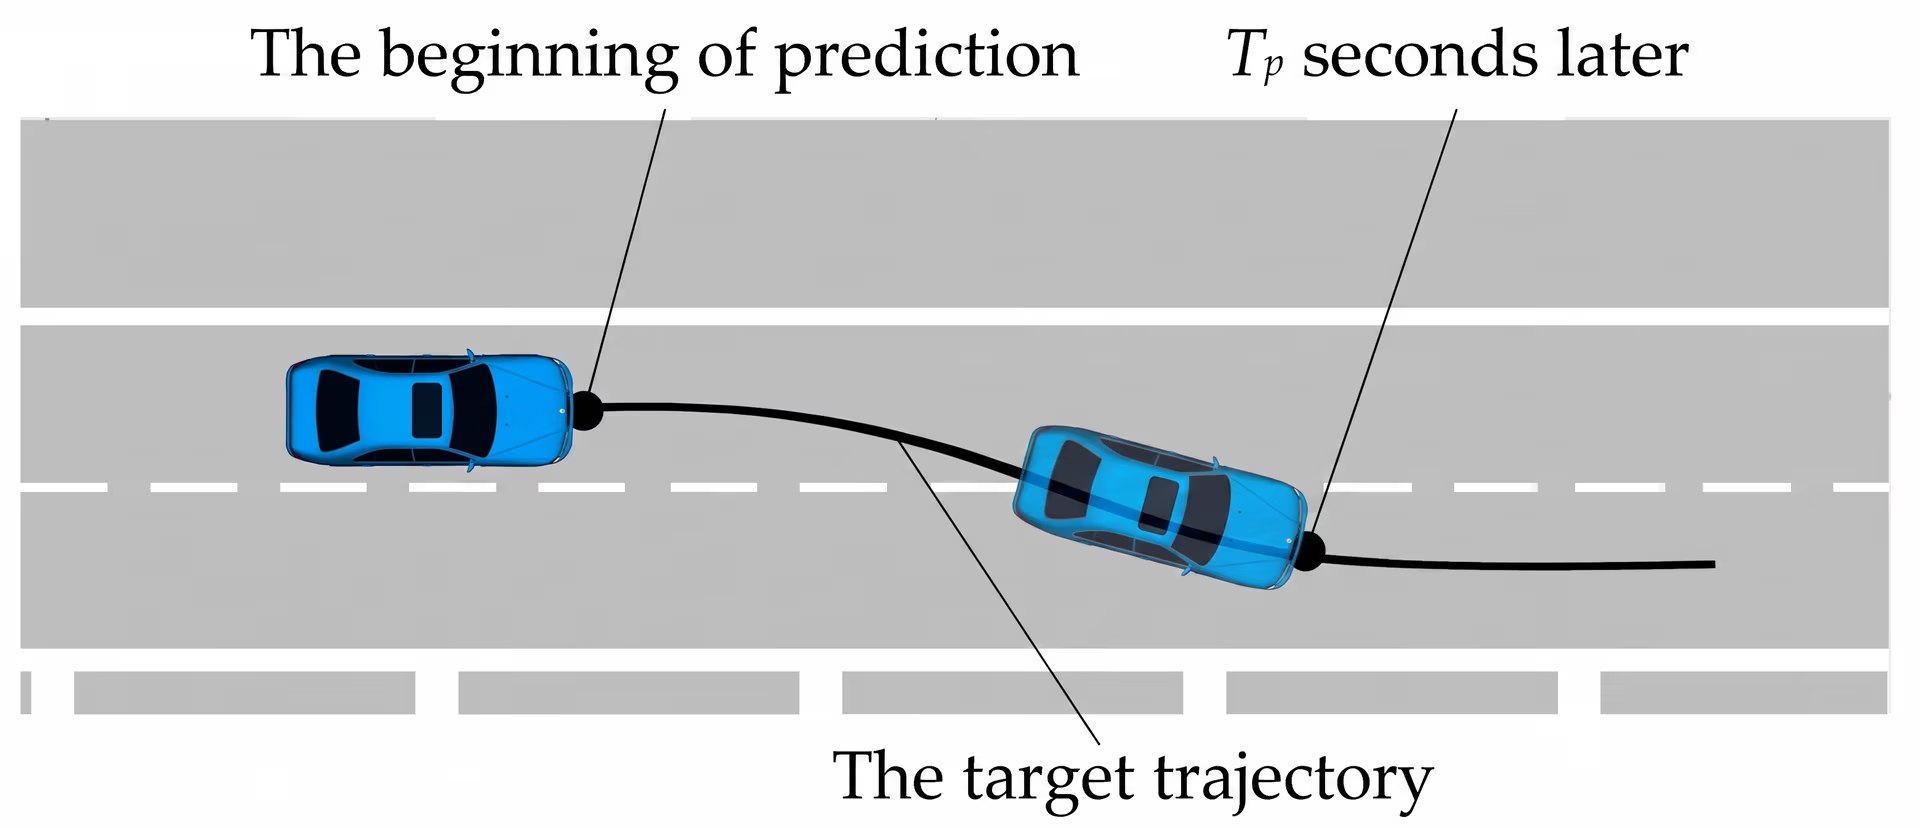
الشكل 3. تصوير مرئي للتنبؤ بمسار سيارة. (المصدر)
تعتمد أنظمة كثيرة على نماذج التعلم العميق المصممة لفهم تغير حركة الكائن بمرور الوقت لإجراء هذه التنبؤات. ومن خلال تحليل تسلسلات المواضع السابقة وسمات الحركة المستنبطة منها، تتعلم هذه النماذج أنماط الحركة الشائعة وتستخدم تلك المعرفة للتنبؤ بالمسارات المستقبلية.
فيما يلي بعض أساليب التعلم العميق وتعلم الآلة الشائعة الاستخدام للتنبؤ بالمسار:
- الشبكات العصبية المتكررة (RNNs): نماذج RNNs هي نماذج تعلم عميق مصممة لمعالجة التسلسلات، مثل سلسلة من إطارات الفيديو. ويمكنها الاحتفاظ بذاكرة للمواضع السابقة واستخدام هذه المعلومات لفهم حركة الكائن. ويساعد ذلك النظام على التعرّف على أنماط الحركة البسيطة، مثل التسارع أو التباطؤ أو التحرك في خط مستقيم.
- شبكات الذاكرة طويلة قصيرة الأمد (LSTMs): نوع أكثر تقدمًا من الشبكات العصبية المتكررة (RNNs)، يستطيع تذكّر المعلومات لفترات أطول. وهذا يمكّنه من التقاط حركات أكثر تعقيدًا، مثل استعداد مركبة للانعطاف أو تغيير أحد المشاة اتجاهه. وبفضل قدرتها على تتبع الاتجاهات لفترات أطول، غالبًا ما تنتج هذه الشبكات تنبؤات أكثر موثوقية في البيئات المزدحمة.
- المحوّلات: تعالج المحوّلات تسلسلات الحركة كاملةً، وتستخدم آلية الانتباه للتركيز على أهم تفاصيل هذه التسلسلات. وهذا يجعلها فعالة على نحو خاص في المشاهد التي تتفاعل فيها كائنات متعددة، مثل السيارات التي تندمج في مسار واحد أو المشاة الذين يعبرون الطريق.
تستطيع هذه النماذج التنبؤ بالمسارات القصيرة والطويلة الأجل. وتميل التنبؤات قصيرة الأجل، التي تقل مدتها عادةً عن ثانيتين، إلى أن تكون الأكثر دقة، بينما توفر التنبؤات ضمن فترات أطول، مثل ثانيتين إلى ست ثوانٍ، استشرافًا أكبر، لكنها تنطوي على قدر أعلى من عدم اليقين.
جمع المراحل معًا: خوارزميات كشف التصادم#
في المرحلة الأخيرة، أي التنبؤ بالتصادم، يستخدم النظام كل ما تعلمه حتى الآن: ماهية كل كائن (الكشف)، وكيفية حركته (التتبع)، والوجهة المحتملة التالية (التنبؤ). وتتحقق هذه الخطوة مما إذا كانت أي من المسارات المتوقعة قد تتقاطع على نحو قد يؤدي إلى تصادم.
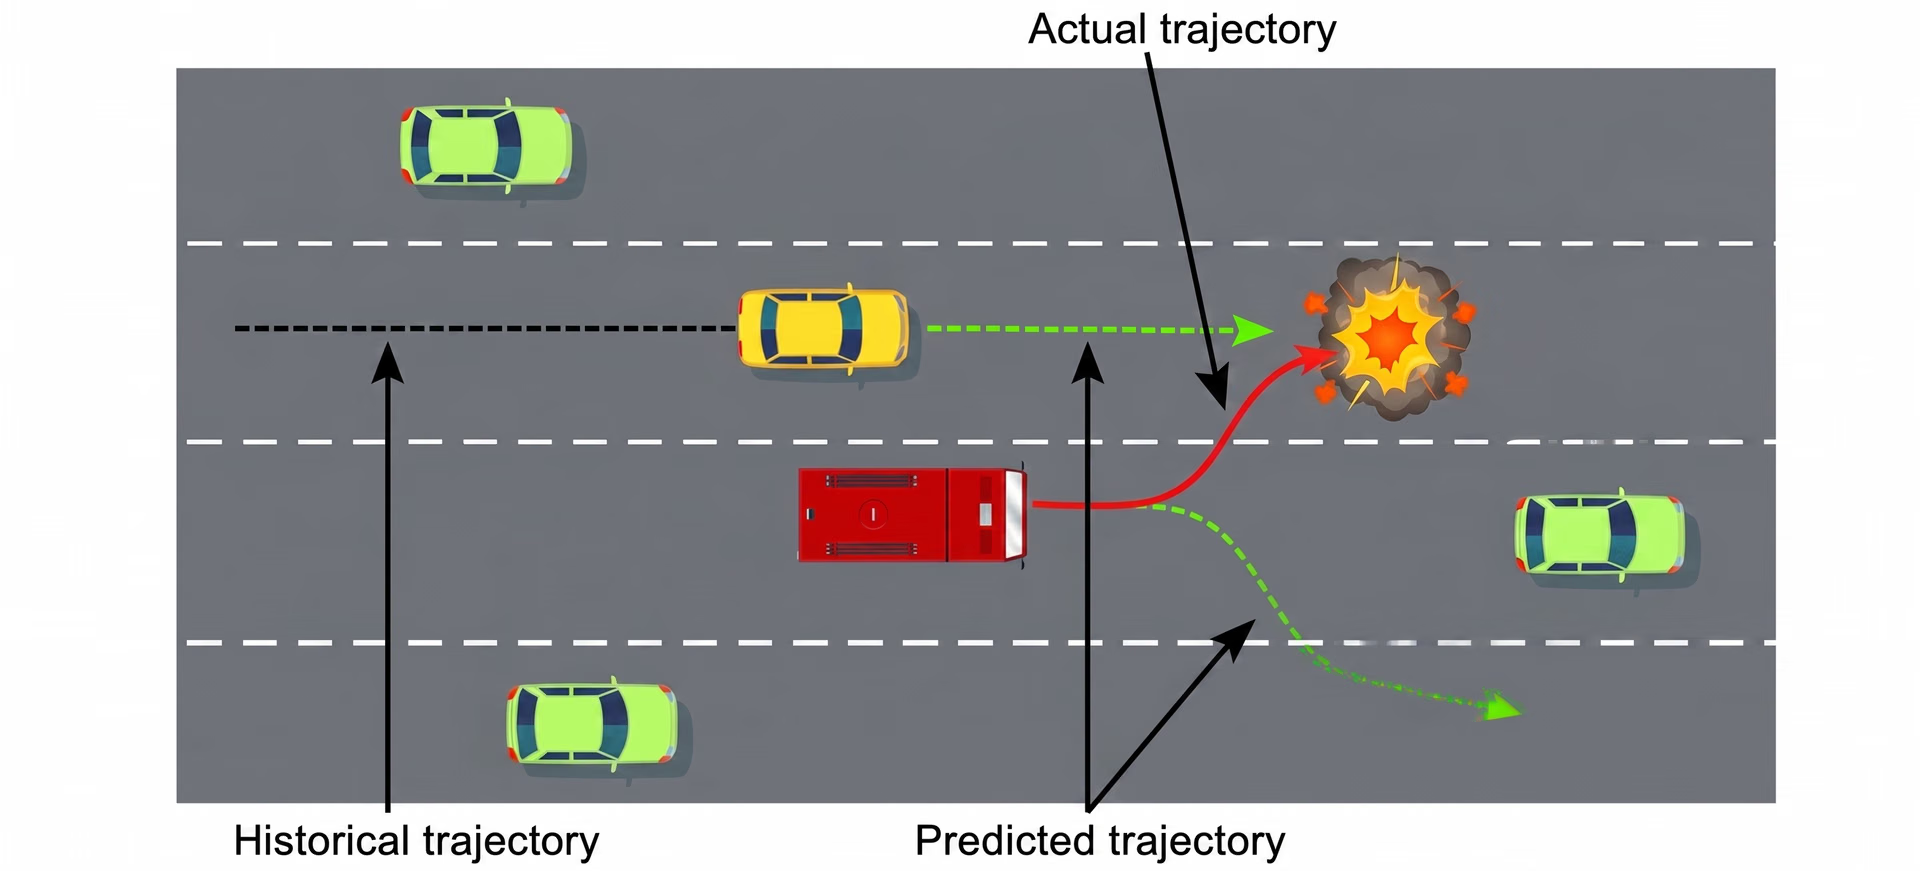
الشكل 4. آلية عمل نظام التنبؤ بالتصادم (المصدر)
في حالة المركبات ذاتية القيادة، يقارن نظام التحقق من التصادم المسارات المستقبلية للأجسام القريبة، مثل السيارات والمشاة وراكبي الدراجات. وإذا تداخل مساران متوقعان أو اقتربا من بعضهما بدرجة خطرة، يحدد النظام الموقف بوصفه تصادمًا محتملًا بين المركبات. ولفهم مدى إلحاح خطر التصادم، يحسب النظام أيضًا قيمة تُعرف باسم الزمن حتى التصادم.
يُعد الزمن حتى التصادم (TTC) مقياسًا أساسيًا في البيئات سريعة الحركة. ويقدّر الوقت المتبقي قبل تصادم جسمين إذا واصلا التحرك بسرعتيهما واتجاهيهما الحاليين. وعندما ينخفض الزمن حتى التصادم عن حد معين، يمكن للنظام الاستجابة بإصدار التحذيرات أو استخدام المكابح أو تعديل المسار المخطط له.
التطبيقات العملية للتنبؤ بالتصادم#
أصبح التنبؤ بالتصادم بالغ الأهمية في العديد من القطاعات، بما في ذلك إدارة حركة المرور، والبنية التحتية للمدن الذكية، والأتمتة الصناعية، والروبوتات المتنقلة. ومع استمرار تطور أحدث نماذج الرؤية الحاسوبية والتنبؤ، تزداد قدرة هذه الأنظمة على توقع الحركة.
بعد أن أصبح لدينا فهم أفضل لكيفية عمل التنبؤ بالتصادم والتنبؤ بالمسارات، لنتناول بعض الدراسات البحثية المهمة التي توضح كيفية استخدام هذه الأساليب في بيئات متنوعة من العالم الحقيقي.
التنبؤ بالتصادم للمركبات ذاتية القيادة للطوارئ باستخدام YOLO#
يُعد التنقل في البيئات المزدحمة وغير المتوقعة من أصعب التحديات التي تواجه الأنظمة الذاتية، خصوصًا عندما يتحرك المشاة بطرق لا تتبع أنماطًا واضحة. وتواجه مركبات الطوارئ هذه المشكلة بوتيرة أكبر، إذ يتعين عليها التحرك بسرعات عالية عبر الأماكن العامة المكتظة دون الاعتماد على طرق منظمة أو علامات مسارات أو سلوك متوقع للمشاة.
في مثل هذه السيناريوهات، يصبح فهم أماكن وجود الأشخاص وكيفية تحركهم المحتملة خلال الثواني القليلة التالية أمرًا ضروريًا لتجنب الحوادث. فعلى سبيل المثال، تناولت دراسة بحثية حديثة هذا التحدي من خلال إنشاء مسار عمل متكامل للتنبؤ بالتصادم لمركبة طوارئ ذاتية القيادة (EAV) تعمل في بيئات يكثر فيها المشاة.
آلية عمل مسار التنبؤ بالتصادم المعتمد على YOLO#
إليك لمحة عن آلية عمل هذه المنهجية:
- اكتشاف المشاة باستخدام YOLO: يحدد كاشف يستند إلى YOLO المشاة في كل إطار من إطارات الكاميرا، وينشئ مربعات إحاطة لكل شخص ظاهر.
- تتبع الحركة باستخدام ByteTrack: تربط خوارزمية ByteTrack عمليات الكشف عبر الإطارات، وتمنح كل مشاة معرّفًا ثابتًا، وتنشئ سجلًا للحركة يوضح كيفية تحركهم بمرور الوقت.
- تقدير الموقع في العالم الحقيقي: يحوّل تحويل المنظور العكسي (IPM) إحداثيات البكسل ثنائية الأبعاد إلى مواقع تقريبية على مستوى الأرض، ما يساعد النظام على تحديد مواقع المشاة في الفضاء الحقيقي نسبةً إلى المركبة.
- إنشاء منظور علوي باستخدام cGAN: تنشئ شبكة توليدية تنافسية شرطية، وهي نموذج ذكاء اصطناعي يحوّل تنسيق صورة إلى آخر، تمثيلًا للمشهد من منظور علوي. ويسهّل هذا التخطيط من أعلى فهم مواقع المشاة والمناطق المحيطة بهم.
- التنبؤ بالمسارات باستخدام نموذج LSTM: باستخدام المواقع السابقة لكل مشاة وأنماط حركته، يتنبأ نموذج LSTM بالاتجاه المرجح لتحركه خلال الثواني القليلة التالية.
- اكتشاف التصادم بكفاءة باستخدام مخاريط التصادم: تُقارَن المسارات المتوقعة باستخدام طريقة مخروط التصادم، التي تحدد ما إذا كان مسار المركبة وأي مشاة سيتقاطعان.
- تجنب التصادم عبر الإشارات: إذا تنبأ النظام بوقوع تصادم، فعّلت إشارة صوتية (مثل بوق أو جرس) في التوقيت الأمثل. ويُختار التوقيت للتأثير في سلوك المشاة ومنحهم فرصة لزيادة سرعتهم أو إبطائها والوصول إلى مكان آمن.
ضمان سلامة المشاة في المدن باستخدام الرؤية الطرفية وYOLO#
وبالمثل، يتجاوز نهج آخر لمنع التصادم التركيز على المركبات ليشمل البنية التحتية نفسها. فبدلًا من الاعتماد على مستشعرات داخل السيارة، يستخدم هذا النهج كاميرات ذكية مثبتة عند ممرات المشاة والتقاطعات لمراقبة حركة المشاة والمركبات في الوقت الفعلي. وغالبًا ما يصعب التنبؤ بما يحدث في هذه المواقع؛ فقد ينزل أشخاص إلى الطريق فجأة، وقد يتعرج راكبو الدراجات بين حركة المرور، وقد لا يخفف السائقون سرعتهم دائمًا، لذا فإن اكتشاف المخاطر مبكرًا أمر بالغ الأهمية.
تناولت دراسة مهمة هذه الفكرة من خلال نظام يُسمى NAVIBox، وهو جهاز للرؤية الطرفية مصمم للتنبؤ بمخاطر المركبات والمشاة مباشرةً عند التقاطع. ويستخدم النظام نموذج Ultralytics YOLOv8 لاكتشاف المشاة والمركبات، ومتتبعًا خفيفًا يعتمد على مراكز الكتل لمتابعتهم عبر الإطارات. وينتج عن ذلك سجلات حركة قصيرة وموثوقة، تُحسّن بعد ذلك باستخدام تحويل منظور يحوّل مشهد كاميرات المراقبة CCTV المائل إلى مخطط أوضح للطريق من منظور علوي.
باستخدام هذه المسارات المحسّنة، يستطيع NAVIBox تقدير حركة مستخدمي الطريق المرجحة خلال الثواني القليلة التالية، والتحقق مما إذا كانت مساراتهم قد تتقاطع (وهو ما يُعرف أيضًا باختبار التقاطع). وعندما يكتشف النظام تفاعلًا محفوفًا بالمخاطر، يرسل تحذيرات فورًا عبر شاشات للسائقين ومكبرات صوت للمشاة، دون الاعتماد على خادم بعيد أو اتصال بالشبكة. وأظهرت الاختبارات في مواقع حضرية فعلية أن NAVIBox يعمل بسرعة كافية للاستجابة الآنية الحقيقية، ويحدد بدقة سيناريوهات الاصطدام المحتملة، ما يجعله أداة سلامة عملية عند التقاطعات المزدحمة في المدن.
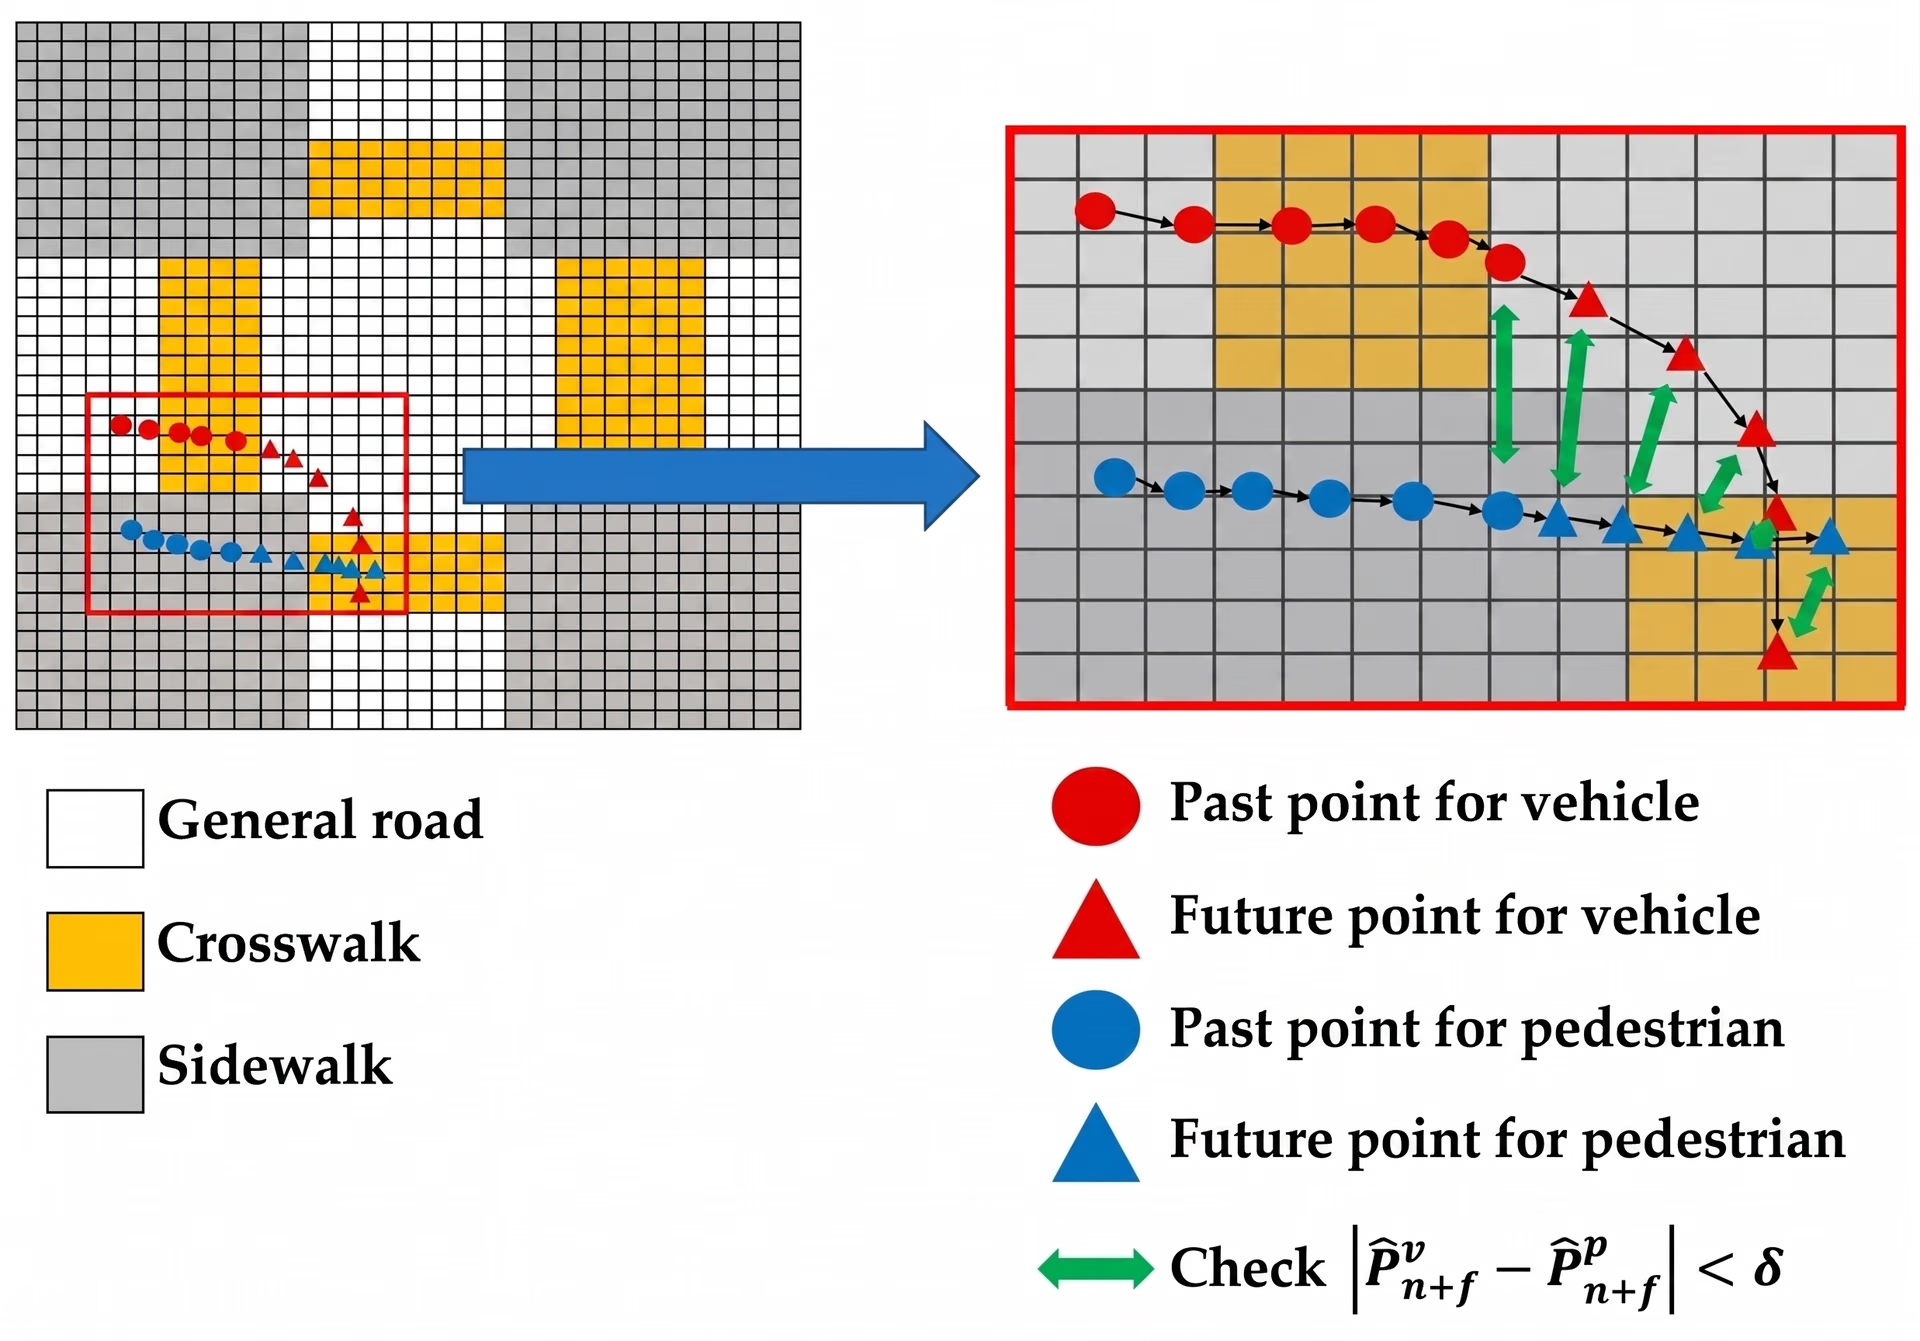
الشكل 5. التنبؤ بخطر التصادم بين المركبات والمشاة. (المصدر)
مزايا اكتشاف التصادم والتنبؤ به وعيوبهما#
فيما يلي بعض مزايا استخدام أنظمة التنبؤ بالتصادم المدعومة بالذكاء الاصطناعي:
- تحسين الوعي الظرفي: ترسم أنظمة الذكاء الاصطناعي باستمرار خرائط لحركة الأجسام في البيئة، ما يوفر فهمًا أعمق لتدفق الحشود على نطاق واسع أو سلوك حركة المرور أو مسارات الآلات.
- رؤى قائمة على البيانات للتخطيط طويل الأمد: من خلال تسجيل عمليات الكشف والحوادث الوشيكة وأنماط الحركة، توفر أنظمة الذكاء الاصطناعي تحليلات يمكن لمخططي المدن وفرق السلامة ومشغلي الأساطيل استخدامها لإعادة تصميم التقاطعات أو تحسين اللافتات أو تطوير السياسات التشغيلية.
- الوقاية من المخاطر بفاعلية من حيث التكلفة: يمكن لهذه الأنظمة، عبر اكتشاف المخاطر قبل تفاقمها، أن تتيح تجنب الحوادث المكلفة أو مطالبات التأمين أو إصلاح المعدات.
على الرغم من فوائدها، تواجه أنظمة التنبؤ بالاصطدام بعض القيود أيضًا. إليكم بعض التحديات التي ينبغي مراعاتها:
- قيود مواضع المستشعرات والكاميرات: قد تشوه الكاميرات الموضوعة في مواقع أو زوايا غير مناسبة حجم الجسم أو المسافة، ما يقلل موثوقية تقدير العمق والتنبؤ بالمسارات.
- الاحتجاب: قد تختفي الأجسام جزئيًا أو كليًا خلف أجسام أخرى. وهذا يصعّب تتبع الأجسام لأن النموذج يفقد الاستمرارية البصرية.
- الظروف البيئية: قد تؤدي الإضاءة الخافتة أو أشعة الشمس القوية أو المطر أو الضباب أو رداءة جودة الكاميرا إلى تقليل قدرة النموذج على رؤية المشهد بوضوح، ما يؤثر في الدقة.
أبرز النقاط#
يجمع التنبؤ بالاصطدام بين قدرتين: الرؤية الحاسوبية، التي تتيح للأنظمة فهم ما يحدث في البيئة الآن، والتنبؤ بالمسار، الذي يساعدها على توقع ما يُرجح حدوثه لاحقًا.
من خلال الجمع بين هاتين القدرتين، تستطيع الآلات اكتشاف الأجسام المتحركة في الوقت الفعلي والتنبؤ بكيفية تفاعلها المحتمل خلال الثواني التالية. ومع استمرار تطور تقنيات الرؤية الحاسوبية والتنبؤ، يُرجح أن يصبح التنبؤ بالتصادم عنصرًا أساسيًا في بناء أنظمة ذاتية القيادة أكثر أمانًا وموثوقية وقابلية للتوسع.
تفضل بزيارة مجتمعنا ومستودع GitHub لمعرفة المزيد عن الذكاء الاصطناعي. واستكشف تطبيقات مثل الذكاء الاصطناعي في الرعاية الصحية والرؤية الحاسوبية في التصنيع على صفحات حلولنا. اكتشف خيارات الترخيص وابدأ البناء اليوم!
بقلم
منشئ محتوى · Ultralytics
التعليقات
اطرح سؤالًا، أو شارك نتائجك، أو ساعد شخصًا آخر.









