Migliorare la previsione delle collisioni con i modelli Ultralytics YOLO
Scopri come le informazioni ricavate dai modelli Ultralytics YOLO aiutano i sistemi di previsione delle collisioni a prendere decisioni più sicure e rapide in ambienti dinamici.
 Abirami Vina15 min di lettura
Anche se guidi con prudenza, gli incidenti possono comunque capitare. Un’auto cambia corsia, un pedone attraversa fuori dalle strisce o un ciclista accelera senza preavviso. Sono situazioni quotidiane in cui i sistemi di previsione delle collisioni possono fare davvero la differenza e contribuire alla sicurezza di tutti.
In precedenza abbiamo esaminato la previsione della traiettoria delle palle e visto come prevedere il percorso di una palla in rapido movimento aiuti l’analisi sportiva a comprenderne il movimento e ad anticipare ciò che accadrà. La previsione delle collisioni funziona in modo simile.
In sostanza, questi sistemi di previsione guardano al futuro. Osservando i movimenti di veicoli e pedoni, possono individuare in anticipo i rischi e modificare il percorso o il comportamento — un processo noto come pianificazione del movimento o del percorso — prima che la situazione diventi pericolosa.
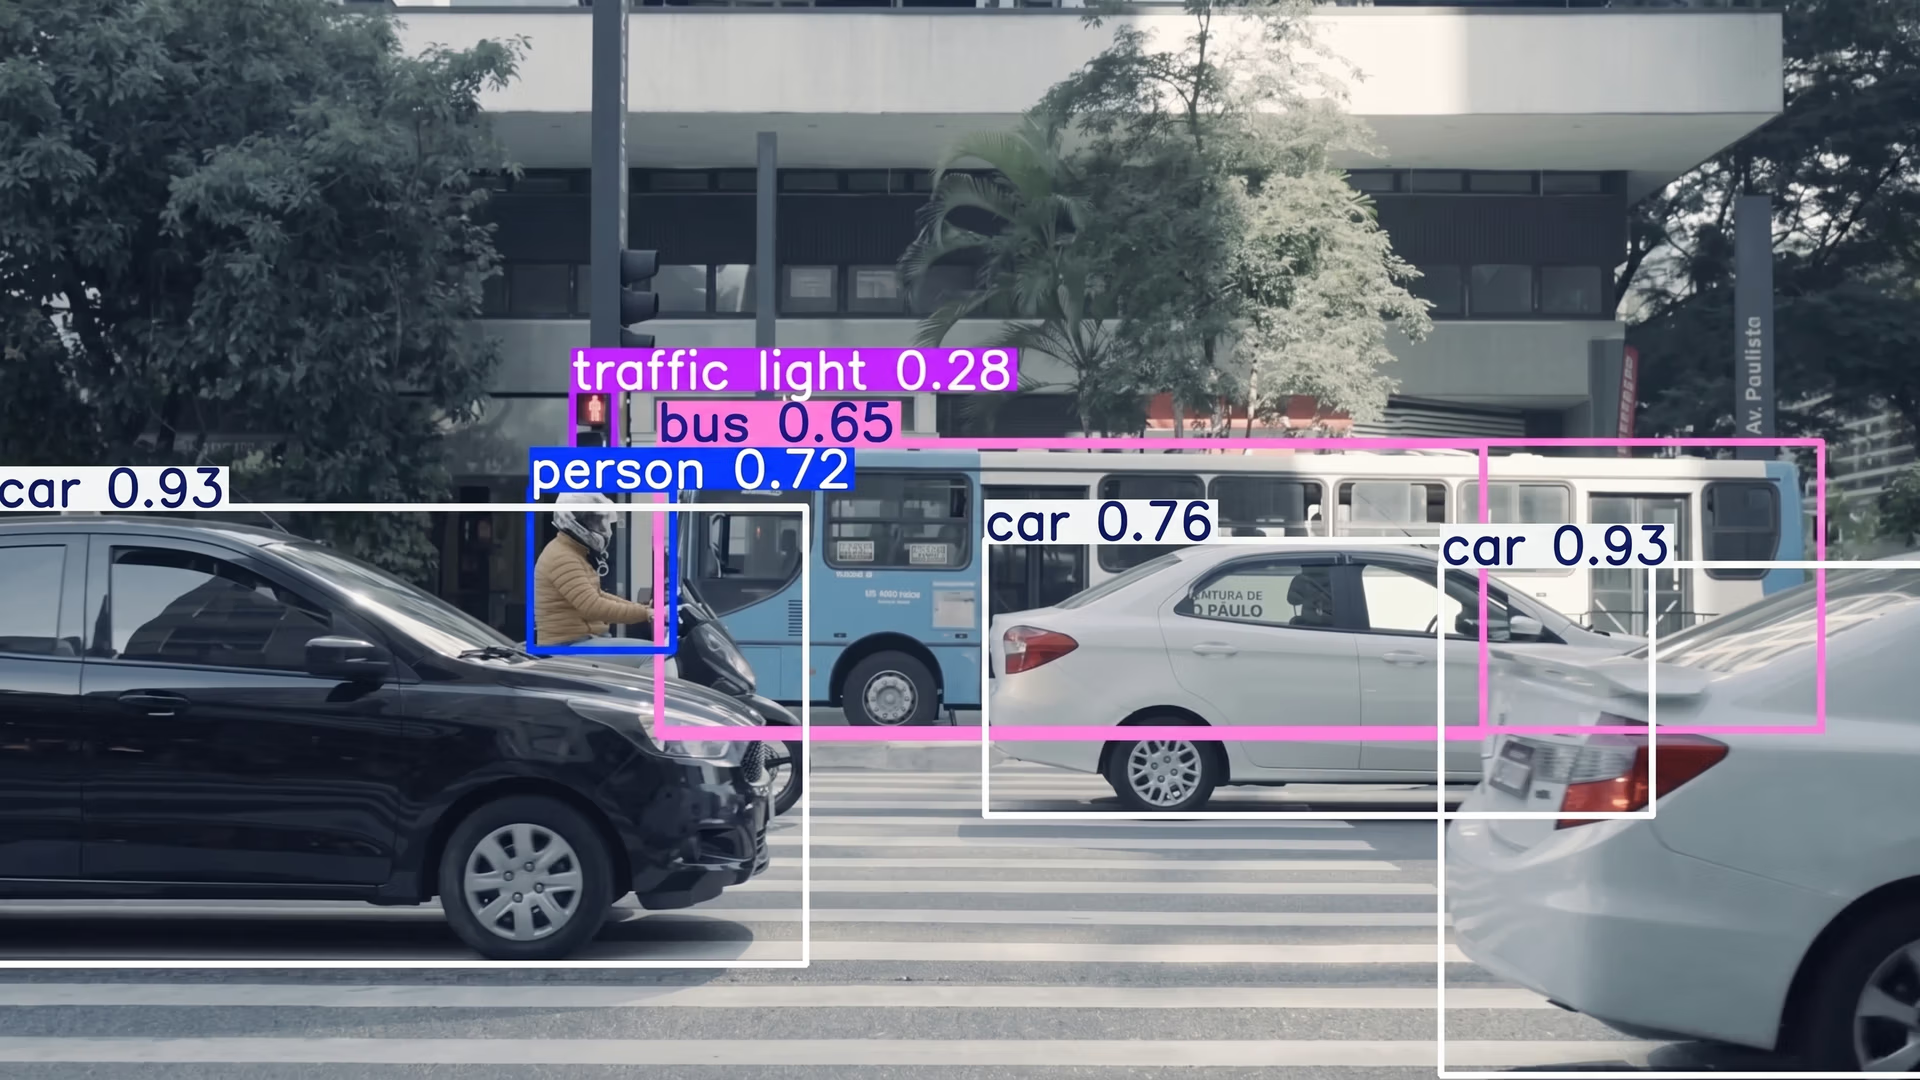
Le principali tecnologie informatiche alla base dei sistemi di previsione delle collisioni sono l’intelligenza artificiale e le sue branche, come la visione artificiale, insieme ai metodi di previsione che aiutano ad anticipare i movimenti. Per esempio, i modelli di visione artificiale come Ultralytics YOLO11 e Ultralytics YOLO26 (in arrivo al momento della stesura e rilasciato successivamente) possono rilevare e tracciare in tempo reale oggetti come veicoli e pedoni; i modelli di previsione usano queste informazioni per stimarne i movimenti successivi.
Fig. 1. Esempio di utilizzo di YOLO11 per rilevare oggetti sulla strada (Fonte).
Il risultato è un sistema di IA che comprende cosa accade intorno a sé e supporta decisioni più efficaci in ambienti dinamici. In questo articolo esploreremo il funzionamento della previsione delle collisioni, i metodi alla sua base e il ruolo che la visione artificiale e i modelli Ultralytics YOLO possono svolgere nel processo. Cominciamo!
Che cos’è la previsione delle collisioni?#
La previsione delle collisioni è la capacità di un sistema di IA di comprendere come si muovono gli oggetti e anticipare quando potrebbero avvicinarsi molto o entrare in contatto. I sistemi possono usare queste informazioni in molti modi, per esempio per supportare le funzioni di sicurezza, ottimizzare gli spostamenti o coordinare le azioni in spazi condivisi.
Ovunque gli oggetti si muovano in spazi condivisi, che si tratti di auto su un’autostrada, carrelli elevatori in un corridoio di magazzino o pedoni che attraversano una strada, la previsione delle collisioni aiuta i sistemi a comprendere come potrebbero evolversi queste interazioni. Nelle applicazioni incentrate sulla sicurezza, questa capacità previsionale può ridurre i rischi; in altri contesti, può supportare attività come la pianificazione dei percorsi, la gestione dei tempi o il coordinamento degli spostamenti.
Per esempio, in molti veicoli recenti dotati di sistemi avanzati di assistenza alla guida, o ADAS, videocamere e sensori monitorano la strada davanti al veicolo e stimano la velocità con cui l’auto si avvicina agli oggetti vicini. Se il sistema rileva che una situazione potrebbe diventare pericolosa, avvisa il conducente e, in alcuni casi, la frenata automatica può contribuire a ridurre l’impatto.
Le quattro fasi della previsione delle collisioni#
La previsione delle collisioni prevede un processo coordinato in cui diversi componenti di IA collaborano per identificare gli oggetti, seguirne i movimenti e stimare cosa potrebbe accadere dopo. Questi sistemi operano generalmente attraverso quattro fasi collegate: rilevamento degli oggetti, tracciamento degli oggetti, previsione della traiettoria e, infine, previsione delle collisioni. Ogni fase si basa sulla precisione di quella precedente.
Esaminiamo più da vicino il funzionamento di ogni fase.
Panoramica sul rilevamento degli oggetti#
Il rilevamento degli oggetti è un’attività fondamentale della visione artificiale in cui i modelli di IA basati sulla visione identificano e localizzano gli oggetti in un’immagine o in un fotogramma video. Analizzando i dati dei pixel, un modello di rilevamento degli oggetti può produrre tre risultati principali: riquadri di delimitazione, classi degli oggetti e punteggi di confidenza. I riquadri di delimitazione indicano la posizione di un oggetto, le classi degli oggetti ne indicano il tipo, per esempio auto, pedone o ciclista, mentre i punteggi di confidenza esprimono quanto il modello sia sicuro della previsione.
I modelli di IA basati sulla visione come YOLO11 e YOLO26 si basano su queste fondamenta e supportano diverse attività correlate, tra cui il rilevamento degli oggetti, il tracciamento degli oggetti e il rilevamento dei riquadri di delimitazione orientati (OBB). Il rilevamento degli oggetti indica al sistema di previsione cosa è presente in ogni fotogramma, il tracciamento segue gli oggetti mentre si muovono e i riquadri di delimitazione orientati forniscono forme più precise per gli oggetti inquadrati da angolazioni diverse.
In questa fase, un sistema di previsione delle collisioni si concentra esclusivamente sulla comprensione di ciò che è presente nei dati visivi. Costituisce il livello informativo di base da cui dipendono tutte le fasi successive, ma non considera ancora come gli oggetti si muoveranno o interagiranno.
Panoramica sul tracciamento degli oggetti#
Dopo aver rilevato gli oggetti, il passaggio successivo consiste nel tracciarli attraverso i fotogrammi affinché il sistema possa comprenderne il movimento nel tempo. Il rilevamento fornisce nuovi riquadri di delimitazione a ogni fotogramma, mentre il tracciamento degli oggetti aggiunge continuità collegando i rilevamenti nel tempo.
Gli algoritmi di tracciamento supportati dal pacchetto Python Ultralytics, come ByteTrack o BoT-SORT, funzionano con modelli come YOLO11 usando i dati di rilevamento di ogni fotogramma per seguire gli oggetti in movimento. Questi algoritmi assegnano un ID univoco a ciascun oggetto e lo usano per mantenerne l’identità anche quando si muove rapidamente o viene parzialmente nascosto. Si crea così una cronologia fluida del tracciamento che registra i movimenti dell’oggetto.
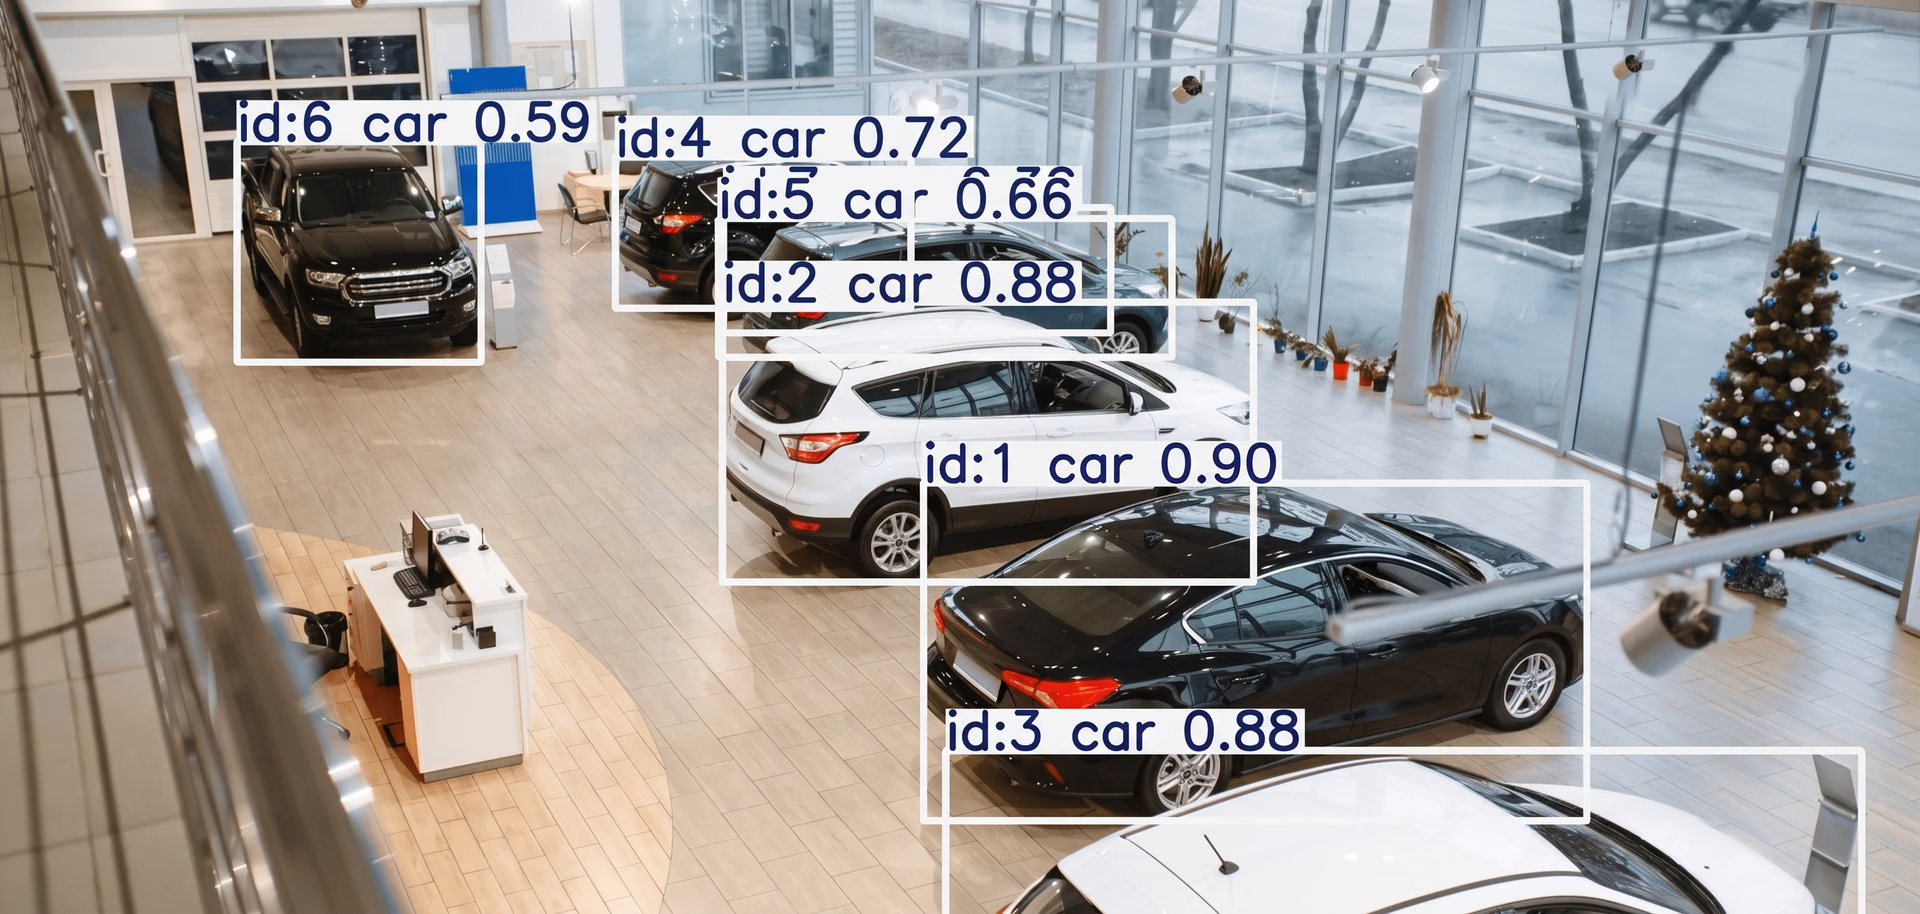
Fig. 2. Assegnazione di ID univoci ai diversi rilevamenti con YOLO (Fonte)
Ecco una breve panoramica del funzionamento di questi due metodi di tracciamento:
- ByteTrack: usa rilevamenti sia ad alta sia a bassa confidenza per mantenere ID degli oggetti coerenti. Le previsioni del movimento fornite da un filtro di Kalman aiutano il tracker a rimanere stabile quando gli oggetti si muovono rapidamente o sono momentaneamente difficili da rilevare.
- BoT-SORT: questo algoritmo estende SORT combinando le previsioni del movimento del filtro di Kalman con indizi basati sull’aspetto, così il tracker può seguire gli oggetti in modo più affidabile nelle scene affollate o durante le occlusioni parziali.
Per misurare le prestazioni di questi metodi di tracciamento, i ricercatori li valutano su dataset e benchmark consolidati per il tracciamento di più oggetti (MOT). Tra le metriche più usate ci sono l’accuratezza del tracciamento di più oggetti (MOTA), che riflette la qualità complessiva del tracciamento; il punteggio F1 di identificazione (IDF1), che misura la coerenza con cui vengono mantenute le identità degli oggetti; e l’accuratezza del tracciamento di ordine superiore (HOTA), che offre una valutazione equilibrata sia delle prestazioni di rilevamento sia dell’accuratezza dell’associazione.
Comprendere la previsione della traiettoria#
Dopo aver tracciato un oggetto attraverso più fotogrammi, il passaggio successivo consiste nel prevedere dove si dirigerà. Questa fase è nota come previsione della traiettoria. Il rilevamento individua gli oggetti e il tracciamento ne segue i movimenti, mentre la previsione guarda avanti e ne stima le posizioni future.
Le informazioni ottenute dal rilevamento e dal tracciamento, come il riquadro di delimitazione di un oggetto, la sua posizione nei vari fotogrammi e l’ID assegnato, possono essere usate per calcolare caratteristiche del movimento come la velocità, la direzione e gli schemi di spostamento. Queste informazioni derivate forniscono al modello di previsione i dati necessari per stimare dove si troverà probabilmente l’oggetto nei secondi successivi.
Quando i dati di tracciamento presentano lacune o salti improvvisi, le tecniche di interpolazione aiutano a ricostruire traiettorie più fluide e coerenti. In questo modo il modello previsionale riceve dati di movimento di alta qualità, anziché dati posizionali rumorosi o incompleti.
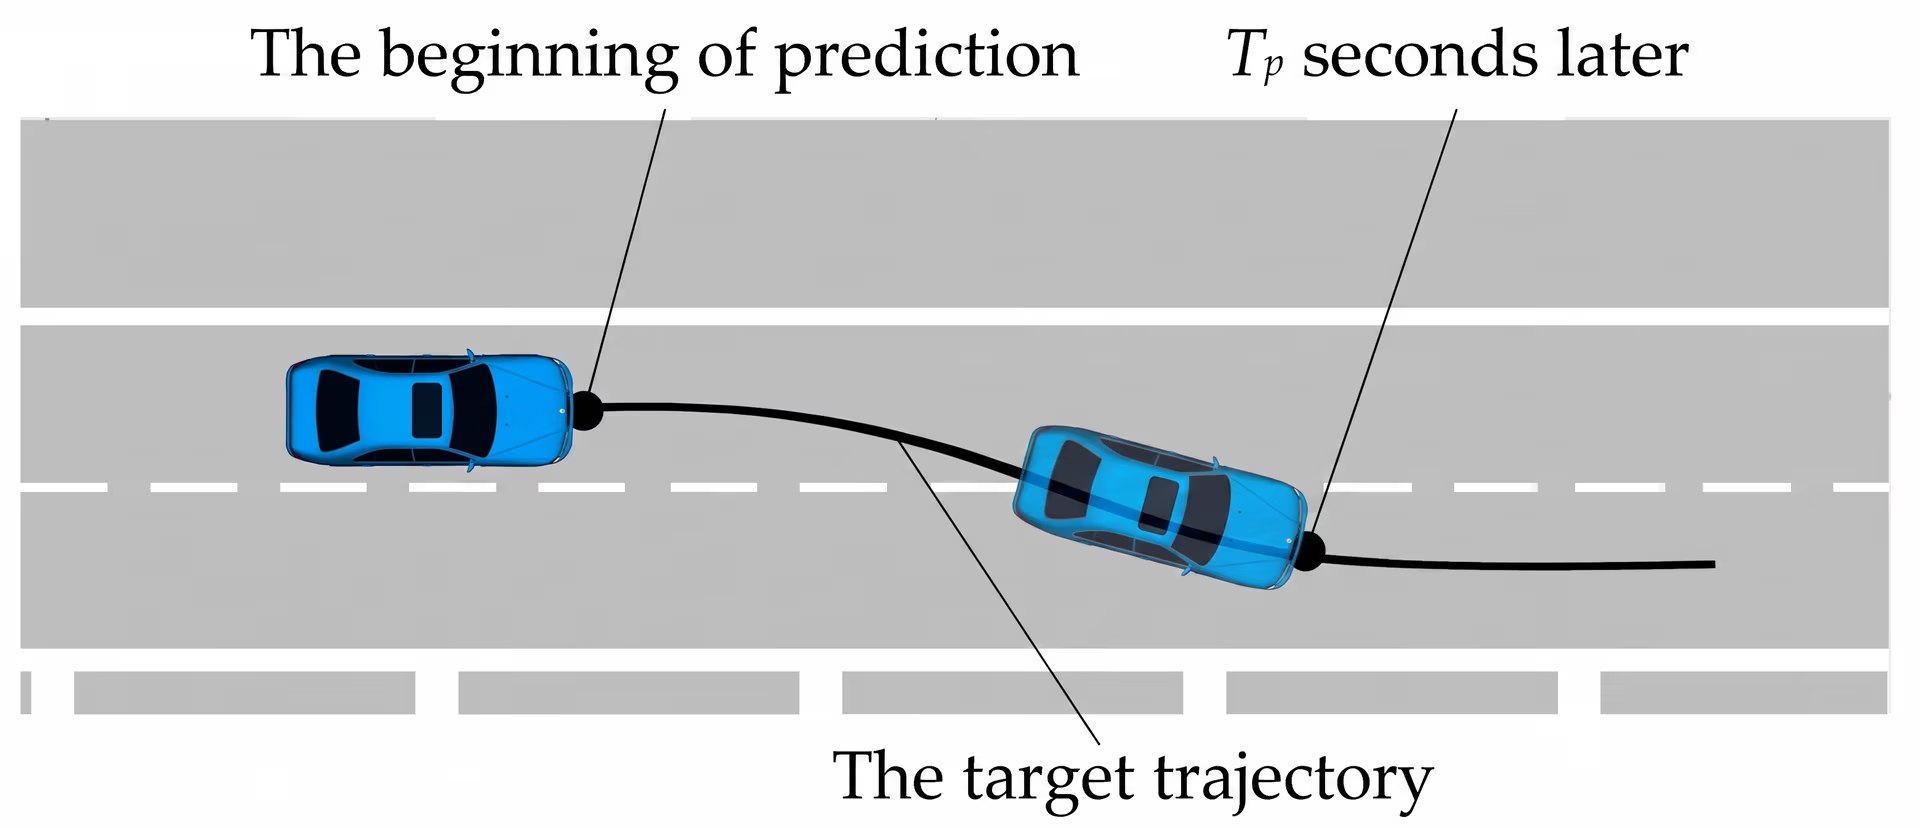
Fig. 3. Visualizzazione della previsione della traiettoria di un’auto. (Fonte)
Per formulare queste previsioni, molti sistemi si affidano a modelli di deep learning progettati per comprendere come cambia nel tempo il movimento di un oggetto. Analizzando sequenze di posizioni passate e le caratteristiche del movimento che ne derivano, questi modelli imparano schemi di spostamento comuni e usano ciò che hanno appreso per prevedere le traiettorie future.
Ecco alcuni approcci di deep learning e machine learning comunemente usati per prevedere le traiettorie:
- Reti neurali ricorrenti (RNNs): le RNNs sono modelli di apprendimento profondo progettati per elaborare sequenze, come una serie di fotogrammi video. Possono conservare in memoria le posizioni precedenti e usare queste informazioni per comprendere come si è mosso un oggetto. Questo aiuta il sistema a riconoscere schemi di movimento semplici, come accelerare, rallentare o procedere in linea retta.
- Reti Long Short-Term Memory (LSTM): le LSTM sono una versione più avanzata delle RNN, in grado di conservare informazioni per periodi più lunghi. Questo consente loro di rilevare movimenti più complessi, come un veicolo che si prepara a svoltare o un pedone che cambia direzione. Poiché possono tracciare tendenze di lungo periodo, spesso producono previsioni più affidabili negli ambienti affollati.
- Transformer: i Transformer elaborano intere sequenze di movimento e usano l’attenzione per concentrarsi sui dettagli più importanti. Questo li rende particolarmente efficaci nelle scene in cui interagiscono più oggetti, come auto che si immettono nel traffico o pedoni che attraversano.
Questi modelli possono prevedere traiettorie sia a breve sia a lungo termine. Le previsioni a breve termine, solitamente inferiori a due secondi, tendono a essere le più precise, mentre quelle su intervalli più lunghi, per esempio da due a sei secondi, offrono una maggiore capacità previsionale ma comportano più incertezza.
Mettere insieme tutti gli elementi: algoritmi di rilevamento delle collisioni#
Nella fase finale, quella della previsione delle collisioni, il sistema usa tutto ciò che ha appreso finora: che tipo di oggetto è (rilevamento), come si è mosso (tracciamento) e dove è probabile che si diriga (previsione). Questo passaggio verifica se una delle traiettorie previste potrebbe intersecarne un’altra in modo da causare una collisione.
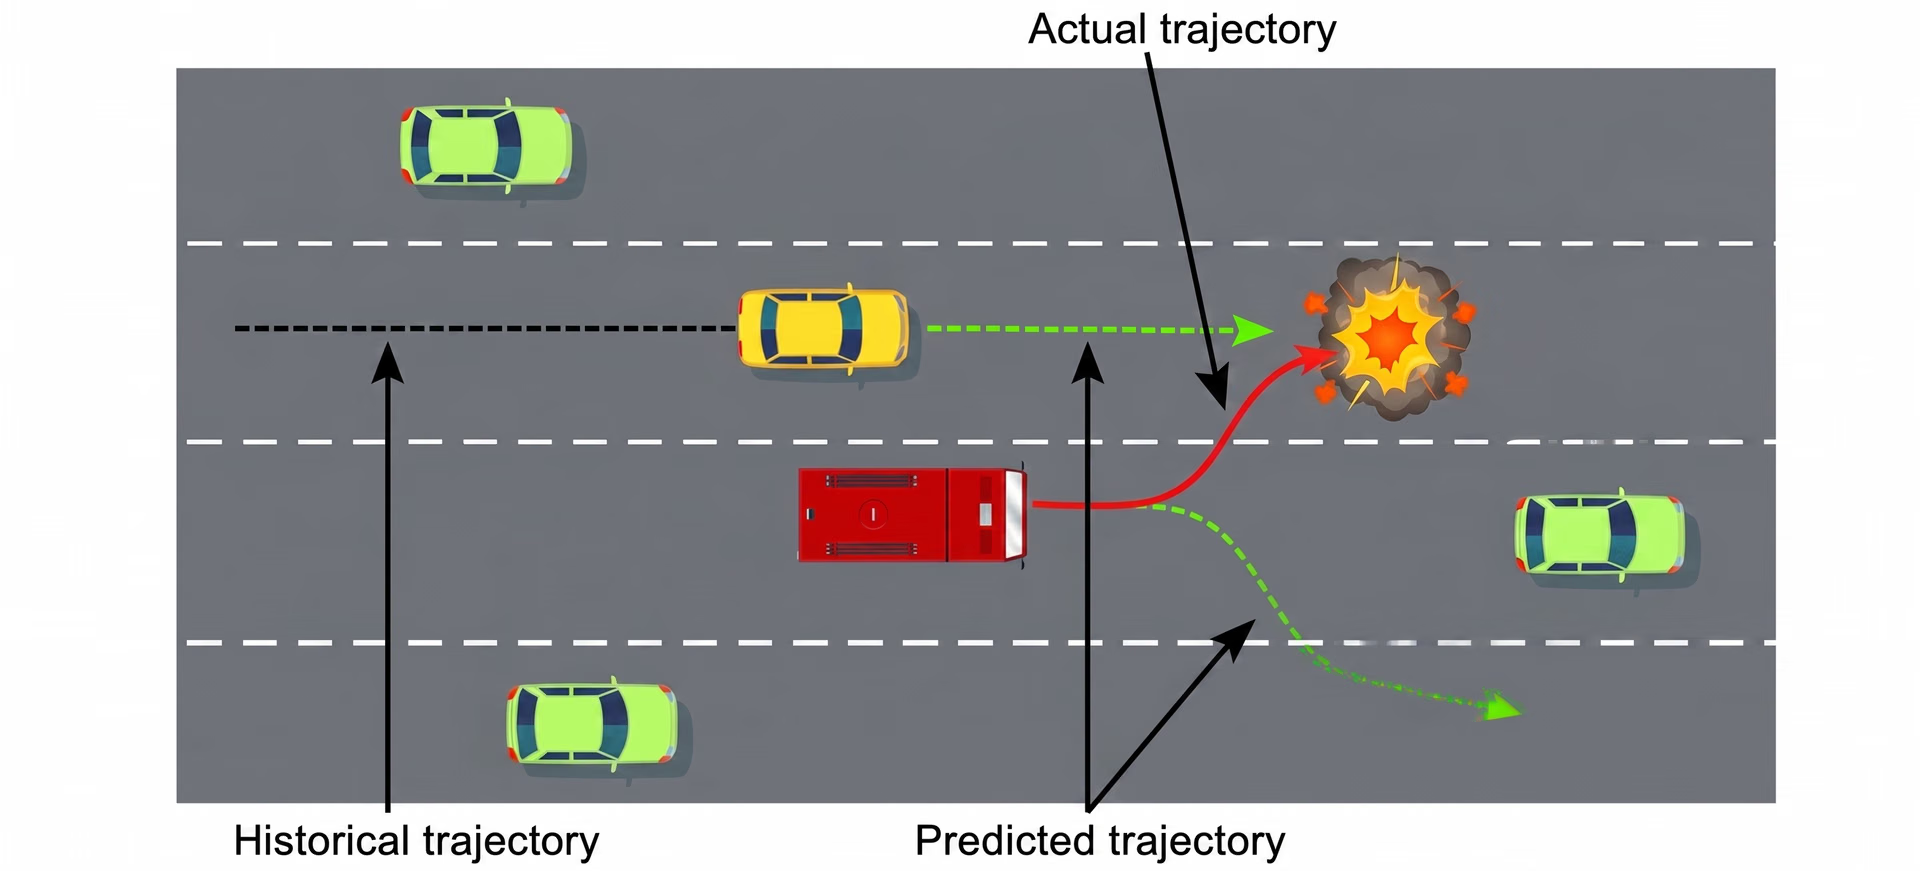
Fig. 4. Come funziona un sistema di previsione delle collisioni (Fonte)
Nel caso dei veicoli autonomi, un sistema di controllo delle collisioni confronta le traiettorie future degli oggetti vicini, come auto, pedoni e ciclisti. Se due percorsi previsti si sovrappongono o si avvicinano pericolosamente, il sistema segnala la situazione come una potenziale collisione tra veicoli. Per capire quanto sia urgente il rischio di collisione, il sistema calcola anche un valore noto come tempo alla collisione.
Il tempo alla collisione (TTC) è una misura fondamentale negli ambienti caratterizzati da movimenti rapidi. Stima quanto tempo manca prima che due oggetti entrino in collisione, se continuano a muoversi alle velocità e nelle direzioni attuali. Quando il TTC scende sotto una determinata soglia, il sistema può reagire emettendo avvisi, azionando i freni o modificando il percorso pianificato.
Applicazioni reali della previsione delle collisioni#
La previsione delle collisioni sta diventando fondamentale in molti settori, tra cui la gestione del traffico, le infrastrutture delle smart city, l'automazione industriale e la robotica mobile. Con il continuo progresso della computer vision e dei modelli di previsione più avanzati, questi sistemi sono sempre più capaci di anticipare i movimenti.
Ora che abbiamo capito meglio come funzionano la previsione delle collisioni e la previsione delle traiettorie, diamo un'occhiata ad alcuni interessanti studi di ricerca che mostrano come questi metodi possano essere usati in diversi contesti reali.
Previsione delle collisioni basata su YOLO per veicoli autonomi di emergenza#
Muoversi in ambienti affollati e imprevedibili è una delle sfide più difficili per i sistemi autonomi, soprattutto quando i pedoni seguono traiettorie prive di schemi chiari. I veicoli di emergenza affrontano questo problema ancora più spesso, perché devono spostarsi ad alta velocità in spazi pubblici affollati senza poter contare su strade strutturate, segnaletica orizzontale o comportamenti prevedibili dei pedoni.
In scenari di questo tipo, capire dove si trovano le persone e come potrebbero muoversi nei secondi successivi è essenziale per evitare incidenti. Per esempio, un recente studio ha analizzato questa sfida sviluppando una pipeline completa per la previsione delle collisioni per un veicolo autonomo di emergenza (EAV) operativo in ambienti frequentati da molti pedoni.
Come funziona la pipeline di previsione delle collisioni basata su YOLO#
Ecco una breve panoramica del funzionamento di questa metodologia:
- Rilevamento dei pedoni con YOLO: un rilevatore basato su YOLO individua i pedoni in ogni fotogramma della telecamera e restituisce un riquadro di delimitazione per ogni persona visibile.
- Tracciamento del movimento con ByteTrack: l'algoritmo ByteTrack associa questi rilevamenti tra i vari fotogrammi, assegna a ogni pedone un ID coerente e crea uno storico dei movimenti che mostra come si sposta nel tempo.
- Stima della posizione nel mondo reale: la mappatura della prospettiva inversa (IPM) converte le coordinate dei pixel 2D in posizioni approssimative sul piano del terreno, aiutando il sistema a capire dove si trovano i pedoni nello spazio reale rispetto al veicolo.
- Generazione di una vista dall'alto con una cGAN: una GAN condizionale, un modello di IA che converte un formato di immagine in un altro, crea una rappresentazione della scena vista dall'alto. Questa disposizione dall'alto facilita l'interpretazione delle posizioni dei pedoni e dell'ambiente circostante.
- Previsione delle traiettorie con un modello LSTM: usando le posizioni passate e gli schemi di movimento di ogni pedone, un modello LSTM prevede dove è probabile che si sposti nei secondi successivi.
- Rilevamento efficiente delle collisioni con i coni di collisione: le traiettorie previste vengono confrontate con il metodo dei coni di collisione, che determina se i percorsi del veicolo e di un eventuale pedone sono destinati a incrociarsi.
- Prevenzione delle collisioni tramite segnalazione: se il sistema prevede una collisione, attiva un segnale acustico, come un clacson o una campanella, nel momento ottimale. La tempistica viene scelta per influenzare il comportamento dei pedoni e offrire loro la possibilità di accelerare o rallentare e mettersi al sicuro.
Garantire la sicurezza dei pedoni nelle città con la vision AI edge e YOLO#
Un altro approccio alla prevenzione delle collisioni, in modo analogo, va oltre i veicoli e si concentra sull'infrastruttura stessa. Invece di affidarsi ai sensori installati nelle auto, questo metodo usa telecamere intelligenti installate presso gli attraversamenti pedonali e gli incroci per monitorare in tempo reale gli spostamenti di pedoni e veicoli. Queste zone sono spesso imprevedibili: le persone possono scendere improvvisamente in strada, i ciclisti possono zigzagare nel traffico e i conducenti potrebbero non rallentare sempre; perciò è fondamentale rilevare i rischi in anticipo.
Un interessante studio ha esplorato questa idea attraverso un sistema chiamato NAVIBox, un dispositivo edge vision progettato per prevedere direttamente agli incroci i rischi tra veicoli e pedoni. Il sistema usa il modello Ultralytics YOLOv8 per rilevare pedoni e veicoli e un tracker Centroid leggero per seguirli nei vari fotogrammi. In questo modo si ottengono storici dei movimenti brevi e affidabili, poi perfezionati con una trasformazione prospettica che converte la ripresa angolata della videosorveglianza in una più chiara vista dall'alto della strada.
Con queste traiettorie perfezionate, NAVIBox può stimare come si muoveranno gli utenti della strada nei secondi successivi e verificare se le loro traiettorie potrebbero intersecarsi, operazione nota anche come test di intersezione. Quando rileva un’interazione rischiosa, il sistema invia immediatamente avvisi tramite schermi per gli automobilisti e altoparlanti per i pedoni, senza dipendere da un server remoto o da una connessione di rete. I test svolti in aree urbane reali hanno dimostrato che NAVIBox è abbastanza veloce da reagire davvero in tempo reale e identificare con precisione potenziali scenari di collisione, risultando uno strumento pratico per la sicurezza degli incroci cittadini più trafficati.
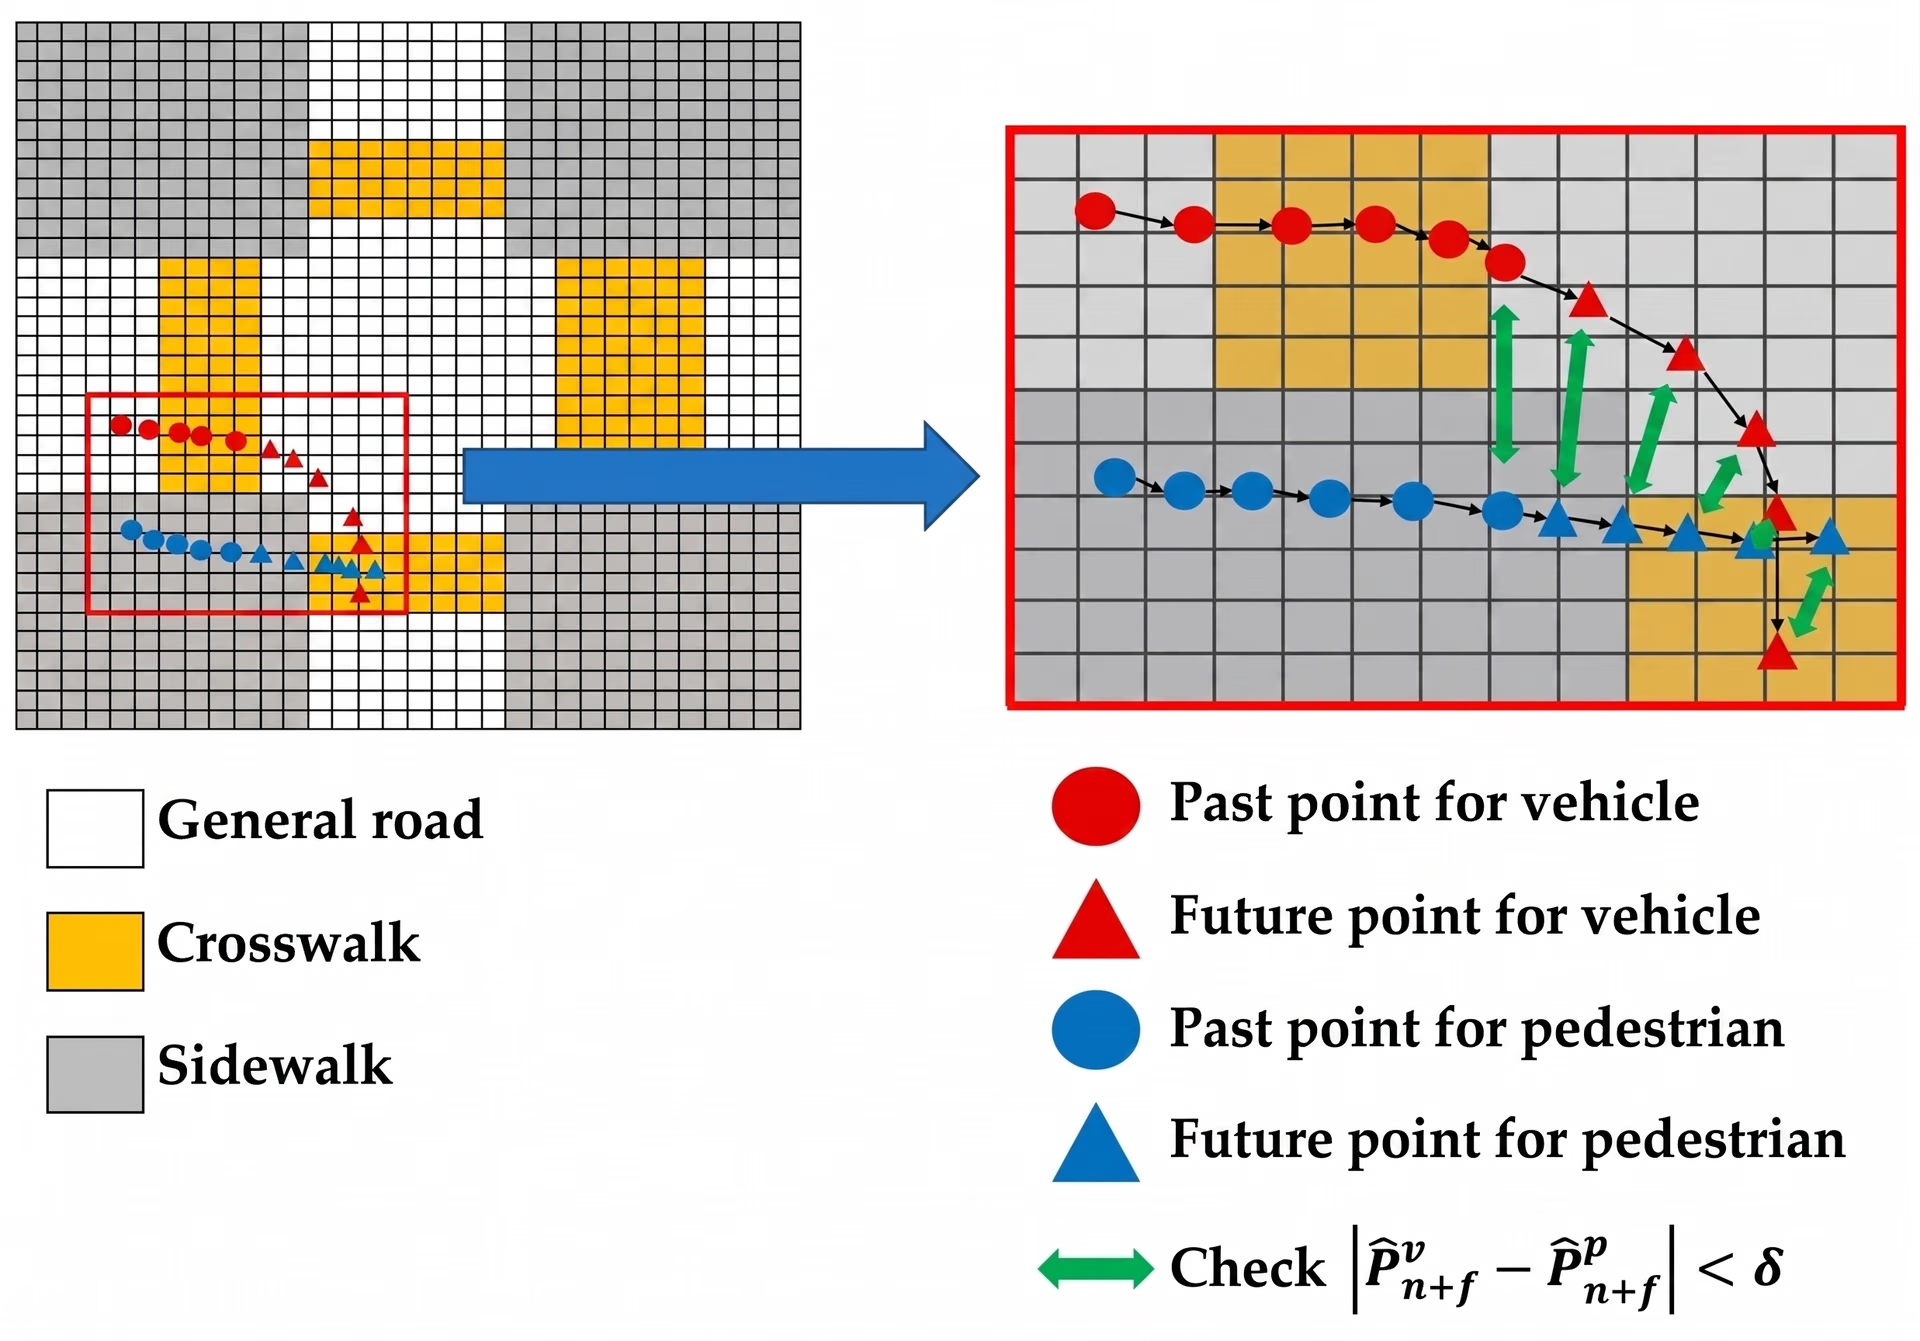
Fig. 5. Previsione del rischio di collisione tra veicoli e pedoni. (Fonte)
Pro e contro del rilevamento e della previsione delle collisioni#
Ecco alcuni vantaggi dell'uso di sistemi predittivi di collisione basati sull'IA:
- Migliorano la consapevolezza situazionale: i sistemi di IA mappano continuamente il movimento degli oggetti in un ambiente, offrendo una comprensione più approfondita dei flussi di folla su larga scala, dei comportamenti del traffico o dei percorsi delle macchine.
- Informazioni basate sui dati per la pianificazione a lungo termine: registrando i rilevamenti, i mancati incidenti e gli schemi di movimento, i sistemi di IA forniscono dati analitici che urbanisti, team di sicurezza e gestori di flotte possono usare per riprogettare gli incroci, migliorare la segnaletica o perfezionare le politiche operative.
- Prevenzione dei rischi conveniente: rilevando i rischi prima che si aggravino, questi sistemi possono aiutare a evitare costosi incidenti, richieste di risarcimento assicurativo o riparazioni delle attrezzature.
Nonostante i vantaggi, i sistemi di previsione delle collisioni presentano anche alcuni limiti. Ecco alcune sfide da considerare:
- Vincoli di posizionamento di sensori e telecamere: telecamere posizionate o orientate male possono distorcere le dimensioni o la distanza degli oggetti, rendendo meno affidabili la stima della profondità e la previsione delle traiettorie.
- Occlusione: gli oggetti possono essere nascosti parzialmente o completamente da altri oggetti. Questo rende difficile il tracciamento, perché il modello perde la continuità visiva.
- Condizioni ambientali: scarsa illuminazione, luce solare intensa, pioggia, nebbia o una bassa qualità della telecamera possono ridurre la capacità del modello di vedere chiaramente la scena, compromettendone la precisione.
Punti chiave#
La previsione delle collisioni combina due capacità: la visione artificiale, che permette ai sistemi di comprendere cosa sta accadendo nell’ambiente in quel momento, e la previsione delle traiettorie, che li aiuta ad anticipare ciò che potrebbe accadere in seguito.
Combinando questi punti di forza, le macchine possono rilevare oggetti in movimento in tempo reale e prevedere come potrebbero interagire nei secondi successivi. Con la continua evoluzione delle tecniche di computer vision e previsione, la previsione delle collisioni diventerà probabilmente fondamentale per realizzare sistemi autonomi più sicuri, affidabili e scalabili.
Visita la nostra community e il nostro repository GitHub per saperne di più sull’AI. Esplora applicazioni come l’AI in ambito sanitario e la visione artificiale nel settore manifatturiero nelle nostre pagine dedicate alle soluzioni. Scopri le nostre opzioni di licenza e inizia a sviluppare oggi stesso!
Scritto da
Creatore di contenuti · Ultralytics
Commenti
Fai una domanda, condividi i tuoi risultati o aiuta qualcun altro.









