Tìm hiểu về phát hiện vật thể 3D và các ứng dụng của nó
Khám phá cách hoạt động của tính năng phát hiện vật thể 2D và 3D, những khác biệt chính giữa chúng và các ứng dụng trong những lĩnh vực như xe tự hành, robot và thực tế tăng cường.
Qua nhiều năm, phát hiện đối tượng ngày càng trở nên tiên tiến. Công nghệ này đã phát triển từ việc nhận diện đối tượng trong các hình ảnh hai chiều (2D) đơn giản đến việc xác định đối tượng trong thế giới ba chiều (3D) phức tạp xung quanh chúng ta. Các kỹ thuật ban đầu như so khớp mẫu, trong đó đối tượng được tìm kiếm bằng cách so sánh các phần của hình ảnh với những hình ảnh tham chiếu được lưu trữ, đã được phát triển vào những năm 1970 và đặt nền móng cho phát hiện đối tượng 2D. Vào những năm 1990, sự ra đời của các công nghệ như LIDAR (Phát hiện và đo khoảng cách bằng ánh sáng) giúp các hệ thống dễ dàng thu thập thông tin về độ sâu và không gian hơn. Ngày nay, các phương pháp hợp nhất đa phương thức, kết hợp hình ảnh 2D với dữ liệu 3D, đã mở đường cho các hệ thống phát hiện đối tượng 3D có độ chính xác cao.
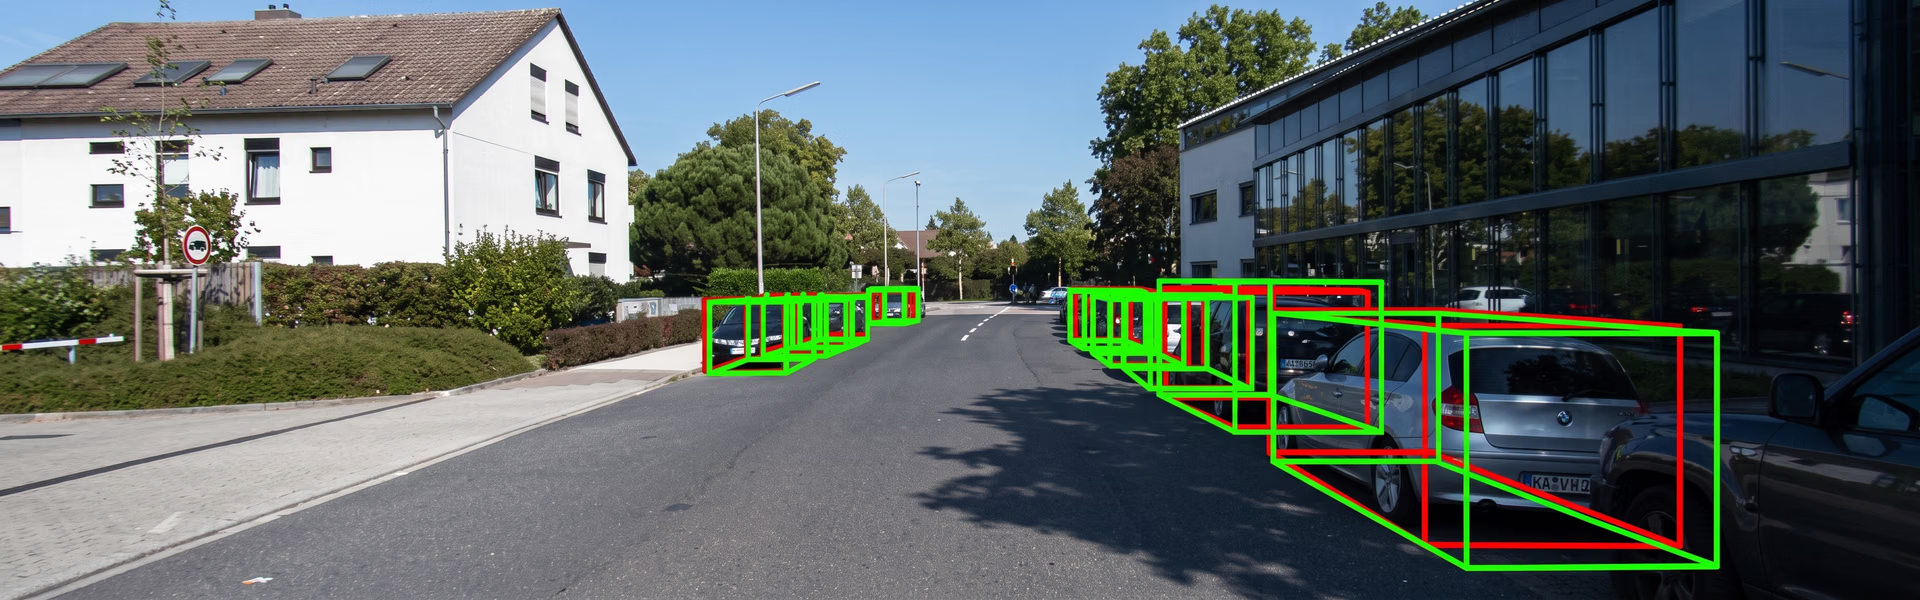
Hình 1. Ví dụ về phát hiện đối tượng 3D.
Trong bài viết này, chúng ta sẽ tìm hiểu phát hiện đối tượng 3D là gì, cách thức hoạt động và điểm khác biệt so với phát hiện đối tượng 2D. Chúng ta cũng sẽ thảo luận về một số ứng dụng của phát hiện đối tượng 3D. Hãy bắt đầu!
Tổng quan về phát hiện đối tượng 2D#
Trước khi tìm hiểu về phát hiện đối tượng 3D, hãy cùng xem phát hiện đối tượng 2D hoạt động như thế nào. Phát hiện đối tượng 2D là một kỹ thuật thị giác máy tính cho phép máy tính nhận diện và xác định vị trí đối tượng trong các hình ảnh phẳng, hai chiều. Kỹ thuật này phân tích vị trí ngang (X) và dọc (Y) của đối tượng trong ảnh. Ví dụ, nếu bạn đưa cho một model phát hiện đối tượng 2D như Ultralytics YOLOv8 hình ảnh các cầu thủ trên sân bóng đá, model có thể phân tích hình ảnh và vẽ các bounding box quanh từng đối tượng (trong trường hợp này là các cầu thủ), xác định chính xác vị trí của họ.
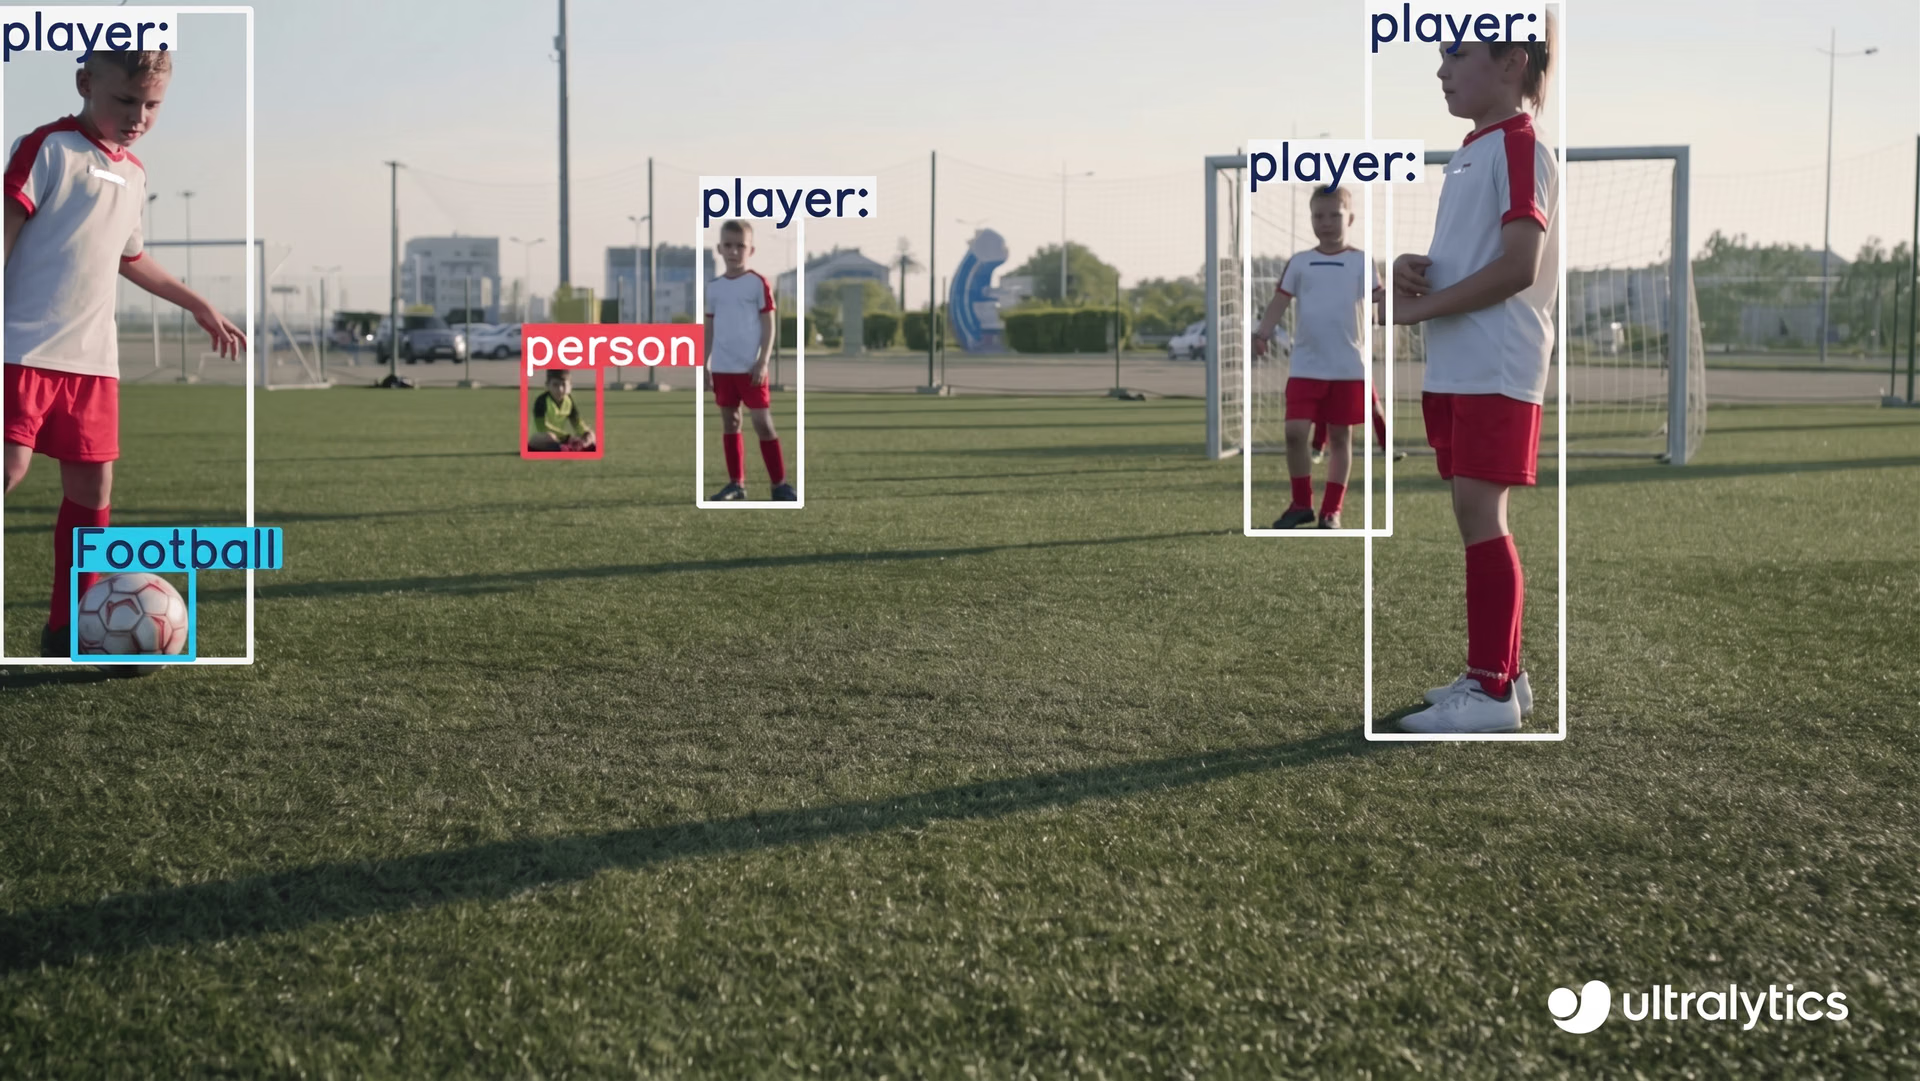
Hình 2. Phát hiện đối tượng 2D bằng YOLOv8 để phát hiện các cầu thủ trên sân bóng đá.
Tuy nhiên, phát hiện đối tượng 2D có những hạn chế. Vì chỉ xem xét hai chiều, phương pháp này không hiểu được độ sâu. Điều đó có thể khiến việc đánh giá khoảng cách hoặc kích thước của một đối tượng trở nên khó khăn. Ví dụ, một đối tượng lớn ở xa có thể trông có cùng kích thước với một đối tượng nhỏ hơn ở gần, gây nhầm lẫn. Việc thiếu thông tin độ sâu có thể gây ra sai lệch trong các ứng dụng như robotics hoặc thực tế tăng cường, nơi cần biết kích thước và khoảng cách thực của đối tượng. Đây là lý do phát hiện đối tượng 3D trở nên cần thiết.
Nhận thức không gian với phát hiện đối tượng 3D#
Phát hiện đối tượng 3D là một kỹ thuật thị giác máy tính tiên tiến, cho phép máy tính xác định đối tượng trong không gian ba chiều, từ đó hiểu sâu hơn nhiều về thế giới xung quanh. Không giống phát hiện đối tượng 2D, phát hiện đối tượng 3D còn xem xét dữ liệu về độ sâu. Thông tin độ sâu cung cấp thêm các chi tiết như vị trí, kích thước, khoảng cách và hướng của đối tượng trong thế giới 3D thực. Đáng chú ý, phát hiện 3D cũng xử lý tốt hơn các tình huống một đối tượng che khuất một phần đối tượng khác (occlusion) và vẫn đáng tin cậy ngay cả khi góc nhìn thay đổi. Đây là một công cụ mạnh mẽ cho các trường hợp sử dụng cần nhận thức không gian chính xác.
Phát hiện đối tượng 3D rất quan trọng đối với các ứng dụng như xe tự lái, robotics và các hệ thống thực tế tăng cường. Công nghệ này sử dụng các cảm biến như LiDAR hoặc camera stereo. Những cảm biến này tạo ra các bản đồ 3D chi tiết của môi trường, được gọi là point cloud hoặc depth map. Sau đó, các bản đồ này được phân tích để phát hiện đối tượng trong môi trường 3D.
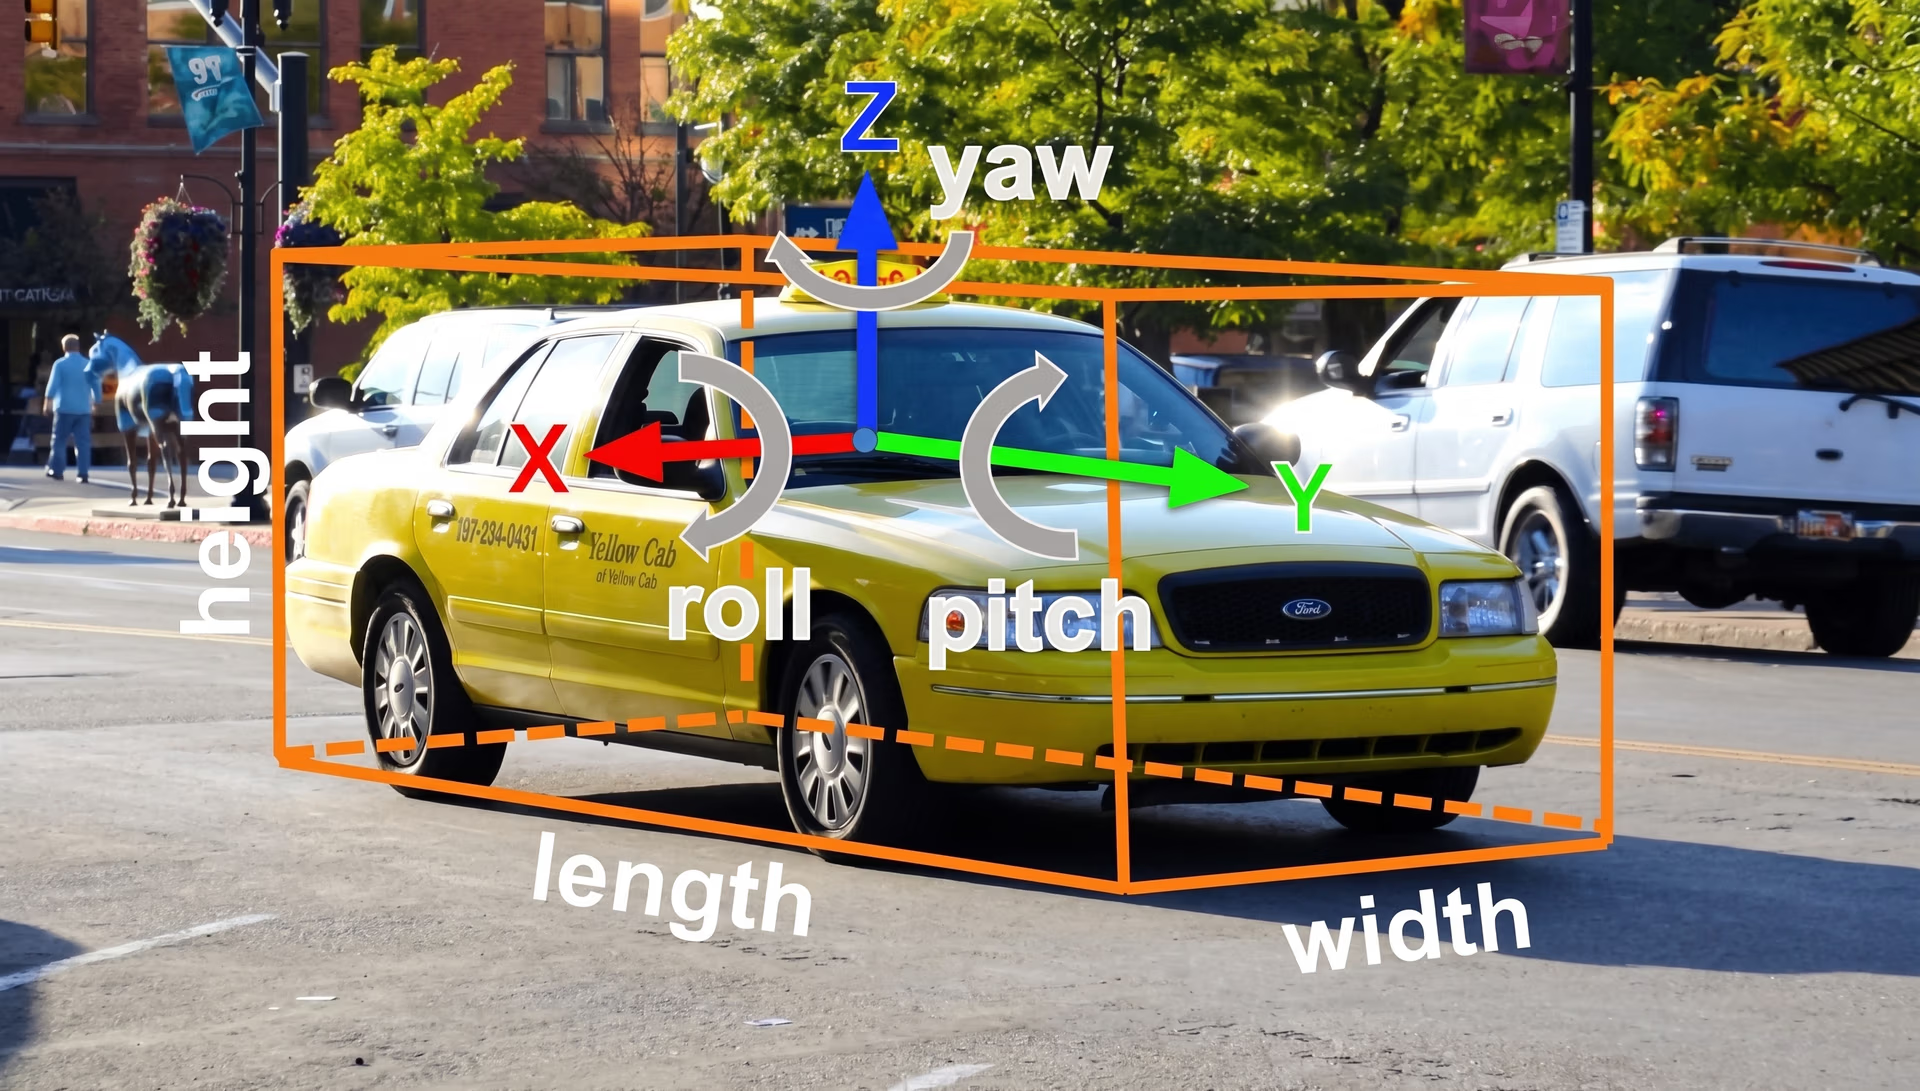
Hình 3. Phát hiện đối tượng 3D đối với một chiếc ô tô.
Có nhiều model thị giác máy tính tiên tiến được thiết kế riêng để xử lý dữ liệu 3D, chẳng hạn như point cloud. Ví dụ, VoteNet là một model sử dụng phương pháp Hough voting để dự đoán vị trí tâm của đối tượng trong point cloud, giúp phát hiện và phân loại đối tượng chính xác hơn. Tương tự, VoxelNet là một model chuyển point cloud thành lưới các khối lập phương nhỏ gọi là voxel để đơn giản hóa việc phân tích dữ liệu.
Những khác biệt chính giữa phát hiện đối tượng 2D và 3D#
Sau khi tìm hiểu về phát hiện đối tượng 2D và 3D, hãy cùng khám phá những khác biệt chính giữa chúng. Phát hiện đối tượng 3D phức tạp hơn phát hiện đối tượng 2D vì phải xử lý point cloud. Việc phân tích dữ liệu 3D, chẳng hạn như point cloud được tạo bởi LiDAR, đòi hỏi nhiều bộ nhớ và năng lực tính toán hơn đáng kể. Một khác biệt khác nằm ở độ phức tạp của các thuật toán được sử dụng. Các model phát hiện đối tượng 3D cần phức tạp hơn để có thể xử lý việc ước tính độ sâu, phân tích hình dạng 3D và phân tích hướng của đối tượng.
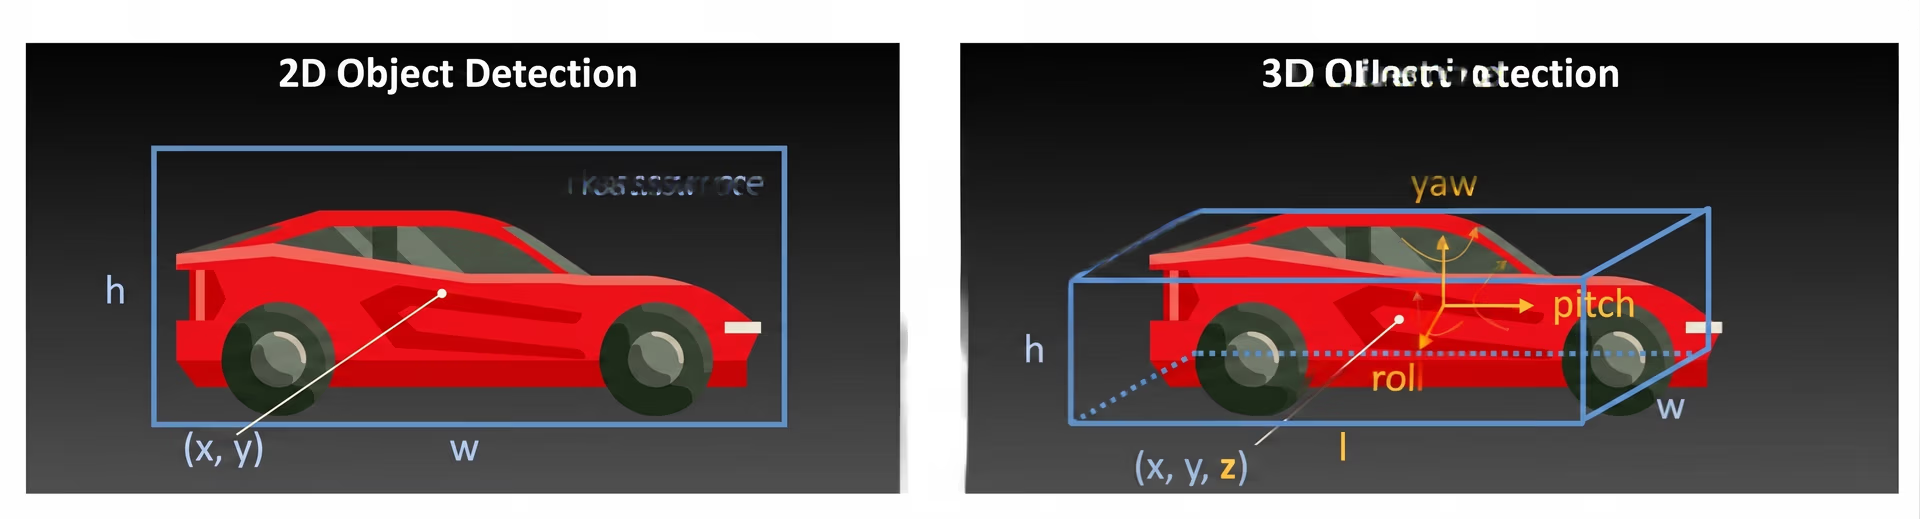
Hình 4. Phát hiện đối tượng 2D và 3D.
Các model phát hiện đối tượng 3D đòi hỏi nhiều phép tính toán học và xử lý hơn so với các model phát hiện đối tượng 2D. Xử lý dữ liệu 3D theo thời gian thực có thể gặp nhiều thách thức nếu thiếu phần cứng tiên tiến và các biện pháp tối ưu hóa. Tuy nhiên, những khác biệt này khiến phát hiện đối tượng 3D phù hợp hơn với các ứng dụng yêu cầu khả năng hiểu không gian tốt hơn. Mặt khác, phát hiện đối tượng 2D thường được sử dụng cho các ứng dụng đơn giản hơn như hệ thống an ninh, vốn cần nhận diện hình ảnh hoặc phân tích video.
Ưu và nhược điểm của phát hiện đối tượng 3D#
Phát hiện đối tượng 3D mang lại nhiều lợi thế giúp nổi bật hơn so với các phương pháp phát hiện đối tượng 2D truyền thống. Bằng cách thu thập cả ba chiều của đối tượng, phương pháp này cung cấp thông tin chính xác về vị trí, kích thước và hướng của đối tượng so với thế giới thực. Độ chính xác này rất quan trọng đối với các ứng dụng như xe tự lái, nơi việc biết chính xác vị trí của chướng ngại vật là yếu tố thiết yếu để đảm bảo an toàn. Một lợi thế khác của phát hiện đối tượng 3D là giúp hiểu rõ hơn nhiều về mối quan hệ giữa các đối tượng khác nhau trong không gian 3D.
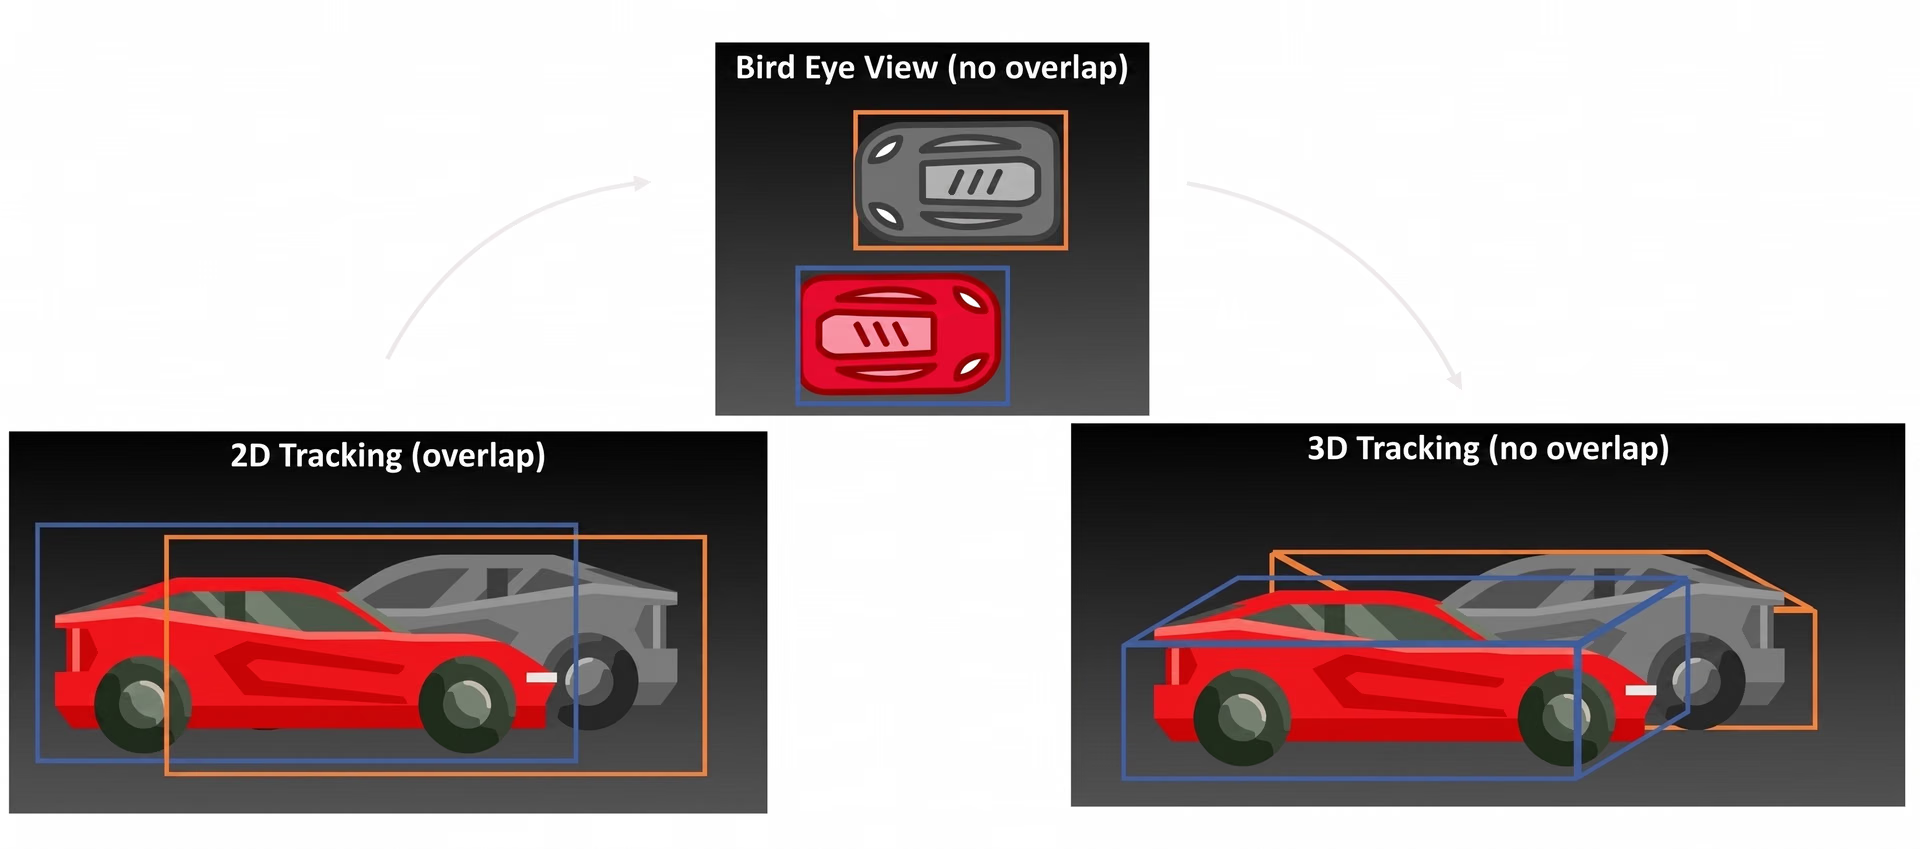
Hình 5. Xử lý hiện tượng che khuất bằng phát hiện đối tượng 3D.
Bên cạnh nhiều lợi ích, phát hiện đối tượng 3D cũng có những hạn chế. Dưới đây là một số thách thức chính cần lưu ý:
- Chi phí tính toán cao hơn: Làm việc với dữ liệu 3D đòi hỏi tài nguyên phần cứng mạnh hơn, và chi phí có thể nhanh chóng tăng cao.
- Yêu cầu dữ liệu phức tạp hơn: Phát hiện đối tượng 3D thường dựa vào các cảm biến tiên tiến như LiDAR, vốn có thể đắt tiền và không phải lúc nào cũng sẵn có trong mọi môi trường.
- Thu thập và xử lý dữ liệu: Các yêu cầu dữ liệu phức tạp của phát hiện đối tượng 3D khiến việc thu thập, chuẩn bị và xử lý các dataset lớn cần thiết để train model tốn nhiều thời gian và tài nguyên.
- Độ phức tạp của model tăng: Các model được sử dụng cho phát hiện đối tượng 3D thường phức tạp hơn, với nhiều layer và parameter hơn so với các model dùng cho phát hiện đối tượng 2D.
Các ứng dụng của phát hiện đối tượng 3D#
Sau khi thảo luận về ưu và nhược điểm của phát hiện đối tượng 3D, hãy cùng xem xét kỹ hơn một số trường hợp sử dụng của công nghệ này.
Phương tiện tự hành#
Trong xe tự lái, phát hiện đối tượng 3D đóng vai trò thiết yếu trong việc nhận biết môi trường xung quanh xe. Công nghệ này cho phép phương tiện phát hiện người đi bộ, các xe khác và chướng ngại vật. Nó cũng cung cấp thông tin chính xác về vị trí, kích thước và hướng của chúng trong thế giới thực. Dữ liệu chi tiết thu được từ các hệ thống phát hiện đối tượng 3D giúp hành khách có trải nghiệm xe tự lái an toàn hơn nhiều.
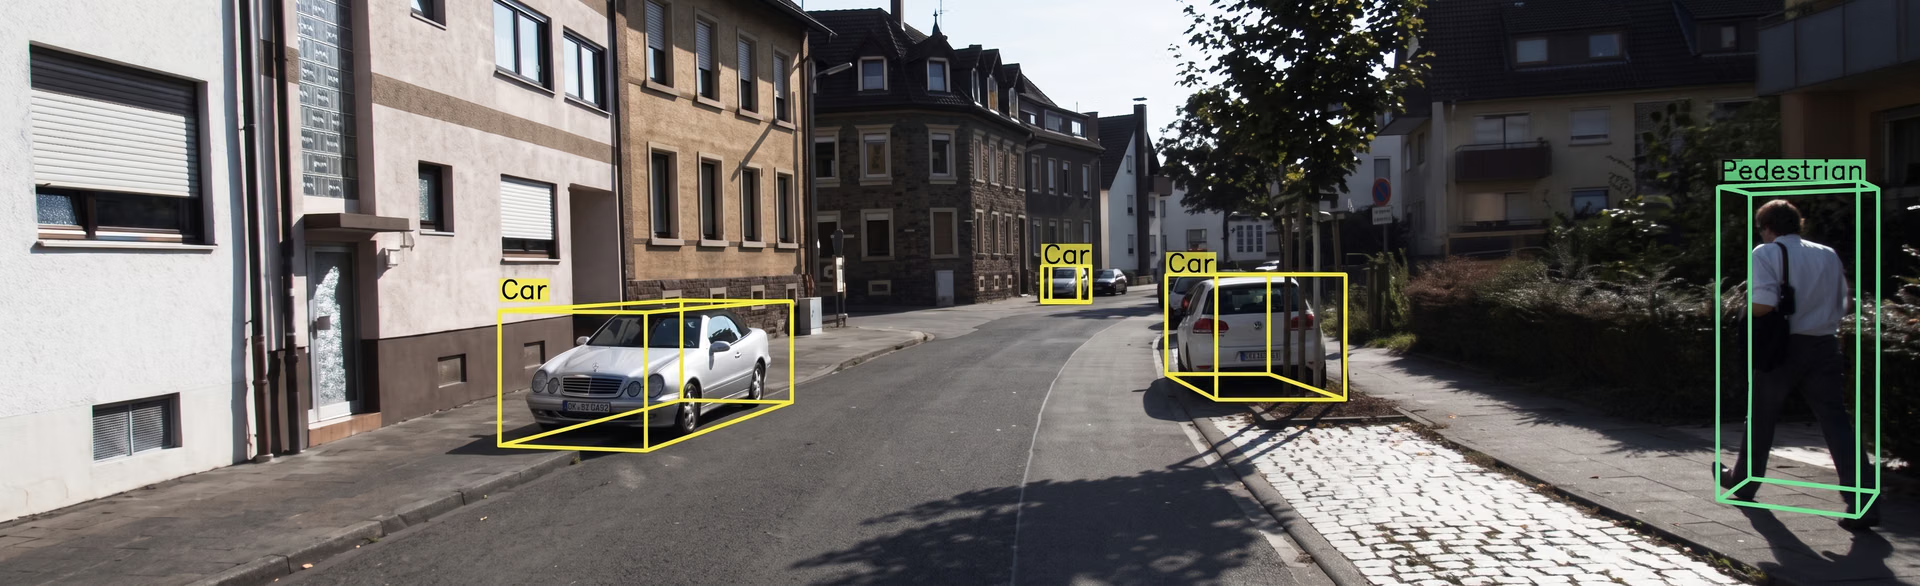
Hình 6. Sử dụng phát hiện đối tượng 3D trong phương tiện tự hành. (nguồn: towardsdatascience.com)
Robot#
Các hệ thống robot sử dụng phát hiện đối tượng 3D cho nhiều ứng dụng. Chúng dùng công nghệ này để điều hướng qua nhiều loại môi trường, gắp và đặt đối tượng cũng như tương tác với môi trường xung quanh. Những trường hợp sử dụng này đặc biệt quan trọng trong các môi trường năng động như kho hàng hoặc cơ sở sản xuất, nơi robot cần hiểu bố cục ba chiều để hoạt động hiệu quả.
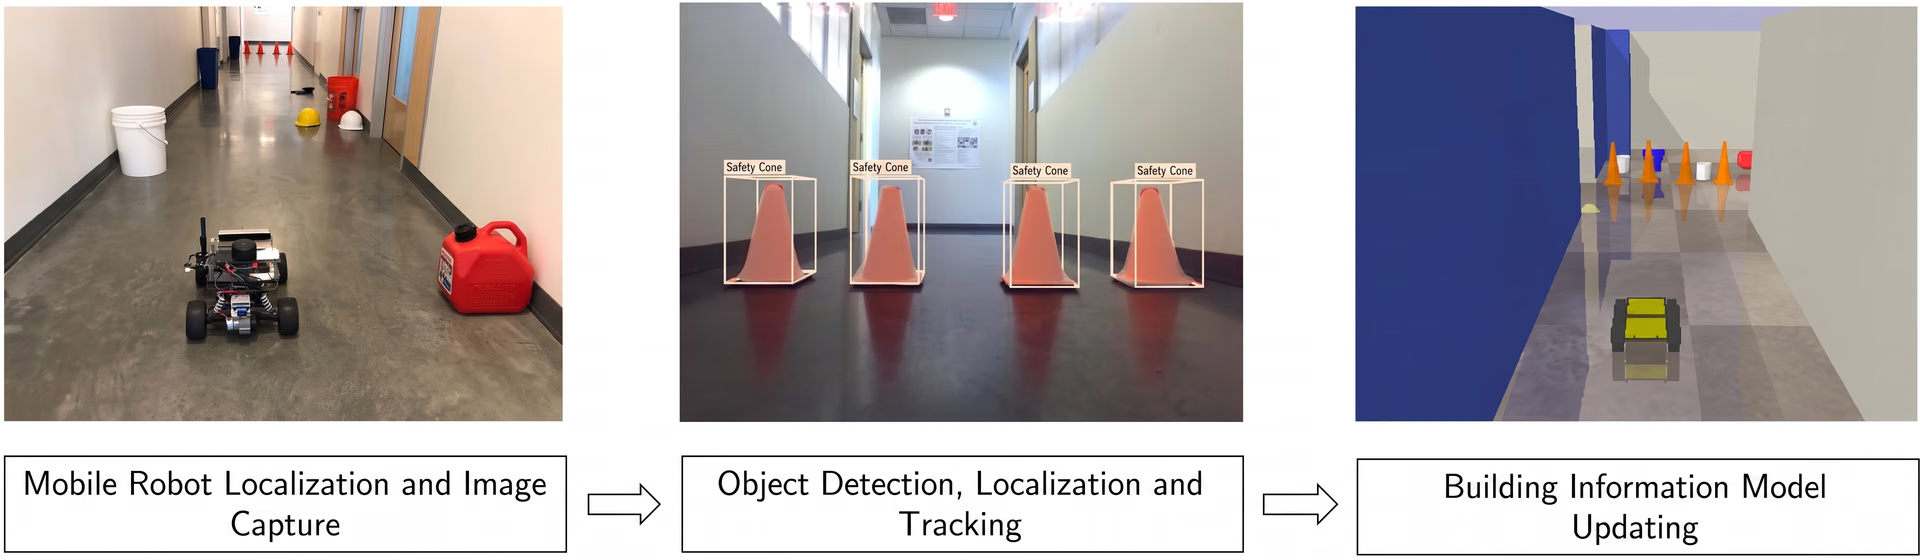
Hình 7. Robot di động sử dụng phát hiện đối tượng 3D.
Thực tế tăng cường và thực tế ảo (AR/VR)#
Một trường hợp sử dụng thú vị khác của phát hiện đối tượng 3D là trong các ứng dụng thực tế tăng cường và thực tế ảo. Phát hiện đối tượng 3D được sử dụng để đặt chính xác các đối tượng ảo trong môi trường VR hoặc AR chân thực. Điều này nâng cao trải nghiệm tổng thể của người dùng đối với những công nghệ này. Công nghệ này cũng cho phép các hệ thống VR/AR nhận diện và theo dõi các đối tượng vật lý, tạo ra môi trường nhập vai, nơi các yếu tố kỹ thuật số và vật lý tương tác liền mạch. Ví dụ, game thủ sử dụng kính đeo AR/VR có thể có trải nghiệm nhập vai hơn nhiều nhờ phát hiện đối tượng 3D. Công nghệ này khiến tương tác với các đối tượng ảo trong không gian 3D trở nên hấp dẫn hơn đáng kể.
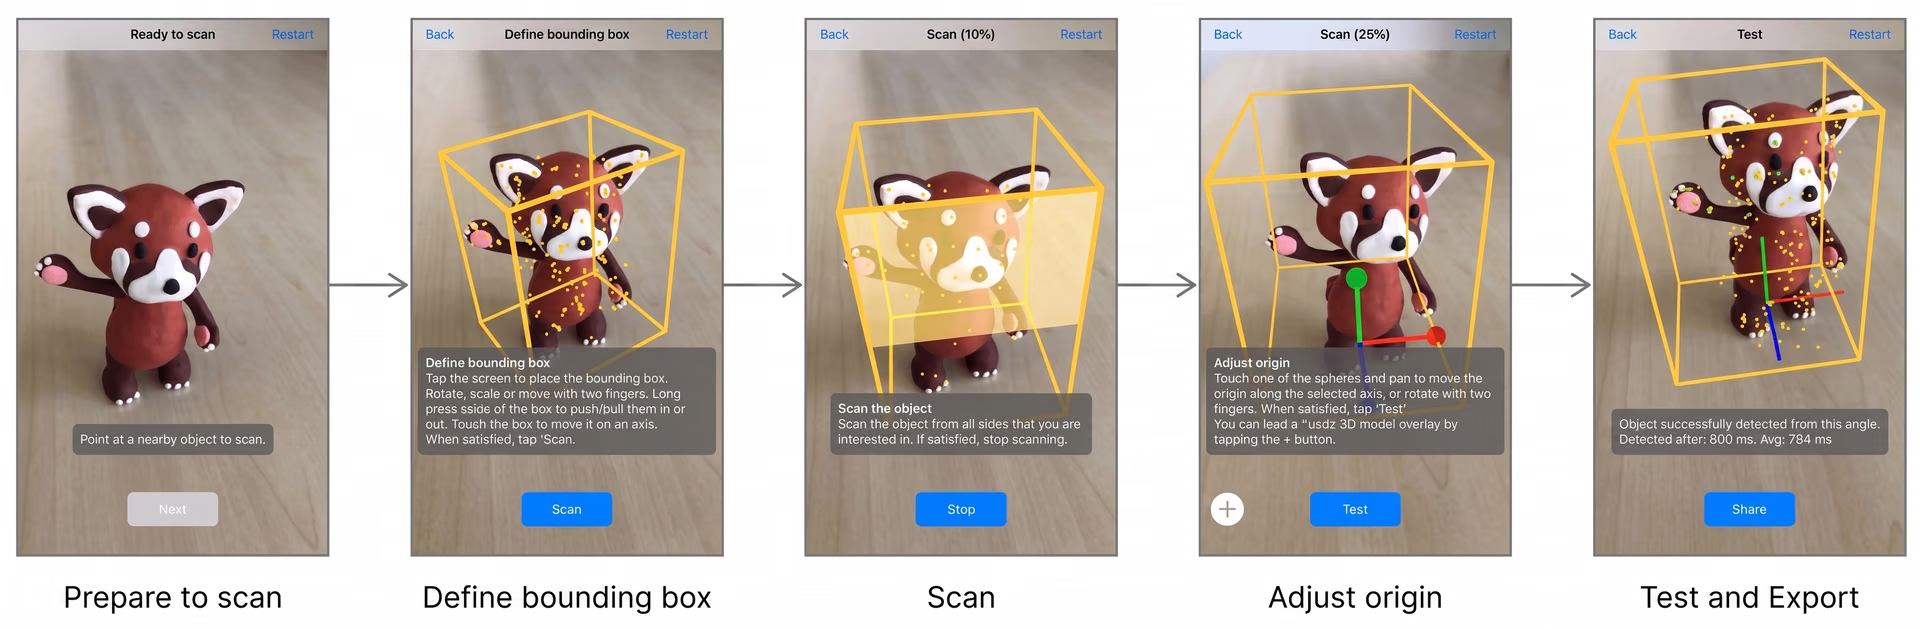
Hình 8. Ví dụ về nhận diện đối tượng 3D được sử dụng cho một ứng dụng AR.
Suy ngẫm cuối cùng về phát hiện đối tượng 3D#
Phát hiện đối tượng 3D giúp các hệ thống hiểu độ sâu và không gian hiệu quả hơn so với các phương pháp phát hiện đối tượng 2D. Công nghệ này đóng vai trò quan trọng trong các ứng dụng như xe tự lái, robot và AR/VR, nơi việc biết kích thước, khoảng cách và vị trí của đối tượng là điều cần thiết. Mặc dù phát hiện đối tượng 3D đòi hỏi năng lực xử lý cao hơn và dữ liệu phức tạp hơn, khả năng cung cấp thông tin chính xác, chi tiết khiến công nghệ này trở thành một công cụ rất giá trị trong nhiều lĩnh vực. Khi công nghệ tiếp tục phát triển, hiệu quả và khả năng tiếp cận của phát hiện đối tượng 3D nhiều khả năng sẽ được cải thiện, mở đường cho việc ứng dụng rộng rãi hơn và thúc đẩy đổi mới trong nhiều ngành công nghiệp.
Hãy kết nối với cộng đồng của chúng tôi để cập nhật những thông tin mới nhất về AI! Truy cập repository GitHub của chúng tôi để xem cách chúng tôi sử dụng AI nhằm tạo ra các giải pháp tiên tiến trong những ngành như sản xuất và chăm sóc sức khỏe. 🚀








