Ein Leitfaden zur Kamerakalibrierung für Computer Vision im Jahr 2025
Erfahre, wie die Kamerakalibrierung Objektivverzerrungen korrigiert, intrinsische und extrinsische Parameter festlegt und die Tiefenschätzung sowie die Genauigkeit in der visuellen KI verbessert.
 Abirami Vina9 Min. Lesezeit
Kameras sehen die Welt nicht wie Menschen. Oft nehmen sie Bilder mit Verzerrungen und Perspektivverschiebungen auf, die die Genauigkeit von KI-Modellen für Computer Vision beeinträchtigen können. Die Kamerakalibrierung kann diese Verzerrungen korrigieren und sicherstellen, dass Computer-Vision-Modelle Objekte so wahrnehmen, wie sie in der realen Welt tatsächlich sind. Dazu werden Objektivverzerrungen korrigiert, Brennweiten angepasst und Sensoren ausgerichtet, damit Kameras genaue Bilder aufnehmen können.
Eine präzise Kamerakalibrierung ist besonders wichtig, um Tiefen abzuschätzen und Entfernungen korrekt zu messen. Vision-AI-Modelle wie Ultralytics YOLO11 benötigen gut kalibrierte Eingabedaten für verschiedene Computer-Vision-Aufgaben wie Objekterkennung und Posenschätzung. Ohne geeignete Eingabebilder kann die Modellleistung nachlassen und es können Fehler in realen Anwendungen auftreten.
Verschiedene Verfahren zur Kamerakalibrierung, von herkömmlichen Schachbrettmustern bis hin zu fortschrittlichen KI-gestützten Techniken, können die Präzision verbessern. Die 3D-Kalibrierung hilft Modellen beispielsweise dabei, die Tiefe zu erfassen, während eine Kalibriermatrix reale Koordinaten in den Bildraum überführt und so die Genauigkeit verbessert.
In diesem Leitfaden behandeln wir die Grundlagen der Kamerakalibrierung für Computer Vision, darunter wichtige Parameter, verschiedene Verfahren und die Optimierung für KI-Anwendungen in der realen Welt.
Die Bedeutung der Kamerakalibrierung für Computer Vision#
Die Kamerakalibrierung passt die Kameraeinstellungen so an, dass die Bilder den realen Messwerten genau entsprechen. Sie stellt sicher, dass Objekte in einem Bild an der richtigen Position und in der richtigen Größe und Proportion erscheinen, und verhindert Verzerrungen, die KI-Modelle irreführen könnten.
Ohne eine korrekte Kalibrierung können Objektivverzerrungen dazu führen, dass Objekte gestreckt oder falsch ausgerichtet erscheinen. Das beeinträchtigt die Genauigkeit der Objekterkennung, Objektverfolgung und Tiefenschätzung und führt zu Fehlern in KI-gestützten Anwendungen. Insbesondere Modelle wie Ultralytics YOLO11 funktionieren besser, wenn die Eingabedaten korrekt kalibriert sind. So werden Fehler bei der räumlichen Interpretation verringert und Entscheidungen in der realen Welt verbessert.
Eine präzise Kalibrierung ist besonders wichtig bei Drohnen, selbstfahrenden Autos und Robotervision. Fehlausrichtungen in diesen Systemen können zu falschen Entfernungsberechnungen führen und Aufgaben wie Navigation und Hinderniserkennung beeinträchtigen.
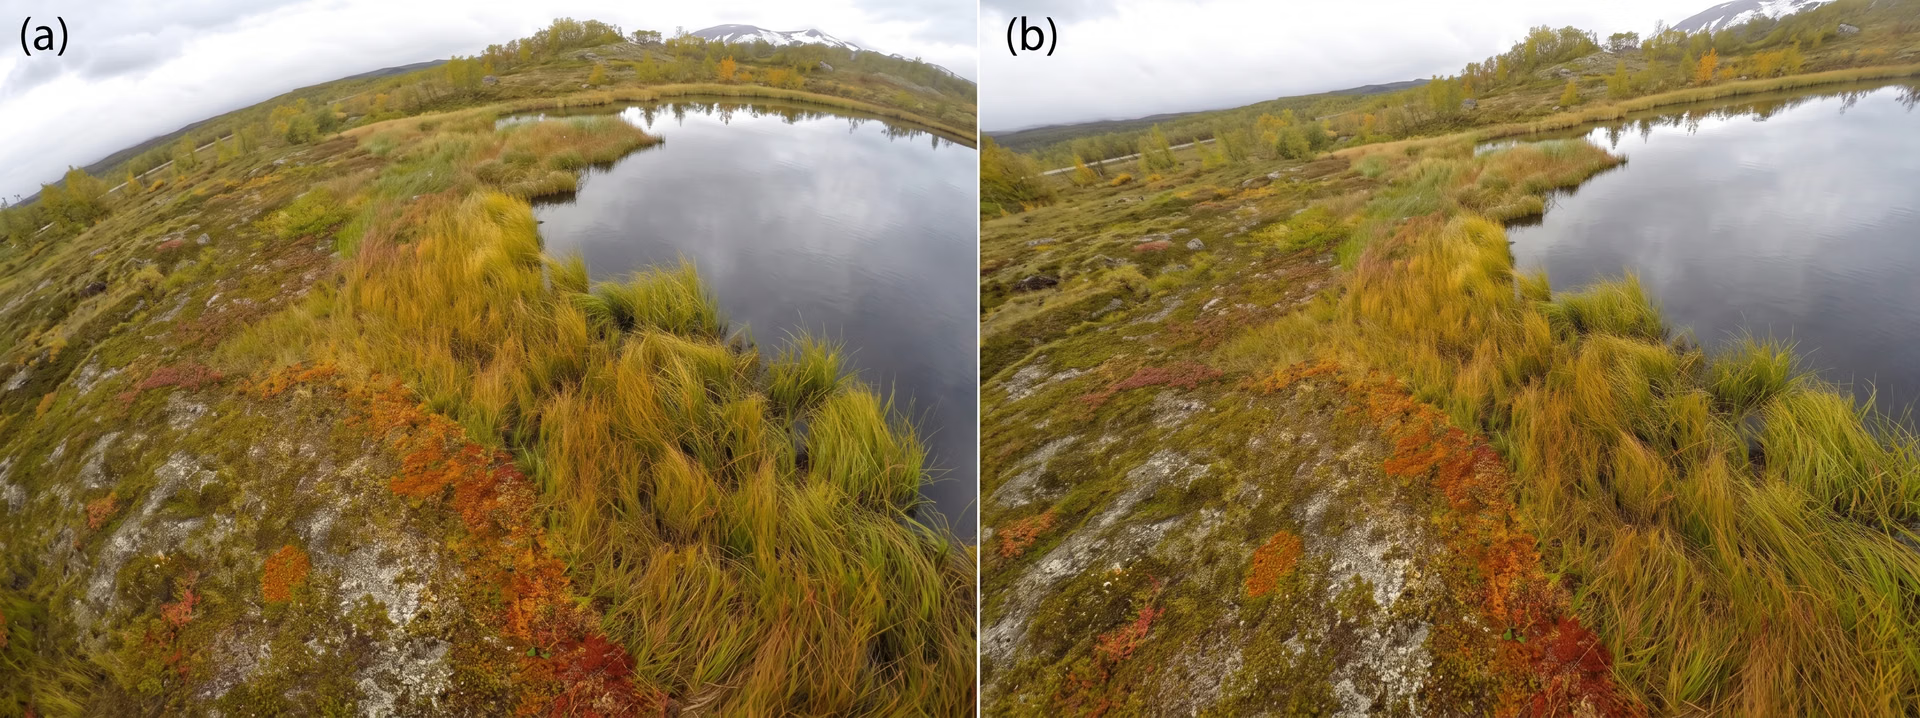
Abb. 1. Beispiel einer Objektivverzerrung (links), die durch Kamerakalibrierung korrigiert wurde (rechts).
Die Auswirkungen von Objektivverzerrungen untersuchen#
Objektivverzerrungen können dazu führen, dass eine Kamera Formen und Positionen von Objekten in einem Bild falsch wiedergibt. Hier sind einige Beispiele für verschiedene Arten von Objektivverzerrungen:
- Tonnenverzeichnung: Dabei erscheinen gerade Linien nach außen gekrümmt, wodurch Objekte in der Bildmitte aufgebläht wirken. Diese Verzeichnung tritt häufig bei Weitwinkelobjektiven auf und kann die 3D-Kalibrierung autonomer Systeme beeinträchtigen, indem sie die Tiefenwahrnehmung verzerrt.
- Kissenverzeichnung: In diesem Fall biegen sich gerade Linien zur Bildmitte hin und erzeugen den gegenteiligen Effekt der Tonnenverzeichnung.
- Schnurrbartverzeichnung: Diese entsteht, wenn sich Tonnen- und Kissenverzeichnung überlagern und gerade Linien wellenförmig verlaufen.
- Chromatische Aberration: Sie tritt auf, wenn ein Objektiv verschiedene Farben nicht auf denselben Punkt fokussiert und dadurch Farbsäume um Objekte entstehen.
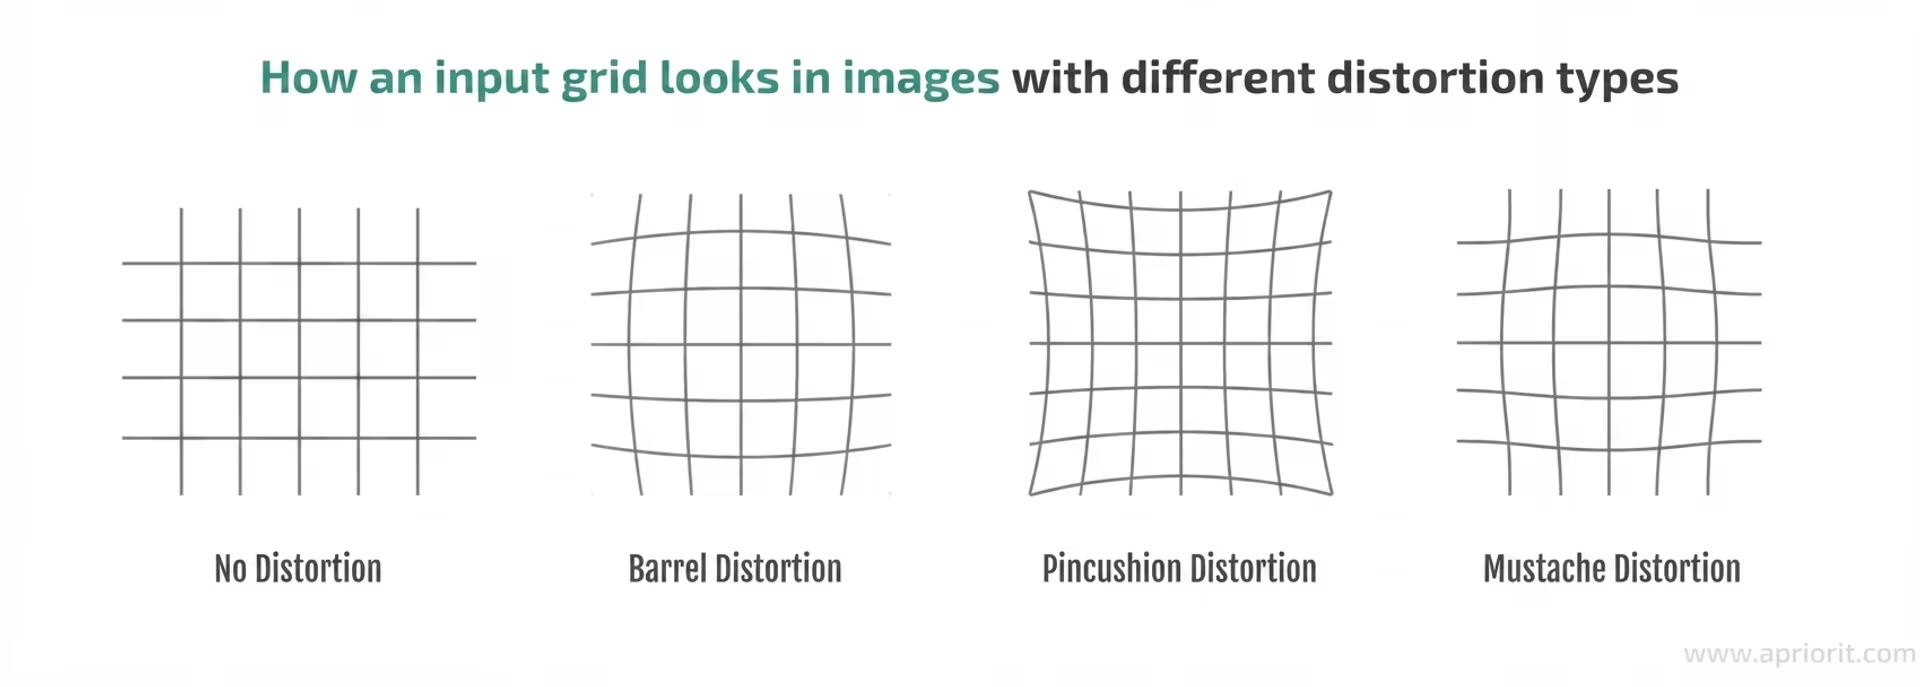
Abb. 2. Verschiedene Arten von Objektivverzerrungen.
Arten der Kamerakalibrierung#
Die Kamerakalibrierung besteht aus zwei wichtigen Komponenten: den intrinsischen Parametern, die die internen Eigenschaften der Kamera definieren, und den extrinsischen Parametern, die ihre Position und Ausrichtung relativ zur Umgebung bestimmen. Sehen wir uns beide Arten von Komponenten genauer an.
Intrinsische Parameter#
Eine präzise intrinsische Kalibrierung kann die Modellvorhersagen verbessern, indem sie sicherstellt, dass erkannte Objekte in realen Anwendungen an der richtigen Position und in der richtigen Größe erscheinen. Hier ein kurzer Überblick über einige intrinsische Parameter:
- Brennweite: Sie bestimmt, wie eine Kamera 3D-Objekte auf ein 2D-Bild projiziert. Bei einer fehlerhaften Kalibrierung können Objekte gestreckt oder gestaucht erscheinen, wodurch sich ihre wahrgenommene Größe und Entfernung verändern.
- Hauptpunkt: Er bezeichnet das optische Zentrum des Kamerasensors. Ist er verschoben, kann sich das gesamte Bild verschieben, wodurch Objekte an der falschen Position erscheinen.
- Schiefstellungskoeffizient: Er berücksichtigt nicht rechteckige Pixelanordnungen im Sensor. Wenn eine Schiefstellung vorliegt, kann das Bild geneigt oder verzerrt erscheinen, statt korrekt ausgerichtet zu sein.
- Verzerrungskoeffizienten: Diese Parameter korrigieren optische Verzerrungen, die durch das Objektiv verursacht werden. Ohne Korrektur können gerade Linien gekrümmt erscheinen, insbesondere an den Bildrändern.
Extrinsische Parameter#
Die extrinsische Kalibrierung bestimmt, wie eine Kamera in der realen Welt positioniert und ausgerichtet ist. Das ist besonders wichtig bei Mehrkamerasystemen für 3D-Kalibrierung, Objektverfolgung und Tiefenwahrnehmung. Sie hilft Drohnen, autonomen Fahrzeugen und Überwachungssystemen, räumliche Beziehungen korrekt zu interpretieren.
Hier sind zwei wichtige extrinsische Parameter:
- Translationsmatrix: Sie definiert den physischen Standort der Kamera im 3D-Raum und gibt ihre Position entlang der X-, Y- und Z-Achse an. Bei einer fehlerhaften Kalibrierung können Objekte näher oder weiter entfernt erscheinen, als sie tatsächlich sind, was zu falschen Entfernungsmessungen führt. Bei autonomen Fahrzeugen kann das eine mangelhafte Hinderniserkennung zur Folge haben, während es in der Robotik zu Positionierungsfehlern bei der Handhabung von Objekten führen kann.
- Rotationsmatrix: Sie bestimmt die Ausrichtung der Kamera, indem sie angibt, wie stark die Kamera relativ zu einem Bezugspunkt geneigt oder gedreht ist. Bei einer fehlerhaften Kalibrierung sind Bilder aus mehreren Kameras möglicherweise nicht korrekt aufeinander ausgerichtet. Das kann Probleme bei der 3D-Rekonstruktion, der Mehrkamera-Verfolgung und der räumlichen Kartierung verursachen. In einem selbstfahrenden Auto könnte eine falsche Rotationsmatrix beispielsweise Sensoreingaben falsch ausrichten und so zu einer ungenauen Fahrspurerkennung führen.
Die Kamerakalibrierungsmatrix kennenlernen#
Jedes von einer Kamera aufgenommene Bild ist eine 2D-Darstellung einer 3D-Welt. KI-Modelle benötigen eine Möglichkeit, zwischen diesen Dimensionen umzurechnen, um präzise Vorhersagen zu treffen. Hier kommt die Kamerakalibrierungsmatrix ins Spiel. Sie bildet reale Punkte auf die Bildebene der Kamera ab, damit Objekte an der richtigen Position erscheinen.
Einfach ausgedrückt ist die Kamerakalibrierungsmatrix ein mathematisches Modell, das die intrinsischen Parameter einer Kamera darstellt. Sie wird üblicherweise in Bildverarbeitungssystemen gespeichert und in Bildverarbeitungsalgorithmen verwendet, um Verzerrungen zu korrigieren und 3D-Punkte auf 2D-Koordinaten abzubilden.
Wie wir als Nächstes sehen werden, wird die Matrix mithilfe von Kalibrierungsmethoden wie der Erkennung von Schachbrettmustern, der Kalibrierung anhand von 3D-Objekten und der KI-gestützten Selbstkalibrierung berechnet. Diese Methoden schätzen wichtige Parameter, indem sie Bilder bekannter Referenzpunkte analysieren.
Verschiedene Methoden zur Kamerakalibrierung#
Es gibt verschiedene Methoden zur Kamerakalibrierung, die jeweils für bestimmte Anwendungsfälle geeignet sind. Traditionelle Methoden beruhen auf physischen Mustern, während KI-gestützte Verfahren Deep Learning einsetzen, um den Prozess zu automatisieren.
Gehen wir diese Methoden durch und sehen uns an, wie sie die Genauigkeit in verschiedenen Anwendungsbereichen verbessern.
Traditionelle Methoden zur Kamerakalibrierung#
Eine der gängigsten Methoden zur Kamerakalibrierung verwendet ein Schachbrett- oder Rastermuster, das vor der Kamera platziert wird. Das System erkennt markante Punkte im Muster, um die Kalibrierungsparameter zu berechnen.
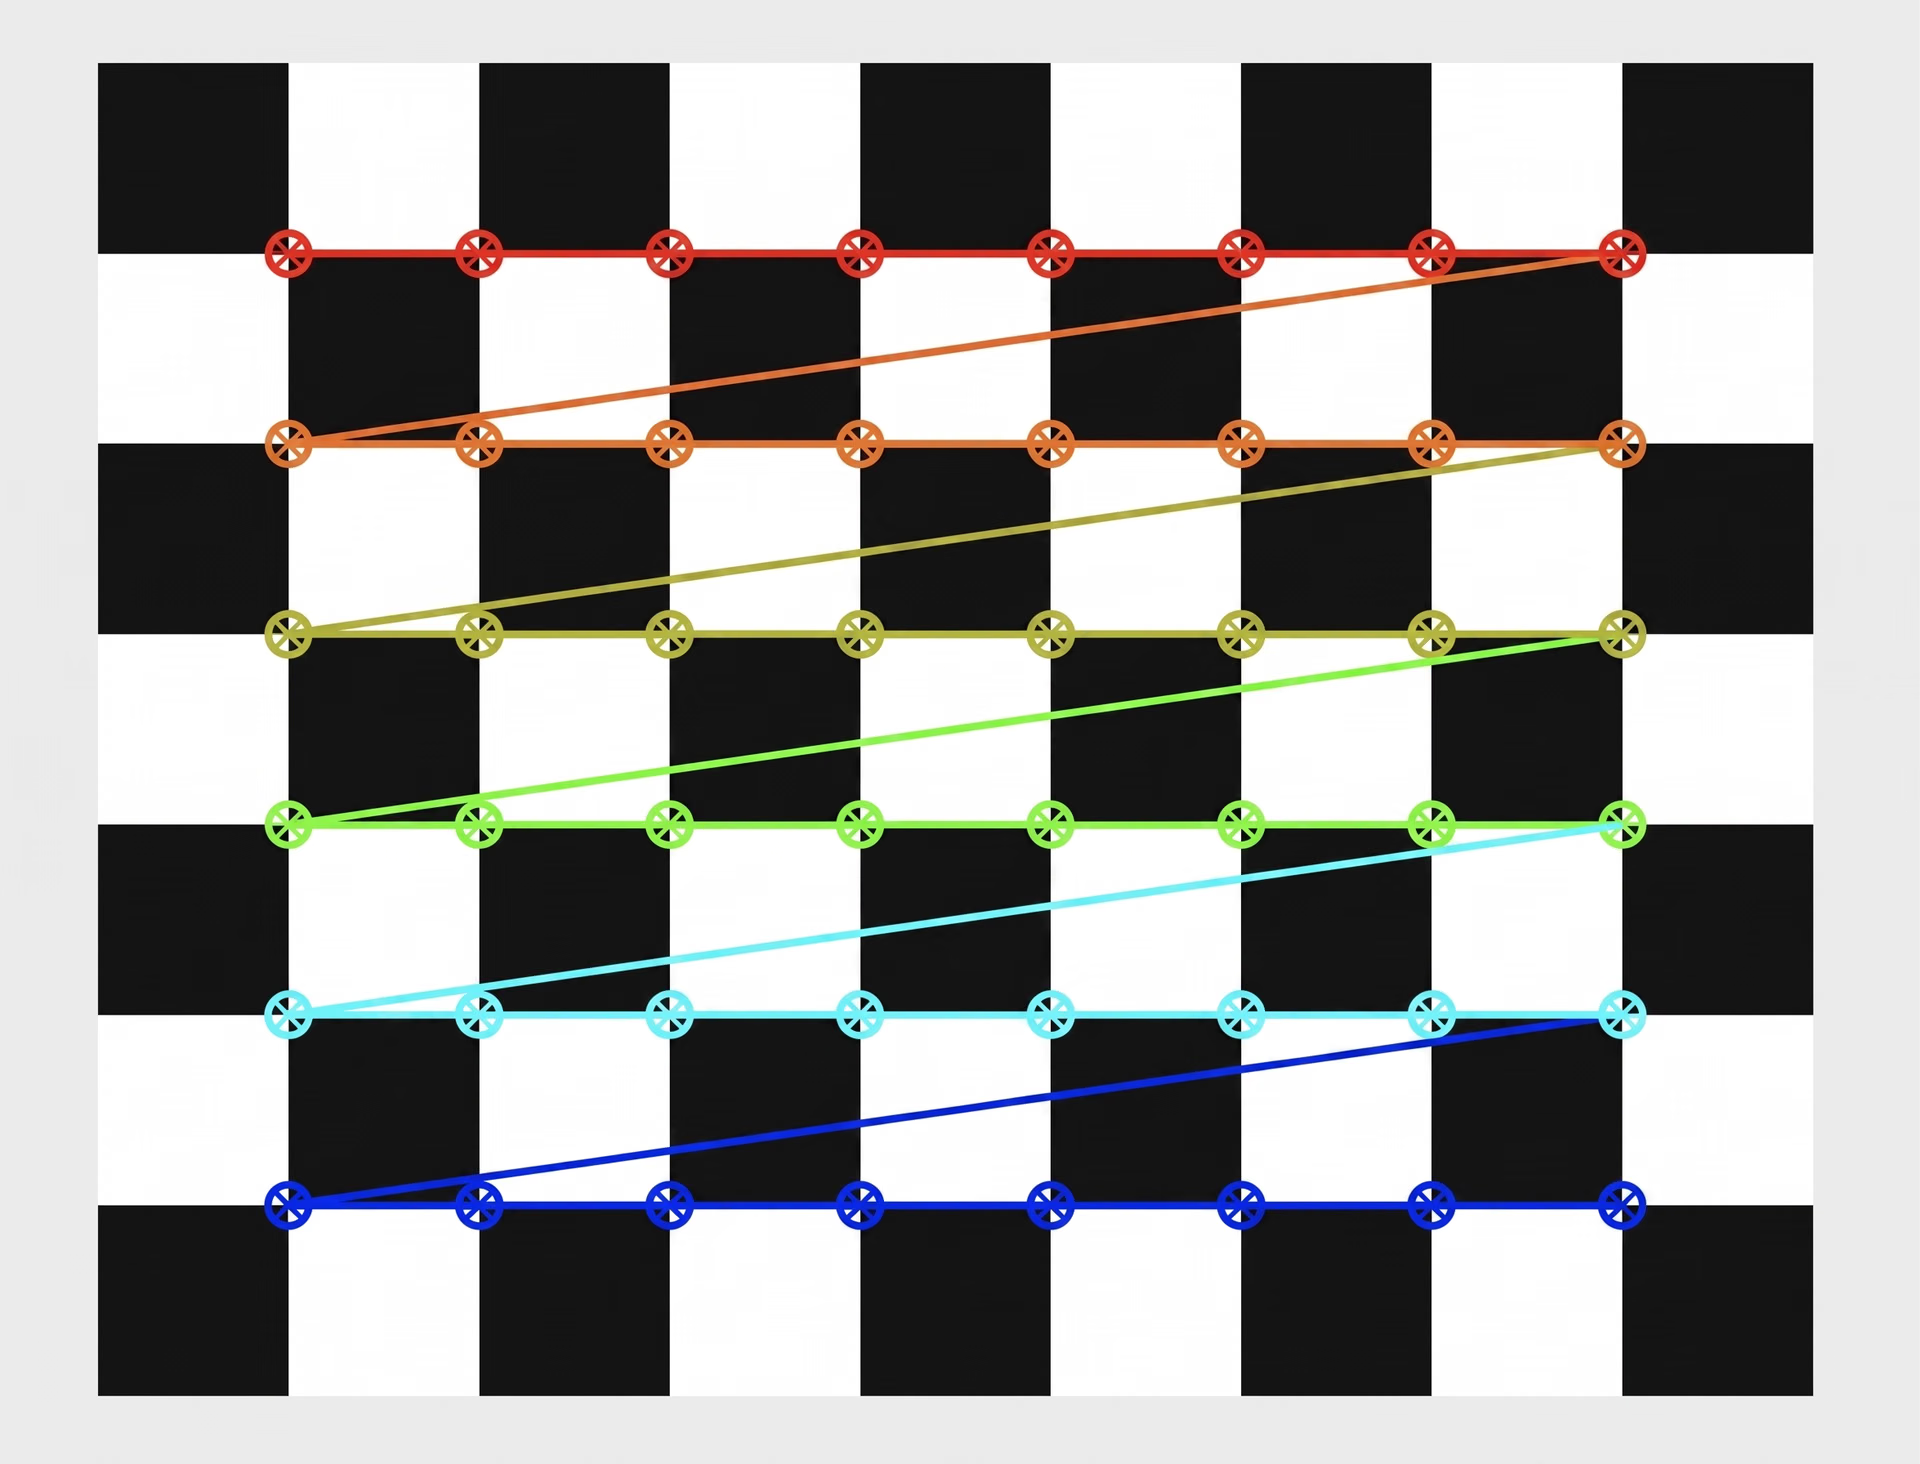
Abb. 3. Ein Schachbrett zur Kamerakalibrierung.
Obwohl diese Methode in kontrollierten Umgebungen nützlich ist, erfordert sie manuelle Anpassungen und die Analyse mehrerer Bilder aus unterschiedlichen Blickwinkeln. Veränderungen der Lichtverhältnisse oder unerwartete Kamerabewegungen können die Genauigkeit verringern und eine erneute Kalibrierung erforderlich machen.
In dynamischen Umgebungen, etwa bei Drohnen und selbstfahrenden Autos, stoßen traditionelle Kalibrierungsmethoden an ihre Grenzen. Eine bewegte Kamera muss häufig neu kalibriert werden, um präzise Ergebnisse zu liefern. Mit statischen Mustern ist das nicht praktikabel. Diese Einschränkung hat die Entwicklung KI-gestützter Kamerakalibrierung vorangetrieben, die mehr Flexibilität und Automatisierung bietet.
KI-gestützte Methoden zur Kamerakalibrierung#
KI-gestützte Verfahren automatisieren die Kamerakalibrierung, indem sie Deep-Learning-Modelle zur Selbstkalibrierung einsetzen und so den Bedarf an manuellen Anpassungen verringern. Diese Methoden schätzen intrinsische und extrinsische Parameter direkt anhand realer Bilder und machen vordefinierte Muster überflüssig.
Auch synthetische Datensätze verbessern die Kamerakalibrierung, indem sie KI-Modelle mit vielfältigen, annotierten Trainingsdaten versorgen, anhand derer Parameter verfeinert und Verzerrungen korrigiert werden. Diese Datensätze simulieren reale Bedingungen und helfen KI-Modellen, intrinsische und extrinsische Parameter ohne menschliches Zutun dynamisch anzupassen.
Selbstkalibrierende Frameworks verwenden beispielsweise probabilistische Modelle und Deep Learning, um monokulare Bilder zu analysieren, 3D-Strukturen zu schätzen und die Kalibrierung kontinuierlich zu verfeinern. Synthetische Daten verbessern diesen Prozess, indem sie Modelle darauf trainieren, mit unterschiedlichen Perspektiven, Sensorausrichtungsfehlern und Lichtverhältnissen umzugehen. Das verbessert die Tiefenschätzung, die Hindernisverfolgung und die räumliche Genauigkeit in Anwendungen wie autonomem Fahren und Robotik.
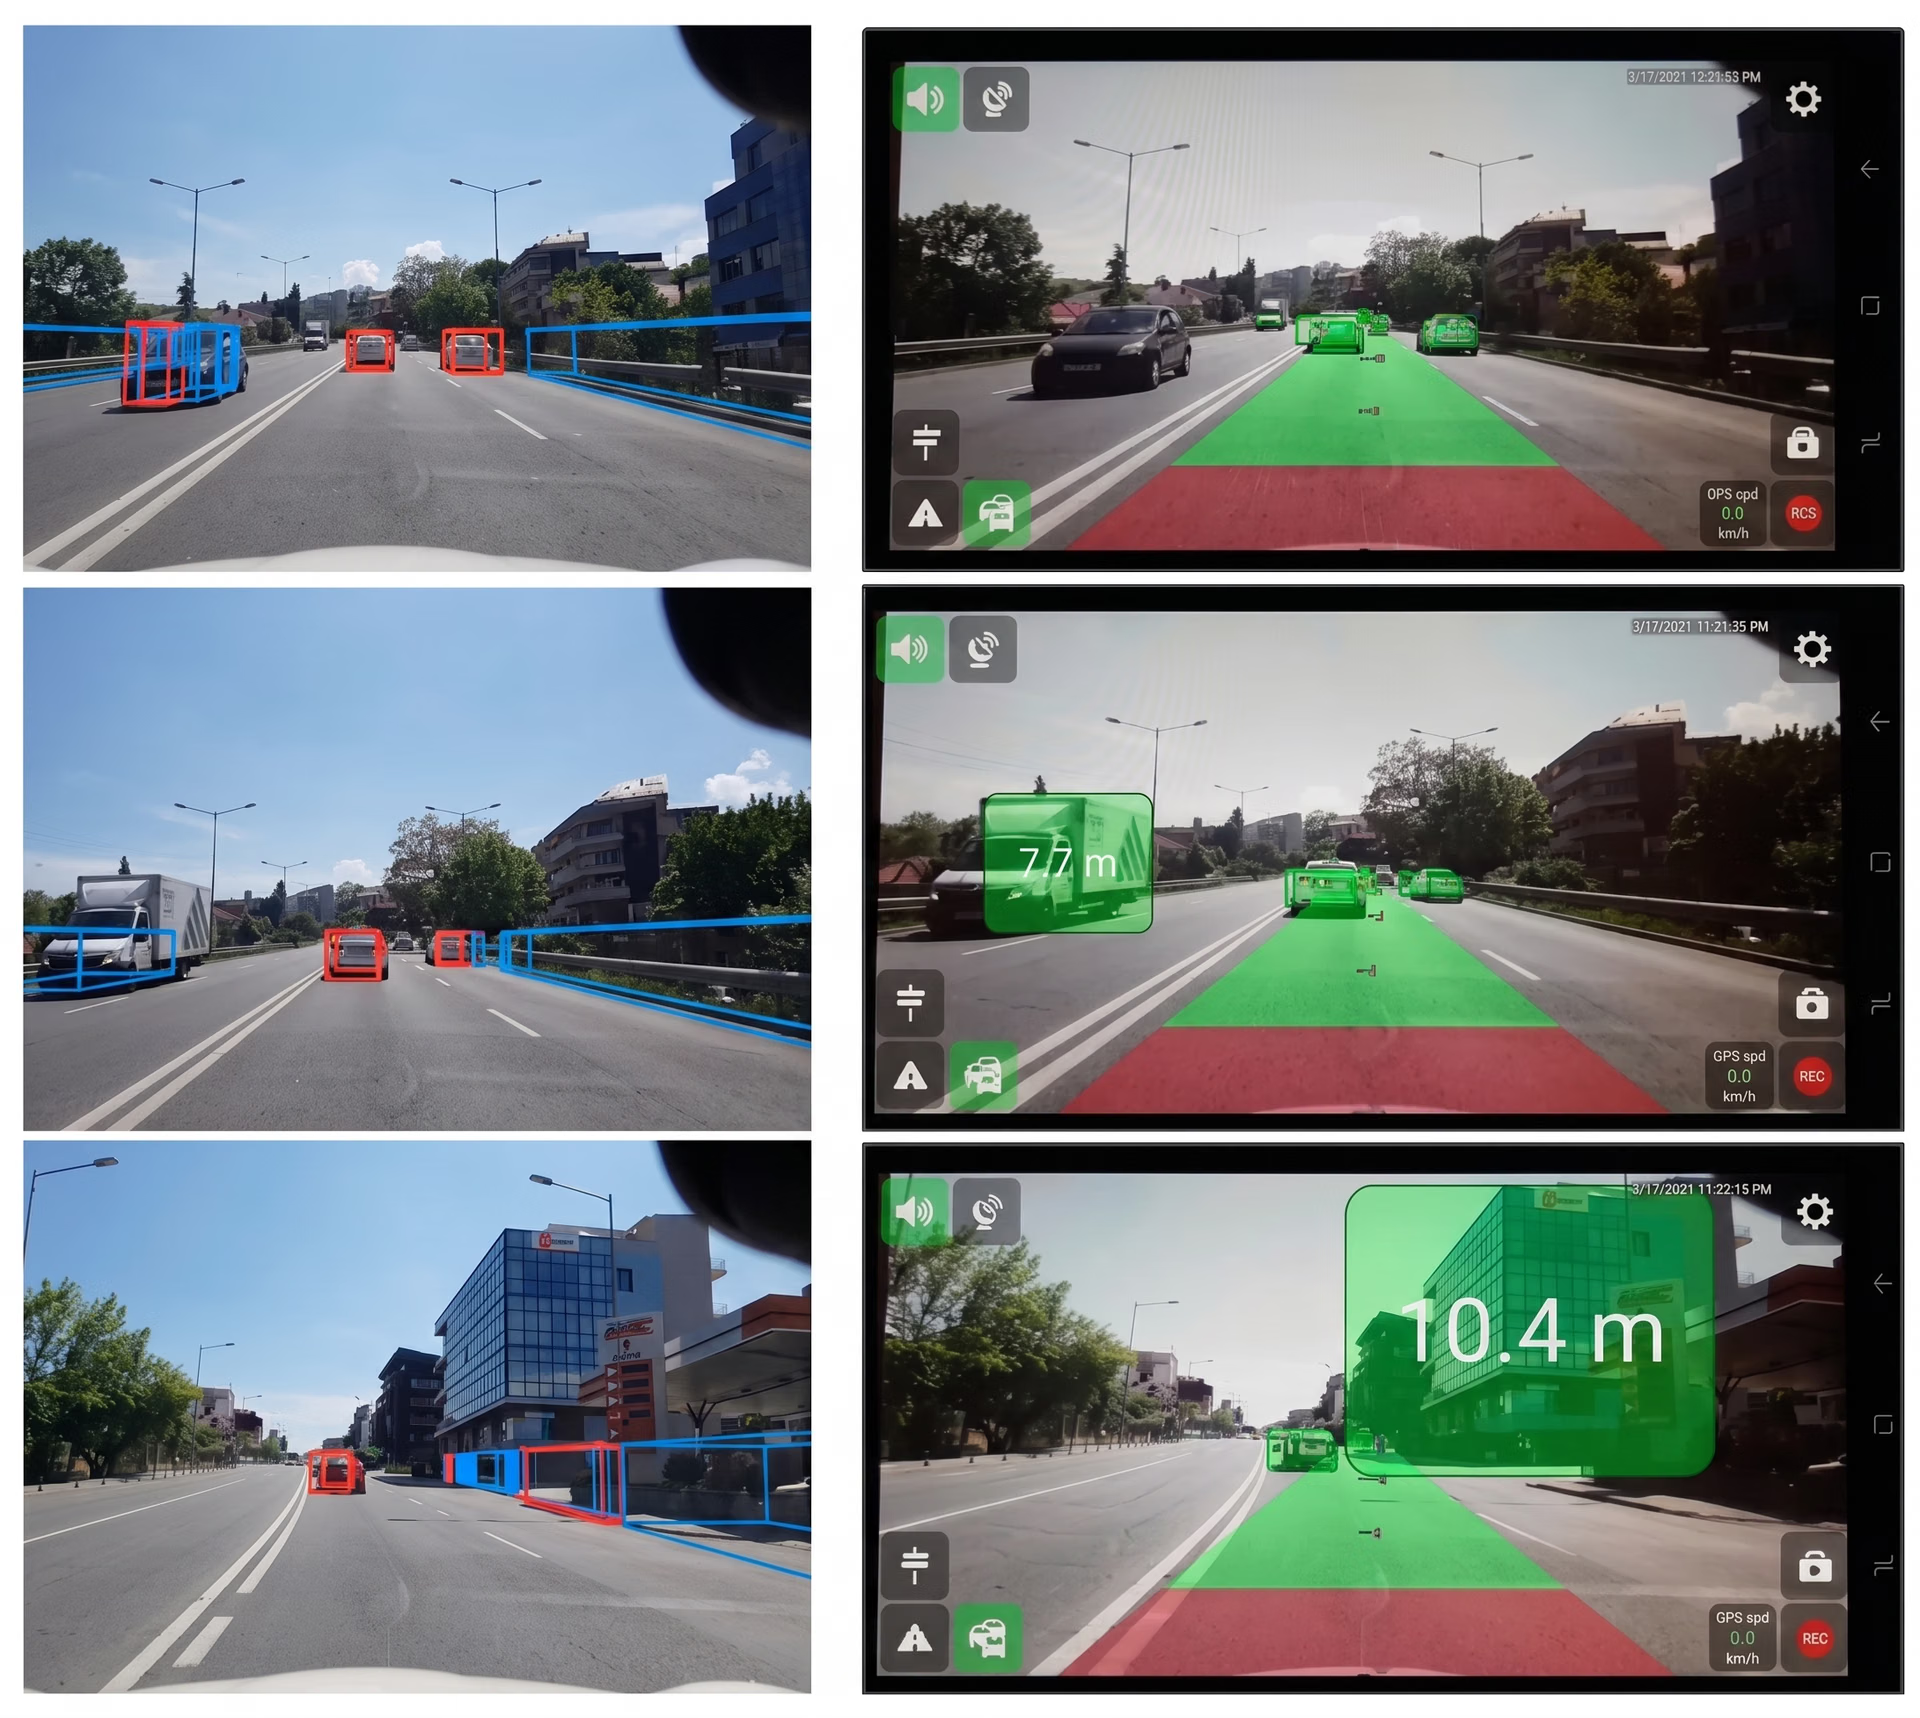
Abb. 4. Ein selbstkalibrierendes Bildverarbeitungssystem mit KI, das den Verkehr erkennen kann.
Wichtige Anwendungsbereiche der Kamerakalibrierung#
Nachdem wir nun wissen, was Kamerakalibrierung ist, sehen wir uns ihre Auswirkungen in verschiedenen Branchen an.
Autonome Fahrzeuge und Drohnennavigation#
Für autonome Autos und Drohnen ist eine präzise Kamerakalibrierung wichtig, damit die Navigation sicher und zuverlässig ist. Diese Systeme benötigen Tiefenschätzung und Entfernungsmessung, um Hindernisse zu erkennen, Fahrbahnmarkierungen zu verfolgen und Objekte in der Umgebung einzuschätzen. Eine schlechte Kalibrierung kann zu einer falschen Einschätzung von Entfernungen und dadurch in Echtzeitsituationen zu Fehlentscheidungen führen.
Eine korrekt kalibrierte Matrix ermöglicht autonomen Fahrzeugen, Daten von LiDAR, Radar und Kameras zusammenzuführen und so die Multisensorfusion zu verbessern. Dadurch kann das Fahrzeug Entfernungen zu Fußgängern, Fahrspurbegrenzungen und nahen Autos genau einschätzen, was das Unfallrisiko senkt. Bei Drohnen trägt die 3D-Kalibrierung dazu bei, die Flughöhe stabil zu halten und Objekte präzise zu verfolgen, damit die Navigation auch in dynamischen Umgebungen genau bleibt.
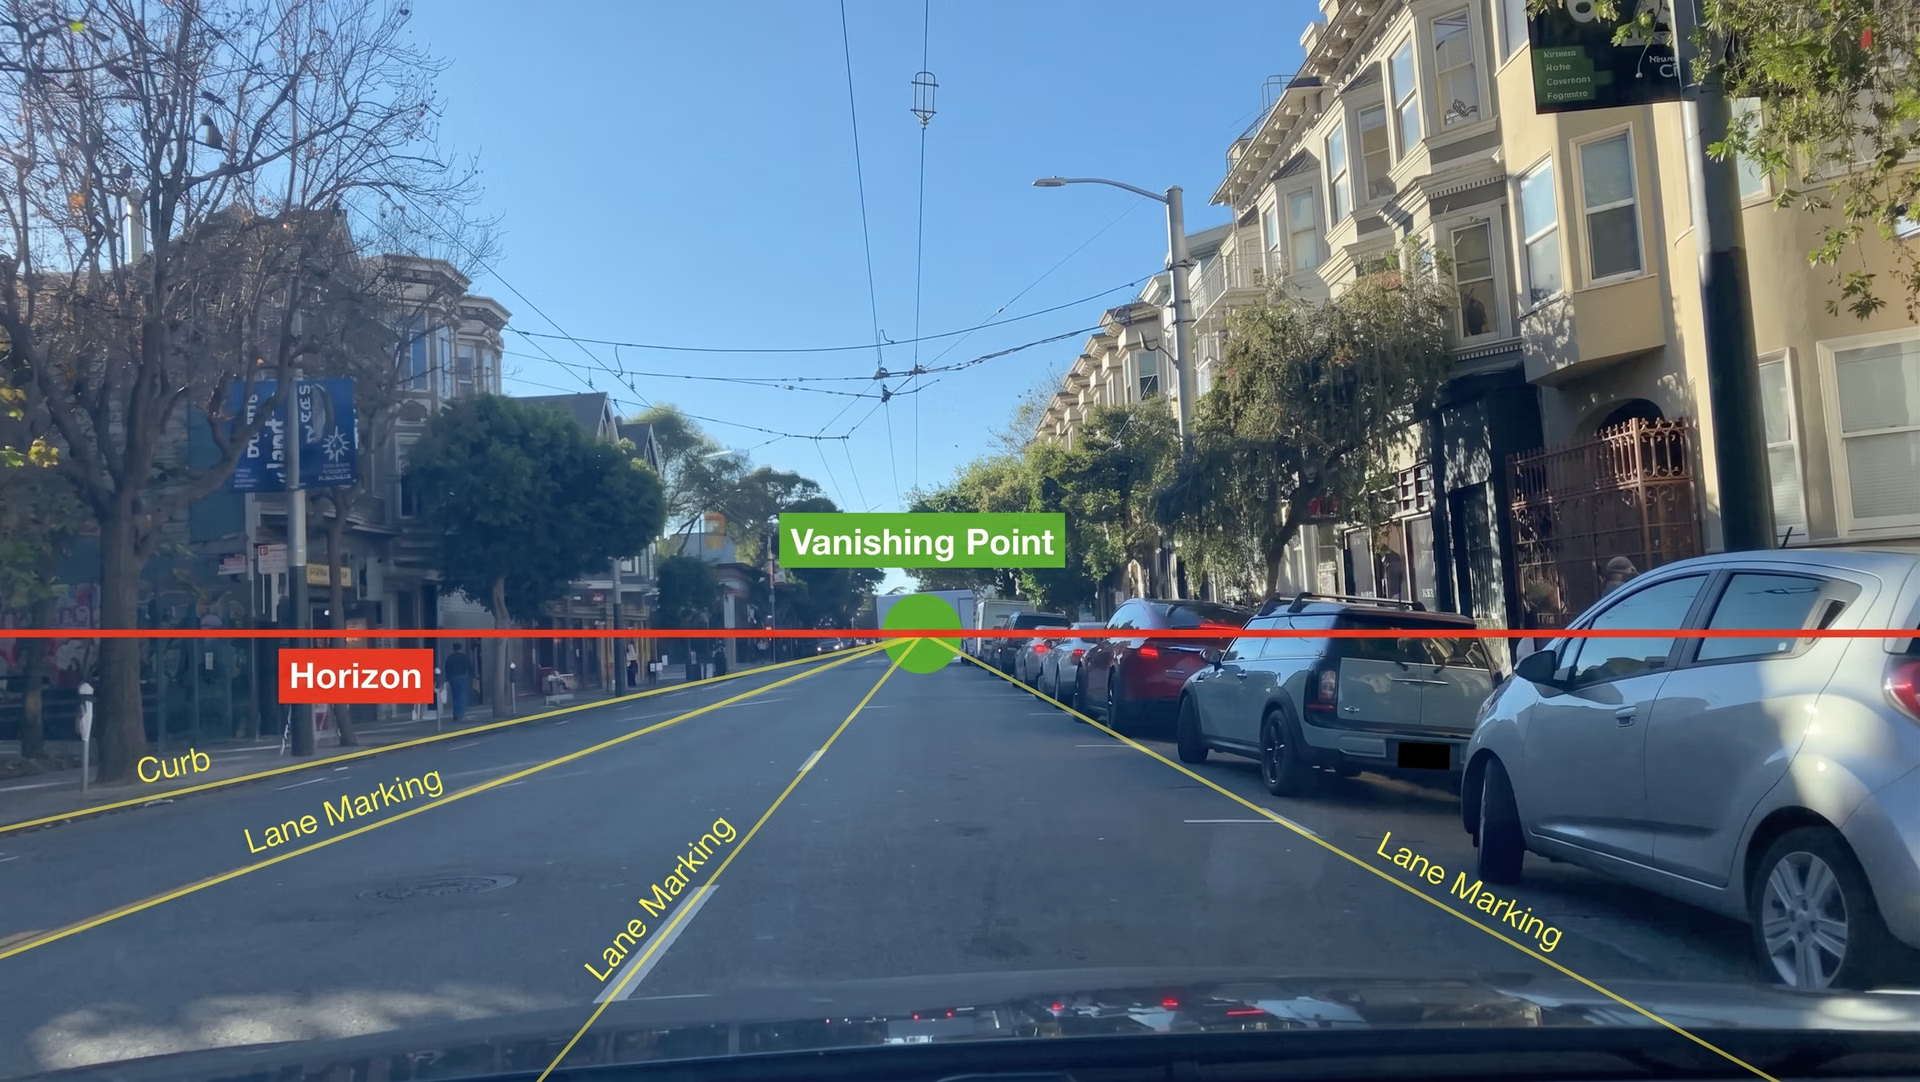
Abb. 5. Eine kalibrierte Kamera in einem selbstfahrenden Auto.
Erweiterte Realität (AR) und virtuelle Realität (VR)#
AR- und VR-Anwendungen sind auf präzise Kamerakalibrierung angewiesen, um digitale Inhalte an Objekten der realen Welt auszurichten. Bei einer fehlerhaften Kalibrierung können AR-Einblendungen verrutschen, falsch ausgerichtet sein oder in der falschen Größe erscheinen und dadurch das Nutzererlebnis beeinträchtigen.
Die Korrektur von Objektivverzerrungen ist entscheidend, damit virtuelle Objekte sich natürlich in reale Umgebungen einfügen. Ohne diese Korrektur können Verzerrungen das Eintauchen in die virtuelle Welt beeinträchtigen und die Genauigkeit bei Spielen, Trainingssimulationen und medizinischer Bildgebung verringern. In VR verbessert die Kalibrierung zudem die genaue Erfassung von Kopf- und Handbewegungen. Das erhöht die Reaktionsfähigkeit und sorgt für ein flüssigeres, immersiveres Erlebnis.
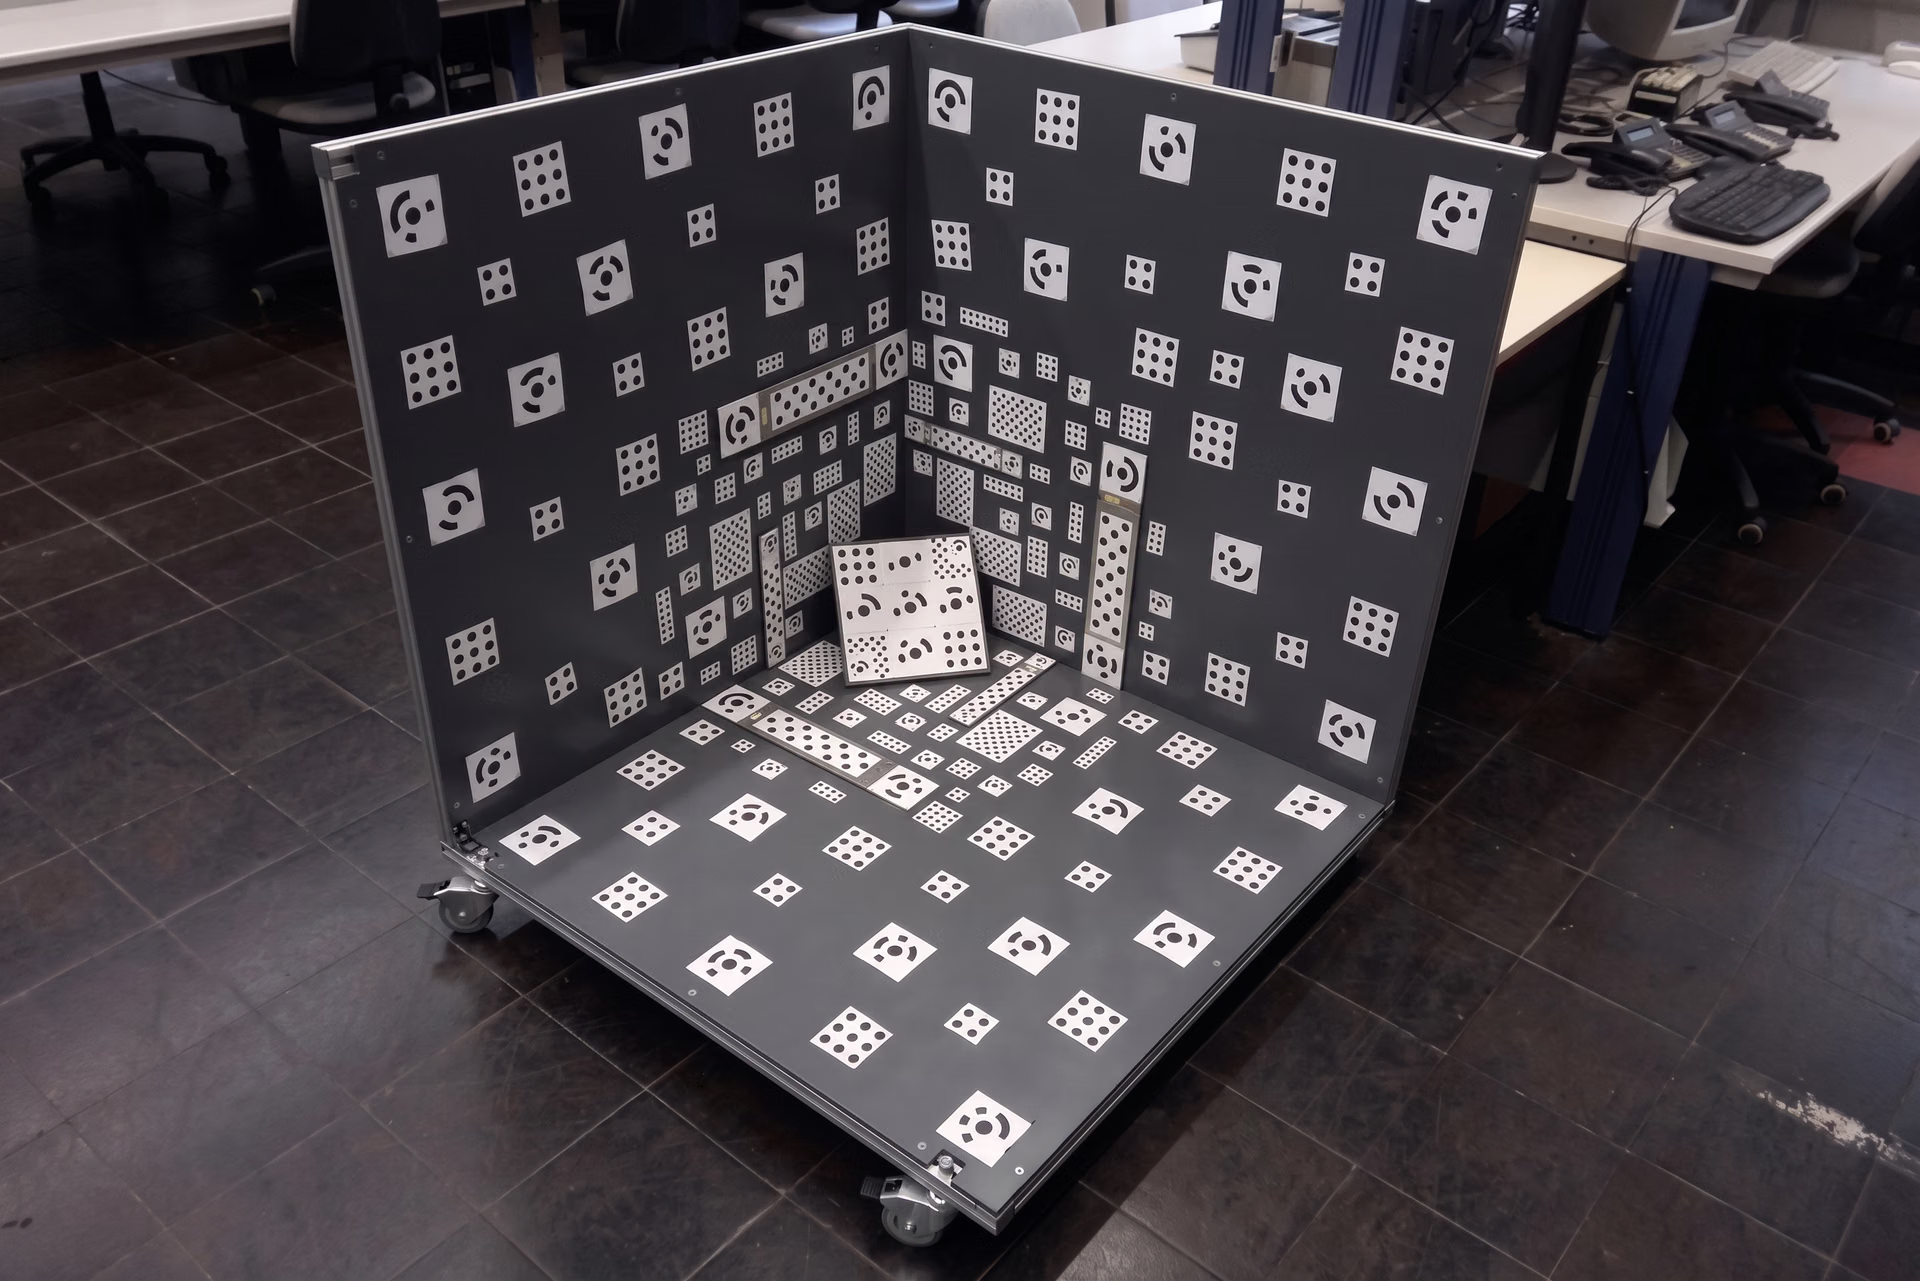
Abb. 6. Ein 3D-Aufbau zur Kamerakalibrierung, mit dem räumliche Messungen verfeinert werden.
Robotik und industrielle Automatisierung#
Damit Roboter die Welt präzise wahrnehmen und mit ihr interagieren können, ist eine korrekte Kamerakalibrierung entscheidend. In der industriellen Automatisierung nutzen Roboter die Tiefenschätzung, um Objekte präzise aufzunehmen, abzulegen und zu bearbeiten. Ohne korrekte Kalibrierung können Fehlausrichtungen Fehler beim Verpacken, Montieren und bei Qualitätskontrollen verursachen.
Eine wichtige Herausforderung in der Robotik ist die präzise Vermessung flacher Objekte. Die Kalibrierung hilft Roboterarmen, die exakten Abmessungen zu erkennen und Fehlberechnungen zu vermeiden, die die Produktion verlangsamen oder stören könnten. Die 3D-Kalibrierung geht noch einen Schritt weiter und ermöglicht es Robotern, sich an veränderte Objekte oder Positionen anzupassen.
Die wichtigsten Erkenntnisse#
Die Kamerakalibrierung ist ein wichtiger Bestandteil vieler Computer-Vision-Lösungen. Sie stellt sicher, dass KI-Modelle Bilder für Aufgaben wie Objekterkennung, Verfolgung und Tiefenschätzung präzise interpretieren. Intrinsische und extrinsische Parameter helfen dabei, Bilder mit realen Messungen abzugleichen und Verzerrungen zu verhindern, die KI-gestützte Anwendungen beeinträchtigen könnten.
Die Korrektur von Objektivverzerrungen ist für Anwendungen der erweiterten Realität, die industrielle Automatisierung und Mehrkamerasysteme entscheidend. Mit den Fortschritten der KI werden automatisierte Methoden zur Kamerakalibrierung immer effizienter, präziser und zuverlässiger im langfristigen Einsatz in der realen Welt.
Verfasst von
Content Creator · Ultralytics
Kommentare
Stelle eine Frage, teile deine Ergebnisse oder hilf anderen.









