Ultralytics 聚会:伦敦
Ultralytics 伦敦见面会回顾:抢先预览 YOLO27、Ultralytics Platform 演示,以及与 NVIDIA 和 Arm 共同举办的视觉 AI 小组讨论。
9 月 23 日,Ultralytics 团队在伦敦办公室迎来了视觉 AI 社区的成员,举办了一场充满现场演示、讨论以及展望视觉 AI 未来发展的精彩之夜。
这场下班后的聚会汇聚了 AI 领袖、开发者、工程师、Ultralytics YOLO 贡献者、客户以及在现实世界中使用计算机视觉进行构建的人们。这也是将 Ultralytics YOLO Vision 2026 (YV26) 的活力带给我们在伦敦的社区的好机会。
展望 Ultralytics 的未来发展#
Ultralytics 创始人兼首席执行官 Glenn Jocher 以展望 Ultralytics 的最新发展拉开了当晚活动的序幕,其中包括最近宣布的 Ultralytics YOLO27 模型系列以及对 Ultralytics Platform 的更新。
与会者更近距离地了解了我们新一代计算机视觉模型 YOLO27 的未来动态,以及 Ultralytics Platform 如何将视觉 AI 工作流程整合在一起,从标注和管理数据到训练和部署。
社区成员还有机会通过 Ultralytics YOLO 和 Ultralytics Platform 的现场演示亲自体验这项技术,探索如何为现实世界的应用构建和部署计算机视觉。
视觉 AI 的未来走向#
当晚的活动随后进行了一场小组讨论,探讨视觉 AI 如何超越感知,进入产品、物理系统和新的现实世界应用。
在 Ultralytics 销售与成功副总裁 Craig Johnston 的主持下,小组成员汇聚了 Ultralytics 创始人兼首席执行官 Glenn Jocher;NVIDIA Metropolis 物理 AI 高级开发者关系经理、博士 Angus Siberry;应用研发工程师兼生物工程学生 Margot Bonilla;以及 Arm 首席产品经理 Matthew Lowdon。
他们从整个技术栈的角度共同探讨了视觉 AI:从模型本身到其运行的硬件,再到它们最终部署的环境。用 Matthew Lowdon 自己的话说,“我们从边缘模型中获得的性能越高,我们运行其他进程的余地就越大。”
对话内容涵盖了随着视觉 AI 承担日益复杂的实时任务时 Ultralytics YOLO 的演变、机器视觉可以从生物系统中学习到什么,以及 NVIDIA Metropolis 和物理 AI 如何将视觉带入现实世界的环境中。
NVIDIA 的 Angus Siberry 关于边缘情况表示:“它们不常发生,而且它们是你最关心的事,因为当你最需要的时候,这很可能是你希望了解你的系统是否会按照预期表现的时候。”
在边缘端,讨论审视了 Arm 关于 YOLO 在 Raspberry Pi 5 上的性能表现的工作,以及在小型、易用的设备上运行功能日益强大的模型对视觉 AI 何时变得切实可行意味着什么。
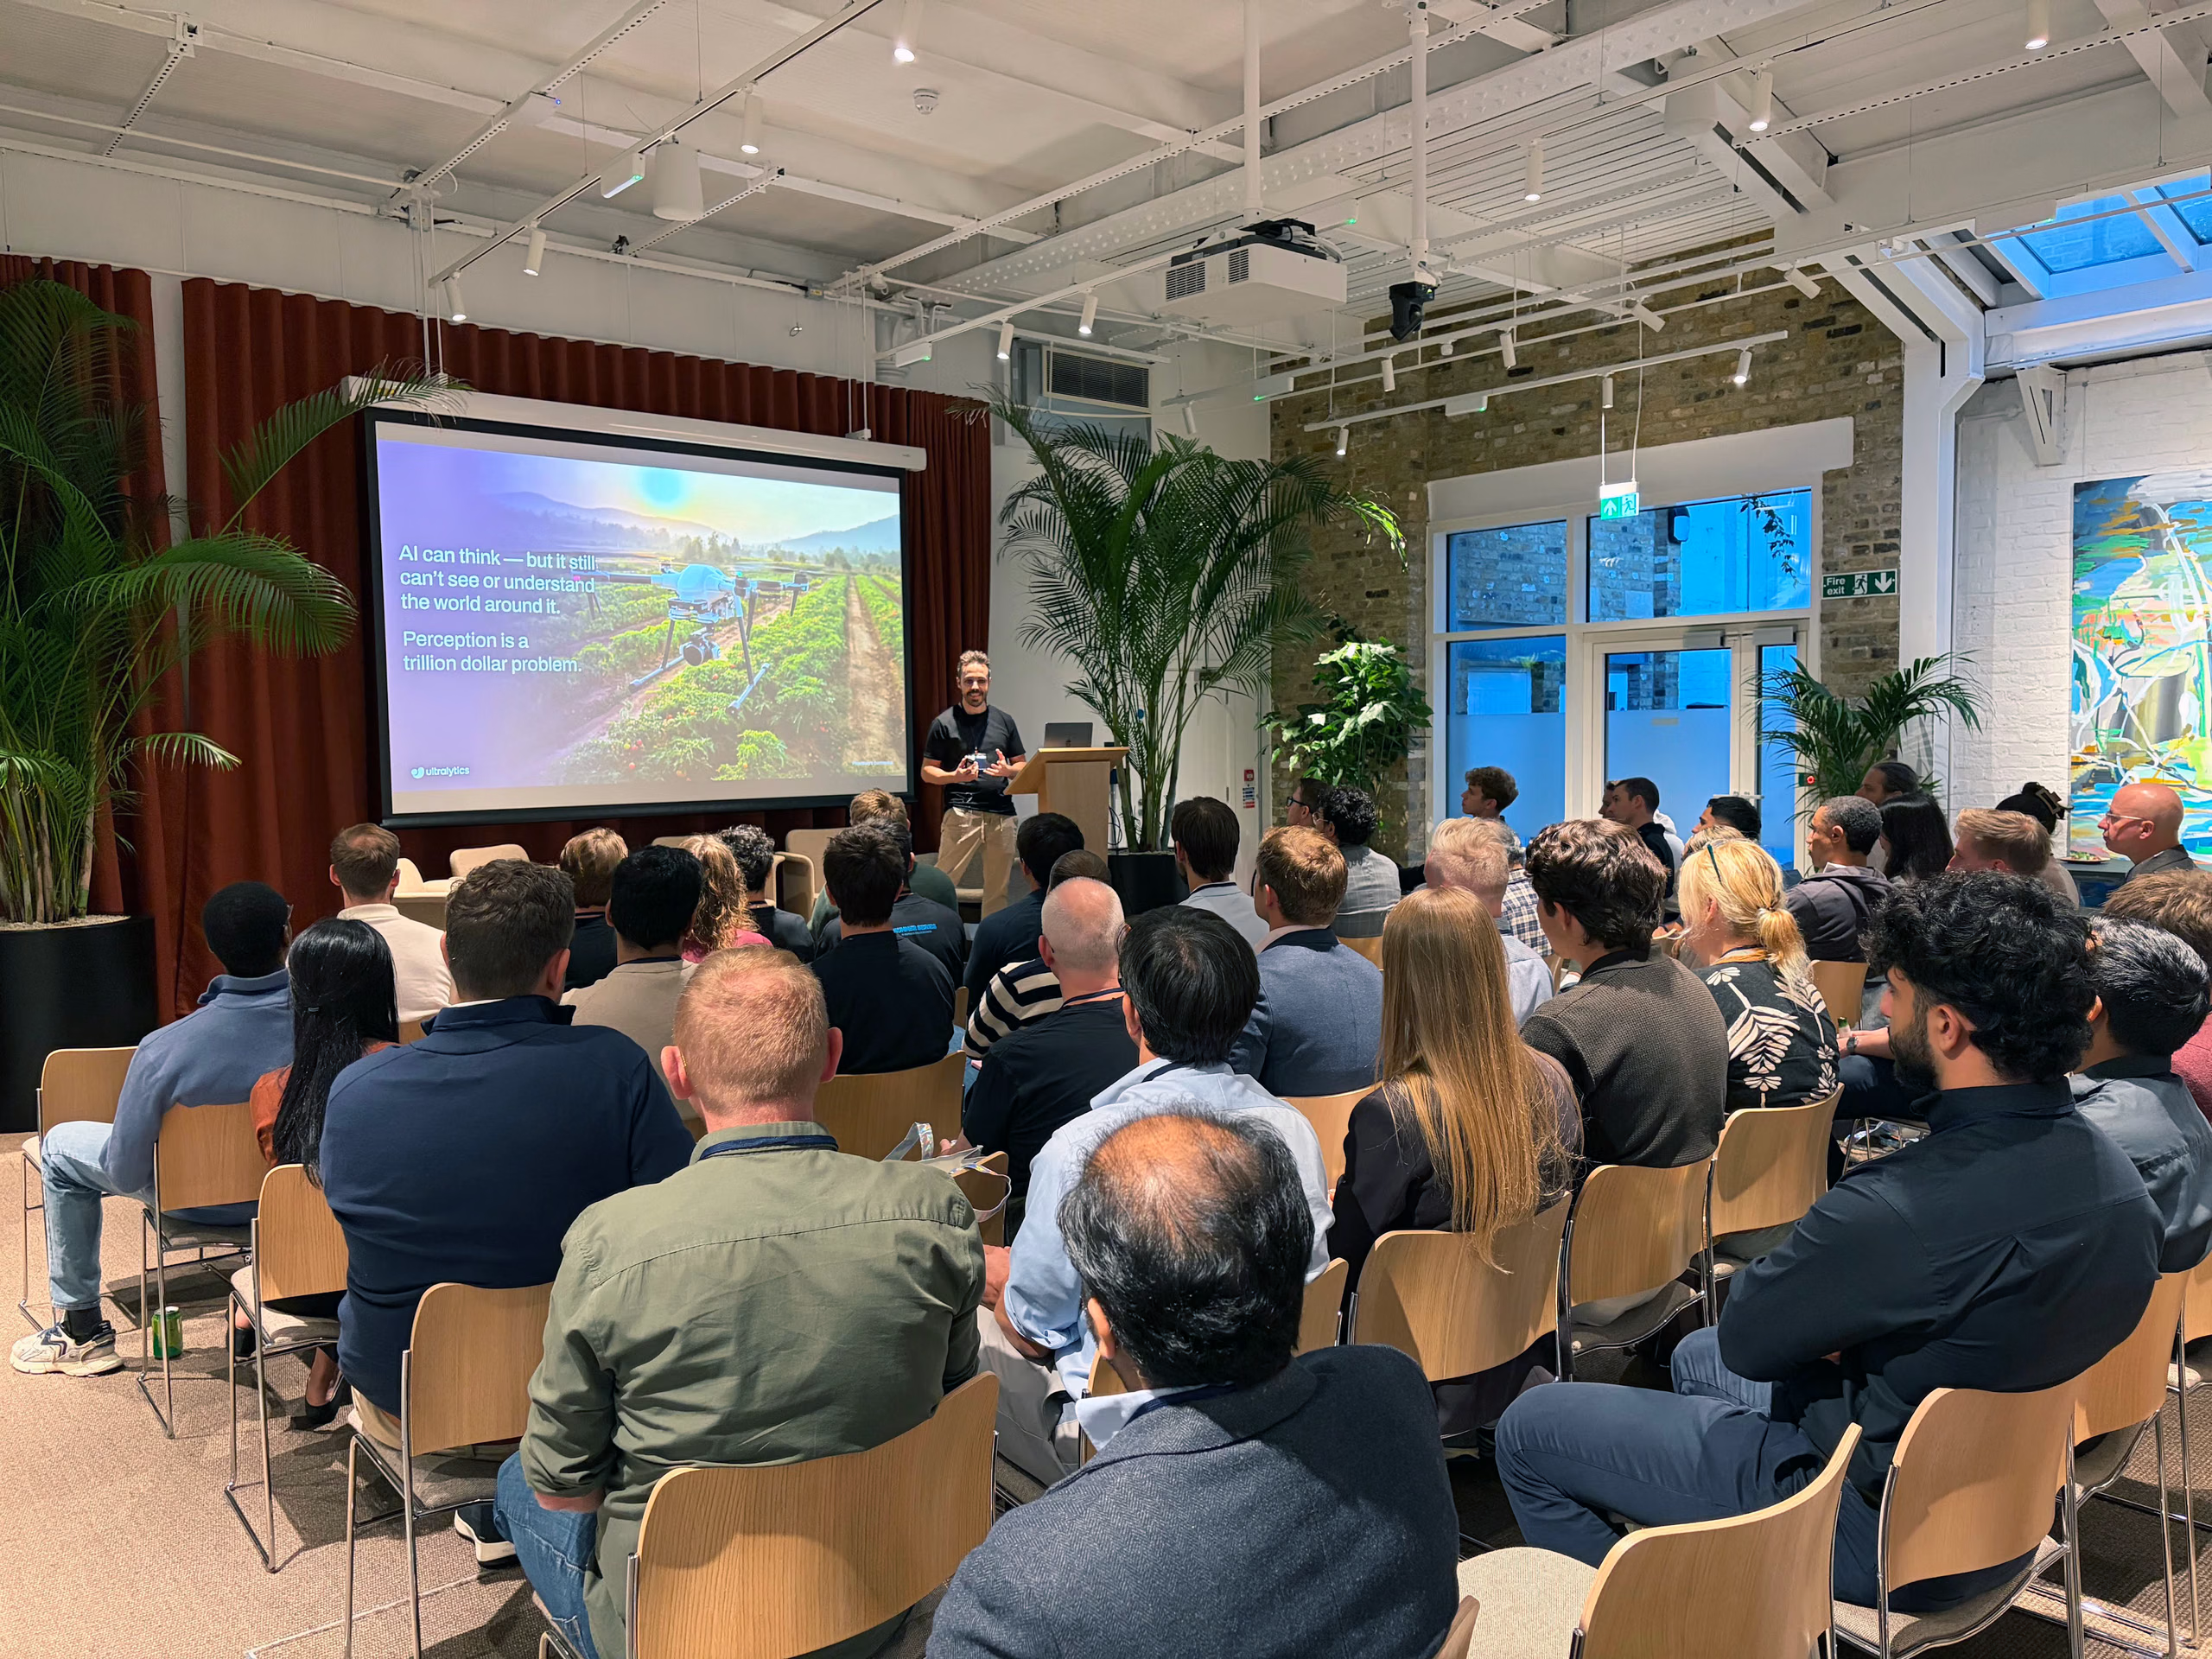
图 1. Ultralytics 伦敦聚会。Glenn Jocher 登台演讲。(图片来源:Ultralytics)
小组讨论还超越了当今的应用:小型、快速的视觉模型如何与更大的视觉语言模型协同工作,下一次重大突破将来自模型、数据、传感器还是理解物理世界的新方法,以及在未来五年内可能变得司空见惯的功能。
连接视觉 AI 社区#
除了会议本身,聚会的核心在于将社区凝聚在一起。
在享用美食和饮料的同时,与会者有机会结识 Ultralytics YOLO 贡献者、开发者、客户、合作伙伴、研究人员以及其他从事 AI 和计算机视觉工作的人员。现场有可供体验的演示、Ultralytics 周边商品,并且有充足的时间与团队联系并交流想法。
这次聚会正值来自美国和欧洲各地的 Ultralytics 团队成员齐聚伦敦的一周,其中包括几位新团队成员,这使得这成为将我们的团队与更广泛的社区亲自聚在一起的又一个契机。
从混合式的 Ultralytics YOLO Vision 到我们的伦敦聚会,我们一直在为视觉 AI 社区创造机会,以便他们能够联系、分享他们正在构建的内容,并探索计算机视觉的下一个发展方向。
想要了解接下来的动态?加入 Ultralytics YOLO27 等候名单。








