检查矿用输送带是一项危险、缓慢且不稳定工作。这些输送带可穿过露天矿和地下矿延伸数公里,使检查人员暴露在酸性粉尘、极端高温、紫外线以及不适的工作姿势中。
传统上,工人必须走完整条输送带,凭肉眼判断数千个部件的状况,恶劣的环境以及难以准确记住哪个部件在何处发生故障,使这一过程更加困难。
SK Godelius 借助机器人技术、computer vision 和多模态传感技术,帮助矿业运营商监控和维护这些关键资产。例如,利用 Ultralytics YOLO models,SK Godelius 的机器人可以沿着输送带行走,并自动检测托辊等部件,标记出缺失、卡阻或过热的托辊。
将机器人技术和 AI 引入全球最严苛的矿山#
SK Godelius 是一家工程与机器人公司,自 2011 年开始运营,在智利、加拿大和澳大利亚设有办事处。该公司将机器人技术、人工智能、工程学和深厚采矿专业知识相结合,为严苛环境构建技术,多年来,这些技术改变了矿山对待安全和效率的方式。
至关重要的是,SK Godelius 不仅编写代码,还亲自设计和制造机器:这些机器人携带自己的传感器、摄像头、处理器和板载智能,能够在露天矿和地下矿中在极少或无需人工监督的情况下运行。
这项工作背后的核心目标是让人员远离危险。Mining inspections 经常使工人与危险环境密切接触,SK Godelius 旨在用能够更安全、更稳定地完成工作的自主系统取代这些高风险的手工任务。
通过将机器人技术与 AI 配对,SK Godelius 为矿业运营商提供了一种可靠、可重复的方法来了解设备状况,将曾经危险的手工杂务转变为标准化、数据驱动的过程。
人工输送机检查的隐藏成本#
输送带是矿山的骨干,能够连续不断地跨越可延伸数公里的距离运输矿石。保持输送带运转意味着要定期对其进行检查,传统上,这意味着工人必须步行走完全长线路。
在露天矿中,这种工作在烈日、粉尘、空气中的酸以及长时间处于笨拙姿势下进行。在地下,检查人员面临着不同的环境,例如狭窄空间、低光照、通风不良和能见度受限。
在这两种环境中,检查工作都使工人处于要求苛刻且有时危险的环境附近。手工方法也很难保持一致性。
单个人步行数公里输送带不容易捕捉并回想起每一个故障、哪个托辊过热、哪个托辊停止运转以及问题确切发生在何处。不同的班次可能会报告不同的情况,因此同一条输送带在不同的日子可能会被做出不同的评估,这使得追踪问题或随着时间发现规律变得困难。
这种不一致性带来了真正的代价。在一个大型矿山中,输送带发生故障每小时可能造成高达 100,000 美元的生产损失,修复撕裂的输送带可能需要一个或两个完整的班次。如果没有完整、一致的数据,运营商往往只能在故障发生后进行响应,而不是去预防它们。
使用 Ultralytics YOLO 检查输送带#
为了 automate conveyor 检查,SK Godelius 使用了一个在输送带旁运行的机器人平台,在移动时捕获视觉、热成像和声学数据。
每个传感器都有其作用:声学分析在故障显现为热量之前监听托辊中的问题,热成像相机揭示哪些部件在过热运行,而利用 Ultralytics YOLO models 的视觉 AI 流水线则实时解释视觉数据。
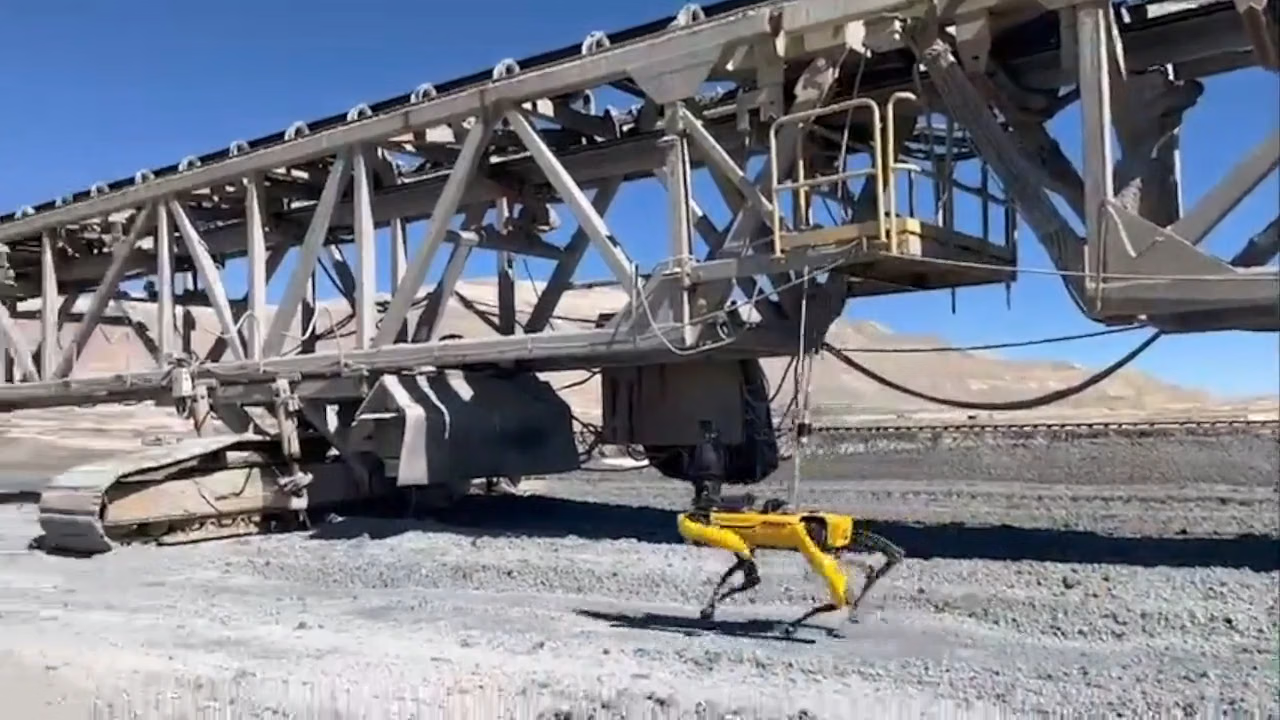 图 1. SK Godelius 机器人使用 Ultralytics YOLO 检查输送带(Source)
在 SK Godelius 跟踪的 50 多种输送机故障模式中,大约 20 种是视觉故障(通过 computer vision pipeline 解决的故障),而其余故障模式则通过互补传感技术捕获。由于 Ultralytics YOLO models 支持诸如 object detection 等 computer vision tasks,该系统可以识别输送线最关心的部件和状况,使 Ultralytics YOLO 成为更广泛的多模态检查解决方案的核心部分。
这意味着挑选出单个托辊并标记出缺失或不再转动的托辊,发现输送带下方积聚的物料,并捕捉任何不符合输送线正常状态的事物,例如未关好的栅栏或停留在不该停留位置的物体或车辆。
为了在这些严苛环境中保持检测的可靠性,SK Godelius 从 Ultralytics YOLOv8 开始,现已转向 Ultralytics YOLO11。SK Godelius 利用中型模型变体,它在速度和准确性之间提供了强大的平衡,并在边缘的机器人板载硬件上运行,而不是在云端运行。这意味着检测直接在线路上发生。
为什么选择 Ultralytics YOLO 模型?#
对于 SK Godelius 而言,Ultralytics YOLO models 的主要优势在于准确性。在输送线上,系统必须准确识别哪个部件发生故障以及它位于何处,Ultralytics YOLO 提供了精确定位特定部件所需的精确检测,随着检查沿输送线进行。
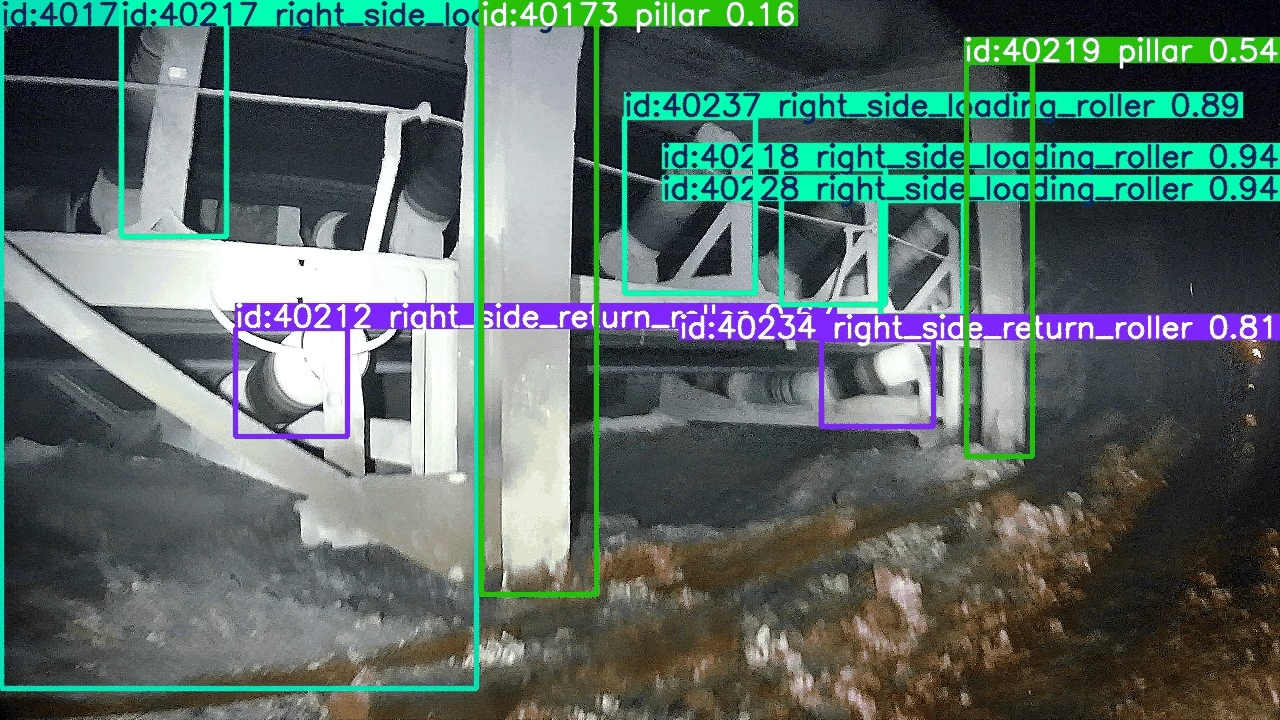 图 2. Ultralytics YOLO 在矿用输送机上的部署。图片来源:Godelius
同样重要的是一致性。单个人步行数公里输送带无法可靠地捕捉并记住每一个故障,但基于 Ultralytics YOLO 的视觉模型每次都以相同的方式评估输送线。这种一致的检测汇入 SK Godelius 更广泛的检查平台,将其转化为标准化的报告、可追溯性和维护工作流程,从而支持更可靠的决策。
这些模型还在边缘高效运行,直接在机器人上运行,而不是在云端。这使得检测在连接有限且条件苛刻、空气中充满热量、粉尘和酸的偏远矿区保持快速且可靠。
使用 Ultralytics YOLO 维持超过 95% 的平均每周覆盖率#
通过使用由 Ultralytics YOLO 驱动的自主检查解决方案自动化输送机检查,SK Godelius 使检查变得更快、更安全且更加一致。当系统检测到问题时,系统会将发现与精确的 GPS 位置绑定,并向维护团队发送一份报告,指出问题所在位置(通常在一米之内),并附带支持数据。
取代人工步行巡检也减少了人员接触危险环境的频率,标准化且可重复的检测意味着团队可以在问题升级之前采取行动,而不是在故障发生后才做出反应,这有助于避免大型矿山中停止输送机所造成的昂贵停机时间。
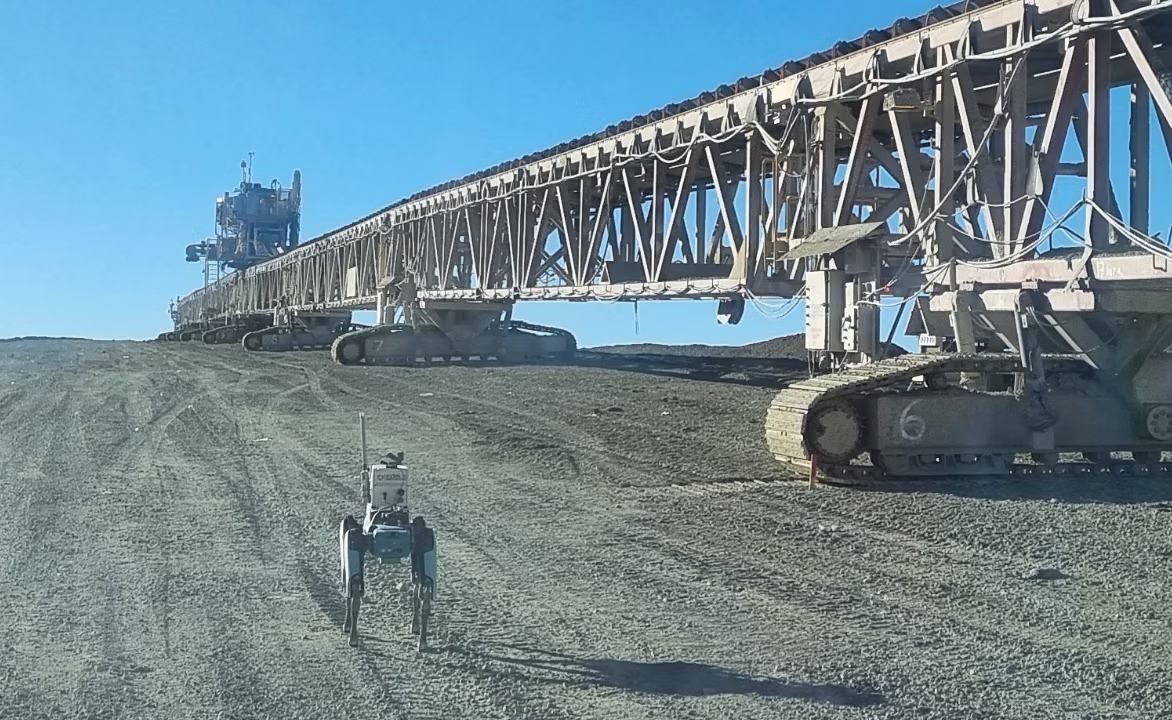 图 3. 监测矿用输送带的缺陷和异常(Source)
这些益处在 SK Godelius 的一个采矿作业中显而易见,其中自主输送带检查系统已部署在 10 多个露天和地下矿区,并在运营活动中评估了 16 条以上的输送机,维持了超过 95% 的平均每周覆盖率。
在该期间,SK Godelius 检测到了 3,400 多个异常,其中 900 多个被归类为关键异常,为团队提供了最可能导致故障的问题的早期警告。总体而言,结果是一个可追溯、可重复且数据驱动的检查过程,帮助矿山改善维护优先级排序、更早识别风险并保持关键资产运转。
构建更安全、更聪明的矿山检查#
随着 SK Godelius 的扩展,SK Godelius 正在努力拓宽系统可以检测的内容以及可以处理的环境。SK Godelius 正在探索诸如使用 3D 成像和振动分析来衡量输送带磨损、使用 X 射线检查输送带部件以及使用机器人清洁输送带下方等想法,并且 SK Godelius 渴望使用最新的 Ultralytics YOLO26 模型来进一步推动检测准确性和效率。
通过将机器人技术、多模态传感和 Ultralytics YOLO 相结合,SK Godelius 正在将输送机检查从一项危险的手工任务转变为标准化、预测性的过程,从而保持关键资产运转并使人员远离危险。
对 computer vision 如何重塑您的业务感兴趣?探索我们的 GitHub repository,了解 Ultralytics YOLO models 如何转型诸如 AI in manufacturing 和 computer vision in robotics 等创新。了解更多关于我们的 licensing options 的信息,并立即开启您迈向更智能、更高效自动化的旅程。








