3D物体検出とその応用を理解する
2Dおよび3D物体検出の仕組みと主な違い、自動運転車、ロボティクス、拡張現実などの分野における応用をご紹介します。
 Abirami Vina7 分で読めます
長年にわたり、物体検出はますます高度になってきました。単純な2次元(2D)画像内の物体を認識する段階から、周囲に広がる複雑な3次元(3D)世界の物体を識別する段階へと進化しています。1970年代には、画像の一部を保存済みの参照画像と比較して物体を見つけるテンプレートマッチングなどの初期手法が開発され、2D物体検出の基礎となりました。1990年代には、LiDAR(光検出・測距)などの技術が導入され、システムが深度情報や空間情報をより簡単に取得できるようになりました。現在では、2D画像と3Dデータを組み合わせるマルチモーダル融合手法により、高精度な3D物体検出システムへの道が開かれています。
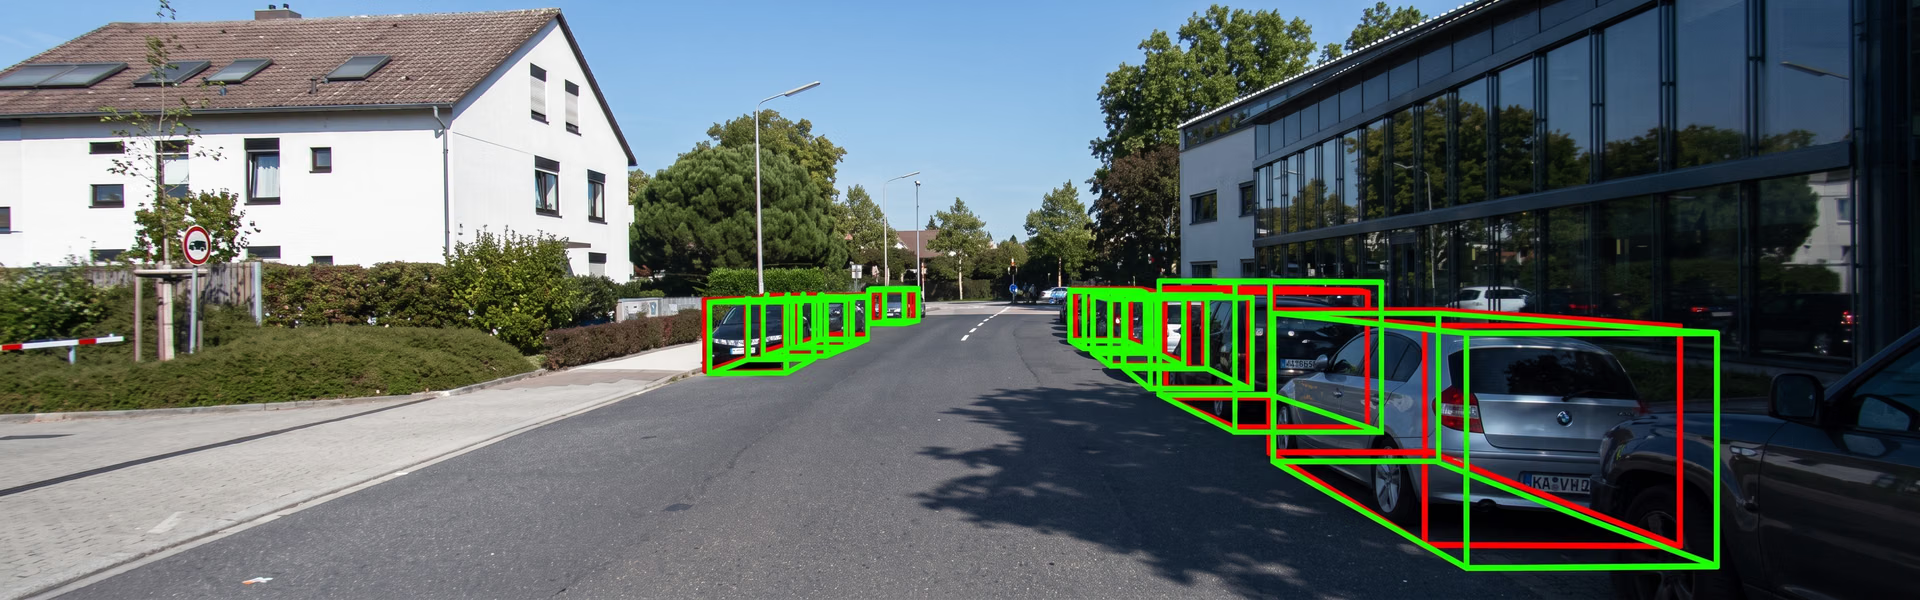
図1。3D物体検出の例。
この記事では、3D物体検出とは何か、その仕組み、2D物体検出との違いについて解説します。また、3D物体検出の用途についても説明します。
2D物体検出の概要#
3D物体検出を見ていく前に、2D物体検出の仕組みを理解しましょう。2D物体検出は、平面の2次元画像内の物体をコンピューターが認識して位置を特定できるようにするコンピュータービジョン技術です。画像内の物体の水平(X)位置と垂直(Y)位置を分析して機能します。たとえば、サッカー場にいる選手の画像をUltralytics YOLOv8のような2D物体検出モデルに入力すると、画像を分析し、各物体(この場合は選手)の周囲にバウンディングボックスを描画して、位置を正確に特定できます。
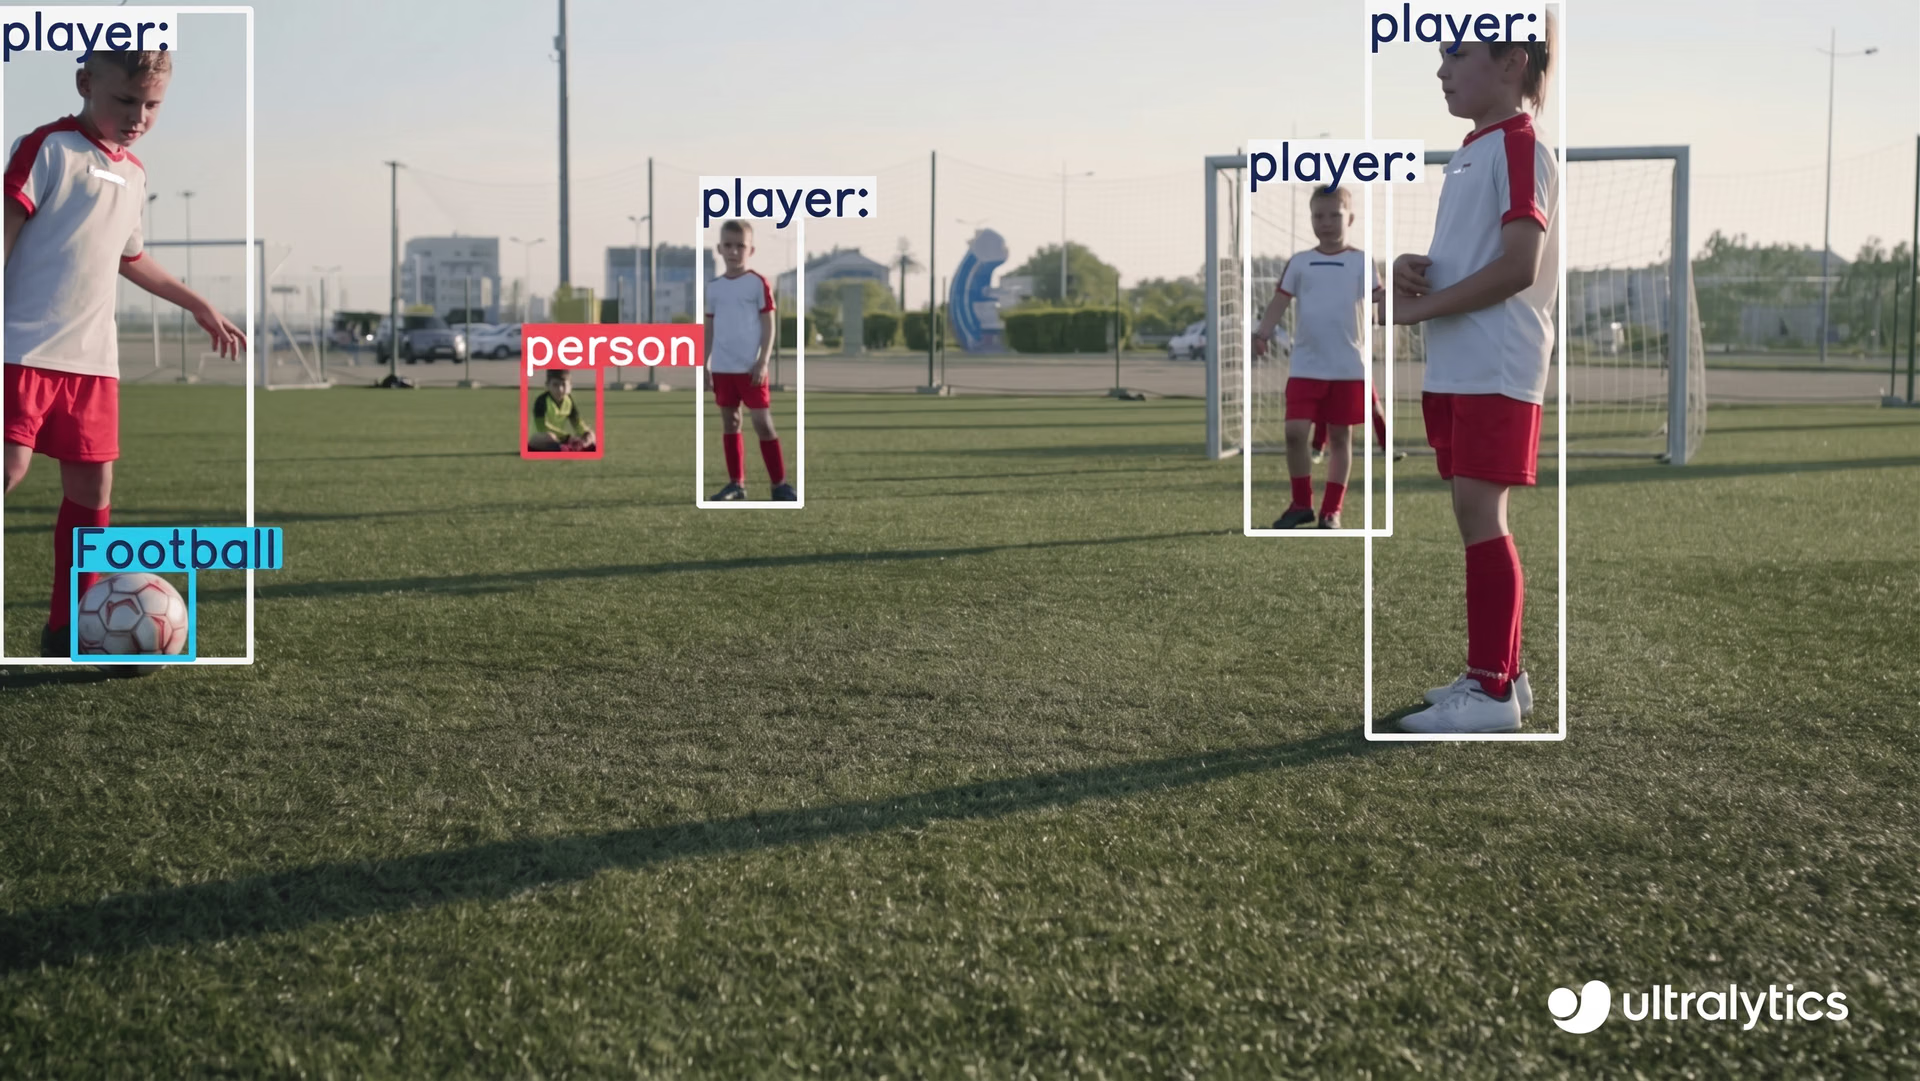
図2. サッカー場の選手の検出に使用されるYOLOv8の2D物体検出。
ただし、2D物体検出には限界があります。2つの次元しか考慮しないため、奥行きを理解できません。そのため、物体までの距離や大きさを判断するのが難しい場合があります。たとえば、遠くにある大きな物体が、近くにある小さな物体と同じ大きさに見えることがあり、混乱を招く可能性があります。奥行き情報がないと、物体の実際の大きさや距離を把握する必要があるロボティクスや拡張現実などの用途で、精度が低下する可能性があります。そこで、3D物体検出が必要になります。
3D物体検出による空間認識の獲得#
3D物体検出は、コンピューターが3次元空間内の物体を識別し、周囲の世界をより深く理解できるようにする高度なコンピュータービジョン技術です。2D物体検出とは異なり、3D物体検出では奥行きに関するデータも考慮します。奥行き情報によって、物体の位置、大きさ、距離、実際の3D空間における向きなど、より多くの詳細が得られます。興味深いことに、3D検出は、ある物体が別の物体の一部を隠す状況(オクルージョン)にもより適切に対処でき、視点が変わっても高い信頼性を維持します。正確な空間認識が必要な用途に役立つ強力なツールです。
3D物体検出は、自動運転車、ロボティクス、拡張現実システムなどのアプリケーションに不可欠です。LiDARやステレオカメラなどのセンサーを使用して動作します。これらのセンサーは、点群や深度マップと呼ばれる詳細な3D環境マップを作成します。その後、これらのマップを分析し、3D環境内の物体を検出します。
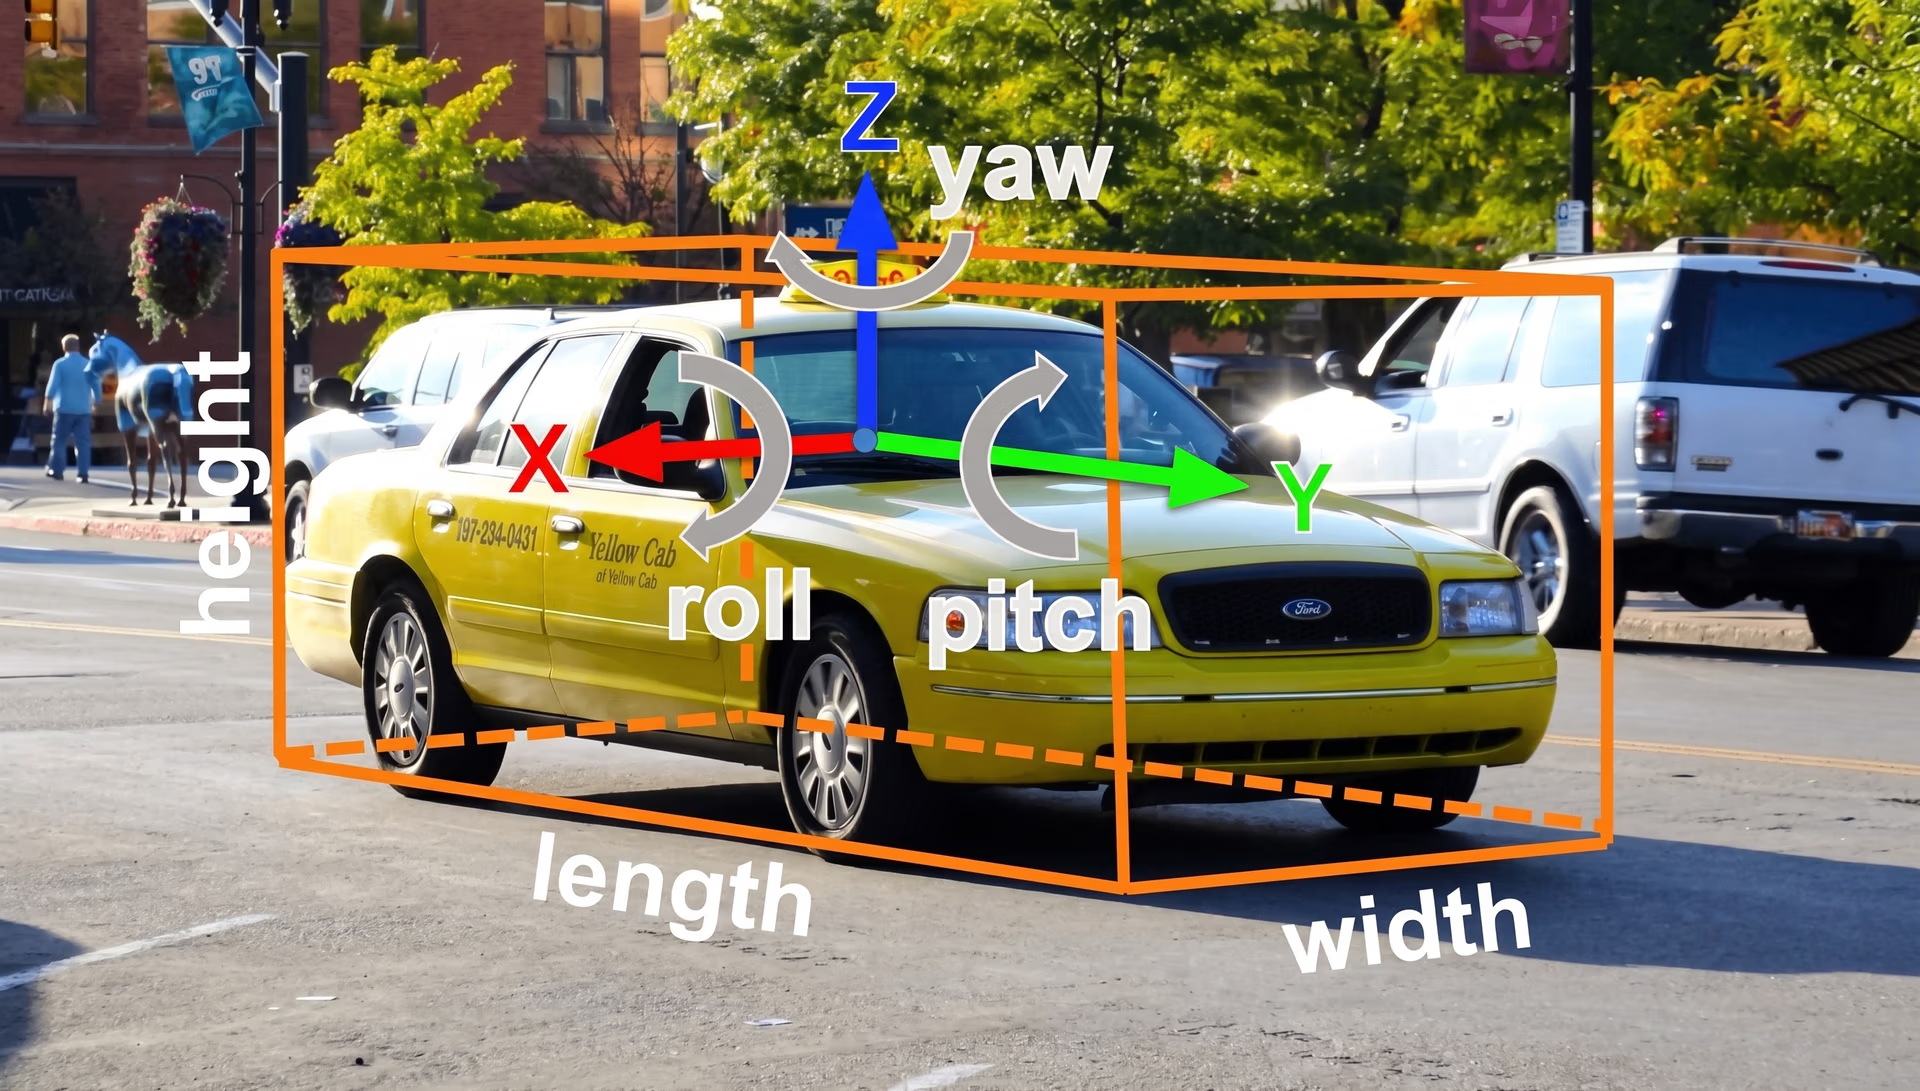
図3。車の3D物体検出。
点群などの3Dデータを扱うために特化して設計された、高度なコンピュータービジョンモデルが数多くあります。たとえば、VoteNetは、ハフ投票と呼ばれる手法を使って点群内の物体の中心位置を予測するモデルで、物体を正確に検出して分類しやすくします。同様に、VoxelNetは点群をボクセルと呼ばれる小さな立方体のグリッドに変換し、データ分析を簡素化するモデルです。
2D物体検出と3D物体検出の主な違い#
2D物体検出と3D物体検出について理解したところで、主な違いを見ていきましょう。3D物体検出は点群を扱うため、2D物体検出より複雑です。LiDARで生成される点群などの3Dデータを分析するには、より多くのメモリと計算能力が必要です。また、アルゴリズムも複雑になります。3D物体検出モデルでは、深度推定、3D形状分析、物体の向きの分析に対応するため、より複雑なモデルが必要です。
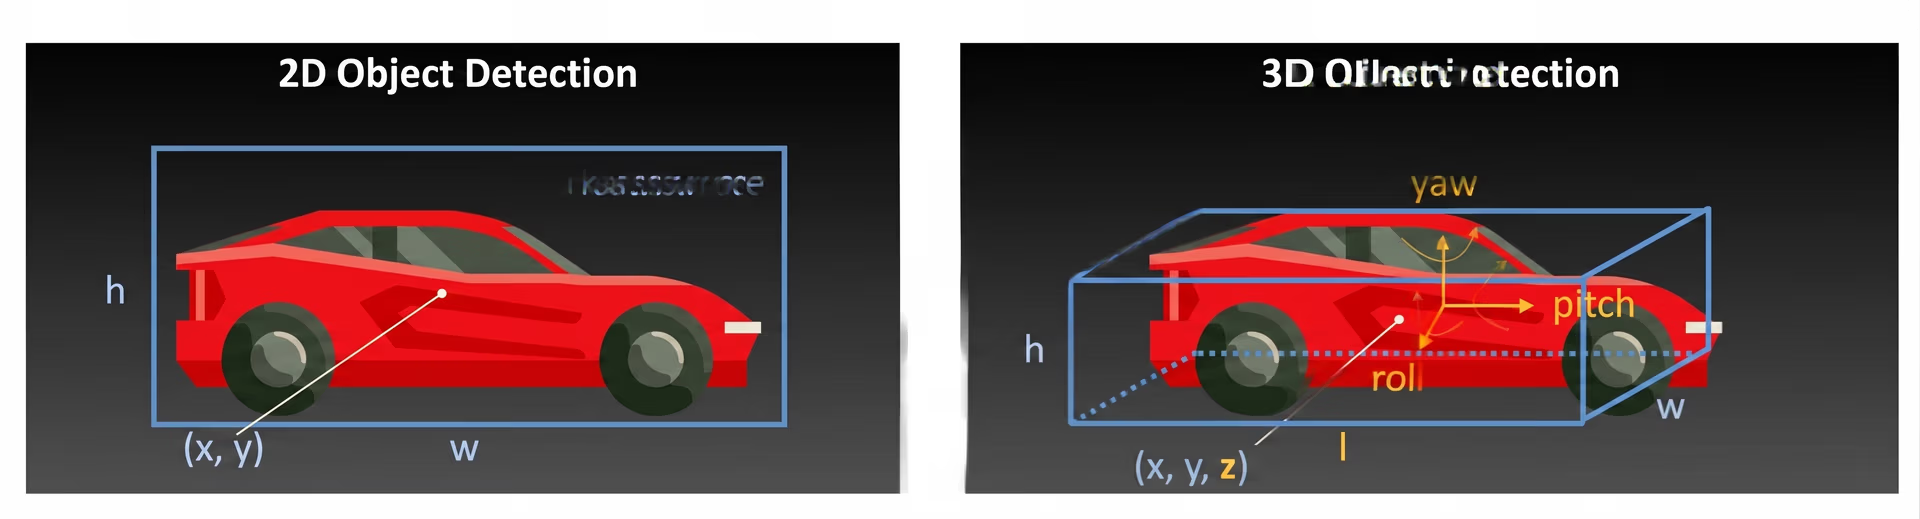
図4。2D物体検出と3D物体検出の比較。
3D物体検出モデルは、2D物体検出モデルよりも複雑な数学的処理と計算を必要とします。高度なハードウェアと最適化がなければ、3Dデータをリアルタイムで処理するのは困難です。一方、こうした違いにより、3D物体検出はより優れた空間認識が求められる用途に適しています。これに対して、2D物体検出は、画像認識や動画分析が必要なセキュリティシステムなど、比較的単純な用途によく使われます。
3D物体検出のメリットとデメリット#
3D物体検出には、従来の2D物体検出手法とは異なるいくつかの利点があります。物体の3次元すべてを捉えることで、実世界における位置、大きさ、向きに関する正確な詳細を提供します。この精度は、障害物の正確な位置を把握することが安全上不可欠な自動運転車などの用途で重要です。3D物体検出を使うもう1つの利点は、3D空間内で異なる物体がどのように関係しているかを、より深く理解できることです。
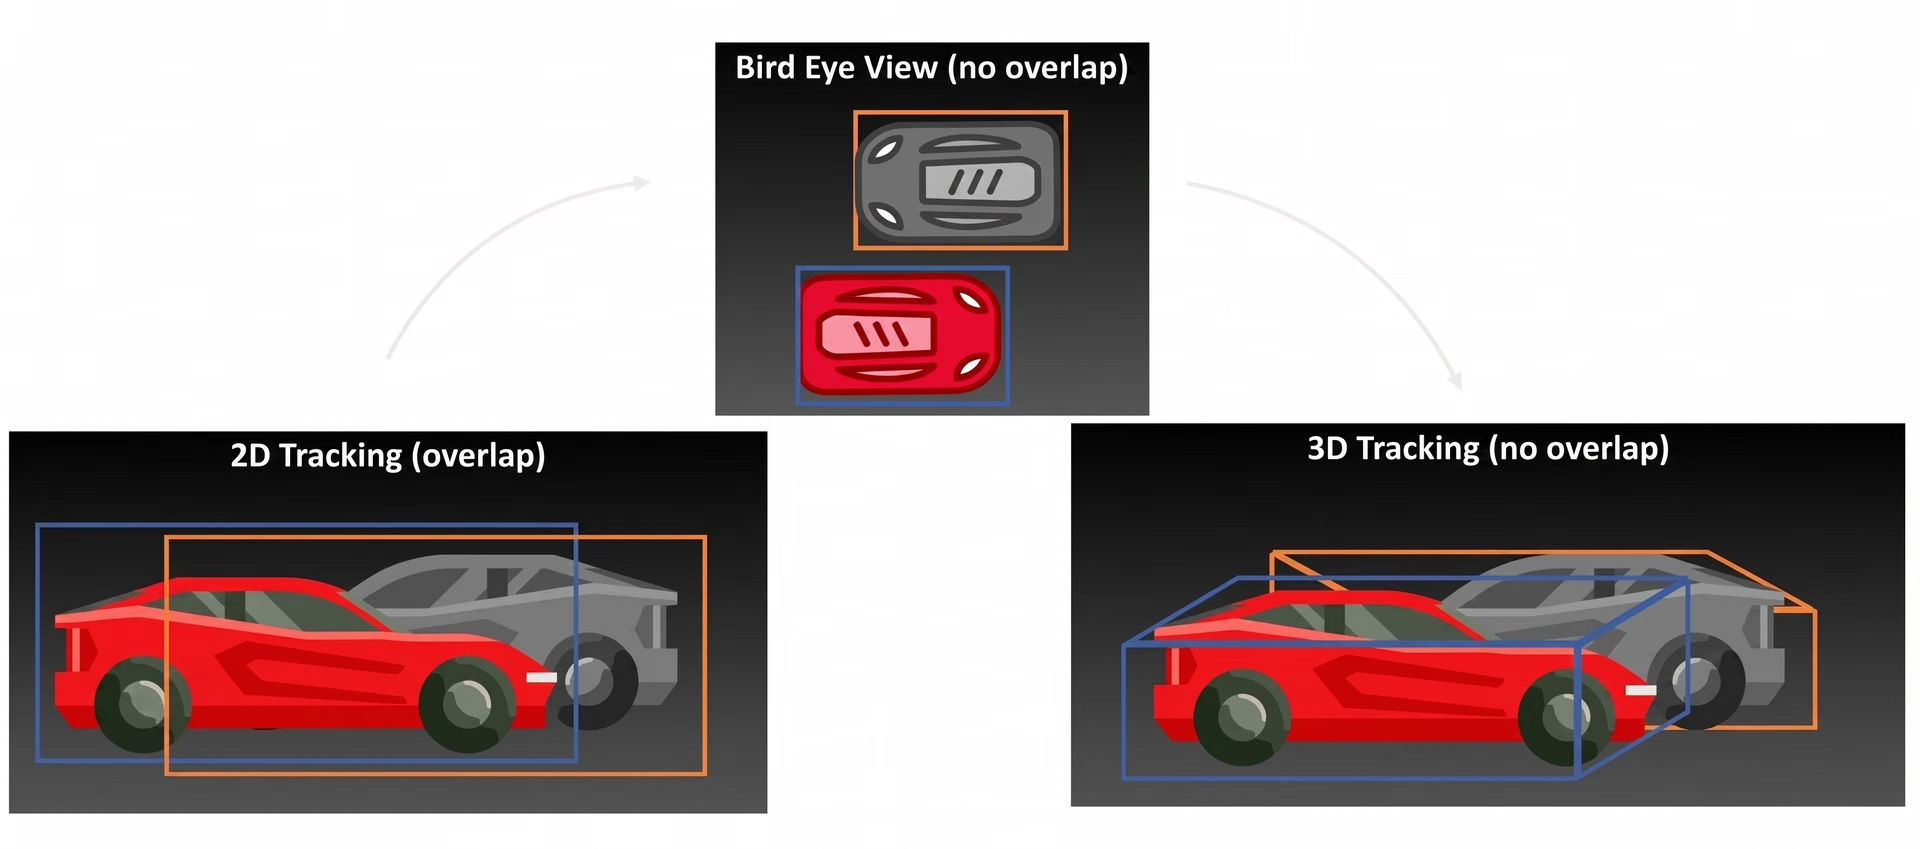
図5。3D物体検出によるオクルージョンの解決。
多くのメリットがある一方、3D物体検出には限界もあります。考慮すべき主な課題を以下に示します。
- 高い計算コスト: 3Dデータの処理には、より高性能なハードウェアリソースが必要であり、コストが急速に増加する可能性があります。
- より複雑なデータ要件:3D物体検出は、LiDARなどの高度なセンサーに依存することが多く、コストがかかるうえ、すべての環境で利用できるとは限りません。
- データの収集と処理: 3D物体検出の複雑なデータ要件により、モデルのトレーニングに必要な大規模なデータセットの収集、準備、処理には、多くの時間とリソースが必要です。
- モデルの複雑性の増大: 3D物体検出に使われるモデルは一般に複雑で、2D物体検出モデルよりも多くのレイヤーとパラメーターを備えています。
3D物体検出のアプリケーション#
3D物体検出のメリットとデメリットを説明したところで、主なユースケースを詳しく見ていきましょう。
自動運転車#
自動運転車では、車の周囲を認識するうえで3D物体検出が不可欠です。歩行者、ほかの車、障害物を検出できます。また、実世界におけるそれらの位置、大きさ、向きに関する正確な情報も提供します。3D物体検出システムで得られる詳細なデータは、乗客にとってより安全な自動運転体験の実現に役立ちます。
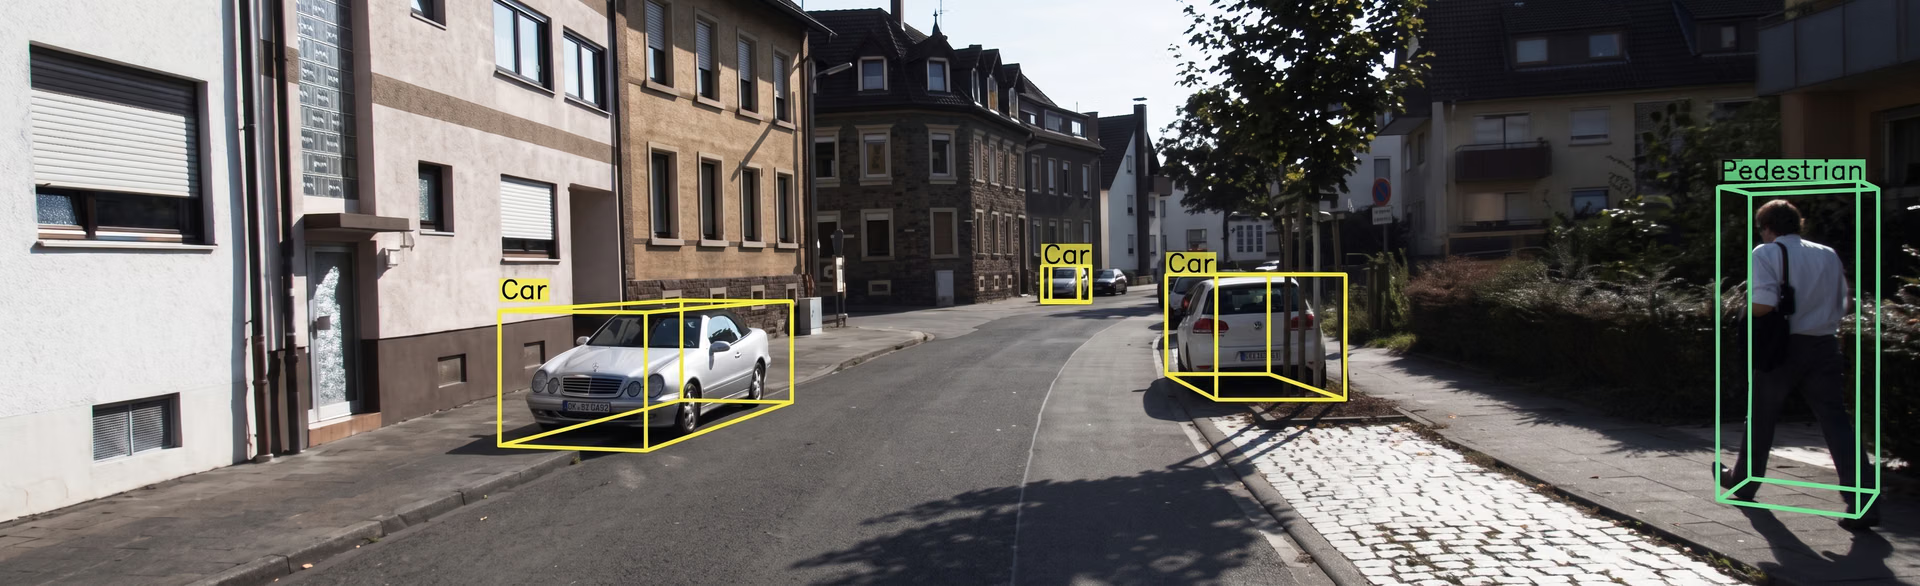
図6。自動運転車における3D物体検出の利用。(出典:towardsdatascience.com)
ロボティクス#
ロボットシステムは、さまざまなアプリケーションで3D物体検出を使用します。さまざまな環境を移動したり、物体をつかんで配置したり、周囲の環境とやり取りしたりするために活用します。こうしたユースケースは、ロボットが効果的に機能するために3次元のレイアウトを理解する必要がある、倉庫や製造施設などの動的な環境で特に重要です。
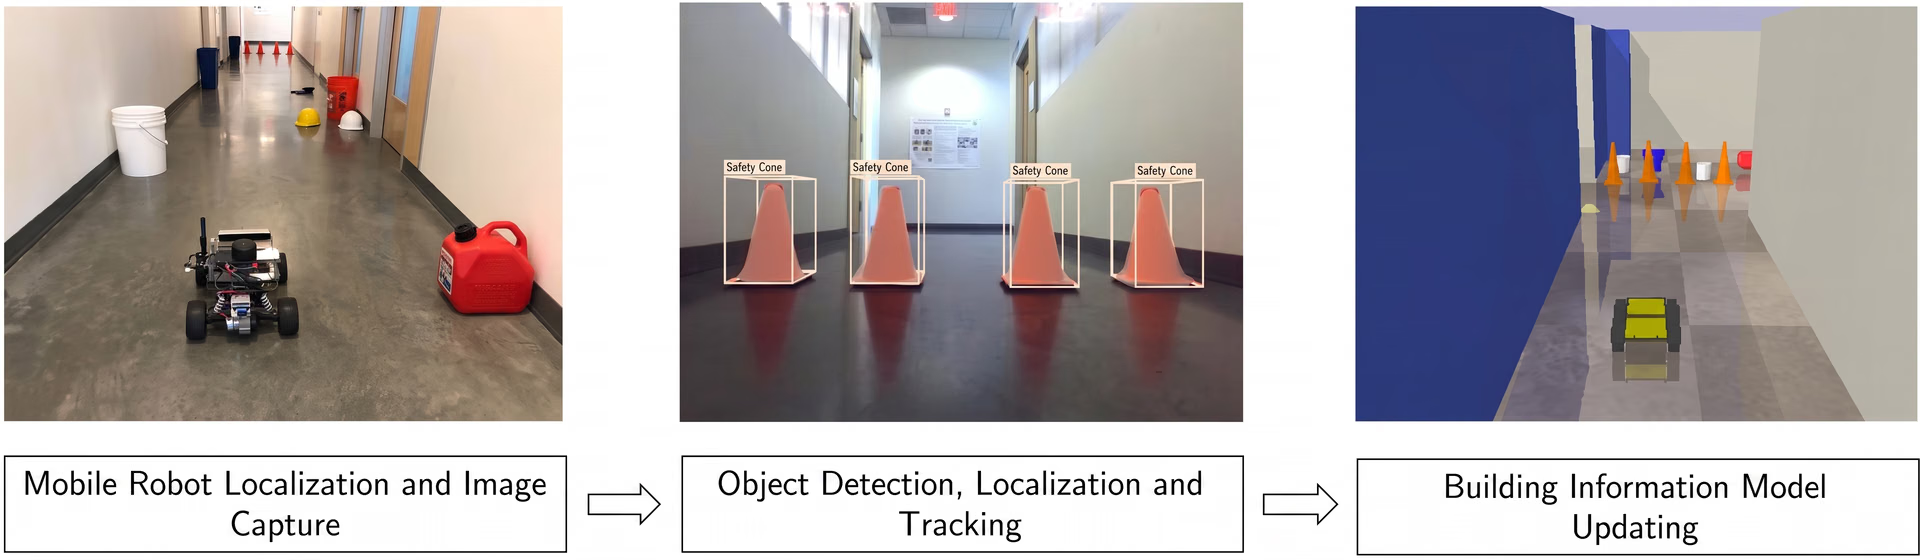
図7。3D物体検出を使用するモバイルロボット。
拡張現実と仮想現実(AR/VR)#
3D物体検出のもう1つの興味深い用途は、拡張現実や仮想現実のアプリケーションです。3D物体検出は、リアルなVRまたはAR環境に仮想オブジェクトを正確に配置するために使われます。これにより、こうした技術のユーザー体験全体が向上します。また、VR/ARシステムが物理オブジェクトを認識して追跡できるため、デジタル要素と物理要素が自然に作用し合う没入型の環境を実現できます。たとえば、AR/VRヘッドセットを使用するゲーマーは、3D物体検出によって、より没入感のある体験を得られます。3D空間内の仮想オブジェクトとのインタラクションが、さらに魅力的になります。
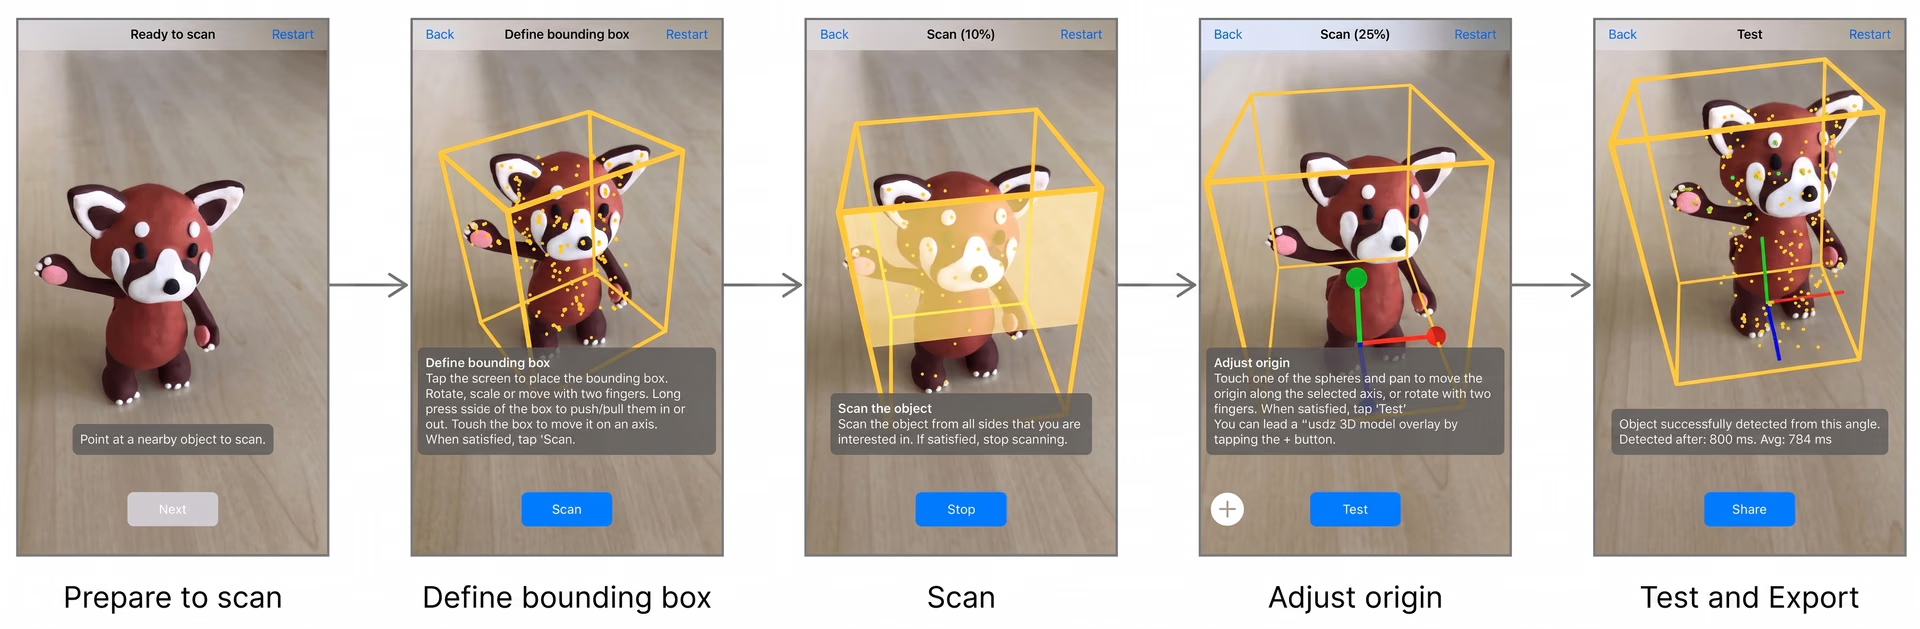
図8. ARアプリケーションで3D物体認識を使用する例。
3D物体検出についてのまとめ#
3D物体検出を使うと、2D物体検出手法よりも効果的に深度と空間を理解できます。物体の大きさ、距離、位置の把握が重要な自動運転車、ロボット、AR/VRなどのアプリケーションで重要な役割を果たします。3D物体検出には、より高い処理能力と複雑なデータが必要ですが、正確で詳細な情報を提供できるため、多くの分野で非常に有用なツールです。テクノロジーの進歩に伴い、3D物体検出の効率と利用しやすさが向上し、さまざまな業界でさらに幅広く採用され、イノベーションが進むと考えられます。
AIの最新情報をお届けするコミュニティにぜひご参加ください。GitHubリポジトリでは、製造や医療などの業界でAIを活用してソリューションを開発する取り組みをご覧いただけます。
執筆者
コメント
質問したり、結果を共有したり、ほかの人をサポートしたりできます。









