Ultralytics YOLO26, 이제 단안 깊이 추정 지원
Ultralytics YOLO26의 새로운 깊이 추정 작업이 스테레오 장비나 LiDAR 없이 단일 RGB 이미지에서 픽셀별 미터 단위 깊이를 예측하는 방법을 알아보세요.
지금까지 YOLO 파이프라인에 depth를 추가하려면 직접 여러 구성 요소를 조합해야 했습니다. 일반적인 방식은 YOLO로 검출을 수행하고 MiDaS 또는 Depth Anything과 같은 다른 프로젝트의 별도 depth 모델을 함께 사용하는 것이었습니다. 이 방식에는 두 번째 의존성과 프레임워크가 필요하고, 입력 및 출력 형식 두 세트를 서로 맞춰야 했습니다.
단안 depth 추정이 이제 Ultralytics YOLO26의 기본 작업으로 제공됩니다. RGB 이미지 한 장에서 검출, 분할 및 포즈와 동일한 패키지, 워크플로 및 내보내기 경로를 사용해 모든 픽셀의 거리값을 생성합니다.
depth 추정이란 무엇인가요?#
Depth estimation은 두 번째 카메라나 추가 센서 없이 RGB 이미지 한 장에서 픽셀별 depth 맵을 예측합니다. 출력의 각 픽셀에는 해당 표면 지점과 카메라 사이의 추정 거리를 나타내는 미터 단위 depth 값이 저장됩니다.
출력은 입력과 정렬된 (H, W) 형태의 조밀한 float 맵이며, 모든 픽셀에 미터 단위의 절대 거리가 담깁니다. 즉, 무엇이 더 가깝고 더 먼지를 상대적으로 나타내는 순서가 아니라 카메라로부터의 거리입니다.
depth는 독립적인 체크포인트를 사용하는 단독 작업이며, 출력은 depth 맵뿐입니다. BBox나 세그멘테이션 마스크는 반환하지 않습니다. 따라서 검출과 depth를 결합하려면 모델 두 개를 실행하고 순전파도 두 번 수행해야 합니다. 이전 방식과 달라진 점은 이제 두 작업이 단일 패키지에 포함되어 하나의 설치, 학습 및 예측 인터페이스, 내보내기 경로와 추적해야 할 단일 버전을 공유한다는 것입니다. 기존 프레임워크와 별도로 두 번째 프레임워크를 유지할 필요가 없습니다.
이러한 픽셀별 출력 덕분에 depth는 장애물 및 빈 공간 검출, 여유 공간 확인, 장면 배치 분석, 그리고 무엇이 다른 무엇의 앞에 있는지 파악하는 데 유용합니다.
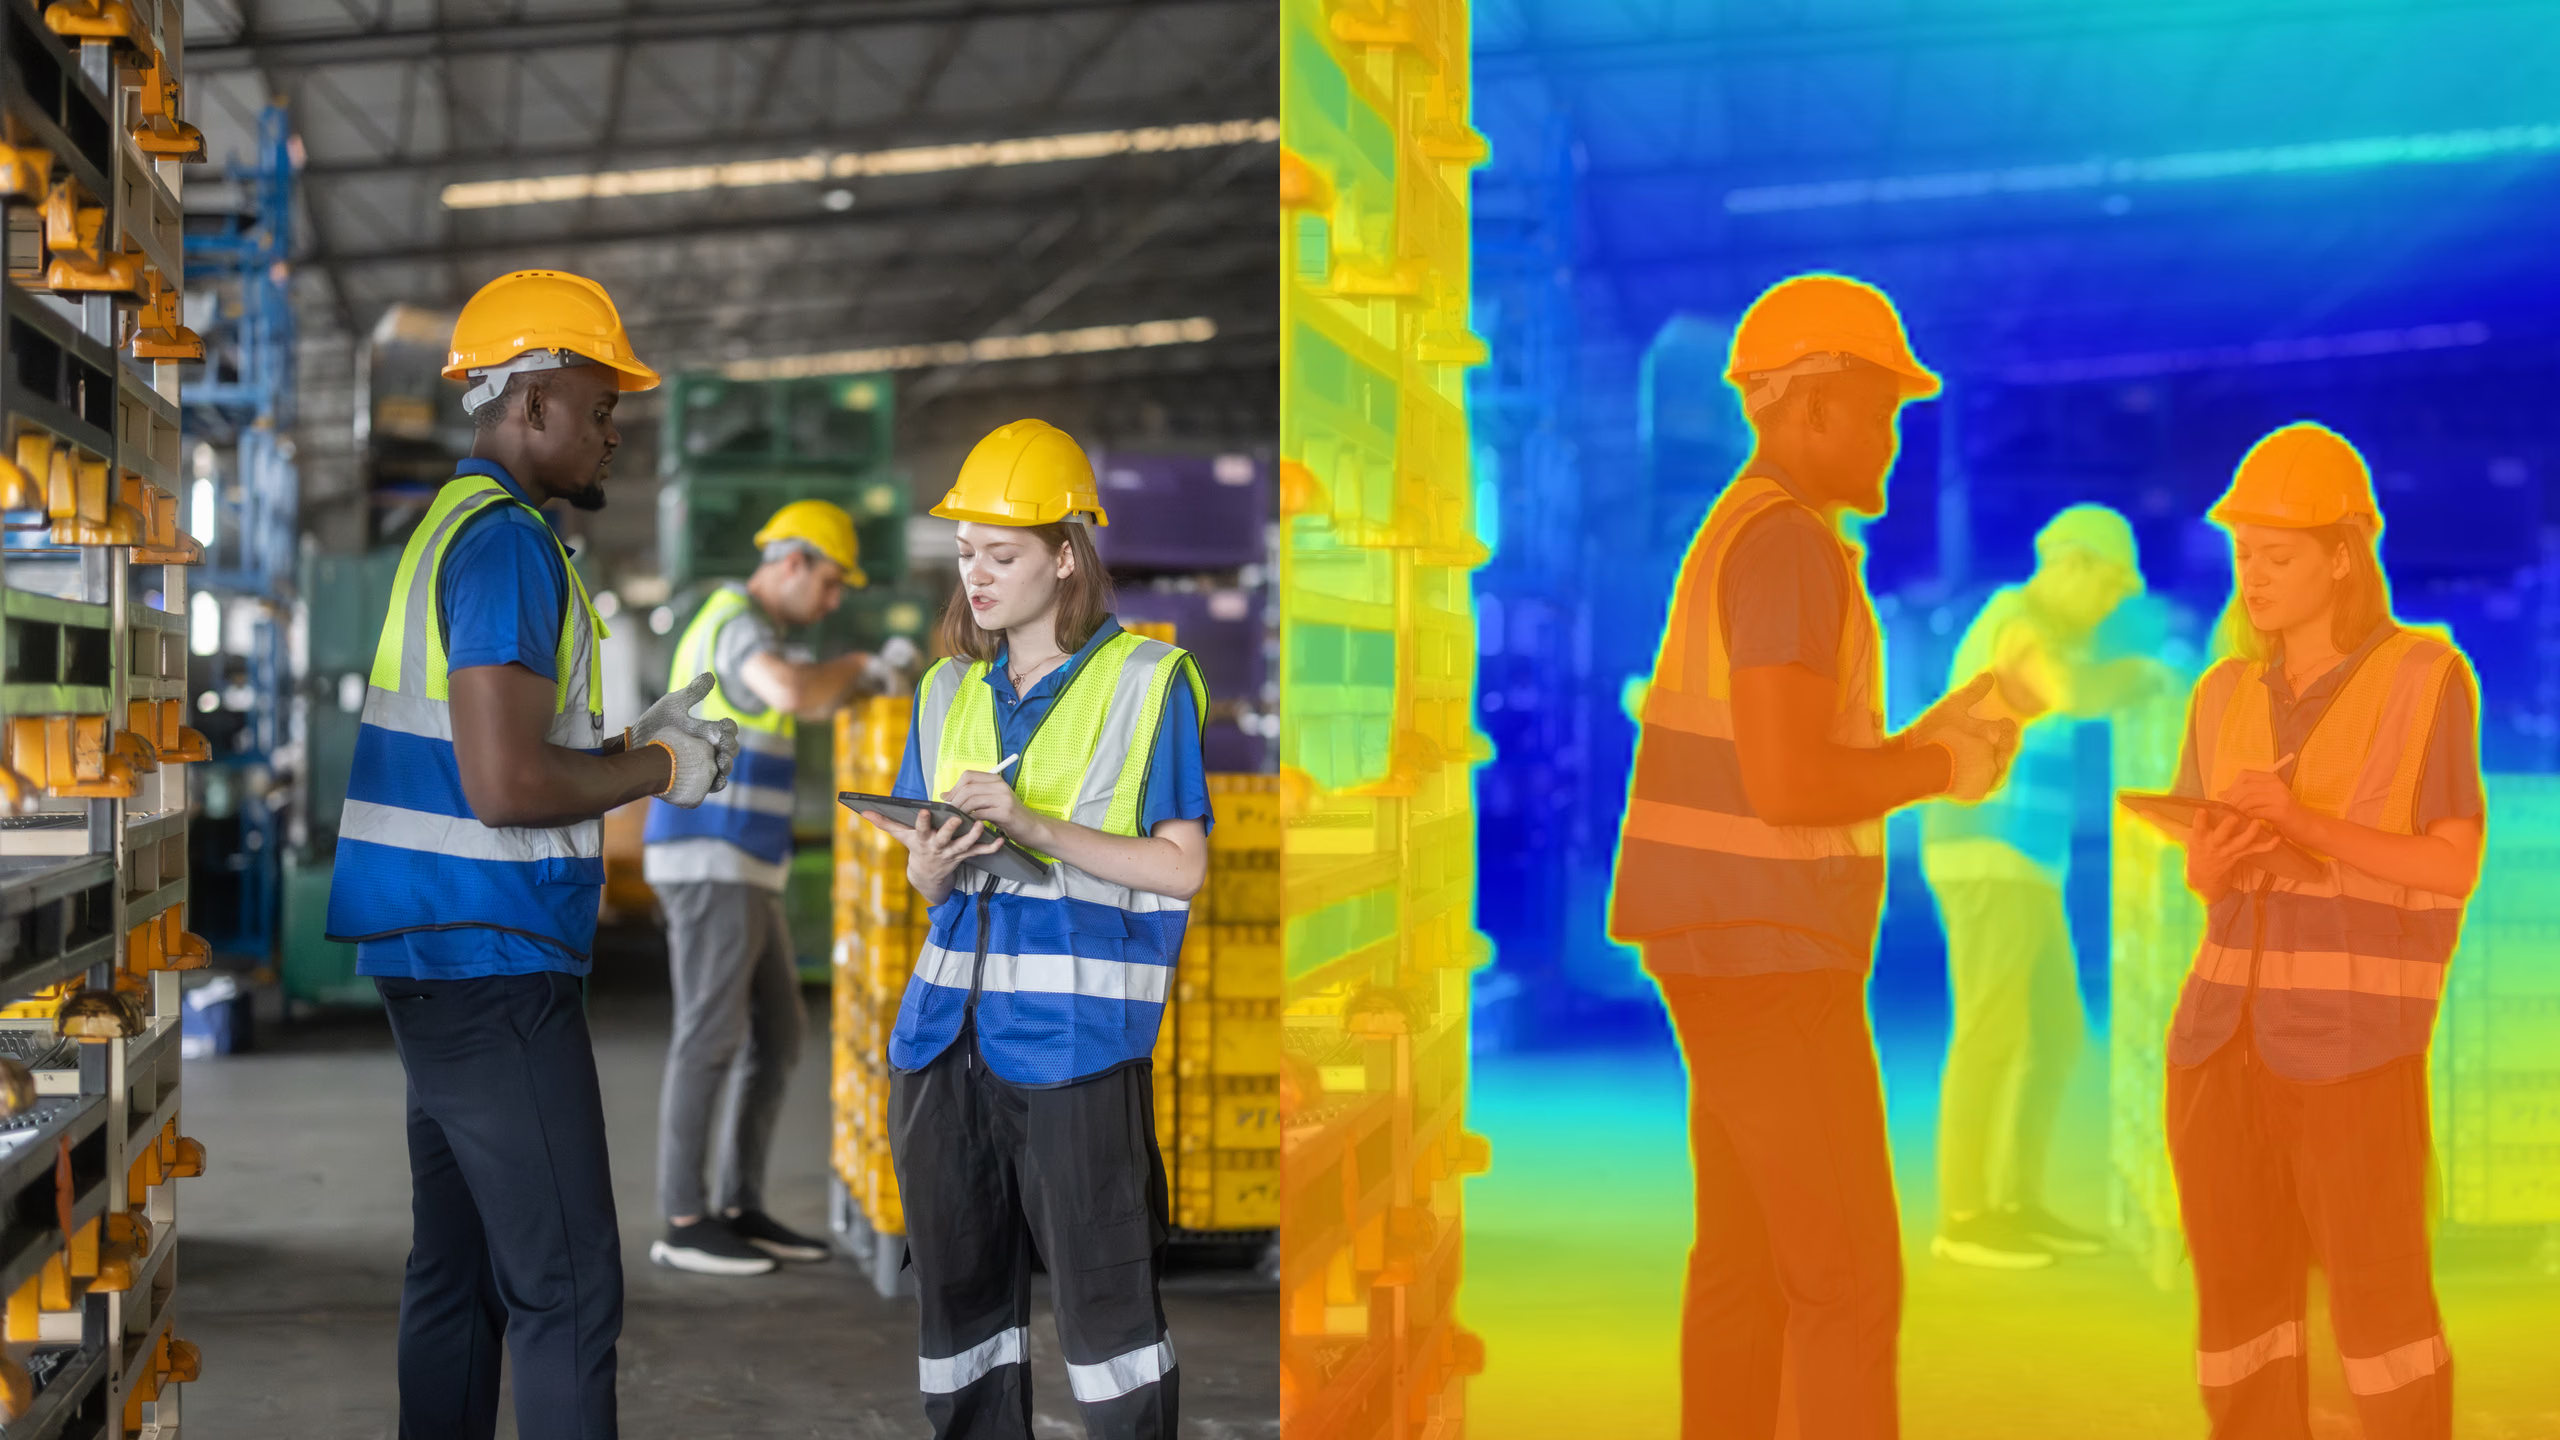 그림 1. 안전 및 규정 준수 모니터링을 위한 Ultralytics YOLO26 깊이 추정.
Ultralytics YOLO26은 yolo26n-depth부터 yolo26x-depth까지 사전 학습된 깊이 모델 5종을 제공하며, 실내외 이미지 약 219만 장을 아우르는 다양한 데이터 세트 혼합으로 학습되었습니다. NYU Depth V2 데이터 세트에서 nano 모델은 δ1 정확도 0.882, extra-large 모델은 0.933을 기록하므로, 배포 대상에 적합한 속도와 정확도의 균형을 선택할 수 있습니다.
설계부터 무제한 깊이 추정#
대부분의 깊이 모델은 예측 범위를 0~10미터처럼 고정된 범위로 제한합니다. 실내 장면에서는 잘 작동하지만 실외에서는 문제가 생깁니다. 반면 Ultralytics는 명시적인 상한 없이 개방형 로그 스케일로 깊이를 예측합니다.
테스트 결과에서 그 차이가 드러납니다. 실내외 데이터가 혼합된 데이터로 학습할 경우, 범위를 제한한 모델은 거의 즉시 성능 향상이 정체되고, 물체가 80미터 떨어져 있을 수 있는 KITTI 같은 장거리 데이터 세트에서는 성능이 크게 저하됩니다. Ultralytics YOLO26의 접근 방식에는 이러한 한계가 없으므로 데이터를 더 많이 사용할수록 성능이 계속 향상되며, 수 센티미터부터 수백 미터까지 안정적으로 처리합니다. KITTI에서 δ1은 80m 범위에서 0.942에 도달합니다. 즉, 하나의 모델 제품군으로 탁상 장면과 고속도로 장면을 똑같이 잘 처리할 수 있습니다.
Ultralytics YOLO26 깊이 추정과 Depth Anything V2 비교#
현재 YOLO와 함께 Depth Anything을 실행하고 있다면, 차이는 속도와 그에 따른 연산 비용입니다. Ultralytics YOLO26 깊이 추정은 훨씬 작은 모델로, nano 모델은 1,000만 개 미만의 파라미터를 사용하며 DA V2의 더 작은 체크포인트는 약 2,400만 개를 사용합니다. 이 모델은 Depth Anything V2 Base보다 최대 20.3배, Depth Anything V2 Small보다 최대 7.7배 빠릅니다.
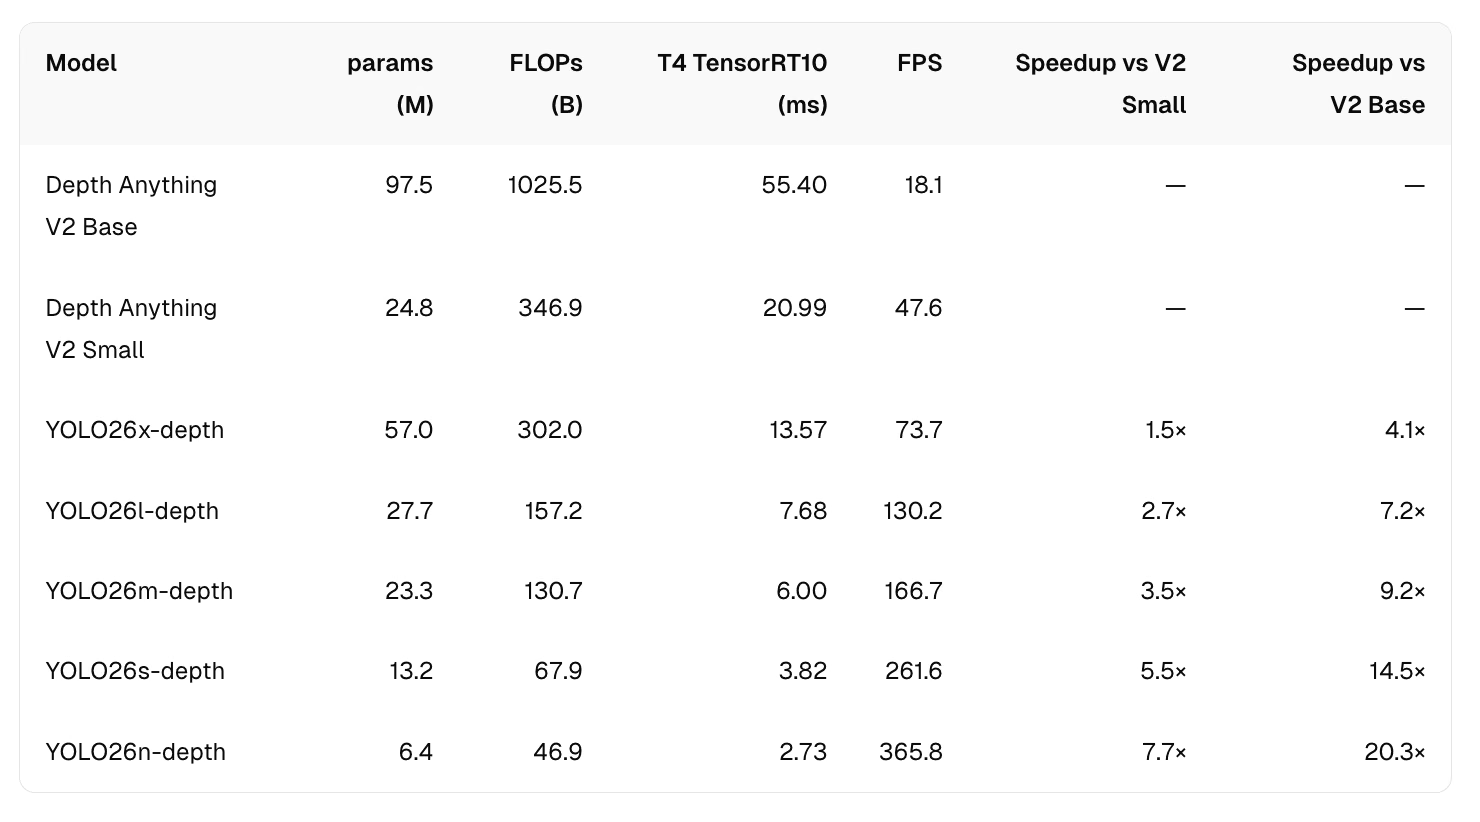 그림 2. Depth Anything V2와 비교한 Ultralytics YOLO26 깊이 추정 속도 벤치마크.
이러한 격차가 바로 설계의 핵심입니다. Depth Anything V2 모델은 훨씬 더 큽니다. Ultralytics YOLO26-Depth는 높은 깊이 추정 성능을 유지하면서 프레임당 연산 비용이 낮고, 해당 모델들이 지원하지 못하는 하드웨어에도 배포할 수 있는 크기와 속도로 설계되었습니다. NYU Depth V2 및 KITTI의 모델별 정확도 수치는 문서에 공개되어 있으므로, 실제 요구 사항과 비교해 확인할 수 있습니다.
실행 가능한 환경#
이러한 크기 차이가 깊이 추정을 실제로 어디에 적용할 수 있는지를 결정합니다. 깊이 추정을 검토하는 대부분의 팀은 아이디어가 부족한 것이 아니라 연산 자원이 부족합니다. 저전력 드론, 사족 보행 로봇, 웨어러블 기기, 대시캠, 화상 회의 장비, 산업용 PC는 모두 정확도 한계에 도달하기 전에 전력 및 비용 한계에 부딪힙니다.
깊이 추정은 사전 학습된 모델 5종으로 제공되므로 벤치마크에서 가장 뛰어난 크기가 아니라 대상에 적합한 크기를 선택할 수 있습니다. 깊이 추정은 Ultralytics YOLO26의 기본 작업이므로 탐지, 세그멘테이션, 포즈와 동일한 내보내기 경로를 사용하며, 다음 형식을 지원합니다. ONNX, TensorRT, CoreML, NCNN, LiteRT.
Ultralytics YOLO26 깊이 추정 시작하기#
Ultralytics Python 패키지는 깊이 추정을 포함한 모든 YOLO26 작업에서 학습, 검증, 추론 실행을 위한 단일 통합 인터페이스를 제공합니다. 사전 학습된 깊이 모델은 명령어 하나로 실행할 수 있습니다.
from ultralytics import YOLO
from ultralytics import YOLO

# 모델 로드
model = YOLO("yolo26n-depth.pt")  # 공식 모델 로드
model = YOLO("path/to/best.pt")  # 사용자 지정 모델 로드

# 모델로 예측
results = model("https://ultralytics.com/images/bus.jpg")  # 이미지에서 예측

# 결과 액세스
for result in results:
    depth_map = result.depth.data.cpu().numpy()  # torch.Tensor → NumPy float32, shape (H, W), meters
또는 CLI에서 실행할 수 있습니다.
yolo depth predict model=yolo26n-depth.pt source='https://ultralytics.com/images/bus.jpg'  # predict with official model
yolo depth predict model=path/to/best.pt source='https://ultralytics.com/images/bus.jpg'   # predict with custom model
절대 거리는 카메라와 장면에 따라 달라집니다. 깊이 맵의 형태는 올바르지만 스케일이 맞지 않는 경우, model.calibrate()는 약 100개의 라벨링된 프레임을 사용해 모델의 깊이 헤드에 있는 두 변수, 즉 스케일과 오프셋을 몇 초 만에 맞춥니다. 학습할 필요가 없으며 나머지 네트워크도 변경하지 않습니다.
자체 데이터로 파인튜닝하기#
사전 학습된 깊이 모델을 자체 카메라나 도메인에 맞게 조정하려면 사전 학습된 가중치에서 시작하고, AdamW을 사용하며, 처음부터 학습할 때의 기본값보다 학습률을 훨씬 낮추세요. 이렇게 하면 파인튜닝 과정에서 모델을 덮어쓰지 않고 개선할 수 있습니다.
from ultralytics import YOLO
from ultralytics import YOLO
model = YOLO("yolo26s-depth.pt")  # 사전 학습된 가중치에서 시작
model.train(
    data="path/to/your_dataset.yaml",
    epochs=20,
    imgsz=640,
    optimizer="AdamW",
    lr0=1e-4,  # 처음부터 학습할 때의 기본값보다 약 100배 낮게 설정
    warmup_bias_lr=1e-4,  # 워밍업도 완만하게 유지
)
기본 로그 헤드는 무제한이므로, 데이터 세트가 근거리 또는 장거리 장면에 가까운 경우 모두 별도의 max_depth 튜닝 없이 바로 사용할 수 있습니다. 특정 카메라에서 절대 스케일만 맞지 않는 경우 model.calibrate()은 소량의 라벨링된 분할 데이터를 사용해 몇 초 만에 경량 폐형식 보정을 수행하며, 네트워크 가중치는 변경하지 않습니다.
데이터 세트에서는 각 RGB 이미지와 .npy 깊이 파일을 동일한 폴더 구조로 짝지어야 합니다. Ultralytics는 NYU Depth V2, KITTI, Hypersim, SUN RGB-D, ARKitScenes의 기본 구성을 제공하므로 대부분의 팀은 표준 벤치마크를 사용해 즉시 검증을 시작할 수 있습니다.
깊이 추정의 주요 활용 사례#
이 새로운 기능은 일반 카메라 하나만으로 작동하므로, 단안 깊이 추정은 스테레오 또는 LiDAR 구성의 비용, 전력 소모, 보정 오버헤드를 감당하기 어려운 제품과 산업에도 수많은 기회를 제공합니다. 이 기능의 이점을 얻을 수 있는 주요 산업과 활용 사례를 살펴보겠습니다.
- 로보틱스 및 자율 주행. 이동 로봇과 드론은 탑재된 카메라 하나만으로 장애물 거리와 빈 공간을 추정하여 전용 깊이 하드웨어 없이 실시간 경로 계획을 지원할 수 있습니다.
- 산업 및 물류 환경 인식. 두 번째 센서를 추가하는 것이 비현실적인 장소에서 고정 카메라 하나로 여유 공간을 확인하고, 빈 공간을 감지하며, 선반이나 통로 주변 상황을 파악할 수 있습니다.
- 안전 및 규정 준수 모니터링. 지게차 및 창고 안전 구역, 철도 사고 감지, 기존 CCTV를 통한 사람의 쓰러짐 및 물체 방치 감지 등에 적용할 수 있습니다. 이미 설치된 카메라 피드에 거리 정보를 추가하며, 기존 안전 인증 센서를 대체하는 것이 아니라 함께 사용합니다.
- 인프라 및 자산 검사. 같은 모델 제품군으로 근거리 세부 정보와 장거리 장면을 모두 처리해야 하는 전선 여유 공간 분석, 드론 기반 자산 및 부식 검사, 항공 측량 작업에 활용할 수 있습니다.
- 운전자 보조 및 자동차 인지. 장거리까지 제한 없이 깊이를 출력하므로, 실내 근거리 장면을 처리하는 동일한 모델 제품군을 80m 이상의 주행 장면에도 일반화할 수 있습니다.
- AR 및 공간 콘텐츠. 실제 장면에 가상 객체를 자연스럽게 배치하거나 깊이 인식 효과를 적용하려면 먼저 모든 픽셀이 카메라에서 실제로 얼마나 떨어져 있는지 알아야 합니다.
모든 Ultralytics YOLO26 배포 환경에 깊이 추정 기능 제공#
깊이 추정이 이제 Ultralytics YOLO26의 기본 작업이 되면서, 각 산업의 팀은 모든 RGB 카메라에서 픽셀 단위 거리를 활용할 수 있습니다. 탐지, 세그멘테이션, 포즈에 사용하던 학습, 검증, 예측, 내보내기 워크플로를 그대로 이용할 수 있으며, 유지 관리해야 할 타사 종속성도 하나 줄어듭니다.
Ultralytics YOLO26 깊이 추정을 사용해 배포 범위를 정할 때 고려해야 할 몇 가지 주요 사항을 살펴보겠습니다.
- Ultralytics YOLO Depth는 RGB 카메라용으로 설계되었습니다. 웹캠, 휴대폰, 산업용 카메라, 드론을 포함한 모든 표준 카메라를 사용할 수 있습니다. 다만 LiDAR 포인트 클라우드, 레이더, 소나, 열화상 및 다중분광 대역, 메시 및 IFC 데이터와 같은 다른 모달리티는 모델의 입력 형식에서 지원하지 않습니다.
- 인지 의사 결정을 위한 미터 단위 거리. 출력은 실제 미터 단위 거리이므로 내비게이션, 여유 공간 확인, 모니터링에 적합합니다. 하지만 인증된 허용 오차가 필요한 애플리케이션에는 전용 계측 장비가 여전히 적합한 도구입니다.
- 이미지별 추론. 깊이 추정은 다른 모든 Ultralytics YOLO26 작업과 마찬가지로 각 프레임에서 독립적으로 실행되므로 기존 프레임별 파이프라인에 변경 없이 적용할 수 있습니다. 시퀀스 전반에 걸친 추론은 애플리케이션 계층에서 처리합니다.
- Ultralytics YOLO26-Depth는 텍스처가 있고 불투명한 표면에서 가장 뛰어난 성능을 발휘합니다. 유리, 거울, 고인 물, 광택 금속, 탁 트인 하늘은 단일 카메라 방식에서 본질적으로 모호한 대상이므로 실제 환경을 대표하는 장면에서 검증하는 것이 좋습니다.
비전 AI에 관심이 있으신가요? 라이선스 옵션을 살펴보고 프로젝트에 컴퓨터 비전을 도입해 보세요. GitHub 저장소에서 다양한 Ultralytics 작업과 통합 기능을 확인하고, Ultralytics Platform에서 엔드투엔드 비전 AI 워크플로 구축을 시작해 보세요.









