Como a visão computacional orienta AMRs, AGVs e empilhadeiras autônomas
O que a visão computacional oferece à navegação de AMRs, AGVs e empilhadeiras autônomas, como câmeras, lidar e profundidade se complementam e qual é o papel da segurança.
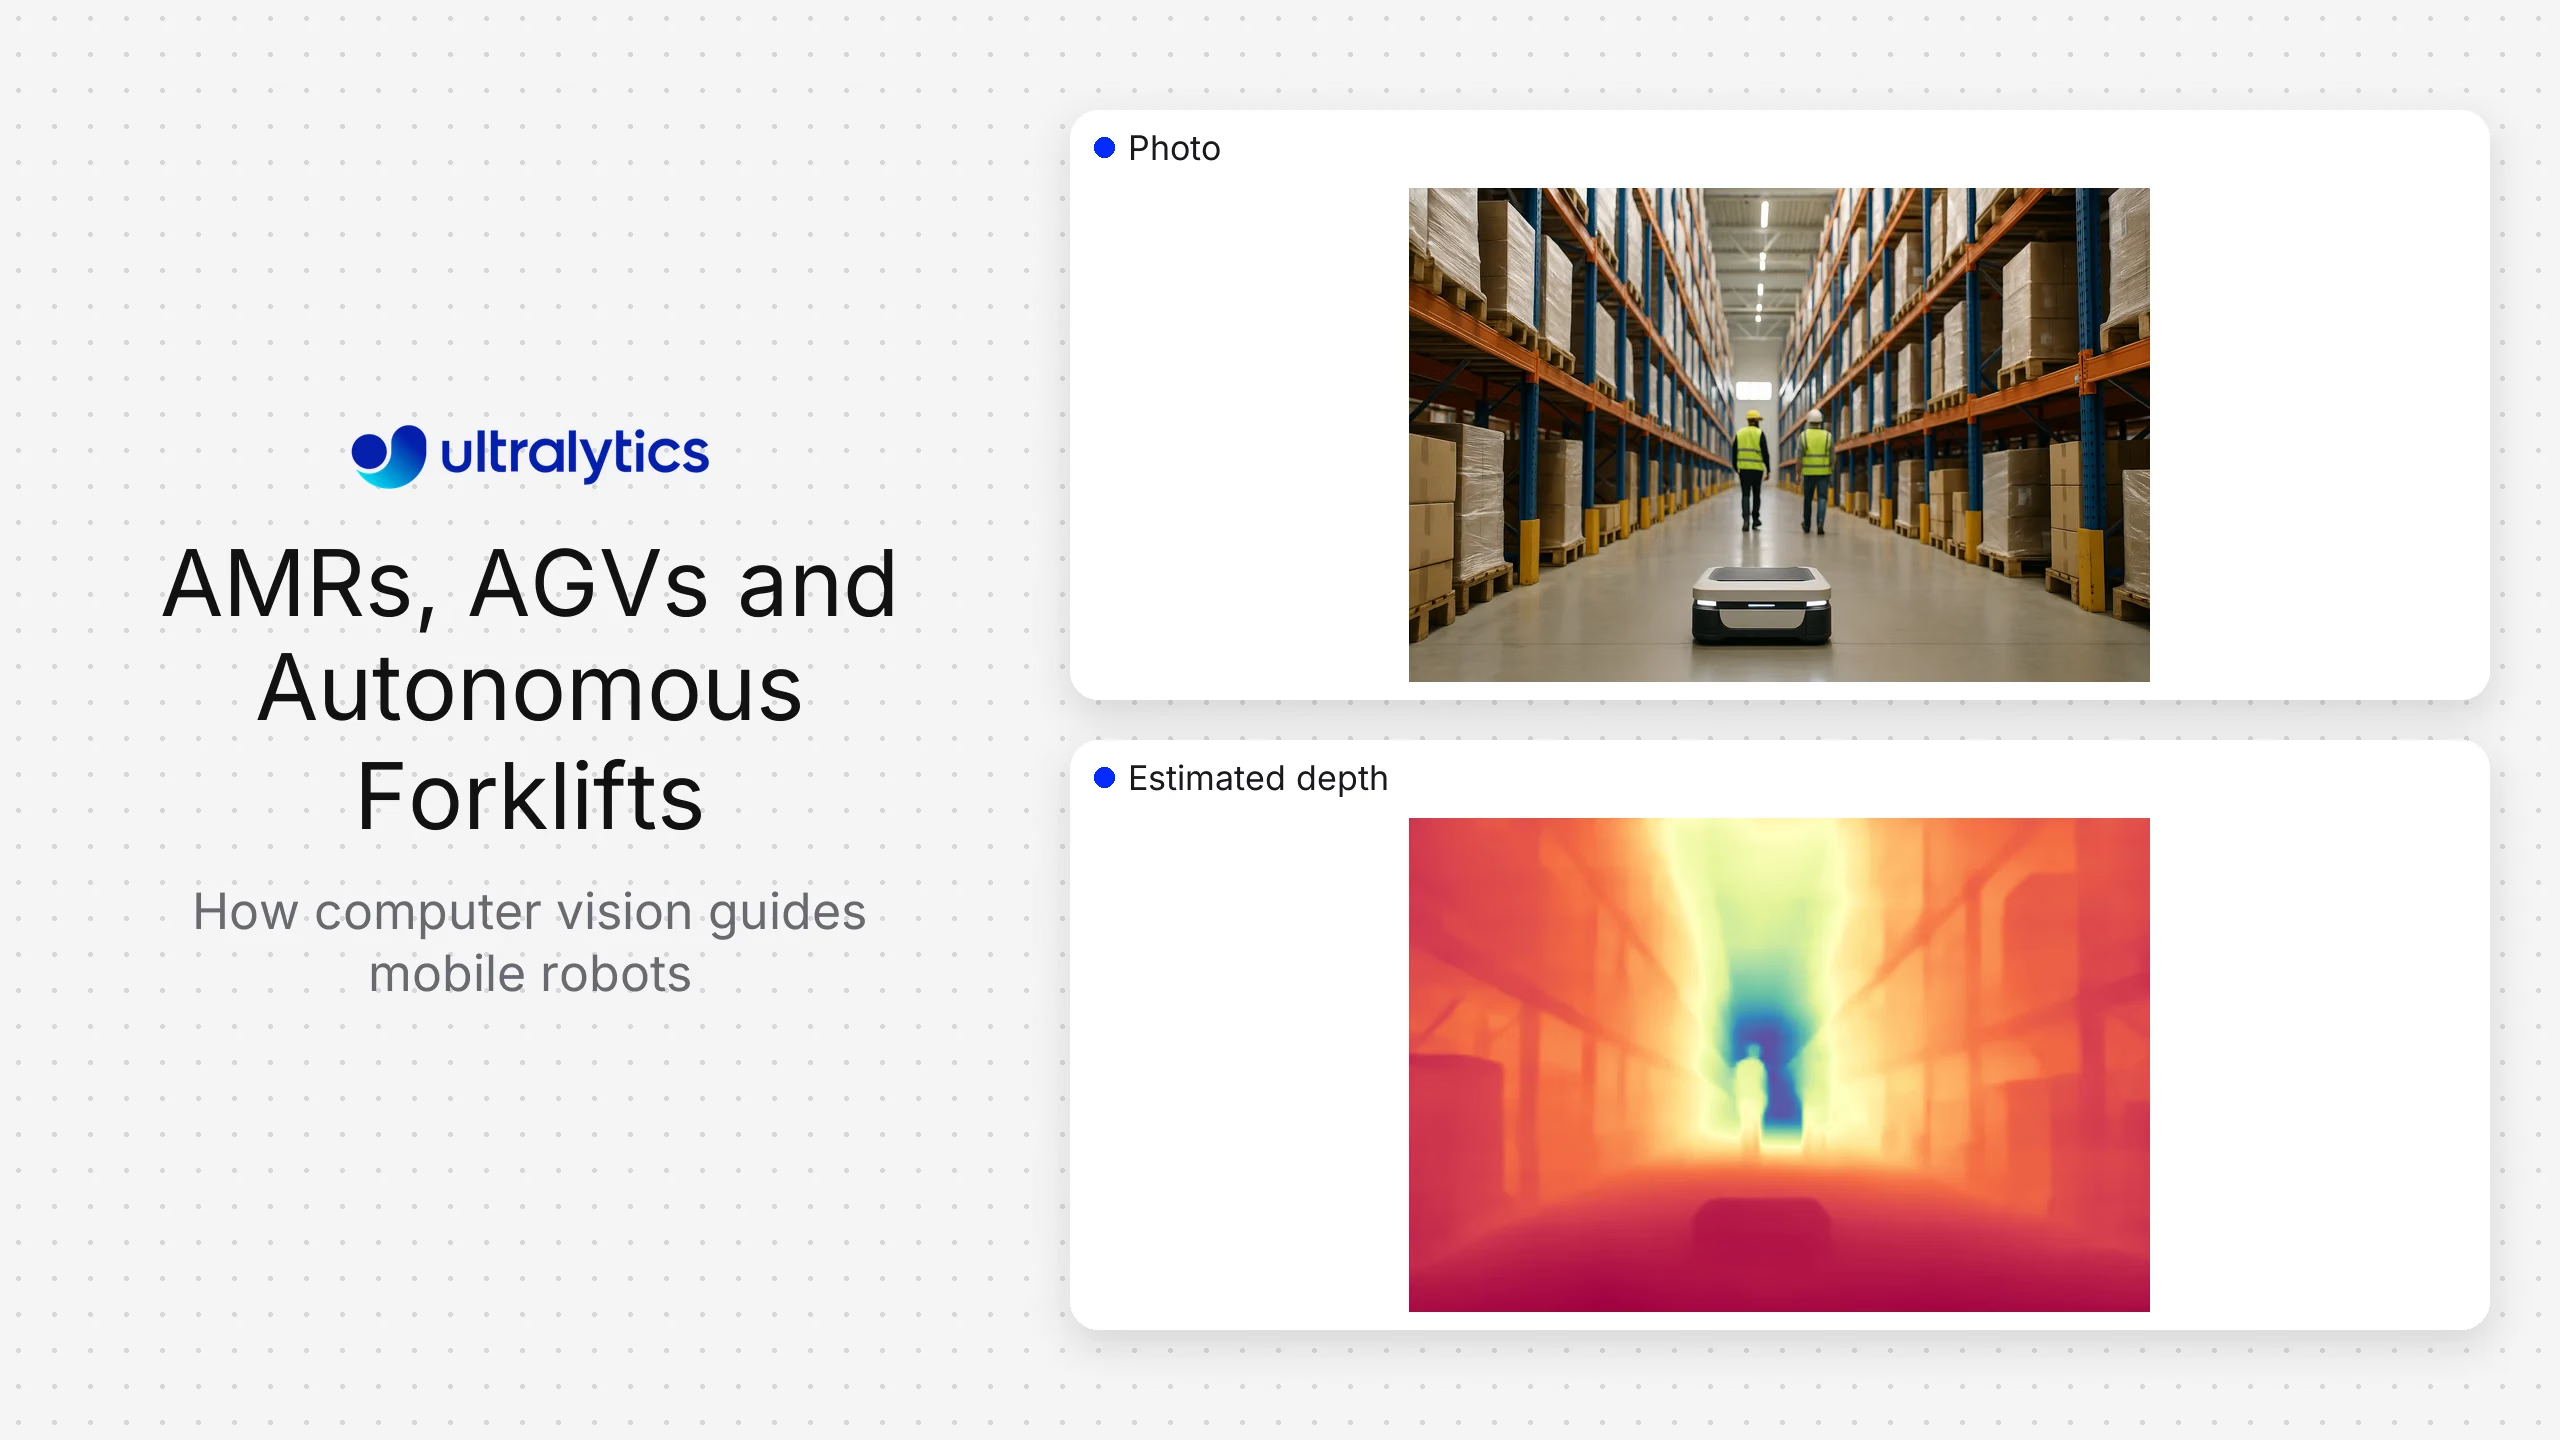
A visão computacional ajuda robôs móveis autônomos, veículos guiados automaticamente e empilhadeiras autônomas a perceber pessoas, paletes, estantes, cargas, placas, áreas do piso e outros veículos. O Ultralytics YOLO pode fornecer informações de detecção, segmentação, pose e rastreamento dentro dessa pilha de percepção. Ele não substitui a localização, o planejamento de rotas, o controle do veículo nem um sistema de segurança validado.
A melhor arquitetura geralmente é a fusão de sensores. As câmeras contribuem com compreensão semântica e informações visuais detalhadas. Lidar e sensores de profundidade contribuem com geometria e distância. Encoders e sensores inerciais contribuem com informações de movimento. O sistema de navegação combina essas entradas de acordo com o veículo, o ambiente e a avaliação de riscos.
Os requisitos de AMR, AGV e empilhadeiras autônomas são diferentes#
Um AGV costuma seguir rotas fixas ou semifixas e depender de infraestrutura, como marcadores, refletores ou caminhos mapeados. Em geral, um AMR planeja rotas ao redor de obstáculos em constante mudança em um ambiente mapeado. Uma empilhadeira autônoma acrescenta o manuseio de cargas, a geometria do mastro e dos garfos, cargas elevadas e interações com paletes e estantes.
Não use os rótulos como substitutos dos requisitos. Defina:
- Zonas de operação e rotas permitidas.
- Velocidade do veículo, comportamento de parada e faixa de carga útil.
- Pessoas, veículos e classes de objetos que precisam ser percebidos.
- Iluminação interna e externa, condições climáticas, poeira e condições do piso.
- Requisitos de localização e comportamento do mapa.
- Pontos cegos causados pelo veículo e pela carga.
- Disponibilidade da rede e limites da computação embarcada.
- Requisitos aplicáveis de segurança para máquinas, veículos e locais de trabalho.
O que a visão computacional oferece#
| Função de percepção | Possível tarefa de visão | Uso na navegação | Principal limitação |
|---|---|---|---|
| Detecção de pessoas e veículos | Detecção e rastreamento de objetos | Consciência semântica e lógica de comportamento | Por padrão, a detecção não é uma função de proteção com classificação de segurança |
| Reconhecimento de paletes e estantes | Detecção, segmentação ou pontos-chave | Contexto de acoplamento, coleta e posicionamento | Oclusões e paletes danificados alteram a aparência |
| Estimativa de espaço livre | Segmentação semântica ou profundidade | Informações de transitabilidade | Reflexos no piso e geometria não visível podem induzir um sistema que usa somente câmeras a erro |
| Monitoramento do estado da carga | Detecção ou classificação | Confirme a presença da carga e o alinhamento visível | Peso oculto e estabilidade exigem outros sensores |
| Reconhecimento de placas e marcadores | Detecção e decodificação | Contexto da rota ou do fluxo de trabalho | Sujeira, desgaste e ponto de vista afetam a legibilidade |
| Localização visual | Rastreamento de características ou SLAM visual | Estimativa de pose | Corredores repetitivos e cenas em mudança podem reduzir a confiabilidade |
| Movimento de objetos | Rastreamento de múltiplos objetos | Prever trajetórias próximas | O movimento da câmera e a oclusão exigem uma fusão cuidadosa |
A aplicação de navegação deve consumir observações explícitas e com marcação de tempo. Ela precisa saber qual é o quadro da câmera, a versão do modelo, a confiança e a idade de cada resultado para poder rejeitar dados desatualizados ou inconsistentes.
Câmera, lidar e profundidade são complementares#
Câmeras monoculares oferecem cor e textura com complexidade de hardware relativamente baixa, mas não medem diretamente a profundidade métrica. Câmeras estéreo e de profundidade ativa estimam a distância dentro do seu intervalo operacional. O lidar fornece medições geométricas diretas e pode continuar sendo útil quando a aparência varia, embora o material, as condições meteorológicas e a geometria também sejam importantes.
A seleção de sensores deve ser orientada pela análise de falhas. Pergunta-te quais perigos ou características de navegação não seriam detectados se um sensor fosse bloqueado, saturado, contaminado ou ficasse indisponível. A redundância só ajuda quando os modos de falha são suficientemente independentes e a lógica de fusão lida com divergências.
A posição da câmera deve levar em conta curvas, marcha à ré, posição dos garfos e cargas variáveis. Valida o campo de visão com a maior carga permitida e todas as posições do mastro. Inclui a limpeza, a inspeção e as verificações de alinhamento nos procedimentos de manutenção.
Cria o conjunto de dados de percepção a partir de rotas, não de imagens isoladas#
Recolhe dados de condições completas de rotas em diferentes instalações, turnos, tipos de corredor, cruzamentos, áreas de doca, tráfego de pessoas e veículos, estados de carga e condições de manutenção. Inclui exemplos negativos difíceis, como cartazes, reflexos, manequins, materiais empilhados e vistas parciais que se assemelham às classes-alvo.
Divide os dados de avaliação por rota, horário ou instalação para evitar quadros de vídeo quase duplicados nos conjuntos de treino e teste. Comunica o desempenho por distância, oclusão, iluminação, movimento e tipo de objeto. Uma única média pode ocultar os casos mais importantes perto de cruzamentos ou áreas de doca.
A Ultralytics Platform pode dar suporte à anotação, ao treino e ao gerenciamento de versões de modelos de percepção personalizados Ultralytics YOLO. Os modelos exportados podem ser executados em ambientes de execução compatíveis a bordo ou na periferia, escolhidos de acordo com as restrições de computação e latência do veículo.
Integra a percepção com ROS 2 ou outra pilha de robótica#
Uma integração de robótica normalmente publica detecções ou máscaras com marcas de tempo e informações sobre os referenciais de coordenadas. Uma camada de transformação relaciona as coordenadas da câmera com as do veículo. A camada de navegação ou comportamento usa as observações juntamente com mapas, sensores de distância, odometria e o estado da tarefa.
Projeta tendo em conta:
- Sincronização temporal entre sensores.
- Latência limitada e rejeição de mensagens desatualizadas.
- Estados de integridade da câmera e do modelo.
- Comportamento explícito quando os sensores divergem.
- Dados gravados suficientes para reproduzir um evento.
- Esquemas de mensagens e saídas do modelo com controle de versões.
- Contenção de recursos entre percepção, localização e planejamento.
Evita acoplar a navegação diretamente a saídas de modelo não documentadas. Uma interface estável permite que a percepção evolua sem alterar silenciosamente o comportamento do veículo.
Limites de segurança#
A visão computacional de uso geral pode dar suporte à percepção do ambiente e a decisões operacionais, mas não deve ser descrita como um dispositivo de proteção certificado. A parada do veículo, os campos de proteção, as funções de emergência e a validação de segurança pertencem à arquitetura de segurança aplicável e a um processo de engenharia competente.
Documenta o que acontece quando o modelo, a câmera, o sistema de computação ou a rede falha. Um estado seguro pode exigir velocidade reduzida, parada controlada, restrição de rota ou transferência para outro modo de operação, dependendo do projeto do sistema. Valida esses comportamentos no veículo completo.
Plano de avaliação#
Testa a percepção, a navegação e as operações separadamente e em conjunto.
Testes de percepção#
- Detecção e localização por distância, direção, iluminação e oclusão.
- Continuidade do rastreamento durante cruzamentos e obstruções temporárias.
- Falsos positivos causados por objetos de fundo e reflexos.
- Desempenho com câmeras sujas, deslocadas, desfocadas ou parcialmente bloqueadas.
- Latência de ponta a ponta e uso de recursos no sistema de computação-alvo.
Testes de navegação#
- Cruzamentos, corredores estreitos, confluências, ultrapassagens, marcha à ré e docagem.
- Obstáculos estáticos e em movimento em velocidades representativas.
- Alterações nos mapas, barreiras temporárias e bloqueios de rota.
- Divergência entre sensores, atraso de mensagens e ausência de dados de entrada.
- Recuperação após perda de localização ou indisponibilidade de um componente de percepção.
Testes operacionais#
- Recolha, transporte e colocação de cargas com diferentes variantes de paletes.
- Comportamento com cargas elevadas ou que bloqueiam a visão.
- Mudanças de turno, carregamento, inicialização, encerramento e manutenção.
- Reconstrução de incidentes e reversão do modelo.
Mede a conclusão de missões, as intervenções, os atrasos de rota, o tempo de indisponibilidade, os erros de percepção e o comportamento de recuperação. Não deduzas a segurança da navegação apenas pela precisão do modelo.
Opções de implementação#
A inferência a bordo minimiza a dependência da conectividade de rede e permite manter no veículo dados de sensores de alta frequência. Exige atualizações de software controladas, monitoramento de recursos, gerenciamento de armazenamento e suporte de hardware em toda a frota.
Os serviços centralizados podem simplificar o gerenciamento de modelos e agregar dados para revisão, mas o comportamento do veículo em tempo real deve levar em conta a latência e as interrupções da rede. Um projeto híbrido pode executar a percepção imediata a bordo e, ao mesmo tempo, gerenciar centralmente artefatos de modelo aprovados, metadados e exemplos selecionados para revisão.
Usa lançamentos em etapas. Começa com a reprodução de dados gravados, depois passa para uma área de testes, observações em modo sombra, operações restritas e um subconjunto controlado da frota antes da implementação ampla. Preserva um modelo e uma configuração comprovadamente estáveis para poder reverter.
Perguntas frequentes
A localização e o mapeamento simultâneos visuais estimam o movimento da câmera enquanto criam ou usam um mapa a partir de características visuais. É uma abordagem de localização que pode ser combinada com medições inerciais, das rodas, do lidar ou de outros sensores.
A inferência a bordo é adequada quando a baixa latência, a localização dos dados ou a operação durante interrupções de rede são importantes. Confirma que o sistema de computação-alvo consegue sustentar toda a carga de trabalho e que as atualizações e o monitoramento da frota são viáveis.
Deteta dados de entrada ausentes, desatualizados, desfocados, bloqueados, deslocados ou implausíveis e encaminha esse estado para um comportamento definido do veículo. A resposta deve ser projetada e validada como parte do sistema completo.









