Руководство по калибровке камер для компьютерного зрения в 2025 году
Узнай, как калибровка камеры исправляет искажения объектива, задаёт внутренние и внешние параметры и повышает точность оценки глубины и компьютерного зрения.
 Abirami Vina8 мин. чтения
Камеры видят мир не так, как люди. Часто они снимают изображения с искажениями и перспективными смещениями, которые могут снизить точность моделей ИИ для машинного зрения. Калибровка камеры устраняет эти искажения и помогает моделям машинного зрения воспринимать объекты такими, какие они есть в реальном мире. Этот процесс включает коррекцию искажений объектива, настройку фокусного расстояния и выравнивание сенсоров, чтобы камеры получали точные изображения.
В частности, точная калибровка камеры необходима для оценки глубины и корректного измерения расстояний. Моделям Vision AI, таким как Ultralytics YOLO11, нужны правильно откалиброванные входные данные для выполнения различных задач компьютерного зрения, например обнаружения объектов и оценки позы. При неправильных входных изображениях производительность модели может снизиться, что приведет к ошибкам в реальных приложениях.
Повысить точность помогают различные методы калибровки камер — от традиционных шахматных шаблонов до передовых методов на основе ИИ. Например, 3D-калибровка помогает моделям распознавать глубину, а калибровочная матрица преобразует координаты реального мира в координаты изображения, повышая точность.
В этом руководстве мы расскажем об основах калибровки камер для компьютерного зрения: ключевых параметрах, различных методах и оптимизации для реальных приложений ИИ.
Зачем нужна калибровка камер в компьютерном зрении#
Калибровка камеры позволяет настроить ее параметры так, чтобы изображения точно соответствовали измерениям реального мира. Она гарантирует, что объекты на изображении находятся в правильном положении и имеют верные размеры и пропорции, предотвращая искажения, которые могут ввести модели ИИ в заблуждение.
Без правильной калибровки объектив может искажать изображение, из-за чего объекты будут выглядеть растянутыми или смещенными. Это снижает точность обнаружения объектов, отслеживания и оценки глубины, что приводит к ошибкам в приложениях на основе ИИ. В частности, такие модели, как Ultralytics YOLO11, работают эффективнее при правильной калибровке входных данных: это снижает ошибки пространственной интерпретации и помогает принимать более точные решения в реальных условиях.
Точная калибровка особенно важна для дронов, беспилотных автомобилей и роботизированного зрения. Несоосность компонентов в таких системах может приводить к неправильному расчету расстояний и влиять на такие задачи, как навигация и обнаружение препятствий.
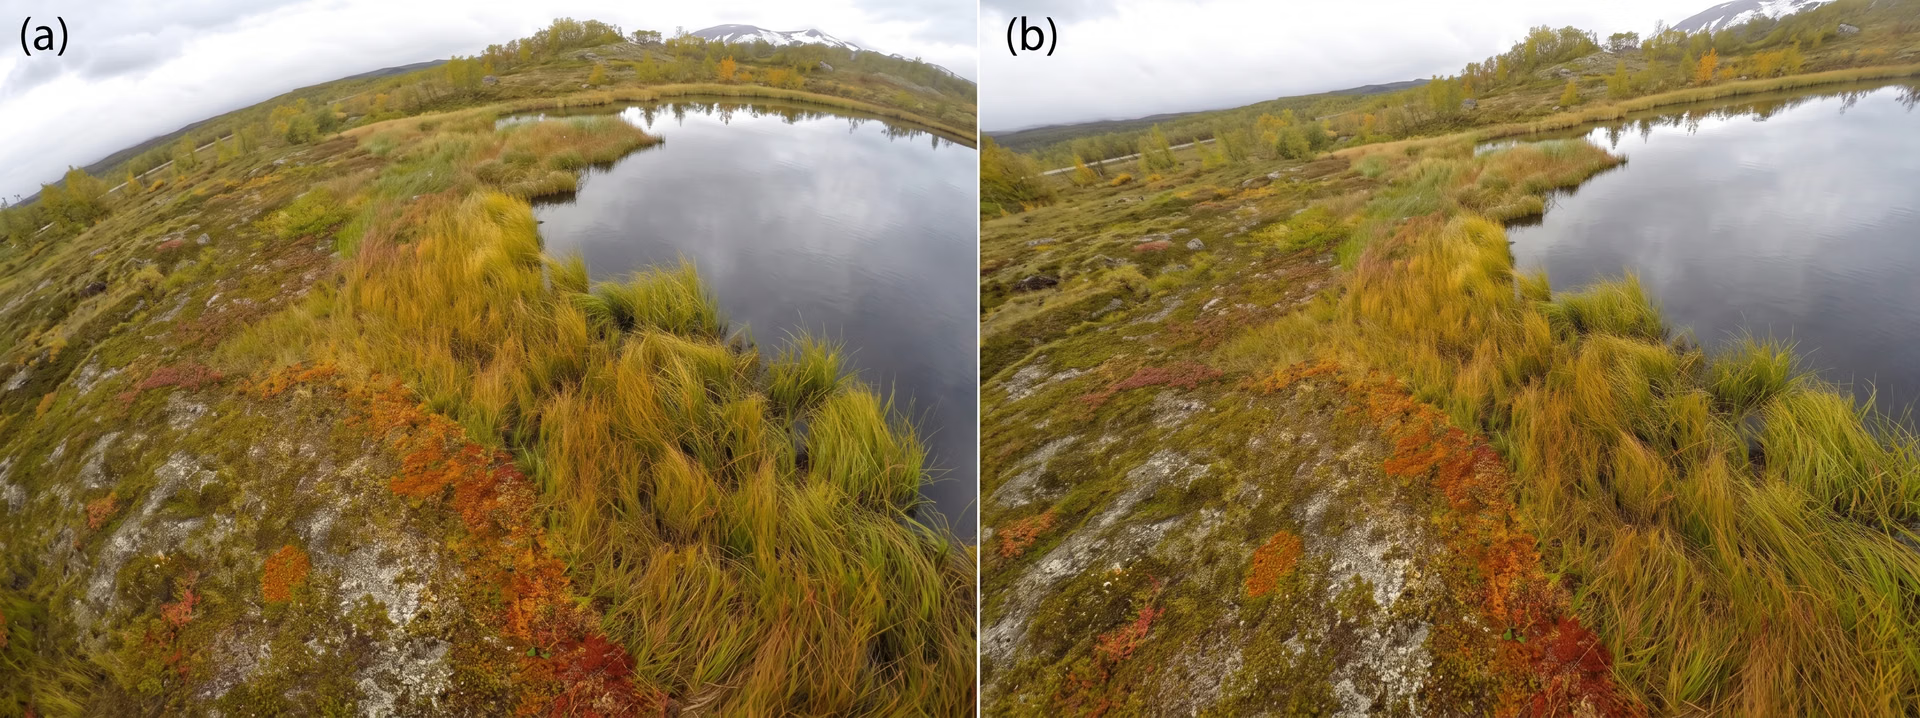
Рис. 1. Пример коррекции искажений объектива с помощью калибровки камеры: исходное изображение слева, исправленное — справа.
Влияние искажений объектива#
Искажения объектива могут приводить к тому, что камера неправильно передает форму и положение объектов на изображении. Вот несколько примеров различных типов искажений объектива:
- Бочкообразная дисторсия: Прямые линии выглядят изогнутыми наружу, из-за чего объекты в центре изображения кажутся раздутыми. Такое искажение часто встречается у широкоугольных объективов и может мешать 3D-калибровке автономных систем, искажая восприятие глубины.
- Подушкообразная дисторсия: В этом случае прямые линии изгибаются внутрь, к центру изображения, создавая эффект, противоположный бочкообразной дисторсии.
- Усохшая дисторсия: Возникает при сочетании бочкообразной и подушкообразной дисторсии, из-за чего прямые линии изгибаются волнообразно.
- Хроматическая аберрация: Возникает, когда объектив не может сфокусировать цвета в одной точке, создавая цветные ореолы вокруг объектов.
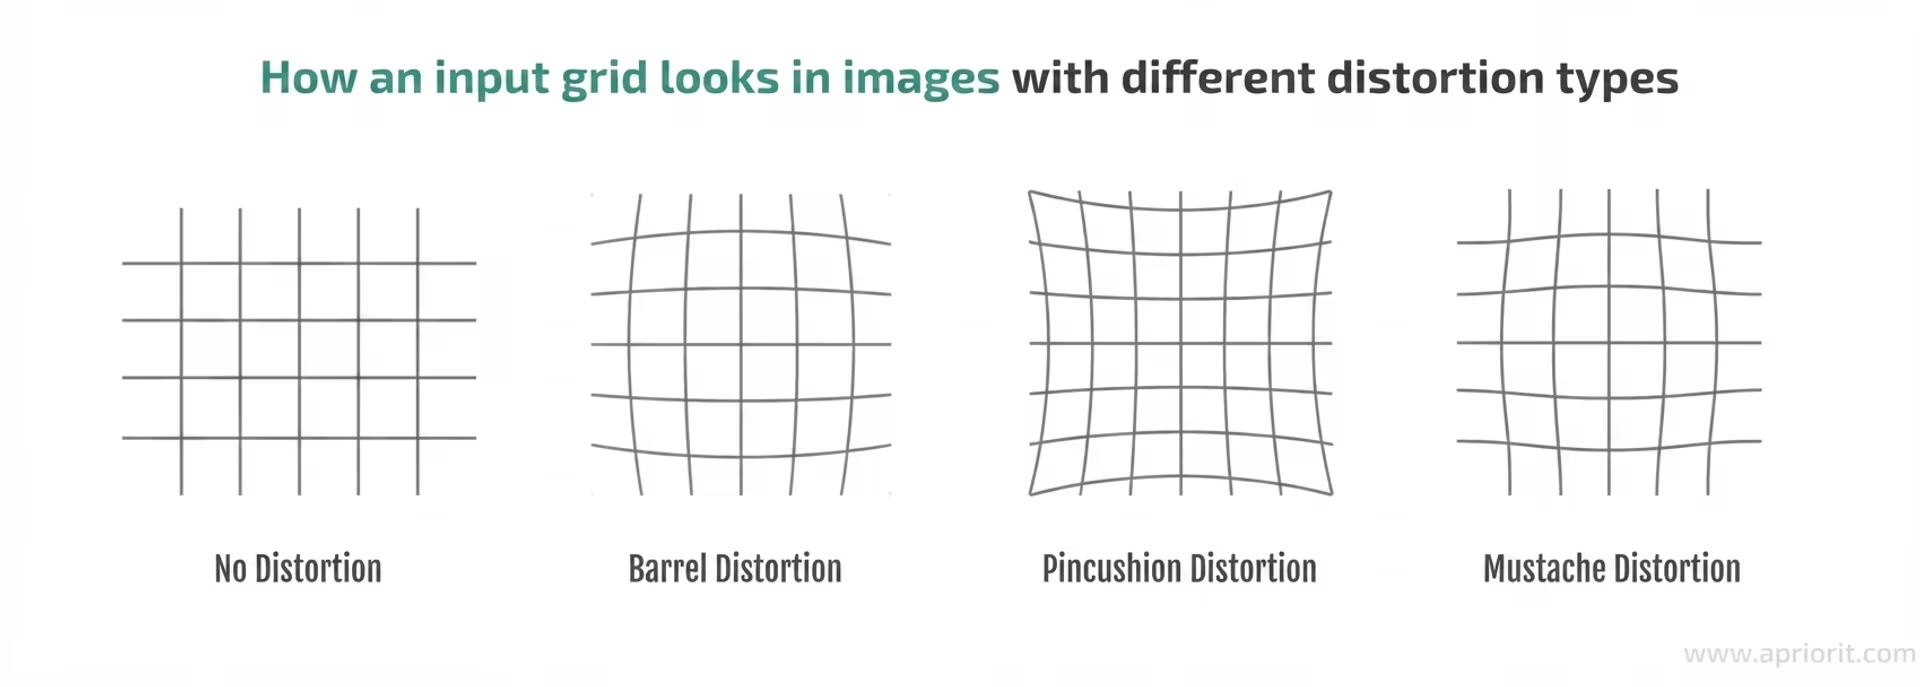
Рис. 2. Различные типы искажений объектива.
Типы калибровки камеры#
Калибровка камеры состоит из двух ключевых компонентов: внутренних параметров, которые описывают характеристики самой камеры, и внешних параметров, которые определяют её положение и ориентацию относительно окружающего мира. Давай подробнее рассмотрим оба типа параметров.
Внутренние параметры#
Точная внутренняя калибровка помогает улучшить прогнозы модели: она гарантирует, что обнаруженные объекты будут располагаться и масштабироваться правильно в реальных условиях. Вот краткий обзор некоторых внутренних параметров:
- Фокусное расстояние: Оно определяет, как камера проецирует 3D-объекты на 2D-изображение. Если оно откалибровано неправильно, объекты могут выглядеть растянутыми или сжатыми, что искажает их воспринимаемый размер и расстояние до них.
- Главная точка: Она соответствует оптическому центру сенсора камеры. Смещение этой точки может сдвинуть всё изображение и привести к неправильному расположению объектов.
- Коэффициент скоса: Он учитывает непрямоугольное расположение пикселей на сенсоре. При наличии скоса изображение может выглядеть наклонённым или искажённым, а не выровненным должным образом.
- Коэффициенты дисторсии: Эти параметры корректируют оптические искажения, вызванные объективом. Без коррекции прямые линии могут выглядеть изогнутыми, особенно у краёв изображения.
Внешние параметры#
Внешняя калибровка определяет положение и ориентацию камеры относительно реального мира. Это особенно важно для многокамерных систем, используемых в 3D-калибровке, отслеживании объектов и оценке глубины. Она помогает дронам, беспилотным автомобилям и системам видеонаблюдения точно интерпретировать пространственные взаимосвязи.
Вот два ключевых внешних параметра:
- Матрица переноса: Она задаёт физическое положение камеры в 3D-пространстве, указывая её координаты по осям X, Y и Z. Если калибровка выполнена неправильно, объекты могут казаться ближе или дальше, чем они есть на самом деле, что приводит к ошибкам измерения расстояния. В беспилотных автомобилях это может ухудшить обнаружение препятствий, а в робототехнике — вызвать ошибки позиционирования при манипуляциях с объектами.
- Матрица вращения: Она определяет ориентацию камеры, задавая степень её наклона и поворота относительно точки отсчёта. Если калибровка выполнена неправильно, изображения с нескольких камер могут не совпадать, что создаёт проблемы при 3D-реконструкции, отслеживании с нескольких камер и построении пространственных карт. Например, в беспилотном автомобиле неправильная матрица вращения может привести к несовпадению данных с датчиков и неточному обнаружению полос движения.
Знакомство с матрицей калибровки камеры#
Каждое изображение, полученное камерой, — это 2D-представление трёхмерного мира. Чтобы делать точные прогнозы, моделям ИИ нужно преобразовывать данные между этими измерениями. Здесь и нужна матрица калибровки камеры. Она проецирует точки реального мира на плоскость изображения камеры, чтобы объекты располагались правильно.
Проще говоря, матрица калибровки камеры — это математическая модель, описывающая внутренние параметры камеры. Обычно её хранят в системах компьютерного зрения и используют в алгоритмах обработки изображений для коррекции искажений и преобразования 3D-точек в 2D-координаты.
Далее мы увидим, что матрицу вычисляют с помощью таких методов калибровки, как обнаружение шахматного шаблона, калибровка по трехмерным объектам и самокалибровка на основе ИИ. Эти методы оценивают ключевые параметры, анализируя изображения с известными опорными точками.
Различные методы калибровки камеры#
Существует несколько методов калибровки камеры, каждый из которых подходит для определённых задач. Традиционные методы используют физические шаблоны, а методы на основе ИИ автоматизируют процесс с помощью глубокого обучения.
Давай рассмотрим эти методы и узнаем, как они повышают точность в различных приложениях.
Традиционные методы калибровки камеры#
В одном из самых распространённых методов калибровки камеры перед ней размещают шахматный или сетчатый шаблон. Система обнаруживает на нём ключевые точки, чтобы вычислить параметры калибровки.
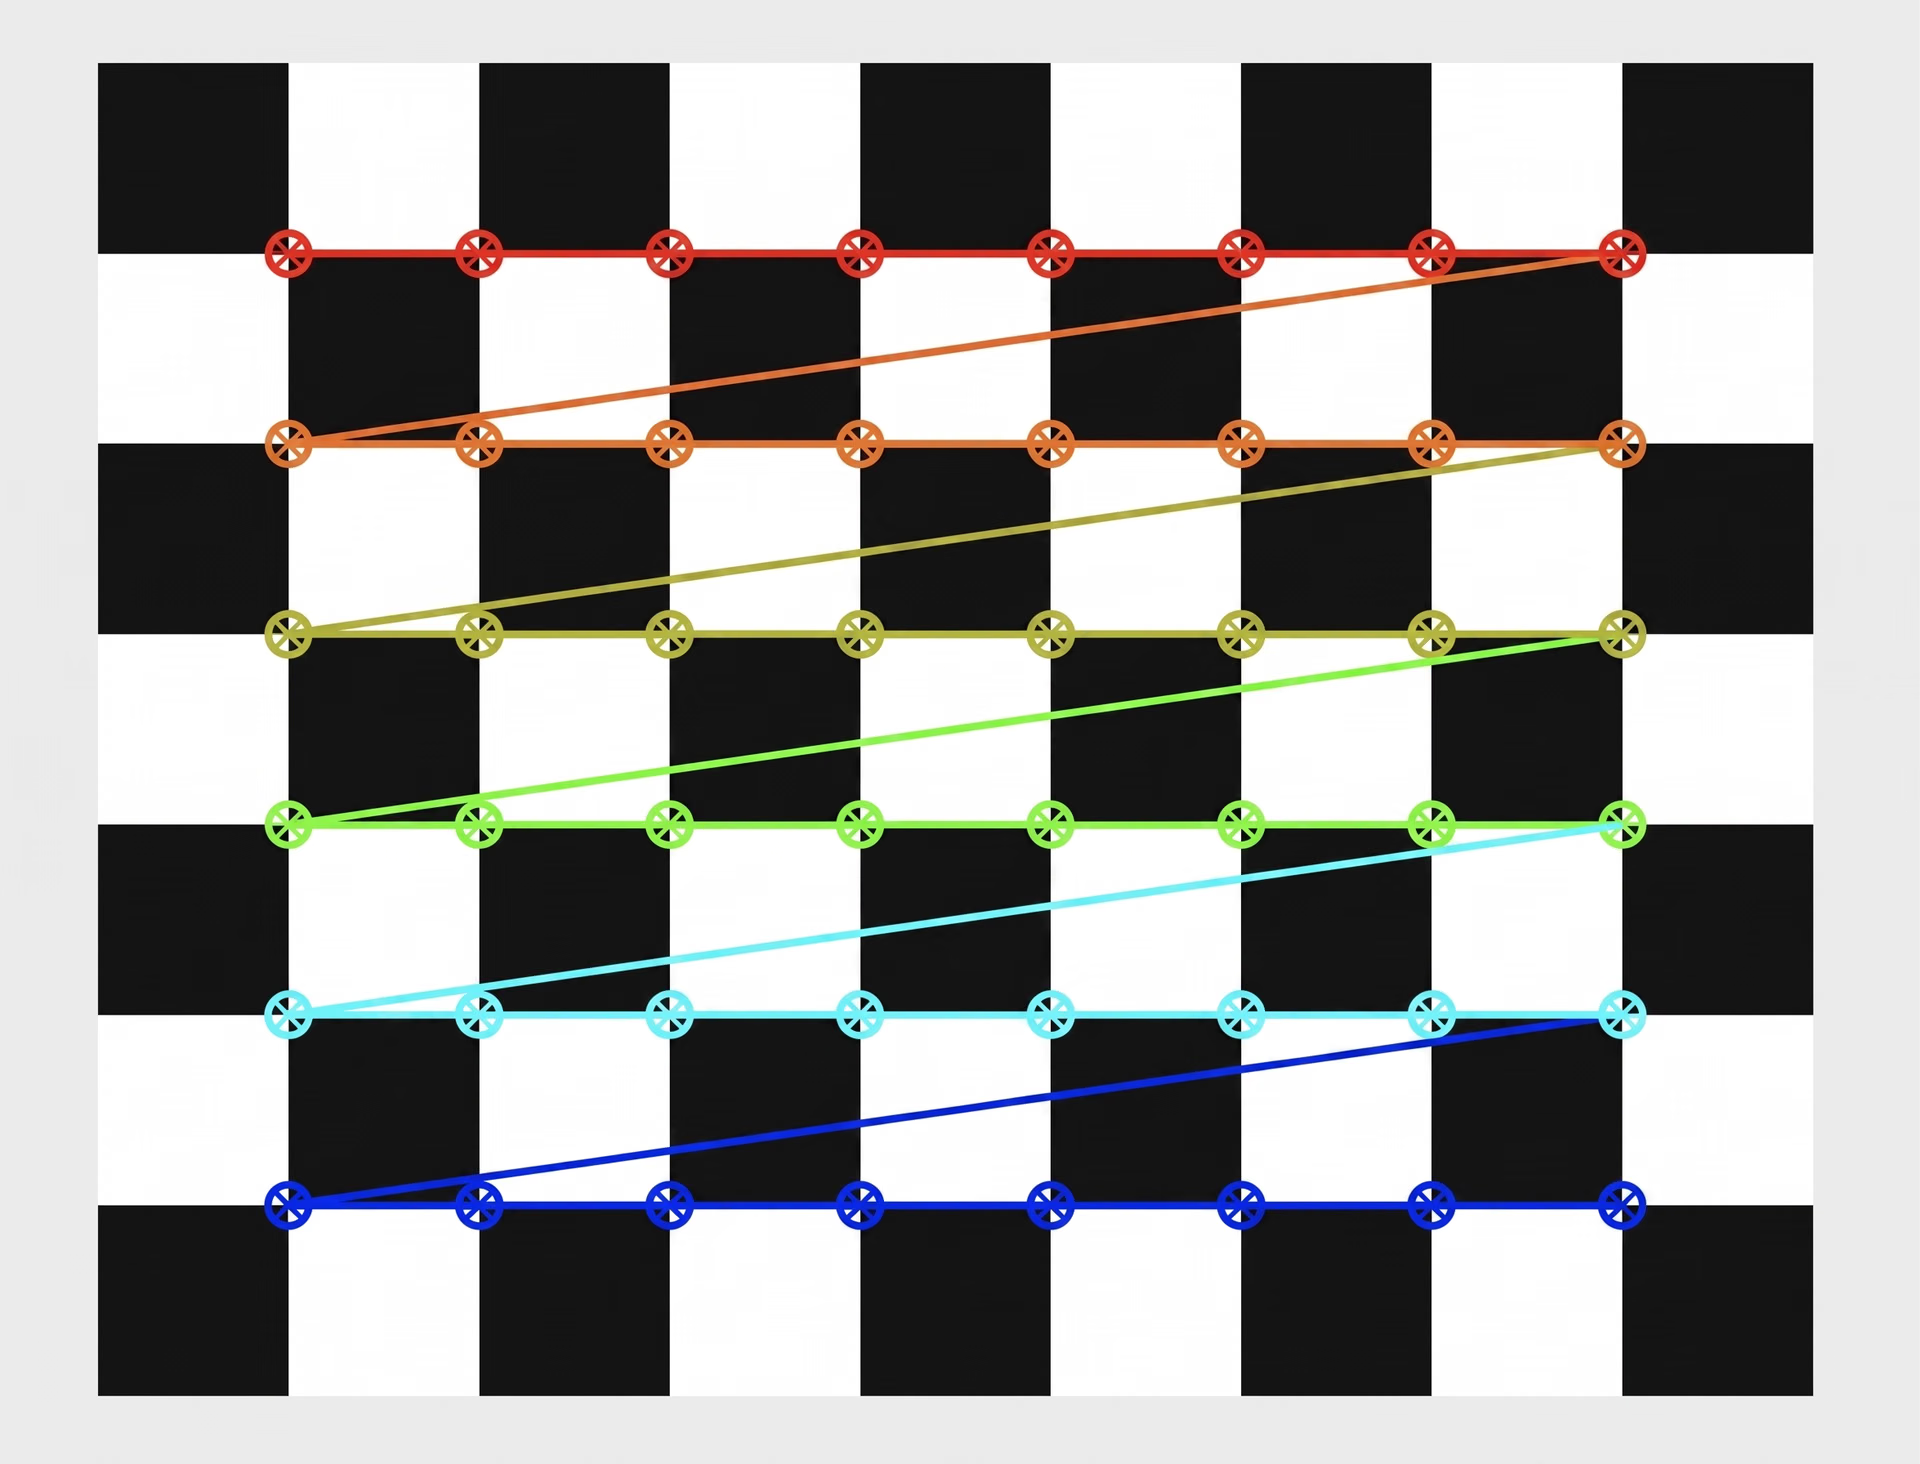
Рис. 3. Шахматный шаблон для калибровки камеры.
Этот метод полезен в контролируемых условиях, но требует ручной настройки и анализа нескольких изображений, снятых под разными углами. Изменения освещения или неожиданные движения камеры могут снизить точность, поэтому приходится выполнять повторную калибровку.
В динамичных условиях, например при использовании дронов и беспилотных автомобилей, традиционная калибровка не успевает за изменениями. Для поддержания точности движущуюся камеру нужно часто перекалибровывать, что непрактично при использовании статичных шаблонов. Это ограничение подтолкнуло развитие методов калибровки камеры на основе ИИ, которые обеспечивают большую гибкость и автоматизацию.
Методы калибровки камеры на основе ИИ#
Методы на основе ИИ автоматизируют калибровку камеры: модели глубокого обучения выполняют самокалибровку, сокращая необходимость в ручной настройке. Эти методы напрямую оценивают внутренние и внешние параметры по изображениям из реального мира, поэтому заранее заданные шаблоны не нужны.
Кроме того, синтетические датасеты улучшают калибровку камер: они предоставляют моделям ИИ разнообразные размеченные данные для обучения, помогая уточнять параметры и исправлять искажения. Такие датасеты имитируют реальные условия и учат модели динамически настраивать внутренние и внешние параметры без участия человека.
Например, в системах самокалибровки вероятностные модели и глубокое обучение анализируют монокулярные изображения, оценивают трехмерную структуру и непрерывно уточняют калибровку. Синтетические данные улучшают этот процесс: модели учатся работать с разными перспективами, смещением сенсоров и условиями освещения, что повышает точность оценки глубины, отслеживания препятствий и пространственных измерений в таких приложениях, как автономное вождение и робототехника.
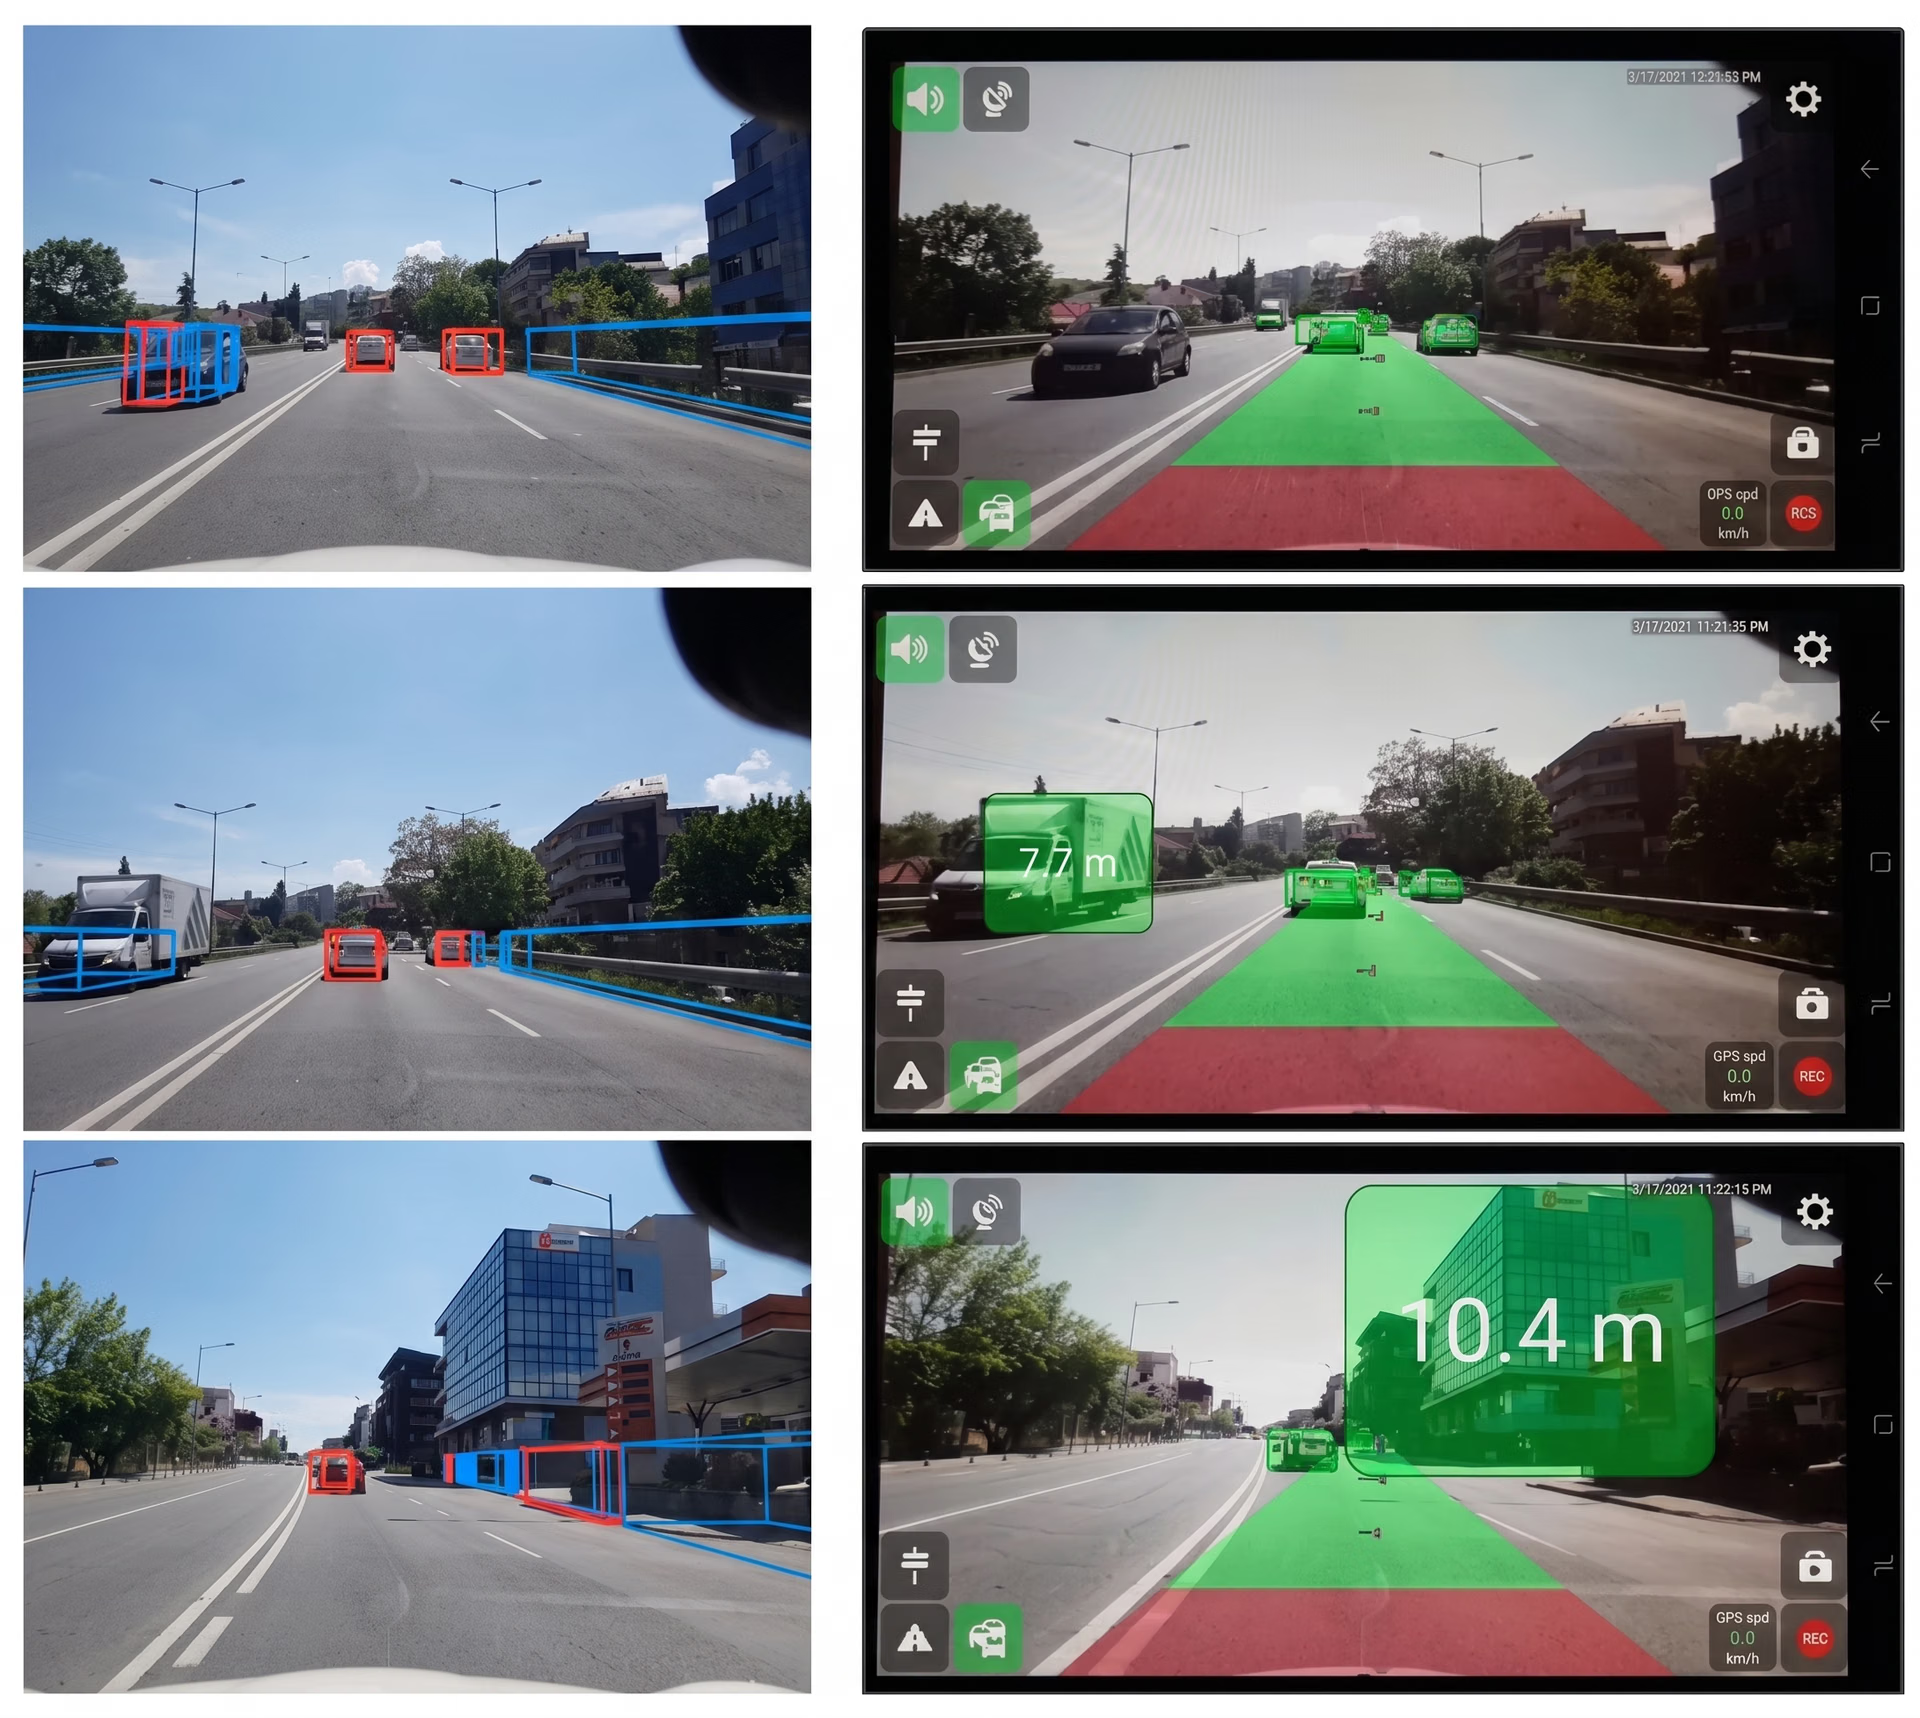
Рис. 4. Система компьютерного зрения на основе ИИ с самокалибровкой, способная распознавать дорожное движение.
Ключевые области применения калибровки камеры#
Теперь, когда мы разобрались, что такое калибровка камеры, давай посмотрим, как она влияет на различные отрасли.
Беспилотные автомобили и навигация дронов#
Для беспилотных автомобилей и автономных дронов точная калибровка камеры важна для безопасной и надежной навигации. Эти системы используют оценку глубины и расчет расстояния, чтобы обнаруживать препятствия, отслеживать дорожную разметку и оценивать положение окружающих объектов. Неточная калибровка может привести к неправильной оценке расстояния и ошибочным решениям в реальном времени.
Правильно откалиброванная матрица позволяет беспилотным автомобилям объединять данные LiDAR, радара и камер, улучшая слияние данных с нескольких датчиков. Благодаря этому автомобиль точнее оценивает расстояние до пешеходов, границ полос и других машин, снижая риск аварий. В дронах 3D-калибровка помогает поддерживать стабильную высоту и точно отслеживать объекты, обеспечивая точную навигацию в динамичных условиях.
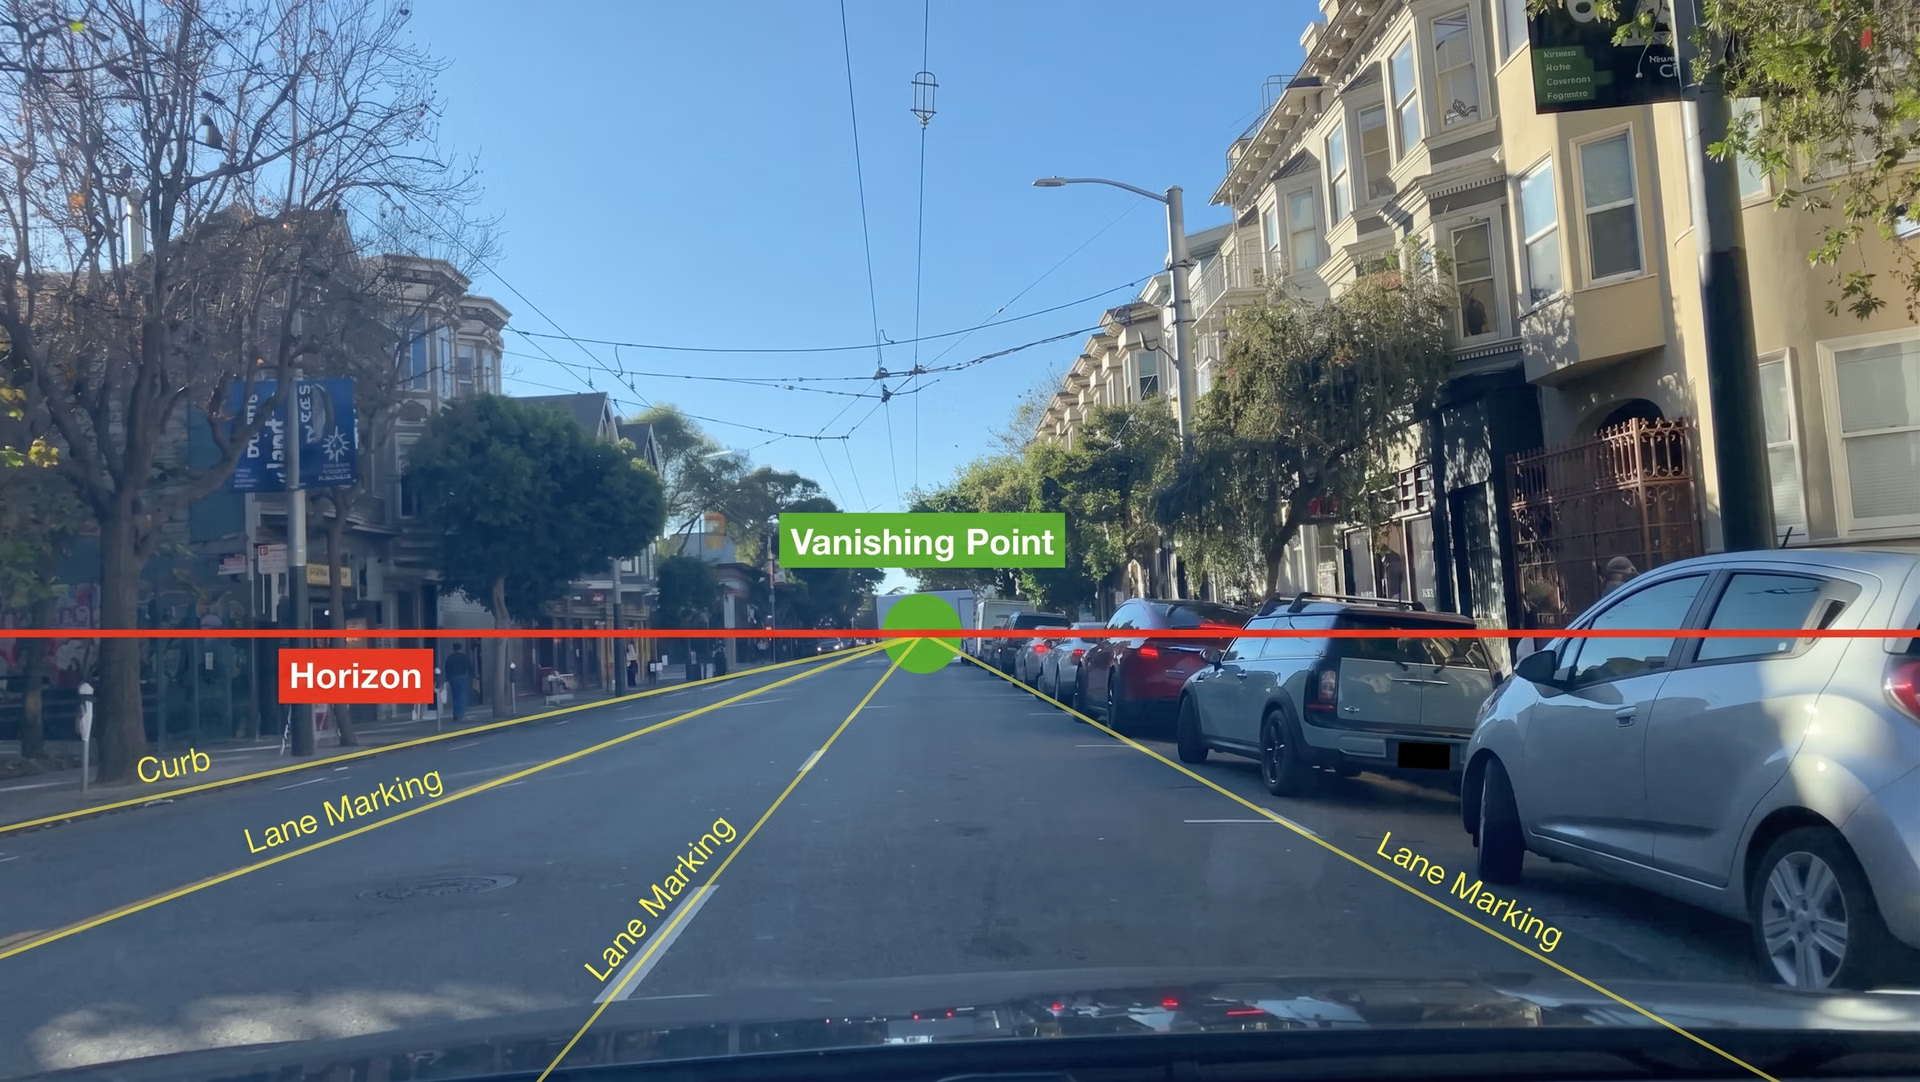
Рис. 5. Откалиброванная камера в беспилотном автомобиле.
Дополненная реальность (AR) и виртуальная реальность (VR)#
Приложения дополненной и виртуальной реальности используют точную калибровку камеры, чтобы совмещать цифровой контент с объектами реального мира. Если калибровка выполнена неправильно, элементы дополненной реальности могут смещаться, отображаться не на своих местах или иметь неправильный масштаб, ухудшая пользовательский опыт.
Коррекция искажений объектива необходима, чтобы виртуальные объекты естественно вписывались в реальную среду. Без нее искажения могут разрушить эффект присутствия и снизить точность в играх, учебных симуляциях и медицинской визуализации. Кроме того, в VR калибровка повышает точность отслеживания движений головы и рук, улучшая отклик и обеспечивая более плавное и полное погружение.
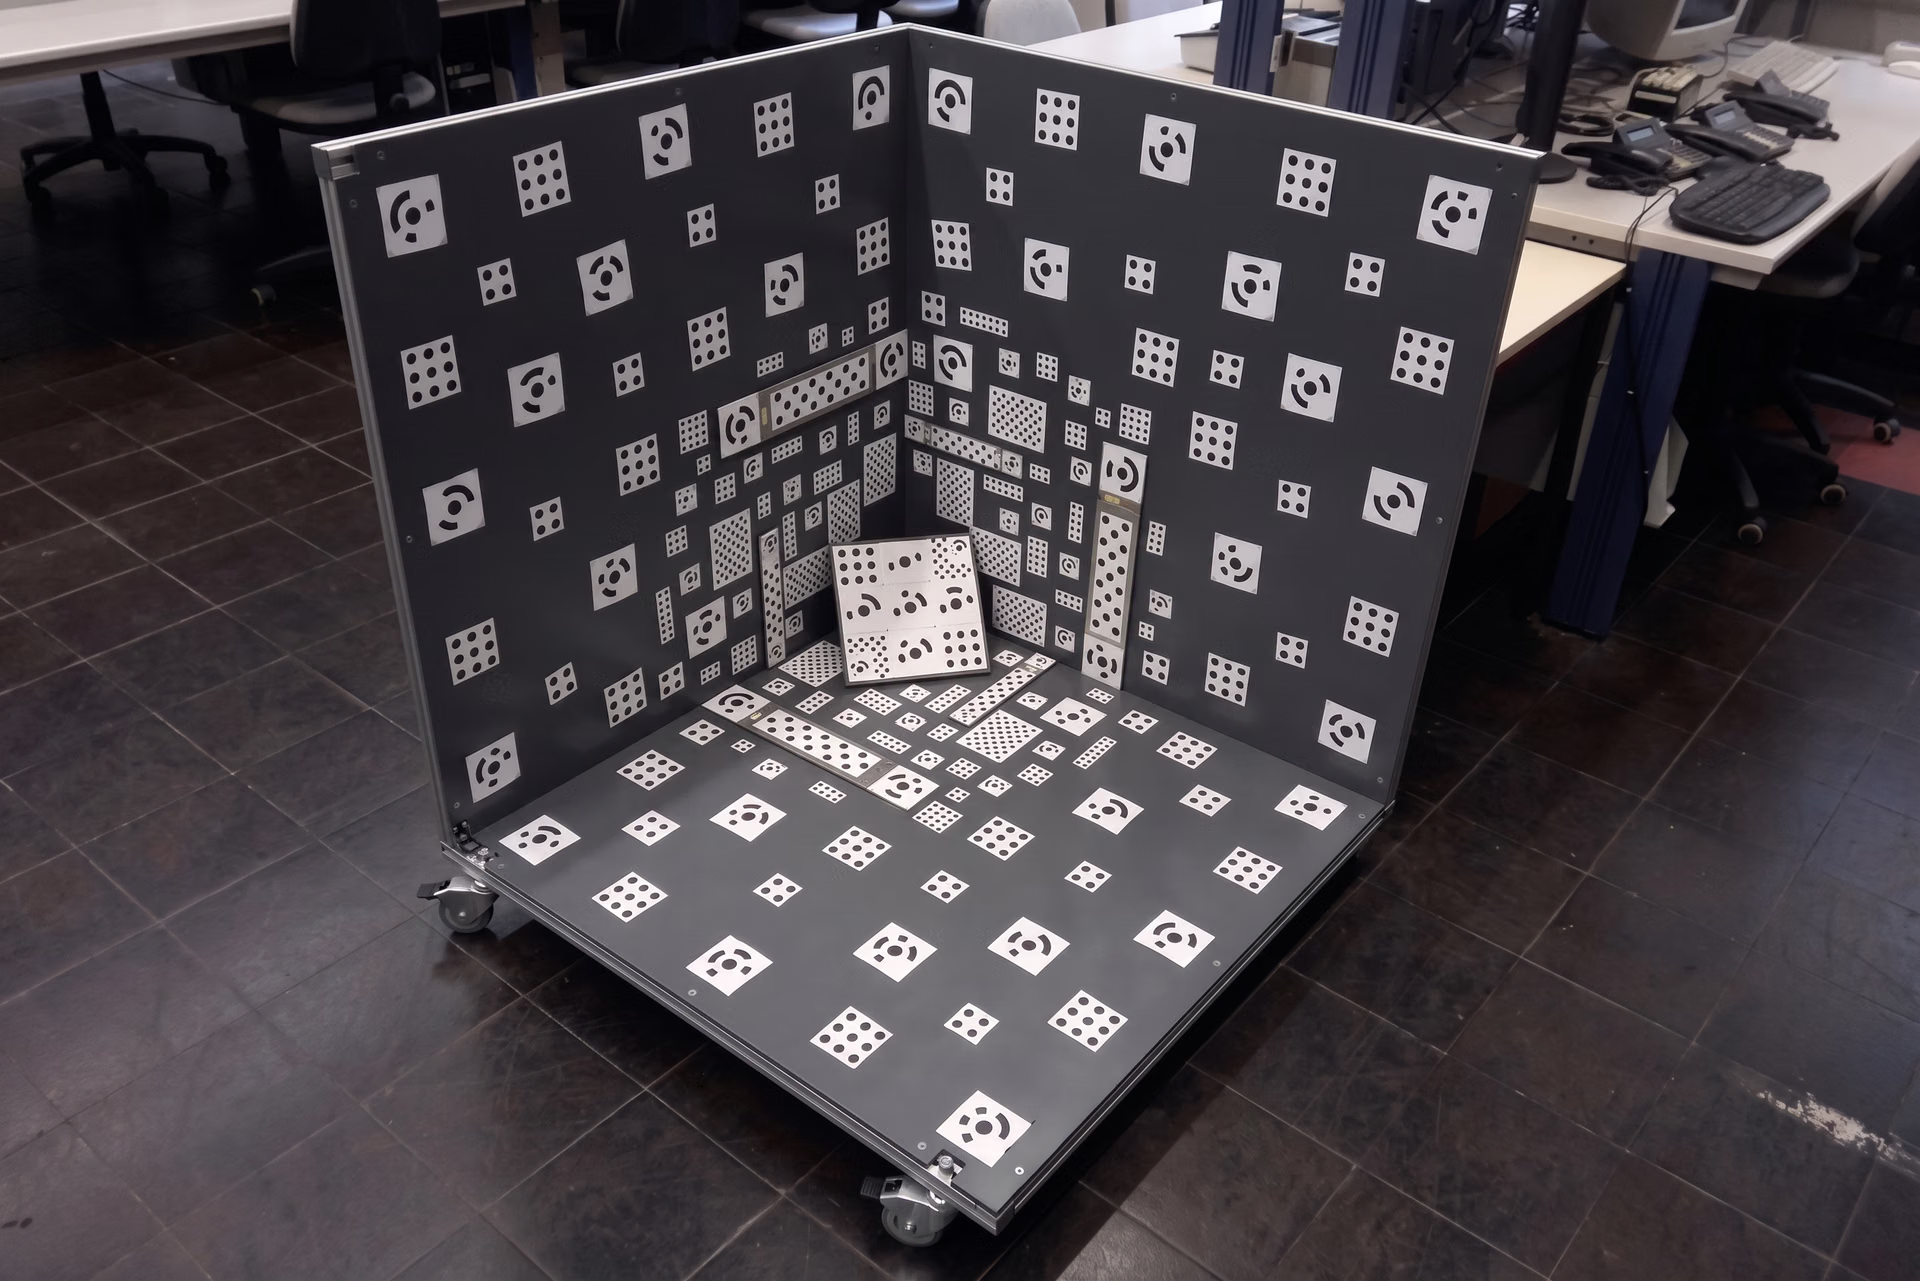
Рис. 6. Установка для 3D-калибровки камеры, используемая для уточнения пространственных измерений.
Роботизированное зрение и промышленная автоматизация#
Чтобы роботы могли точно видеть окружающий мир и взаимодействовать с ним, необходима правильная калибровка камеры. В промышленной автоматизации роботы используют оценку глубины, чтобы точно захватывать, перемещать и обрабатывать объекты. Без надлежащей калибровки смещения могут привести к ошибкам при упаковке, сборке и проверке качества.
Одна из ключевых задач в робототехнике — точное измерение плоских объектов. Калибровка помогает роботизированным манипуляторам определять точные размеры и избегать ошибок в расчётах, которые могут замедлить или нарушить производство. 3D-калибровка развивает этот подход, позволяя роботам адаптироваться к изменениям объектов и их положения.
Главные выводы#
Калибровка камеры — важнейший компонент многих решений в области компьютерного зрения. Она помогает моделям ИИ точно интерпретировать изображения для таких задач, как обнаружение и отслеживание объектов, а также оценка глубины. Внутренние и внешние параметры позволяют сопоставить изображения с измерениями реального мира и избежать искажений, которые могут повлиять на приложения на основе ИИ.
Коррекция дисторсии объектива крайне важна для приложений дополненной реальности, промышленной автоматизации и многокамерных систем. По мере развития ИИ автоматизированные методы калибровки камеры повышают эффективность, точность и долгосрочную надёжность приложений в реальных условиях.
Автор
Создатель контента · Ultralytics
Комментарии
Задай вопрос, поделись результатами или помоги кому-нибудь.









