Детекция объектов в 3D и её применение
Узнай, как работает детекция объектов в 2D и 3D, чем различаются эти подходы и где они применяются: например, в автономных автомобилях, робототехнике и дополненной реальности.
 Abirami Vina6 мин. чтения
За прошедшие годы обнаружение объектов значительно усовершенствовалось. Оно прошло путь от распознавания объектов на простых двумерных (2D) изображениях до идентификации объектов в сложном трехмерном (3D) мире вокруг нас. Ранние методы, такие как сопоставление с шаблоном, при котором объекты находили, сравнивая части изображения с сохраненными эталонными изображениями, появились в 1970-х годах и легли в основу обнаружения объектов в 2D. В 1990-х годах появление таких технологий, как LiDAR (обнаружение света и определение дальности), позволило системам проще получать данные о глубине и пространстве. Сегодня методы мультимодального слияния, объединяющие 2D-изображения с 3D-данными, открыли путь к созданию высокоточных систем обнаружения объектов в 3D.
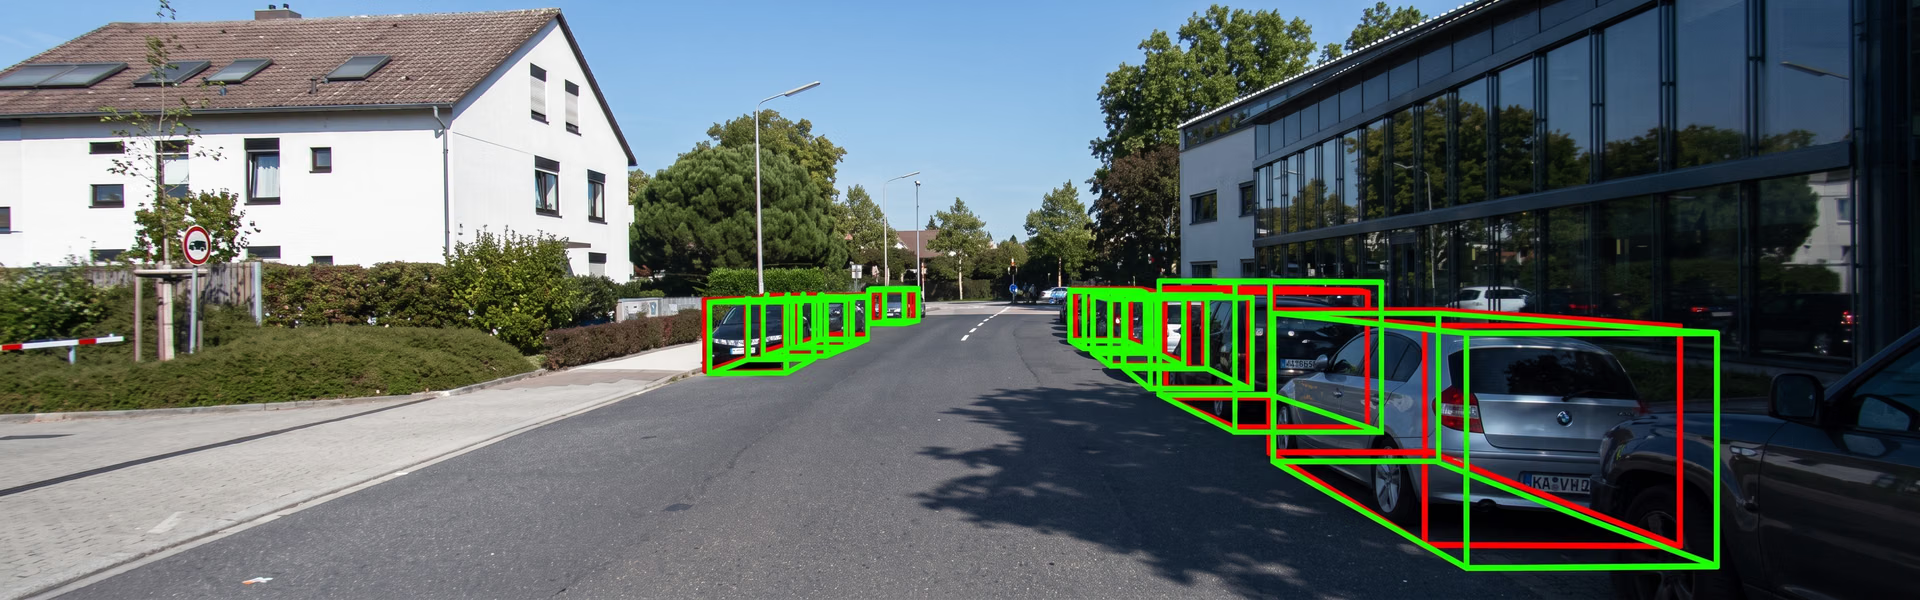
Рис. 1. Пример обнаружения 3D-объектов.
В этой статье мы рассмотрим, что такое обнаружение 3D-объектов, как оно работает и чем отличается от обнаружения 2D-объектов. Также обсудим некоторые области применения обнаружения 3D-объектов.
Обзор обнаружения 2D-объектов#
Прежде чем перейти к обнаружению 3D-объектов, разберёмся, как работает обнаружение 2D-объектов. Обнаружение 2D-объектов — это технология компьютерного зрения, которая позволяет компьютерам распознавать объекты на плоских двумерных изображениях и определять их местоположение. Для этого анализируется горизонтальное (X) и вертикальное (Y) положение объекта на изображении. Например, если передать модели обнаружения 2D-объектов изображение игроков на футбольном поле, такая модель, как Ultralytics YOLOv8, проанализирует его и обведёт рамками каждый объект (в данном случае игроков), точно определив их расположение.
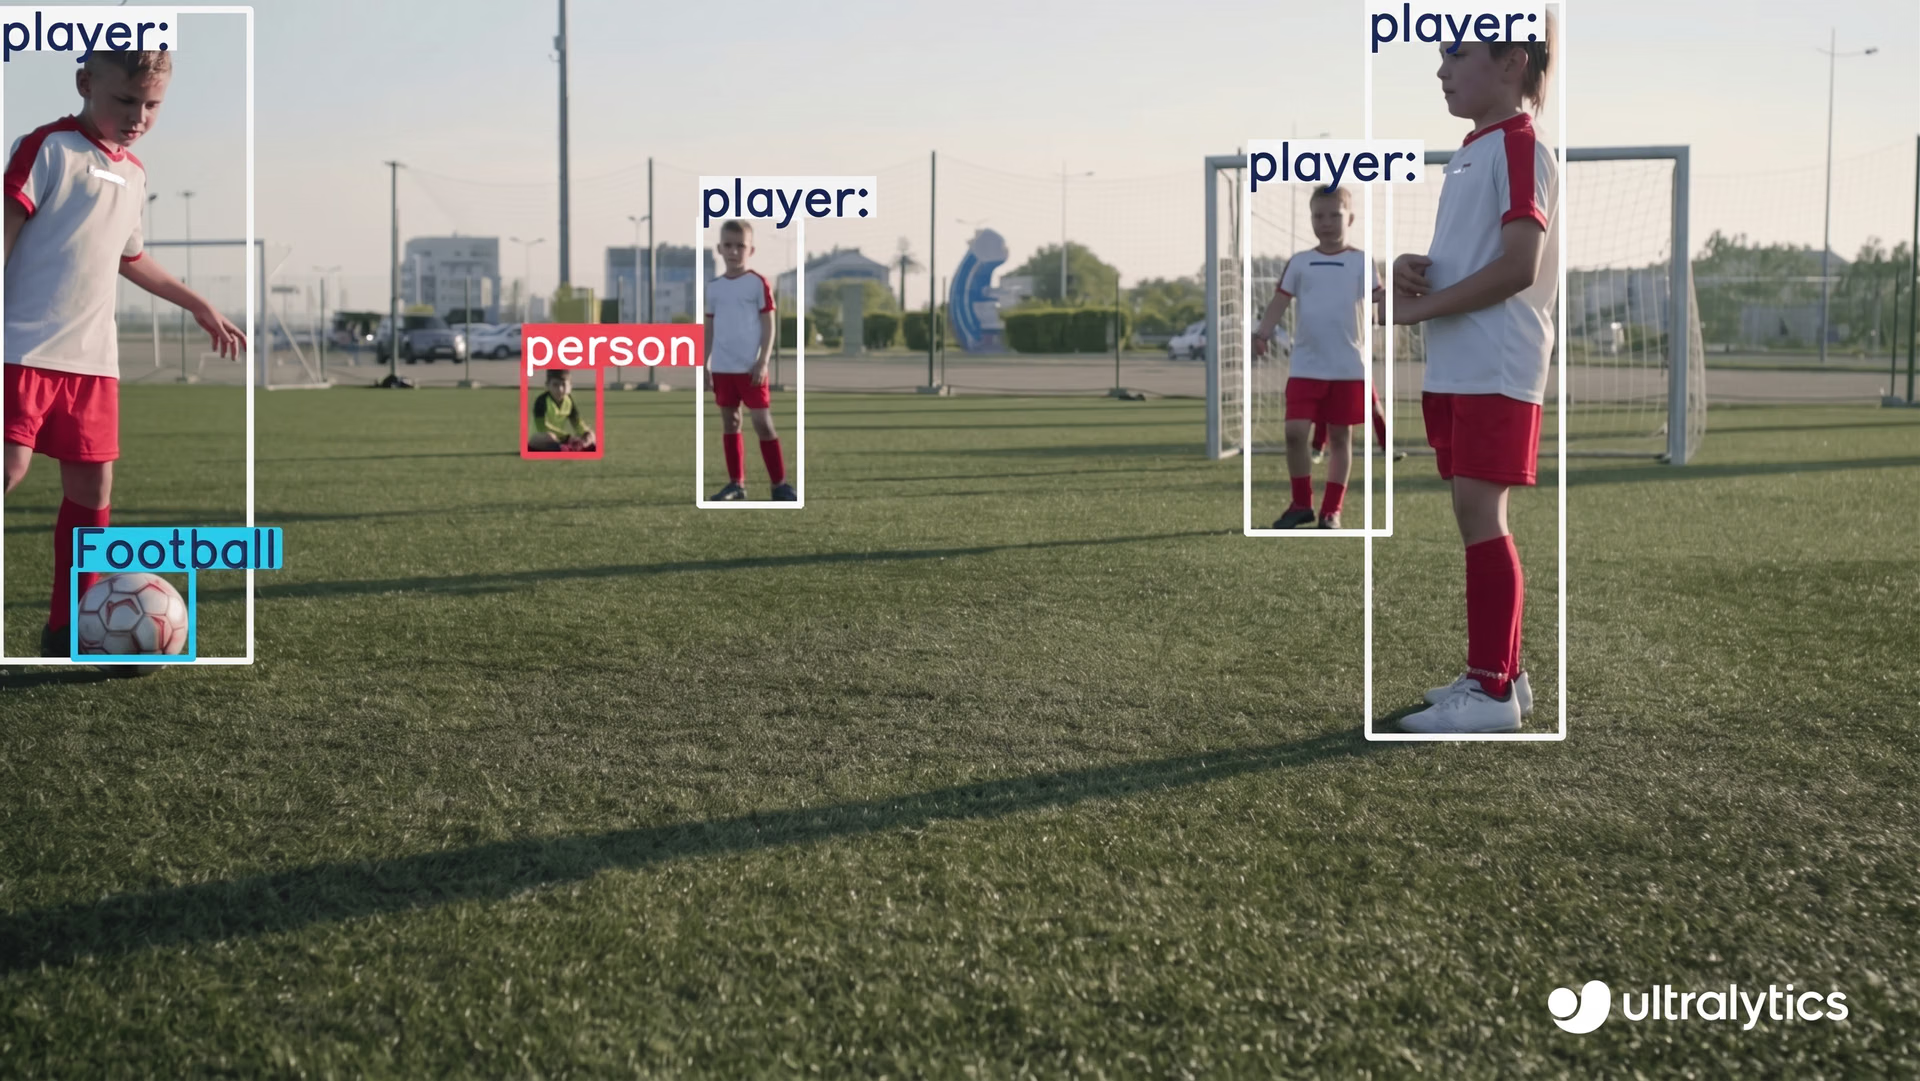
Рис. 2. Применение YOLOv8 для обнаружения игроков на футбольном поле на 2D-изображении.
Однако у обнаружения 2D-объектов есть ограничения. Оно учитывает только два измерения и не распознаёт глубину. Поэтому бывает сложно определить, насколько далеко находится объект и каковы его размеры. Например, большой объект вдали может выглядеть так же, как объект поменьше, расположенный ближе, что может привести к путанице. Отсутствие информации о глубине может вызывать неточности в таких приложениях, как робототехника или дополненная реальность, где важно знать истинный размер объектов и расстояние до них. Именно поэтому необходимо обнаружение 3D-объектов.
Оценка пространственного положения с помощью обнаружения 3D-объектов#
Обнаружение 3D-объектов — это передовая технология компьютерного зрения, которая позволяет компьютерам распознавать объекты в трёхмерном пространстве и гораздо лучше понимать окружающий мир. В отличие от обнаружения 2D-объектов, обнаружение 3D-объектов также учитывает данные о глубине. Информация о глубине даёт больше сведений: где находится объект, каковы его размеры, насколько далеко он расположен и как он ориентирован в реальном трёхмерном мире. Интересно, что обнаружение 3D-объектов лучше справляется с ситуациями, когда один объект частично закрывает другой (окклюзиями), и остаётся надёжным даже при изменении перспективы. Это мощный инструмент для задач, требующих точного понимания пространственных отношений.
Обнаружение 3D-объектов играет важную роль в таких областях, как беспилотные автомобили, робототехника и системы дополненной реальности. Для работы используются датчики, например LiDAR или стереокамеры. Эти датчики создают подробные 3D-карты окружающей среды, называемые облаками точек или картами глубины. Затем карты анализируются для обнаружения объектов в 3D-среде.
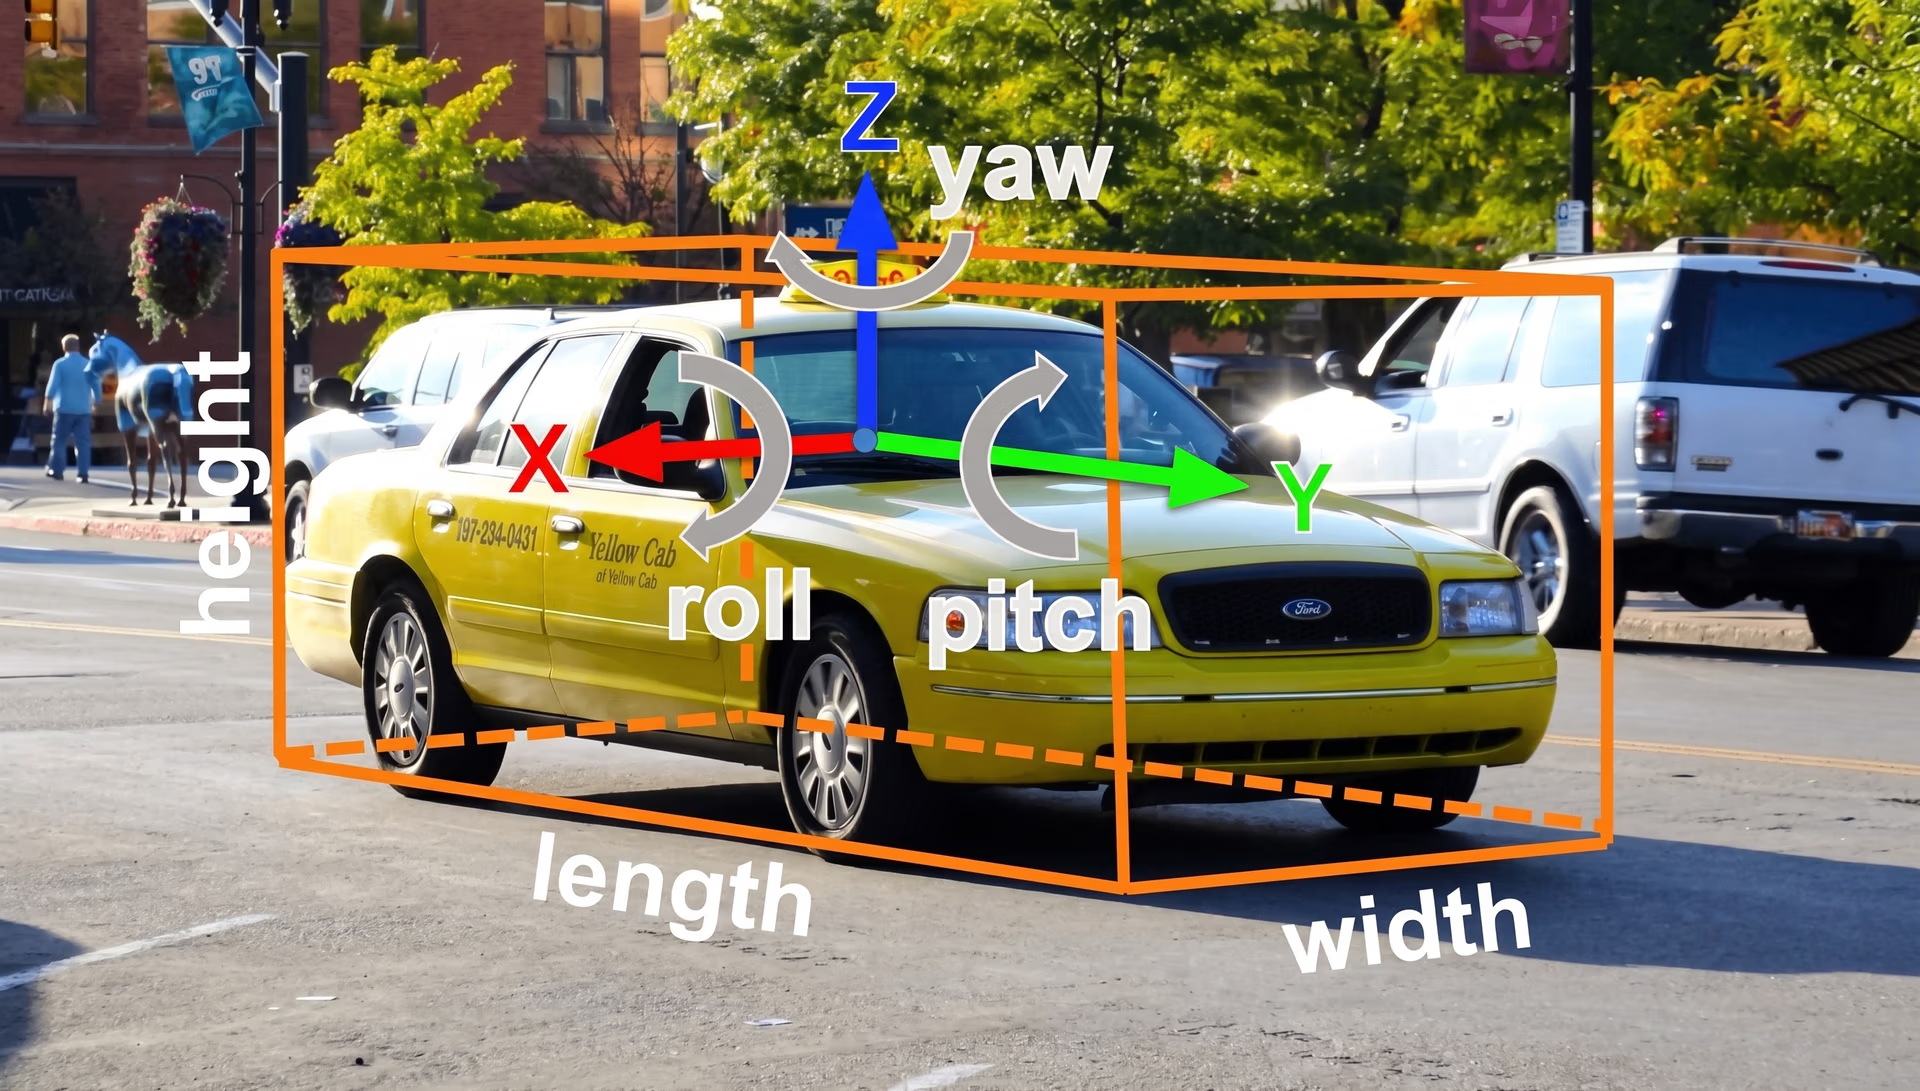
Рис. 3. Обнаружение автомобиля как 3D-объекта.
Существует множество передовых моделей компьютерного зрения, специально предназначенных для работы с 3D-данными, например облаками точек. Например, VoteNet использует метод под названием голосование Хафа, чтобы предсказывать положение центра объекта в облаке точек. Это упрощает точное обнаружение и классификацию объектов. Аналогично, VoxelNet преобразует облака точек в сетку из небольших кубов, называемых вокселями, чтобы упростить анализ данных.
Ключевые различия между обнаружением 2D- и 3D-объектов#
Теперь, когда мы разобрались с обнаружением 2D- и 3D-объектов, рассмотрим ключевые различия между ними. Обнаружение 3D-объектов сложнее, чем обнаружение 2D-объектов, поскольку оно работает с облаками точек. Анализ 3D-данных, например облаков точек, полученных с помощью LiDAR, требует гораздо больше памяти и вычислительных ресурсов. Отличается и сложность алгоритмов. Модели обнаружения 3D-объектов должны быть сложнее, чтобы справляться с оценкой глубины, анализом 3D-форм и определением ориентации объектов.
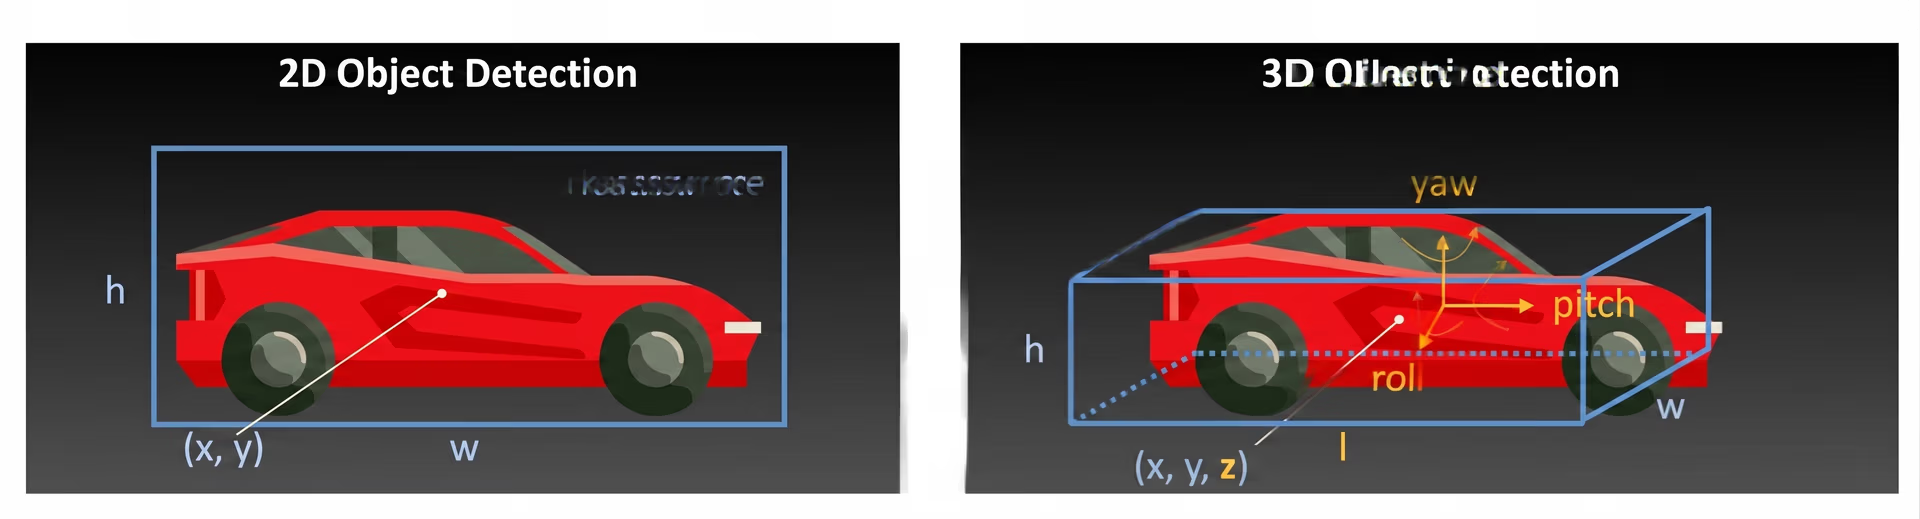
Рис. 4. Сравнение обнаружения 2D- и 3D-объектов.
Модели обнаружения 3D-объектов требуют более сложных вычислений и математической обработки, чем модели обнаружения 2D-объектов. Обрабатывать 3D-данные в реальном времени сложно без мощного оборудования и оптимизаций. Однако благодаря этим отличиям обнаружение 3D-объектов лучше подходит для приложений, которым требуется более глубокое понимание пространства. Обнаружение 2D-объектов, напротив, часто используют в более простых приложениях, например в системах безопасности, которым нужно распознавать изображения или анализировать видео.
Преимущества и недостатки обнаружения 3D-объектов#
Обнаружение 3D-объектов обладает рядом преимуществ по сравнению с традиционными методами обнаружения 2D-объектов. Учитывая все три измерения объекта, оно позволяет точно определить его местоположение, размер и ориентацию относительно реального мира. Такая точность крайне важна для приложений вроде беспилотных автомобилей, где знание точного положения препятствий необходимо для безопасности. Ещё одно преимущество обнаружения 3D-объектов — возможность гораздо лучше понимать взаимное расположение разных объектов в трёхмерном пространстве.
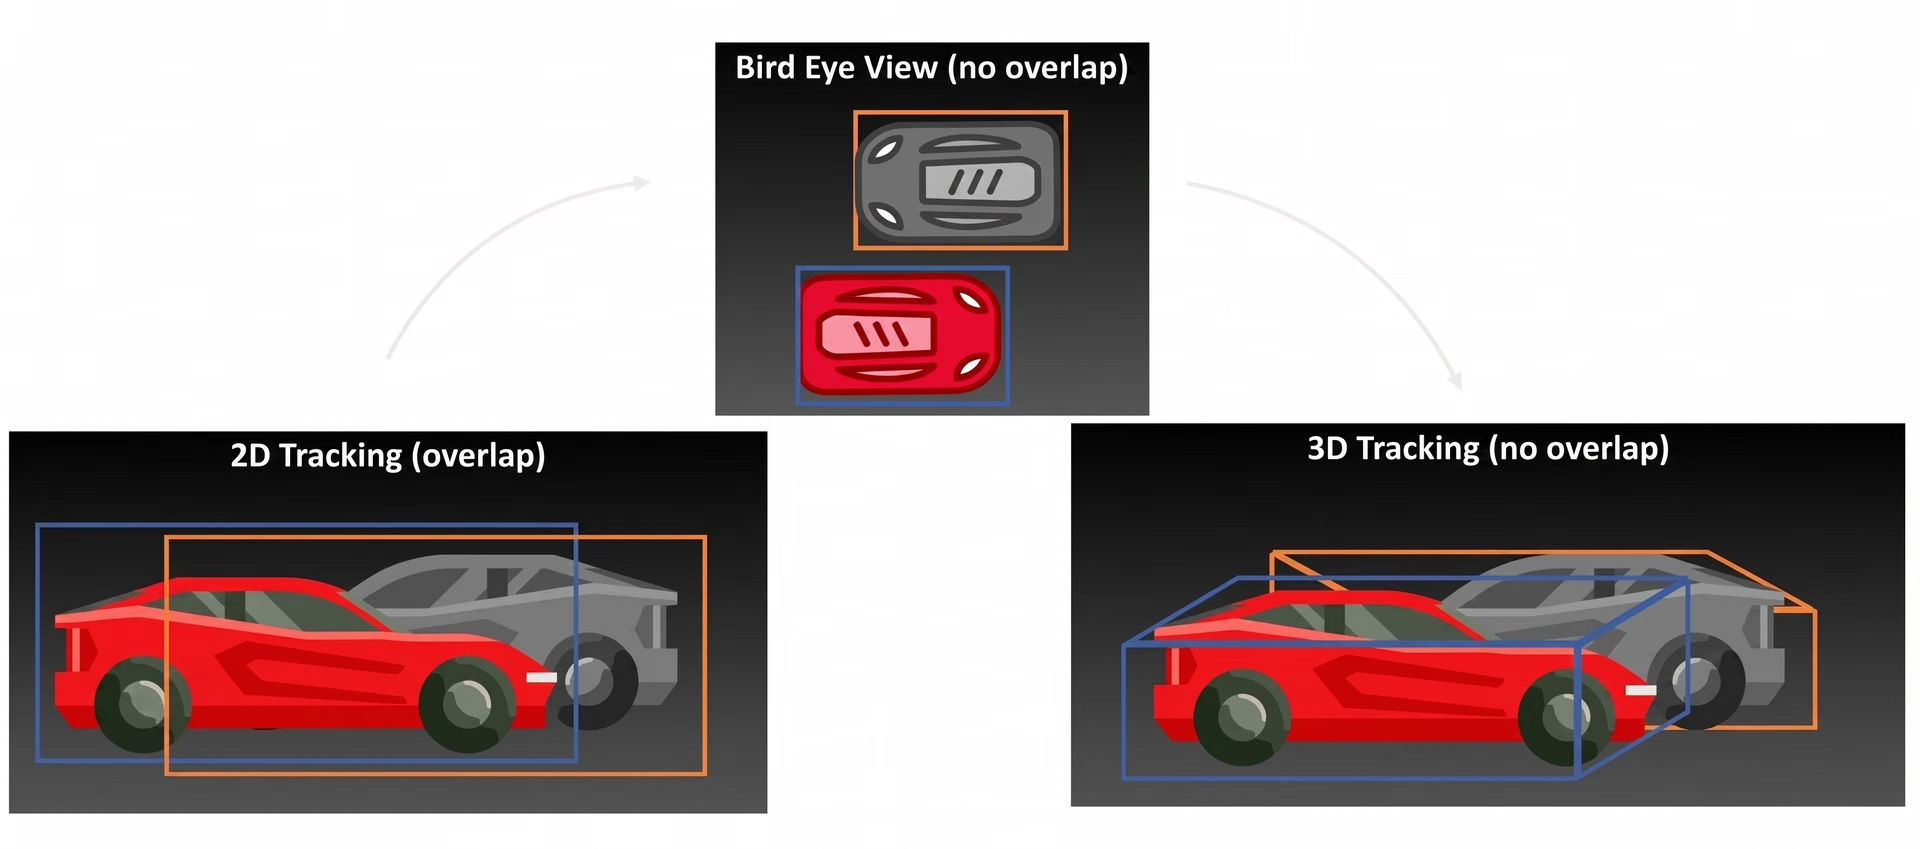
Рис. 5. Устранение окклюзий с помощью обнаружения 3D-объектов.
Несмотря на множество преимуществ, у обнаружения 3D-объектов есть и ограничения. Вот несколько ключевых проблем, которые стоит учитывать:
- Высокие вычислительные затраты: Для работы с 3D-данными нужны более мощные аппаратные ресурсы, а связанные с этим расходы могут быстро расти.
- Более высокие требования к данным: обнаружение 3D-объектов часто опирается на передовые датчики, например LiDAR, которые могут быть дорогими и доступны не во всех условиях.
- Сбор и обработка данных: Из-за сложных требований к данным сбор, подготовка и обработка больших наборов данных, необходимых для обучения моделей обнаружения 3D-объектов, требуют много времени и ресурсов.
- Повышенная сложность моделей: Модели для обнаружения 3D-объектов обычно сложнее моделей для обнаружения 2D-объектов и содержат больше слоев и параметров.
Применение обнаружения 3D-объектов#
Теперь, когда мы обсудили преимущества и недостатки обнаружения 3D-объектов, рассмотрим подробнее несколько вариантов его применения.
Автономные транспортные средства#
В беспилотных автомобилях обнаружение 3D-объектов играет ключевую роль в восприятии окружающей обстановки. Оно позволяет автомобилям обнаруживать пешеходов, другие машины и препятствия. Также оно предоставляет точные сведения об их положении, размере и ориентации в реальном мире. Подробные данные, полученные с помощью систем обнаружения 3D-объектов, помогают сделать поездки беспилотных автомобилей гораздо безопаснее для пассажиров.
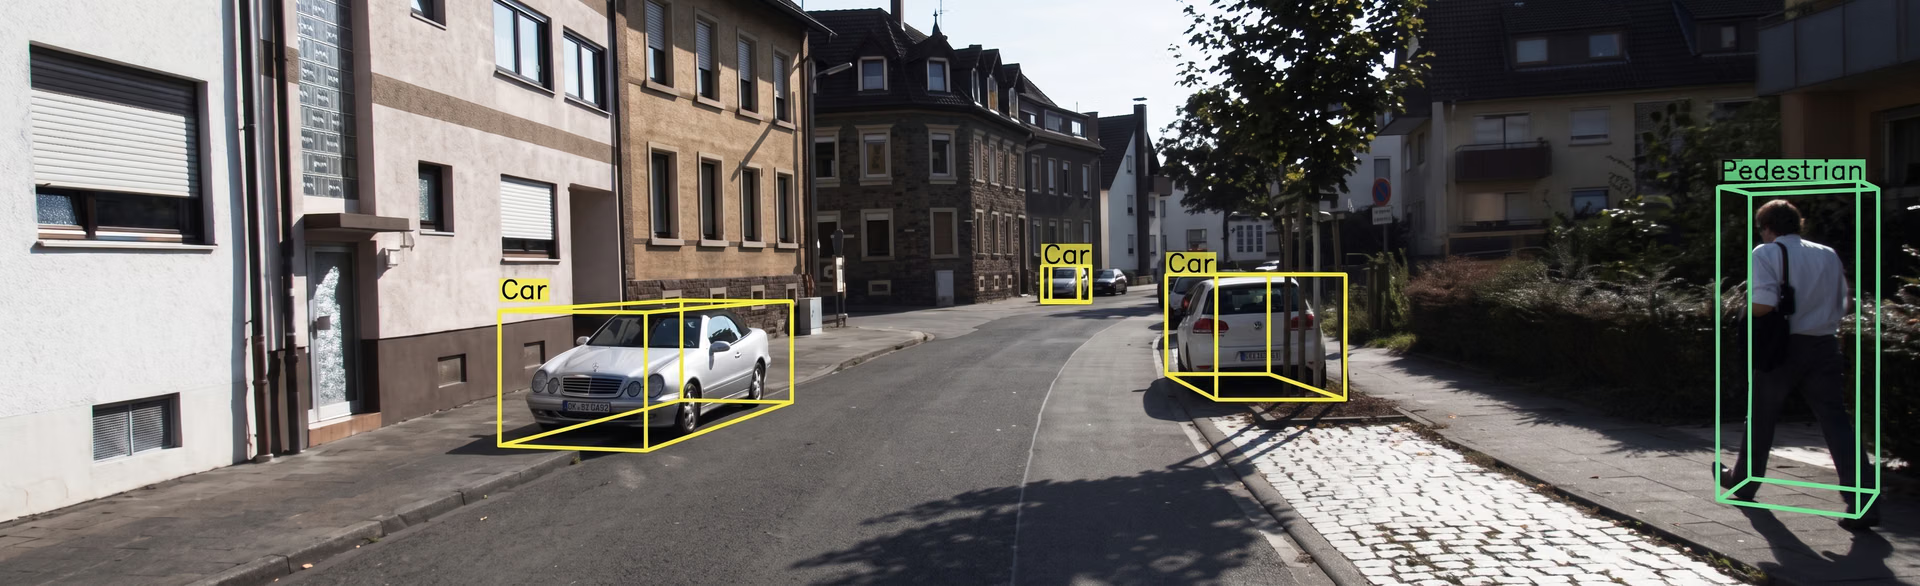
Рис. 6. Использование обнаружения 3D-объектов в автономных автомобилях. (источник: towardsdatascience.com)
Робототехника#
Робототехнические системы используют обнаружение 3D-объектов в самых разных задачах. Оно помогает роботам перемещаться в различных условиях, поднимать и размещать объекты, а также взаимодействовать с окружающей средой. Такие сценарии особенно важны в динамичных условиях, например на складах или производственных предприятиях, где роботам необходимо понимать трехмерную структуру пространства для эффективной работы.
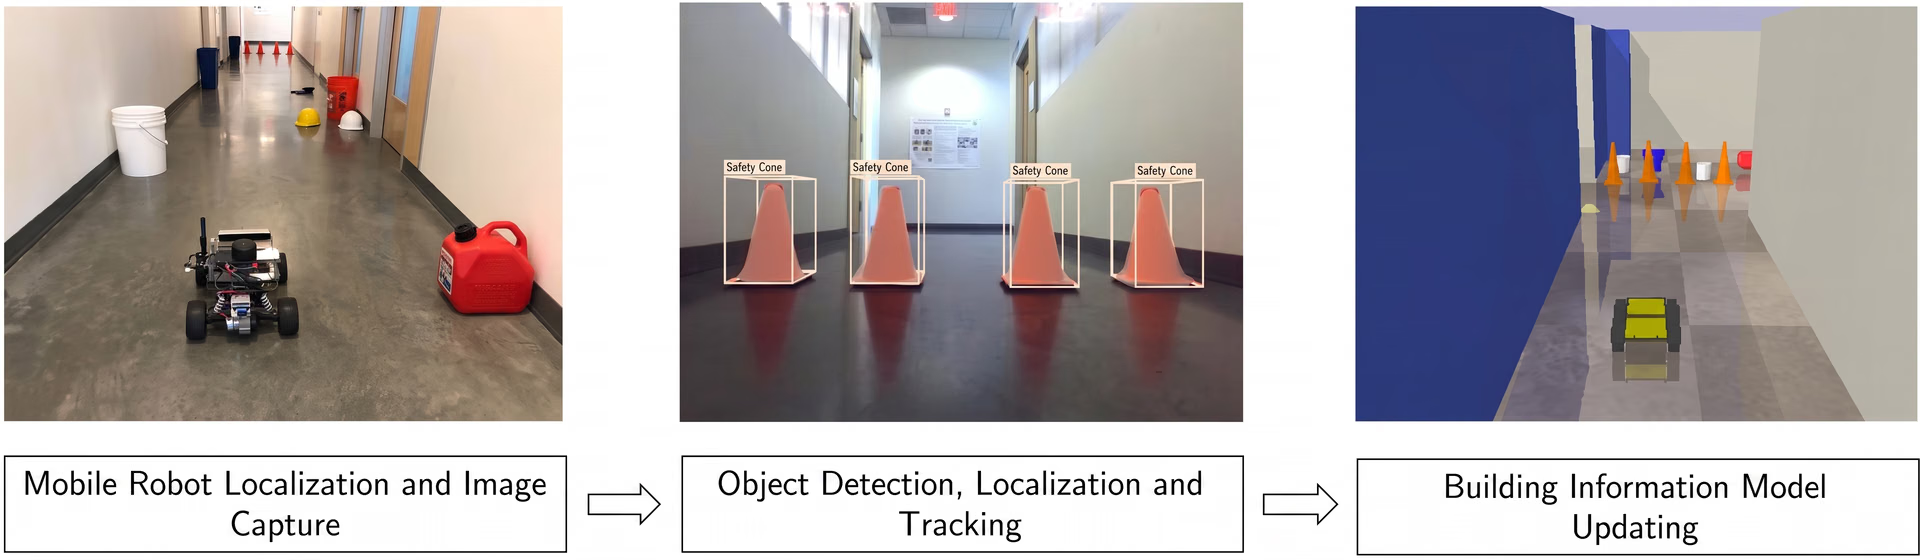
Рис. 7. Мобильный робот, использующий обнаружение 3D-объектов.
Дополненная и виртуальная реальность (AR/VR)#
Ещё один интересный пример применения обнаружения 3D-объектов — приложения дополненной и виртуальной реальности. Обнаружение 3D-объектов позволяет точно размещать виртуальные объекты в реалистичной среде VR или AR. Это улучшает общее впечатление от использования таких технологий. Кроме того, системы VR/AR могут распознавать физические объекты и отслеживать их, создавая эффект погружения, при котором цифровые и физические элементы естественно взаимодействуют. Например, игроки в гарнитурах AR/VR могут получить гораздо более захватывающий опыт благодаря обнаружению 3D-объектов. Оно делает взаимодействие с виртуальными объектами в трёхмерном пространстве намного увлекательнее.
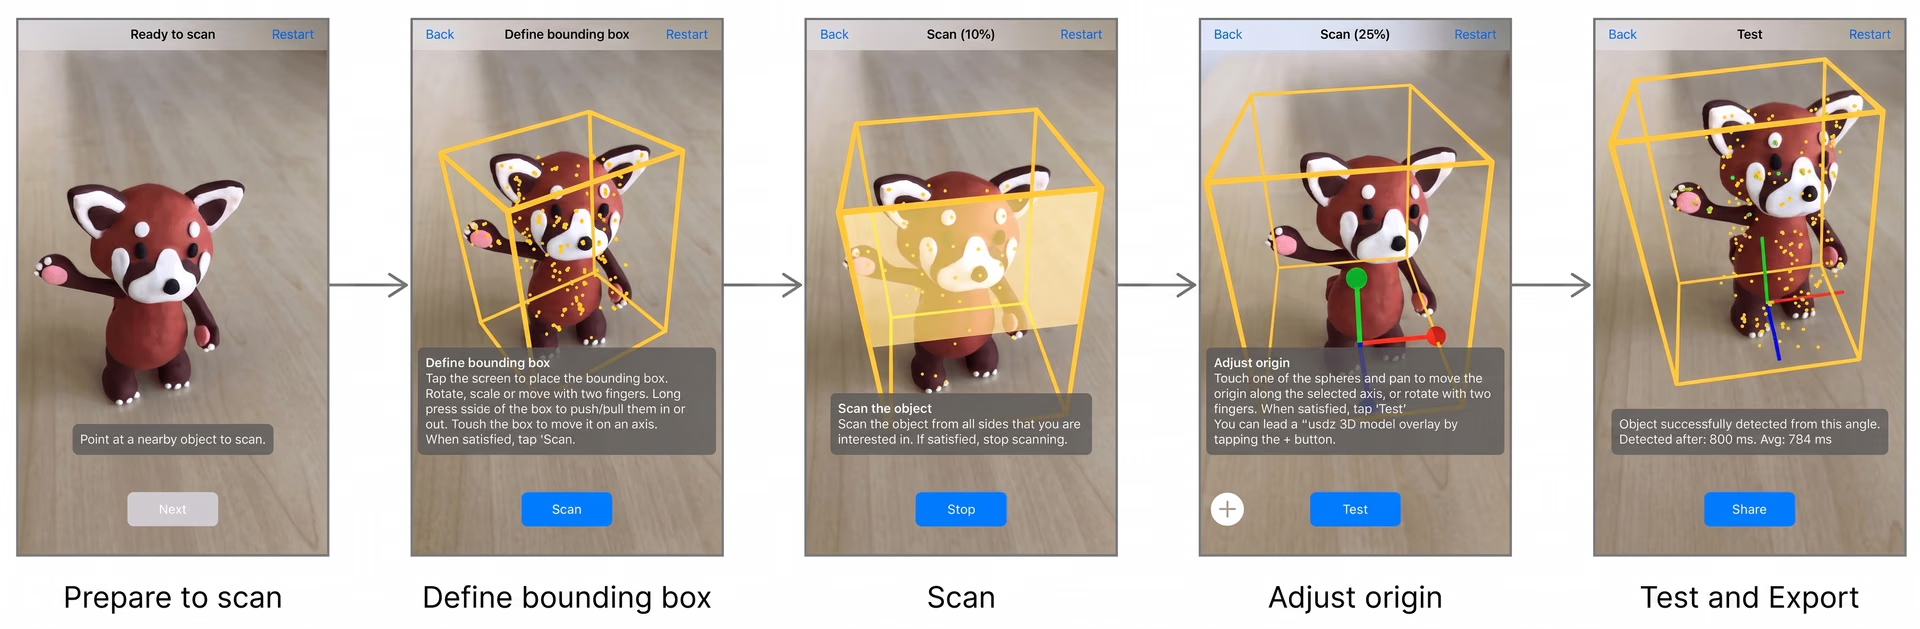
Рис. 8. Пример применения распознавания 3D-объектов в приложении AR.
Итоги: обнаружение 3D-объектов#
Обнаружение 3D-объектов позволяет системам эффективнее понимать глубину и пространство, чем методы обнаружения 2D-объектов. Оно играет ключевую роль в таких приложениях, как беспилотные автомобили, роботы и AR/VR, где важно знать размеры объекта, расстояние до него и его положение. Хотя обнаружение 3D-объектов требует большей вычислительной мощности и более сложных данных, способность предоставлять точную и подробную информацию делает его ценным инструментом во многих областях. По мере развития технологий эффективность и доступность обнаружения 3D-объектов, вероятно, будут расти, способствуя более широкому внедрению и инновациям в различных отраслях.
Оставайся на связи с нашим сообществом, чтобы быть в курсе последних новостей в области ИИ! Загляни в наш репозиторий GitHub, чтобы узнать, как мы используем ИИ для создания решений в таких отраслях, как производство и здравоохранение.
Автор
Создатель контента · Ultralytics
Комментарии
Задай вопрос, поделись результатами или помоги кому-нибудь.









