Comprendre la détection d’objets en 3D et ses applications
Explore le fonctionnement de la détection d’objets en 2D et en 3D, leurs principales différences et leurs applications dans des domaines comme les véhicules autonomes, la robotique et la réalité augmentée.
Au fil des ans, la détection d’objets est devenue de plus en plus avancée. Elle est passée de la reconnaissance d’objets dans de simples images bidimensionnelles (2D) à l’identification d’objets dans le monde tridimensionnel (3D) complexe qui nous entoure. Les premières techniques, comme la mise en correspondance de modèles, qui consistait à trouver des objets en comparant des parties d’une image à des images de référence stockées, ont été développées dans les années 1970 et ont jeté les bases de la détection d’objets en 2D. Dans les années 1990, l’introduction de technologies comme le LIDAR (détection et télémétrie par la lumière) a permis aux systèmes de capturer plus facilement des informations de profondeur et des informations spatiales. Aujourd’hui, les méthodes de fusion multimodale, qui combinent des images 2D avec des données 3D, ont ouvert la voie à des systèmes de détection d’objets en 3D très précis.
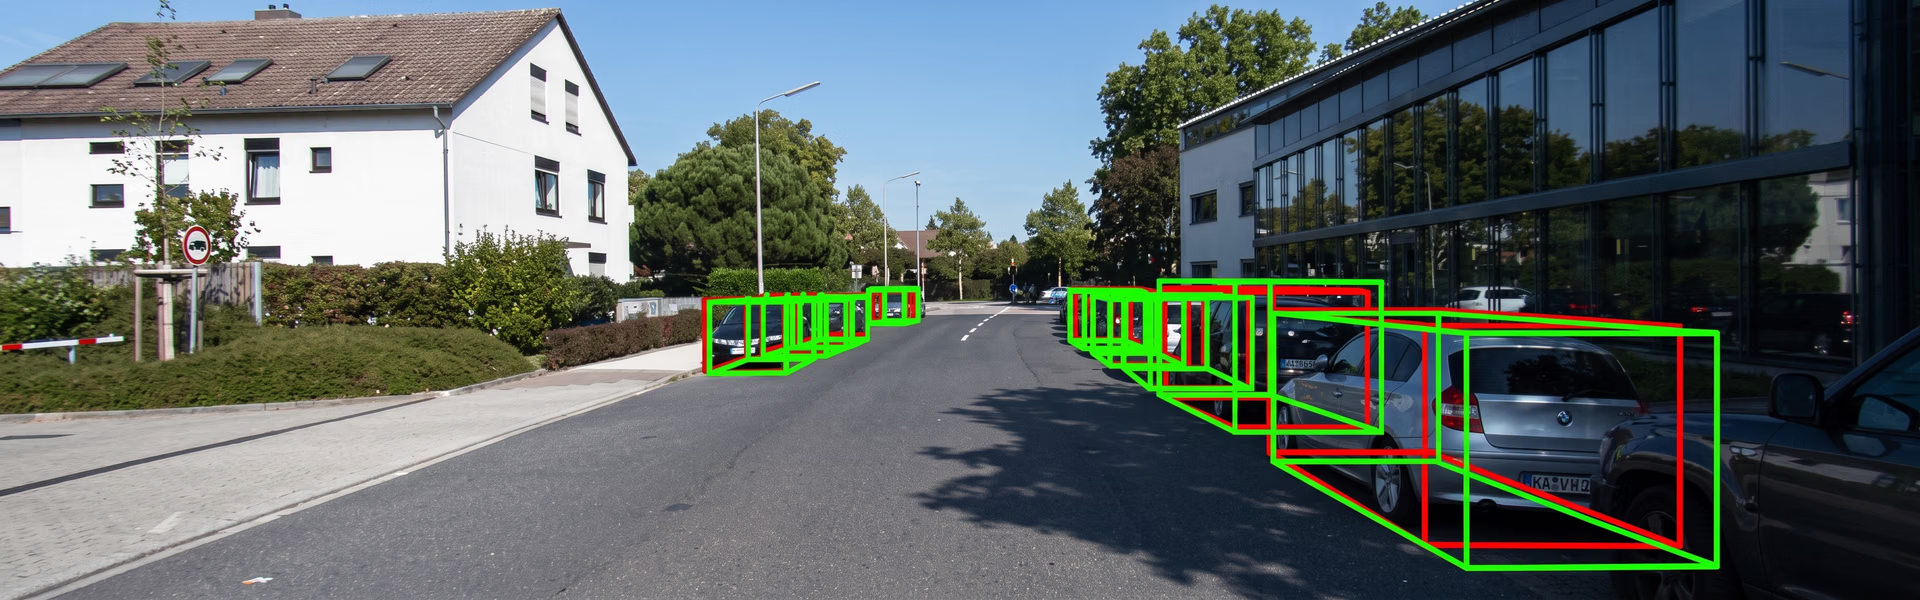
Fig. 1. Exemple de détection d’objets en 3D.
Dans cet article, tu découvriras ce qu’est la détection d’objets en 3D, comment elle fonctionne et en quoi elle diffère de la détection d’objets en 2D. Nous aborderons également certaines applications de la détection d’objets en 3D. C’est parti !
Présentation de la détection d’objets en 2D#
Avant d’examiner la détection d’objets en 3D, voyons comment fonctionne la détection d’objets en 2D. La détection d’objets en 2D est une technique de vision par ordinateur qui permet aux ordinateurs de reconnaître et de localiser des objets dans des images planes et bidimensionnelles. Elle analyse la position horizontale (X) et verticale (Y) d’un objet dans une image. Par exemple, si tu fournis à un modèle de détection d’objets en 2D comme Ultralytics YOLOv8 une image de joueurs sur un terrain de football, il peut analyser l’image et tracer des boîtes englobantes autour de chaque objet (dans ce cas, les joueurs), en identifiant précisément leur emplacement.
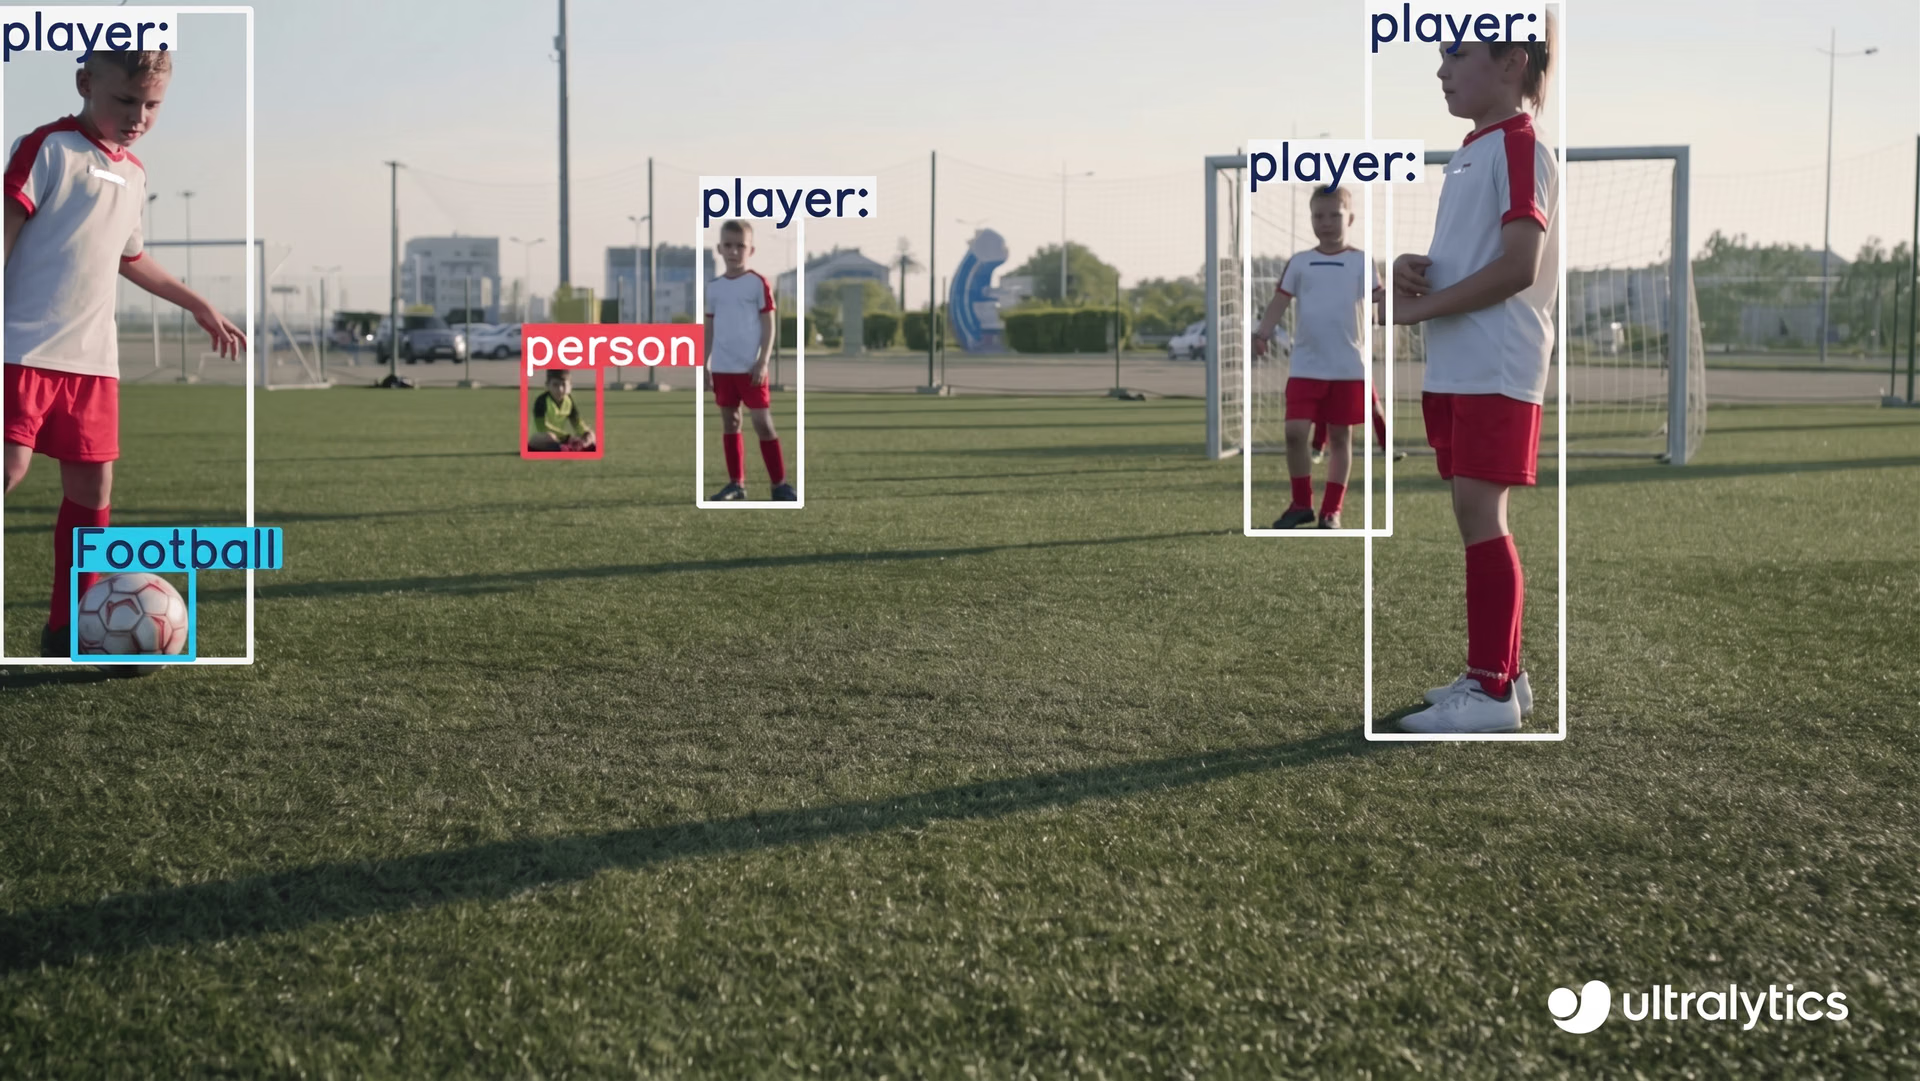
Fig. 2. Détection d’objets en 2D par YOLOv8 pour détecter des joueurs sur un terrain de football.
Cependant, la détection d’objets en 2D a ses limites. Comme elle ne prend en compte que deux dimensions, elle ne comprend pas la profondeur. Il peut donc être difficile d’évaluer à quelle distance se trouve un objet ou quelle est sa taille. Par exemple, un grand objet éloigné peut sembler avoir la même taille qu’un objet plus petit situé plus près, ce qui peut prêter à confusion. L’absence d’informations de profondeur peut entraîner des imprécisions dans des applications comme la robotique ou la réalité augmentée, où il est nécessaire de connaître la taille réelle et la distance des objets. C’est là qu’intervient le besoin de détection d’objets en 3D.
Acquérir une perception spatiale grâce à la détection d’objets en 3D#
La détection d’objets en 3D est une technique de vision par ordinateur avancée qui permet aux ordinateurs d’identifier des objets dans un espace tridimensionnel, leur offrant ainsi une compréhension beaucoup plus approfondie du monde qui les entoure. Contrairement à la détection d’objets en 2D, la détection d’objets en 3D prend également en compte les données de profondeur. Les informations de profondeur fournissent davantage de détails, comme l’emplacement d’un objet, sa taille, sa distance et son orientation dans le monde réel en 3D. Fait intéressant, la détection en 3D gère également mieux les situations où un objet en masque partiellement un autre (occlusions) et reste fiable même lorsque la perspective change. Il s’agit d’un outil puissant pour les cas d’utilisation nécessitant une perception spatiale précise.
La détection d’objets en 3D est essentielle pour des applications comme les voitures autonomes, la robotique et les systèmes de réalité augmentée. Elle fonctionne à l’aide de capteurs comme le LiDAR ou de caméras stéréo. Ces capteurs créent des cartes 3D détaillées de l’environnement, appelées nuages de points ou cartes de profondeur. Ces cartes sont ensuite analysées pour détecter les objets dans un environnement 3D.
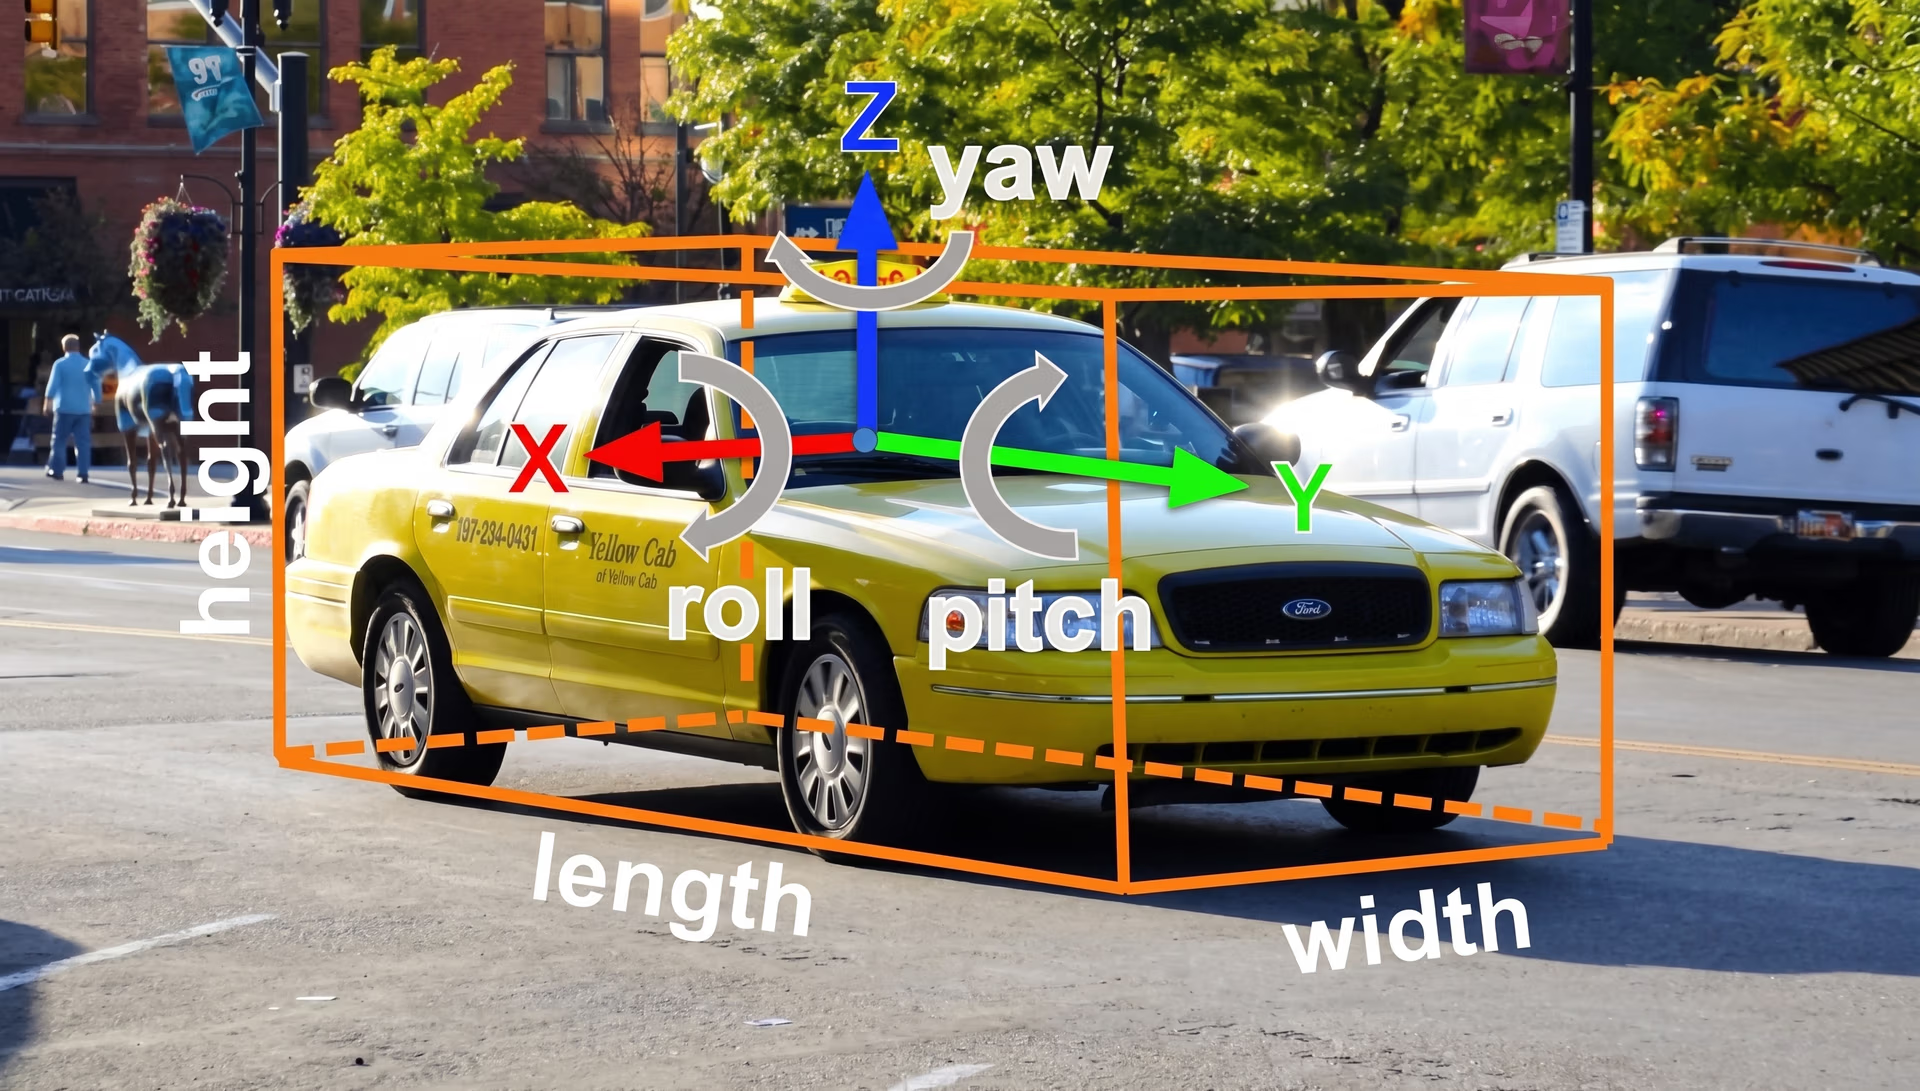
Fig. 3. Détection d’objets en 3D d’une voiture.
De nombreux modèles de vision par ordinateur avancés sont conçus spécifiquement pour traiter des données 3D, comme les nuages de points. Par exemple, VoteNet est un modèle qui utilise une méthode appelée vote de Hough pour prédire où se trouve le centre d’un objet dans un nuage de points, ce qui facilite la détection et la classification précise des objets. De même, VoxelNet est un modèle qui convertit les nuages de points en une grille de petits cubes appelés voxels afin de simplifier l’analyse des données.
Principales différences entre la détection d’objets en 2D et en 3D#
Maintenant que nous avons compris la détection d’objets en 2D et en 3D, examinons leurs principales différences. La détection d’objets en 3D est plus complexe que celle en 2D, car elle traite des nuages de points. L’analyse de données 3D, comme les nuages de points générés par le LiDAR, nécessite beaucoup plus de mémoire et de puissance de calcul. Une autre différence réside dans la complexité des algorithmes utilisés. Les modèles de détection d’objets en 3D doivent être plus complexes pour gérer l’estimation de la profondeur, l’analyse de la forme 3D et l’analyse de l’orientation d’un objet.
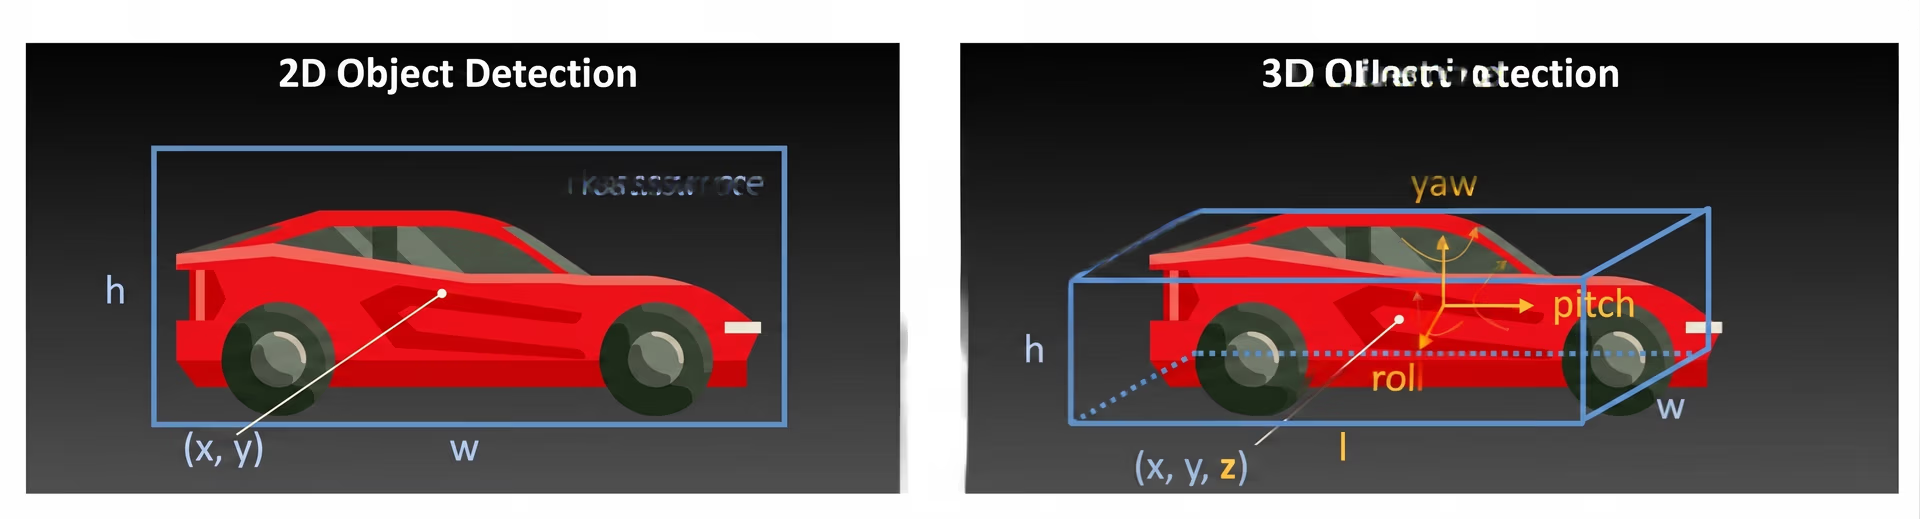
Fig. 4. Détection d’objets en 2D contre 3D.
Les modèles de détection d’objets en 3D impliquent un travail mathématique et informatique plus lourd que les modèles de détection d’objets en 2D. Traiter des données 3D en temps réel peut être difficile sans matériel avancé ni optimisations. Cependant, ces différences rendent la détection d’objets en 3D plus adaptée aux applications nécessitant une meilleure compréhension spatiale. En revanche, la détection d’objets en 2D est souvent utilisée pour des applications plus simples, comme les systèmes de sécurité qui nécessitent la reconnaissance d’images ou l’analyse vidéo.
Avantages et inconvénients de la détection d’objets en 3D#
La détection d’objets en 3D offre plusieurs avantages qui la distinguent des méthodes traditionnelles de détection d’objets en 2D. En capturant les trois dimensions d’un objet, elle fournit des informations précises sur son emplacement, sa taille et son orientation par rapport au monde réel. Cette précision est essentielle pour des applications comme les voitures autonomes, où connaître la position exacte des obstacles est indispensable à la sécurité. Un autre avantage de la détection d’objets en 3D est qu’elle peut t’aider à mieux comprendre les relations entre les différents objets dans l’espace 3D.
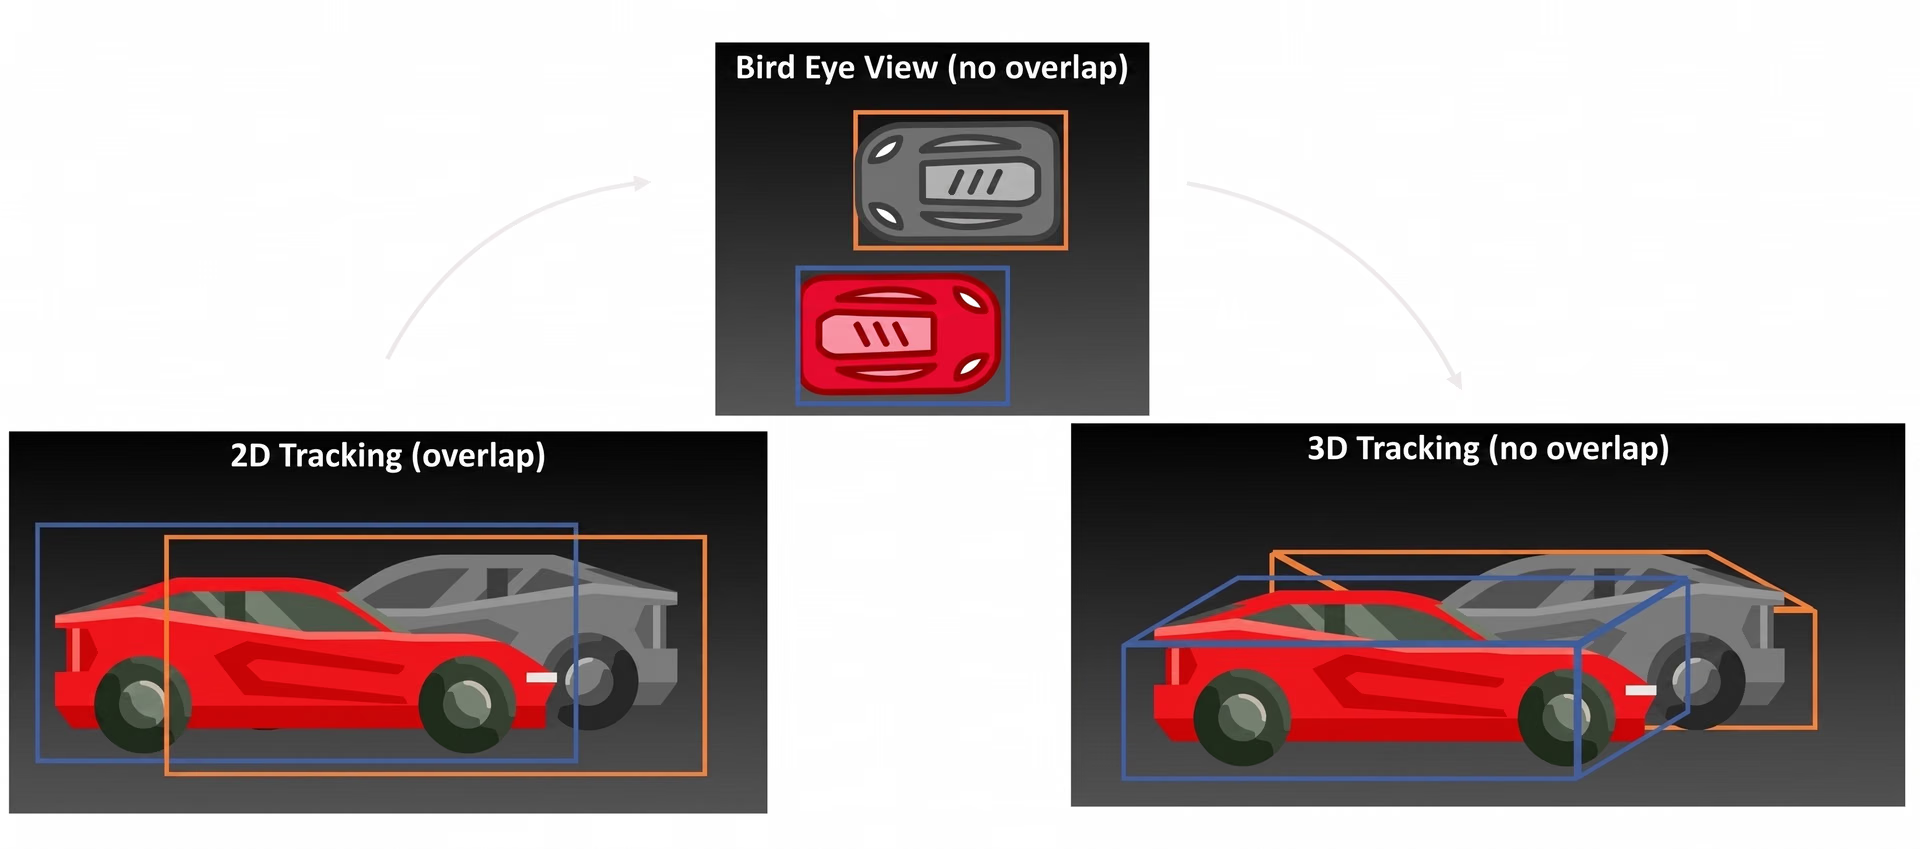
Fig. 5. Résolution des occlusions grâce à la détection d’objets en 3D.
Malgré ses nombreux avantages, la détection d’objets en 3D présente également certaines limites. Voici quelques-uns des principaux défis à garder à l’esprit :
- Coûts de calcul plus élevés : Le traitement de données 3D nécessite des ressources matérielles plus puissantes, et les coûts peuvent rapidement s’accumuler.
- Exigences en matière de données plus complexes : La détection d’objets en 3D repose souvent sur des capteurs avancés comme le LiDAR, qui peuvent être coûteux et ne pas être disponibles dans tous les environnements.
- Collecte et traitement des données : Les exigences complexes en matière de données de la détection d’objets en 3D rendent la collecte, la préparation et le traitement des grands jeux de données nécessaires à l’entraînement des modèles chronophages et gourmands en ressources.
- Complexité accrue des modèles : Les modèles utilisés pour la détection d’objets en 3D sont généralement plus complexes, avec davantage de couches et de paramètres que ceux utilisés pour la détection d’objets en 2D.
Applications de la détection d’objets en 3D#
Maintenant que nous avons abordé les avantages et les inconvénients de la détection d’objets en 3D, examinons de plus près certains de ses cas d’utilisation.
Véhicules autonomes#
Dans les voitures autonomes, la détection d’objets en 3D est essentielle pour percevoir l’environnement autour du véhicule. Elle permet aux véhicules de détecter les piétons, les autres voitures et les obstacles. Elle fournit également des informations précises sur leur position, leur taille et leur orientation dans le monde réel. Les données détaillées obtenues grâce aux systèmes de détection d’objets en 3D contribuent à rendre l’expérience de conduite autonome beaucoup plus sûre pour les passagers à bord.
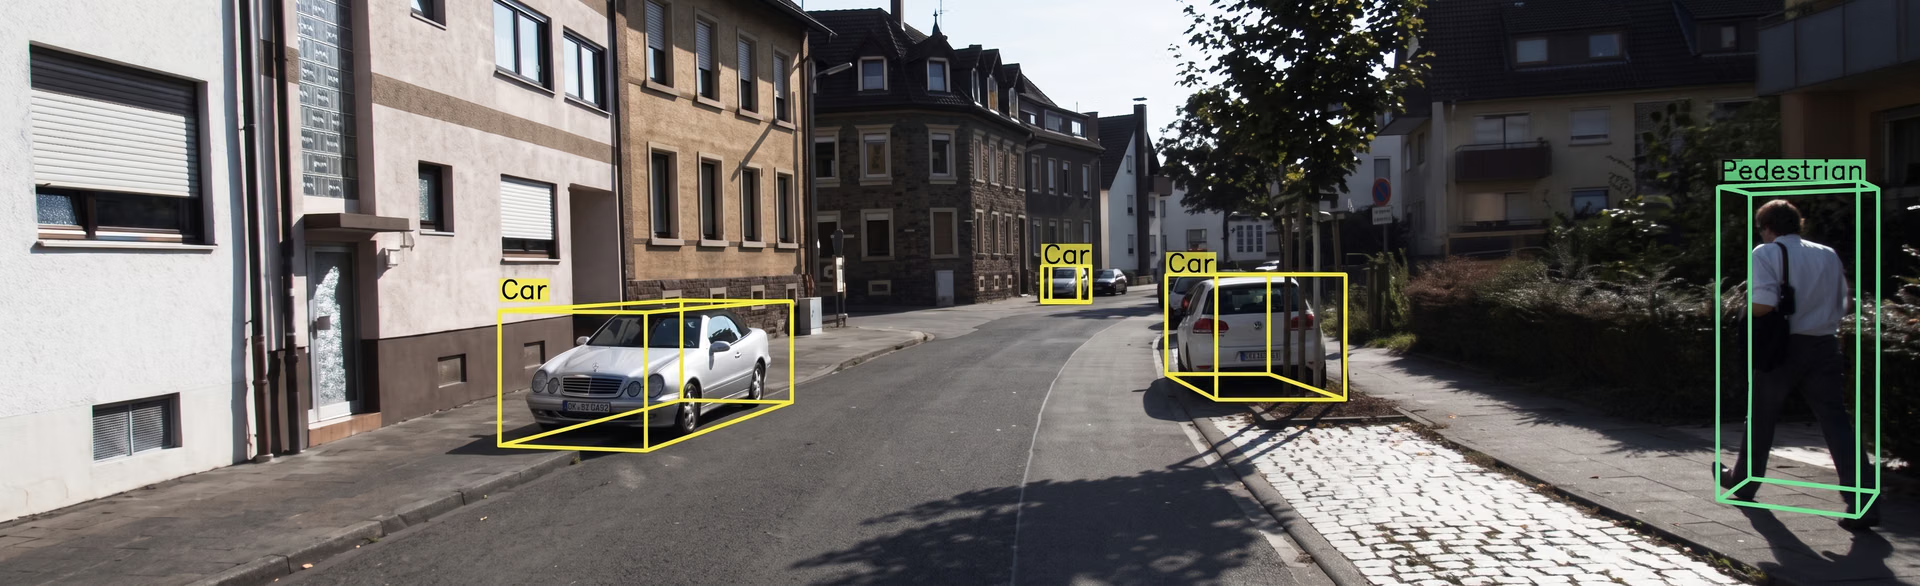
Fig. 6. Utilisation de la détection d’objets en 3D dans les véhicules autonomes. (source : towardsdatascience.com)
Robotique#
Les systèmes robotiques utilisent la détection d’objets en 3D pour diverses applications. Ils s’en servent pour se déplacer dans différents types d’environnements, saisir et déposer des objets et interagir avec leur environnement. Ces cas d’utilisation sont particulièrement importants dans des environnements dynamiques comme les entrepôts ou les installations de fabrication, où les robots doivent comprendre les agencements tridimensionnels pour fonctionner efficacement.
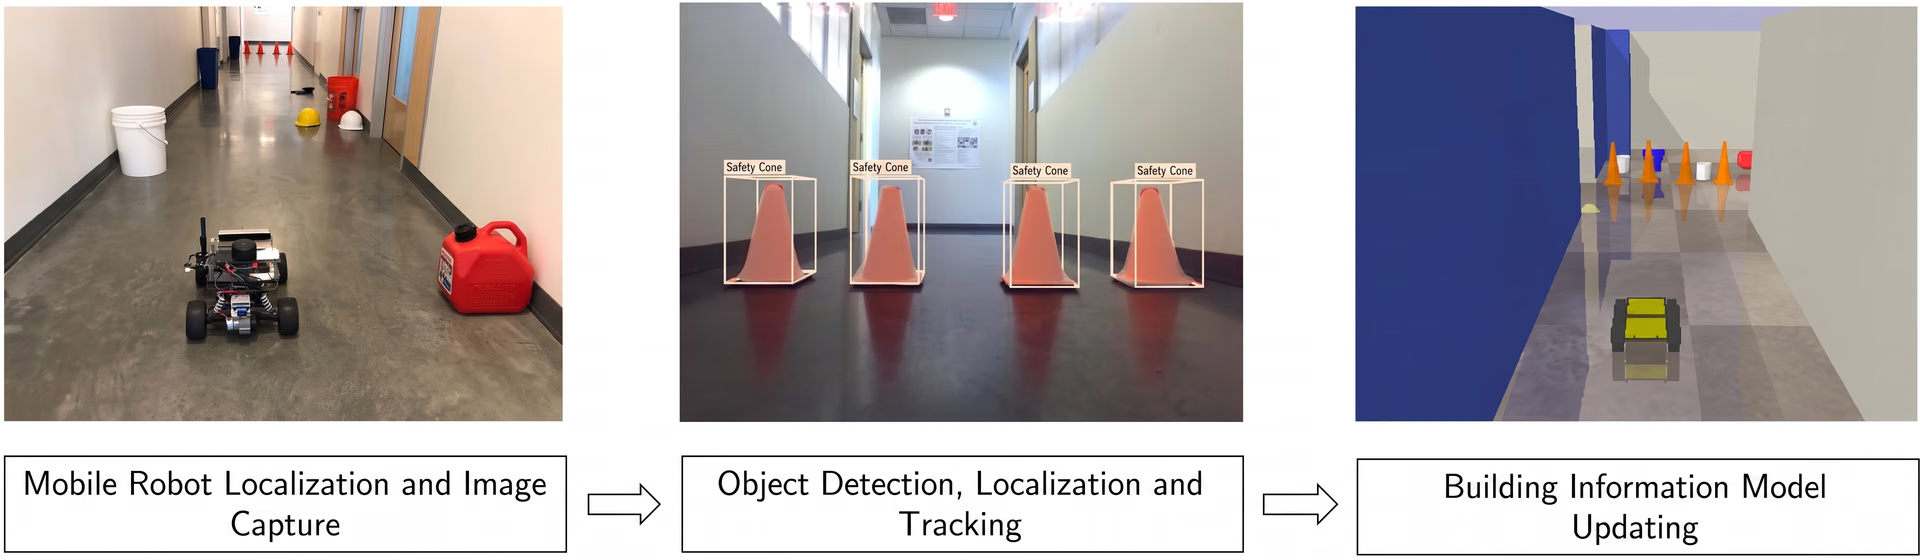
Fig. 7. Un robot mobile utilisant la détection d’objets en 3D.
Réalité augmentée et virtuelle (AR/VR)#
Un autre cas d’utilisation intéressant de la détection d’objets en 3D concerne les applications de réalité augmentée et virtuelle. La détection d’objets en 3D permet de placer précisément des objets virtuels dans un environnement VR ou AR réaliste. Cela améliore l’expérience utilisateur globale offerte par ces technologies. Elle permet également aux systèmes VR/AR de reconnaître et de suivre les objets physiques, créant des environnements immersifs où les éléments numériques et physiques interagissent harmonieusement. Par exemple, les joueurs utilisant des casques AR/VR peuvent profiter d’une expérience beaucoup plus immersive grâce à la détection d’objets en 3D. Celle-ci rend les interactions avec les objets virtuels dans les espaces 3D beaucoup plus captivantes.
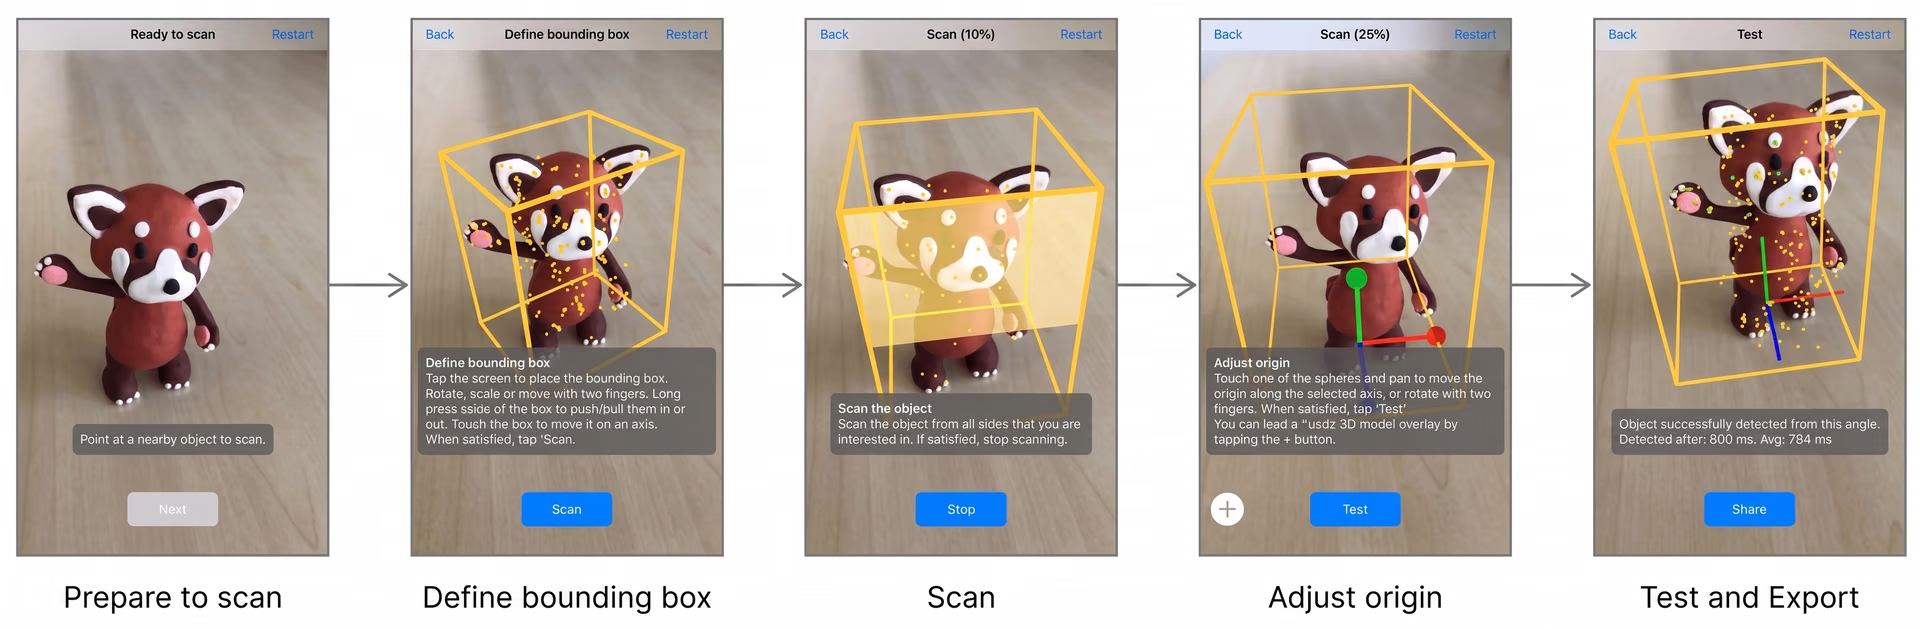
Fig. 8. Exemple de reconnaissance d’objets en 3D utilisée pour une application AR.
Réflexions finales sur la détection d’objets en 3D#
La détection d’objets en 3D permet aux systèmes de comprendre la profondeur et l’espace plus efficacement que les méthodes de détection d’objets en 2D. Elle joue un rôle clé dans des applications comme les voitures autonomes, les robots et les systèmes AR/VR, où il est important de connaître la taille, la distance et la position d’un objet. Bien que la détection d’objets en 3D nécessite davantage de puissance de calcul et des données plus complexes, sa capacité à fournir des informations précises et détaillées en fait un outil très précieux dans de nombreux domaines. À mesure que la technologie progresse, l’efficacité et l’accessibilité de la détection d’objets en 3D devraient s’améliorer, ouvrant la voie à une adoption et à une innovation encore plus larges dans divers secteurs.
Reste connecté à notre communauté pour suivre les dernières actualités de l’IA ! Consulte notre dépôt GitHub pour découvrir comment nous utilisons l’IA afin de créer des solutions de pointe dans des secteurs comme la fabrication et la santé. 🚀








