Hướng dẫn hiệu chuẩn camera cho thị giác máy tính năm 2025
Tìm hiểu cách hiệu chỉnh camera khắc phục méo ống kính, thiết lập các thông số nội tại và ngoại tại, đồng thời cải thiện độ sâu và độ chính xác trong AI thị giác.
 Abirami Vina14 phút đọc
Camera không nhìn thế giới giống như con người. Thông thường, camera chụp được hình ảnh bị méo và lệch phối cảnh, điều này có thể ảnh hưởng đến độ chính xác của model AI thị giác. Hiệu chuẩn camera có thể khắc phục những biến dạng này và đảm bảo model thị giác máy tính nhận biết đối tượng đúng như trong thế giới thực. Quy trình này bao gồm hiệu chỉnh méo ống kính, điều chỉnh tiêu cự và căn chỉnh cảm biến để camera chụp được hình ảnh chính xác.
Cụ thể, hiệu chỉnh camera chính xác là yếu tố then chốt để ước tính độ sâu và đo khoảng cách chính xác. Các model Vision AI như Ultralytics YOLO11 cần đầu vào được hiệu chỉnh tốt để thực hiện nhiều tác vụ thị giác máy tính như phát hiện đối tượng và ước tính tư thế. Nếu hình ảnh đầu vào không phù hợp, hiệu suất model có thể giảm và dẫn đến lỗi trong các ứng dụng thực tế.
Nhiều phương pháp hiệu chỉnh camera, từ mẫu bàn cờ truyền thống đến kỹ thuật tiên tiến ứng dụng AI, có thể giúp cải thiện độ chính xác. Ví dụ, hiệu chỉnh 3D (ba chiều) giúp model hiểu độ sâu, trong khi ma trận hiệu chỉnh chuyển đổi tọa độ ngoài đời thực sang không gian ảnh để tăng độ chính xác.
Trong hướng dẫn này, chúng ta sẽ tìm hiểu kiến thức cơ bản về hiệu chỉnh camera cho thị giác máy tính, bao gồm các tham số chính, những phương pháp khác nhau và cách tối ưu hóa cho các ứng dụng AI thực tế.
Tầm quan trọng của hiệu chỉnh camera trong thị giác máy tính#
Hiệu chuẩn camera được dùng để điều chỉnh cài đặt camera, đảm bảo hình ảnh khớp chính xác với các phép đo trong thế giới thực. Quy trình này đảm bảo đối tượng trong ảnh xuất hiện đúng vị trí, kích thước và tỷ lệ, tránh những biến dạng có thể khiến model AI hiểu sai.
Nếu không hiệu chỉnh phù hợp, camera có thể gây méo ống kính, khiến đối tượng trông bị kéo giãn hoặc lệch vị trí. Điều này ảnh hưởng đến độ chính xác của việc phát hiện, theo dõi đối tượng và ước tính độ sâu, dẫn đến lỗi trong các ứng dụng dùng AI. Đặc biệt, các model như Ultralytics YOLO11 hoạt động hiệu quả hơn khi dữ liệu đầu vào được hiệu chỉnh phù hợp, giúp giảm lỗi diễn giải không gian và cải thiện khả năng ra quyết định trong thực tế.
Hiệu chỉnh chính xác đặc biệt quan trọng đối với drone, xe tự lái và thị giác robot. Tình trạng lệch căn chỉnh trong các hệ thống này có thể dẫn đến tính toán khoảng cách sai, ảnh hưởng đến các tác vụ như điều hướng và phát hiện chướng ngại vật.
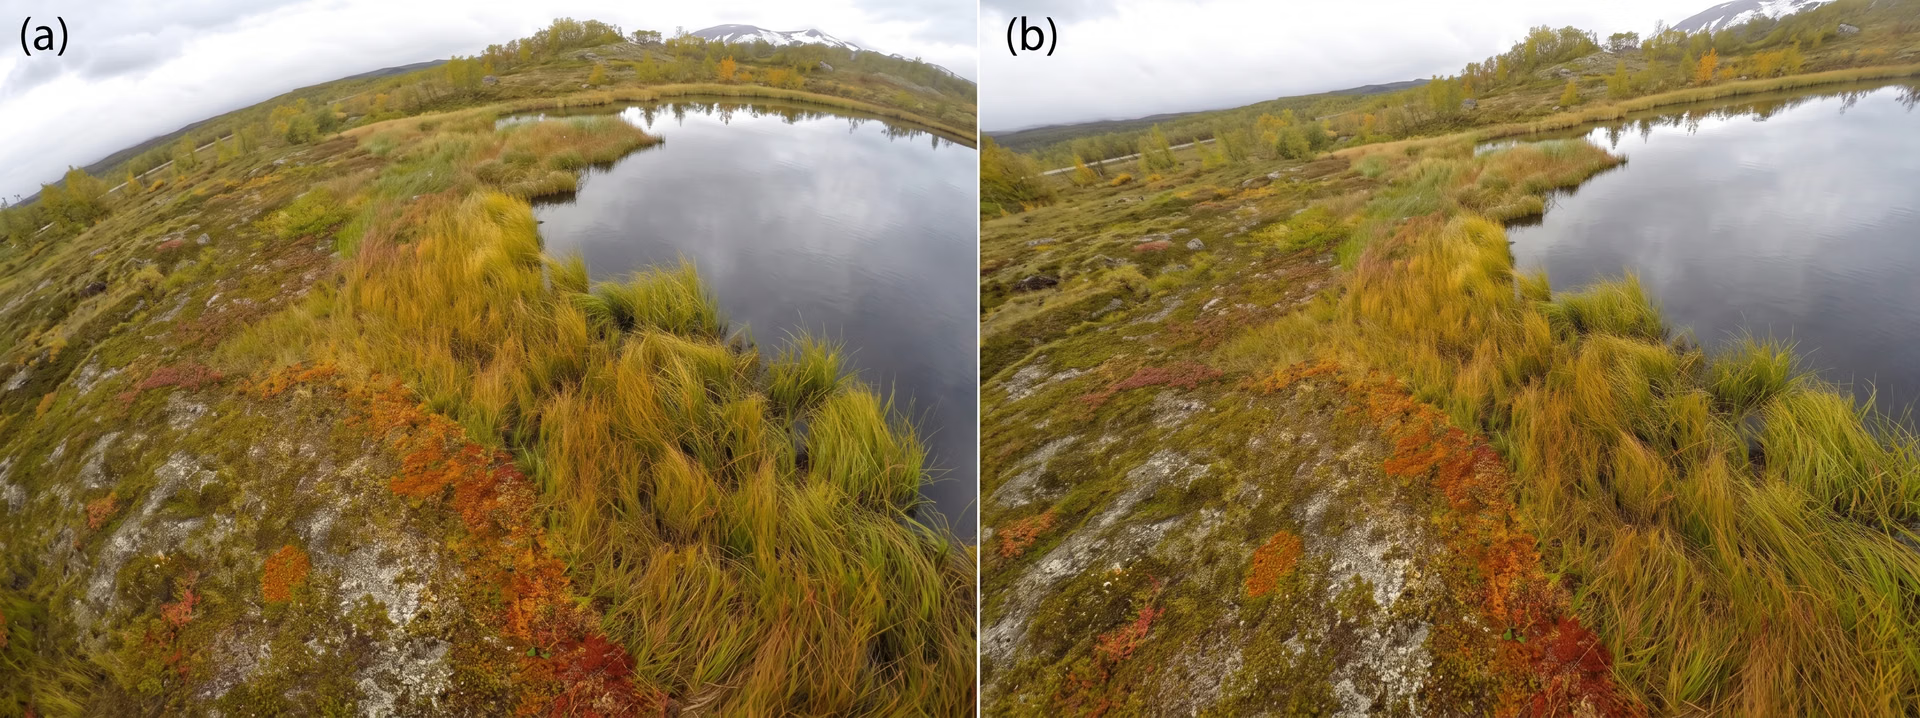
Hình 1. Ví dụ về hiện tượng méo ống kính (bên trái) được khắc phục bằng hiệu chỉnh camera (bên phải).
Tìm hiểu ảnh hưởng của hiện tượng méo ống kính#
Méo ống kính có thể khiến camera thể hiện sai hình dạng và vị trí của đối tượng trong ảnh. Dưới đây là một số ví dụ về các loại méo ống kính khác nhau:
- Méo thùng: Trong trường hợp này, các đường thẳng trông cong ra ngoài, khiến đối tượng ở giữa ảnh có vẻ phình to. Hiện tượng này phổ biến ở ống kính góc rộng và có thể làm sai lệch nhận thức về độ sâu, gây ảnh hưởng đến hiệu chỉnh 3D trong các hệ thống tự hành.
- Méo gối: Trong trường hợp này, các đường thẳng cong vào trong về phía tâm ảnh, tạo ra hiệu ứng ngược với méo thùng.
- Méo ria mép: Hiện tượng này xảy ra khi méo thùng và méo gối kết hợp, khiến các đường thẳng cong theo dạng sóng.
- Quang sai sắc: Hiện tượng này xảy ra khi ống kính không hội tụ các màu tại cùng một điểm, tạo ra viền màu quanh các đối tượng.
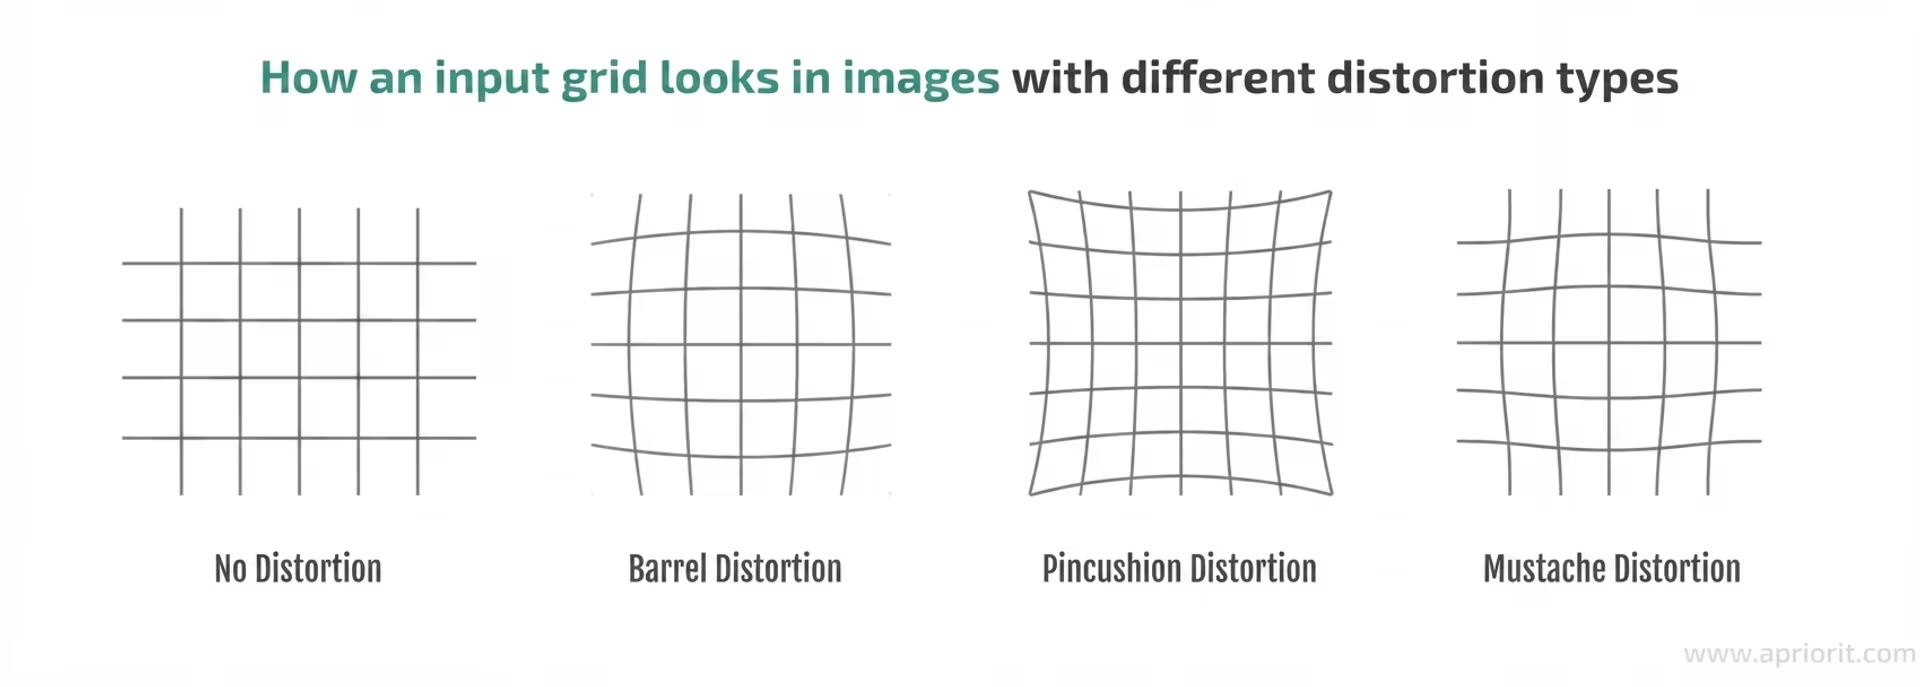
Hình 2. Các loại méo ống kính khác nhau.
Các loại hiệu chỉnh camera#
Hiệu chỉnh camera gồm hai thành phần chính: tham số nội tại, xác định các đặc tính bên trong của camera, và tham số ngoại tại, xác định vị trí và hướng của camera so với thế giới thực. Hãy cùng tìm hiểu kỹ hơn về cả hai loại tham số này.
Tham số nội tại#
Hiệu chỉnh nội tại chính xác có thể cải thiện dự đoán của model bằng cách đảm bảo các đối tượng được phát hiện xuất hiện đúng vị trí và tỷ lệ trong các ứng dụng thực tế. Dưới đây là một số tham số nội tại:
- Tiêu cự: Tham số này kiểm soát cách camera chiếu các đối tượng 3D lên ảnh 2D. Nếu hiệu chỉnh không chính xác, các đối tượng có thể trông bị kéo giãn hoặc nén lại, làm thay đổi kích thước và khoảng cách cảm nhận được.
- Điểm chính: Đây là tâm quang học của cảm biến camera. Nếu bị lệch, điểm này có thể làm dịch chuyển toàn bộ ảnh, dẫn đến sai lệch vị trí của đối tượng.
- Hệ số xiên: Tham số này tính đến cách sắp xếp pixel không vuông góc trên cảm biến. Khi có độ xiên, ảnh có thể trông nghiêng hoặc biến dạng thay vì được căn chỉnh chính xác.
- Các hệ số méo ảnh: Những tham số này hiệu chỉnh hiện tượng méo quang học do ống kính gây ra. Nếu không được hiệu chỉnh, các đường thẳng có thể trông cong, đặc biệt là ở gần rìa ảnh.
Tham số ngoại tại#
Hiệu chỉnh ngoại tại xác định vị trí và hướng của camera so với thế giới thực, đặc biệt quan trọng trong các hệ thống nhiều camera dùng cho hiệu chỉnh 3D, theo dõi đối tượng và cảm nhận độ sâu. Phương pháp này giúp drone, xe tự hành và hệ thống giám sát diễn giải chính xác các mối quan hệ không gian.
Dưới đây là hai tham số ngoại tại chính:
- Ma trận tịnh tiến: Ma trận này xác định vị trí vật lý của camera trong không gian 3D, cụ thể là vị trí của camera trên các trục X, Y và Z. Nếu hiệu chỉnh không chính xác, các đối tượng có thể trông gần hoặc xa hơn thực tế, dẫn đến phép đo khoảng cách không chính xác. Trên xe tự hành, điều này có thể khiến khả năng phát hiện chướng ngại vật kém hiệu quả; trong lĩnh vực robotics, điều này có thể gây lỗi định vị khi thao tác với đối tượng.
- Ma trận xoay: Ma trận này xác định hướng của camera bằng cách chỉ rõ độ nghiêng, góc xoay hoặc góc lệch của camera so với một điểm tham chiếu. Nếu không được hiệu chỉnh chính xác, hình ảnh từ nhiều camera có thể không căn chỉnh đúng, gây ra vấn đề trong dựng hình 3D, theo dõi bằng nhiều camera và lập bản đồ không gian. Ví dụ, trên một xe tự lái, ma trận xoay không chính xác có thể làm lệch dữ liệu đầu vào từ các cảm biến, dẫn đến phát hiện làn đường không chính xác.
Tìm hiểu về ma trận hiệu chỉnh camera#
Mỗi ảnh camera chụp được là biểu diễn 2D của một thế giới 3D. Các model AI cần một phương thức chuyển đổi giữa hai chiều này để đưa ra dự đoán chính xác. Đây là lúc ma trận hiệu chỉnh camera phát huy tác dụng. Ma trận này ánh xạ các điểm trong thế giới thực lên mặt phẳng ảnh của camera để các đối tượng xuất hiện đúng vị trí.
Nói đơn giản, ma trận hiệu chỉnh camera là một model toán học biểu diễn các tham số nội tại của camera. Ma trận này thường được lưu trong các hệ thống thị giác và được dùng trong thuật toán xử lý ảnh để hiệu chỉnh biến dạng cũng như ánh xạ các điểm 3D sang tọa độ 2D.
Như chúng ta sẽ thấy ở phần tiếp theo, ma trận được tính bằng các phương pháp hiệu chuẩn như phát hiện mẫu bàn cờ, hiệu chuẩn dựa trên đối tượng 3D và tự hiệu chuẩn bằng AI; các phương pháp này ước tính những tham số chính bằng cách phân tích hình ảnh chứa các điểm tham chiếu đã biết.
Các phương pháp hiệu chỉnh camera#
Có nhiều phương pháp hiệu chỉnh camera, mỗi phương pháp phù hợp với những trường hợp sử dụng cụ thể. Các phương pháp truyền thống dựa vào mẫu vật lý, trong khi kỹ thuật ứng dụng AI sử dụng deep learning để tự động hóa quy trình.
Hãy cùng tìm hiểu các phương pháp này và khám phá cách chúng cải thiện độ chính xác trong nhiều ứng dụng khác nhau.
Các phương pháp hiệu chỉnh camera truyền thống#
Một trong những phương pháp hiệu chỉnh camera phổ biến nhất sử dụng mẫu bàn cờ hoặc lưới đặt trước camera. Hệ thống phát hiện các điểm chính trong mẫu để tính toán tham số hiệu chỉnh.
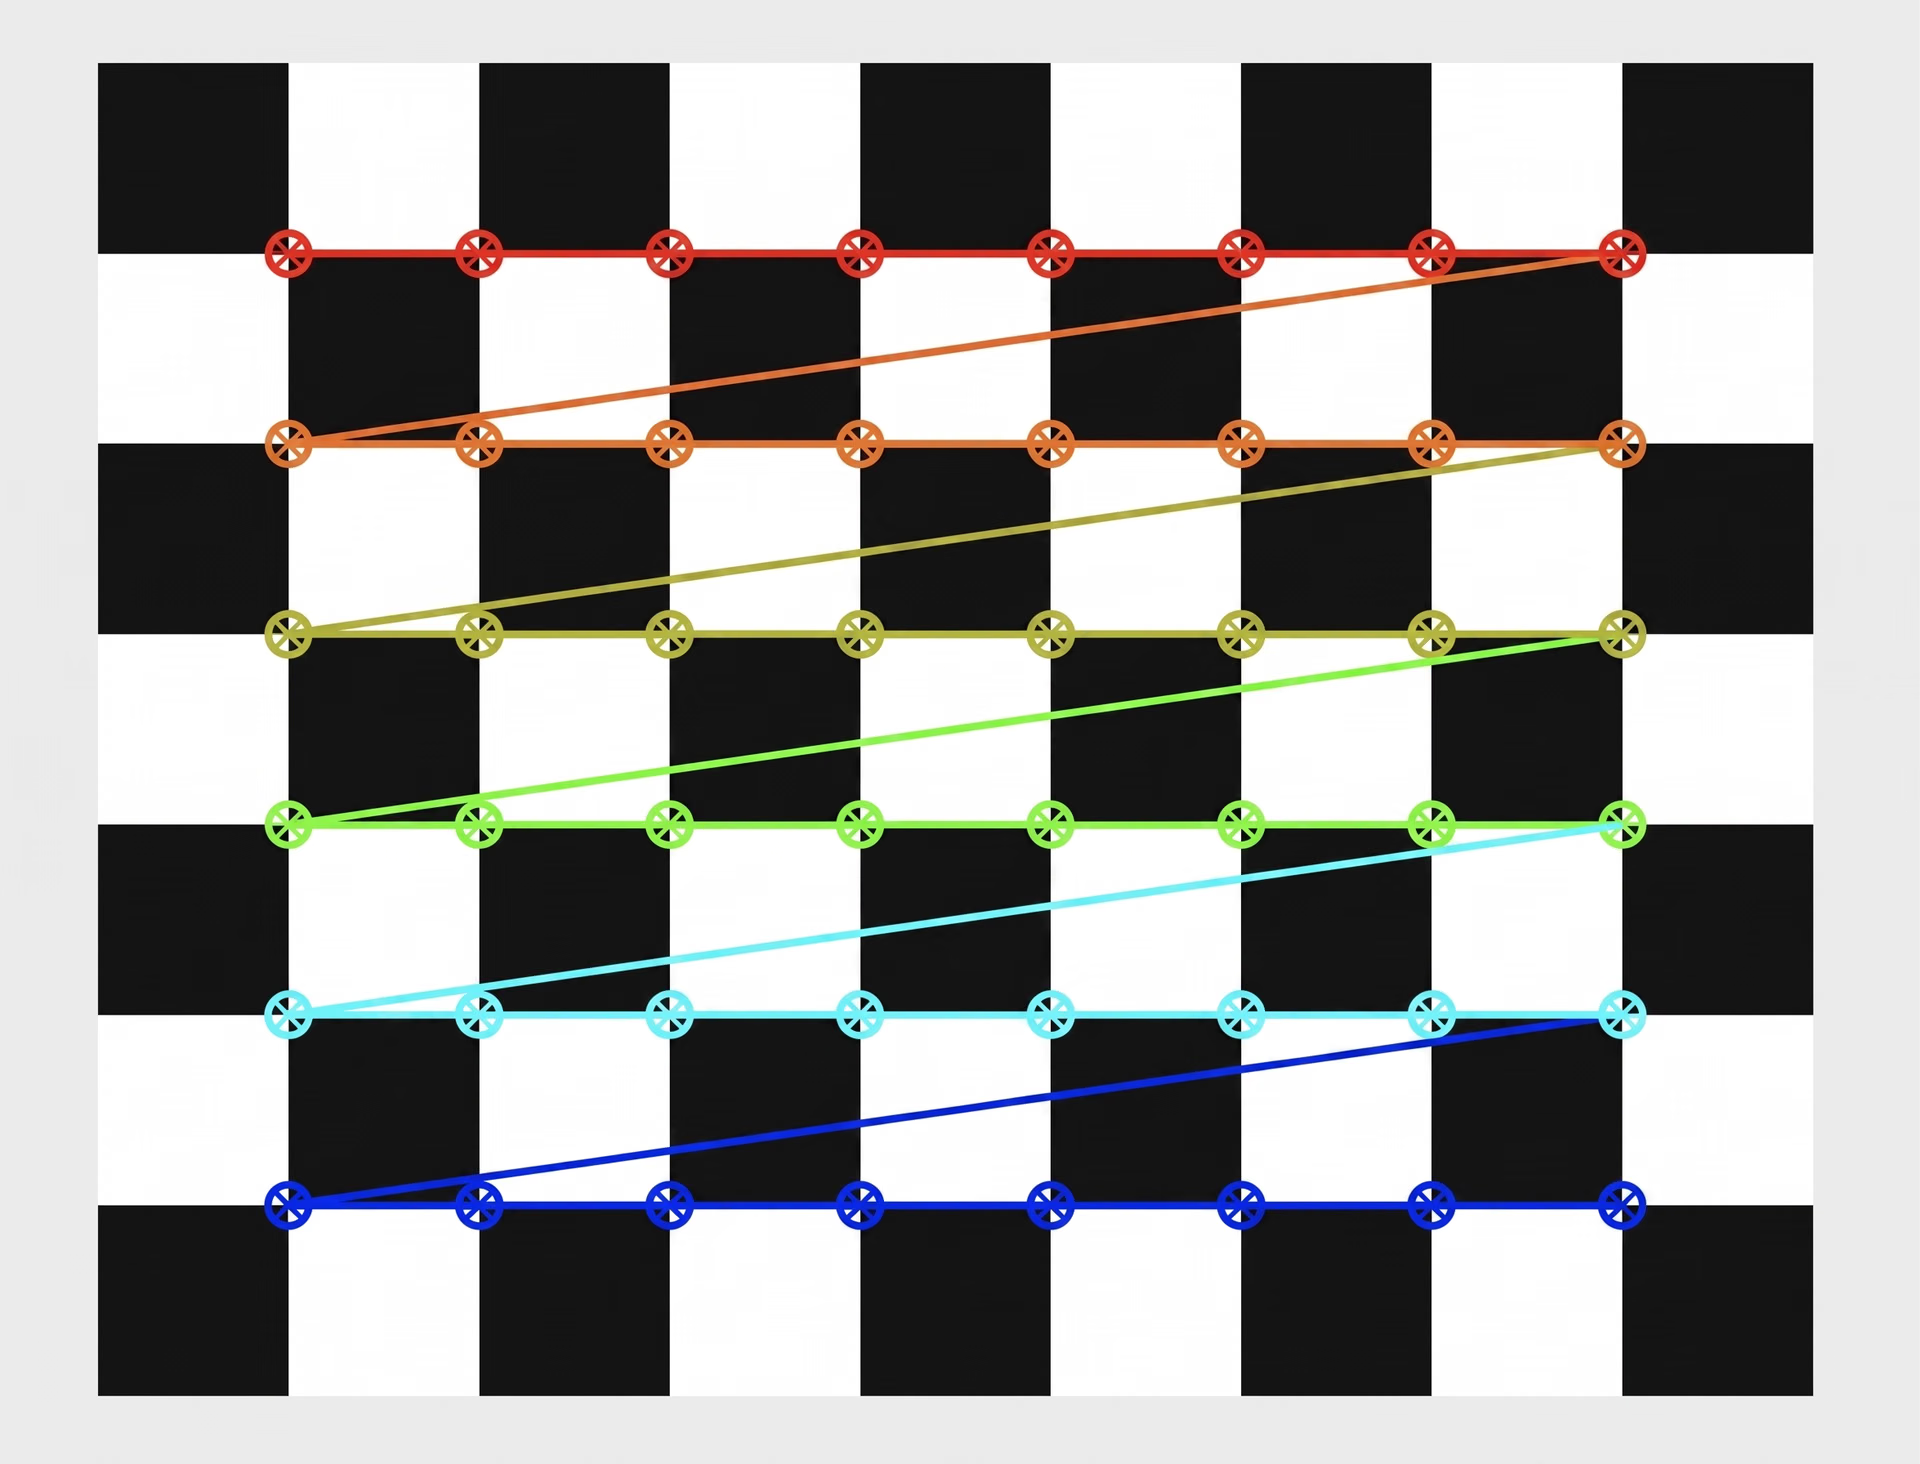
Hình 3. Bảng bàn cờ dùng để hiệu chỉnh camera.
Phương pháp này hữu ích trong môi trường được kiểm soát, nhưng đòi hỏi phải điều chỉnh thủ công và phân tích nhiều ảnh chụp từ các góc khác nhau. Thay đổi điều kiện chiếu sáng hoặc camera di chuyển ngoài dự kiến có thể làm giảm độ chính xác, khiến việc hiệu chỉnh lại trở nên cần thiết.
Trong môi trường biến động, chẳng hạn như khi dùng drone và xe tự lái, các phương pháp hiệu chỉnh truyền thống khó theo kịp. Camera chuyển động cần được hiệu chỉnh lại thường xuyên để duy trì độ chính xác, điều này không khả thi với các mẫu tĩnh. Hạn chế này đã thúc đẩy sự phát triển của các phương pháp hiệu chỉnh camera ứng dụng AI, mang lại tính linh hoạt và khả năng tự động hóa cao hơn.
Các phương pháp hiệu chỉnh camera ứng dụng AI#
Các kỹ thuật ứng dụng AI tự động hóa việc hiệu chỉnh camera bằng cách dùng model deep learning để tự hiệu chỉnh, giảm nhu cầu điều chỉnh thủ công. Những phương pháp này ước tính trực tiếp các tham số nội tại và ngoại tại từ ảnh thực tế, không cần đến các mẫu được xác định trước.
Tương tự, dataset tổng hợp đang cải thiện hiệu chuẩn camera bằng cách cung cấp cho model AI dữ liệu huấn luyện đa dạng, có gắn nhãn để tinh chỉnh tham số và hiệu chỉnh biến dạng. Các dataset này mô phỏng điều kiện thực tế, giúp model AI học cách điều chỉnh linh hoạt các tham số nội tại và ngoại tại mà không cần con người can thiệp.
Ví dụ, các framework tự hiệu chuẩn sử dụng model xác suất và học sâu để phân tích hình ảnh đơn sắc, ước tính cấu trúc 3D và liên tục tinh chỉnh hiệu chuẩn. Dữ liệu tổng hợp nâng cao quy trình này bằng cách huấn luyện model xử lý các góc nhìn khác nhau, sai lệch căn chỉnh cảm biến và điều kiện chiếu sáng, qua đó cải thiện ước tính độ sâu, theo dõi chướng ngại vật và độ chính xác không gian trong các ứng dụng như lái xe tự hành và robot.
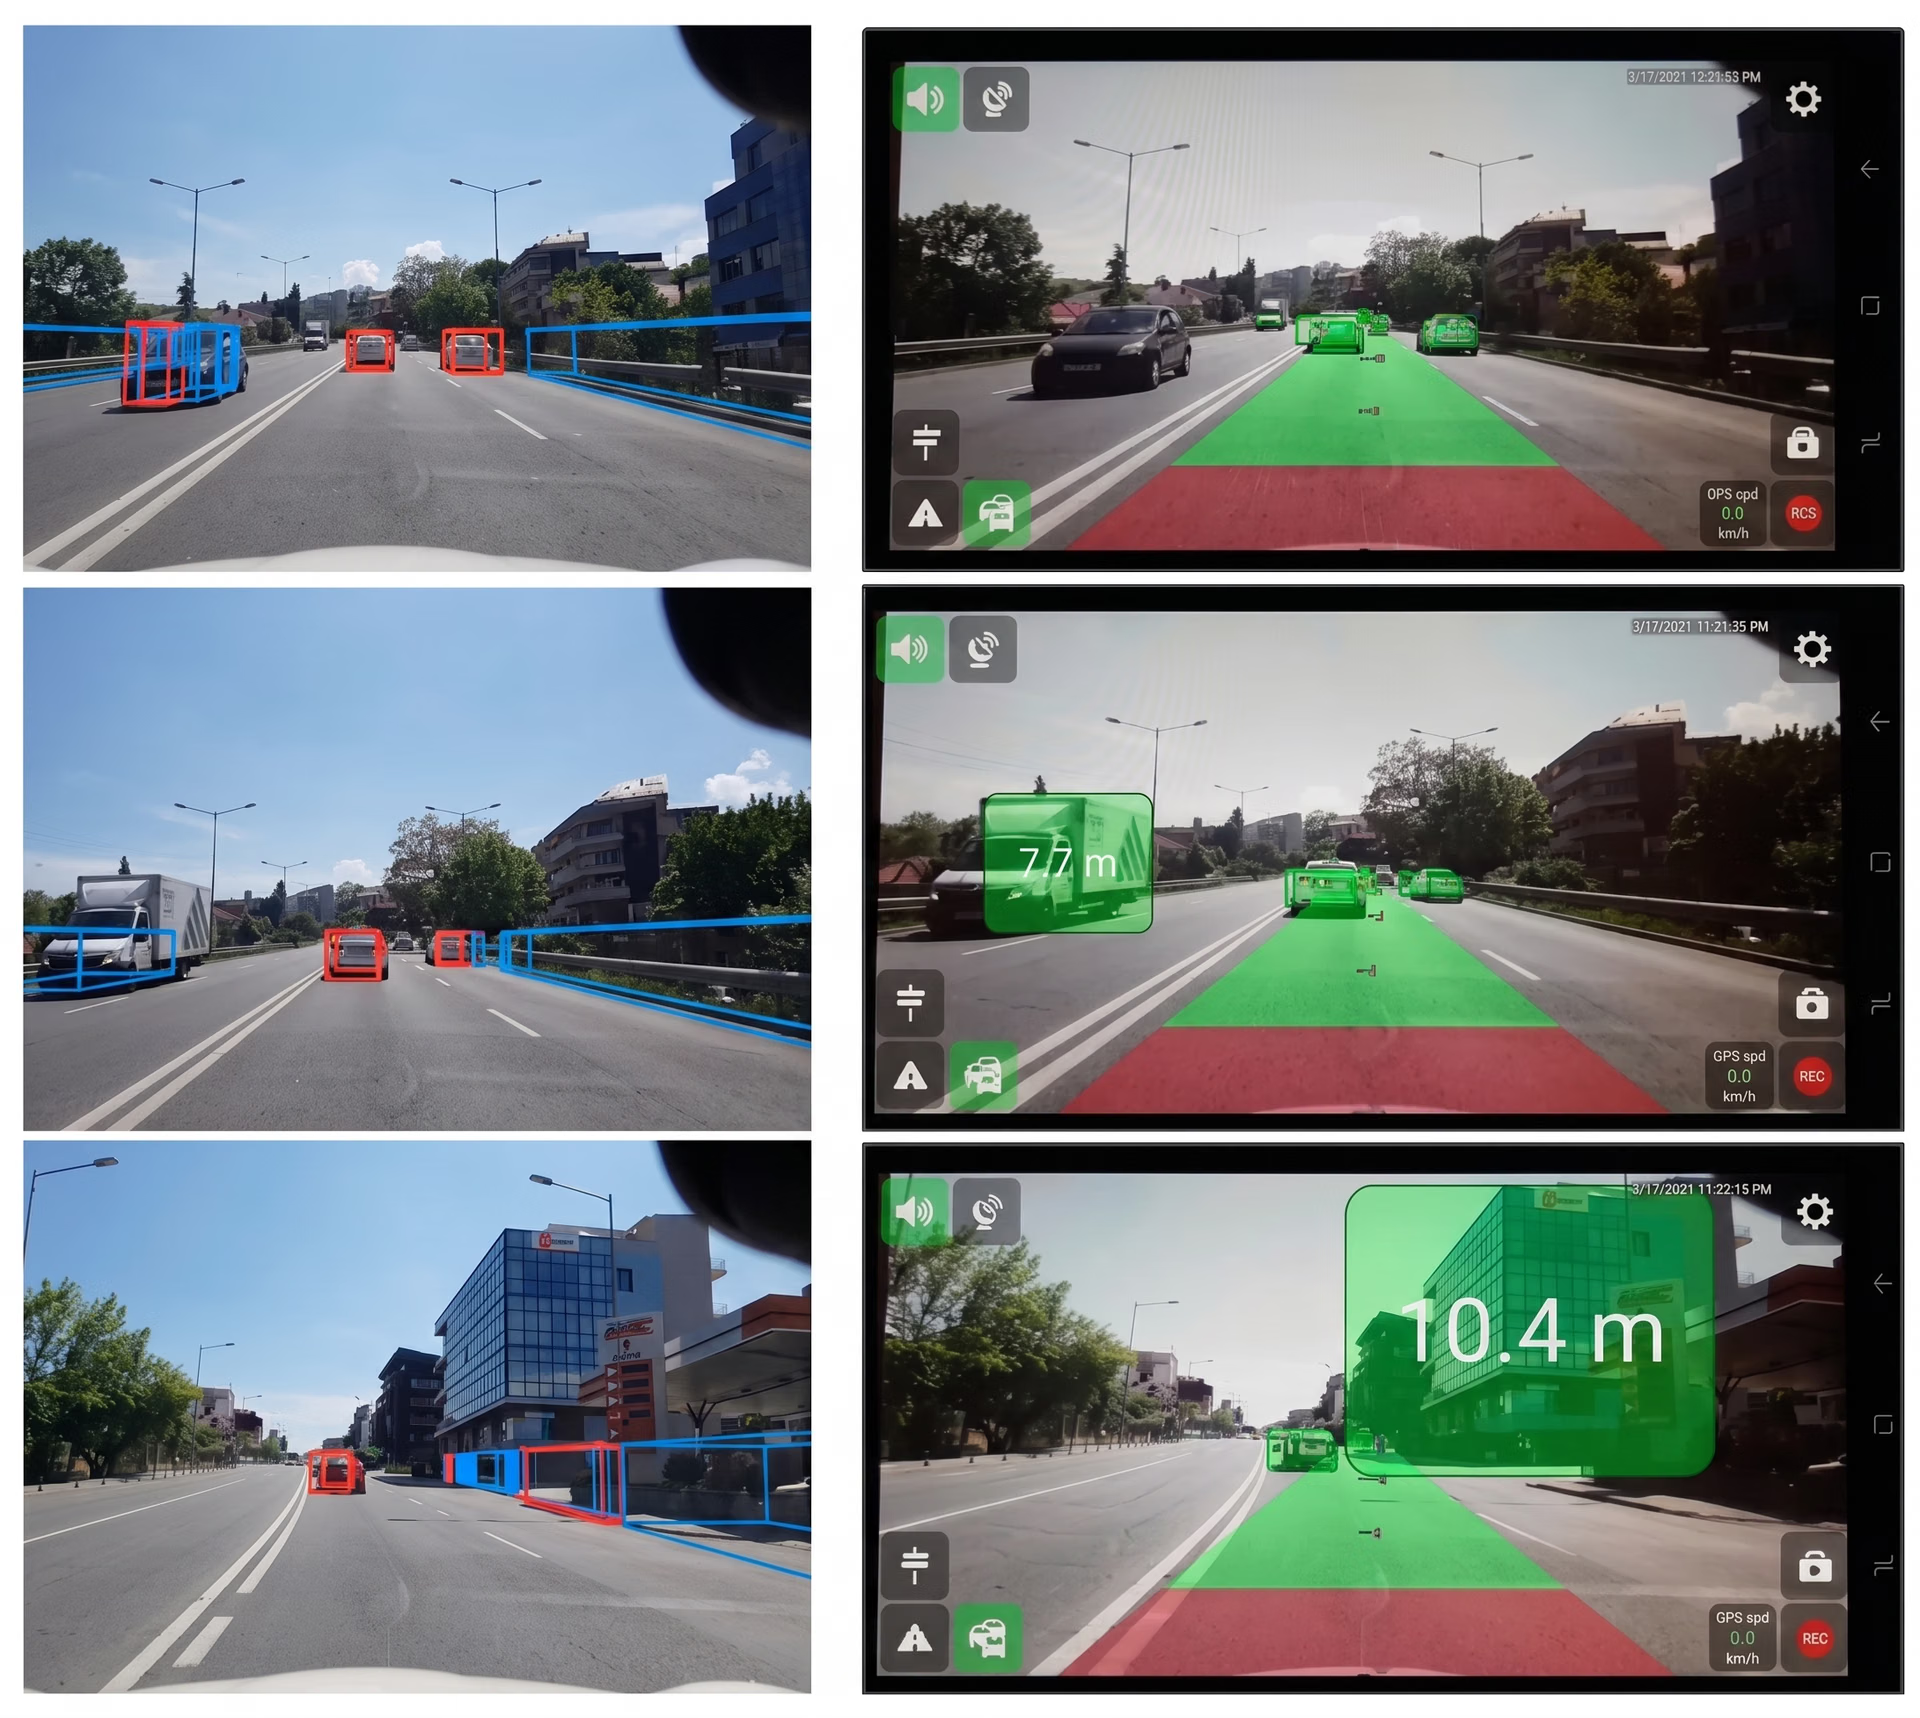
Hình 4. Hệ thống AI thị giác tự hiệu chỉnh có khả năng hiểu tình hình giao thông.
Các ứng dụng chính của hiệu chỉnh camera#
Giờ đây, khi đã hiểu hiệu chỉnh camera là gì, hãy cùng khám phá tác động của công nghệ này trong nhiều ngành công nghiệp.
Xe tự hành và điều hướng drone#
Đối với xe tự lái và drone tự hành, hiệu chuẩn camera chính xác rất quan trọng để điều hướng an toàn và đáng tin cậy. Các hệ thống này dựa vào ước tính độ sâu và tính toán khoảng cách để phát hiện chướng ngại vật, theo dõi vạch đường và đánh giá các vật thể xung quanh. Hiệu chuẩn kém có thể dẫn đến diễn giải sai khoảng cách, khiến hệ thống đưa ra quyết định không chính xác trong các tình huống thời gian thực.
Ma trận được hiệu chỉnh chính xác cho phép xe tự hành kết hợp dữ liệu đầu vào từ LiDAR, radar và camera, cải thiện khả năng hợp nhất dữ liệu đa cảm biến. Nhờ đó, xe có thể ước tính chính xác khoảng cách đến người đi bộ, ranh giới làn đường và các xe gần đó, giảm nguy cơ tai nạn. Trong khi đó, hiệu chỉnh 3D trên drone giúp duy trì độ ổn định độ cao và theo dõi đối tượng chính xác để điều hướng chính xác trong môi trường biến động.
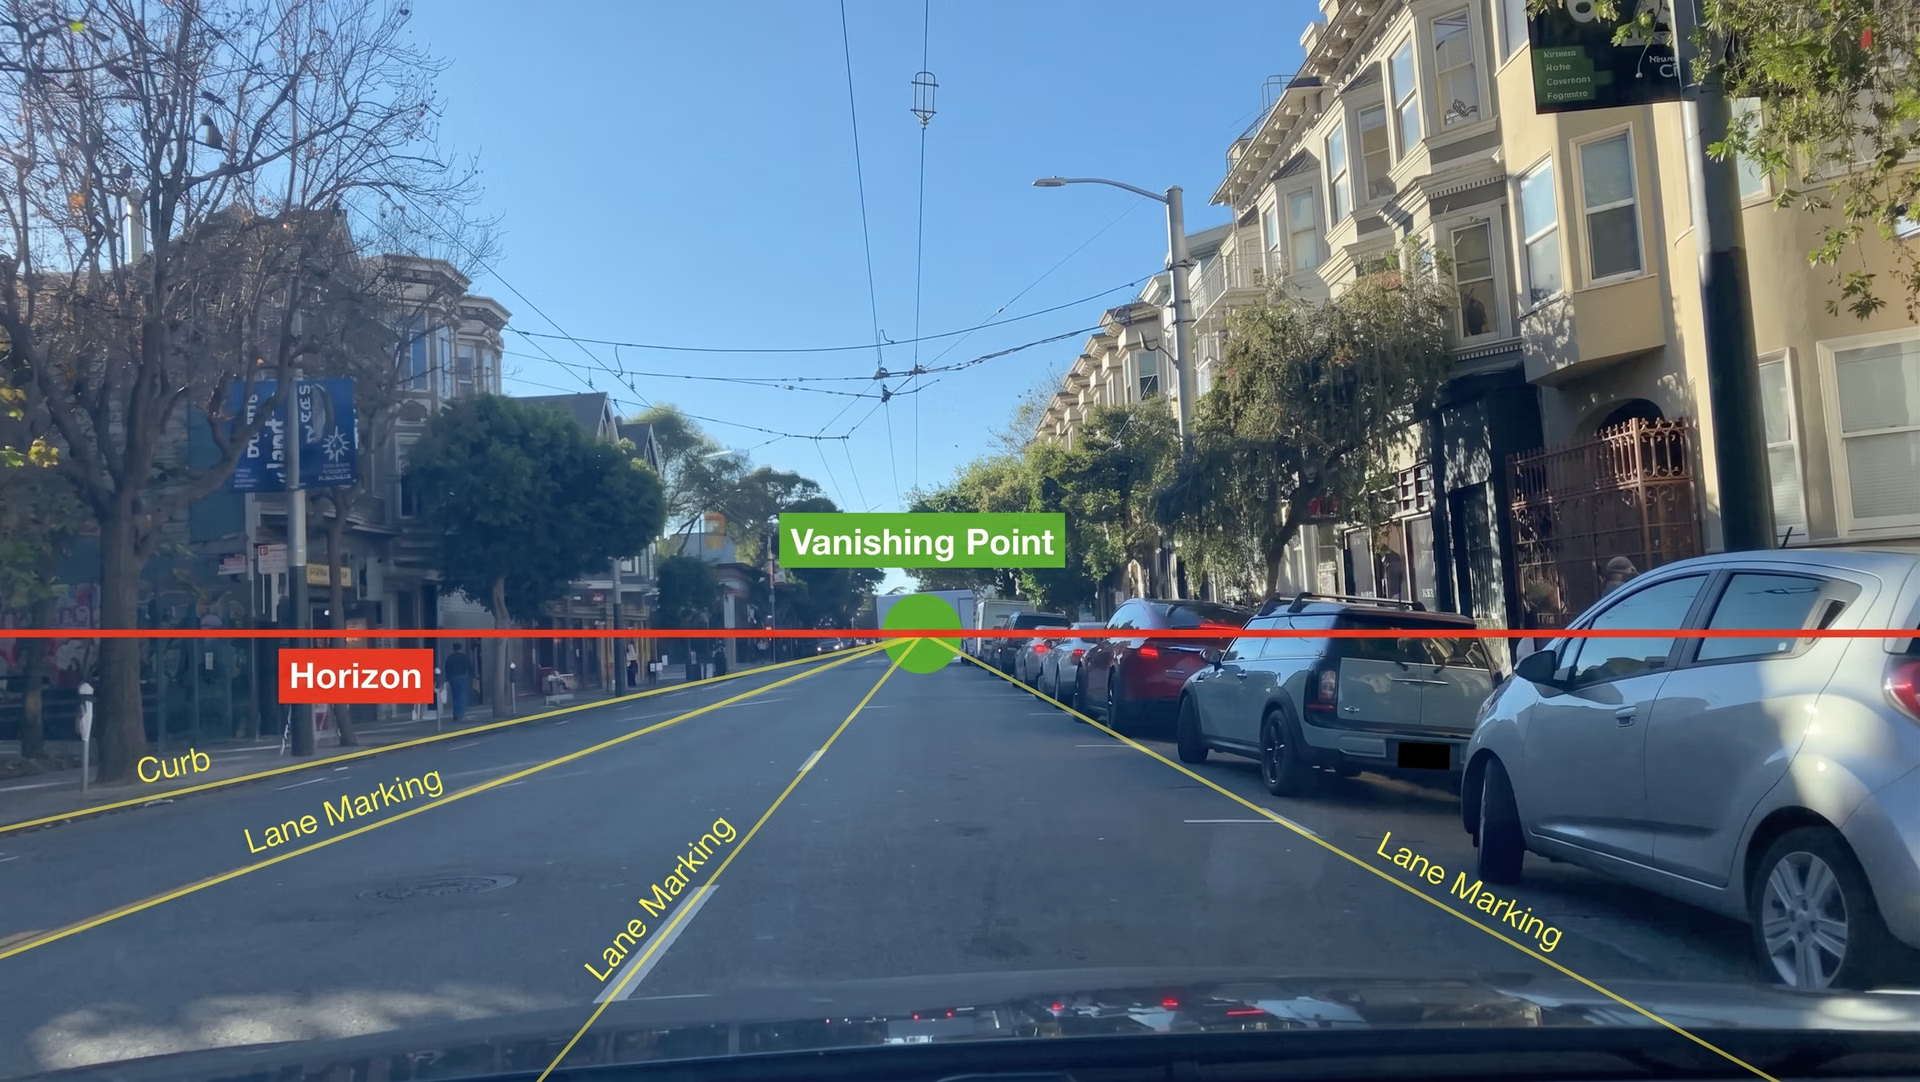
Hình 5. Camera đã hiệu chỉnh trên xe tự lái.
Thực tế tăng cường (AR) và thực tế ảo (VR)#
Ứng dụng AR và VR cần hiệu chỉnh camera chính xác để căn chỉnh nội dung kỹ thuật số với các đối tượng trong thế giới thực. Nếu không được hiệu chỉnh đúng cách, lớp phủ AR có thể bị trôi, lệch vị trí hoặc sai tỷ lệ, làm gián đoạn trải nghiệm người dùng.
Hiệu chỉnh méo ống kính đóng vai trò then chốt trong việc giúp các vật thể ảo hòa trộn tự nhiên vào môi trường thực. Nếu không hiệu chỉnh, biến dạng có thể phá vỡ cảm giác nhập vai và làm giảm độ chính xác trong trò chơi, mô phỏng huấn luyện và chẩn đoán hình ảnh y tế. Ngoài ra, trong VR, hiệu chuẩn giúp theo dõi chính xác chuyển động đầu và tay, cải thiện khả năng phản hồi và tạo trải nghiệm mượt mà, nhập vai hơn.
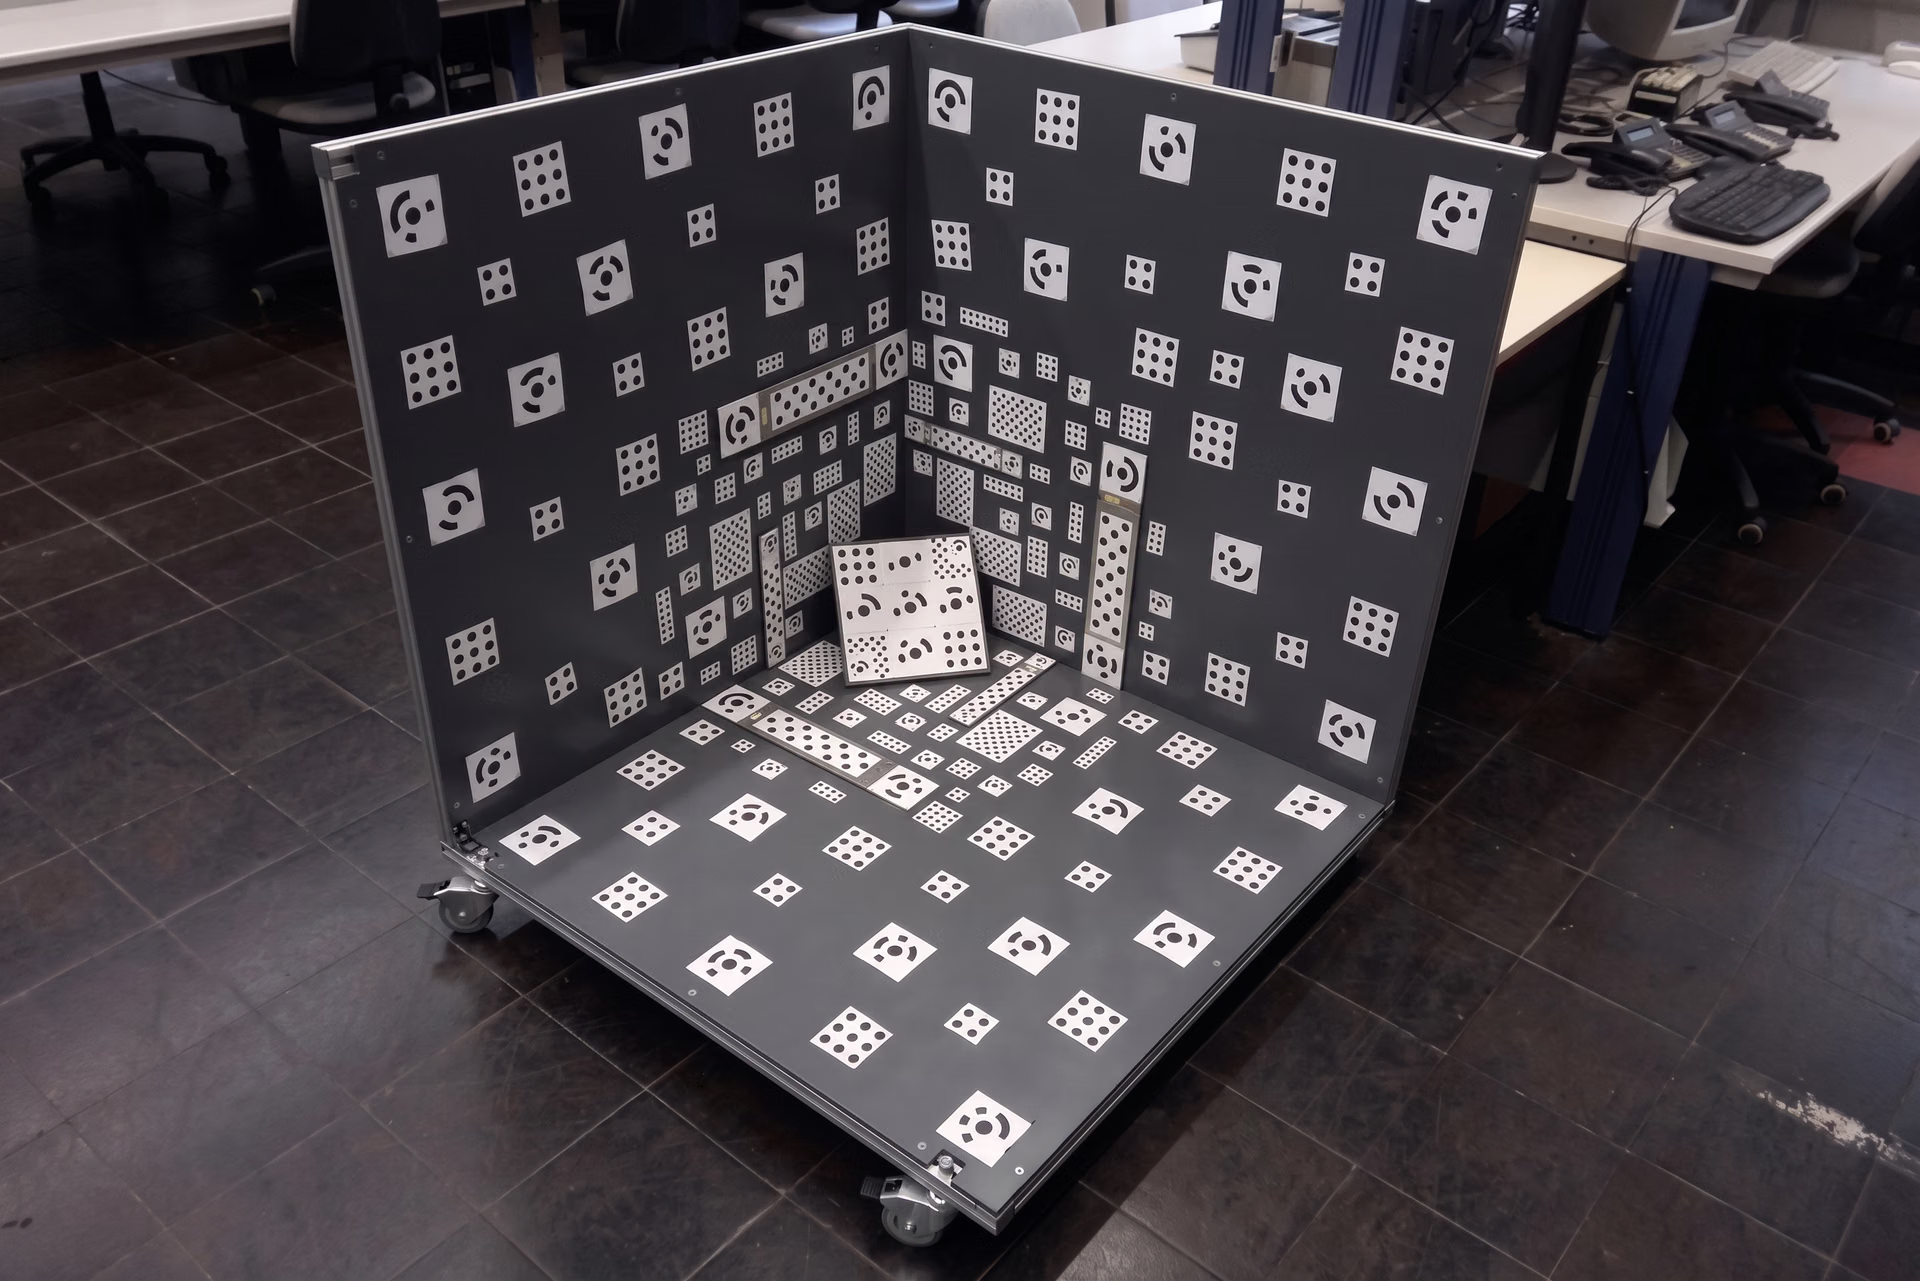
Hình 6. Thiết lập hiệu chỉnh camera 3D dùng để tinh chỉnh các phép đo không gian.
Thị giác robot và tự động hóa công nghiệp#
Để robot có thể quan sát và tương tác chính xác với thế giới, hiệu chỉnh camera đúng cách là yếu tố thiết yếu. Trong tự động hóa công nghiệp, robot dựa vào ước tính độ sâu để gắp, đặt và thao tác với vật thể một cách chính xác. Nếu không được hiệu chỉnh đúng cách, hiện tượng sai lệch có thể gây lỗi trong đóng gói, lắp ráp và kiểm tra chất lượng.
Một thách thức chính trong robotics là đo chính xác các vật thể phẳng. Hiệu chỉnh giúp cánh tay robot phát hiện đúng kích thước, tránh tính toán sai có thể làm chậm hoặc gián đoạn quá trình sản xuất. Hiệu chỉnh 3D còn tiến thêm một bước bằng cách cho phép robot thích ứng khi vật thể hoặc vị trí thay đổi.
Điểm chính cần ghi nhớ#
Hiệu chỉnh camera là thành phần thiết yếu của nhiều giải pháp thị giác máy tính. Công nghệ này đảm bảo model AI diễn giải hình ảnh chính xác cho các tác vụ như phát hiện đối tượng, theo dõi và ước tính độ sâu. Các tham số nội tại và ngoại tại giúp căn chỉnh hình ảnh với số đo thực tế để ngăn biến dạng ảnh hưởng đến các ứng dụng dựa trên AI.
Hiệu chỉnh méo ống kính rất quan trọng đối với ứng dụng thực tế tăng cường, tự động hóa công nghiệp và hệ thống nhiều camera. Khi AI phát triển, các phương pháp hiệu chỉnh camera tự động đang cải thiện hiệu suất, độ chính xác và độ tin cậy lâu dài trong những ứng dụng thực tế.
Được viết bởi
Nhà sáng tạo nội dung · Ultralytics
Bình luận
Đặt câu hỏi, chia sẻ kết quả hoặc giúp đỡ người khác.









