Ước tính độ sâu đơn ảnh là gì? Tổng quan
Tìm hiểu cách ước tính độ sâu đơn ảnh hoạt động, so sánh phương pháp này với các phương pháp đo độ sâu dựa trên cảm biến và cách phương pháp này hỗ trợ khả năng nhận thức 3D có thể mở rộng trong các hệ thống thị giác.
 Abirami Vina25 phút đọc
Xe tự lái được thiết kế để hiểu những gì đang diễn ra xung quanh nhằm di chuyển an toàn. Điều này đòi hỏi phải làm nhiều hơn việc chỉ nhận diện các đối tượng như người đi bộ hoặc phương tiện khác.
Xe cũng cần biết các đối tượng đó ở cách bao xa để phản ứng chính xác. Tuy nhiên, giúp máy móc cảm nhận khoảng cách không hề đơn giản. Khác với con người, máy móc không tự nhiên nhận biết chiều sâu từ hình ảnh mà cần được huấn luyện cụ thể.
Một lý do là hầu hết camera ghi lại thế giới dưới dạng hình ảnh phẳng hai chiều. Việc chuyển những hình ảnh đó thành thông tin thể hiện chiều sâu và cấu trúc 3D trong thế giới thực khá phức tạp, đặc biệt khi hệ thống cần hoạt động đáng tin cậy trong điều kiện thường ngày.
Thú vị là thị giác máy tính, một nhánh của AI tập trung vào diễn giải và hiểu dữ liệu hình ảnh, giúp máy móc hiểu thế giới qua hình ảnh tốt hơn. Chẳng hạn, ước lượng độ sâu đơn nhãn là một kỹ thuật thị giác máy tính ước tính khoảng cách đến các đối tượng chỉ từ một ảnh chụp bằng một camera.
Bằng cách học các dấu hiệu thị giác như kích thước vật thể, phối cảnh, kết cấu và bóng đổ, các model này có thể dự đoán độ sâu mà không cần dựa vào cảm biến bổ sung như LiDAR (đo khoảng cách và phát hiện bằng ánh sáng) hoặc camera stereo. Trong bài viết này, chúng ta sẽ tìm hiểu ước lượng độ sâu đơn ảnh là gì, cách thức hoạt động và một số ứng dụng thực tế.
Giới thiệu nhanh về ước lượng độ sâu đơn nhãn#
Ước lượng độ sâu đơn nhãn giúp máy xác định khoảng cách từ máy đến các đối tượng chỉ bằng một hình ảnh. Vì chỉ cần một camera, phương pháp này có một số ưu điểm, bao gồm chi phí thấp hơn và yêu cầu phần cứng đơn giản hơn.
Ví dụ, phương pháp này có thể được dùng cho robot gia đình giá phải chăng chỉ hoạt động với một camera. Ngay cả từ một ảnh duy nhất, hệ thống robot vẫn có thể xác định bức tường nào ở gần hơn, cánh cửa nào ở xa hơn và suy luận độ sâu tổng thể của không gian.
Thông thường, một ảnh đơn không chứa thông tin về tỷ lệ chính xác, vì vậy ước lượng độ sâu đơn nhãn thường tập trung vào độ sâu tương đối. Nói cách khác, phương pháp này có thể xác định đối tượng nào ở gần hơn và đối tượng nào ở xa hơn ngay cả khi không biết khoảng cách chính xác.
Khi model được huấn luyện trên dữ liệu có khoảng cách chuẩn hoặc độ sâu tuyệt đối, chẳng hạn như số đo độ sâu từ cảm biến LiDAR, model có thể học cách dự đoán khoảng cách theo đơn vị thực tế như mét. Không có loại dữ liệu tham chiếu này, model vẫn có thể suy luận độ sâu tương đối nhưng không thể ước tính khoảng cách tuyệt đối một cách đáng tin cậy.
Đầu ra của ước lượng độ sâu đơn nhãn thường là bản đồ độ sâu, tức một hình ảnh trong đó mỗi pixel biểu thị phần cảnh đó ở gần hay xa. Bản đồ độ sâu cung cấp cho hệ thống thị giác hiểu biết cơ bản về cấu trúc 3D của môi trường.
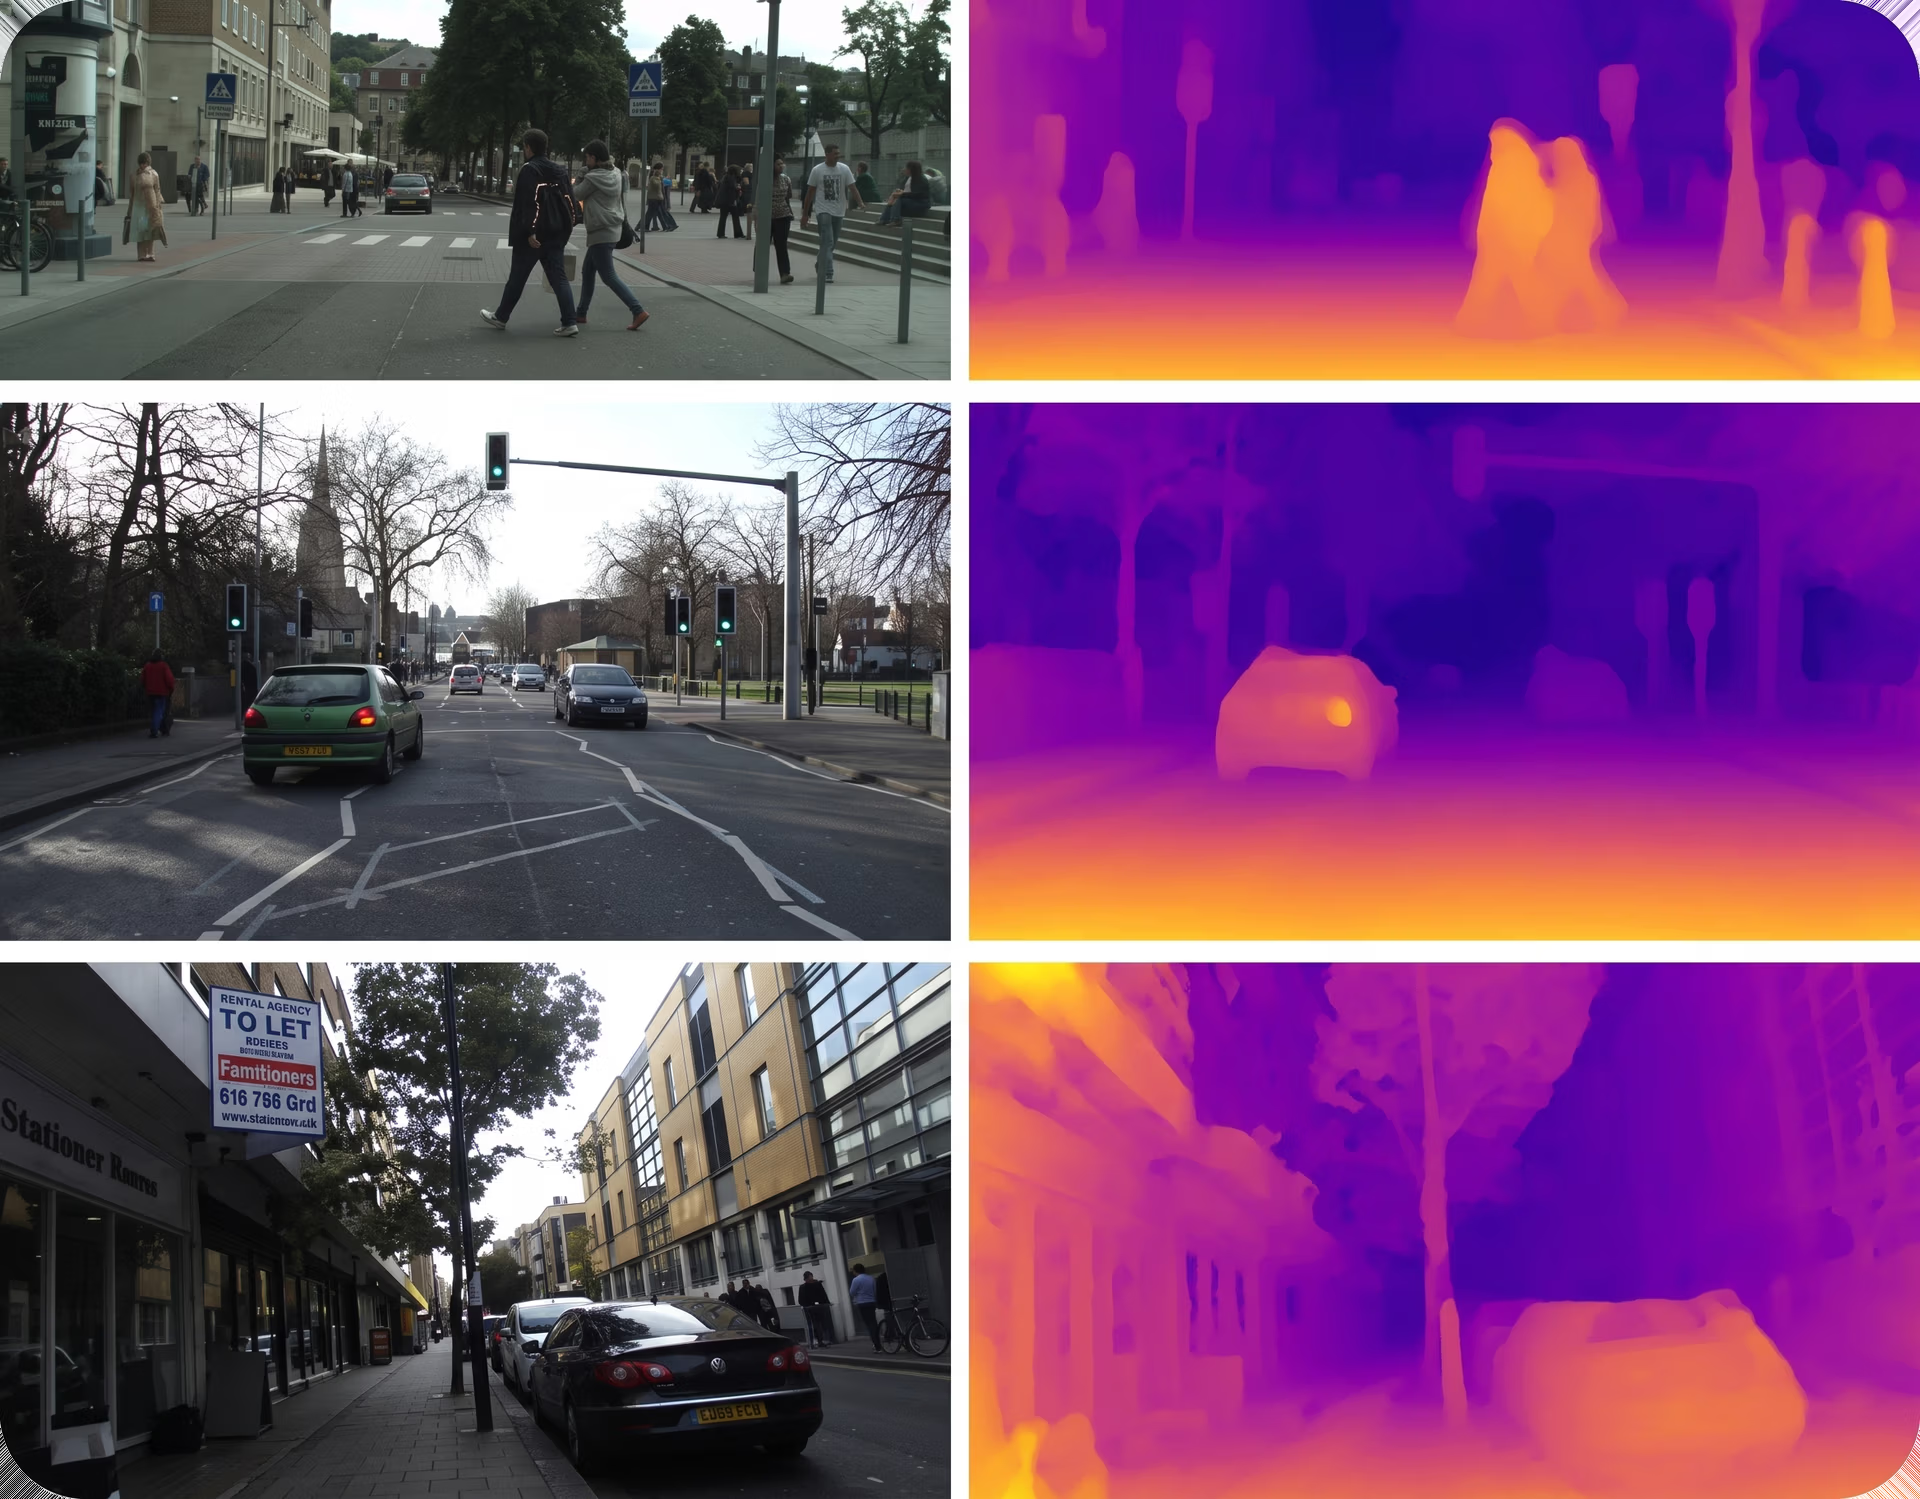
Hình 1. Ví dụ về bản đồ độ sâu dự đoán được tạo bằng phương pháp ước lượng độ sâu đơn nhãn (Nguồn)
Từ cảm biến đến hình ảnh: Ước lượng độ sâu#
Có thể tiếp cận bài toán ước lượng độ sâu theo nhiều cách, tùy thuộc vào cảm biến hiện có, giới hạn phần cứng và yêu cầu độ chính xác. Các phương pháp truyền thống thường dựa vào nhiều góc nhìn hoặc cảm biến chuyên dụng để đo khoảng cách trực tiếp.
Một phương pháp phổ biến là thị giác stereo, ước lượng độ sâu bằng cách so sánh hai hình ảnh đồng bộ được chụp từ các góc nhìn hơi khác nhau. Bằng cách đo độ lệch giữa các điểm tương ứng trong hai hình ảnh, hệ thống có thể suy ra khoảng cách từ camera đến các đối tượng.
Một phương pháp khác là hệ thống RGB-D (đỏ, lục, lam và độ sâu), sử dụng cảm biến độ sâu chủ động để đo trực tiếp khoảng cách tại mỗi pixel. Các hệ thống này có thể cung cấp thông tin độ sâu chính xác trong môi trường được kiểm soát nhưng cần thêm phần cứng.
Trong khi đó, các phương pháp dựa trên LiDAR sử dụng xung laser để tạo biểu diễn ba chiều chính xác của cảnh. Dù có độ chính xác cao, cảm biến LiDAR thường đắt tiền và làm tăng đáng kể độ phức tạp của phần cứng.
Ngược lại, ước lượng độ sâu đơn nhãn suy luận độ sâu chỉ từ một ảnh RGB. Vì không phụ thuộc vào nhiều camera hoặc cảm biến chuyên dụng, phương pháp này dễ triển khai trên quy mô lớn hơn và phù hợp khi ngân sách cũng như tài nguyên phần cứng bị hạn chế.
Học độ sâu từ một hình ảnh đơn#
Khi ước lượng độ sâu từ một hình ảnh đơn, các model độ sâu đơn nhãn học cách nhận diện những dấu hiệu hình ảnh mà con người thường dùng theo bản năng để phán đoán khoảng cách. Những dấu hiệu này gồm các đường phối cảnh, kích thước đối tượng, mật độ kết cấu, sự che khuất giữa các đối tượng và vùng sáng tối; tất cả đều gợi ý khoảng cách từ camera đến các đối tượng.
Những dấu hiệu này kết hợp với nhau để tạo cảm nhận về chiều sâu. Đối tượng có vẻ nhỏ hơn hoặc bị che khuất một phần thường ở xa hơn, trong khi chi tiết rõ nét hơn và hình ảnh có kích thước lớn hơn thường cho thấy đối tượng ở gần.
Để học các quy luật này, model độ sâu đơn nhãn được huấn luyện trên các tập dữ liệu hình ảnh quy mô lớn, thường đi kèm thông tin độ sâu lấy từ những nguồn khác như LiDAR hoặc hệ thống stereo. Trong quá trình huấn luyện, model học mối liên hệ giữa các dấu hiệu hình ảnh và độ sâu, từ đó có thể suy luận khoảng cách từ một hình ảnh đơn tại thời điểm inference.
Với dữ liệu huấn luyện đa dạng, các model thị giác hiện đại có thể khái quát hóa hiểu biết đã học sang nhiều môi trường, bao gồm cảnh trong nhà và ngoài trời, đồng thời xử lý được các góc nhìn chưa từng gặp.
Tìm hiểu các kỹ thuật ước lượng độ sâu đơn nhãn#
Tiếp theo, chúng ta sẽ tìm hiểu những phương pháp chính được dùng để ước lượng độ sâu từ một hình ảnh đơn và cách các phương pháp này phát triển theo thời gian.
Các phương pháp cổ điển và dựa trên hình học#
Các phương pháp ước lượng độ sâu đời đầu dựa vào những quy tắc hình ảnh đơn giản gắn với hình học camera. Các dấu hiệu như phối cảnh, kích thước đối tượng và việc một đối tượng có che khuất đối tượng khác hay không được dùng để ước tính khoảng cách.
Ví dụ, khi hai đối tượng tương tự có kích thước khác nhau, đối tượng nhỏ hơn được cho là ở xa hơn. Các phương pháp này hoạt động khá tốt trong môi trường được kiểm soát, nơi những yếu tố như ánh sáng, vị trí camera và bố cục cảnh luôn ổn định.
Tuy nhiên, trong cảnh thực tế, những giả định này thường không còn đúng. Thay đổi ánh sáng, góc nhìn và độ phức tạp của cảnh tăng lên có thể dẫn đến ước tính độ sâu thiếu tin cậy, làm hạn chế hiệu quả của các phương pháp cổ điển trong môi trường không được kiểm soát.
Các phương pháp máy học đời đầu#
Các phương pháp máy học đời đầu giúp ước lượng độ sâu linh hoạt hơn bằng cách học trực tiếp các quy luật từ dữ liệu. Thay vì chỉ dựa vào những quy tắc hình học cố định, các model này tìm cách học mối quan hệ giữa thông tin hình ảnh và khoảng cách, xem dự đoán độ sâu là bài toán hồi quy dựa trên các dấu hiệu như cạnh, kết cấu và biến đổi màu sắc.
Việc lựa chọn các đặc trưng này là một phần then chốt của quy trình. Kỹ sư phải quyết định cần trích xuất tín hiệu hình ảnh nào và biểu diễn chúng ra sao; hiệu năng của model phụ thuộc nhiều vào những lựa chọn đó.
Dù phương pháp này hoạt động tốt hơn các phương pháp trước đó, nó vẫn có những hạn chế. Nếu các đặc trưng được chọn thiếu ngữ cảnh quan trọng, dự đoán độ sâu sẽ kém chính xác hơn. Khi cảnh ngày càng phức tạp và đa dạng, các model này thường khó tạo ra kết quả đáng tin cậy.
Các thuật toán deep learning#
Hầu hết hệ thống ước lượng độ sâu đơn nhãn hiện đại đều sử dụng deep learning, tức các mạng nơ-ron có nhiều lớp, có khả năng học những quy luật phức tạp từ dữ liệu. Các model này học cách dự đoán độ sâu trực tiếp từ hình ảnh và tạo ra bản đồ độ sâu.
Nhiều phương pháp được xây dựng bằng mạng nơ-ron tích chập (CNN), một loại mạng nơ-ron được thiết kế để xử lý hình ảnh bằng cách phát hiện các quy luật như cạnh và hình dạng. Những model này thường dùng cấu trúc encoder–decoder: encoder trích xuất đặc trưng hình ảnh, còn decoder chuyển các đặc trưng đó thành bản đồ độ sâu. Xử lý hình ảnh ở nhiều tỷ lệ giúp model nắm bắt bố cục tổng thể của cảnh mà vẫn xác định rõ ranh giới đối tượng.
Các model mới hơn tập trung vào việc hiểu mối quan hệ giữa những phần khác nhau trong hình ảnh. Các model dựa trên Transformer và Vision Transformer (ViT) sử dụng cơ chế attention, cho phép model xác định những vùng nào trong hình ảnh có liên quan nhất và liên kết các vùng ở xa nhau. Nhờ đó, model xây dựng được hiểu biết nhất quán hơn về độ sâu trên toàn bộ cảnh.
Một số hệ thống kết hợp cả hai ý tưởng. Các model CNN–Transformer lai sử dụng CNN để nắm bắt chi tiết cục bộ tinh vi và Transformer để mô hình hóa ngữ cảnh tổng thể của cảnh. Dù cách này thường cải thiện độ chính xác, nó thường đòi hỏi nhiều tài nguyên tính toán hơn, chẳng hạn như bộ nhớ và năng lực xử lý bổ sung.
Vì sao hiểu biết về độ sâu quan trọng đối với hệ thống vision AI#
Khi tìm hiểu về ước lượng độ sâu đơn nhãn, có thể bạn sẽ tự hỏi vì sao hiểu biết về độ sâu lại quan trọng đến vậy đối với các hệ thống AI dựa trên thị giác.
Khi hệ thống có thể ước tính khoảng cách đến các đối tượng và bề mặt, hệ thống sẽ hiểu rõ hơn bố cục của cảnh và mối quan hệ giữa các thành phần. Nhận thức không gian này rất cần thiết để đưa ra quyết định đáng tin cậy, đặc biệt trong các ứng dụng thực tế như lái xe tự hành.
Thông tin độ sâu cũng bổ sung ngữ cảnh có giá trị cho các tác vụ thị giác máy tính khác. Ví dụ, tính năng phát hiện đối tượng được hỗ trợ bởi các model như Ultralytics YOLO26 có thể cho hệ thống biết những gì xuất hiện trong cảnh, còn độ sâu giúp xác định vị trí của các đối tượng đó so với camera và với nhau.
Kết hợp lại, những năng lực này mở ra nhiều ứng dụng vision AI, chẳng hạn như xây dựng bản đồ 3D, điều hướng trong môi trường phức tạp và hiểu toàn cảnh.
Robot và phương tiện tự hành phụ thuộc vào thông tin này để di chuyển an toàn, tránh chướng ngại vật và phản ứng với những thay đổi theo thời gian thực. Ví dụ, phương pháp lái xe chỉ dựa trên thị giác của Tesla kết hợp hình ảnh camera với ước lượng độ sâu thay vì LiDAR để xác định khoảng cách đến các đối tượng và vị trí của chúng trên đường.
Cách các model ước lượng độ sâu đơn nhãn hoạt động#
Dù kiến trúc model có khác nhau, hầu hết model ước lượng độ sâu đơn nhãn đều thực hiện quy trình tương tự để chuyển một hình ảnh đơn thành bản đồ độ sâu. Dưới đây là tổng quan nhanh về các bước chính:
- Đầu vào và tiền xử lý: Workflow bắt đầu với một hình ảnh đầu vào. Trước khi đưa vào model, hình ảnh gốc thường được thay đổi kích thước, chuẩn hóa và chuyển thành tensor, định dạng mà mạng nơ-ron sử dụng để xử lý dữ liệu hình ảnh một cách hiệu quả.
- Trích xuất đặc trưng: Mạng encoder phân tích hình ảnh để trích xuất các đặc trưng hình ảnh có ý nghĩa. Những đặc trưng này nắm bắt thông tin như kết cấu, ranh giới đối tượng và bố cục tổng thể của cảnh. Hầu hết model hoạt động ở nhiều tỷ lệ để hiểu được cả chi tiết nhỏ lẫn cấu trúc tổng thể.
- Suy luận độ sâu: Dựa trên các đặc trưng đã trích xuất, model kết hợp chi tiết cục bộ với ngữ cảnh tổng thể để suy luận về quan hệ không gian trong cảnh. Ở bước này, model học cách xác định vùng nào trong hình ảnh gần camera hơn và vùng nào ở xa hơn.
- Tạo bản đồ độ sâu: Sau đó, decoder chuyển thông tin này thành bản đồ độ sâu dày đặc. Mỗi pixel trong hình ảnh được gán một giá trị độ sâu, thường bằng cách kết hợp dự đoán từ nhiều tỷ lệ để cải thiện độ chính xác và tính nhất quán.
Cách huấn luyện model ước lượng độ sâu đơn nhãn#
Quy trình vừa đề cập giả định rằng chúng ta đã có một model được huấn luyện hoặc huấn luyện trước. Nhưng quá trình huấn luyện model ước lượng độ sâu đơn nhãn thực sự diễn ra như thế nào?
Quá trình huấn luyện bắt đầu bằng việc chuẩn bị dữ liệu hình ảnh để mạng có thể xử lý hiệu quả. Hình ảnh đầu vào được thay đổi kích thước và chuẩn hóa về cùng tỷ lệ, sau đó được đưa qua model để tạo bản đồ độ sâu dự đoán, ước tính khoảng cách tại mỗi pixel.
Sau đó, bản đồ độ sâu dự đoán được so sánh với dữ liệu độ sâu tham chiếu bằng hàm loss, hàm này đo mức chênh lệch giữa dự đoán của model và độ sâu chuẩn. Giá trị loss thể hiện sai số hiện tại của model và cung cấp tín hiệu để cải thiện.
Optimizer sử dụng tín hiệu này để cập nhật model bằng cách điều chỉnh các trọng số bên trong. Để thực hiện việc đó, optimizer tính gradient, mô tả mức thay đổi của loss theo từng tham số của model, rồi áp dụng các cập nhật này lặp đi lặp lại qua nhiều epoch, tức nhiều lượt chạy hoàn chỉnh qua tập dữ liệu huấn luyện.
Quy trình training có giám sát lặp này được điều khiển bởi các siêu tham số như learning rate, quy định kích thước mỗi bước cập nhật, và batch size, xác định số lượng hình ảnh được xử lý cùng lúc. Vì training đòi hỏi nhiều phép toán, quy trình này thường được tăng tốc bằng bộ xử lý đồ họa (GPU), vốn rất phù hợp với tính toán song song.
Sau khi hoàn tất huấn luyện, model được đánh giá bằng các metric đánh giá tiêu chuẩn trên tập validation, gồm những hình ảnh không được sử dụng trong quá trình huấn luyện. Việc đánh giá này giúp đo lường khả năng khái quát hóa của model trên dữ liệu mới.
Sau đó, model đã huấn luyện có thể được tái sử dụng hoặc fine-tune cho các kịch bản mới. Nhìn chung, quy trình huấn luyện này giúp model ước lượng độ sâu đơn nhãn tạo ra các ước tính độ sâu nhất quán, yếu tố thiết yếu cho các tác vụ tiếp theo như tái tạo 3D và triển khai trong thực tế.
Khám phá các model tiên tiến nhất và xu hướng nghiên cứu#
Ước lượng độ sâu đơn nhãn đã cải thiện nhanh chóng khi các model ngày càng hiểu toàn bộ cảnh tốt hơn thay vì chỉ nắm bắt những chi tiết hình ảnh nhỏ. Các phương pháp trước đây thường tạo ra bản đồ độ sâu không đồng đều, đặc biệt trong môi trường phức tạp.
Các model mới hơn, như trong những nghiên cứu gần đây được công bố trên arXiv, chú trọng nhiều hơn đến ngữ cảnh toàn cục, nhờ đó tạo ra dự đoán độ sâu ổn định và chân thực hơn. Những model nổi tiếng như MiDaS và DPT đã góp phần thúc đẩy xu hướng này bằng cách học độ sâu từ các dataset đa dạng, độ phân giải cao và khái quát hóa tốt trên nhiều khung cảnh.
Các model mới hơn, bao gồm ZoeDepth và Depth Anything V2, phát triển dựa trên những nghiên cứu này bằng cách cải thiện tính nhất quán về tỷ lệ, đồng thời duy trì hiệu năng cao trong nhiều bối cảnh. Tiến bộ này thường được đánh giá bằng các dataset benchmark phổ biến như KITTI và NYU Depth V2, bao gồm cả cảnh ngoài trời lẫn trong nhà.
Một xu hướng rõ rệt khác là cân bằng độ chính xác với tính thực tiễn. Model nhỏ được tối ưu về tốc độ và có thể chạy theo thời gian thực trên thiết bị edge hoặc thiết bị di động, trong khi model lớn ưu tiên độ phân giải cao hơn và độ chính xác ước lượng độ sâu ở khoảng cách xa. Ví dụ, các model ước lượng độ sâu Ultralytics YOLO26 trải dài từ YOLO26n-depth gọn nhẹ dành cho ứng dụng edge thời gian thực đến YOLO26x-depth lớn hơn, chính xác hơn.
Các ứng dụng của ước lượng độ sâu đơn nhãn#
Tiếp theo, hãy cùng xem một số ví dụ thực tế cho thấy ước lượng độ sâu đơn nhãn được dùng như thế nào để suy luận cấu trúc 3D của cảnh từ một hình ảnh đơn.
Trong tất cả các trường hợp này, cần nhớ rằng thông tin độ sâu là ước tính được suy luận từ các dấu hiệu hình ảnh, chứ không phải số đo chính xác. Vì vậy, ước lượng độ sâu đơn nhãn hữu ích để hiểu bố cục tương đối và các quan hệ không gian, nhưng không thể thay thế cảm biến được thiết kế để đo khoảng cách chính xác như LiDAR hoặc hệ thống stereo.
Lập bản đồ địa hình và điều hướng bằng drone#
Drone thường hoạt động ở những môi trường có tín hiệu GPS không đáng tin cậy, chẳng hạn như rừng, công trường xây dựng, vùng thiên tai hoặc đô thị đông đúc. Để bay an toàn trong những điều kiện này, drone cần hiểu địa hình xung quanh và xác định khoảng cách đến chướng ngại vật. Trước đây, việc này thường đòi hỏi lắp thêm cảm biến như LiDAR hoặc camera stereo, làm tăng trọng lượng, mức tiêu thụ điện năng và tổng chi phí.
Ước lượng độ sâu đơn nhãn là một giải pháp thay thế đơn giản hơn. Chỉ với một camera RGB, drone có thể ước tính độ sâu từ hình ảnh và xây dựng hiểu biết 3D cơ bản về môi trường. Nhờ đó, drone có thể phát hiện chướng ngại vật như tòa nhà, cây cối hoặc thay đổi địa hình đột ngột, rồi điều chỉnh đường bay theo thời gian thực.
Các ước tính độ sâu này hỗ trợ những tác vụ điều hướng quan trọng, bao gồm tránh chướng ngại vật, kiểm soát độ cao và hạ cánh an toàn. Nhờ vậy, drone nhẹ có thể thực hiện các tác vụ lập bản đồ, kiểm tra và điều hướng mà không cần dựa vào cảm biến độ sâu chuyên dụng.
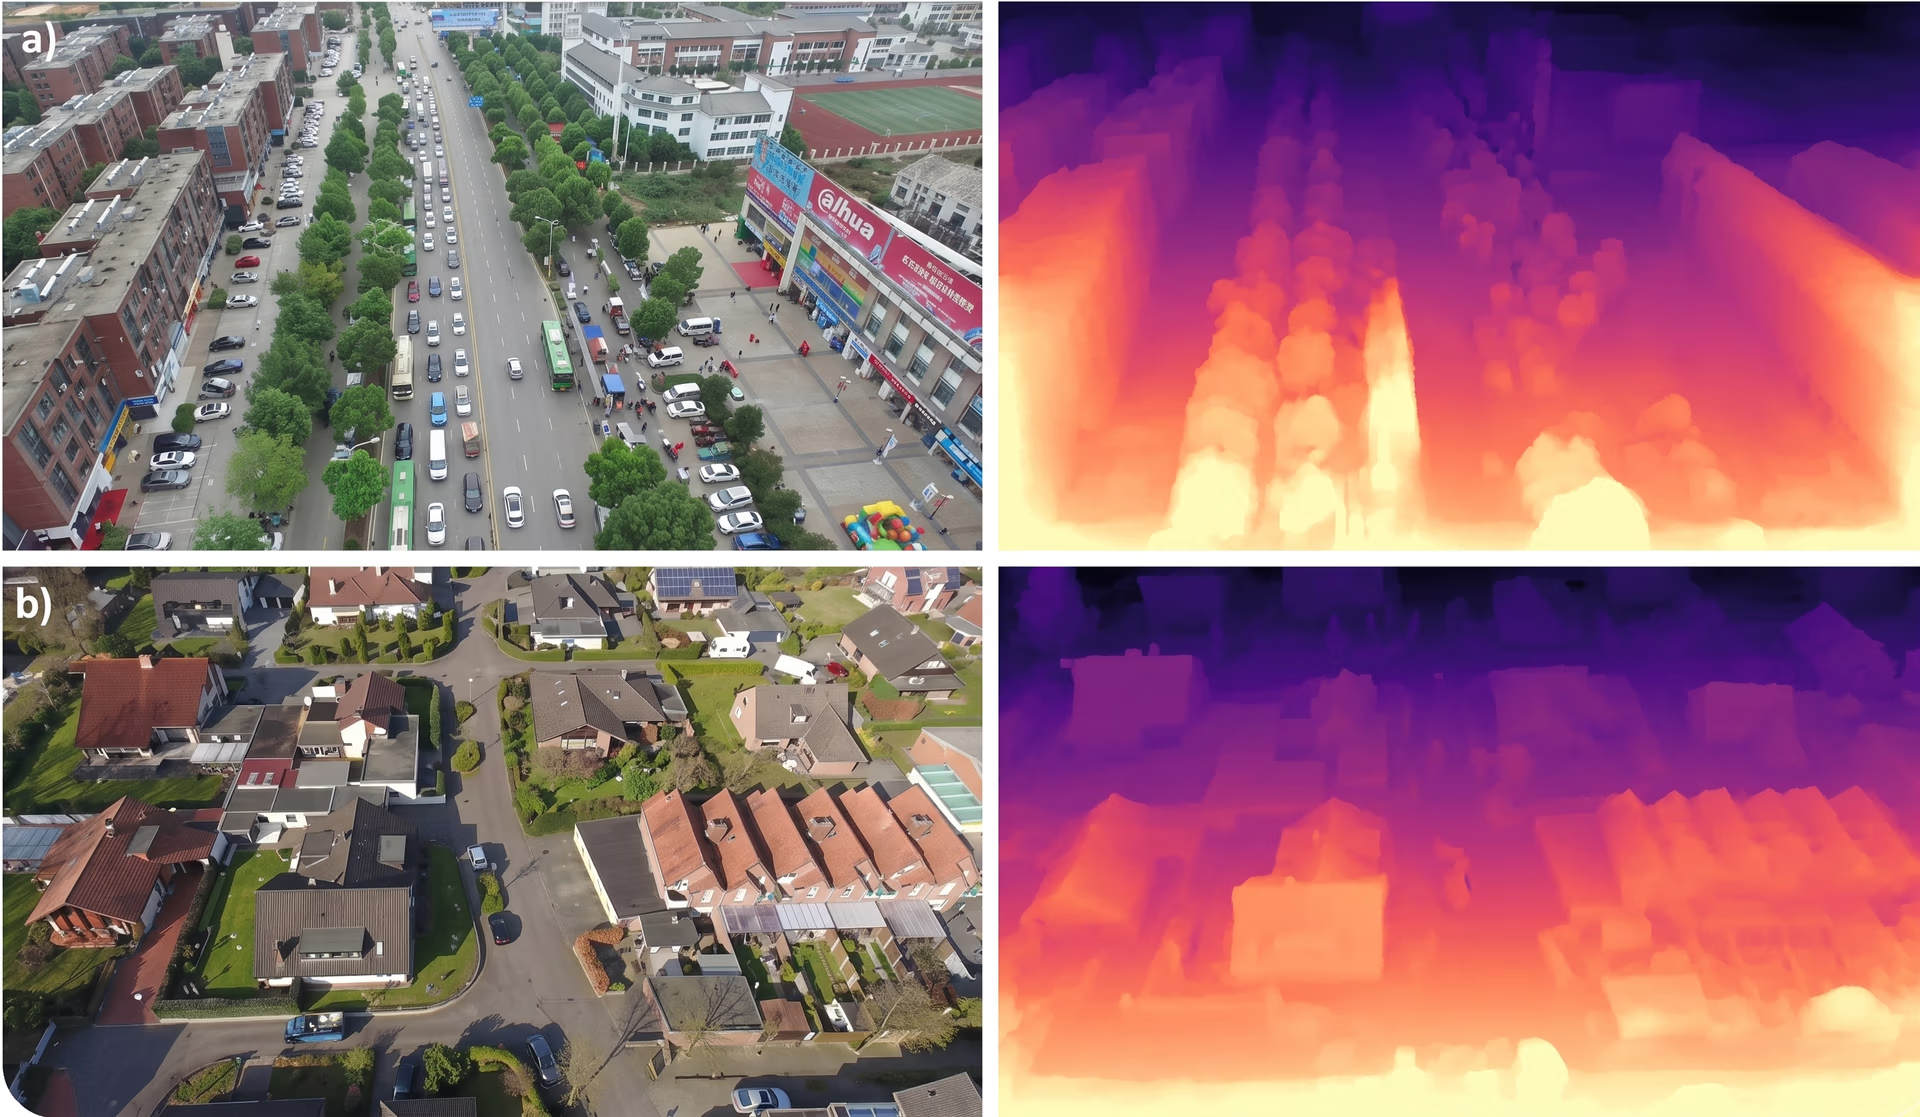
Hình 2. Có thể sử dụng ước lượng độ sâu đơn nhãn để phân tích hình ảnh drone (Nguồn)
Bù đắp điểm mù cho xe đua tự hành#
Các phương tiện tự hành thường phụ thuộc nhiều vào cảm biến LiDAR, sử dụng xung laser để đo khoảng cách và dựng hình ảnh 3D của đường đi. Dù có độ chính xác cao, LiDAR có thể gặp khó khăn với đỉnh dốc gắt, sườn dốc đứng, hiện tượng che khuất hoặc xe chúi/ngóc đột ngột, đôi khi cho dữ liệu độ sâu thưa thớt hoặc bị thiếu.
Ước lượng độ sâu đơn mắt có thể giúp lấp đầy những khoảng trống này bằng cách cung cấp thông tin độ sâu dày đặc từ một ảnh RGB duy nhất, ngay cả khi dữ liệu LiDAR chưa đầy đủ. Hãy xem xét tình huống một ô tô tự lái đang chạy nhanh và tiến đến đỉnh dốc. Các tia LiDAR có thể vượt quá mặt đường phía bên kia đỉnh dốc, khiến việc xác định những gì ở phía trước trở nên không chắc chắn.
Tuy nhiên, phương pháp ước lượng độ sâu dựa trên camera vẫn có thể suy ra hình dạng mặt đường từ các dấu hiệu thị giác như phối cảnh và kết cấu, giúp phương tiện duy trì khả năng nhận thức đáng tin cậy cho đến khi dữ liệu LiDAR ổn định. Kết hợp với nhau, LiDAR và ước lượng độ sâu đơn mắt cho phép nhận thức ổn định hơn và điều khiển an toàn hơn trong những điều kiện lái xe khó khăn.
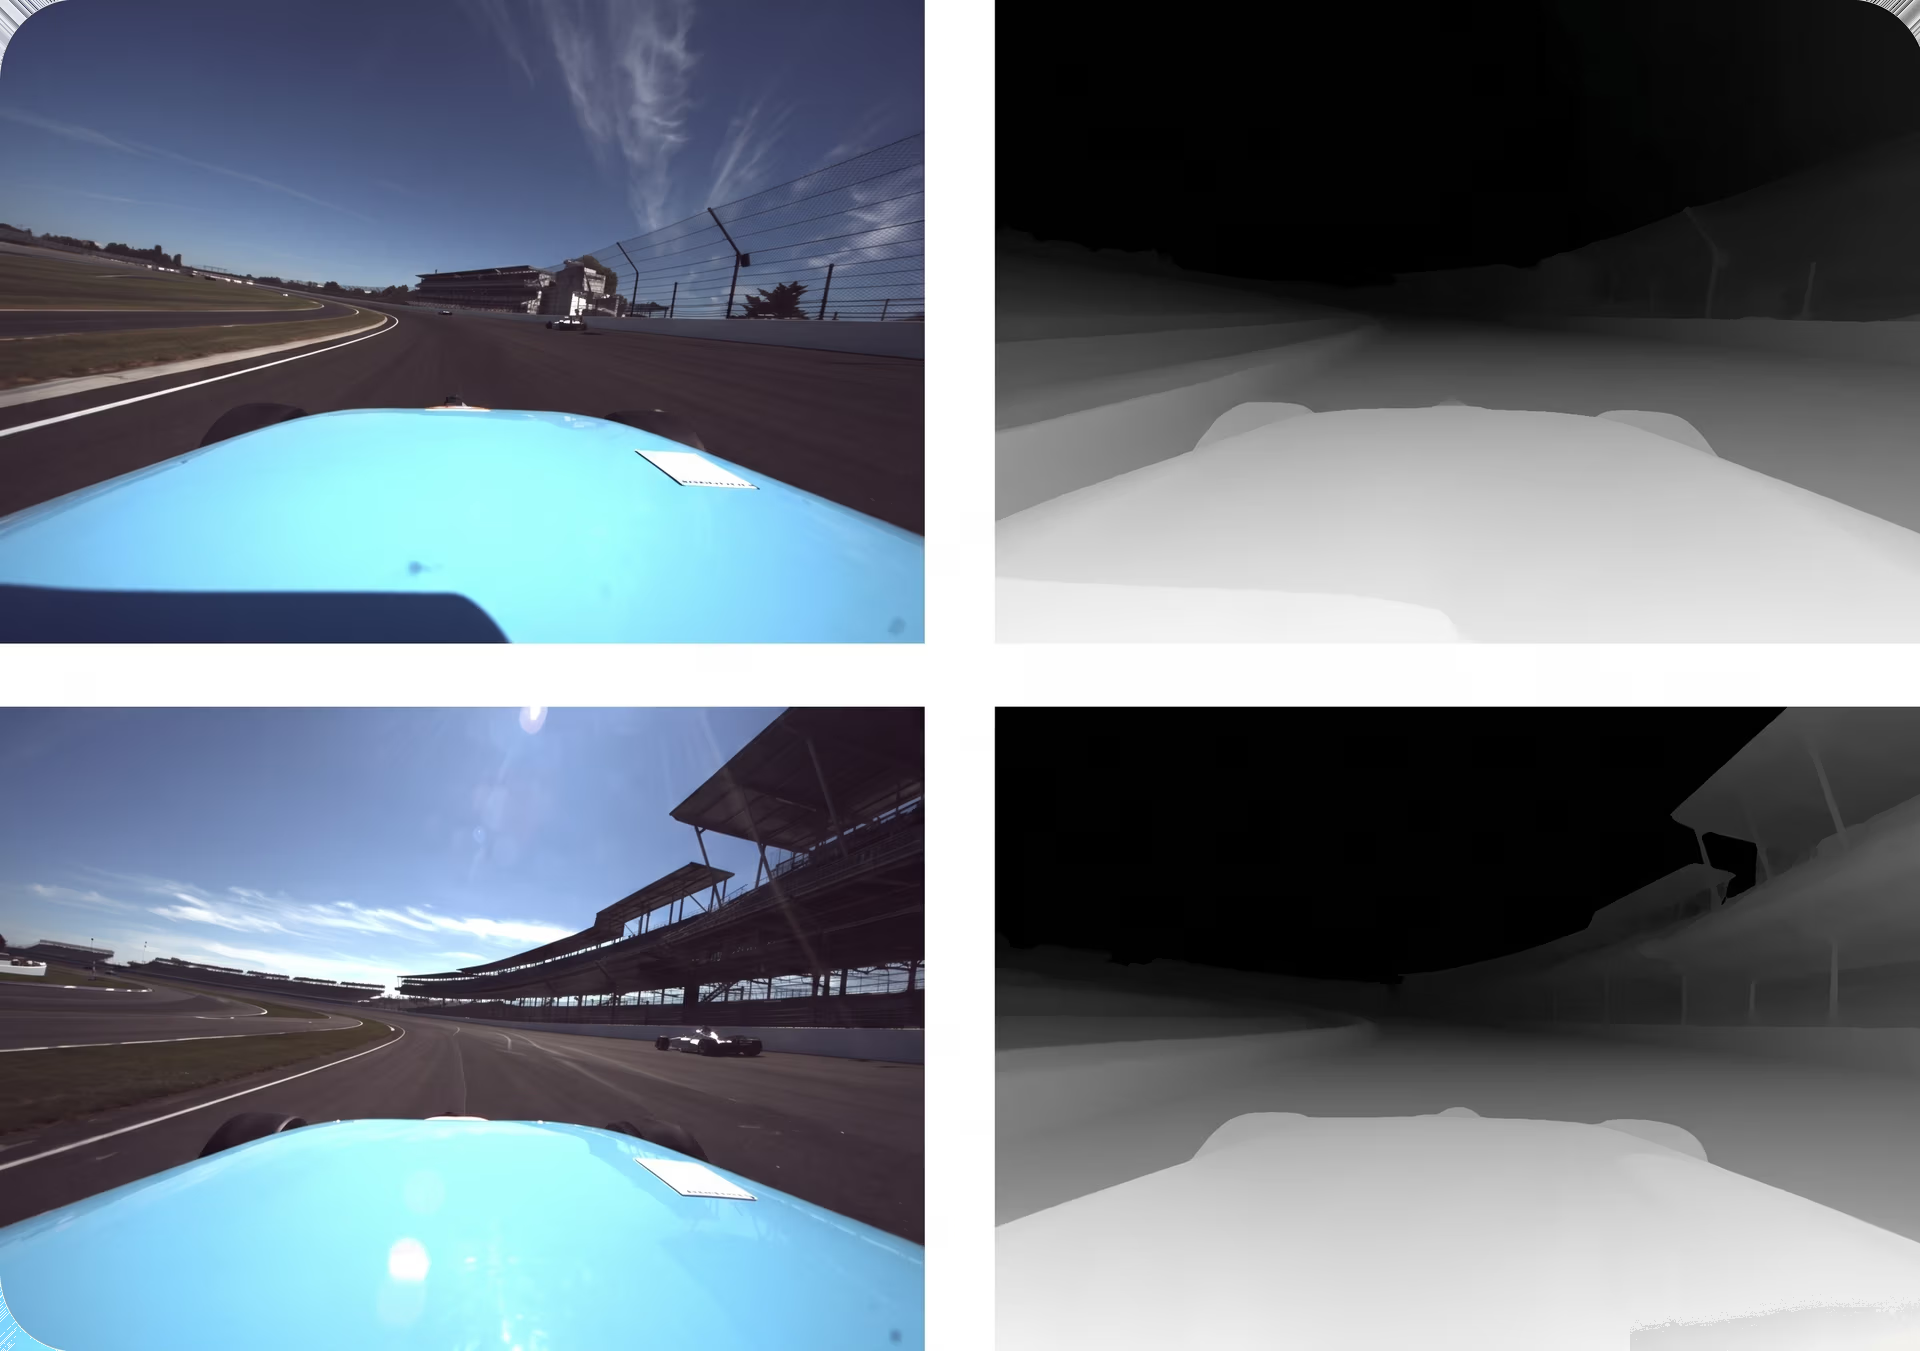
Hình 3. Hình ảnh trực quan về việc sử dụng ước lượng độ sâu đơn mắt cho đua xe tự hành (Nguồn)
Điều hướng robot và tránh chướng ngại vật#
Robot thường hoạt động ở những nơi không có bản đồ chi tiết và điều kiện liên tục thay đổi. Để di chuyển an toàn, robot cần nhận biết đáng tin cậy về không gian xung quanh và vị trí của các chướng ngại vật.
Ước lượng độ sâu đơn mắt có thể cung cấp nhận thức không gian này bằng một camera RGB duy nhất mà không cần dựa vào phần cứng cồng kềnh hoặc đắt tiền. Bằng cách học các dấu hiệu thị giác như tỷ lệ và phối cảnh, các model ước lượng độ sâu có thể tạo bản đồ độ sâu dày đặc của môi trường xung quanh. Nhờ đó, robot có thể xác định rõ khoảng cách đến các bề mặt và vật thể.
Đặc biệt, khi kết hợp thông tin độ sâu với các tác vụ thị giác máy tính như phát hiện đối tượng và phân đoạn ngữ nghĩa, robot có thể quan sát môi trường xung quanh toàn diện hơn. Robot có thể xác định vật thể, hiểu khoảng cách đến vật thể và quyết định nơi có thể di chuyển an toàn. Nhờ đó, robot có thể tránh chướng ngại vật, phát hiện vùng không có vật cản và lập kế hoạch đường đi theo thời gian thực.
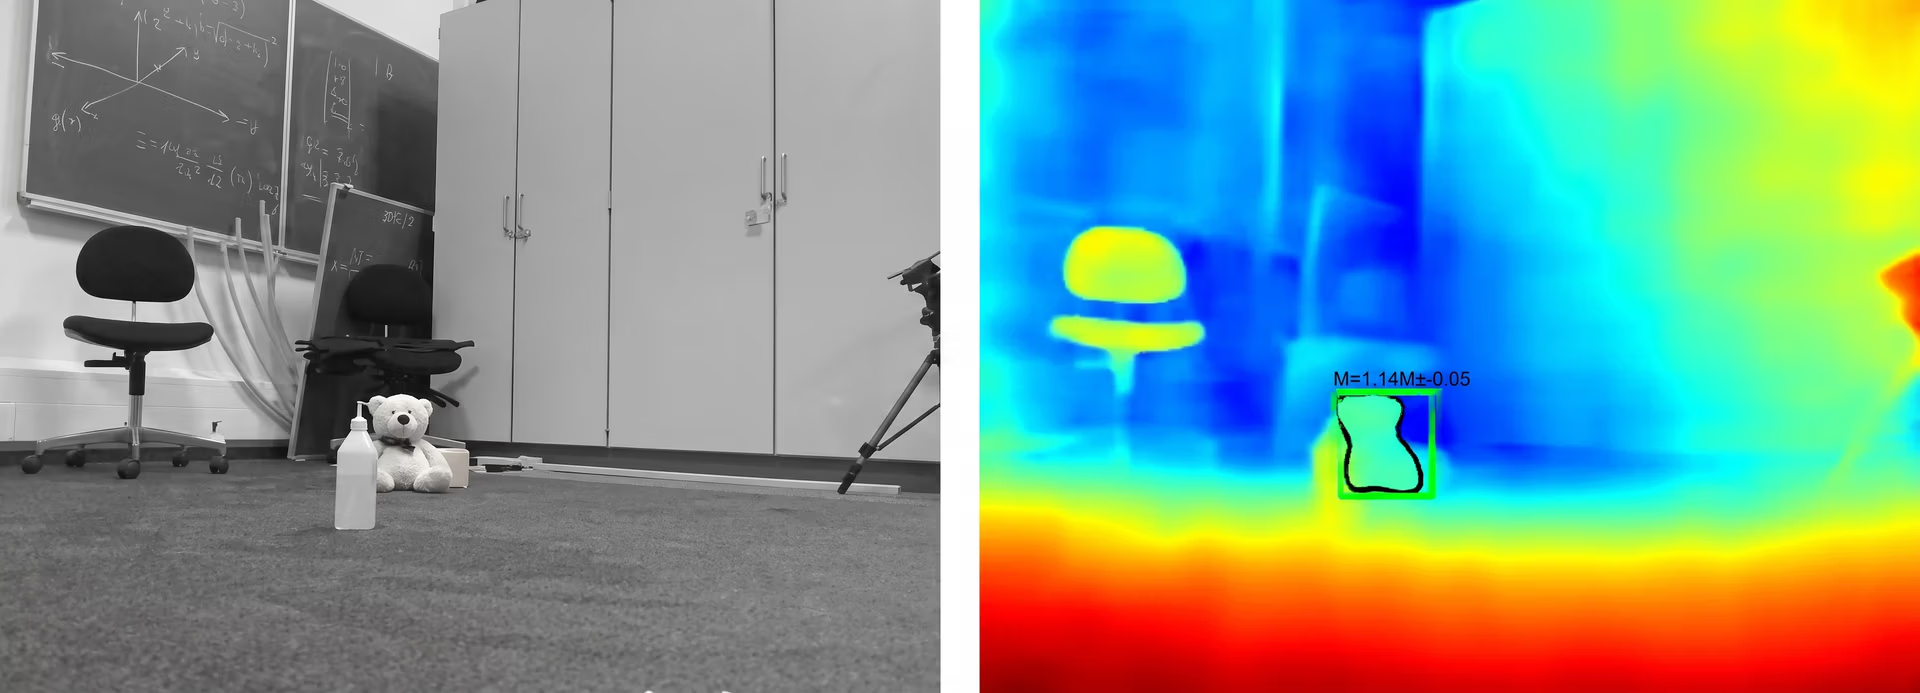
Hình 4. Phát hiện đối tượng bằng ước lượng độ sâu đơn mắt và phát hiện đối tượng (Nguồn)
Ưu và nhược điểm của ước lượng độ sâu đơn mắt#
Sau đây là một số ưu điểm chính khi sử dụng ước lượng độ sâu đơn mắt:
- Gọn nhẹ và tiết kiệm năng lượng: Sử dụng một camera duy nhất giúp giảm trọng lượng hệ thống và mức tiêu thụ điện năng, điều đặc biệt quan trọng đối với robot di động, drone và hệ thống nhúng.
- Dễ kết hợp với dữ liệu cảm biến: Độ sâu đơn mắt có thể bổ trợ cho các cảm biến khác, chẳng hạn như LiDAR hoặc radar, bằng cách lấp đầy khoảng trống hoặc cung cấp dữ liệu dự phòng.
- Hoạt động trong nhiều môi trường: Có thể sử dụng cùng một phương pháp dựa trên camera trong nhà, ngoài trời và trên nhiều nền tảng khác nhau mà không cần thay đổi phần cứng.
Dù ước lượng độ sâu đơn mắt mang lại những lợi ích rõ rệt, dưới đây là một số hạn chế cần cân nhắc:
- Độ chính xác thấp hơn cảm biến chủ động: Dù đang được cải thiện nhanh chóng, ước lượng độ sâu đơn mắt nhìn chung chưa thể đạt độ chính xác tuyệt đối của LiDAR hoặc cảm biến ánh sáng cấu trúc trong các điều kiện được kiểm soát.
- Nhạy cảm với điều kiện chiếu sáng: Hiệu suất có thể suy giảm trong môi trường thiếu sáng, có bóng đổ mạnh, chói sáng hoặc cảnh có ít kết cấu.
- Thách thức về khả năng khái quát hóa: Model được huấn luyện trong một môi trường có thể không chuyển đổi đáng tin cậy sang các miền chưa từng gặp nếu không được điều chỉnh hoặc tinh chỉnh.
Khi nào không nên dựa vào ước lượng độ sâu đơn mắt#
Dù ước lượng độ sâu đơn mắt là một lĩnh vực nghiên cứu đáng chú ý, điều quan trọng là phải hiểu những trường hợp có thể và không thể áp dụng kỹ thuật này trong thực tế. Khoảng cách mà kỹ thuật này đưa ra là các giá trị ước tính dựa trên những gì model nhìn thấy trong ảnh, chứ không phải phép đo chính xác từ thế giới thực.
Do đó, chất lượng kết quả có thể thay đổi tùy theo các yếu tố như điều kiện chiếu sáng, độ phức tạp của cảnh và mức độ tương đồng giữa cảnh đó với dữ liệu huấn luyện của model. Ước lượng độ sâu đơn mắt thường xác định tốt vật thể nào gần hơn và vật thể nào xa hơn, nhưng không đáng tin cậy khi cần khoảng cách chính xác.
Trong những tình huống đòi hỏi độ chính xác cao, chẳng hạn như hệ thống trọng yếu về an toàn, kiểm tra công nghiệp hoặc robot cần tương tác với vật thể với độ chính xác rất cao, cần đo trực tiếp độ sâu. Các cảm biến như LiDAR, radar, camera stereo hoặc hệ thống ánh sáng cấu trúc được thiết kế cho mục đích này và cung cấp thông tin khoảng cách đáng tin cậy hơn nhiều.
Ước lượng độ sâu đơn mắt cũng có thể gặp khó khăn trong những điều kiện hình ảnh phức tạp. Ánh sáng yếu, bóng đổ mạnh, bề mặt phản chiếu hoặc trong suốt, sương mù, khói hay cảnh có rất ít kết cấu thị giác đều có thể làm giảm độ tin cậy của ước lượng độ sâu. Ước lượng độ sâu ở khoảng cách xa là một trường hợp khác mà các cảm biến chuyên dụng thường hoạt động tốt hơn.
Trong các giải pháp thực tế, ước lượng độ sâu đơn mắt hoạt động tốt nhất như một công cụ hỗ trợ thay vì một giải pháp độc lập. Kỹ thuật này có thể bổ sung ngữ cảnh không gian hữu ích, giúp lấp đầy khoảng trống khi các cảm biến khác bị hạn chế và cải thiện khả năng hiểu cảnh tổng thể. Tuy nhiên, không nên dùng kỹ thuật này làm nguồn thông tin độ sâu duy nhất khi độ chính xác, an toàn hoặc yêu cầu nghiêm ngặt về độ tin cậy là yếu tố quan trọng.
Điểm chính cần ghi nhớ#
Ước lượng độ sâu đơn mắt là một kỹ thuật thị giác máy tính cho phép máy móc ước tính khoảng cách đến các vật thể chỉ bằng một ảnh camera duy nhất. Bằng cách học các dấu hiệu thị giác như phối cảnh, kích thước vật thể, kết cấu và độ đổ bóng, các model AI này có thể suy ra cấu trúc 3D của cảnh mà không cần dựa vào các cảm biến như LiDAR hoặc camera stereo. Nhờ đó, ước lượng độ sâu đơn mắt trở thành phương pháp tiết kiệm chi phí và có khả năng mở rộng cho các ứng dụng như lái xe tự hành, robot và hiểu cảnh 3D.
Để tìm hiểu thêm về AI thị giác, hãy truy cập kho lưu trữ GitHub và tham gia cộng đồng của chúng tôi. Hãy xem các trang giải pháp để tìm hiểu về AI trong lĩnh vực robot và thị giác máy tính trong sản xuất. Khám phá các tùy chọn cấp phép của chúng tôi để bắt đầu ứng dụng thị giác máy tính ngay hôm nay!
Được viết bởi
Nhà sáng tạo nội dung · Ultralytics
Bình luận
Đặt câu hỏi, chia sẻ kết quả hoặc giúp đỡ người khác.









