Ultralytics YOLO 中的 EXIF 方向:横着的照片为何会破坏数据集
EXIF 方向值为 5 到 8 时,图像的宽度和高度会互换。了解遗漏方向标记如何导致标签错位,以及 Ultralytics 现在如何按正确方向读取带标记的图像。
 Sergiu Waxmann11 分钟阅读
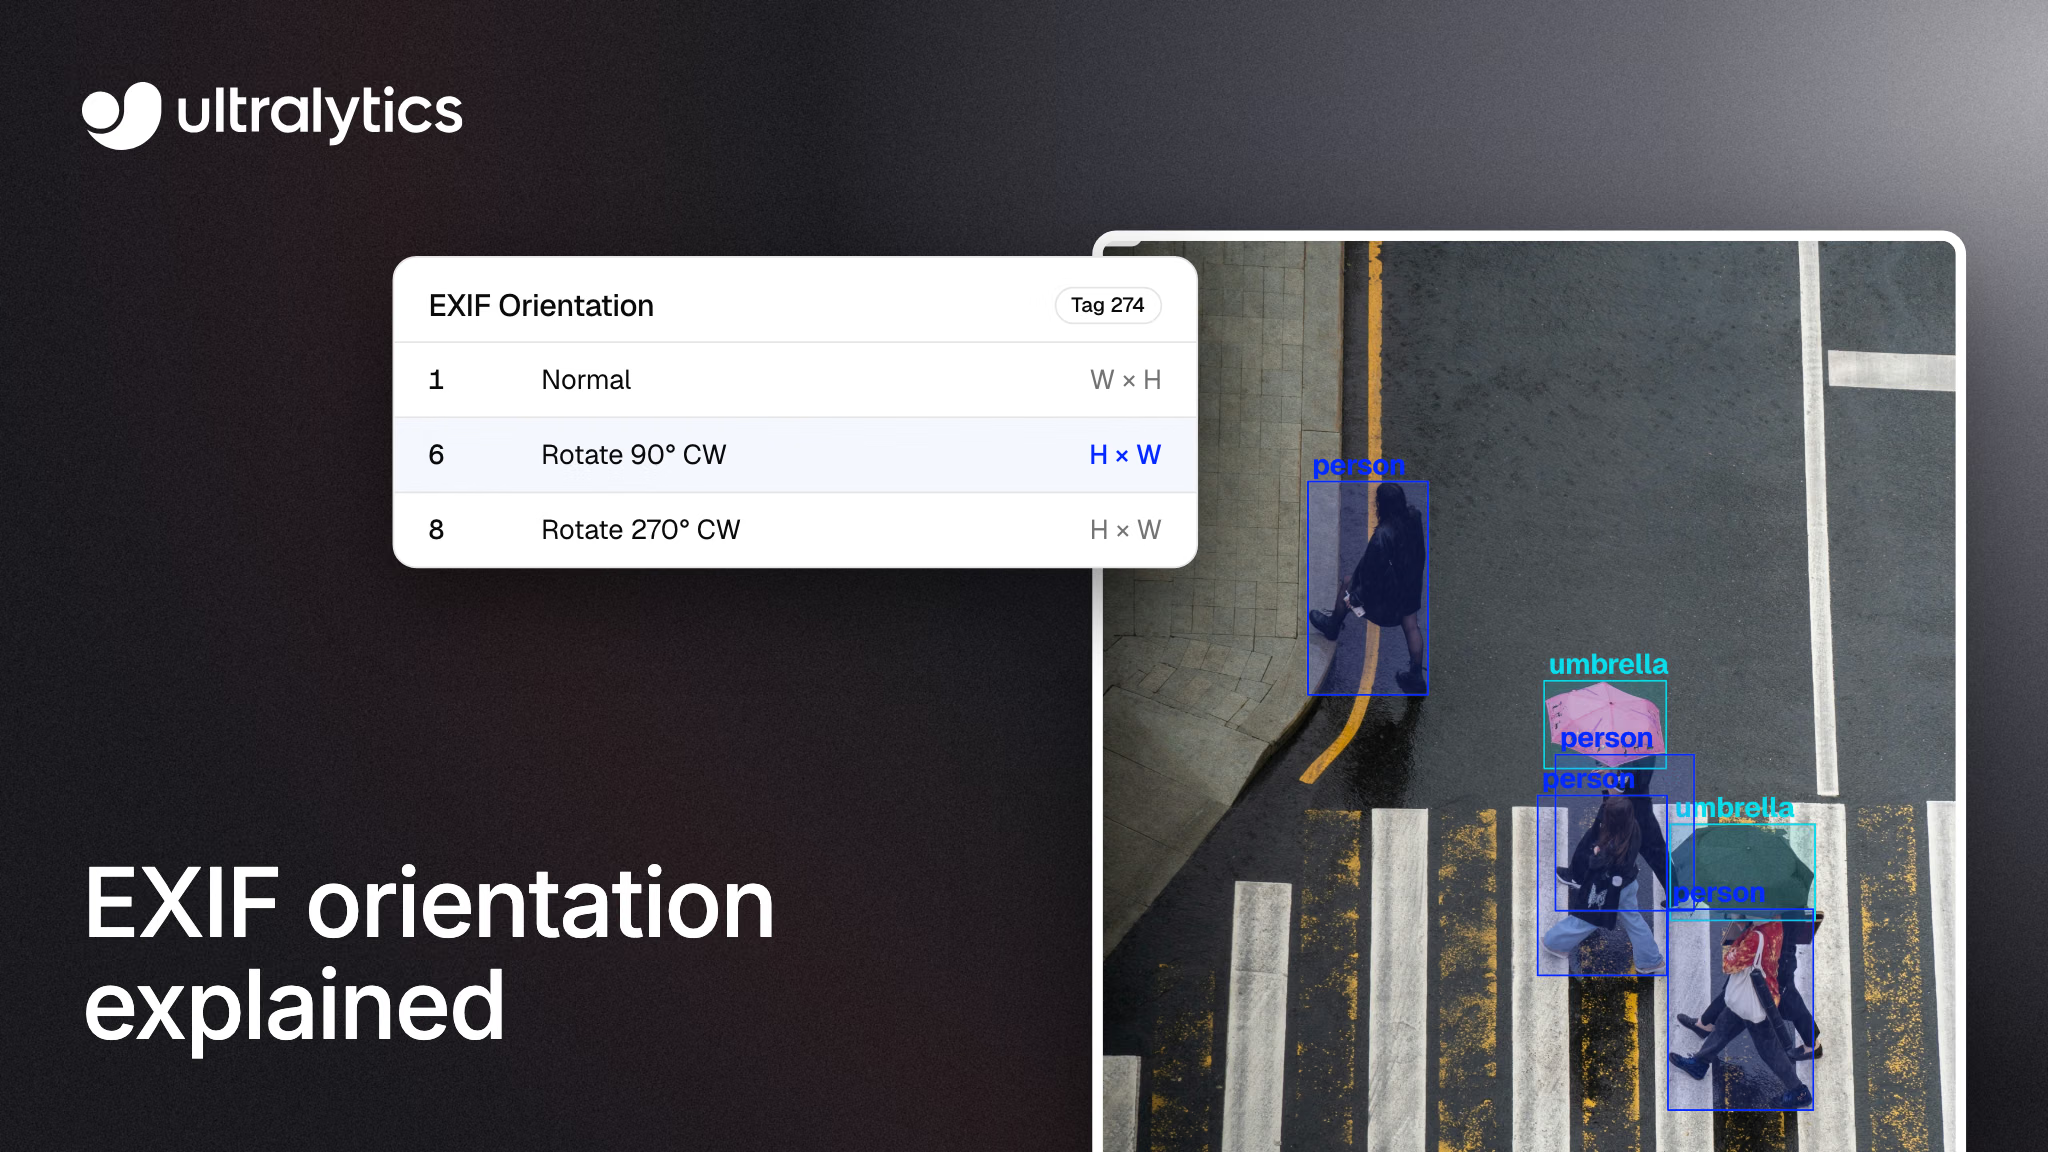
照片在你的相册、浏览器和标注工具中看起来都是正的。接着,训练脚本却横着读取图像,你画出的框可能落在图像的错误位置。整个过程不会报错,模型只是从与像素不再对应的标签中学习。
只要两个工具对同一个文件使用了不同的坐标视图,标签和像素就会错位;EXIF 方向就是一种可能的原因:这是一个小型元数据标记,告诉软件如何旋转图像以供显示,而像素仍保持相机保存时的状态。有些读取器会应用该标记,有些则不会。本指南将介绍这个标记、它如何破坏数据标注和训练,以及如何检查数据集中是否存在这个问题。还会介绍我们刚刚发布的两项功能:Ultralytics 8.4.214 现在会在读取图像时一致地应用 EXIF 方向;对于像素本身就是横着的文件,Ultralytics Platform 现在可以同时旋转图像及其标注。
EXIF 方向是一条显示指令,而不是旋转操作#
相机可以按传感器读取的方式保存像素,并将方向值写入文件的 EXIF 元数据(标签 274,即 0x0112),而不直接旋转像素网格。遵循该标记的查看器会在显示前旋转图像;忽略该标记的查看器则会显示原始像素网格。其他设备会在保存前旋转像素数据,因此,某张照片是否带有该标记,取决于设备以及之后处理过它的软件。
该标记有八种取值,列于ExifTool 的 EXIF 标签参考中:
| 值 | 含义 | 显示宽度和高度 |
|---|---|---|
| 1 | 正常,不变 | 与存储状态相同 |
| 2 | 水平镜像 | 与存储状态相同 |
| 3 | 旋转 180° | 与存储状态相同 |
| 4 | 垂直镜像 | 与存储状态相同 |
| 5 | 水平镜像并顺时针旋转 270° | 已互换 |
| 6 | 顺时针旋转 90° | 已互换 |
| 7 | 水平镜像并顺时针旋转 90° | 已互换 |
| 8 | 顺时针旋转 270° | 已互换 |
计算机视觉中有两个细节很重要。值 5 到 8 会互换显示宽度和高度,因此,存储尺寸为 4000 x 3000 的图像在屏幕上会变成 3000 x 4000。值 2、4、5 和 7 还包含镜像操作,因此图像看起来可能大致正向,但其中的文字和左右布局却是反的。方向值为 6 的竖幅照片就是典型的横置情况。
横着的照片为何会悄悄破坏视觉数据集#
边界框、多边形和关键点都以图像为参照存储坐标;在Ultralytics YOLO 格式中,这些坐标会根据图像的宽度和高度进行归一化。只有当所有工具对坐标所参照的图像视图达成一致时,这些坐标才有意义。
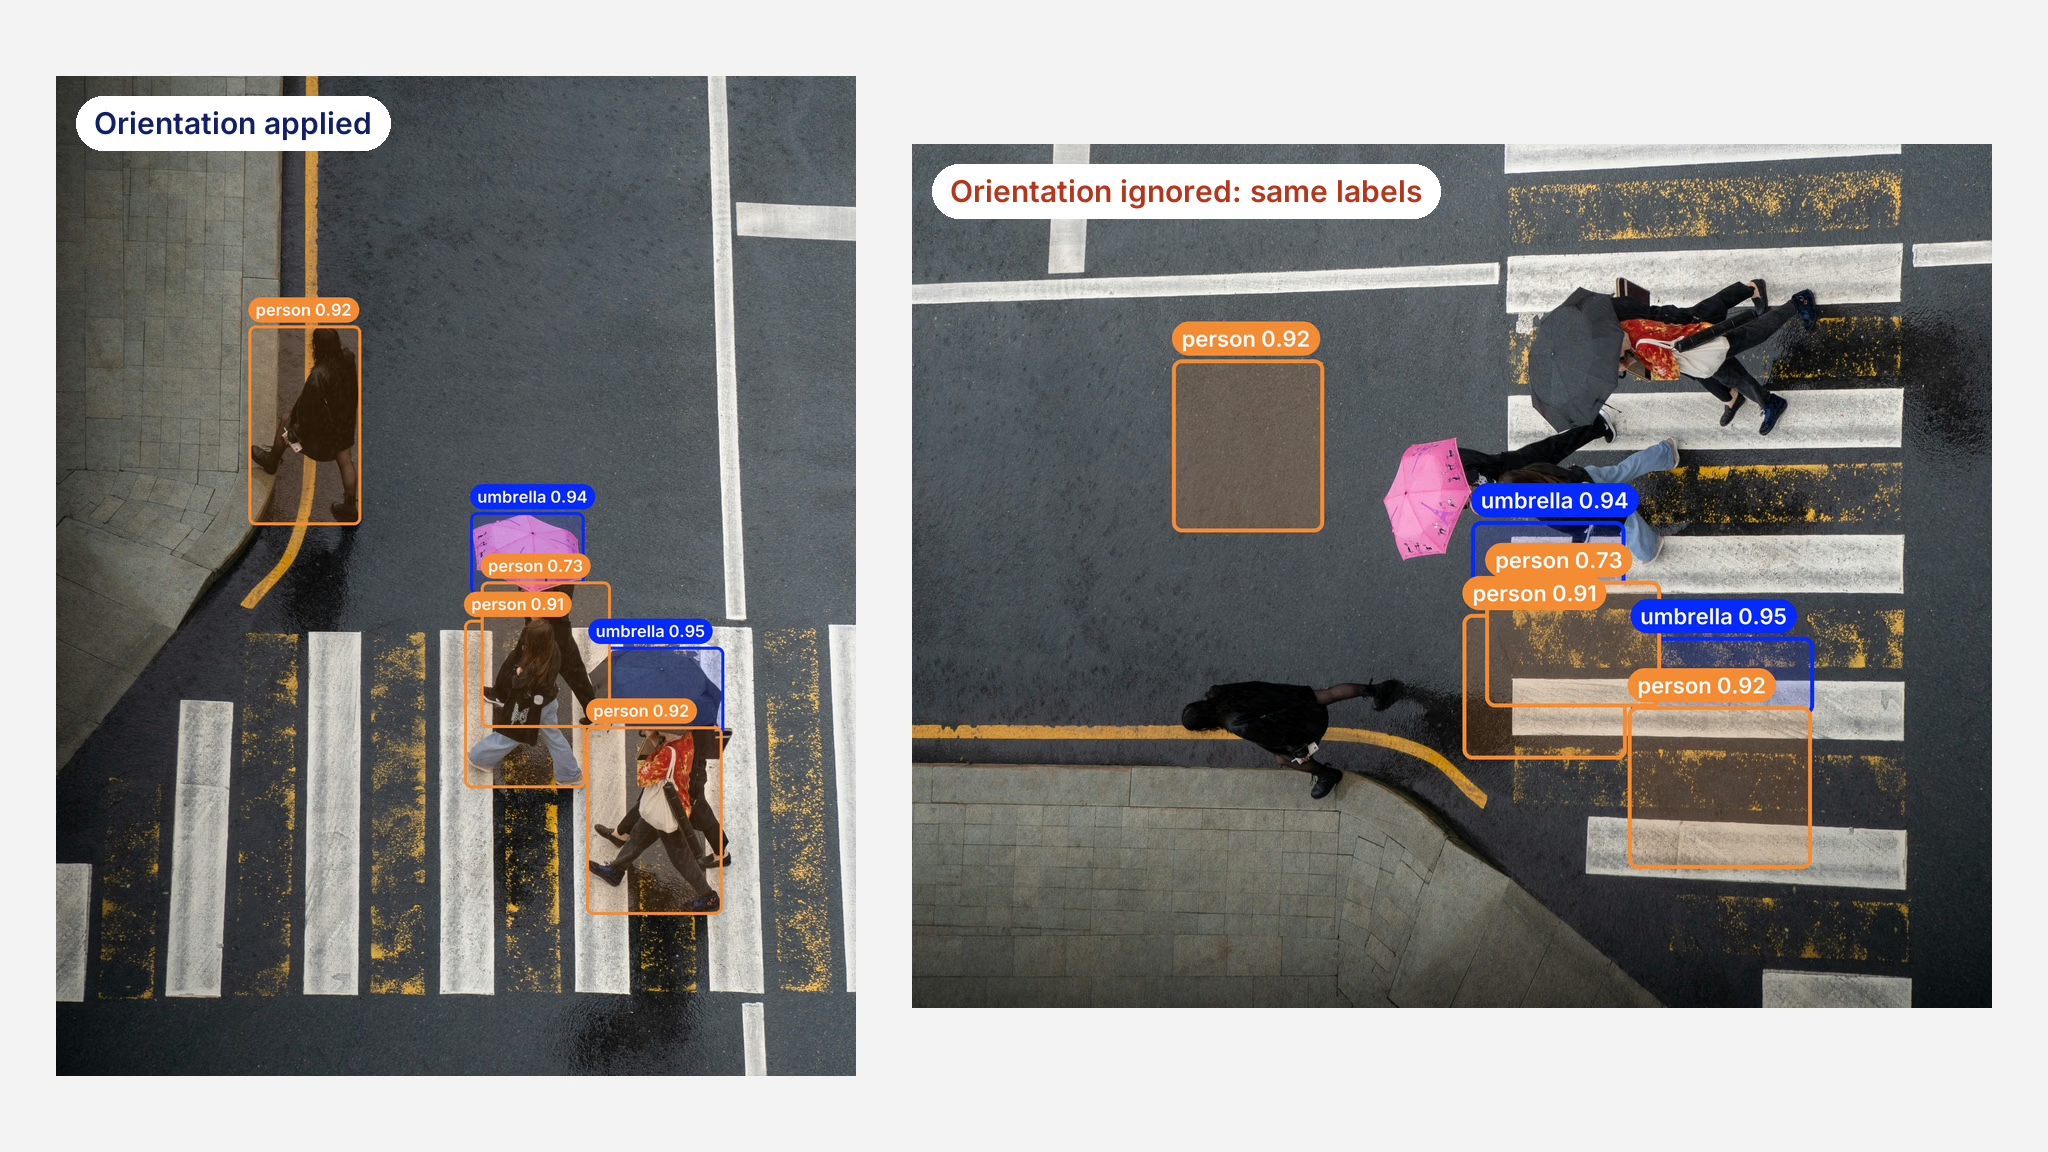
同一张方向值为 6 的 JPEG,以两种方式读取。左侧:已应用方向信息,并显示 YOLO26x 检测结果。右侧:忽略方向信息,相同的归一化标签放在存储像素上。
带有方向标记的图像可能会导致数据集中的视图不一致,具体过程如下:
- 标注人员在正向视图中标注。 如果浏览器或标注工具应用了该标记,那么围绕行人的框就会出现在行人显示的位置。
- 训练加载器读取存储的像素网格。 如果其解码器跳过该标记,同一个归一化框就会被放到旋转了 90 度的像素上,可能框住错误的目标,或者什么也框不到。
- 训练照常进行。 坐标仍在 0 到 1 之间,因此格式检查不会失败。模型会从不匹配的图像和标签对中学习,这可能会损害它在真实图像上的预测效果。如果验证集也存在同样的不匹配,那么平均精度均值可能会误导你,而不是提醒你问题所在。
镜像方向更难发现,因为翻转后的图像可能通过快速目视检查。它会使文字反转;对于姿态估计,还会让身体左右两侧的关键点偏离对应标签。
这个问题也很容易被掩盖。由手机上传、现场检查或众包照片构成的数据集,可能同时包含带标记和不带标记的文件;只有那些读取视图与标签视图不同的图像会错位。这种影响看起来像是标签噪声,而不是流水线错误。
同一文件在 OpenCV 中可能有两种读取结果#
如果你使用 OpenCV 读取图像,是否应用方向标记取决于调用方式。OpenCV imread 文档指出,除非传入 IMREAD_IGNORE_ORIENTATION 或 IMREAD_UNCHANGED,否则会应用 EXIF 方向。人们很容易使用后一个标志:保留 alpha 通道或额外波段时就需要它。
我们审查 Ultralytics 软件包时发现,它的读取路径会受标志、格式和 OpenCV 版本影响。在 PR #27168 之前,对于方向值 2 到 8,我们的 imread 行为如下:
| 读取方式 | 8.4.214 之前的结果 |
|---|---|
使用 IMREAD_UNCHANGED 读取 JPEG、PNG 或 WebP(数据集和 channels 不为 1 或 3 的模型) | 在所有 OpenCV 版本中均按存储状态读取 |
| OpenCV 5.0 之前版本中,使用任意标志读取 WebP | 按存储状态 |
OpenCV 5.0 之前版本中的 predict("a.webp") 与 predict(Image.open("a.webp")) | 两种不同的视图 |
| 彩色或灰度 JPEG 和 PNG | 正向 |
彩色和灰度 JPEG、PNG 的读取结果此前已经是正向的。风险存在于使用 channels 且其值不为 1 或 3 的数据集、在 OpenCV 4.x 上读取的 WebP 文件,以及对比 WebP 路径与 PIL 图像的预测结果时。例如,使用 channels: 4 时,缓存的图像形状已经是正向图像的形状,但像素却没有旋转,因此切片、矩形批次和掩码缩放使用了转置后的形状。
Ultralytics 8.4.214 会一致地应用 EXIF 方向#
自 2026 年 11 月 15 日发布的 8.4.214 起,除下文列出的少数边缘情况外,imread 会在所有受支持格式和 OpenCV 版本中,对彩色、灰度和不变模式的读取一致地应用 EXIF 方向。imread 参考文档说明了目标:让标签和预测结果与查看器显示的视图一致。目标检测数据集文档现在也对标签坐标作了同样说明,将这一约定记录在数据集创建者会查看的地方。
简要说明其工作方式:
- 不同读取路径保持一致。 数据集图像加载和单图像路径预测都会通过
imread在ultralytics/utils/patches.py中进行;分类数据集和 DOTA 切分现在也使用它。作为列表传给predict的图像路径会使用 Pillow 打开并进行 EXIF 转置,PIL 图像输入也会进行 EXIF 转置,因此,除下文列出的边缘情况外,这些路径都会生成相同的正向视图。 - 在 OpenCV 跳过方向标记时应用标记。 对于不变模式读取和所有 WebP 读取,图像会用
IMREAD_IGNORE_ORIENTATION解码,然后将方向标记应用到数组,因此结果不受 OpenCV 版本影响。 - EXIF 处理步骤会检查文件内容。 如果 JPEG、WebP 和带有 eXIf 块的 PNG 数据包含方向标记,就会应用该标记,即使文件扩展名不匹配,例如 JPEG 文件被命名为
.webp。TIFF 数据交由 OpenCV 的 TIFF 解码器处理,由解码器自行调整方向;AVIF 和 HEIC 则通过 Pillow 的exif_transpose处理。 - 仅在需要时使用 Pillow。 首先扫描 PNG 数据块,因此只有存在 eXIf 块时才会调用 Pillow。
我们使用 OpenCV 5.0.0、4.12.0 和 4.7.0,以及 Pillow 13.0.0 验证了这一改动,并将像素与 Pillow 的 exif_transpose 进行比较。对于 JPEG、PNG(RGB 和 RGBA)及 WebP(RGB 和 RGBA),在彩色、灰度和不变模式读取下,全部八种方向都能正向读取,总计 45 种组合;未带标记的图像解码后与之前得到的数组相同。
有少数边缘情况会保留存储方向:扩展名为 .tif 或 .tiff 的 JPEG(灰度读取除外);读取 JPEG 和 PNG 时主动传入 IMREAD_IGNORE_ORIENTATION(WebP 文件仍会旋转为正向);以及在 Pillow 默认像素限制下读取超过约 1.79 亿像素的 JPEG 或 PNG(不变模式)和 WebP。对于这些情况,请在训练前将方向信息应用到像素数据中(请参阅下文的检查步骤)。
数据集缓存版本已升至 1.0.13,因此保存旧形状的标签缓存会在下次运行时重建一次。一个例外是 eXIf 块位于图像数据之后的 PNG:像素会正向读取,但缓存形状可能仍保持存储时的形状。请将方向信息应用到这些 PNG 的像素中,并重建缓存。
在 Ultralytics Platform 中旋转图像及其标签#
更好的读取器可以正确处理带方向标记的文件,但对于像素本身方向错误的情况无能为力,例如扫描件横着输入、照片倒着导出,或上游某处剥除了标记,只剩下存储的像素网格。元数据无法告诉你这些图像应该朝向哪边。你需要真正旋转图像,并同步旋转其标签。
Ultralytics Platform 现在可以在数据集图库的全屏查看器中完成此操作。拥有编辑权限时,按下 R 或点击旋转按钮,即可将图像及其标注顺时针旋转 90 度。边界框、多边形和关键点会随像素一起移动,因此标注仍会落在其描述的目标上。
它会如何处理你的数据:
- 不会累积画质损失。 Platform 会保留最初存储的图像,并从原图渲染每次旋转,因此反复旋转不会降低图像质量,旋转回正向时也会恢复原图。
- 你获得的是旋转后的像素。 Platform 会旋转存储的像素,而不是写入旋转标志,因此导出的数据集不会增加新字段;点击 Download 会保存按当前显示方向旋转后的全尺寸图像。
深度数据集、多光谱数据集、以 TIFF 格式存储的图像,以及云存储和本地部署数据集均不支持旋转。
Platform 的上传标准化流程会应用 EXIF 方向。标记能正确描述文件时,图像会以正向状态导入;值为 5 到 8 时,图像的宽度和高度也会相应互换。如果图像仍然方向不对,请使用“旋转”功能。
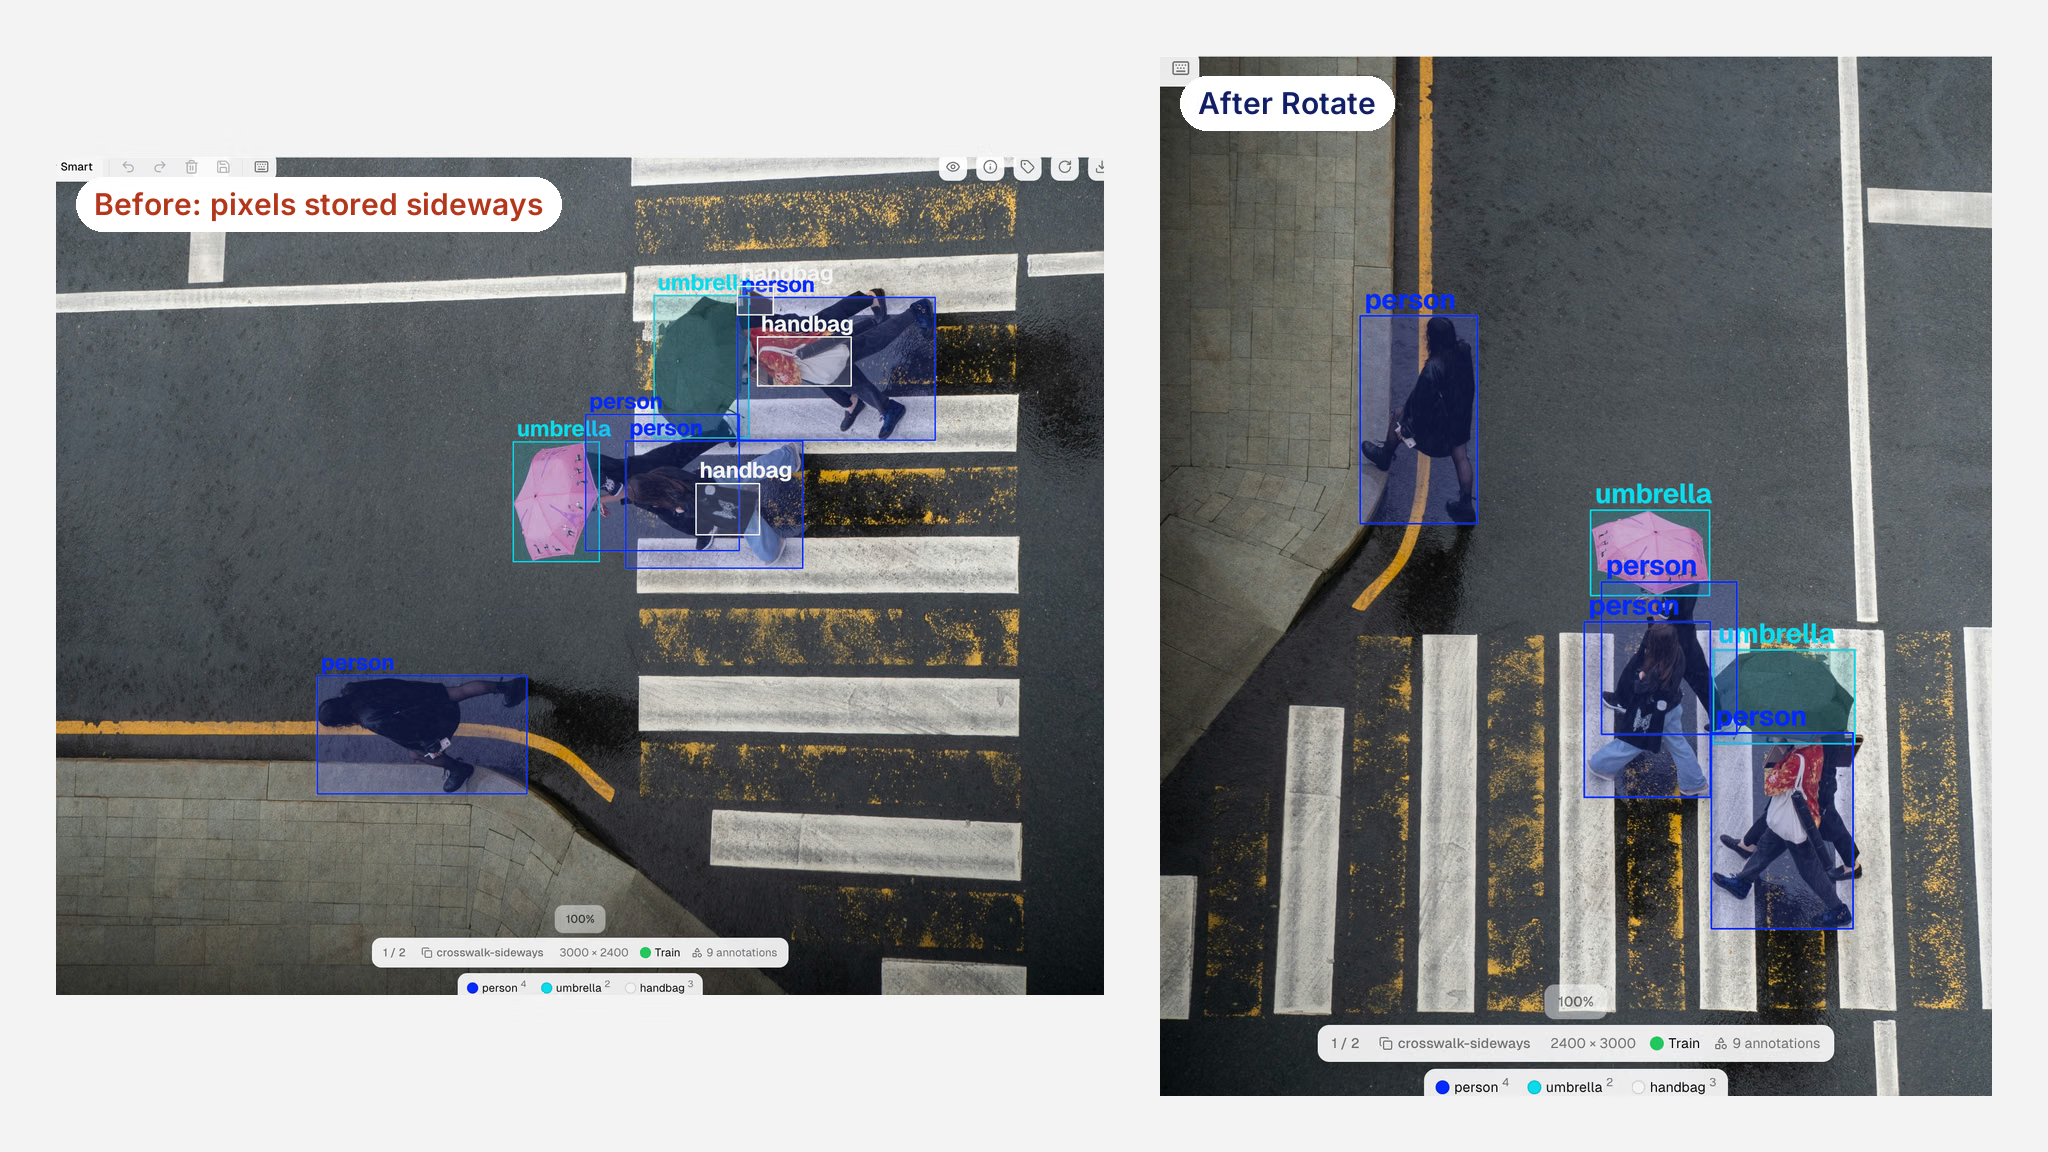
Ultralytics Platform 全屏查看器中的横置图像,显示旋转前后的对比。图像从 3000 x 2400 变为 2400 x 3000,所有标注都随之旋转。
如何检查并修正数据集中的 EXIF 方向#
先检查是否存在方向标记。此脚本会报告文件夹中 Orientation 标签值不为 1 的 JPEG、PNG 和 WebP 文件:
from pathlib import Path

from PIL import Image

for path in Path("datasets/my_data/images").rglob("*"):
    if path.suffix.lower() in {".jpg", ".jpeg", ".png", ".webp"}:
        with Image.open(path) as im:
            orientation = im.getexif().get(274, 1)  # 274 是 EXIF 方向标签
        if orientation != 1:
            print(path, orientation)
检查结果正常表示这些文件中没有 Orientation 值不为 1 的文件。但它无法发现扩展名误导的文件、存储像素方向错误的图像,或在不同视图中绘制的标签。然后确认 Ultralytics 会读取到什么;使用 8.4.214 或更高版本时,除上述边缘情况外,imread 会返回显示视图:
import cv2

from ultralytics.utils.patches import imread

img = imread("datasets/my_data/images/train/photo.jpg", cv2.IMREAD_UNCHANGED)
print(img.shape)  # (高度, 宽度, 通道数),与查看器显示的一致
接下来,根据标签的制作方式选择修正方法:
- 升级。 运行
pip install -U ultralytics以升级到 8.4.214 或更高版本,这样训练、验证和预测就会按照显示视图读取带方向标记的图像文件和 PIL 图像,但仍受上述边缘情况限制。NumPy 数组和张量不包含 EXIF 标记,因此传给predict前,请确保它们的方向已经正确。 - 清除旧图像缓存。 如果之前的运行在图像旁边写入了
.npy图像缓存,请在检查或重新训练前删除这些由 Ultralytics 生成的文件,即使下一次运行使用cache=False也要删除,因为加载器仍可能读取已有缓存。不要动其他 NumPy 文件;标签缓存会自动重建。 - 抽查几张带方向标记的图像及其标签。 在正向图像上绘制标签。如果标注人员使用了遵循方向标记的工具,边界框就会与目标吻合。
- 如果标签是在存储的像素网格上绘制的,这可能发生在忽略方向标记的脚本或工具中,请重新标注这些图像,或将标签转换到正向视图。只旋转像素只会让不匹配继续存在。
- 修正像素方向错误的图像:使用 Platform 的“旋转”操作,让标注随图像一起旋转,然后重新训练。
要让文件在所有工具中看起来一致,并涵盖上述大多数边缘情况,请使用 Pillow 的 ImageOps.exif_transpose 将方向信息应用到像素中并另存副本。请在标注前执行此操作,或同时转换标签。图像超过 Pillow 默认像素限制时会收到警告,超过该限制两倍(约 1.79 亿像素)时则会被拒绝。对于可信的大尺寸图像,请在打开前提高 Image.MAX_IMAGE_PIXELS 的值。
如需更全面的训练前检查清单,请参阅 Academy 关于数据集质量控制和标注质量的课程,了解值得一并执行的其他检查。
旋转增强无法修正方向不匹配#
你可能会想,训练时使用随机旋转就能让图像方向无关紧要。数据增强,例如 YOLO 增强中的 degrees 设置,会同时旋转图像和标签,因此两者仍能对齐,并让模型学会处理倾斜目标。EXIF 读取方向错误会在增强运行之前就让图像和标签分离;之后同时旋转二者也无法消除这种分离。
同样的道理也适用于具有固定参照方向的任务。如果你的模型需要读取文字(例如我们关于 Python 中使用 Ultralytics YOLO26 进行 OCR的指南),或判断左右,那么镜像方向改变的是图像含义,而不仅仅是角度。
哪些人应该检查 EXIF 方向#
如果以下任一项符合你的数据情况,请运行检查:
- 手机或平板拍摄的照片,例如来自现场检查、零售审核、保险理赔或众包采集的照片。
- 混合来源的数据合并到一个数据集中,其中一些文件可能带有方向标记,而另一些没有。
- WebP 数据集,或使用
channels且其值不为 1 或 3 的数据集,并且使用 8.4.214 之前的 Ultralytics 版本进行训练。 - 扫描文档,页面可能以横向像素方向导入,需要实际旋转。
清理好数据后,你可以在同一个工作区中标注并训练一个 Ultralytics YOLO26 模型,确保每个标签都落在其描述的像素上。有关如何在 Platform 中维护健康的数据集,请参阅使用 Ultralytics Platform 智能管理数据集。
常见问题
EXIF 方向是图像文件标签 274 中存储的一个元数据值,范围为 1 到 8,用于告诉软件如何旋转或镜像存储的像素以供显示。值 1 表示不变;值 6 表示顺时针旋转 90 度。像素本身并未旋转,因此忽略该标记的工具会按存储状态显示图像,通常看起来是横着的。
通常是文件带有 Orientation 标记,但接收工具没有应用该标记。你的手机和浏览器会遵循该标记,因此照片在那里看起来是正的;而忽略标记的解码器则会显示存储的像素网格。如果存储的像素本身是横着的,又没有标记来校正方向,请直接旋转图像。
通常会。除非传入
IMREAD_IGNORE_ORIENTATION或IMREAD_UNCHANGED,否则 OpenCV 的imread会应用该标记;5.0 之前的版本还会按存储状态读取 WebP。从 8.4.214 起,Ultralytics 自己的imread会在我们测试过的所有 OpenCV 版本中,对彩色、灰度和不变模式的读取应用该标记。会。从 Ultralytics 8.4.214 起,图像文件和 PIL 图像读取时会应用 EXIF 方向,少数边缘情况除外,例如扩展名为
.tif的 JPEG;标签坐标也会参照同一个显示视图。NumPy 数组和张量没有 EXIF 标记,因此预测前需要先将它们调整到正确方向。在数据集的全屏查看器中打开图像,然后按
R或旋转按钮;每按一次,图像及其标注都会顺时针旋转 90 度。你需要具有编辑权限;深度图像、多光谱图像或 TIFF 图像,以及云存储和本地部署数据集均不支持旋转。
作者
评论
提出问题、分享你的结果,或帮助其他人。









