يدعم Ultralytics YOLO26 الآن تقدير العمق أحادي العين
تعرّف على كيفية تقدير العمق، وهي المهمة الجديدة في Ultralytics YOLO26، للعمق بمقياس متري لكل بكسل انطلاقًا من صورة RGB واحدة، من دون الحاجة إلى نظام تصوير مجسّم أو LiDAR.
حتى الآن، كانت إضافة العمق إلى مسار عمل YOLO تعني تجميع مكوناته بنفسك. وكان النمط المعتاد هو تشغيل YOLO للكشف وإقرانه بنموذج عمق منفصل من مشروع آخر، مثل MiDaS أو Depth Anything. وهذا يعني اعتماداً ثانياً وإطار عمل ثانياً ومجموعتين من تنسيقات الإدخال والإخراج ينبغي التوفيق بينهما.
أصبح تقدير العمق أحادي العين الآن مهمة أصلية في Ultralytics YOLO26. إذ تنتج صورة RGB واحدة قيمة مسافة لكل بكسل، باستخدام الحزمة نفسها وسير العمل ومسار التصدير نفسها المستخدمة للكشف والتقسيم والوضعية.
ما تقدير العمق؟#
يتنبأ تقدير العمق بخريطة عمق لكل بكسل انطلاقاً من صورة RGB واحدة، من دون الحاجة إلى كاميرا ثانية أو مستشعر إضافي. وتحمل كل نقطة بكسل في المخرجات قيمة عمق بالأمتار، تمثل المسافة المقدّرة من الكاميرا إلى نقطة السطح تلك.
المخرجات خريطة كثيفة من قيم الفاصلة العائمة ذات الشكل (H, W)، ومحاذية للصورة المدخلة، وتحمل كل نقطة بكسل فيها مسافة مطلقة بالأمتار؛ أي مسافة من الكاميرا، لا ترتيباً نسبياً لما هو أقرب أو أبعد.
العمق مهمة مستقلة لها نقطة تحقق خاصة بها، ومخرجاتها خريطة العمق وحدها؛ فهي لا تعيد مربعات إحاطة أو أقنعة تقسيم. لذا يتطلب الجمع بين الكشف والعمق تشغيل نموذجين وتمريرين أماميين. والاختلاف عن الممارسة السابقة هو أن كليهما أصبح الآن ضمن حزمة واحدة، ويتشاركان عملية تثبيت واحدة وواجهة واحدة للتدريب والتنبؤ ومسار تصدير واحداً وإصداراً واحداً للتتبع، بدلاً من الحاجة إلى صيانة إطار عمل ثانٍ إلى جانب الأول.
هذه المخرجات لكل بكسل هي ما يجعل العمق مفيداً لاكتشاف العوائق والمساحات الخالية والتحقق من الخلوص وتخطيط المشهد وفهم ما يقع أمام ماذا.
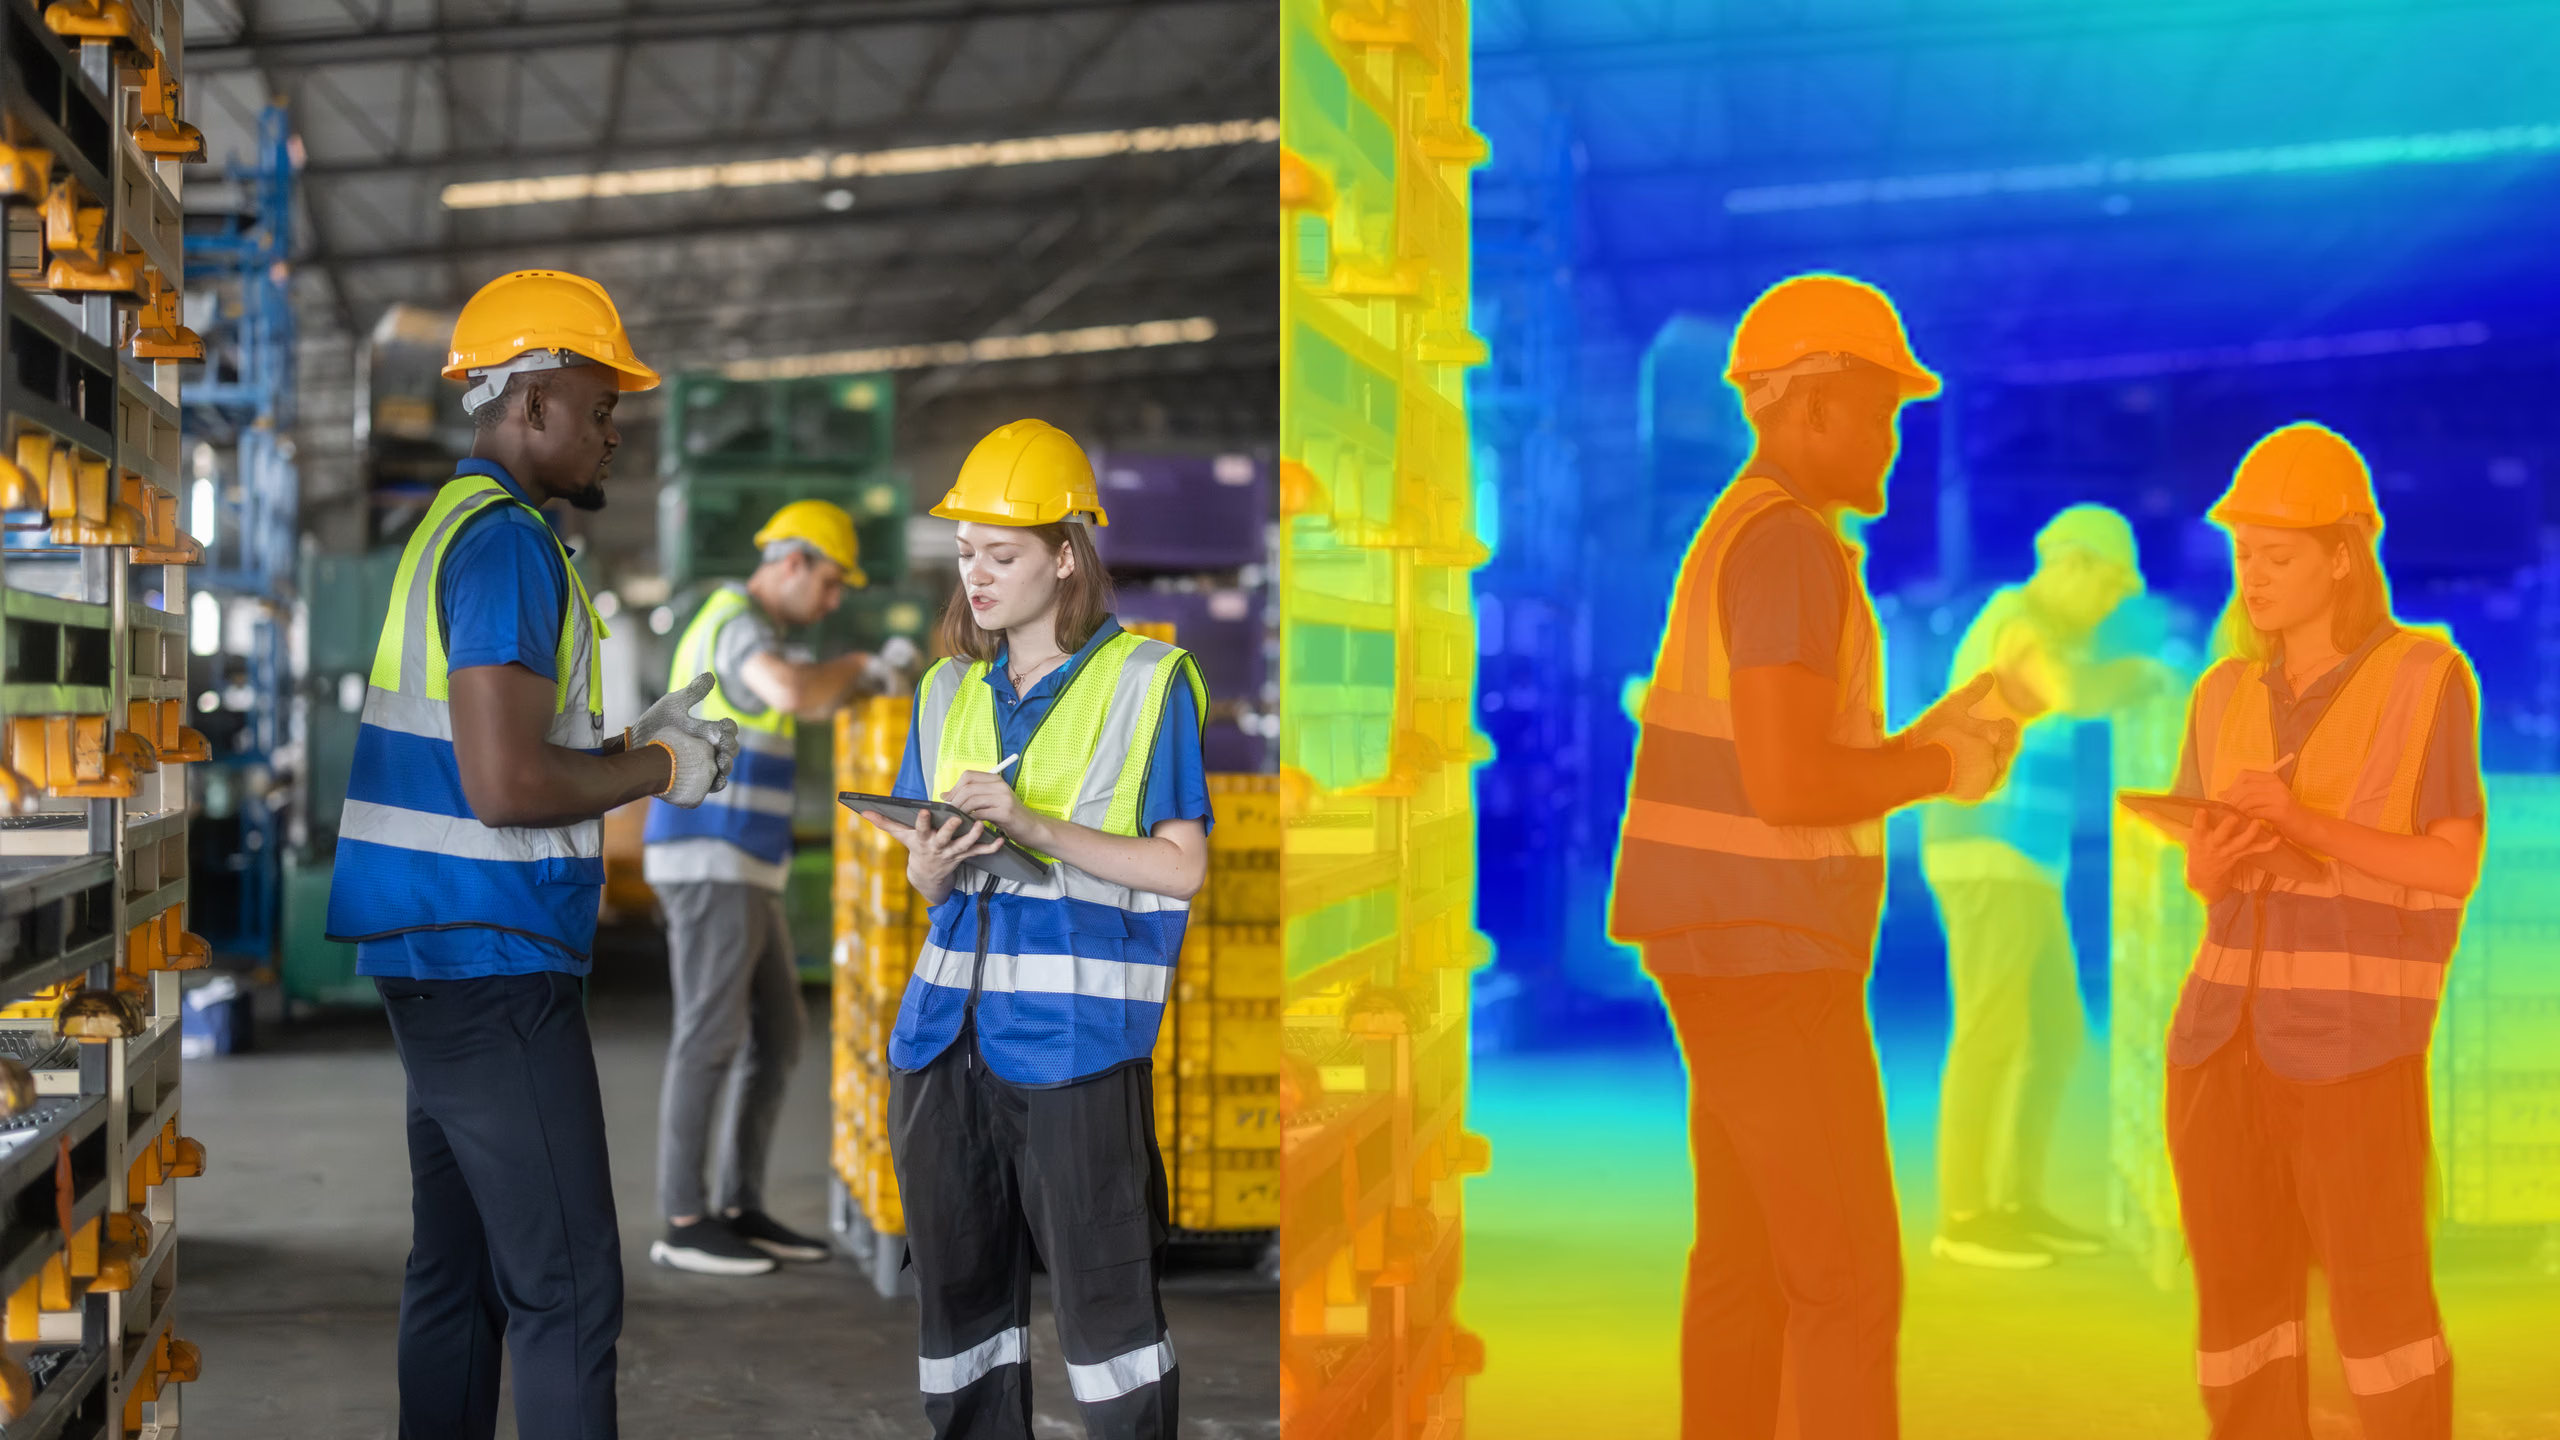 الشكل 1. تقدير العمق باستخدام Ultralytics YOLO26 لمراقبة السلامة والامتثال.
تأتي Ultralytics YOLO26 بخمسة نماذج عمق مُدرَّبة مسبقًا، بدءًا من yolo26n-depth وصولًا إلى yolo26x-depth، ومدرَّبة على مزيج واسع من مجموعات بيانات يضم نحو 2.19 مليون صورة داخلية وخارجية. على مجموعة NYU Depth V2، تتراوح الدقة من 0.882 δ1 في النموذج النانوي إلى 0.933 في النموذج فائق الكِبر، ما يتيح لك اختيار المفاضلة بين السرعة والدقة بما يلائم هدف النشر.
عمق غير محدود حسب التصميم#
تضع معظم نماذج العمق حدًا أقصى لتنبؤاتها عند نطاق ثابت، مثل 0–10 أمتار، وهو ما يناسب المشاهد الداخلية لكنه لا يصمد في الأماكن المفتوحة. أما Ultralytics فتتنبأ بالعمق على مقياس لوغاريتمي مفتوح النهاية، من دون حد أقصى صارم.
يتضح الفرق في الاختبارات. يصل نموذج محدود النطاق إلى حالة من الثبات شبه الفوري عند تدريبه على بيانات مختلطة داخلية وخارجية، ويتدهور أداؤه بشدة على مجموعات البيانات ذات النطاقات الأطول مثل KITTI، حيث قد تبعد الأجسام 80 مترًا. لا يفرض نهج Ultralytics YOLO26 هذا السقف، لذا يستمر أداؤه في التحسن مع المزيد من البيانات ويظل فعالًا من بضعة سنتيمترات إلى بضع مئات من الأمتار. على KITTI، تصل δ1 إلى 0.942 عند نطاق 80 مترًا. وهذا يعني أن عائلة نماذج واحدة تتعامل بالكفاءة نفسها مع مشهد على سطح طاولة ومشهد على طريق سريع.
مقارنة العمق في Ultralytics YOLO26 بنموذج Depth Anything V2#
إذا كنت تستخدم Depth Anything إلى جانب YOLO حاليًا، فالفرق يكمن في السرعة وتكلفة الحوسبة المصاحبة لها. يعمل تقدير العمق في Ultralytics YOLO26 بسرعة تصل إلى 20.3× أسرع من Depth Anything V2 Base و7.7× أسرع من Depth Anything V2 Small، باستخدام نموذج أصغر بكثير: أقل من 10 ملايين مُعامل في النموذج النانوي، مقابل نحو 24 مليونًا في نقطة التحقق الأصغر لنموذج DA V2.
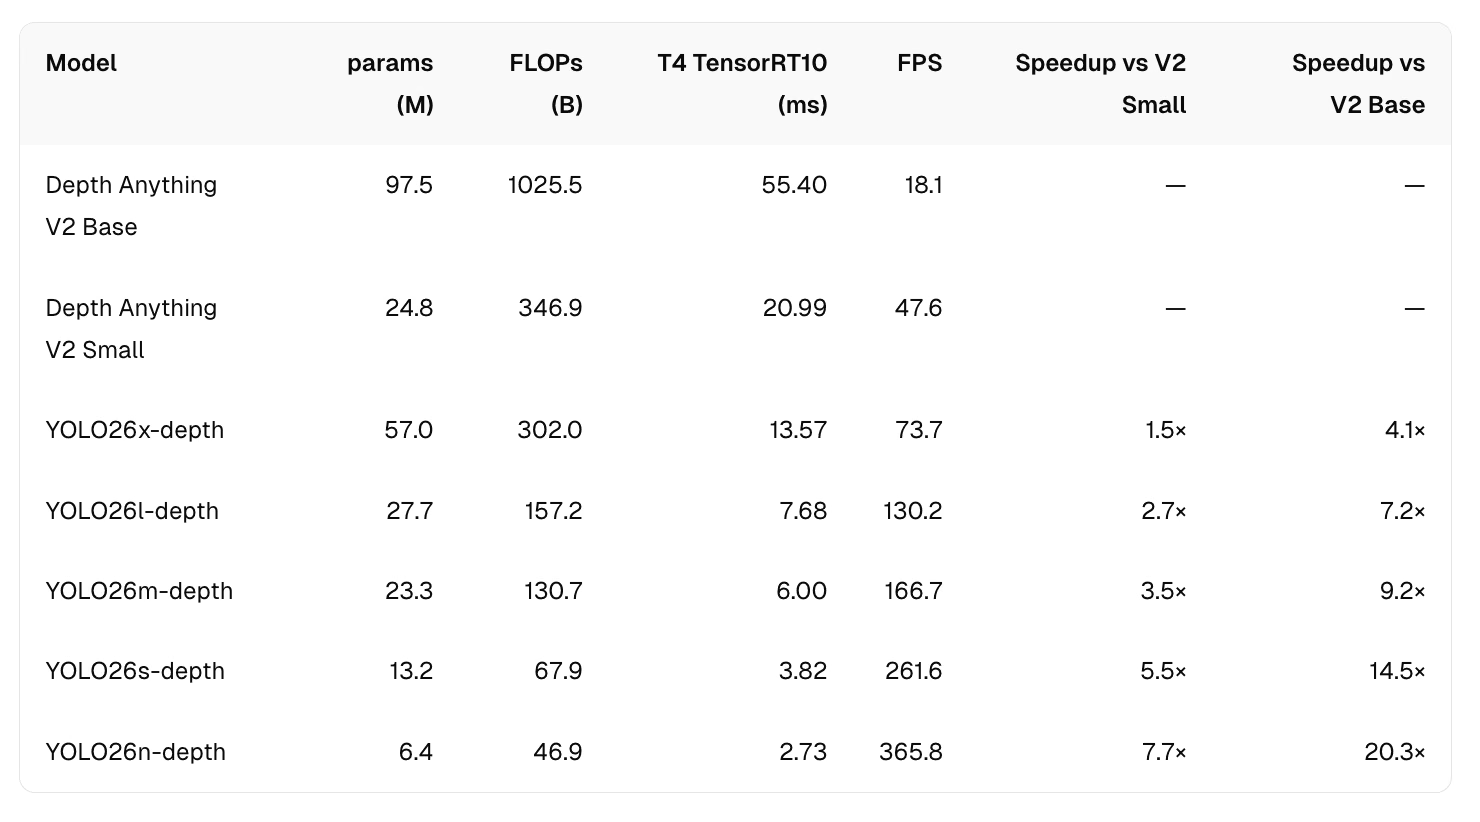 الشكل 2. معايير سرعة تقدير العمق في Ultralytics YOLO26 مقارنةً بـ Depth Anything V2.
هذا الفارق هو جوهر التصميم. نماذج Depth Anything V2 أكبر بكثير؛ أما Ultralytics YOLO26-Depth فمصمم لتحقيق أداء قوي في تقدير العمق بحجم وسرعة يقللان تكلفة الحوسبة لكل إطار، ويتيحان النشر على أجهزة لا تستطيع تلك النماذج العمل عليها. نُشرت أرقام الدقة لكل نموذج على NYU Depth V2 وKITTI في الوثائق، لتتمكن من مقارنتها بالمتطلبات الفعلية لديك.
أماكن التشغيل#
هذا الاختلاف في الحجم هو ما يحدد الأماكن التي يمكن استخدام تقدير العمق فيها فعليًا. لا تفتقر معظم الفرق التي تقيّم تقنيات العمق إلى الأفكار، بل إلى القدرة الحاسوبية. فقبل بلوغ حد الدقة، تصطدم الطائرات المسيّرة منخفضة الطاقة، والروبوتات رباعية الأرجل، والأجهزة القابلة للارتداء، وكاميرات السيارات، وأجهزة المؤتمرات، والحواسيب الصناعية بسقف استهلاك الطاقة والتكلفة.
يأتي تقدير العمق في خمسة نماذج مُدرَّبة مسبقًا، لتتمكن من اختيار الحجم الملائم للهدف بدلًا من اختيار النموذج الفائز في اختبار معياري. ولأن تقدير العمق مهمة أصلية في Ultralytics YOLO26، فإنه يستخدم مسار التصدير نفسه المستخدم في الكشف والتجزئة وتقدير الوضعية، مع الصيغ التالية: ONNX، وTensorRT، وCoreML، وNCNN، وLiteRT.
البدء باستخدام تقدير العمق في Ultralytics YOLO26#
توفر حزمة Ultralytics لـ Python واجهة موحدة واحدة للتدريب والتحقق والاستدلال على جميع مهام YOLO26، بما فيها تقدير العمق. ولا يتطلب تشغيل نموذج عمق مُدرَّب مسبقًا سوى أمر واحد:
from ultralytics import YOLO
from ultralytics import YOLO
# تحميل نموذج
model = YOLO("yolo26n-depth.pt") # تحميل نموذج رسمي
model = YOLO("path/to/best.pt") # تحميل نموذج مخصص
# إجراء التنبؤ باستخدام النموذج
results = model("https://ultralytics.com/images/bus.jpg") # إجراء التنبؤ على صورة
# الوصول إلى النتائج
for result in results:
depth_map = result.depth.data.cpu().numpy() # torch.Tensor → NumPy float32، الشكل (H, W)، بالأمتارأو من واجهة سطر الأوامر:
yolo depth predict model=yolo26n-depth.pt source='https://ultralytics.com/images/bus.jpg'  # predict with official model
yolo depth predict model=path/to/best.pt source='https://ultralytics.com/images/bus.jpg'   # predict with custom model
تعتمد المسافة المطلقة على الكاميرا والمشهد لديك. إذا كان شكل خريطة العمق صحيحًا لكن المقياس غير دقيق، فإن model.calibrate() يلائم متغيرين فقط في رأس العمق للنموذج، وهما المقياس والإزاحة، باستخدام نحو 100 إطار موسوم، وذلك في ثوانٍ، من دون تدريب أو تغيير أي جزء آخر من الشبكة.
الضبط الدقيق باستخدام بياناتك#
لتكييف نموذج عمق مُدرَّب مسبقًا مع كاميرتك أو مجال عملك، ابدأ بالأوزان المُدرَّبة مسبقًا، واستخدم AdamW، وخفّض معدل التعلّم كثيرًا عن القيمة الافتراضية للتدريب من الصفر، بحيث يؤدي الضبط الدقيق إلى تحسين النموذج بدلًا من الكتابة فوقه:
from ultralytics import YOLO
from ultralytics import YOLO
model = YOLO("yolo26s-depth.pt") # البدء بالأوزان المُدرَّبة مسبقًا
model.train(
data="path/to/your_dataset.yaml",
epochs=20,
imgsz=640,
optimizer="AdamW",
lr0=1e-4, # نحو 100 ضعف أقل من القيمة الافتراضية للتدريب من الصفر
warmup_bias_lr=1e-4, # اجعل الإحماء تدريجيًا أيضًا
)لأن رأس المقياس اللوغاريتمي الافتراضي غير محدود، يعمل هذا مباشرةً سواء كانت مجموعة بياناتك قصيرة المدى أو طويلة المدى، من دون الحاجة إلى ضبط max_depth. وإذا كان المقياس المطلق وحده غير ملائم لكاميرتك تحديدًا، فإن model.calibrate() يلائم تصحيحًا خفيفًا بصيغة مغلقة باستخدام مجموعة فرعية صغيرة موسومة، في ثوانٍ، ومن دون المساس بأوزان الشبكة.
تُقرن مجموعات البيانات كل صورة RGB بملف عمق .npy ضمن بنية مجلدات مطابقة، وتأتي Ultralytics بإعدادات مدمجة لمجموعات NYU Depth V2 وKITTI وHypersim وSUN RGB-D وARKitScenes، لذا يمكن لمعظم الفرق البدء فورًا بالتحقق باستخدام معيار قياسي.
أهم حالات استخدام تقدير العمق#
بما أن هذه الميزة الجديدة تعمل باستخدام كاميرا عادية واحدة، يتيح تقدير العمق أحادي العين فرصًا لا حصر لها للمنتجات والصناعات التي لا تستطيع تبرير تكلفة إعداد كاميرا مجسمة أو LiDAR أو استهلاكهما للطاقة أو أعباء معايرتهما. لذا، لنلقِ نظرة على بعض الصناعات وحالات الاستخدام الرئيسية التي يمكن أن تستفيد من هذه الميزة:
- الروبوتات والملاحة الذاتية. تستطيع الروبوتات المتنقلة والطائرات المسيّرة تقدير مسافة العوائق والمساحات الخالية باستخدام كاميرا واحدة مثبتة على متنها، ما يدعم تخطيط المسار في الوقت الفعلي من دون أجهزة مخصصة لتقدير العمق.
- الوعي الصناعي واللوجستي. التحقق من الخلوص، واكتشاف المساحات الخالية، وفهم سياق الرفوف أو الممرات باستخدام كاميرا ثابتة واحدة، في أي مكان لا يكون فيه تركيب مستشعر ثانٍ عمليًا.
- مراقبة السلامة والامتثال. مناطق السلامة الخاصة بالرافعات الشوكية والمستودعات، واكتشاف حوادث السكك الحديدية، ورصد الأشخاص الذين سقطوا والأجسام المتروكة في أنظمة الدوائر التلفزيونية المغلقة القائمة: إضافة معلومات المسافة إلى بث الكاميرات المثبتة بالفعل، إلى جانب مستشعرات السلامة المعتمدة الحالية لا بدلًا منها.
- فحص البنية التحتية والأصول. تحليل الخلوص لخطوط الكهرباء العلوية، وفحص الأصول والتآكل باستخدام الطائرات المسيّرة، وأعمال المسح الجوي، حيث يجب أن تتعامل عائلة النماذج نفسها مع التفاصيل القريبة والمشاهد بعيدة المدى.
- مساعدة السائق والإدراك في السيارات. يتيح إخراج العمق بعيد المدى وغير المحدود لعائلة النماذج نفسها التي تتعامل مع مشهد داخلي قريب التعميم على مشاهد القيادة التي تتجاوز 80 مترًا.
- الواقع المعزز والمحتوى المكاني. يبدأ وضع الأجسام الافتراضية بصورة مقنعة في مشهد حقيقي، أو تطبيق المؤثرات المراعية للعمق، بمعرفة بُعد كل بكسل فعليًا عن الكاميرا.
إتاحة تقدير العمق لكل عمليات نشر Ultralytics YOLO26#
بعد أن أصبح تقدير العمق مهمة أصلية في Ultralytics YOLO26، تستطيع الفرق الاستفادة من المسافة لكل بكسل من أي كاميرا RGB في مختلف الصناعات، باستخدام سير العمل نفسه للتدريب والتحقق والتنبؤ والتصدير الذي تعرفه من الكشف والتجزئة وتقدير الوضعية، مع تقليل اعتماد واحد على جهة خارجية.
لذا، عند التخطيط لعملية النشر باستخدام تقدير العمق في Ultralytics YOLO26، إليك بعض النقاط الرئيسية التي ينبغي وضعها في الحسبان:
- صُمم Ultralytics YOLO Depth لكاميرات RGB. تعمل معه أي كاميرا قياسية، بما في ذلك كاميرات الويب والهواتف والكاميرات الصناعية والطائرات المسيّرة. لكن الوسائط الأخرى، مثل سحب نقاط LiDAR والرادار والسونار والنطاقات الحرارية ومتعددة الأطياف، أو بيانات الشبكات وIFC، تقع خارج تنسيق المدخلات الذي يقبله النموذج.
- مسافة مترية لاتخاذ قرارات الإدراك. يمثّل الخرج مسافة حقيقية بالأمتار، ما يجعله ملائمًا للملاحة والتحقق من الخلوص والمراقبة. لكن عندما يتطلب أي تطبيق هامش سماح معتمدًا، تظل معدات القياس المترولوجي المخصصة هي الأداة المناسبة.
- استدلال لكل صورة. يعمل تقدير العمق على كل إطار بصورة مستقلة، بما يتوافق مع سائر مهام Ultralytics YOLO26، ولذلك يمكن إدراجه في مسار معالجة قائم لكل إطار من دون تغييرات. أما الاستدلال عبر تسلسل من الإطارات فيبقى ضمن طبقة التطبيق لديك.
- يحقق Ultralytics YOLO26-Depth أفضل أداء على الأسطح المعتمة ذات الملمس. فالزجاج والمرايا والمياه الساكنة والمعادن المصقولة والسماء المفتوحة ملتبسة بطبيعتها لأي أسلوب يعتمد على كاميرا واحدة، لذا يُنصح بالتحقق من الأداء على مشاهد تمثل بيئتك.
هل يثيرك الذكاء الاصطناعي للرؤية؟ استكشف خيارات الترخيص لإضافة الرؤية الحاسوبية إلى مشاريعك. زُر مستودع GitHub للاطلاع على مجموعة مهام Ultralytics والتكاملات الكاملة، وتفقّد منصة Ultralytics لبدء بناء مسارات عمل متكاملة للذكاء الاصطناعي للرؤية.









