الروبوتات الموجّهة بالرؤية للتجميع والتقاط العناصر ووضعها
كيف تعمل الروبوتات الموجّهة بالرؤية لالتقاط العناصر ووضعها عبر الاستشعار والإدراك والمعايرة وتخطيط الإمساك والحركة والتعافي، مع دليل للاختيار بين 2D و3D.
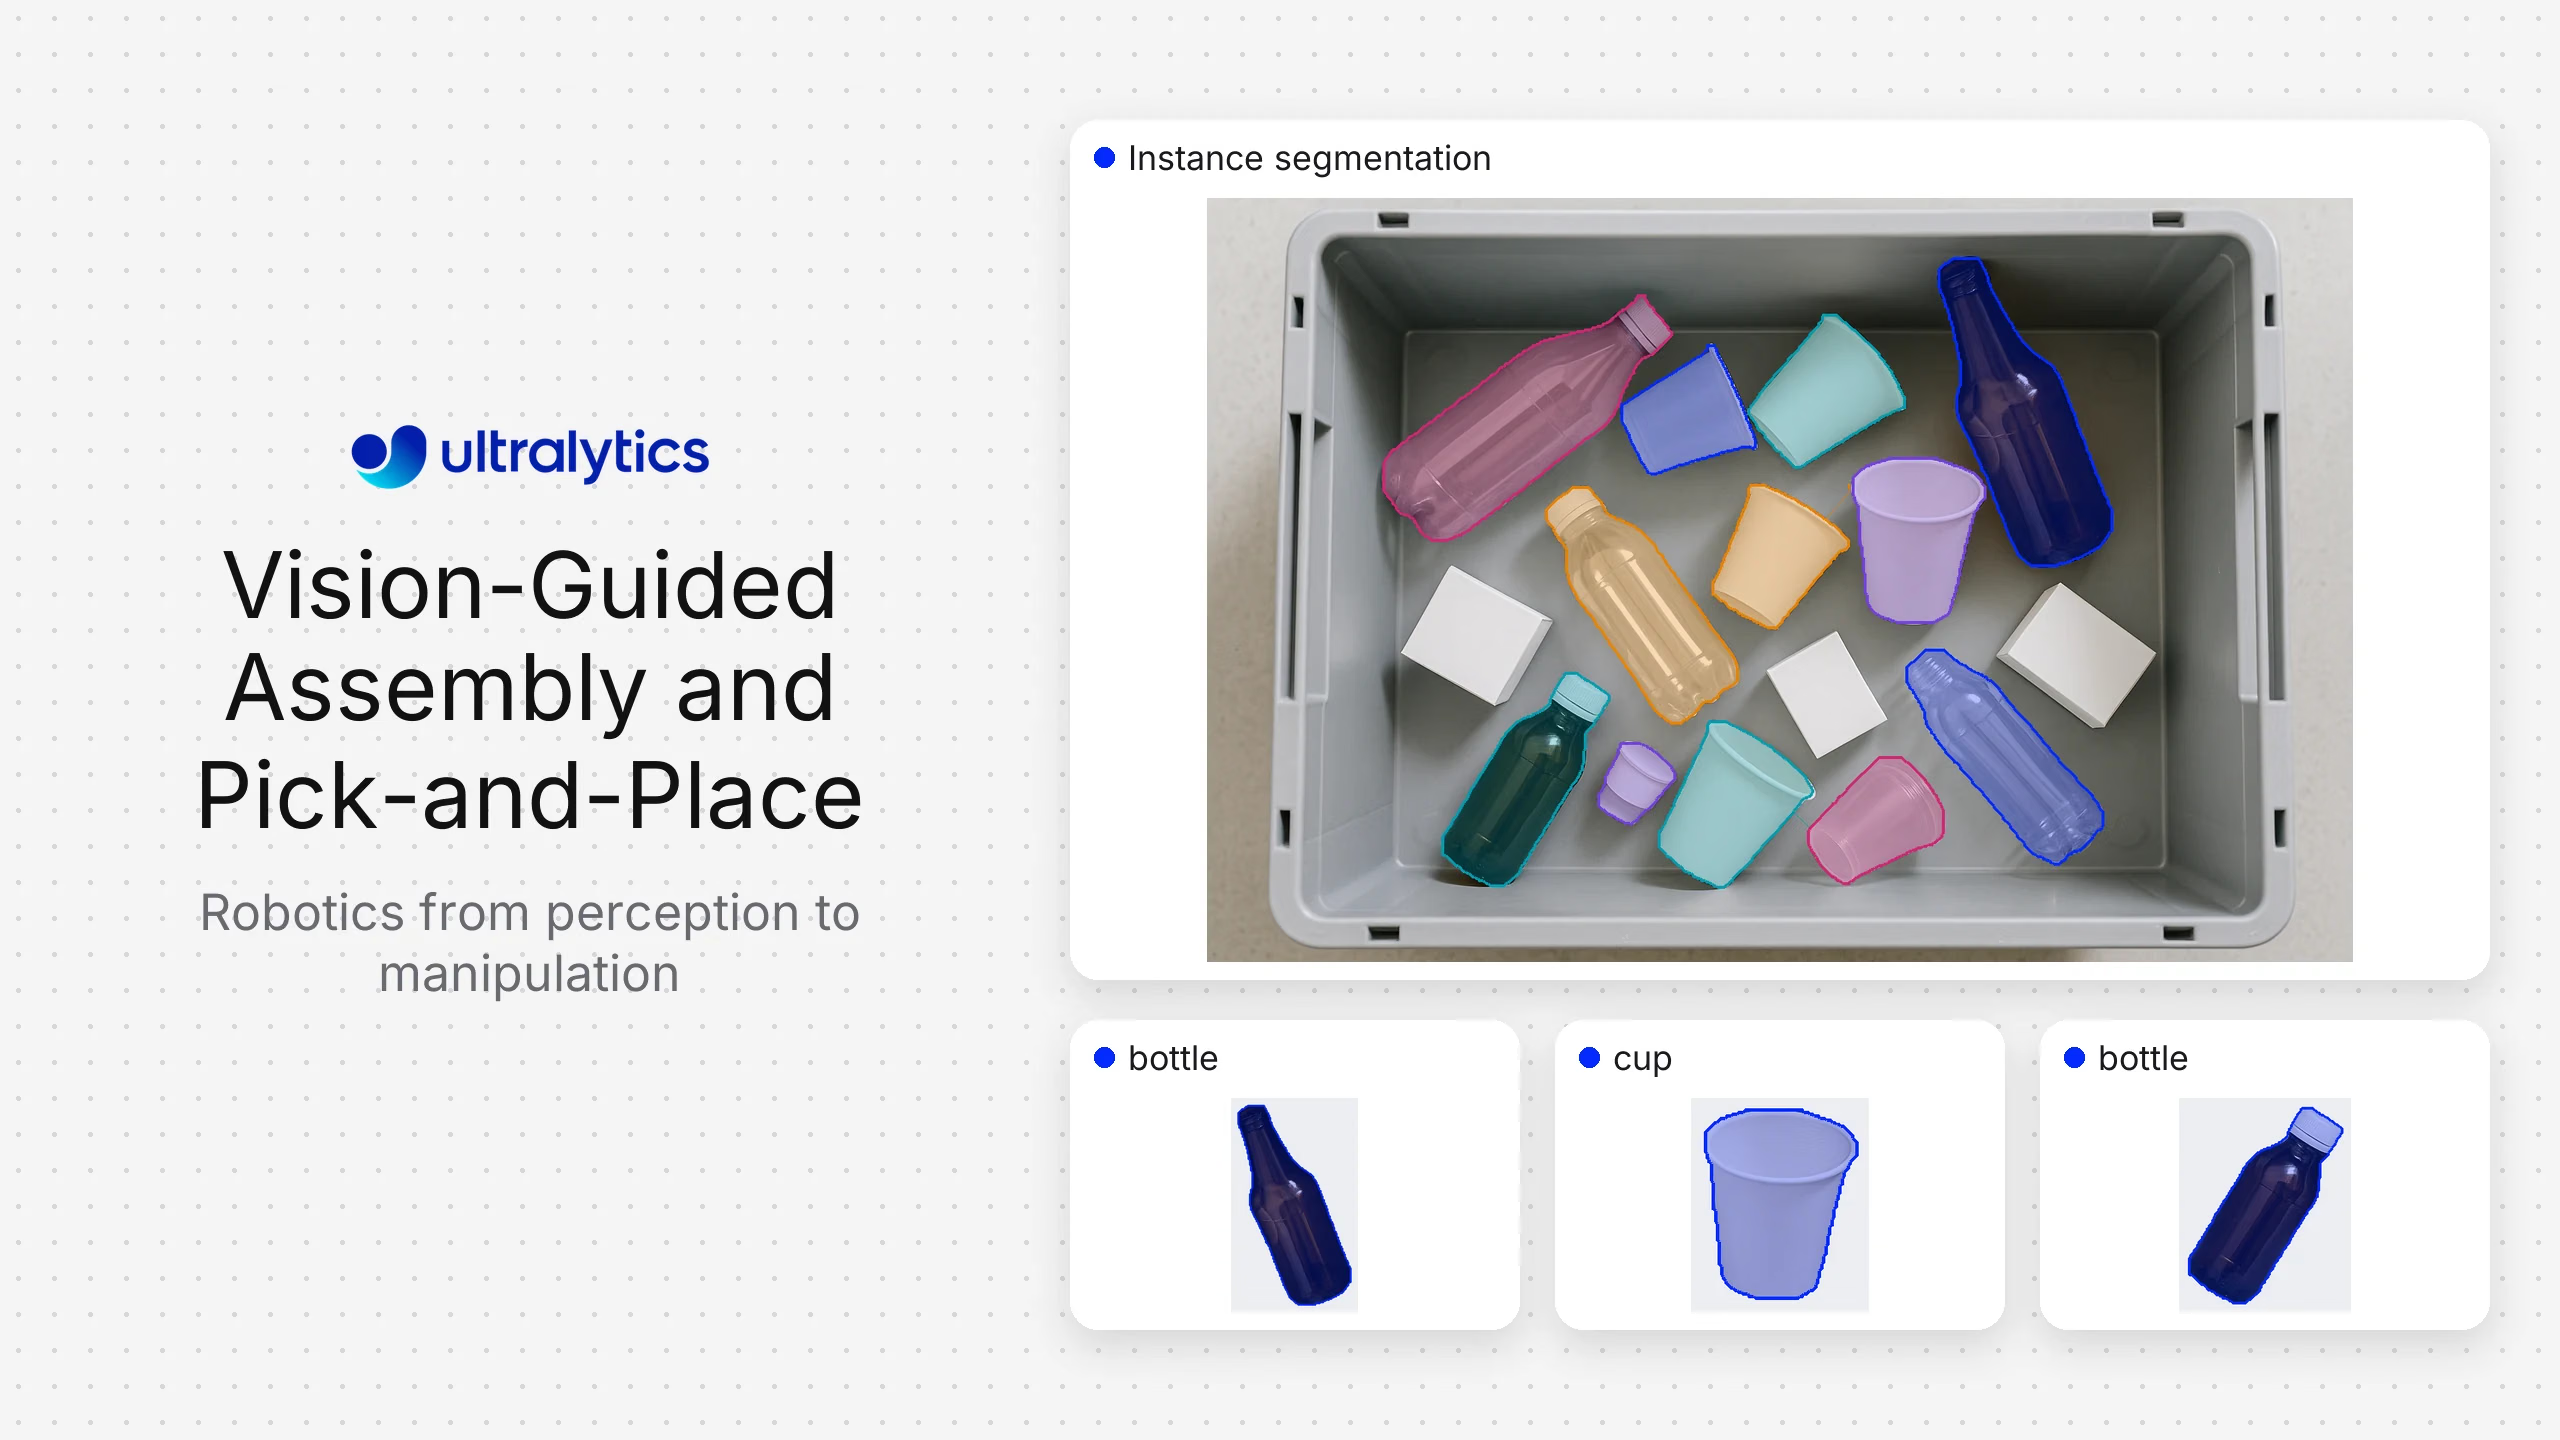
يعتمد أفضل برنامج للرؤية الحاسوبية لروبوت الالتقاط والوضع أولًا على طبيعة المشهد. استخدم منظومة رؤية حاسوبية ثنائية الأبعاد قابلة للتهيئة مثل Ultralytics YOLO عندما يمكن التمييز بين الأجسام بصريًا، ويمكن تقييد العمق أو توفيره بصورة منفصلة. فكّر في منتجات الرؤية الروبوتية ثلاثية الأبعاد المتكاملة من مورّدين مثل Pickit وMech-Mind وPhotoneo وZivid وApera AI عندما يلزم توفير هندسة الأجسام في الصناديق العشوائية ومعالجة السحب النقطية والمعايرة وتوليد حركات الإمساك كنظام واحد مدعوم. وقد تكون حزم الرؤية الصناعية التقليدية من Cognex أو Keyence مناسبة جدًا للخلايا ذات التحكم الدقيق وبيئات الأتمتة الراسخة.
لا يشكّل أي نموذج نظام التقاط متكاملًا. تجمع خلية الإنتاج بين الاستشعار والإدراك وتحويل الإحداثيات واختيار الإمساك وتخطيط الحركة والتحكم بالروبوت والتعافي من الإخفاق.
مقارنة خيارات الرؤية للالتقاط والوضع#
| الخيار | الأنسب لـ | نقطة القوة الرئيسية | ما الذي لا يزال على جهة التكامل التحقق منه |
|---|---|---|---|
| Apera AI | تطبيقات الروبوتات الموجّهة بالرؤية | برامج الرؤية الروبوتية الجاهزة | الروبوتات والأجسام والإضاءة ومعالجة الحالات الاستثنائية المدعومة |
| Cognex أو Keyence | الأتمتة الصناعية الخاضعة للتحكم | أدوات رؤية صناعية ناضجة ومنظومة تكامل | مدى الملاءمة للأكوام غير المنظمة واحتياجات التعلم المخصصة |
| Mech-Mind | التقاط الأجسام من الصناديق الصناعية ثلاثية الأبعاد وتوجيهها | منظومة متكاملة لأجهزة وبرامج الرؤية ثلاثية الأبعاد | الأداء الخاص بالخلية والتكامل ونموذج الخدمة |
| Photoneo | الاستشعار ثلاثي الأبعاد عالي التفاصيل والتوجيه الروبوتي | برامج الالتقاط ثلاثي الأبعاد والروبوتات الموجّهة بالرؤية | سلوك السطح ونطاق المسح والقدرة الحاسوبية ومسار الروبوت |
| Pickit | خلايا الالتقاط ثلاثي الأبعاد المدعومة | سير عمل متكامل للرؤية الروبوتية ثلاثية الأبعاد وتكاملات الروبوتات | ملاءمة القطع وزمن الدورة والماسك والاحتجاب والتعافي |
| Ultralytics YOLO مع منظومة روبوتات مخصصة | سير عمل مخصص للاكتشاف أو التجزئة أو التتبّع أو تقدير الوضعية ثنائي الأبعاد | تدريب النماذج ونشرها بمرونة عبر البيئات المدعومة | استراتيجية العمق والمعايرة ومنطق الإمساك والحركة والسلامة ودعم الخلية |
| Zivid | التطبيقات التي تتطلب سحبًا نقطية ثلاثية الأبعاد ملوّنة | كاميرات صناعية ثلاثية الأبعاد وحزم SDK | طبقة تخطيط الإمساك وتكامل الخلية بالكامل |
تجمع حزم المورّدين طبقات مختلفة. قارن قائمة المواد الكاملة ومسؤوليات التشغيل، لا واجهة الإدراك وحدها.
ابدأ بهندسة الالتقاط#
صنّف المهمة قبل اختيار البرنامج:
- التقاط ثنائي الأبعاد ثابت: تستقر القطع في مستويات معروفة، ويحتاج الروبوت إلى موضع الصورة إضافةً إلى الاتجاه.
- التقاط من سير ناقل: تتحرك الأجسام، لذا يكتسب الاكتشاف والتتبّع والتوقيت والمزامنة مع المشفّر أهمية.
- صينية منظّمة: تحدّ الجيوب المعروفة من المواضع، لكن لا يزال التحقق من الأنواع أو الاتجاهات ضروريًا.
- التقاط عشوائي من صندوق: تتراكب القطع على أعماق مختلفة، ما يتطلب إدراكًا ثلاثي الأبعاد إضافةً إلى تخطيط للإمساك يراعي التصادمات.
- أجسام مرنة أو قابلة للتشوه: يتغير شكلها بين عمليات الالتقاط، ما يجعل التجزئة واختيار الإمساك أكثر صعوبة.
- إدخال أثناء التجميع: قد تتطلب سماحية الأجزاء ومحاذاتها النهائية استشعارًا إضافيًا يتجاوز تحديد الموقع التقريبي للأجسام.
قد يكون النظام ثنائي الأبعاد أبسط خيار موثوق به للهندسة المقيّدة. وعادةً ما تتطلب الصناديق العشوائية معلومات عن العمق أو إعادة بناء من زوايا متعددة، لأن موضع الصورة وحده لا يوفّر هدفًا آمنًا للروبوت.
الطبقات الست لروبوت موجّه بالرؤية#
1. الاستشعار#
اختر مستشعرات المسح المساحي أو المسح الخطي أو الرؤية المجسمة أو الضوء المنظّم أو زمن الرحلة أو غيرها وفقًا للأدلة المطلوبة. سجّل مجال الرؤية وأصغر سمة ومسافة العمل ونطاق العمق وخصائص السطح والحركة والقيود البيئية.
قد تشكل القطع العاكسة والداكنة والشفافة والخالية من الملمس تحديًا لاستشعار العمق. اختبر القطع والصناديق والبطانات والإضاءة الفعلية. ولا تغني عروض المورّدين باستخدام أجسام مواتية عن التجربة داخل الخلية.
2. الإدراك#
يحدد الاكتشاف مواقع الأجسام ويصنّفها؛ وتوفر التجزئة حدود الأجسام؛ وتقدّر الصناديق المحيطة الموجّهة الامتدادات المدارة؛ ويمكن لنماذج الوضعية تحديد النقاط المفتاحية؛ ويربط التتبّع بين الأجسام على مرّ الزمن. تدعم Ultralytics YOLO عدة مهام من مهام الرؤية الحاسوبية ضمن منظومة نماذج واحدة.
يجب أن يكون ناتج الإدراك مستقرًا بما يكفي لمخطط الإمساك اللاحق. قيّم خطأ تحديد الموقع والأجسام الفائتة والمكررة وجودة الأقنعة وخطأ الاتجاه والسلوك عند التداخل؛ ولا تكتفِ بنتيجة مجموعة البيانات ككل.
3. المعايرة والإحداثيات#
يحوّل النظام المشاهدات من إحداثيات الكاميرا إلى إحداثيات الروبوت أو الخلية. تؤثر معايرة العين واليد وتركيب الكاميرا وتأثيرات العدسة ومحاذاة العمق ومعايرة نقطة مركز الأداة جميعها في خطأ الالتقاط.
تعامل مع المعايرة بوصفها أصلًا إنتاجيًا ينبغي صيانته. وثّق الإجراء والبواقي المقبولة، وثبّت حوامل الكاميرا، وحدّد الحالات التي تستدعي فيها الأدوات أو الصيانة إعادة المعايرة.
4. تخطيط الإمساك#
يراعي اختيار الإمساك الأسطح التي يمكن بلوغها وهندسة الماسك وثبات الجسم ومخاطر التصادم والقطع المجاورة ووضعية الوجهة. قد يوفّر نموذج ثنائي الأبعاد موقع الجسم واتجاهه لمنطق إمساك قائم على القواعد. وقد يولّد حل ثلاثي الأبعاد خيارات إمساك مرتبة حسب الأفضلية انطلاقًا من السحب النقطية.
ليس الاكتشاف الأعلى ثقةً بالضرورة الخيار الأكثر أمانًا للالتقاط. أبقِ ثقة الإدراك وجودة الإمساك وإمكانية تنفيذ المسار إشارات منفصلة.
5. الحركة وتكامل الروبوت#
تنقل مهايئات الروبوت أو واجهات API الأهداف إلى وحدة التحكم. وعلى جهة التكامل إدارة التوقيت وأطر الإحداثيات والسرعة والمناطق ونماذج التصادم وحركة السير الناقل والإقرارات. يجب أن تكون وظائف السلامة جزءًا من بنية السلامة المعتمدة للروبوت والخلية، لا ناتج نموذج لم يُتحقق منه.
6. التعافي#
صمّم حالات الإخفاق المتوقعة: عدم وجود جسم صالح، أو عدم اليقين بشأن الفئة، أو عدم وجود إمساك آمن، أو سقوط القطعة، أو فشل الالتقاط، أو تحرّك الصندوق، أو قِدم الإطار، أو تعذّر الوصول إلى الكاميرا، أو تكرار المحاولة. لن يتسع نطاق خلية تنجح في عمليات الالتقاط السهلة لكنها تتطلب إعادة ضبط يدوية بعد كل حالة استثنائية.
موضع Ultralytics في المنظومة#
يمكن لـ Ultralytics Platform تنظيم بيانات الصور وإضافة التعليقات التوضيحية إليها، وتدريب نماذج Ultralytics YOLO، وإدارة إصدارات النماذج. ويمكن بعد ذلك نشر النماذج عبر نقاط نهاية Platform أو تصديرها لدمجها في بيئة تشغيل روبوتية قريبة من الخلية.
يفيد هذا النهج عندما يكمن التميّز في فئات الأجسام المخصصة أو وحدات حفظ المخزون المتغيرة أو الظروف البصرية غير المعتادة أو الإدراك الخاص بالتطبيق. كما يتيح للفرق اختيار الكاميرا المحيطة ومصدر العمق ومخطط الإمساك وإطار عمل الروبوت.
لا يحل هذا النهج محل كل مكوّن في منتج متكامل لالتقاط الأجسام من الصناديق ثلاثية الأبعاد. وقد تفضّل المؤسسات التي تفتقر إلى خبرة في إدراك الروبوتات وتكاملها حزمة مدعومة تشمل المعايرة والمعالجة ثلاثية الأبعاد ومنطق الإمساك ومهايئات الروبوت المعتمدة.
كيفية تقييم المورّدين#
استخدم القطع وظروف الخلية نفسها في كل تجربة. أدرج الصناديق الممتلئة وشبه الفارغة، وأسوأ حالات التداخل، والعبوات التالفة، ومزيج الأنواع، والأسطح العاكسة، والتلوث المعتاد، والتغيرات المتوقعة في الإضاءة.
قِس:
- معدل الالتقاط الصحيح حسب القطعة وحالة الحاوية.
- توزيع زمن الدورة، بما يشمل الإدراك والتعافي.
- تأكيد الالتقاط من المحاولة الأولى.
- أحداث سوء التصنيف، والهدف المكرر، ومخاطر التصادم.
- التدخلات اليدوية ووقت إعادة الضبط.
- استقرار المعايرة بعد الصيانة أو الاهتزاز.
- الوقت اللازم لإضافة وحدة SKU جديدة والتحقق من التحديث.
- السجلات والأدلة المتاحة للتشخيص.
اطلب من كل مورّد تحديد القياسات التي تأتي من الكاميرا والنموذج ومخطط الإمساك والروبوت والمستشعرات الخارجية. فهذا يوضح البنية والجهات المسؤولة.
دليل الاختيار بين الرؤية ثنائية الأبعاد وثلاثية الأبعاد#
اختر الرؤية ثنائية الأبعاد أولاً عندما تبقى القطع على مستوى معروف، ويكون ارتفاع الإمساك ثابتاً، والتداخل محدوداً، وتحدد السمات البصرية الواضحة الفئة والاتجاه. وغالباً ما يكون من الأسهل إضاءتها ووَسْمها وتصحيح أخطائها وتشغيلها.
اختر الرؤية ثلاثية الأبعاد عندما يتغير الارتفاع، أو تتسبب الأكوام في تداخل كبير، أو تحدد هندسة السطح موضع الإمساك، أو تكون خلوصات التصادم ضيقة، أو يحتاج الروبوت إلى الاستدلال بشأن حيز مزدحم. تجمع بعض الخلايا بين الإدراك المتعلّم ثنائي الأبعاد والعمق المسجّل للحفاظ على التصنيف المخصص مع الحصول على إحداثيات ثلاثية الأبعاد.
لا تتخذ القرار بناءً على رواج المستشعرات. استخدم أبسط تكوين استشعار يجتاز اختبارات الخلية في أسوأ الحالات.
قائمة التحقق من التنفيذ#
- حدّد متطلبات الأجسام والوضعيات والدورات والتعافي.
- التقط صوراً لقطع حقيقية عبر النطاق الكامل للحاوية والبيئة.
- اختر الاستشعار بناءً على الهندسة وسلوك السطح.
- تحقق من المعايرة وتحويلات الإحداثيات بمعزل عن دقة النموذج.
- اختبر مخطط الإمساك باستخدام الماسك الفعلي والأجسام المجاورة.
- افصل وظائف سلامة الروبوت عن الإدراك المتعلّم.
- سجّل عمليات الكشف والتحويلات ومرشحي الإمساك واستجابات وحدة التحكم والنتائج.
- وفّر آلية تعافٍ بشرية للحالات غير المؤكدة أو المستنفدة.
- أجرِ اختبارات الانحدار لكل نموذج جديد ووحدة SKU وماسك وكاميرا وتكوين خلية.
الأسئلة الشائعة
نعم. يمكن لنموذج YOLO اكتشاف السمات البصرية ذات الصلة أو تقسيمها أو تتبعها أو تقديرها. ويجب على تطبيق الروبوتات تحويل تلك المشاهدات إلى إحداثيات الروبوت ودمجها مع تخطيط الإمساك والتحكم في الحركة وأنظمة السلامة.
ليس دائماً. فقد تعمل التطبيقات ذات المستوى الثابت والصواني المنظمة جيداً باستخدام الرؤية ثنائية الأبعاد. أما الحاويات العشوائية والارتفاعات المتغيرة فتتطلب عادةً معلومات العمق أو تعدد المناظير.
توجيه الروبوت هو الاستخدام الأوسع للرؤية لتوفير الأهداف أو المحاذاة. أما التقاط القطع من الحاوية فيضيف الازدحام والتداخل واختيار موضع الإمساك والاستخراج مع مراعاة التصادم من الحاوية.
قِس الزمن بدءاً من محفّز الإنتاج مروراً بالالتقاط والإدراك والتخطيط وتنفيذ الروبوت والتأكيد والتعافي. وأبلغ عن التوزيع في ظل حالات حاوية واقعية بدلاً من زمن استدلال النموذج في أفضل الظروف.
اشترِ نظاماً متكاملاً عندما يقلل الاستشعار الثلاثي الأبعاد المدعوم والمعايرة وتخطيط الإمساك ومهايئات الروبوت من المخاطر. وأنشئ مجموعة مخصصة عندما يكون الإدراك المخصص ذا أهمية استراتيجية، وتستطيع المؤسسة تولي مسؤولية تكامل الروبوتات والبنية التحتية والتحقق والدعم.









