Montageprüfung und Fehlervermeidung mit Computer Vision
So prüft Computer Vision Vollständigkeit, Korrektheit und Reihenfolge bei der Montage: Aufbau der Bildverarbeitungsstation, Auswahl der Modellaufgabe, SPS-Integration und Validierung.
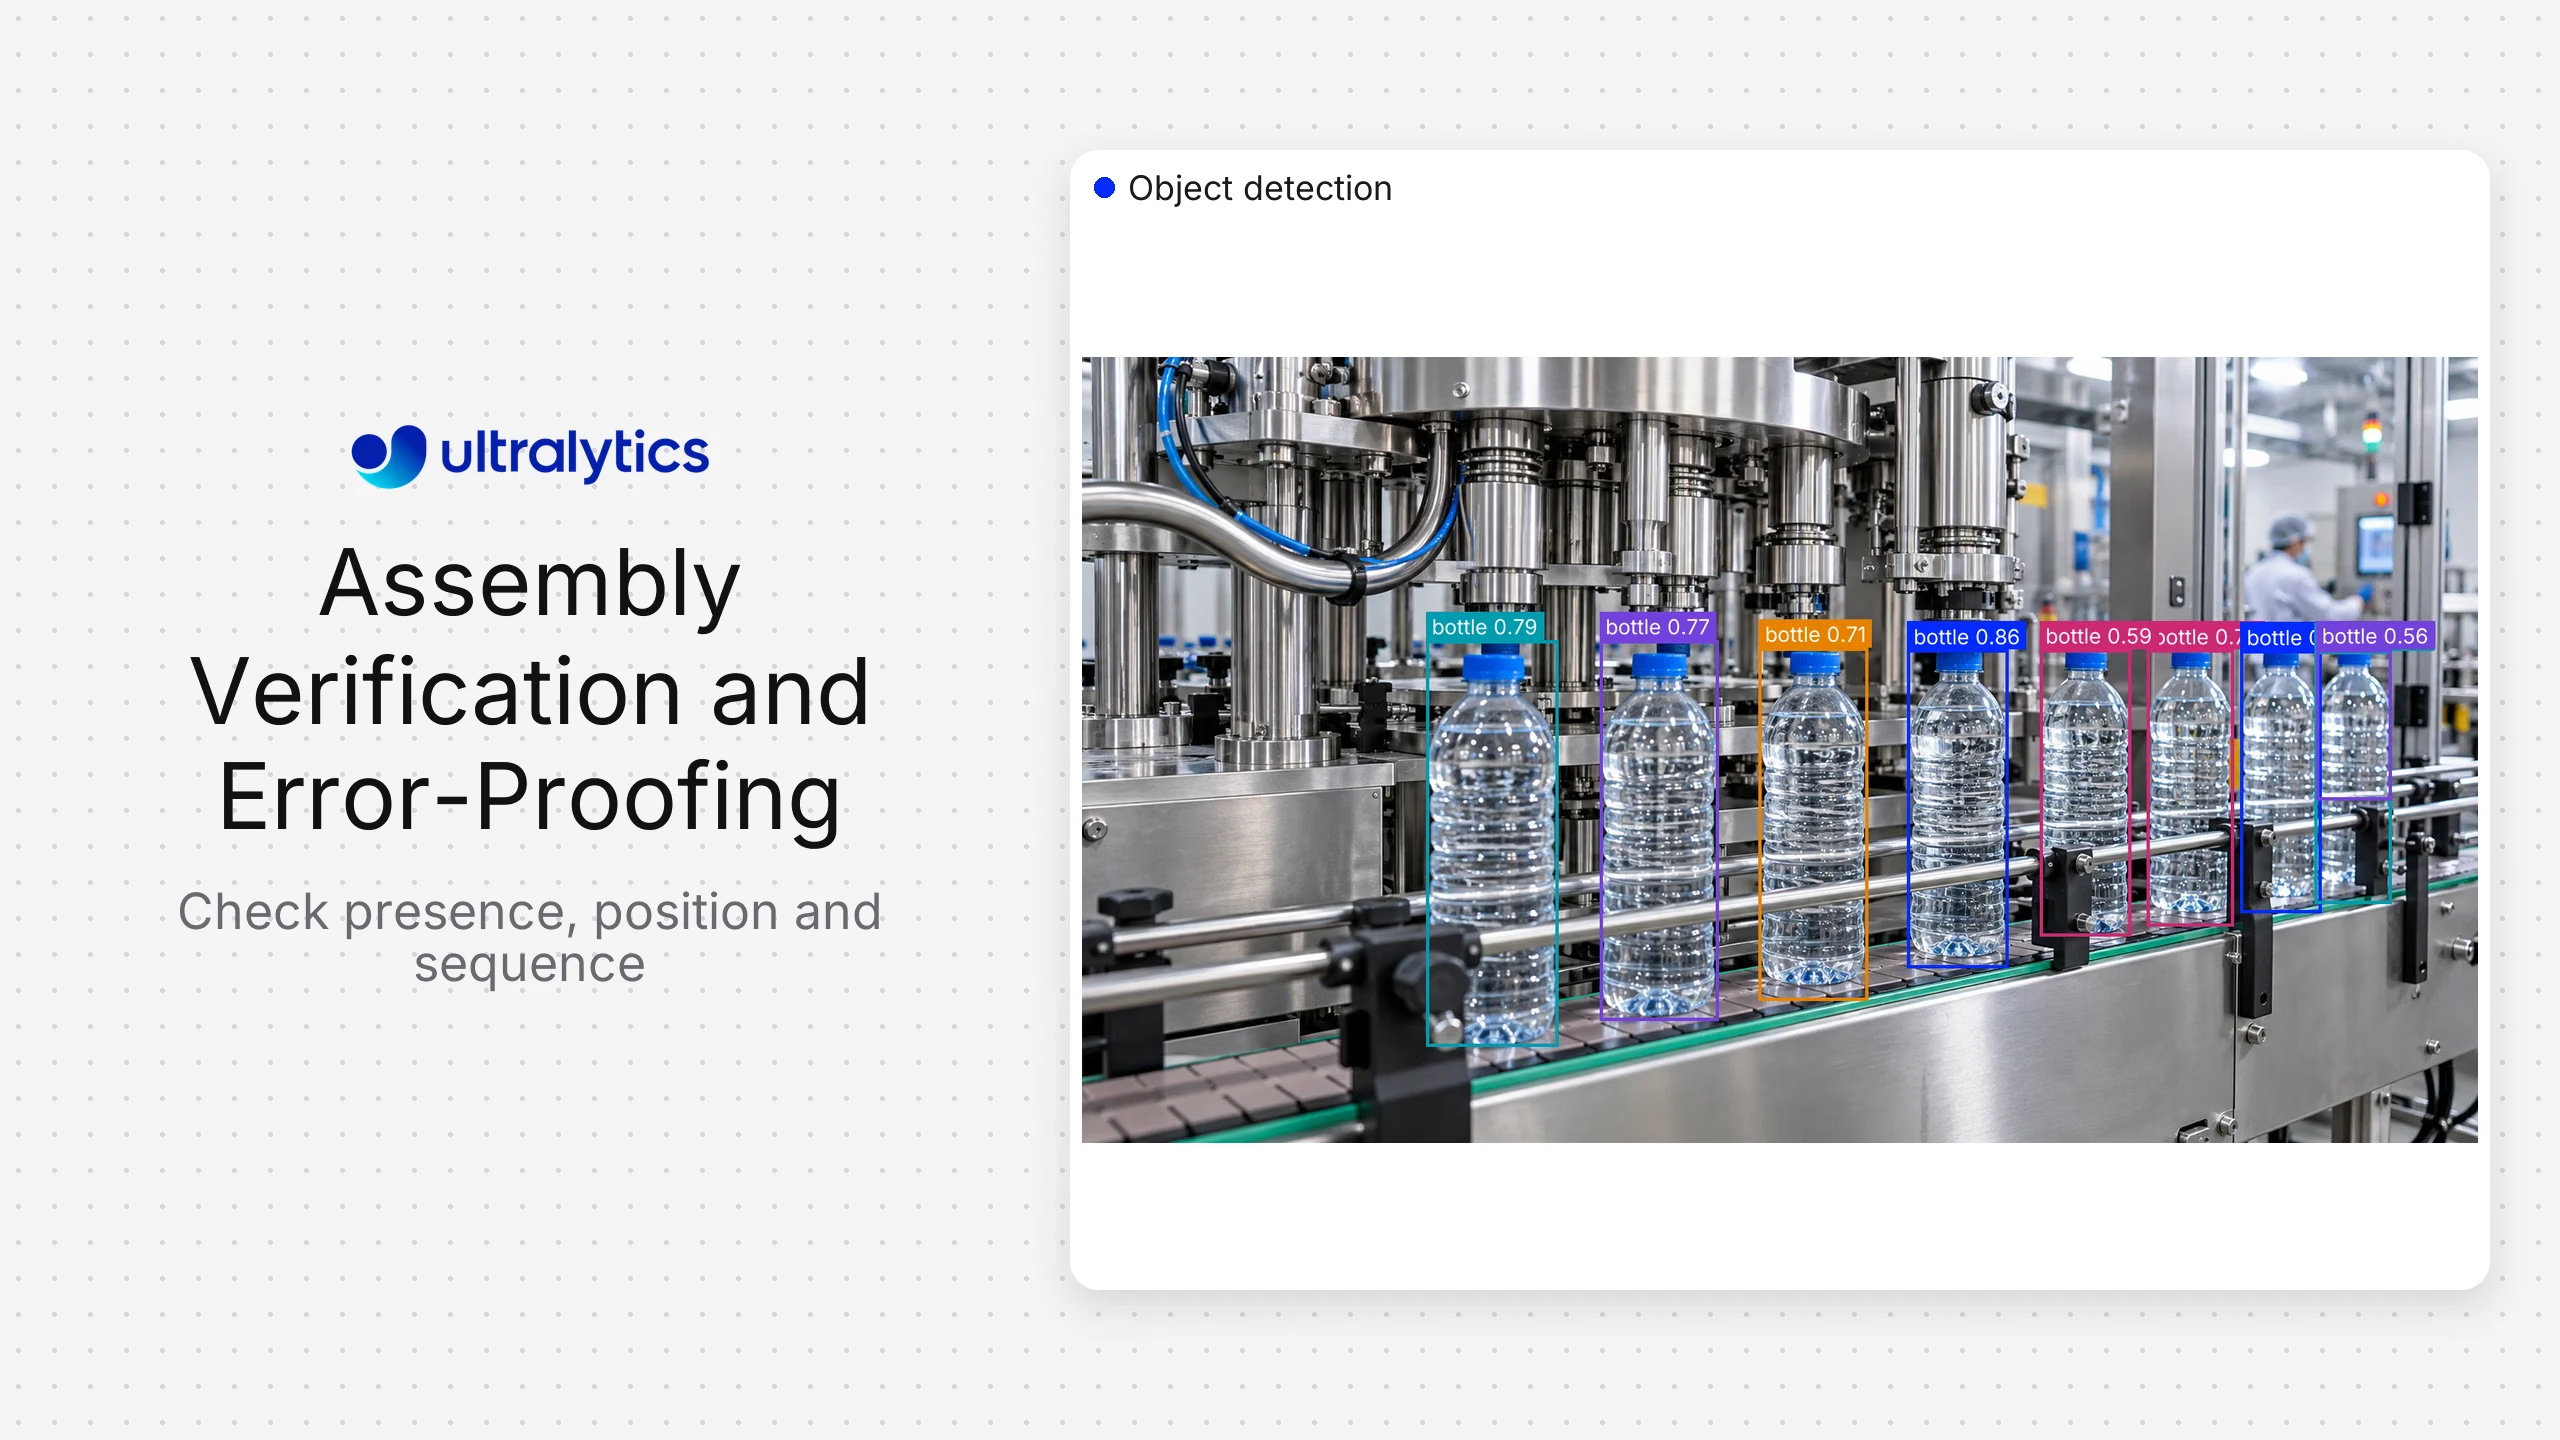
Computer Vision kann Montagefehler verhindern, indem geprüft wird, ob das richtige sichtbare Bauteil vorhanden, korrekt positioniert und ausgerichtet sowie in der erwarteten Reihenfolge eingebaut ist, bevor der Prozess fortgesetzt wird. Das Modell liefert visuelle Beobachtungen; eine Zustandsmaschine oder Fertigungsanwendung wendet produktspezifische Regeln an und übermittelt dem Bedienpersonal oder dem Steuerungssystem eine Entscheidung: Freigabe, Prüfung oder Stopp.
Das unterscheidet sich von der allgemeinen Fehlererkennung. Bei der Fehlerprüfung wird untersucht, ob eine Oberfläche oder ein Teil beschädigt ist. Bei der Montageprüfung wird kontrolliert, ob der beobachtete Montagezustand der Arbeitsanweisung oder dem Montageplan entspricht.
Was sich bei einer Montagelinie mit Computer Vision prüfen lässt#
| Prüfaufgabe | Visuelle Frage | Typische Bildverarbeitungsaufgabe | Wichtige Einschränkung |
|---|---|---|---|
| Vorhandensein eines Bauteils | Ist das erforderliche Bauteil sichtbar? | Objekterkennung oder Klassifizierung | Verdeckungen können eingebaute Teile verbergen |
| Position | Liegt das Bauteil innerhalb des zulässigen Bereichs? | Erkennung oder Segmentierung | Bildkoordinaten müssen möglicherweise kalibriert werden |
| Ausrichtung | Zeigt das Teil in die richtige Richtung? | Keypoints, orientierte Boxen oder Klassifizierung | Bei symmetrischen Teilen sind eindeutige visuelle Merkmale erforderlich |
| Anzahl | Ist die erforderliche Anzahl vorhanden? | Erkennung mit Verfolgung oder Zählung | Überlappungen können zu fehlenden oder doppelten Zählungen führen |
| Reihenfolge | Sind die Zustände in der freigegebenen Reihenfolge eingetreten? | Erkennung oder Verfolgung mit einer Zustandsmaschine | Das Modell allein bildet die Prozessreihenfolge nicht ab |
| Vorhandensein von Befestigungselementen | Befinden sich die sichtbaren Befestigungselemente an den erwarteten Stellen? | Erkennung oder Segmentierung | Computer Vision kann kein verborgenes Anzugsdrehmoment nachweisen |
| Zustand von Steckverbindungen | Ist eine sichtbare Verriegelung oder Steckverbindung eingerastet? | Erkennung, Segmentierung oder Klassifizierung | Kamerawinkel und Auflösung müssen den Zustand sichtbar machen |
| Abgleich von Etikett oder Code | Stimmt die sichtbare Kennung mit dem Arbeitsauftrag überein? | Erkennung mit OCR- oder Barcode-Logik | Textqualität und Integration bestimmen die Zuverlässigkeit |
Trenne zunächst beobachtbare Hinweise von abgeleiteten Prozessfakten. Eine Kamera kann prüfen, ob ein Schraubenkopf vorhanden ist, aber nicht, ob die Schraube mit dem erforderlichen Drehmoment angezogen wurde. Kombiniere Computer Vision mit Daten aus Werkzeugsteuerungen oder Sensoren, wenn sich eine Anforderung nicht visuell überprüfen lässt.
Eine Referenzarchitektur#
Ein System zur Montageprüfung besteht üblicherweise aus sechs Ebenen:
- Auslöser: Ein SPS-Signal, ein Sensor, ein Roboterzustand oder eine Aktion des Bedienpersonals kennzeichnet den Zeitpunkt der Prüfung.
- Aufnahme: Eine oder mehrere Kameras nehmen ein kontrolliertes Bild oder eine kurze Bildsequenz auf.
- Inferenz: Ein Computer-Vision-Modell erkennt Bauteile, Bereiche, Keypoints oder Montagezustände.
- Entscheidungslogik: Produktregeln gleichen die Beobachtungen mit der erwarteten Variante und dem Prozessschritt ab.
- Aktion: Das System zeigt eine Anleitung an, fordert eine Prüfung an, protokolliert eine Freigabe oder verhindert über einen freigegebenen Steuerungsweg den nächsten Prozessschritt.
- Rückverfolgbarkeit: Die Anwendung erfasst den Arbeitsauftrag, die Version des Modells und der Regeln, das Ergebnis sowie die gemäß Aufbewahrungsrichtlinie zulässigen Nachweise.
Halte Inferenz und Entscheidungslogik getrennt. Dasselbe Modell kann ein Bauteil bei verschiedenen Produkten erkennen, während Regeln festlegen, welche Bauteile für einen bestimmten Arbeitsauftrag erforderlich sind.
Wähle die passende Bildverarbeitungsaufgabe#
Verwende Klassifizierung, wenn die gesamte Ansicht genau festgelegt ist und nur wenige Zustände wie montiert, unvollständig oder falsch ausgerichtet unterschieden werden müssen. Das kann effizient sein, bietet bei der Fehlersuche aber nur begrenzte Möglichkeiten zur Lokalisierung.
Verwende Objekterkennung, wenn die Anwendung mehrere sichtbare Bauteile lokalisieren und zählen muss. Ultralytics-YOLO-Modelle können mehrere Bauteilklassen in einem Bild erkennen und Positionen für nachgelagerte Regeln zurückgeben.
Verwende Instanzsegmentierung, wenn die Grenzen, Überlappungen oder Abdeckung von Bauteilen wichtig sind. Eine Maske kann dabei helfen zu prüfen, ob sich eine Dichtung, ein Klebebereich oder ein flexibles Bauteil im erwarteten Bereich befindet.
Verwende Posenschätzung oder orientierte Begrenzungsrahmen, wenn Keypoints oder Drehungen die entscheidenden Informationen liefern. Prüfe, ob die gewählte Darstellung für die genaue Geometrie und den Blickwinkel stabil ist.
Verwende Verfolgung, wenn Reihenfolge oder Kontinuität wichtig sind. Ein Tracker kann Beobachtungen über mehrere Bilder hinweg einander zuordnen, während eine Zustandsmaschine bestimmt, ob die freigegebenen Schritte in der richtigen Reihenfolge ausgeführt wurden.
Plane die Bildaufnahmestation vor dem Training#
Die Modellqualität kann nicht ausgleichen, dass die Kamera wichtige Informationen gar nicht erfasst. Dokumentiere für jede Prüfung das kleinste aufzulösende Merkmal, zulässige Teilebewegungen, Taktzeit, Arbeitsabstand, Tiefenvariation, Reflexionen, Verdeckungen und Vibrationen.
Kontrolliere die Beleuchtung, wo es praktikabel ist. Diffuses Licht kann Reflexionen auf glänzenden Oberflächen verringern, Gegenlicht kann Silhouetten und Abstände deutlicher sichtbar machen und Blitzlicht kann Bewegungsunschärfe reduzieren. Die geeignete Auslegung hängt vom Material und der Geometrie ab. Teste deshalb mit echten Bauteilen und unter Bedingungen, bei denen Verschmutzungen auftreten können.
Nutze mehrere Ansichten, wenn eine einzelne Kamera nicht alle erforderlichen Merkmale erfassen kann. Füge nicht automatisch weitere Kameras hinzu: Jede Ansicht erhöht den Aufwand für Kalibrierung, Synchronisierung, Rechenleistung, Wartung und Datenverwaltung. Jede Kamera sollte eine dokumentierte Lücke bei den verfügbaren Informationen schließen.
Fixiere oder überwache die Kameraeinstellungen nach der Validierung. Eine Änderung von Fokus, Belichtung, Ausschnitt oder Halterung kann die Datenverteilung ungültig machen, auch wenn der Endpunkt weiterhin ordnungsgemäß funktioniert.
Erstelle den Datensatz für die Montageprüfung#
Erfasse alle relevanten Produktvarianten, Stationen, Schichten, Hintergründe, Werkzeugzustände und üblichen Interaktionen des Bedienpersonals. Berücksichtige neben Fehlern auch schwierige, aber gültige Zustände. Wenn alle Bilder mit korrekter Montage von einem Tag und alle Bilder mit fehlerhafter Montage von einem anderen Tag stammen, lernt das Modell möglicherweise Beleuchtungs- oder Vorrichtungsunterschiede statt des Montagezustands.
Lege Kennzeichnungsregeln für teilweise sichtbare Teile, mehrdeutige Zustände, Reflexionen, doppelte Bauteile und laufende Montagearbeiten fest. Teile die Validierungsdaten nach Produktionslauf, Zeit, Station oder Standort auf, statt fast identische Videobilder zufällig zu verteilen.
Die Ultralytics Platform unterstützt die Organisation und Annotation von Datensätzen, das Modelltraining und die Modellverwaltung in einem zusammenhängenden Arbeitsablauf. Der Leitfaden zur Datenerfassung und Annotation hilft Teams dabei, Entscheidungen zu Aufnahme und Kennzeichnung systematisch festzuhalten.
Ergänze Prozesslogik und Integrationen#
Die Anwendung benötigt die erwartete Montagekonfiguration für das aktuelle Werkstück. Rufe sie aus einer freigegebenen Quelle wie dem Arbeitsauftrag, dem Rezept oder dem Fertigungssystem ab und ordne ihr anschließend versionierte visuelle Regeln zu.
Eine Regel könnte Folgendes verlangen:
- Ein Gehäuse innerhalb eines Vorrichtungsbereichs.
- Zwei Clips an den freigegebenen Positionen.
- Ein Keypoint am Stecker innerhalb der Toleranz seines Sollpunkts.
- Zustand A vor Zustand B, ohne dazwischenliegenden, nicht freigegebenen Zustand.
- Eine manuelle Prüfung, wenn eine erforderliche Beobachtung den Entscheidungsschwellenwert unterschreitet.
Verwende eine stabile Schnittstelle für Ereignisse zwischen Computer Vision und Steuerungen. Übermittle Ergebnis, Grund, Zeitstempel, Station, Modellversion, Regelversion und relevante Beobachtungen. Sende rohe Modellausgaben nicht direkt an sicherheitskritische Logik oder Bewegungssteuerungen, wenn keine validierte Anwendungsschicht und geeignete Schutzmaßnahmen vorhanden sind.
Die Bedienbarkeit gehört zur Genauigkeit#
Ein rotes oder grünes Licht liefert selten genügend Informationen. Zeige bei einem fehlerhaften Werkstück, welche Anforderung nicht erfüllt wurde und wo das betreffende Bauteil erwartet wurde. Biete einen kontrollierten Weg für eine erneute Aufnahme oder Prüfung, damit Reflexionen, Hände oder vorübergehende Verdeckungen keine unnötige Nacharbeit verursachen.
Erfasse Korrekturen des Bedienpersonals als strukturierte Rückmeldungen. Unterscheide zwischen einem Modellfehler, einem Regelfehler, einer falschen Zuordnung zum Arbeitsauftrag, einem Kameraproblem und einem tatsächlichen Montageproblem. Anhand dieser Einordnung kann das Team erkennen, was behoben werden muss.
Validiere die gesamte Station#
Miss die Leistung für jede Montageanforderung und Produktvariante. Nützliche Betriebskennzahlen sind übersehene Montagefehler, Fehlstopps, Prüfquote, Auswirkungen auf die Taktzeit, nicht verfügbare Prüfungen und erfolgreiche Wiederherstellung nach einer Kamera- oder Netzwerkunterbrechung.
Prüfe die Station mit folgenden Fällen:
- Freigegebene und nicht freigegebene Varianten.
- Unvollständige Montagen und Schritte außerhalb der vorgesehenen Reihenfolge.
- Verdeckungen durch Hände und Werkzeuge.
- Schwankende Beleuchtung, reflektierende Teile, Unschärfe und Verschmutzungen.
- Kamerabewegungen und Fokusänderungen.
- Doppelte, fehlende, verdrehte oder falsch positionierte Bauteile.
- Verlorene oder doppelte Auslöser und verspätete Ergebnisse.
Führe das bisherige Modell und das neue Kandidatenmodell vor der Freigabe auf einem festgelegten Regressionstestsatz aus. Wenn es das Risiko rechtfertigt, lasse die neue Entscheidungslogik parallel mitlaufen, ohne den Prozess zu steuern, bis die Ergebnisse geprüft wurden.
Ultralytics für die Montageprüfung#
Computer Vision in der Fertigung kann Erkennung, Segmentierung, Posenschätzung und Verfolgung nutzen, um sichtbare Montagezustände abzubilden. Die Ultralytics Platform verbindet Annotation, Training und Bereitstellung, während exportierte Ultralytics-YOLO-Modelle in Cloud-, lokalen oder Edge-Architekturen ausgeführt werden können, die auf die Station abgestimmt sind.
Chef Robotics bietet ein praxisnahes Beispiel dafür, wie Ultralytics YOLO präzise Lebensmittelmontage unterstützt. Die übertragbare Erkenntnis ist nicht, dass alle Montagelinien dieselben Herausforderungen bei der Bildaufnahme haben, sondern dass ein trainiertes Wahrnehmungsmodell Teil eines umfassenderen Robotik- oder Fertigungsablaufs werden kann.
Was Ultralytics nicht bereitstellt. Dies ist eine Wahrnehmungsschicht, keine Prüfanlage. Kamera, Objektiv, Beleuchtung, Gehäuse, Auslöser, Edge-Computer, SPS-Anbindung, Bedienoberfläche und Validierung der Station liegen weiterhin bei dir oder deinem Integrator und machen den größeren Teil der Arbeit aus. Wenn ein Werk eine unterstützte Komplettlösung mit einem zuständigen Außendiensttechniker möchte, ist ein etablierter Bildverarbeitungsanbieter wie Cognex oder Keyence die bessere Wahl. Die Ultralytics Platform wurde im März 2026 eingeführt; diese Anbieter blicken dagegen auf jahrzehntelange Einsatzerfahrung zurück.
Checkliste für die Einführung#
- Definiere jede Prüfung anhand sichtbarer Hinweise und einer betrieblichen Maßnahme.
- Dokumentiere nicht visuell prüfbare Anforderungen, für die ein anderer Sensor oder ein weiteres System benötigt wird.
- Validiere Kamera, Objektiv, Beleuchtung, Auslöser und Halterung mit echten Bauteilen.
- Versioniere die Produktregeln unabhängig vom Modell.
- Teste jede Produktvariante und jeden Entwicklungsstand.
- Stelle Verfahren für Prüfung, erneutes Scannen, Umgehung und Vorfälle bereit.
- Überwache die Eingabequalität, den Zustand des Dienstes, geprüfte Modellfehler und Ergebnisse im Produktivbetrieb.
- Validiere erneut, wenn sich Kamera, Beleuchtung, Vorrichtung, Produkt oder Prozess ändern.
Häufig gestellte Fragen
Dabei werden sichtbare Montagebedingungen visuell geprüft und Maßnahmen unterstützt, bevor ein Fehler im weiteren Prozessverlauf ankommt. Das Vision-Ergebnis wird üblicherweise mit Produktregeln und dem Fertigungsablauf kombiniert.
Ja, wenn relevante Zustände im zeitlichen Verlauf sichtbar sind. Erkennung oder Tracking liefern Beobachtungen, und eine Zustandsmaschine vergleicht deren Reihenfolge mit dem freigegebenen Prozess. Das System muss mit ausgelassenen Einzelbildern, wiederholten Schritten und unsicheren Beobachtungen umgehen können.
In der Regel nicht allein anhand des Aussehens. Computer Vision kann das sichtbare Vorhandensein und die Position von Befestigungselementen oder deren Markierung überprüfen. Das Anzugsdrehmoment sollte dagegen von einer validierten Werkzeugsteuerung oder einem Sensor erfasst werden.
Bei der Montageprüfung werden Konfiguration, Vorhandensein, Ausrichtung und Prozesszustand überprüft. Die Fehlererkennung sucht nach Beschädigungen oder Qualitätsabweichungen. Eine Station kann beides erledigen, doch Daten, Logik und Abnahmekriterien sollten klar voneinander abgegrenzt sein.
Das hängt von den benötigten Nachweisen ab: Klassifizierung für kontrollierte Zustände des gesamten Bildes, Erkennung für das Vorhandensein und die Anzahl von Teilen, Segmentierung für Konturen und Überlappungen, Pose oder orientierte Begrenzungsrahmen für Geometrie und Tracking für Abläufe. Teste die einfachste Aufgabe, die die benötigten Nachweise zuverlässig liefert.









