التحقق من التجميع ومنع الأخطاء باستخدام الرؤية الحاسوبية
كيف تتحقق الرؤية الحاسوبية من اكتمال التجميع وصحته وتسلسله: تصميم محطة التصوير، واختيار مهمة النموذج، والتكامل مع PLC، والتحقق.
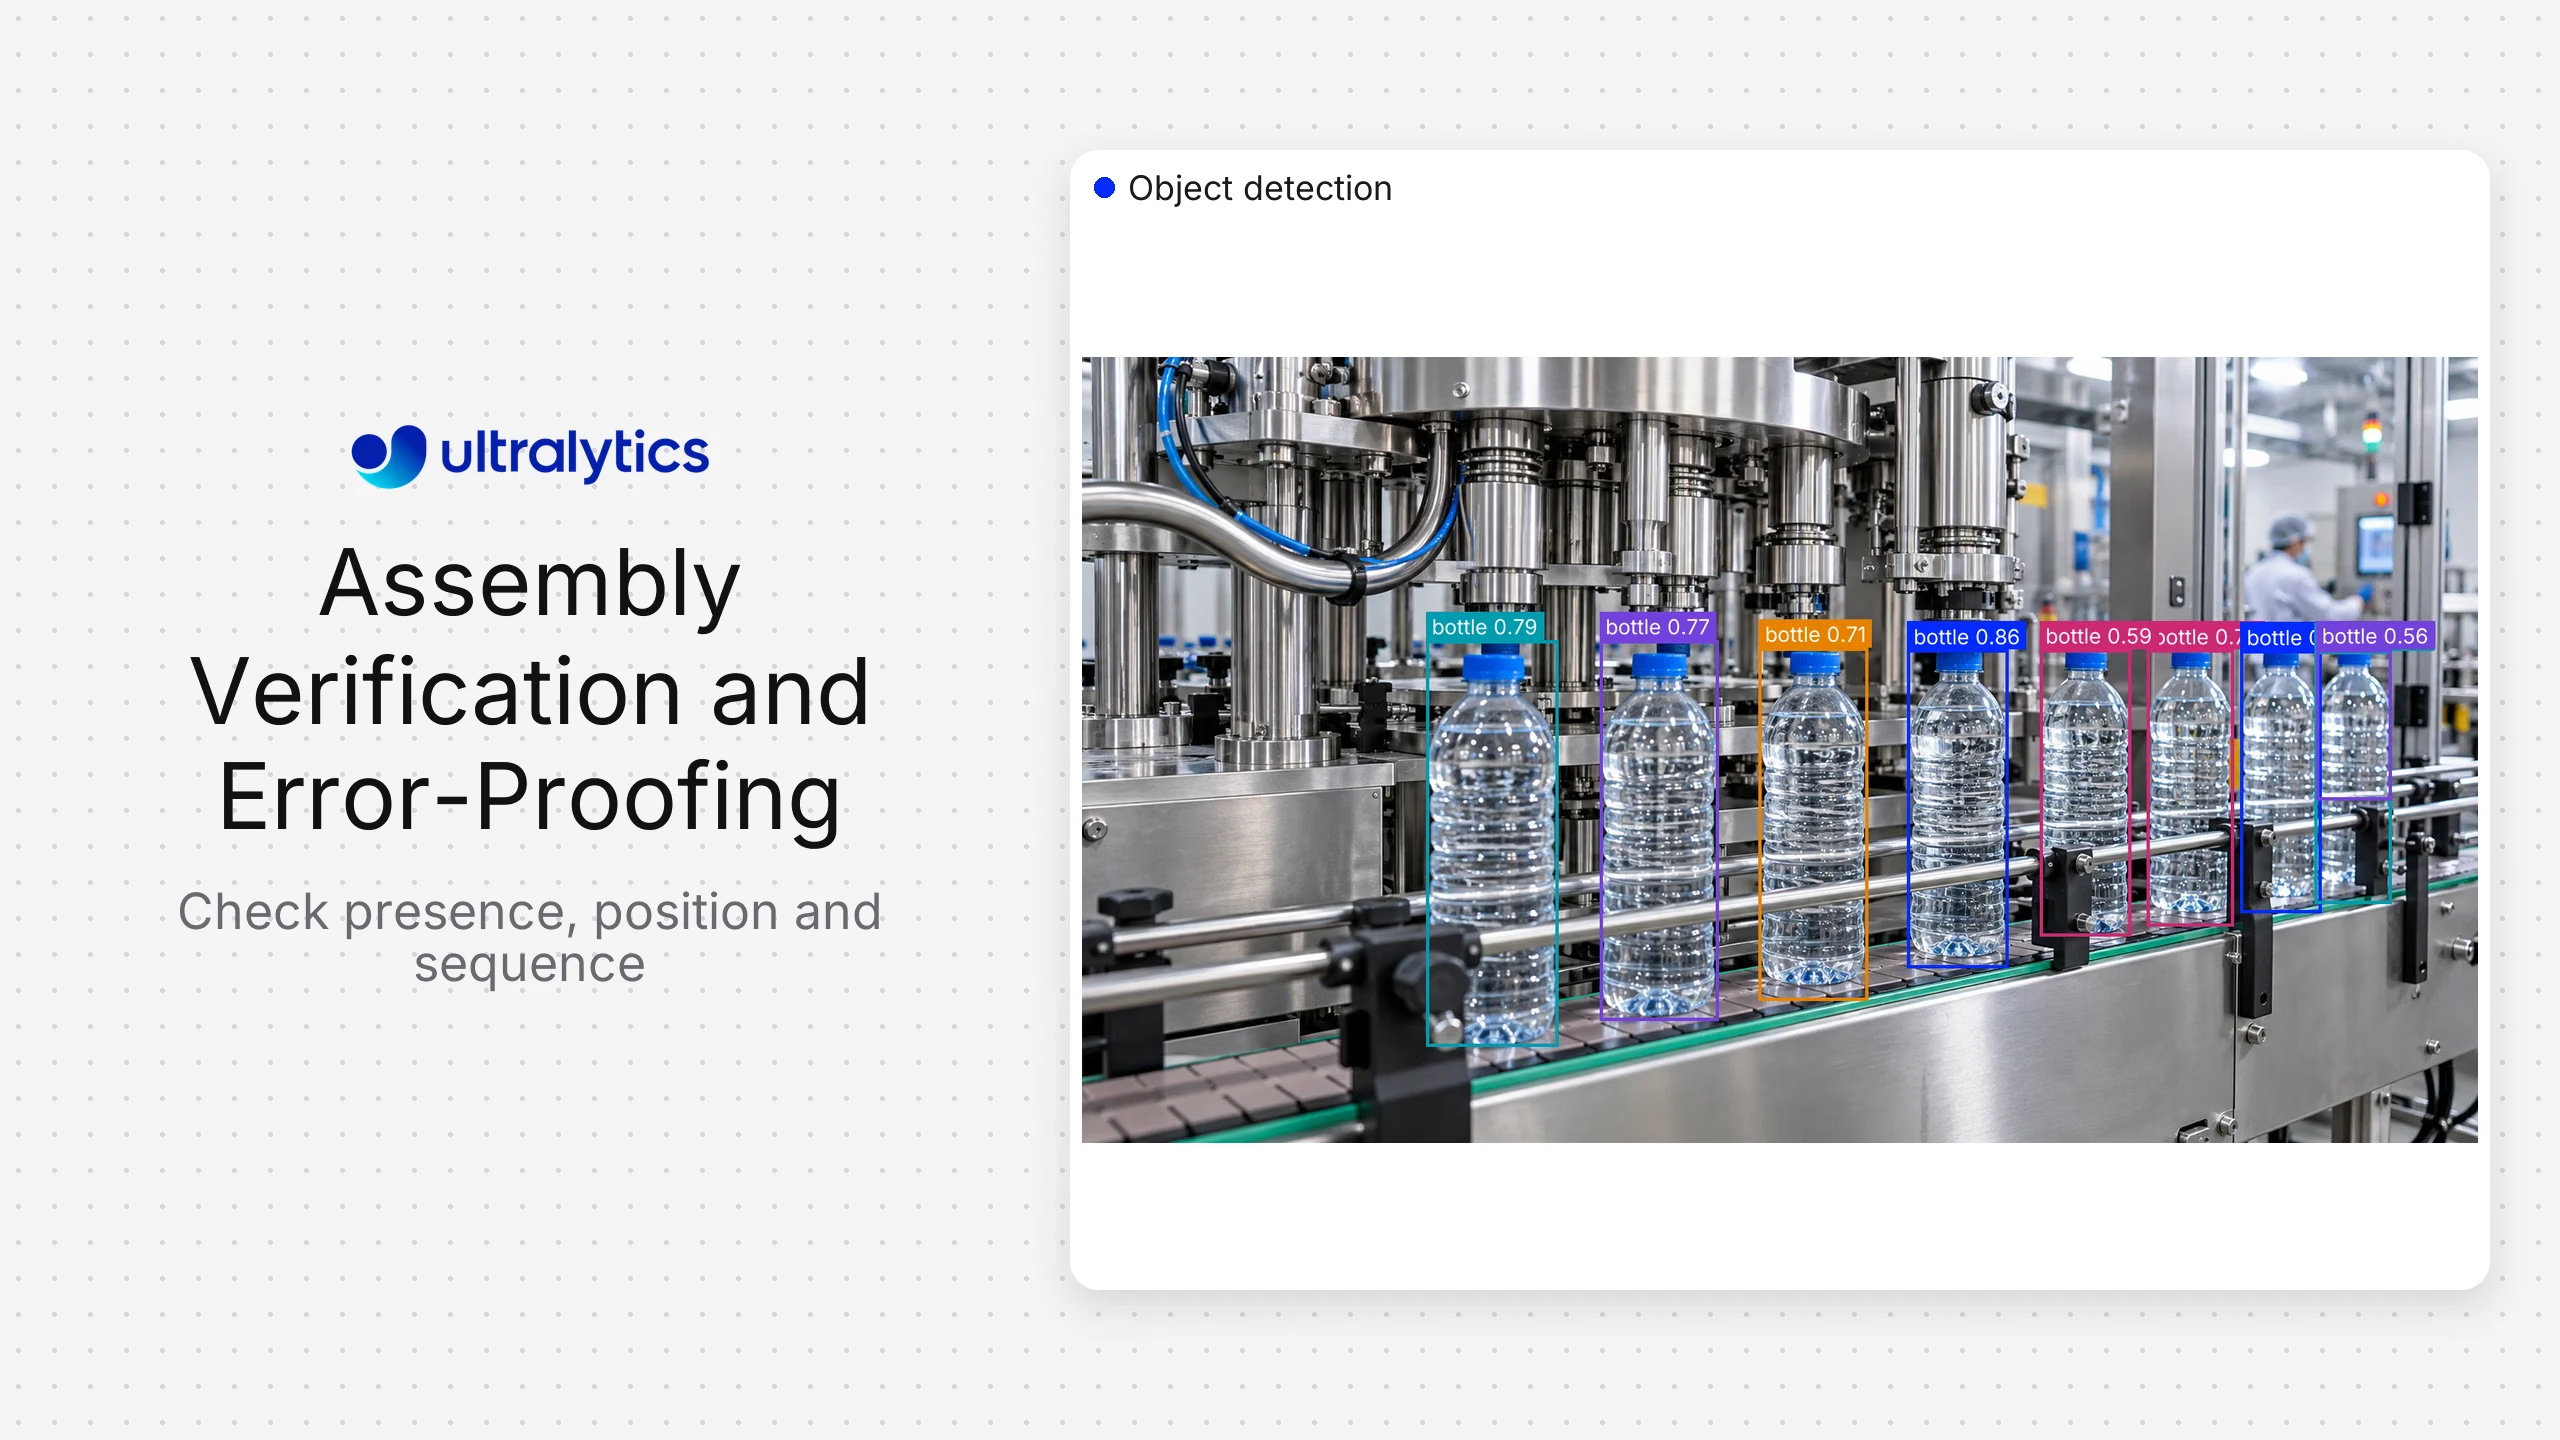
يمكن للرؤية الحاسوبية منع أخطاء التجميع من خلال التحقق من وجود المكوّن المرئي الصحيح، وموضعه واتجاهه الصحيحين، وتركيبه بالتسلسل المتوقع قبل انتقال العملية إلى الخطوة التالية. يوفّر النموذج ملاحظات بصرية؛ بينما تطبّق آلة الحالات أو تطبيق التصنيع القواعد الخاصة بالمنتج، وترسل قرار نجاح أو مراجعة أو إيقاف إلى المشغّل أو نظام التحكم.
يختلف هذا عن اكتشاف العيوب عمومًا. إذ يتحقق فحص العيوب مما إذا كان السطح أو الجزء تالفًا، بينما يتحقق فحص التجميع مما إذا كانت حالة التجميع المرصودة تطابق تعليمات العمل أو قائمة العمليات.
ما الذي يمكن للرؤية التحقق منه على خط التجميع؟#
| مهمة التحقق | السؤال البصري | مهمة الرؤية الشائعة | قيد مهم |
|---|---|---|---|
| وجود الجزء | هل المكوّن المطلوب ظاهر؟ | اكتشاف الأجسام أو تصنيفها | قد يحجب الانسداد جزءًا مركّبًا |
| الموضع | هل يقع المكوّن ضمن المنطقة المسموح بها؟ | الاكتشاف أو التجزئة | قد تتطلب إحداثيات الصورة معايرة |
| الاتجاه | هل يتجه الجزء في الاتجاه الصحيح؟ | النقاط المفتاحية أو الصناديق المحيطة الموجّهة أو التصنيف | تحتاج الأجزاء المتماثلة إلى سمات بصرية مميّزة |
| العدد | هل الكمية المطلوبة موجودة؟ | الاكتشاف مع التتبّع أو العد | قد يؤدي التداخل إلى تفويت عناصر أو عدّها مرتين |
| التسلسل | هل حدثت الحالات بالترتيب المعتمد؟ | الاكتشاف/التتبّع مع آلة حالات | لا يشفّر النموذج وحده تسلسل العملية |
| وجود المثبّتات | هل المثبّتات الظاهرة في المواقع المتوقعة؟ | الاكتشاف أو التجزئة | لا تستطيع الرؤية إثبات عزم الربط المخفي |
| حالة الموصل | هل المزلاج أو الموصل الظاهر مثبت في مكانه؟ | الاكتشاف أو التجزئة أو التصنيف | يجب أن تكشف زاوية الكاميرا ودقتها الحالة |
| مطابقة الملصق أو الرمز | هل يطابق المعرّف الظاهر أمر العمل؟ | الاكتشاف مع منطق OCR/الرموز الشريطية | تحدد جودة النص والتكامل مدى الموثوقية |
ابدأ بالفصل بين الأدلة القابلة للملاحظة وحقائق العملية المستنتجة. قد تتحقق الكاميرا من وجود رأس المسمار، لكنها لا تستطيع التحقق من أن المسمار مربوط بعزم الدوران المطلوب. اجمع بين الرؤية وبيانات متحكم الأداة أو المستشعر عندما يتعذر رصد المتطلب بصريًا.
بنية مرجعية#
يتكوّن نظام التحقق من التجميع عادةً من ست طبقات:
- المحفّز: تحدد إشارة من PLC أو مستشعر أو حالة روبوت أو إجراء من المشغّل لحظة التحقق.
- الالتقاط: تلتقط كاميرا واحدة أو أكثر صورة مضبوطة أو تسلسلًا قصيرًا.
- الاستدلال: يكتشف نموذج الرؤية الحاسوبية الأجزاء أو المناطق أو النقاط المفتاحية أو حالات التجميع.
- منطق القرار: تقارن قواعد المنتج الملاحظات بالنسخة المتوقعة وخطوة العملية.
- الإجراء: يعرض النظام إرشادات، أو يطلب المراجعة، أو يسجل النجاح، أو يمنع التقدّم عبر مسار تحكم معتمد.
- قابلية التتبّع: يسجل التطبيق أمر العمل، وإصدار النموذج والقواعد، والنتيجة، والأدلة المسموح بها وفق سياسة الاحتفاظ.
أبقِ الاستدلال ومنطق القرار منفصلين. فقد يتعرّف النموذج نفسه على مكوّن عبر منتجات مختلفة، بينما تحدد القواعد المكوّنات المطلوبة لأمر عمل بعينه.
اختر مهمة الرؤية المناسبة#
استخدم التصنيف عندما يكون المشهد بأكمله مضبوطًا بدقة، ويقتصر الناتج على عدد قليل من الحالات، مثل التجميع المكتمل أو غير المكتمل أو الاتجاه الخاطئ. قد يكون ذلك فعالًا، لكنه لا يحدد المواقع إلا بقدر محدود عند استكشاف المشكلات وإصلاحها.
استخدم اكتشاف الأجسام عندما يحتاج التطبيق إلى تحديد مواقع عدة مكوّنات ظاهرة وعدّها. تستطيع نماذج Ultralytics YOLO اكتشاف فئات متعددة من الأجزاء في صورة واحدة وإرجاع مواقعها لاستخدامها في القواعد اللاحقة.
استخدم تجزئة الكائنات عندما تكون حدود المكوّنات أو التداخل أو التغطية مهمة. يمكن للقناع دعم عمليات التحقق من شغل مانع التسرب أو منطقة المادة اللاصقة أو المكوّن المرن للمساحة المتوقعة.
استخدم تقدير الوضع أو الصناديق المحيطة الموجّهة عندما تحمل النقاط المفتاحية أو الدوران الإشارة المهمة. تحقّق من ثبات التمثيل المختار مع الشكل الهندسي الدقيق وزاوية الرؤية.
استخدم التتبّع عندما يكون التسلسل أو الاستمرارية مهمًا. يستطيع المتتبّع ربط الملاحظات عبر الإطارات، بينما تحدد آلة الحالات ما إذا كانت الخطوات المعتمدة قد نُفذت بالترتيب.
صمّم محطة التصوير قبل التدريب#
لا يمكن لجودة النموذج تعويض الأدلة التي لا تلتقطها الكاميرا مطلقًا. وثّق لكل فحص أصغر سمة يجب تمييزها، وحركة الجزء المسموح بها، وزمن الدورة، ومسافة العمل، وتفاوت العمق، والانعكاسات، والانسداد، والاهتزاز.
اضبط الإضاءة حيثما أمكن. يمكن للإضاءة المنتشرة تقليل الوهج على الأسطح العاكسة؛ وتساعد الإضاءة الخلفية على إبراز الصور الظلية والفجوات؛ كما تحدّ الإضاءة الومضية من ضبابية الحركة. يعتمد التصميم المناسب على المادة والشكل الهندسي، لذا اختبر باستخدام أجزاء حقيقية وفي ظروف التلوث الفعلية.
استخدم زوايا رؤية متعددة عندما يتعذر على كاميرا واحدة رصد كل سمة مطلوبة. لا تضف كاميرات تلقائيًا: فكل زاوية تزيد أعمال المعايرة والمزامنة والحوسبة والصيانة وإدارة البيانات. ينبغي لكل كاميرا سد فجوة موثقة في الأدلة.
ثبّت إعدادات الكاميرا أو راقبها بعد التحقق. فقد يؤدي تغيير التركيز البؤري أو التعريض أو الاقتصاص أو موضع التثبيت إلى إبطال توزيع البيانات، حتى إن ظلت نقطة النهاية سليمة.
أنشئ مجموعة بيانات التجميع#
التقط صورًا لكل نسخ المنتجات والمحطات والورديات والخلفيات وحالات الأدوات وتفاعلات المشغّلين المعتادة ذات الصلة. أدرج الحالات الصعبة والصحيحة، إلى جانب الأخطاء. إذا كانت كل صور الحالات «الجيدة» من يوم واحد وكل صور الحالات «السيئة» من يوم آخر، فقد يتعلم النموذج اختلافات الإضاءة أو التجهيزات بدلًا من حالة التجميع.
ضع قواعد وسم للأجزاء الظاهرة جزئيًا، والحالات الملتبسة، والانعكاسات، والمكوّنات المكررة، والعمل الجاري. قسّم بيانات التحقق حسب دورة الإنتاج أو الوقت أو المحطة أو الموقع، بدلًا من توزيع إطارات فيديو شبه متطابقة عشوائيًا.
تدعم منصة Ultralytics تنظيم مجموعات البيانات والتعليق التوضيحي وتدريب النماذج وإدارتها ضمن سير عمل مترابط. ويمكن أن يساعد دليل جمع البيانات والتعليق التوضيحي الفرق على وضع قرارات الالتقاط والوسم في إطار منهجي.
أضف منطق العملية وعمليات التكامل#
يحتاج التطبيق إلى إعداد التجميع المتوقع للوحدة الحالية. استرجعه من مصدر معتمد، مثل أمر العمل أو الوصفة أو نظام التصنيع، ثم اربطه بقواعد بصرية محددة الإصدارات.
قد تشترط إحدى القواعد ما يلي:
- وجود هيكل واحد داخل منطقة التجهيز.
- وجود مشبكين في موقعين معتمدين.
- وقوع نقطة مفتاحية في الموصل ضمن هامش السماح من هدفها.
- حدوث الحالة A قبل الحالة B، من دون أي حالة غير معتمدة بينهما.
- إجراء مراجعة بشرية عندما تكون أي ملاحظة مطلوبة دون عتبة القرار.
استخدم عقدًا ثابتًا للأحداث بين الرؤية وأنظمة التحكم. ضمّن النتيجة والسبب والطابع الزمني والمحطة وإصدار النموذج وإصدار القواعد والملاحظات ذات الصلة. تجنّب إرسال مخرجات النموذج الخام مباشرةً إلى منطق السلامة الحرجة أو التحكم في الحركة من دون طبقة تطبيق معتمدة وضمانات مناسبة.
تجربة المشغّل جزء من الدقة#
نادرًا ما يكفي ضوء أحمر أو أخضر لتقديم المعلومات اللازمة. عند إخفاق إحدى الوحدات، وضّح المتطلب الذي لم يتحقق ومكان توقّع وجود المكوّن المعني. وفّر مسارًا مضبوطًا لإعادة المسح أو المراجعة، حتى لا تتسبب الانعكاسات أو الأيدي أو حالات الانسداد المؤقتة في إعادة عمل غير ضرورية.
اجمع تصحيحات المشغّلين بوصفها ملاحظات منظّمة. ميّز بين خطأ النموذج وخطأ القاعدة أو الربط الخاطئ بأمر العمل أو مشكلة الكاميرا أو مشكلة التجميع الفعلية. يحدد هذا التصنيف ما ينبغي للفريق إصلاحه.
تحقّق من المحطة كاملةً#
قِس الأداء حسب متطلب التجميع ونسخة المنتج. تشمل المقاييس التشغيلية المفيدة أخطاء التجميع التي لم تُكتشف، والإيقافات الخاطئة، ومعدل المراجعة، وتأثير زمن الدورة، والفحوص غير المتاحة، ونجاح الاستعادة بعد انقطاع الكاميرا أو الشبكة.
اختبر المحطة في الحالات التالية:
- النسخ المعتمدة وغير المعتمدة.
- عمليات التجميع الجزئية والخطوات المنفذة خارج التسلسل.
- الانسداد الناجم عن الأيدي والأدوات.
- تغيّر الإضاءة، والأجزاء العاكسة، والضبابية، والتلوث.
- تحرّك الكاميرا وتغيّر التركيز البؤري.
- المكوّنات المكررة أو المفقودة أو المدارة أو الموضوعة في غير مكانها.
- المحفّزات المفقودة والمكررة والنتائج المتأخرة.
شغّل النموذج الحالي والنموذج المرشح على مجموعة اختبار انحدار ثابتة قبل الإصدار. وحين تقتضي المخاطر ذلك، شغّل منطق القرار الجديد بالتوازي من دون أن يتحكم في العملية، إلى أن تُراجع النتائج.
Ultralytics للتحقق من التجميع#
يمكن أن تستخدم الرؤية الحاسوبية في التصنيع الاكتشاف والتجزئة وتقدير الوضع والتتبّع لتمثيل حالات التجميع المرئية. تربط منصة Ultralytics بين التعليق التوضيحي والتدريب والنشر، بينما يمكن تشغيل نماذج Ultralytics YOLO المصدّرة في بنى سحابية أو محلية أو طرفية تختارها المحطة.
تقدم Chef Robotics مثالًا عمليًا على دعم Ultralytics YOLO لتجميع الأغذية بدقة. والدرس القابل للتطبيق ليس أن جميع خطوط التجميع تواجه مشكلة التصوير نفسها، بل أن نموذج الإدراك المدرّب يمكن أن يصبح مكوّنًا ضمن سير عمل روبوتي أو إنتاجي أكبر.
ما لا توفره Ultralytics. هذه طبقة إدراك وليست محطة فحص. تظل الكاميرا والعدسة والإضاءة والهيكل الواقي والمحفّز والحاسوب الطرفي والاتصال بـ PLC وواجهة HMI للمشغّل والتحقق من المحطة مسؤوليتك أو مسؤولية الجهة المتكاملة، وهي تشكّل الجزء الأكبر من العمل. عندما يرغب مصنع في محطة متكاملة مدعومة بمهندس ميداني، يكون اختيار مورّد راسخ للرؤية الآلية، مثل Cognex أو Keyence، هو الخيار الأجدى؛ وقد أُطلقت منصة Ultralytics في مارس 2026، بعد عقود من تاريخ نشر حلول هذين المورّدين.
قائمة التحقق من الإطلاق#
- حدّد كل فحص بوصفه دليلًا مرئيًا وإجراءً تشغيليًا.
- سجّل المتطلبات غير المرئية التي تستلزم مستشعرًا أو نظامًا آخر.
- تحقّق من الكاميرا والعدسة والإضاءة والمحفّز والتثبيت باستخدام أجزاء حقيقية.
- أصدر إصدارات لقواعد المنتج بصورة مستقلة عن النموذج.
- اختبر كل متغيرات المنتج وحالات العمل قيد التنفيذ.
- وفّر إجراءات للمراجعة وإعادة الفحص والتجاوز والتعامل مع الحوادث.
- راقب جودة المدخلات وصحة الخدمة وأخطاء النموذج التي جرت مراجعتها ونتائج الإنتاج.
- أعِد التحقق بعد تغييرات الكاميرا أو الإضاءة أو التجهيزات أو المنتج أو العملية.
الأسئلة الشائعة
إنه أسلوب لمنع الأخطاء بصريًا، يتحقق من ظروف التجميع القابلة للرصد ويدعم اتخاذ إجراء قبل انتقال الخطأ إلى المراحل اللاحقة. وعادةً ما تُدمج نتيجة الرؤية مع قواعد المنتج وسير عمل التصنيع.
نعم، عندما تكون الحالات ذات الصلة مرئية بمرور الوقت. يوفّر الكشف أو التتبع ملاحظات، وتقارن آلة الحالات ترتيبها بالعملية المعتمدة. ويجب أن يتعامل النظام مع الإطارات الفائتة والخطوات المتكررة والملاحظات غير المؤكدة.
عادةً لا، إذا استند التحقق إلى المظهر وحده. قد تتحقق الرؤية من وجود المثبّت وموقعه أو علامته المرئية، بينما ينبغي قياس العزم باستخدام وحدة تحكم في أداة معتمدة أو مستشعر.
يتحقق التحقق من التجميع من التهيئة والوجود والاتجاه وحالة العملية. أما اكتشاف العيوب فيبحث عن التلف أو حالات الخلل في الجودة. وقد تنفّذ المحطة كليهما، لكن ينبغي أن تظل البيانات والمنطق ومعايير القبول محددة بوضوح.
يعتمد ذلك على الأدلة: التصنيف لحالات الصورة الكاملة الخاضعة للضبط، والكشف لوجود الأجزاء وعددها، والتجزئة للحدود والتداخل، وتقدير الوضعية أو الصناديق الموجّهة للهندسة، والتتبع للتسلسل. اختبر أبسط مهمة تكشف الأدلة المطلوبة بموثوقية.









