Guida alla calibrazione della fotocamera per la visione artificiale nel 2025
Scopri come la calibrazione della fotocamera corregge la distorsione dell'obiettivo, definisce i parametri intrinseci ed estrinseci e migliora la stima della profondità e la precisione nell'AI visiva.
 Abirami Vina11 min di lettura
Le telecamere non vedono il mondo come gli esseri umani. Spesso catturano immagini con distorsioni e variazioni prospettiche che possono compromettere la precisione dei modelli di AI per la visione. La calibrazione della telecamera può correggere queste distorsioni e garantire che i modelli di visione artificiale percepiscano gli oggetti così come sono nel mondo reale. Il processo prevede la correzione della distorsione dell’obiettivo, la regolazione della lunghezza focale e l’allineamento dei sensori, per aiutare le telecamere a catturare immagini accurate.
In particolare, una calibrazione precisa della telecamera è fondamentale per stimare la profondità e misurare correttamente le distanze. I modelli di Vision AI come Ultralytics YOLO11 richiedono input ben calibrati per eseguire diverse attività di computer vision, come il rilevamento degli oggetti e la stima della posa. Senza immagini di input adeguate, le prestazioni del modello possono diminuire e causare errori nelle applicazioni reali.
Diversi metodi di calibrazione delle telecamere, dai tradizionali pattern a scacchiera alle tecniche avanzate basate sull'AI, possono contribuire a migliorare la precisione. Per esempio, la calibrazione 3D (tridimensionale) aiuta i modelli a comprendere la profondità, mentre una matrice di calibrazione converte le coordinate del mondo reale nello spazio dell'immagine per ottenere una maggiore precisione.
In questa guida vedremo le basi della calibrazione delle telecamere per la computer vision, inclusi i parametri chiave, i diversi metodi e le tecniche di ottimizzazione per le applicazioni di AI nel mondo reale.
L'importanza della calibrazione delle telecamere nella computer vision#
La calibrazione della telecamera serve a regolarne le impostazioni per garantire che le immagini corrispondano accuratamente alle misure del mondo reale. Assicura che gli oggetti in un’immagine appaiano nella posizione, nelle dimensioni e nelle proporzioni corrette, evitando distorsioni che potrebbero fuorviare i modelli di AI.
Senza una calibrazione adeguata, le telecamere possono causare distorsioni dell'obiettivo, facendo apparire gli oggetti allungati o disallineati. Questo compromette la precisione del rilevamento e del tracciamento degli oggetti e della stima della profondità, causando errori nelle applicazioni basate sull'AI. In particolare, modelli come Ultralytics YOLO11 funzionano meglio quando i dati di input sono calibrati correttamente: si riducono così gli errori nell'interpretazione spaziale e migliorano i processi decisionali nel mondo reale.
Una calibrazione precisa è particolarmente importante per i droni, le auto a guida autonoma e la visione robotica. Il disallineamento di questi sistemi può portare a calcoli errati delle distanze, compromettendo attività come la navigazione e il rilevamento degli ostacoli.
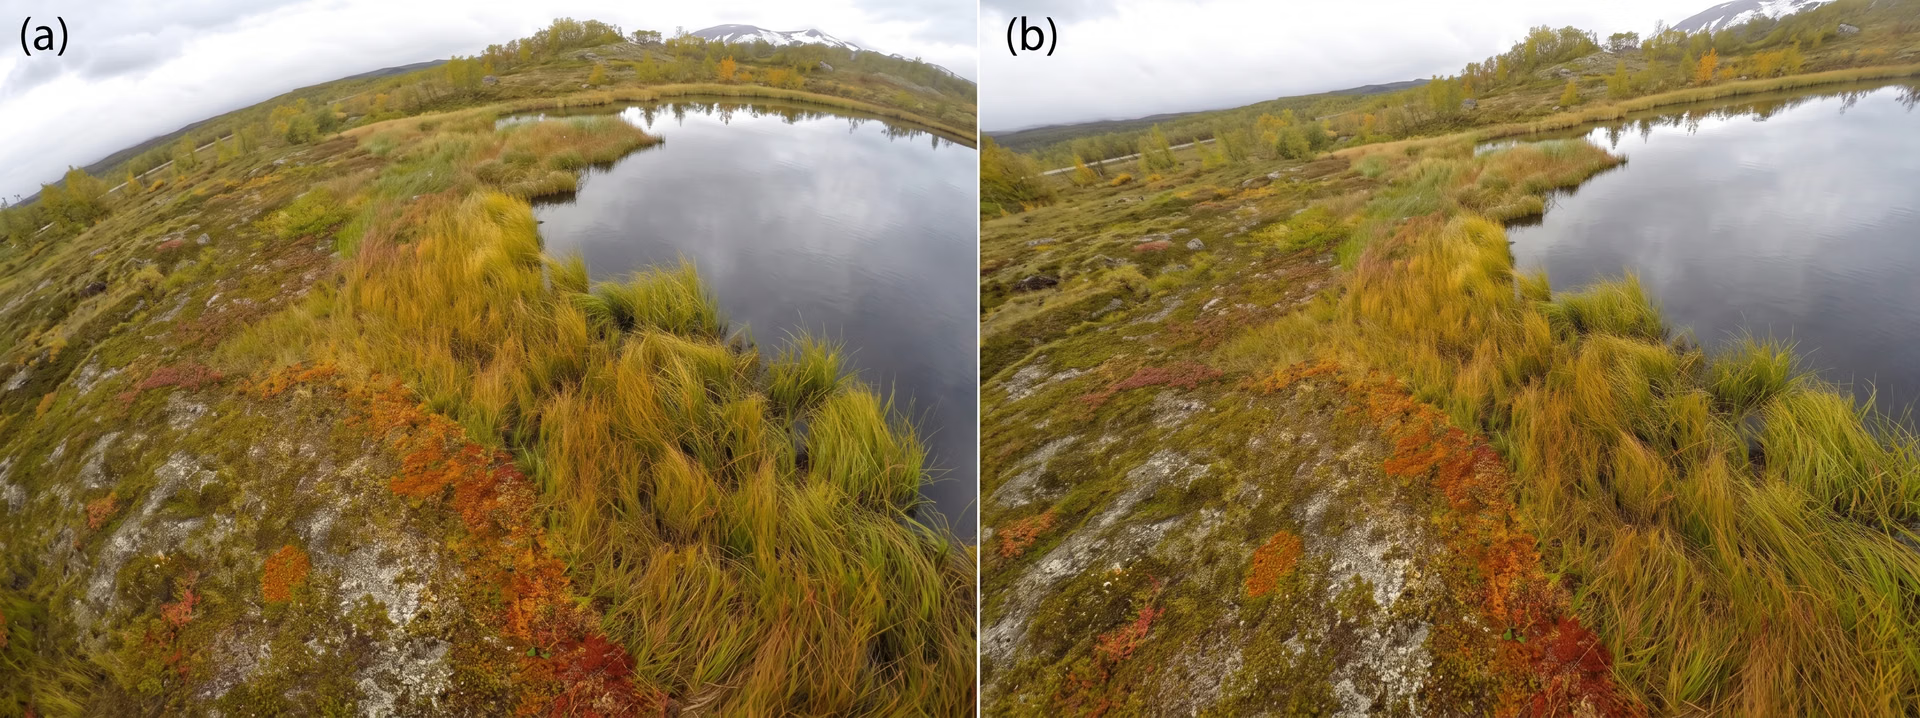
Fig. 1. Esempio di distorsione dell'obiettivo (a sinistra) corretta tramite la calibrazione della telecamera (a destra).
Esaminare gli effetti della distorsione dell'obiettivo#
La distorsione dell'obiettivo può indurre una telecamera a rappresentare in modo errato la forma e la posizione degli oggetti in un'immagine. Ecco alcuni esempi dei diversi tipi di distorsione dell'obiettivo:
- Distorsione a barilotto: le linee rette appaiono incurvate verso l'esterno, facendo sembrare gonfi gli oggetti al centro dell'immagine. È comune negli obiettivi grandangolari e, alterando la percezione della profondità, può compromettere la calibrazione 3D nei sistemi autonomi.
- Distorsione a cuscinetto: in questo caso, le linee rette si incurvano verso il centro dell'immagine, creando l'effetto opposto rispetto alla distorsione a barilotto.
- Distorsione a baffo: si verifica quando si combinano le distorsioni a barilotto e a cuscinetto, facendo incurvare le linee rette secondo un andamento ondulato.
- Aberrazione cromatica: si verifica quando un obiettivo non mette a fuoco i colori nello stesso punto, creando frange colorate attorno agli oggetti.
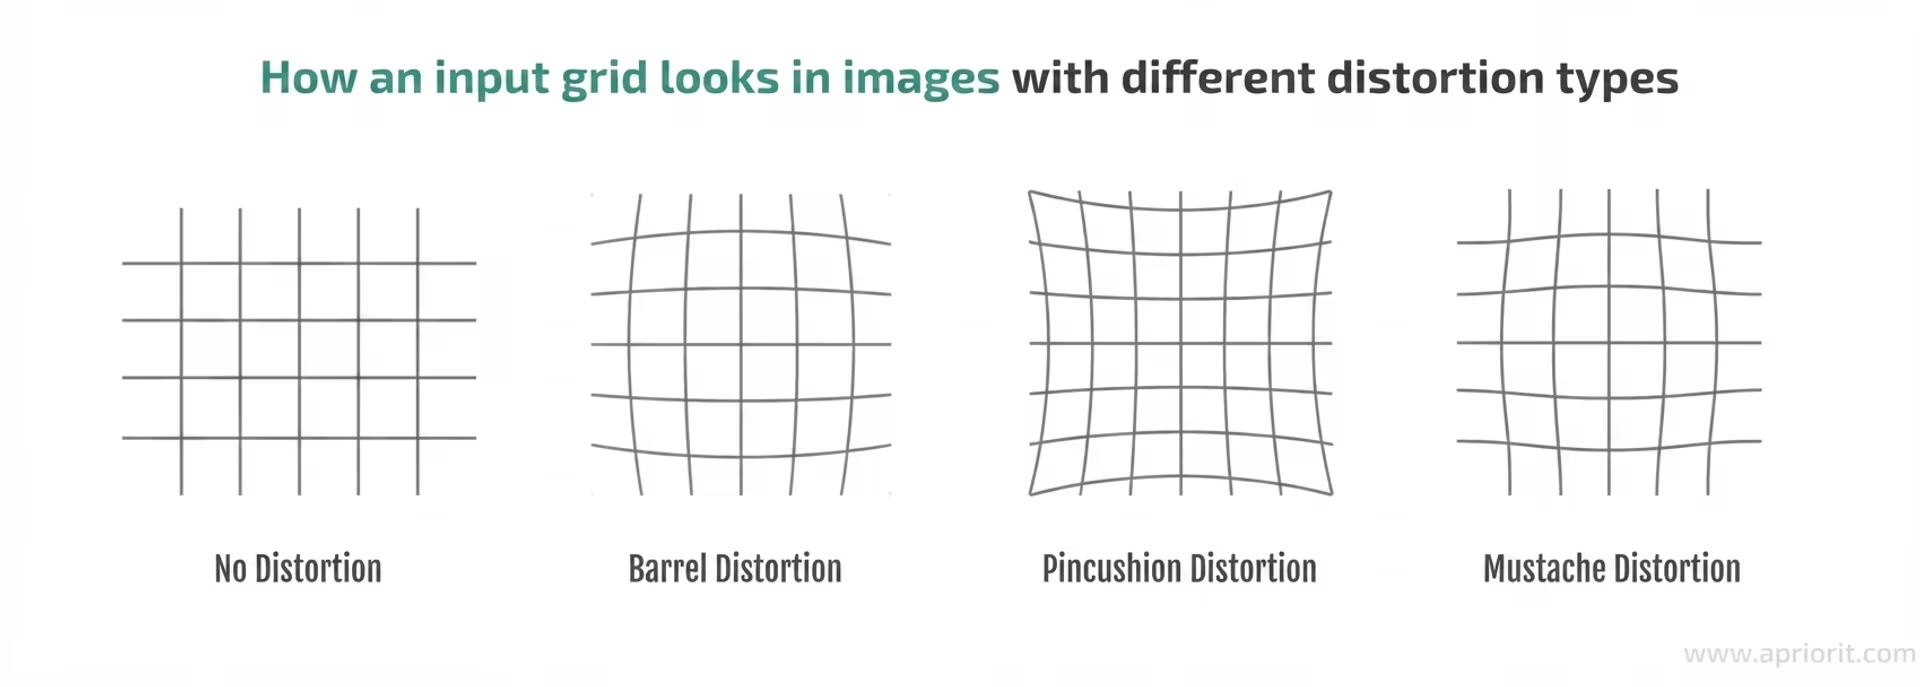
Fig. 2. Diversi tipi di distorsione dell'obiettivo.
Tipi di calibrazione della fotocamera#
La calibrazione della fotocamera è composta da due elementi chiave: i parametri intrinseci, che definiscono le caratteristiche interne della fotocamera, e i parametri estrinseci, che ne determinano la posizione e l’orientamento rispetto al mondo. Diamo un’occhiata più da vicino a entrambi i tipi di parametri.
Parametri intrinseci#
Una calibrazione intrinseca precisa può migliorare le previsioni del modello assicurando che gli oggetti rilevati appaiano nella posizione e con le dimensioni corrette nelle applicazioni del mondo reale. Ecco una rapida panoramica di alcuni parametri intrinseci:
- Lunghezza focale: determina come una fotocamera proietta gli oggetti 3D su un’immagine 2D. Se non è calibrata correttamente, gli oggetti possono apparire allungati o compressi, alterandone le dimensioni e la distanza percepite.
- Punto principale: rappresenta il centro ottico del sensore della fotocamera. Se è decentrato, può spostare l’intera immagine, causando disallineamenti nel posizionamento degli oggetti.
- Coefficiente di inclinazione: tiene conto delle disposizioni non rettangolari dei pixel nel sensore. Quando è presente un’inclinazione, l’immagine può apparire inclinata o deformata invece che correttamente allineata.
- Coefficienti di distorsione: questi parametri correggono le distorsioni ottiche causate dall’obiettivo. Senza correzione, le linee rette possono apparire curve, soprattutto vicino ai bordi dell’immagine.
Parametri estrinseci#
La calibrazione estrinseca determina la posizione e l’orientamento di una fotocamera rispetto al mondo reale, un aspetto particolarmente importante nei sistemi multi-camera utilizzati per la calibrazione 3D, il tracciamento degli oggetti e la percezione della profondità. Aiuta i droni, i veicoli autonomi e i sistemi di sorveglianza a interpretare con precisione le relazioni spaziali.
Ecco due parametri estrinseci fondamentali:
- Matrice di traslazione: definisce la posizione fisica della fotocamera nello spazio 3D, specificandone la posizione lungo gli assi X, Y e Z. Se non è calibrata correttamente, gli oggetti possono apparire più vicini o più lontani di quanto non siano in realtà, causando misurazioni errate della distanza. Nei veicoli autonomi, questo può comportare un rilevamento inefficace degli ostacoli, mentre nella robotica può causare errori di posizionamento durante la manipolazione degli oggetti.
- Matrice di rotazione: determina l’orientamento della fotocamera specificando di quanto è inclinata, ruotata o angolata rispetto a un punto di riferimento. Se non è calibrata correttamente, le immagini provenienti da più fotocamere potrebbero non allinearsi correttamente, causando problemi nella ricostruzione 3D, nel tracciamento multi-camera e nella mappatura spaziale. Per esempio, in un’auto a guida autonoma, una matrice di rotazione errata potrebbe disallineare i dati dei sensori e compromettere il rilevamento delle corsie.
Conoscere la matrice di calibrazione della fotocamera#
Ogni immagine acquisita da una fotocamera è una rappresentazione 2D di un mondo 3D. I modelli di IA hanno bisogno di un modo per passare da una dimensione all’altra e formulare previsioni accurate. È qui che entra in gioco la matrice di calibrazione della fotocamera. Questa matrice proietta i punti del mondo reale sul piano dell’immagine della fotocamera, così che gli oggetti appaiano nella posizione corretta.
In parole semplici, la matrice di calibrazione della fotocamera è un modello matematico che rappresenta i parametri intrinseci della fotocamera. In genere è memorizzata nei sistemi di visione e viene usata negli algoritmi di elaborazione delle immagini per correggere le distorsioni e mappare i punti 3D su coordinate 2D.
Come vedremo, la matrice viene calcolata usando metodi di calibrazione come il rilevamento di pattern a scacchiera, la calibrazione basata su oggetti 3D e l’autocalibrazione basata sull’AI, che stimano i parametri chiave analizzando immagini di punti di riferimento noti.
Diversi metodi di calibrazione della fotocamera#
Esistono diversi metodi di calibrazione della fotocamera, ciascuno adatto a casi d’uso specifici. I metodi tradizionali si basano su schemi fisici, mentre le tecniche basate sull’IA sfruttano il deep learning per automatizzare il processo.
Esaminiamo questi metodi e scopriamo come migliorano la precisione in diverse applicazioni.
Metodi tradizionali di calibrazione della fotocamera#
Uno dei metodi più comuni di calibrazione della fotocamera utilizza una scacchiera o una griglia posizionata davanti alla fotocamera. Il sistema rileva i punti chiave dello schema per calcolare i parametri di calibrazione.
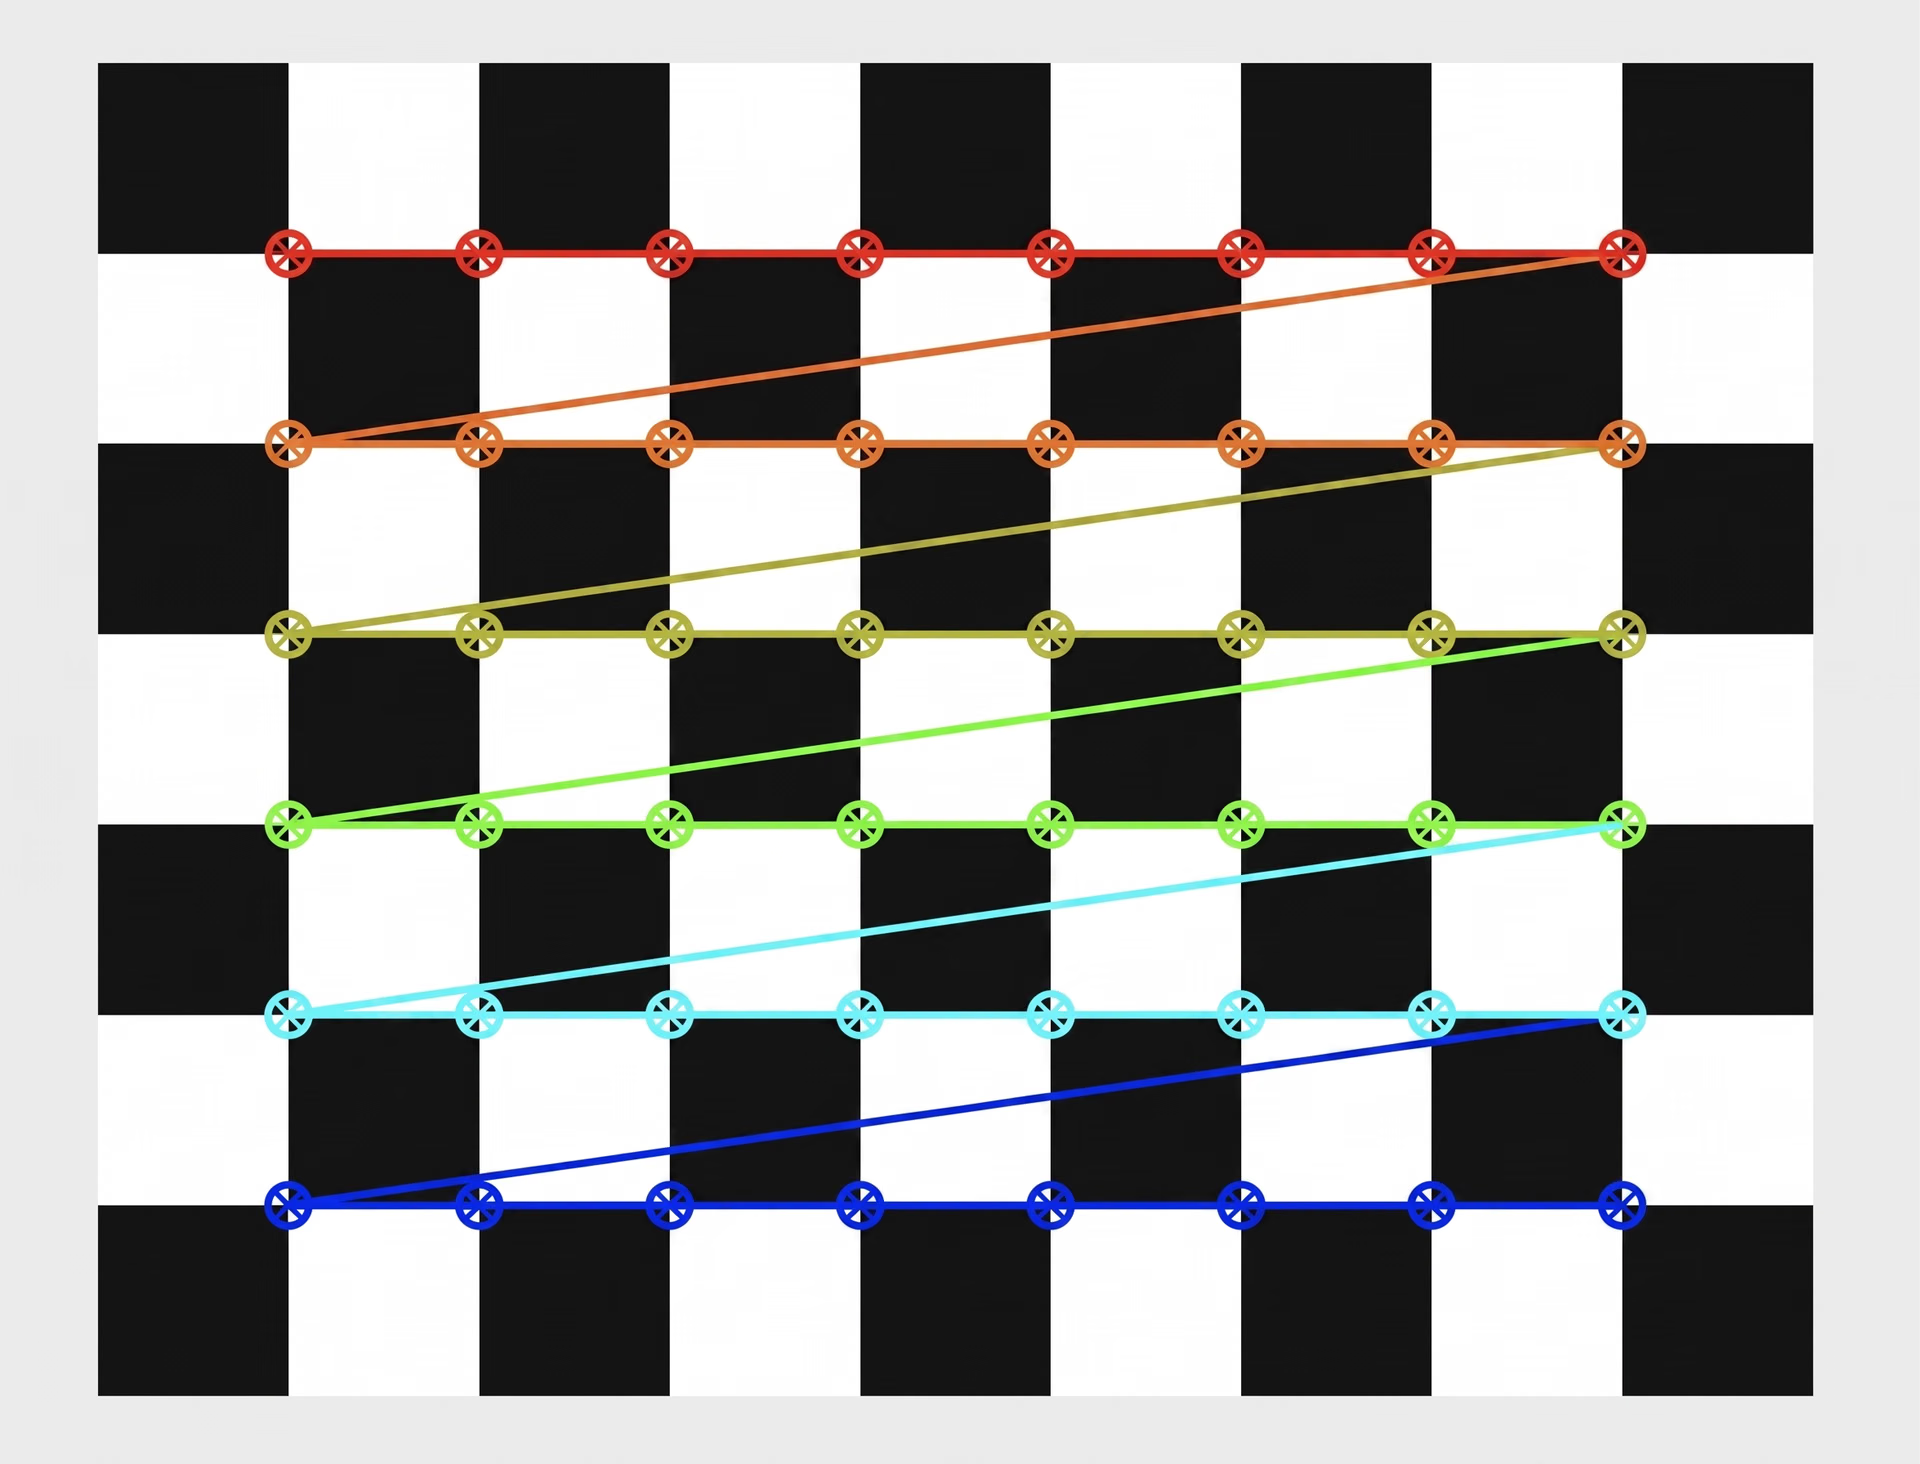
Fig. 3. Una scacchiera per la calibrazione della fotocamera.
Anche se è utile in ambienti controllati, richiede regolazioni manuali e l’analisi di più immagini riprese da angolazioni diverse. Le variazioni delle condizioni di illuminazione o i movimenti imprevisti della fotocamera possono ridurre la precisione e rendere necessaria una nuova calibrazione.
Negli ambienti dinamici, come quelli in cui operano droni e auto a guida autonoma, la calibrazione tradizionale fatica a stare al passo. Per mantenere la precisione, una fotocamera in movimento richiede calibrazioni frequenti, una soluzione poco pratica con schemi statici. Questo limite ha favorito i progressi nella calibrazione della fotocamera basata sull’IA, che offre maggiore flessibilità e automazione.
Metodi di calibrazione della fotocamera basati sull’IA#
Le tecniche basate sull’IA automatizzano la calibrazione della fotocamera usando modelli di deep learning per eseguire l’autocalibrazione e ridurre la necessità di regolazioni manuali. Questi metodi stimano i parametri intrinseci ed estrinseci direttamente dalle immagini del mondo reale, eliminando la necessità di schemi predefiniti.
Analogamente, i dataset sintetici migliorano la calibrazione delle telecamere fornendo ai modelli di AI dati di addestramento etichettati e diversificati, con cui perfezionare i parametri e correggere le distorsioni. Questi dataset simulano condizioni reali e aiutano i modelli di AI ad apprendere come regolare dinamicamente i parametri intrinseci ed estrinseci senza intervento umano.
Ad esempio, i framework di autocalibrazione utilizzano modelli probabilistici e deep learning per analizzare immagini monoculari, stimare strutture 3D e perfezionare continuamente la calibrazione. I dati sintetici potenziano questo processo addestrando i modelli a gestire prospettive variabili, disallineamenti dei sensori e condizioni di illuminazione, migliorando la stima della profondità, il tracciamento degli ostacoli e la precisione spaziale in applicazioni come la guida autonoma e la robotica.
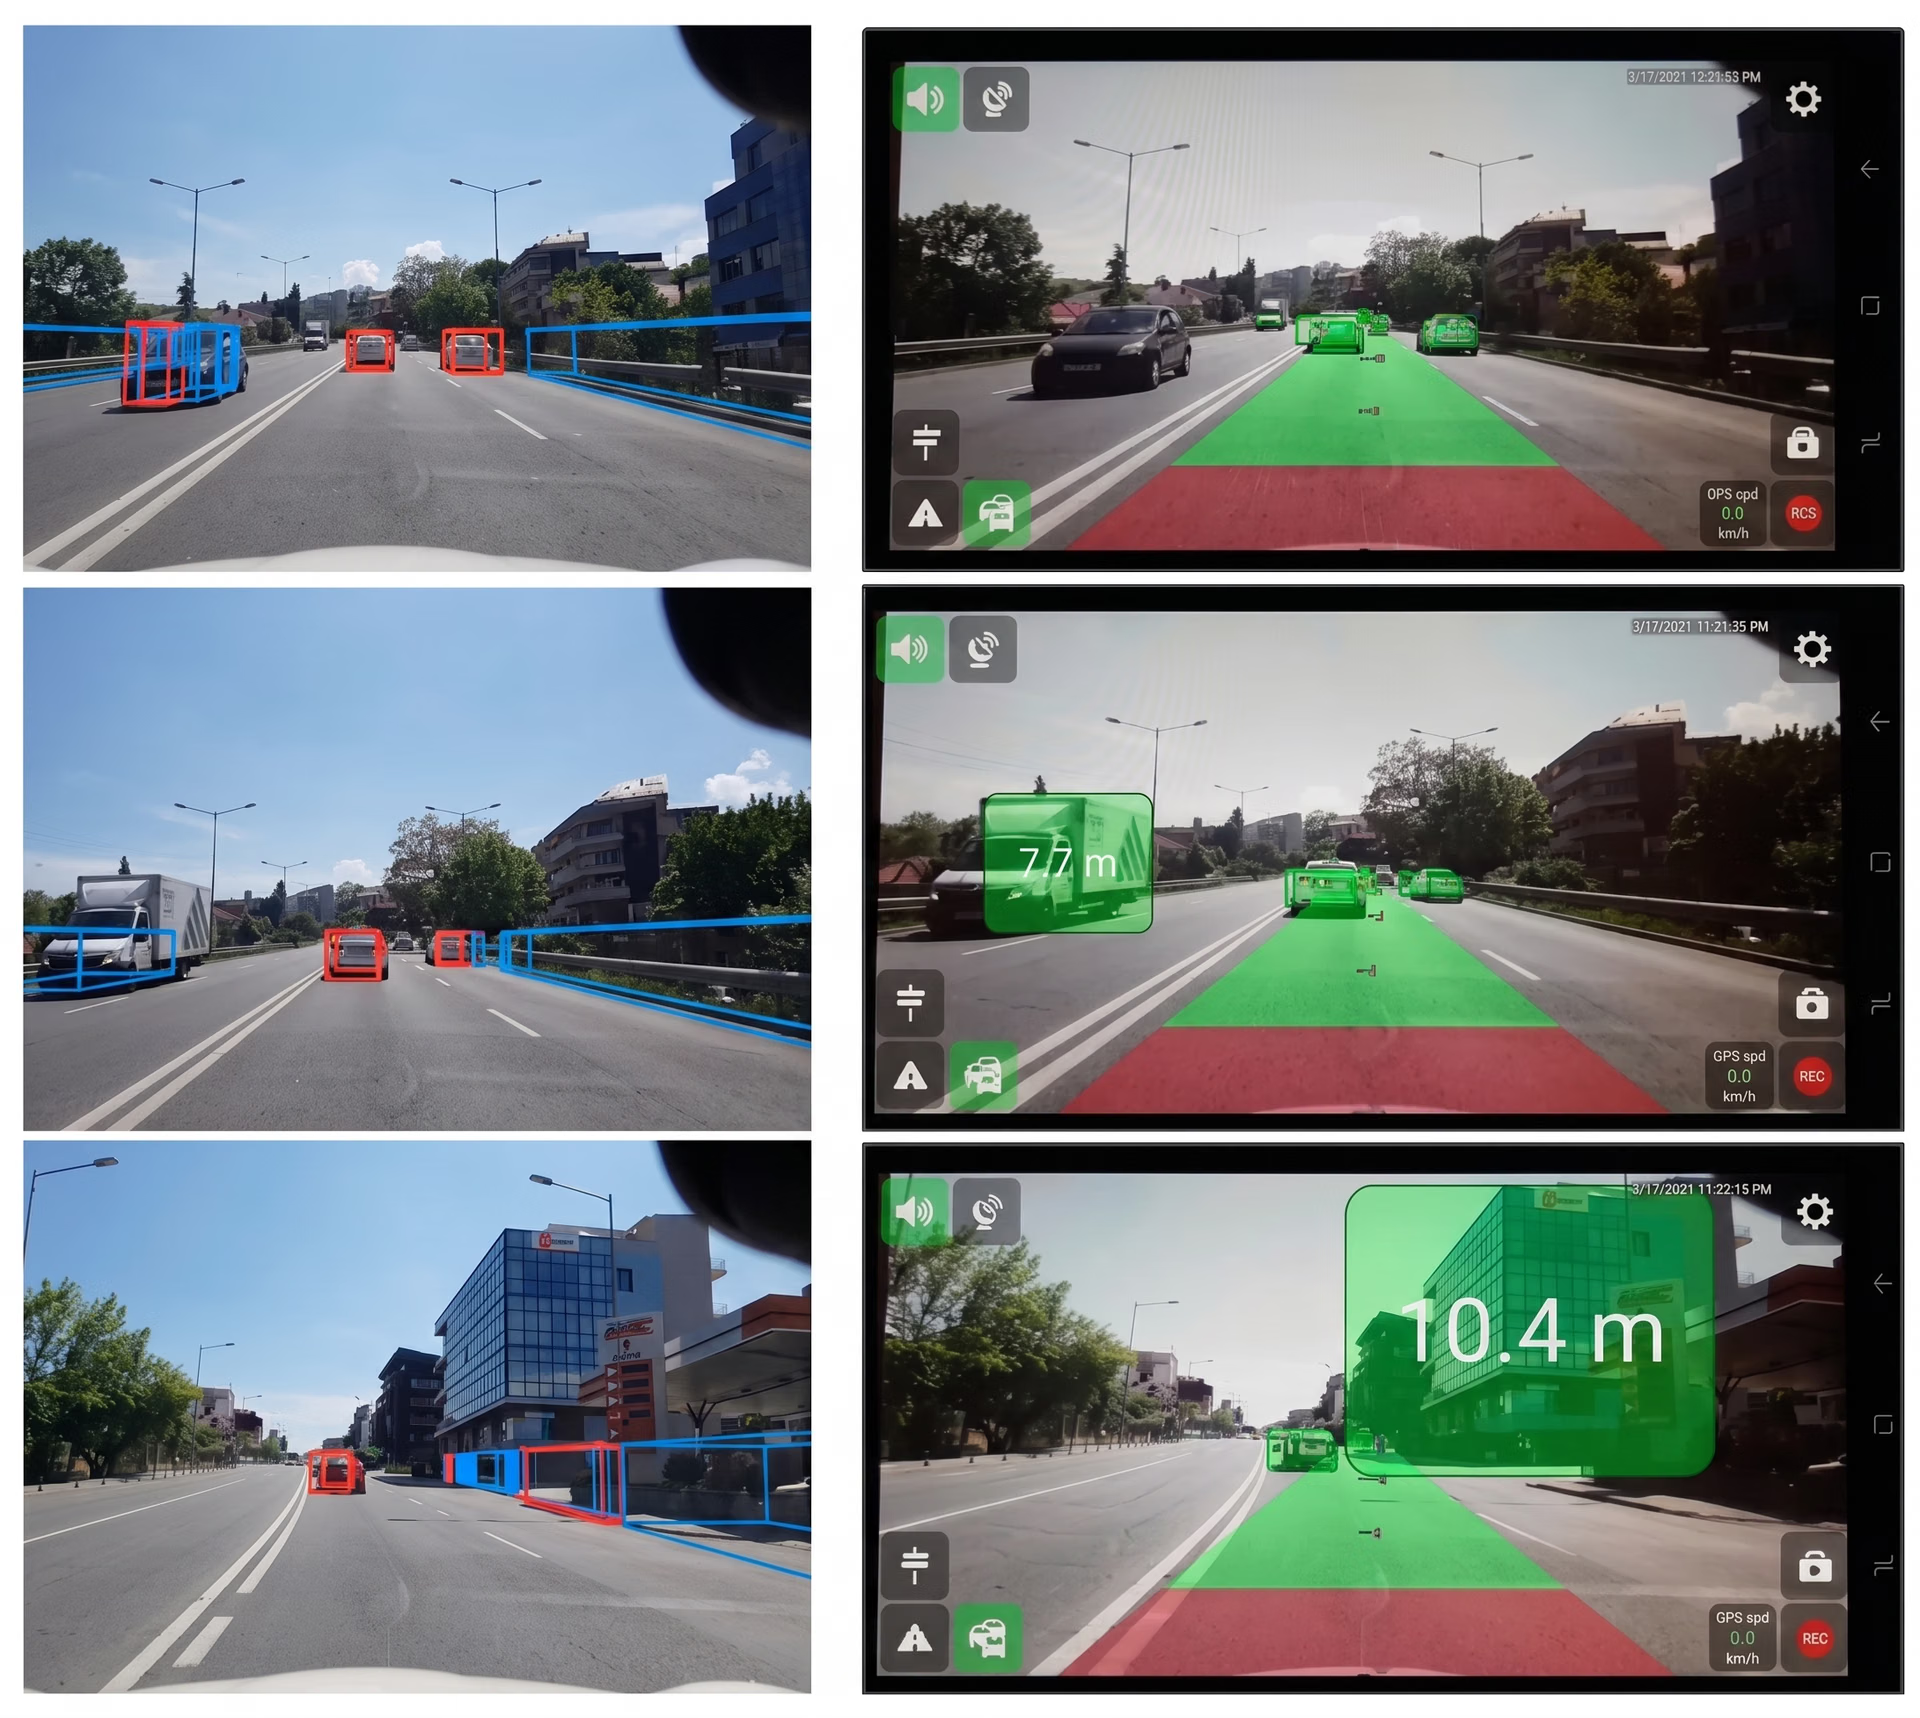
Fig. 4. Un sistema di IA visiva con autocalibrazione in grado di comprendere il traffico.
Principali applicazioni della calibrazione della fotocamera#
Ora che abbiamo capito cos’è la calibrazione della fotocamera, esaminiamo il suo impatto nei diversi settori.
Veicoli autonomi e navigazione dei droni#
Per le auto a guida autonoma e i droni autonomi, una calibrazione precisa delle telecamere è importante per una navigazione sicura e affidabile. Questi sistemi si basano sulla stima della profondità e sul calcolo delle distanze per rilevare ostacoli, seguire la segnaletica stradale e valutare gli oggetti circostanti. Una calibrazione imprecisa può causare errori nella stima delle distanze e portare a decisioni sbagliate in scenari in tempo reale.
Una matrice calibrata correttamente consente ai veicoli autonomi di combinare i dati di LiDAR, radar e fotocamere, migliorando la fusione dei dati provenienti da più sensori. In questo modo, il veicolo può valutare con precisione le distanze da pedoni, delimitazioni delle corsie e auto vicine, riducendo il rischio di incidenti. Nei droni, invece, la calibrazione 3D aiuta a mantenere stabile l’altitudine e a tracciare con precisione gli oggetti, per una navigazione accurata in ambienti dinamici.
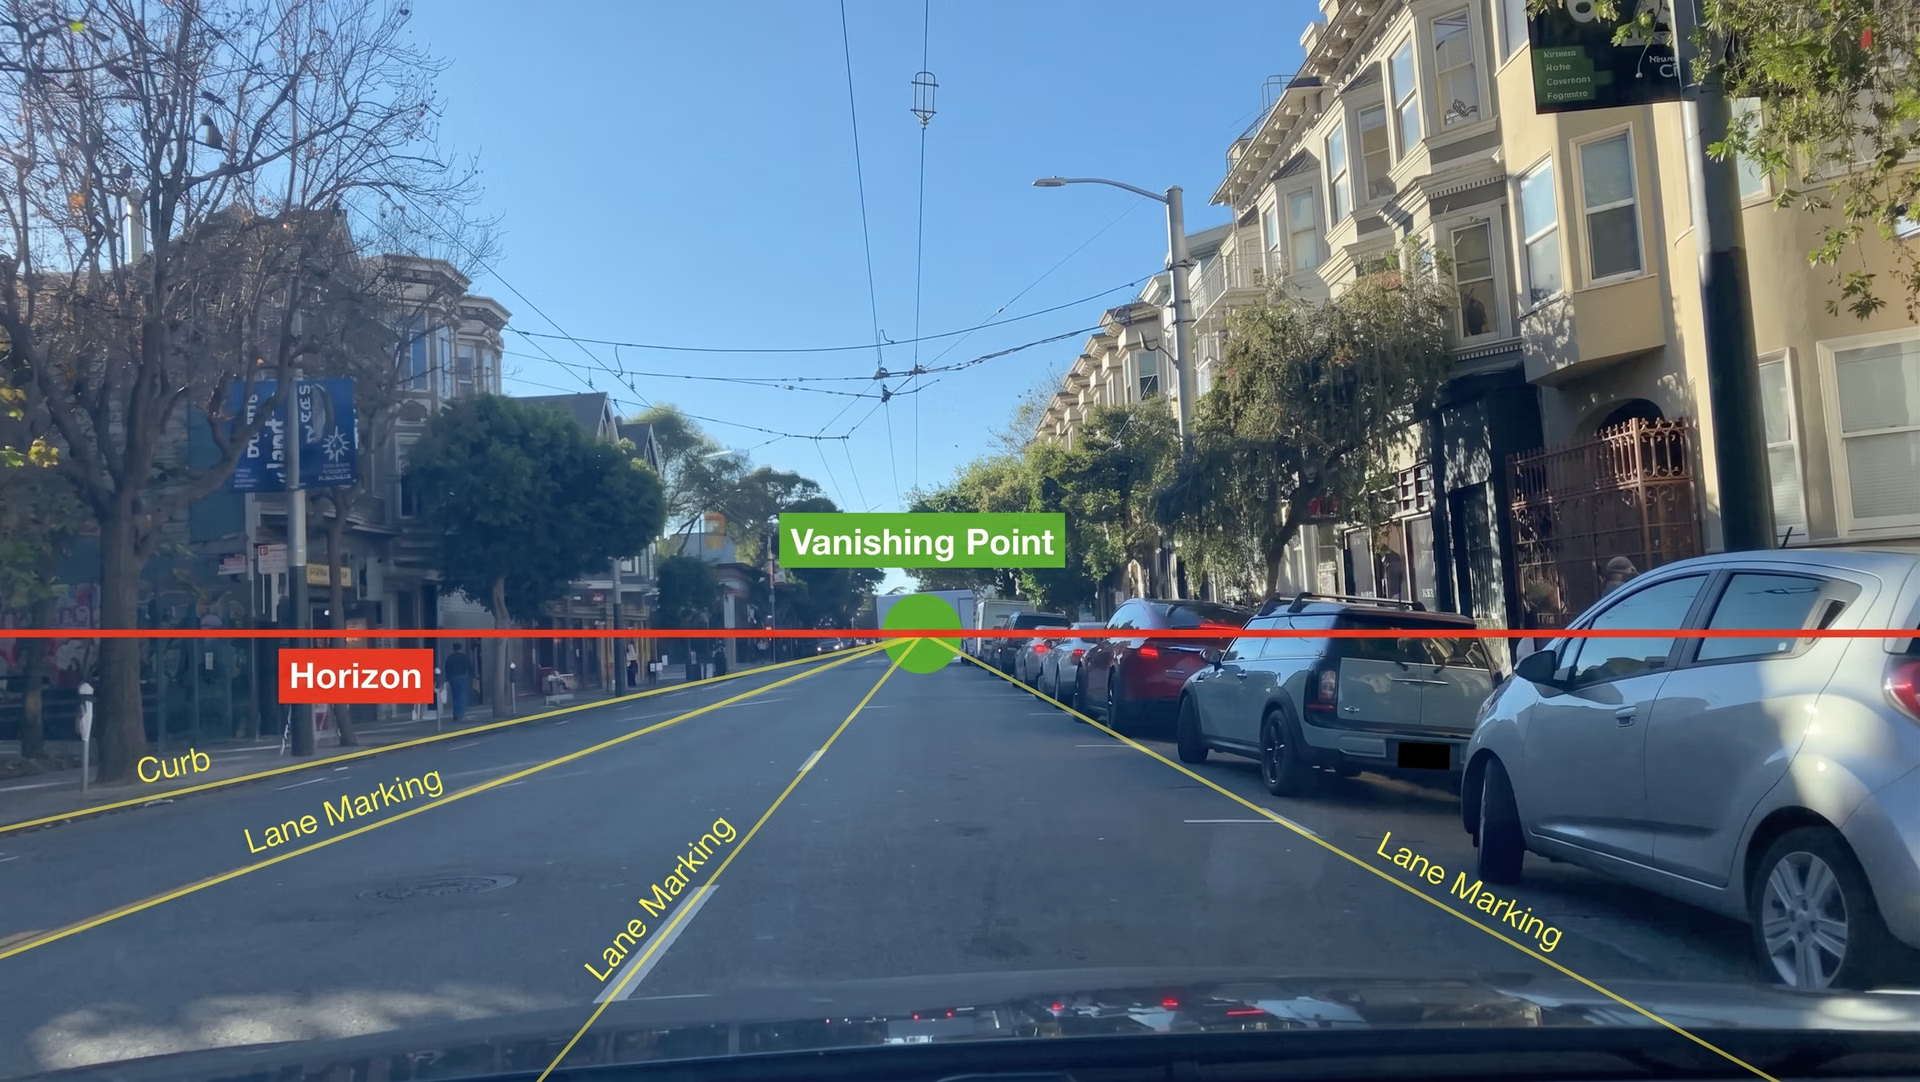
Fig. 5. Una fotocamera calibrata in un’auto a guida autonoma.
Realtà aumentata (AR) e realtà virtuale (VR)#
Le applicazioni AR e VR si basano su una calibrazione precisa della fotocamera per allineare i contenuti digitali agli oggetti del mondo reale. Se la calibrazione non è corretta, le sovrapposizioni AR possono spostarsi, apparire disallineate o avere dimensioni errate, compromettendo l’esperienza utente.
La correzione della distorsione dell’obiettivo è fondamentale per integrare in modo naturale gli oggetti virtuali negli ambienti reali. Senza questa correzione, le distorsioni possono compromettere l’immersione e ridurre la precisione nei videogiochi, nelle simulazioni di addestramento e nell’imaging medico. Inoltre, nella VR la calibrazione migliora la precisione del tracciamento dei movimenti della testa e delle mani, aumentando la reattività e offrendo un’esperienza più fluida e coinvolgente.
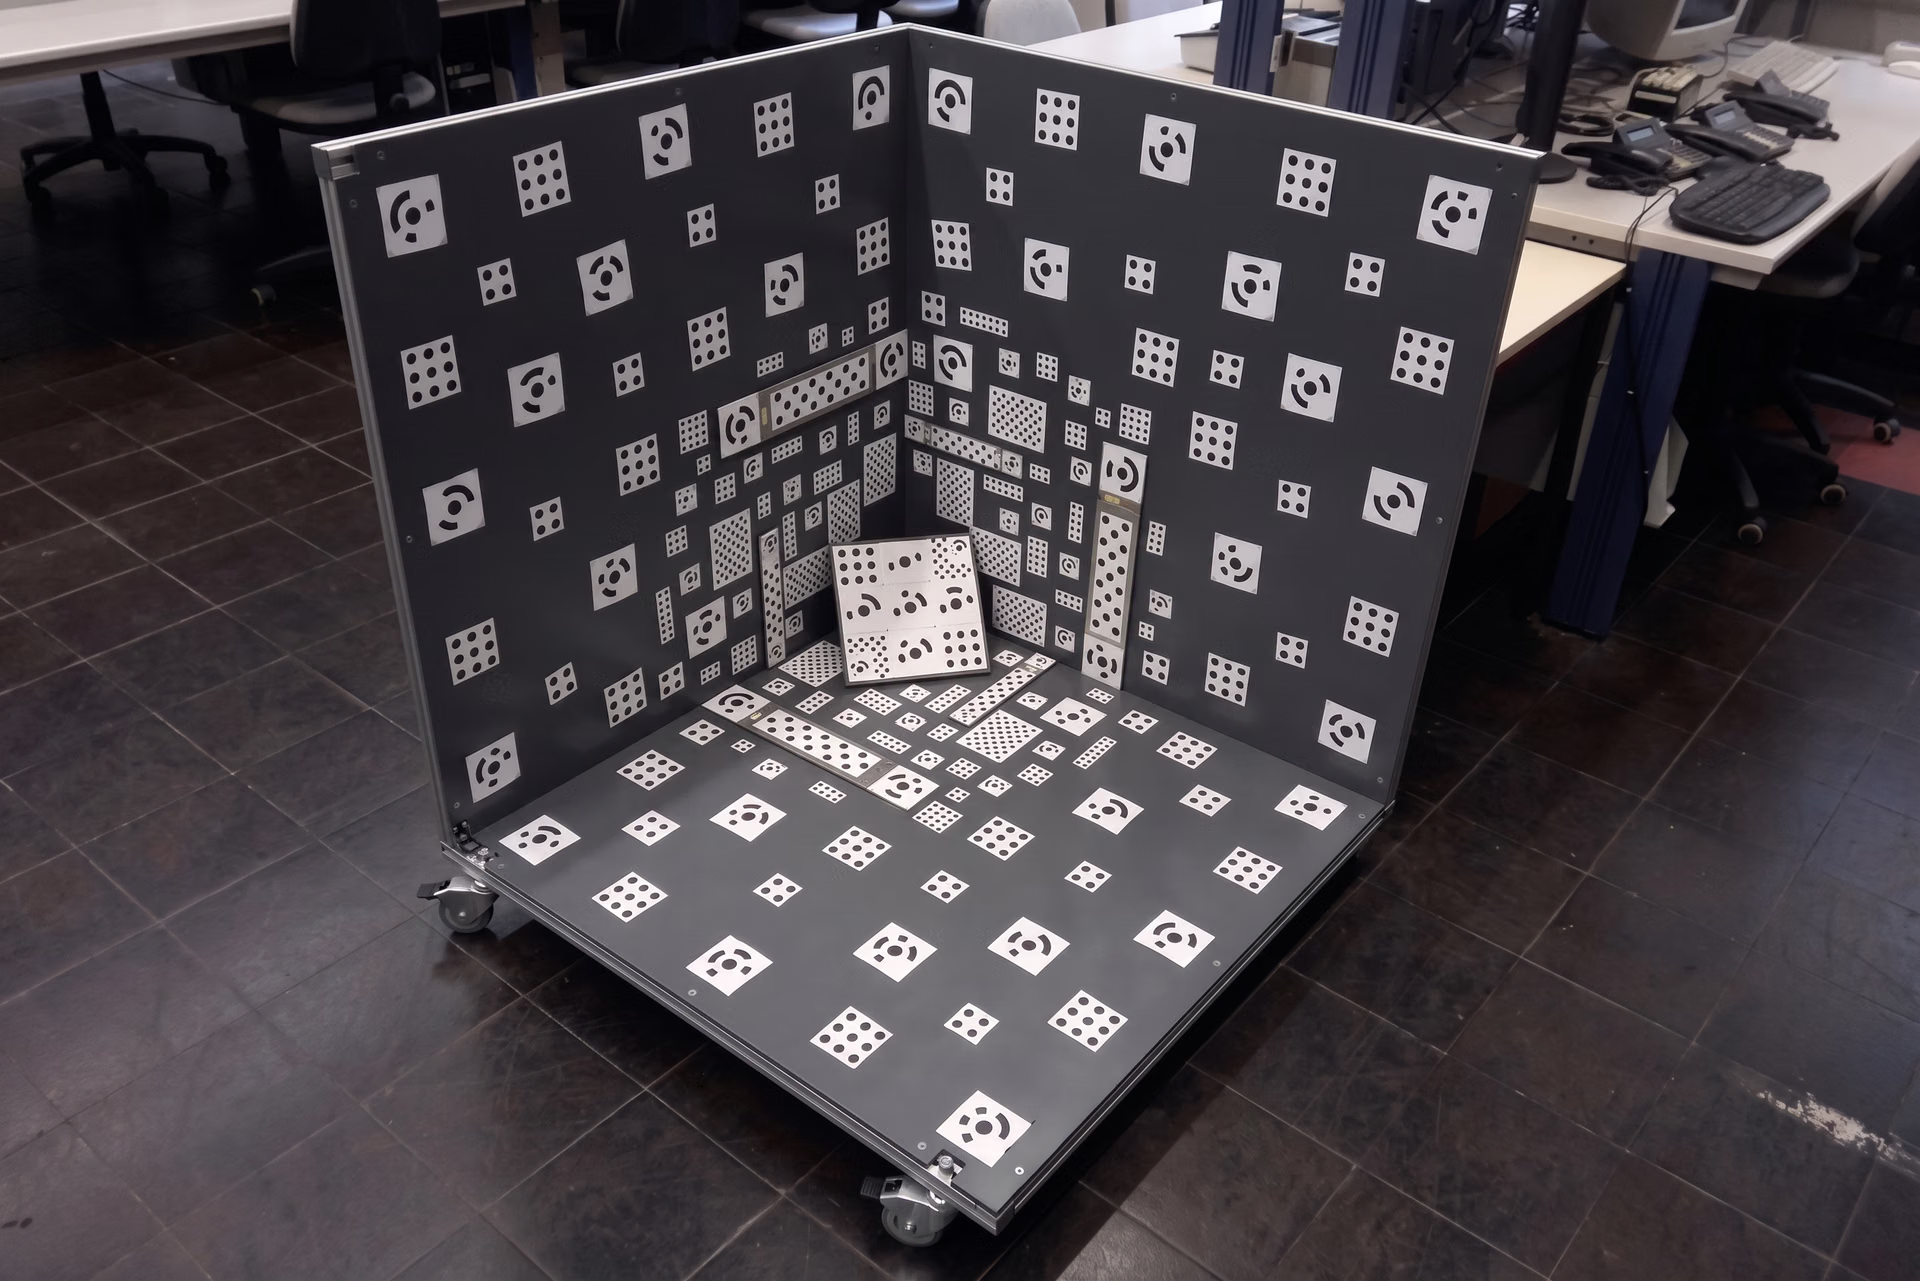
Fig. 6. Una configurazione per la calibrazione 3D della fotocamera usata per perfezionare le misurazioni spaziali.
Visione robotica e automazione industriale#
Perché i robot possano vedere e interagire con il mondo con precisione, è fondamentale calibrare correttamente la fotocamera. Nell’automazione industriale, i robot si basano sulla stima della profondità per prelevare, posizionare e manipolare oggetti con precisione. Senza una calibrazione adeguata, i disallineamenti possono causare errori nel confezionamento, nell’assemblaggio e nei controlli di qualità.
Una delle principali sfide nella robotica è misurare con precisione gli oggetti piatti. La calibrazione aiuta i bracci robotici a rilevare le dimensioni esatte, evitando errori di calcolo che potrebbero rallentare o interrompere la produzione. La calibrazione 3D fa un ulteriore passo avanti, consentendo ai robot di adattarsi quando cambiano gli oggetti o le posizioni.
Punti chiave#
La calibrazione della fotocamera è un elemento fondamentale di molte soluzioni di visione artificiale. Garantisce che i modelli di IA interpretino le immagini con precisione per attività come il rilevamento e il tracciamento degli oggetti e la stima della profondità. I parametri intrinseci ed estrinseci aiutano ad allineare le immagini alle misurazioni del mondo reale, evitando distorsioni che potrebbero influire sulle applicazioni basate sull’IA.
La correzione della distorsione dell’obiettivo è fondamentale per le applicazioni di realtà aumentata, l’automazione industriale e i sistemi multi-camera. Con il progresso dell’IA, i metodi automatizzati di calibrazione della fotocamera migliorano l’efficienza, la precisione e l’affidabilità a lungo termine nelle applicazioni del mondo reale.
Scritto da
Creatore di contenuti · Ultralytics
Commenti
Fai una domanda, condividi i tuoi risultati o aiuta qualcun altro.









