2025年版:コンピュータビジョンのためのカメラキャリブレーションガイド
カメラキャリブレーションでレンズの歪みを補正し、内部・外部パラメーターを設定して、ビジョンAIの深度推定と精度を向上させる方法を解説します。
 Abirami Vina10 分で読めます
カメラは人間のように世界を見ているわけではありません。画像を撮影すると、歪みや遠近のずれが生じ、ビジョンAIモデルの精度に影響することがあります。カメラキャリブレーションによって歪みを補正し、コンピュータービジョンモデルが現実世界の物体を実際の状態に近い形で捉えられるようにできます。このプロセスでは、レンズの歪みを補正し、焦点距離を調整し、センサーを位置合わせすることで、カメラが正確な画像を撮影できるようにします。
特に、正確なカメラキャリブレーションは、奥行きの推定や距離の正確な測定に不可欠です。Ultralytics YOLO11のようなVision AIモデルが物体検出や姿勢推定などのコンピュータービジョンタスクを実行するには、適切にキャリブレーションされた入力が必要です。適切な入力画像がなければ、モデルのパフォーマンスが低下し、実世界の用途でエラーにつながる可能性があります。
従来のチェッカーボードパターンから高度なAI駆動型の手法まで、さまざまなカメラキャリブレーション方法で精度を向上させられます。たとえば、3D(3次元)キャリブレーションはモデルが奥行きを理解するのに役立ち、キャリブレーション行列は実世界の座標を画像空間に変換して精度を高めます。
このガイドでは、コンピュータービジョンにおけるカメラキャリブレーションの基礎として、主要なパラメーター、さまざまな手法、実世界のAIアプリケーション向けの最適化について説明します。
コンピュータービジョンにおけるカメラキャリブレーションの重要性#
カメラキャリブレーションは、画像が現実世界の測定値と正確に一致するよう、カメラの設定を調整するために使用します。画像内の物体が正しい位置、サイズ、比率で表示されるようにし、AIモデルに誤解を与える歪みを防ぎます。
適切にキャリブレーションされていないと、レンズの歪みによって物体が引き伸ばされたり、位置がずれて見えたりすることがあります。これは物体検出、追跡、奥行き推定の精度に影響し、AIを活用したアプリケーションでエラーを引き起こします。特に、Ultralytics YOLO11のようなモデルは入力データが適切にキャリブレーションされていると、より効果的に動作し、空間認識のエラーを減らして実世界での意思決定の精度を高めます。
正確なキャリブレーションは、ドローン、自動運転車、ロボットビジョンで特に重要です。こうしたシステムで位置ずれが起きると、距離の計算を誤り、ナビゲーションや障害物検出などのタスクに影響する可能性があります。
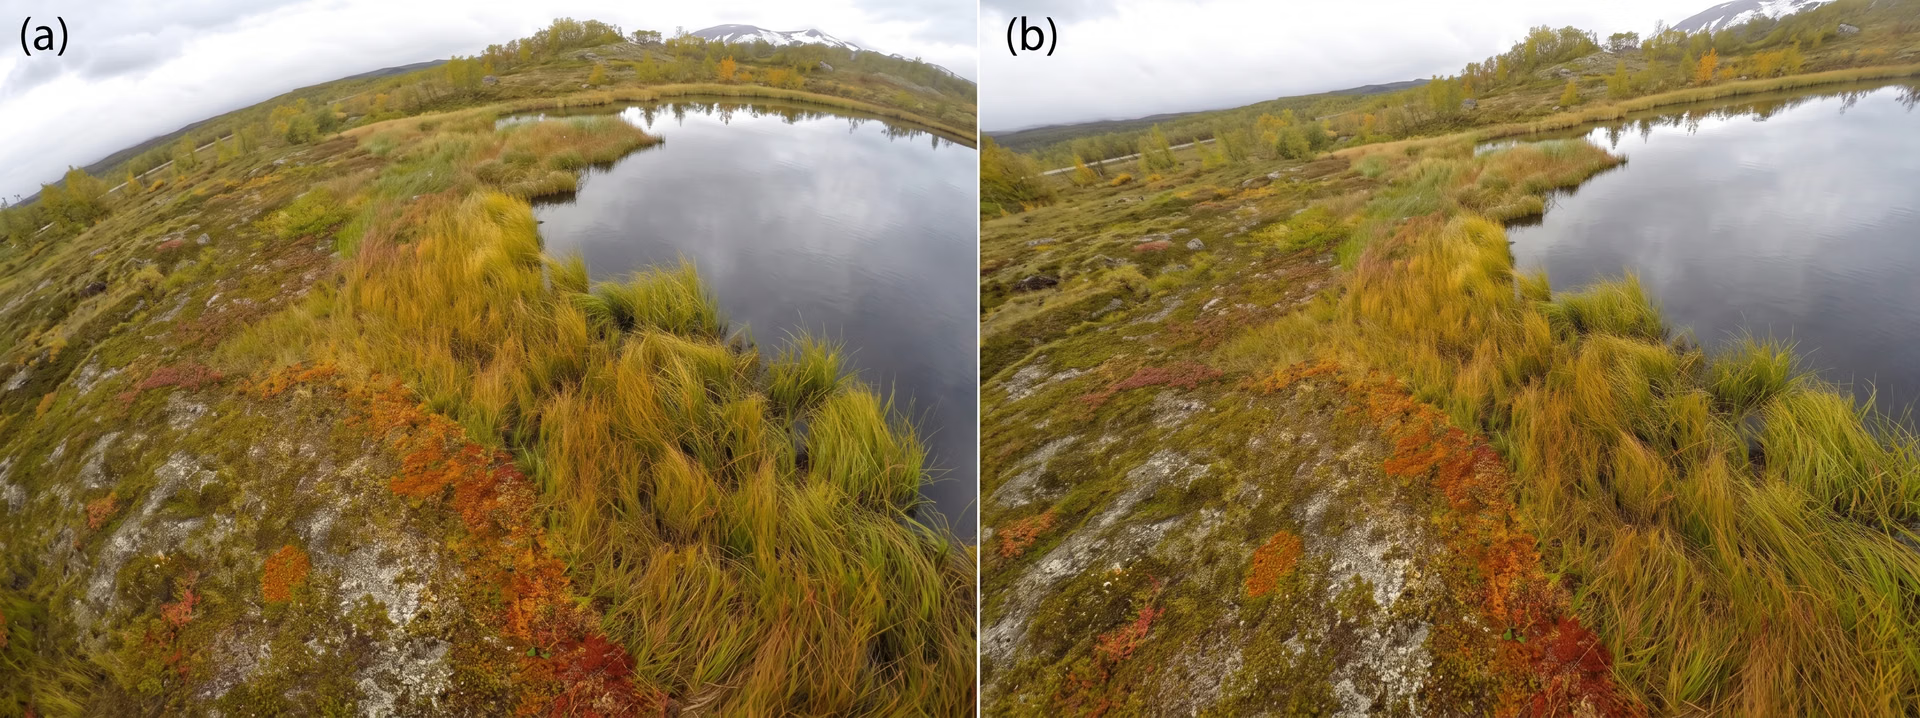
図1。カメラキャリブレーションによって補正されたレンズ歪みの例(左:補正前、右:補正後)。
レンズ歪みの影響を確認する#
レンズの歪みによって、画像内の物体の形状や位置がカメラで正確に捉えられないことがあります。レンズ歪みの種類には、次のようなものがあります。
- 樽型歪曲収差: 直線が外側に湾曲して見え、画像中央の物体が膨らんだように見えます。広角レンズでよく見られ、奥行きの認識を歪めることで、自律システムの3Dキャリブレーションを妨げる可能性があります。
- 糸巻き型歪曲収差: この場合、直線が画像の中央に向かって内側に曲がり、樽型歪曲収差とは反対の効果が生じます。
- 陣笠型歪曲収差: 樽型歪曲収差と糸巻き型歪曲収差が組み合わさることで発生し、直線が波状に曲がります。
- 色収差: レンズが各色を同じ位置に結像できないと発生し、物体の周囲に色の縁取りが生じます。
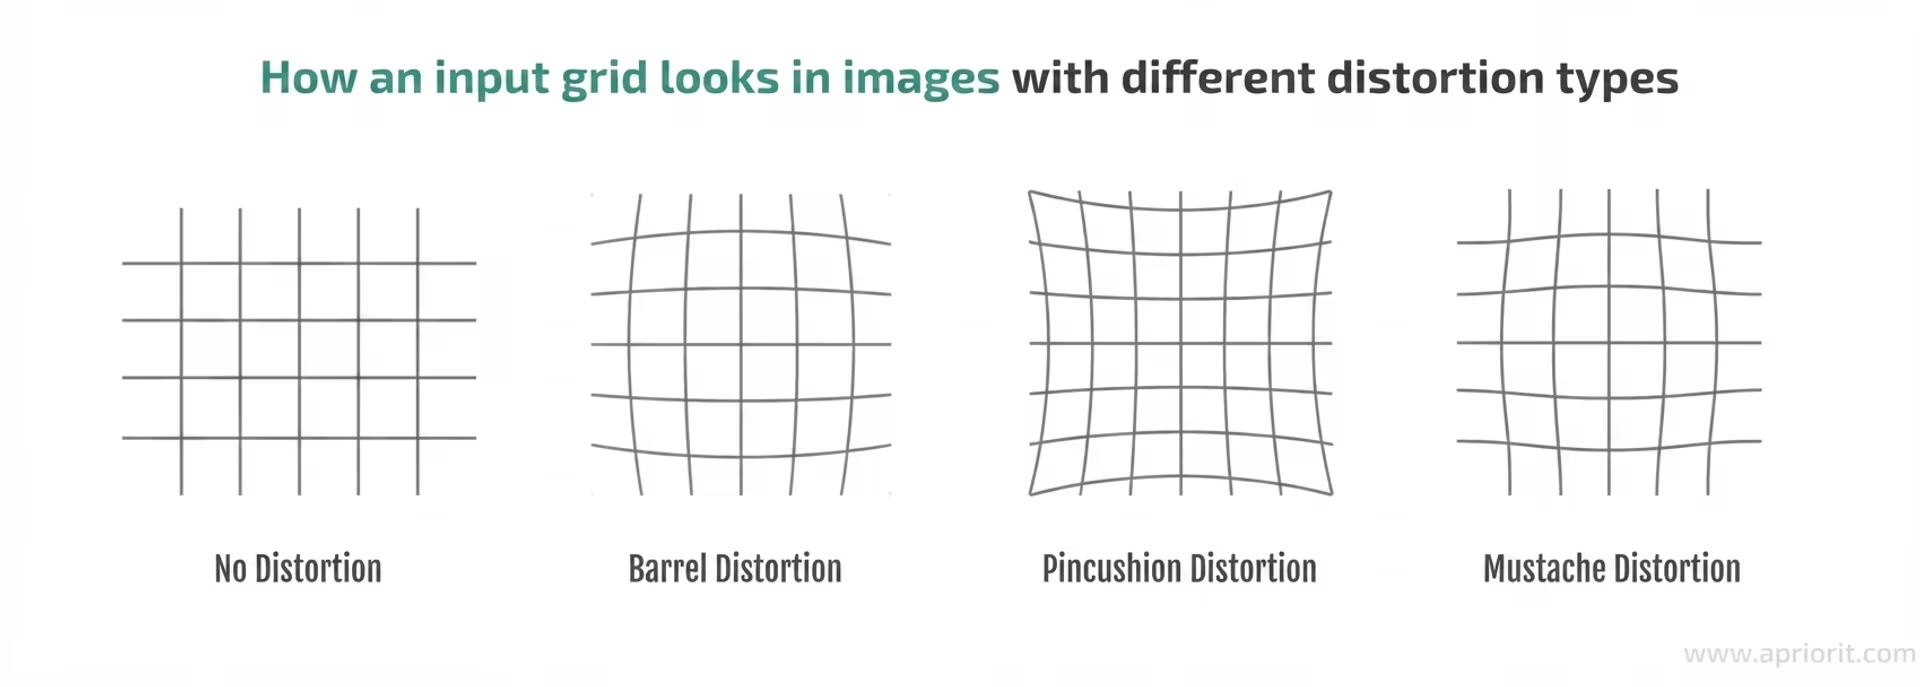
図2。さまざまな種類のレンズ歪み。
カメラキャリブレーションの種類#
カメラキャリブレーションは、カメラの内部特性を定義する内部パラメータと、カメラの位置および向きを世界座標系に対して決定する外部パラメータという、2つの主要な要素で構成されます。両方の要素を詳しく見ていきましょう。
内部パラメータ#
内部キャリブレーションを正確に行うことで、実環境のアプリケーションにおいて検出された物体が正しい位置とスケールで表示されるようになり、モデルの予測精度を向上できます。主な内部パラメータを簡単に見てみましょう。
- 焦点距離: カメラが3Dオブジェクトを2D画像に投影する方法を制御します。キャリブレーションが不正確だと、オブジェクトが引き伸ばされたり圧縮されたりして、認識される大きさや距離が変わる可能性があります。
- 主点: カメラセンサーの光学中心を表します。位置がずれていると画像全体が移動し、物体の位置ずれにつながる可能性があります。
- スキュー係数: センサー内の非長方形のピクセル配置を考慮します。スキューがあると、画像が正しく整列せず、傾いたり歪んだりして見えることがあります。
- 歪み係数: レンズによって生じる光学的な歪みを補正するパラメータです。補正しないと、特に画像の端付近で直線が曲がって見えることがあります。
外部パラメータ#
外部キャリブレーションでは、カメラが実世界に対してどのような位置と向きにあるかを決定します。これは、3Dキャリブレーション、物体追跡、深度認識に使用するマルチカメラシステムで特に重要です。ドローン、自動運転車、監視システムが空間的な関係を正確に解釈するのに役立ちます。
外部パラメータの主なものを2つ紹介します。
- 並進行列: 3D空間におけるカメラの物理的な位置を定義し、X、Y、Z軸上の位置を指定します。キャリブレーションが不正確だと、物体が実際より近く、または遠くに見え、距離の測定に誤りが生じる可能性があります。自動運転車では障害物の検出精度が低下し、ロボティクスでは物体を操作する際に位置決めの誤差が生じる場合があります。
- 回転行列: 基準点に対してカメラがどの程度傾いているか、回転しているか、角度が付いているかを指定して、カメラの向きを決定します。正しくキャリブレーションされていないと、複数のカメラの画像が適切に整列せず、3D再構成、マルチカメラ追跡、空間マッピングに問題が生じることがあります。たとえば、自動運転車では、回転行列が不正確だとセンサー入力の位置がずれ、車線検出の精度が低下する可能性があります。
カメラキャリブレーション行列を理解する#
カメラが撮影する画像はすべて、3Dの世界を2Dで表現したものです。AIモデルが正確な予測を行うには、これらの次元を変換する方法が必要です。そこで使われるのがカメラキャリブレーション行列です。この行列は実世界の点をカメラの画像平面に対応付け、物体が正しい位置に表示されるようにします。
簡単に言うと、カメラキャリブレーション行列は、カメラの内部パラメータを表す数学モデルです。通常はビジョンシステムに保存され、画像処理アルゴリズムで歪みを補正したり、3D点を2D座標に対応付けたりするために使用されます。
次に説明するように、行列はチェッカーボードパターンの検出、3D物体ベースのキャリブレーション、AIによる自己キャリブレーションなどの手法を使って計算されます。これらの手法は、既知の基準点を含む画像を分析して主要なパラメーターを推定します。
さまざまなカメラキャリブレーション方法#
カメラキャリブレーションにはさまざまな方法があり、それぞれ特定の用途に適しています。従来の方法は物理パターンを使用し、AIを活用した手法はディープラーニングでプロセスを自動化します。
これらの方法を順に見て、さまざまな用途で精度をどのように高めるのかを確認しましょう。
従来のカメラキャリブレーション方法#
最も一般的なカメラキャリブレーション方法の1つでは、カメラの前にチェッカーボードや格子パターンを配置します。システムはパターン内の特徴点を検出し、キャリブレーションパラメータを計算します。
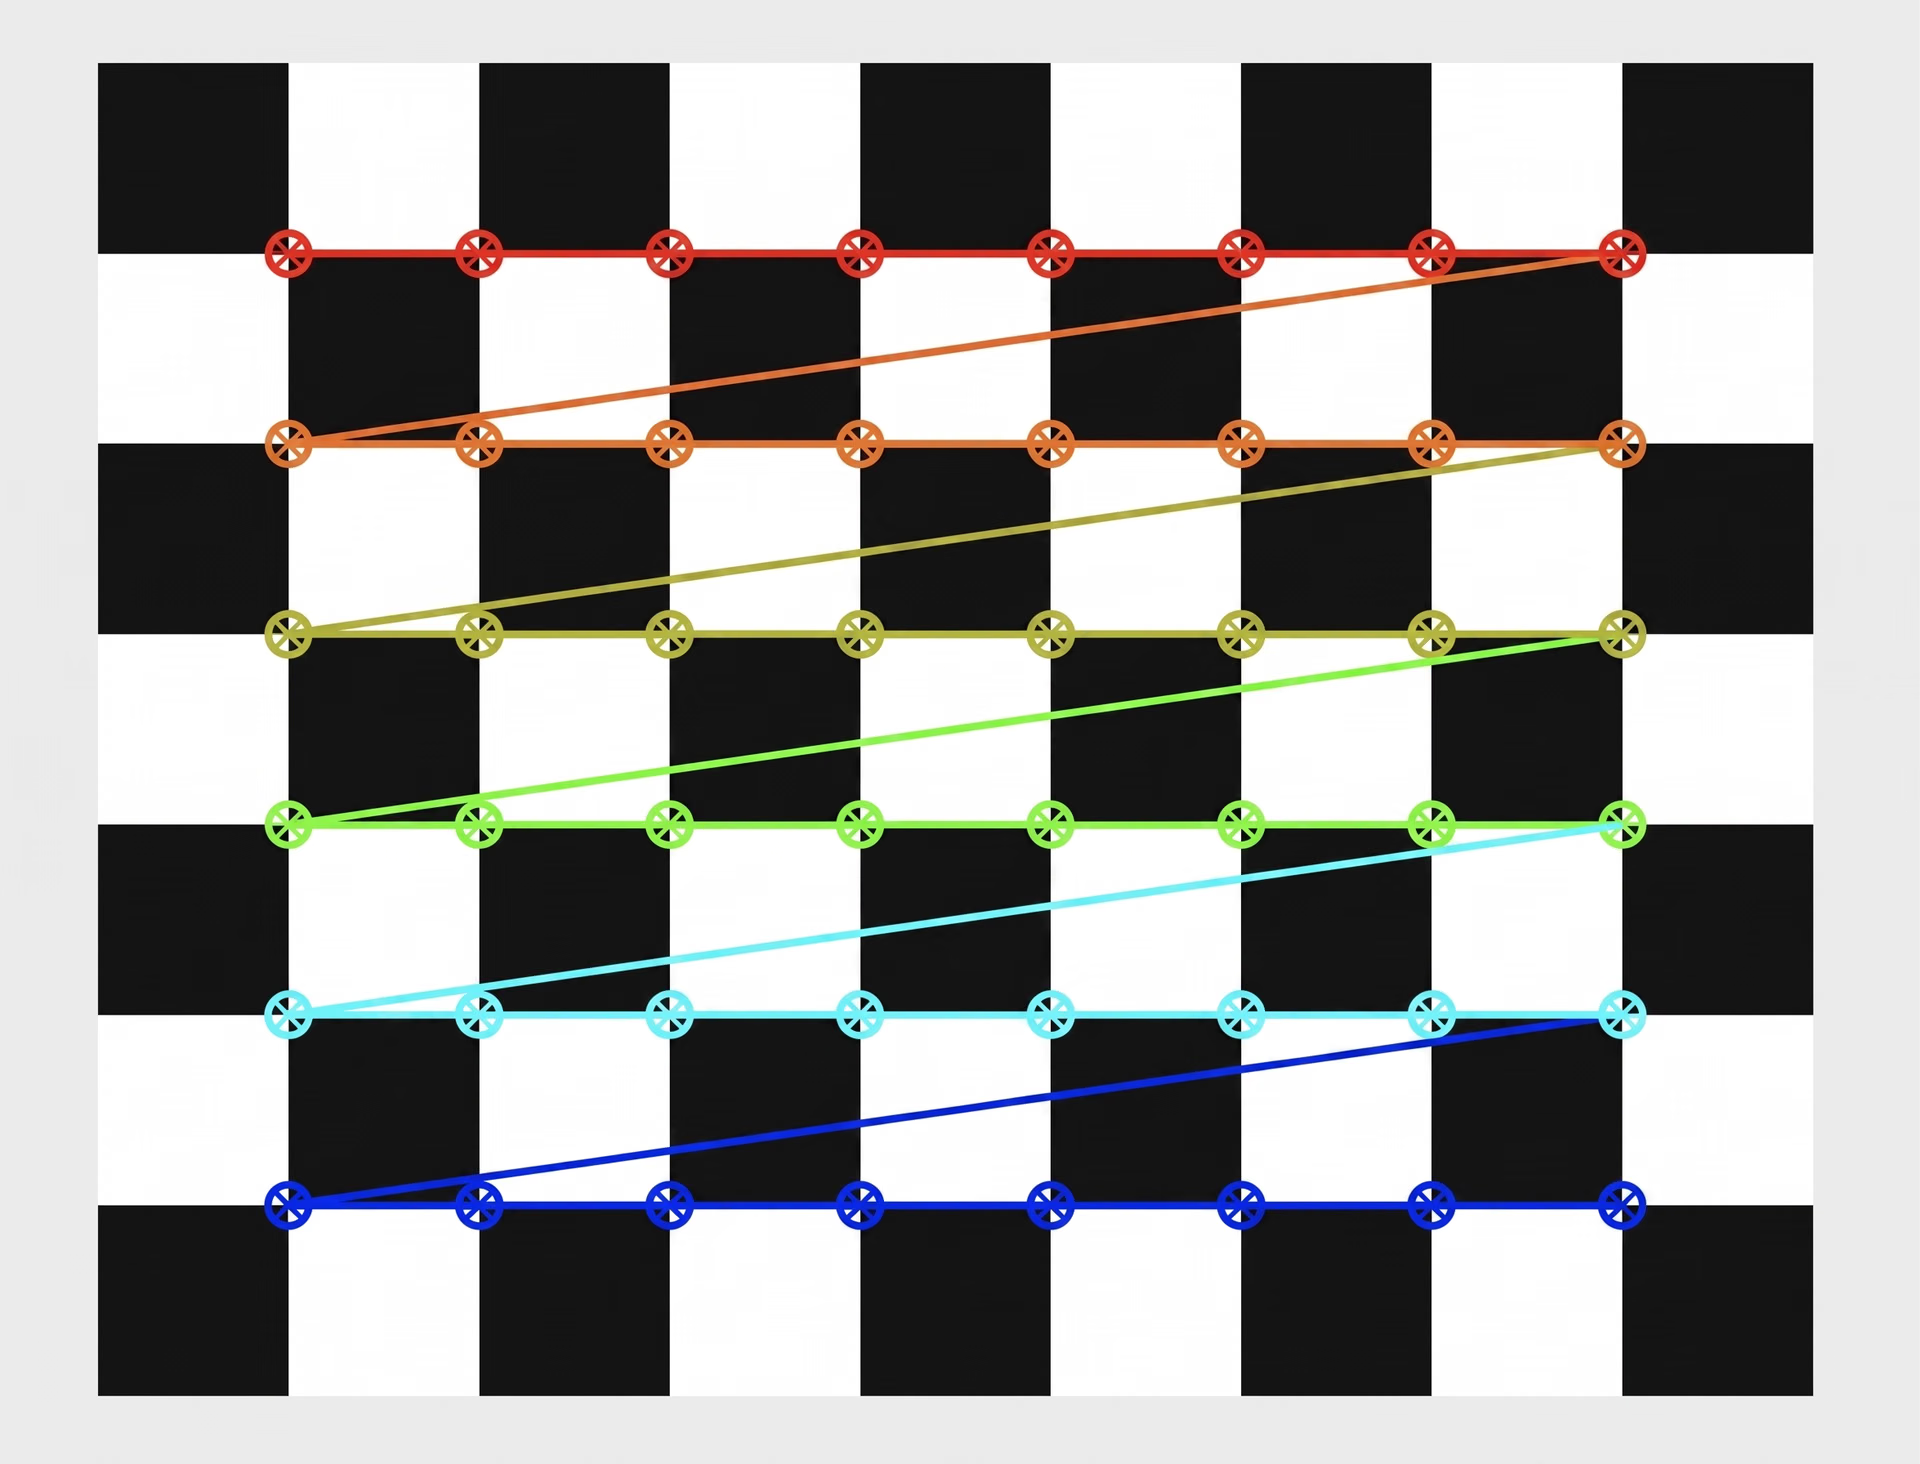
図3。カメラキャリブレーション用のチェッカーボード。
制御された環境では有効ですが、手動で調整し、異なる角度から撮影した複数の画像を分析する必要があります。照明条件の変化や予期しないカメラの動きによって精度が低下する可能性があるため、再キャリブレーションが必要になります。
ドローンや自動運転車などの動的な環境では、従来のキャリブレーションでは対応しきれません。動くカメラで精度を保つには頻繁な再キャリブレーションが必要ですが、静的なパターンを使う方法では実用的ではありません。この制約を背景に、柔軟性と自動化に優れたAI駆動のカメラキャリブレーションが進展しています。
AIを活用したカメラキャリブレーション方法#
AI駆動の手法では、ディープラーニングモデルを使用してカメラのセルフキャリブレーションを自動化し、手動調整の必要性を減らします。これらの方法は、事前に定義されたパターンを必要とせず、実世界の画像から内部パラメータと外部パラメータを直接推定します。
同様に、合成データセットは、多様なラベル付きトレーニングデータをAIモデルに提供し、パラメーターの調整や歪みの補正を可能にすることで、カメラキャリブレーションを改善しています。合成データセットは現実世界の条件をシミュレートするため、AIモデルは人の介入なしに内部パラメーターと外部パラメーターを動的に調整する方法を学習できます。
たとえば、自己キャリブレーションフレームワークは確率モデルとディープラーニングを使って単眼画像を分析し、3D構造を推定して、キャリブレーションを継続的に調整します。合成データは、さまざまな視点、センサーのずれ、照明条件に対応できるようモデルをトレーニングすることでこのプロセスを強化し、自動運転やロボティクスなどの用途における深度推定、障害物追跡、空間精度を向上させます。
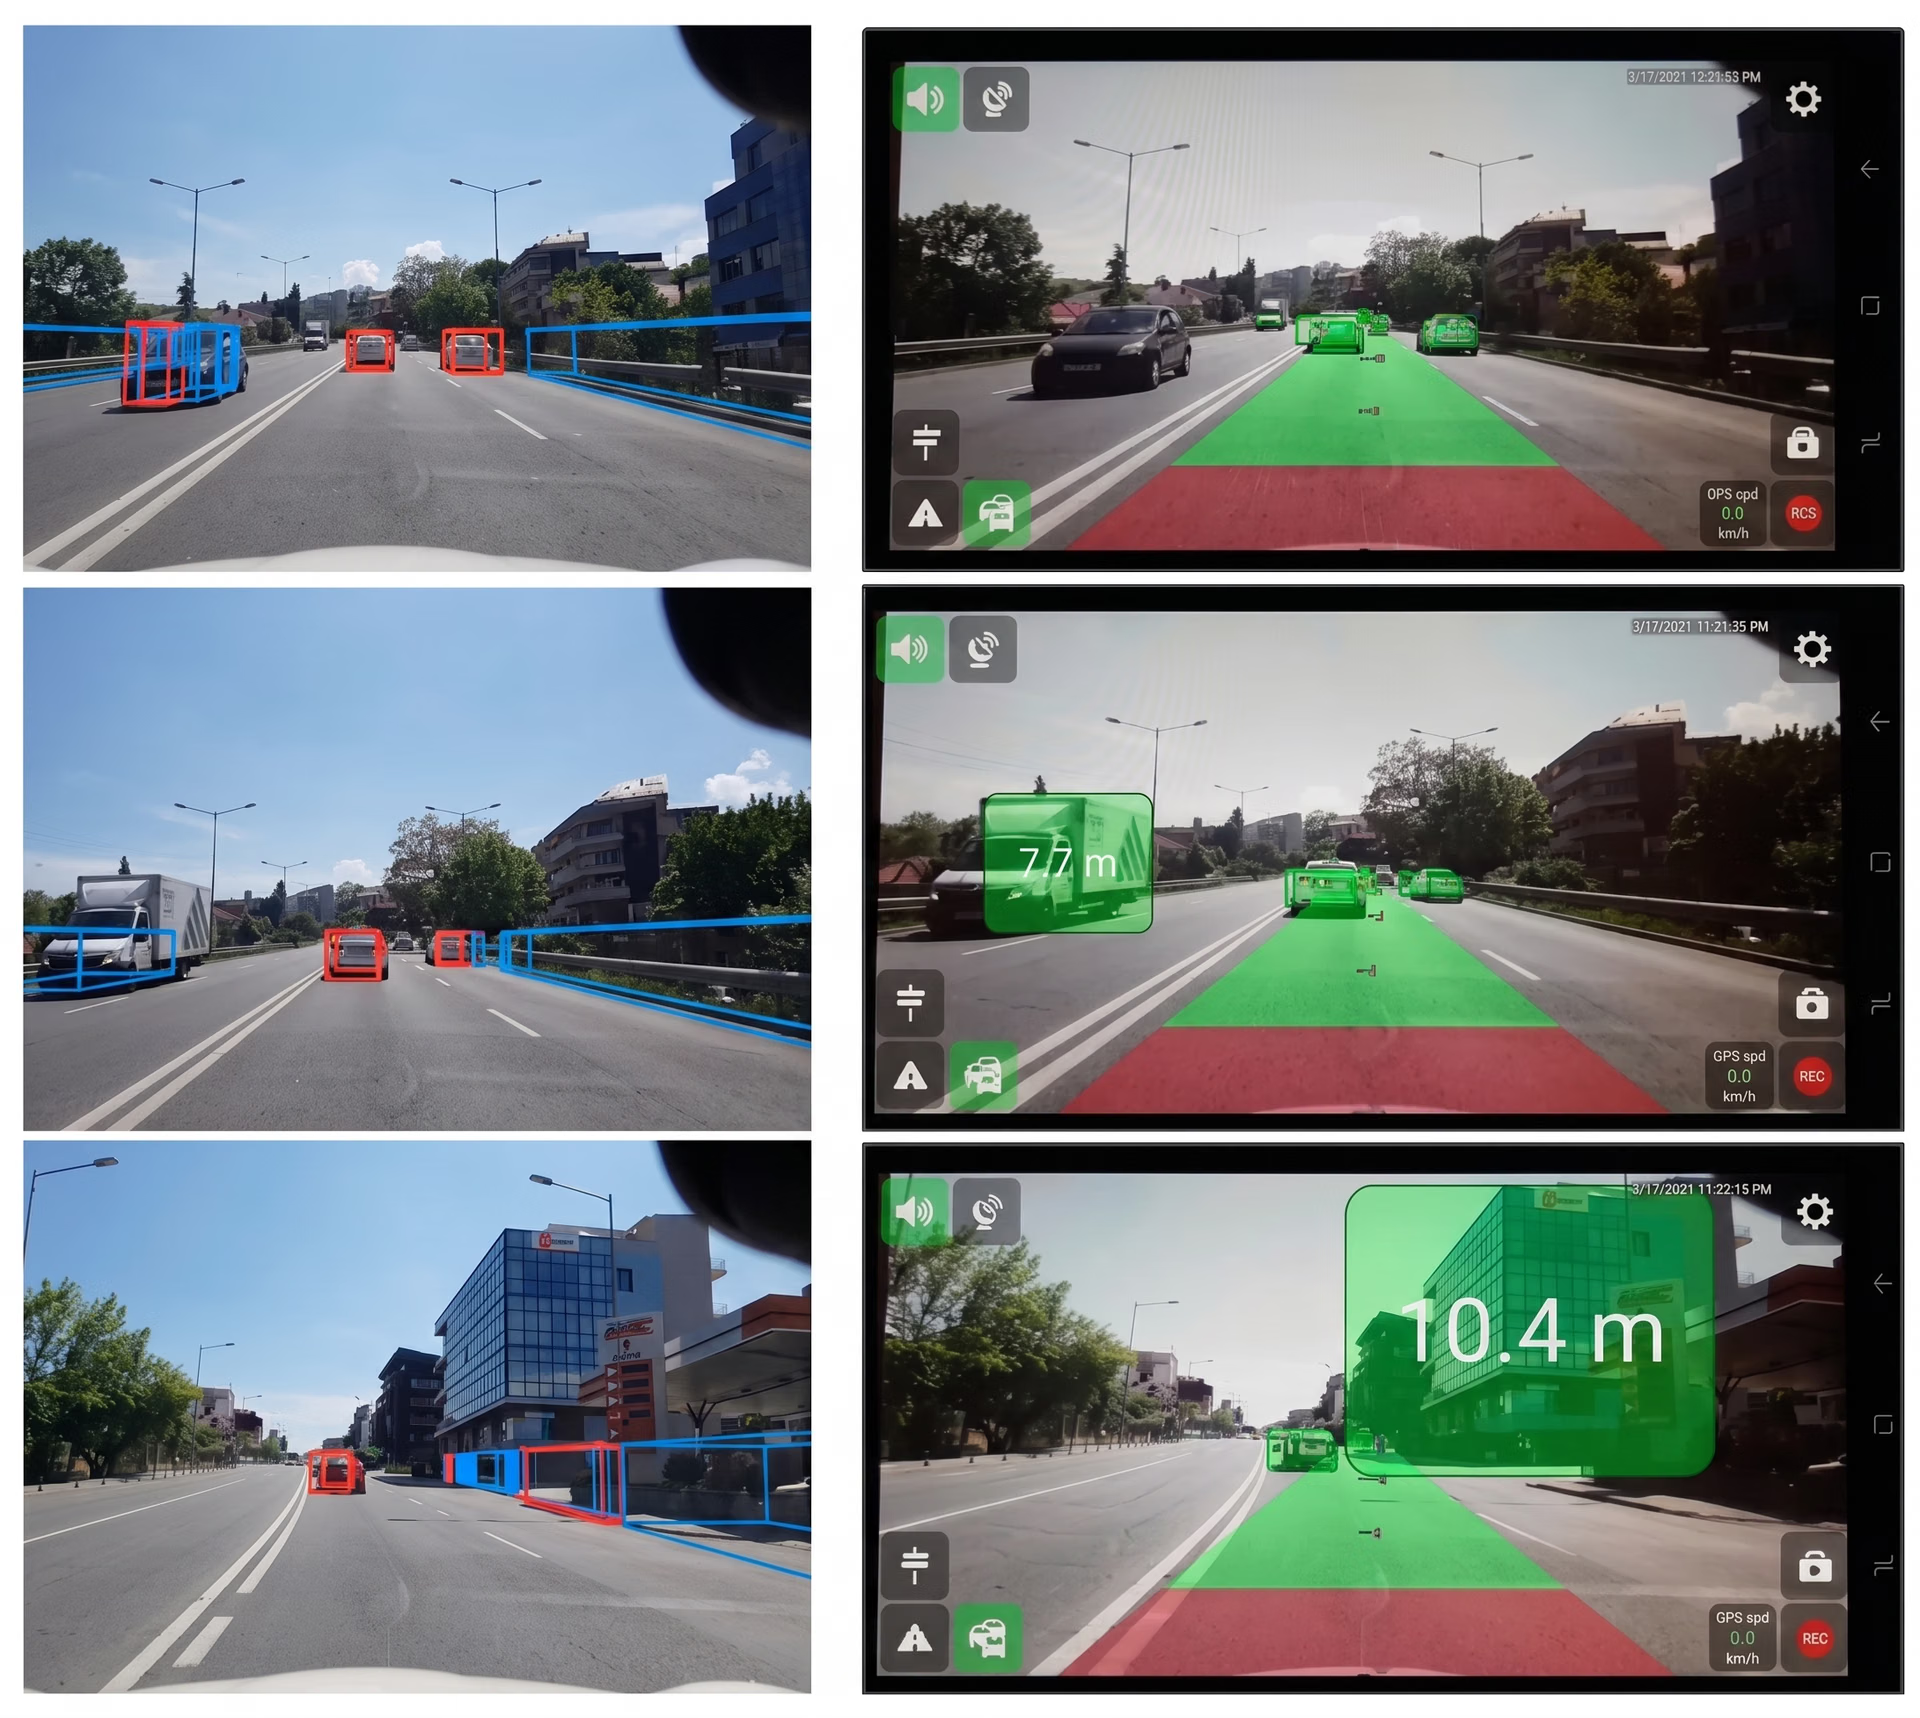
図4。交通状況を理解できるセルフキャリブレーション型ビジョンAIシステム。
カメラキャリブレーションの主な用途#
カメラキャリブレーションについて理解できたところで、さまざまな業界への影響を見ていきましょう。
自動運転車とドローンのナビゲーション#
自動運転車や自律型ドローンでは、安全で信頼性の高いナビゲーションのために、正確なカメラキャリブレーションが重要です。これらのシステムは、障害物の検出、道路標示の追跡、周囲の物体の評価に深度推定と距離計算を利用します。キャリブレーションが不正確だと距離を誤って解釈し、リアルタイムの状況で誤った判断につながる可能性があります。
適切にキャリブレーションされた行列を使うと、自動運転車はLiDAR、レーダー、カメラからの入力を統合し、マルチセンサーフュージョンを向上できます。これにより、歩行者、車線境界、近くの車までの距離を正確に測定でき、事故のリスクを軽減できます。一方、ドローンでは3Dキャリブレーションにより、高度の安定性を保ち、動的な環境で正確なナビゲーションを実現するために物体を正確に追跡できます。
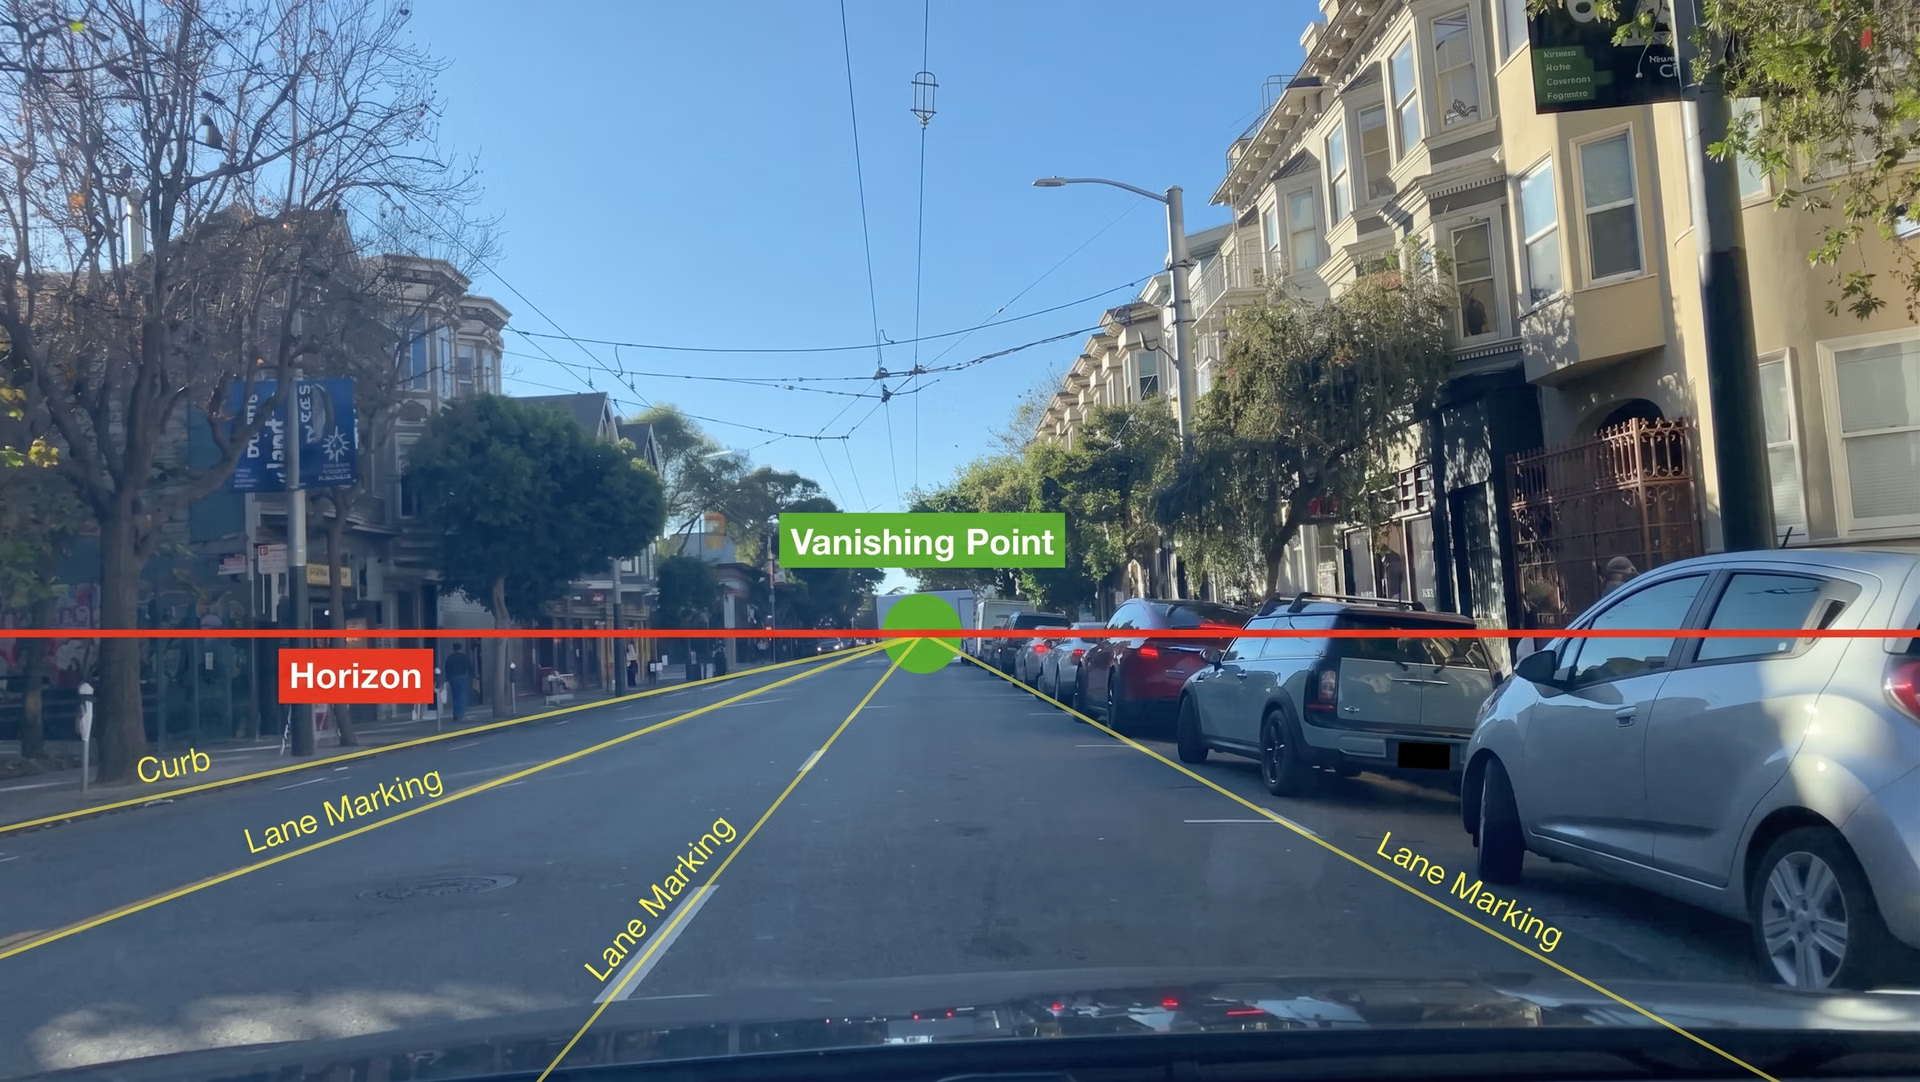
図5。自動運転車に搭載されたキャリブレーション済みカメラ。
拡張現実(AR)と仮想現実(VR)#
ARおよびVRアプリケーションでは、デジタルコンテンツを実世界の物体に位置合わせするために、正確なカメラキャリブレーションが必要です。適切にキャリブレーションされていないと、ARのオーバーレイがずれたり、位置が合わなくなったり、スケールが不正確になったりして、ユーザー体験が損なわれる可能性があります。
レンズ歪みの補正は、仮想オブジェクトを現実環境に自然になじませるための鍵となります。補正しないと、歪みによって没入感が損なわれ、ゲーム、トレーニングシミュレーション、医用画像の精度が低下することがあります。さらにVRでは、キャリブレーションによって頭や手の動きを正確に追跡できるため、応答性が向上し、より滑らかで没入感のある体験を実現できます。
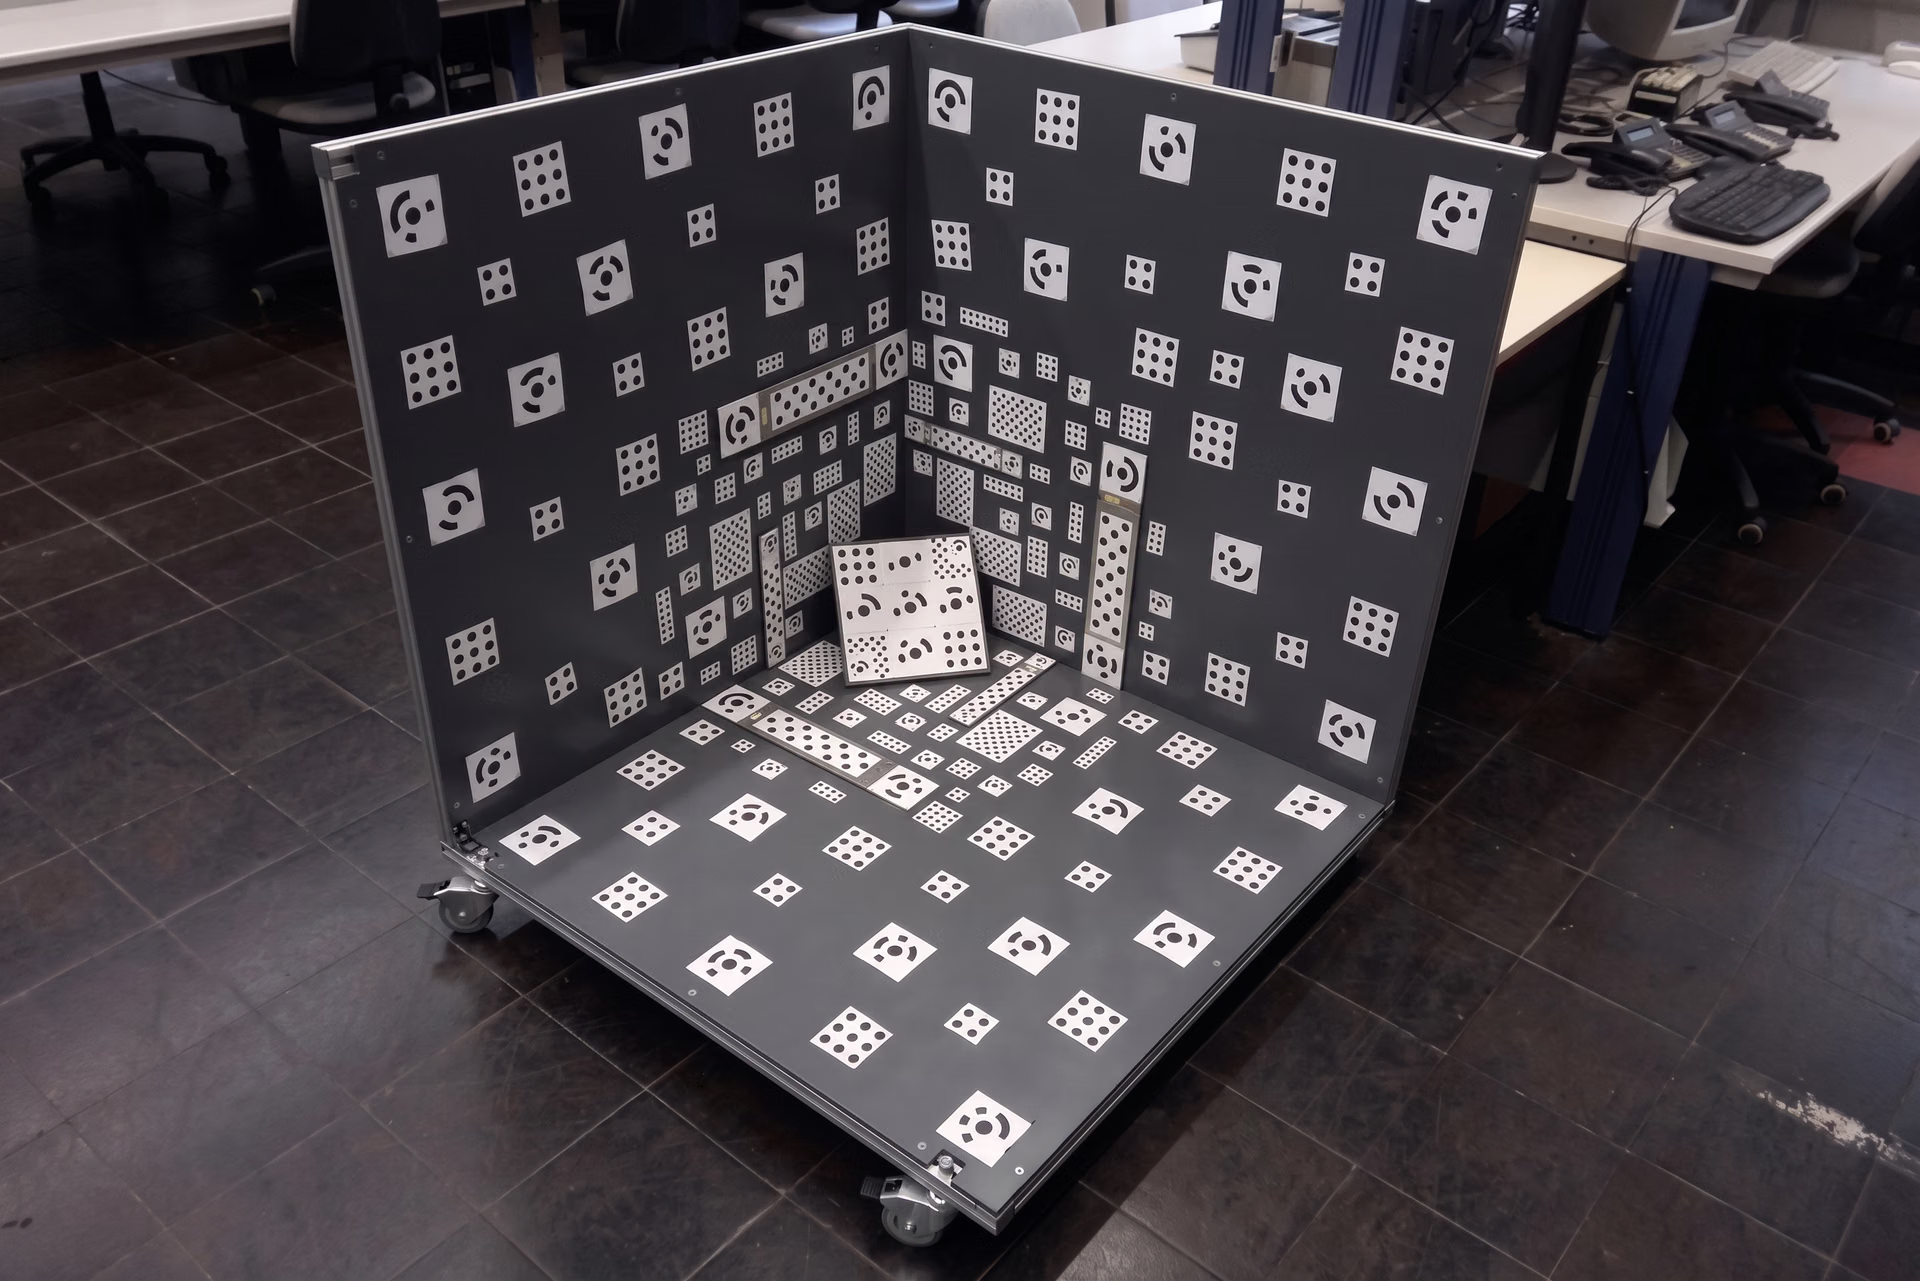
図6。空間測定の精度向上に使用する3Dカメラキャリブレーションのセットアップ。
ロボットビジョンと産業オートメーション#
ロボットが世界を正確に認識して操作するには、適切なカメラキャリブレーションが不可欠です。産業オートメーションでは、ロボットは深度推定を利用して物体を正確につかみ、配置し、操作します。適切にキャリブレーションされていないと、位置ずれによって梱包、組み立て、品質管理の検査でエラーが生じる可能性があります。
ロボティクスにおける主な課題の1つは、平らな物体を正確に測定することです。キャリブレーションによってロボットアームが正確な寸法を検出できるようになり、生産の遅延や中断につながる計算ミスを防げます。3Dキャリブレーションでは、物体や位置が変わった場合にロボットが適応できるため、さらに一歩進んだ対応が可能になります。
重要なポイント#
カメラキャリブレーションは、多くのコンピュータービジョンソリューションにおける重要な要素です。物体検出、追跡、深度推定などのタスクで、AIモデルが画像を正確に解釈できるようにします。内部パラメータと外部パラメータによって画像を実世界の測定値に位置合わせし、AI駆動のアプリケーションに影響する歪みを防ぎます。
レンズ歪みの補正は、拡張現実アプリケーション、産業オートメーション、マルチカメラシステムで不可欠です。AIの進歩に伴い、カメラキャリブレーションの自動化手法は、実環境のアプリケーションにおける効率、精度、長期的な信頼性を高めています。
執筆者
コメント
質問したり、結果を共有したり、ほかの人をサポートしたりできます。









