夜間の交通映像検出:精度が重要な理由を解説
視界不良からグレアまで、夜間の交通映像検出で精度の確保が難しい理由と、コンピュータービジョンが安全性や交通の流れをどのように改善するかを学びましょう。
 Abirami Vina12 分で読めます
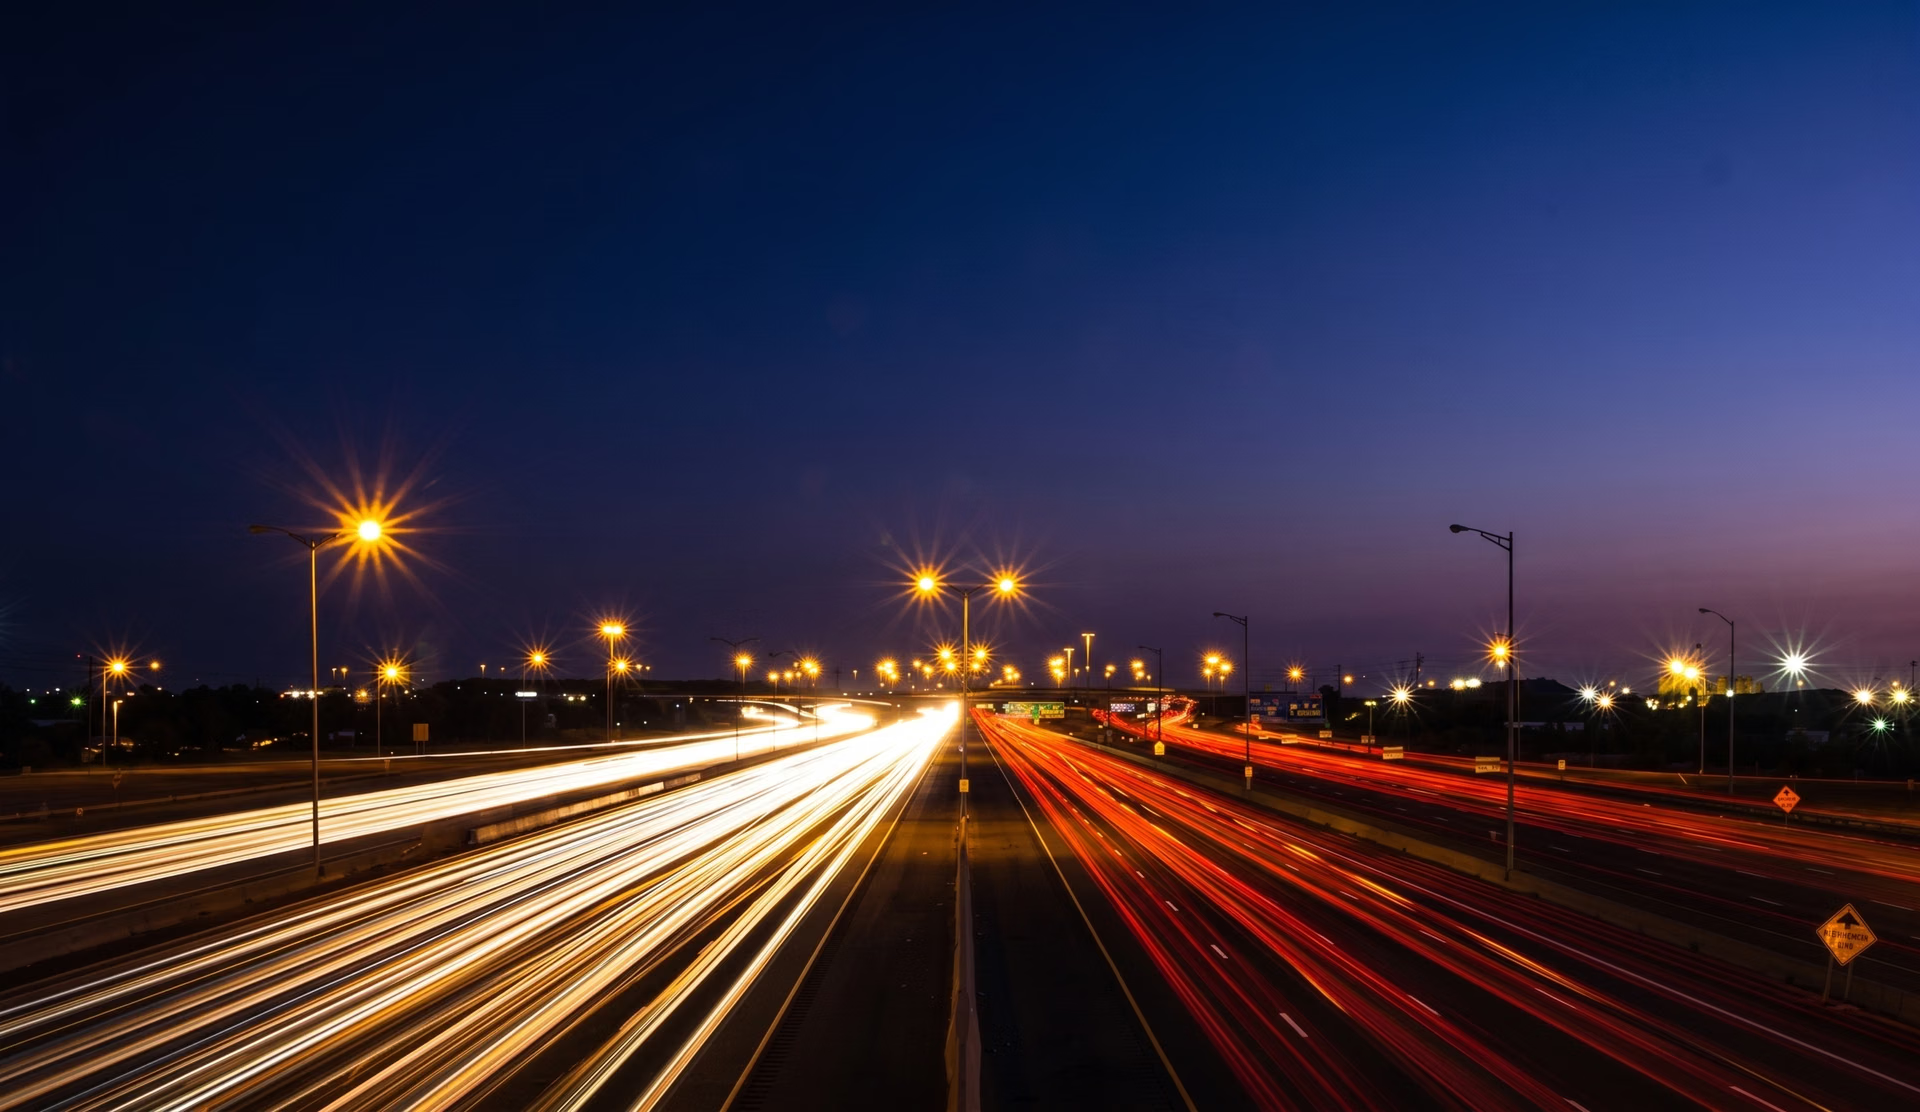
暗闇では、道路はドライバーだけでなく、安全を守るシステムにも違って見えます。視界不良、ヘッドライトのまぶしさ、急速に移動する反射光によって、夜間の車両検出はより難しくなります。
目視による観察や動体検知カメラなどの従来手法は、主に人間の判断や単純な動きの手がかりに依存しています。こうした手法は、暗所や複雑な交通状況では信頼性に欠ける場合があります。車両や歩行者を誤認し、誤検出や見落としにつながることがあります。
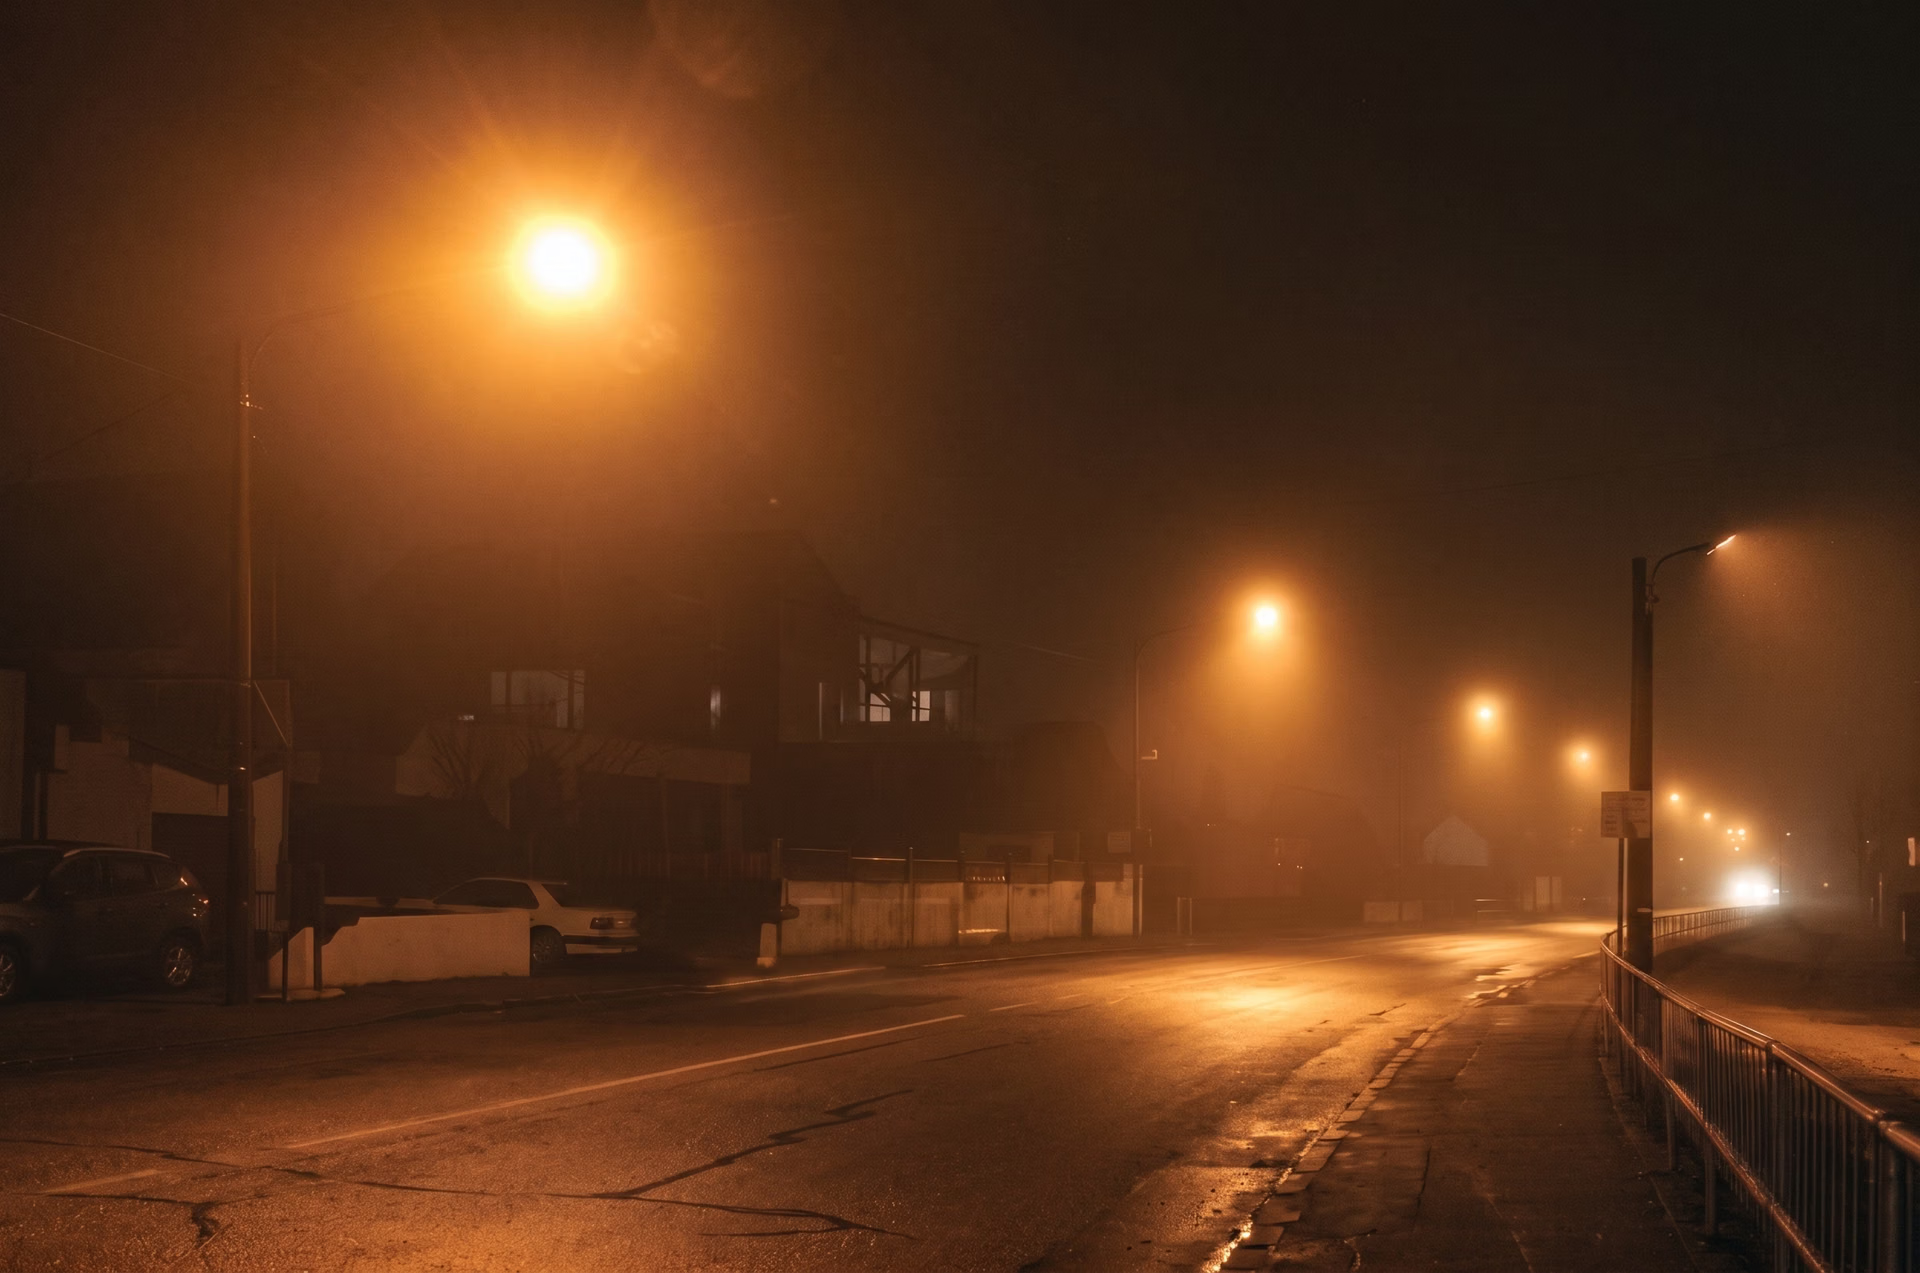
図1. 夜間の照明が不十分な道路の例(出典)
人工知能(AI)、ディープラーニング、コンピュータービジョンは、車両の検出と認識を自動化することで、この課題を解決できます。特にコンピュータービジョンはAIの一分野であり、機械が視覚データを認識して解釈できるようにします。夜間の交通映像検出では、ビジョンAIモデルは明るさや動きだけに頼らず、複雑なパターンを学習することで精度を高められます。
たとえば、Ultralytics YOLO26やUltralytics YOLO11のようなコンピュータービジョンモデルは、速度と精度に優れていることで知られています。動画や画像データをリアルタイムで処理し、1フレーム内の複数の物体を検出・分類するとともに、連続するフレーム間で追跡できます。
これらの機能は、物体検出やインスタンスセグメンテーションなど、さまざまなビジョンタスクによって実現されます。ヘッドライトや影、車両の重なりによって検出が難しい場合でも、モデルは物体を識別、分類、区別できます。
この記事では、夜間の交通監視における課題と、コンピュータービジョンによる解決方法を解説し、実際の交通監視システムでビジョンAIがどのように活用されているかを紹介します。
夜間検出における課題#
コンピュータービジョンが夜間の交通検出の課題をどのように解決するかを見ていく前に、暗くなってから車両を見つけるのがなぜ難しいのかを考えてみましょう。考慮すべき要因をいくつか紹介します。
- 視認性の低さ:照明が限られ、明るさも不十分な環境では、カメラで鮮明かつ詳細な映像を撮影するのが困難です。画質が低下すると、車両が背景に溶け込んだり、完全に誤認されたりする可能性があります。
- 気象条件:雨、霧、もや、さらにはほこりによって、映像品質がさらに低下することがあります。こうした条件では、検出システムが車両と周囲を区別するのが難しくなります。
- ヘッドライトとテールライト: 強い光や反射はカメラの性能を損なうことがあります。光の点を車両と誤認する誤検出が起こり、検出アルゴリズムが混乱して精度が低下する可能性があります。
- 車両のオクルージョン:交通量が多い状況では、車両の一部または全体がほかの車両に隠れることがあります。特に1フレーム内で複数の道路利用者が重なる場合、オクルージョンによって車両の追跡、カウント、分類が複雑になります。
夜間向けベンチマークデータセットと評価指標の必要性#
コンピュータービジョンモデルは、データセットと呼ばれる大量の画像を使って学習します。データセットには、車、トラック、歩行者、自転車など、含まれる物体のラベルが丁寧に付与されており、学習の基盤となります。こうしたラベル付きの例を学習することで、モデルはパターンを認識し、新しい映像内の物体を識別・検出できるようになります。
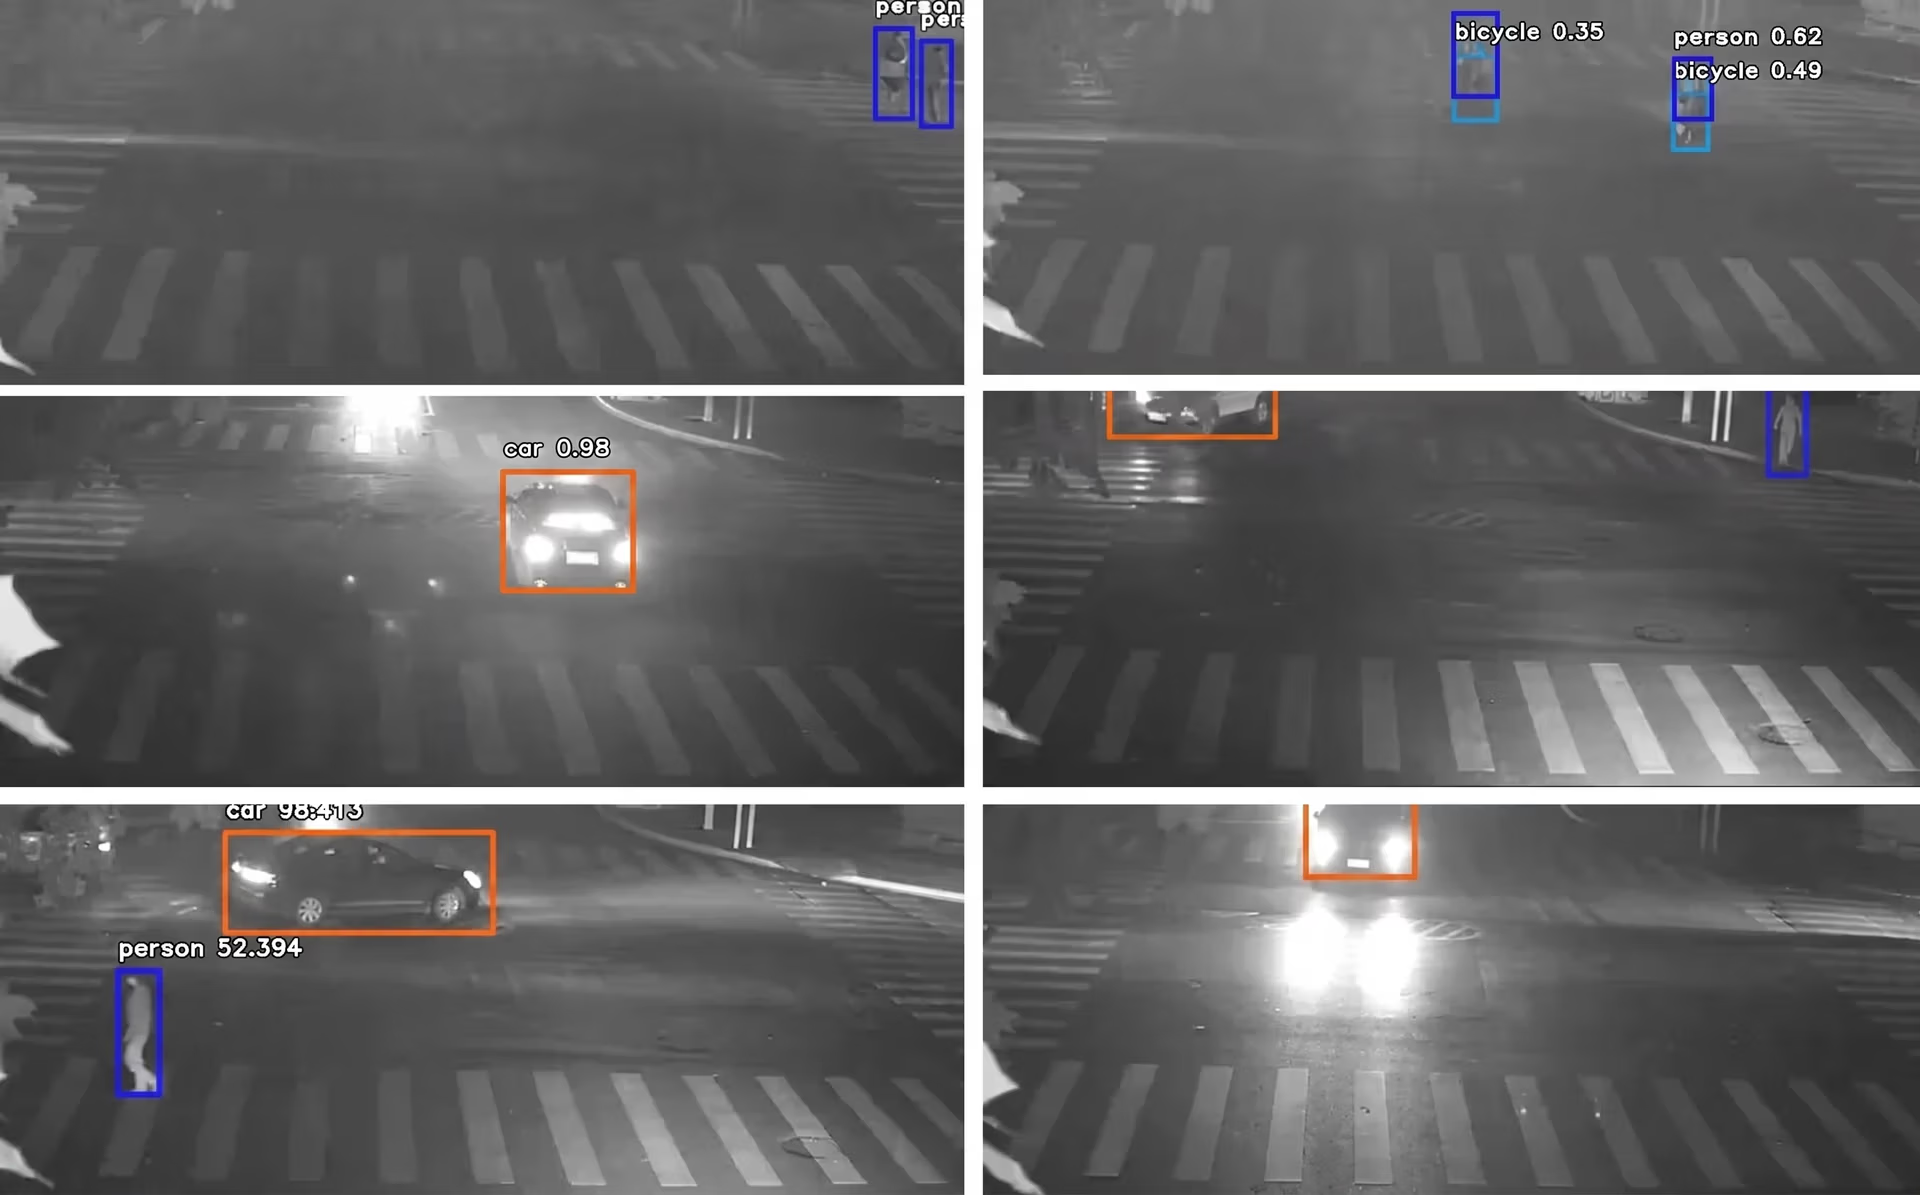
図2. コンピュータービジョンによる交通中の車両と歩行者の検出(出典)
学習中、モデルはデータから特徴を抽出し、それらを使って検出精度を向上させます。このプロセスにより、実際の交通シーンに適用した際の見落としや誤警報を減らせます。
しかし、夜間の状況を対象とするデータセットやデータコレクションの構築は、はるかに困難です。映像品質が低いため、ラベル付けに時間がかかり、誤りも発生しやすくなります。また、事故や異常な運転行動など、まれではあるものの重要な事象は、夜間の環境では捉えにくいことがあります。その結果、モデルが学習できる例が限られてしまいます。
この問題に対処するため、研究者は専用のベンチマークデータセットを開発してきました。ベンチマークデータセットは、単なる画像の集合ではありません。標準化されたラベル、評価プロトコル、適合率、再現率、平均適合率(mAP)などの性能指標が含まれています。これらの指標により、同じ条件下でさまざまなアルゴリズムをテストして比較でき、公平で一貫した評価が可能になります。
たとえば、ExDarkベンチマークデータセットには、12種類の物体カテゴリ(自転車、ボート、ボトル、バス、車、猫、椅子、カップ、犬、オートバイ、人、テーブル)を含む、低照度画像7,363枚が収録されています。各画像にはバウンディングボックスのアノテーションが付与されており、照明が不十分な環境における物体検出と分類の評価に広く使われています。
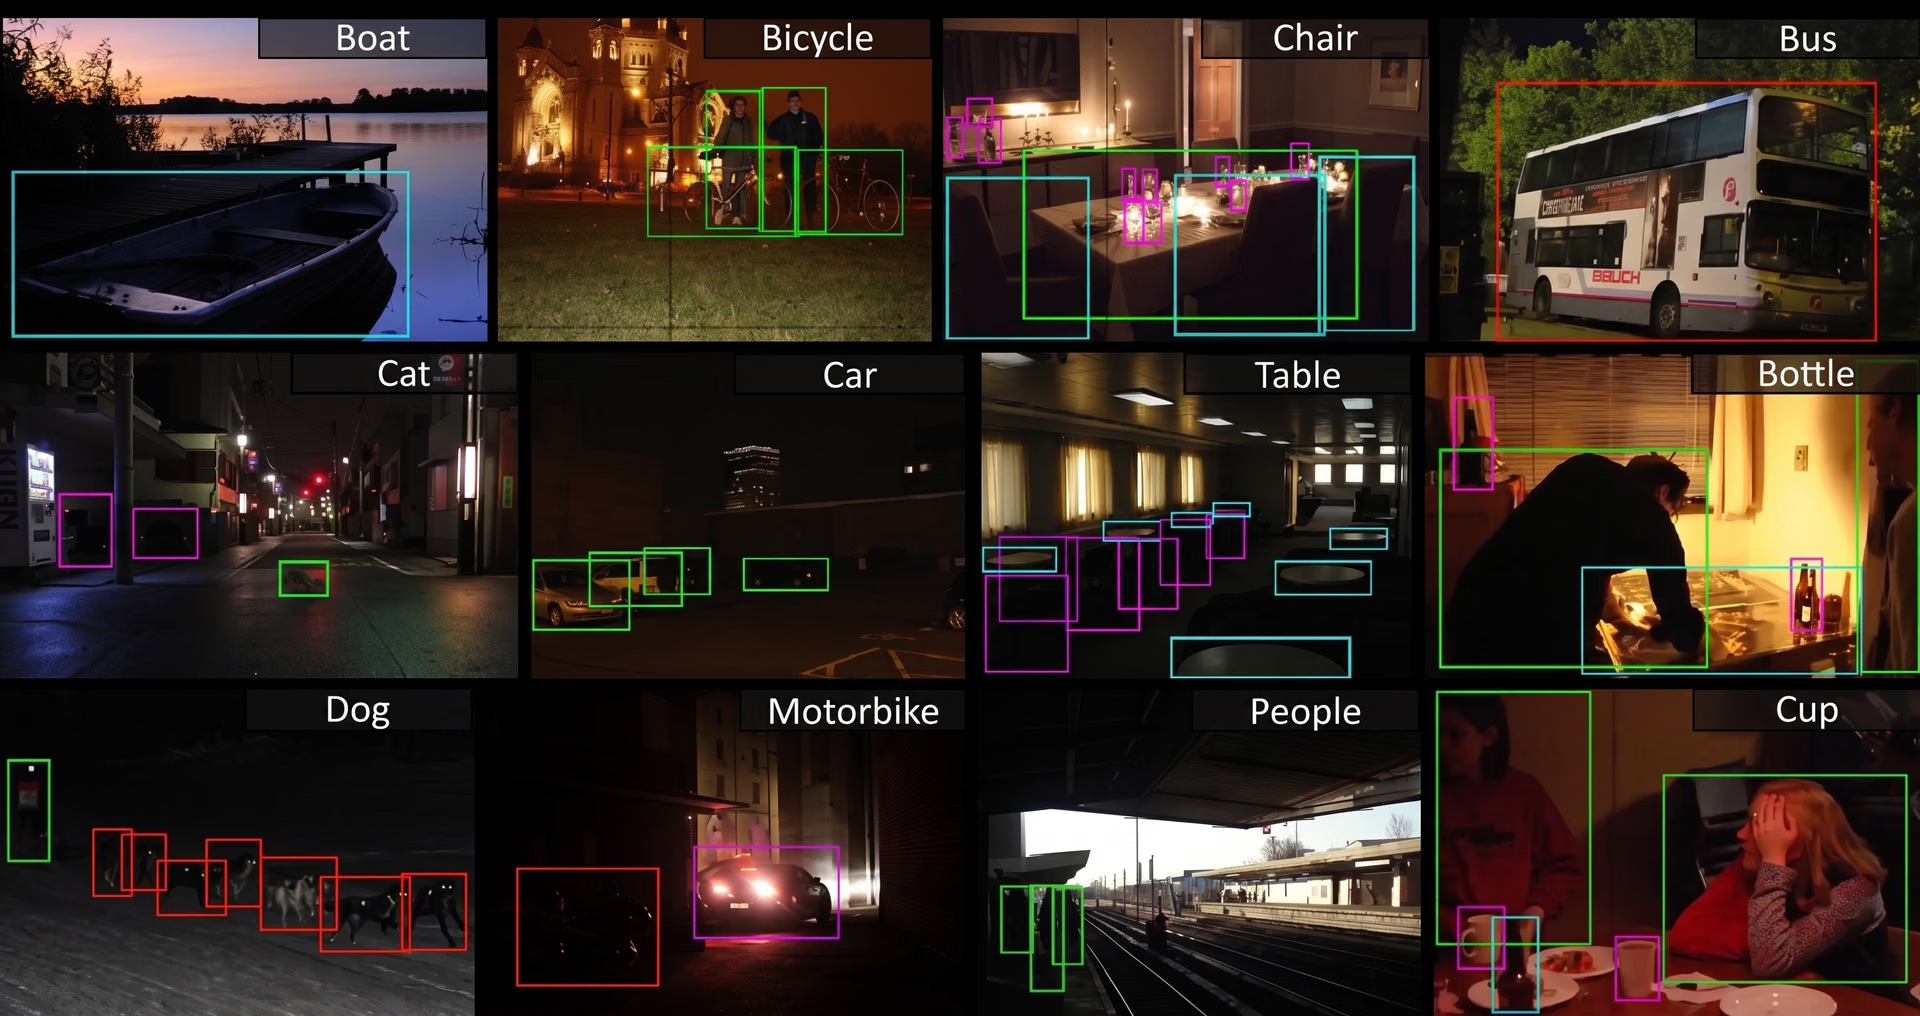
図3. ExDarkデータセットの一例(出典)
同様に、NightOwlsベンチマークデータセットには、約11万5,000枚の夜間画像と、約27万9,000件の歩行者アノテーションが含まれています。道路の安全性と先進運転支援システム(ADAS)に不可欠な歩行者検出システムを評価するための重要なリソースとなっています。
夜間のシーンを含む運転データセットBDD100Kや、低照度の可視光・赤外線LLVIPデータセットも、YOLOモデルのトレーニングとテスト用にUltralytics Platformで利用できます。
コンピュータービジョンが夜間の交通映像検出に役立つ仕組み#
課題とデータセットの必要性について理解が深まったところで、ビジョンベースのシステムが夜間の交通映像をどのように解釈するのか、詳しく見ていきましょう。
YOLO11やYOLO26などのモデルは、物体検出、インスタンスセグメンテーション、追跡といったコンピュータービジョンタスクに対応しており、低照度でも交通を分析できます。以下では、夜間の交通分析に対応するこれらのモデルのビジョンAIタスクを紹介します。
- 物体検出:各フレーム内の車両、歩行者、自転車、その他の道路利用者を識別して位置を特定するタスクです。通常は、物体をバウンディングボックスで囲みます。
- インスタンスセグメンテーション:物体が重なっている場合でも個々の物体を区別し、ピクセル単位の詳細情報を提供することで、複雑な夜間環境での精度を向上させます。
- 画像分類:画像全体または検出された物体を、車、バス、トラック、オートバイなどの事前定義されたカテゴリに割り当てるタスクです。
- 回転バウンディングボックス(OBB)検出:物体の正確な角度と向きを捉え、夜間の交通で車両が斜めに見えたり、不規則な位置に現れたりする場合の精度を高めます。
- 物体追跡:フレーム間で検出した物体を追跡し、同じ車両や歩行者を時間の経過とともに認識できるようにします。これにより、車両速度の推定や交通の流れの監視が可能になります。
夜間監視におけるUltralytics YOLOモデルの活用#
モデルの学習、データセットの必要性、YOLO11やYOLO26などのモデルが対応するタスクについて説明しました。これらを実際に結び付けるために、もう1つ確認すべきことがあります。こうしたモデルが夜間監視にどのように適用されるかです。
Ultralytics YOLOモデルは、すぐに使える事前学習済みモデルとして提供されています。つまり、日常的な多くの物体を対象とするCOCOデータセットなど、大規模な汎用データセットですでに学習済みです。そのため、モデルは物体を検出・分類するための強固な基礎能力を備えています。
しかし、これらのデータセットには低照度や夜間の例が非常に少ないため、事前トレーニング済みモデルは、ぎらつき、影、コントラストの低さに苦戦することがよくあります。夜間の交通映像検出で効果を発揮させるには、実際の夜間環境を反映した専用データセットでファインチューニングする必要があります。
ファインチューニング、つまりカスタム学習では、ヘッドライトのまぶしさの下にある車両、横断歩道の歩行者、夜間の混雑した交差点など、低照度環境で撮影した追加のラベル付き画像を使ってモデルを学習し、夜間シーン特有の特徴を学ばせます。
カスタムトレーニングを行うと、モデルは低照度環境でも検出、追跡、セグメンテーション、分類などのタスクをはるかに高い精度で実行できます。これにより、交通当局は夜間の車両カウント、速度推定、適応型信号制御、事故防止といった実用的な用途にモデルを活用できます。
夜間の交通映像検出におけるビジョンAIの活用例#
次に、実際の夜間交通システムにコンピュータービジョンをどのように導入できるかを見ていきましょう。
スマート信号でスマートシティ計画を支援#
都市部の交差点は管理が特に難しい場所の一つです。夜間は視認性が低下し、交通の流れも予測しにくくなるため、さらに困難になります。従来の信号は固定タイマーに依存しており、リアルタイムの変化に対応できません。研究によると、これはドライバーの時間を無駄にするだけでなく、不必要な燃料消費や遅延にもつながります。
こうした状況で、コンピュータービジョンシステムが役立ちます。これらのシステムは車両の動きを監視し、リアルタイムで車両数を検出できます。得られたデータは適応型交通制御システムに送られます。これにより、実際の道路状況に応じて信号をすばやく調整できます。たとえば、ある車線が混雑し、別の車線が空いている場合、渋滞を解消するために信号のタイミングを即座に調整できます。
事故防止#
夜間の運転は、視認性の低下、不均一な照明、まぶしさによってドライバーが距離を判断しにくくなるため、日中より危険です。実際、調査によると、夜間の1キロメートル当たりの死亡事故率は、日中の最大3倍に達することがあります。
固定監視カメラ、道路パトロール、車両感知センサー、定時制御式信号システムなどの従来の監視手法は事後対応型であり、危険な状況を発生前に防ぐのに十分な早さで検知できない場合があります。
コンピュータービジョンソリューションは、ライブ動画ストリームを分析し、道路や高速道路上の異常なパターンを検出することで、この課題に対処できます。物体追跡を活用すれば、車両の挙動をリアルタイムで監視し、異常が見られた場合に警告を発することができます。
たとえば、走行中の車両が車線を変更したり、混雑したエリアで速度を出しすぎたり、急減速したりした場合、システムはリアルタイムで警告を出せます。これにより、当局は迅速に対応し、事故の発生を未然に防ぐことができます。
自動運転とADAS#
自動運転車やADASにとって、夜間の運転には特有の課題があります。視認性が低く、交通パターンも予測しにくいため、従来のセンサーが安定して機能しにくく、安全上の懸念が高まります。
コンピュータービジョンは、物体検出、車線追跡、セグメンテーションなどのタスクを実行してこれらのシステムを強化し、照明が不十分な環境でも車両が歩行者、ほかの車、障害物を認識できるようにします。周囲を3DでマッピングするレーダーやLiDAR(光検出・測距)と組み合わせることで、視覚情報が追加され、ADASが早期警告を行い、自動運転車が夜間により安全に走行するための認識能力を提供します。
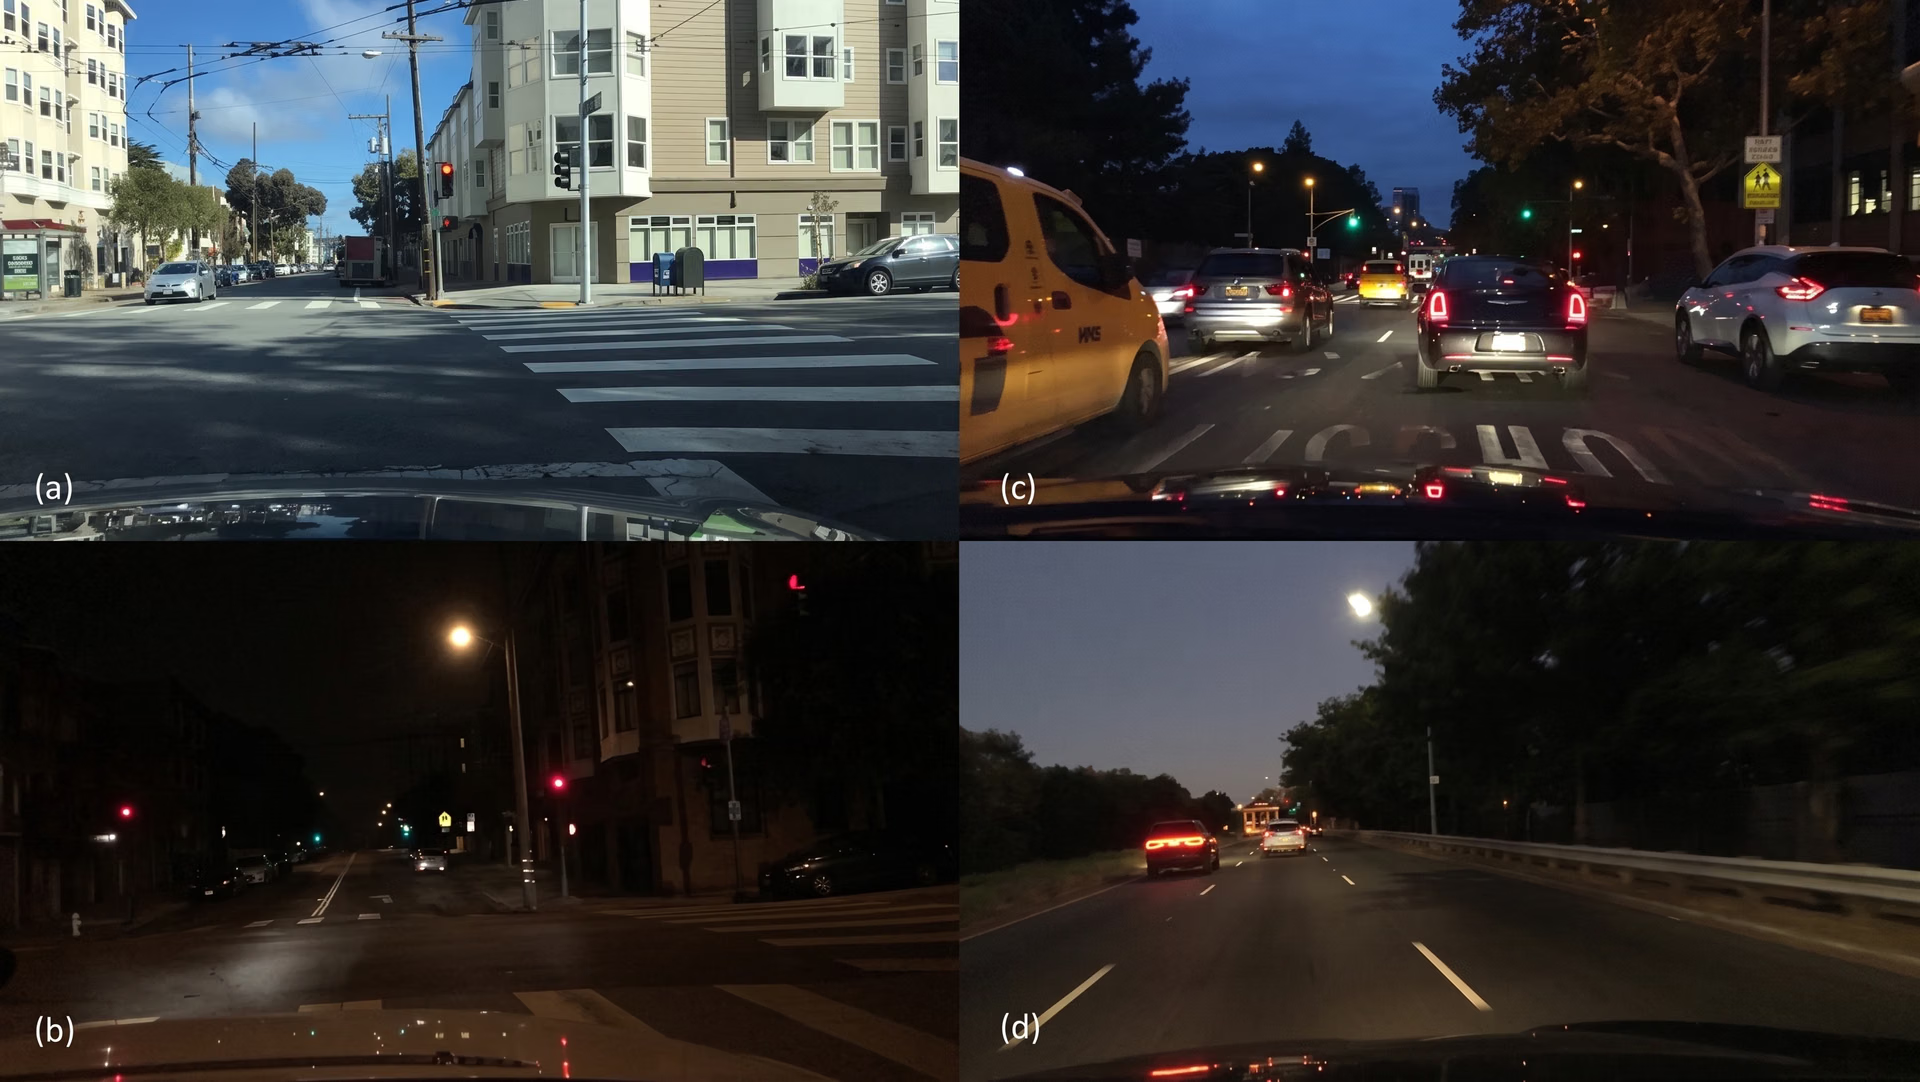
図4. 昼間と夜間の両方の条件で撮影された車両映像(出典)
法執行と違反検出#
世界の交通死亡事故の3件に1件は速度超過が原因であり、夜間はそのリスクがさらに高まります。暗闇では交通警察が違反を取り締まりにくく、日中ならはっきり見える細部も、暗くなるとぼやけてしまうためです。
そのため、交通量の少ない道路での速度超過、信号無視、誤った車線への侵入などの違反は、見逃されることが少なくありません。コンピュータービジョンは、赤外線カメラを使って低照度環境でも違反を検出し、この問題に対処します。こうしたシステムは事象を記録する検出ゾーンを設け、誤検出を減らし、明確で検証可能な証拠を提供します。交通当局にとっては、死角が減り、手作業による確認への依存も軽減されます。
夜間の交通映像検出のメリットとデメリット#
夜間の交通映像検出にビジョンAIを活用するメリットをいくつか紹介します。
- スケーラビリティ:ファインチューニング後のモデルは、多数のカメラや交差点に展開でき、市全体の監視を支援します。
- 予測分析:過去の映像データを使って渋滞や事故が発生しやすい区域を予測し、予防策の実施を支援できます。
- リソースの最適化:リアルタイムの分析情報を当局に提供し、道路パトロールや緊急サービスをより効率的に配置できるようにします。
メリットがある一方で、ビジョンAIによる夜間の交通検出には一定の制約もあります。考慮すべき要因を以下に紹介します。
- データへの依存:ビジョンAIシステムの精度は、幅広い夜間環境を捉えた高品質なデータセットを利用できるかどうかに大きく左右されます。
- 環境上の課題:雨、霧、もやなどの気象要因に加え、カメラレンズの汚れや位置ずれといった実務上の問題により、検出性能が低下し、定期的なメンテナンスが必要になることがあります。
- ハードウェア要件:高度なAIモデルを実行するには、高性能GPUや専用のエッジデバイスが必要になることが多く、大規模な導入は高コストかつ複雑になる可能性があります。
夜間の高度道路交通システムの今後#
都市の成長と道路の混雑に伴い、夜間の交通検出は、より高度で応答性の高いシステムへと移行しています。たとえば、サーマルカメラや赤外線センサーは人や車両の熱特性を検出できるため、完全な暗闇でも状況を把握できます。これにより、標準的なカメラがまぶしさや低照度に苦戦する際に生じるエラーを減らせます。
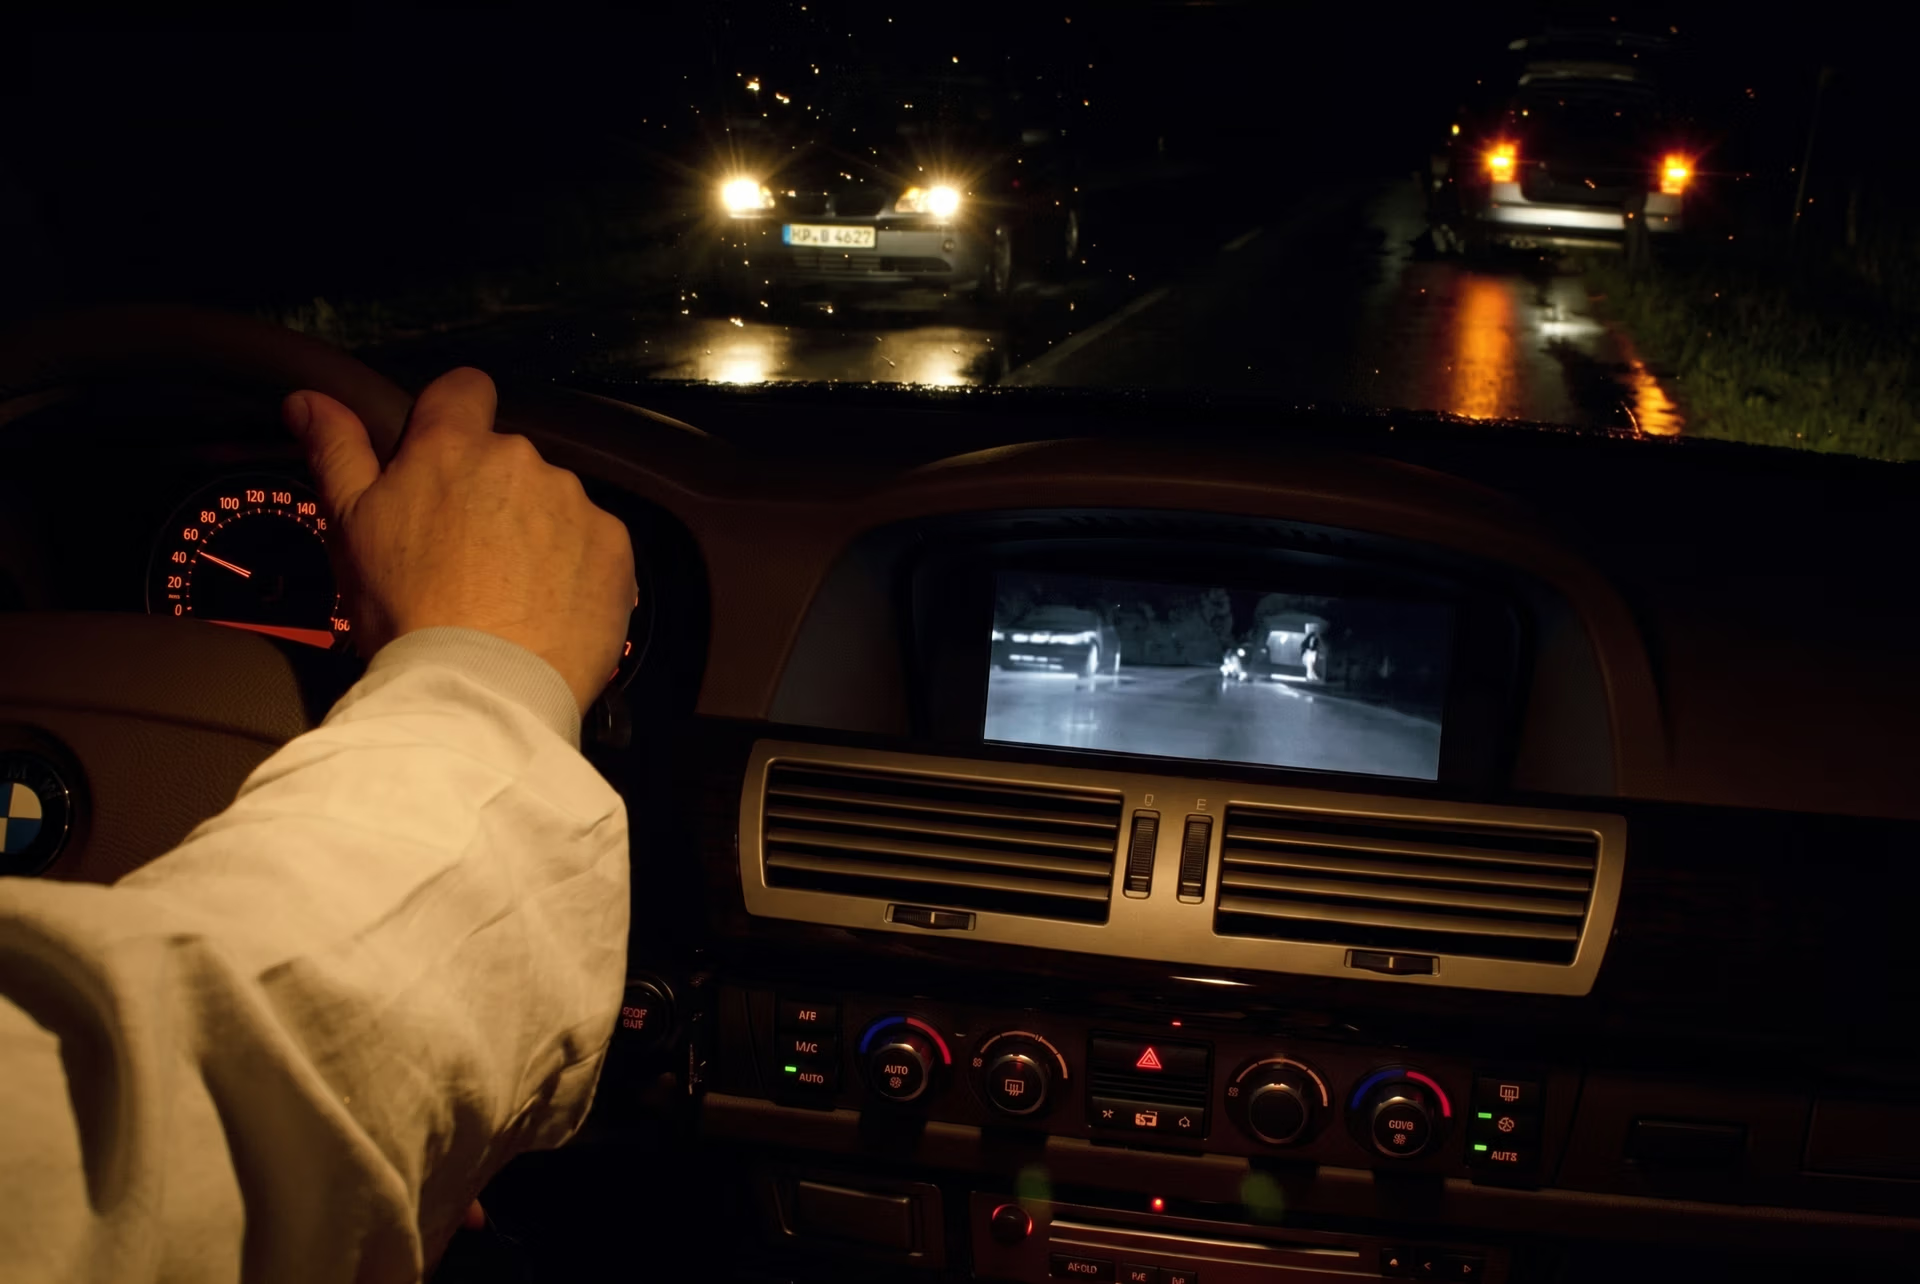
図5. ナイトビジョン技術による夜間の歩行者検出の強化(出典)
もう一つ、普及が進んでいる手法がカメラとLiDARの融合です。カメラは道路の詳細な画像を提供し、LiDARは正確な3Dマップを生成します。両者を組み合わせることで、特に低照度や軽い霧の中で、車線、車両、障害物の検出精度を向上できます。
同時に、低照度画像の補正、歩行者認識、ナンバープレート識別の進歩により、コンピュータービジョンの機能が拡大しています。こうした改善によって、照明が不十分な道路や交差点でも、より高い信頼性で誤りを減らしながら監視できるようになります。
重要なポイント#
夜間の車両検出は交通監視における長年の課題ですが、コンピュータービジョンによって対処しやすくなっています。まぶしさの影響を抑え、複雑な交通シーンを処理することで、暗くなってから道路で何が起きているかをより正確に把握できます。こうしたシステムがさらに進歩すれば、夜間の交通をより安全でスマート、かつ効率的にする道が開かれます。
ビジョンAIをプロジェクトに導入しませんか?活発なコミュニティに参加し、自動車業界におけるAIやロボティクスにおけるビジョンAIなどのイノベーションをご覧ください。GitHubリポジトリにアクセスして、さらに詳しくご確認ください。今すぐコンピュータービジョンを始めるには、ライセンスオプションをご覧ください。
執筆者
コメント
質問したり、結果を共有したり、ほかの人をサポートしたりできます。









