Ultralytics YOLO26:エッジファーストのビジョンAIにおける新たな基準
Ultralytics YOLO26が、エンドツーエンドのNMSフリー推論、最大43%高速なCPU推論、簡素化されたデプロイによって、エッジファーストのビジョンAIに新たな基準を確立する方法をご紹介します。
 Abirami Vina14 分で読めます
本日、UltralyticsはYOLO26を正式にリリースします。これは、これまでで最も先進的でデプロイしやすいYOLOモデルです。YOLO Vision 2025 (YV25)で初めて発表されたYOLO26は、実環境のシステムでコンピュータービジョンモデルをトレーニング、デプロイ、スケーリングする方法に根本的な変化をもたらします。
ビジョンAIは急速にエッジへと移行しています。レイテンシ、信頼性、コストがクラウドの計算能力よりも重視されるデバイス、カメラ、ロボット、組み込みシステム上で、画像や動画を直接処理するケースが増えています。YOLO26はこうした状況に対応するよう設計されており、最先端の精度を実現しながら、CPU、エッジアクセラレーター、低消費電力ハードウェア上で効率的に動作します。
YOLO26は大きな進歩を遂げていますが、開発者が信頼を寄せる、使い慣れたシンプルなUltralytics YOLOの使用感を維持しています。既存のワークフローに組み込めるほか、幅広いビジョンタスクに対応し、使いやすさも保たれているため、研究チームと本番運用チームのどちらにとっても導入が容易です。
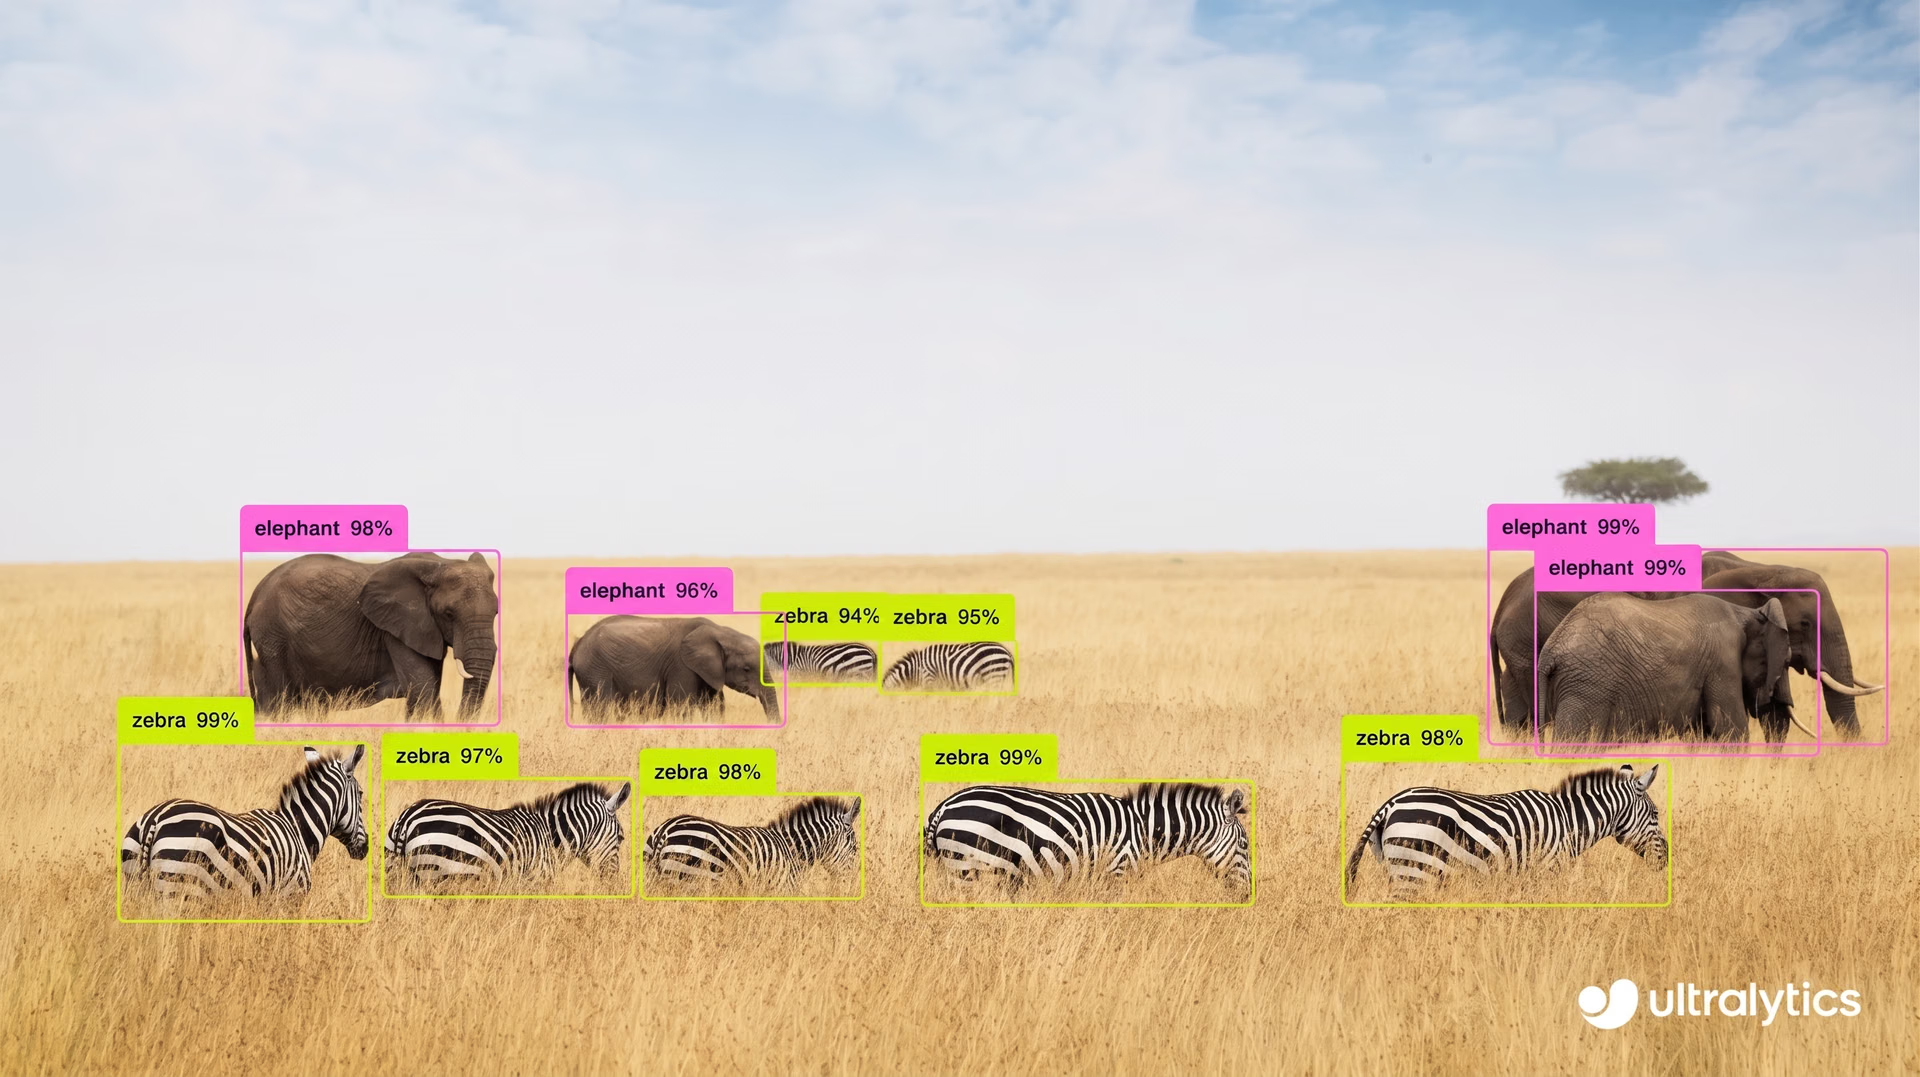
図1。物体検出にUltralytics YOLO26を使用する例。
この記事では、Ultralytics YOLO26について知っておくべきことをすべて解説し、より軽量で小型かつ高速なYOLOモデルがビジョンAIの未来にもたらす意味を紹介します。
Ultralytics YOLO26がビジョンAIの新たな標準を確立#
Ultralytics YOLO26は、インパクトのあるビジョンAI機能を誰もが簡単に利用できるようにするという考えに基づいています。強力なコンピュータービジョンツールを一部の組織だけが利用できる状態にしたり、アクセスを制限したりすべきではないと私たちは考えています。
ロンドンで開催されたYV25で、創業者兼CEOのGlenn Jocherはこのビジョンについて、「最も驚くべきAI技術は非公開のままです。オープンではありません。大企業が新たな開発を支配し、それ以外の人々はアクセスできるようになるまで順番待ちをしなければなりません。Ultralyticsには異なるビジョンがあります。AIを誰もが使えるようにしたいのです」と語りました。
また、AIをクラウドから実環境へと展開することの重要性について、「この技術をクラウドに置いたままにするのではなく、エッジデバイスや皆さんのスマートフォン、車両、低消費電力システムに展開したいと考えています。そして、ソリューションを生み出している素晴らしい人々が、そうした技術を利用できるようにしたいのです」と説明しました。
YOLO26はこのビジョンを実践したモデルです。プロトタイプを最も簡単に作れる場所ではなく、ビジョンAIが実際にデプロイされる場所で動作するよう設計されています。
Ultralytics YOLO26を解説: 最先端のビジョンモデル#
これまでのUltralytics YOLOモデルと同様に、YOLO26は複数のコンピュータービジョンタスクを単一の統合モデルファミリーでサポートします。Nano (n)、Small (s)、Medium (m)、Large (l)、Extra Large (x)の5つのサイズがあり、デプロイ時の制約に応じて速度、精度、モデルサイズのバランスを調整できます。
柔軟性に加え、YOLO26は性能基準を引き上げます。YOLO11と比較して、YOLO26のnanoモデルはCPU推論を最大43%高速化し、エッジやCPUベースのデプロイに利用できる高精度な物体検出モデルの中でも、最速クラスの1つです。
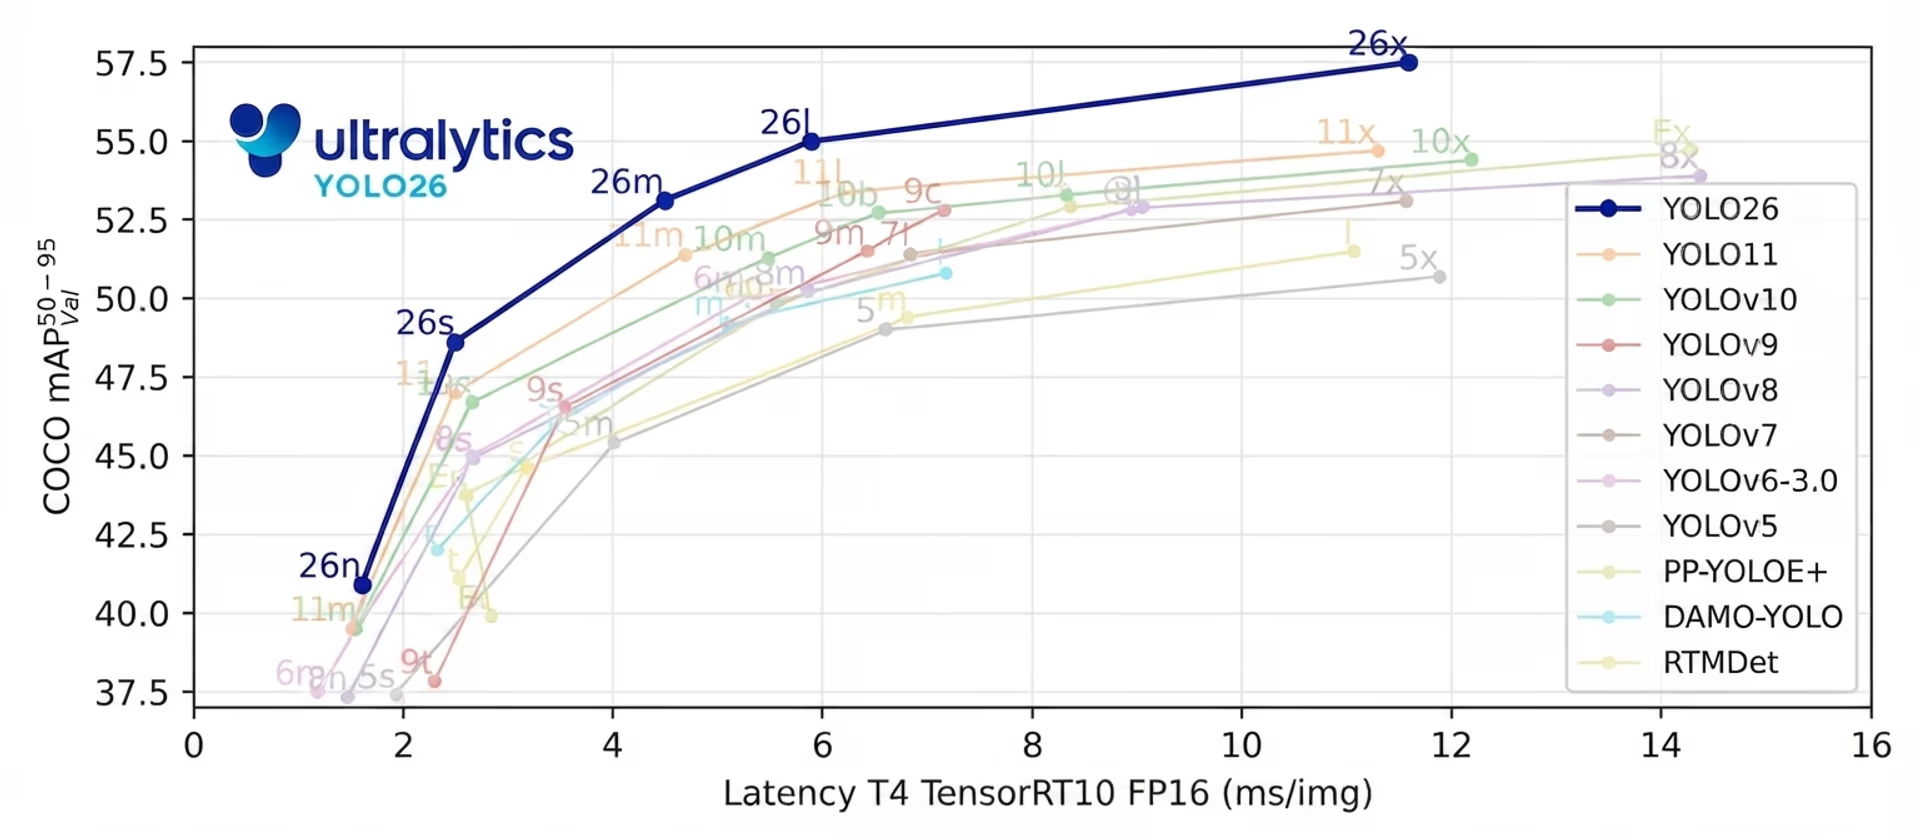
図2. Ultralytics YOLO26は最先端のビジョンモデルです。
YOLO26がサポートするコンピュータービジョンタスクを詳しく見てみましょう。
- 物体検出:画像や動画内の複数の物体を検出し、位置を特定できます。
- インスタンスセグメンテーション:YOLO26は、個々の物体の輪郭をピクセル単位の精度で描画できます。
- 画像分類:YOLO26は画像全体を分析して特定のカテゴリに分類できるため、システムがシーン全体の状況を理解するのに役立ちます。
- 姿勢推定:キーポイントを識別し、人やほかの物体の姿勢を推定できます。
- 方向付きバウンディングボックス(OBB)検出:YOLO26はさまざまな角度の物体を検出でき、航空画像や衛星画像で特に役立ちます。
- 物体追跡: Ultralytics Pythonパッケージと組み合わせることで、YOLO26を使用して動画のフレームやライブストリーム全体で物体を追跡できます。
すべてのタスクで、一貫したフレームワーク内でのトレーニング、検証、推論、エクスポートに対応しています。リリース以降、YOLO26にはセマンティックセグメンテーションと単眼深度推定も追加されています。
Ultralytics YOLO26を支える主要なイノベーション#
Ultralytics YOLO26には、推論速度、トレーニングの安定性、デプロイの簡便性を向上させる複数の主要なイノベーションが導入されています。これらのイノベーションを紹介します。
- Distribution Focal Loss (DFL) の削除: バウンディングボックス予測を簡素化し、ハードウェア互換性を向上させ、エッジデバイスや低消費電力デバイスでモデルをエクスポートして実行しやすくするため、DFLモジュールを削除しました。
- エンドツーエンドのNMSフリー推論: YOLO26は、最終予測を直接出力するネイティブなエンドツーエンドモデルとして設計されています。これにより、Non-Maximum Suppressionが不要になり、推論レイテンシとデプロイの複雑さが軽減されます。
- Progressive Loss Balancing + STAL: これらの改良された損失戦略によってトレーニングが安定し、特に小さく検出が難しい物体の検出精度が向上します。
- MuSGDオプティマイザー: YOLO26は、SGDとMuonに着想を得た最適化手法を組み合わせた新しいハイブリッドオプティマイザーを使用し、より安定したトレーニングを実現します。
- CPU推論を最大43%高速化: エッジコンピューティング向けに特別に最適化されたYOLO26は、CPU推論を最大43%高速化し、エッジデバイスでリアルタイム性能を実現します。
続いて、YOLO26の高速化、効率化、デプロイの容易さを実現する機能を詳しく見ていきましょう。
Distribution Focal Lossの削除による予測の簡素化#
従来のYOLOモデルは、バウンディングボックスの精度を高めるため、トレーニング時にDistribution Focal Loss (DFL) を使用していました。効果的な手法ですが、DFLは処理を複雑にし、回帰に固定の上限を設けるため、特にエッジや低消費電力のハードウェアではエクスポートやデプロイが難しくなっていました。
YOLO26ではDFLを完全に削除しています。DFLを削除することで、従来のモデルにあったバウンディングボックス回帰の固定上限がなくなり、非常に大きな物体を検出する際の信頼性と精度が向上します。
バウンディングボックス予測のプロセスを簡素化することで、YOLO26はエクスポートしやすくなり、幅広いエッジデバイスや低消費電力デバイスでより安定して動作します。
Ultralytics YOLO26によるエンドツーエンドのNMSフリー推論#
従来の物体検出パイプラインでは、重複する予測をフィルタリングする後処理としてNon-Maximum Suppression (NMS) を使用します。効果的ではありますが、NMSはレイテンシ、複雑さ、脆弱性を増大させます。特に、複数のランタイムやハードウェアを対象にモデルをデプロイする際に顕著です。
YOLO26では、ネイティブのエンドツーエンド推論モードが導入されています。このモードでは、別個の後処理としてNMSを実行する必要がなく、モデルが最終的な予測を直接出力します。重複した予測はネットワーク内部で処理されます。
NMSをなくすことで、レイテンシが低減し、デプロイパイプラインが簡素化され、統合エラーのリスクが下がるため、YOLO26はリアルタイムやエッジへのデプロイに特に適しています。
Progressive Loss Balancing + STALによる認識性能の向上#
トレーニングに関する重要な機能として、Progressive Loss Balancing (ProgLoss)とSmall-Target-Aware Label Assignment (STAL)が導入されています。これらのトレーニング改善により、トレーニングの安定性と検出精度が向上します。
ProgLossは、トレーニング中にモデルがより一貫して学習できるようにし、不安定さを軽減して、よりスムーズな収束を可能にします。一方、STALは、視覚的な情報が限られているため検出が難しいことの多い小さな物体を、モデルがより適切に学習できるようにします。
ProgLossとSTALを組み合わせることで、より信頼性の高い検出が可能になり、小物体の認識性能も顕著に向上します。物体が小さい、遠い、または一部しか見えないことの多いInternet of Things (IoT)、ロボティクス、航空画像などのエッジアプリケーションでは、特に重要です。
MuSGDオプティマイザーによるトレーニングの安定化#
YOLO26では、トレーニングの安定性と効率を高めるために設計された新しいオプティマイザー、MuSGDを採用しました。MuSGDは、従来の確率的勾配降下法 (SGD) の長所と、大規模言語モデル (LLM) のトレーニングで使われるオプティマイザーMuonに着想を得た手法を組み合わせたハイブリッド方式です。
SGDは、シンプルで汎化性能に優れているため、コンピュータービジョンで長年にわたり信頼されてきた手法です。一方、近年のLLMトレーニングの進歩から、より新しい最適化手法を慎重に適用することで、安定性と速度を向上させられることが分かっています。MuSGDは、こうしたアイデアの一部をコンピュータービジョン分野に取り入れています。
Moonshot AIのKimi K2に着想を得たMuSGDは、トレーニング中にモデルがよりスムーズに収束するための最適化戦略を取り入れています。これによりYOLO26は、特に大規模または複雑なトレーニング設定で、不安定さを軽減しながらより短時間で高い性能に到達できます。
MuSGDは、さまざまなモデルサイズでYOLO26のトレーニングの予測可能性を高め、性能向上とトレーニングの安定性の両方に貢献します。
Ultralytics YOLO26はCPU推論を最大43%高速化#
ビジョンAIがデータの生成場所に近づくにつれて、エッジでの高い性能がますます重要になっています。エッジコンピューティング向けに特別に最適化されたYOLO26はCPU推論を最大43%高速化し、GPUを搭載していないデバイスでもリアルタイム性能を実現します。この性能向上により、レイテンシ、効率、コストの制約によって可能なことが決まるカメラ、ロボット、組み込みハードウェア上で、応答性と信頼性に優れたビジョンシステムを直接実行できます。
Ultralytics YOLO26がサポートするコンピュータービジョンタスクの改善#
物体検出の精度を高めるアーキテクチャ上の改善に加え、YOLO26にはコンピュータービジョンタスク全体の性能向上を目的としたタスク固有の最適化も含まれています。たとえば、インスタンスセグメンテーション、姿勢推定、回転バウンディングボックス検出に対象を絞った更新を行い、精度と信頼性を高めています。
これらの最適化を紹介します。
- インスタンスセグメンテーション: YOLO26はセマンティックセグメンテーション損失を使用してトレーニング中のモデルの学習を改善し、より高精度で一貫性のあるインスタンスマスクを実現します。また、改良されたprotoモジュールでは複数のスケールからの情報を利用できるため、複雑なシーンでもさまざまなサイズの物体をより効果的に処理できます。
- 姿勢推定: キーポイント予測の不確実性をモデル化するResidual Log-Likelihood Estimation (RLE) を統合し、デコード処理を改善することで、YOLO26はリアルタイム性能を向上させながら、より高精度なキーポイントを出力します。
- 回転バウンディングボックス検出: YOLO26では、特に向きが曖昧になりやすい正方形の物体について、回転をより正確に学習できる専用の角度損失を導入しています。最適化されたOBBデコードにより、回転境界付近で角度予測が急変する問題も軽減され、より安定して一貫性のある向きの推定が可能になります。
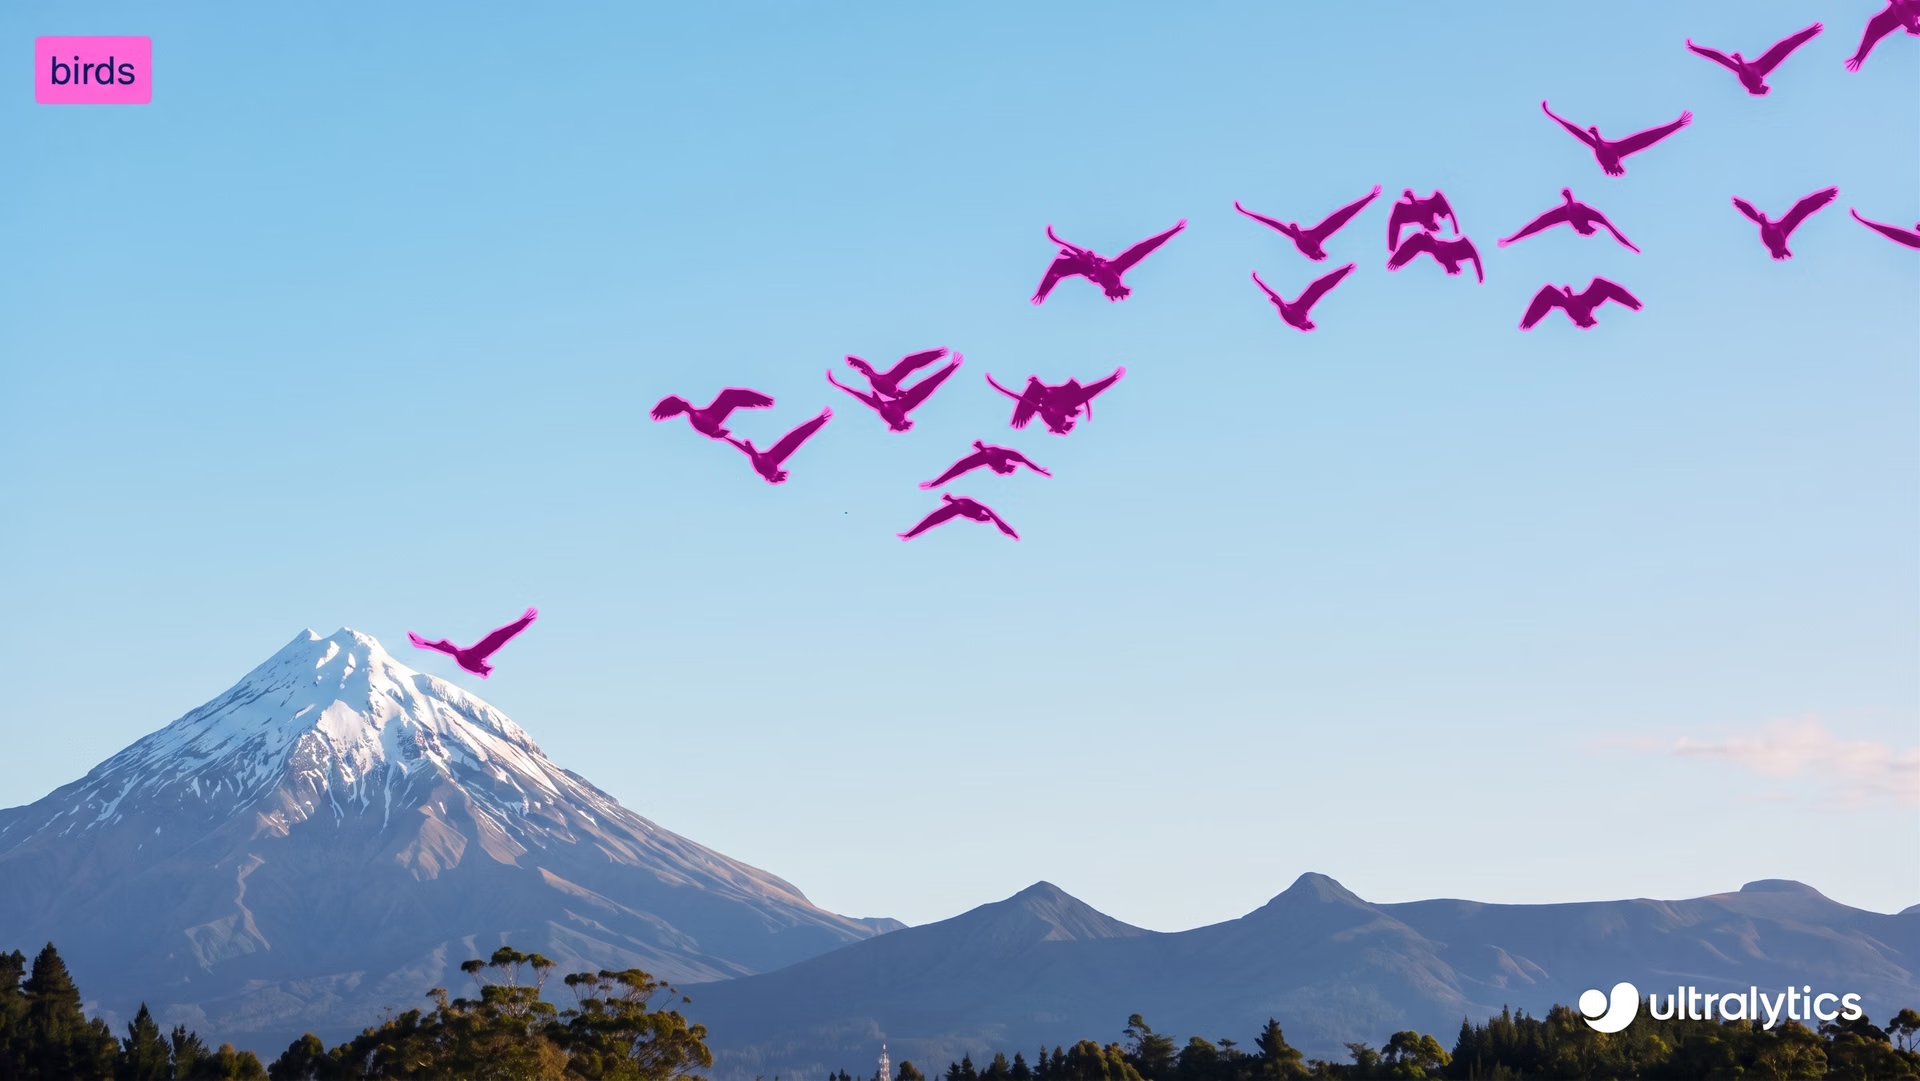
図3. Ultralytics YOLO26を使用したインスタンスセグメンテーション。
Ultralytics YOLOE-26: YOLO26を基盤とするオープンボキャブラリーセグメンテーション#
Ultralyticsは、YOLO26のアーキテクチャとトレーニングの革新を基盤に構築された、新しいオープンボキャブラリーセグメンテーションモデルファミリーYOLOE-26も発表します。
YOLOE-26は新しいタスクや機能ではなく、既存のセグメンテーションタスクを再利用しながら、テキストプロンプト、ビジュアルプロンプト、プロンプトなしの推論を可能にする特化型モデルファミリーです。標準的なYOLOの全サイズで利用でき、従来のオープンボキャブラリーセグメンテーションモデルより高い精度と、実環境での優れた信頼性を実現します。
Ultralytics YOLO26はビジョンAIが実際に動作する環境を想定して設計されています#
ビジョン対応カメラから、コンピュータービジョンを活用するロボット、エッジにある小型の処理チップまで、コンピュータービジョンとAIはリアルタイム推論のためにデバイス上へ直接デプロイされています。Ultralytics YOLO26は、低レイテンシ、効率性、安定した性能が不可欠なこうした環境に特化して構築されています。
実際には、YOLO26を幅広いハードウェアに簡単にデプロイできます。具体的には、Ultralytics Pythonパッケージと幅広いインテグレーションを通じて、さまざまなプラットフォームやハードウェアアクセラレーターに最適化された形式にモデルをエクスポートできます。
たとえば、TensorRTにエクスポートするとNVIDIA GPU上で高性能な推論が可能になり、CoreMLはAppleデバイスへのネイティブなデプロイに対応し、OpenVINOはIntelハードウェア上の性能を最適化します。YOLO26は複数の専用エッジアクセラレーター向けにもエクスポートでき、特化型のエッジAIハードウェア上で高スループットかつ高いエネルギー効率の推論を実現します。
これらはほんの一例であり、エッジ環境や本番環境で利用できるインテグレーションはほかにも多数あります。この柔軟性により、単一のYOLO26モデルを多様なデプロイ先で実行できます。これによって本番環境のワークフローが効率化され、ビジョンAIをエッジにより近づけられます。
さまざまな業界のコンピュータービジョン活用事例を再定義#
実環境へのデプロイを想定して設計されたYOLO26は、さまざまな業界の幅広いコンピュータービジョン用途で活用できます。適用できる分野の例を紹介します。
- ロボティクス: YOLO26は、ナビゲーション、障害物検出、物体とのインタラクションなどのタスクに使用できます。こうした機能は、変化の激しい環境でロボットを安全かつ効果的に動作させるのに役立ちます。
- 製造業: 生産ラインでは、YOLO26が画像や動画を分析して、欠陥、部品の欠落、工程上の問題を特定できます。デバイス上でデータを処理することで、検出速度を高め、クラウドシステムへの依存を減らせます。
- 航空・ドローン用途: ドローンに搭載すると、YOLO26は飛行中に航空画像を処理し、点検、地図作成、測量に利用できます。これにより、遠隔地でもシーンをリアルタイムで分析できます。
- 組み込みシステムとIoTシステム: 軽量な設計により、YOLO26は低消費電力の組み込みハードウェア上で動作し、視覚データをローカルに処理できます。一般的な用途として、スマートカメラ、コネクテッドセンサー、自動監視デバイスがあります。
- スマートシティ: YOLO26は都市環境全体で、交通カメラや公共スペースのカメラからの動画ストリームを分析できます。これにより、エッジでの交通監視、公共の安全確保、インフラ管理などが可能になります。
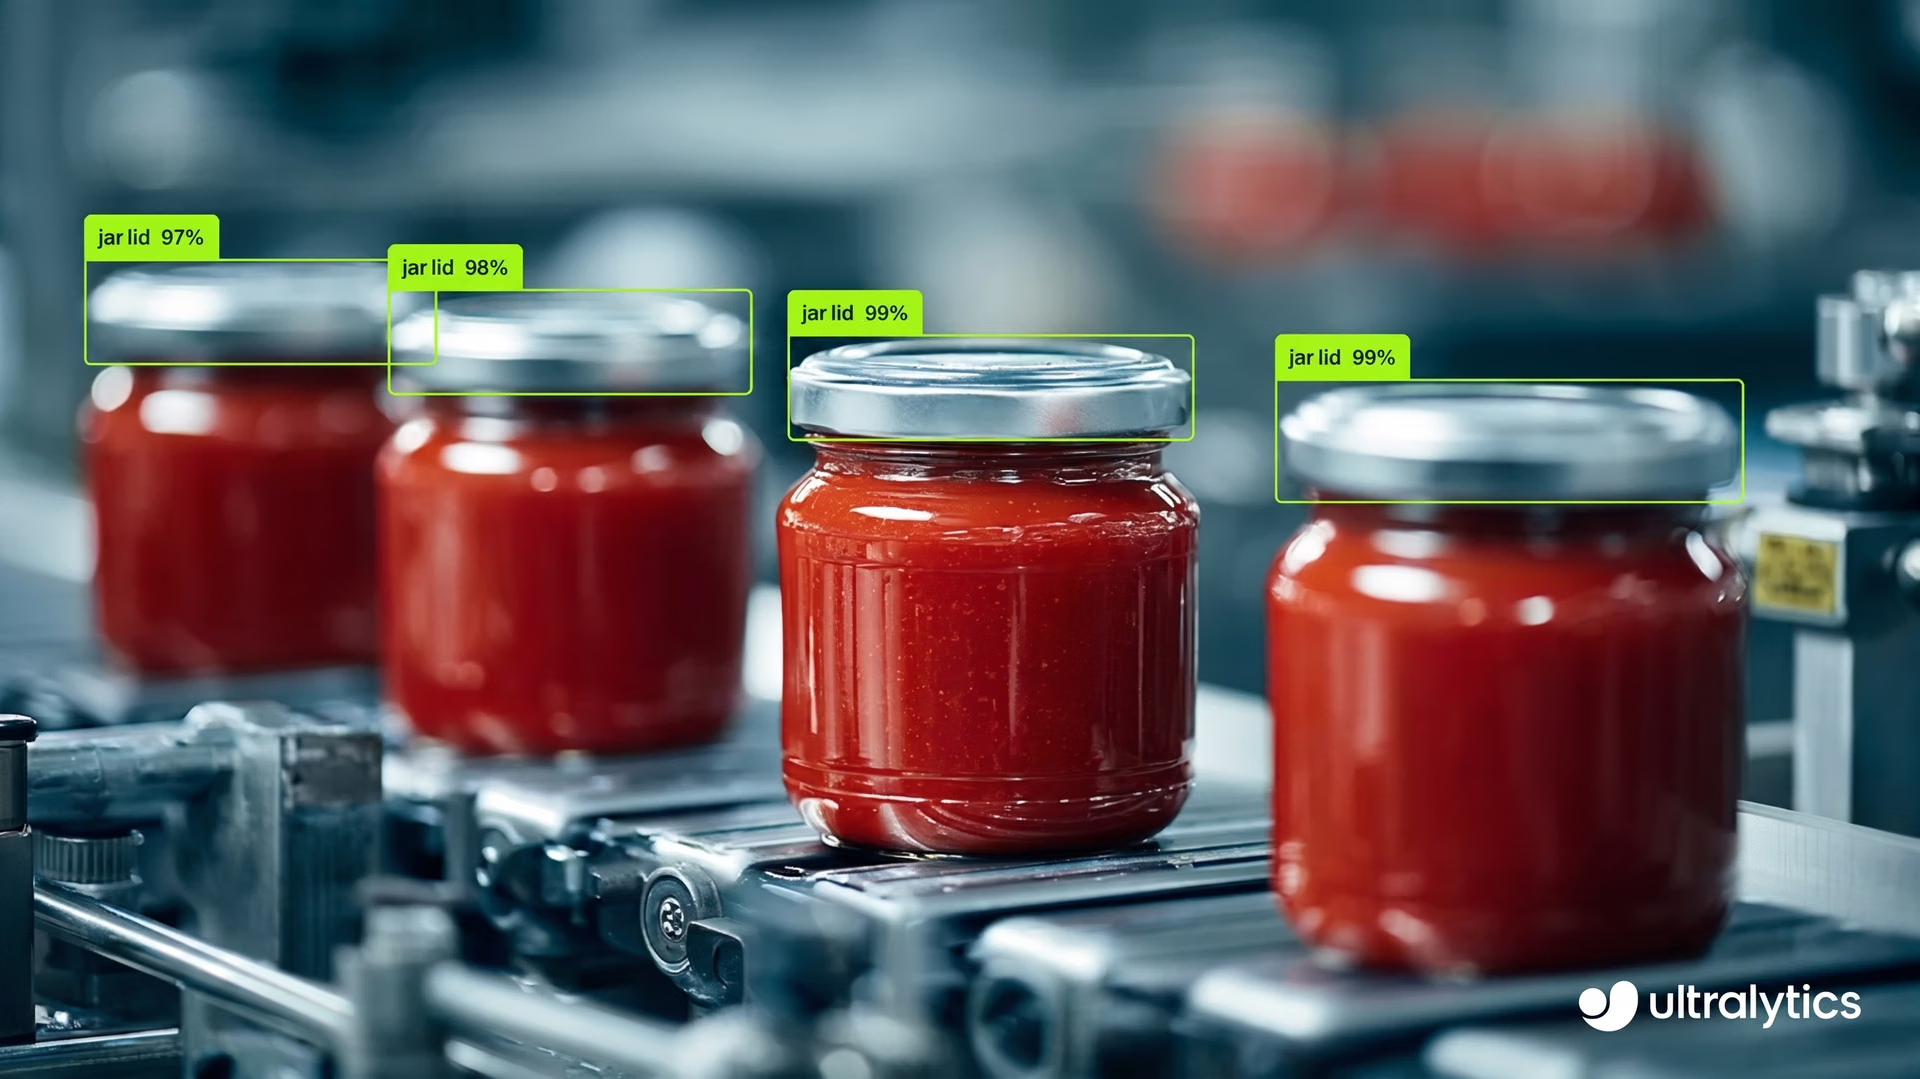
図4. YOLO26はさまざまなコンピュータービジョン用途に使用できます。
Ultralytics YOLO26を始める#
Ultralytics YOLO26は、ビジョンAIの構築方法やデプロイ方法に応じて、相互に補完する2つのワークフローで利用できます。
オプション1:Ultralytics Platformを通じてUltralytics YOLO26を使用する(推奨)
Ultralytics Platformは、本番環境でYOLO26モデルをトレーニング、デプロイ、監視するための一元的な方法を提供します。データセット、実験、デプロイを1か所にまとめることで、ビジョンAIのワークフローを大規模に管理しやすくします。特に、エッジや本番環境にデプロイするチームに役立ちます。
Platformでは、次のことができます。
- YOLO26モデルへのアクセス
- カスタムデータセットでのトレーニングとファインチューニング
- エッジ環境や本番環境へのデプロイに向けたモデルのエクスポート
- 単一のワークフローで実験とデプロイ済みモデルを監視
Ultralytics PlatformでYOLO26をご覧ください:platform.ultralytics.com/ultralytics/yolo26
オプション2: オープンソースのワークフローでUltralytics YOLO26を使用する
YOLO26はUltralyticsのオープンソースエコシステムを通じて引き続き全面的に利用でき、トレーニング、推論、エクスポートに既存のPythonベースのワークフローを使用できます。
開発者はUltralyticsパッケージをインストールし、事前学習済みYOLO26モデルを読み込み、ONNX、TensorRT、CoreML、OpenVINOなどの使い慣れたツールや形式を使ってデプロイできます。
pip install ultralyticsfrom ultralytics import YOLO
# COCOで事前学習されたYOLO26nモデルを読み込みます
model = YOLO("yolo26n.pt")
# 'bus.jpg'画像に対してYOLO26nモデルで推論を実行します
results = model("path/to/bus.jpg")実際に手を動かして操作したい方や、カスタムパイプラインを構築したい方は、Ultralyticsのドキュメントで詳細なドキュメントとガイドをご利用いただけます。
Ultralytics YOLO26: コンピュータービジョンの次の時代を見据えて#
Ultralytics YOLO26は、モデルに高速性、効率性、実際のハードウェアへのデプロイのしやすさが求められる、未来のビジョンAIソリューションのニーズに応えるよう設計されています。性能を高め、デプロイを簡素化し、モデルの機能を拡張することで、YOLO26は幅広い実環境のアプリケーションに自然に適合します。YOLO26は、ビジョンAIの構築、デプロイ、スケーリング方法の新たな基準を確立します。コミュニティがYOLO26を活用して、実環境で動作するコンピュータービジョンシステムをどのように実現するのか、楽しみにしています。
成長を続けるコミュニティに参加し、実践的なAIリソースについてはGitHubリポジトリをご覧ください。今すぐビジョンAIを活用した開発を始めるには、ライセンスの選択肢をご確認ください。農業におけるAIが農業をどのように変革しているか、またロボット工学におけるビジョンAIが未来をどのように形作っているかについては、ソリューションページをご覧ください。
執筆者
コメント
質問したり、結果を共有したり、ほかの人をサポートしたりできます。









