Glacierは、ロボット選別システムと施設分析プラットフォームの両方にUltralytics YOLO11を統合し、分類精度を大幅に高めるとともに、モデルの反復改善を妨げていたデータ修正の負担を軽減しました。
リサイクル廃棄物の処理は、見た目以上に複雑です。資源回収施設(MRF)には、分別されていない混合廃棄物が搬入されます。それを再利用可能な資源ごとに分ける作業は、自動設備、光学式選別機、人手による選別を組み合わせ、速いペースで混沌としがちな環境の中で行われます。誤りが許される幅はわずかです。アルミニウムのベールに不適切な素材が混入すれば価値が下がり、回収されずに流出した貴重な資源は埋め立て処分されます。
Glacierは、このプロセスの信頼性と効率性を高めるために設立されました。サンフランシスコを拠点とし、Fast Companyからロボティクスおよびエンジニアリング分野で最も革新的な企業第1位に選ばれたGlacierは、資源回収施設(MRF)向けにAI搭載のロボット仕分けシステムと施設分析ツールを構築しています。同社のロボットはコンベヤーベルトに直接設置され、コンピュータービジョンを使って材料をリアルタイムで識別・仕分けします。分析プラットフォームにより、施設の運営者はライン上を流れる物や問題が発生している場所を把握できます。
Ultralytics YOLO11は両製品の中核を担い、リアルタイムの仕分けと継続的な監視を可能にする検出と分類を処理します。
リサイクル現場にコンピュータービジョンを導入する#
Glacierのロボット選別システムは、コンベヤーベルトの真上に足場を使って設置した俯瞰カメラを中心に構築され、通過するすべてのオブジェクトを撮影します。資材がベルト上を移動する間、カメラは各オブジェクトを上方から撮影するため、形状や向きにかかわらず、一貫して遮るもののない視界をシステムに提供できます。
Ultralytics YOLO11はこの映像をリアルタイムで処理し、通過する各オブジェクトを検出・分類します。モデルは検出した品目ごとにバウンディングボックスとクラスラベルを出力し、たとえばアルミ缶、牛乳容器、段ボール箱、プラスチックフィルムなどを識別します。この分類結果とベルト速度に基づく速度推定を組み合わせることで、検出から通常1秒以内にロボットアームが到達する時点で、各オブジェクトがどこにあるかをGlacierのシステムが計算できます。
吸着カップを備えたロボットアームがオブジェクトをベルトから取り上げ、クラスに応じた適切な容器に入れます。検出、分類、位置予測、ピックアップの一連の処理は、施設内を資材が流れる間、連続して実行されます。カメラは各オブジェクトが撮影範囲を外れるまでに、2~3フレームをシステムに提供します。
同じカメラデータをGlacierの分析プラットフォームに並行して送ることもできます。画像はクラウドにアップロードされ、YOLO11が推論を実行して、時間の経過に伴う種類別のオブジェクト数をカウントします。自動選別を行わずにラインの状況を把握したい施設運営者は、ロボットを使わず、分析用カメラだけを設置することもできます。どちらの場合も、施設内を流れる資材に関する構造化データが継続的に出力されます。
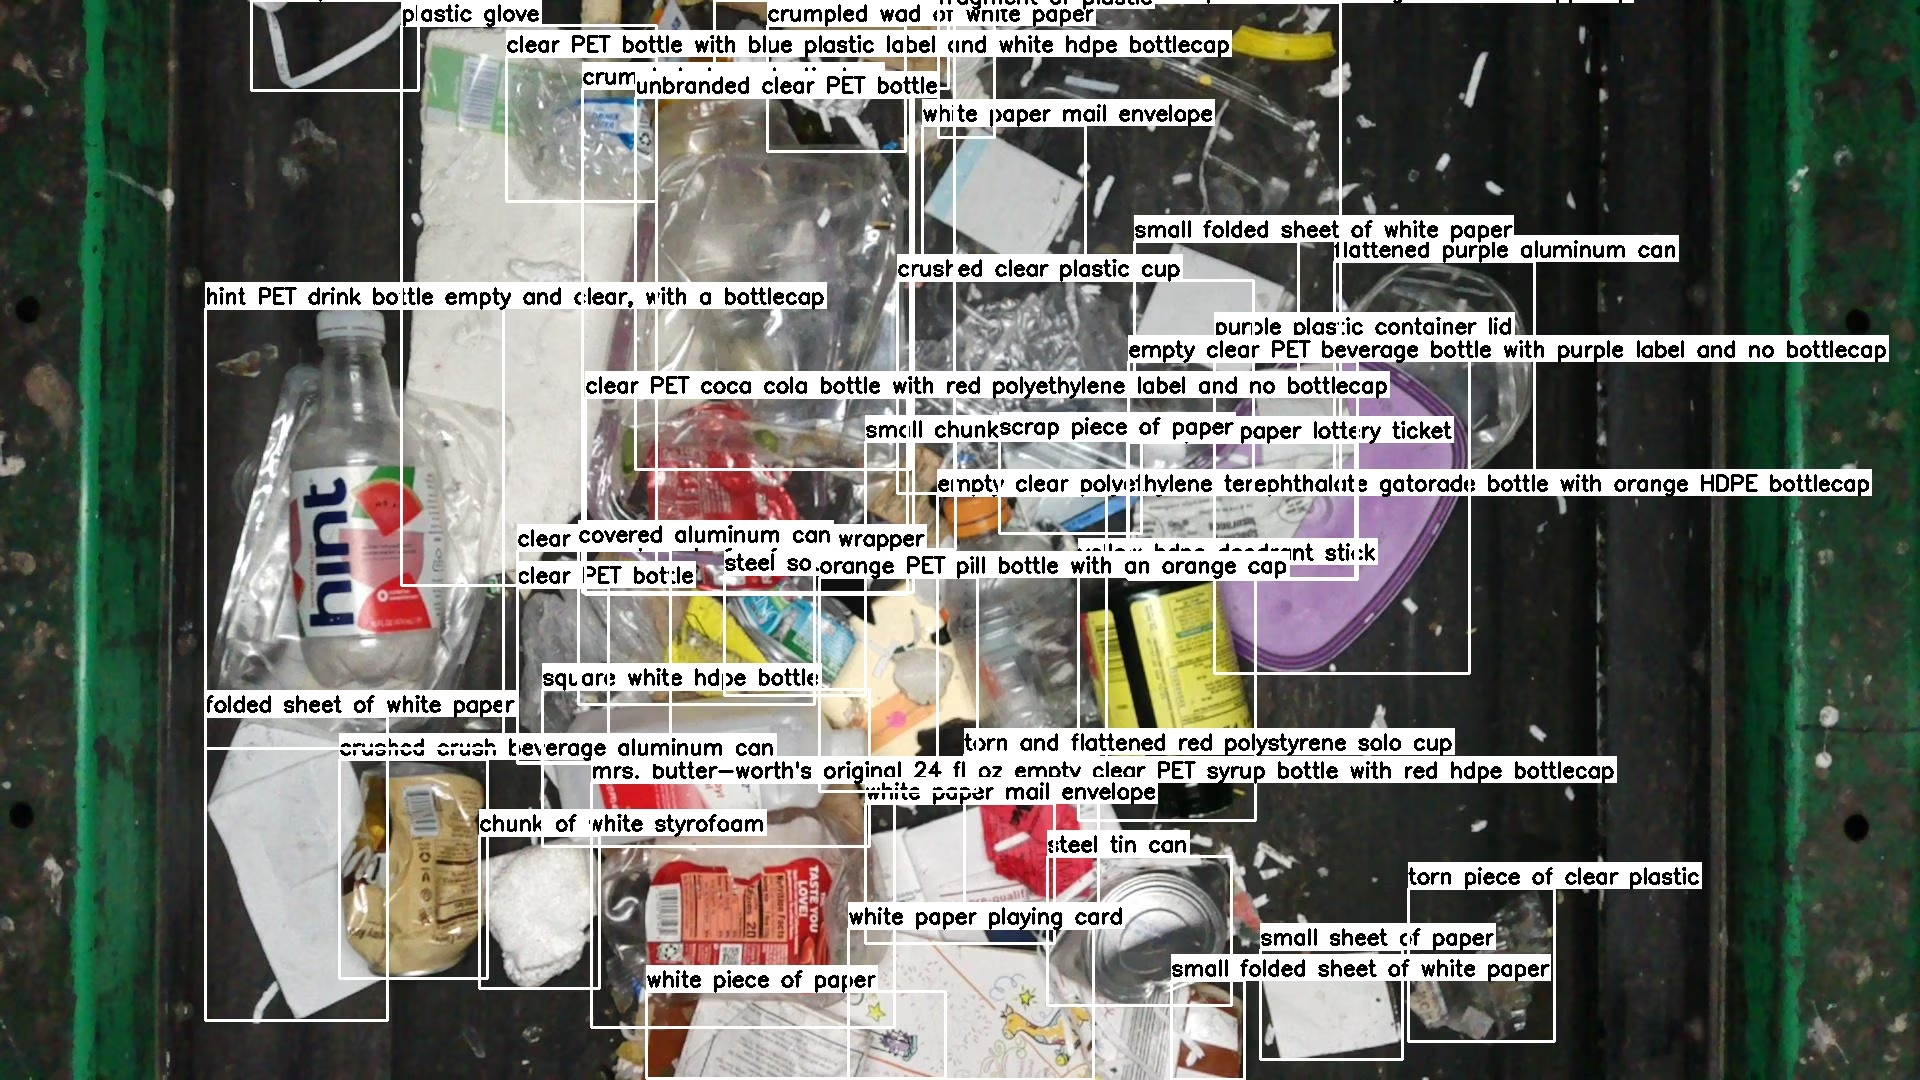
図1 リサイクル施設で稼働するUltralytics YOLO11。廃棄物をリアルタイムで検出し、資材の選別を効率化することで、リサイクル効率の向上を支援します。
多様な素材の分類における課題#
リサイクル用コンベヤーベルト上の物体検出は、一見した印象よりも難しい課題です。ベルトは毎分200フィートを超える速度で動くことが多く、材料は頻繁に重なり、一部が隠れ、濡れたり、汚れたり、変形したりしています。照明条件も変化します。同じ材料カテゴリに属する物体でも、洗濯用洗剤のボトル、石けんディスペンサー、牛乳パックのように見た目が大きく異なる場合があります。これらはすべて2番プラスチックですが、視覚的な類似性はほとんどありません。
Glacierが全国数十か所のMRFに技術を導入する中で、複雑で見た目の多様な素材カテゴリの性能を高め、より効率的に規模を拡大するため、さらに厳格な精度が求められました。こうした多様性に処理速度と導入範囲の広さが加わった結果、サイトをまたいだモデルの汎化性能の向上がGlacierの導入規模の拡大とともに重要性を増し、同社は従来のオープンソース検出モデルでは対応しきれなくなりました。
ソリューションとしてのUltralytics YOLO#
Glacierの規模拡大に伴い、Ultralytics YOLO11の導入は、ソリューション全体の改善と最適化という同社の取り組みに大きく貢献してきました。YOLO11は、異なる性能要件を持つ2種類の導入環境で使用されています。
- エッジ環境:Glacierの各ロボットは、専用GPU上でYOLO11をローカル実行し、カメラ映像をリアルタイムで処理してロボット選別を行います。推論レイテンシはピックタイミングの計算を支えられるほど低く、オブジェクトの1秒以内の位置を把握できます。そのため、検出と分類はその時間内に十分完了します。
- クラウド上での処理:分析プラットフォームでは、施設で撮影した画像をAWSにアップロードし、YOLO11で推論を実行して時間経過に伴う物体数を生成します。このパイプラインはロボットによる仕分けほど時間に厳しくないため、エッジハードウェアではなくクラウド上で実行されます。これによりGlacierは過去のデータを処理し、ダッシュボードやレポートを通じて施設の運営者にインサイトを提供できます。
YOLO11への切り替えにより、従来モデルが特に苦戦していた領域で明確な改善が得られました。多様なカテゴリ、特にプラスチックの第2種の分類精度が向上し、サイトごとのファインチューニングなしで複数の顧客拠点に共通モデルを導入するための、より信頼性の高い基盤がGlacierに提供されました。バウンディングボックスの精度も向上し、データレビュー時のモデル出力の活用方法が変わりました。モデルが誤解している点を指摘する代わりに、トレーニングラベルとの不一致が、修正が必要な実際のアノテーションエラーをより一貫して示すようになりました。この変化により、データ改善プロセスがより迅速かつ的確になりました。
Ultralytics YOLOモデルを選ぶ理由#
GlacierがDETRからUltralytics YOLOへの移行を決めたのは、MRFの運営者が確実に追跡・回収する必要のある、プラスチックの第2種など特定素材クラスの分類性能が理由でした。YOLO11はそれらのカテゴリをより一貫して処理でき、それが決め手となりました。
バウンディングボックスの品質向上は二次的ながら、重要なメリットでした。正確なバウンディングボックスにより、データレビューとアノテーションのプロセスが効率化されます。モデルがラベルと一致しない場合、それはモデルの失敗ではなく、データ内の実際のエラーを示している可能性が高いとチームが判断できるためです。また、Ultralytics Pythonパッケージにより、Glacierのエンジニアはエッジ環境とクラウド環境の両方でモデルのトレーニング、ファインチューニング、導入、保守を簡単に行えました。検出コードの基盤を再構築することなく、GPU搭載のエッジハードウェアとAWSの推論パイプラインの両方で同じモデルファミリーを実行できる柔軟性は、Glacierの導入規模が拡大する中で実用的な利点となりました。
MRFの運営者に施設内の状況を可視化する#
Glacierの分析プラットフォームは、選別だけでなく、リサイクル施設の運営の根幹に関わる課題にも対応します。複数のコンベヤーラインが同時に稼働する大規模なMRFでは、施設全体でその時点に何が起きているのかをオペレーターが把握するのは困難な場合があります。あるラインの問題が別のラインからは見えないこともあり、問題が明らかになった時点では、すでに何時間分もの処理量に影響が及んでいる可能性があります。
Glacierの分析機能により、オペレーターはライン単位で物体の流れを継続的かつ体系的に把握できます。これによって、次のような分析が可能になります。
- 選別対象物の堆積量モニタリング。 一定時間内にラインの一部分を通過する物体の数を追跡し、堆積量が異常に多い、または少ない場合に警告します。
- 異物検出。ライン上の不要な材料の割合が通常より高くなった場合に運営者へアラートを送り、上流工程で問題が発生した可能性を知らせます。
- 設備故障の兆候。特定の材料(たとえばアルミ缶)が急増した場合、光学式選別機が停止し、対象物を想定どおりに分別できなくなった可能性があります。
- 運用パターンの分析。シフト、曜日、季節ごとの材料構成の変化や、祝日などのイベントが施設に搬入される材料に与える影響を把握します。
施設内の複数地点にカメラを設置すると、分析機能の効果がさらに高まります。異なる場所での計数結果を関連付けることで、選別工程全体を通じて特定の材料がどこで失われ、どこで回収されているかを追跡できます。
米国のリサイクル施設における実績#
Glacierが米国の資源回収施設に導入したシステムは、ロボット選別と分析の両方の用途で、測定可能な成果を上げています。
- ミシガン州のMRF(残渣ライン): PETボトル1,500万本を回収し、新たに13万8,000ドルの収益を創出しました。GlacierのAIダッシュボードが残渣ラインでのPET流出を特定しました。この状況を可視化できたことで、MRFは上流にPET選別機を設置する根拠を得ました。その結果、PET流出が70%減少し、投資回収期間は10か月となりました。PETボトル1,500万本を回収し、新たに13万8,000ドルの資源売却収益を生み出しました。
- カリフォルニア州のMRF(繊維ライン): 紙の純度が17%向上しました。繊維ラインに3台のロボットを導入したことで、光学選別機の下流における選別品質と紙の純度が向上し、導入期間を通じてロボットは稼働率95%を達成しました。
- インディアナ州のMRF(残渣ライン): PETを50万ポンド以上回収しました。GlacierのAIが残渣の流れに混入しているリサイクル可能な材料を検出しました。オペレーターは分析結果を活用して材料の流れを変更し、上流設備への投資を正当化しました。PETとHDPEをリアルタイムで特定し、新たな資源売却収益の創出につなげました。
コンピュータービジョンでリサイクルの信頼性を高める#
Glacierは、リサイクルをより予測可能で測定可能かつ効率的なプロセスにするツールを開発しています。ロボット選別と施設全体の分析を組み合わせることで、MRFのオペレーターに、より多くの材料を回収するための自動化と、各ラインで起きていることを把握するための可視性の両方を提供します。
Ultralytics YOLO11は、両製品が依存する検出と分類の基盤を提供します。実際のリサイクル工程における複雑な視覚情報に対応できる精度、リアルタイムのロボットピッキングを支える速度、エッジハードウェアとクラウド推論パイプラインの両方で実行できる柔軟性を備えています。Glacierが米国内の施設を拡大する中でも、Ultralytics YOLOはコンピュータービジョンスタックの中核であり続けます。
ビジョンAIに関心がありますか?コンピュータービジョンソリューションを今すぐ構築するためのライセンスオプションをご覧ください。GitHubリポジトリにアクセスし、コミュニティにご参加ください。










